
Sistema de soldagem inteligente e sem necessidade de aprendizado para aço estrutural.
Converta dados de peças aprovadas em trajetórias de soldagem prontas para robôs sem a necessidade de programação manual ponto a ponto. O EVST combina planejamento de trajetória offline, posicionamento por visão 3D, rastreamento de costura a laser e hardware de soldagem configurável para a produção de aço estrutural.
Explore o fluxo de trabalhoO que significa "sem necessidade de treinamento" na soldagem de aço estrutural
O conceito de "teach-free" descreve como o percurso de soldagem é criado. Em vez de guiar o operador por cada etapa com um painel de controle remoto, o fluxo de trabalho EVST parte dos dados da peça, identifica as características da solda e prepara a trajetória do robô offline. A equipe de soldagem concentra seus esforços na aprovação do trabalho, confirmação da peça e do dispositivo de fixação, seleção do procedimento e autorização da produção.
Essa distinção é importante para fabricantes de estruturas metálicas. A variedade de produtos, o acesso às juntas, a distorção, o ajuste e as condições de fixação podem variar mesmo quando as peças pertencem à mesma família. O EVST reduz a preparação repetitiva do percurso, mantendo os pontos de confirmação visíveis para os responsáveis pela qualidade da soldagem. A preparação do modelo, o alinhamento visual, a geração do percurso, a seleção do processo e a execução são organizados em um fluxo de trabalho controlado.
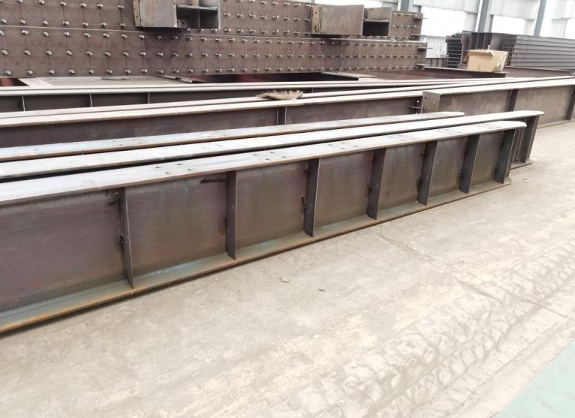
Por que os fabricantes de estruturas de aço estão adotando a soldagem sem necessidade de treinamento?
A soldagem robótica convencional pode ser produtiva em trabalhos estáveis e repetitivos, mas os fabricantes de estruturas de aço frequentemente lidam com peças variadas, especificações variáveis e configurações complexas. O EVST reorganiza essas restrições em torno do planejamento baseado em modelos, posicionamento por visão e conhecimento de processo reutilizável.
| Limitação típica dos robôs de soldagem convencionais | Como o fluxo de trabalho EVST aborda isso |
|---|---|
| O ensino manual de pontos consome tempo de programação e mantém a célula robótica ocupada durante a configuração. | O planejamento offline baseado em modelos e desenhos gera a trajetória para longe da célula e reduz o trabalho repetitivo dependente do ensino. |
| A variedade de produtos, as especificações variáveis e os pequenos lotes geram trabalho de programação repetitivo. | A modelagem paramétrica e as estruturas de trabalho reutilizáveis organizam famílias de peças relacionadas dentro da área de trabalho do robô. |
| Variações no processo de corte, montagem e posicionamento das peças dificultam a reutilização de um caminho fixo. | O posicionamento por visão 3D alinha a peça preparada com a peça física, enquanto o rastreamento de costura conecta o movimento da tocha à costura detectada. |
| A qualidade da programação pode variar quando há dificuldade em reter operadores experientes de robôs de soldagem. | A biblioteca de especialistas em processos e o fluxo de trabalho offline guiado inserem informações de caminho e processo repetíveis no pacote de tarefas. |
| Luminárias complexas e específicas aumentam o custo e exigem projeto especializado. | O posicionamento visual permite conceitos de fixação mais simples e estáveis, enquanto a peça permanece segura para a soldagem. |
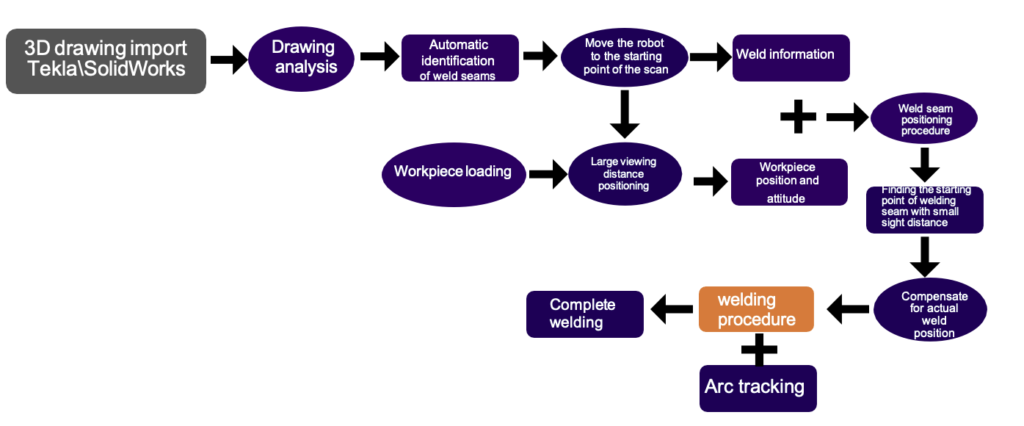
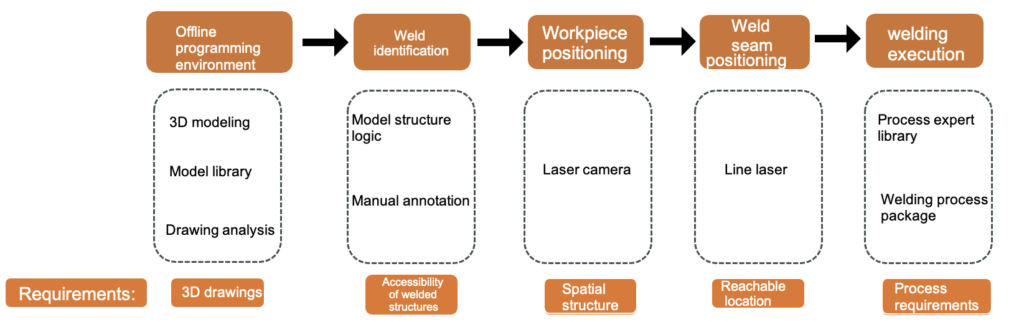
Essas restrições também orientam a avaliação de fornecedores: compare a responsabilidade pelo planejamento, sensoriamento, soldagem, integração e entrega.
Duas maneiras pelas quais o sistema constrói um caminho de solda
O EVST posiciona o planejamento baseado em modelos e desenhos como a principal abordagem. O sistema também suporta uma abordagem de escaneamento linear 3D para peças que necessitam de captura geométrica na célula de soldagem. Ambas as abordagens geram informações de soldagem que podem ser revisadas antes que o robô inicie o trabalho aprovado.
Planejamento offline baseado em modelos e desenhos
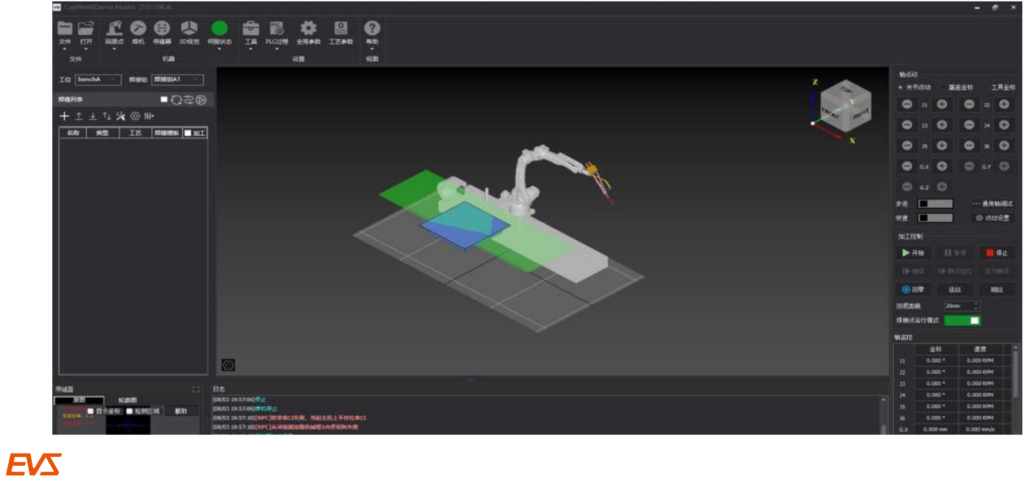
Importe modelos ou desenhos 3D de softwares convencionais de projeto estrutural, identifique os recursos de soldagem necessários e prepare a trajetória do robô para fora da célula de produção. A modelagem paramétrica ajuda a organizar famílias de peças repetíveis, enquanto a visualização do gêmeo digital permite que os engenheiros inspecionem a postura do robô, o acesso da tocha e o movimento coordenado antes da liberação. Essa abordagem é especialmente valiosa quando os dados de engenharia estão disponíveis antecipadamente e o fabricante deseja que o trabalho de programação ocorra em paralelo com a preparação da fixação e do material.
A preparação offline não se resume apenas à conversão de desenhos. O caminho proposto deve estar associado à junta pretendida, à sequência de soldagem e à receita do processo. O EVST combina o planejamento de trajetória com uma biblioteca especializada de processos, permitindo que os dados do caminho e os parâmetros de soldagem sejam preparados em um único pacote de trabalho para revisão. Esse pacote pode então ser alinhado à peça real por meio da camada de visão na célula de soldagem.
Geração de solda em lote a partir de modelos 3D
A partir de um modelo 3D aprovado, o reconhecimento automático de cordões de solda identifica as características candidatas; a geração automática de cordões de solda a partir do modelo 3D organiza um trabalho offline que pode ser revisado.
Como funciona a geração de solda em lote? Comparado ao ensino manual, os engenheiros revisam as juntas, o acesso, a sequência e a receita antes da liberação. O reconhecimento propõe o trabalho; não o aprova.
O escaneamento de linhas 3D também é suportado.
Quando os dados do modelo utilizável não estão disponíveis ou a peça real precisa ser capturada na célula, o sistema pode escanear a geometria relevante, extrair um modelo da peça e localizar informações de solda a partir da digitalização. Essa rota adicional oferece aos fabricantes uma segunda maneira de criar o trabalho considerando a variação da peça, a repetibilidade da fixação e o acesso à solda.
Após a localização da peça, o rastreamento a laser da junta auxilia o robô durante a soldagem, relacionando o movimento da tocha à junta detectada. Ele conecta a geometria planejada com a condição real da junta como uma camada única dentro da arquitetura de movimento do robô, potência de soldagem, tocha, dispositivo de fixação e controle do operador.
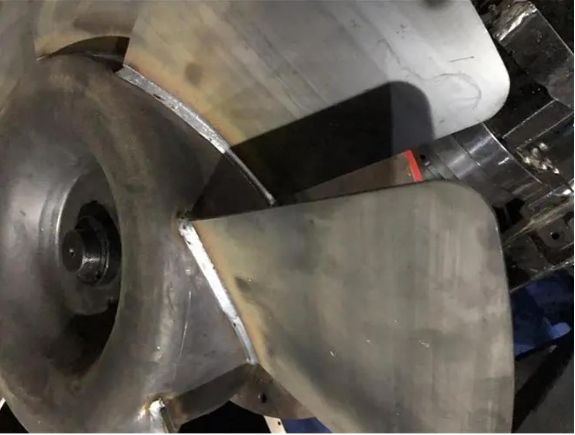
Da análise da peça à soldagem controlada.
O fluxo de trabalho a seguir mostra onde a automação atua e onde a confirmação por engenharia continua sendo essencial.
Prepare a definição da peça de trabalho
Comece com um modelo ou desenho aprovado, ou planeje uma digitalização quando a geometria real precisar ser capturada. Defina as soldas que pertencem ao trabalho e confirme se o dispositivo de fixação proporciona o acesso necessário.
Localize a peça verdadeira
Utilize o posicionamento por visão 3D para alinhar a tarefa com a peça de trabalho na célula. O resultado da visão conecta a trajetória preparada ao posicionamento real, em vez de presumir que as coordenadas digitais e físicas já coincidem.
Gere e revise a trajetória.
Crie o percurso de soldagem, inspecione a postura do robô e o movimento coordenado dos eixos no ambiente de gêmeo digital e associe a receita de processo selecionada. A detecção de colisões auxilia nessa revisão antes da liberação da tarefa.
Executar com suporte ao processo
Execute o trabalho confirmado com a fonte de soldagem, a tocha e a camada opcional de rastreamento de costura configuradas. As estratégias de soldagem contínua, soldagem de filete e multicamadas ou multipasses podem ser organizadas de acordo com o pacote de aplicação aprovado.
Recuperar e gerenciar o trabalho
A recuperação de ponto de interrupção permite um retorno controlado após uma interrupção. Os modelos paramétricos e a biblioteca de especialistas em processos ajudam a equipe a gerenciar famílias de peças relacionadas sem precisar reconstruir cada tarefa a partir de um programa vazio.
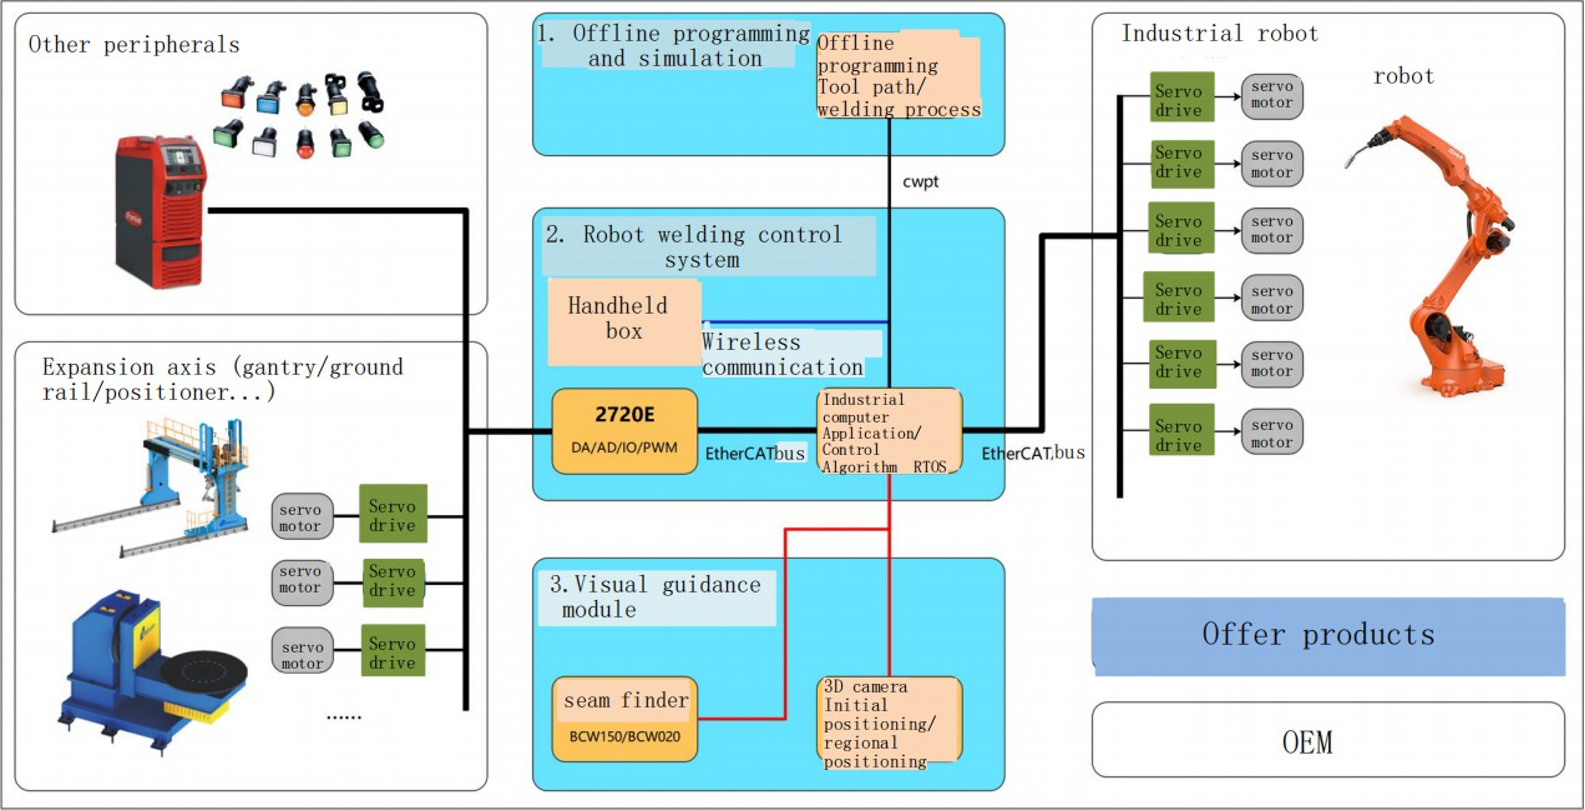
Arquitetura de sistema para células de aço estrutural
Um resultado de soldagem inteligente provém da coordenação entre as células, e não apenas do braço robótico. A EVST configura o software, os sensores, o robô, o pacote de soldagem e os eixos externos em torno da peça de trabalho e do método de produção.
| Camada celular | Papel no fluxo de trabalho de soldagem | Notas de configuração |
|---|---|---|
| Planejamento e controle | Programação offline, geração de trajetórias, gêmeo digital, modelagem paramétrica, biblioteca de especialistas em processos e gerenciamento de tarefas. | A importação de modelos ou desenhos é o principal método de planejamento; a digitalização de linhas 3D também é suportada. |
| Visão e percepção | O posicionamento por visão 3D localiza a peça de trabalho; o rastreamento a laser da junta pode auxiliar na aprovação da solda durante a execução. | A seleção e a montagem dos sensores dependem do acesso às juntas, das condições da superfície e da disposição das células. |
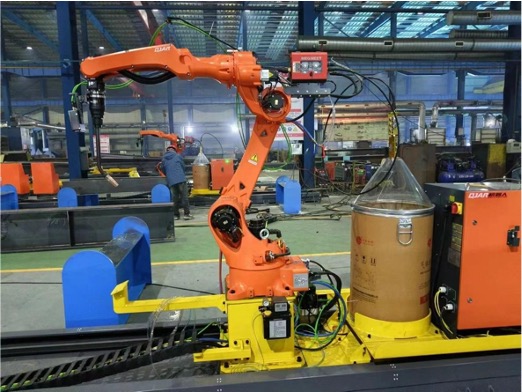
| Robôs de soldagem | A plataforma de movimento para soldagem é fornecida pelos modelos QJR6-1400H ou QJR6-2000H. | Selecione o alcance com base no perímetro da peça, no acesso da tocha, na posição da fixação e no arranjo do eixo externo. |
| Eixos externos | O movimento do trilho e do posicionador amplia o acesso e coordena a peça de trabalho com o robô. | A arquitetura atual suporta um arranjo de eixos externos 3+2. |
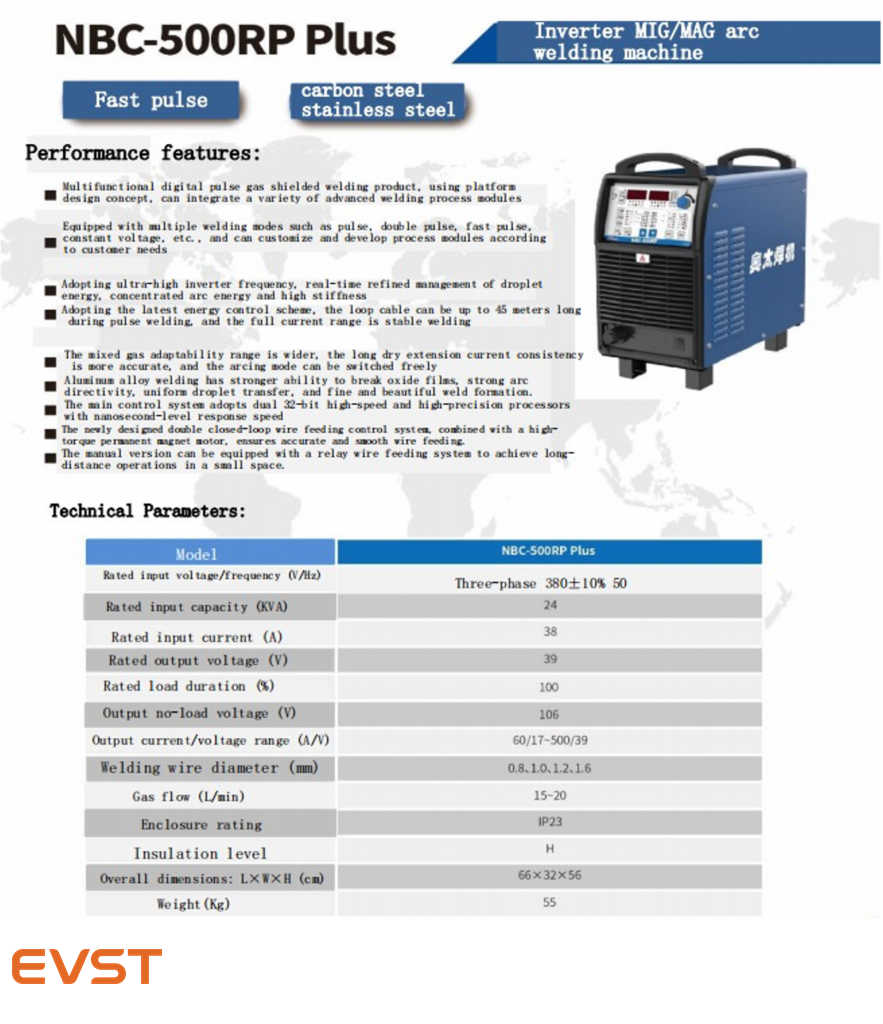
| Pacote de soldagem | A fonte de energia, o fornecimento de arame, a tocha, o resfriamento e a configuração do processo criam o pacote de arco. | O sistema pode ser configurado com a fonte de alimentação de soldagem Aotai NBC500RP Plus ou com a Megmeet Dex2 500MPR. |
| Suporte celular | Uma estação de limpeza de tochas auxilia na manutenção das tochas dentro do fluxo de trabalho planejado da célula. | Os detalhes de fixação, proteção, extração e acesso do operador estão finalizados para a instalação propriamente dita. |
Coordenação do sistema de controle
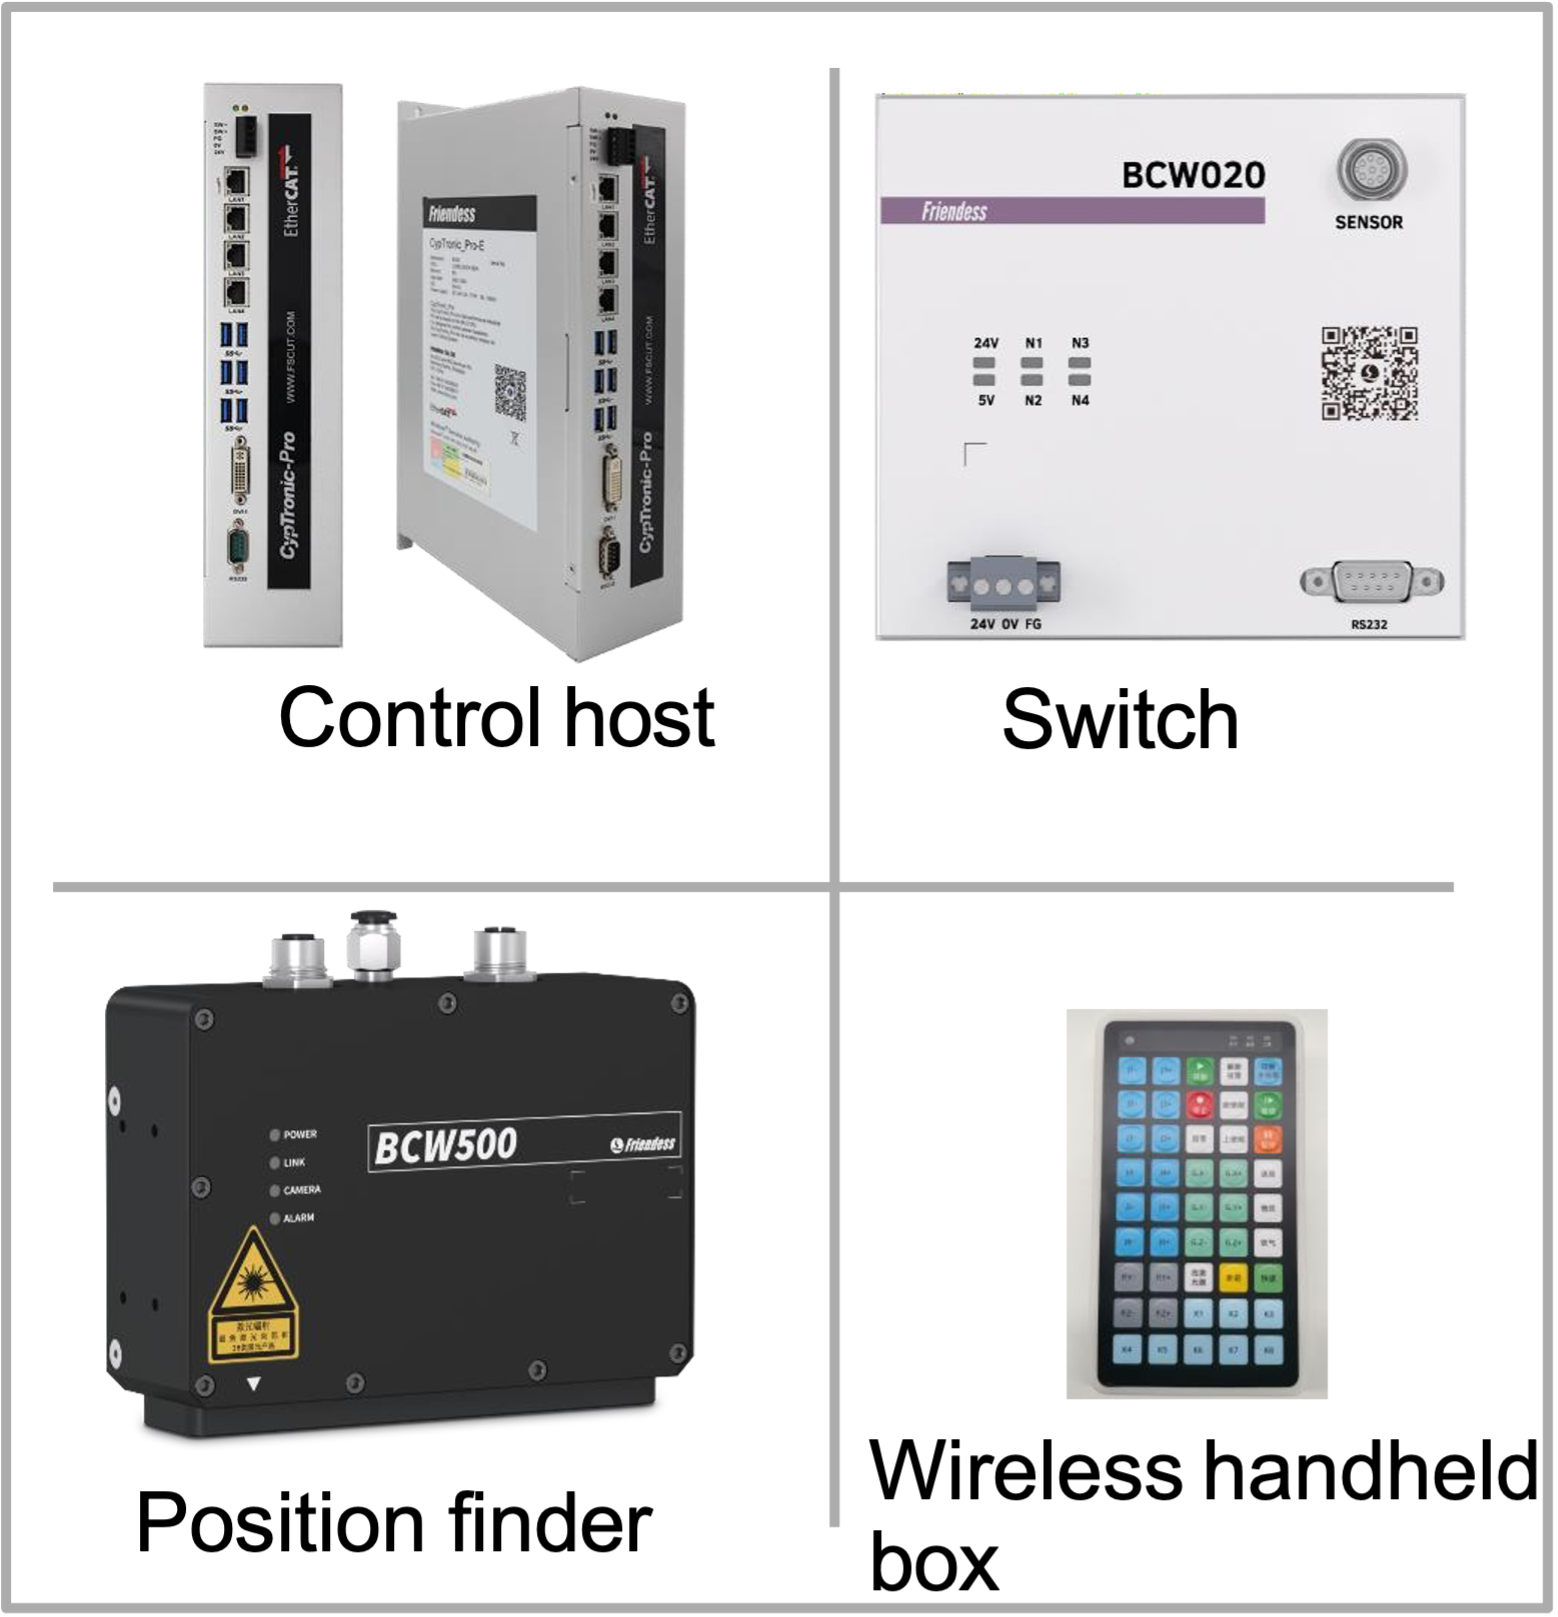
O sistema de controle coordena o planejamento, o movimento do robô, a detecção, a execução da soldagem e o gerenciamento do trabalho; os detalhes específicos do módulo do projeto são confirmados em relação à arquitetura da célula selecionada.
Opções de layout de sete e oito eixos
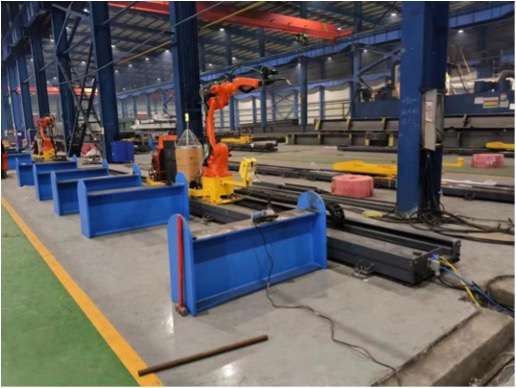
O EVST combina o alcance do robô com o deslocamento sobre trilhos e a apresentação da peça de trabalho, permitindo que a célula acompanhe elementos longos, preserve o acesso da tocha e organize o carregamento ao redor da montagem estrutural.
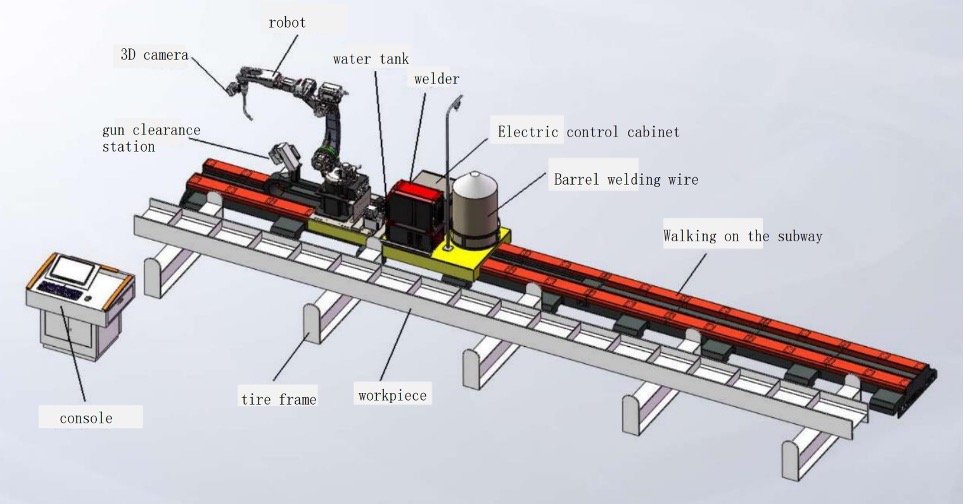
Trilho vertical de sete eixos
Um trilho robótico montado no chão, ao lado do equipamento, proporciona acesso direto para manutenção e amplia a cobertura ao longo de vigas, estruturas e conjuntos estruturais abertos.
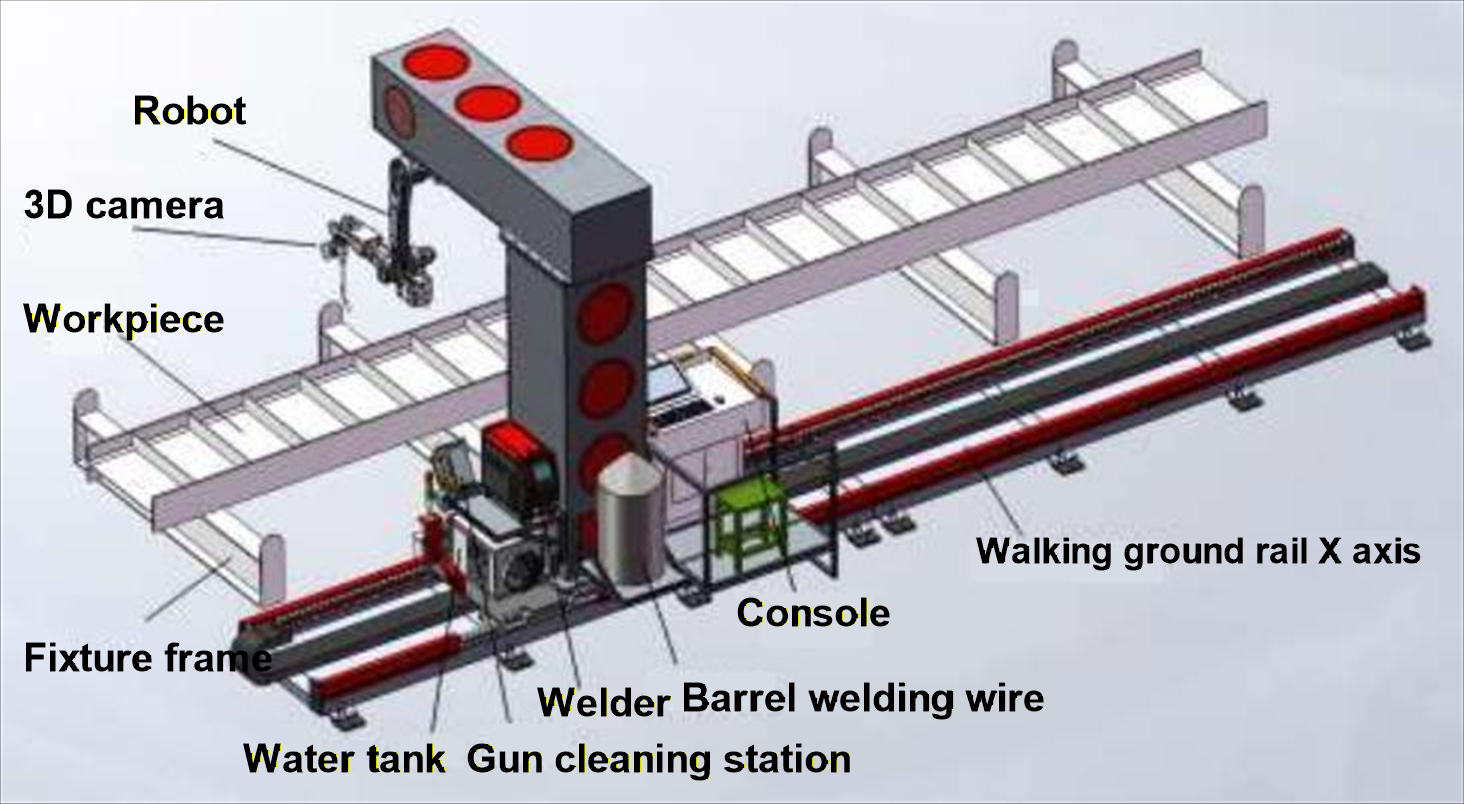
Trilho invertido de sete eixos
Um trilho robótico suspenso ou invertido libera espaço no chão ao redor de dispositivos e peças de trabalho maiores, preservando o deslocamento ao longo da área de soldagem.
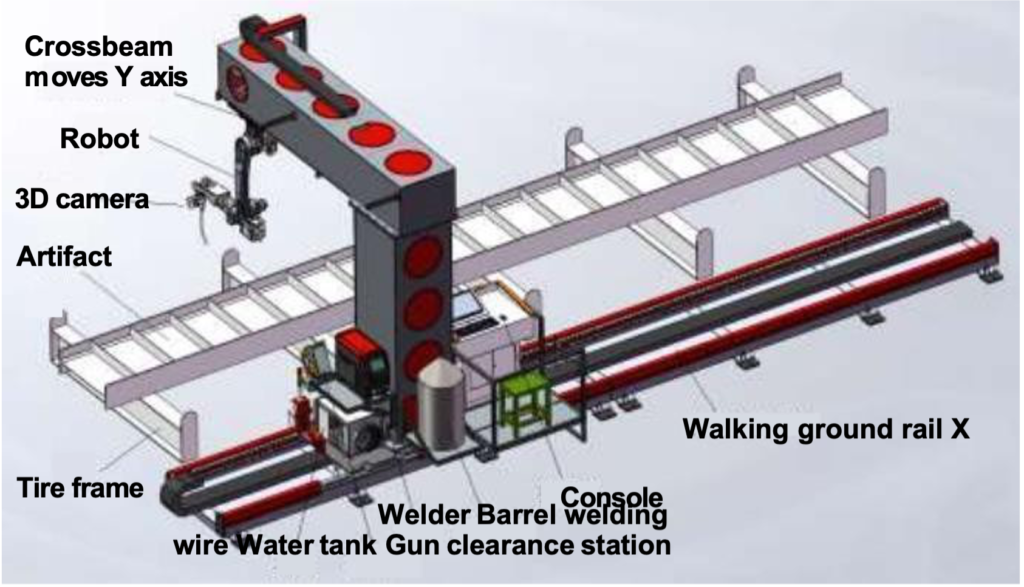
Layout coordenado de oito eixos
Um eixo coordenado adicional amplia a orientação da peça de trabalho ou a cobertura do robô para montagens com soldas distribuídas em várias faces.
| traçado | Padrão típico da peça de trabalho | Abordagem de pegada e carregamento | Escolha este layout quando |
|---|---|---|---|
| Trilho vertical de sete eixos | Vigas longas, estruturas e conjuntos estruturais com laterais abertas | O trilho de piso corre ao lado do equipamento, com acesso direto ao nível do piso para carga e manutenção. | As soldas superiores e laterais são acessíveis e uma célula de trilho de solo simples se adapta à planta disponível. |
| Trilho invertido de sete eixos | Tanques grandes, armários e peças longas que se beneficiam de um piso aberto. | O deslocamento do robô é realizado acima da área de trabalho, liberando mais espaço no chão ao redor do dispositivo e do caminho de carregamento. | O acesso por cima facilita a aproximação da tocha ou mantém o manuseio de materiais ao nível do solo livre. |
| Layout coordenado de oito eixos | Montagens complexas com soldas em múltiplas faces ou com orientações variáveis. | O eixo coordenado adicional amplia a orientação ou a cobertura ao redor da peça de trabalho. | A área de soldagem necessária não pode ser coberta de forma eficiente apenas com deslocamento em sete eixos. |
Seleção de robô e eixo externo
A seleção do robô começa com a análise da área de soldagem e a abordagem da tocha, considerando em seguida como o trilho ou posicionador apresenta cada junta. A EVST compara a postura do robô, o roteamento dos cabos, a folga da tocha, as zonas de fixação e o movimento coordenado em torno da família de peças de trabalho.
| Item de configuração | Valor publicado | Função do aplicativo |
|---|---|---|
| Robô de soldagem QJR6-1400H | Capacidade de carga de 6 kg; envergadura do braço de 1456 mm | Células e layouts compactos de aço estrutural onde a fixação traz as juntas para dentro do alcance reduzido. |
| Robô de soldagem QJR6-2000H | Capacidade de carga de 6 kg; envergadura do braço de 2014 mm | Configurações de longo alcance onde o robô precisa acessar uma área maior da peça de trabalho. |
| Eixos externos coordenados | 3 2 + | Combina os eixos de deslocamento e posicionamento da peça em torno da tarefa de soldagem do robô. |
| Referência de carga ferroviária | 500 kg na posição vertical; 2 toneladas na posição invertida. | Fornece uma referência de planejamento para arranjos de trilhos verticais ou invertidos na arquitetura de solução atual. |
Escopo de fornecimento
A folha de configuração atual do EVST separa o pacote principal de soldagem inteligente dos equipamentos opcionais e itens fornecidos no nível do projeto.
| item | Componente proposto | status de fornecimento | Notas |
|---|---|---|---|
| Corpo de robô | Versão de soldagem inteligente QJR6-1400H ou QJR6-2000H | Incluído | Escolha o alcance do robô ao redor da área de soldagem e o acesso à tocha. |
| Máquina de solda e sistema de alimentação de arame | Aotai NBC500RP Plus ou Megmeet Dex2 500MPR | Incluído | A opção de fonte de energia é selecionada com o pacote do processo de soldagem. |
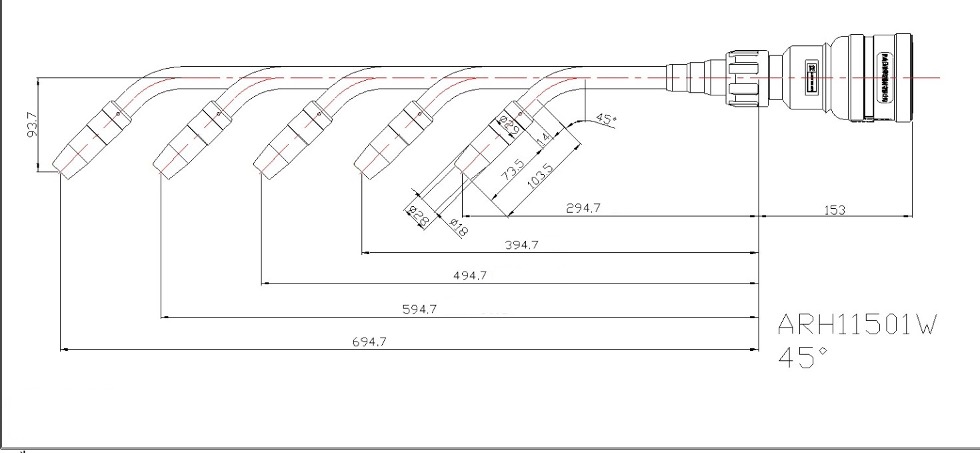
| Tocha de soldagem refrigerada a água | Arctec ARH11501W | Incluído | Comprimento padrão de 294.7 cm, com variantes de +100L, +200L e +300L. |
| Sistema de soldagem inteligente | Laser, computador industrial e sistema de controle | Incluído | Fornece a camada de planejamento, posicionamento e controle inteligente de soldagem. |
| Controle de eixo externo | Controle de eixo de expansão 3+2 | Definido pelo projeto | Definido na proposta do projeto de acordo com o layout selecionado. |
| estação de limpeza de armas | Estação três em um para limpeza, corte e lubrificação | Opcional | Suporta a manutenção rotineira da tocha dentro do fluxo de trabalho planejado da célula. |
| Mesa de operação e painel de controle | Mouse, teclado, monitor, instalação de computador industrial e interruptor | Não incluído | Listado como fornecido pelo cliente ou pelo projeto na folha de configuração atual. |
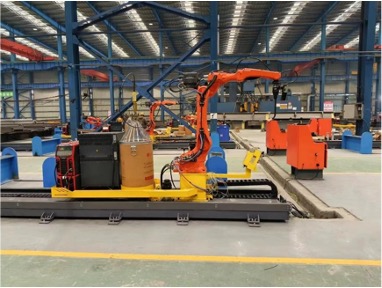
| Trilho de solo e escorregador em forma de L com viga invertida | Trilho vertical ou invertido e rampa para transporte de robôs | Não incluído | Referências atuais: trilho vertical de 500 kg ou trilho invertido de 2 T; a plataforma deslizante transporta o robô e os equipamentos da célula associados. |
| Estrutura de fixação ou plataforma da peça de trabalho | Suporte da peça de trabalho | Não incluído | Projetado em torno da peça estrutural real e do método de carregamento. |
O escopo final do fornecimento está confirmado na proposta do projeto.
Trabalhando com a EVST como seu fornecedor de sistemas de soldagem inteligentes
Ao comparar fabricantes de sistemas de soldagem inteligentes na China, analise a responsabilidade pelo planejamento, sensoriamento, integração, coordenação e entrega. A EVST aborda cada projeto como fornecedora e integradora sediada na China, com o escopo proposto construído em torno da peça de trabalho e do plano de aceitação.
Os fornecedores estabelecem limites diferentes. Um fornecedor OEM normalmente define a marca, a documentação, os serviços no local e a aceitação antes da seleção do equipamento. Os compradores devem distinguir entre itens incluídos, opcionais e definidos pelo projeto, em vez de tratar um sistema oferecido para venda como um pacote fixo.
Para solicitar um orçamento, forneça dados da peça e da junta, variação esperada, conceitos de fixação e carregamento, espaço da célula e requisitos de serviço no local. Entrega, instalação, comissionamento, treinamento e documentação no exterior são analisados como itens do escopo do projeto e incluídos somente se confirmados na proposta.
Funções de soldagem disponíveis para o engenheiro de aplicação
A camada de software EVST integra programação offline, importação de modelos 3D, posicionamento por visão 3D, planejamento automático de trajetória, revisão de gêmeos digitais, modelagem paramétrica e detecção de colisões. Durante a soldagem, a célula configurada pode utilizar rastreamento a laser de costura, estratégias de soldagem contínua ou de filete, planejamento multicamadas e multipasses, recuperação de pontos de ruptura e receitas da biblioteca de especialistas em processos. O EVST seleciona as funções relevantes como um pacote de aplicação para a peça e o procedimento de soldagem.
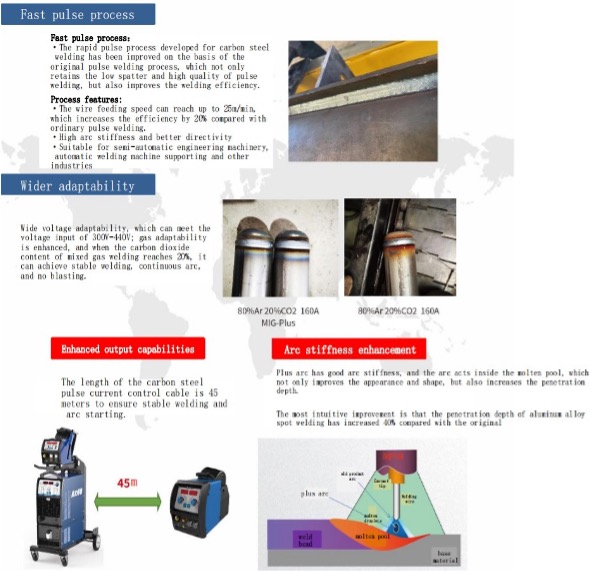
Para aplicações adequadas em chapas de espessura média a grossa, os materiais atuais descrevem uma opção de pulso crítico com velocidade de deslocamento de 1.2 a 1.5 vezes a do pulso padrão. A EVST avalia a fonte de alimentação, o material base, o material de enchimento, o projeto da junta, a blindagem e a entrada de calor em conjunto durante o desenvolvimento do processo.
O valor prático do software reside na forma como essas funções se interconectam. Uma definição paramétrica de peça pode alimentar a geração de trajetórias; o gêmeo digital pode expor problemas de postura ou colisão; a visão computacional pode alinhar a tarefa aprovada com a peça física; o rastreamento pode auxiliar na execução; e a recuperação de ponto de interrupção pode retornar uma tarefa interrompida a um estado controlado. Essa sequência interconectada é a base da proposta de aprendizado contínuo do EVST.
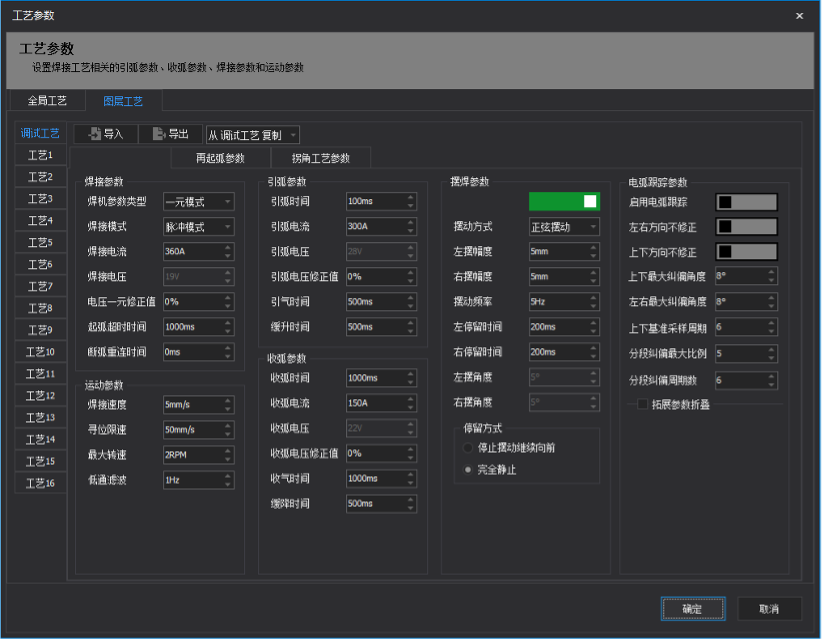
Biblioteca de parâmetros de processo
A biblioteca de parâmetros de processo mantém disponíveis as receitas de soldagem aprovadas para o preparo do trabalho, enquanto as configurações aplicáveis permanecem sujeitas à validação da peça, da junta e do procedimento de soldagem.
Exemplos de aplicação de aço estrutural
A página atual do EVST apresenta quatro peças estruturais representativas. Juntas, elas mostram como o planejamento offline, o alinhamento visual e o movimento coordenado abordam diferentes padrões de acesso às articulações.
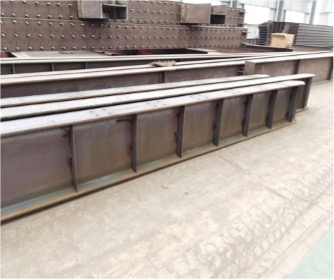
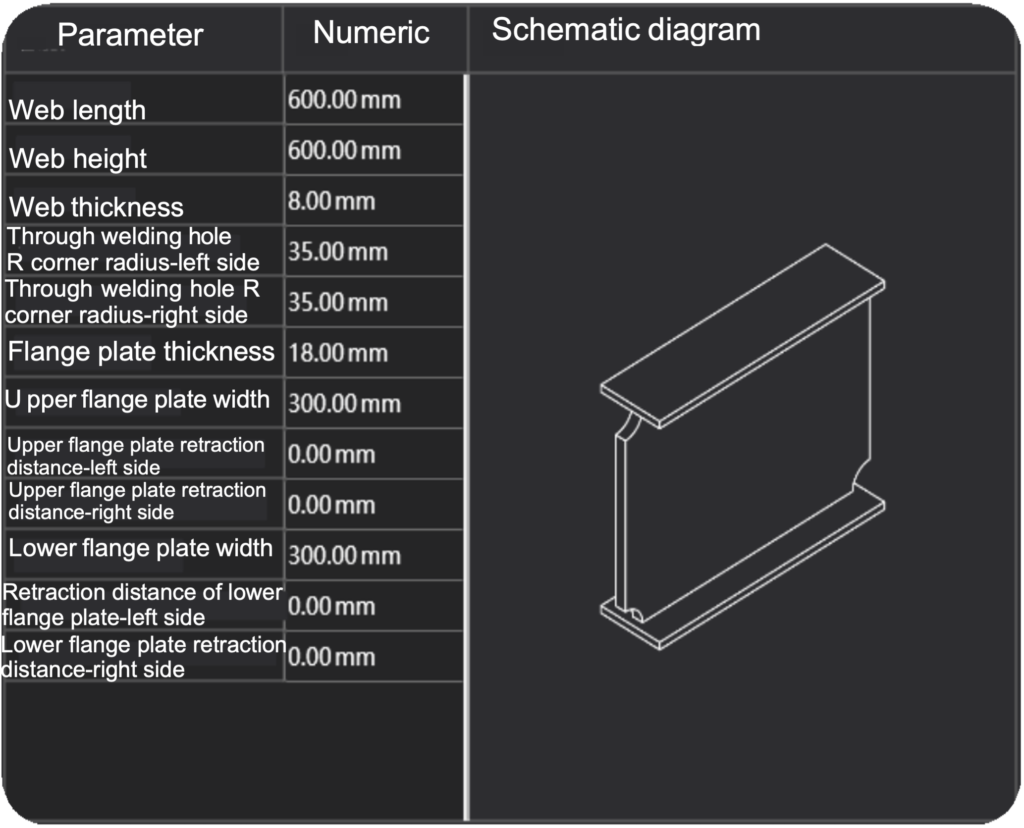
Soldagem de reforço estrutural em forma de H
A utilização repetida de juntas de reforço favorece o planejamento de trajetórias baseado em modelos e referências de fixação consistentes. A análise da aplicação concentra-se na abordagem da tocha, na sequência de juntas e em como o robô alcança ambos os lados das estruturas da placa conectada.
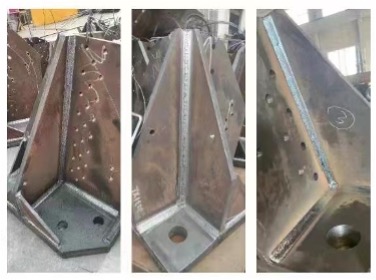
Soldagem de canto de torre
A geometria dos cantos da torre permite a realização de diversas orientações de soldagem em uma área compacta. O conceito da célula deve coordenar a apresentação da peça, o espaço livre para a tocha e um percurso ordenado que o engenheiro de aplicação possa revisar antes da produção.
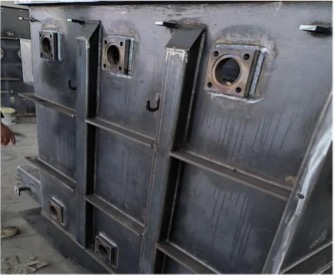
Soldagem de tanque de transformador
Painéis grandes e elementos estruturais acoplados exigem um projeto que mantenha a área de soldagem, os dispositivos de fixação e a postura do robô visíveis como um único sistema. A EVST também documenta uma solução dedicada à soldagem de tanques de transformadores para leitores que estejam avaliando essa família de peças.
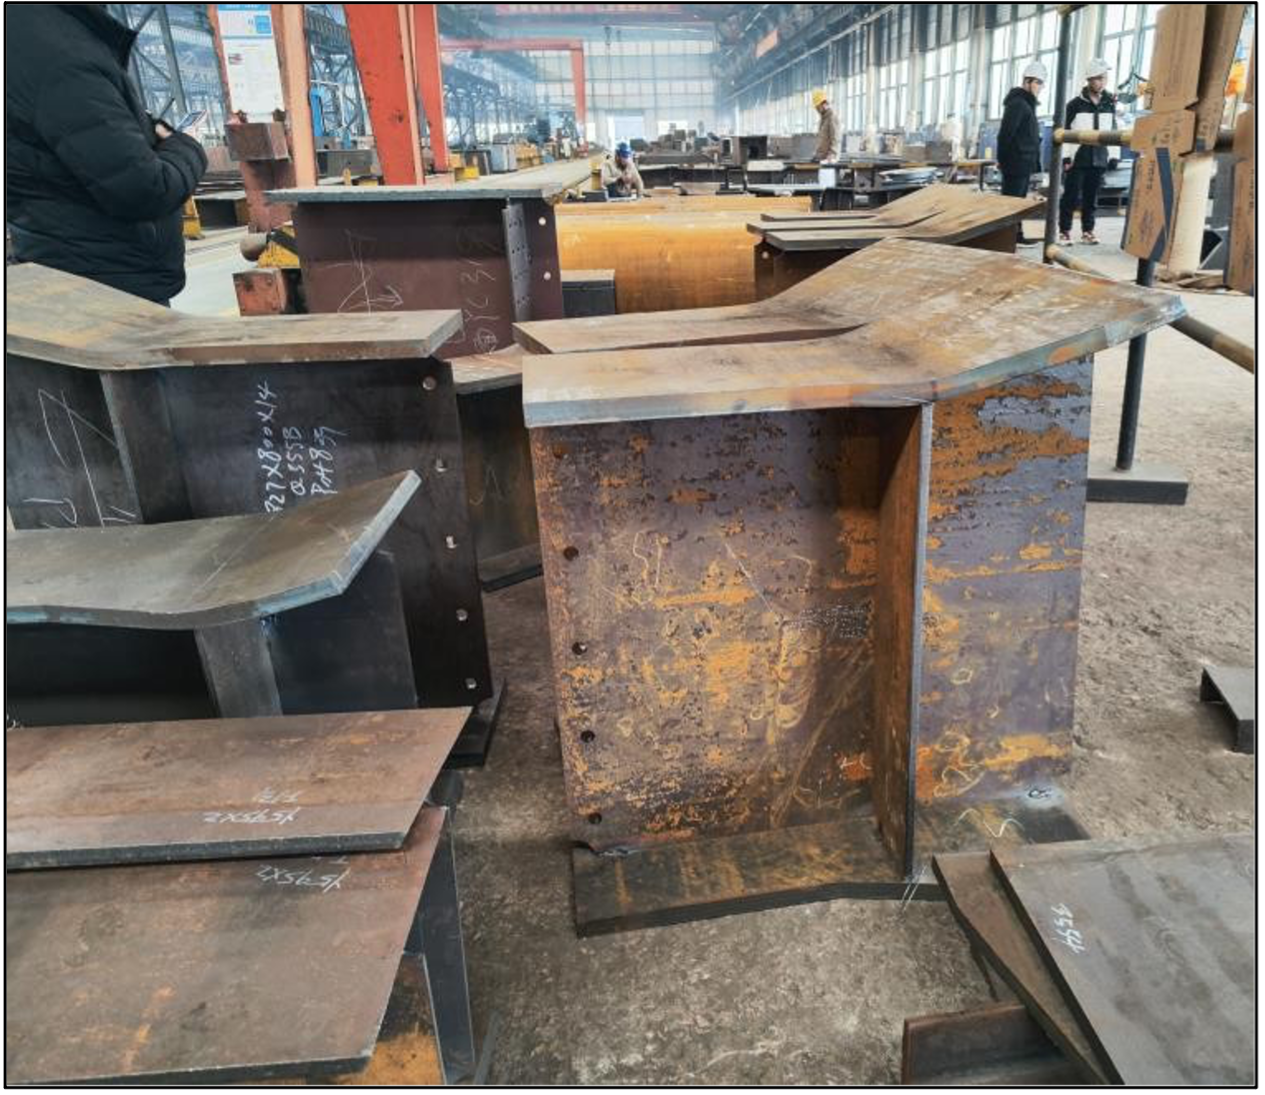
Soldagem de consolos
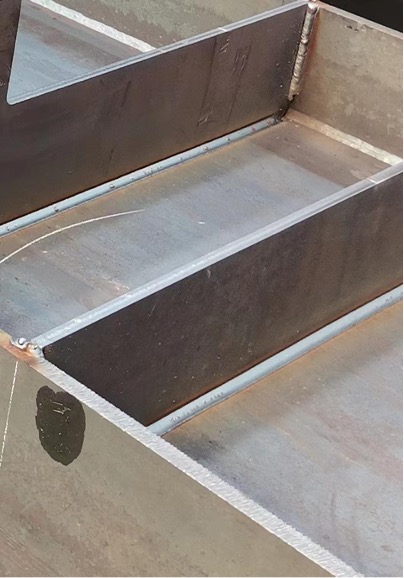
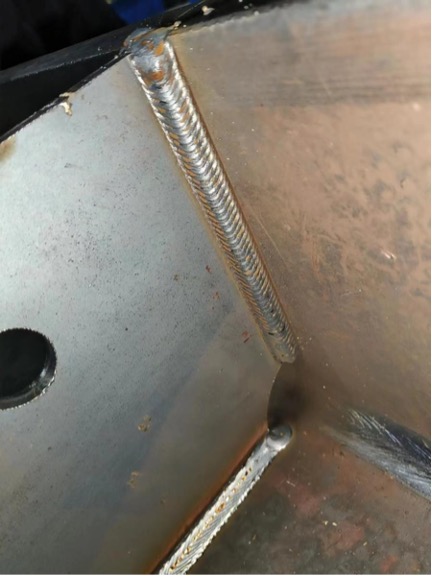
As mísulas combinam juntas curtas que se cruzam com ângulos de aproximação restritos. O planejamento da trajetória offline e uma referência clara de fixação ajudam o engenheiro a testar o acesso e a sequência antes de liberar o trabalho para a célula de produção.
Como avaliar se o sistema é adequado para suas peças de trabalho
Uma avaliação útil começa com informações representativas da peça de trabalho, em vez de uma solicitação genérica para o robô. Compartilhe o modelo ou desenho disponível, as juntas a serem soldadas, informações sobre o material e o material de adição, a variação esperada da família de peças, o conceito de fixação, o método de carregamento preferido e o espaço disponível ao redor da célula. Se os dados de engenharia estiverem incompletos, identifique quais superfícies e regiões de solda podem ser escaneadas e como a peça real será apresentada.
A EVST pode então comparar as rotas baseadas em modelo e em varredura, analisar o alcance dos robôs QJR6-1400H e QJR6-2000H, considerar o movimento do trilho ou do posicionador e identificar a fonte de soldagem e o conjunto de tocha que devem ser submetidos a testes de processo. A análise também deve identificar o acesso do operador, a manutenção dos consumíveis, a limpeza da pistola, a extração de fumos, a proteção e a recuperação após uma interrupção do trabalho. Esses itens influenciam a célula utilizável, mesmo que não constem na tabela de carga útil do robô.
Antes da liberação para produção, a equipe de aplicação deve confirmar o caminho selecionado, a receita do processo, o método de posicionamento da peça e a sequência de operação da célula usando as amostras acordadas. Este também é o momento de definir quais configurações um operador pode selecionar, quais alterações exigem aprovação da engenharia de soldagem e quais informações devem ser retidas com cada trabalho. A criação de caminhos sem necessidade de aprendizado prévio é mais eficaz quando essas responsabilidades são explícitas.
Sistema de soldagem inteligente versus robô de soldagem tradicional
Um guia de seleção de equipamentos deve comparar a abordagem de engenharia, e não apenas as especificações do robô. A distinção entre um sistema integrado e uma célula de soldagem robótica também aborda como os dados da peça de trabalho se tornam um trabalho aprovado.
| Ponto de avaliação | Robô de soldagem tradicional | Sistema de soldagem integrado | Confirme antes de selecionar. |
|---|---|---|---|
| Criação de caminho | Ensino por pontos ou um programa de robô separado | Preparação e revisão do trajeto com base em modelo ou digitalização | Responsabilidade pela qualidade, reconhecimento e aprovação dos dados |
| Responsabilidade celular | O movimento do robô pode ser uma camada fornecida | Planejamento, sensoriamento, soldagem, eixos externos e gerenciamento de tarefas são coordenados. | Equipamentos, interfaces, segurança e serviços no local. |
Lista de verificação dos requisitos do sistema de soldagem inteligente
- Modelos ou desenhos e juntas de solda definidas
- Material, enchimento e procedimento de soldagem
- Variação da peça e repetibilidade do dispositivo de fixação
- Alcance, acesso com lanterna, eixos externos e espaço da célula
- Carregamento, segurança, serviço e recuperação
- Validação, aceitação e transferência de responsabilidade
Escolher a configuração correta é uma decisão acertada. Uma análise de prós e contras pondera a redução da preparação repetitiva de trajetórias em relação a dados controlados, dispositivos de fixação e aprovação do processo. Uma pequena oficina precisa de carregamento e suporte viáveis; a produção de alta variedade e baixo volume exige famílias de peças controladas.
Robôs, células e equipamentos de posicionamento relacionados da EVST
Explore guias específicos para operação sem necessidade de programação, aplicações em aço estrutural e fundamentos de estações de trabalho e, em seguida, revise os recursos de produtos relacionados.
Consulte o fluxo de trabalho de soldagem inteligente.
Estes dois vídeos verificados do canal oficial da EVST demonstram a redução de programação e a soldagem inteligente em peças de aço estrutural.
Sem necessidade de programação: Robô de soldagem inteligente
Demonstração, no canal oficial da EVST, de um fluxo de trabalho inteligente de um robô de soldagem que reduz a programação manual.
Sistema de soldagem inteligente para estruturas de aço
Visão do canal oficial da EVST de um sistema de soldagem inteligente aplicado a peças de aço estrutural.
O que determina o custo de uma estação de trabalho de soldagem inteligente?
Qual o preço de uma estação de trabalho de soldagem inteligente? Uma faixa de preço útil depende da peça de trabalho, do percurso de sensoriamento, do robô, dos eixos externos, do pacote de soldagem, dos dispositivos de fixação e do escopo de aceitação.
| Fator de custo | O que altera o escopo |
|---|---|
| Preparação da peça e do trabalho | Rota de modelo ou digitalização, número de juntas e variação de peças |
| Hardware da célula | Equipamentos de alcance, eixos externos, sensores, soldagem e suporte para robôs. |
| Integração e validação | Dispositivos de fixação e interfaces de segurança, validação e aceitação de amostras. |
| Entrega e propriedade | Instalação, treinamento, documentação, manutenção e controle de mudanças. |
Para estimar o ROI (retorno sobre o investimento) de uma estação de soldagem inteligente, compare a mão de obra de programação, o tempo de ciclo, o retrabalho e as interrupções para a mesma variedade de peças e período. Utilize as diferenças verificadas para comparar a célula automatizada com a soldagem manual e calcular o período de retorno do investimento.
O custo total de propriedade de uma estação de trabalho de soldagem inteligente também inclui dispositivos de fixação, utilidades, consumíveis, manutenção, treinamento e futuras atualizações. A viabilidade do investimento depende da comprovação de economia e controle da produção, e não de uma simples afirmação de preço.
Perguntas frequentes
O que significa soldagem sem necessidade de aprendizado neste sistema EVST?
Isso significa que o percurso do robô é preparado a partir de dados aprovados da peça ou da geometria capturada, em vez da programação manual ponto a ponto por meio de um controlador de ensino. O fluxo de trabalho concentra o esforço do operador e do engenheiro de soldagem na aprovação do trabalho, em vez de ensinar cada ponto.
O sistema consegue importar modelos ou desenhos?
Sim. O fluxo de trabalho principal importa modelos ou desenhos 3D de softwares convencionais de projeto estrutural, identifica características de solda e prepara trajetórias de robôs offline. O trabalho resultante combina informações de geometria, trajetória e processo para alinhamento e execução da célula.
O EVST pode funcionar quando não há dados de modelo utilizáveis disponíveis?
O sistema também suporta uma rota de varredura linear 3D que captura a geometria relevante da peça e extrai informações de solda. Utilize essa rota quando a geometria da peça precisar ser capturada na célula e a peça oferecer acesso adequado para a varredura.
Qual a diferença entre posicionamento por visão 3D e rastreamento de costura a laser?
O posicionamento por visão 3D alinha a peça preparada com a peça física na célula de trabalho. O rastreamento a laser da costura auxilia o robô durante a execução, relacionando o movimento da tocha à costura detectada. Esses sistemas servem a diferentes etapas do fluxo de trabalho.
Um único operador consegue gerenciar o sistema? Quais habilidades são necessárias?
Um operador treinado pode executar o fluxo de trabalho pré-configurado. O operador carrega o trabalho aprovado, confirma a peça e o dispositivo de fixação e segue a sequência da célula; um engenheiro de soldagem permanece responsável pela seleção do procedimento de soldagem, validação do processo e aprovação de alterações.
O sistema suporta soldagem multicamadas e multipasse?
Sim. Para aplicações adequadas em chapas de espessura média a grossa, a soldagem multicamadas e multipasse pode utilizar o modo de pulso crítico documentado, com velocidade de deslocamento definida como 1.2 a 1.5 vezes a do pulso padrão. O planejamento dos passes é obtido da biblioteca de especialistas em processos de soldagem e confirmado de acordo com o procedimento de soldagem aprovado.
Que informações devem ser preparadas para uma revisão da solução?
Prepare modelos ou desenhos representativos, informações sobre juntas de solda, detalhes de materiais e enchimento, variação esperada da família de peças, conceito de fixação, método de carregamento e espaço disponível na célula. Se estiver sendo considerada uma rota baseada em escaneamento, identifique também as superfícies e regiões de solda que podem ser capturadas.
Como é um projeto típico, desde o pedido até a produção? A instalação e o treinamento estão incluídos?
A instalação e o treinamento de operadores podem ser incluídos no escopo do projeto acordado. Um projeto típico abrange desde a avaliação da solução e validação de amostras do processo até a fabricação e integração, instalação e comissionamento no local, treinamento de operadores, entrega da produção e suporte pós-venda. A proposta comercial final define os serviços prestados.
O sistema é compatível com nossa fonte de energia de soldagem atual?
Possivelmente, sujeito à avaliação do projeto. As opções padrão são Aotai NBC500RP Plus e Megmeet Dex2 500MPR. Para uma fonte de alimentação existente ou de outra marca, a EVST avalia a compatibilidade de comunicação e a adequação ao processo de soldagem antes de confirmar a configuração; nenhuma marca de terceiros é considerada compatível antecipadamente.
Construa a célula ao redor da peça de trabalho.
Um projeto de soldagem sem necessidade de treinamento prévio começa com a família de peças, o acesso à solda e os dados de engenharia disponíveis. A EVST pode usar essas informações para analisar a rota de planejamento, o alcance do robô, os eixos externos, o pacote de soldagem e o fluxo de trabalho de confirmação como uma solução única. As mesmas informações definem o escopo do fornecedor e tornam a análise de custo e ROI específica para a aplicação. Para uma análise de configuração, compartilhe informações representativas da aplicação por meio da página de contato para avaliação de soluções da EVST.
Contato