
O que mantém uma longa solda a arco de argônio em chapa metálica estável do início ao fim?
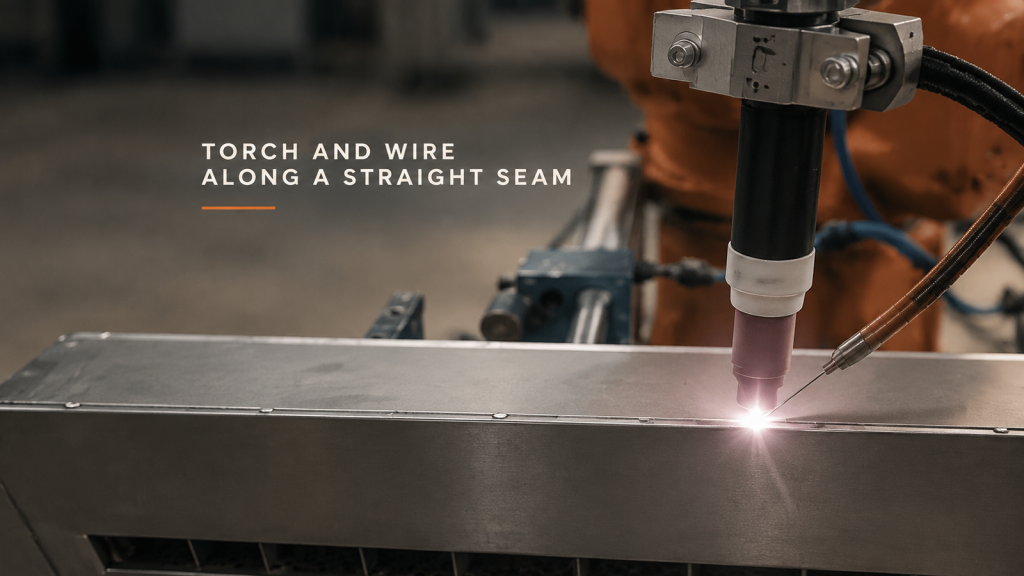
Planeje uma longa costura de arco de argônio em chapa metálica levando em consideração a estabilidade da junta, a geometria do bocal de cerâmica e do fio lateral, e uma zona de término do arco bem definida.
Rebarbação de peças com auxílio de robô: como devem ser definidas as faces de preensão e as arestas de trabalho?
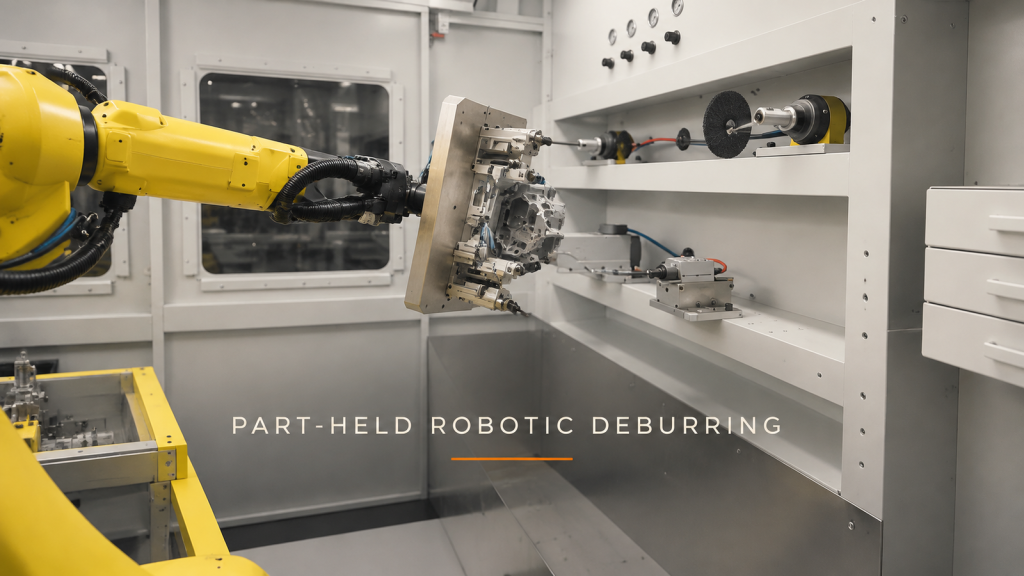
Planeje a rebarbação de peças controladas por robô, separando as faces de fixação das arestas de trabalho, verificando a folga da ferramenta de fixação e definindo cada abordagem com ferramenta fixa.
Robô carregando uma lixadeira de tigelas: o que deve ser resolvido primeiro?
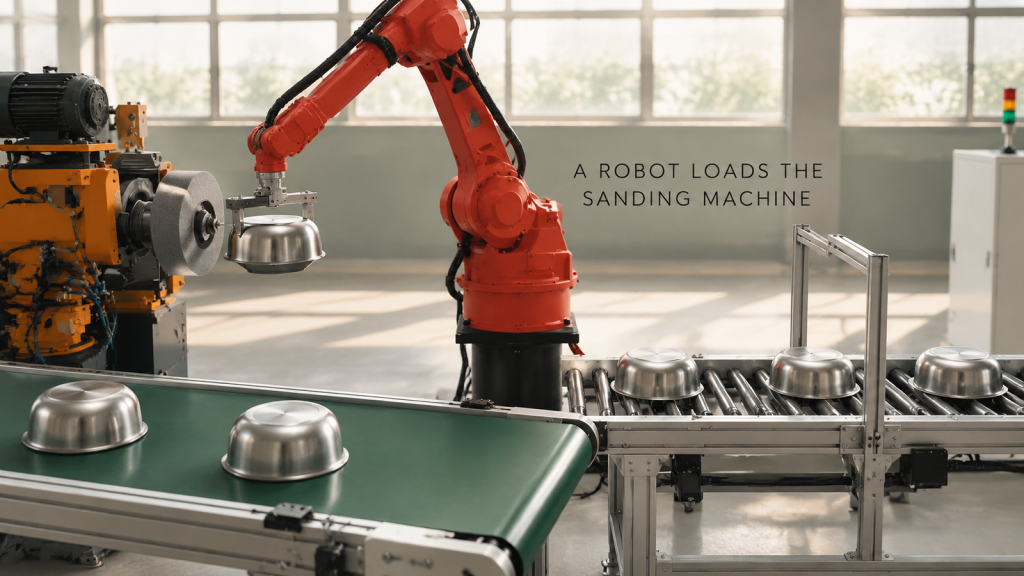
Carregamento robótico para uma lixadeira de tigelas de aço inoxidável: transferência por garra, centralização no mandril, proteção contra poeira e um layout que mantém a máquina em constante atividade.
Soldagem robótica de uma estrutura tubular de aço: o que permite que funcione em uma única célula?
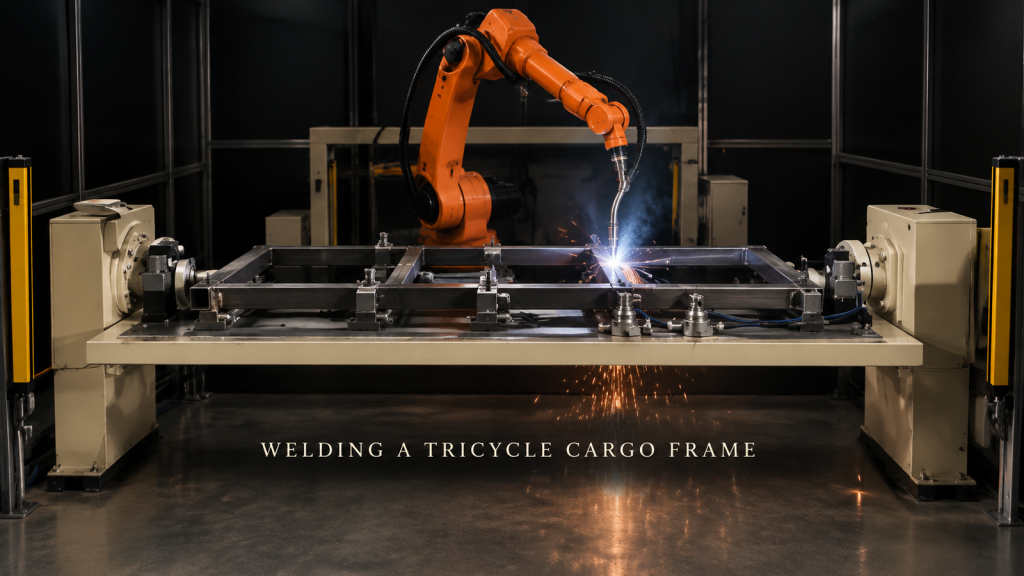
O que torna uma estrutura tubular de aço soldável por um único robô: posicionamento preciso dos tubos, alinhamento das juntas para evitar distorções, soldas na parte inferior e cortinas de luz.
Soldagem robótica de uma carcaça de filtro de chapa metálica: o que permite uma única fixação?
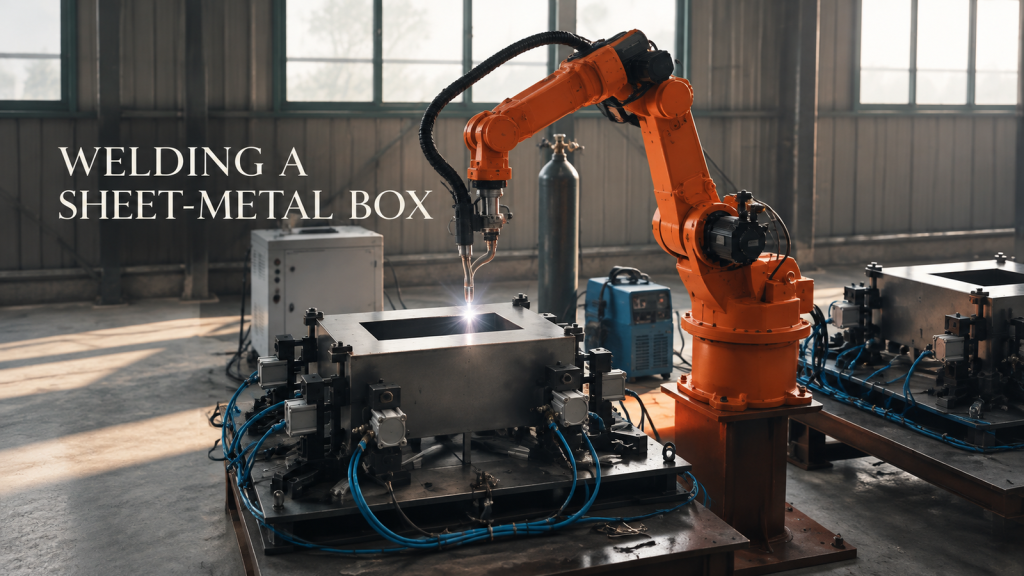
Como a disposição das braçadeiras, as mudanças no ângulo da tocha e a ordem de soldagem determinam se uma caixa de chapa metálica pode ser soldada por robô em uma única operação de fixação, e o que enviar para um orçamento.
Paletização de caixas embaladas com um robô de quatro eixos: o que mantém uma célula de fim de linha estável?
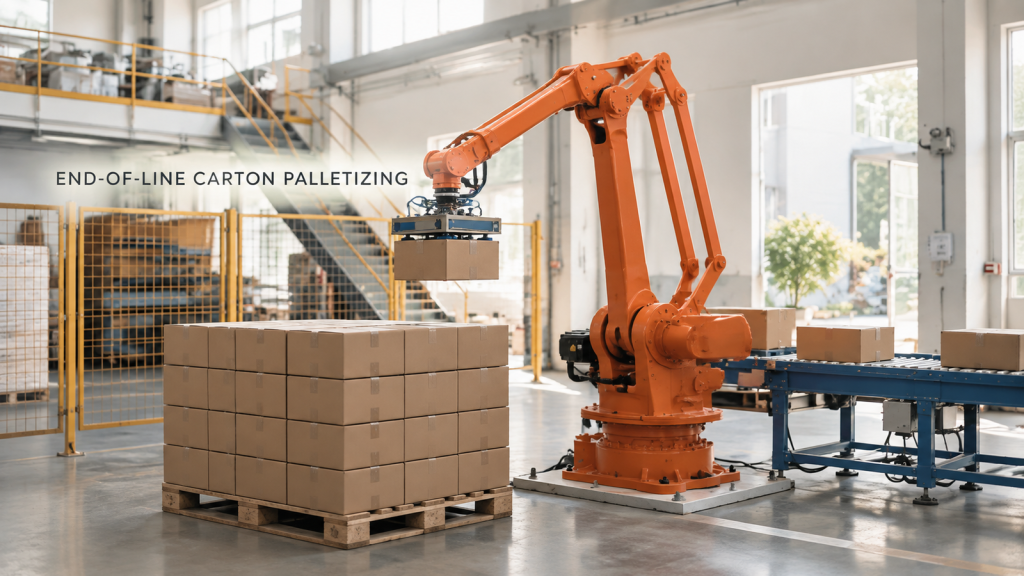
Paletização de caixas de papelão por robô de quatro eixos: preensão sem esmagamento, padrão de empilhamento estável e posição de coleta repetível na extremidade da esteira.
Operação de prensa robótica em linha de produção de aros de rodas: o que determina se a operação pode ser concluída?
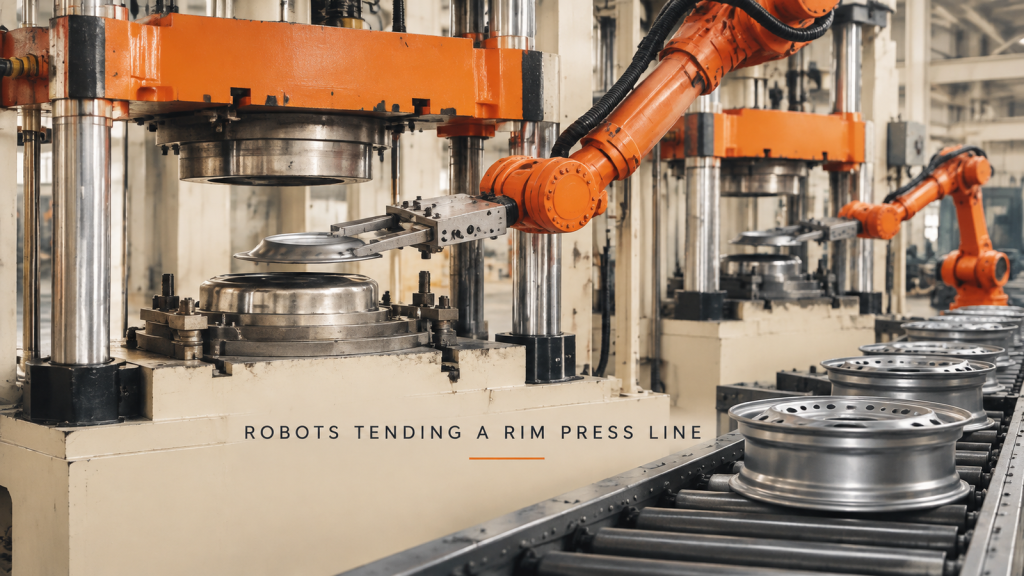
Operação de prensa robótica em uma linha de produção de aros de rodas: transporte da peça para a matriz, intertravamento robô-prensa, posicionamento da peça e escalonamento de uma prensa para uma linha de produção.
Carregando bobinas de fio em um suporte com um robô colaborativo: o que a célula precisa fazer corretamente?
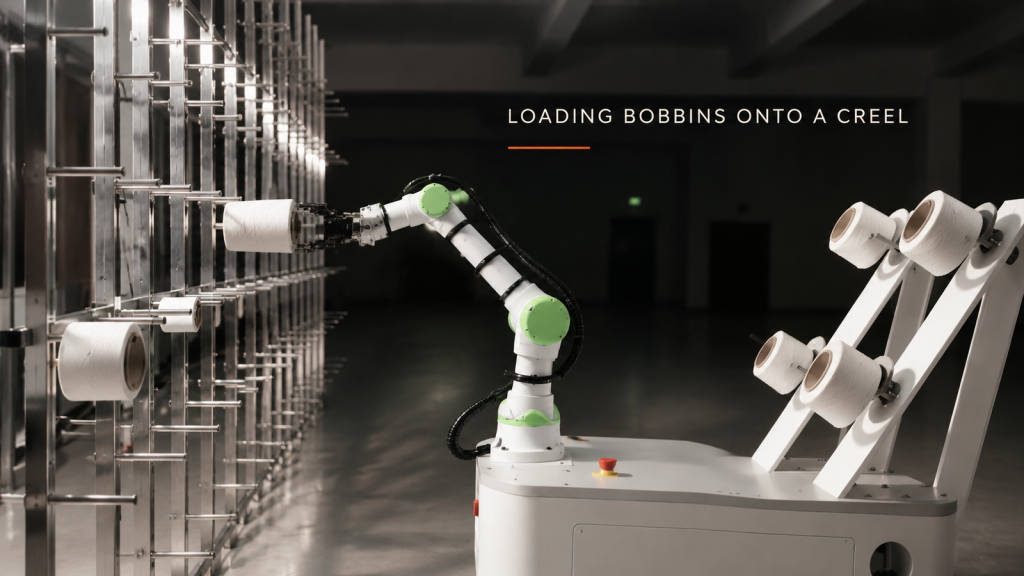
Carregar bobinas de fio em um suporte com um robô colaborativo: manter a garra livre do fio, alinhar o furo com o pino, alcançar os pinos superior e inferior e posicionar a base móvel corretamente.
Corte robótico de chapas de aço espessas com chama: quando o maçarico manual poderá ser substituído por um robô?
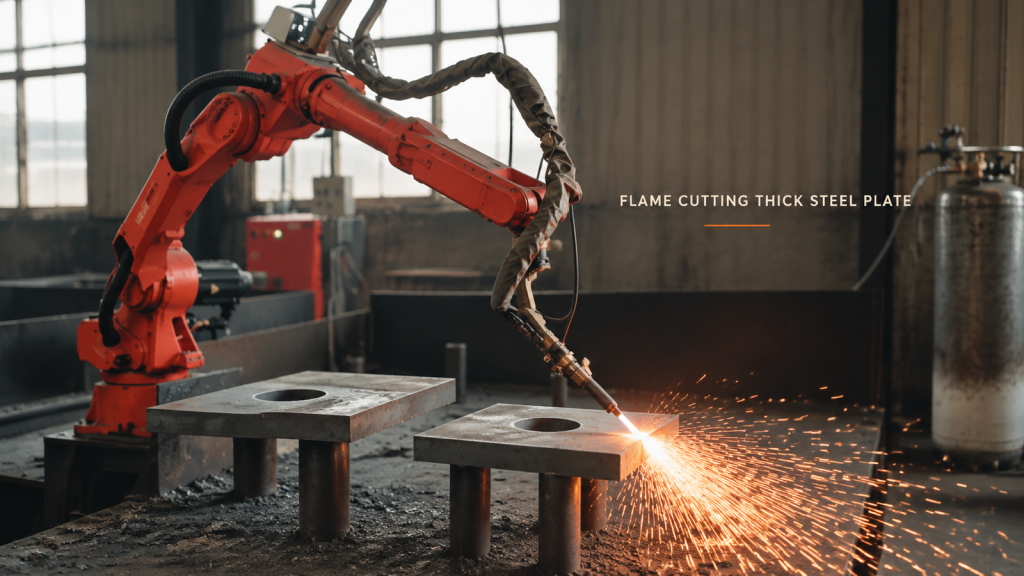
Quando o corte a chama de chapas grossas pode passar de um maçarico manual para um robô: suporte da chapa, altura do maçarico ao longo da borda e manter as pessoas afastadas das faíscas.
Soldagem robótica de estrutura longa: qual junta deve definir o layout da célula?
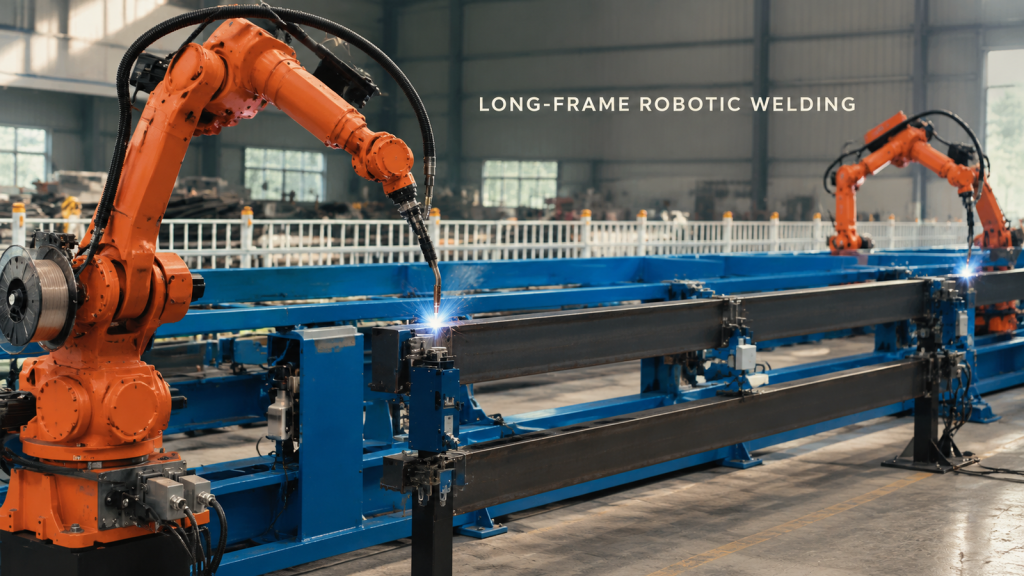
Comece o planejamento da soldagem robótica de longa distância pela junta mais difícil e, em seguida, valide o acesso à fixação, a postura da tocha, o espaço livre para os cabos e o espaço de recuperação.
Descarregamento robótico de peças em formato de tigela: como proteger as bordas durante a retirada?
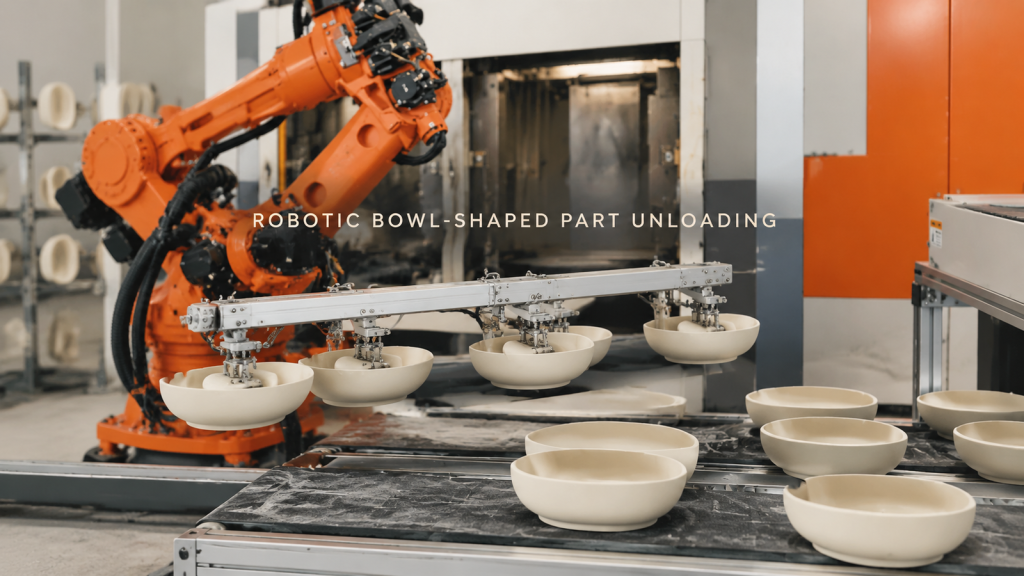
Planeje o descarregamento robótico de peças em formato de tigela considerando pontos de contato suportados, espaço livre para retirada, proteção das bordas e posicionamento estável da superfície de recepção.
Soldagem robótica de juntas de montagem de eixos longos: controle de acesso na interface circular.
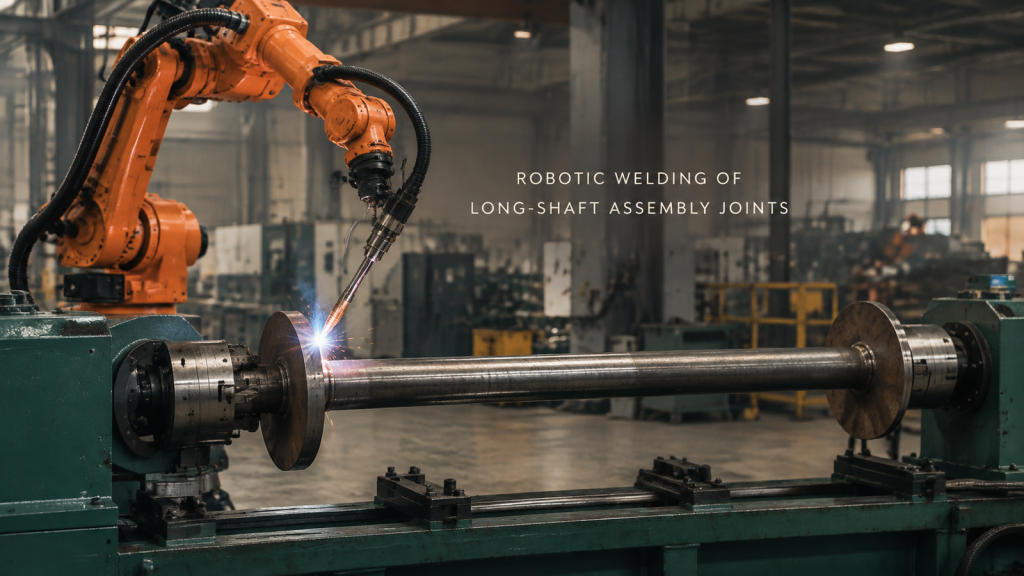
Veja um robô soldando juntas de placas circulares em um conjunto de eixo longo suportado e planeje o acesso à junta, a fixação e a segmentação do percurso.