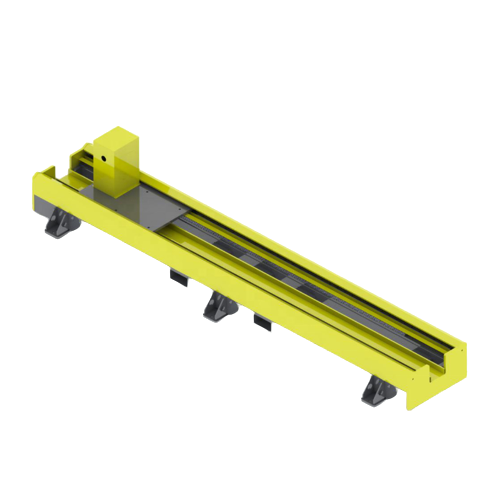
Sistemas de movimento linear fabricados sob encomenda

Pista de Robô – Unidades de Transferência de Robô (RTU) do 7º Eixo

Amplie o alcance de trabalho de um robô em diferentes máquinas, estações ou peças longas. A EVST projeta esteiras robóticas para solo, céu e treliças, considerando o robô, o deslocamento, a carga, o ciclo de trabalho, o ambiente e as condições do local.

Feito sob medida para cada projeto. Layouts de solo, céu e treliça Configurações de esteiras para transporte de até 6,000 kg de carga nominal da carroceria.

O que é isso

Adicione um eixo linear coordenado ao seu robô.

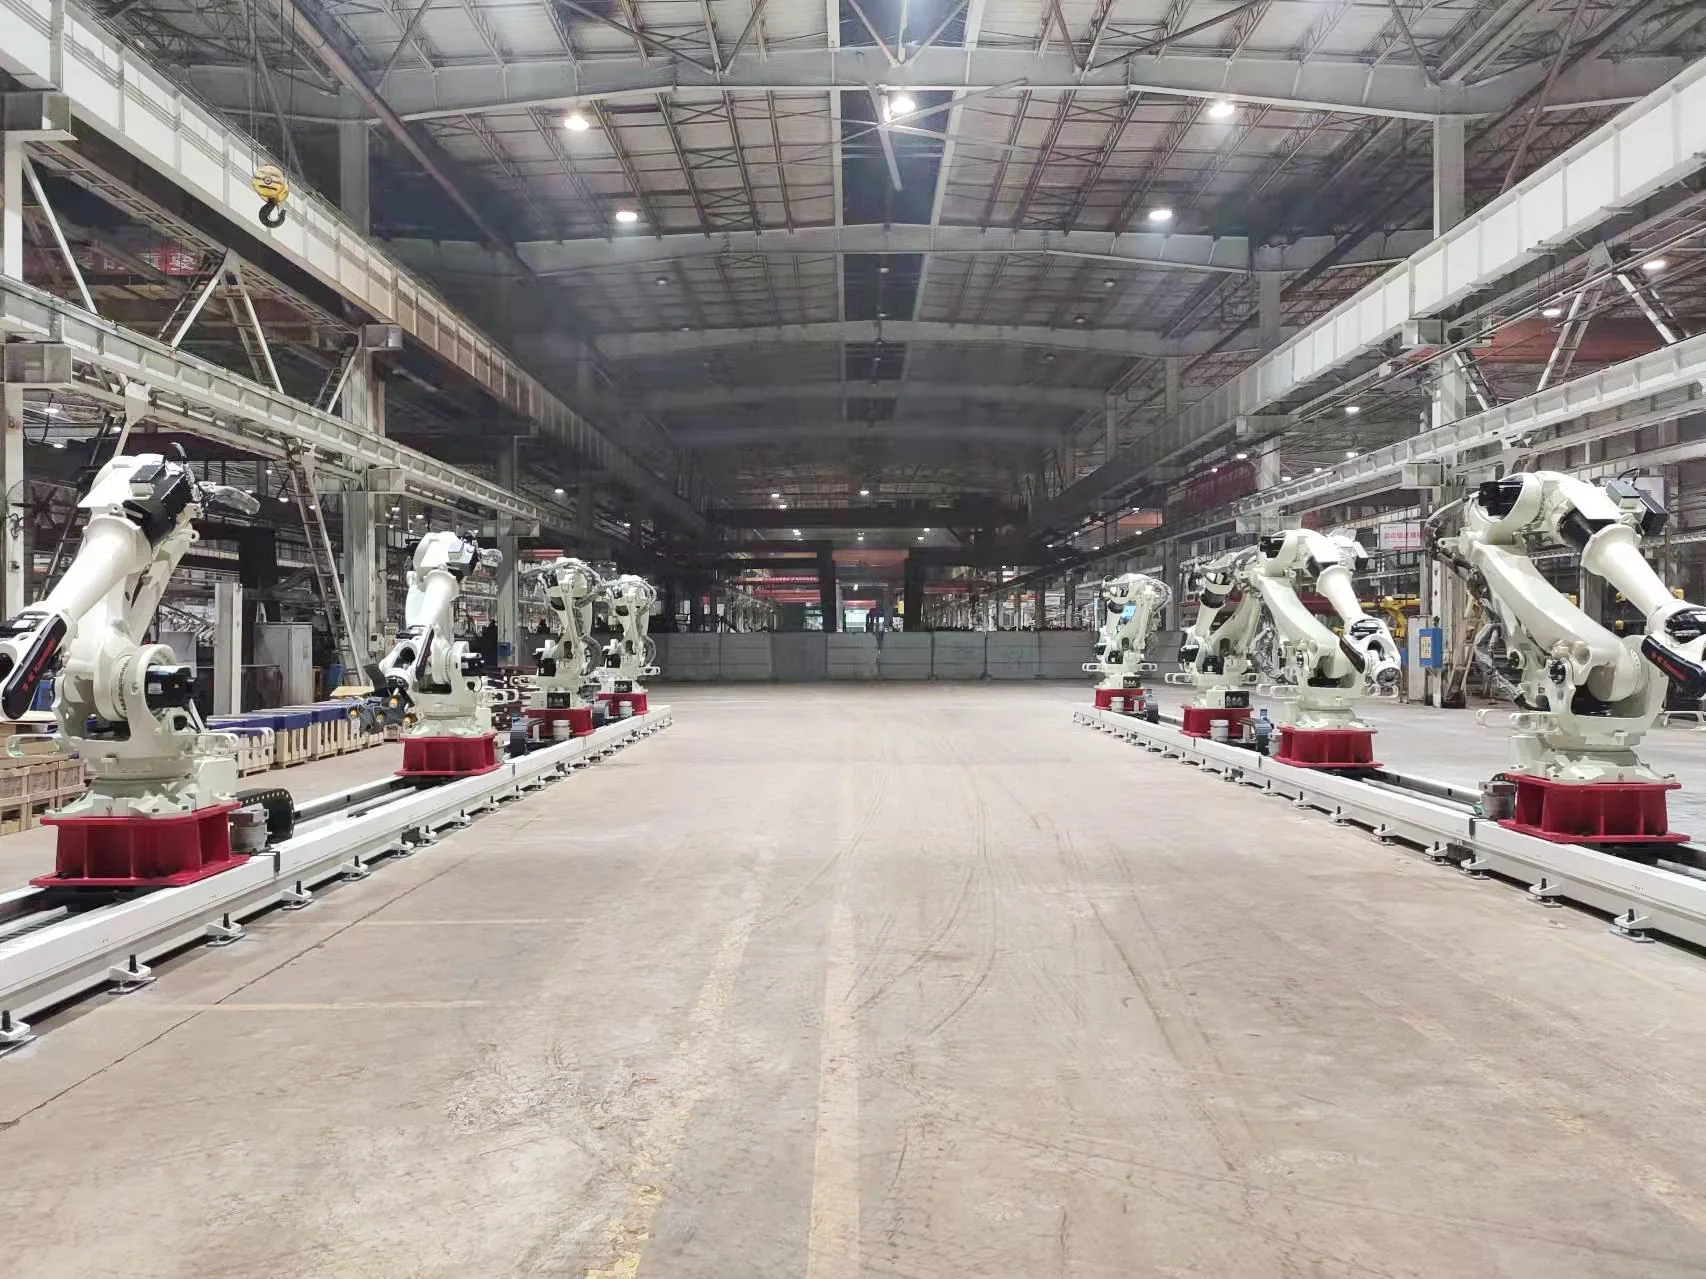
Um trilho robótico é um eixo linear motorizado que transporta um robô industrial entre posições de trabalho. Também chamado de Unidade de Transferência Robótica de 7º eixo, ele expande a área de atuação do robô, permitindo que um único robô atenda peças longas, múltiplas máquinas ou estações de processo separadas. As versões montadas no piso também são conhecidas como trilho de chão ou trilho de piso.

Produto familiar

Escolha o layout que melhor se adapta à célula de trabalho.

A estrutura da pista é selecionada com base no espaço disponível, no acesso à peça de trabalho, na orientação do robô e no percurso do processo. Os sistemas de piso, teto e treliças são projetados para o robô, a massa instalada e as condições do projeto.

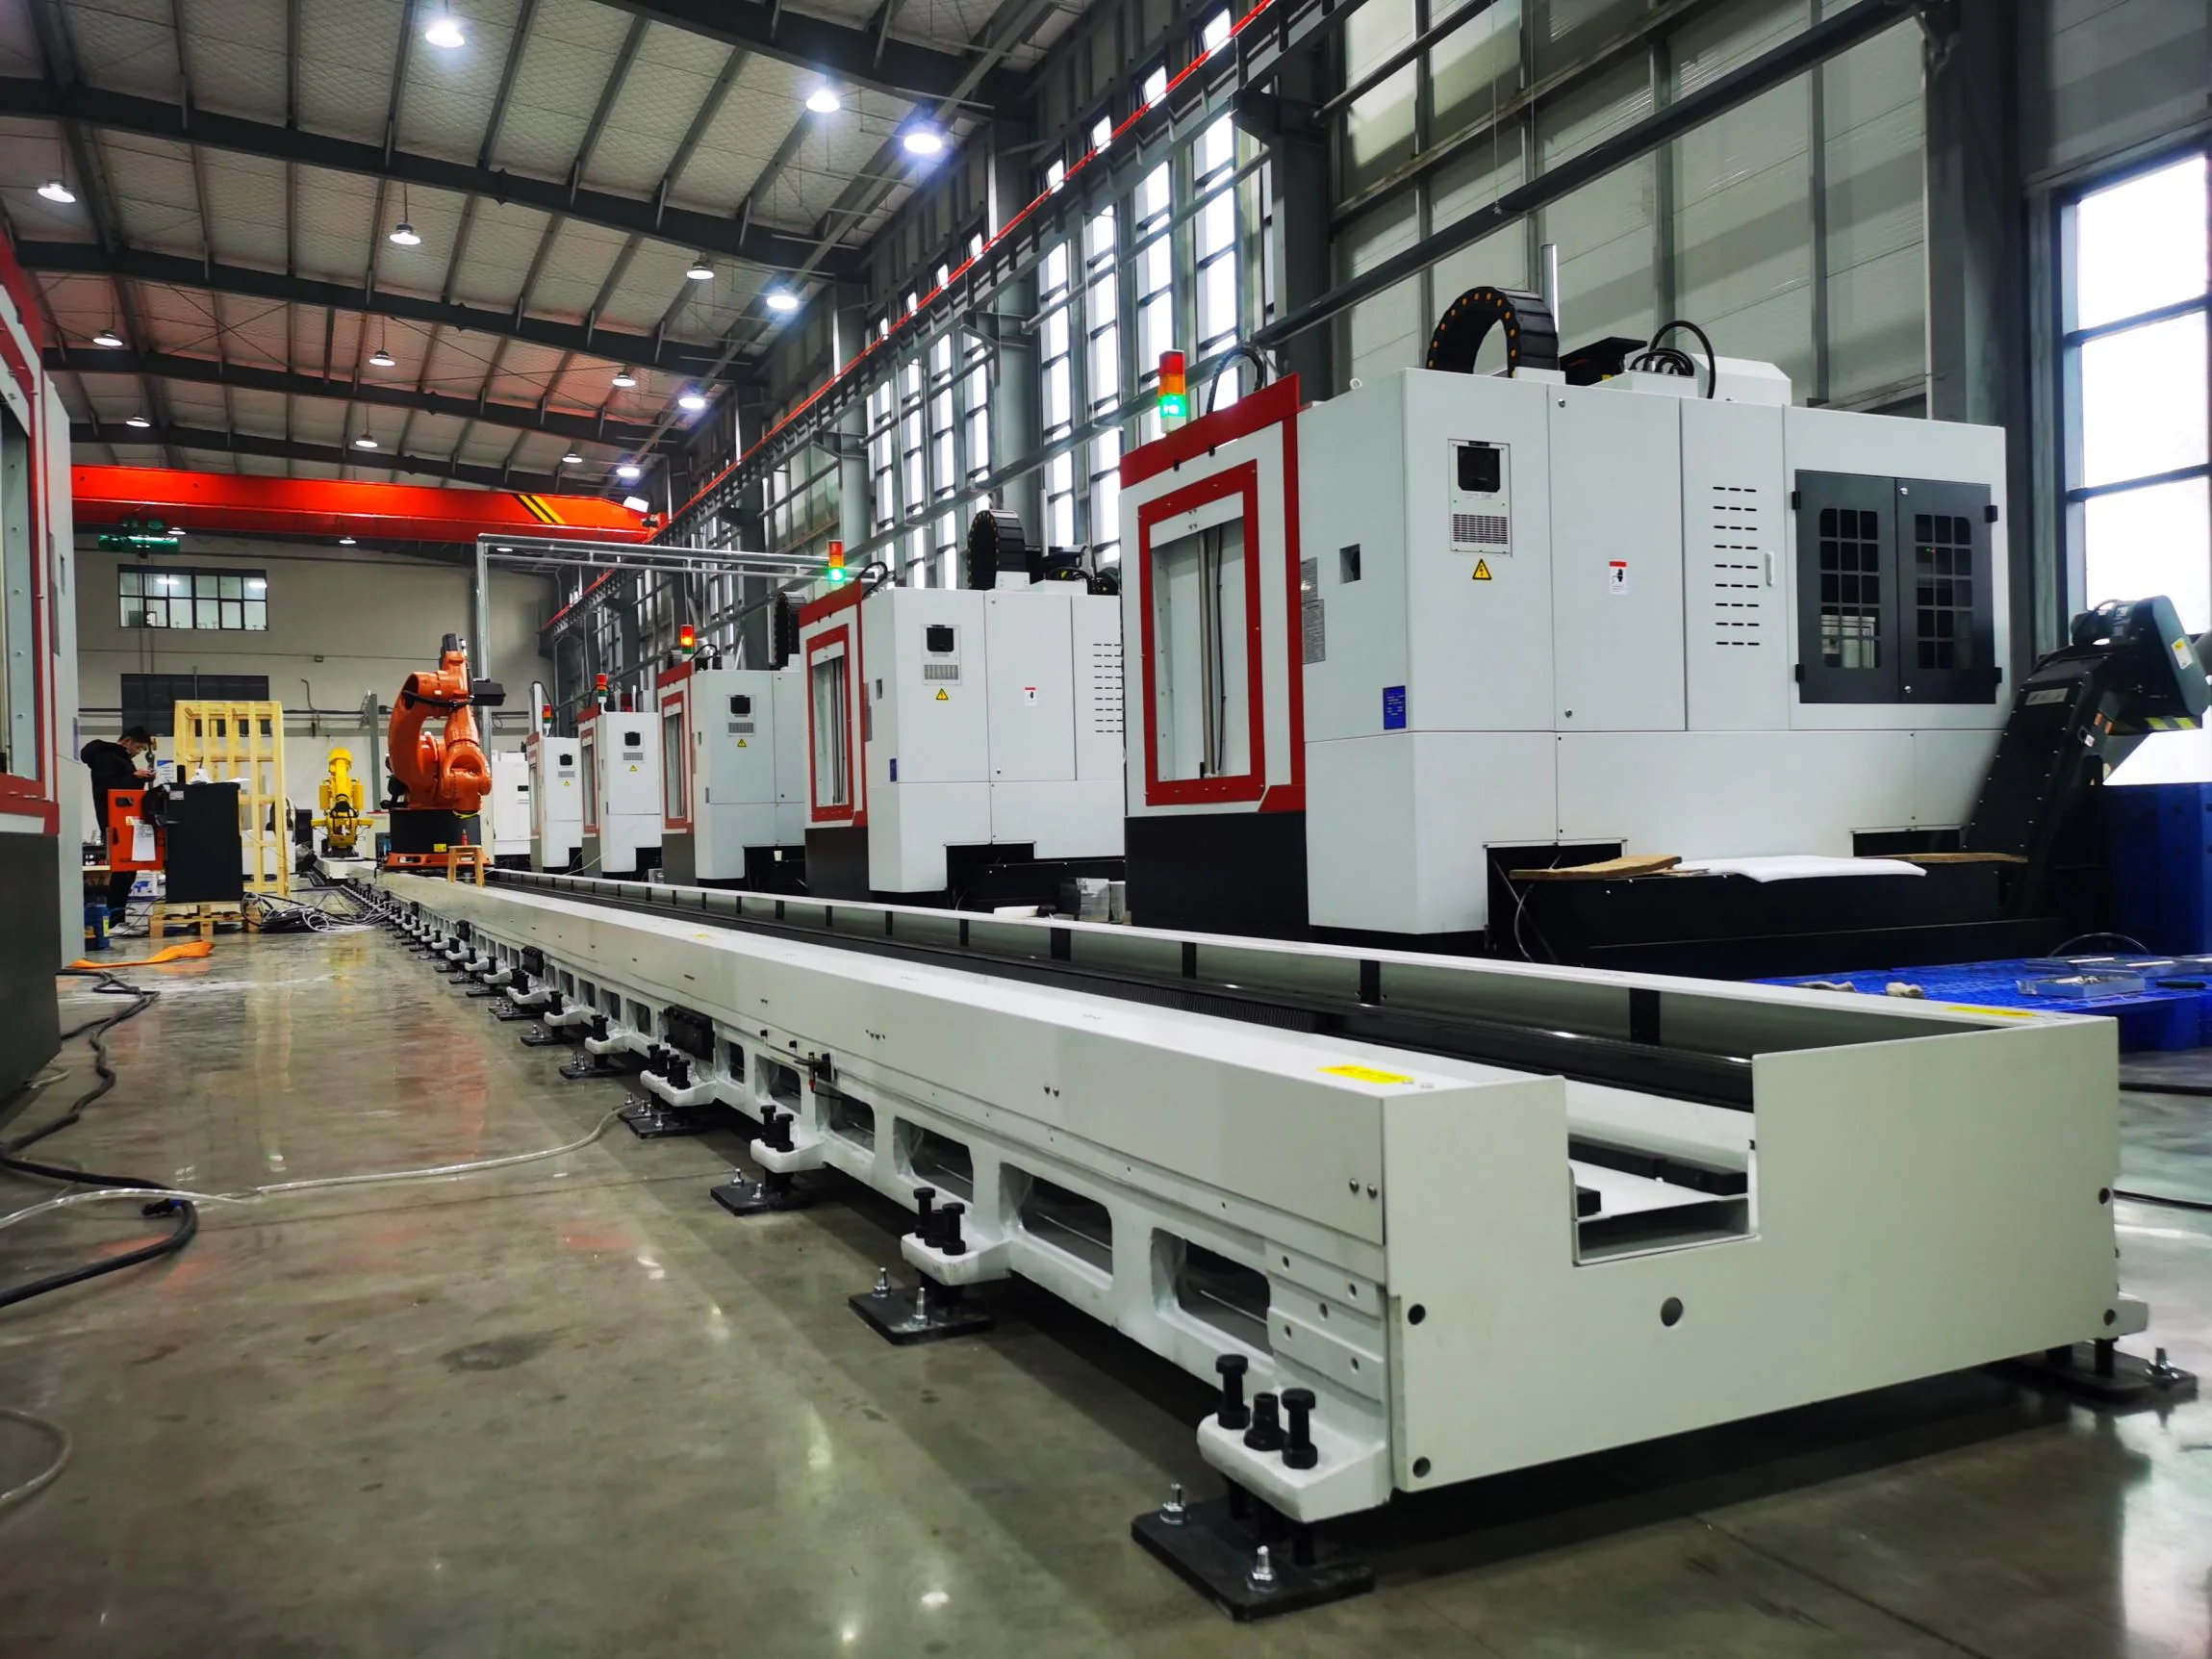
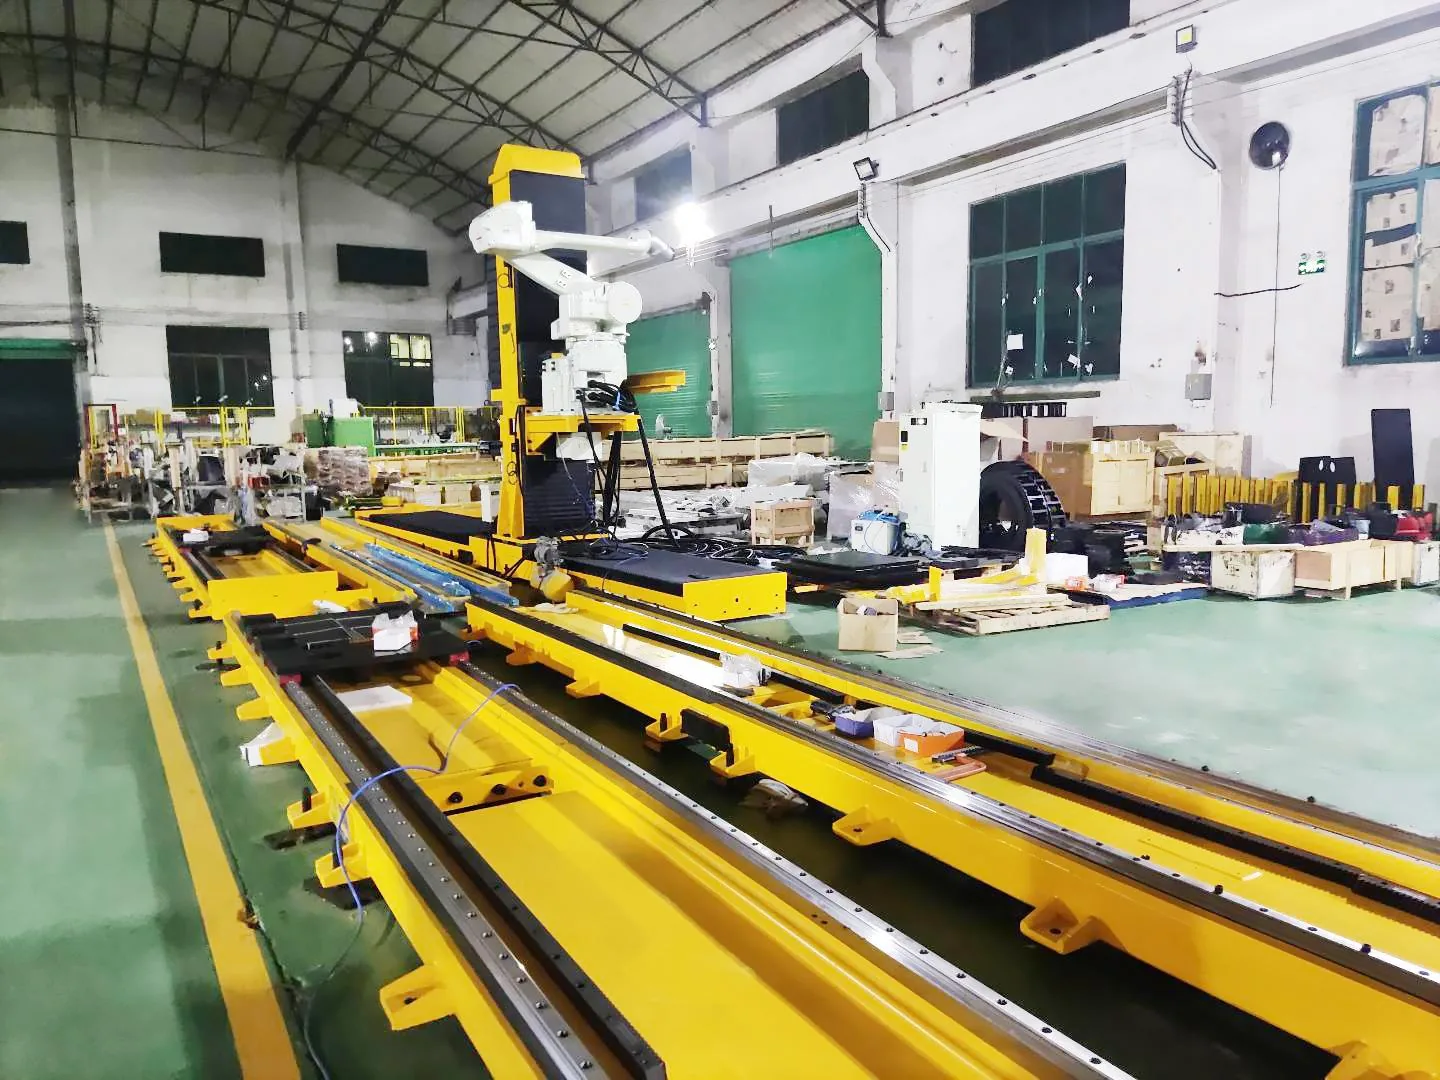
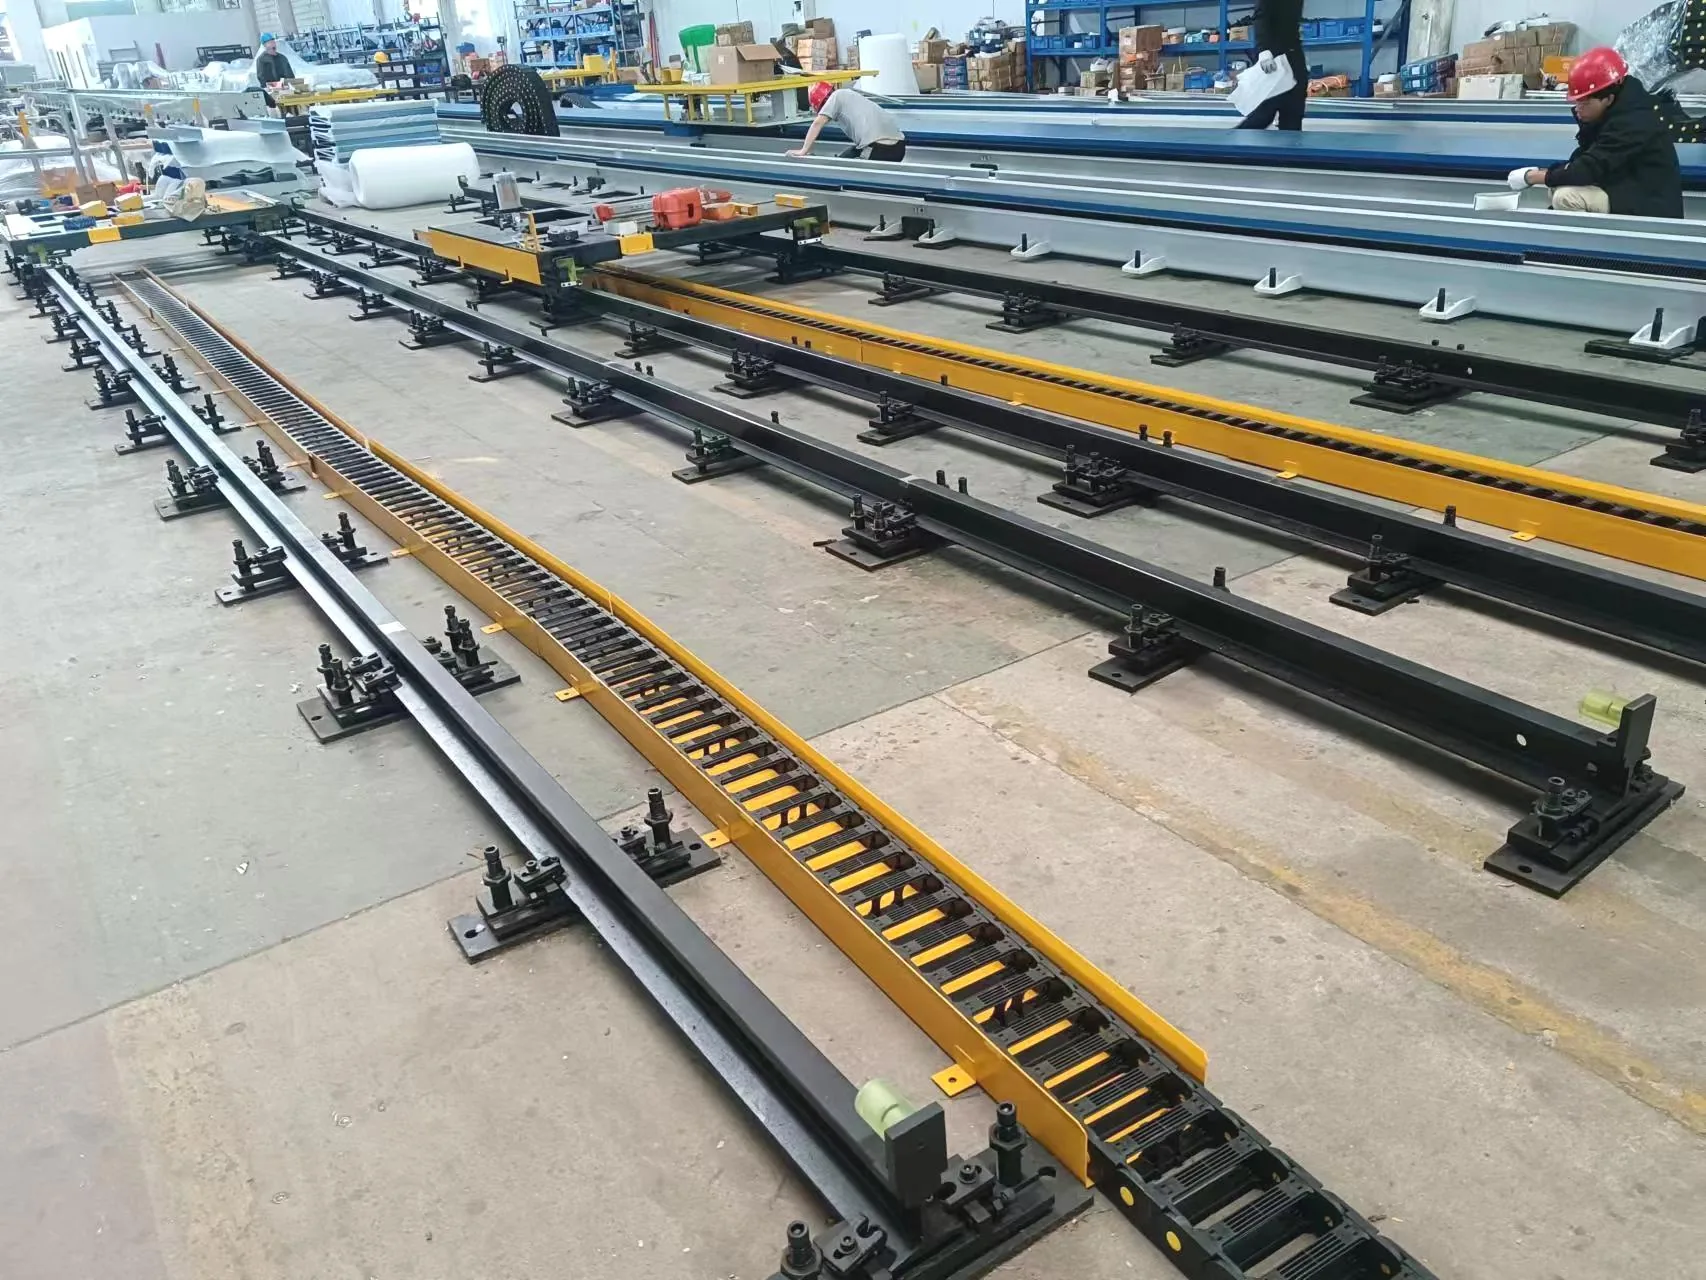
Esteiras de robôs terrestres sendo montadas na oficina.

Trilho terrestre

Trilho de solo (trilho montado no piso)

Um projeto prático para movimentar um robô ao lado de máquinas, dispositivos de fixação ou peças longas. A construção da base, o deslocamento e a proteção são especificados para o projeto.

Escolha esta opção quando: Serviços acessíveis ao nível do piso e um caminho direto junto às máquinas são prioridades.
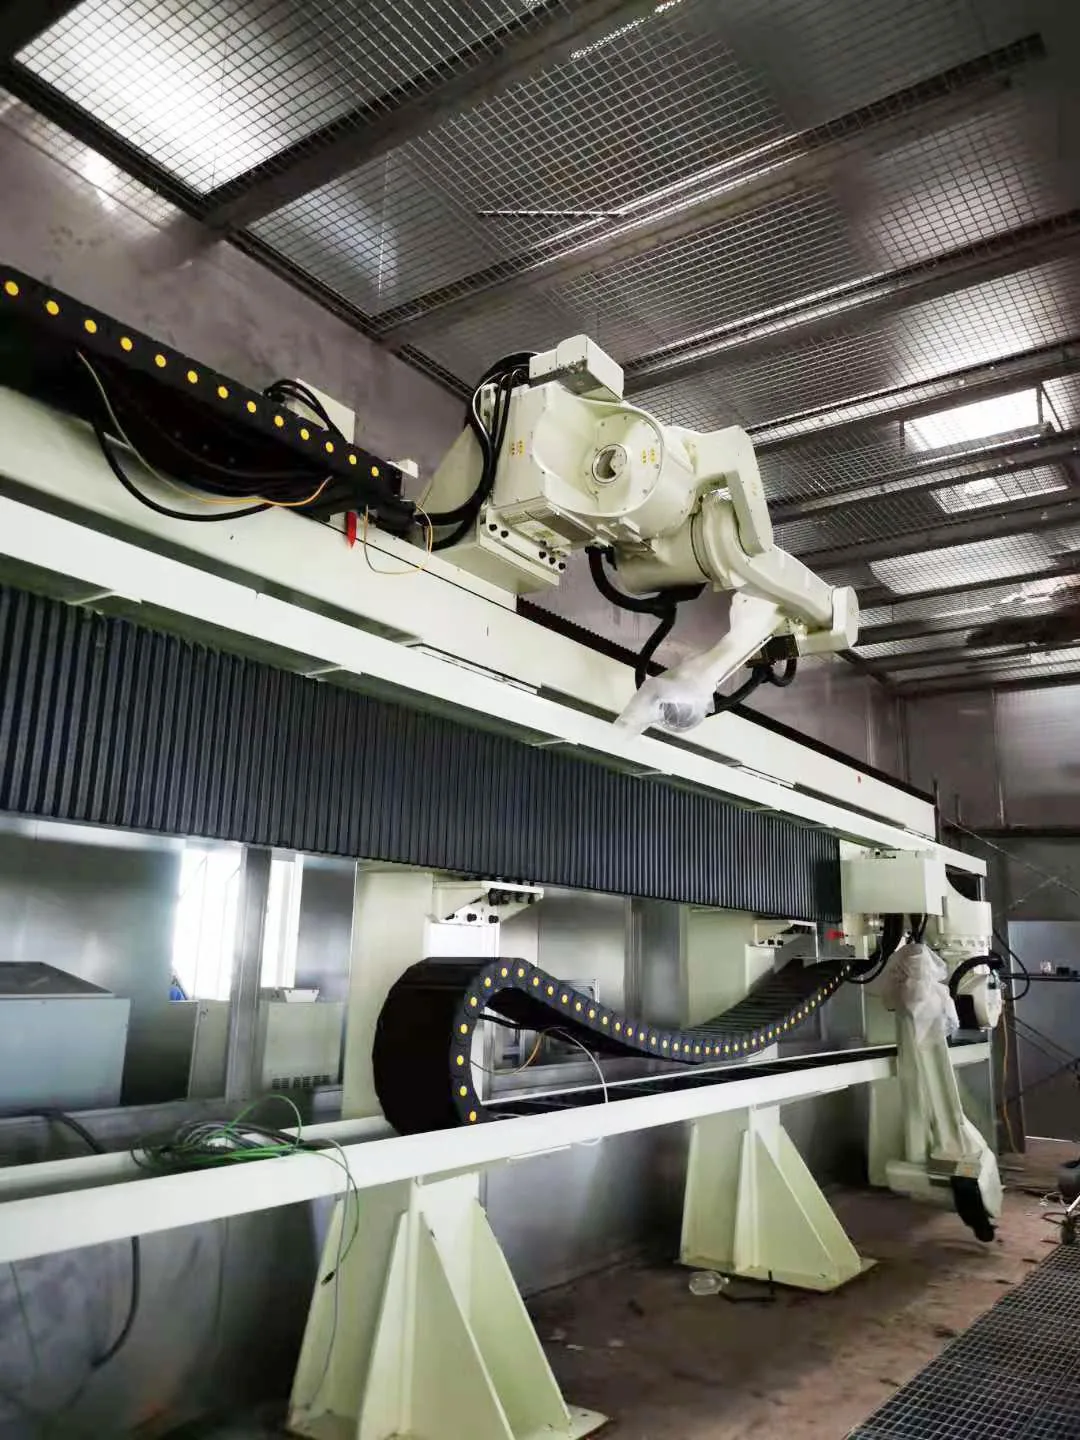
Trilho elevado para robô que transporta um robô acima de uma área de trabalho.

Trem aéreo

Sky Rail (trilho elevado)

Move o robô acima da área de trabalho para preservar o acesso ao piso ou para abordar um processo a partir de uma orientação elevada. A estrutura e as interfaces são projetadas especificamente para a célula.

Escolha esta opção quando: Liberar espaço no chão ou abordar o processo de cima para baixo é importante.

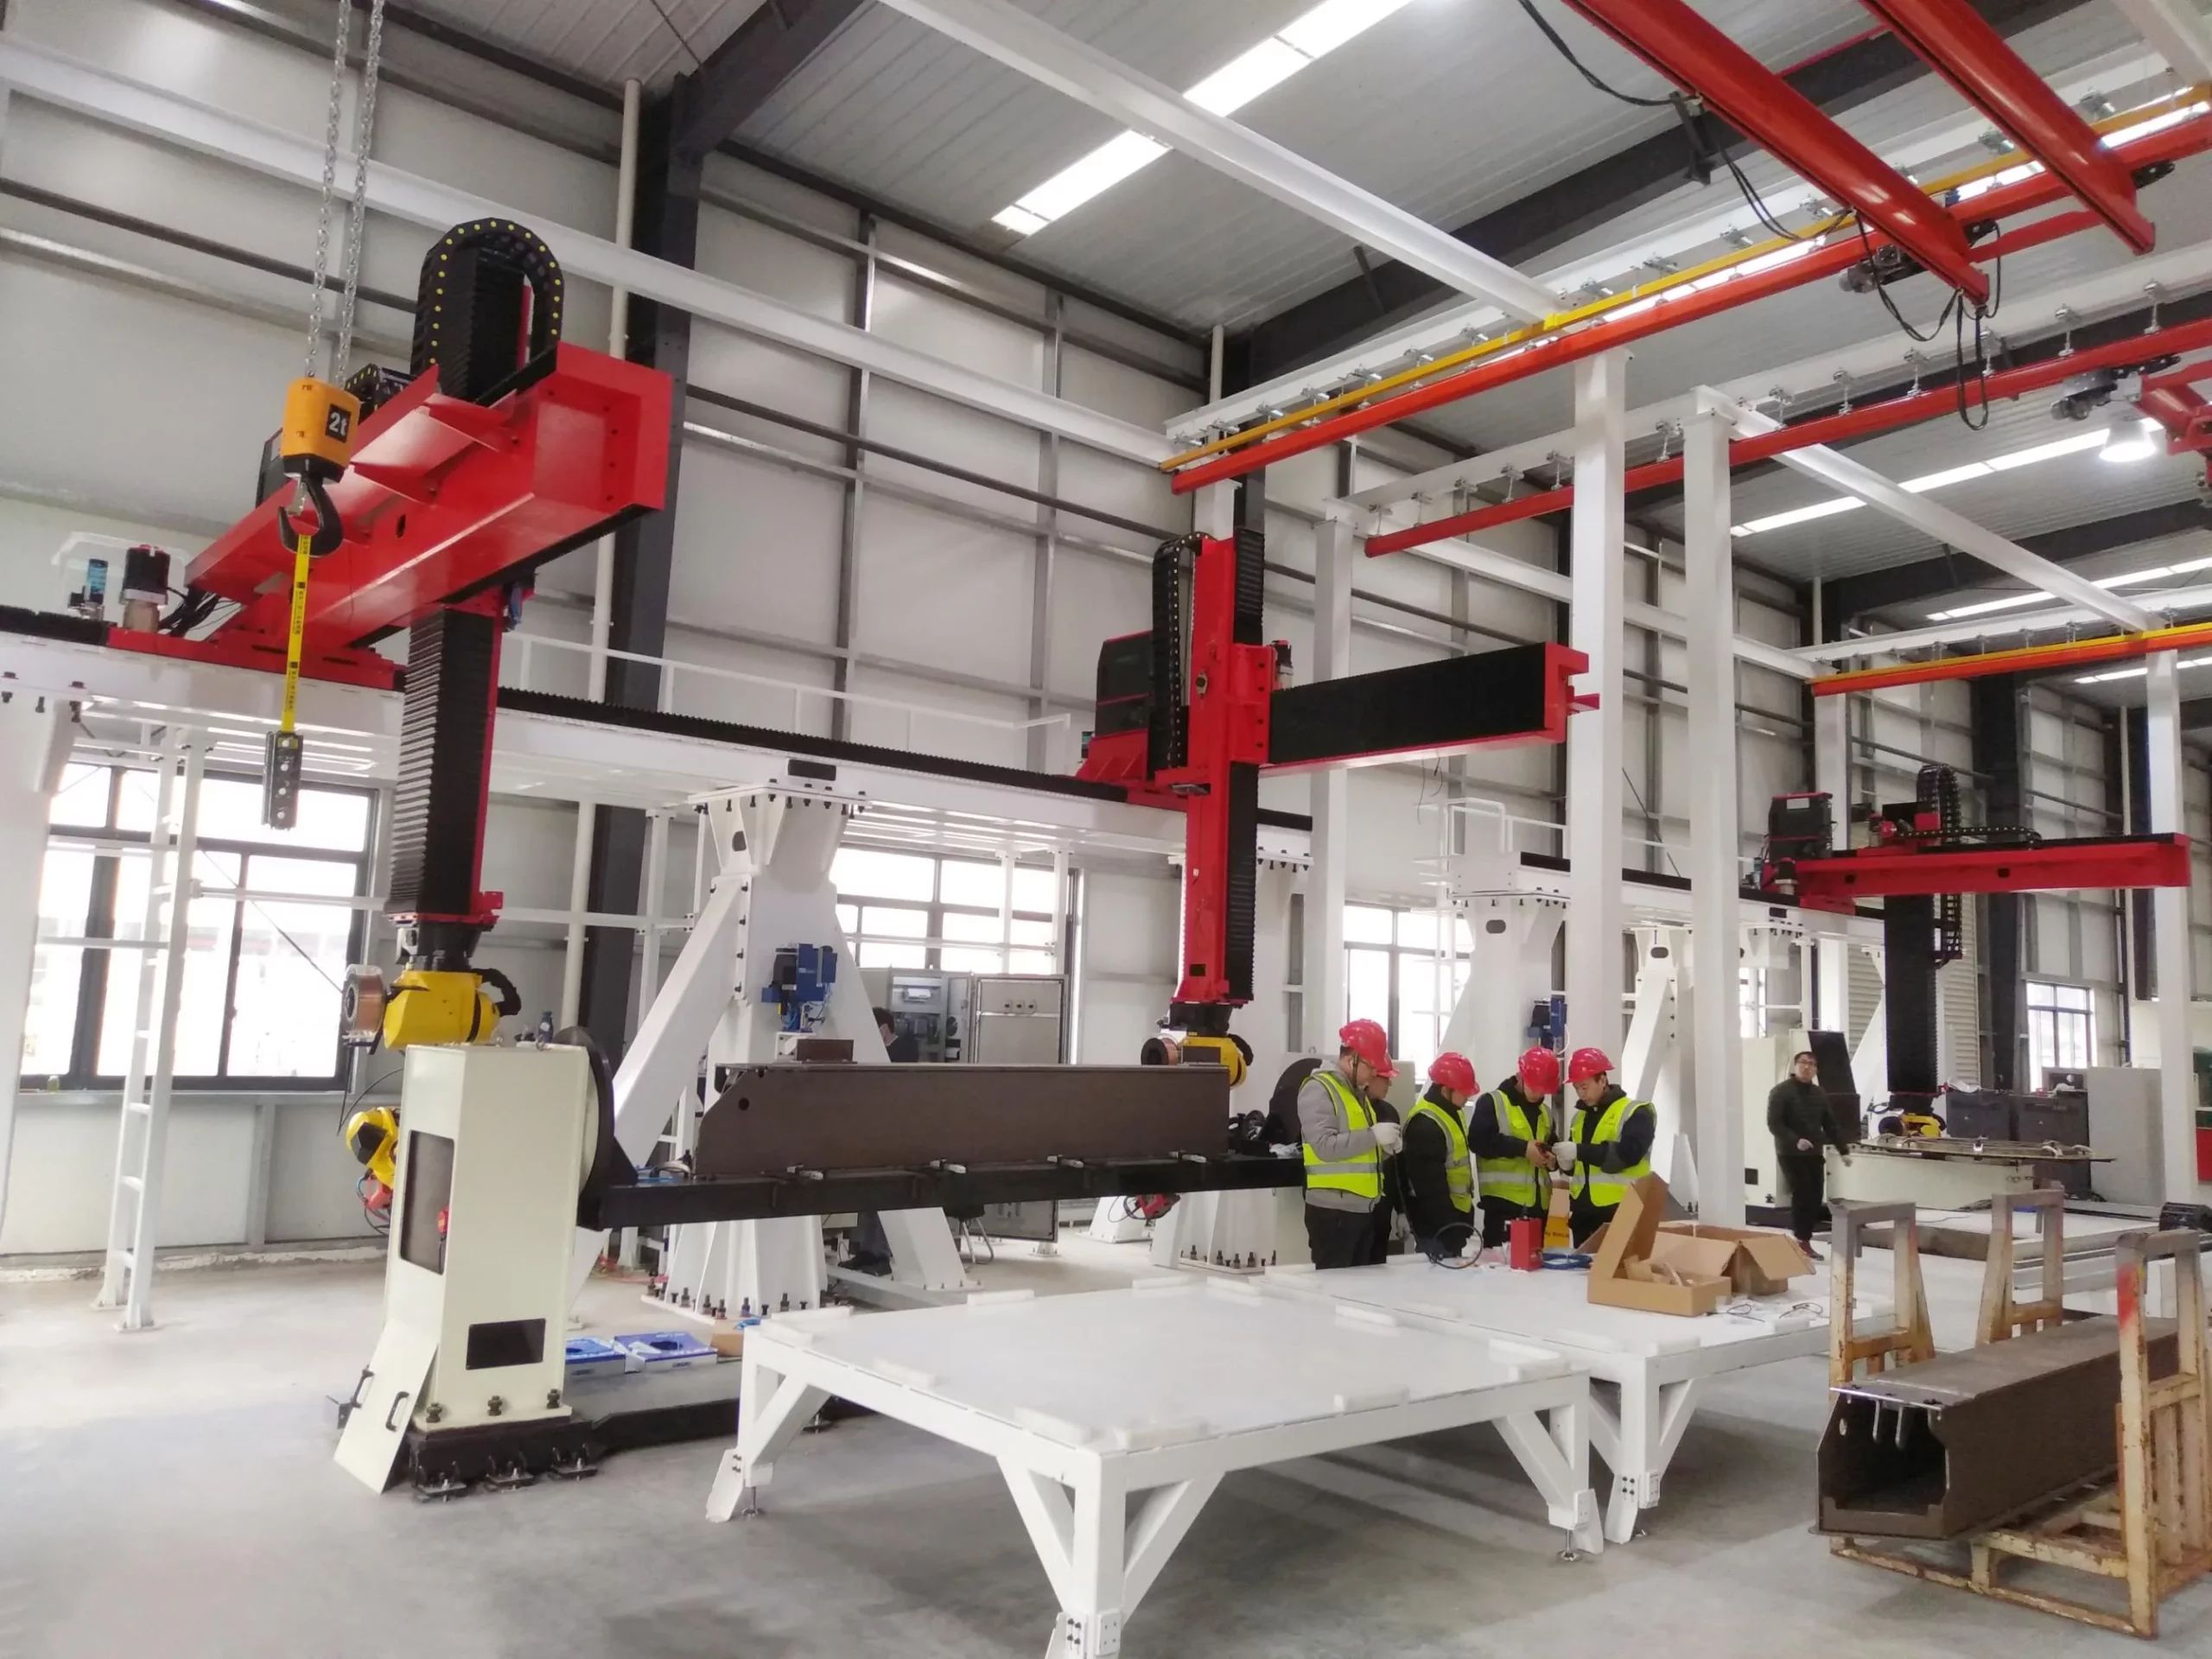
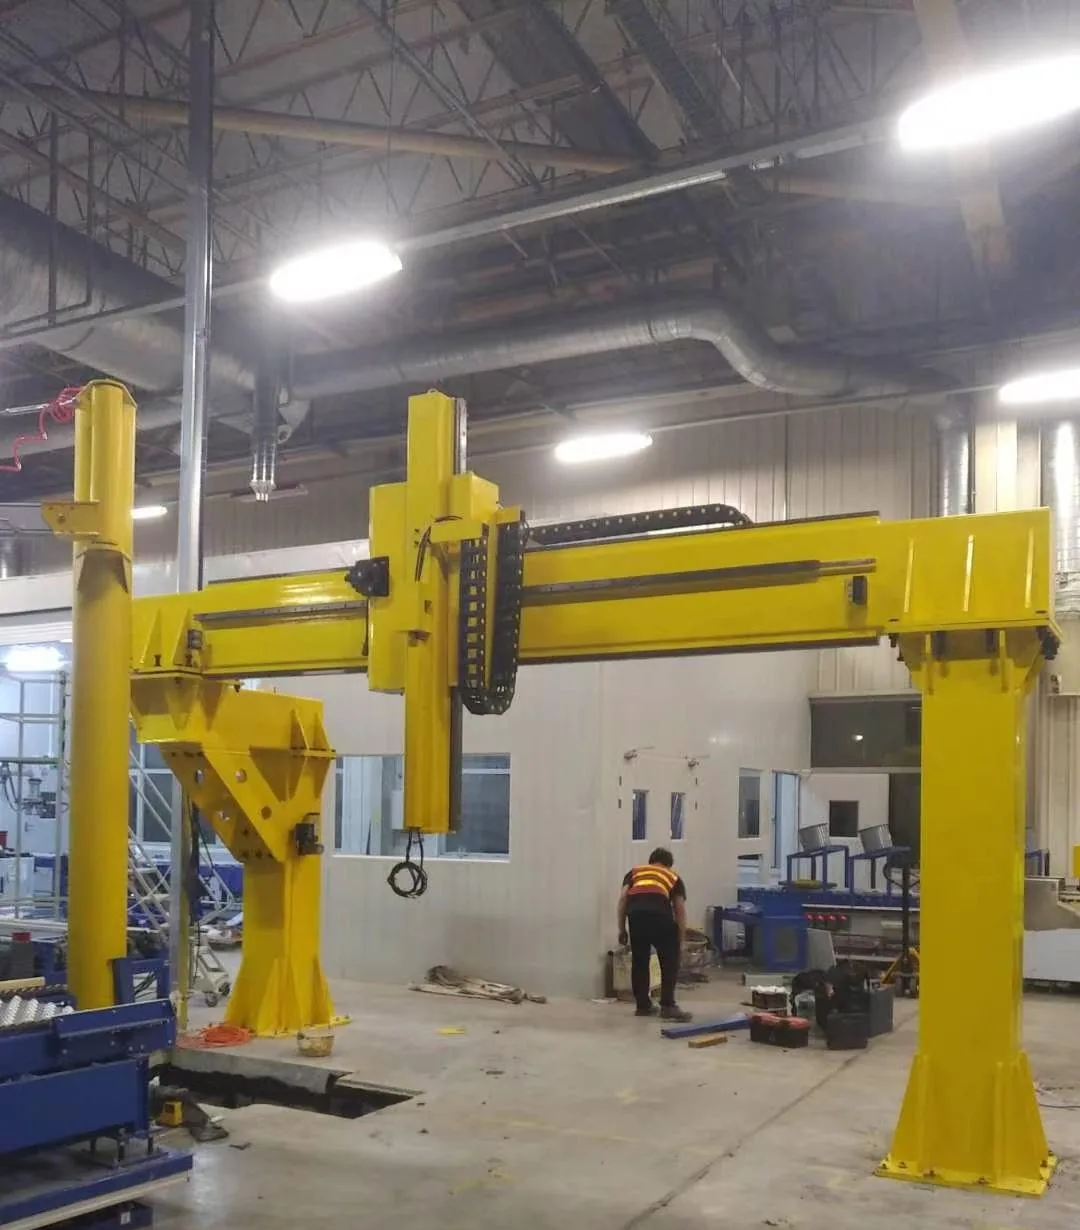
Estrutura de trilho robótico treliçado instalada em uma oficina

Trilho treliçado

Sistemas de treliças e pórticos

Uma estrutura em forma de portal para grandes áreas de trabalho e configurações de movimento específicas para cada aplicação. Vão, eixos, interfaces e detalhes estruturais são projetados para cada projeto.

Escolha esta opção quando: Um único eixo de sustentação não consegue abranger o vão necessário ou o movimento coordenado em mais de um eixo linear.

Processo de seleção

Sete entradas para uma configuração funcional

Uma consulta útil não precisa de uma especificação finalizada. Comece com os requisitos operacionais e as informações disponíveis no local; a esteira pode então ser dimensionada para a massa instalada.

Aplicação e peça de trabalho

Descreva o processo, o tamanho das peças, as estações e como o robô precisa abordar o trabalho.

Robô e massa instalada

Forneça a marca/modelo do robô, a massa do corpo do robô, o suporte ou dispositivos de fixação montados no carro e a carga útil do pulso.

Viajar e alcançar

Indique o deslocamento efetivo necessário ou compartilhe um layout da célula para que as folgas nas extremidades e o comprimento da base do robô possam ser considerados.

Requisito de movimento

Compartilhe a velocidade alvo, a repetibilidade, o ciclo de trabalho, as paradas e qualquer coordenação necessária com o controlador do robô.

Orientação de montagem

Escolha um conceito inicial de instalação no solo, elevada, invertida ou em treliça, com base no acesso e na geometria do processo.

Meio ambiente e proteção

Identificar poeira, respingos, líquidos, temperatura e condições de limpeza que afetam a escolha da caixa e dos materiais.

Site e interfaces

Forneça informações sobre as condições da fundação, serviços públicos, espaço disponível, interfaces de segurança e restrições de entrega.

Estrutura e proteção

A construção segue a carga e o ambiente.

A EVST pode configurar abordagens estruturais soldadas ou fundidas e adequar a proteção externa à célula de trabalho. A escolha final depende da massa móvel, do vão, das condições do processo e das necessidades de manutenção.

Capas protetoras totalmente fechadas
Proteção de fole
Tampa quadriculada
Cobertura semi-fechada em chapa metálica
Construção personalizada em aço inoxidável 304
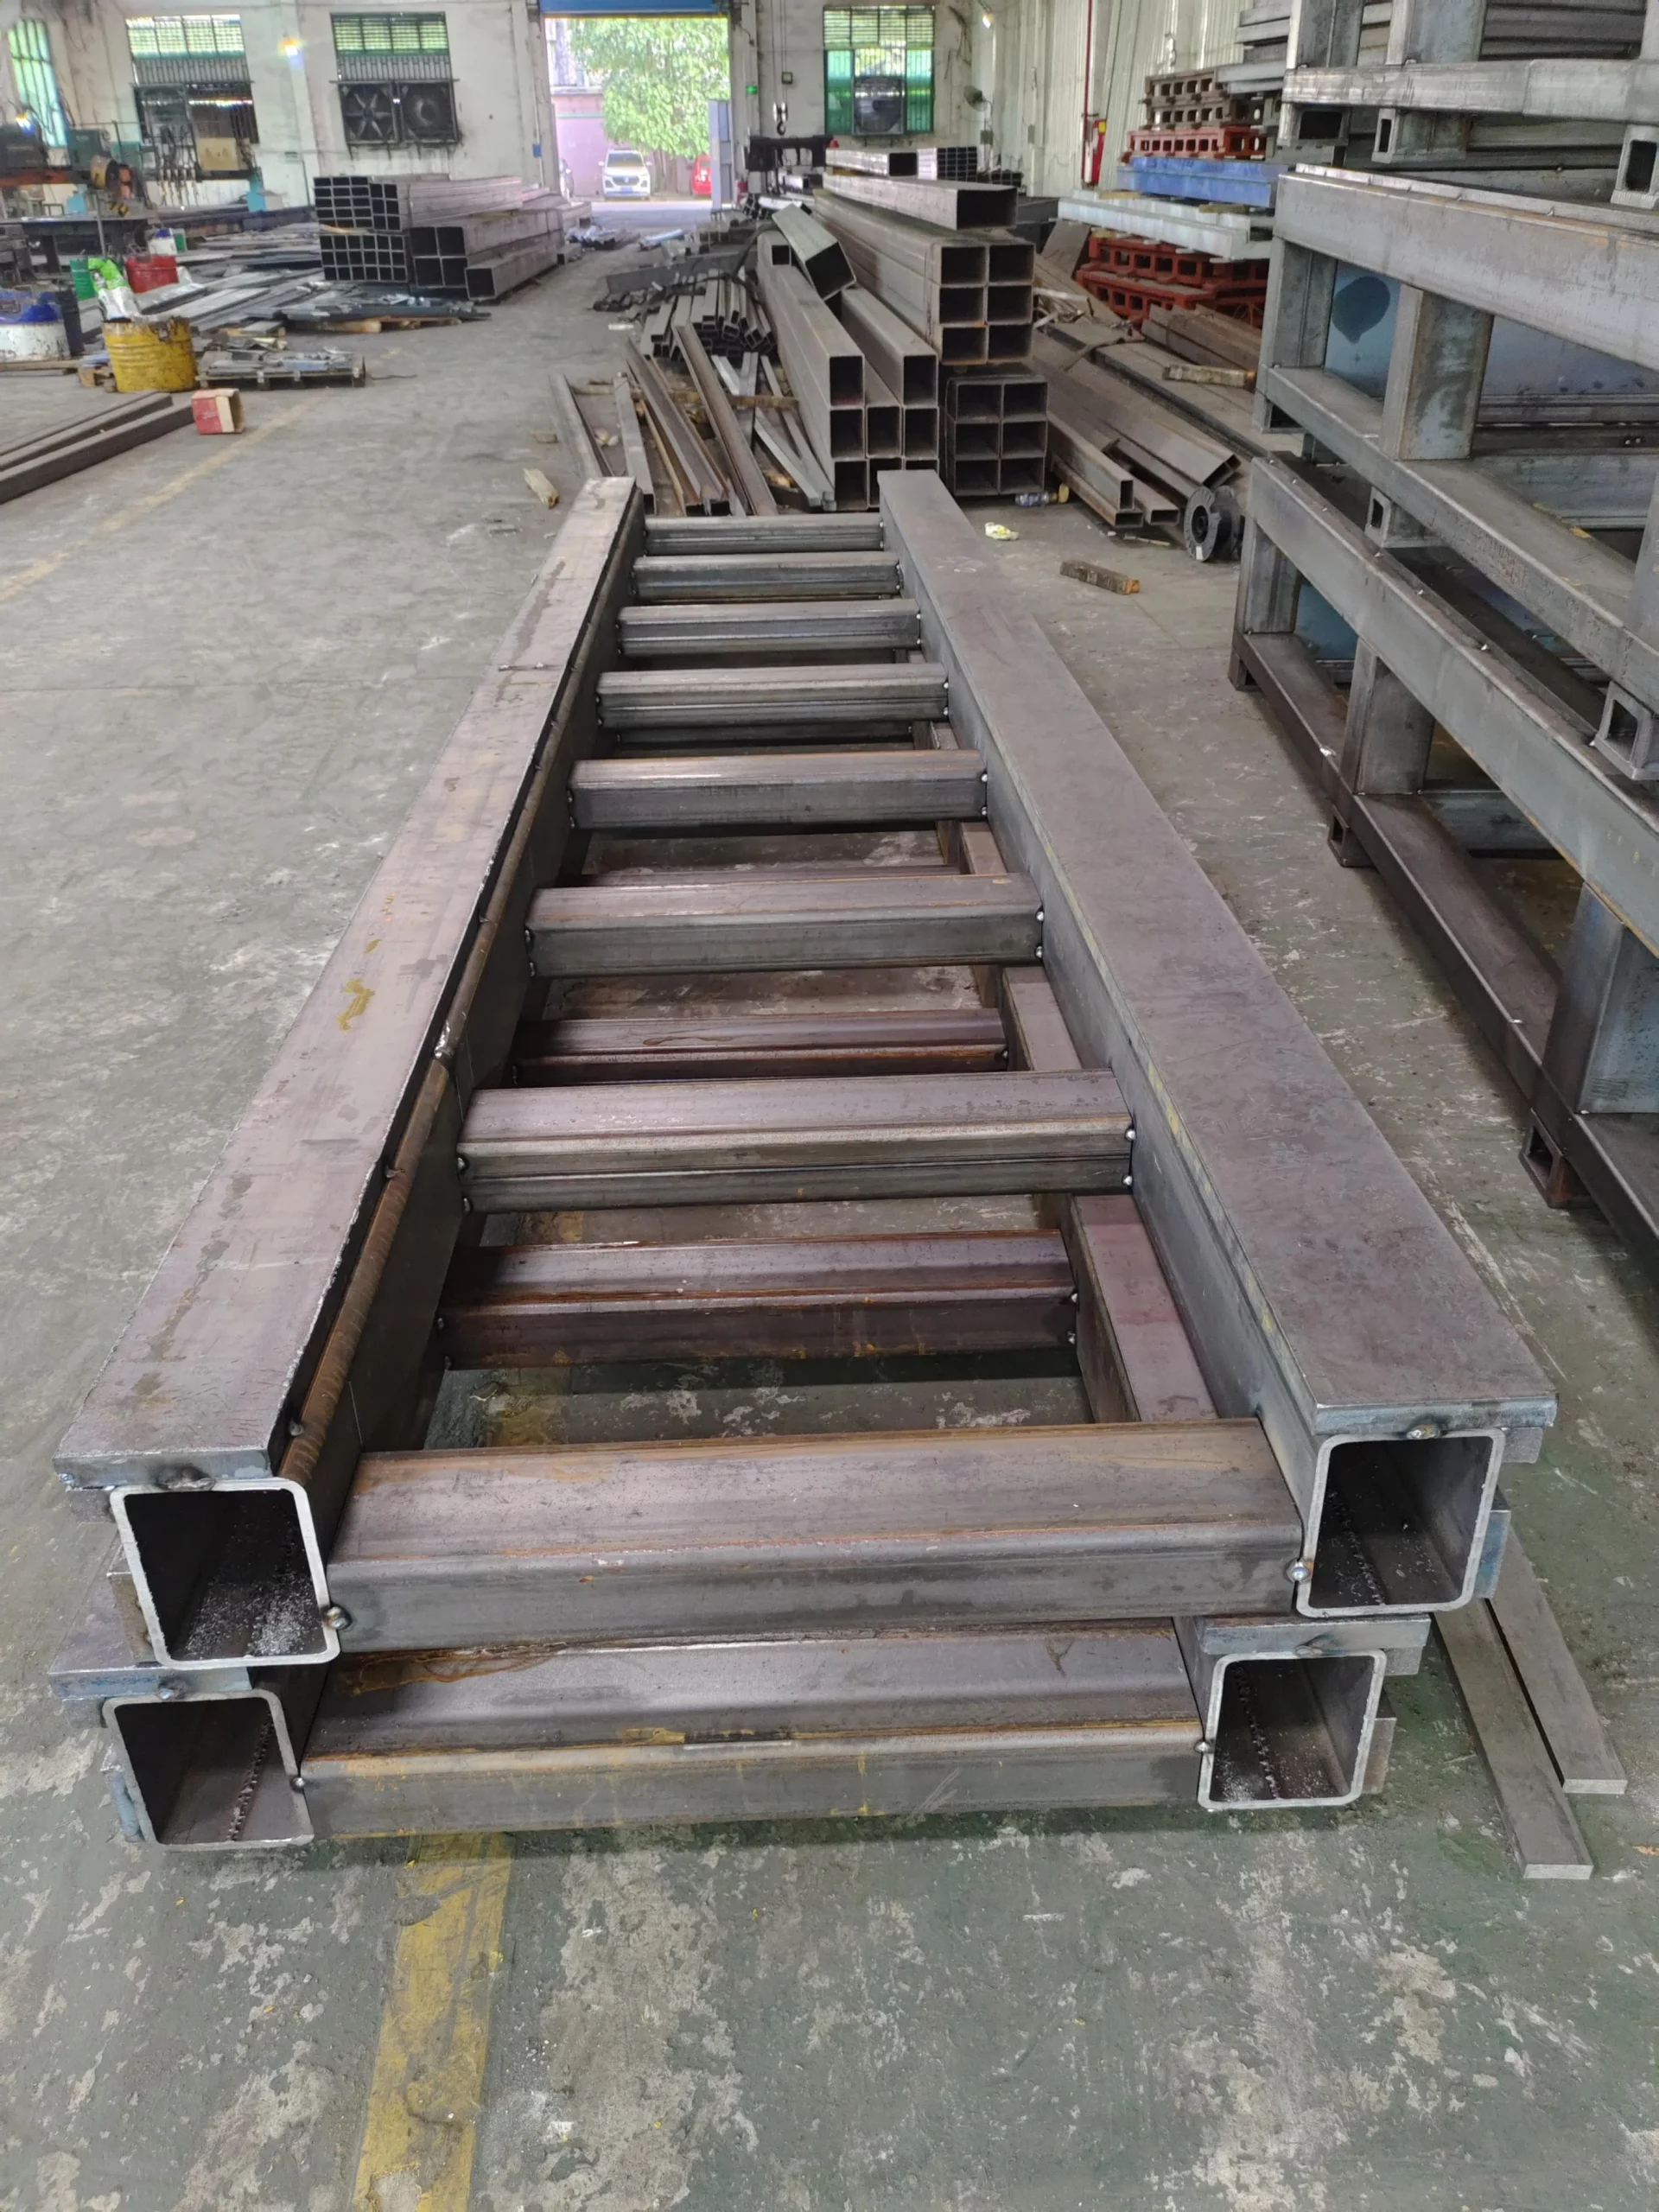
Estrutura de trilho de aço soldada em processo de fabricação.

Estrutura soldada

Fabricado de acordo com o comprimento, as interfaces e o caso de carga necessários.

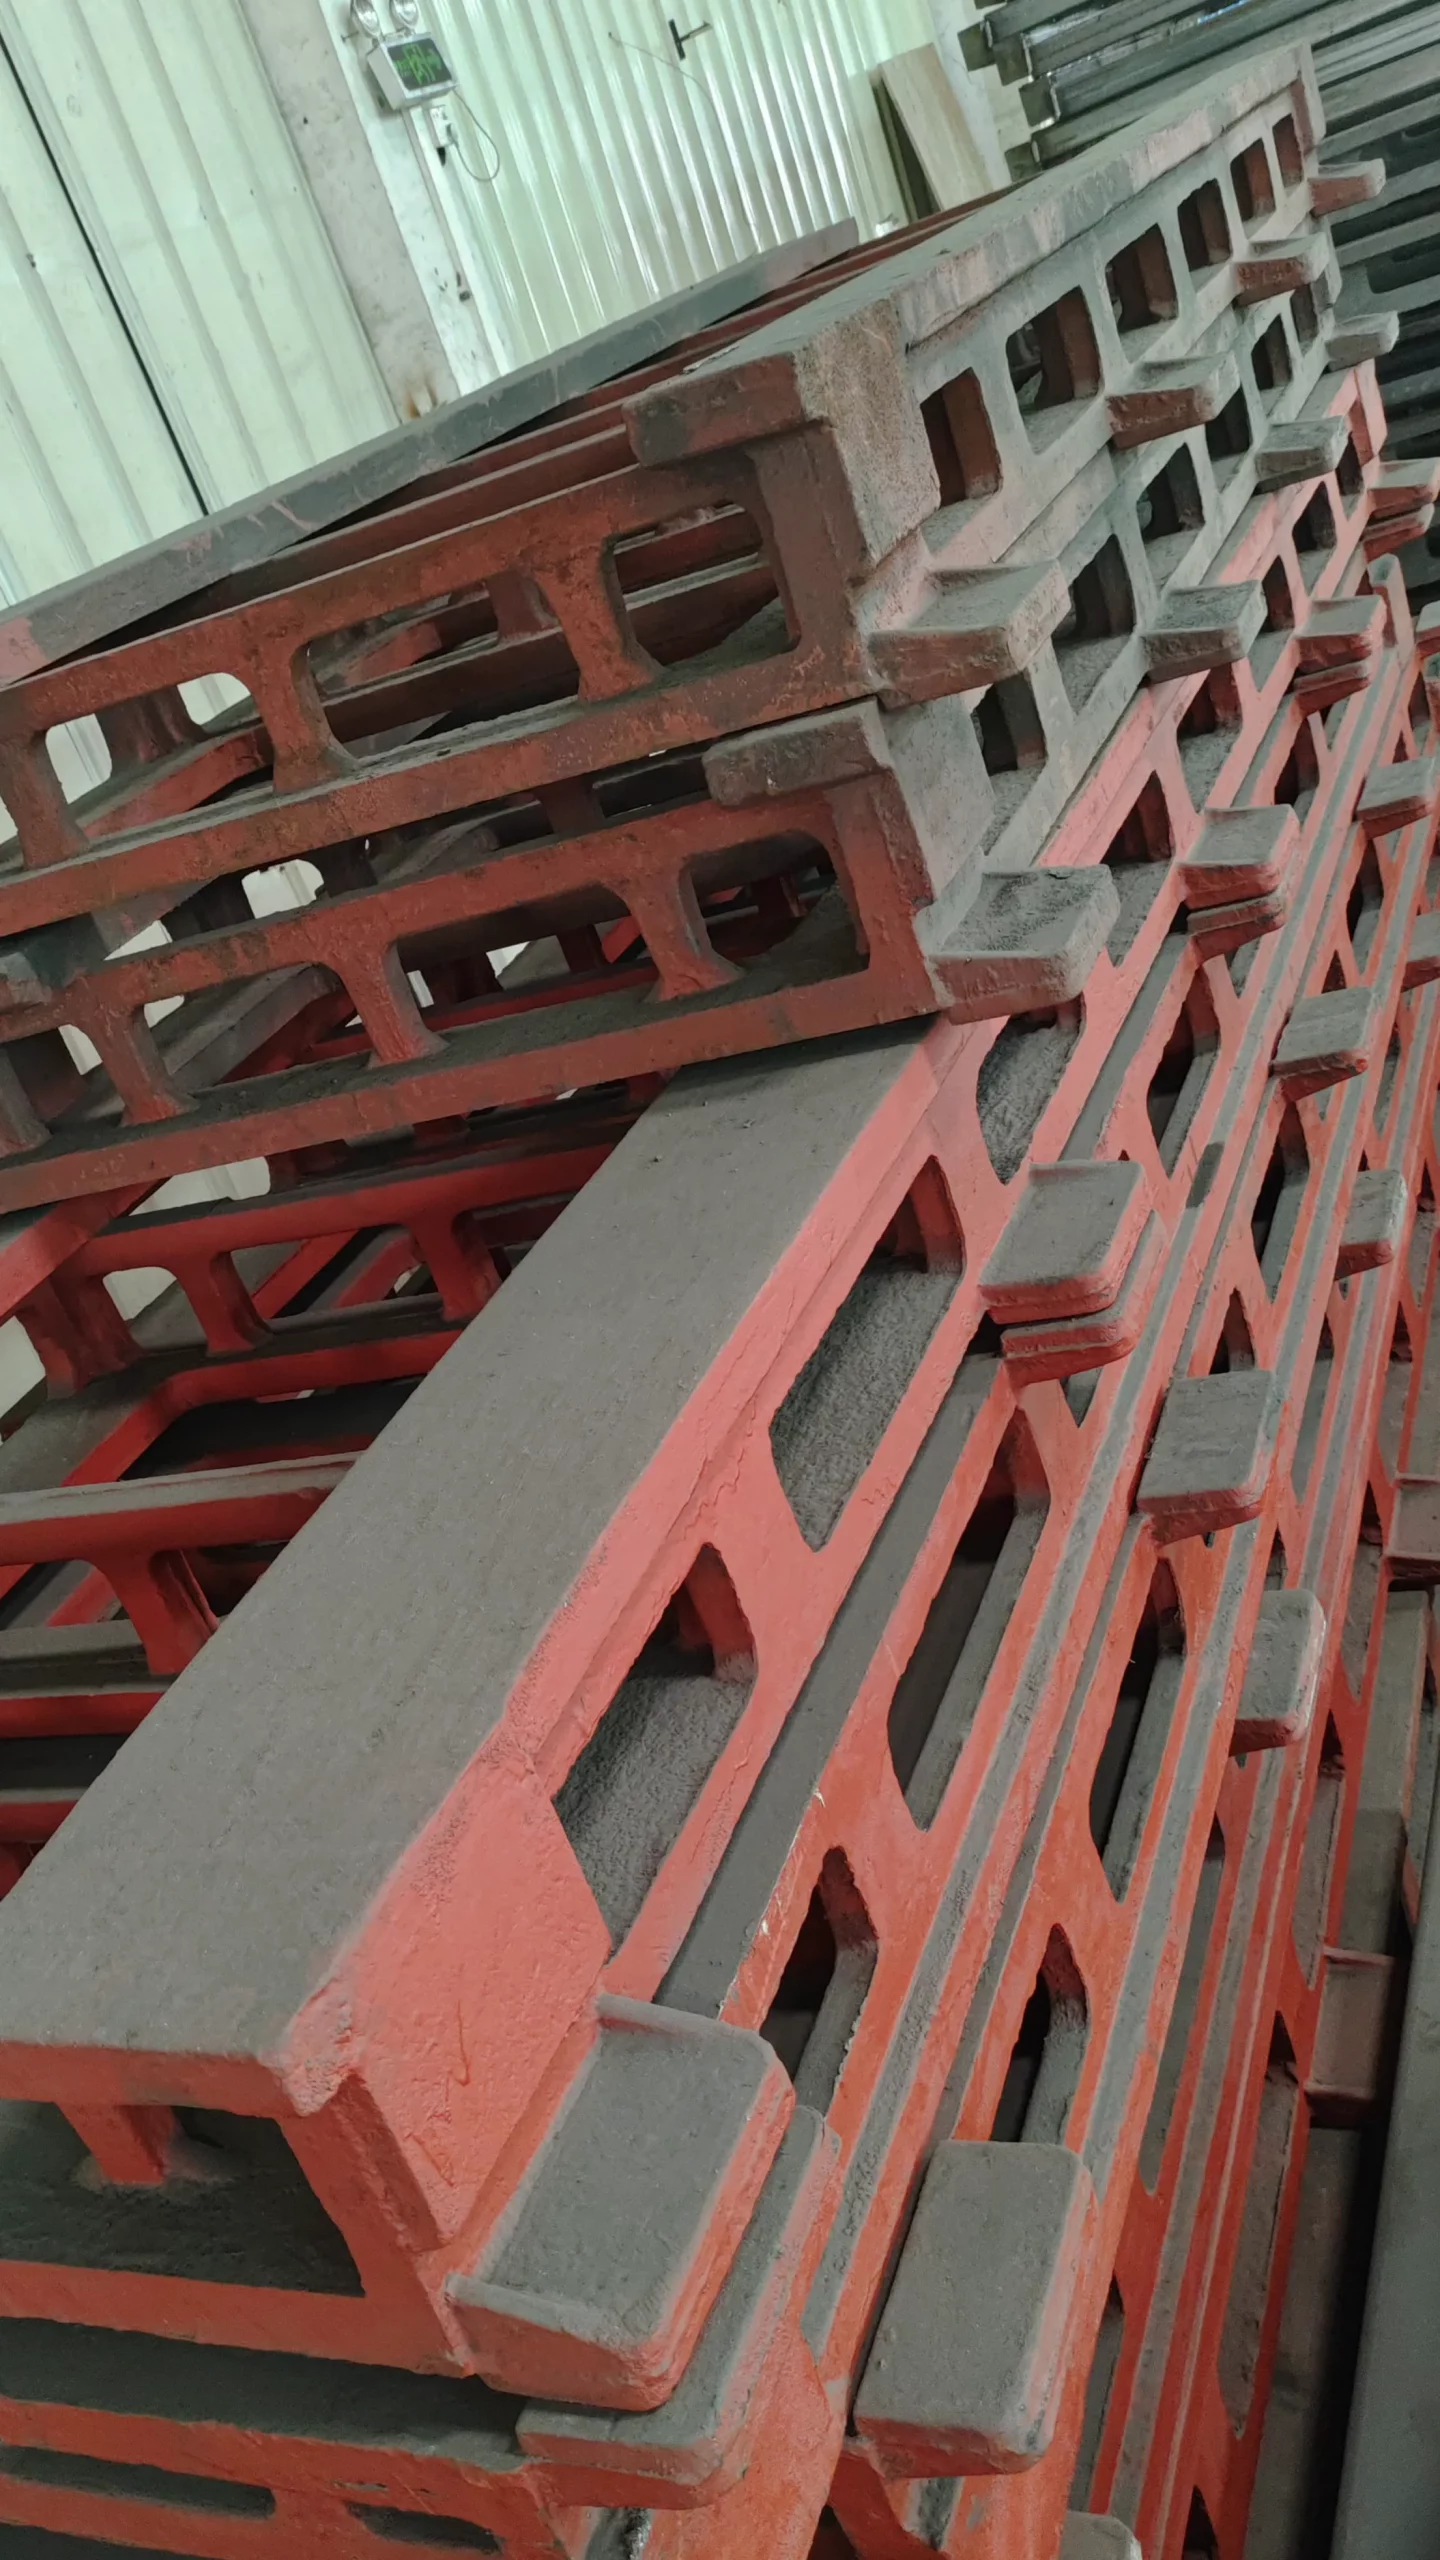
Componentes estruturais fundidos da via férrea antes da usinagem

Estrutura fundida

Disponível para aplicações onde a configuração de engenharia exige componentes estruturais fundidos.

Aplicações

Desloque um robô por mais etapas do processo.

As esteiras robóticas são utilizadas quando o processo é mais longo do que a área de trabalho fixa do robô ou quando um robô precisa atender a diferentes posições de trabalho.

Manutenção de máquinas

Servir uma fileira de máquinas-ferramenta a partir de um percurso linear comum.

Soldagem

Alcance estruturas longas, múltiplas fixações ou estações de soldagem separadas.

Manuseio de materiais

Transferir peças entre posições de processo em uma célula extensa.

Paletização

Cubra várias posições de pegar e colocar com uma única base robótica móvel.

Pulverização

Desloque-se ao longo de superfícies altas ou extensas em uma área de processo fechada.

manuseio da linha de secagem de baterias

Deslocamento entre áreas de armazenamento ou de processamento em uma linha de produção de baterias.

Uma pista, várias máquinas

Coordenar um robô com várias máquinas onde o planejamento de ciclo o permitir.

Processamento de componentes grandes

Utilize layouts no solo, elevados ou em treliça para acessar áreas de trabalho maiores.

Projeto personalizado de alta resistência

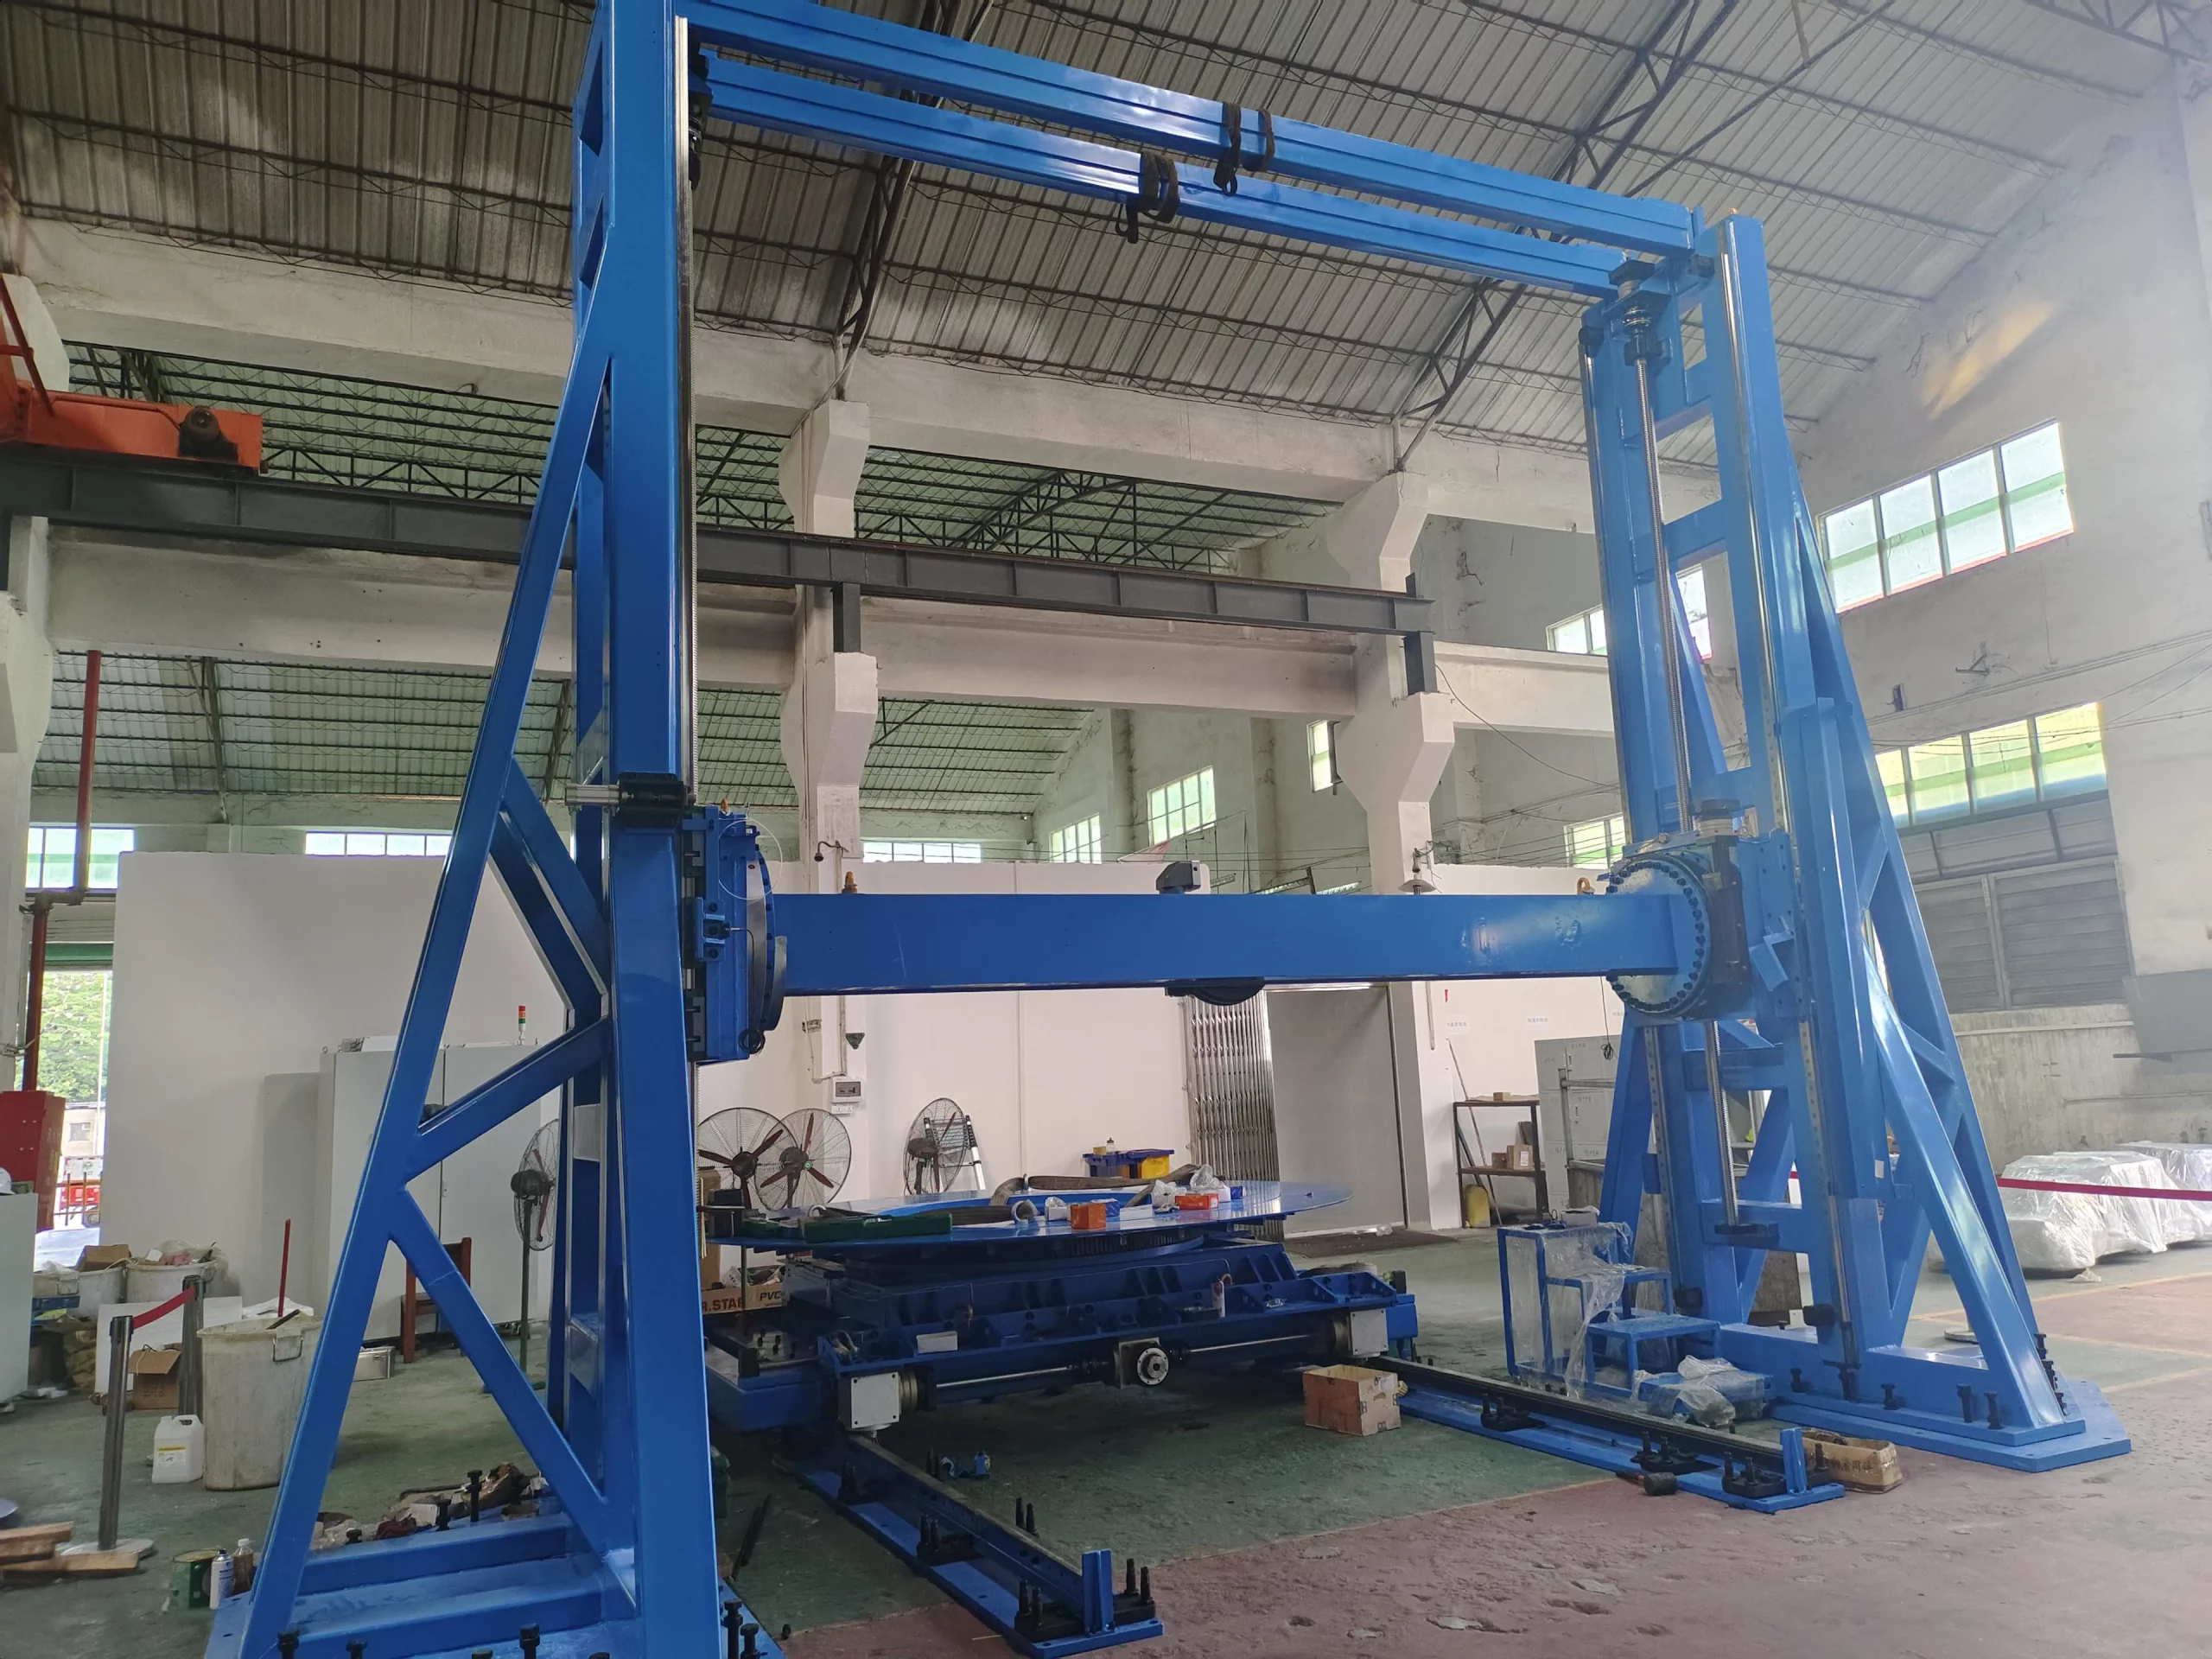
Movimento personalizado do pórtico para uma necessidade de movimentação de 10 toneladas.

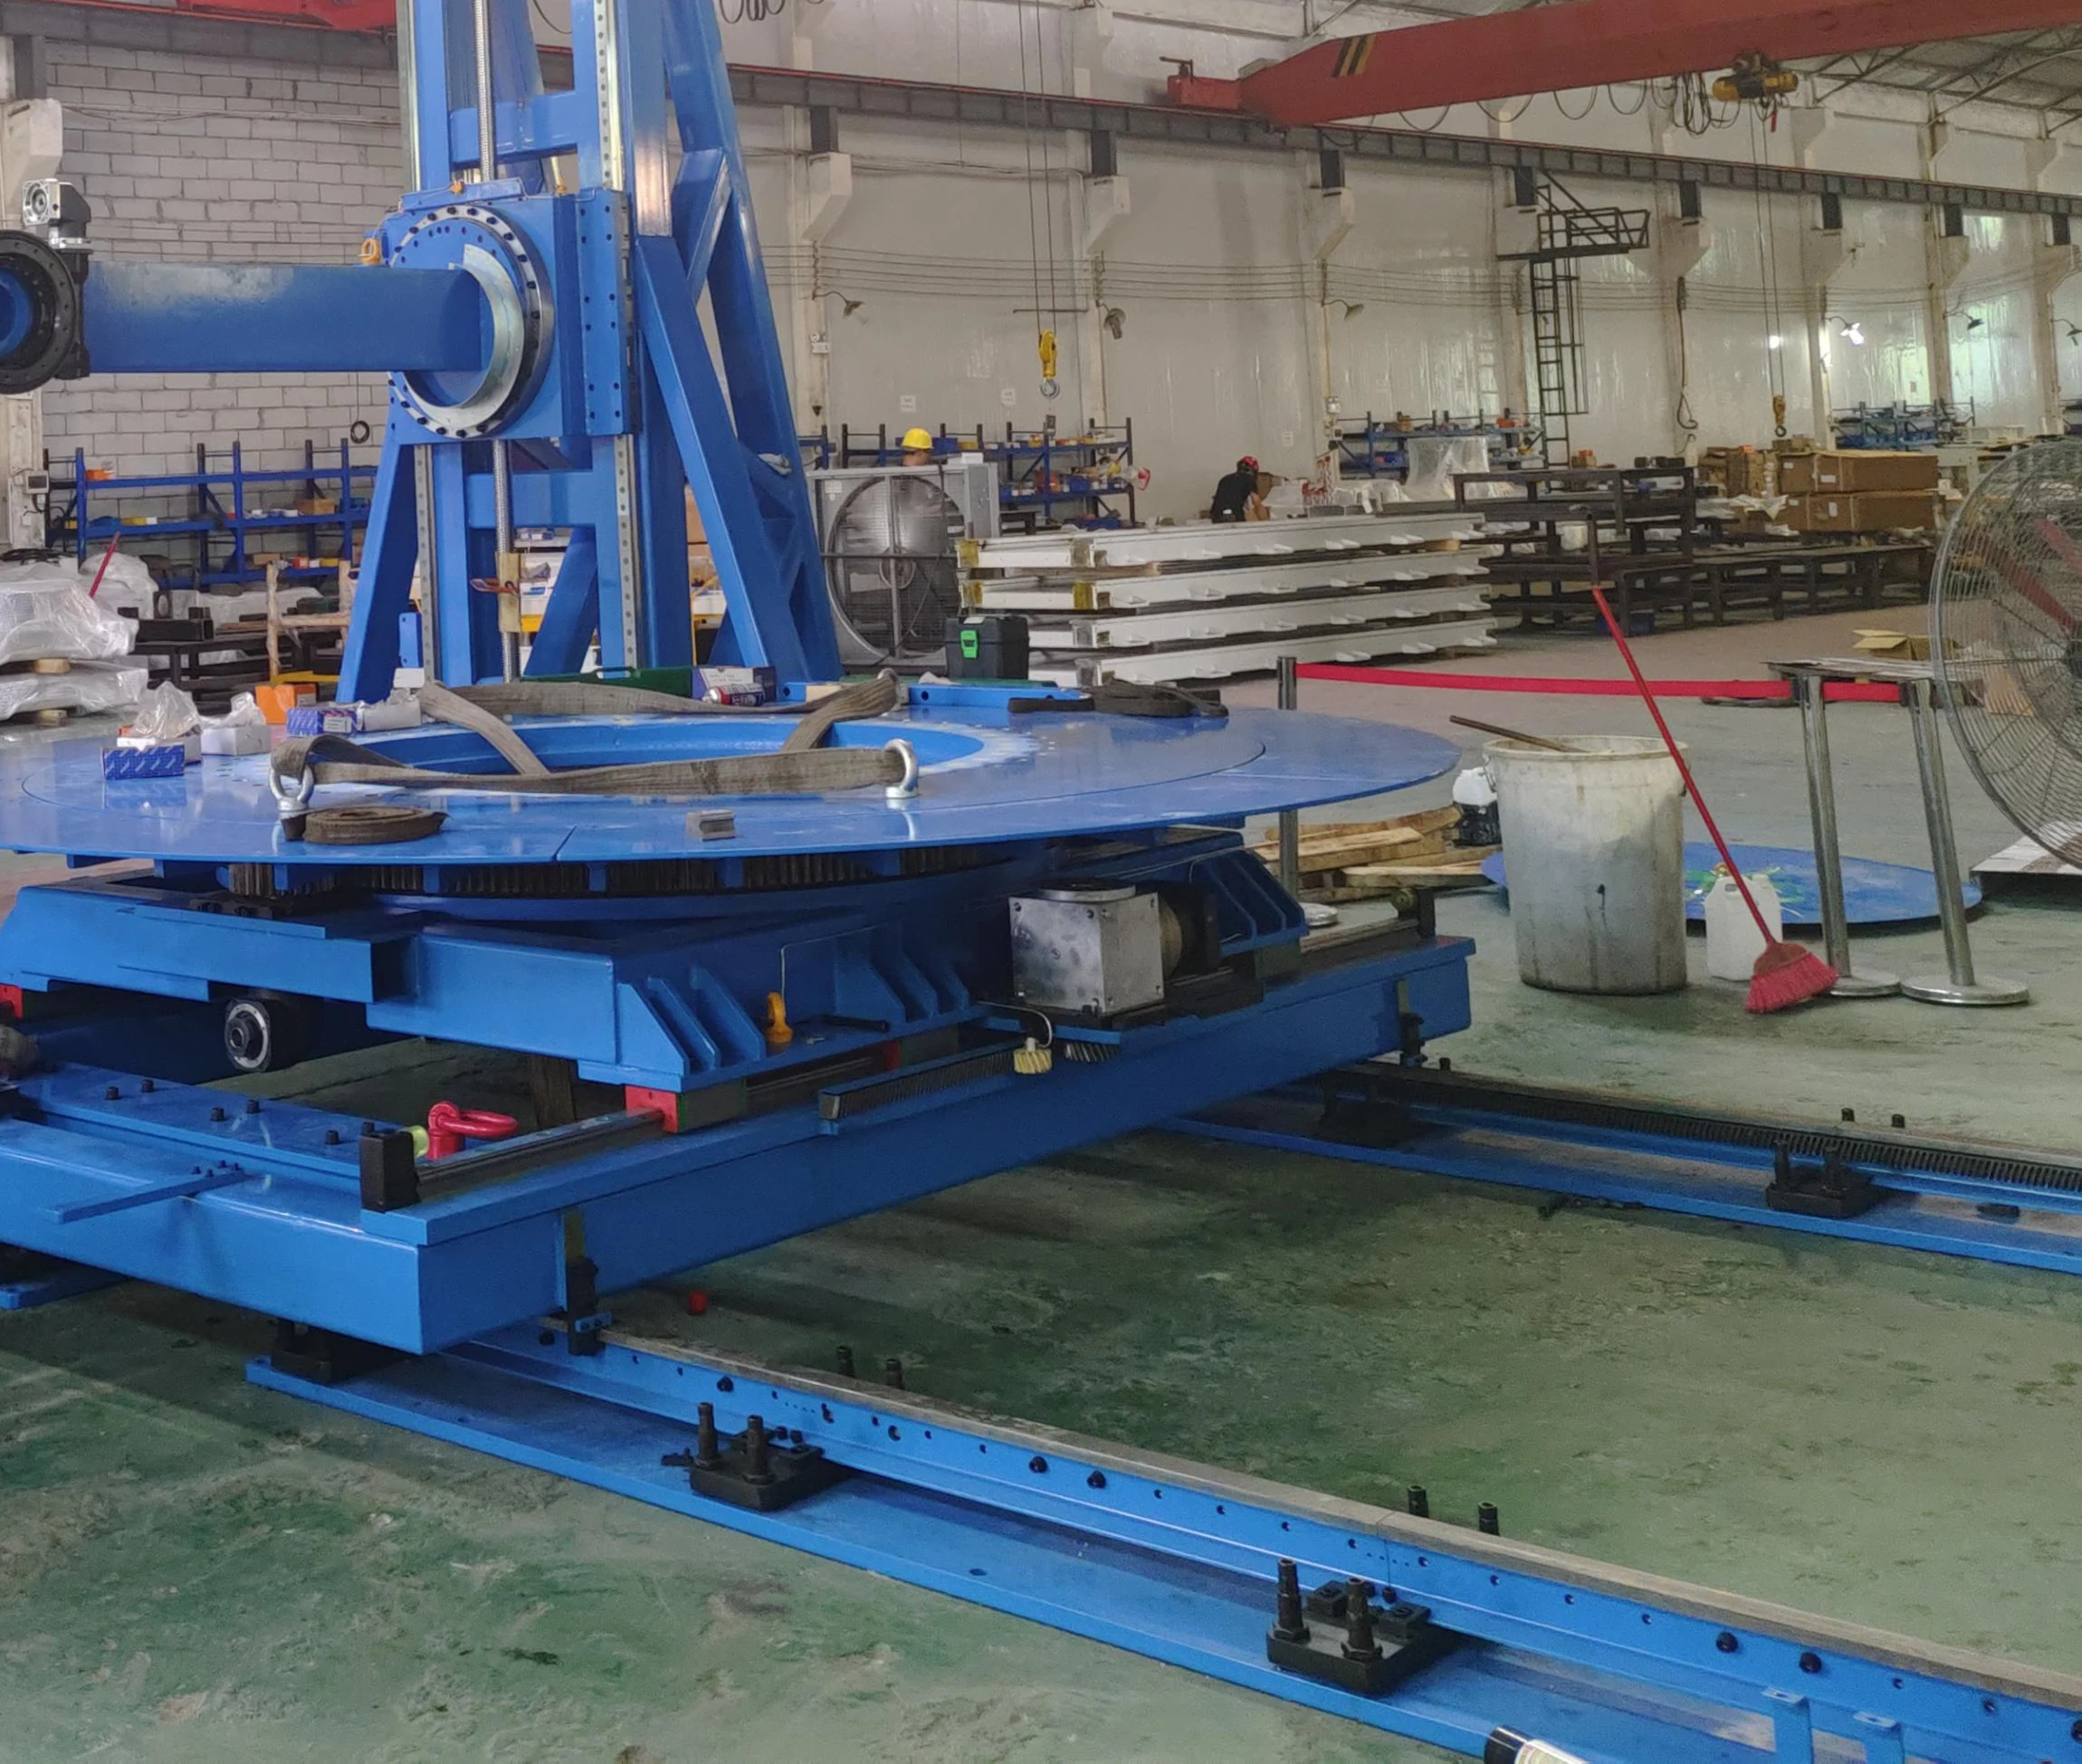
A EVST construiu um trilho de pórtico personalizado para uma aplicação de movimentação de 10 toneladas. Este é um exemplo de projeto, não uma classificação padrão do produto ou uma promessa de que o mesmo layout se adequa a outra aplicação.

Projetado a partir do caso de carga do projeto e do envelope de trabalho.
Estrutura, eixos e interfaces definidos após revisão técnica.
Capacidade final e parâmetros de movimento confirmados por projeto
Sistema de movimentação de pórtico reforçado personalizado azul em uma oficina de produção
Equipamentos de pórtico personalizados e módulos de trilho em uma oficina de produção

Por que EVST?

Configuração, fabricação e verificações em um único fluxo de trabalho.

Engenharia orientada à aplicação, respaldada por mais de 15 anos de experiência da equipe em sistemas de trilhos.

As informações sobre o robô, a carga e o layout são traduzidas em dimensionamento de acionamento, configuração estrutural e requisitos de integração antes da liberação do projeto final.

Inspeções múltiplas durante o processo

As verificações em etapas-chave da produção abrangem a posição dos furos, a planicidade e a condição de funcionamento sem carga, para que os problemas possam ser identificados antes da entrega.

Capacidade de usinagem para interfaces críticas

Diversos recursos de usinagem permitem o controle dimensional de furos de montagem, superfícies de localização e interfaces de módulos de trilhos.

Recozimento para alívio de tensões

Os componentes estruturais são submetidos a recozimento para reduzir a tensão residual e garantir estabilidade dimensional a longo prazo.

Perguntas frequentes

Noções básicas de planejamento de trajetória de robôs

O que é uma pista de robôs?

Um trilho robótico é um eixo linear motorizado que move a base do robô entre posições de trabalho. Ele amplia a área de atuação do robô e permite que um único robô atenda a um percurso de processo mais longo ou a múltiplas estações.

Como escolher entre uma estrutura de telhado no chão, no céu ou em treliça?

Comece com a geometria do processo e as restrições do local. Trilhos no solo são acessíveis e diretos; trilhos suspensos preservam o acesso ao piso ou suportam orientações elevadas; sistemas de treliças cobrem áreas de trabalho maiores e específicas para cada aplicação. A EVST confirma a estrutura após revisar o layout da célula.

A carga nominal do carro é a mesma que a carga útil do pulso do robô?

Não. A carga nominal do carro se aplica à plataforma móvel e inclui o corpo do robô. A carga útil do pulso é a carga suportada no flange do robô. Forneça ambos os valores, além de qualquer riser ou equipamento montado no carro.

Qual a relação entre o comprimento total da via e o tempo de deslocamento efetivo?

O percurso efetivo é menor que o comprimento total da esteira, pois a base do robô e as folgas necessárias nas extremidades ocupam parte do comprimento. O percurso final é confirmado a partir do layout da célula.

O comprimento da pista pode ser personalizado?

Sim. A referência utiliza módulos de 3, 4, 5 e 6 metros, enquanto o comprimento total da via e o percurso efetivo são configurados para o projeto. Arranjos mais longos ou diferentes exigem uma análise de engenharia da estrutura, das juntas e do local.

Que opções de proteção podem ser consideradas?

As opções disponíveis incluem coberturas protetoras totalmente fechadas, foles, coberturas de chapa xadrez e coberturas semi-fechadas de chapa metálica. A construção personalizada em aço inoxidável 304 também pode ser considerada para projetos aplicáveis.

Que informações sobre o local são necessárias?

Compartilhe a área disponível, informações sobre a fundação, utilidades, posições de máquinas e dispositivos, restrições de acesso e quaisquer interfaces de segurança ou controladores necessárias. Fotos e um desenho da célula são úteis para uma análise inicial.

O que devo enviar para uma análise inicial de configuração?

Envie a marca e o modelo do robô, a massa instalada, a carga útil do pulso, o deslocamento necessário, a aplicação, a velocidade e a repetibilidade desejadas, o ciclo de trabalho, o ambiente, o layout preferido e as plantas disponíveis do local.

Comece com o requisito

Prepare os dados de entrada para o robô.

Envie o modelo do robô, a massa instalada, o deslocamento necessário, a aplicação, o ciclo de trabalho, o ambiente e um desenho da célula, se disponível. A EVST pode retornar uma recomendação de configuração inicial e feedback sobre o layout.

Envie seus requisitos
Logotipo EVST
Visão geral de privacidade

Este site usa cookies para que possamos fornecer a melhor experiência possível para o usuário. As informações dos cookies são armazenadas no seu navegador e executam funções como reconhecê-lo quando você retorna ao nosso site e ajudar a nossa equipe a entender quais seções do site você considera mais interessantes e úteis.