
Robôs industriais Kawasaki: Modelos e Guia de Seleção
Compare as famílias de robôs Kawasaki para aplicações de movimentação geral, soldagem, paletização, alta carga útil e articulação paralela. Selecione primeiro a família de processos e, em seguida, analise os requisitos de carga útil, alcance, carga no pulso, montagem e controlador.
Como escolher uma família de robôs Kawasaki
As famílias de controladores Kawasaki são organizadas em torno de diferentes processos e classes de carga. Escolha a família de acordo com a tarefa antes de comparar a carga útil nominal e o alcance, pois os limites de pulso, a montagem, o ambiente e os requisitos do controlador podem alterar a lista de opções viáveis.
Compare os modelos de robôs Kawasaki por família.
Após selecionar a categoria do processo, filtre por modelo, família, eixos, carga útil e alcance. Utilize os campos de carga no pulso, montagem, ambiente e controlador para distinguir candidatos que apresentem similaridades apenas em relação à carga útil.
| Imagem | Modelo | Família de robôs | Eixos | carga paga | Alcance máximo / amplitude de movimento | Repetibilidade | Massa | Montagem | Aplicação | pós-colheita | Amplitude articular / velocidade máxima | carga admissível no pulso | Ambiente de instalação | Controlador/fonte de alimentação | Performance especial | Próxima ação |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | Robôs de uso geral da série R | 6 | 3 kg | 620 mm | ± 0.02 mm | 20 kg | Piso, Teto | Montagem, manuseio, selagem, operação de máquinas, retificação e rebarbação. | IP54 ou equivalente | Faixa - JT1 ±160°;JT2 +150° a -60°;JT3 +120° a -150°;JT4 ±360°;JT5 ±135°;JT6 ±360° |Velocidade máxima — JT1 360°/s;JT2 250°/s;JT3 225°/s;JT4 540°/s;JT5 225°/s;JT6 540°/s | Momento — JT4 5.8 N·m;JT5 5.8 N·m;JT6 2.9 N·m |Inércia — JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F60/2.0kVA | / | Solicite este modelo |
 | RS007N | Robôs de uso geral da série R | 6 | 7 kg | 730 mm | ± 0.02 mm | 35 kg | Piso, Teto | Montagem, manuseio, selagem, operação de máquinas, retificação e rebarbação. | Punho: IP67 ou equivalente. Eixos da base: IP65 ou equivalente. | Faixa - JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Velocidade máxima — JT1 470°/s;JT2 380°/s;JT3 520°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Momento — JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |Inércia — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F60/2.0kVA | / | Solicite este modelo |
 | RS007L | Robôs de uso geral da série R | 6 | 7 kg | 930 mm | ± 0.03 mm | 36 kg | Piso, teto, parede | Montagem, manuseio, selagem, operação de máquinas, retificação e rebarbação. | Punho: IP67 ou equivalente. Eixos da base: IP65 ou equivalente. | Faixa - JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Velocidade máxima — JT1 370°/s;JT2 310°/s;JT3 410°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Momento — JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |Inércia — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F60/2.0kVA | / | Solicite este modelo |
 | RS013N | Robôs de uso geral da série R | 6 | 13 kg | 1,460 mm | ± 0.03 mm | 170 kg | Piso, Teto | Montagem, manuseio, selagem, operação de máquinas, retificação e rebarbação. | IP67 ou equivalente | Faixa - JT1 ±180°;JT2 +138° a -105°;JT3 +135° a -159°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Velocidade máxima — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 475°/s;JT5 475°/s;JT6 730°/s | Momento — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Inércia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F60/2.0kVA, F01/5.6kVA | / | Solicite este modelo |
 | RS015X | Robôs de uso geral da série R | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Piso, Teto | Montagem, manuseio, selagem, operação de máquinas, retificação e rebarbação. | Punho: IP67 ou equivalente. Eixos da base: IP65 ou equivalente. | Faixa - JT1 ±180°;JT2 +140° a -105°;JT3 +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocidade máxima — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Momento — JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |Inércia — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
 | RS020N | Robôs de uso geral da série R | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Piso, Teto | Montagem, manuseio, selagem, operação de máquinas, retificação e rebarbação. | IP67 ou equivalente | Faixa - JT1 ±180°;JT2 +155° a -105°;JT3 +150° a -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Velocidade máxima — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Momento — JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |Inércia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
 | RS025N | Robôs de uso geral da série R | 6 | 25 kg | 1,885 mm | ± 0.04 mm | 270 kg | Andar | Montagem, manuseio, selagem, operação de máquinas, retificação e rebarbação. | IP67 ou equivalente | Faixa - JT1 ±180°;JT2 +131° a -100°;JT3 +145° a -161°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Velocidade máxima — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 420°/s;JT5 420°/s;JT6 780°/s | Momento — JT4 60 N·m;JT5 60 N·m;JT6 32 N·m |Inércia — JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
 | RS030N | Robôs de uso geral da série R | 6 | 30 kg | 2,100 mm | ± 0.06 mm | 555 kg | Piso, Teto | Montagem, manuseio, selagem, operação de máquinas, retificação e rebarbação. | Punho: IP67 ou equivalente. Eixos da base: IP65 ou equivalente. | Faixa - JT1 ±180°;JT2 +140° a -105°;JT3 +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocidade máxima — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Momento — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inércia — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
| RS050N | Robôs de uso geral da série R | 6 | 50 kg | 2,100 mm | ± 0.06 mm | 555 kg | Piso, Teto | Montagem, manuseio, selagem, operação de máquinas, retificação e rebarbação. | Punho: IP67 ou equivalente. Eixos da base: IP65 ou equivalente. | Faixa - JT1 ±180°;JT2 +140° a -105°;JT3 +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocidade máxima — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Momento — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inércia — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
| RS080N | Robôs de uso geral da série R | 6 | 80 kg | 2,100 mm | ± 0.06 mm | 555 kg | Piso, Teto | Montagem, manuseio, selagem, operação de máquinas, retificação e rebarbação. | Punho: IP67 ou equivalente. Eixos da base: IP65 ou equivalente. | Faixa - JT1 ±180°;JT2 +140° a -105°;JT3 +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocidade máxima — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Momento — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inércia — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
 | BXP110S | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 1,634 mm | ± 0.06 mm | 700 kg | Andar | Montagem, manuseio e soldagem por pontos | Punho: IP67 ou equivalente. Eixos da base: IP54 ou equivalente. | Faixa - JT1 ±160°;JT2 +120° a -65°;JT3 +90° a -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidade máxima — JT1 140°/s;JT2 130°/s;JT3 170°/s;JT4 220°/s;JT5 185°/s;JT6 300°/s | Momento — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Inércia — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
 | BXP110L | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 2,597 mm | ± 0.06 mm | 870 kg | Andar | Montagem, manuseio e soldagem por pontos | Punho: IP67 ou equivalente. Eixos da base: IP54 ou equivalente. | Faixa - JT1 ±160°;JT2 +76° a -60°;JT3 +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidade máxima — JT1 140°/s;JT2 130°/s;JT3 135°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Momento — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Inércia — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
 | BXP135X | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 135 kg | 2,991 mm | ± 0.06 mm | 880 kg | Andar | Montagem, manuseio e soldagem por pontos | Punho: IP67 ou equivalente. Eixos da base: IP54 ou equivalente. | Faixa - JT1 ±160°;JT2 +76° a -60°;JT3 +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidade máxima — JT1 140°/s;JT2 105°/s;JT3 140°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Momento — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Inércia — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
 | BTP210L | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 210 kg | 3,151 mm | ± 0.08 mm | 1030 kg | Prateleira | Montagem, manuseio e soldagem por pontos | Punho: IP67 ou equivalente. Eixos da base: IP54 ou equivalente. | Faixa - JT1 ±160°;JT2 +80° a -130°;JT3 +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidade máxima — JT1 115°/s;JT2 90°/s;JT3 115°/s;JT4 140°/s;JT5 135°/s;JT6 240°/s | Momento — JT4 1,380 N·m;JT5 1,380 N·m;JT6 600 N·m |Inércia — JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
 | BX100S | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 1,634 mm | ± 0.06 mm | 720 kg | Andar | Montagem, manuseio e soldagem por pontos | Punho: IP67 ou equivalente. Eixos da base: IP54 ou equivalente. | Faixa - JT1 ±160°;JT2 +120° a -65°;JT3 +90° a -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidade máxima — JT1 135°/s;JT2 125°/s;JT3 155°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Momento — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Inércia — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
| BX100N | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,200 mm | ± 0.06 mm | 740 kg | Andar | Montagem, manuseio e soldagem por pontos | Punho: IP67 ou equivalente. Eixos da base: IP54 ou equivalente. | Faixa - JT1 ±160°;JT2 +120° a -65°;JT3 +90° a -77°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidade máxima — JT1 135°/s;JT2 110°/s;JT3 140°/s;JT4 200°/s;JT5 200°/s;JT6 300°/s | Momento — JT4 588.4 N·m;JT5 588.4 N·m;JT6 294.2 N·m |Inércia — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
 | BX100L | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,597 mm | ± 0.06 mm | 930 kg | Andar | Montagem, manuseio e soldagem por pontos | Punho: IP67 ou equivalente. Eixos da base: IP54 ou equivalente. | Faixa - JT1 ±160°;JT2 +76° a -60°;JT3 +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidade máxima — JT1 105°/s;JT2 130°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Momento — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Inércia — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
| BX200L | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,597 mm | ± 0.06 mm | 1460 kg | Andar | Montagem, manuseio e soldagem por pontos | Punho: IP67 ou equivalente. Eixos da base: IP54 ou equivalente. | Faixa - JT1 ±160°;JT2 +76° a -60°;JT3 +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidade máxima — JT1 105°/s;JT2 90°/s;JT3 100°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Momento — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Inércia — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
 | BX130X | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,991 mm | ± 0.06 mm | 920 kg | Andar | Montagem, manuseio e soldagem por pontos | Punho: IP67 ou equivalente. Eixos da base: IP54 ou equivalente. | Faixa - JT1 ±180°;JT2 +76° a -60°;JT3 +76° a -60°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidade máxima — JT1 105°/s;JT2 90°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Momento — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Inércia — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
| BX200X | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Andar | Montagem, manuseio e soldagem por pontos | Punho: IP67 ou equivalente. Eixos da base: IP54 ou equivalente. | Faixa - JT1 ±180°;JT2 +76° a -60°;JT3 +90° a -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidade máxima — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Momento — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Inércia — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
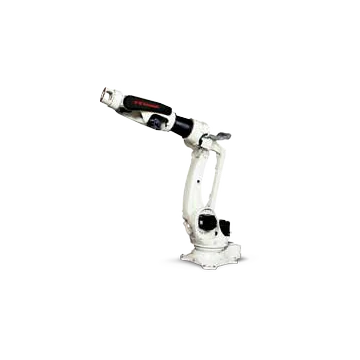 | BX300L | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Andar | Montagem, manuseio e soldagem por pontos | Punho: IP67 ou equivalente. Eixos da base: IP54 ou equivalente. | Faixa - JT1 ±180°;JT2 +76° a -60°;JT3 +90° a -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidade máxima — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Momento — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Inércia — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
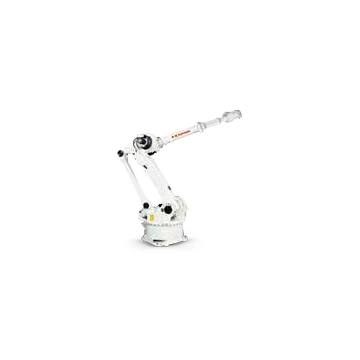 | ZX130L | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,951 mm | ± 0.3 mm | 1400 kg | Andar | Montagem, manuseio e soldagem por pontos | / | Faixa - JT1 ±180°;JT2 +75° a -60°;JT3 +250° a -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocidade máxima — JT1 110°/s;JT2 110°/s;JT3 110°/s;JT4 140°/s;JT5 135°/s;JT6 230°/s | Momento — JT4 735 N·m;JT5 735 N·m;JT6 421 N·m |Inércia — JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | E02/7.5kVA | / | Solicite este modelo |
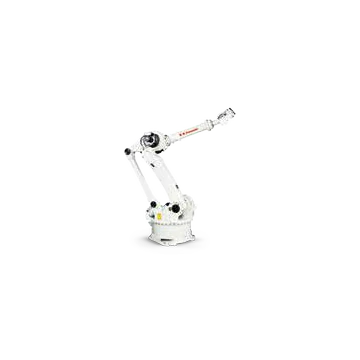 | ZX165U | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 2,651 mm | ± 0.3 mm | 1350 kg | Andar | Montagem, manuseio e soldagem por pontos | / | Faixa - JT1 ±180°;JT2 +75° a -60°;JT3 +250° a -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocidade máxima — JT1 110°/s;JT2 110°/s;JT3 115°/s;JT4 140°/s;JT5 155°/s;JT6 260°/s | Momento — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |Inércia — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | E02/7.5kVA | / | Solicite este modelo |
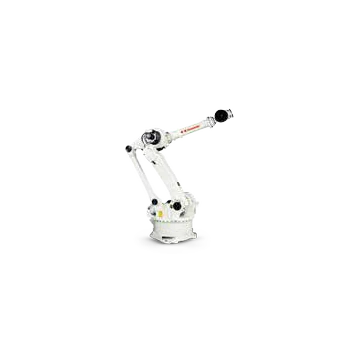 | ZX200S | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,651 mm | ± 0.3 mm | 1400 kg | Andar | Montagem, manuseio e soldagem por pontos | / | Faixa - JT1 ±180°;JT2 +75° a -60°;JT3 +250° a -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocidade máxima — JT1 105°/s;JT2 110°/s;JT3 105°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Momento — JT4 1,274 N·m;JT5 1,274 N·m;JT6 686 N·m |Inércia — JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | E02/7.5kVA | / | Solicite este modelo |
 | ZX300S | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,501 mm | ± 0.3 mm | 1400 kg | Andar | Montagem, manuseio e soldagem por pontos | / | Faixa - JT1 ±180°;JT2 +75° a -60°;JT3 +250° a -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocidade máxima — JT1 100°/s;JT2 85°/s;JT3 85°/s;JT4 90°/s;JT5 90°/s;JT6 150°/s | Momento — JT4 1,715 N·m;JT5 1,715 N·m;JT6 862 N·m |Inércia — JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | E02/7.5kVA | / | Solicite este modelo |
 | ZT165U | Robôs de grande capacidade de carga BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 3,230 mm | ± 0.3 mm | 1550 kg | Prateleira | Montagem, manuseio e soldagem por pontos | / | Faixa - JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocidade máxima — JT1 105°/s;JT2 105°/s;JT3 105°/s;JT4 135°/s;JT5 135°/s;JT6 210°/s | Momento — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |Inércia — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | E02/7.5kVA | / | Solicite este modelo |
 | BA006N | Robôs de soldagem a arco BA/RA | 6 | 6 kg | 1,445 mm | ± 0.06 mm | 150 kg | Piso, Teto | Soldagem a arco | / | Faixa - JT1 ±165°;JT2 +150° a -90°;JT3 +90° a -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Velocidade máxima — JT1 240°/s;JT2 240°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Momento — JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |Inércia — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F60/2.0kVA, F01/5.6kVA | / | Solicite este modelo |
 | BA006L | Robôs de soldagem a arco BA/RA | 6 | 6 kg | 2,036 mm | ± 0.08 mm | 160 kg | Piso, Teto | Soldagem a arco | / | Faixa - JT1 ±165°;JT2 +150° a -90°;JT3 +90° a -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Velocidade máxima — JT1 210°/s;JT2 210°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Momento — JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |Inércia — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F60/2.0kVA, F01/5.6kVA | / | Solicite este modelo |
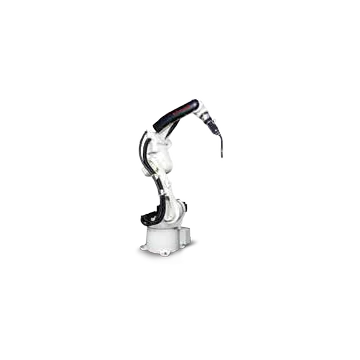 | BA013N | Robôs de soldagem a arco BA/RA | 6 | 13 kg | 1,492 mm | ± 0.04 mm | 260 kg | Andar | Soldagem a arco | / | Faixa - JT1 ±165°;JT2 +150° a -95°;JT3 +90° a -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Velocidade máxima — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 470°/s;JT5 475°/s;JT6 730°/s | Momento — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Inércia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 -% 85(Não são permitidos orvalho nem geada) | F01/5.6kVA | / | Solicite este modelo |
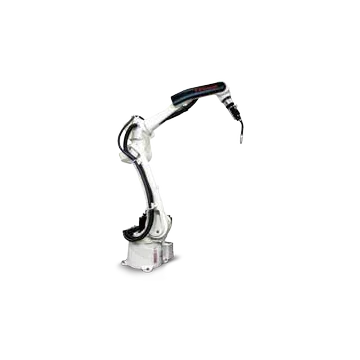 | BA013L | Robôs de soldagem a arco BA/RA | 6 | 13 kg | 2,093 mm | ± 0.06 mm | 280 kg | Andar | Soldagem a arco | / | Faixa - JT1 ±165°;JT2 +150° a -95°;JT3 +90° a -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Velocidade máxima — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 440°/s;JT5 475°/s;JT6 730°/s | Momento — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Inércia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
 | RA005L | Robôs de soldagem a arco BA/RA | 6 | 5 kg | 903 mm | ± 0.03 mm | 37 kg | Piso, Teto | Soldagem a arco | / | Faixa - JT1 ±180°;JT2 +135° a -80°;JT3 +118° a -172°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocidade máxima — JT1 300°/s;JT2 300°/s;JT3 300°/s;JT4 460°/s;JT5 460°/s;JT6 740°/s | Momento — JT4 12.3 N·m;JT5 12.3 N·m;JT6 7 N·m |Inércia — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F60/2.0kVA | / | Solicite este modelo |
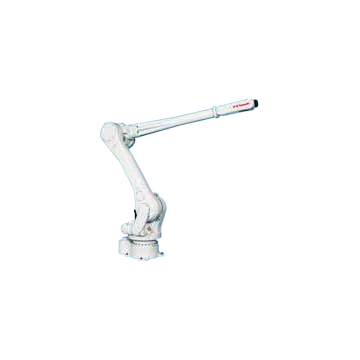 | RA015X | Robôs de soldagem a arco BA/RA | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Piso, Teto | Soldagem a arco | / | Faixa - JT1 ±180°;JT2 +140° a -105°;JT3 +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocidade máxima — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Momento — JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |Inércia — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
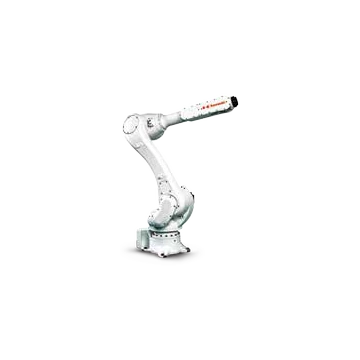 | RA020N | Robôs de soldagem a arco BA/RA | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Piso, Teto | Soldagem a arco | / | Faixa - JT1 ±180°;JT2 +155° a -105°;JT3 +150° a -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Velocidade máxima — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Momento — JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |Inércia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F01/5.6kVA | / | Solicite este modelo |
 | YF002N | Robôs delta YF | 4 | 2 kg | Φ600 × A200 mm | ± 0.04 mm | 60 kg | Limite | Montagem e manuseio | IP65 ou equivalente | / | / | 10 - 35 °C;35 -% 85(Não são permitidos orvalho nem geada) | F01/5.6 kVA | Repetibilidade angular ±0.1;Tempo de ciclo *2 (Carga útil) 0.3s (0.5kg), 0.36s(2kg) | Solicite este modelo |
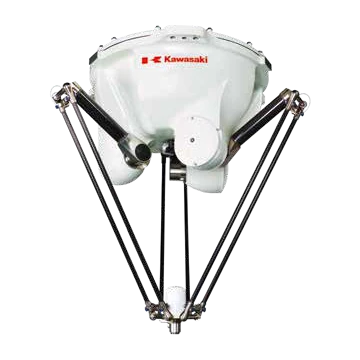 | YF003N | Robôs delta YF | 4 | 3 kg | Φ1300 × A500 mm | ± 0.1 mm | 145 kg | Limite | Montagem e manuseio | IP65 ou equivalente | / | / | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F01/5.6kVA | Repetibilidade angular ±0.1;Tempo de ciclo *2 (Carga útil) 0.27s (1kg), 0.45s(3kg) | Solicite este modelo |
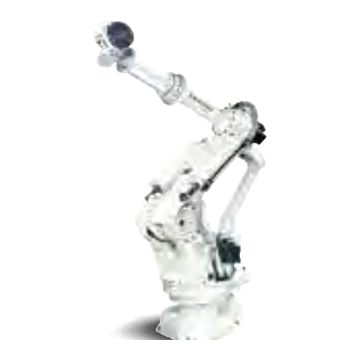 | MX350L | Robôs extragrandes MX/MT/MG | 6 | 360 kg | 3,018 mm | ± 0.1 mm | 2800 kg | Andar | Manuseio e operação de máquinas | / | Faixa - JT1 ±180°;JT2 +90° a -45°;JT3 +20° a -115°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Velocidade máxima — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Momento — JT4 2,740 N·m;JT5 2,740 N·m;JT6 1,960 N·m |Inércia — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F02/7.5kVA | / | Solicite este modelo |
 | MX420L | Robôs extragrandes MX/MT/MG | 6 | 420 kg | 2,778 mm | ± 0.1 mm | 2800 kg | Andar | Manuseio e operação de máquinas | / | Faixa - JT1 ±180°;JT2 +90° a -45°;JT3 +20° a -125°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Velocidade máxima — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Momento — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |Inércia — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F04/12kVA | / | Solicite este modelo |
 | MX500N | Robôs extragrandes MX/MT/MG | 6 | 500 kg | 2,540 mm | ± 0.1 mm | 2750 kg | Andar | Manuseio e operação de máquinas | / | Faixa - JT1 ±180°;JT2 +90° a -45°;JT3 +20° a -130°;JT4 ±360°;JT5 ±120°;JT6 ±360° |Velocidade máxima — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Momento — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |Inércia — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F04/12kVA | / | Solicite este modelo |
 | MX700N | Robôs extragrandes MX/MT/MG | 6 | 700 kg | 2,540 mm | ± 0.1 mm | 2860 kg | Andar | Manuseio e operação de máquinas | / | Faixa - / |Velocidade máxima — / | Momento — / |Inércia — / | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F04/12kVA | / | Solicite este modelo |
 | MT400N | Robôs extragrandes MX/MT/MG | 6 | 400 kg | 3,503 mm | ± 0.5 mm | 2600 kg | Andar | Manuseio e operação de máquinas | / | Faixa - / |Velocidade máxima — / | Momento — / |Inércia — / | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | E58/15kVA | / | Solicite este modelo |
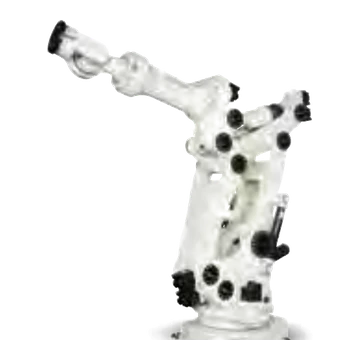 | MG15HL | Robôs extragrandes MX/MT/MG | 6 | 1500 kg | 4,005 mm | ± 0.1 mm | 6550 kg | Andar | Manuseio e operação de máquinas | / | Faixa - / |Velocidade máxima — / | Momento — / |Inércia — / | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | E58/15kVA | / | Solicite este modelo |
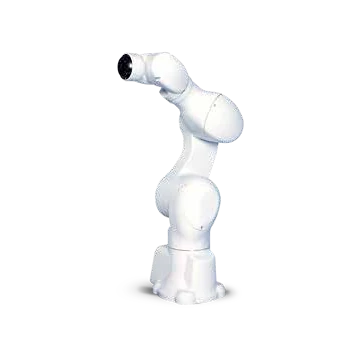 | MC004N | Robôs médicos e farmacêuticos MC | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Piso, Teto | Farmacêutica | / | Faixa - JT1 ±180°;JT2 +135° a -95°;JT3 +60° a -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Velocidade máxima — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Momento — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |Inércia — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 -% 85(Não são permitidos orvalho nem geada) | F60/2.0kVA | / | Solicite este modelo |
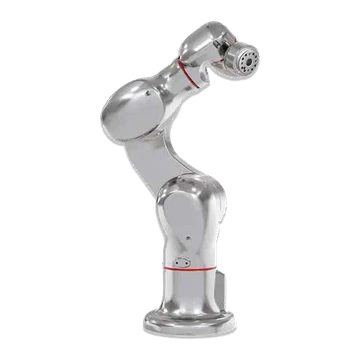 | MC004V | Robôs médicos e farmacêuticos MC | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Piso, Teto | Farmacêutica | / | Faixa - JT1 ±180°;JT2 +135° a -95°;JT3 +60° a -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Velocidade máxima — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Momento — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |Inércia — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 -% 85(Não são permitidos orvalho nem geada) | F60/2.0kVA | / | Solicite este modelo |
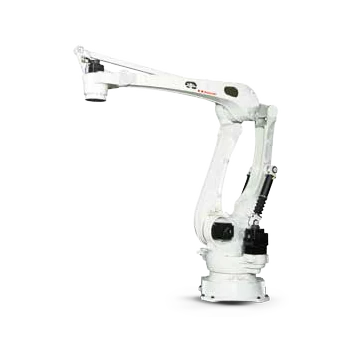 | CP180L | Robôs de paletização CP/RD | 4 | 180 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Andar | Paletização | / | Faixa - JT1 ±160°;JT2 +95° a -46°;JT3 +15° a -110°;JT4 ±360° |Velocidade máxima — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Inércia — JT4 85/140 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F03/12kVA | / | Solicite este modelo |
| CP300L | Robôs de paletização CP/RD | 4 | 300 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Andar | Paletização | / | Faixa - JT1 ±160°;JT2 +95° a -46°;JT3 +15° a -110°;JT4 ±360° |Velocidade máxima — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Inércia — JT4 85/140 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F03/12kVA | / | Solicite este modelo |
 | CP500L | Robôs de paletização CP/RD | 4 | 500 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Andar | Paletização | / | Faixa - JT1 ±160°;JT2 +95° a -46°;JT3 +15° a -110°;JT4 ±360° |Velocidade máxima — JT1 85°/s;JT2 80°/s;JT3 80°/s;JT4 180°/s | Inércia — JT4 250 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F03/12kVA | / | Solicite este modelo |
 | CP700L | Robôs de paletização CP/RD | 4 | 700 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Andar | Paletização | / | Faixa - JT1 ±160°;JT2 +95° a -46°;JT3 +15° a -110°;JT4 ±360° |Velocidade máxima — JT1 75°/s;JT2 65°/s;JT3 65°/s;JT4 170°/s | Inércia — / | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F03/12kVA | / | Solicite este modelo |
 | RD080N | Robôs de paletização CP/RD | 5 | 80 kg | 2,100 mm | ± 0.07 mm | 540 kg | Andar | Paletização | / | Faixa - JT1 ±180°;JT2 +140° a -105°;JT3 +40° a -205°;JT4 ±360°;JT5 ±10° |Velocidade máxima — JT1 180°/s;JT2 180°/s;JT3 175°/s;JT4 360°/s | Inércia — JT4 13.7 kg·m² | 0 - 45 °C;35 -% 85(Não são permitidos orvalho nem geada) | F03/12kVA | / | Solicite este modelo |
Nenhum modelo Kawasaki correspondente foi encontrado. Limpe um ou mais filtros ou envie a carga útil necessária, o envelope de trabalho, a aplicação e a montagem para uma análise do projeto.
Perguntas frequentes sobre robôs e soluções de automação da Kawasaki
Qual série de robôs Kawasaki é adequada para aplicações de manuseio, soldagem ou paletização?
A página inclui robôs de uso geral da série R, robôs de soldagem BA e RA, robôs de paletização CP e RD, robôs delta YF e diversas famílias de robôs com grande capacidade de carga. Utilize o campo de aplicação com os requisitos de carga, alcance, carga no pulso, montagem e ciclo para criar a lista de opções.
Por que a carga no pulso do robô Kawasaki deve ser verificada além da carga útil?
A capacidade de carga do robô é apenas um dos limites. O centro de gravidade da ferramenta e da peça, o momento e a inércia do pulso, a posição e a aceleração do robô podem determinar se a carga suportada é aceitável, mesmo quando a massa total estiver abaixo da capacidade de carga anunciada.
A EVST pode analisar o controlador e a célula de automação com um robô Kawasaki?
Sim. A avaliação pode abranger o robô e o controlador, as ferramentas, os equipamentos de processo, os dispositivos de fixação, a segurança, as interfaces de CLP e de rede, o ambiente de instalação, o comissionamento e o escopo de serviço.
Que informações são necessárias para solicitar um orçamento para um robô Kawasaki?
Forneça o modelo ou aplicação exata, a carga da ferramenta e do produto, o centro de gravidade, o alcance e as posições necessárias, o ciclo alvo, a montagem, o ambiente, as necessidades do controlador e da interface, a quantidade, o destino e o cronograma.
Autor: Equipe Editorial da EVST
A equipe editorial da EVST mantém esta página para auxiliar na seleção de robôs e no planejamento de projetos. A disponibilidade do produto, a configuração, a validação de segurança e o escopo de integração devem ser confirmados para a aplicação específica.
Política editorial · Política de correções · Termos de Uso
Última actualização: