
EVST 편집팀 작성 · 최종 업데이트: 2026년 6월 4일
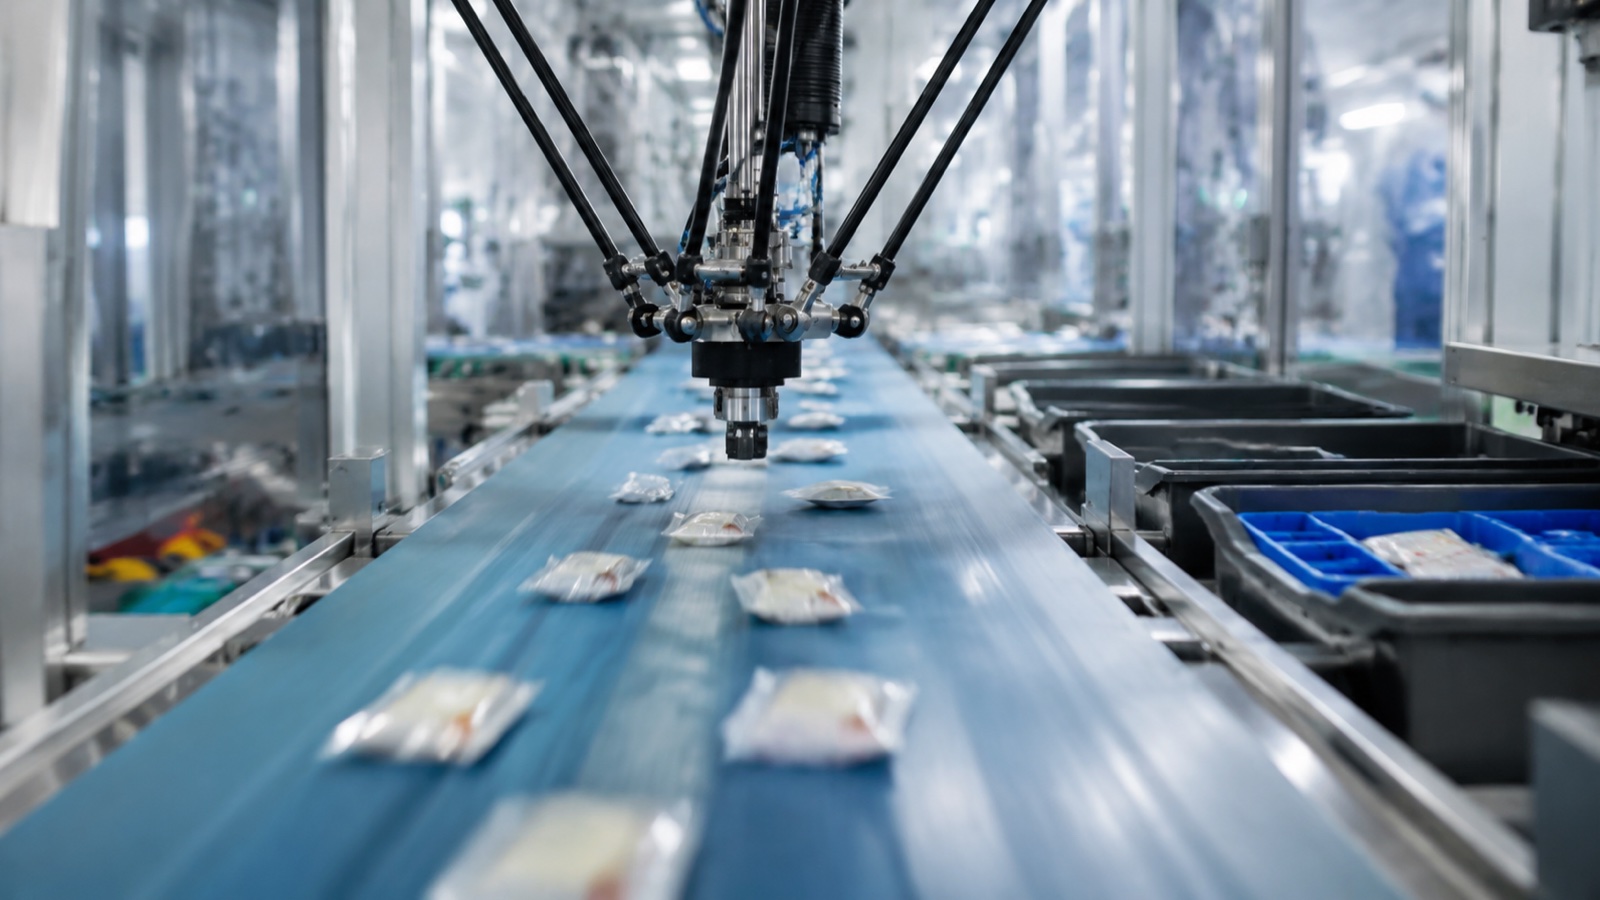
델타 로봇은 머리 위쪽에 장착되는 병렬형 로봇으로, 세 개의 가벼운 팔이 하나의 플랫폼을 구동하여 작은 엔드 이펙터를 매우 빠른 속도(분당 100회 이상)로 움직일 수 있습니다. 무거운 모터는 베이스에 고정되어 있고 가벼운 팔만 움직이기 때문에 델타 로봇은 가벼운 부품의 고속 분류 및 포장 작업에 주로 사용됩니다. 이러한 특성 덕분에 델타 로봇은 적재 용량과 작업 반경을 희생하는 대신 빠른 속도를 구현합니다.
델타 로봇의 작동 원리
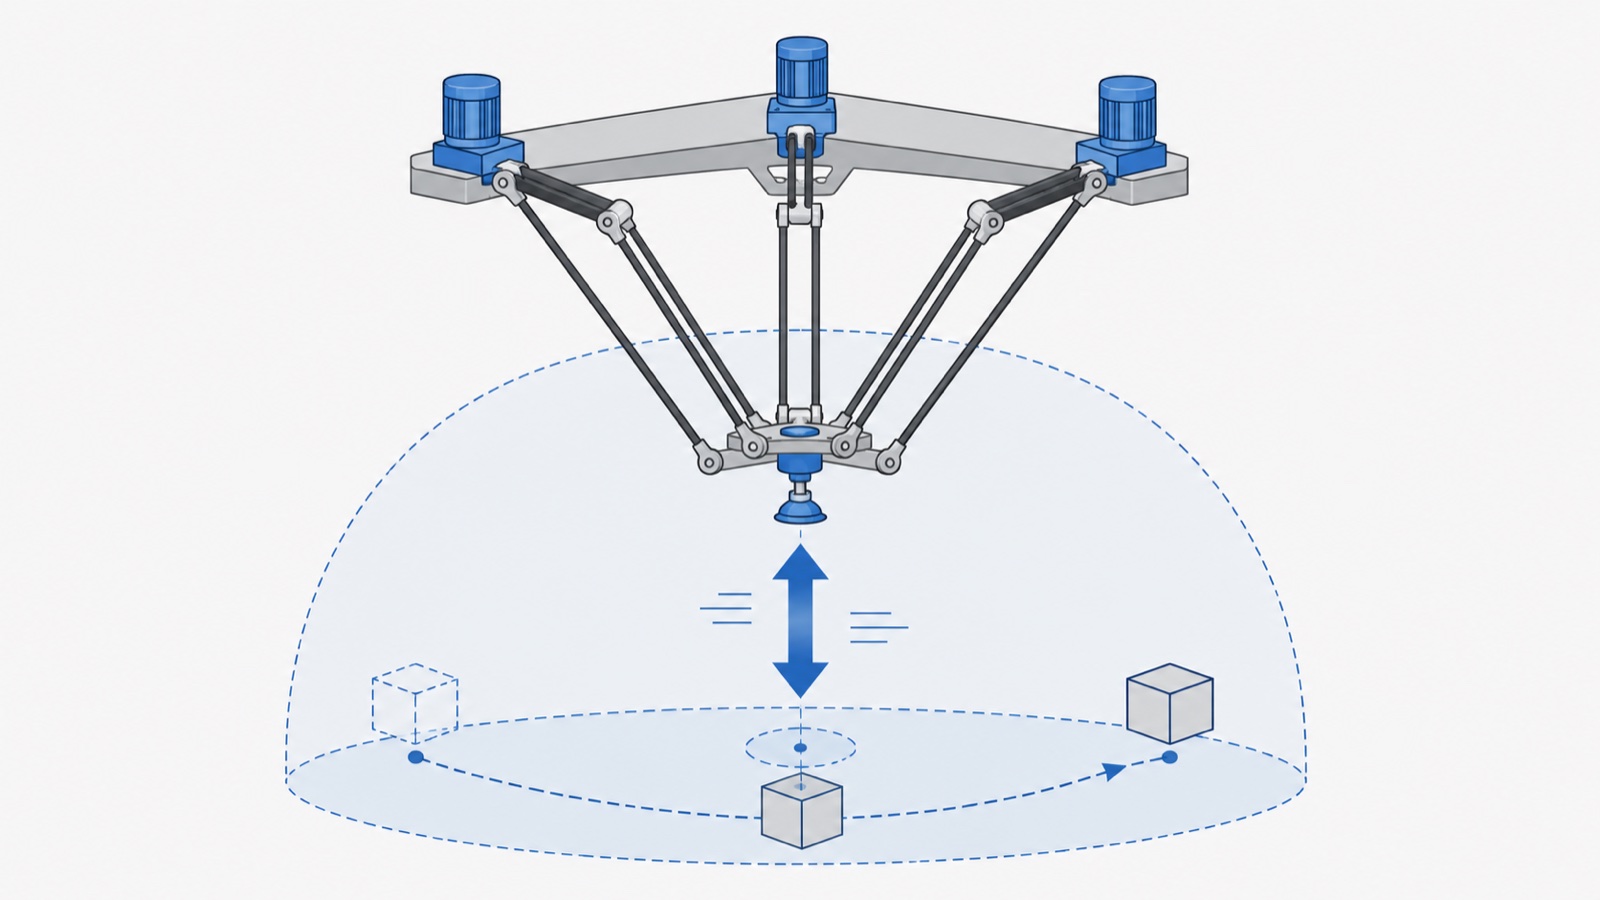
관절형 로봇 팔은 각 모터가 그 너머 관절의 무게를 지탱하는 반면, 델타 로봇 팔은 세 개의 모터 모두 상단 프레임에 고정되어 있습니다. 이 모터들은 작은 이동 플랫폼에서 만나는 세 쌍의 경량 링크를 구동합니다. 그 결과, 움직이는 질량이 매우 작아지고 가속도가 매우 높아집니다. 업계 관찰에 따르면, 이러한 병렬 운동학 덕분에 델타 로봇 팔은 가벼운 부품의 경우 직렬 로봇 팔로는 따라올 수 없는 높은 집게 속도를 낼 수 있습니다.
이 플랫폼은 일반적으로 진공 컵이나 소형 그리퍼를 장착하고 있으며, 부품 방향을 조정하기 위해 네 번째 회전축을 추가할 수 있습니다. 비전 시스템은 일반적으로 로봇을 안내하여 움직이는 컨베이어 벨트 위의 부품을 식별하므로 델타 로봇은 벨트를 멈추지 않고도 부품을 집어 올릴 수 있습니다.
델타 로봇의 역할은 무엇일까요?
| 어플리케이션 | 델타가 적합한 이유 |
|---|---|
| 고속 분류 | 움직이는 컨베이어 벨트에서 가벼운 물품을 시각 정보를 이용해 집어 올리는 방식 |
| XNUMX 차 포장 | 제품을 트레이, 상자 또는 플로우랩에 고속으로 담기 |
| 픽 앤 플레이스 | 컨베이어 벨트 사이에서 작은 부품들을 빠른 속도로 이동 |
| 경량 조립 공급 | 하류 스테이션에 부품을 신속하게 전달 |
업계 관찰에 따르면 식품, 제약 및 소비재 생산 라인은 제품이 가볍고, 생산량이 많으며, 지속적으로 이동하기 때문에 델타 로봇을 가장 많이 사용하는 분야입니다. 예를 들어 EVST의 EVSD 델타 시리즈는 분류, 적재, 피킹 및 포장 작업에 적합하며, 대량 생산 라인에 최적화된 사이클 속도를 제공합니다. 델타 로봇이 다른 유형의 로봇과 어떻게 다른지 알아보려면 당사 웹사이트를 참조하십시오. SCARA vs 델타 vs 6축 비교.
델타 로봇의 한계
델타 로봇은 범용 로봇이 아니라 특정 분야에 특화된 로봇입니다. 적재 용량은 보통 몇 킬로그램에서 최대 15kg 정도로 낮고, 작업 영역은 높이가 높은 돔 형태가 아닌 얕은 돔 형태이므로 깊은 수납공간이나 장애물 주변을 작업하기 어렵습니다. 또한, 손목 회전 기능 외에는 부품을 기울이는 작업이 불가능합니다. 더 높은 적재 용량, 완전한 방향 제어 또는 넓은 수직 작업 영역이 필요한 작업에는 6축 로봇이 더 적합하며, 견고한 평면 조립 작업에는 일반적으로 SCARA 로봇이 더 유리합니다.
실제로 델타 로봇은 가장 빠르고 가볍고 반복적인 피킹 작업에 적합하며, 다른 유형의 로봇과 함께 사용되는 경우가 많습니다. 예를 들어, 벨트에서 제품을 피킹하는 델타 로봇 라인이 하류에서 케이스 포장 및 팔레트 적재 작업을 수행하는 6축 로봇에 제품을 공급할 수 있습니다.
델타 셀 지정
- 부품 무게 및 크기: 부품과 엔드 이펙터가 델타 페이로드 내에 있는지 확인하십시오.
- 선택률 목표: 분당 집게 수에 따라 컨베이어 벨트 위의 로봇 수가 결정됩니다.
- 회사 비전 : 이동식 제품 피킹에는 벨트 트래킹 비전이 거의 항상 필요합니다.
- Envelope : 돔 도달 범위가 벨트 너비와 배치 지점을 모두 포함하는지 확인하십시오.
업계 관찰에 따르면, 처리량은 일반적으로 단일 로봇의 최고 속도가 아니라 비전 감지율과 벨트 위의 델타 수의 조합에 의해 결정됩니다. EVST는 로봇, 비전 및 툴링이 통합된 델타 셀을 공급합니다. 모델별 세부 정보는 다음을 참조하십시오. EVST 델타 로봇 선택 가이드.
자주 묻는 질문
델타 로봇은 무엇에 사용되나요?
델타 로봇은 고속 분류, 1차 포장, 가벼운 부품의 집어 옮기기 작업에 주로 사용되며, 특히 식품, 제약, 소비재 생산 라인에서 활용됩니다. 평행 팔 구조 덕분에 가벼운 엔드 이펙터를 매우 빠른 속도로 움직일 수 있으며, 일반적으로 분당 100회 이상 집어 옮기는 작업을 수행합니다. 로봇은 움직이는 컨베이어 벨트 위의 제품을 추적하는 비전 시스템에 의해 제어됩니다.
델타 로봇은 얼마나 빠를까요?
델타 로봇은 모터가 베이스에 고정되어 있고 가벼운 연결 부품만 움직이기 때문에 가벼운 부품의 경우 분당 100회 이상 집어 올리는 것이 일반적이며, 동일한 작업을 수행하는 직렬 로봇 팔보다 빠릅니다. 실제 속도는 부품 무게, 집어 올리는 거리 및 놓는 거리, 그리고 비전 시스템이 컨베이어 벨트에서 부품을 감지하는 속도에 따라 달라집니다.
델타 로봇의 탑재량은 무엇입니까?
델타 로봇은 설계상 부하보다 속도를 최적화했기 때문에 일반적으로 수 킬로그램에서 최대 약 15kg 정도의 낮은 하중을 처리할 수 있습니다. EVST의 EVSD 델타 시리즈는 분류, 적재, 피킹 및 포장 등 다양한 작업에 적합하며, 더 무거운 부품에는 스카라 로봇이나 6축 로봇이 필요합니다.
델타 로봇과 SCARA 로봇의 차이점은 무엇인가요?
델타 로봇은 얕은 돔 형태의 작업 공간에서 가벼운 부품을 고속으로 처리하도록 설계된 병렬 로봇으로, 컨베이어 벨트에서 부품을 집어내는 작업에 적합합니다. 스카라 로봇은 4축 직렬 로봇으로, 구조적 강성이 더 높고 정밀한 평면 조립 및 삽입 작업에 적합하며 더 높은 하중을 처리할 수 있습니다. 델타 로봇은 속도를 중시하는 반면, 스카라 로봇은 강성과 조립력을 중시합니다.
델타 로봇에 비전 시스템이 필요한가요?
움직이는 컨베이어에서 제품을 집어 올리는 경우라면 거의 항상 비전 기술이 필요합니다. 벨트 트래킹 비전은 각 부품의 위치와 방향을 식별하여 라인을 멈추지 않고도 델타 피킹을 수행할 수 있도록 합니다. 고정된 위치에서 제품을 집어 올리는 작업에는 비전 기술이 필요하지 않을 수도 있지만, 대부분의 고속 분류 작업에는 비전 기술이 필수적입니다.
저자 소개: 이 가이드는 EVST 편집팀에서 작성했습니다. EVST(EVS TECH CO., LTD)는 2018년에 설립된 청두 소재 로봇 제조업체로, 델타, 스카라, 6축 산업용 로봇 및 협동 로봇을 생산하여 CE, SGS, TUV 등 제3자 인증을 획득하고 100여 개국에 수출하고 있습니다.
최종 업데이트: 2026년 6월 4일. 성능 수치는 업계 평균 범위이며, 제품 사양을 정하기 전에 탑재량, 도달 거리 및 작동 주기 등을 최신 제품 데이터와 비교하여 확인하십시오.