
CHAIFU 산업용 로봇: 모델 및 선택 가이드
CHAIFU 로봇을 SCARA, 6축, 팔레타이징, 스탬핑, 용접 등 다양한 산업 분야에 걸쳐 비교해 보세요. 먼저 사용하려는 분야를 선택한 후, 해당 작업 셀에 필요한 축, 페이로드, 도달 거리, 장착 방식 및 보호 기능을 살펴보세요.
CHAIFU 로봇 카테고리 선택 방법
개별 사양을 비교하기 전에 생산 작업을 기준으로 로봇 범주를 선택하십시오. 축, 페이로드 및 도달 거리를 기준으로 초기 후보 목록을 작성하고, 장착, 보호, 공정 장비 및 사이클 요구 사항을 통해 해당 모델이 생산 셀에 적합한지 여부를 결정합니다.
CHAIFU 로봇 모델을 카테고리별로 비교해 보세요
모델, 카테고리, 축, 탑재량 및 도달 거리별로 필터링하십시오. 동일한 적용 분야 내의 후보들을 비교하고, 실제 생산 작업에 필요한 설치, 보호, 툴링 및 주기 요구 사항을 검증하십시오.
| 제품 이미지 | 모델 | 카테고리 | 축 | Payload | 범위 | Repeatability | 체질량 | 보호 | 설치 | 관절 가동 범위 / 최대 속도 | 허용 손목 하중 | 환경 | 기본/높이/전력 | 다음 작업 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
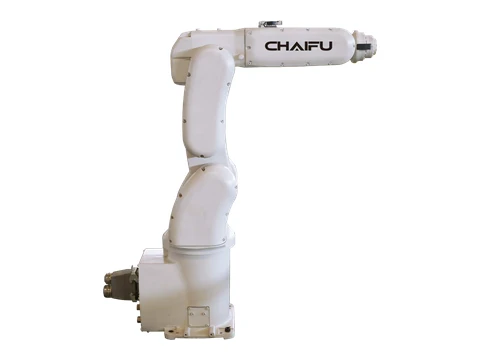 | SF7-K759 | 프렌틱 데스크탑 로봇 | 6 | 7의 kg | 737.5 mm | ± 0.03 mm | 48의 kg | IP65 | 바닥 | J1 ±171° @ 305°/s;J2 +65°/-141° @ 280°/s;J3 +170°/-66° @ 300°/s;J4 ±180° @ 300°/s;J5 ±119° @ 406°/s;J6 ±360° @ 600°/s | 순간 - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |관성 — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 210*235mm;본체 높이 880mm;전력 용량 1.5kVA | 이 모델을 요청하세요 |
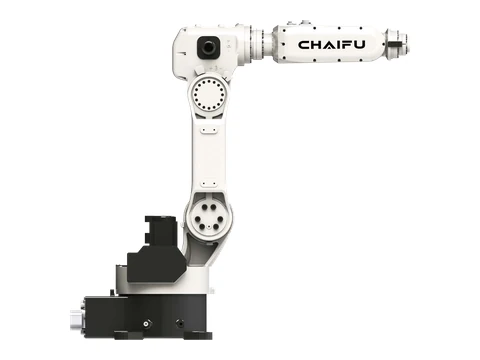 | SF8-K950 | 프렌틱 데스크탑 로봇 | 6 | 8의 kg | 956 mm | ± 0.03 mm | 66의 kg | IP65 | 모든 방향 | J1 ±165° @ 230°/s;J2 +90°/-160° @ 230°/s;J3 +148°/-89° @ 200°/s;J4 ±180° @ 240°/s;J5 ±119° @ 400°/s;J6 ±360° @ 600°/s | 순간 - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |관성 — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 280*362mm;본체 높이 911.5mm;전력 용량 1.5kVA | 이 모델을 요청하세요 |
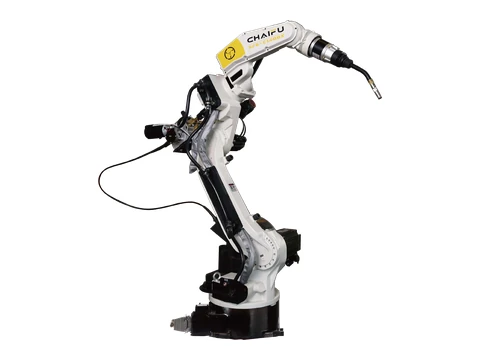 | ARC6-140-6 | ARC 용접 로봇 | 6 | 6의 kg | 1440 mm | ± 0.05 mm | 150의 kg | IP65 | 모든 방향 | J1 ±170° @ 240°/s;J2 +90°/-155° @ 240°/s;J3 +169°/-86° @ 260°/s;J4 ±155° @ 400°/s;J5 +134°/-137° @ 400°/s;J6 ±220° @ 700°/s | 순간 - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |관성 — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 355*355mm;본체 높이 1375mm;전력 용량 3kVA | 이 모델을 요청하세요 |
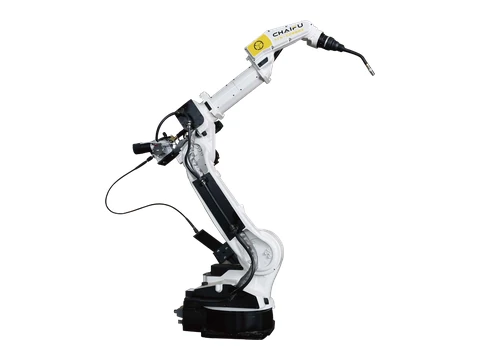 | ARC6-208-6 | ARC 용접 로봇 | 6 | 6의 kg | 2008 mm | ± 0.05 mm | 280의 kg | IP65 | 모든 방향 | J1 ±170° @ 190°/s;J2 +100°/-157° @ 190°/s;J3 +90°/-80° @ 190°/s;J4 ±155° @ 400°/s;J5 +134°/-137° @ 400°/s;J6 ±220° @ 700°/s | 순간 - J4 10 N·m;J5 10 N·m;J6 5.5 N·m |관성 — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 396*396mm;본체 높이 1640mm;전력 용량 3.8kVA | 이 모델을 요청하세요 |
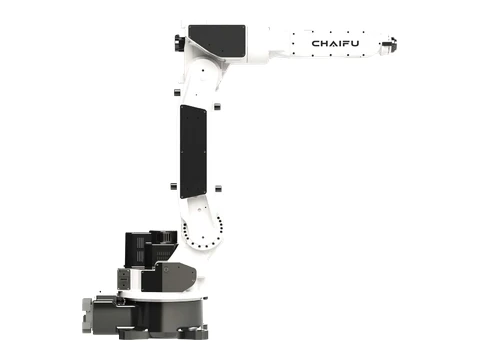 | ARC10-145-6 | ARC 용접 로봇 | 6 | 10의 kg | 1450 mm | ± 0.08 mm | 160의 kg | IP65 | 모든 방향 | J1 ±170° @ 240°/s;J2 +90°/-155° @ 240°/s;J3 +98°/-82° @ 200°/s;J4 ±170° @ 200°/s;J5 ±119° @ 360°/s;J6 ±220° @ 600°/s | 순간 - J4 20.5 N·m;J5 10 N·m |관성 — J4 0.43 kg·m²;J5 0.12 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 355*355mm;본체 높이 1269mm;전력 용량 3.8kVA | 이 모델을 요청하세요 |
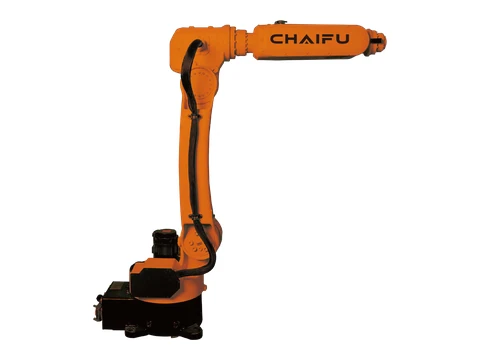 | SF6-C1200 | LOTIC 저하중 로봇 | 6 | 6의 kg | 1200 mm | ± 0.05 mm | 72의 kg | IP65 | 모든 방향 | J1 ±165° @ 230°/s;J2 +90°/-165° @ 230°/s;J3 +150°/-90° @ 200°/s;J4 ±180° @ 240°/s;J5 ±120° @ 400°/s;J6 ±360° @ 600°/s | 순간 - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |관성 — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 280*362mm;본체 높이 1096mm;전력 용량 1.5kVA | 이 모델을 요청하세요 |
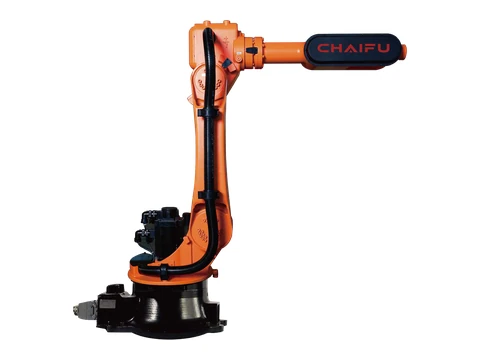 | SF10-C1650 | LOTIC 저하중 로봇 | 6 | 10의 kg | 1651 mm | ± 0.05 mm | 196의 kg | IP65 | 모든 방향 | J1 ±165° @ 150°/s;J2 +75°/-125° @ 160°/s;J3 +145°/-75° @ 148°/s;J4 ±178° @ 300°/s;J5 ±125° @ 300°/s;J6 ±720° @ 500°/s | 순간 - J4 22 N·m;J5 22 N·m;J6 10 N·m |관성 — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 384*384mm;본체 높이 1407mm;전력 용량 2.5kVA | 이 모델을 요청하세요 |
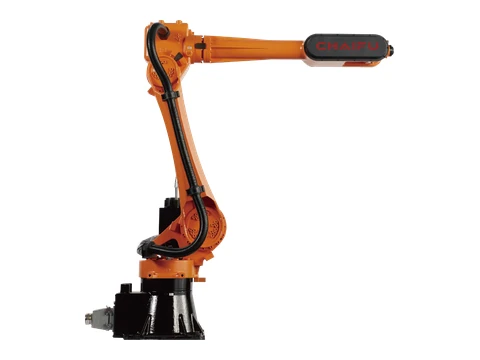 | SF10-K2032 | LOTIC 저하중 로봇 | 6 | 10의 kg | 2032 mm | ± 0.05 mm | 208의 kg | IP65 | 모든 방향 | J1 ±175° @ 135°/s;J2 +68°/-150° @ 135°/s;J3 +150°/-75° @ 135°/s;J4 ±178° @ 300°/s;J5 +135/-125° @ 300°/s;J6 ±720° @ 500°/s | 순간 - J4 22 N·m;J5 22 N·m;J6 10 N·m |관성 — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 370*370mm;본체 높이 1560mm;전력 용량 3.25kVA | 이 모델을 요청하세요 |
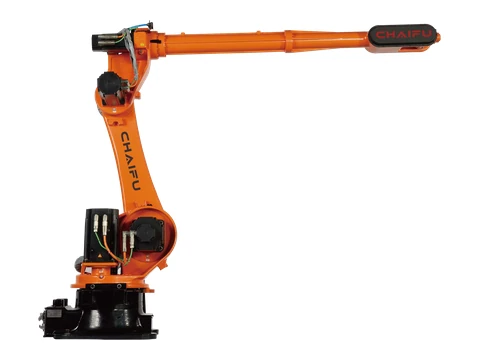 | SF10-K3100 | LOTIC 저하중 로봇 | 6 | 10의 kg | 3100 mm | ± 0.05 mm | 596의 kg | IP65 | 모든 방향 | J1 ±172° @ 125°/s;J2 +72°/-140° @ 125°/s;J3 +150°/-80° @ 140°/s;J4 ±360° @ 200°/s;J5 ±125° @ 210°/s;J6 ±360° @ 290°/s | 순간 - J4 22 N·m;J5 22 N·m;J6 10 N·m |관성 — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 573*629mm;본체 높이 1899mm;전력 용량 4.5kVA | 이 모델을 요청하세요 |
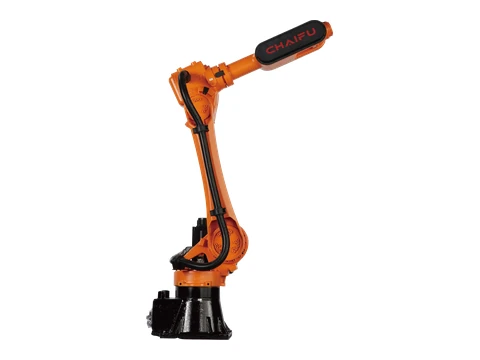 | SF20-K1735 | 모방형 중형 탑재 로봇 | 6 | 20의 kg | 1735 mm | ± 0.06 mm | 206의 kg | IP65 | 모든 방향 | J1 ±175° @ 135°/s;J2 +68°/-150° @ 135°/s;J3 +150°/-75° @ 135°/s;J4 ±178° @ 300°/s;J5 +135°/-125° @ 300°/s;J6 ±720° @ 500°/s | 순간 - J4 42 N·m;J5 42 N·m;J6 23 N·m |관성 — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 370*370mm;본체 높이 1560mm;전력 용량 3.25kVA | 이 모델을 요청하세요 |
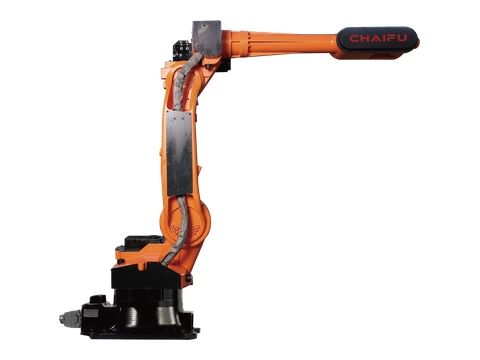 | SF20-C2150 | 모방형 중형 탑재 로봇 | 6 | 20의 kg | 2150 mm | ± 0.06 mm | 246의 kg | IP65 | 모든 방향 | J1 ±170° @ 140°/s;J2 +100°/-157° @ 140°/s;J3 +95°/-80° @ 140°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 250°/s | 순간 - J4 42 N·m;J5 42 N·m;J6 23 N·m |관성 — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 396*396mm;본체 높이 1618.5mm;전력 용량 3.8kVA | 이 모델을 요청하세요 |
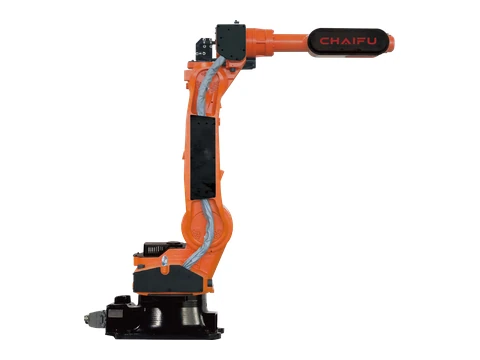 | ARC25-183-6 | 모방형 중형 탑재 로봇 | 6 | 25의 kg | 1830 mm | ± 0.06 mm | 227의 kg | IP65 | 모든 방향 | J1 ±170° @ 170°/s;J2 +100°/-157° @ 170°/s;J3 +98°/-76° @ 170°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 230°/s | 순간 - J4 42 N·m;J5 42 N·m;J6 23 N·m |관성 — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 396*396mm;본체 높이 1602.5mm;전력 용량 4kVA | 이 모델을 요청하세요 |
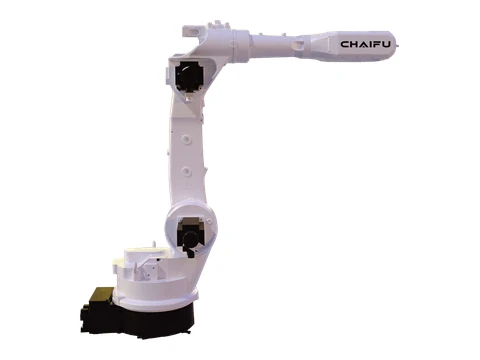 | SF25-C1887 | 모방형 중형 탑재 로봇 | 6 | 25의 kg | 1887 mm | ± 0.06 mm | 293의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±170° @ 185°/s;J2 +100°/-157° @ 185°/s;J3 +90°/-80° @ 210°/s;J4 ±170° @ 380°/s;J5 ±130° @ 300°/s;J6 ±220° @ 350°/s | / | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 396*396mm;본체 높이 1561mm;전력 용량 3.8kVA | 이 모델을 요청하세요 |
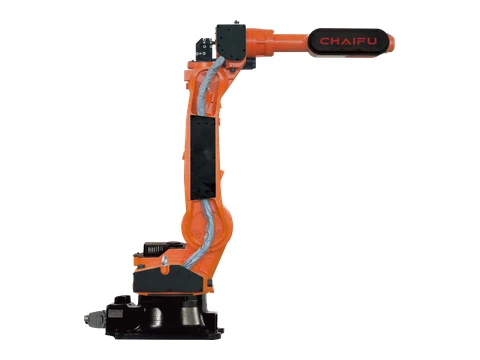 | SF30-C1850 | 모방형 중형 탑재 로봇 | 6 | 30의 kg | 1856 mm | ± 0.06 mm | 228의 kg | IP65 | 모든 방향 | J1 ±170° @ 170°/s;J2 +100°/-157° @ 170°/s;J3 +98°/-76° @ 170°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 230°/s | 순간 - J4 42 N·m;J5 42 N·m;J6 23 N·m |관성 — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 396*396mm;본체 높이 1602.5mm;전력 용량 3.8kVA | 이 모델을 요청하세요 |
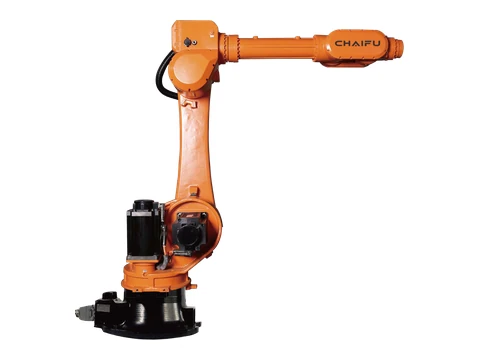 | SF50-C2185 | 모방형 중형 탑재 로봇 | 6 | 50의 kg | 2185 mm | ± 0.06 mm | 550의 kg | IP65 | 모든 방향 | J1 ±172° @ 109°/s;J2 +72°/-140° @ 125°/s;J3 +172°/-78° @ 140°/s;J4 ±360° @ 200°/s;J5 +124°/-121° @ 210°/s;J6 ±360° @ 190°/s | 순간 - J4 185 N·m;J5 185 N·m;J6 126 N·m |관성 — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 630*570mm;본체 높이 1820mm;전력 용량 5kVA | 이 모델을 요청하세요 |
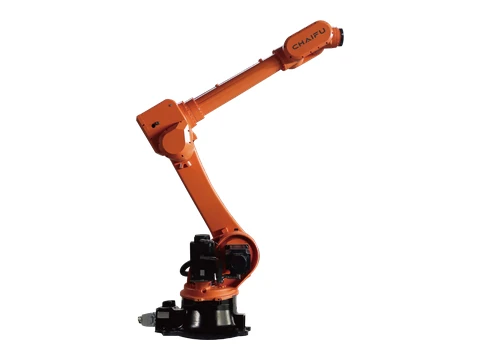 | SF80-C2600 | 모방형 중형 탑재 로봇 | 6 | 80의 kg | 2600 mm | ± 0.06 mm | 726의 kg | IP65 | 모든 방향 | J1 ±172° @ 160°/s;J2 +72°/-140° @ 110°/s;J3 +160°/-78° @ 120°/s;J4 ±360° @ 162°/s;J5 +120°/-120° @ 180°/s;J6 ±360° @ 300°/s | 순간 - J4 360 N·m;J5 360 N·m;J6 186 N·m |관성 — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 크기 578x573mm;본체 높이 1898mm;전력 용량 5.5kVA | 이 모델을 요청하세요 |
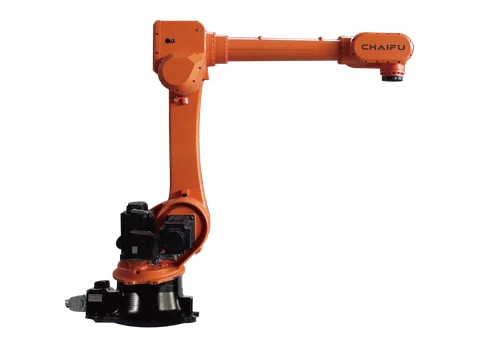 | SF120-C2269 | 모방형 중형 탑재 로봇 | 6 | 120의 kg | 2269 mm | ± 0.06 mm | 720의 kg | IP65 | 모든 방향 | J1 ±172° @ 160°/s;J2 +72°/-140° @ 110°/s;J3 +160°/-78° @ 120°/s;J4 ±360° @ 162°/s;J5 +120°/-120° @ 180°/s;J6 ±360° @ 200°/s | 순간 - J4 360 N·m;J5 360 N·m;J6 186 N·m |관성 — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 573*629mm;본체 높이 1939mm;전력 용량 5.5kVA | 이 모델을 요청하세요 |
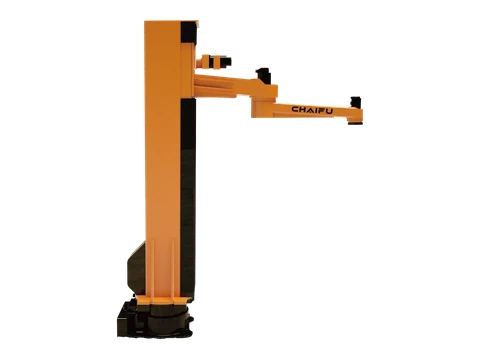 | CF120-C1900 PM | 모방형 중형 탑재 로봇 | 4 | 120의 kg | 1900 mm | ± 0.06 mm | 1536의 kg | 베이스 축 IP65 / 손목 축 IP67 | 모든 방향 | J1 ±180° @ 115°/s;J2 -140°/+150° @ 176°/s;J3 ±180° @ / | / | 0°C - 45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 750*520mm;본체 높이 3117.5mm;전력 용량 5kVA | 이 모델을 요청하세요 |
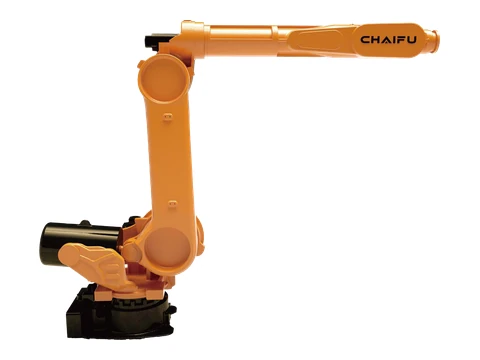 | SF125-C3100 | 모방형 중형 탑재 로봇 | 6 | 125의 kg | 3100.7 mm | ± 0.06 mm | 1476의 kg | 베이스 축 IP65 / 손목 축 IP67 | 모든 방향 | J1 +50°/-75° @ 110°/s;J2 +90°/-1095mm @ 83°/s;J3 ±185° @ 99°/s;J4 ±144° @ 158°/s;J5 ±360° @ 150°/s | / | 0°C - 45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 750*520mm;본체 높이 2343.5mm;전력 용량 8.4kVA | 이 모델을 요청하세요 |
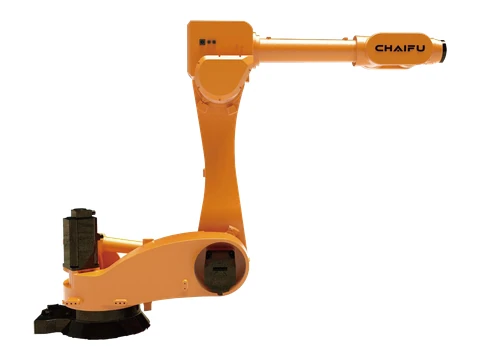 | SF125-C3100D | 모방형 중형 탑재 로봇 | 6 | 125의 kg | 3100 mm | ± 0.05 mm | 1109의 kg | 베이스 축 IP65 / 손목 축 IP67 | 모든 방향 | J1 +170°/-40° @ 110°/s;J2 +90°/-83° @ 100°/s;J3 ±360° @ 110°/s;J4 ±120° @ 162°/s;J5 ±360° @ 180°/s | / | 0°C - 45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 660*726mm;본체 높이 1953.5mm;전력 용량 8.4kVA | 이 모델을 요청하세요 |
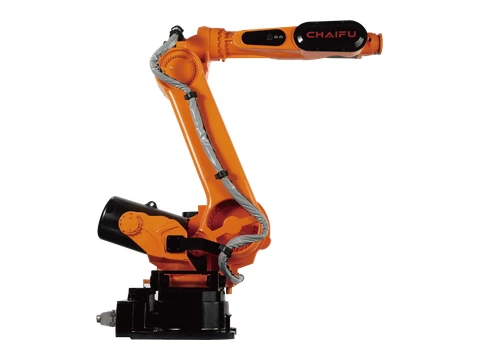 | SF210-K2650 | 생체 고하중 로봇 | 6 | 210의 kg | 2650 mm | ± 0.06 mm | 1460의 kg | IP65 | 바닥 | J1 ±180° @ 110°/s;J2 +50°/-75° @ 83°/s;J3 +90°/-70° @ 99°/s;J4 ±185° @ 158°/s;J5 ±120° @ 206°/s;J6 ±360° @ 300°/s | 순간 - J4 1301 N·m;J5 1301 N·m;J6 706 N·m |관성 — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 750*520mm;본체 높이 2257.5mm;전력 용량 7.5kVA | 이 모델을 요청하세요 |
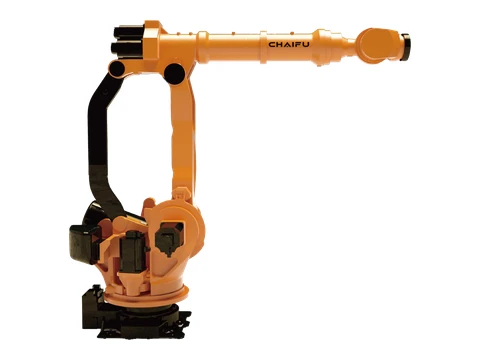 | SF300-C3100 | 생체 고하중 로봇 | 6 | 300의 kg | 3100 mm | ± 0.06 mm | 1970의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 110°/s;J2 +45°/-80° @ 106°/s;J3 +15.5°/-120° @ 106°/s;J4 ±360° @ 130°/s;J5 ±115° @ 120°/s;J6 ±360° @ 165°/s | 순간 - J4 865 N·m |관성 — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 710*700mm;본체 높이 2568mm;전력 용량 8.5kVA | 이 모델을 요청하세요 |
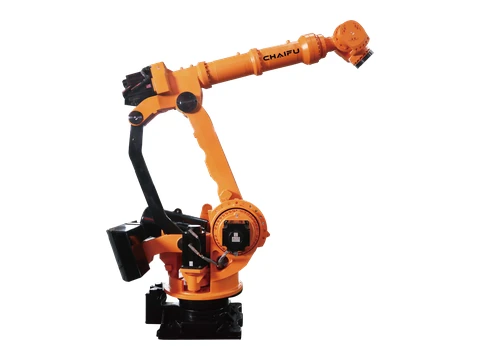 | SF500-C3100 | ALPHTIC 고성능 6축 로봇 | 6 | 500의 kg | 3273.6 mm | ± 0.1 mm | 2780의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 100°/s;J2 +50°/-85° @ 85°/s;J3 +25°/-120° @ 85°/s;J4 ±360° @ 80°/s;J5 ±115° @ 80°/s;J6 ±360° @ 160°/s | 순간 - J4 1980 N·m;J5 1980 N·m;J6 865 N·m |관성 — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 910*739mm;본체 높이 2755.5mm;전력 용량 8.5kVA | 이 모델을 요청하세요 |
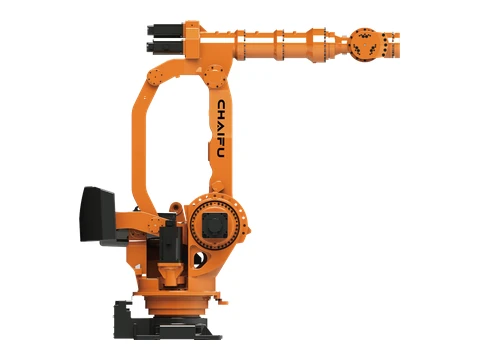 | SF800-C2850 | ALPHTIC 고성능 6축 로봇 | 6 | 800의 kg | 2850 mm | ± 0.1 mm | 2965의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 93°/s;J2 +50°/-85° @ 64°/s;J3 +25°/-120° @ 65°/s;J4 ±360° @ 100°/s;J5 ±115° @ 88°/s;J6 ±360° @ 133°/s | 순간 - J4 865 N·m |관성 — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 910*739mm;본체 높이 2695mm;전력 용량 8.7kVA | 이 모델을 요청하세요 |
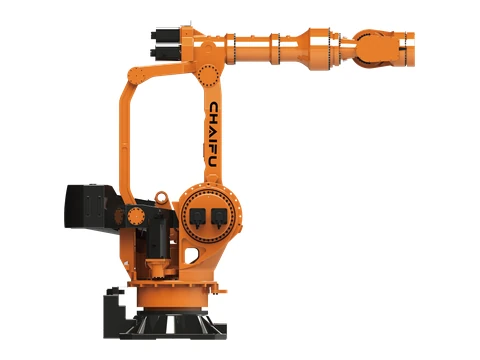 | SF1200-C3765 | ALPHTIC 고성능 6축 로봇 | 6 | 1200의 kg | 3765 mm | ± 0.2 mm | 8160의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 45°/s;J2 +50°/-90° @ 30°/s;J3 +20°/-126° @ 30°/s;J4 ±360° @ 50°/s;J5 ±115° @ 52°/s;J6 ±360° @ 72°/s | 순간 - J4 14600 N·m;J5 14600 N·m;J6 4850 N·m |관성 — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1180*1180mm;본체 높이 3548mm;전력 용량 16kVA | 이 모델을 요청하세요 |
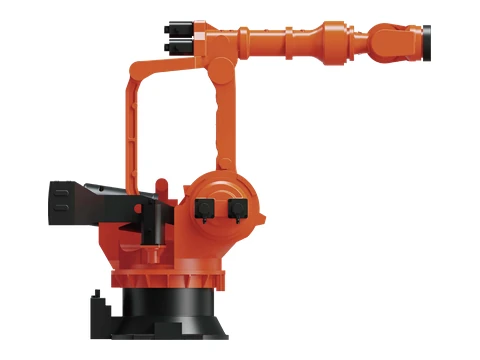 | SF1500-C3870 | ALPHTIC 고성능 6축 로봇 | 6 | 1500의 kg | 3872 mm | ± 0.23 mm | 11200의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 43°/s;J2 +50°/-85° @ 25°/s;J3 -20°/-120° @ 25°/s;J4 ±360° @ 43°/s;J5 ±115° @ 40°/s;J6 ±360° @ 56°/s | 순간 - J4 14380 N·m;J5 14380 N·m;J6 4980 N·m |관성 — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1280*1380mm;본체 높이 3483mm;전력 용량 17kVA | 이 모델을 요청하세요 |
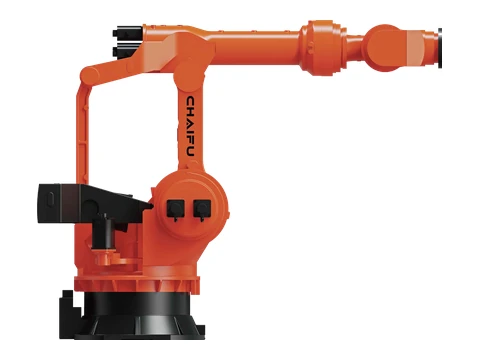 | SF1800-C4600 | ALPHTIC 고성능 6축 로봇 | 6 | 1800의 kg | 4600 mm | ± 0.3 mm | 17880의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 20°/s;J2 +50°/-85° @ 12°/s;J3 +20°/-120° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ 40°/s | 순간 - J4 29500 N·m;J5 29500 N·m;J6 8930 N·m |관성 — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1580*1670mm;본체 높이 3875mm;전력 용량 22.5kVA | 이 모델을 요청하세요 |
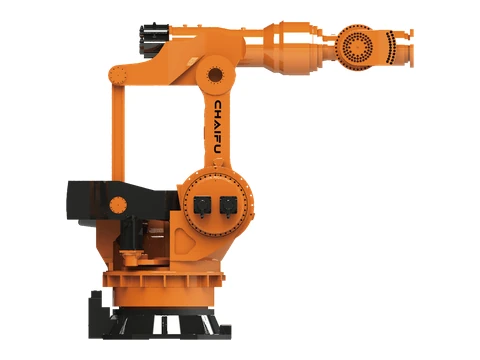 | SF2000-C4000 | ALPHTIC 고성능 6축 로봇 | 6 | 2000의 kg | 4000 mm | ± 0.3 mm | 17820의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 20°/s;J2 +50°/-85° @ 12°/s;J3 -120°/+20° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ 40°/s | / | 0°C - 45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1580*1670mm;본체 높이 3875mm;전력 용량 18.2kVA | 이 모델을 요청하세요 |
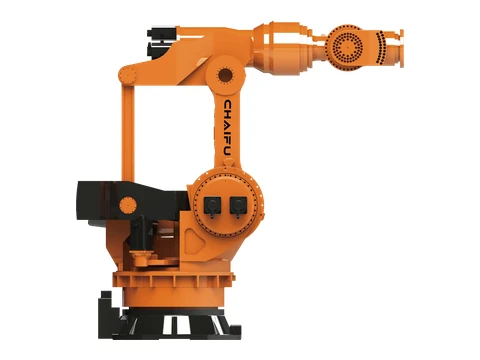 | SF2400-C3760 | ALPHTIC 고성능 6축 로봇 | 6 | 2400의 kg | 3758.8 mm | ± 0.3 mm | 17600의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 -113°/+22.5° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ / | / | 0°C - 45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1580*1670mm;본체 높이 3875mm;전력 용량 20.5kVA | 이 모델을 요청하세요 |
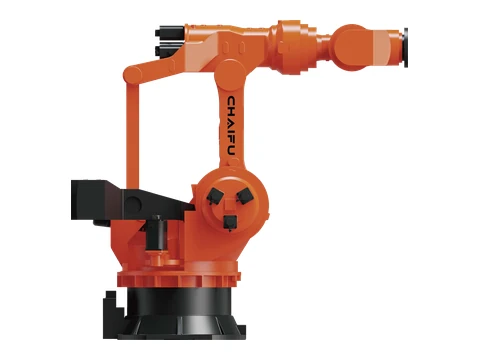 | SF3000-C3760 | ALPHTIC 고성능 6축 로봇 | 6 | 3000의 kg | 3758.8 mm | ± 0.3 mm | 17660의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 16°/s;J2 +53°/-80° @ 12°/s;J3 +22.5°/-113° @ 12°/s;J4 ±360° @ 16°/s;J5 ±115° @ 16°/s;J6 ±360° @ 32°/s | 순간 - J4 31500 N·m;J5 31500 N·m;J6 8980 N·m |관성 — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1580*1670mm;본체 높이 3875mm;전력 용량 23.5kVA | 이 모델을 요청하세요 |
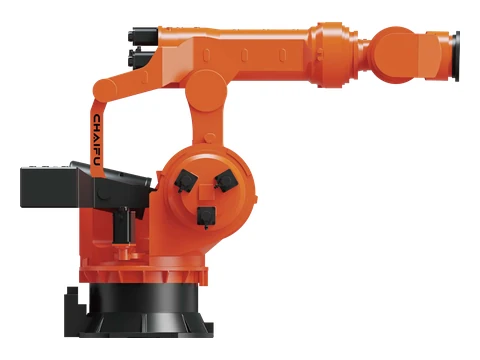 | SF4000-C4200 | ALPHTIC 고성능 6축 로봇 | 6 | 4000의 kg | 4198 mm | ± 0.3 mm | 19182의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | 순간 - J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |관성 — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1580*1670mm;본체 높이 3660mm;전력 용량 23.5kVA | 이 모델을 요청하세요 |
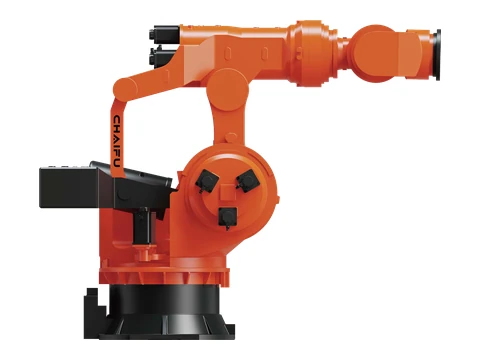 | SF5000-C3700 | ALPHTIC 고성능 6축 로봇 | 6 | 5000의 kg | 3700 mm | ± 0.3 mm | 26800의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | 순간 - J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |관성 — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1580*1670mm;본체 높이 3660mm;전력 용량 23.5kVA | 이 모델을 요청하세요 |
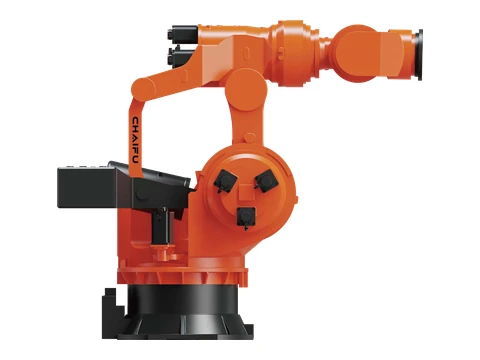 | SF6000-C3285 | ALPHTIC 고성능 6축 로봇 | 6 | 6000의 kg | 3285 mm | ± 0.3 mm | 26700의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | 순간 - J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |관성 — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1580*1670mm;본체 높이 3660mm;전력 용량 23.5kVA | 이 모델을 요청하세요 |
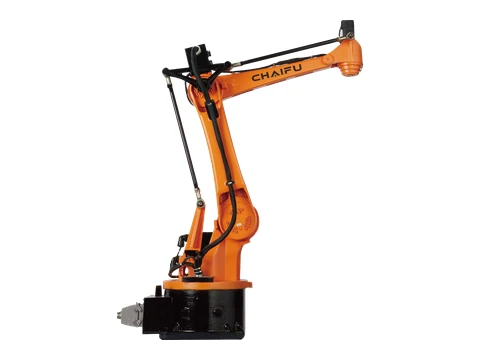 | SF15-C1538 PA | 프레스 스탬핑 로봇 | 4 | 15의 kg | 1610 mm | ± 0.06 mm | 181의 kg | IP65 | 모든 방향 | J1 ±165° @ 150°/s;J2 +40°/-82° @ 150°/s;J3 +78°/-75° @ 160°/s;J4 ±360° @ 300°/s;J5 -100°SJ2+J3<+30° @ / | 순간 - J4 196 N·m |관성 — J4 0.52 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 384*384mm;본체 높이 1421mm;전력 용량 2.5kVA | 이 모델을 요청하세요 |
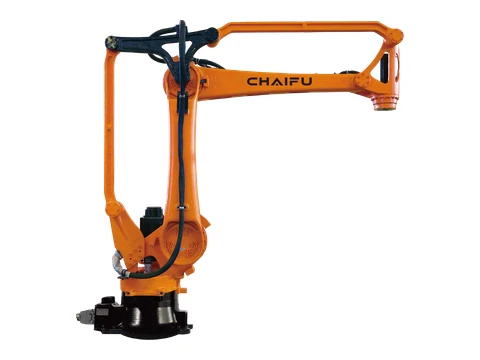 | SF25-C1760 PA | 프레스 스탬핑 로봇 | 4 | 25의 kg | 1772 mm | ± 0.07 mm | 260의 kg | IP65 | 모든 방향 | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +80°/-75° @ 135°/s;J4 ±360° @ 175°/s;J5 -110°SJ2+J3<+40° @ / | 순간 - J4 882 N·m |관성 — J4 0.62 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 370*370mm;본체 높이 1458mm;전력 용량 3kVA | 이 모델을 요청하세요 |
| SF25-C1900 PA | 프레스 스탬핑 로봇 | 4 | 25의 kg | 1900 mm | ± 0.07 mm | 262.5의 kg | IP65 | 모든 방향 | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +50°/-75° @ 135°/s;J4 ±360° @ 175°/s | 순간 - J4 882 N·m |관성 — J4 0.62 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 370*370mm;본체 높이 1495mm;전력 용량 3kVA | 이 모델을 요청하세요 |
| SF40-C1900 PA | 프레스 스탬핑 로봇 | 4 | 40의 kg | 1900 mm | ± 0.07 mm | 262.5의 kg | IP65 | 모든 방향 | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +50°/-75° @ 135°/s;J4 ±360° @ 175°/s;J5 -110°SJ2+J3<+50° @ / | / | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 370*370mm;본체 높이 1495mm;전력 용량 3kVA | 이 모델을 요청하세요 |
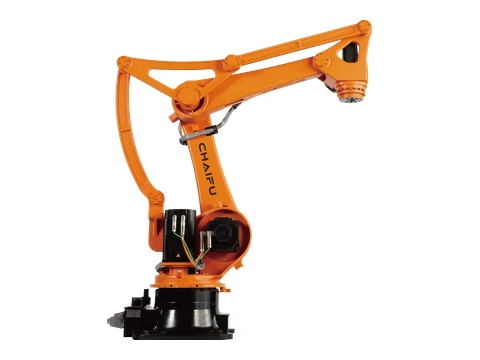 | SF50-C2220 PA | PA 팔레타이징 로봇 | 4 | 50의 kg | 2220 mm | ± 0.1 mm | 616의 kg | IP65 | 바닥 | J1 ±178° @ 125°/s;J2 +50°/-95° @ 125°/s;J3 +85°/-72° @ 140°/s;J4 ±360° @ 200°/s | 순간 - J4 1666 N·m |관성 — J4 9.6 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 크기 573x573mm;본체 높이 1791mm;전력 용량 4kVA | 이 모델을 요청하세요 |
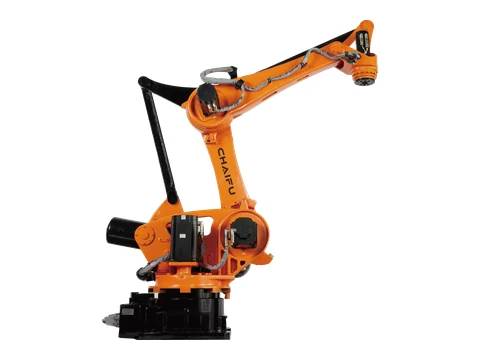 | SF130-C2700 PA | PA 팔레타이징 로봇 | 4 | 130의 kg | 2735 mm | ± 0.12 mm | 1160의 kg | IP65 | 바닥 | J1 +/-180° @ 178°/s;J2 +45°/-90° @ 112°/s;J3 +85°/-55° @ 105°/s;J4 +/-360° @ 340°/s;J5 -105°SJ2+J3<+25° @ / | 순간 - J4 1764 N·m |관성 — J4 36 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 620*620mm;본체 높이 2050mm;전력 용량 5.5kVA | 이 모델을 요청하세요 |
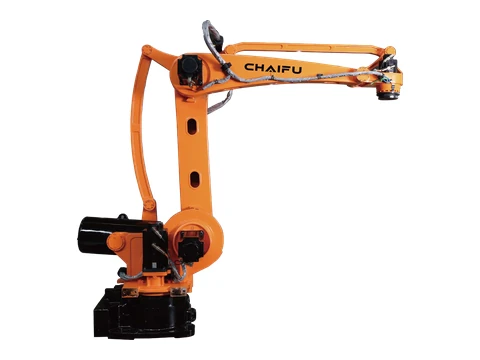 | SF180-C3200 PA | PA 팔레타이징 로봇 | 4 | 180의 kg | 3245.5 mm | ± 0.25 mm | 1380의 kg | IP65 | 바닥 | J1 +/-180° @ 105°/s;J2 -90°/+45° @ 105°/s;J3 -75°/+110° @ 105°/s;J4 ±360° @ 260°/s;J5 -115°SJ2+J3<+22.5° @ / | 순간 - J4 1764 N·m |관성 — J4 36 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 750*520mm;본체 높이 2401mm;전력 용량 6kVA | 이 모델을 요청하세요 |
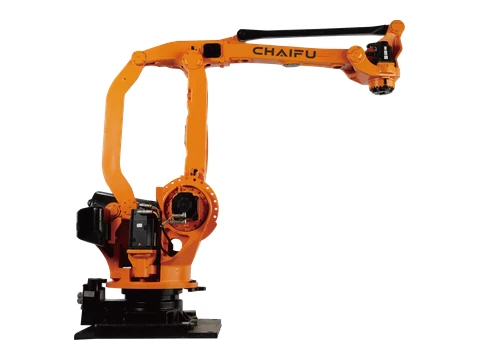 | SF210-K3200 PA | PA 팔레타이징 로봇 | 4 | 210의 kg | 3200 mm | ± 0.12 mm | 1950의 kg | IP65 | 바닥 | J1 ±180° @ 120°/s;J2 +44°/-80° @ 140°/s;J3 +15.5°/-115° @ 140°/s;J4 ±360° @ 305°/s;J5 -72°SJ3+J2<+67.5° @ / | 순간 - J4 1666 N·m |관성 — J4 80 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 710*700mm;본체 높이 2463mm;전력 용량 6.5kVA | 이 모델을 요청하세요 |
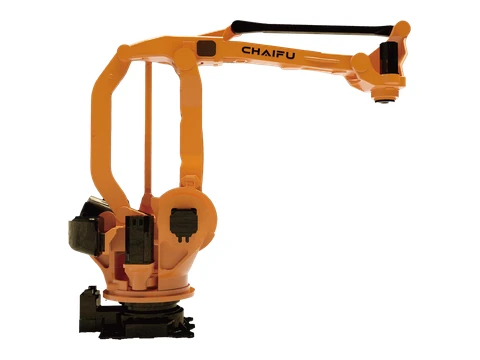 | SF300-C3200 PA | PA 팔레타이징 로봇 | 4 | 300의 kg | 3200 mm | ± 0.15 mm | 1950의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 +44°/-80 @ 90°/s;J2 +15,59°/-115° @ 100°/s;J3 ±360° @ 100°/s;J4 -155°SJ2+J3<+25° @ 300°/s;J5 -72° | / | 0°C - 45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 710*700mm;본체 높이 2463mm;전력 용량 8.2kVA | 이 모델을 요청하세요 |
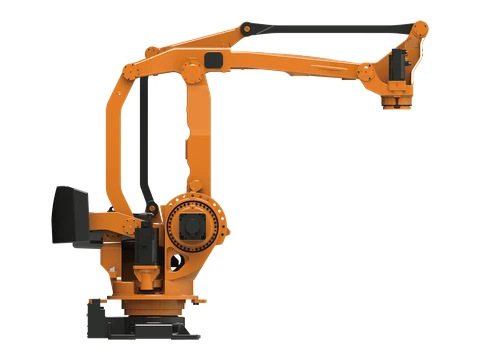 | SF500-C3200 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 500의 kg | 3177 mm | ± 0.2 mm | 2960의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 90°/s;J2 +53°/-85° @ 90°/s;J3 +15.5°/-113° @ 90°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 910*739mm;본체 높이 2629mm;전력 용량 SkVA | 이 모델을 요청하세요 |
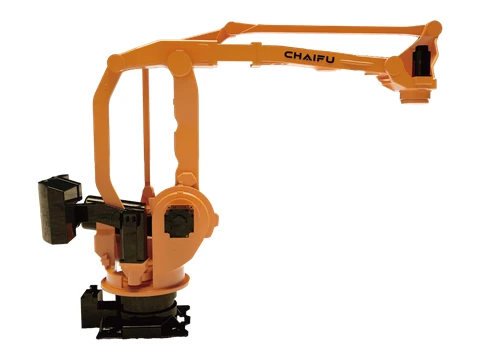 | SF600-C3500 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 600의 kg | 3500 mm | ± 0.2 mm | 3006의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 60°/s;J2 +53°/-85° @ 60°/s;J3 +15.5°/-113° @ 60°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 910*739mm;본체 높이 2629mm;전력 용량 SkVA | 이 모델을 요청하세요 |
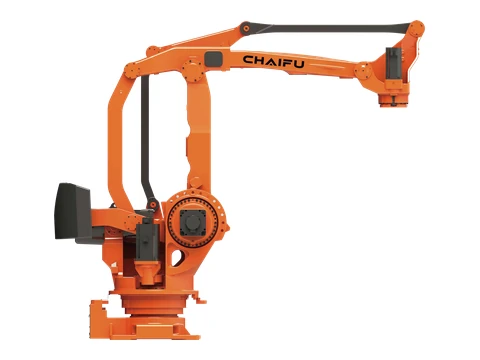 | SF800-C3200 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 800의 kg | 3177 mm | 0.3 mm | 2968의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 60°/s;J2 +53°/-85° @ 60°/s;J3 +15.5°/-113° @ 60°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0°C - 45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 910*739mm;본체 높이 2629mm;전력 용량 SkVA | 이 모델을 요청하세요 |
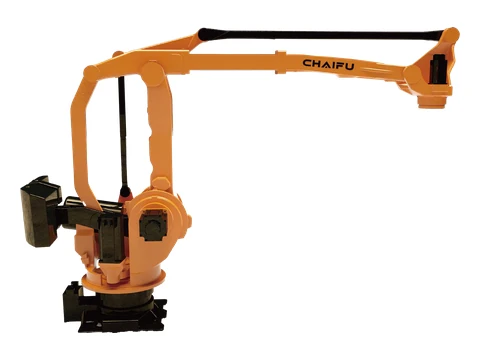 | SF800-C4000 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 800의 kg | 4000 mm | 0.3 mm | 3096의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 +53°/-85 @ 58°/s;J2 +15.5°/-113 @ 45°/s;J3 -130°SJ2+J3<+60 @ 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 910*739mm;본체 높이 2621mm;전력 용량 SkVA | 이 모델을 요청하세요 |
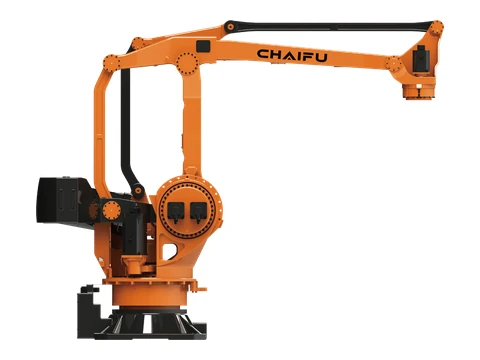 | SF1200-C4360 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 1200의 kg | 4360 mm | ± 0.5 mm | 6302의 kg | 베이스 축 IP65 / 손목 축 IP67 | 모든 방향 | J1 ±180° @ 56°/s;J2 +50°/-90° @ 58°/s;J3 +20°/-115° @ 60°/s;J4 ±360° @ 125°/s;J5 -70°S}3-J2=+70° @ / | / | 0°C - 45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1180*1180mm;본체 높이 3387mm;전력 용량 14.5kVA | 이 모델을 요청하세요 |
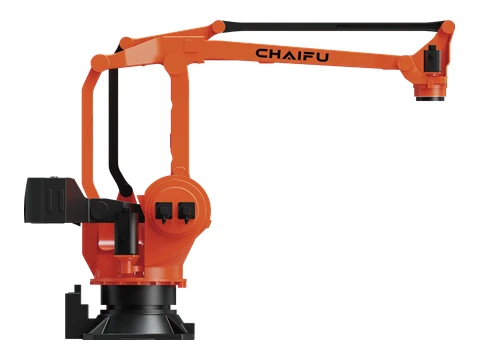 | SF1200-C4600 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 1200의 kg | 4600 mm | ± 0.5 mm | 7192의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 50°/s;J2 +50°/-90° @ 52°/s;J3 +23°/-115° @ 58°/s;J4 ±360° @ 115°/s;J5 -70°SJ3-J2S+70° @ / | 순간 - J4 8820 N·m |관성 — J4 2608 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1180*1180mm;본체 높이 3386mm;전력 용량 14.5kVA | 이 모델을 요청하세요 |
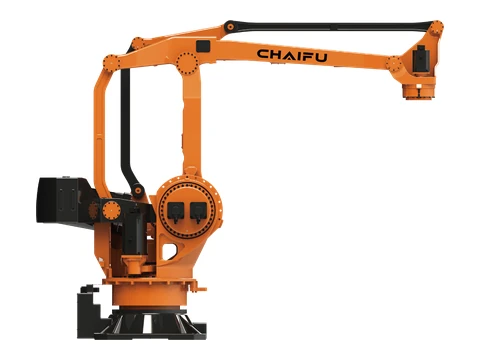 | SF1600-C4000 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 1600의 kg | 3966 mm | ± 0.8 mm | 6116의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 45°/s;J2 +50°/-90° @ 30°/s;J3 +20°/-115° @ 30°/s;J4 ±360° @ 70°/s | 순간 - J4 8550 N·m |관성 — J4 5340 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1180*1180mm;본체 높이 3386mm;전력 용량 15kVA | 이 모델을 요청하세요 |
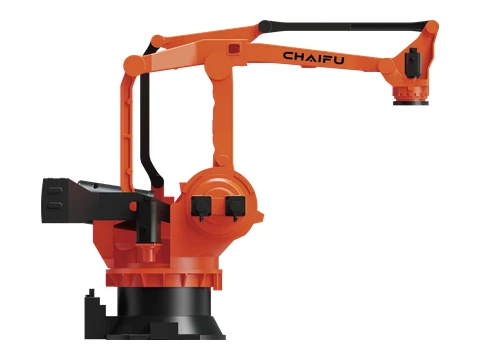 | SF2000-C4090 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 2000의 kg | 4090 mm | ± 0.8 mm | 10460의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 43°/s;J2 +50°/-82° @ 25°/s;J3 +20°/-115° @ 25°/s;J4 ±360° @ 60°/s;J5 -72°S)3-J2S+72° @ / | 순간 - J4 12740 N·m |관성 — J4 3260 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1280*1380mm;본체 높이 3418mm;전력 용량 15.5kVA | 이 모델을 요청하세요 |
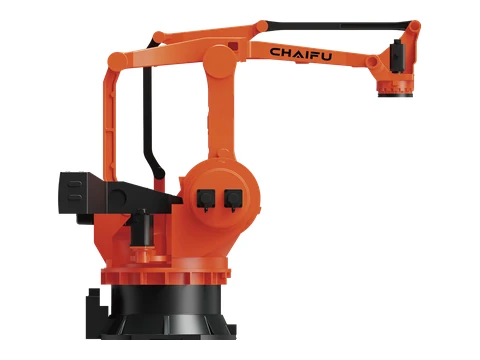 | SF2400-C4200 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 2400의 kg | 4200 mm | ± 0.8 mm | 12590의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 +20°/-110° @ 12°/s;J4 ±360° @ 40°/s;J5 -63°SJ3-J2S+65° @ / | 순간 - J4 20580 N·m |관성 — J4 3912 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1580*1660mm;본체 높이 3683mm;전력 용량 16.5kVA | 이 모델을 요청하세요 |
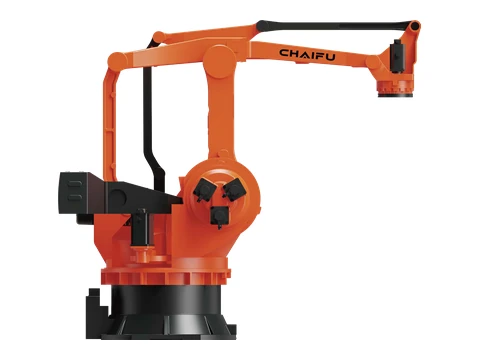 | SF3000-C4200 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 3000의 kg | 4200 mm | ± 0.8 mm | 12600의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 +20°/-110° @ 12°/s;J4 ±360° @ 40°/s;J5 -63°S)]3-J2=+65° @ / | 관성 — J4 4890 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1580*1660mm;본체 높이 3683mm;전력 용량 18kVA | 이 모델을 요청하세요 |
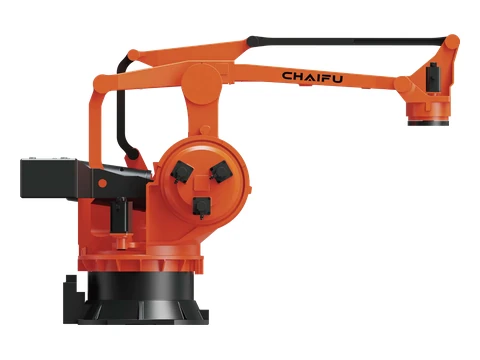 | SF4000-C4600 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 4000의 kg | 4600.8 mm | ± 0.8 mm | 17220의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°S}]3-J2=+60° @ / | 순간 - J4 46890 N·m |관성 — J4 6357 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1580*1660mm;본체 높이 3683mm;전력 용량 18kVA | 이 모델을 요청하세요 |
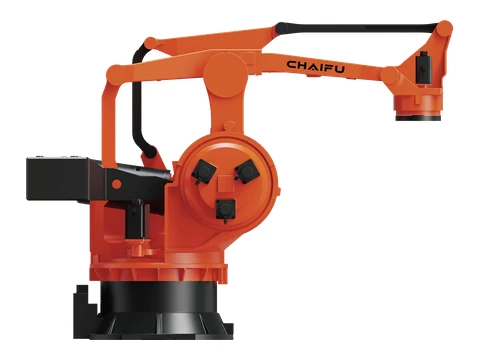 | SF5000-C4000 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 5000의 kg | 3994 mm | ± 1 mm | 17120의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°SJ3-J2=+60° @ / | 순간 - J4 46890 N·m |관성 — J4 7628 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1580*1660mm;본체 높이 3683mm;전력 용량 18kVA | 이 모델을 요청하세요 |
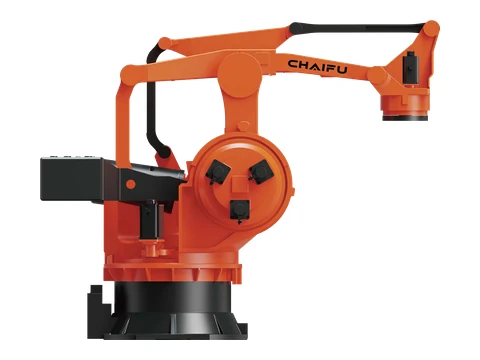 | SF6000-C3700 PA | ALPHTIC PA 중장비 4축 로봇 | 4 | 6000의 kg | 3701 mm | ± 1 mm | 16690의 kg | 베이스 축 IP65 / 손목 축 IP67 | 바닥 | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°S)]3-J2=+60° @ / | 순간 - J4 46890 N·m |관성 — J4 9156 kg·m² | 0°C~45°C;≤95 % RH(결로 현상 없음)진동 ≤4.9 m/s² | 밑면 1580*1660mm;본체 높이 3683mm;전력 용량 18kVA | 이 모델을 요청하세요 |
일치하는 CHAIFU 모델을 찾을 수 없습니다. 필터를 지우거나 필요한 페이로드, 도달 범위 및 애플리케이션을 전송하십시오.
CHAIFU 로봇 및 자동화 솔루션 FAQ
CHAIFU 로봇 시리즈 중 용접, 팔레타이징, 스탬핑 또는 중량물 취급 작업에 적합한 시리즈는 무엇입니까?
이 페이지에는 아크 용접, PA 팔레타이징, 프레스 스탬핑 및 다양한 저하중, 중하중, 고하중 및 중량 적재 용량의 관절형 제품들이 포함되어 있습니다. 적재 용량, 도달 거리, 관절 성능, 장착 방식 및 손목 하중 요구 사항을 고려하여 적용 분야별 그룹을 활용해 적합한 제품을 선별하십시오.
CHAIFU 로봇의 탑재량 및 도달 거리 외에 무엇을 확인해야 할까요?
모델을 확정하기 전에 공구 및 부품의 무게중심, 관성, 필요한 자세, 손목 모멘트, 관절 가동범위 및 속도, 장착, 보호 장치, 환경, 컨트롤러, 공정 장비, 안전 및 사이클 목표를 확인하십시오.
EVST는 용접, 팔레타이징 또는 핸들링 셀의 일부로 CHAIFU 로봇을 검토할 수 있습니까?
예. 범위에는 로봇 및 컨트롤러, 툴링, 용접 또는 핸들링 장비, 고정 장치, PLC 및 네트워크, 비전 시스템, 안전 장치, 시운전 및 납품 책임이 포함될 수 있습니다.
CHAIFU 로봇 견적을 받으려면 어떤 정보를 제공해야 하나요?
정확한 모델 또는 적용 분야, 총 탑재량, 도달 거리 및 자세, 목표 주기, 장착 방식, 환경, 컨트롤러 및 인터페이스 요구 사항, 공구, 수량, 목적지 및 요청 시간을 제공하십시오.