
경량 및 중형 공작물용 로봇 용접 셀 구성
로봇 용접 셀은 정의된 부품군을 중심으로 로봇, 공정 장비, 고정 장치, 제어 장치 및 안전 장치를 구성합니다. 이 페이지에서는 공작물 이동, 면적 및 로봇 개수를 기준으로 6가지 밀폐형 구성을 비교합니다. 부품 수준의 통합 및 레이아웃 엔지니어링은 링크된 기술 가이드에서 다룹니다.
공작물 움직임을 기준으로 먼저 후보 목록을 작성하세요.
6가지 구성은 뒤집기, 수평 회전, 다축 위치 지정 및 끝단 지지 회전을 포함합니다. 먼저 여기에서 선택 로직을 확인한 다음, 상세 카드와 표를 사용하여 사용 가능한 값을 비교하십시오.
듀얼 스테이션 와이드 플립 셀
한 대의 로봇이 완전히 밀폐된 용접실 내부의 길쭉한 직사각형 고정 장치용 플립 포지셔너 두 개를 작동시킵니다.
소형 듀얼 스테이션 플립 셀
더 작은 고정 장치 크기를 사용하면서도 소형 부품에 대해 동일한 2포지셔너 플립 원리를 유지합니다.
트윈 스테이션 수평 회전 셀
수평 회전은 하나 또는 두 개의 로봇에 원형 또는 인덱싱된 용접면을 제공합니다.
수직 3축 위치 결정 셀
세 개의 제어 축을 통해 길쭉한 고정 장치의 방향을 바꾸면서 완전히 밀폐된 용접실에 필요한 인터페이스를 유지합니다.
수평 3축 위치 결정 셀
수평 회전은 추가 위치 지정 축과 결합되어 더 넓은 범위의 조명 기구를 커버합니다.
듀얼 로봇 헤드스톡-테일스톡 셀
두 대의 로봇이 자동 입/출구 이동 및 길이 조절 기능을 갖춘 두 개의 지지형 위치 조절 장치를 중심으로 작동합니다.
각 배치도를 실제 가족 구성원과 비교하여 검토하십시오.
치수는 각 구성에 적용되는 고정 장치 또는 가공물의 외형 치수입니다. 최종 공구, 용접 접근성 및 여유 공간은 프로젝트별로 다릅니다.
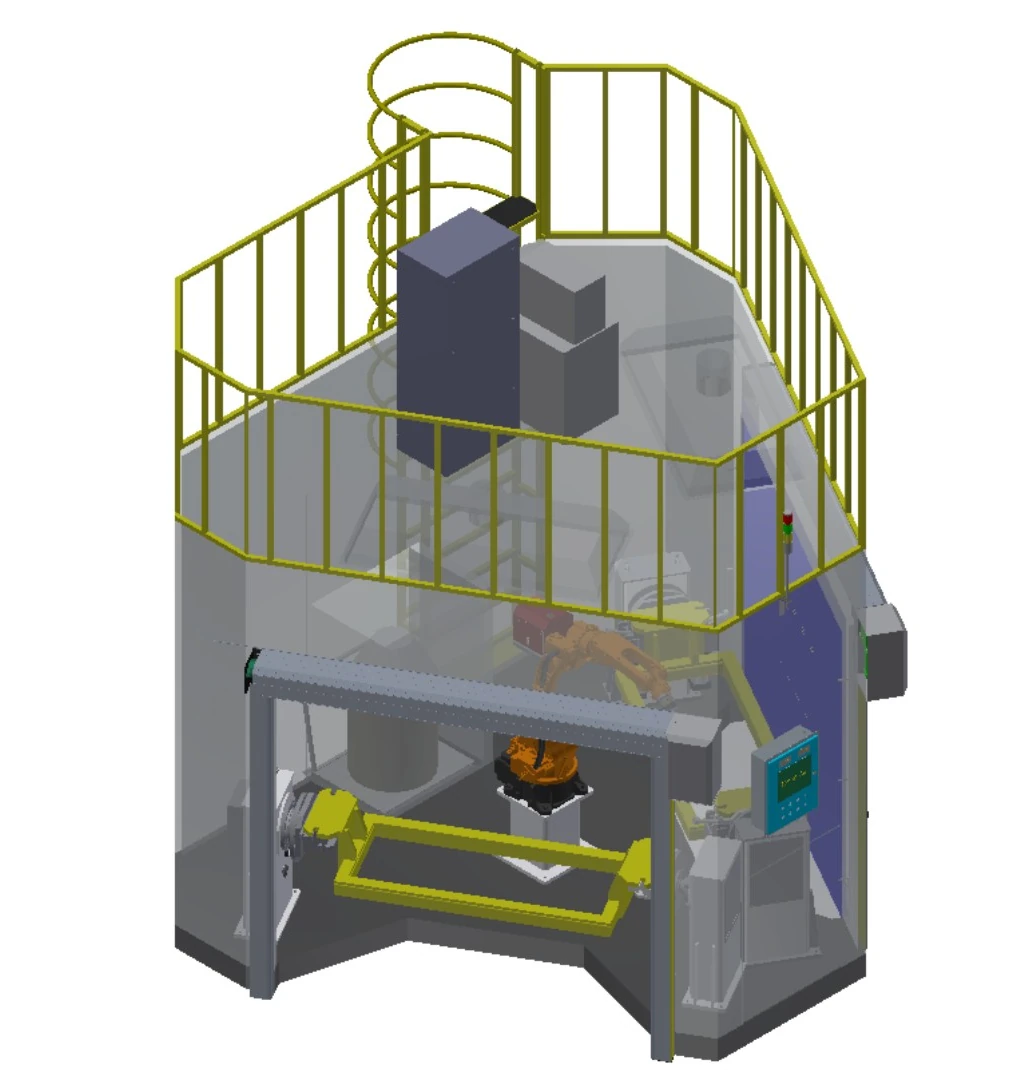
듀얼 스테이션 와이드 플립 셀
한 대의 로봇이 완전히 밀폐된 용접실 내부의 길쭉한 직사각형 고정 장치용 플립 포지셔너 두 개를 작동시킵니다.
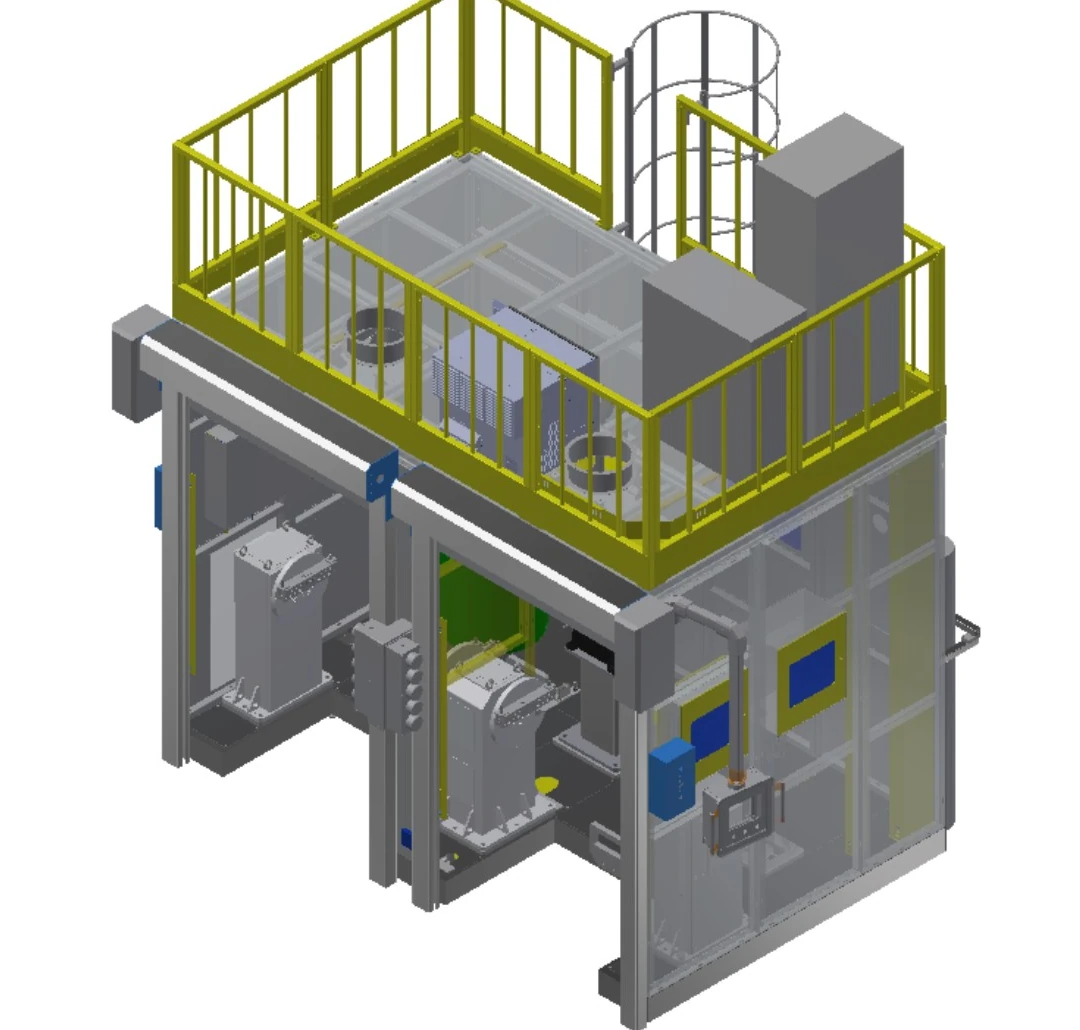
소형 듀얼 스테이션 플립 셀
더 작은 고정 장치 크기를 사용하면서도 소형 부품에 대해 동일한 2포지셔너 플립 원리를 유지합니다.
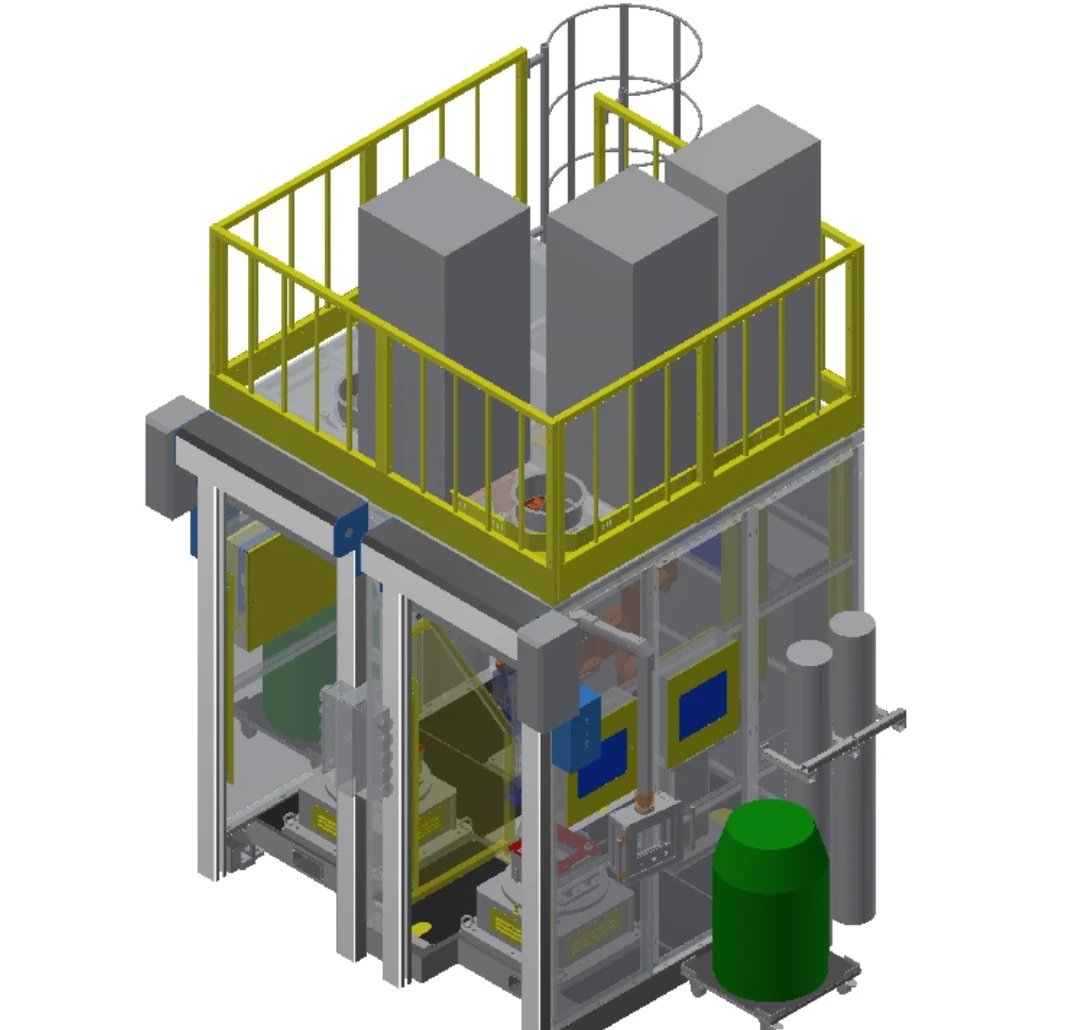
트윈 스테이션 수평 회전 셀
수평 회전은 하나 또는 두 개의 로봇에 원형 또는 인덱싱된 용접면을 제공합니다.
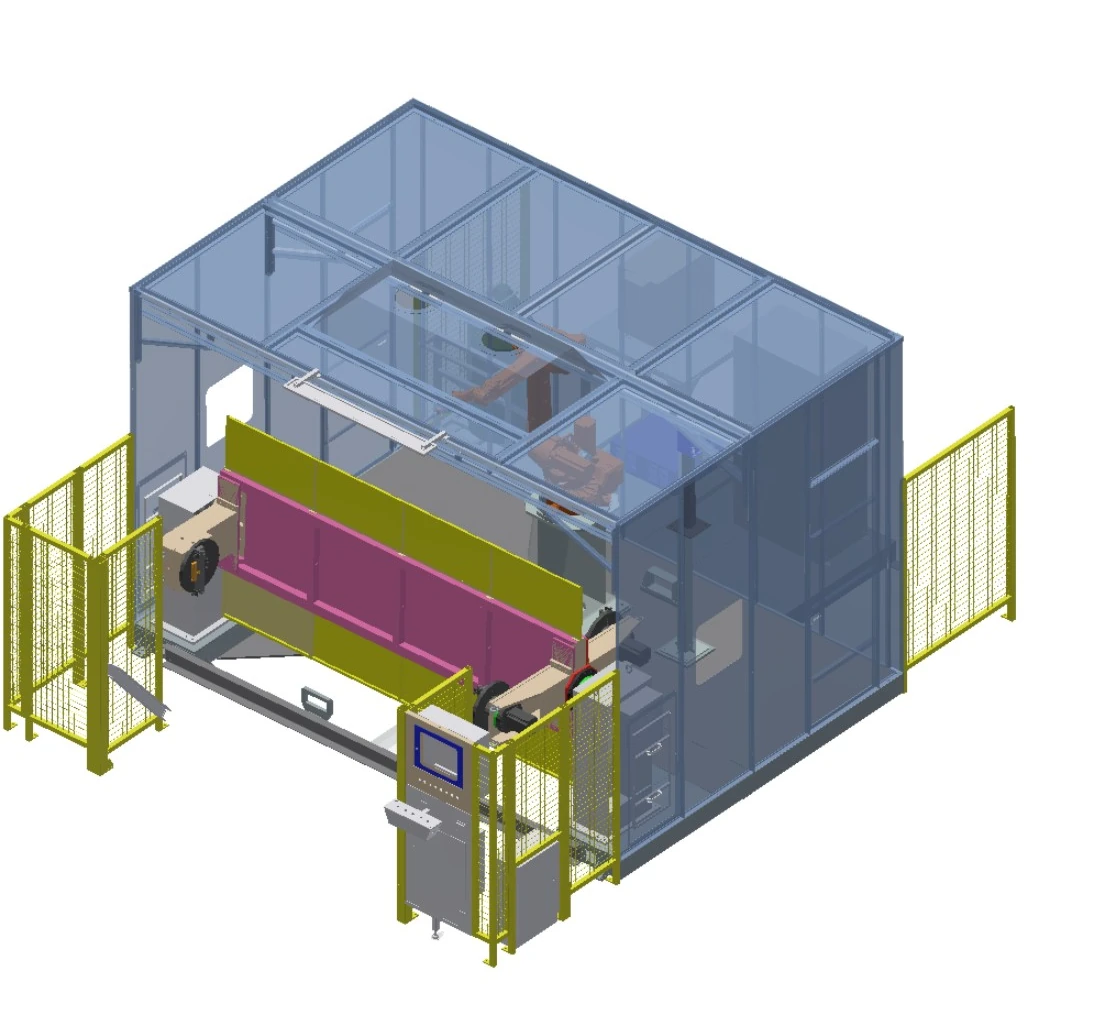
수직 3축 위치 결정 셀
세 개의 제어 축을 통해 길쭉한 고정 장치의 방향을 바꾸면서 완전히 밀폐된 용접실에 필요한 인터페이스를 유지합니다.
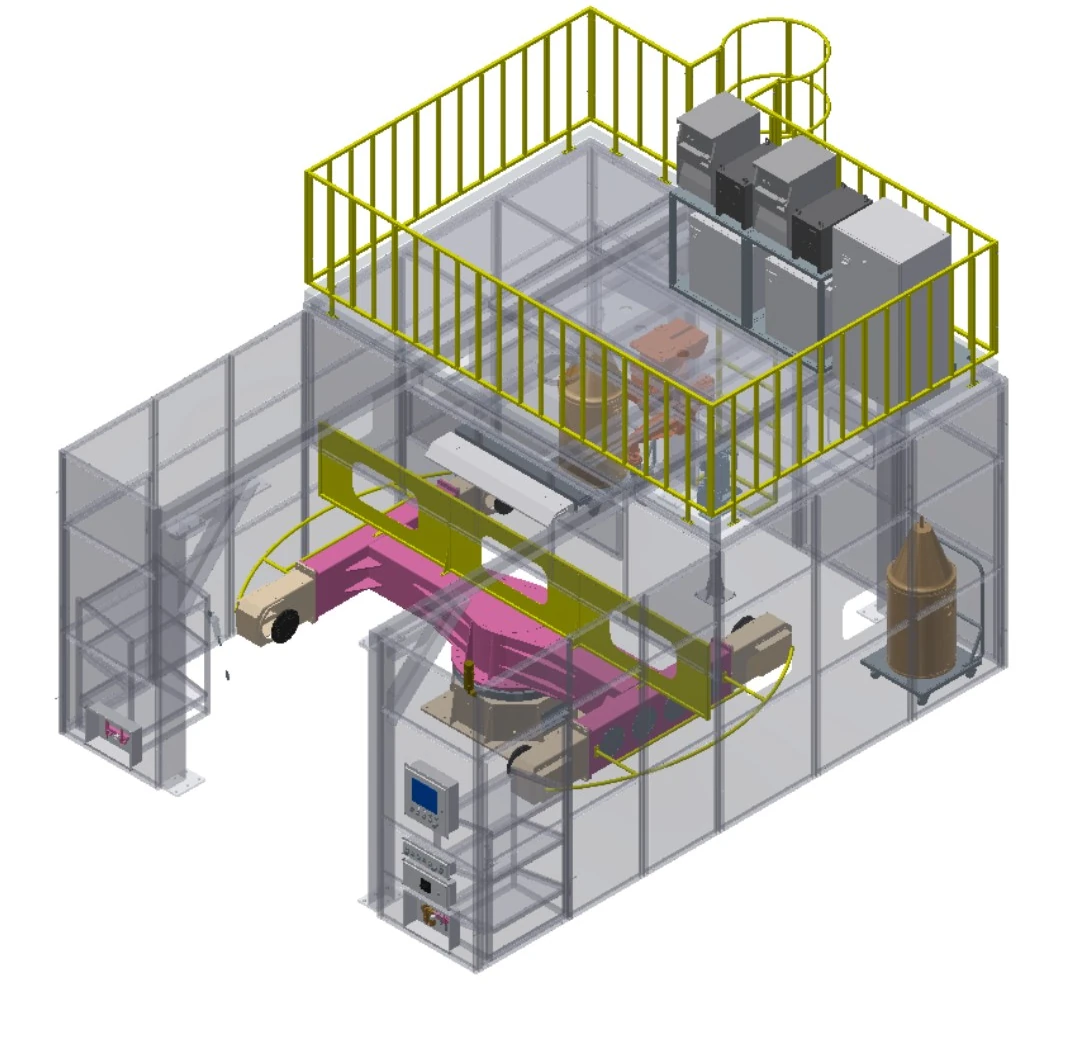
수평 3축 위치 결정 셀
수평 회전은 추가 위치 지정 축과 결합되어 더 넓은 범위의 조명 기구를 커버합니다.
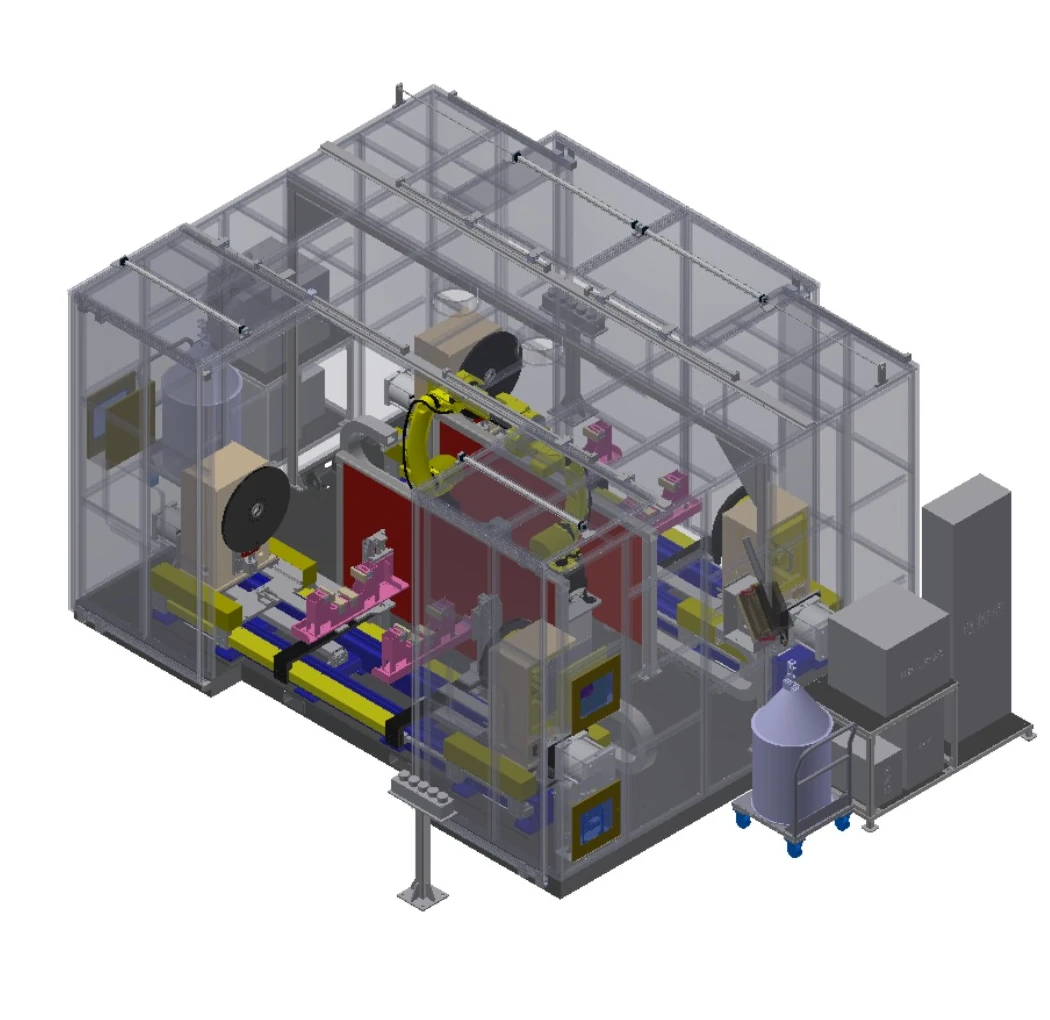
듀얼 로봇 헤드스톡-테일스톡 셀
두 대의 로봇이 자동 입/출구 이동 및 길이 조절 기능을 갖춘 두 개의 지지형 위치 조절 장치를 중심으로 작동합니다.
한 세트의 필드에 대한 6가지 배치 방식을 비교하십시오.
| 열 | 설명적 구성 | 로봇 | 팔 도달 | 위치 설정 | 하중 | 적용 가능한 봉투 | 역 |
|---|---|---|---|---|---|---|---|
| A | 듀얼 스테이션 와이드 플립 셀 | 1 | 1.4m / 2m (선택 사항) | 단일 축 뒤집기 | 500의 kg | 조명기구 1.8m × 0.8m | 2개의 포지셔너 |
| B | 소형 듀얼 스테이션 플립 셀 | 1 | 1.4 m | 단일 축 뒤집기 | 500의 kg | 조명기구 0.8m × 0.5m | 2개의 포지셔너 |
| C | 트윈 스테이션 수평 회전 셀 | 1 또는 2 | 1.4 m | 단축 수평 회전 테이블 | 500의 kg | 회전각 ≤1m, 높이 ≤0.5m | 2개의 포지셔너 |
| D | 수직 3축 위치 결정 셀 | 1 또는 2 | 1.4m / 2m (선택 사항) | 수직 뒤집기 3축 위치 조절기 | 500의 kg | 조명기구 2.4m × 0.8m | 1포지셔너 |
| E | 수평 3축 위치 결정 셀 | 1 또는 2 | 1.4m / 2m (선택 사항) | 수평 회전식 3축 위치 조절기 | 500의 kg | 조명기구 2.2m × 1m | 1포지셔너 |
| F | 듀얼 로봇 헤드스톡-테일스톡 셀 | 2 | 1.4m / 2m (선택 사항) | 헤드스톡-테일스톡 단축 | 500의 kg | 회전각 ≤1m, 길이 ≤2m | 2개의 포지셔너 |
문자는 테이블 행 레이블로만 사용되며, 설명적인 구성 이름이 공개 식별자입니다.
각 이름을 공작물 이동 선택으로 읽으십시오.
단일 축 뒤집기
고정 장치를 제어된 축을 중심으로 회전시켜 용접면을 번갈아 보여줍니다.
수평 회전
수평 테이블에서 공작물을 회전시켜 원형 또는 인덱스 방식으로 제시합니다.
3축 위치 결정
단일 회전으로는 필요한 방향을 제공할 수 없을 때 제어된 움직임을 추가합니다.
헤드스톡-테일스톡 지지대
긴 부품의 경우 양쪽 끝을 지지하여 종방향 회전을 제어할 수 있습니다.
단일 로봇 형식
정의된 고정 장치 및 스테이션 순서에 로봇 하나를 매칭합니다.
듀얼 로봇 형식
접근 및 충돌 검토가 허용되는 경우 양측에서 조정된 커버리지를 사용합니다.
봉투와 관절 상태를 기준으로 적합성을 판단하세요.
차량 구성 요소
반복적인 위치 결정 기능을 갖춘 경량 및 중형 신에너지 또는 상용차 부품.
건설장비 부품
선택된 위치 배치에 맞는 외형을 가진 제작된 부품.
소형 강철 용접부
밀폐된 셀 내부에서 다면 용접을 위해 구조 부품들이 배치됩니다.
선박 구성 요소
회전 부품은 직경, 길이 및 이음매 접근성을 기준으로 선별됩니다.
농업 기계 부품
정해진 고정 기준점과 방향 요구 사항에 따른 반복적인 제작.
환경 장비 부품
부품군은 형상, 재질, 접합부 및 유입되는 변형을 기준으로 평가됩니다.
셀스코프를 사용하여 보호 및 모니터링을 확인하십시오.
6가지 구성 모두 완전히 밀폐된 용접실 내부에서 제작됩니다. 최종 보호 조치는 적용 위험 평가, 현장 표준 및 승인 요구 사항을 따릅니다.
룸 인터페이스
주 제어 장치, 공기 제어 장치, 조명, 전동 셔터 도어 및 연기 배출 장치 설치 인터페이스를 확인하십시오.
운영 및 서비스
선택한 배치에 맞춰 적재, 조작 스테이션 및 유지보수 접근 경로를 정의하십시오.
선택적 존재 감지 기능
선택한 구성에 적용 가능한 안전 광전식 차단막을 평가합니다.
프로세스 상태 모니터링
옵션에는 전선 존재 여부, 압축 공기 압력 및 차폐 가스 유량 모니터링이 포함됩니다.
이음매 위치 옵션
레이저 이음매 추적을 통한 위치 파악은 프로젝트 옵션으로 제공됩니다.
프로젝트 확정
승인된 위험 평가를 통해 보호, 인터페이스 및 승인 로직을 최종 확정합니다.
네 번의 결정으로 초기 구성을 만드세요
공작물을 정의하십시오
도면, 자재, 접합 위치, 변형 및 입고 상태를 공유하십시오.
봉투를 설정하세요
고정 장치의 길이, 너비, 회전 직경, 높이 및 하중 기준을 확인하십시오.
부분 동작을 선택하세요
플립 방식, 수평 회전 방식, 3축 방식 및 헤드스톡-테일스톡 방식의 배열을 비교하십시오.
셀 범위 확인
로봇 계수, 공정 장비, 제어 장치, 센싱, 공작물 고정 장치 및 안전 장치를 정렬합니다.
최종 후보 목록을 프로젝트 정의로 전환하세요
이 구성은 초기 아키텍처입니다. 최종 범위는 가공 대상, 용접 공정, 설비 인터페이스 및 인수 계획을 기준으로 설정됩니다.
신청서 검토
부품, 접합부, 위치 기준점, 변형 및 현장 제약 조건을 확인하십시오.
구성 개념
부품 동작, 스테이션 순서, 로봇 수량 및 작업자 상호 작용을 정의합니다.
프로세스 및 제어
사양에 따라 용접 장비, 제어 장치, 모니터링 시스템 및 플랜트 인터페이스를 정렬합니다.
작업 고정 및 보호
상세 설비, 적재 방식, 실내 인터페이스 및 프로젝트 안전 장치.
수용 정의
시험 부품, 조건, 문서 및 합격 기준에 대해 합의합니다.
프로젝트 지원
합의된 범위 내에서 문서화, 교육 및 납품 후 지원을 조율합니다.
구성 승인 전에 답변해야 할 질문
어떤 셀 구성으로 시작해야 할까요?
공작물의 외형과 필요한 부품의 움직임을 먼저 고려한 다음, 화면 반전, 수평 회전, 다축 또는 주축-심속축 배열을 선택합니다.
로봇을 한 대 또는 두 대 구성할 수 있습니까?
제시된 포트폴리오는 단일 로봇, 1~2개 로봇 및 2개 로봇 구성으로 이루어져 있습니다. 최종 수량은 용접 접근성, 작업 순서 및 충돌 검토 결과에 따라 달라집니다.
선호하는 용접 장비를 통합할 수 있습니까?
사양에 따라 평가할 수 있습니다. 호환성, 제어 및 책임 범위를 확인하기 위해 의도된 공정 장비 및 인터페이스를 공유하십시오.
신청서 검토를 위해 무엇을 제공해야 할까요?
도면, 자재, 접합부, 부품 변형, 필요한 방향, 공정 순서, 현장 인터페이스 및 인수 기대치를 제공하십시오.
모든 구성에서 감지 옵션이 동일한가요?
아니요. 옵션은 해당 계약 및 프로젝트 요구 사항에 따라 달라지므로 전체 포트폴리오에 동일하게 적용해서는 안 됩니다.
구성 논의를 시작하려면 실제 부분을 사용하십시오.
EVST가 로봇 용접 셀 구축의 출발점을 마련할 수 있도록 도면, 공작물 외형, 용접 공정, 고정 장치 개념 및 현장 제약 조건을 공유해 주십시오.