
타이어의 내부 접지력인가, 외부 접지력인가? 접촉 및 이탈 공간부터 확인하세요.
실제 타이어 변형을 사용하여 허용 접촉, 변형, 진입 간극 및 이탈 공간을 통해 타이어의 내부 및 외부 그립력을 비교합니다.
무인 가공: CNC 공장이 무인으로 가동되기 위해 필요한 것들
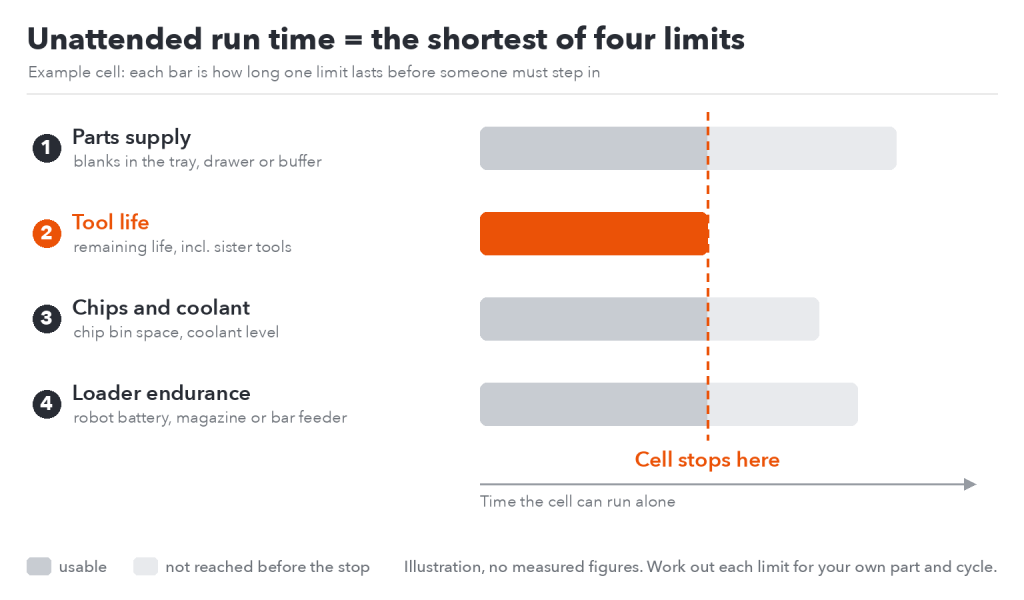
무인 가공: CNC 셀이 무인으로 작동할 수 있는 시간, 일반적으로 작동을 멈추게 하는 요인, 작업 부하 방법 및 작동이 멈췄을 때 수행해야 할 작업.
분무 노즐 또는 분무액 교체 시: 어떤 로봇 설정을 다시 시도해야 할까요?
노즐이나 분사액을 교체하면 유효 분사 패턴이 달라질 수 있습니다. 움푹 들어간 목표물, 접근 각도 및 실제 분사 범위에 대한 샘플 테스트를 계획하십시오.
로봇 홀 가공: 구멍 하나가 아닌 판 전체를 예측하세요
로봇 홀 가공 작업량을 절삭, 이송, 핸들링 및 설정 단계를 포함하여 추정하고, 전체 부품 생산 주기에서 드릴링 공식을 구분합니다.
튜브형 용접 지그: 토치와 완성품을 위한 공간을 확보하십시오
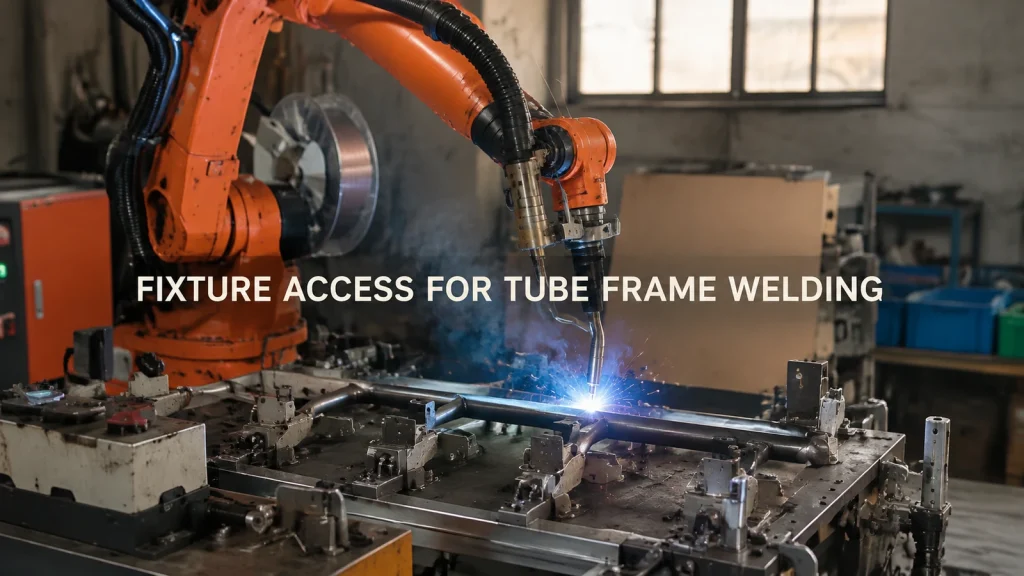
튜브 프레임 고정 장치 샘플 시험을 통해 막힌 토치 경로, 강제 장착 및 끼인 완성 프레임을 노출시키십시오.
수동 포장인가, 로봇 포장인가? 케이스 입구에서 포장 상태를 테스트해 보세요.
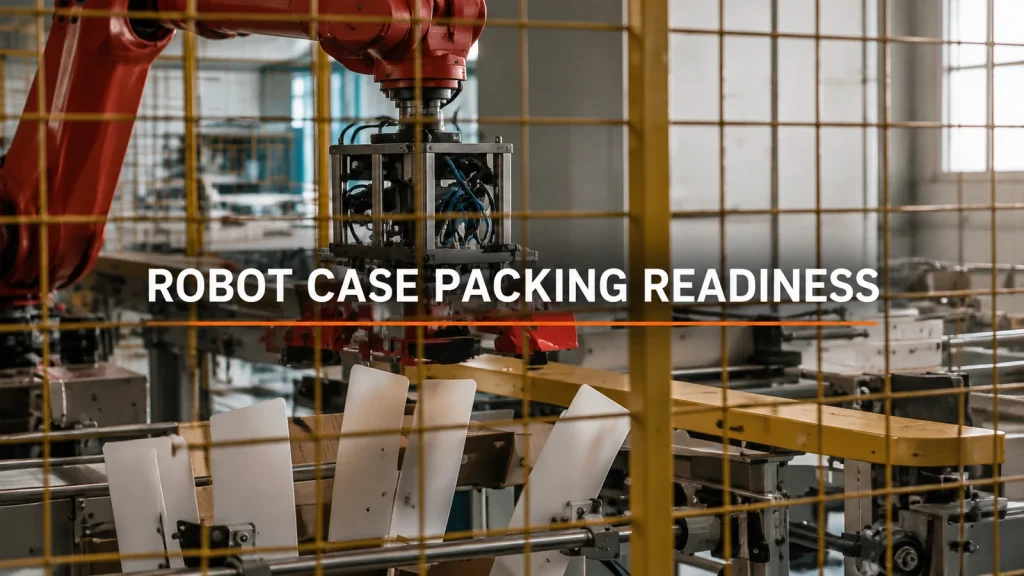
자동화할 수동 케이스 포장 작업을 선택하기 전에, 포장재 변형, 상자 입구 간섭, 포맷 변경 및 복구 과정을 테스트하십시오.
로봇이 수행하는 마킹 작업: 최종 마킹에서 무엇을 확인해야 할까요?
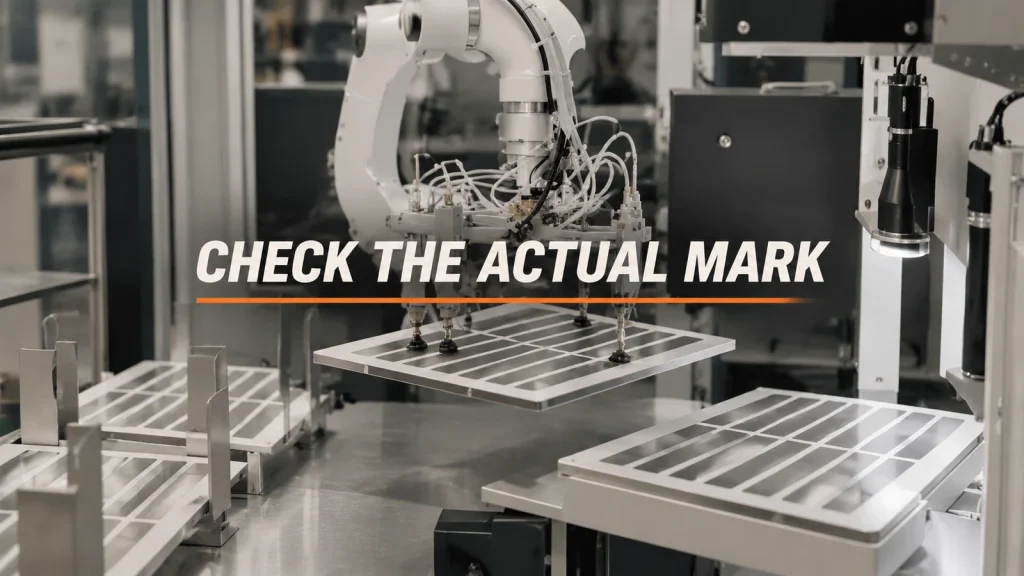
로봇이 관리하는 마킹 셀에 사용할 검사 방법을 선택하기 전에 마크 존재 여부, 정확한 내용, 판독 확인 및 필요한 코드 품질 검사를 정의하십시오.
매달린 부분 분무 용량: 실제로 제품 생산을 제한하는 시간은 언제일까요?
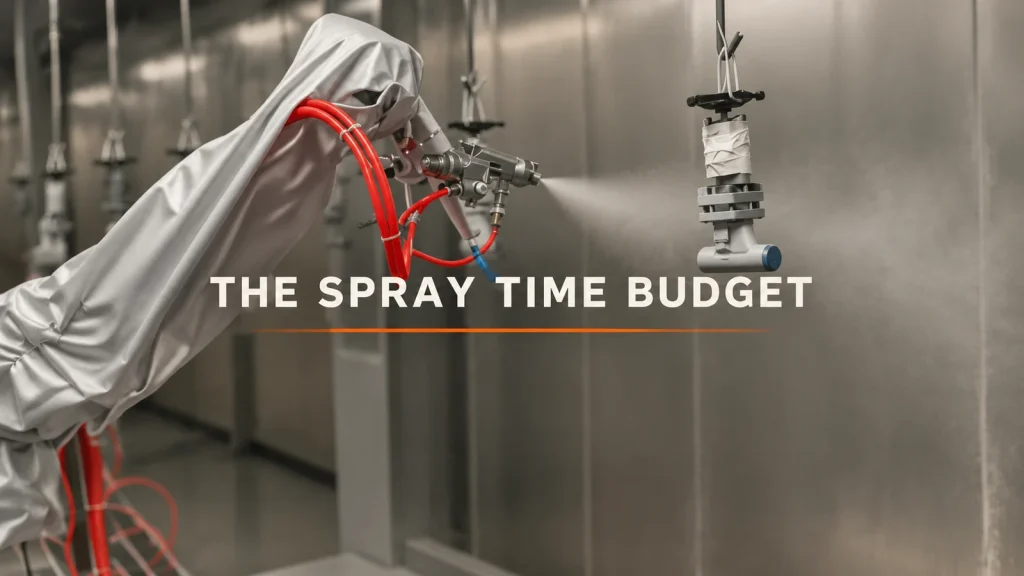
제안된 행잉 부품 스프레이 셀을 추정할 때 행거 도착 시간, 작업 가능 시간 및 로봇의 전체 가동률을 별도로 고려해야 합니다.
긴 파이프 이송에 갠트리 크레인과 관절형 로봇 중 어느 것이 더 적합할까요?
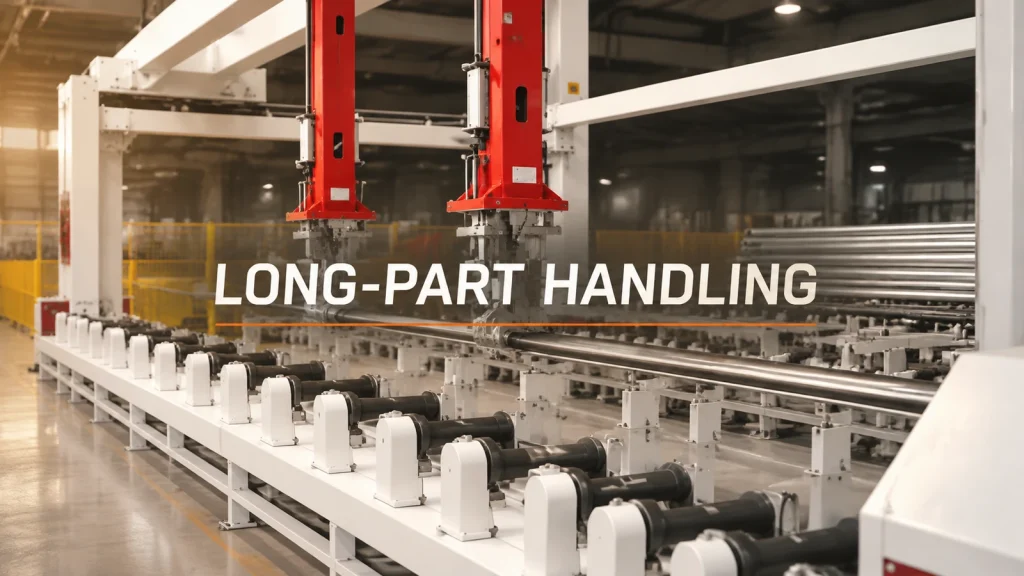
긴 파이프 이송 경로, 지지대, 방향 및 롤러 인계 방식을 비교한 후 갠트리, 관절형 암 또는 복합 시스템을 선택하십시오.
컵 바디 스프레이: 배치별 수동 작업과 로봇 작업 비교
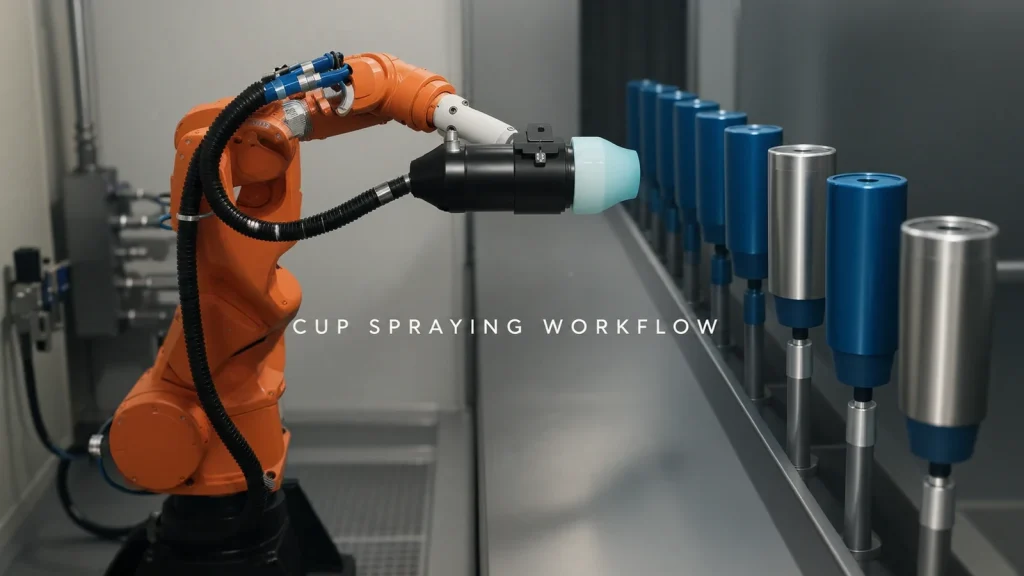
재사용 가능한 용기, 보호 표면, 준비, 세척 및 대표적인 배치 시험을 통해 수동 및 로봇 컵 분무 방식을 비교합니다.
프레임 용접 클램프 교체: 장착, 고정 및 접근성 확인

프레임 용접 클램프 교체 시 냉간 시팅, 닫힘 및 해제 상태를 확인하고, 그 후 건 경로와 용접 샘플을 각각 검사하십시오.
조리도구 손잡이 광택 작업: 마감 방법에 대한 합의점 도출 방법

참고 샘플, 관찰 조건, 보호된 형상 및 시험 실행 전반에 걸친 비교를 사용하여 조리기구 손잡이 광택 마감을 결정합니다.