
대형 및 중량 부품용 고하중 용접 로봇 작업대
고하중 작업대는 부품 무게, 외형, 회전, 이음매 접근성 및 다중 패스 요구 사항을 고려하여 설계됩니다. 이 페이지에서는 8가지 구성 방식을 비교하여 프로젝트 팀이 작업물 위치 지정 및 외부 움직임을 고려한 엔지니어링 최종 후보 목록을 좁힐 수 있도록 돕습니다.
장비 동작을 선택하기 전에 주요 부품 제품군을 정의하십시오.
이러한 공작물 제품군을 사용하여 길이, 직경, 무게, 하중 및 용접부 접근성 요구 사항을 설정하십시오.
네 가지 제약 조건을 사용하여 부품의 표현 방식을 결정하세요.
하중 및 봉투
공작물과 고정구의 질량을 함께 확인한 후 길이, 너비 및 회전 직경을 정의합니다.
회전 및 지원
무게중심과 지지점을 고려하여 헤드스톡-테일스톡, 이중 기둥 또는 L자형 배치 방식 중에서 선택하십시오.
접근 및 외부 움직임
고정된 로봇 위치로는 필요한 길이 또는 높이를 커버할 수 없는 경우에만 바닥, 머리 위 또는 역방향 이동을 고려하십시오.
다중 통과 프로세스
접촉 감지, 아크 추적 및 다층 다중 패스 기능은 중장비 그룹 전체에서 선택 사양 아크 용접 소프트웨어로 제공됩니다.
위치, 이동 거리 및 상부 접근성을 기준으로 8가지 옵션을 정리하세요.
이것은 제약 조건에 기반한 엔지니어링 경로이지, 동등한 제품 카드들의 매트릭스가 아닙니다.
포지셔너 주도 프레젠테이션
먼저 부품이 어떻게 회전하거나 기울어져야 하는지부터 생각해 보세요.
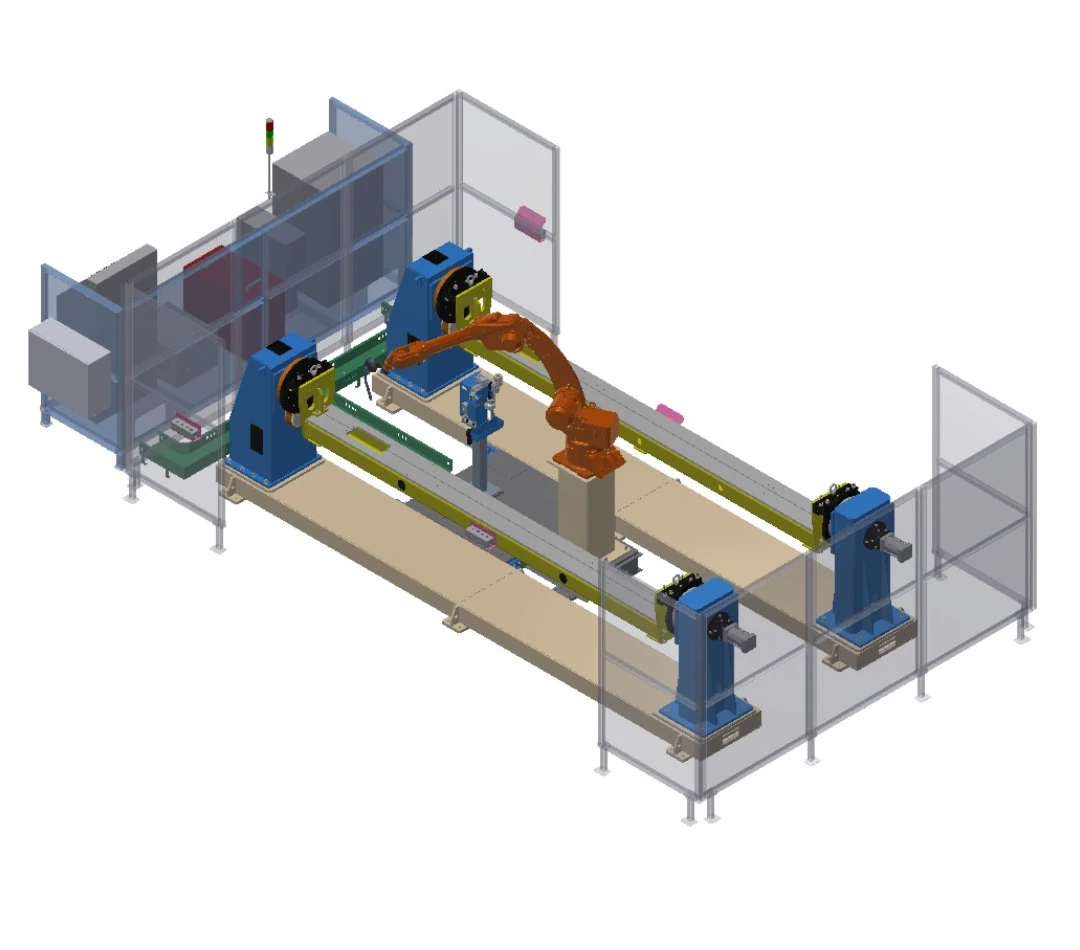
듀얼 스테이션 헤드스톡-테일스톡 워크스테이션
두 개의 헤드스톡-테일스톡 위치 조절 장치가 공압식 테일스톡 클램핑을 통해 교대로 부품을 제시할 수 있도록 합니다.
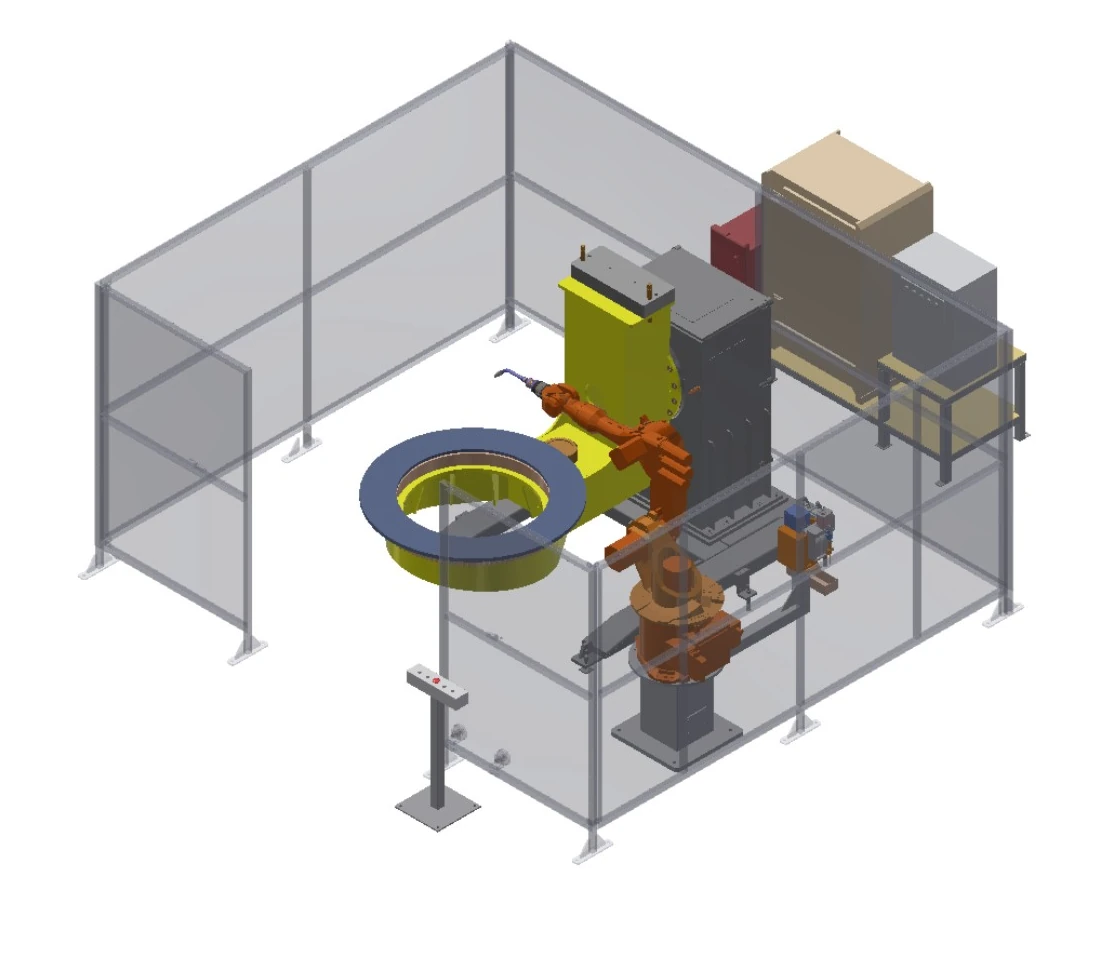
2축 L-포지셔너 워크스테이션
2축 L형 포지셔너는 다면 용접 접근을 위해 고정 장치를 회전시키고 기울입니다.
여행 지원 보험
로봇 한 위치가 필요한 길이 또는 높이를 커버할 수 없을 경우 제어된 움직임을 추가합니다.
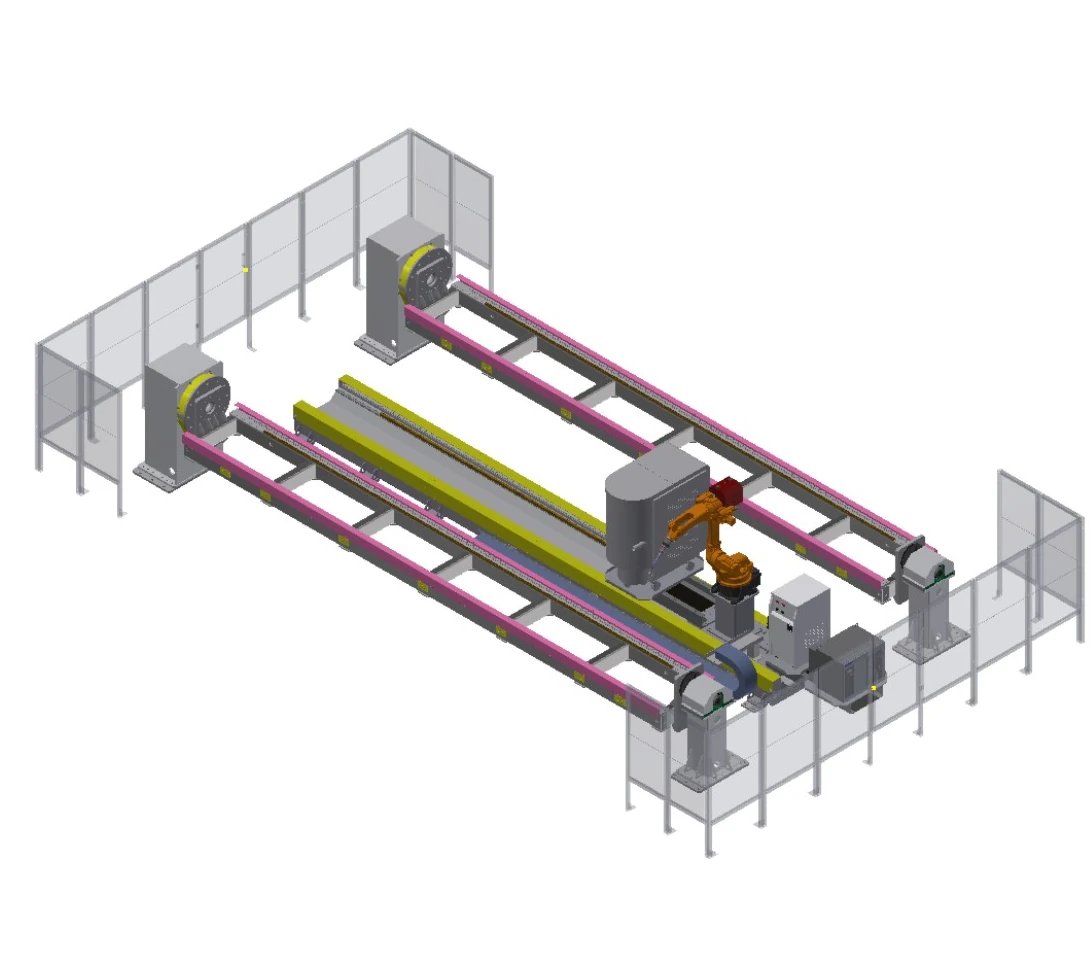
긴 공작물 이동축 워크스테이션
바닥 이동 축은 두 개의 헤드스톡-테일스톡 위치 조절 장치를 통해 6미터 길이의 고정 장치 영역을 따라 로봇의 작업 범위를 확장합니다.
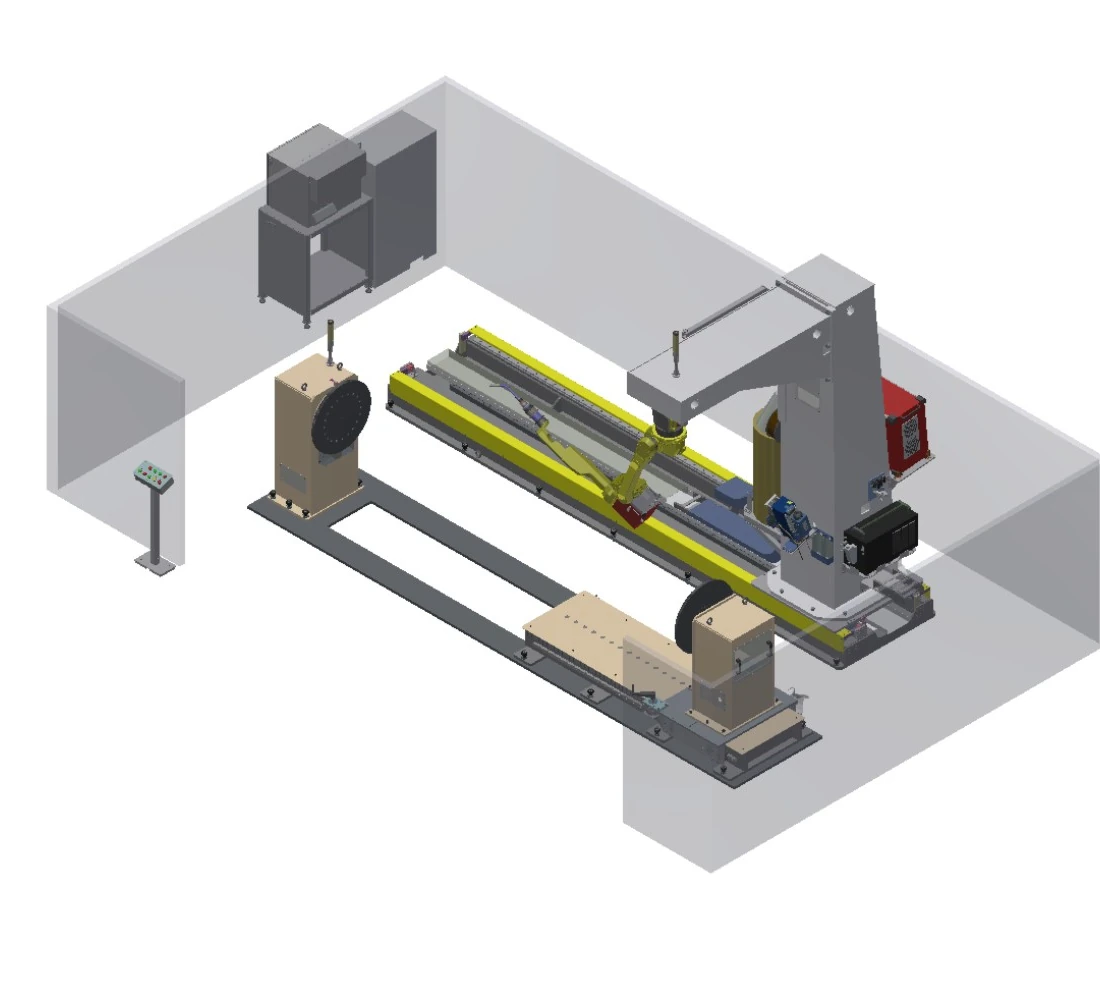
역C자형 프레임 이동식 워크스테이션
역C자형 프레임과 이동축은 부품을 따라 접근성을 확장하며, 테일스톡은 길이 조정을 제공합니다.
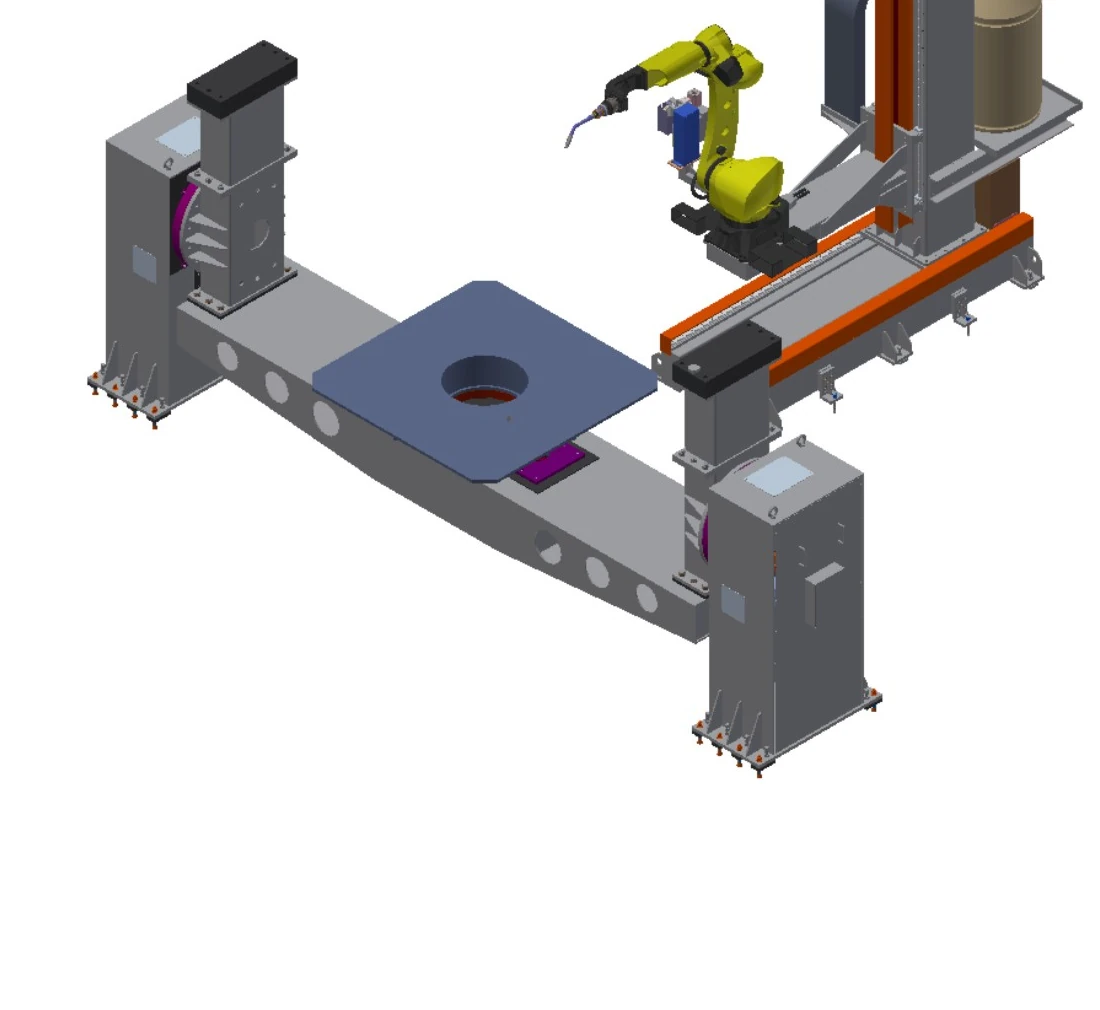
2축 바닥 이동형 워크스테이션
Y축 및 Z축 움직임은 2~5톤 범위의 하중을 견딜 수 있는 이중 기둥형 위치 조절 장치와 결합됩니다.
오버헤드 및 역방향 접근
접근성과 공간 확보가 설계의 핵심 요소일 경우, 로봇을 공작물 위 또는 주변으로 이동시키십시오.
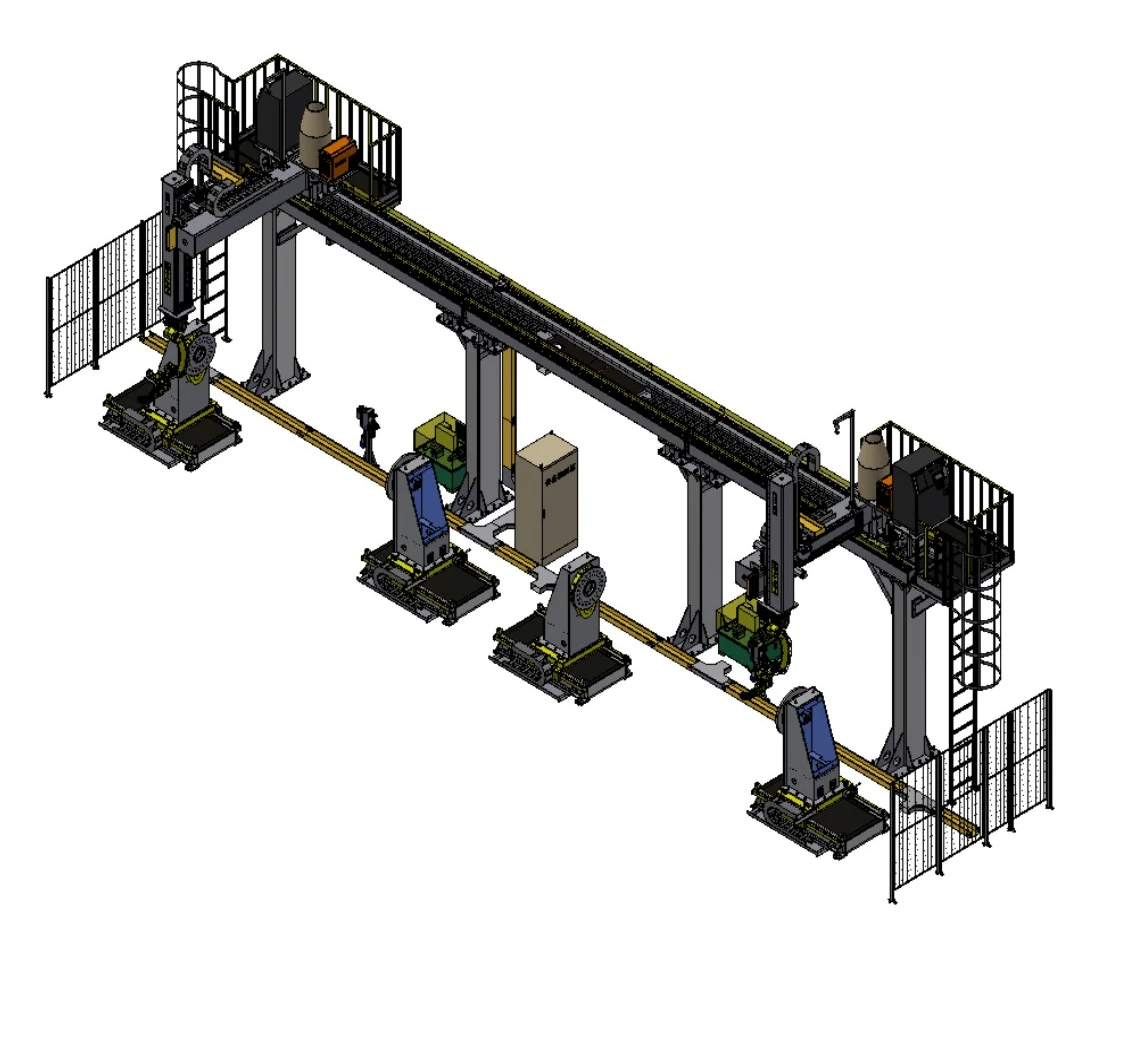
다축 오버헤드 캐리지 워크스테이션
선택 가능한 오버헤드 모션 축은 대형 회전 공작물을 위해 하나 또는 두 개의 견고한 헤드스톡-테일스톡 위치 조절 장치와 결합됩니다.
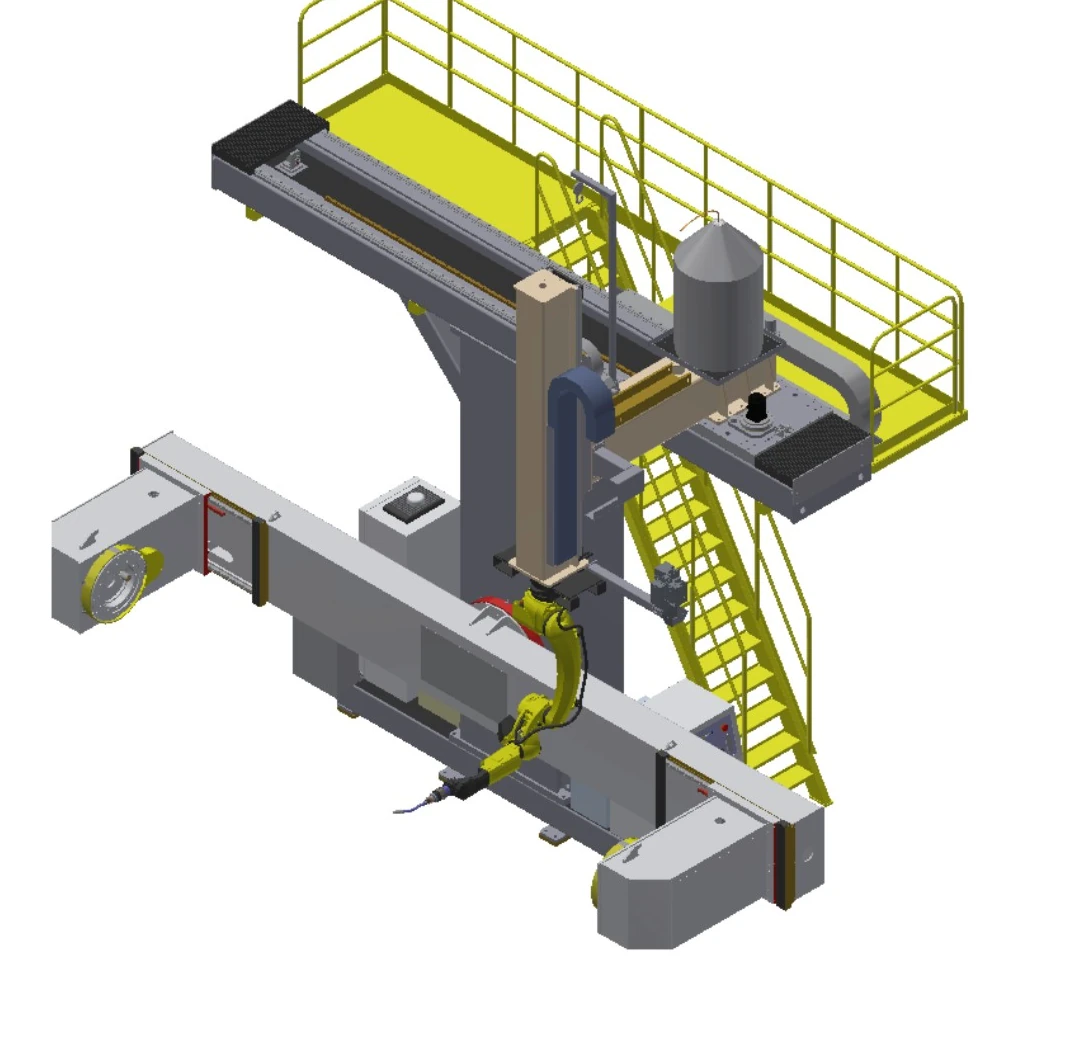
T자형 오버헤드 캐리지 워크스테이션
2축 오버헤드 이동 방식은 중간 직경 회전 부품용 측면 장착형 위치 결정 장치에 사용됩니다.

회전식 역C자형 작업대
회전식 역C자형 프레임은 이 그룹에서 가장 높은 위치 조절기 하중 범위 주변에서 수직 이동 및 각도 접근성을 제공합니다.
하중, 포락선, 외부 운동 및 보호 영역을 비교하십시오.
| 열 | 설명적 구성 | 팔 도달 | 포지셔너 로드 | 공작물 외피 | 외부 운동 | 위치 설정 | 보호장 |
|---|---|---|---|---|---|---|---|
| A | 긴 공작물 이동축 워크스테이션 | 2 m | 1~3톤 | 조명기구 6m × 1.5m | 5m 이동 | 헤드스톡-테일스톡, 2개 유닛 | 반쯤 둘러싸인 울타리 |
| B | 듀얼 스테이션 헤드스톡-테일스톡 워크스테이션 | 2 m | 1~3톤 | 조명기구 3m × 1.5m | 헤드스톡-테일스톡, 2개 유닛 | 반쯤 둘러싸인 울타리 | |
| C | 역C자형 프레임 이동식 워크스테이션 | 1.4m / 2m (선택 사항) | 1~3톤 | 조명기구 4m × 1m | 4m 이동 | 주축대-심부축대; 심부축대 조절 범위 1.5m | 반쯤 둘러싸인 울타리 |
| D | 2축 L-포지셔너 워크스테이션 | 1.4m / 2m (선택 사항) | 1톤/2톤 (선택 사항) | 2축 L 포지셔너 | 반쯤 둘러싸인 울타리 | ||
| E | 다축 오버헤드 캐리지 워크스테이션 | 1.4m / 2m (선택 사항) | 1~5톤 | 회전 ≤3m | X축 2~30m; Y축 1~2m; Z축 1~2m | 헤드스톡-테일스톡, 1개 또는 2개 유닛 | 반쯤 둘러싸인 울타리 |
| F | T자형 오버헤드 캐리지 워크스테이션 | 1.4m / 2m (선택 사항) | 1~3톤 | 회전 ≤1.8m | X 3~4m; Z 1~2m | 측면 장착형 헤드스톡-테일스톡; 0.5m 조정 가능 | |
| G | 2축 바닥 이동형 워크스테이션 | 1.4m / 2m (선택 사항) | 2~5톤 | 회전 ≤3m | Y 1.5m; Z 1.5m | 2축 이중 기둥형; 0.5m 조정 가능 | |
| H | 회전식 역C자형 작업대 | 1.4m / 2m (선택 사항) | 3~10톤 | 회전 ≤3m | Z 1–2m; 회전 ±90° | 2축 이중 기둥형; 0.5m 조정 가능 | 반쯤 둘러싸인 울타리 |
물류 및 외부 이동을 중심으로 보호 개념을 구축하십시오.
중량 부품 안전 장치는 표준 부속품 목록에 포함되지 않습니다. 리프팅, 적재, 서비스 작업, 연기 제어 및 제어된 이동과 함께 검토해야 합니다.
격리 및 연동 장치
최대 이동 거리, 위치 고정 장치, 적재 구역 및 인원 출입을 중심으로 보호 조치를 정의하십시오.
들어올리기 및 대형 부품 접근
크레인 이동 경로, 게이트 또는 개방 구역, 공작물 이송 및 비정상 제거 작업을 확인하십시오.
연기 및 공정 인터페이스
전체적인 설계에 용접 흄 포집, 유틸리티, 공정 매체 및 장비 냉각을 포함시키십시오.
유지 관리 및 검증
서비스, 토치 세척, 고정 장치 조정 및 안전 기능 검증을 위한 제어된 조건을 제공합니다.
장비 범위 설정 전에 부품 위치 및 접합선 지도를 정의하십시오.
부분 검토
도면, 질량, 무게중심, 접합부, 변형 및 입고 상태.
포지셔닝 컨셉
지지대, 회전, 하중 및 고정 장치 인터페이스 경계.
접근 연구
로봇 자세, 외부 움직임, 충돌 및 서비스 접근.
프로세스 및 보호
용접 절차, 감지, 연기, 연동 장치 및 작업자 상호 작용.
수용 정의
부품, 접합부, 시험 조건, 문서 및 결정 방법에 대해 합의합니다.
서로 다른 제약 조건을 가진 네 가지 고강도 용접 시나리오
사례 연구는 부품군, 구성 및 공정에만 초점을 맞추며, 고객, 고정 설비 패키지 또는 성능 약속을 명시하지 않습니다.
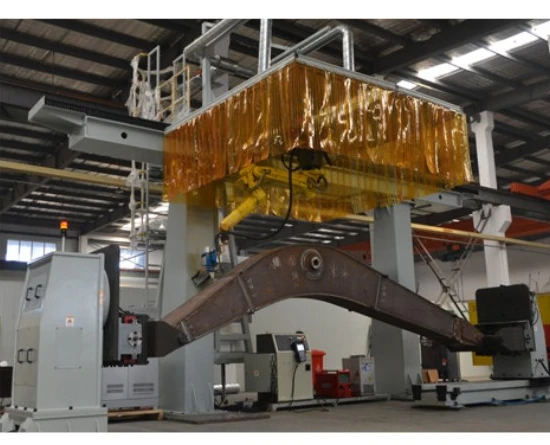
건설 장비 붐 및 빔
긴 제작 구간을 지지하고, 외부 움직임을 조정하며, 용접 접근을 실제 접합부 도면과 연계합니다.
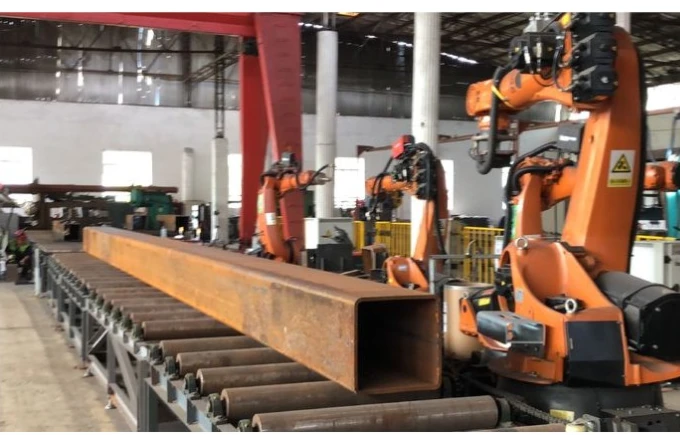
강철 구조 단면
박스형 단면 및 구조용 프로파일에 대해 하나의 고정 장치를 범용으로 취급하지 않고 여러 방향에서 접근이 가능하도록 계획하십시오.
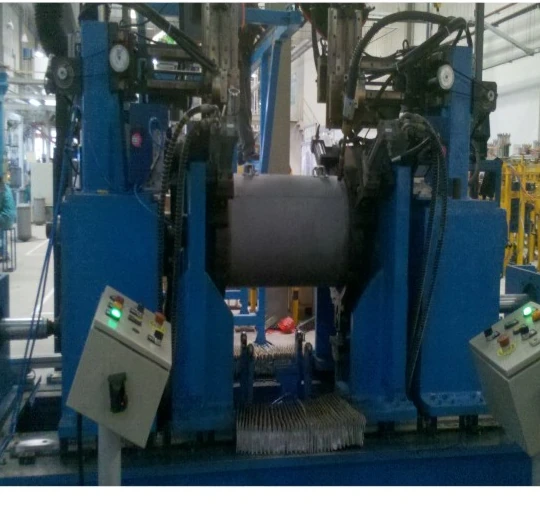
압력 용기 외피
원통형 이음매의 경우 직경, 지지 방식 및 하중 방법을 확인할 때 제어된 회전 방식을 사용하십시오.
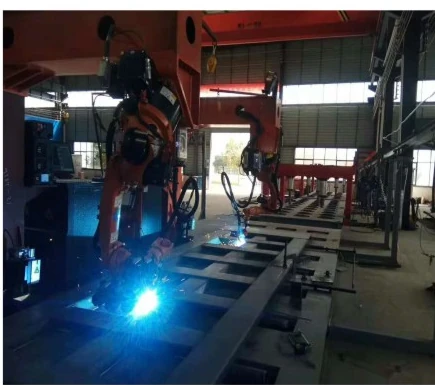
상용차 제조
탱크, 프레임 및 본체 구조를 명확한 부품군으로 분류한 후 작업 고정 장치 및 작업 공정 흐름을 선택합니다.
개념 설계 전에 해결해야 할 엔지니어링 문제들
용량 범위는 어떻게 선별되나요?
공작물 질량, 고정구 질량, 무게중심, 지지 방식 및 동적 방향을 제공하십시오. 프로젝트 엔지니어링 계산을 통해 적용 가능한 범위를 결정합니다.
외부 로봇 움직임을 언제 고려해야 할까요?
하나의 장착 위치로 필요한 길이, 높이 또는 이음매 각도를 충족할 수 없는 경우, 충돌, 강성 및 유지 보수 접근성을 검토하십시오.
길이가 길거나 직경이 큰 부품은 어떻게 포장해야 하나요?
헤드스톡-테일스톡, 이중 기둥 및 기타 위치 결정 개념을 지지대, 회전 직경, 길이 조정, 하중 및 고정 장치 인터페이스와 비교하십시오.
다중 패스 용접 검토에 필요한 사항은 무엇입니까?
접합부 준비, 재료, 두께, 충전재, 패스 순서, 예열 또는 패스 간 요구 사항과 더불어 감지 및 프로그램 전략을 제공하십시오.
중량물 보호 장치는 어떻게 개발되나요?
위험 평가는 최대 이동 거리, 하중, 들어올리기, 인원 출입, 연기 제어 및 유지 보수 작업을 기준으로 하십시오.
전시된 상품들을 고정 패키지로 주문할 수 있나요?
이것들은 엔지니어링 출발점입니다. 기계적, 전기적, 공정적, 고정 장치, 보호 및 승인 범위는 실제 부품을 기준으로 확인해야 합니다.
가공물 데이터와 이음매 지도를 준비하세요.
EVST가 고하중 용접 로봇 작업대 구축의 출발점을 마련할 수 있도록 부품 범위, 질량, 무게중심, 연결 부위, 하중 방식 및 현장 제약 조건을 공유해 주십시오.