로봇 연삭 및 연마 작업대 - 모델, 힘 제어 및 먼지 제거
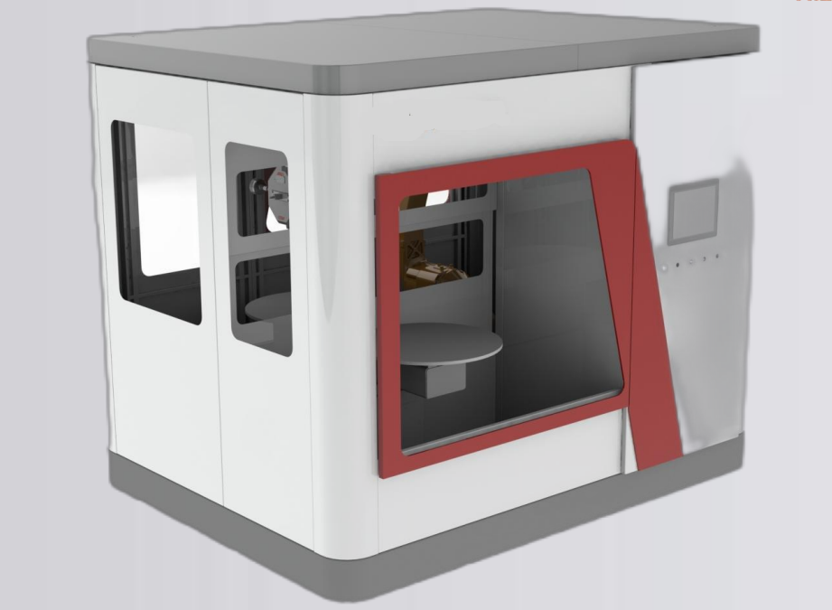
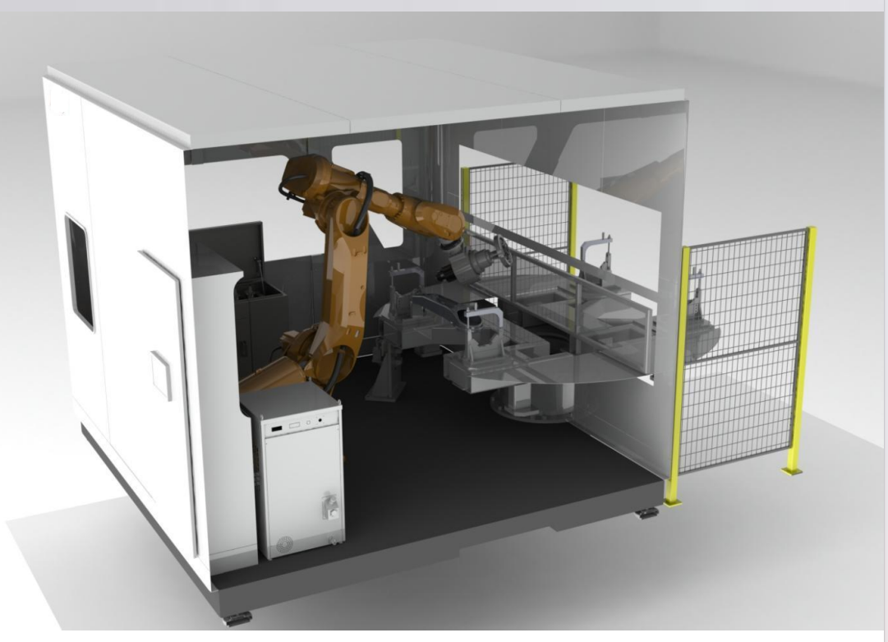
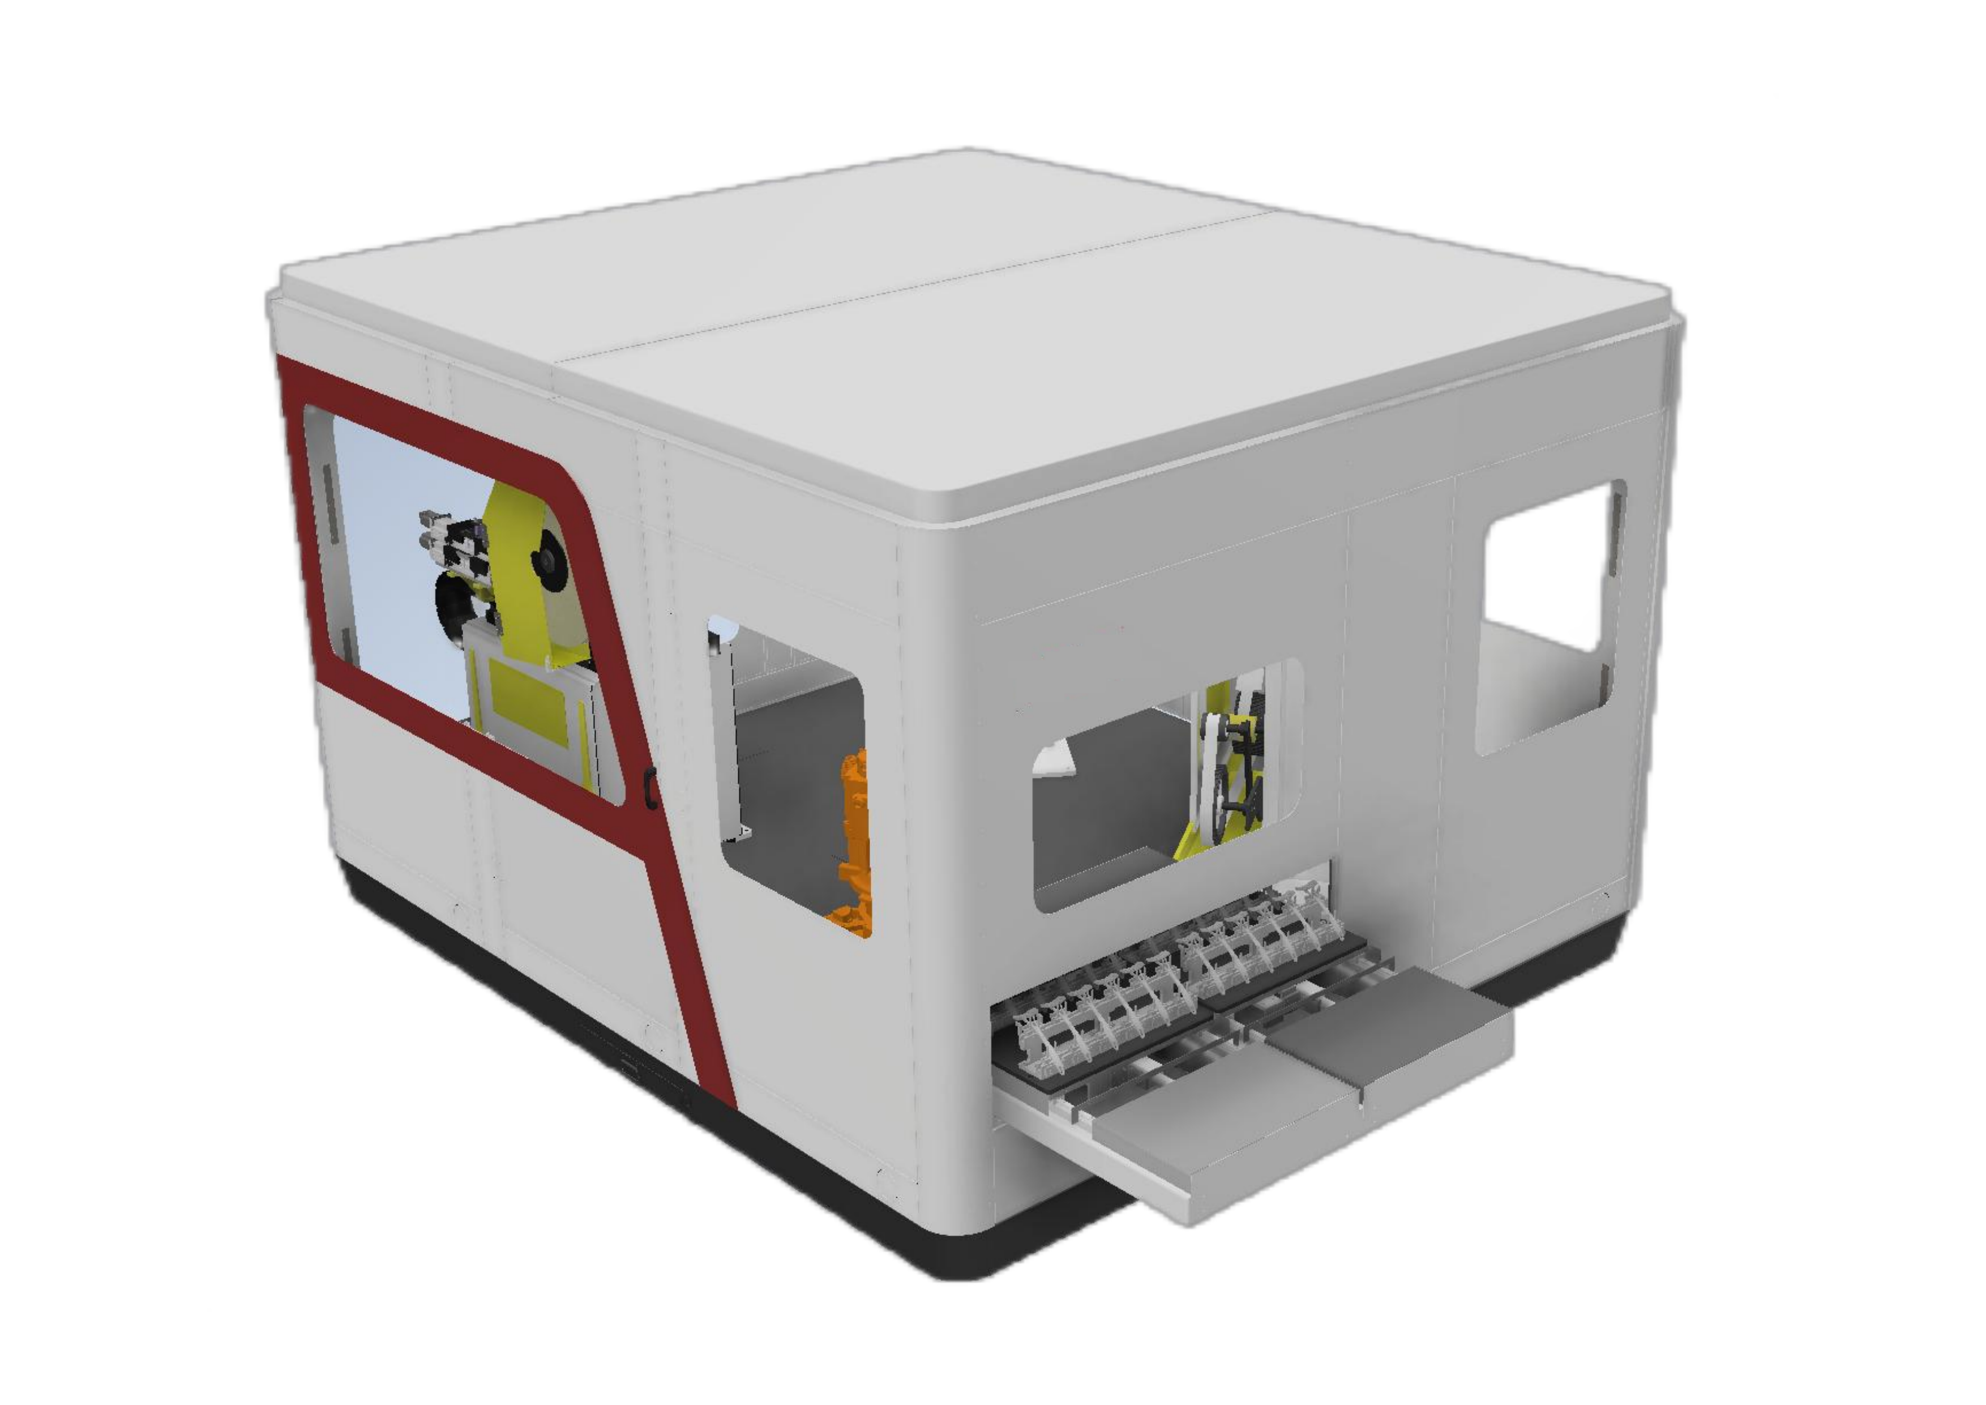
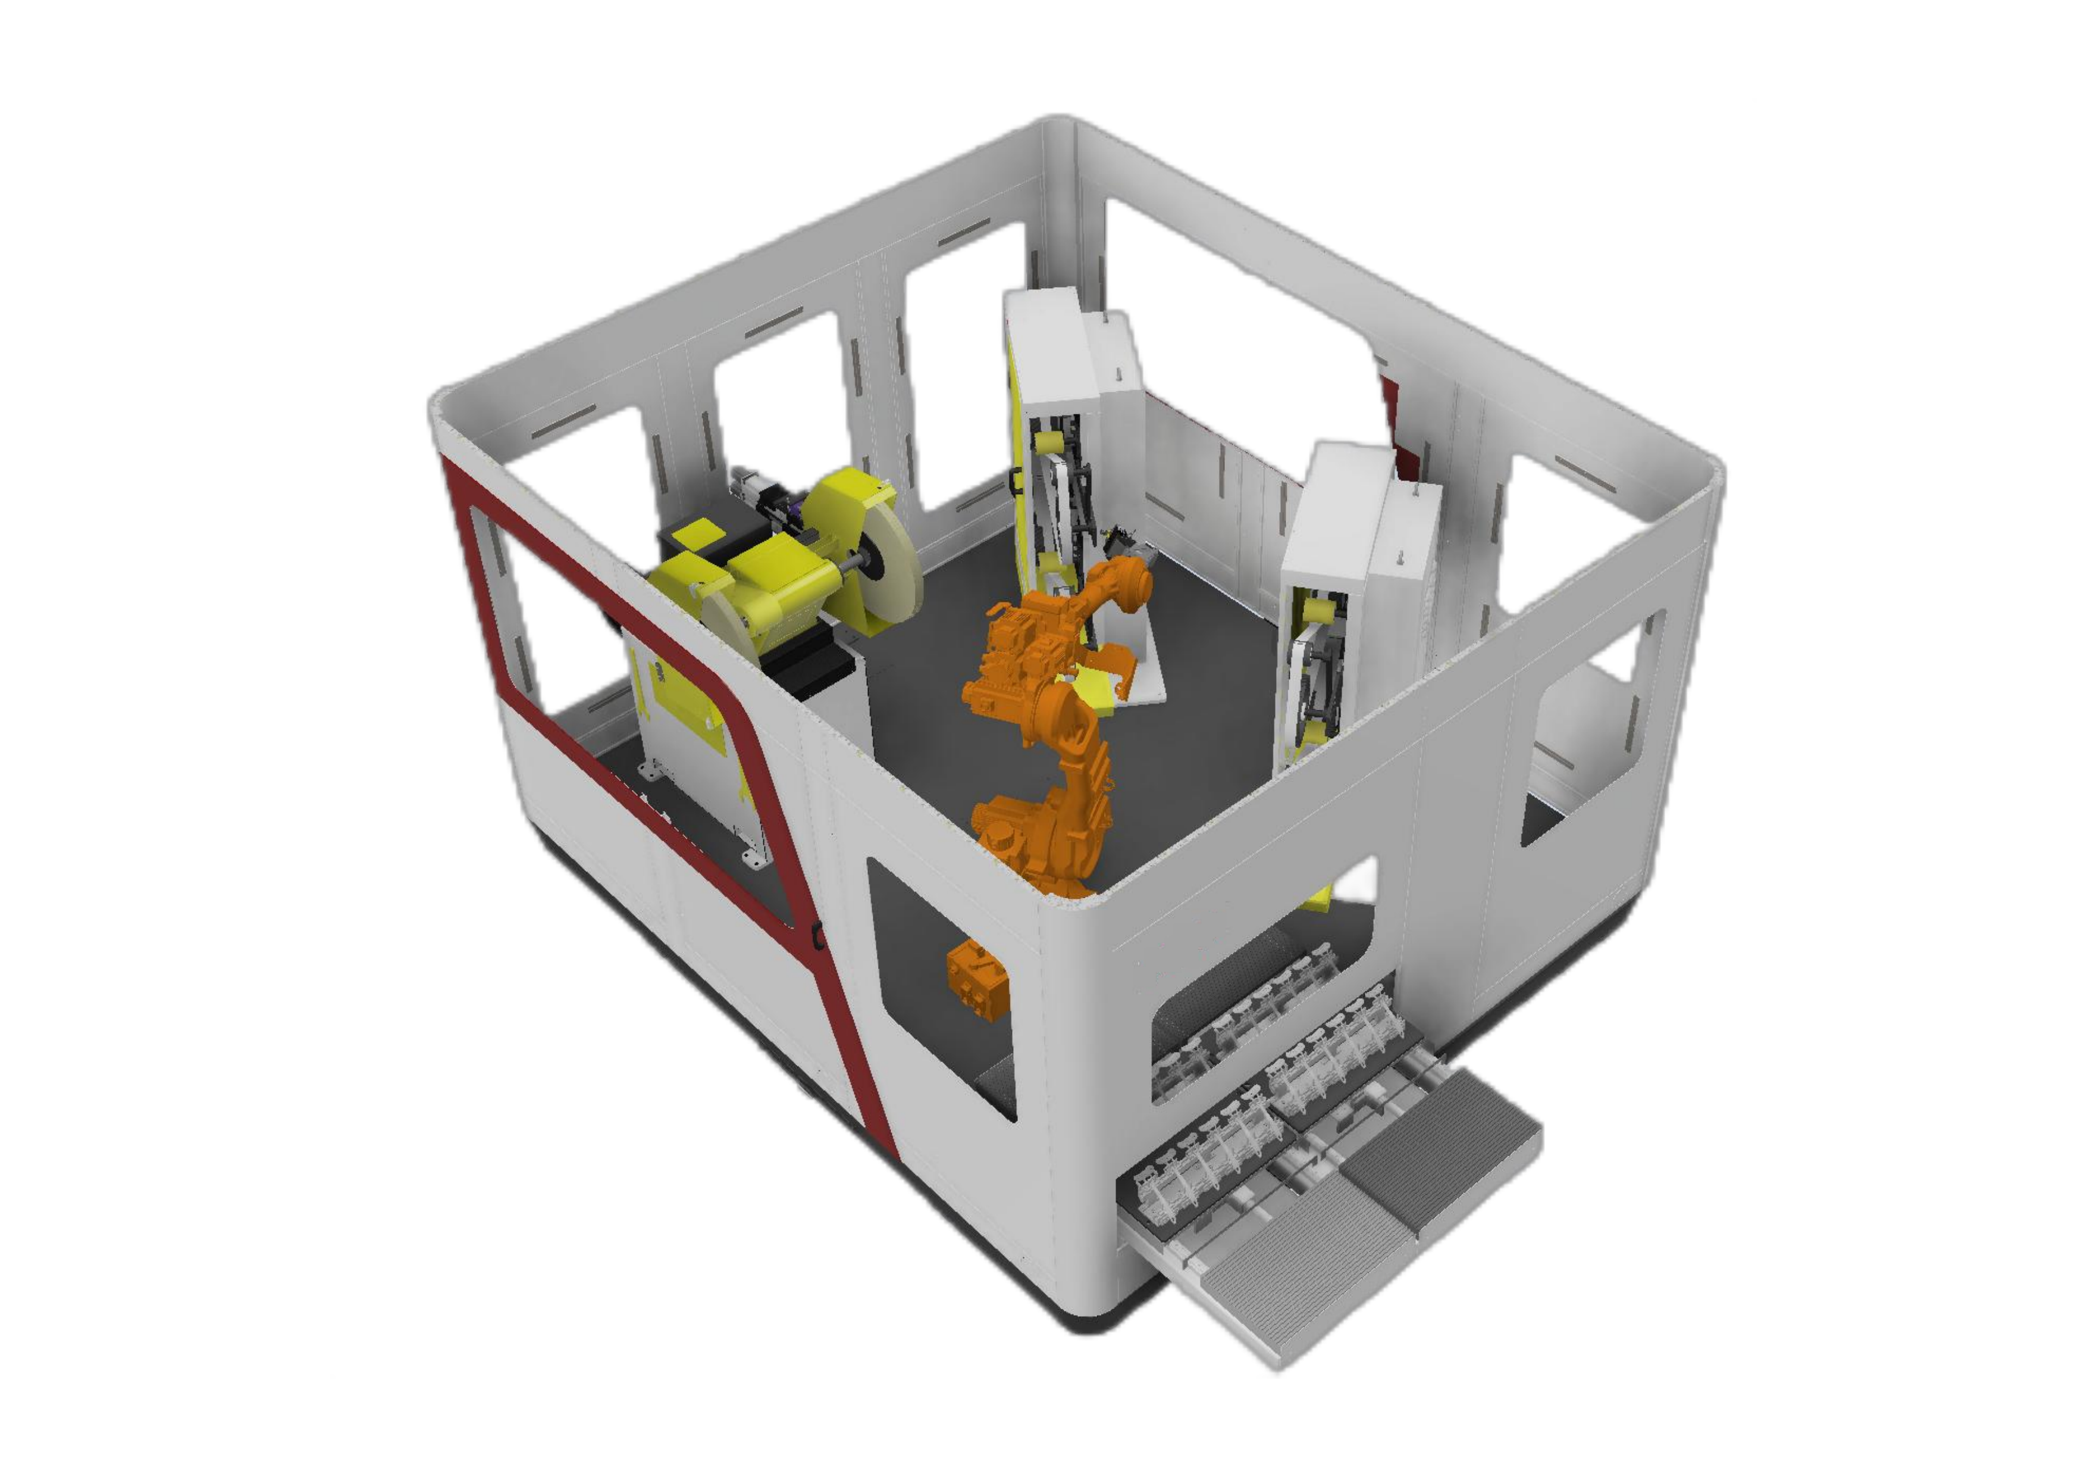
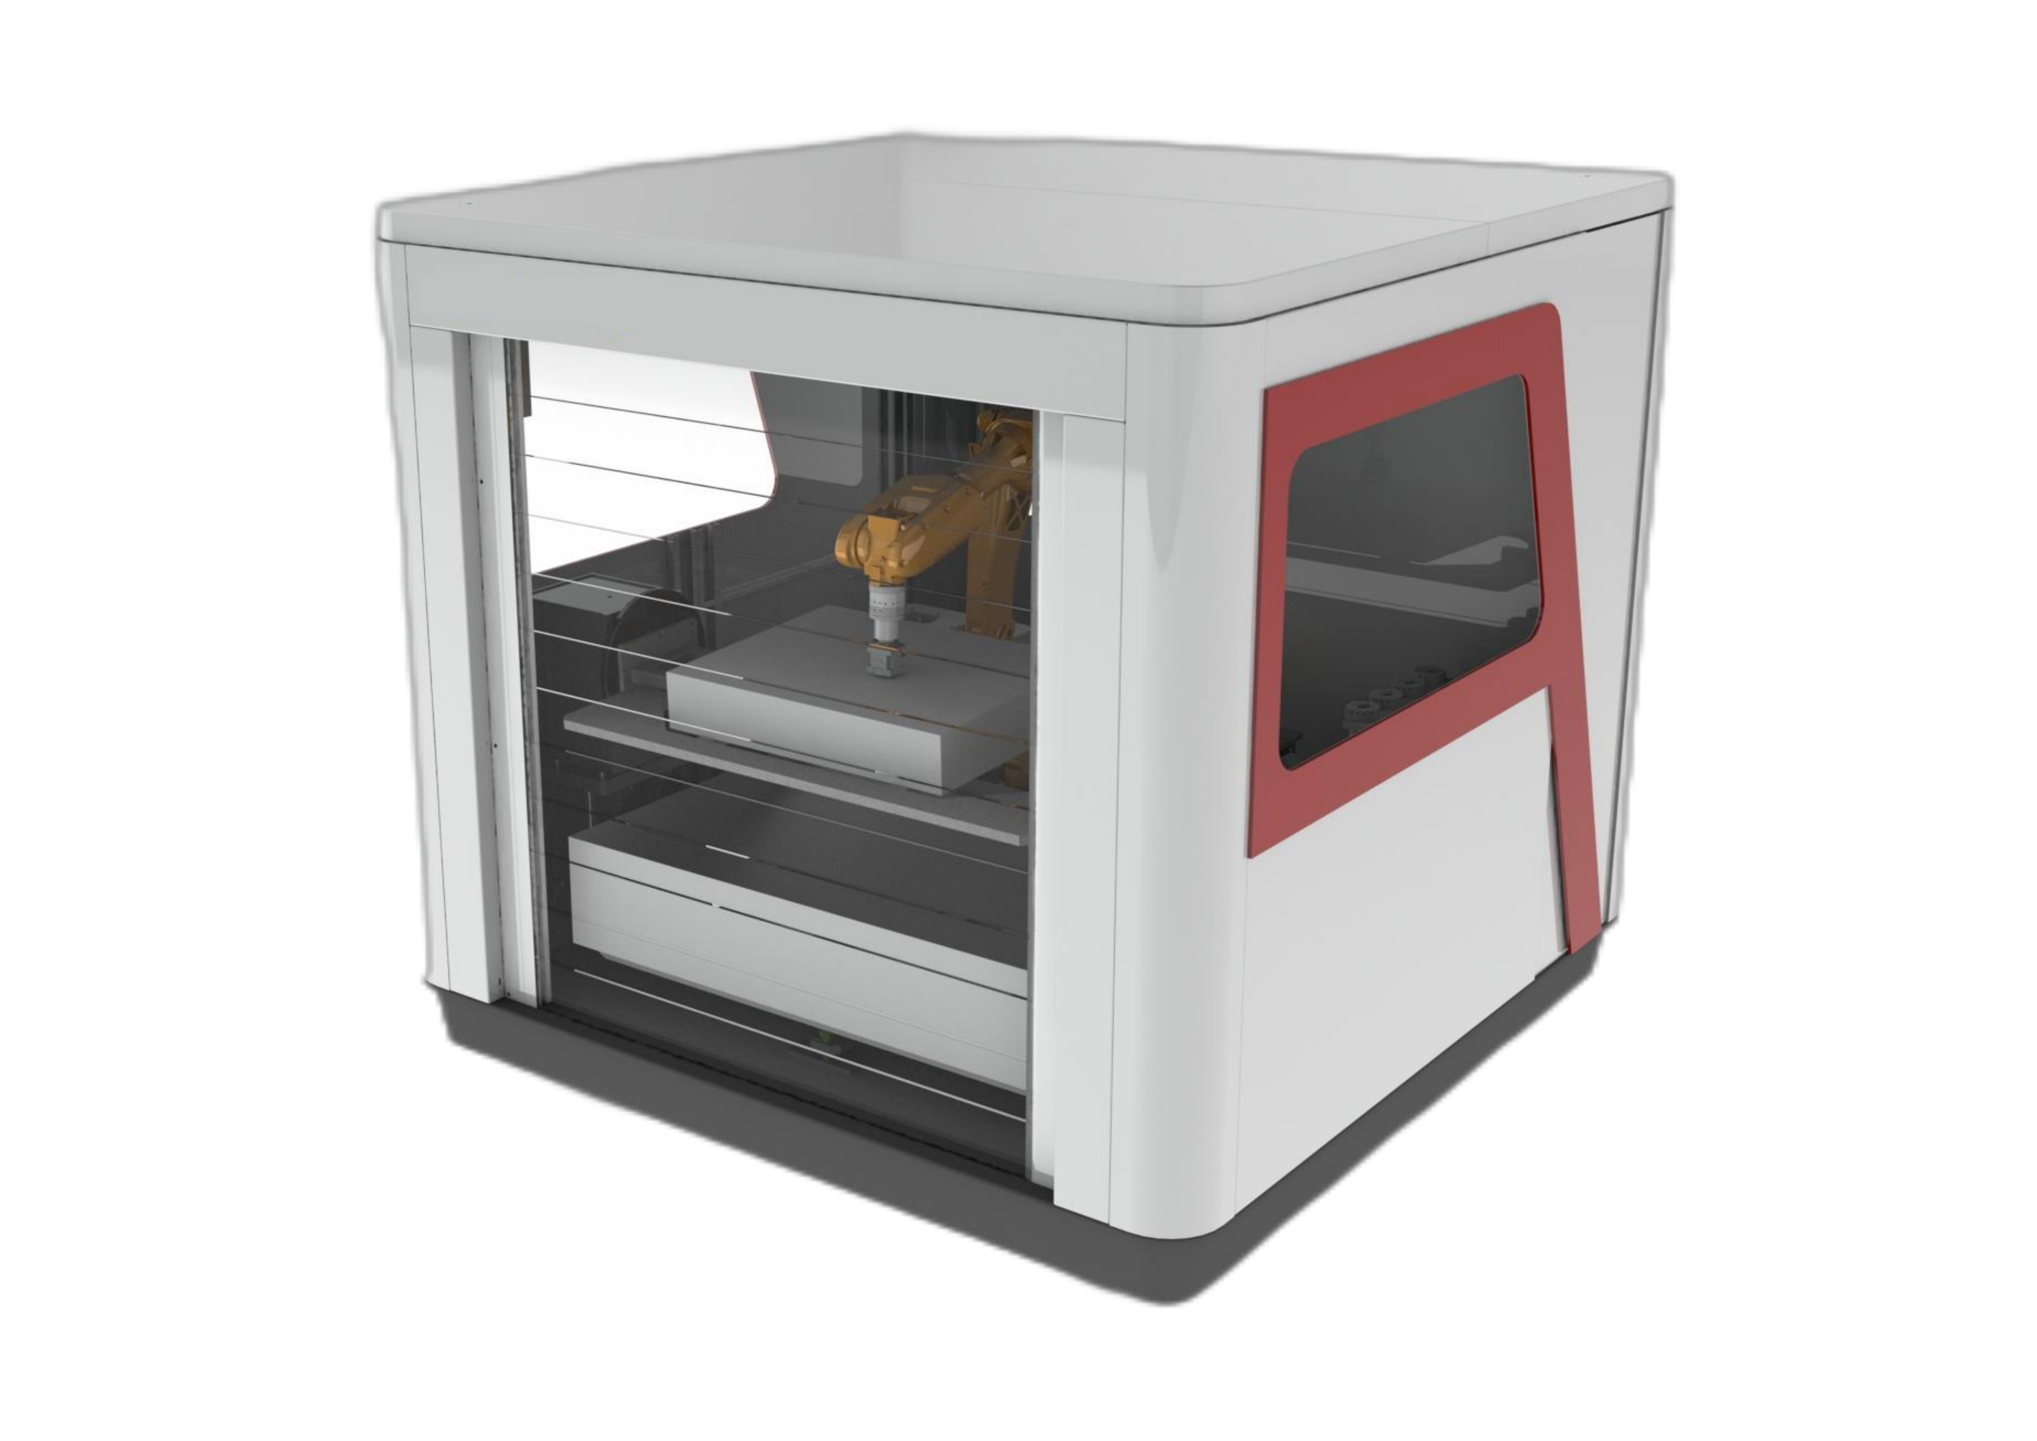
로봇 연삭 및 연마 작업대는 먼지를 차단하는 밀폐형 본체와 유지 보수, 수정 및 업그레이드를 위한 모듈식 레이아웃을 사용하며, 로봇이 유도하는 마무리 작업과 적절한 힘 제어 및 먼지 추출 장비를 결합합니다.
- 밀폐된 본체는 마감 공정 주변의 먼지를 차단하는 데 도움이 됩니다.
- 모듈식 레이아웃 덕분에 유지 보수, 수정 및 향후 업그레이드가 용이합니다.
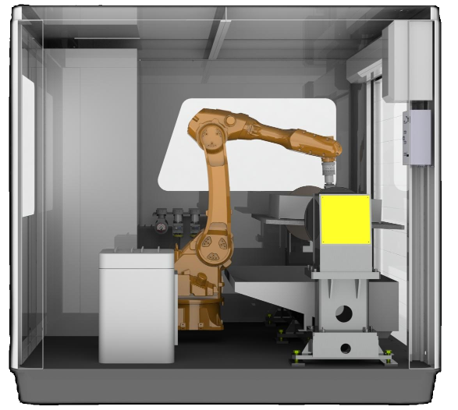
- 로봇은 가공물을 운반하여 마무리 작업을 진행하며, 버 제거 작업도 지원합니다.
- 모니터링 기능은 공구 및 벨트 파손, 공구 수명 및 생산 능력을 포함합니다.
- 벨트 그라인더는 기본적으로 공압식 플로팅 방식을 사용하며, 전자 제어식 정력 플로팅 방식은 업그레이드 옵션으로 제공됩니다.
- 이중 소재로 제작된 테이블은 먼지 방지 설계가 적용되어 있습니다.
부품 고정 방식 또는 공구 고정 방식: 먼저 공작물부터 시작합니다.
로봇이 부품을 운반합니다
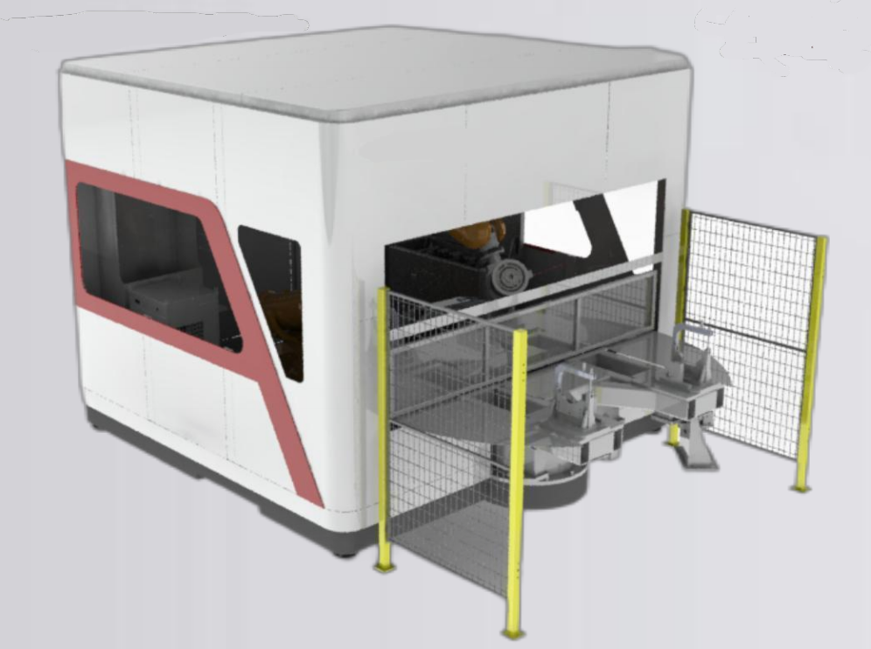
최대 30kg의 부품의 경우, 부품 고정 장치를 사용하면 공작물을 적재 위치에서 고정된 마무리 작업대로 직접 이동시킬 수 있습니다. 이는 부품별 처리 단계를 줄여주지만, 주변 작업대에는 더 많은 바닥 공간이 필요합니다.
로봇이 도구를 운반합니다
공구를 로봇에 장착한 상태에서는 로봇이 더 크거나 무거운 공작물에 공구를 가져다 댑니다. 이러한 방식은 레이아웃을 더욱 콤팩트하게 만들 수 있지만, 공구 및 연마재 교체로 인해 단일 부품 가공 사이클에 단계가 추가됩니다.
30kg이라는 수치는 경로 선택 기준일 뿐, 모든 모델에 허용되는 부품 무게는 아닙니다. 아래 모델별 표에서 로봇 페이로드와 권장 부품 무게를 별도로 확인할 수 있습니다.
워크스테이션 모델 사양
부품 고정 구성에 대해 지원되는 모델 범위를 비교하십시오. 부품 크기, 부품 무게 및 로봇 페이로드는 별도의 제한 사항입니다. 작업물에 맞는 행을 선택하십시오.
모든 항목을 비교하려면 가로로 스크롤하세요.
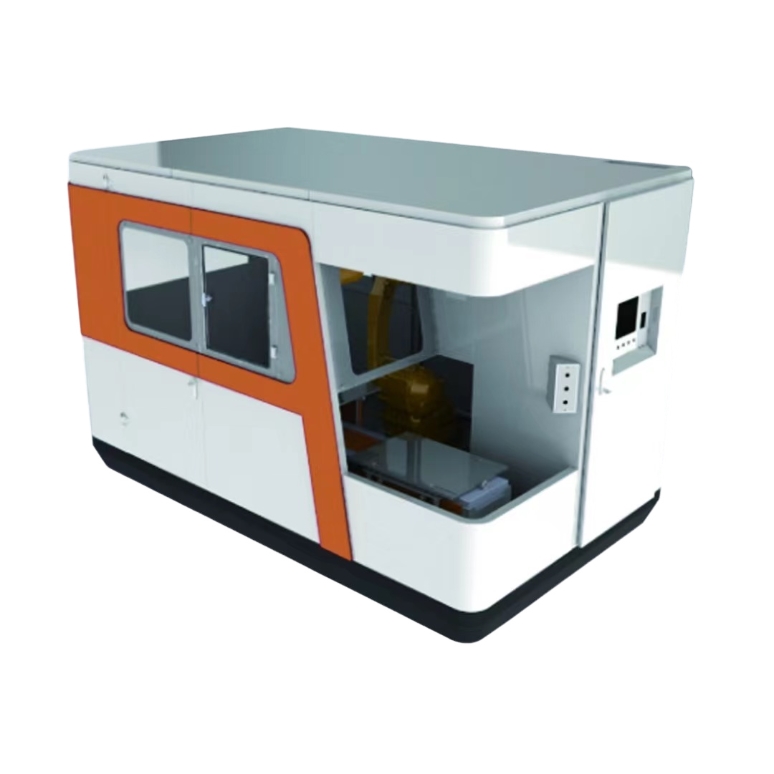
| 모델 | 로봇 탑재물 | 부품 중량 | 부분 봉투 | 전체 치수 | 공급/정격 전력 | 연삭 정확도 |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10의 kg | 3kg 이하 | 100 100 × × 50 MM | 3450 2200 × × 2260 MM | 교류 380V / 11.5kW | ±0.1~0.2mm |
| EVSPG-20A | 20의 kg | 7kg 이하 | 200 200 × × 100 MM | 3450 2200 × × 2260 MM | 교류 380V / 12.5kW | ±0.1~0.2mm |
| EVSPG-30A | 30의 kg | 15kg 이하 | 300 300 × × 150 MM | 3450 2200 × × 2260 MM | 교류 380V / 13.5kW | ±0.1~0.2mm |
| 적용 재료 | 알루미늄 주조물, 소형 하드웨어 | |||||
| 산업용 로봇 | EVST | |||||
정확도 항목은 연삭 정확도를 나타냅니다. 로봇 동작 요구 사항은 아래에서 별도로 비교됩니다.
표준 연삭 및 연마 모듈
표준 모듈에는 이중 스테이션 벨트 연삭기, 단일 스테이션 벨트 연삭기 및 단일 스테이션 연마기가 포함됩니다. 광폭 벨트, 대형 부품 및 소형 부품 연마 모듈은 모듈식 조합을 지원하며, 플로팅 및 자동 보정 기능을 갖추고 있습니다.
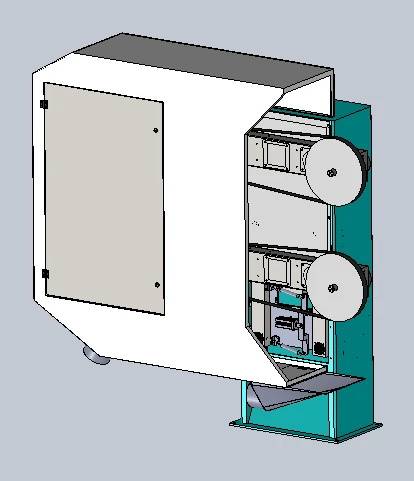
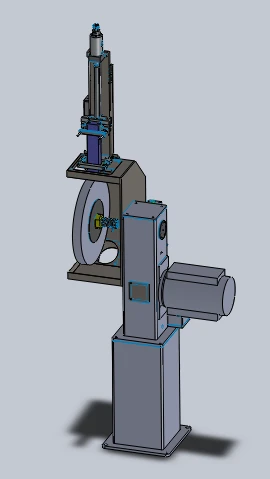
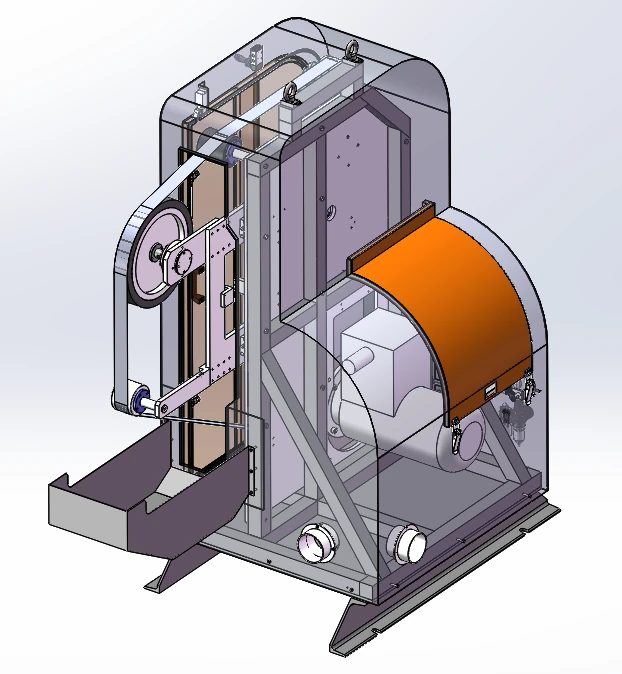
벨트 구동 방식 중 하나는 4kW 방폭형 구동 모터, 최대 회전 속도 2800rpm, 2800mm × 70mm 연마 벨트를 사용합니다. 이 방식에는 벨트 트래킹, 집진 호퍼 연결부, 표준 공압식 플로팅 장치(전자식 정력 업그레이드 옵션 포함), 플로팅 스핀들 장착 기능이 포함됩니다.
소모성 물질 계열 7종과 그 역할
소모품 선택은 필요한 작업 및 접촉 형상에 따라 달라집니다. 다양한 스테이션을 조합하여 연마재 제거 및 연마 단계를 전환할 수 있습니다.
연마 벨트
선택된 접촉 경로를 따라 벨트 연삭이 이루어집니다.
플랩 휠
휠 형태의 소모성 연마재를 사용한 연마 마감.
나일론 휠
나일론 휠 스테이션을 이용한 표면 연마.
사이잘 삼 바퀴
요구되는 마무리 순서에 따른 휠 연마.
천 연마 휠
천 연마 휠 스테이션을 이용한 광택 작업.
파일
부분적인 줄질 및 모서리 버 제거.
밀링 커터
후속 가공 전에 밀링 및 재료 제거 작업을 진행합니다.
힘 제어 로봇 연삭
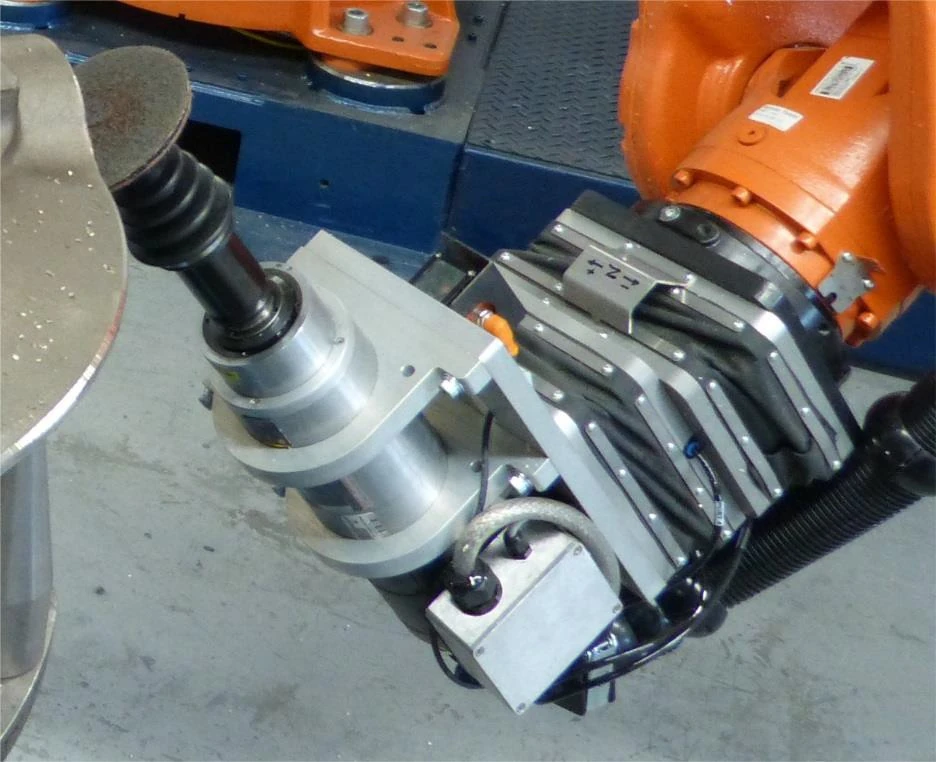
수동 공압 컴플라이언스
비례 밸브는 부유 메커니즘 내부의 압력을 제어하며, 제어 설정은 로봇 자세에 맞게 조정됩니다. 기계적 유연성 덕분에 ±10mm의 부유 범위를 제공합니다.
능동형 힘 피드백
힘 피드백은 부품 위치, 부품 공차 또는 마모 변화에 따라 접촉을 유지하기 위해 플로팅 장치를 앞뒤로 조정합니다. 제어력 범위는 요청에 따라 조정 가능합니다.
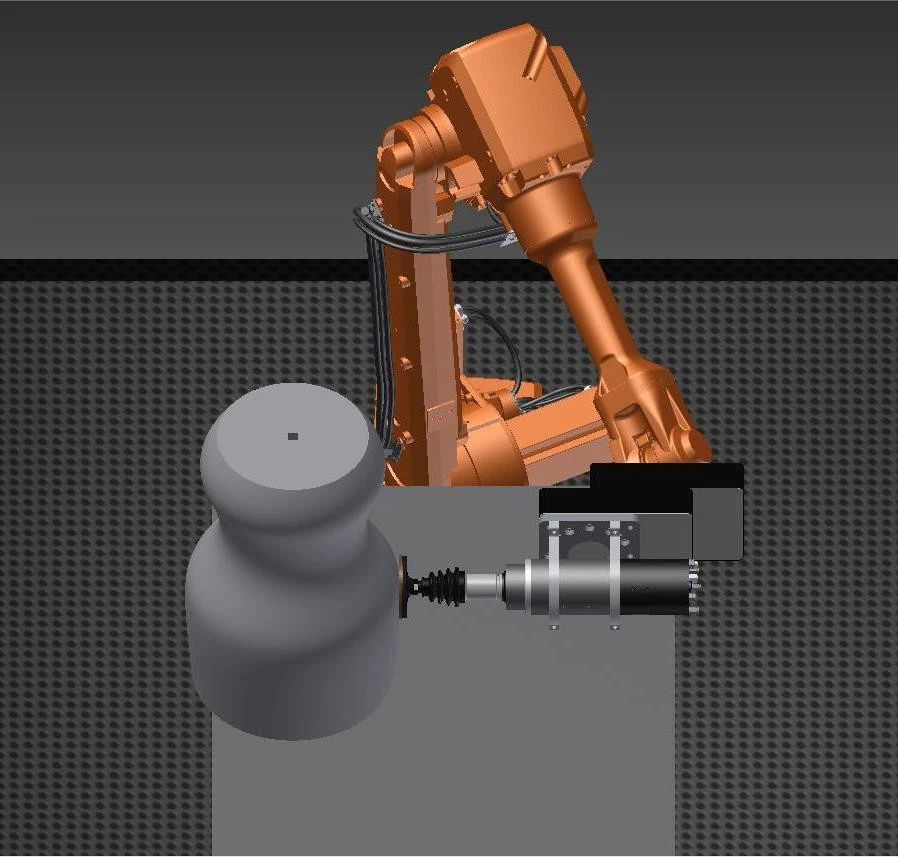
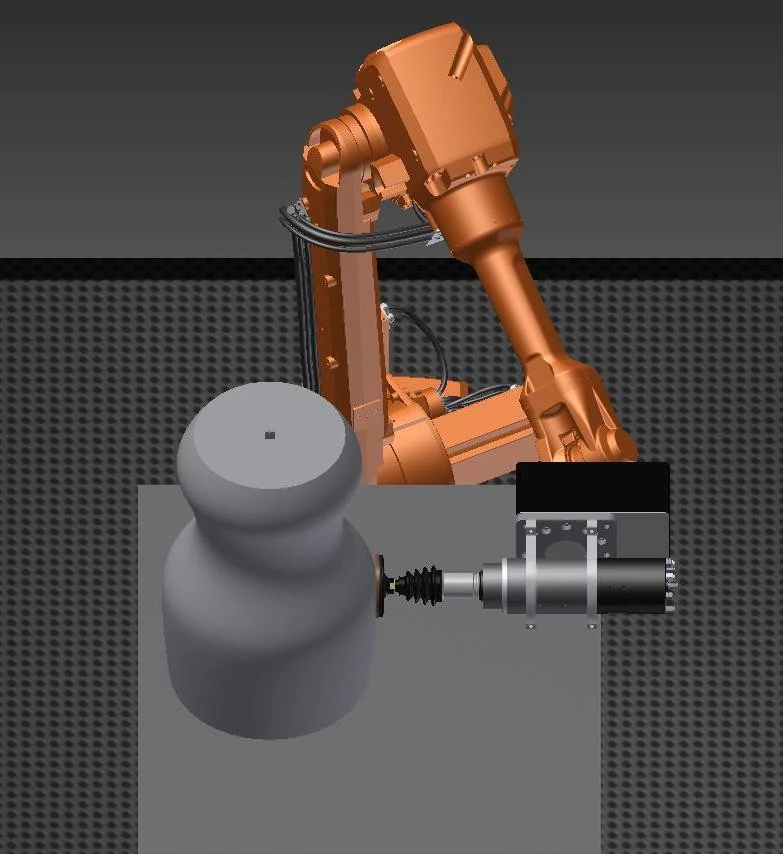
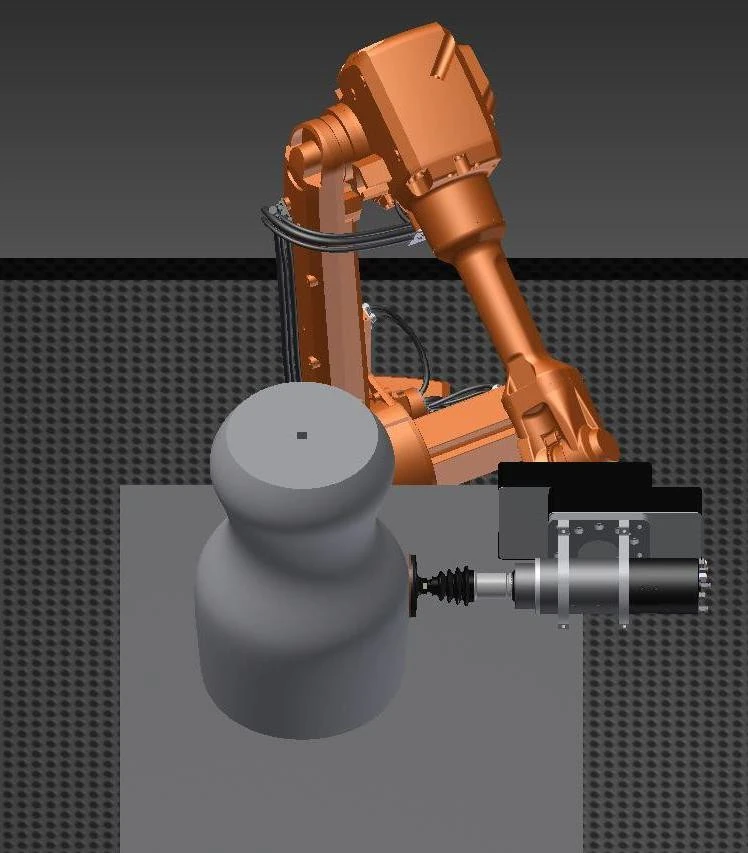
모든 위치에서 힘/위치 제어가 가능한 툴 옵션은 자동 툴 교환을 지원하며 IP65 보호 등급으로 연속 작동에 적합합니다. 이는 로봇 본체 요구 사항과는 별개로 툴 옵션에 대한 사양입니다.
공구 및 힘 제어 장비 옵션
공구 제품군
- 진동하는 부유 스핀들
- 진동 스핀들
- 플로팅 로터리 파일
- 힘 제어식 부유형 중형 분쇄기
- 힘 조절식 벨트 그라인더
- 고정 벨트 그라인더
힘 제어 장비 형태
- 전방향 힘 제어 장비
- 단방향 힘 제어식 분쇄기
- 양방향 이중 스테이션 힘 제어식 그라인더
- 힘 제어식 디버링 장비
방사형으로 움직이는 전기 스핀들은 또 다른 공구 인터페이스 옵션입니다. 작업, 접촉 방향 및 접근성을 고려하여 공구 제품군을 선택하십시오.
분진 제거 및 작업 밀폐
카트리지 필터 구성은 음압 여과, PTFE 코팅 필터 매체 및 서랍식 집진 기능을 갖춘 펄스 세척 방식을 사용합니다. 기술 사양은 아래와 같습니다.
| 기술 제품 | 파라미터 값 | 단위 |
|---|---|---|
| 출력 | 7.5 | kW |
| 기류 | 8500 | m³ / h |
| 필터 카트리지 | 6 | 카트리지 |
| 필터 영역 | 66 | ㎡ 크기 |
| 여과 크기 | 0.3-1 | μm의 |
| 여과 효율 | 99 | % |
| 압축 공기 압력 | 0.4-0.6 | MPa의 |
| 수거함 | 40 × 2 | L |
| 소음 수준 | 78 2 ± | dB |
| 입구 연결부 | 4 × 200 | mm |
| 전체 치수 | 1350 × 1100 × 2280 | mm |
| 공급 전압 | 380 | V |
| 공급 주파수 | 50 | Hz |
인클로저 및 먼지 인터페이스
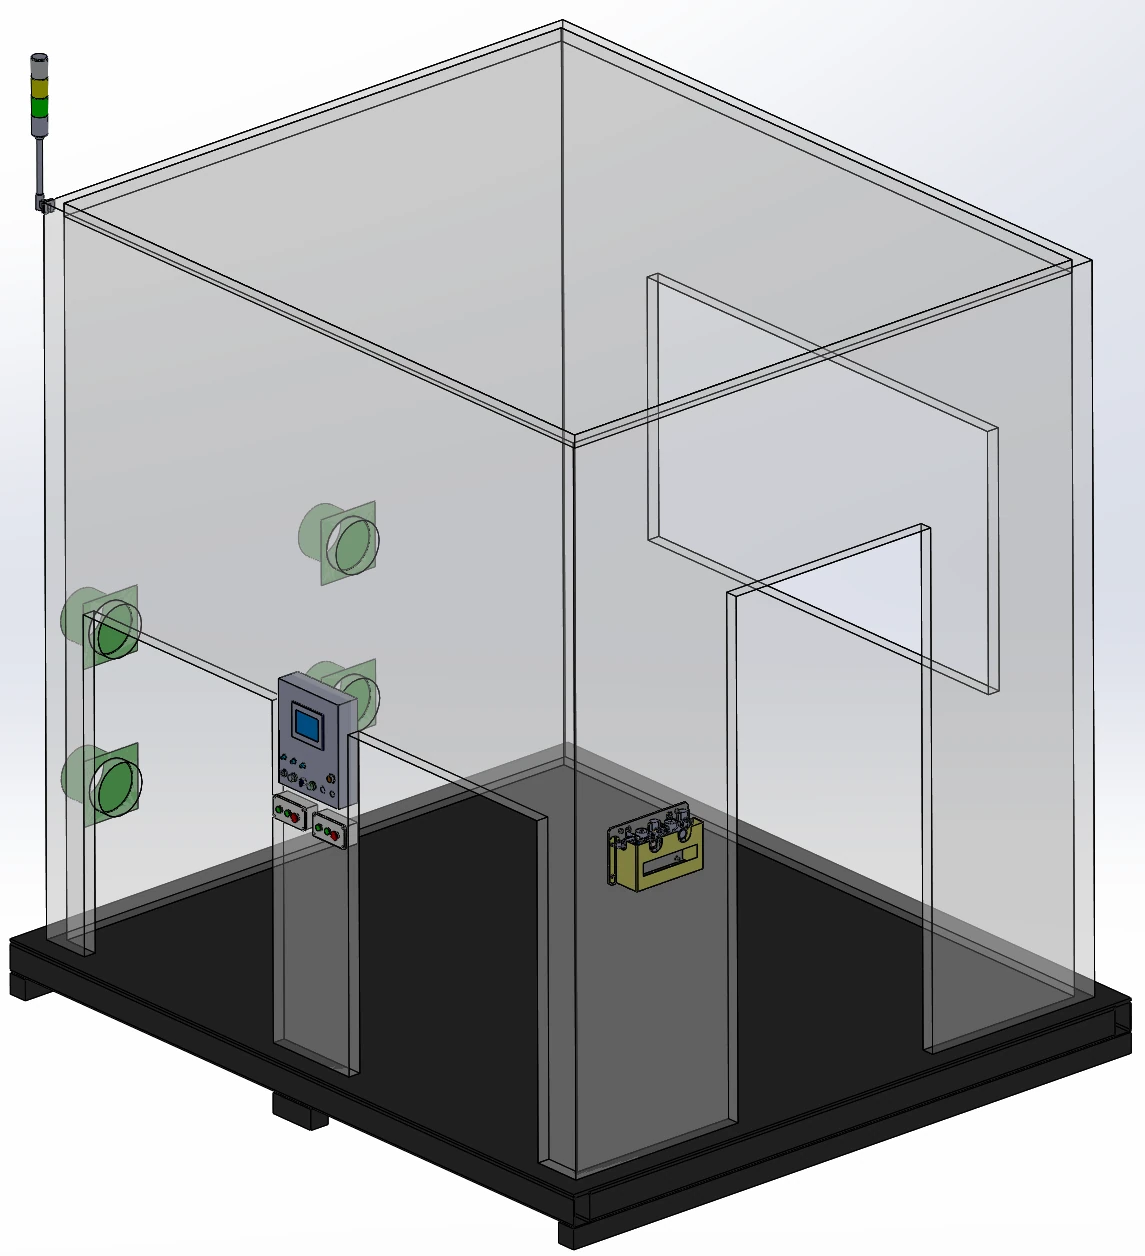
알루미늄 프로파일 외함에 판금 패널을 덧대어 5mm 두께의 아크릴 관찰창, 조명 및 4개의 배기 연결부를 포함시켰습니다. 디스플레이 패널, 적재 확인 버튼 박스, 유지보수 도어 및 지게차 접근이 가능한 Q235 탄소강 베이스가 전체 구성을 완성합니다.
습식 추출 및 통합 분진 제어
습식 추출은 알루미늄 및 마그네슘 분진 처리에 적합한 방법입니다. 작업대 본체는 외부 덮개, 방진 이중 구조 테이블 설계 및 분진 호퍼 연결부를 통해 분진을 차단할 수 있으며, 분진 감지 및 경보 기능은 옵션 사양입니다.
로봇 동작 및 보호 요구 사항
이러한 동작 및 보호 요구 사항을 비교 기준으로 삼아 해당 용도에 적합한 6축 로봇을 선택하십시오. 이는 작업대 연삭 정확도 및 제어 접촉력 범위와는 별개의 로봇 선택 조건입니다.
- 로봇 반복성
- ± 0.02 mm
- 유효 선형 속도
- ≥5m/s
- TCP 정확도
- 0.2 mm
- 경로 정확도
- ≤0.2 mm 최대 300mm/s의 연삭 속도에서
- 로봇 보호
- IP67
- 접촉하중 기준
- 3~10kg
인라인 상태 모니터링
소모품 및 공구 상태
사용 가능한 기능에는 벨트 파손 감지, 공구 파손 감지 및 공구 수명 관리가 포함됩니다. 선택한 연삭 공구 구성에 따라 공구 윤활 기능을 포함할 수 있습니다.
생산현황
생산능력 관리는 소모품 모니터링을 보완합니다. 필요한 신호와 유지보수 접근 방식을 선택한 도구 및 인클로저 레이아웃과 함께 검토하십시오.
FSW 이음매 마감
알루미늄 배터리 트레이 FSW 이음매
대표적인 적용 사례로는 알루미늄 배터리 트레이의 마찰교반용접 이음매를 로봇으로 연삭하는 작업이 있습니다.
양면 FSW 마감
별도의 양면 적용 장치는 힘 제어 스핀들, 회전 위치 조정 장치 및 습식 추출을 결합하여 6개의 FSW 이음매(앞면 3개, 뒷면 3개)를 연마합니다.
관련 프레임 마감 작업
관련 배터리 프레임 작업에는 용접면 밀링, 디버링 및 밀링 후 밀봉면 연삭이 포함됩니다.
자동 연삭 라인: 작업대 인터페이스
자동 연삭 라인을 계획할 때는 작업대 인터페이스부터 시작해야 합니다. 즉, 부품 입고 위치, 이송 경로, 추출 연결부, 그리고 주변 장비와 공유하는 신호 등을 고려해야 합니다. 레이아웃은 가공 순서와 공구 교체 및 유지보수에 필요한 접근성을 고려하여 설계해야 합니다.
부품 고정식과 공구 고정식 중 어떤 방식을 선택해야 할까요?
최대 30kg까지의 부품은 부품 고정 방식을 시작점으로 삼아 선택한 후, 모델별 부품 무게, 그립 접근성 및 마무리 경로를 확인하십시오. 더 크거나 무거운 부품은 공구 고정 방식을 사용하는 것이 적합합니다. 모델 표는 이 일반적인 방식 기준보다 더 세부적인 부품 무게 제한을 제시합니다.
각 워크스테이션 모델은 로봇 탑재 하중 및 부품 무게를 얼마나 감당할 수 있습니까?
세 가지 모델 행은 각각 10kg, 20kg, 30kg의 로봇 페이로드와 최대 3kg, 7kg, 15kg의 권장 부품 중량을 조합한 것입니다. 로봇 페이로드와 부품 중량은 서로 다른 선택 항목이므로, 부품 외형과 함께 사용하십시오.
수동식 부력 제어 또는 능동식 힘 제어 - 내 부품에는 어떤 방식이 필요할까요?
수동 공압식 유연성은 기계적인 부유 이동을 제공합니다. 능동 힘 피드백은 접촉을 유지하면서 부품 위치 변화, 부품 공차 및 소모품 마모를 보정하기 위해 변위를 조정합니다. 표면 및 그 변형에 따라 적절한 접근 방식을 선택하십시오.
어느 정도의 접촉력 범위를 유지할 수 있습니까?
제어된 접촉력 범위는 요청에 따라 제공됩니다. 힘 제어 구성을 선택하기 전에 공작물 재질, 형상, 가공 도구 및 목표 표면에 대해 논의하십시오.
알루미늄 및 마그네슘 분진 제거에는 어떤 종류의 분진 제거 장비가 필요합니까?
습식 추출은 알루미늄 및 마그네슘 분진 처리에 사용 가능한 방법입니다. 추출 및 밀폐 장비를 선택할 때는 재료와 공정을 고려해야 하며, 카트리지 필터 사양은 별도의 구성에 대해 설명합니다.