
MOKA 산업용 로봇: 모델 및 선택 가이드
MOKA SCARA 협동 로봇, 6축 로봇, 용접 로봇, 팔레타이징 로봇, 중량물 적재 로봇 등을 비교해 보세요. 먼저 작업 공정에 맞는 로봇 유형을 선택한 다음, 실제 작업 환경에 맞춰 적재 용량, 작업 반경, 설치 및 보호 기능을 검토하십시오.
MOKA 로봇 제품군 선택 방법
SCARA 로봇은 소형 평면 작업에 적합하고, 협업형 모델은 인간과 가까운 환경에서의 작업에 적합하며, 산업용 6축 또는 팔레타이징 모델은 더 넓은 동작 범위와 더 높은 하중을 처리할 수 있습니다. 적절한 로봇 아키텍처를 선택한 후에만 각 모델의 성능을 비교하십시오.
MOKA 로봇 모델별 적용 분야를 비교해 보세요.
원하는 동작 유형을 선택한 후 모델, 로봇 카테고리, 축, 페이로드 및 도달 거리별로 필터링하십시오. 정격값과 최대값이 모두 표시되는 경우 이를 주의 깊게 검토하고 구매 전에 설치 및 처리 패키지를 확인하십시오.
| 영상 | 모델 | 카테고리 | 축 | Payload | 동작 반경 | Repeatability | 보호 | 전력/로봇 질량 | 공압/입출력 | 설치 | 관절 가동범위/속도 | 손목 토크 | 다음 작업 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
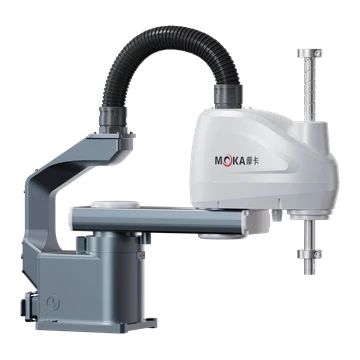 | MB07SC-400 | SCARA 로봇 | 4 | 정격 하중 4kg / 최대 하중 7kg | 400 mm | ± 0.02 mm | / | 전력 용량 2.0kVA;로봇 무게 18kg | 내장 튜브 직경 6mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1+J2 합산 속도 6600mm/s;J1 범위 ±135°;J2 범위 ±145°;J3 범위 200mm, 속도 1600mm/s;J4 범위 ±360°, 속도 2600°/s | / | 이 모델을 요청하세요 |
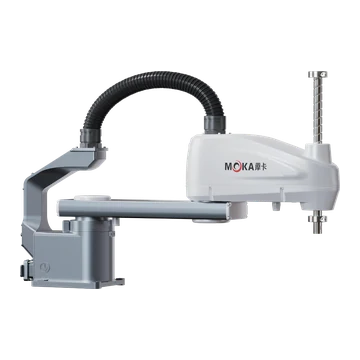 | MB07SC-600 | SCARA 로봇 | 4 | 정격 하중 4kg / 최대 하중 7kg | 600 mm | ± 0.02 mm | / | 전력 용량 2.0kVA;로봇 무게 19kg | 내장 튜브 직경 6mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1+J2 합산 속도 8000mm/s;J1 범위 ±135°;J2 범위 ±155°;J3 범위 200mm, 속도 1600mm/s;J4 범위 ±360°, 속도 2600°/s | / | 이 모델을 요청하세요 |
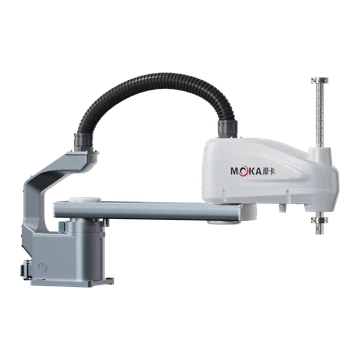 | MB07SC-700 | SCARA 로봇 | 4 | 정격 하중 4kg / 최대 하중 7kg | 700 mm | ± 0.02 mm | / | 전력 용량 2.0kVA;로봇 무게 19.5kg | 내장 튜브 직경 6mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1+J2 합산 속도 8600mm/s;J1 범위 ±135°;J2 범위 ±155°;J3 범위 200mm, 속도 1600mm/s;J4 범위 ±360°, 속도 2600°/s | / | 이 모델을 요청하세요 |
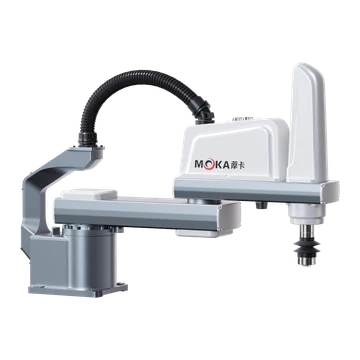 | MB10SC-600 | SCARA 로봇 | 4 | 정격 하중 5kg / 최대 하중 10kg | 600 mm | ± 0.02 mm | / | 전력 용량 2.0kVA;로봇 무게 28kg | 내장 튜브 직경 6mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1+J2 합산 속도 8100mm/s;J1 범위 ±135°;J2 범위 ±150°;J3 범위 200mm, 속도 1100mm/s;J4 범위 ±360°, 속도 880°/s | / | 이 모델을 요청하세요 |
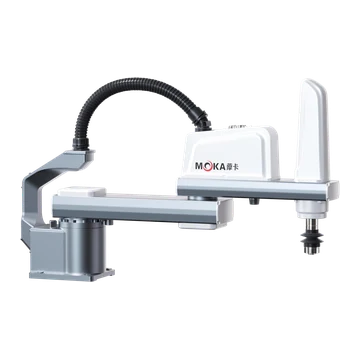 | MB10SC-700 | SCARA 로봇 | 4 | 정격 하중 5kg / 최대 하중 10kg | 700 mm | ± 0.02 mm | / | 전력 용량 2.0kVA;로봇 무게 29kg | 내장 튜브 직경 6mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1+J2 합산 속도 9580mm/s;J1 범위 ±135°;J2 범위 ±150°;J3 범위 200mm, 속도 1100mm/s;J4 범위 ±360°, 속도 880°/s | / | 이 모델을 요청하세요 |
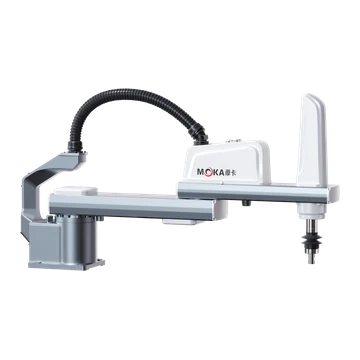 | MB10SC-800 | SCARA 로봇 | 4 | 정격 하중 5kg / 최대 하중 10kg | 800 mm | ± 0.02 mm | / | 전력 용량 2.0kVA;로봇 무게 32kg | 내장 튜브 직경 6mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1+J2 합산 속도 10927.2mm/s;J1 범위 ±135°;J2 범위 ±150°;J3 범위 200mm, 속도 1100mm/s;J4 범위 ±360°, 속도 880°/s | / | 이 모델을 요청하세요 |
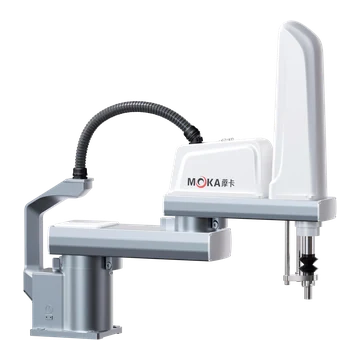 | MB25SC-800 | SCARA 로봇 | 4 | 정격 하중 10kg / 최대 하중 25kg | 800 mm | ± 0.025 mm | / | 전력 용량 3.0kVA;로봇 무게 63kg | 내장 튜브 직경 8mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1+J2 합산 속도 9210mm/s;J1 범위 ±135°;J2 범위 ±150°;J3 범위 420mm, 속도 2020mm/s;J4 범위 ±360°, 속도 720°/s | / | 이 모델을 요청하세요 |
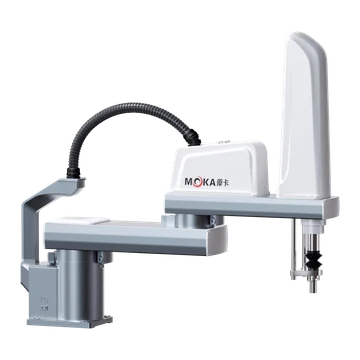 | MB25SC-900 | SCARA 로봇 | 4 | 정격 하중 10kg / 최대 하중 25kg | 900 mm | ± 0.025 mm | / | 전력 용량 3.0kVA;로봇 무게 64.5kg | 내장 튜브 직경 8mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1+J2 합산 속도 10360mm/s;J1 범위 ±135°;J2 범위 ±150°;J3 범위 420mm, 속도 2020mm/s;J4 범위 ±360°, 속도 720°/s | / | 이 모델을 요청하세요 |
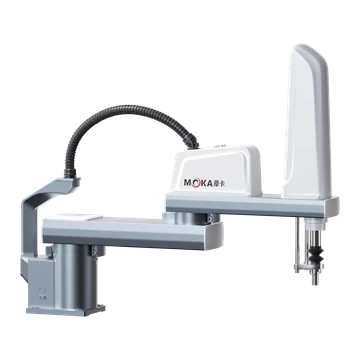 | MB25SC-1000 | SCARA 로봇 | 4 | 정격 하중 10kg / 최대 하중 25kg | 1000 mm | ± 0.025 mm | / | 전력 용량 3.0kVA;로봇 무게 66kg | 내장 튜브 직경 8mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1+J2 합산 속도 11520mm/s;J1 범위 ±135°;J2 범위 ±150°;J3 범위 420mm, 속도 2020mm/s;J4 범위 ±360°, 속도 720°/s | / | 이 모델을 요청하세요 |
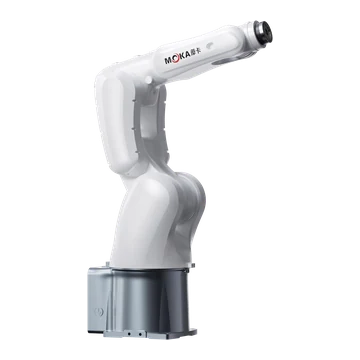 | MB10S-740 | 소형 6축/협동 로봇 | 6 | 10의 kg | 740 mm | ± 0.02 mm | IP67 | 전력 용량 3.0kVA;로봇 무게 45kg | 내장 튜브 직경 6mm;신호 16 DI / 16 DO, 24VDC | 바닥 / 괄호 / 뒤집힌 | J1 범위 ±170°, 속도 300°/s;J2 범위 -140° ~ +70°, 속도 300°/s;J3 범위 -75° ~ +200°, 속도 400°/s;J4 범위 ±190°, 속도 550°/s;J5 범위 ±130°, 속도 560°/s;J6 범위 ±360°, 속도 975°/s | / | 이 모델을 요청하세요 |
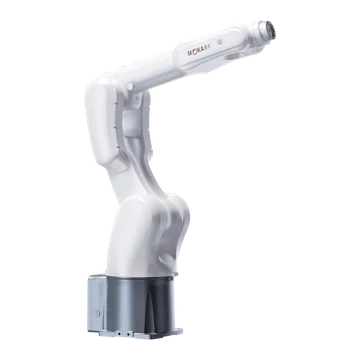 | MB08S-1000 | 소형 6축/협동 로봇 | 6 | 8의 kg | 1002 mm | ± 0.02 mm | IP67 | 전력 용량 3.0kVA;로봇 무게 49kg | 내장 튜브 직경 6mm;신호 16 DI / 16 DO, 24VDC | 바닥 / 괄호 / 뒤집힌 | J1 범위 ±170°, 속도 300°/s;J2 범위 -140° ~ +80°, 속도 300°/s;J3 범위 -75° ~ +200°, 속도 400°/s;J4 범위 ±190°, 속도 550°/s;J5 범위 ±130°, 속도 560°/s;J6 범위 ±360°, 속도 975°/s | J4 18 N·m;J5 18 N·m;J6 9 N·m | 이 모델을 요청하세요 |
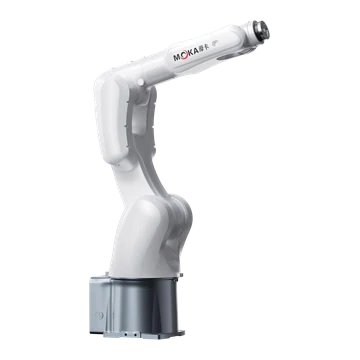 | MB10S-920 | 소형 6축/협동 로봇 | 6 | 10의 kg | 920 mm | ± 0.02 mm | IP67 | 전력 용량 3.0kVA;로봇 무게 47kg | 내장 튜브 직경 6mm;신호 16 DI / 16 DO, 24VDC | 바닥 / 괄호 / 뒤집힌 | J1 범위 ±170°, 속도 300°/s;J2 범위 -140° ~ +80°, 속도 300°/s;J3 범위 -75° ~ +200°, 속도 400°/s;J4 범위 ±190°, 속도 550°/s;J5 범위 ±130°, 속도 560°/s;J6 범위 ±360°, 속도 975°/s | / | 이 모델을 요청하세요 |
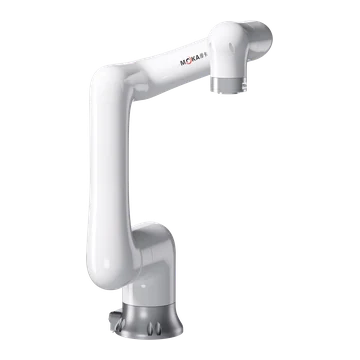 | MB07CP-990 | 소형 6축/협동 로봇 | 6 | 7의 kg | 990 mm | ± 0.04 mm | IP67 | 전력 용량 4.5kVA;로봇 무게 26kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥 / 괄호 / 뒤집힌 | J1 범위 ±180°, 속도 180°/s;J2 범위 ±180°, 속도 180°/s;J3 범위 ±180°, 속도 240°/s;J4 범위 ±190°, 속도 240°/s;J5 범위 ±180°, 속도 240°/s;J6 범위 ±360°, 속도 240°/s | J4 22 N·m;J5 17 N·m;J6 8 N·m | 이 모델을 요청하세요 |
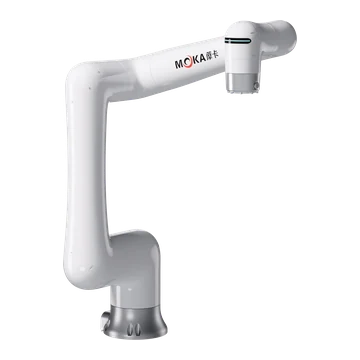 | MB12CP-1250 | 소형 6축/협동 로봇 | 6 | 12의 kg | 1250 mm | ± 0.04 mm | IP67 | 전력 용량 4.5kVA;로봇 무게 43kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥 / 괄호 / 뒤집힌 | J1 범위 ±180°, 속도 120°/s;J2 범위 ±180°, 속도 120°/s;J3 범위 ±180°, 속도 180°/s;J4 범위 ±190°, 속도 180°/s;J5 범위 ±180°, 속도 180°/s;J6 범위 ±360°, 속도 180°/s | J4 35 N·m;J5 25 N·m;J6 11 N·m | 이 모델을 요청하세요 |
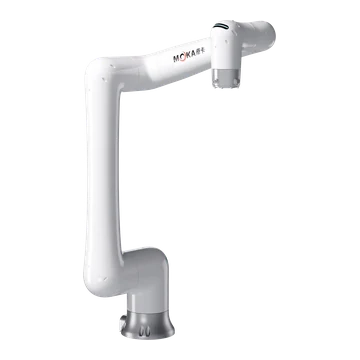 | MB20CP-1420 | 소형 6축/협동 로봇 | 6 | 20의 kg | 1420 mm | ± 0.04 mm | IP67 | 전력 용량 4.5kVA;로봇 무게 45kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥 / 괄호 / 뒤집힌 | J1 범위 ±180°, 속도 80°/s;J2 범위 ±180°, 속도 80°/s;J3 범위 ±180°, 속도 120°/s;J4 범위 ±190°, 속도 120°/s;J5 범위 ±180°, 속도 100°/s;J6 범위 ±360°, 속도 120°/s | J4 65 N·m;J5 60 N·m;J6 28 N·m | 이 모델을 요청하세요 |
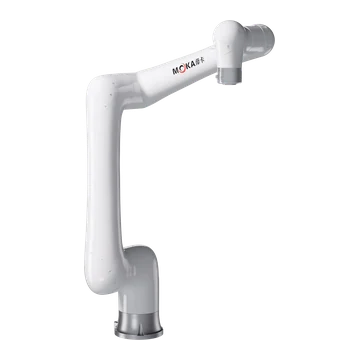 | MB40CP-1800 | 소형 6축/협동 로봇 | 6 | 40의 kg | 1800 mm | ± 0.05 mm | IP67 | 전력 용량 4.5kVA;로봇 무게 137kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥 / 괄호 / 뒤집힌 | J1 범위 ±180°, 속도 120°/s;J2 범위 ±180°, 속도 120°/s;J3 범위 ±220°, 속도 120°/s;J4 범위 ±180°, 속도 235°/s;J5 범위 ±180°, 속도 235°/s;J6 범위 ±270°, 속도 235°/s | J4 102 N·m;J5 86 N·m;J6 32 N·m | 이 모델을 요청하세요 |
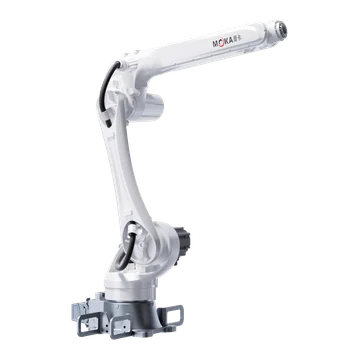 | MB15-1550 | 일반 6축 로봇 | 6 | 15의 kg | 1550 mm | ± 0.03 mm | IP65 / IP67 | 전력 용량 4.5kVA;로봇 무게 147kg | 내장 튜브 직경 8mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1 범위 ±180°, 속도 290°/s;J2 범위 +90° ~ -170°, 속도 237°/s;J3 범위 +155° ~ -90°, 속도 270°/s;J4 범위 ±190°, 속도 360°/s;J5 범위 ±135°, 속도 360°/s;J6 범위 ±360°, 속도 700°/s | J4 23 N·m;J5 23 N·m;J6 10 N·m | 이 모델을 요청하세요 |
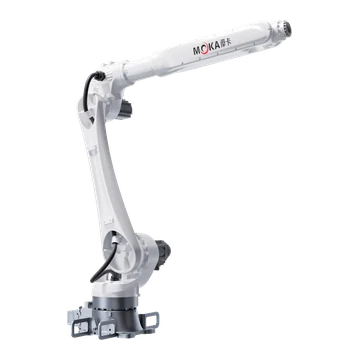 | MB20-2060 | 일반 6축 로봇 | 6 | 20의 kg | 2060 mm | ± 0.05 mm | IP65 / IP67 | 전력 용량 4.5kVA;로봇 무게 207kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥 / 괄호 / 뒤집힌 | J1 범위 ±180°, 속도 227°/s;J2 범위 +90° ~ -160°, 속도 223°/s;J3 범위 +85° ~ -155°, 속도 285°/s;J4 범위 ±190°, 속도 360°/s;J5 범위 ±135°, 속도 409°/s;J6 범위 ±360°, 속도 654°/s | J4 45 N·m;J5 45 N·m;J6 28 N·m | 이 모델을 요청하세요 |
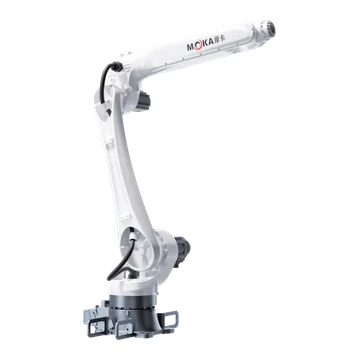 | MB25-1840 | 일반 6축 로봇 | 6 | 25의 kg | 1840 mm | ± 0.05 mm | IP65 / IP67 | 전력 용량 4.5kVA;로봇 무게 203kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥 / 괄호 / 뒤집힌 | J1 범위 ±180°, 속도 227°/s;J2 범위 +90° ~ -160°, 속도 223°/s;J3 범위 +85° ~ -155°, 속도 285°/s;J4 범위 ±190°, 속도 360°/s;J5 범위 ±135°, 속도 409°/s;J6 범위 ±360°, 속도 654°/s | J4 50 N·m;J5 50 N·m;J6 30 N·m | 이 모델을 요청하세요 |
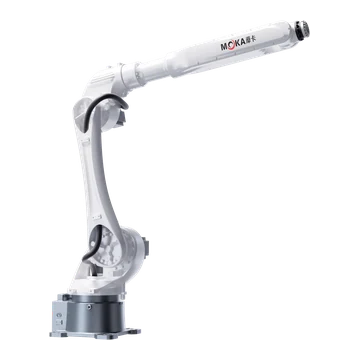 | MB30-2100 | 일반 6축 로봇 | 6 | 30의 kg | 2100 mm | ± 0.05 mm | IP54 / IP67 | 전력 용량 8.0kVA;로봇 무게 264kg | 내장 튜브 직경 8mm;신호 16 DI / 16 DO, 24VDC | 바닥 / 괄호 / 뒤집힌 | J1 범위 ±180°, 속도 202°/s;J2 범위 +98° ~ -160°, 속도 212°/s;J3 범위 +200° ~ -80°, 속도 270°/s;J4 범위 ±200°, 속도 470°/s;J5 범위 ±130°, 속도 405°/s;J6 범위 ±360°, 속도 650°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | 이 모델을 요청하세요 |
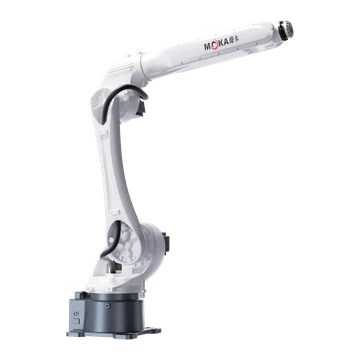 | MB35-1870 | 일반 6축 로봇 | 6 | 35의 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | 전력 용량 8.0kVA;로봇 무게 260kg | 내장 튜브 직경 8mm;신호 16 DI / 16 DO, 24VDC | 바닥 / 괄호 / 뒤집힌 | J1 범위 ±180°, 속도 202°/s;J2 범위 +98° ~ -160°, 속도 211°/s;J3 범위 +200° ~ -80°, 속도 234°/s;J4 범위 ±200°, 속도 470°/s;J5 범위 ±130°, 속도 405°/s;J6 범위 ±360°, 속도 535°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | 이 모델을 요청하세요 |
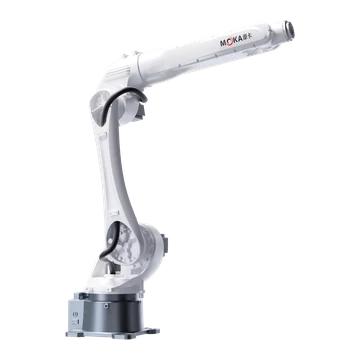 | MB45-1870 | 일반 6축 로봇 | 6 | 45의 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | 전력 용량 8.0kVA;로봇 무게 286kg | 내장 튜브 직경 8mm;신호 16 DI / 16 DO, 24VDC | 바닥 / 괄호 / 뒤집힌 | J1 범위 ±180°, 속도 202°/s;J2 범위 +98° ~ -160°, 속도 211°/s;J3 범위 +200° ~ -80°, 속도 210°/s;J4 범위 ±200°, 속도 420°/s;J5 범위 ±125°, 속도 285°/s;J6 범위 ±360°, 속도 410°/s | J4 103 N·m;J5 103 N·m;J6 100 N·m | 이 모델을 요청하세요 |
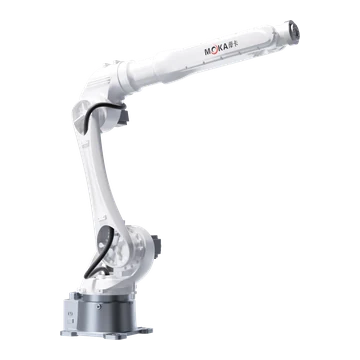 | MB50-2050 | 고성능 로봇 | 6 | 50의 kg | 2050 mm | ± 0.03 mm | IP65 | 전력 용량 8.0kVA;로봇 무게 290kg | 내장 튜브 직경 8mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1 범위 ±180°, 속도 180°/s;J2 범위 +98° ~ -160°, 속도 185°/s;J3 범위 +200° ~ -80°, 속도 190°/s;J4 범위 ±200°, 속도 310°/s;J5 범위 ±125°, 속도 280°/s;J6 범위 ±360°, 속도 400°/s | J4 112 N·m;J5 112 N·m;J6 103 N·m | 이 모델을 요청하세요 |
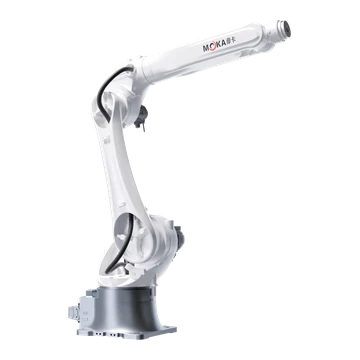 | MB70-2150 | 고성능 로봇 | 6 | 70의 kg | 2150 mm | ± 0.05 mm | IP67 | 전력 용량 8.0kVA;로봇 무게 545kg | 내장 튜브 직경 8mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1 범위 ±180°, 속도 180°/s;J2 범위 +120° ~ -150°, 속도 155°/s;J3 범위 +190° ~ -80°, 속도 200°/s;J4 범위 ±190°, 속도 260°/s;J5 범위 ±125°, 속도 260°/s;J6 범위 ±360°, 속도 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | 이 모델을 요청하세요 |
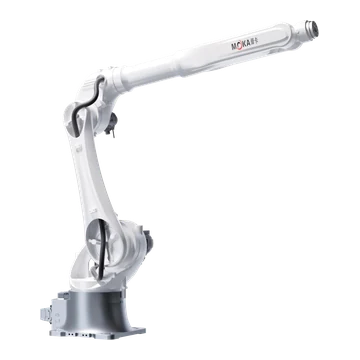 | MB70-2650 | 고성능 로봇 | 6 | 70의 kg | 2610 mm | ± 0.06 mm | IP65 | 전력 용량 8.0kVA;로봇 무게 552kg | 내장 튜브 직경 8mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1 범위 ±180°, 속도 165°/s;J2 범위 +120° ~ -150°, 속도 125°/s;J3 범위 +190° ~ -80°, 속도 175°/s;J4 범위 ±190°, 속도 250°/s;J5 범위 ±125°, 속도 260°/s;J6 범위 ±360°, 속도 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | 이 모델을 요청하세요 |
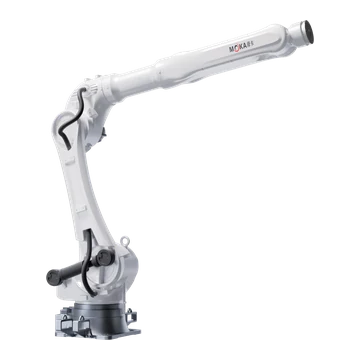 | MB150-3200 | 고성능 로봇 | 6 | 150의 kg | 3200 mm | ± 0.06 mm | IP54 / IP65 | 전력 용량 25.0kVA;로봇 무게 1260kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1 범위 ±180°, 속도 114°/s;J2 범위 +60° ~ -85°, 속도 95°/s;J3 범위 +157.5° ~ -80°, 속도 130°/s;J4 범위 ±190°, 속도 300°/s;J5 범위 ±125°, 속도 243°/s;J6 범위 ±360°, 속도 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | 이 모델을 요청하세요 |
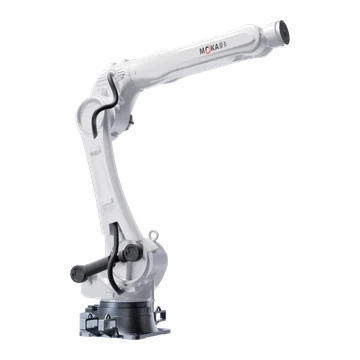 | MB220-2700 | 고성능 로봇 | 6 | 220의 kg | 2700 mm | ± 0.06 mm | IP65 | 전력 용량 25.0kVA;로봇 무게 1220kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1 범위 ±180°, 속도 114°/s;J2 범위 +60° ~ -85°, 속도 95°/s;J3 범위 +157.5° ~ -80°, 속도 130°/s;J4 범위 ±190°, 속도 300°/s;J5 범위 ±125°, 속도 243°/s;J6 범위 ±360°, 속도 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | 이 모델을 요청하세요 |
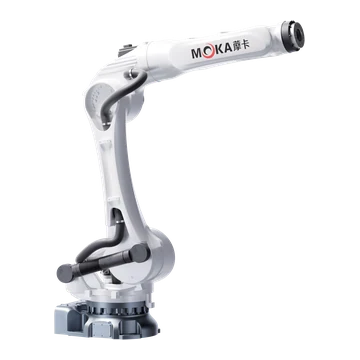 | MB280-2650 | 고성능 로봇 | 6 | 280의 kg | 2650 mm | ± 0.08 mm | IP54 / IP67 | 전력 용량 25.0kVA;로봇 무게 1320kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1 범위 ±180°, 속도 120°/s;J2 범위 +60° ~ -80°, 속도 110°/s;J3 범위 +95° ~ -80°, 속도 115°/s;J4 범위 ±210°, 속도 190°/s;J5 범위 ±125°, 속도 135°/s;J6 범위 ±360°, 속도 220°/s | J4 1134 N·m;J5 1134 N·m;J6 752 N·m | 이 모델을 요청하세요 |
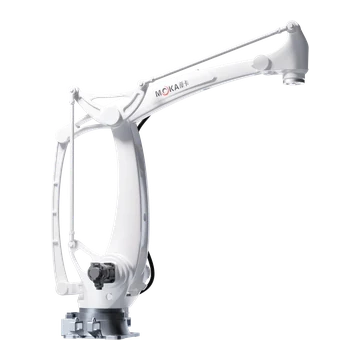 | MB180C-3200 | 고성능 로봇 | 4 | 180의 kg | 3200 mm | ± 0.06 mm | IP65 | 전력 용량 25.0kVA;로봇 무게 1060kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1 범위 ±180°, 속도 115°/s;J2 범위 +40° ~ -85°, 속도 95°/s;J3 범위 +48° ~ -70°, 속도 115°/s;J4 범위 ±360°, 속도 210°/s | / | 이 모델을 요청하세요 |
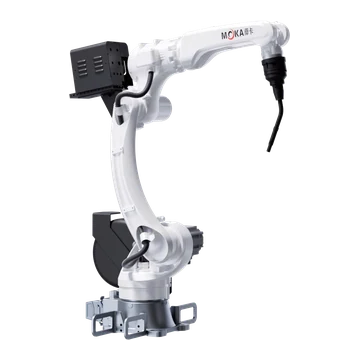 | MB10W-1500 | 용접 로봇 | 6 | 10의 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | 전력 용량 4.5kVA;로봇 무게 145kg | 내장 튜브 직경 8mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1 범위 ±180°, 속도 300°/s;J2 범위 +90° ~ -170°, 속도 342°/s;J3 범위 +160° ~ -92°, 속도 285°/s;J4 범위 ±150°, 속도 390°/s;J5 범위 +90° ~ -135°, 속도 460°/s;J6 범위 ±220°, 속도 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | 이 모델을 요청하세요 |
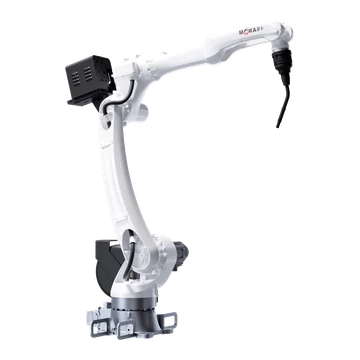 | MB10W-2050 | 용접 로봇 | 6 | 10의 kg | 2050 mm | ± 0.03 mm | IP65 / IP67 | 전력 용량 4.5kVA;로봇 무게 268kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥 장착 | J1 범위 ±180°, 속도 302°/s;J2 범위 -90° ~ +170°, 속도 298°/s;J3 범위 +160° ~ -92°, 속도 285°/s;J4 범위 ±150°, 속도 390°/s;J5 범위 +90° ~ -135°, 속도 460°/s;J6 범위 ±220°, 속도 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | 이 모델을 요청하세요 |
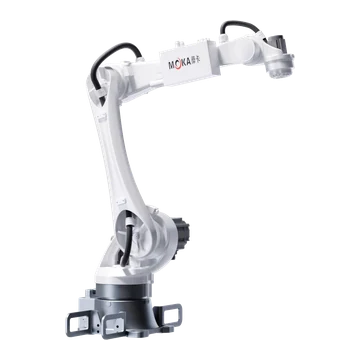 | MB15C-1500 | 용접 로봇 | 5 | 15의 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | 전력 용량 4.5kVA;로봇 무게 140kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥/브래킷 | J1 범위 ±180°, 속도 245°/s;J2 범위 -85° ~ +165°, 속도 210°/s;J3 범위 -85° ~ +150°, 속도 270°/s;J5 범위 ±180°, 속도 360°/s;J6 범위 ±210°, 속도 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | 이 모델을 요청하세요 |
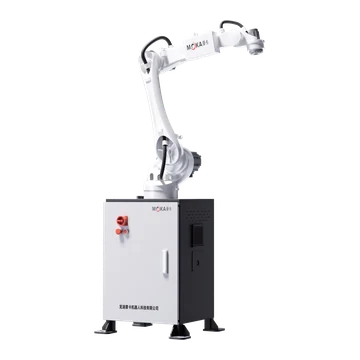 | MB15CD-1500 | 용접 로봇 | 5 | 15의 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | 전력 용량 4.5kVA;로봇 무게 300kg | 내장 튜브 직경 10mm;신호 16 DI / 16 DO, 24VDC | 바닥/브래킷 | J1 범위 ±180°, 속도 245°/s;J2 범위 -85° ~ +165°, 속도 210°/s;J3 범위 -85° ~ +150°, 속도 270°/s;J5 범위 ±180°, 속도 360°/s;J6 범위 ±210°, 속도 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | 이 모델을 요청하세요 |
일치하는 MOKA 모델을 찾을 수 없습니다. 하나 이상의 필터를 지우거나 필요한 페이로드, 도달 범위 및 애플리케이션을 보내 소싱 검토를 요청하십시오.
MOKA 로봇 및 자동화 솔루션 FAQ
어떤 MOKA 로봇 유형이 SCARA, 용접 또는 중장비 작업에 적합합니까?
소형 수평 조립 또는 핸들링 작업에는 SCARA 모델을 사용하고, 공정 방향의 자유도, 공정 툴링 또는 더 높은 하중이 필요한 경우에는 6축, 용접 및 고하중 제품군을 비교해 보십시오. 최종 선택은 탑재 하중, 동작 반경, 반복 정밀도, 장착 방식 및 실제 작업 셀 레이아웃에 따라 달라집니다.
MOKA 로봇에 필요한 페이로드와 동작 반경은 어떻게 선택해야 하나요?
공구, 제품 및 운반되는 모든 공정 장비를 합산하여 총 적재량을 계산합니다. 필요한 모든 TCP 지점과 방향을 동작 반경에 맞춰 확인한 후, 무게중심, 관성, 손목 토크, 고정 장치, 장애물 및 유지 보수 공간을 검증합니다.
EVST는 MOKA 로봇에 맞춰 툴링, 제어 장치 및 안전 시스템을 구성할 수 있습니까?
예. 프로젝트 범위에는 로봇 팔 끝단 툴링, 컨트롤러 및 인터페이스, 고정 장치, 공정 장비, PLC 및 네트워크, 보호 장치 또는 기타 안전 조치, 시운전 및 납품 책임이 포함될 수 있습니다.
MOKA 로봇의 가격과 납기를 어떻게 문의할 수 있나요?
모델을 선택하거나 적용 분야, 총 탑재량, 필요한 도달 거리 및 자세, 장착 방식, 컨트롤러 요구 사항, 수량, 목적지 및 요청 시간을 제공해 주십시오. EVST는 가격, 납기 및 서비스 조건을 준비하기 전에 해당 구성을 확인합니다.