
자동차 완충기 지능형 용접 생산 라인
산업용 로봇에 관해 언제든지 문의해 주시면, 귀하의 질문에 기꺼이 답변해 드리겠습니다.
구성 가능한 두 가지 생산 라인 개념은 부품 로딩, 프레스, 용접, 인라인 검사, 누출 감지 및 물리적 불량품 격리를 연결합니다.
여기에 제시된 범위는 용접된 충격 흡수 장치 부품을 포함합니다. 최종 생산 라인 설계는 실제 가공 대상 품목, 접합부 도면, 검사 방법 및 공장 자재 흐름을 따릅니다.
라인 설계를 시작하기 전에 용접 부품 경로를 분리하십시오.
원본 레이아웃은 서로 다른 두 가지 부품군을 설명합니다. 이들은 별도의 라인 개념으로 제시되므로 작업대, 핸들링 및 검사가 올바른 가공물에 연결됩니다.
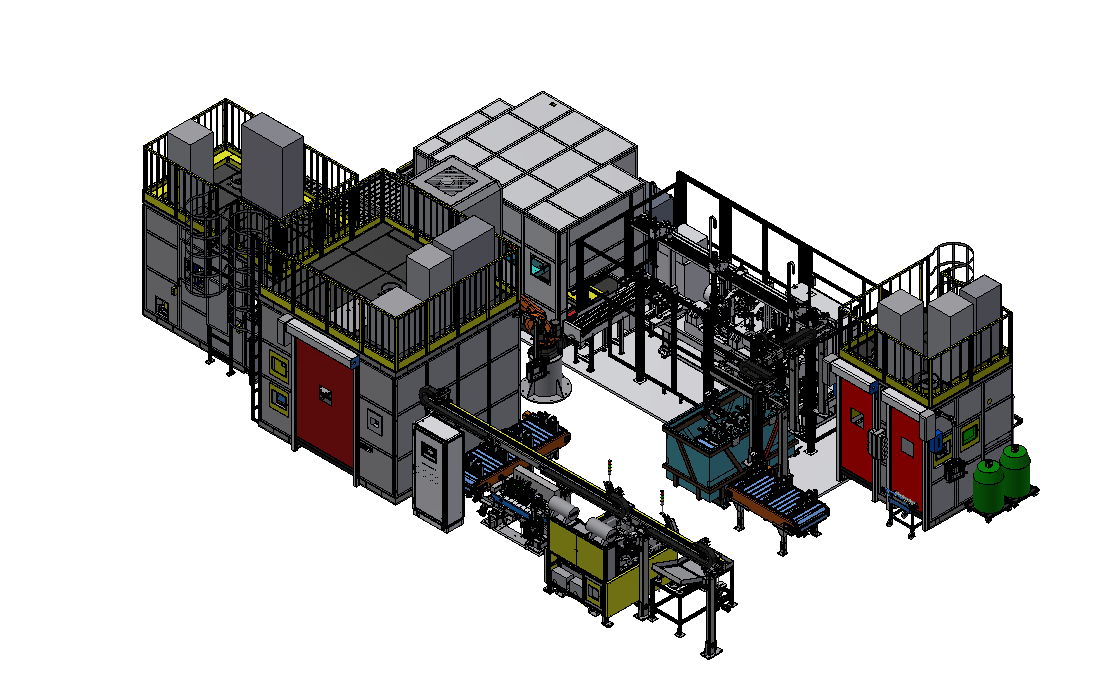
프론트 쇼크 업소버 부품 라인
프레스, 이중 용접, 성형 및 펀칭, 산화물 연마, 브래킷 관련 용접, 치수 검사 및 누출 감지가 하나의 경로 개념으로 연결됩니다.
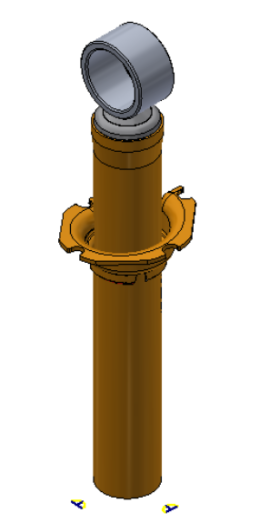
(전형적인 용접 대상물)
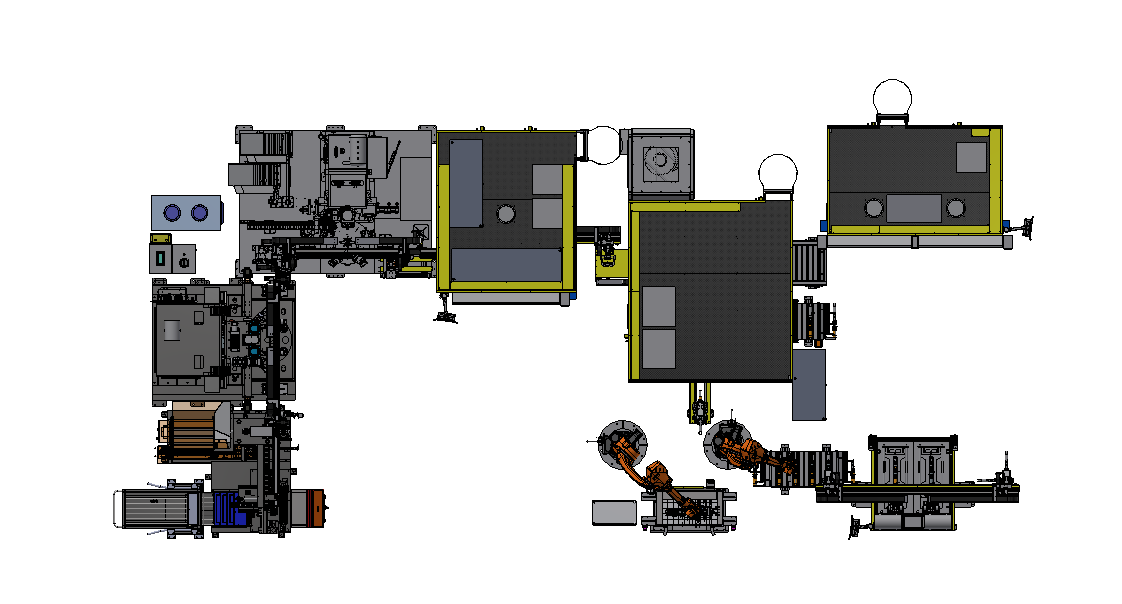
보조 구성 요소 라인
두 번째 경로는 리프팅 링, 요크 및 하부 보호판 관련 용접 단계를 다루며, 방향, 외관 및 부품 위치 검사를 포함합니다.
(전형적인 용접 대상물)
 전면 충격 흡수 장치 가공품
 리프팅 링
 요크(포크 암)
검사 및 부품 처리 과정을 생산 흐름 내에 포함시키십시오.
이러한 생산 라인 개념은 최종 하역 전에 검사를 수행하여 합격 부품과 불합격 부품이 서로 다른 물리적 경로를 거치도록 합니다.
공정조건
프레스, 용접, 냉각, 펀칭 및 연삭은 후속 검사 전에 공작물의 상태를 결정합니다.
부품 및 위치 확인
두 번째 방법은 외관, 방향, 실린더 형상 및 해당되는 경우 롤링 마킹 위치 검사를 포함합니다.
치수 및 누출
생산 라인 내 치수 검사 및 누출 감지를 통해 문서화된 공정 경로에 명확한 합격/불합격 판정을 내릴 수 있습니다.
신체적 성향
합격 부품은 생산 라인을 떠나고, 불합격 부품은 별도의 격리 경로로 이동됩니다.
자동차 쇼크 업소버(실린더 하부, 브래킷, 스프링 플레이트, 지지대) 지능형 용접 생산 라인
보호된 구성 요소의 명명 규칙은 변경되지 않으며, 경로는 위치를 기준으로 두 개의 대괄호 연산을 식별합니다.
생산 라인 공정 흐름도
프레스핏 준비는 용접, 성형, 검사 및 마무리 단계를 거칩니다.
검사 통과 → 정상 하역
점검 실패 → 격리 구역
고객 사례 라인 구성
생산라인 총 투입 인력 : 작업 조건에 따라 4~5명 (실린더 바닥 프레스 설치 1명, 스프링 플레이트 용접 스테이션 1명, 브라켓 프로젝션 용접 1명(일부 제품에는 이 공정이 없음), 1명) 브라켓 용접 1명, 누수탐지/적재 XNUMX명).
적용 가능한 용접 대상: 자동차의 전면 충격 흡수 장치.
로봇 수: 용접 로봇 4대, 핸들링 로봇 1대.
자동화율: 94%
인라인 이송 방식: 컨베이어 라인, 트러스 매니퓰레이터, 슬라이드, 자재 랙 및 자재 프레임.
유연한 전환 형태: 설비의 빠른 변경 + 프로그램 호출.
이 페이지는 고객 사례를 소개합니다. EVST는 각 고객의 실제 프로젝트에 맞춰 솔루션과 설계를 조정합니다.
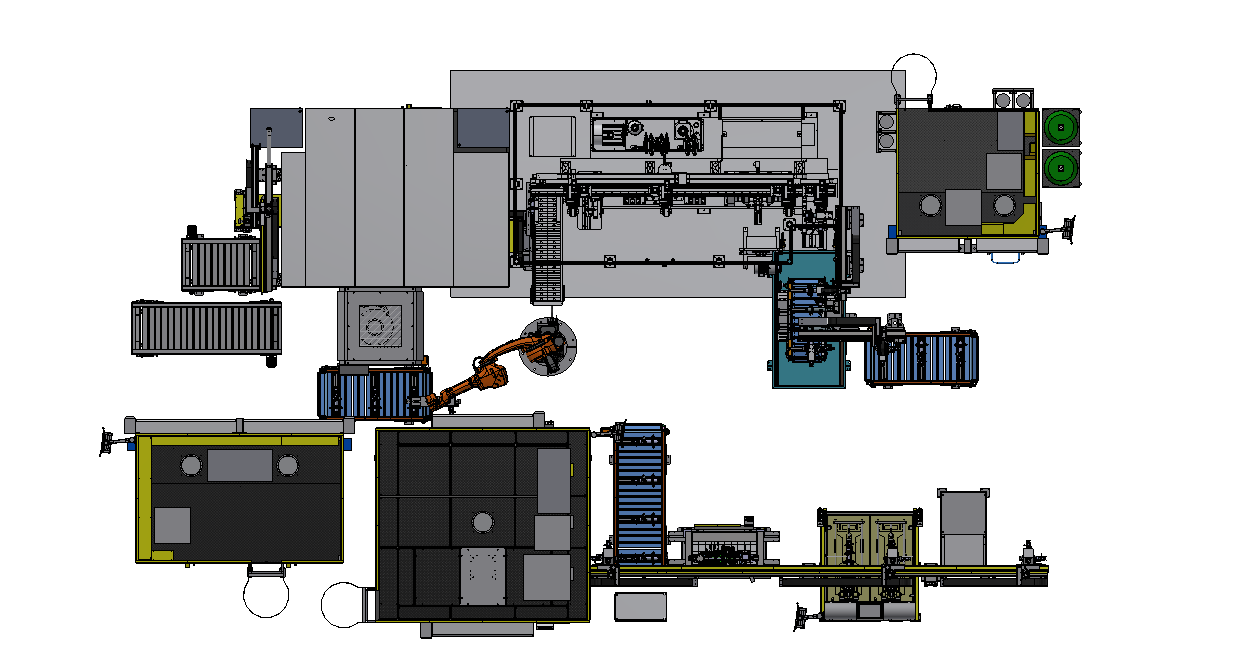
자동차 충격 흡수 장치(리프팅 링, 요크, 하부 가드 플레이트) 지능형 용접 생산 라인
이 경로는 부품 존재 여부 및 방향 확인을 실린더 하단 용접, 리프팅 링 또는 요크 작업, 선택적 보호판 용접, 치수 및 누출 감지와 연결합니다.
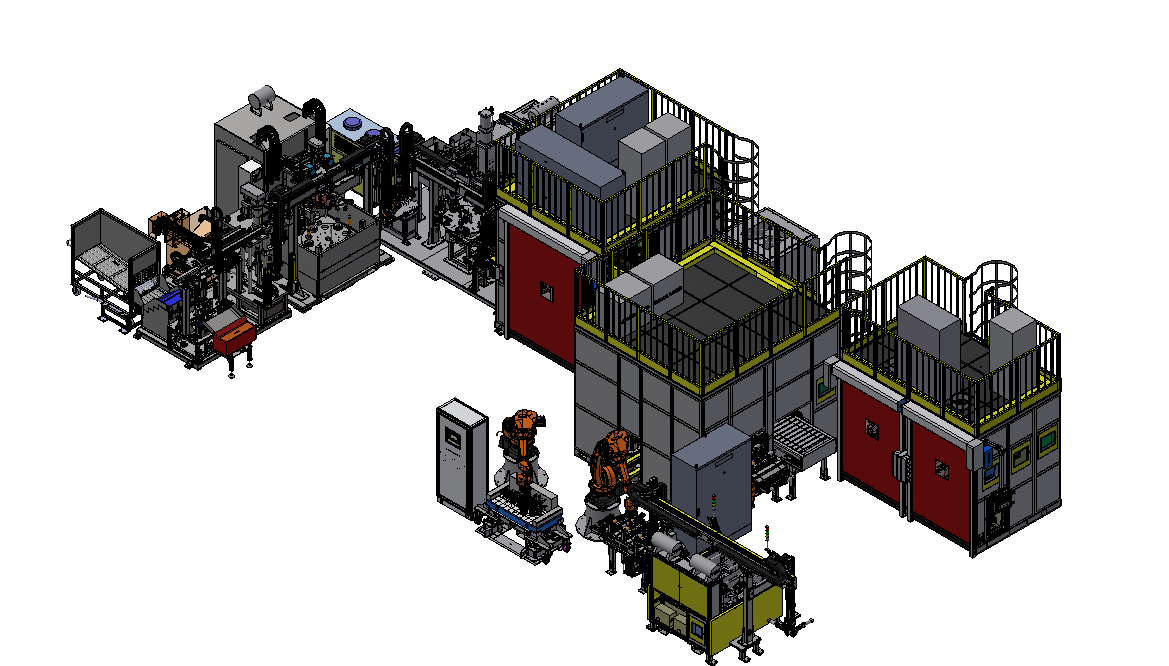
생산 라인 공정 흐름도
해당 경로는 문서화된 라인 구성에 따라 컨베이어, 매니퓰레이터, 슬라이드 및 턴테이블 핸들링을 사용합니다.
검사 통과 → 정상 오프로드
검사 실패 → 격리 구역
고객 사례 라인 구성
총 생산라인 인력 투입 : 자재 납품 인력 외에 생산 라인 인력 투입 1~2명(스프링 판 용접 스테이션 1명(일부 제품은 이 공정 없음), 누출 감지/적재 1명)
적용 가능한 용접 대상: 자동차 충격 흡수 장치
로봇 수: 용접 로봇 3대, 핸들링 로봇 2대.
자동화율: 99%
인라인 이송 방식: 컨베이어 라인, 트러스 매니퓰레이터, 슬라이드, 턴테이블, 자재 랙 및 자재 프레임.
유연한 전환 형태: 설비의 빠른 변경 + 프로그램 호출.
이 페이지는 고객 사례를 소개합니다. EVST는 각 고객의 실제 프로젝트에 맞춰 솔루션과 설계를 조정합니다.
조명기구를 교체하고 매칭 프로세스 프로그램을 호출하세요.
제품 변형의 경우, 전환 방법을 확정하기 전에 기준점 전략, 툴링 인터페이스, 스테이션 호환성 및 검사 레시피에 대한 확인이 여전히 필요합니다.
고정 장치 인터페이스
각 가공물 변형에 대해 위치 지정 지점, 클램프, 커넥터 및 안전 접근 경로를 정의합니다.
프로그램 호출
선택한 고정구 및 공작물 제품군을 해당 스테이션 시퀀스 및 로봇 프로그램에 연결합니다.
변경 후 검증
생산 라인을 재개하기 전에 공작물의 존재 여부, 방향, 접합부 접근성 및 필요한 검사 지점을 확인하십시오.
두 가지 라인 컨셉, 두 가지 자재 흐름 아키텍처
공개된 지표는 특정 구성에 대한 설명일 뿐, 보편적인 성능 보장을 의미하는 것은 아닙니다.
전면 구성 요소 라인
- 공작물 경로
- 프레스 가공, 이중 용접, 펀칭, 연삭, 브래킷 관련 용접 및 검사.
- 처리 양식
- 컨베이어, 트러스 매니퓰레이터, 슬라이드, 랙 앤 프레임.
- 최종 확인
- 치수, 누출 감지 및 불량품 격리.
보조 구성 요소 라인
- 공작물 경로
- 실린더 하단, 리프팅 링, 요크 및 하부 보호판 관련 스테이션.
- 처리 양식
- 컨베이어, 트러스 매니퓰레이터, 슬라이드, 턴테이블, 랙 앤 프레임.
- 최종 확인
- 부품/위치 검사, 치수 확인, 누출 감지 및 불량품 격리.
실제 작업물을 바탕으로 개념을 구축하세요
EVST는 라인 아키텍처를 확정하기 전에 부품 도면, 접합부 배치도, 재료 및 조립 조건, 변형 목록, 검사 방법, 적재 경로, 바닥 공간 및 설비 조건을 검토합니다.
용접 작업에서 라인 계획 및 후속 검증으로 이어집니다.
아래의 세 가지 시험 장비는 별도의 하위 제품이며, 이 페이지에 표시된 용접 라인 개념에는 포함되지 않습니다.
범위 경계: 이 페이지에서는 부품 프레스, 용접, 취급 및 명시된 인라인 검사에 대해 설명합니다. 오일 주입, 가스 충전, 댐퍼 조립 및 감쇠력 테스트는 별도의 프로젝트 요구 사항으로 정의되지 않는 한 표시된 용접 라인 범위에 포함되지 않습니다.
쇼크 업소버 용접 라인 관련 질문
이 페이지는 완전한 쇼크 업소버 조립 라인에 대해 설명하고 있습니까?
아니요. 이는 원본 도면에 표시된 부품의 프레스, 용접, 취급 및 명시된 검사 경로를 설명하는 것입니다. 다른 조립 및 기능 테스트 작업은 별도로 정의해야 합니다.
왜 두 가지 라인 개념이 있는 걸까요?
레이아웃은 다양한 용접 가공물 종류와 다양한 작업대 순서를 포괄합니다. 이를 분리함으로써 장비 및 공정 관련 가정이 각 부분 간에 중복되는 것을 방지할 수 있습니다.
불량품은 어떻게 처리되나요?
문서화된 경로는 치수 및 누출 검사에서 합격/불합격 결정을 내리고, 불합격된 작업물에 대해서는 별도의 격리 경로를 거칩니다.
유연한 전환을 위해서는 무엇이 필요할까요?
공개된 방법은 빠른 고정 장치 교체와 프로그램 호출을 결합한 것입니다. 프로젝트에서는 각 변형, 기준점, 고정 장치 인터페이스, 스테이션 경로 및 검사 레시피를 추가로 확인해야 합니다.
여기서 "롤링 마킹 위치"는 무슨 뜻인가요?
이는 실린더에 새겨진 식별 표시의 위치이며, 해당되는 경우 문서화된 방향 및 기하학적 순서의 일부로 확인됩니다.
라인 리뷰를 위해 무엇을 보내야 할까요?
부품 도면, 접합부 상세 정보, 재료, 조립 조건, 변형 모델, 필요한 생산 경로, 검사 및 추적성 요구 사항, 작업 공간, 설비 및 예상 적재 방법을 보내주십시오.
가공물, 접합부 및 검사 경로부터 시작하세요.
부품 도면, 가공물 변형, 접합부 도면, 생산 경로, 필요한 검사, 추적성 요구 사항 및 레이아웃 제약 조건을 공유해 주세요. 그러면 EVST는 실제 공정에 맞춰 작업대와 자재 흐름을 정의할 수 있습니다.