
로봇 액세서리, 서비스 부품 및 드레스 팩
모델별 로봇 모터, 서보 드라이브, 티칭 펜던트, 외축 및 통신 케이블, 케이블 어셈블리, 인터페이스 박스, 용접 토치 및 소모품, 드레스 팩 및 케이블 관리 부품을 요청하십시오. 견적을 제공하기 전에 로봇, 컨트롤러, 애플리케이션, 커넥터 및 목적지에 맞춰 호환성, 상태 및 공급 범위를 확인합니다.
검토 가능한 로봇 액세서리 카테고리
먼저 로봇의 브랜드, 모델 및 컨트롤러를 정확히 파악한 다음 필요한 부품 또는 어셈블리를 확인하십시오. 부품 번호, 커넥터 사진, 케이블 길이 및 적용 분야 정보를 활용하면 시각적으로 유사한 부품을 구분하고 호환성 검토를 효율적으로 수행할 수 있습니다.
로봇 용접 토치, 소모품 및 토치 세척
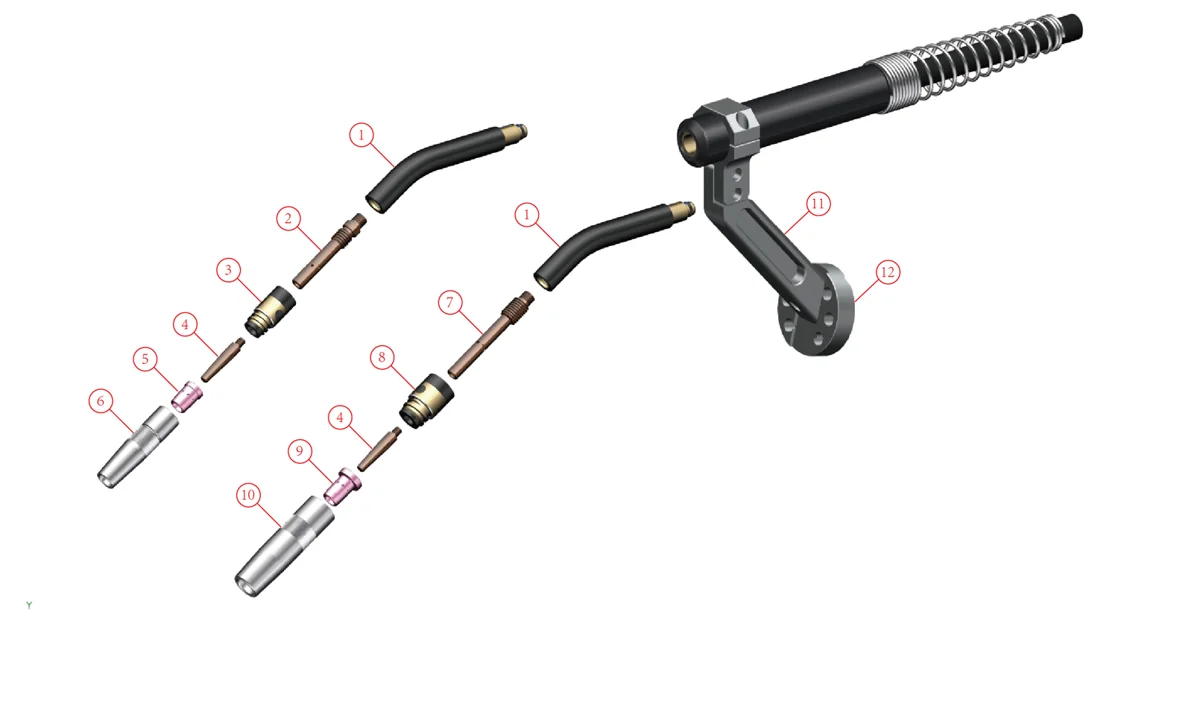
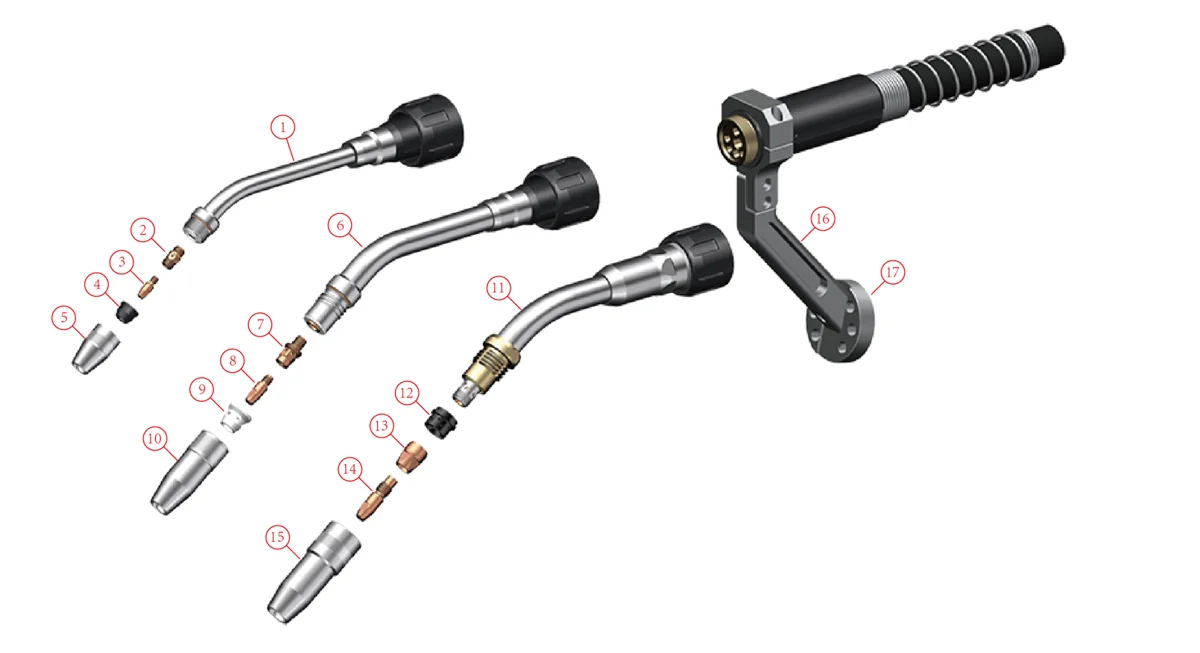
로봇용 MIG/MAG 용접 토치는 중공형 및 외부 장착형, 공랭식 또는 수랭식, 충돌 센서, 케이블 어셈블리, 마모 부품 및 토치 세척 장비 등 다양한 옵션으로 제공됩니다. OEM 또는 호환 옵션은 요청 시 견적을 제공해 드립니다. 토치 등급, 장착 방식, 케이블 길이 및 와이어 공급 장치 연결 방식은 견적 전에 로봇 및 용접 공정에 맞춰 확인됩니다.
로봇 MIG/MAG 토치 성능 등급
| 토치 클래스 | 냉각 | 설치 | 정격 전류(MIG) | 정격 전류(MAG) | 듀티 사이클 | 선경 |
|---|---|---|---|---|---|---|
| 150 좁은 | 비행기 | 손목 안쪽 또는 외부 | 150 | 100 | 60% | 0.8–1.0 mm |
| 300 좁은 | 비행기 | 손목 안쪽 또는 외부 | 300 | 250 | 60% | 0.8–1.2 mm |
| 350 | 비행기 | 손목 안쪽 또는 외부 | 350 | 300 | 60% | 0.6–1.2 mm |
| 430 | 비행기 | 속이 빈 손목 | 430 | 380 | 50% | 0.8–1.2 mm |
| 500 | 비행기 | 손목 안쪽 또는 외부 | 500 | 400 | 50% | 1.2–1.6 mm |
| 300 | 물 | 손목 안쪽 또는 외부 | 300 | 250 | 100% | 0.8–1.2 mm |
| 500 | 물 | 손목 안쪽 또는 외부 | 500 | 450 | 100% | 0.8–1.6 mm |
| 650 | 물 | 손목 안쪽 또는 외부 | 650 | 600 | 100% | 0.8–1.6 mm |
| 500 푸시풀 | 물 | 외부 | 500 | 450 | 100% | 0.8–1.6 mm |
80% 듀티 사이클에서 400A 정격의 수냉식 로봇 TIG 토치도 제공되며, 0.8~1.2mm 용접봉용 자동 와이어 공급 프레임이 장착되어 있습니다.
횃불 종류별 소모품
| 토치 클래스 | 목 각도 | 연락처 정보 | 팁 홀더 | 대통 주둥이 |
|---|---|---|---|---|
| 350 A 공기 | 직선, 22°, 31°, 35°, 36°, 45° (시리즈별) | M6 × 45 mm, CuCrZr; 0.8, 1.0, 1.2 및 1.6 mm 와이어용; 알루미늄 와이어 버전 | CuCrZr, M10 × M6, 74.5 mm | 직경 20mm × 73mm; 내경 13mm 또는 16mm |
| 500 A 공기 | 직선, 22°, 31°, 35°, 36°, 45° (시리즈별) | M6 × 45 mm, CuCrZr; 0.8, 1.0, 1.2 및 1.6 mm 와이어용; 알루미늄 와이어 버전 | CuCrZr, M10 × M6, 88.5 mm | 직경 25mm × 88mm; 내경 16mm 또는 19mm |
| 430 A 공기 | 직선, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; 0.8, 1.0, 1.2 및 1.6 mm 와이어용; 알루미늄 와이어 버전 | 황동, M8, 43mm | 길이 70mm, 내경 13mm 또는 16mm |
| 150 좁은 공기 | 45 ° | M6 × 13 mm, CuCrZr; 0.8, 1.0, 1.2 및 1.6 mm 와이어용 | 구리, M6 × M6, 18 mm | 직경 18mm × 30mm; 내경 13mm |
| 300 좁은 공기 | 45 ° | M6 × 28 mm, CuCrZr; 0.8, 1.0, 1.2 및 1.6 mm 와이어용 | 구리, M10-1 × M6, 38.5 mm | Ø24 × 44.5mm |
| 300 A 물 | 직선, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; 0.8, 1.0 및 1.2 mm 와이어용; 알루미늄 와이어 버전 | CuCrZr, M10-1 × M6, 20 mm | 직경 25 × 40 mm; 내경 11, 13 또는 15 mm |
| 500 A 물 | 직선, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; 1.0, 1.2 및 1.6 mm 와이어용; 알루미늄 와이어 버전 | CuCrZr, M10-1.25 × M8, 29 mm | 직경 28 × 73.5 mm; 내경 15, 18 또는 21 mm |
| 650 A 물 | 직선, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; 1.2, 1.4, 1.6 및 2.0 mm 와이어용; 알루미늄 와이어 버전 | CuCrZr, M16-1 × M12, 23 mm | 직경 30mm, 내경 18mm 또는 21.5mm |
가스 확산기, 절연 슬리브 및 도면에 따라 제작된 맞춤형 구즈넥도 제공됩니다. 구즈넥이 길어지면 토치 TCP가 변경되므로 로봇 프로그램과의 호환성을 고려하여 구즈넥의 길이와 각도를 확정해야 합니다.
충돌 센서
충돌(충격) 센서는 토치가 공작물이나 고정구에 부딪히면 로봇을 정지시키고 원래 위치로 재설정합니다. 아래 데이터는 IEC 60974-7에 따라 명시되어 있습니다. 나열된 모든 센서는 플랜지에서 300mm 떨어진 지점에서 측정했을 때 TCP를 측면으로 ±0.2mm 이내로 재설정하며, 중공 손목 센서는 0도 위치에서 ±220° 회전이 가능합니다. 와이어 브레이크가 통합된 버전도 제공됩니다.
| 대한 센서 | 최대 처짐 | 비상 정지 트리거(X 및 Y 평면) |
|---|---|---|
| 속이 빈 손목형, 공랭식(1형) | 11 ° | 1.3 ° |
| 속이 빈 손목형, 공랭식(2형) | 17 ° | 3 ° |
| 속이 빈 손목형, 공랭식(3형) | 13 ° | 3.5 ° |
| 속이 빈 손목형, 수냉식 | 11 ° | 1.3 ° |
| 외부 공랭식(1형) | 17 ° | 3 ° |
| 외부 공랭식(2형) | 13 ° | 3.5 ° |
| 외부 수냉식 | 10 ° | 1.2 ° –1.5 ° |
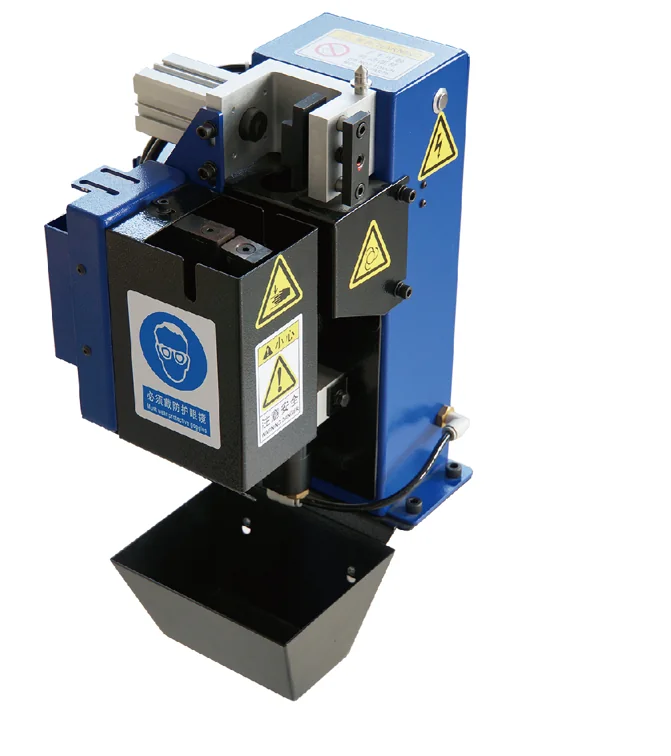
와이어 커터가 포함된 토치 청소 스테이션
| 매개 변수 | 가치관 |
|---|---|
| 압축 공기 | G1/4" 입구; 호스 내경 최소 6mm; 공칭 압력 6bar, 작동 압력 6~8bar |
| 공기 소비량 | 약 400리터/분 |
| 공압 모터 속도 | 약 650rpm |
| 제어 신호 | NPN(0V DC) 또는 PNP(24V DC) |
| 작동 전압 | 10~30V DC; 밸브 전력 2.8W |
| 와이어 절단 | 최대 1.2mm 굵기의 단선, 6bar 압력, 절단 시간 1초 |
| 비산 방지 병 | 500ml |
| 대 | 높이 700mm, 받침대 240 × 240mm |
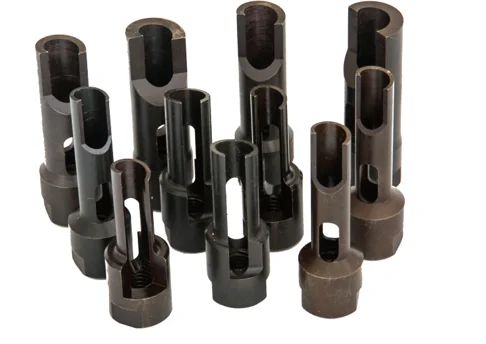
리머는 토치 크기에 맞춰 제작됩니다. 리머의 내경은 접촉 팁 외경에 1mm를 더한 값이고, 리머의 외경은 노즐 내경에서 1mm를 뺀 값입니다. 강철, 스테인리스강 및 알루미늄 용접에는 수성 비산 방지액이 제공됩니다.
손전등이나 소모품 견적을 받으려면 무엇을 보내야 할까요?
- 로봇 브랜드 및 모델, 그리고 손전등 케이블이 속이 빈 손목 부분을 통과하는지 아니면 외부에 장착되는지 여부.
- 용접 공정, 전류 및 듀티 사이클, 그리고 공랭식 또는 수랭식 냉각이 필요한지 여부.
- 전선의 종류와 직경(알루미늄 전선을 사용하는 경우 포함).
- 와이어 피더 연결 방식 (예: Euro, Panasonic, OTC 또는 Lincoln).
- 케이블 길이. 중공 손목 로봇의 경우, 6번 축 플랜지 면에서 5번 축 중심까지, 5번 축 중심에서 3번 축 구멍 끝면까지, 그리고 거기에서 와이어 공급 어댑터까지 측정합니다. 외부 토치의 경우, 6번 축 플랜지 면에서 5번 축 중심까지, 그리고 5번 축 중심에서 와이어 공급 어댑터까지 측정합니다.
- 목 각도 및 길이, 충돌 센서 또는 와이어 브레이크 요구 사항, 소모품 수량.
로봇 드레스 팩
로봇 드레스 팩은 베이스에서 툴까지 연결되는 케이블과 호스를 보호용 주름관으로 묶어, 브래킷, 클램프 및 충돌 방지 링을 사용하여 로봇 팔을 따라 고정하고 안내합니다. 손목 움직임에 따라 호스가 팽팽하게 유지되도록 하는 스프링 수축 시스템을 선택적으로 장착할 수 있습니다. 드레스 팩은 빈 키트 형태로 제공되거나 고객의 케이블 및 호스 목록에 따라 구성할 수 있습니다. 호스 크기는 소형 및 협동 로봇의 경우 36mm, 산업용 로봇의 경우 48mm 또는 70mm입니다. 케이블은 1축에서 6축까지 연속적으로 연결(A1~A6)하거나 3축에서 분할하여 연결(A1~A3~A6)할 수 있습니다.
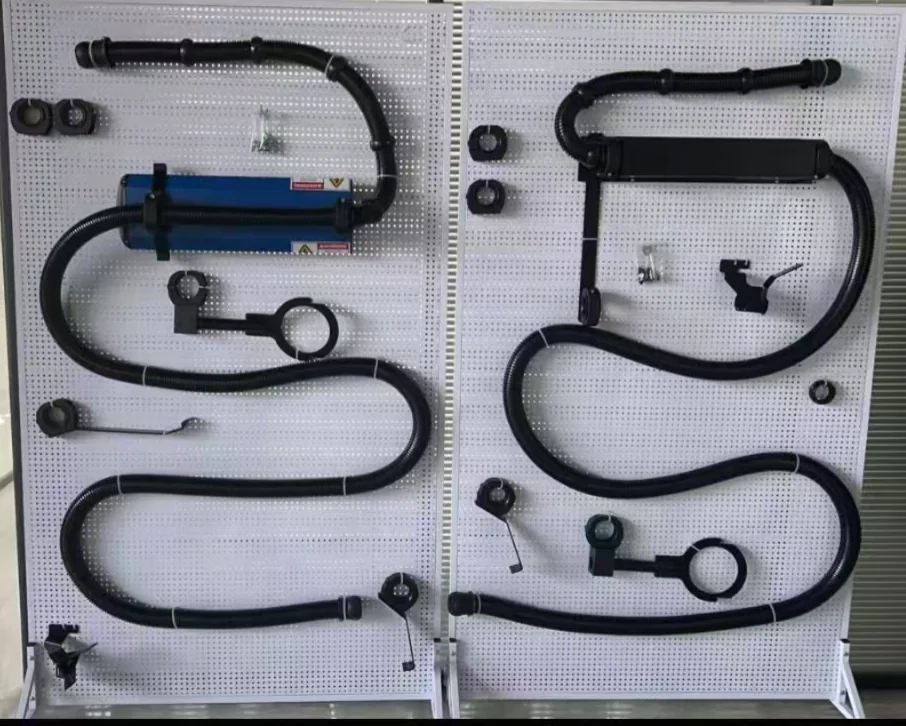
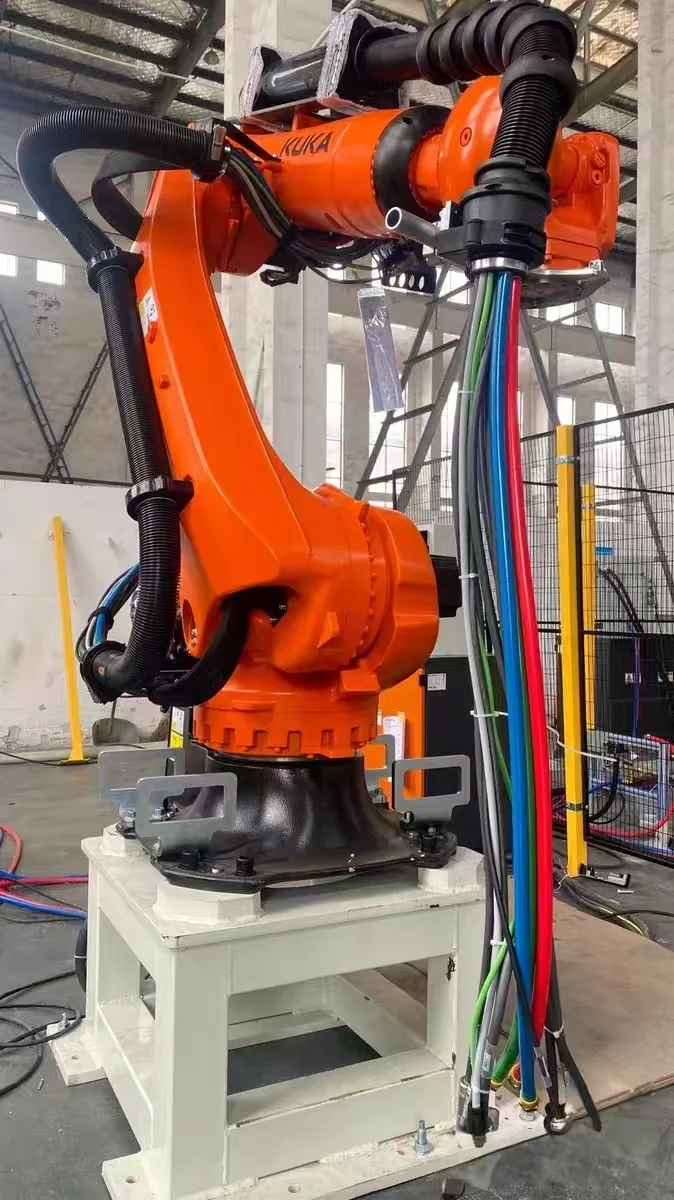
참조 드레스 팩 구성
| 로봇 브랜드 | 로봇 모델 | 호스 | 라우팅 | 스프링 수축 |
|---|---|---|---|---|
| WHO | KR 4 R600 | 36 mm | A1–A6 | 없이 |
| WHO | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1–A6 A1–A3–A6 | 유무에 관계없이 와 |
| 씨줄 | 국세청 6700-200/2.60 | 48 mm 70 mm | A1–A6 A1–A3–A6 | 유무에 관계없이 와 |
| 화낙 | R-2000iC/210F | 48 mm 70 mm | A1–A6 A1–A3–A6 | 유무에 관계없이 와 |
| Yaskawa | GP180 | 48 mm 70 mm | A1–A6 A1–A3–A6 | 유무에 관계없이 와 |
| FANUC, 유니버설 로봇, AUBO | CRX-10iA, UR10, i5 (협력) | 36 mm | A1–A6 | 없이 |
참조 구성은 빈 드레스 팩 형태로 제공되며 맞춤 설정이 가능합니다. 최종 설계는 정확한 로봇 모델, 처리 매체 및 작업 자세에 맞춰 확정됩니다.
액세서리 카테고리가 추가되고 있습니다.
로봇 모터, 서보 드라이브, 티칭 펜던트, 외부 축 및 통신 케이블, 인터페이스 박스 등 추가 카테고리에 대한 자세한 데이터는 이 페이지에 추가될 예정입니다. 해당 부품에 대한 요청은 이미 접수 가능합니다. 위의 액세서리 호환성 요청을 통해 로봇 및 컨트롤러 모델, 부품명 또는 번호, 커넥터 사진을 보내주시기 바랍니다.
로봇 액세서리 FAQ
EVST는 어떤 종류의 로봇 액세서리 및 예비 부품을 검토할 수 있나요?
EVST는 브랜드별 로봇 모터, 서보 드라이브, 티칭 펜던트, 외축 및 통신 케이블, 케이블 어셈블리, 인터페이스 박스, 용접 토치, 구즈넥, 접촉 팁, 가스 디퓨저 또는 팁 홀더, 노즐, 와이어 커터, 드레스 팩 및 케이블 관리 부품에 대한 요청을 검토할 수 있습니다. 각 요청에 대해 정확한 호환성, 상태 및 재고 여부를 확인해 드립니다.
로봇 드레스 팩이란 무엇이며, 케이블 및 호스 관리가 왜 중요한가요?
로봇 드레스 팩은 로봇과 함께 움직이는 전기 케이블, 공압 라인 및 공정 호스를 안전하게 정리하고 보호합니다. 정확한 정리를 통해 로봇의 움직임 전반에 걸쳐 굽힘, 비틀림, 마모, 걸림 및 충돌 위험을 최소화하고, 검사 및 유지보수를 용이하게 할 수 있습니다.
케이블 및 호스 배선을 위한 로봇 드레스 팩은 어떻게 선택됩니까?
로봇 선택은 정확한 로봇과 공정을 결정하는 것에서 시작하여 케이블 및 호스 유형, 커넥터 위치, 손목 움직임, 굽힘 반경, 수축력, 충돌 방지 기능, 장착 방식, 환경 및 유지보수 접근성을 검토하는 것으로 이어집니다. 로봇 브랜드만으로는 최적의 케이블 라우팅 패키지를 결정하기에 충분하지 않습니다.
로봇 액세서리 호환성 검토에 필요한 정보는 무엇입니까?
로봇 브랜드, 정확한 모델명 및 컨트롤러, 장착 방향, 공정, 툴링, 작업 자세, 인터페이스 및 미디어 요구 사항, 환경, 수량 및 목적지를 제공해 주십시오. 경로 설정이나 공간 확보가 중요한 경우 사진이나 배치 도면을 첨부해 주시면 도움이 됩니다.
액세서리도 로봇 자동화 프로젝트 전체에 포함하여 검토할 수 있나요?
예. 검토 과정에서 로봇, 드레스 팩, 툴링, 공정 장비, 제어 장치, 안전 장치, 셀 레이아웃, 시운전 및 서비스 요구 사항을 종합적으로 고려하여 액세서리 선택이 전체 동작 및 시스템 범위와 일치하는지 확인할 수 있습니다.
로봇 의상 세트 또는 액세서리 견적을 받으려면 무엇을 제공해야 하나요?
로봇 브랜드 및 정확한 모델명, 컨트롤러, 용도, 운반 매체, 케이블 및 호스 사양, 연결 지점, 장착 및 작업 자세, 환경, 수량, 목적지 및 요청 시간을 제공하십시오. 배선 및 공간 확보가 구성에 영향을 미치는 경우 레이아웃 도면 또는 동작 정보가 유용합니다.
로봇 MIG/MAG 토치의 등급과 냉각 방식은 어떻게 선택해야 하나요?
용접 전류와 듀티 사이클부터 시작하십시오. 위 표의 공랭식 로봇 토치는 50~60% 듀티 사이클에서 150A~500A 정격이며, 수랭식 토치는 100% 듀티 사이클에서 300A~650A 정격으로 긴 아크 발생 시간 또는 높은 전류에 적합합니다. 그런 다음 로봇에 맞춰 중공형 손목 또는 외부 장착형을 선택하고 각 등급별 와이어 직경 범위를 확인하십시오.
로봇 용접 토치의 케이블 길이는 어떻게 측정하나요?
손목이 속이 빈 로봇의 경우, 세 부분을 측정하십시오. 6번 축 플랜지 면에서 5번 축 중심까지, 5번 축 중심에서 3번 축 구멍의 끝면까지, 그리고 거기에서 와이어 공급 어댑터까지입니다. 외부 장착형 토치의 경우, 6번 축 플랜지 면에서 5번 축 중심까지, 그리고 5번 축 중심에서 와이어 공급 어댑터까지 측정하십시오.
OEM 또는 호환 가능한 로봇 토치 소모품을 구할 수 있습니까?
두 가지 모두 견적 가능합니다. 접촉 팁, 팁 홀더, 노즐, 가스 디퓨저 및 넥은 토치 등급, 나사산 및 와이어 직경에 맞춰 제작되므로 토치 모델 또는 기존 부품 사진과 와이어 종류 및 수량을 함께 보내주시기 바랍니다.
로봇 드레스 팩 사양에서 48mm, 70mm 및 A1-A3-A6는 무엇을 의미합니까?
밀리미터 값은 주름 호스의 크기를 나타냅니다. 36mm는 소형 및 협동 로봇에서 흔히 사용되며, 48mm 또는 70mm는 산업용 로봇에서 사용되는데, 이는 패키지에 포함된 케이블 및 호스의 개수에 따라 달라집니다. A1~A6은 1번 축에서 6번 축까지 하나의 연속된 경로를 나타내고, A1~A3~A6은 3번 축에서의 경로를 두 부분으로 나눕니다.