
QJAR 산업용 로봇: 모델 및 선택 가이드
용접, 핸들링, 팔레타이징 및 기타 산업 자동화 작업에 적합한 QJAR 로봇을 비교해 보세요. 먼저 적용 분야, 총 공구 및 공작물 하중, 작업 범위 및 설치 조건을 고려한 후, 표에서 최종 후보 모델을 검토하십시오.
QJAR 로봇을 최종 후보로 선정하는 방법
먼저 공정 제품군을 선택한 다음, 페이로드와 도달 범위가 실제 장비, 부품 및 작업 자세를 포괄하는지 확인하십시오. 컨트롤러, 장비 및 셀 범위를 확정하기 전에 설치, 보호 및 공정별 버전을 확인해야 합니다.
QJAR 로봇 모델들을 비교해 보세요.
필터를 사용하여 모델, 적용 분야, 축, 탑재량 및 도달 범위를 기준으로 후보를 좁히십시오. 나열된 값을 선별 기준으로 삼고 손목 부하, 작동 주기 및 적용에 필요한 자세를 검증하십시오.
| 영상 | 모델 | 축 | Payload | 최대 팔 길이 | 위치 반복 | 체중 | 전원 공급 장치 | 설치 | 어플리케이션 | 컨트롤러 캐비닛 | 관절 가동 범위 / 최대 속도 | 허용 손목 하중 | 다음 작업 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
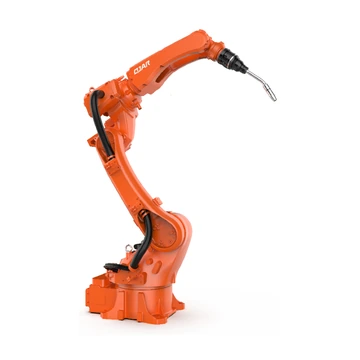 | QJR6-1400H | 6 | 6의 kg | 1,461 mm | ± 0.08 mm | 150의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 용접 패키지 포함 (용접기: Aotai NBC-350RL 또는 Megmeet Ehave 2 CM350R, 와이어 피더, 충돌 방지 용접건) | 로봇 2.6kVA;캐비닛 2.6kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 80kg | 범위 - J1 ±174°;J2 +159°, -93°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |최고 속도 — J1 235°/s;J2 235°/s;J3 240°/s;J4 361°/s;J5 361°/s;J6 974°/s | 토크 — J4 28N·m;J5 14.4N·m;J6 5N·m |관성 — J4 1.2kg·m²;J5 0.8kg·m²;J6 0.1kg·m² | 이 모델을 요청하세요 |
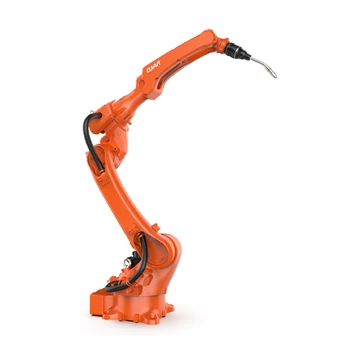 | QJR6-2000H | 6 | 6의 kg | 2,014 mm | ± 0.08 mm | 230의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 용접 패키지 포함 (용접기: Aotai NBC-350RL 또는 Megmeet Ehave 2 CM350R, 와이어 피더, 충돌 방지 용접건) | 로봇 3.4kVA;캐비닛 3.4kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 80kg | 범위 - J1 ±175°;J2 +159°, -95°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |최고 속도 — J1 189.1 °/s;J2 189.1 °/s;J3 189.1 °/s;J4 378.2 °/s;J5 378.2 °/s;J6 974 °/s | 토크 — J4 28N·m;J5 14.4N·m;J6 5.1N·m |관성 — J4 1.2kg·m²;J5 0.8kg·m²;J6 0.1kg·m² | 이 모델을 요청하세요 |
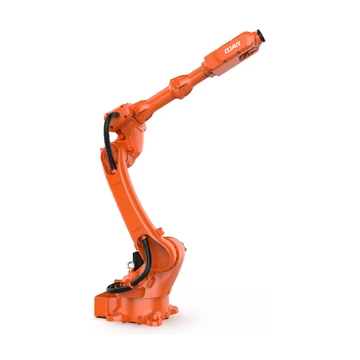 | QJR6-2100 | 6 | 6의 kg | 2,121 mm | ± 0.05 mm | 245의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 취급, 조립, 분류, 적재 및 하역 등 | 로봇 3.6kVA;캐비닛 3.6kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 95kg | 범위 - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |최고 속도 — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | 토크 — J4 28Nm;J5 28Nm;J6 26.4Nm |관성 — J4 1.1kg·m²;J5 1kg·m²;J6 0.7kg·m² | 이 모델을 요청하세요 |
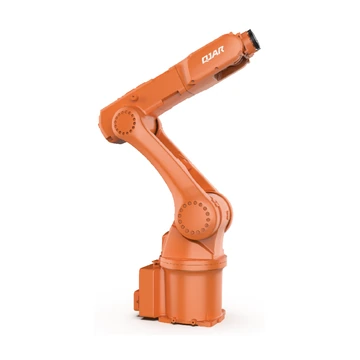 | QJR7-900 | 6 | 7의 kg | 903.5 mm | ± 0.03 mm | 47의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 취급, 조립, 분류, 적재 및 하역 등 | 로봇 1.4kVA;캐비닛 7.5kVA;캐비닛 크기 422*420*210mm;캐비닛 무게 20kg | 범위 - J1 ±182°;J2 +132°, -94°;J3 +74°, -187°;J4 ±172°;J5 ±125°;J6 ±360° |최고 속도 — J1 320°/s;J2 258°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | 토크 — J4 33.6Nm;J5 18.4Nm;J6 15.8Nm |관성 — J4 1.61kg·m²;J5 0.97kg·m²;J6 0.42kg·m² | 이 모델을 요청하세요 |
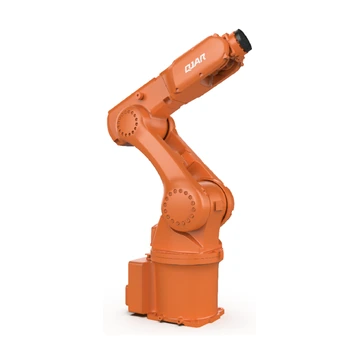 | QJR8-700 | 6 | 8의 kg | 744 mm | ± 0.03 mm | 45의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 취급, 조립, 분류, 적재 및 하역 등 | 로봇 1.4kVA;캐비닛 7.5kVA;캐비닛 크기 422*420*210mm;캐비닛 무게 20kg | 범위 - J1 ±182°;J2 +132°, -98°;J3 +70°, -190°;J4 ±172°;J5 ±125°;J6 ±360° |최고 속도 — J1 320°/s;J2 320°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | 토크 — J4 33.6Nm;J5 18.4Nm;J6 15.8Nm |관성 — J4 1.21kg·m²;J5 0.87kg·m²;J6 0.42kg·m² | 이 모델을 요청하세요 |
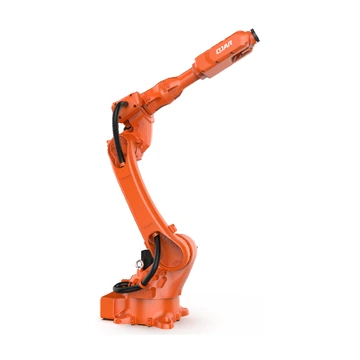 | QJR10-1900 | 6 | 10의 kg | 1,943 mm | ± 0.05 mm | 245의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 취급, 조립, 분류, 적재 및 하역, 연마 및 분쇄 등 | 로봇 3.6kVA;캐비닛 3.6kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 95kg | 범위 - J1 ±175°;J2 +159°, -95°;J3 + 95°, - 125°;J4 ±185°;J5 ±115°;J6 ±360° |최고 속도 — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | 토크 — J4 28Nm;J5 28Nm;J6 26.4N·m |관성 — J4 1.1kg·m²;J5 1kg·m²;J6 0.7kg·m² | 이 모델을 요청하세요 |
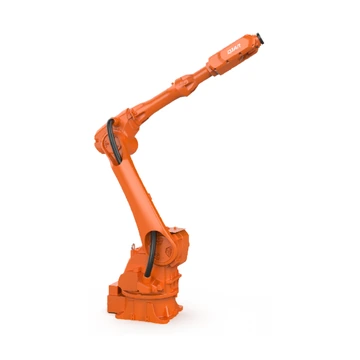 | QJR12-2300 | 6 | 12의 kg | 2,304.8 mm | ± 0.05 mm | 275의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 취급, 조립, 분류, 적재 및 하역 등 | 로봇 3.7kVA;캐비닛 3.7kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 85kg | 범위 - J1 ±172°;J2 +150°, - 110°;J3 + 85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |최고 속도 — J1 177°/s;J2 177°/s;J3 189°/s;J4 458°/s;J5 515°/s;J6 630°/s | 토크 — J4 88.3N·m;J5 28.05N·m;J6 28.05Nm |관성 — J4 4.09kg·m²;J5 1.61kg·m²;J6 0.93kg·m² | 이 모델을 요청하세요 |
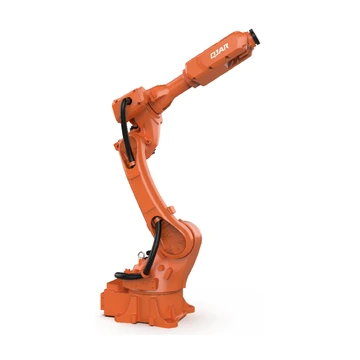 | QJR15-1500 | 6 | 15의 kg | 1,538 mm | ± 0.05 mm | 170의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 취급, 조립, 분류, 적재 및 하역, 연마 및 분쇄 등 | 로봇 2.9kVA;캐비닛 2.9kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 90kg | 범위 - J1 ±168°;J2 +159°, - 93°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |최고 속도 — J1 234°/s;J2 234°/s;J3 240°/s;J4 372°/s;J5 630°/s;J6 687°/s | 토크 — J4 28N·m;J5 28N·m;J6 26.4N·m |관성 — J4 1.9kg·m²;J5 1.9kg·m²;J6 0.7kg·m² | 이 모델을 요청하세요 |
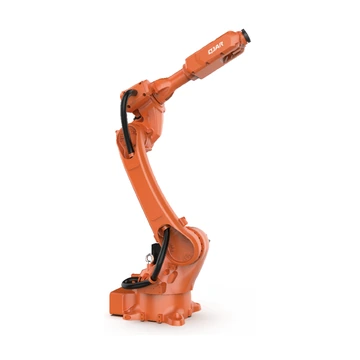 | QJR15-1700 | 6 | 15의 kg | 1,792 mm | ± 0.05 mm | 240의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 취급, 조립, 분류, 적재 및 하역 등 | 로봇 3.6kVA;캐비닛 3.6kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 85kg | 범위 - J1 ±175°;J2 +159°, - 95°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |최고 속도 — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | 토크 — J4 28N·m;J5 28N·m;J6 26.4N·m |관성 — J4 1.8kg·m²;J5 1.9kg·m²;J6 0.7kg·m² | 이 모델을 요청하세요 |
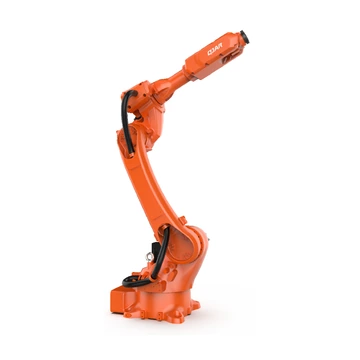 | QJR20-1700 | 6 | 20의 kg | 1,792 mm | ± 0.05 mm | 240의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 팔레트 적재, 운반, 상하차, 레이저 절단, 도장, 연마 및 그라인딩 등 | 로봇 3.6kVA;캐비닛 3.7kVA;캐비닛 크기 600*480*1270mm;캐비닛 무게 120kg | 범위 - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |최고 속도 — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 429°/s;J6 544°/s | 토크 — J4 26.4N·m;J5 32N·m;J6 26.4N·m |관성 — J4 1.75kg·m²;J5 3.43kg·m²;J6 0.97kg·m² | 이 모델을 요청하세요 |
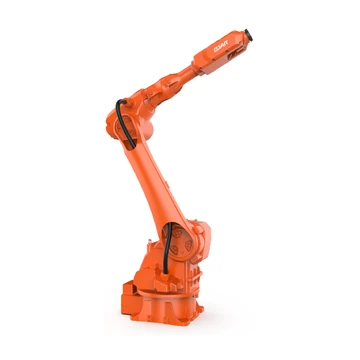 | QJR20-2000 (비방폭형) | 6 | 20의 kg | 2,001.7 mm | ± 0.05 mm | 270의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 취급, 조립, 분류, 적재 및 하역 등 | 로봇 3.7kVA;캐비닛 3.7kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 95kg | 범위 - J1 +172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |최고 속도 — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/초;J5 412°/s;J6 515°/s | 토크 — J4 83.3N·m;J5 34Nm;J6 28N·m |관성 — J4 4.1kg·m²;J5 3.8kg·m²;J6 1.1kgm | 이 모델을 요청하세요 |
| QJR20-2000 (방폭형) | 6 | 20의 kg | 2,001.7 mm | ± 0.05 mm | 270의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 취급, 적재 및 하역, 분류, 조립 등 | 로봇 3.7kVA;캐비닛 3.7kVA;캐비닛 크기 600*480*1270mm;캐비닛 무게 120kg | 범위 - J1 ±172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |최고 속도 — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 515 °/ s | 토크 — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |관성 — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kg·m² | 이 모델을 요청하세요 |
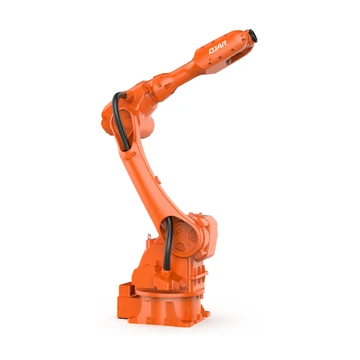 | QJR25-1800 | 6 | 25의 kg | 1,852 mm | ± 0.05 mm | 270의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 취급, 조립, 연삭 및 디버링 등에 사용되며 금속 제품, 태양광 발전, 창고 및 물류, 식품 및 음료 등 다양한 산업 분야에 널리 적용됩니다. | 로봇 3.8kVA;캐비닛 3.7kVA;캐비닛 크기 600*480*1270mm;캐비닛 무게 120kg | 범위 - J1 ±172°;J2 +165°, - 100°;J3 + 83°, -130°;J4 ±185°;J5 ±126°;J6 ±360° |최고 속도 — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | 토크 — J4 83.3N·m;J5 43.35N·m;J6 37.4Nm |관성 — J4 5.40kg·m²;J5 5.37kg·m²;J6 1.44kg·m² | 이 모델을 요청하세요 |
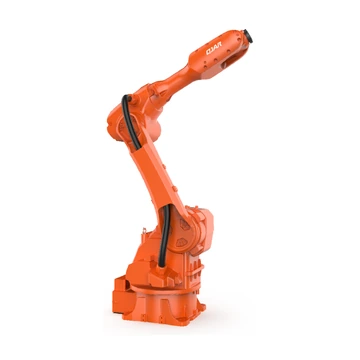 | QJR30-1600 (비방폭형) | 6 | 30의 kg | 1,668 mm | ± 0.05 mm | 270의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 팔레트 적재, 운반, 상하차, 레이저 절단, 도장, 연마 및 그라인딩 등 | 로봇 3.7kVA;캐비닛 3.7kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 85kg | 범위 - J1 ±172°;J2 +147°, - 115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |최고 속도 — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | 토크 — J4 83.3N·m;J5 43.3N·m;J6 37.4Nm |관성 — J4 6.8kg·m²;J5 6.8kg·m²;J6 2.2kg·m² | 이 모델을 요청하세요 |
| QJR30-1600 (방폭형) | 6 | 30의 kg | 1,668 mm | ± 0.05 mm | 270의 kg | 단상 220V ±10% | 바닥 또는 천장 설치형 | 팔레트 적재, 운반, 상하차, 레이저 절단, 도장, 연마 및 그라인딩 등 | 로봇 3.7kVA;캐비닛 3.7kVA;캐비닛 크기 600*480*1270mm;캐비닛 무게 90kg | 범위 - J1 ±172°;J2 +147°, - 115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |최고 속도 — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | 토크 — J4 83.3N·m;J5 43.3N·m;J6 37.4Nm |관성 — J4 6.8kg·m²;J5 6.8kg·m²;J6 2.2kg·m² | 이 모델을 요청하세요 |
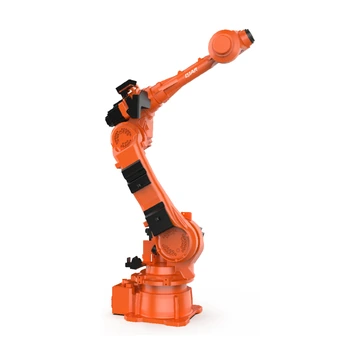 | QJR50-1 | 6 | 50의 kg | 2,012.4 mm | ± 0.07 mm | 580의 kg | 3상 5선식 380V ±10% | 바닥 또는 천장 설치형 | 용접, 도장, 상하차, 취급, 분류, 조립 등 | 로봇 14.5kVA;캐비닛 14.5kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 110kg | 범위 - J1 ±180°;J2 +135°, -90°;J3 +82°, -205°;J4 ±360°;J5 ±120°;J6 ±360° |최고 속도 — J1 154°/s;J2 120°/s;J3 154°/s;J4 249°/s;J5 249°/s;J6 349 °/ s | 토크 — J4 245 N·m;J5 245 N·m;J6 147 N·m |관성 — J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | 이 모델을 요청하세요 |
| QJR70-2000 | 6 | 70의 kg | 2,012 mm | ± 0.07 mm | 630의 kg | 3상 5선식 380V ±10% | 바닥 또는 천장 설치형 | 디버링, 적재 및 하역, 취급, 조립 등 | 로봇 21kVA;캐비닛 21kVA;캐비닛 크기 650*750*1150mm;캐비닛 무게 140kg | 범위 - J1 ±180°;J2 +140°, -91°;J3 +82°, -208°;J4 ±360°;J5 ±120°;J6 ±360° |최고 속도 — J1 154°/s;J2 131°/s;J3 160°/s;J4 286°/s;J5 257°/s;J6 395 °/ s | 토크 — J4 480 N·m;J5 430.4 N·m;J6 190.4N·m |관성 — J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | 이 모델을 요청하세요 |
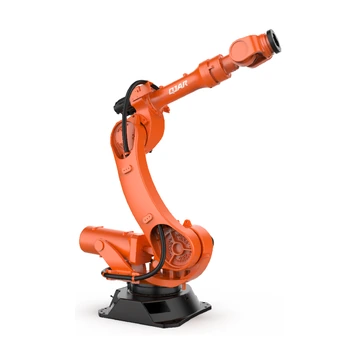 | QJR210-1 | 6 | 210의 kg | 2,683.4 mm | ± 0.2 mm | 1,200의 kg | 3상 5선식 380V ±10% | 지상 장착 | 용접, 팔레트 적재, 상하차, 취급, 연마, 조립 등 | 로봇 25.9kVA;캐비닛 25.9kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 110kg | 범위 - J1 ±167°;J2 +86°, -51°;J3 +82°, -168°;J4 ±360°;J5 ±121°;J6 ±360° |최고 속도 — J1 80.2 °/s;J2 68.8 °/s;J3 80.2 °/s;J4 183 °/s;J5 171.9 °/s;J6 257.8 °/s | 토크 — J4 1200N·m;J5 1200N·m;J6 650N·m |관성 — J4 84kg·m²;J5 84kg·m²;J6 55kg·m² | 이 모델을 요청하세요 |
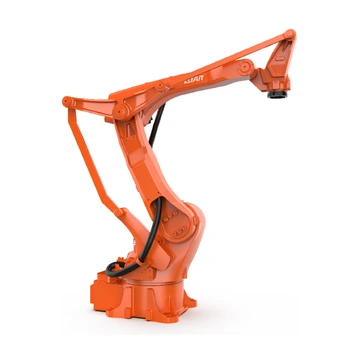 | QJRB15-1 (버전 B) | 4 | 15의 kg | 1,510 mm | ± 0.05 mm | 160의 kg | 단상 220V ±10% | 지상 장착 | 고속, 고정밀 팔레타이징, 피킹, 포장, 자재 취급, 적재 및 하역 등의 작업은 가구, 식품 및 음료, 3C 및 기타 다양한 산업에 적용할 수 있습니다. | 로봇 2.5kVA;캐비닛 2.5kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 95kg | 범위 - J1 ±174°;J2 +97°, -50°;J3 글로벌:+105°, -25° 커플링:+76°, -133°;J4 ±360°;J5 /;J6 / |최고 속도 — J1 234 °/s;J2 234 °/s;J3 263 °/s;J4 630 °/s;J5 /;J6 / | 토크 — J4 29.4N·m;J5 /;J6 / |관성 — J4 0.6kg·m²;J5 /;J6 / | 이 모델을 요청하세요 |
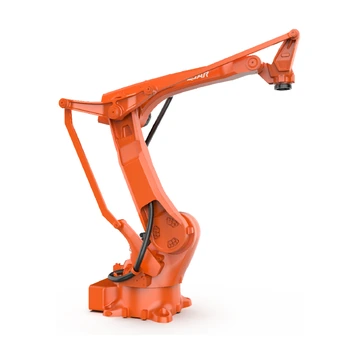 | QJRB30-1 (버전 B) | 4 | 30의 kg | 1,825 mm | ± 0.05 mm | 205의 kg | 단상 220V ±10% | 지상 장착 | 고속, 고정밀 팔레타이징, 피킹, 포장, 자재 취급, 적재 및 하역 등의 작업은 가구, 식품 및 음료, 3C 및 기타 다양한 산업에 적용할 수 있습니다. | 로봇 3.2kVA;캐비닛 2.9kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 95kg | 범위 - J1 ±175°;J2 +97°, -50°;J3 글로벌:+105°, -25° 커플링:+77°, -134°;J4 ±360°;J5 /;J6 / |최고 속도 — J1 171 °/s;J2 189 °/s;J3 211 °/s;J4 355 °/s;J5 /;J6 / | 토크 — J4 36N·m;J5 /;J6 / |관성 — J4 2.6kg·m²;J5 /;J6 / | 이 모델을 요청하세요 |
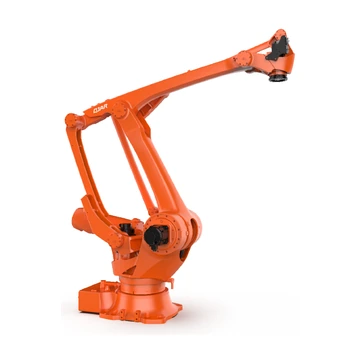 | QJR100-2500M | 4 | 100의 kg | 2,512 mm | ± 0.1 mm | 715의 kg | 3상 5선식 380V ±10% | 지상 장착 | 고속, 고정밀 팔레타이징, 피킹, 포장, 자재 취급, 적재 및 하역 등의 작업은 가구, 식품 및 음료, 3C 및 기타 다양한 산업에 적용할 수 있습니다. | 로봇 7.65kVA;캐비닛 7.65kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 120kg | 범위 - J1 ±185°;J2 +97°, -49°;J3 글로벌:+122°, -22° 커플링:+69°, -82°;J4 ±360°;J5 /;J6 / |최고 속도 — J1 134°/초;J2 148°/s;J3 160°/s;J4 349°/초;J5 /;J6 / | 토크 — J4 167 Nm;J5 /;J6 / |관성 — J4 7.9kg·m²;J5 /;J6 / | 이 모델을 요청하세요 |
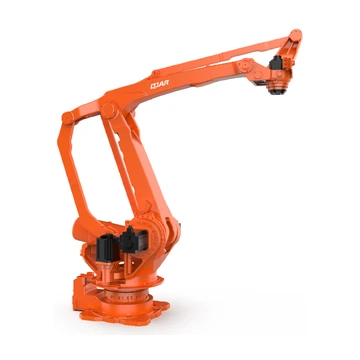 | QJRB180-1 | 4 | 180의 kg | 3,157 mm | ± 0.5 mm | 1,400의 kg | 3상 5선식 380V ±10% | 지상 장착 | 고속, 고정밀 팔레타이징, 피킹, 포장, 자재 취급, 적재 및 하역 등의 작업은 가구, 식품 및 음료, 3C 및 기타 다양한 산업에 적용할 수 있습니다. | 로봇 17.4kVA;캐비닛 17.4kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 90kg | 범위 - J1 ±182°;J2 +97°, -50°;J3 글로벌:+122°, -22° 커플링:+71°, -82°;J4 ±360°;J5 /;J6 / |최고 속도 — J1 129 °/s;J2 132 °/s;J3 132 °/s;J4 299 °/s;J5 /;J6 / | 토크 — J4 350.2N·m;J5 /;J6 / |관성 — J4 43.6kg·m²;J5 /;J6 / | 이 모델을 요청하세요 |
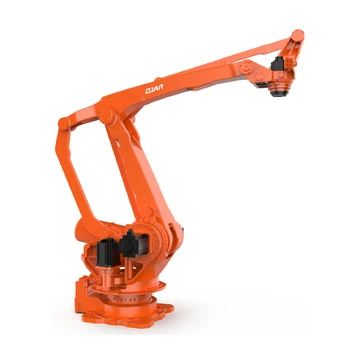 | QJR260-3100M | 4 | 260의 kg | 3,157 mm | ± 0.5 mm | 1,400의 kg | 3상 5선식 380V ±10% | 지상 장착 | 팔레타이징, 피킹, 포장, 핸들링, 상하차 등 | 로봇 19.2kVA;캐비닛 19.2kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 90kg | 범위 - J1 ±182°;J2 +97°, -50°;J3 글로벌:+122°, -22° 커플링:+71°, -82°;J4 ±360°;J5 /;J6 / |최고 속도 — J1 97.4 °/s;J2 97.4 °/s;J3 97.4 °/s;J4 297.9 °/s;J5 /;J6 / | 토크 — J4 350.2N·m;J5 /;J6 / |관성 — J4 43.6kg·m²;J5 /;J6 / | 이 모델을 요청하세요 |
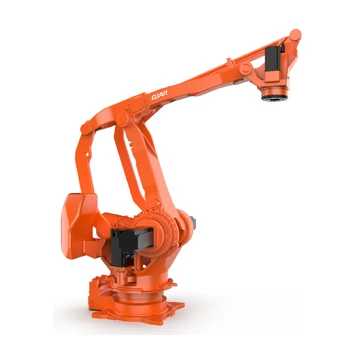 | QJRB800-1 | 4 | 800의 kg | 3,155 mm | ± 0.5 mm | 2,550의 kg | 3상 5선식 380V ±10% | 지상 장착 | 예를 들어 벽돌 공장과 같은 곳에서 사용되는 고하중 팔레트 적재 작업에 적합합니다. | 로봇 21.9kVA;캐비닛 21.9kVA;캐비닛 크기 600*480*920mm;캐비닛 무게 90kg | 범위 - J1 ±185°;J2 +94°, -48°;J3 글로벌:+112°, -17° 커플링:+71°, -81°;J4 ±360°;J5 /;J6 / |최고 속도 — J1 64 °/s;J2 64 °/s;J3 64 °/s;J4 114 °/s;J5 /;J6 / | 토크 — J4 999.6N·m;J5 /;J6 / |관성 — J4 286.6kg·m²;J5 /;J6 / | 이 모델을 요청하세요 |
일치하는 QJAR 모델을 찾을 수 없습니다. 하나 이상의 필터를 지우거나 필요한 페이로드, 암스팬, 적용 분야 및 설치 정보를 프로젝트 검토를 위해 보내주십시오.
QJAR 로봇 및 자동화 솔루션 FAQ
용접, 핸들링 또는 팔레타이징 작업에 적합한 QJAR 로봇은 어떤 것들이 있을까요?
적용 분야와 적재 용량, 팔 길이, 축, 설치 방식을 함께 활용하여 나열된 24개 모델 중에서 적합한 모델을 좁혀나가십시오. 용접, 핸들링, 팔레타이징 작업은 각각 다른 공구, 손목 하중, 이동 경로, 도달 거리, 작업 주기 요구 사항을 발생시키므로 최종 후보 목록은 실제 공정 레이아웃과 비교하여 확인해야 합니다.
QJAR 로봇의 탑재량과 팔 길이는 어떻게 계산해야 할까요?
페이로드에는 로봇 팔 끝단 툴, 제품 및 로봇이 운반하는 모든 공정 장비가 포함되어야 합니다. 로봇 팔의 길이는 필요한 툴 방향을 유지하면서 모든 필수 TCP 지점을 커버해야 하며, 무게 중심, 관성, 손목 제한, 고정 장치, 장애물 및 서비스 공간도 고려해야 합니다.
나열된 QJAR 모델 중 방폭형 변형이 있는 모델은 무엇입니까?
이 페이지에는 QJR20-2000 및 QJR30-1600의 방폭형 및 비방폭형 제품이 나열되어 있습니다. 두 제품 중 하나를 사용하기 전에 실제 프로젝트의 위험 지역 분류, 공정 매체, 필요한 인증, 컨트롤러 패키지 및 설치 조건을 확인하십시오.
EVST는 QJAR 로봇을 완전 자동화 시스템에 통합할 수 있습니까?
예. 프로젝트 검토에는 선정된 로봇, 제어 캐비닛, 로봇 팔 끝단 툴링, 공정 장비, 고정 장치, 안전 장치, PLC 및 네트워크 인터페이스, 시운전 및 납품 책임 등이 포함될 수 있습니다.
QJAR 로봇 견적을 받으려면 어떤 정보를 제공해야 하나요?
정확한 모델 또는 적용 분야, 총 탑재량, 필요한 암 길이 및 자세, 장착 방식, 컨트롤러 및 인터페이스 요구 사항, 수량, 목적지 및 요청 납기를 알려주십시오. 그러면 해당 구성에 대한 가격, 납기 및 서비스 조건을 확인해 드립니다.