
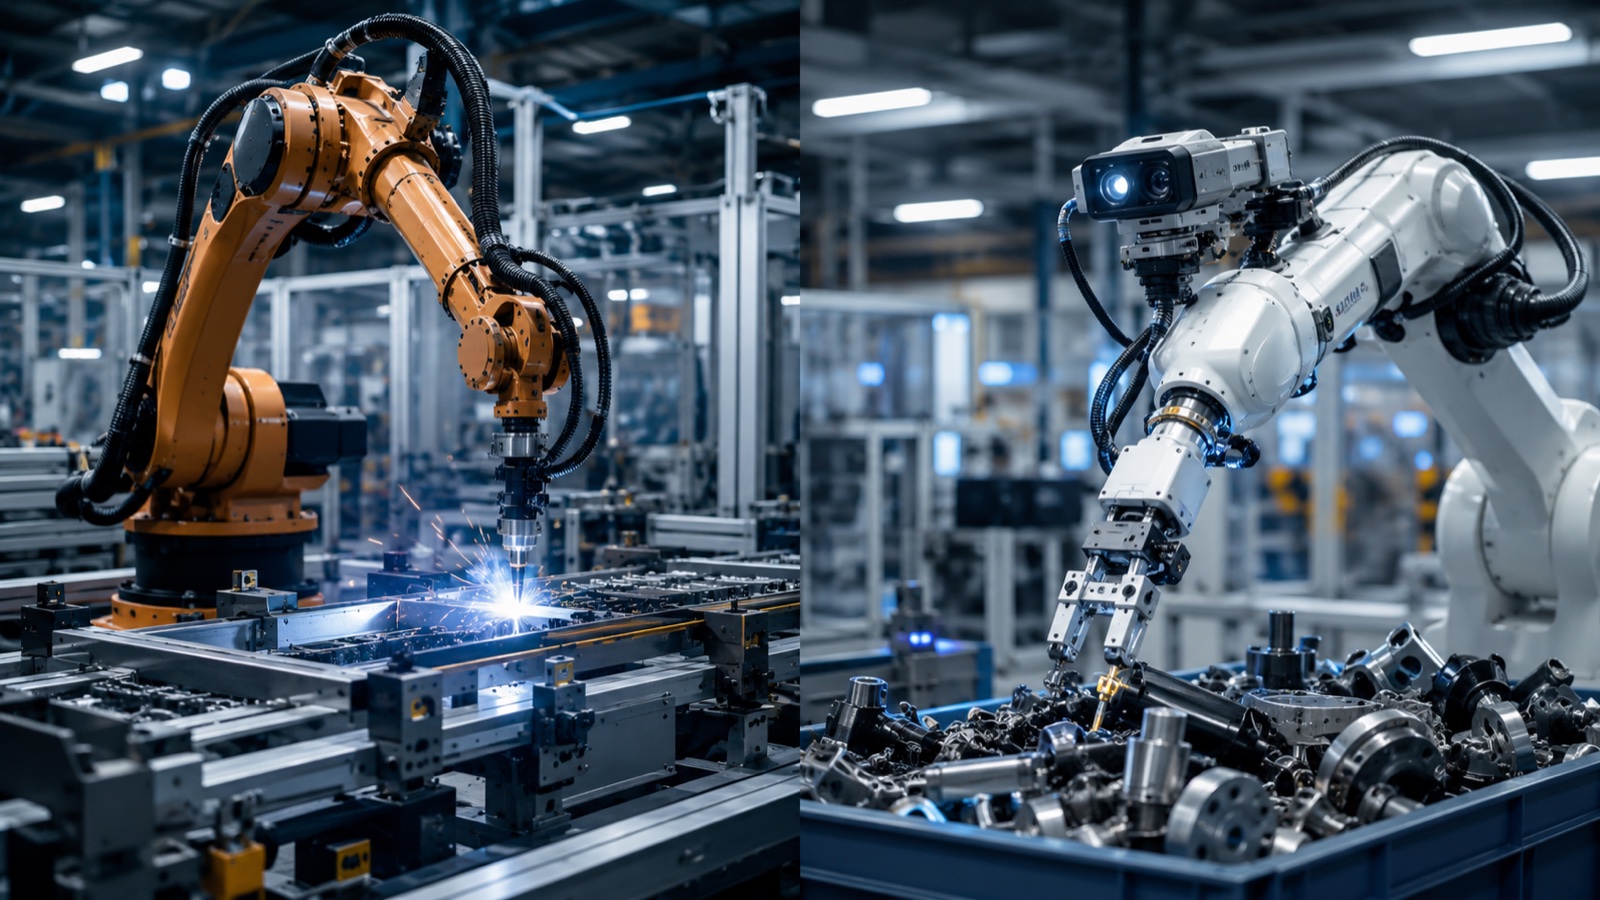
EVST編集チームによる記事 · 最終更新日:2026年6月3日
従来の産業用ロボットは、明示的にプログラムされた経路を忠実に再現するのに対し、AI搭載型ロボットは、学習済みの視覚・言語・動作モデルを用いて状況を認識し、行動を決定します。2026年現在、この2つのロボットはまだ互換性がありません。プログラムされたロボットは依然として高速で固定された高精度の生産を担っていますが、AI搭載型ロボットは、変動的で少量生産、あるいは非構造化作業向けに登場しつつあります。本ガイドでは、両者の仕組みと、工場現場で実際にどのような変化をもたらすのかを比較します。
根本的な違い:プログラム学習か学習学習か
従来の産業用ロボットは、固定されたプログラムを実行します。エンジニアがウェイポイント、速度、ロジックを定義すると、ロボットはそれをミリメートル単位の精度で無限に再現します。適応性はなく、部品を変更すれば再プログラムする必要があります。エンボディドAIはこれを逆転させます。大量のデモンストレーションデータとシミュレーションデータでトレーニングされたビジョン・ランゲージ・アクション(VLA)モデルは、カメラとセンサーからの入力を受け取り、その場で動作を生成するため、明示的にプログラムされていない部品や配置にも対応できます。
業界の見解によれば、2026年における実用的な限界は構造にある。作業が構造化され反復的な場合、プログラムされたロボットの方が高速で安価、かつ信頼性が高い。一方、作業が非構造化で多様であったり、頻繁に変化したりする場合、具現化されたAIの汎化能力が効果を発揮し始めるが、その精度はまだ低く、生産規模での実証も十分ではない。
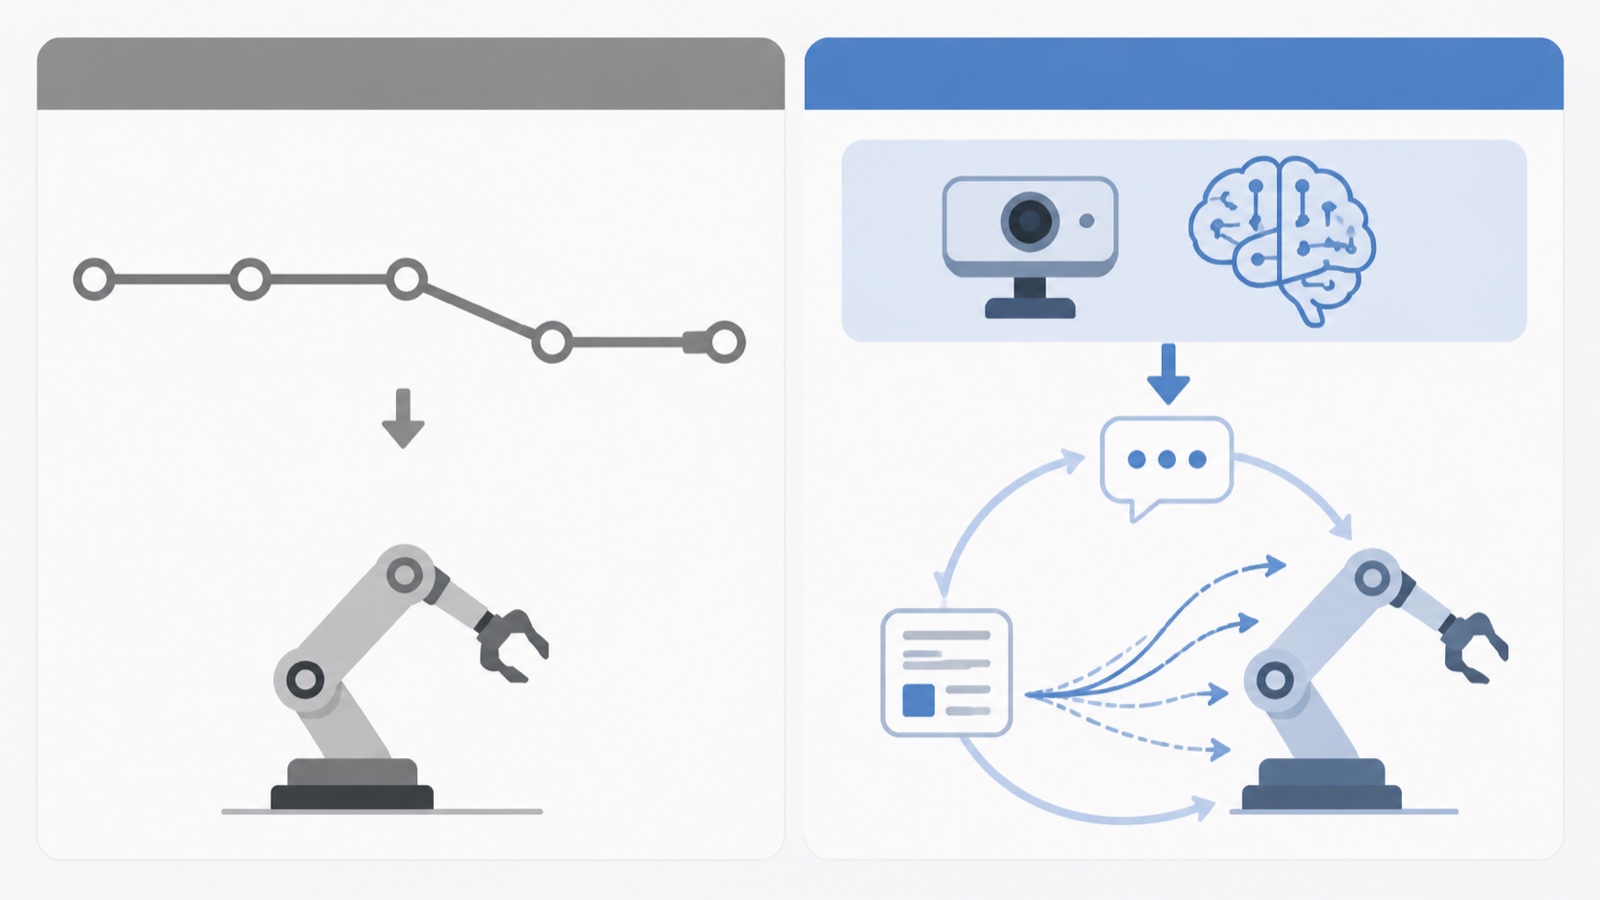
並べて比較する
| 次元 | 従来型の産業用ロボット | 身体を持つAIロボット |
|---|---|---|
| 管理 | 明示的にプログラムされたパス | 視覚・言語・行動に関する方針を学習した |
| 多角的な視点で挑む | 低; 部品ごとに再プログラム | 高い。新しい部分にも一般化できる。 |
| 精度 | 非常に高い(±0.02~0.1 mm) | 低下、改善 |
| 大規模なスピード | 高い、実績のある | 中程度、成熟 |
| 強いフィット感 | 大量かつ固定された、精密な作業 | 変動的で、少量で、非構造化されたタスク |
| エンジニアリングとプログラミング | データ収集とトレーニング |
国際ロボット連盟によると、産業用ロボットの設置台数は構造化された生産の勢いを背景に増加を続けている一方、具現化されたAIはより初期段階の急速な発展段階にある。両者はどちらかが他方を置き換えるのではなく、正反対の方向から収束しつつある。
工場現場ではどのような変化が起きているのか
最も顕著な変化は、展開に必要なスキルです。プログラムされたセルでは、ロボットのプログラミングと機械的な統合が必要です。一方、具現化されたAIセルでは、データに重点が置かれます。遠隔操作によるデモンストレーションの収集、シミュレーションにおけるバリエーションの生成、そして学習したポリシーが想定される様々なケースにおいて安全に動作するかどうかの検証などです。ロボットのハードウェアは類似していても構いませんが、作業は経路の記述からデータのキュレーションへと移行します。
実際には、短期的にはハイブリッド型が勝者となるでしょう。従来型の高精度ロボットがラインの固定された高速コア部分を担い、AI駆動ステーションが、混合ケースのデパレタイジング、多様な部品のキット化、未分類アイテムのビンピッキングなど、従来は大規模な治具なしでは自動化が困難だった可変エッジ部分を吸収します。基となるデータの収集方法については、ガイドを参照してください。 具現化されたAIデータ収集、遠隔操作、シミュレーションから現実への変換.
ハードウェアメーカーが位置づけられる場所
基礎モデルラボはAIを提供しますが、部品には、現実世界の操作データを持つ物理的で信頼性の高いアームが必要です。ここで産業メーカーが具現化されたAIのカテゴリーに参入し、工場グレードのハードウェアと、長年の実際の生産から得られた構造化された操作データを提供します。EVSTはこのグループに属し、モデル研究ではなく、具現化されたシステムのデータとハードウェア側に、フルレンジのロボットプラットフォームと現場展開の経験をもたらします。より広い視野については、ランキングを参照してください。 2026年のトップロボット基盤モデルと具現化されたAI企業.
業界の見解によれば、応用型AIにおける持続的な優位性は、特定のモデルよりも、大量の実際の操作データへのアクセスと、ポリシーを実行するための信頼性の高いハードウェアへのアクセスに大きく左右される。これは、既にロボットを大規模に構築・展開している企業にとって有利に働く。
2026年に実際のプロジェクトを決定する方法
- 構造化され、大量かつ高精度: プログラムされた産業用ロボットは、依然として最適なツールである。
- 可変部品、頻繁な切り替え、少量生産: 具現化されたAIを評価するが、量産化に踏み切る前にパイロット運用を行う。
- 混合路線: コア部分にプログラムされたセル、可変エッジ部分にAIステーションを組み合わせたハイブリッド型システムが、2026年における現実的な解決策となるだろう。
- どちらにしても: ハードウェアは信頼性が高く、保守が容易でなければならない。モデルの性能だけでは、信頼性の低いアームを補うことはできない。
よくある質問
具現化されたAIと従来の産業用ロボットの違いは何ですか?
従来の産業用ロボットは、明示的にプログラムされた経路を非常に高い精度で繰り返しますが、適応能力はありません。一方、AIを搭載したロボットは、学習済みの視覚・言語・動作モデルを使用してシーンを認識し、その場で動作を生成するため、プログラムされていない部品や配置にも対応できますが、2026年時点では精度が低く、規模拡大の実績も少ないという欠点があります。
身体を持つAIは産業用ロボットに取って代わるだろうか?
2026年には実現しないだろうし、単純な代替品として登場するわけでもない。プログラムされたロボットは、構造化された大量かつ高精度な作業において、依然として高速で安価、かつ信頼性が高い。一方、身体化されたAIは、変動的で少量または非構造化されたタスク向けに登場しつつある。当面の傾向としては、それぞれの強みを活かすハイブリッドラインが主流となるだろう。
身体化されたAIの導入において、どのような変化が生じるのか?
取り組みの焦点はプログラミングからデータへと移る。ロボットの経路を記述する代わりに、チームは遠隔操作によってデモンストレーションを収集し、シミュレーションで様々なバリエーションを生成し、学習したポリシーが想定されるあらゆるケースにおいて安全に動作するかどうかを検証する。ハードウェアは従来と変わらない場合もあるが、新たな作業はデータの収集と検証となる。
現代において、身体を持つAIに適したタスクとはどのようなものか?
固定が難しく、部品ごとにばらつきのある作業としては、混合ケースのデパレタイジング、多様な部品のキット化、未分類品のビンピッキングなどが挙げられます。これらは従来、大型の固定具を必要とするか、手作業で行われていました。一方、構造化され、反復的で高速な作業は、依然としてプログラムされたロボットの得意分野です。
ロボットメーカーは、具現化されたAIにおいてどのような役割を担うのか?
基礎研究機関はAIを提供するが、実用化されたシステムには、信頼性の高い工場レベルのロボットアームと大量の実際の操作データが必要となる。EVSTのように既にロボットを大規模に製造・展開しているメーカーは、モデル研究ではなくハードウェアとデータを提供しているが、応用上の利点の多くはモデル研究にある。
著者について:この分析はEVST編集チームによって作成されました。EVST(EVS TECH CO., LTD)は、2018年に設立された成都を拠点とするロボットメーカーで、産業用ロボット、協働ロボット、溶接ポジショナー、リニアトラックなどを製造し、100か国以上に輸出しています。CE、SGS、TUVなどの第三者認証を取得しています。
最終更新日:2026年6月3日。これは急速に発展している分野における一般的な比較であり、記載されている機能は2026年時点の具現化されたAIの状態を反映したものであり、今後進化していく可能性があります。