
ダイカスト用ロボットバリ取りセル:ロボットセル、専用機、スキャン・トゥ・パス研削
ロボットバリ取りセルとは、ロボットがスピンドルまたは研削ヘッドを、固定治具または位置決め装置に固定された鋳造品の周囲に保持する、工具保持型のセルである。
加工物についてご相談ください →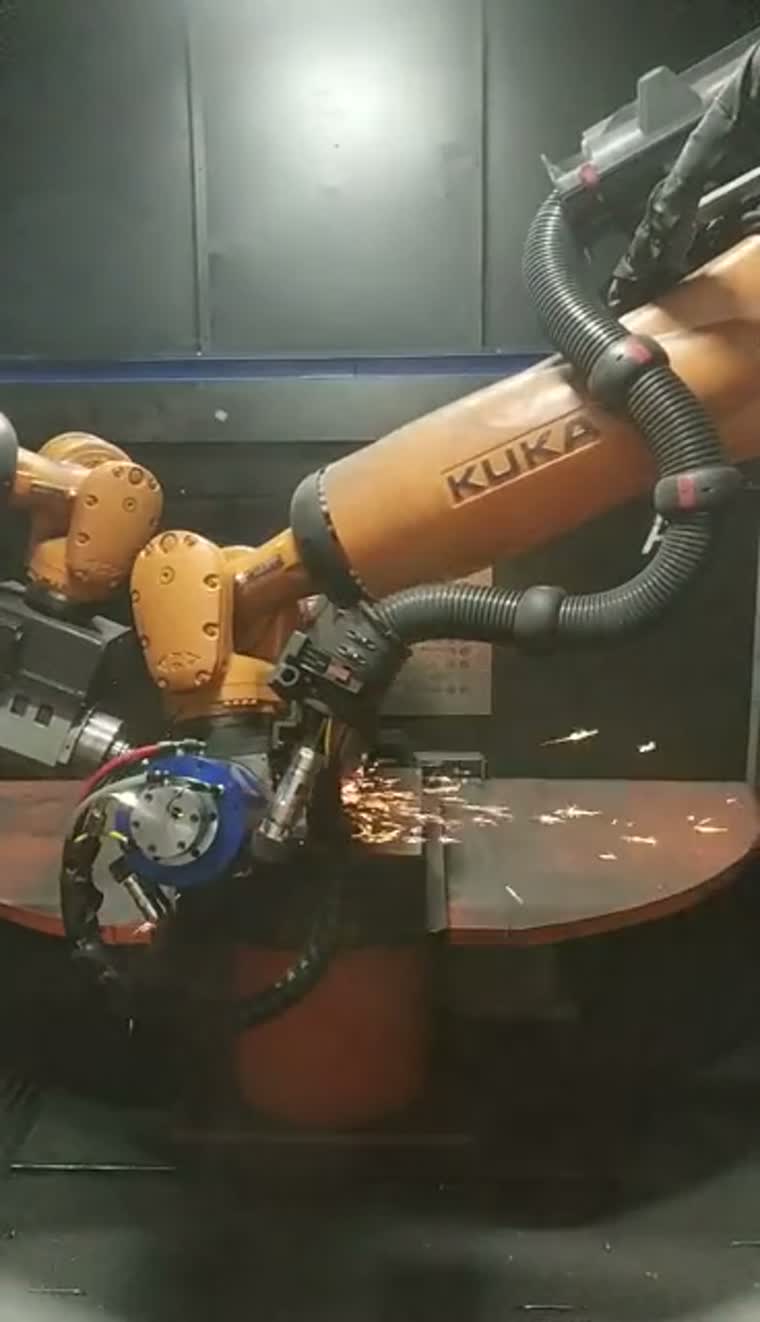
鋳造とその制約から始めましょう
代表的な加工対象物としては、エンジンブロック、シリンダーヘッド、トランスミッションハウジング、モーターハウジングなどが挙げられる。クランプアクセス、旋削クリアランス、工具のアプローチ方法によって、セルレイアウトが決定される。
入荷する鋳造品は、形状やパーティングラインの位置が異なる場合があります。搬送方法を選択する前に、代表的な鋳造品、治具の基準点、および加工対象領域を確認してください。
最大加工質量:要問い合わせ
最大加工寸法および旋削範囲:ご要望に応じてご提供いたします。
工具で保持する方式は、固定仕上げ工具を通して搬送するのが難しいワークピースに適している。搬送経路の決定は、アクセス性や治具の設置状況にも左右される。
セルレイアウト、力制御オプション、および集塵機能セル構成とツールへのアクセス

セル構成は、ロボットが保持する工具と固定治具、ポジショナー、または交互回転テーブルを組み合わせたものです。工具の接近方法と鋳造品へのアクセス性によって、配置が決定されます。
フローティングスピンドルオプション、自動工具交換、工具保管庫などは、必要な加工内容や加工対象物の種類に合わせて指定できます。
接触力制御範囲:ご要望に応じて対応いたします。
セルレイアウト、力制御オプション、および集塵機能ダイキャスト製ハウジング
バリ取り工程では、鋳造ハウジングのバリ、パーティングライン、ゲート残渣などを除去します。入荷時のばらつきや工具のアクセス状況によって、工程は大きく左右されます。
エンジンとパワートレイン
エンジンブロックやシリンダーヘッドは、外縁部や側面の穴加工にそれぞれ異なる工具が必要となる場合があり、工程上必要な場合は、位置確認や工具交換などの作業も含まれる。
自動車およびオートバイ部品
鋳造部品のファミリーは、治具の共通性や製品の変更頻度を考慮して、ロボットセルまたは専用機向けに評価することができる。
モーター製造
モーターハウジングのバリ取りは、ロボットと専用機を統合する典型的な用途であり、クランプ基準点とエッジアクセスはハウジングの種類ごとに定義されています。
ロボットセル対特殊用途機械
| ワークピースファミリー | 軸と位置 | 切り替えの柔軟性 | 生産構成 | |
|---|---|---|---|---|
| 大型鋳造ハウジング | ロボットセル | 関節式工具の動作、固定または位置決めされたワークピース | 異なるハウジングに対応するための工具および治具の変更 | さまざまな特徴を持つ混合家族 |
| 繰り返し鋳造部品ファミリー | 特殊用途機械 | 座標軸;単一または交互の位置 | 計画的な交代を伴う専用設備 | 定義されたファミリー内での繰り返し実行 |
| 小型の輪郭部品 | 特殊用途機械 | 座標軸とインデックス位置 | サポート対象部品範囲内でのツール変更 | 輪郭処理タスクの繰り返し |
| 中型および大型部品 | 特殊用途機械 | 直線型または回転式インデックス機構 | 部品固有の治具とプロセス設定 | 定義された処理シーケンス |
すべての項目を比較するには、水平方向にスクロールしてください。
ソリューションレベルの特殊用途機械
特殊用途機械は、単一、交互、またはインデックス付きの加工位置で、協調的な工具動作を実現します。これらの機械は、部品ファミリーと治具配置を中心としたソリューションレベルで評価されます。
加工対象物の例としては、電話機の筐体、カメラモジュール、セットトップボックスの筐体、ドアハンドル、自動車用プラスチック部品などが挙げられる。
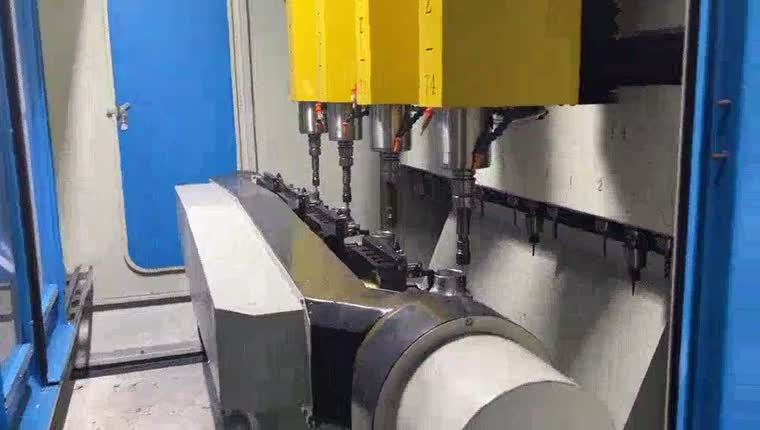
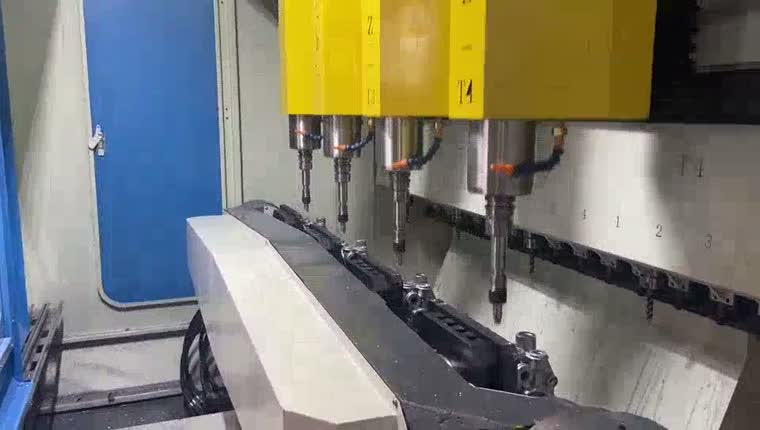
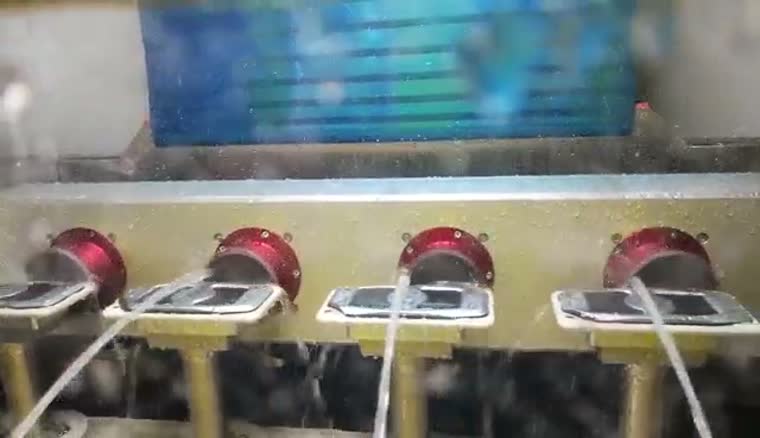
適切な輪郭仕上げ作業には、工具の周囲に液体を塗布し、回転治具を用いる湿式処理法が利用可能です。適性は、材料と要求される仕上がりによって異なります。
車軸部品の場合、治具と加工手順を計画する際には、溶接からバリ取りへの移行を考慮してください。
車軸溶接および溶接後処理EVSTスキャン・トゥ・パス研削
EVSTスキャン・トゥ・パス研削は、定義された加工領域内のスキャンされたワークピースの輪郭から研削パスを生成しますが、プロセスの定義、治具の検証、完成部品の検査の必要性をなくすものではありません。
プログラミング不要の研削ロボットの場合、目標とする削減点は、手動による点ごとの経路ティーチングです。工具の選定、スキャン範囲、プロセス境界、および合格基準は、依然として確立する必要があります。
加工物についてご相談ください →スキャンされた輪郭から実行まで
加工対象物をスキャンし、定義された加工領域内の輪郭を識別して、ロボット実行のための経路を生成します。生成された経路は、治具へのアクセス性および選択された工具との適合性を確認する必要があります。
選択した領域内のワークピースの輪郭をキャプチャします。
加工エッジを特定し、ツールパスを生成します。
選択した連絡ツールを使用して、チェックされたパスを実行します。
概念図・手順にはワークピースとセルの検証が必要です。
力制御実行は、生成されたパス中の接触をサポートします。力制御オプションとその仕様は、より広いセル構成で選択されます。
セルレイアウト、力制御オプション、および集塵機能三次元視覚と適応経路
3次元画像処理により、ワークピースの形状を構築し、空間的なばらつきに合わせてパスを調整できます。CAD不要の処理はオプションで、スキャンデータから輪郭と加工プロセスを確立できます。製品検査もオプションです。
合意された範囲および試験条件におけるスキャン期間:ご要望に応じて。
合意された材料、形状、および試験条件におけるスキャン精度:ご要望に応じてご提供いたします。
レーザー検出と偏差補正
点レーザー検出は、現在の部品を前の部品と比較し、パーティングラインにおける位置ずれを補正することができます。この比較は、CADモデルからのずれではなく、部品間のずれに関するものです。
溶接突起のレーザー計測は、位置補正に役立ち、溶接ビード加工中の仕上げ工具との連携を可能にする。計測および除去戦略は、接合部に合わせて調整する必要がある。
オフラインプログラミングとシミュレーション
オフラインプログラミングでは、セルから離れた場所でロボットの経路を準備します。衝突チェックとコードシミュレーションによるレビューの後、ポストプロセッサがコントローラ固有のプログラムを生成します。
工具、治具、ロボットの経路を定義します。
衝突を検証し、プログラムをシミュレーションする。
コントローラコードを出力し、セル上で検証する。
概念図・手順にはワークピースとセルの検証が必要です。
シミュレーションは準備を支援するものであり、ロボットプログラム、ツール形状、治具については、実際のセル上で検証する必要がある。
溶接後および溶接ビードの研削
ロボットによる溶接部研削では、アルミフレームに取り付けられたロボット保持式の仕上げヘッドを使用することができます。治具は溶接ビードへのアクセスを可能にし、工具は選択された除去経路に沿って移動します。
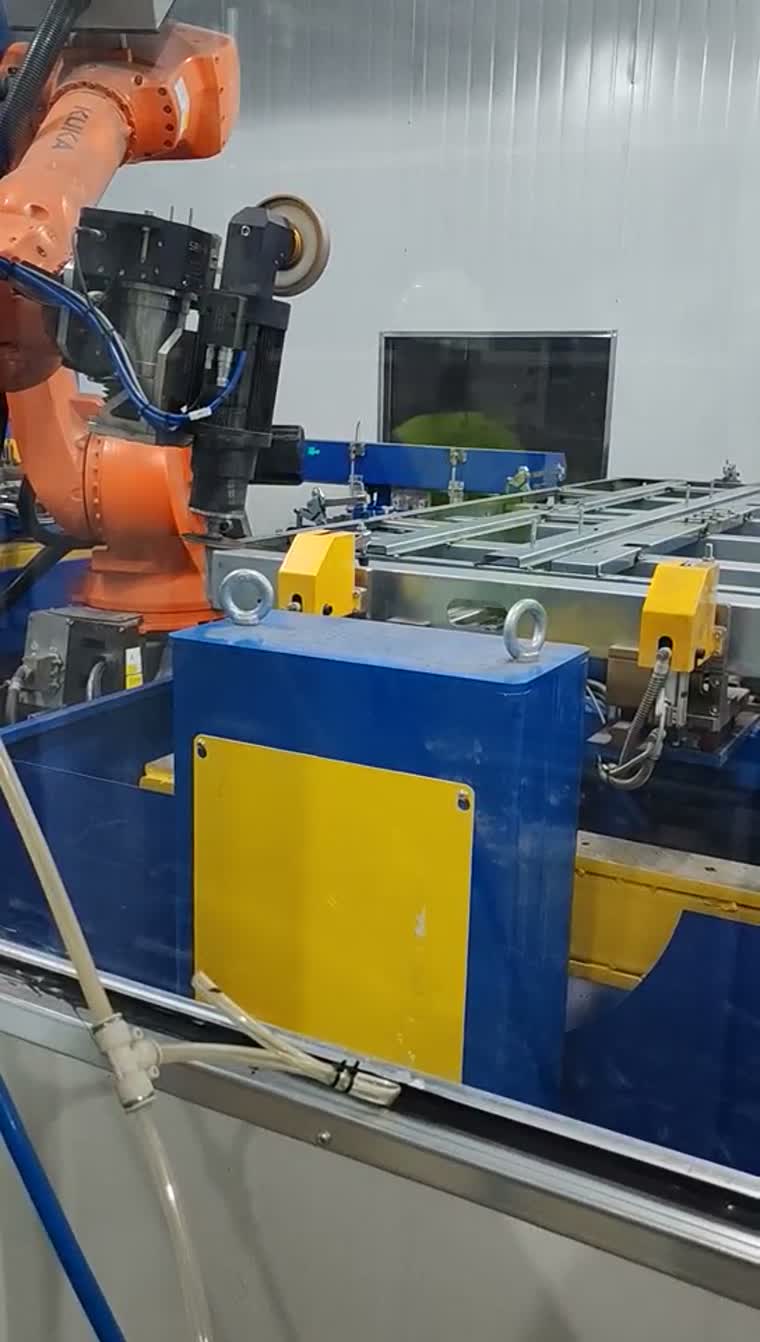
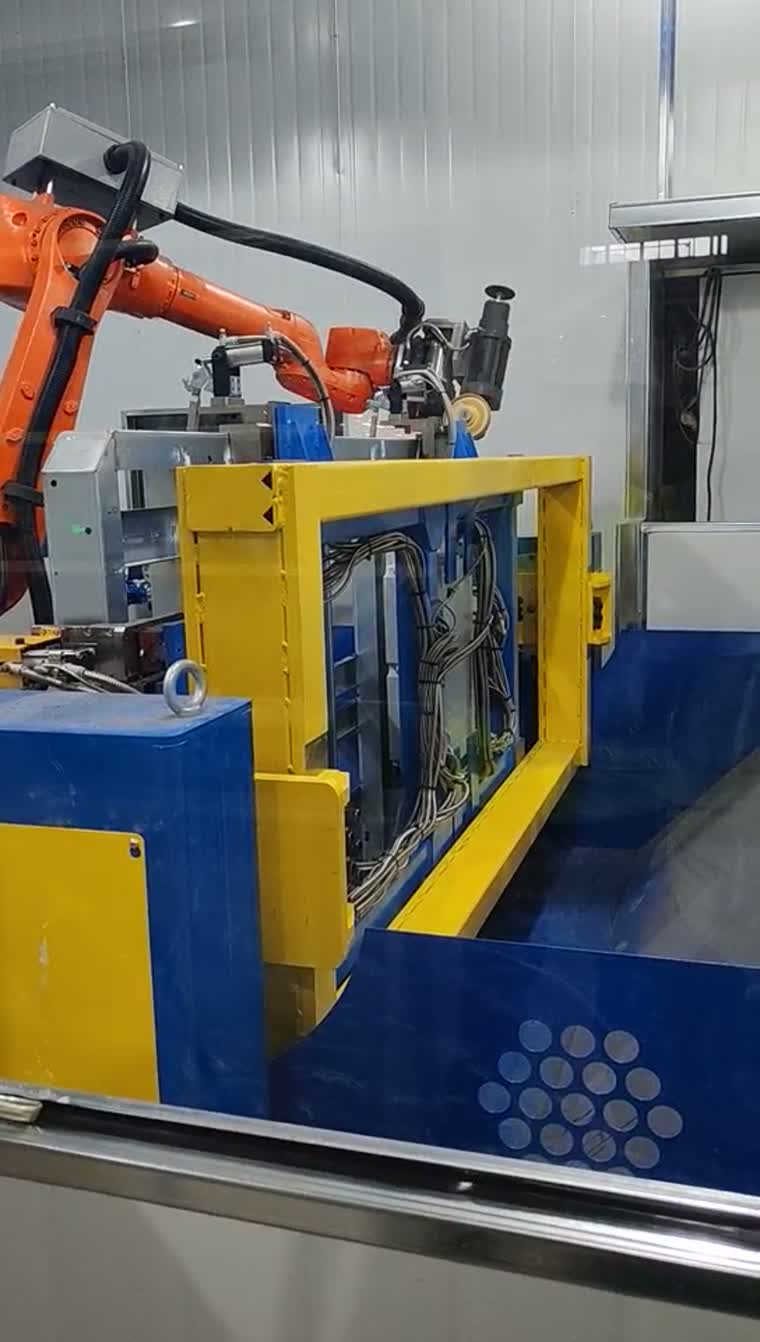
バッテリートレイの摩擦攪拌溶接仕上げは、独自の治具と工程要件を持つ関連工程である。
バッテリートレイの仕上げおよび関連プロセスオプション代表的なアプリケーションと統合範囲
代表的な用途としては、鋳造ハウジングのエッジ仕上げ、エンジン部品のバリ取り、フレーム溶接ビードの仕上げなどが挙げられます。納品範囲は、治具、工具、ロボットの統合、およびプロセス検証を中心に定義されます。
積み込みおよび積み下ろしインターフェースは、上流側および下流側の機器によって定義されます。
構成レビューを開始するには、代表的なワークピース、加工対象となるエッジまたは溶接部、治具の基準点、および受入基準を共有してください。
バリ取りセルを選ぶ前に確認すべき事項
「プログラミング不要」とは具体的にどういう意味ですか? 指導がないということでしょうか? それともCADモデルがないということでしょうか?
これは、検出された輪郭からプロセスパスを生成することで、ポイントごとのティーチング作業を削減することを意味します。製品のCADモデルを使用しない構成はオプションであり、治具、工具、およびプロセスの受入検証は引き続き必要です。
鋳造品の形状が部品ごとに異なる場合、ツールパスはどのように生成されるのでしょうか?
スキャンによって、定義された処理領域内の関連する輪郭が特定されます。パス生成にはその輪郭が使用され、適切な検出配置によって部品間のばらつきを補正できます。範囲外の形状については、プロセスの見直しが必要です。
特殊用途のバリ取り機は、どのような場合にロボットセルに勝るのか?
部品の種類、治具、加工手順が繰り返される場合は、専用機を検討する価値があります。一方、アクセス性、工具のアプローチ方法、製品構成などによって異なる配置が必要な場合は、ロボットセルを検討できます。実際のワークピース上で両者を比較してください。
バリ取りと溶接後研削は同じセル内で実行できますか?
治具、工具へのアクセス、およびプロセス要件が互換性がある場合、これらは共通のコンセプト内で検討することができます。これらを組み合わせるかどうかはプロジェクトごとの決定事項であり、すべてのレイアウトに標準的に備わっている機能ではありません。
混在生産にはどのような工具交換が必要ですか?
まず、部品ファミリーごとに作業内容と必要な工具を定義します。その後、その組み合わせに基づいて、自動工具交換システムや工具保管庫を構成できます。これには、アクセスチェックや治具のクリアランスチェックも含まれます。
既存のセルにビジョンパス生成機能を後付けすることは可能でしょうか?
改修の適合性はケースバイケースで評価されます。アップグレードを決定する前に、ロボットとコントローラのインターフェース、スキャンへのアクセス、キャリブレーション、ツールの形状、および治具の互換性を確認してください。スキャンのデモンストレーションだけでは、セルの互換性は確認できません。