
ロボット 車軸溶接ワークステーション
EVSTは、実際の車軸部品、接合部の形状、および生産ルートに合わせて、ロボット、溶接パッケージ、ポジショナー、および治具を構成します。
まずはワークステーションを1つ作成し、工場に必要なガードセル機能を追加したり、積載、検査、材料の流れが定義された後に複数のステーションを接続して生産ラインを構築したりできます。
車軸溶接ワークステーションの定義
車軸とそのジョイントの周りにセルを構築する
車軸溶接の自動化は、部品定義が設計を主導する場合に最も効果を発揮します。EVSTは、機器のレイアウトを決定する前に、溶接箇所、搬送ポイント、治具の基準点、検査ルートをマッピングします。
ステーションが溶接しなければならないものを定義する
車軸部品の名称を明記し、すべての製造接合部を特定し、トーチがどの位置に近づく必要があるかを記録します。ハウジングの形状、ブラケット、継ぎ目、およびアクセス制限によって、ロボットの姿勢とワークピースの回転の必要性が決まります。
- 図面の修正と部品の向き
- 共同の手順、プロセス、および受入基準
- 取り付けのばらつきと仮付け溶接の状態
再現可能なワークピースを提示する
この治具は位置決め基準点を確立し、荷重負荷および溶接中もアセンブリを安定させます。ポジショナーは、トーチ、ケーブル、および保守作業へのアクセスを維持しながら、各溶接部を適切な角度で提示します。
- 積載方向とオペレーターの到達範囲
- クランプシーケンスと切り替え方法
- 回転、クリアランス、ケーブル配線
溶接パッケージと連携して動作を行う
ロボットの経路、ワークピースの動き、溶接パラメータは、一体のプロセスとして機能しなければなりません。EVSTは、ロボットを独立した装置として扱うのではなく、接合シーケンスを中心に、開始、停止、遷移、トーチへのアクセス、クリーニング、復旧を計画します。
- ロボットとポジショナーの連携
- 懐中電灯のメンテナンスと消耗品へのアクセス
- 関節が必要とするセンシング戦略
結果の確認方法について合意する
効果的な受入計画では、機器の機能と部品の品質および生産量を切り離して検討します。EVSTは、顧客の溶接検査、寸法チェック、負荷方法、および合意されたサイクル境界に合わせて、試運転方法を整合させます。
- 溶接および寸法検査ルート
- 生産試験と復旧シナリオ
- 安全性およびオペレーターの操作に関するチェック
ワークステーション、セル、または生産ラインを選択してください。
適切な規模は、接続する必要のある工程の数、部品の入出庫方法、検査や手作業がどこに配置されるかによって決まります。
| フォーマット | 最適 | 典型的な統合の焦点 | 計画に関する質問 |
|---|---|---|---|
| 車軸溶接作業台 | 局所的な積み込みと積み下ろしを伴う、明確に定義された溶接作業。 | ロボット、溶接装置、位置決め装置、治具、およびステーション制御装置。 | 1つのユニットで必要な接合部をすべて満たしつつ、積み込みの容易さを維持できるだろうか? |
| ロボット溶接セル | 生産機能が連携した、保護された自動化エリア。 | 安全対策、インターロック、オペレーターアクセス、プロセスサービス、および復旧。 | セル内には、どのような相互作用、サービスポイント、安全機能が含まれるべきか? |
| 車軸溶接生産ライン | 計画的な移送とライン制御を伴う、複数の関連作業。 | 資材の流れ、バッファ、ステーションバランス、検査ルート設定、および監督。 | どの工程が生産ラインの出力を制御し、部品は各ステーション間をどのように移動させるべきか? |
溶接ステーションを構成する4つの要素
EVSTは、必要な溶接経路を中心に、動作、プロセス、およびワーク保持の要素を統合します。
溶接ロボット
定義された関節の動作範囲とトーチの向きを提供します。選択は、必要な姿勢、アクセス、および工具負荷に基づいて行われます。
溶接パッケージ
選択した溶接方法に必要な電源、トーチ、ワイヤ送給装置、およびプロセスインターフェースを統合します。
ワークピースポジショナー
ロボットが生産性の高い溶接姿勢で継ぎ目に到達できるよう、車軸アセンブリを支え、回転させます。
専用照明器具
実際の部品の位置を特定し、基準点を設定し、制御されたクランプおよびロードシーケンスをサポートします。
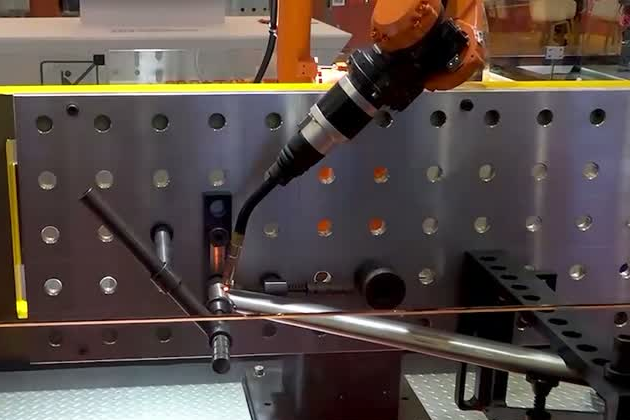
図面から承認された生産プロセスまで
各ステップでは、アプリケーションへの入力をテスト可能なステーションの決定に変換します。
有用なアクスルセルレビューのために何を送るべきか
コンパクトなアプリケーションパックにより、EVSTは最初のコンセプトを仮定ではなく実際のワークピースに集中させることができます。
ワークピースの定義
組立図、部品リスト、接合図、材質、厚み、および想定される接合状態を共有してください。アクセス可能な状態を維持しなければならない重要な基準点と面をマークしてください。
生産ルート
積み込み、積み下ろし、仮付け溶接、清掃、段取り替え、検査、修理について説明してください。予定されているシフトパターンと、生産目標の境界値を含めてください。
品質計画
溶接部の受入方法、寸法検査、サンプリング方法、および外観に関する期待事項を明記してください。これらの要件は、工程試験およびステーションでの試運転の指針となります。
植物統合
利用可能な床面積、ユーティリティ設備、上流および下流のインターフェース、オペレーターのアクセス経路、保守ルートを明記してください。計画されている転送またはラインレベルの制御についても記載してください。
自転車、電気自動車、オートバイのチューブフレーム用ロボット溶接
EVSTは、管状フレーム接合部周辺に存在するコンパクトで変化に富んだ経路に対し、ロボットとポジショナーの協調動作を適用します。このプロセスでは、安定したトーチアクセス、遷移部における制御された動作、そして合意された受入基準に適合する仕上がりを重視しています。
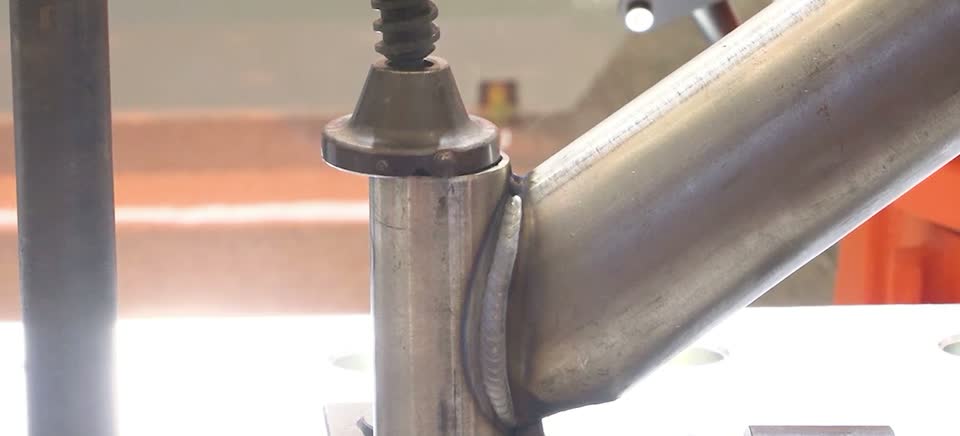
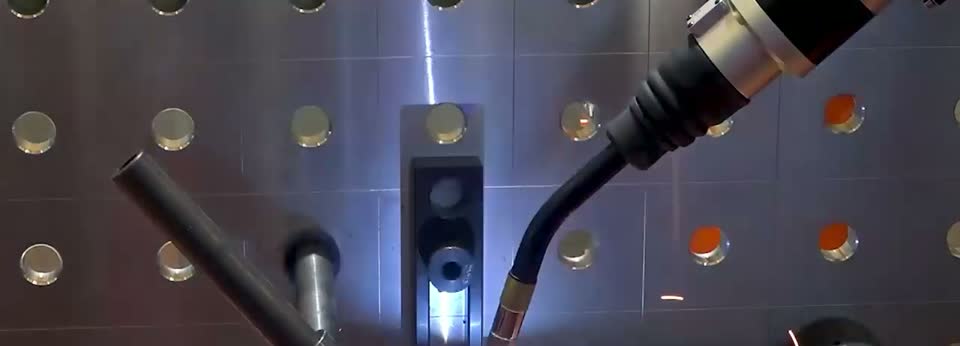
実際のワークピースで性能を確認してください。
最終的なコンセプトと承認計画では、ロボットの動作を顧客の部品、プロセス、生産ルートに結びつけます。
生産時期
合意した時計を1つ使用してください。 計画されたステーションを反映するように、該当する積載、溶接、清掃、切り替え、検査、復旧の各手順を含めてください。
溶接と寸法
プロセス全体を確認してください。 組み立て、治具の挙動、工具の中心点、熱入力、センシング、検査はすべて、完成部品に影響を与える。
自動化に関する責任
すべての操作を割り当ててください。 積載、仮付け溶接、検査、修理、研削、保守作業のうち、自動化すべきものと、オペレーターが行うべきものを明確に定義する。
車軸溶接作業台に関する質問
ワークステーション、セル、生産ラインの違いは何ですか?
ワークステーションは、特定の生産単位です。溶接セルは、保護された自動化エリア、制御装置、および計画されたオペレーターとのやり取りを追加します。生産ラインは、材料の流れとラインレベルの調整を通じて、複数の積載、溶接、検査、または搬送ステーションを接続します。
EVSTが車軸溶接セルを構成するために必要な情報は何ですか?
部品図面、構成部品および接合部図、材質、厚み、嵌合条件、溶接工程、荷重方法、生産目標、検査方法、工場レイアウト、およびユーティリティに関する情報をお送りください。これらの情報に基づいて、コンセプトを実際の車軸および生産工程に反映させることができます。
ポジショナーはどのようにして車軸溶接をサポートするのですか?
ポジショナーはワークピースを支えて回転させることで、ロボットがトーチへのアクセスと適切な溶接方向を維持できるようにします。EVSTは、アクスルアセンブリ、治具、必要な姿勢、およびハンドリングシーケンスに基づいて、ポジショナーのフォーマットと動作を選択します。
EVSTはどのようにしてサイクルタイムと溶接品質を確認するのですか?
このプロジェクトではまず、サイクル境界と受入方法を定義します。次に、EVSTは代表的な部品を用いて動作、溶接工程、荷重順序、検査経路を検証し、その結果を合意された要件と比較します。
ロボット溶接は、管状フレームの二次研削工程を削減できるか?
溶接工程、接合部の状態、スパッタレベル、ビードの外観が顧客の受入基準を満たせば、手作業による仕上げ工程を削減できます。この確認は、実際のフレーム材料と外観基準に基づいた工程試験で行われます。
車軸の図面と受入方法から始めましょう
部品図面、接合図、材料、組立条件、積載経路、生産目標、検査計画、および利用可能な床面積をお送りください。EVSTはこれらの情報を基に、ワークステーション、ガードセル、または接続ラインのコンセプトを策定します。