
川崎重工業用ロボット:モデルと選定ガイド
一般的な搬送、溶接、パレタイジング、高可搬重量、パラレルリンクなどの用途向けに、カワサキのロボットシリーズを比較検討してください。まずは用途に合ったロボットシリーズを選択し、次に可搬重量、リーチ、手首への負荷、取り付け方法、コントローラの要件を確認してください。
カワサキ製ロボットファミリーの選び方
カワサキの製品群は、さまざまなプロセスと負荷クラスに基づいて構成されています。定格ペイロードとリーチを比較する前に、用途に応じて製品群を選択してください。手首の制限、取り付け方法、環境、コントローラーの要件によって、候補となる製品が変わる可能性があるためです。
川崎ロボットのモデルをファミリー別に比較する
プロセスカテゴリを選択した後、モデル、ファミリー、軸、ペイロード、リーチで絞り込みます。ペイロードのみで類似しているように見える候補を区別するために、手首荷重、取り付け方法、環境、コントローラーの各フィールドを使用します。
| 画像 | モデル | ロボット一家 | 軸 | ペイロード | 最大到達距離/可動範囲 | 再現性 | 質量 | 取り付け | 用途 | 保護性能 | 関節可動範囲/最高速度 | 手首への許容負荷 | 設置環境 | コントローラー/電源 | 特別公演 | 次のアクション |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | Rシリーズ汎用ロボット | 6 | 3キロ | 20 mm | ±0.02 mm | 20キロ | 床、天井 | 組み立て、取り扱い、密封、機械操作、研削、バリ取り | IP54または同等 | 範囲 - JT1 ±160°;JT2 +150°~-60°JT3 +120°~-150°JT4 ±360°;JT5 ±135°;JT6 ±360° |最高速度 — JT1 360°/秒;JT2 250°/秒;JT3 225°/秒;JT4 540°/秒;JT5 225°/秒;JT6 540°/秒 | 一瞬 - JT4 5.8 N·m;JT5 5.8 N·m;JT6 2.9 N·m |慣性 — JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F60/2.0kVA | / | このモデルをリクエストする |
 | RS007N | Rシリーズ汎用ロボット | 6 | 7キロ | 20 mm | ±0.02 mm | 35キロ | 床、天井 | 組み立て、取り扱い、密封、機械操作、研削、バリ取り | 手首:IP67または同等品 ベース軸:IP65または同等品 | 範囲 - JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |最高速度 — JT1 470°/秒;JT2 380°/秒;JT3 520°/秒;JT4 550°/秒;JT5 550°/秒;JT6 1,000°/秒 | 一瞬 - JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |慣性 — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F60/2.0kVA | / | このモデルをリクエストする |
 | RS007L | Rシリーズ汎用ロボット | 6 | 7キロ | 20 mm | ±0.03 mm | 36キロ | 床、天井、壁 | 組み立て、取り扱い、密封、機械操作、研削、バリ取り | 手首:IP67または同等品 ベース軸:IP65または同等品 | 範囲 - JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |最高速度 — JT1 370°/秒;JT2 310°/秒;JT3 410°/秒;JT4 550°/秒;JT5 550°/秒;JT6 1,000°/秒 | 一瞬 - JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |慣性 — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F60/2.0kVA | / | このモデルをリクエストする |
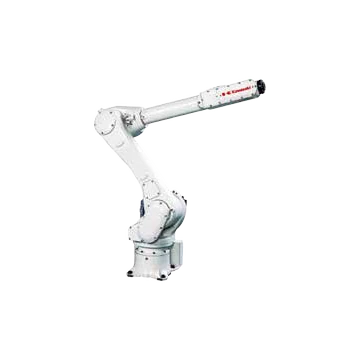 | RS013N | Rシリーズ汎用ロボット | 6 | 13キロ | 20 mm | ±0.03 mm | 170キロ | 床、天井 | 組み立て、取り扱い、密封、機械操作、研削、バリ取り | IP67または同等 | 範囲 - JT1 ±180°;JT2 +138°~-105°JT3 +135°~-159°JT4 ±200°;JT5 ±125°;JT6 ±360° |最高速度 — JT1 265°/秒;JT2 250°/秒;JT3 265°/秒;JT4 475°/秒;JT5 475°/秒;JT6 730°/秒 | 一瞬 - JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |慣性 — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F60/2.0kVA、F01/5.6kVA | / | このモデルをリクエストする |
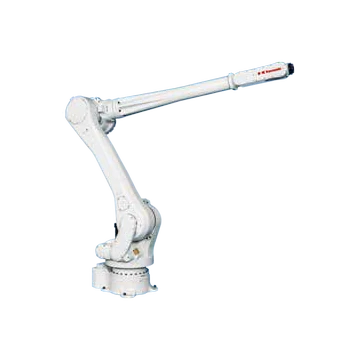 | RS015X | Rシリーズ汎用ロボット | 6 | 15キロ | 20 mm | ±0.06 mm | 545キロ | 床、天井 | 組み立て、取り扱い、密封、機械操作、研削、バリ取り | 手首:IP67または同等品 ベース軸:IP65または同等品 | 範囲 - JT1 ±180°;JT2 +140°~-105°JT3 +135°~-155°JT4 ±360°;JT5 ±145°;JT6 ±360° |最高速度 — JT1 180°/秒;JT2 180°/秒;JT3 200°/秒;JT4 410°/秒;JT5 360°/秒;JT6 610°/秒 | 一瞬 - JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |慣性 — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
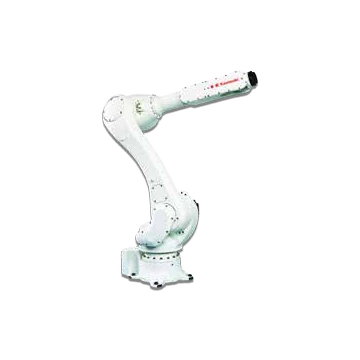 | RS020N | Rシリーズ汎用ロボット | 6 | 20キロ | 20 mm | ±0.04 mm | 230キロ | 床、天井 | 組み立て、取り扱い、密封、機械操作、研削、バリ取り | IP67または同等 | 範囲 - JT1 ±180°;JT2 +155°~-105°JT3 +150°~-163°JT4 ±270°;JT5 ±145°;JT6 ±360° |最高速度 — JT1 190°/秒;JT2 205°/秒;JT3 210°/秒;JT4 400°/秒;JT5 360°/秒;JT6 610°/秒 | 一瞬 - JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |慣性 — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
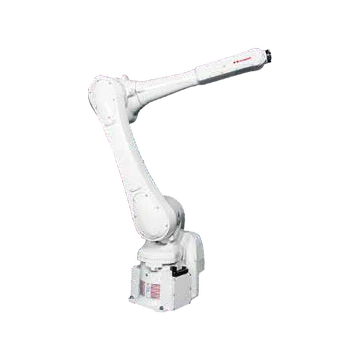 | RS025N | Rシリーズ汎用ロボット | 6 | 25キロ | 20 mm | ±0.04 mm | 270キロ | 床 | 組み立て、取り扱い、密封、機械操作、研削、バリ取り | IP67または同等 | 範囲 - JT1 ±180°;JT2 +131°~-100°JT3 +145°~-161°JT4 ±270°;JT5 ±145°;JT6 ±360° |最高速度 — JT1 215°/秒;JT2 215°/秒;JT3 270°/秒;JT4 420°/秒;JT5 420°/秒;JT6 780°/秒 | 一瞬 - JT4 60 N·m;JT5 60 N·m;JT6 32 N·m |慣性 — JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
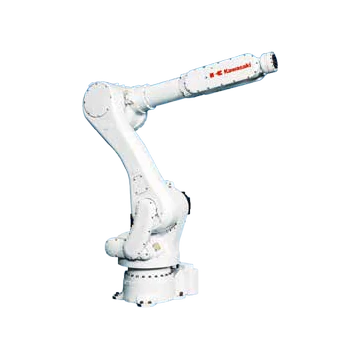 | RS030N | Rシリーズ汎用ロボット | 6 | 30キロ | 20 mm | ±0.06 mm | 555キロ | 床、天井 | 組み立て、取り扱い、密封、機械操作、研削、バリ取り | 手首:IP67または同等品 ベース軸:IP65または同等品 | 範囲 - JT1 ±180°;JT2 +140°~-105°JT3 +135°~-155°JT4 ±360°;JT5 ±145°;JT6 ±360° |最高速度 — JT1 180°/秒;JT2 180°/秒;JT3 185/185/160°/秒;JT4 260/260/185°/秒;JT5 260/260/165°/秒;JT6 360/360/280°/秒 | 一瞬 - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |慣性 — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
| RS050N | Rシリーズ汎用ロボット | 6 | 50キロ | 20 mm | ±0.06 mm | 555キロ | 床、天井 | 組み立て、取り扱い、密封、機械操作、研削、バリ取り | 手首:IP67または同等品 ベース軸:IP65または同等品 | 範囲 - JT1 ±180°;JT2 +140°~-105°JT3 +135°~-155°JT4 ±360°;JT5 ±145°;JT6 ±360° |最高速度 — JT1 180°/秒;JT2 180°/秒;JT3 185/185/160°/秒;JT4 260/260/185°/秒;JT5 260/260/165°/秒;JT6 360/360/280°/秒 | 一瞬 - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |慣性 — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
| RS080N | Rシリーズ汎用ロボット | 6 | 80キロ | 20 mm | ±0.06 mm | 555キロ | 床、天井 | 組み立て、取り扱い、密封、機械操作、研削、バリ取り | 手首:IP67または同等品 ベース軸:IP65または同等品 | 範囲 - JT1 ±180°;JT2 +140°~-105°JT3 +135°~-155°JT4 ±360°;JT5 ±145°;JT6 ±360° |最高速度 — JT1 180°/秒;JT2 180°/秒;JT3 185/185/160°/秒;JT4 260/260/185°/秒;JT5 260/260/165°/秒;JT6 360/360/280°/秒 | 一瞬 - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |慣性 — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
 | BXP110S | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 110キロ | 20 mm | ±0.06 mm | 700キロ | 床 | 組み立て、取り扱い、スポット溶接 | 手首:IP67または同等品 ベース軸:IP54または同等品 | 範囲 - JT1 ±160°;JT2 +120°~-65°JT3 +90°~-81°JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度 — JT1 140°/秒;JT2 130°/秒;JT3 170°/秒;JT4 220°/秒;JT5 185°/秒;JT6 300°/秒 | 一瞬 - JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |慣性 — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
 | BXP110L | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 110キロ | 20 mm | ±0.06 mm | 870キロ | 床 | 組み立て、取り扱い、スポット溶接 | 手首:IP67または同等品 ベース軸:IP54または同等品 | 範囲 - JT1 ±160°;JT2 +76°~-60°JT3 +90°~-75°JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度 — JT1 140°/秒;JT2 130°/秒;JT3 135°/秒;JT4 220°/秒;JT5 200°/秒;JT6 300°/秒 | 一瞬 - JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |慣性 — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
 | BXP135X | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 135キロ | 20 mm | ±0.06 mm | 880キロ | 床 | 組み立て、取り扱い、スポット溶接 | 手首:IP67または同等品 ベース軸:IP54または同等品 | 範囲 - JT1 ±160°;JT2 +76°~-60°JT3 +90°~-75°JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度 — JT1 140°/秒;JT2 105°/秒;JT3 140°/秒;JT4 220°/秒;JT5 200°/秒;JT6 300°/秒 | 一瞬 - JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |慣性 — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
 | BTP210L | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 210キロ | 20 mm | ±0.08 mm | 1030キロ | 棚 | 組み立て、取り扱い、スポット溶接 | 手首:IP67または同等品 ベース軸:IP54または同等品 | 範囲 - JT1 ±160°;JT2 +80°~-130°JT3 +90°~-75°JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度 — JT1 115°/秒;JT2 90°/秒;JT3 115°/秒;JT4 140°/秒;JT5 135°/秒;JT6 240°/秒 | 一瞬 - JT4 1,380 N·m;JT5 1,380 N·m;JT6 600 N·m |慣性 — JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
 | BX100S | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 100キロ | 20 mm | ±0.06 mm | 720キロ | 床 | 組み立て、取り扱い、スポット溶接 | 手首:IP67または同等品 ベース軸:IP54または同等品 | 範囲 - JT1 ±160°;JT2 +120°~-65°JT3 +90°~-81°JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度 — JT1 135°/秒;JT2 125°/秒;JT3 155°/秒;JT4 200°/秒;JT5 160°/秒;JT6 300°/秒 | 一瞬 - JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |慣性 — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
| BX100N | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 100キロ | 20 mm | ±0.06 mm | 740キロ | 床 | 組み立て、取り扱い、スポット溶接 | 手首:IP67または同等品 ベース軸:IP54または同等品 | 範囲 - JT1 ±160°;JT2 +120°~-65°JT3 +90°~-77°JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度 — JT1 135°/秒;JT2 110°/秒;JT3 140°/秒;JT4 200°/秒;JT5 200°/秒;JT6 300°/秒 | 一瞬 - JT4 588.4 N·m;JT5 588.4 N·m;JT6 294.2 N·m |慣性 — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
 | BX100L | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 100キロ | 20 mm | ±0.06 mm | 930キロ | 床 | 組み立て、取り扱い、スポット溶接 | 手首:IP67または同等品 ベース軸:IP54または同等品 | 範囲 - JT1 ±160°;JT2 +76°~-60°JT3 +90°~-75°JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度 — JT1 105°/秒;JT2 130°/秒;JT3 130°/秒;JT4 200°/秒;JT5 160°/秒;JT6 300°/秒 | 一瞬 - JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |慣性 — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
| BX200L | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 200キロ | 20 mm | ±0.06 mm | 1460キロ | 床 | 組み立て、取り扱い、スポット溶接 | 手首:IP67または同等品 ベース軸:IP54または同等品 | 範囲 - JT1 ±160°;JT2 +76°~-60°JT3 +90°~-75°JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度 — JT1 105°/秒;JT2 90°/秒;JT3 100°/秒;JT4 120°/秒;JT5 120°/秒;JT6 200°/秒 | 一瞬 - JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |慣性 — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
 | BX130X | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 130キロ | 20 mm | ±0.06 mm | 920キロ | 床 | 組み立て、取り扱い、スポット溶接 | 手首:IP67または同等品 ベース軸:IP54または同等品 | 範囲 - JT1 ±180°;JT2 +76°~-60°JT3 +76°~-60°JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度 — JT1 105°/秒;JT2 90°/秒;JT3 130°/秒;JT4 200°/秒;JT5 160°/秒;JT6 300°/秒 | 一瞬 - JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |慣性 — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
| BX200X | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 200キロ | 20 mm | ±0.07 mm | 1460キロ | 床 | 組み立て、取り扱い、スポット溶接 | 手首:IP67または同等品 ベース軸:IP54または同等品 | 範囲 - JT1 ±180°;JT2 +76°~-60°JT3 +90°~-120°JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度 — JT1 125°/秒;JT2 102°/秒;JT3 85°/秒;JT4 105°/秒;JT5 110°/秒;JT6 180°/秒 | 一瞬 - JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |慣性 — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
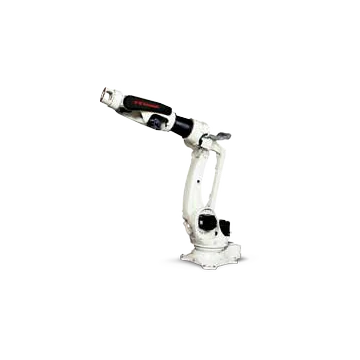 | BX300L | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 300キロ | 20 mm | ±0.07 mm | 1460キロ | 床 | 組み立て、取り扱い、スポット溶接 | 手首:IP67または同等品 ベース軸:IP54または同等品 | 範囲 - JT1 ±180°;JT2 +76°~-60°JT3 +90°~-120°JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度 — JT1 125°/秒;JT2 102°/秒;JT3 85°/秒;JT4 105°/秒;JT5 110°/秒;JT6 180°/秒 | 一瞬 - JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |慣性 — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
 | ZX130L | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 130キロ | 20 mm | ±0.3 mm | 1400キロ | 床 | 組み立て、取り扱い、スポット溶接 | / | 範囲 - JT1 ±180°;JT2 +75°~-60°JT3 +250°~-120°JT4 ±360°;JT5 ±130°;JT6 ±360° |最高速度 — JT1 110°/秒;JT2 110°/秒;JT3 110°/秒;JT4 140°/秒;JT5 135°/秒;JT6 230°/秒 | 一瞬 - JT4 735 N·m;JT5 735 N·m;JT6 421 N·m |慣性 — JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0~45℃35 - 85%(露も霜も不可) | E02/7.5kVA | / | このモデルをリクエストする |
 | ZX165U | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 165キロ | 20 mm | ±0.3 mm | 1350キロ | 床 | 組み立て、取り扱い、スポット溶接 | / | 範囲 - JT1 ±180°;JT2 +75°~-60°JT3 +250°~-120°JT4 ±360°;JT5 ±130°;JT6 ±360° |最高速度 — JT1 110°/秒;JT2 110°/秒;JT3 115°/秒;JT4 140°/秒;JT5 155°/秒;JT6 260°/秒 | 一瞬 - JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |慣性 — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0~45℃35 - 85%(露も霜も不可) | E02/7.5kVA | / | このモデルをリクエストする |
 | ZX200S | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 200キロ | 20 mm | ±0.3 mm | 1400キロ | 床 | 組み立て、取り扱い、スポット溶接 | / | 範囲 - JT1 ±180°;JT2 +75°~-60°JT3 +250°~-120°JT4 ±360°;JT5 ±130°;JT6 ±360° |最高速度 — JT1 105°/秒;JT2 110°/秒;JT3 105°/秒;JT4 120°/秒;JT5 120°/秒;JT6 200°/秒 | 一瞬 - JT4 1,274 N·m;JT5 1,274 N·m;JT6 686 N·m |慣性 — JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0~45℃35 - 85%(露も霜も不可) | E02/7.5kVA | / | このモデルをリクエストする |
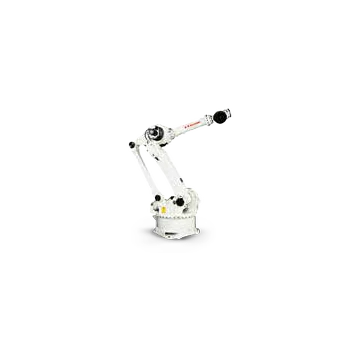 | ZX300S | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 300キロ | 20 mm | ±0.3 mm | 1400キロ | 床 | 組み立て、取り扱い、スポット溶接 | / | 範囲 - JT1 ±180°;JT2 +75°~-60°JT3 +250°~-120°JT4 ±360°;JT5 ±130°;JT6 ±360° |最高速度 — JT1 100°/秒;JT2 85°/秒;JT3 85°/秒;JT4 90°/秒;JT5 90°/秒;JT6 150°/秒 | 一瞬 - JT4 1,715 N·m;JT5 1,715 N·m;JT6 862 N·m |慣性 — JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0~45℃35 - 85%(露も霜も不可) | E02/7.5kVA | / | このモデルをリクエストする |
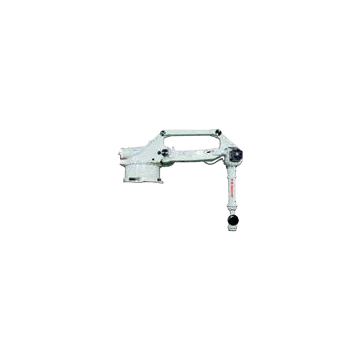 | ZT165U | BXP/BTP/BX/ZX/ZT大型ペイロードロボット | 6 | 165キロ | 20 mm | ±0.3 mm | 1550キロ | 棚 | 組み立て、取り扱い、スポット溶接 | / | 範囲 - JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |最高速度 — JT1 105°/秒;JT2 105°/秒;JT3 105°/秒;JT4 135°/秒;JT5 135°/秒;JT6 210°/秒 | 一瞬 - JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |慣性 — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0~45℃35 - 85%(露も霜も不可) | E02/7.5kVA | / | このモデルをリクエストする |
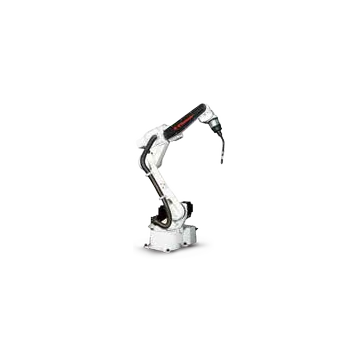 | BA006N | BA/RAアーク溶接ロボット | 6 | 6キロ | 20 mm | ±0.06 mm | 150キロ | 床、天井 | アーク溶接 | / | 範囲 - JT1 ±165°;JT2 +150°~-90°JT3 +90°~-175°JT4 ±180°;JT5 ±135°;JT6 ±360° |最高速度 — JT1 240°/秒;JT2 240°/秒;JT3 220°/秒;JT4 430°/秒;JT5 430°/秒;JT6 650°/秒 | 一瞬 - JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |慣性 — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F60/2.0kVA、F01/5.6kVA | / | このモデルをリクエストする |
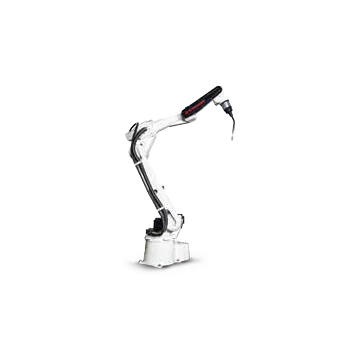 | BA006L | BA/RAアーク溶接ロボット | 6 | 6キロ | 20 mm | ±0.08 mm | 160キロ | 床、天井 | アーク溶接 | / | 範囲 - JT1 ±165°;JT2 +150°~-90°JT3 +90°~-175°JT4 ±180°;JT5 ±135°;JT6 ±360° |最高速度 — JT1 210°/秒;JT2 210°/秒;JT3 220°/秒;JT4 430°/秒;JT5 430°/秒;JT6 650°/秒 | 一瞬 - JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |慣性 — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F60/2.0kVA、F01/5.6kVA | / | このモデルをリクエストする |
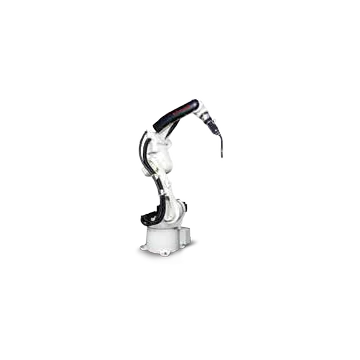 | BA013N | BA/RAアーク溶接ロボット | 6 | 13キロ | 20 mm | ±0.04 mm | 260キロ | 床 | アーク溶接 | / | 範囲 - JT1 ±165°;JT2 +150°~-95°JT3 +90°~-185°JT4 ±200°;JT5 ±135°;JT6 ±360° |最高速度 — JT1 265°/秒;JT2 250°/秒;JT3 265°/秒;JT4 470°/秒;JT5 475°/秒;JT6 730°/秒 | 一瞬 - JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |慣性 — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0~45℃25 - 85%(露も霜も不可) | F01/5.6kVA | / | このモデルをリクエストする |
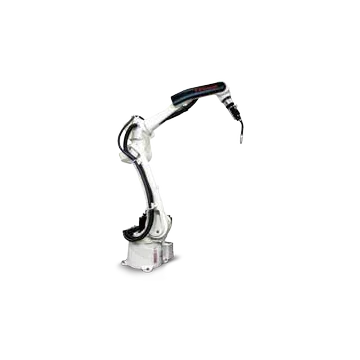 | BA013L | BA/RAアーク溶接ロボット | 6 | 13キロ | 20 mm | ±0.06 mm | 280キロ | 床 | アーク溶接 | / | 範囲 - JT1 ±165°;JT2 +150°~-95°JT3 +90°~-185°JT4 ±200°;JT5 ±135°;JT6 ±360° |最高速度 — JT1 215°/秒;JT2 215°/秒;JT3 270°/秒;JT4 440°/秒;JT5 475°/秒;JT6 730°/秒 | 一瞬 - JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |慣性 — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0~45℃25 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
 | RA005L | BA/RAアーク溶接ロボット | 6 | 5キロ | 20 mm | ±0.03 mm | 37キロ | 床、天井 | アーク溶接 | / | 範囲 - JT1 ±180°;JT2 +135°~-80°JT3 +118°~-172°JT4 ±360°;JT5 ±145°;JT6 ±360° |最高速度 — JT1 300°/秒;JT2 300°/秒;JT3 300°/秒;JT4 460°/秒;JT5 460°/秒;JT6 740°/秒 | 一瞬 - JT4 12.3 N·m;JT5 12.3 N·m;JT6 7 N·m |慣性 — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F60/2.0kVA | / | このモデルをリクエストする |
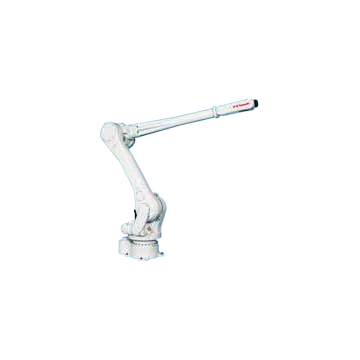 | RA015X | BA/RAアーク溶接ロボット | 6 | 15キロ | 20 mm | ±0.06 mm | 545キロ | 床、天井 | アーク溶接 | / | 範囲 - JT1 ±180°;JT2 +140°~-105°JT3 +135°~-155°JT4 ±360°;JT5 ±145°;JT6 ±360° |最高速度 — JT1 180°/秒;JT2 180°/秒;JT3 200°/秒;JT4 410°/秒;JT5 360°/秒;JT6 610°/秒 | 一瞬 - JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |慣性 — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
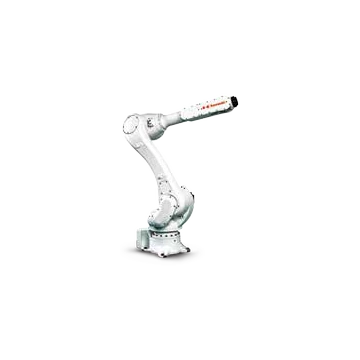 | RA020N | BA/RAアーク溶接ロボット | 6 | 20キロ | 20 mm | ±0.04 mm | 230キロ | 床、天井 | アーク溶接 | / | 範囲 - JT1 ±180°;JT2 +155°~-105°JT3 +150°~-163°JT4 ±270°;JT5 ±145°;JT6 ±360° |最高速度 — JT1 190°/秒;JT2 205°/秒;JT3 210°/秒;JT4 400°/秒;JT5 360°/秒;JT6 610°/秒 | 一瞬 - JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |慣性 — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F01/5.6kVA | / | このモデルをリクエストする |
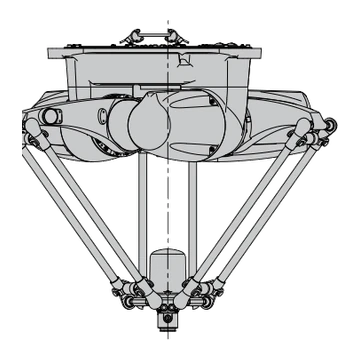 | YF002N | YFデルタロボット | 4 | 2キロ | Φ600 × H200 mm | ±0.04 mm | 60キロ | 天井 | 組み立てと取り扱い | IP65または同等 | / | / | 10~35℃35 - 85%(露も霜も不可) | F01/5.6 kVA | 角度再現性±0.1;サイクルタイム *2 (ペイロード) 0.3秒 (0.5kg)、0.36秒(2kg) | このモデルをリクエストする |
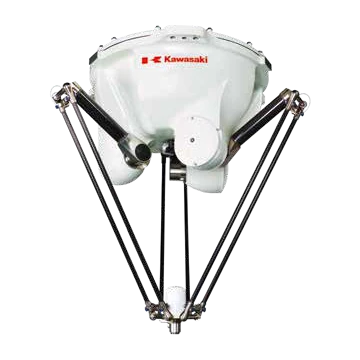 | YF003N | YFデルタロボット | 4 | 3キロ | Φ1300 × H500 mm | ±0.1 mm | 145キロ | 天井 | 組み立てと取り扱い | IP65または同等 | / | / | 0~45℃35 - 85%(露も霜も不可) | F01/5.6kVA | 角度再現性±0.1;サイクルタイム *2 (ペイロード) 0.27秒 (1kg)、0.45秒(3kg) | このモデルをリクエストする |
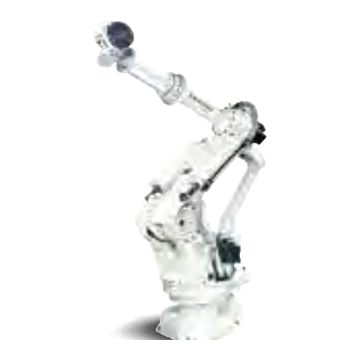 | MX350L | MX/MT/MG 超大型ロボット | 6 | 360キロ | 20 mm | ±0.1 mm | 2800キロ | 床 | 取り扱いと機械操作 | / | 範囲 - JT1 ±180°;JT2 +90°~-45°JT3 +20°~-115°JT4 ±360°;JT5 ±110°;JT6 ±360° |最高速度 — JT1 80°/秒;JT2 70°/秒;JT3 70°/秒;JT4 80°/秒;JT5 80°/秒;JT6 120°/秒 | 一瞬 - JT4 2,740 N·m;JT5 2,740 N·m;JT6 1,960 N·m |慣性 — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F02/7.5kVA | / | このモデルをリクエストする |
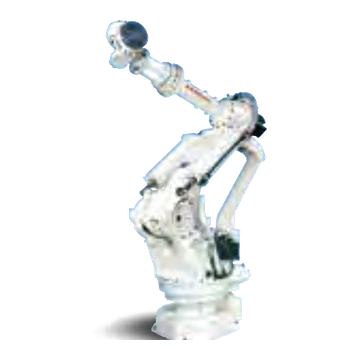 | MX420L | MX/MT/MG 超大型ロボット | 6 | 420キロ | 20 mm | ±0.1 mm | 2800キロ | 床 | 取り扱いと機械操作 | / | 範囲 - JT1 ±180°;JT2 +90°~-45°JT3 +20°~-125°JT4 ±360°;JT5 ±110°;JT6 ±360° |最高速度 — JT1 80°/秒;JT2 70°/秒;JT3 70°/秒;JT4 80°/秒;JT5 80°/秒;JT6 120°/秒 | 一瞬 - JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |慣性 — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F04/12kVA | / | このモデルをリクエストする |
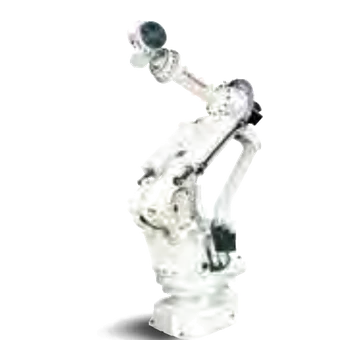 | MX500N | MX/MT/MG 超大型ロボット | 6 | 500キロ | 20 mm | ±0.1 mm | 2750キロ | 床 | 取り扱いと機械操作 | / | 範囲 - JT1 ±180°;JT2 +90°~-45°JT3 +20°~-130°JT4 ±360°;JT5 ±120°;JT6 ±360° |最高速度 — JT1 80°/秒;JT2 70°/秒;JT3 70°/秒;JT4 80°/秒;JT5 80°/秒;JT6 120°/秒 | 一瞬 - JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |慣性 — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F04/12kVA | / | このモデルをリクエストする |
 | MX700N | MX/MT/MG 超大型ロボット | 6 | 700キロ | 20 mm | ±0.1 mm | 2860キロ | 床 | 取り扱いと機械操作 | / | 範囲 - / |最高速度 — / | 一瞬 - / |慣性 — / | 0~45℃35 - 85%(露も霜も不可) | F04/12kVA | / | このモデルをリクエストする |
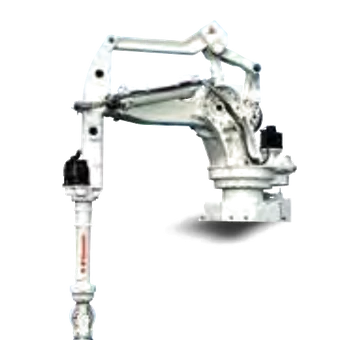 | MT400N | MX/MT/MG 超大型ロボット | 6 | 400キロ | 20 mm | ±0.5 mm | 2600キロ | 床 | 取り扱いと機械操作 | / | 範囲 - / |最高速度 — / | 一瞬 - / |慣性 — / | 0~45℃35 - 85%(露も霜も不可) | E58/15kVA | / | このモデルをリクエストする |
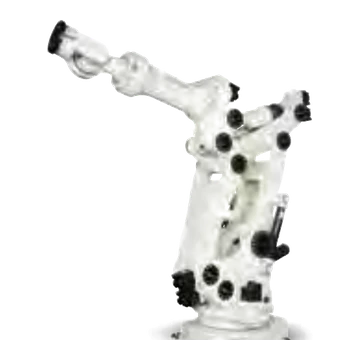 | MG15HL | MX/MT/MG 超大型ロボット | 6 | 1500キロ | 20 mm | ±0.1 mm | 6550キロ | 床 | 取り扱いと機械操作 | / | 範囲 - / |最高速度 — / | 一瞬 - / |慣性 — / | 0~45℃35 - 85%(露も霜も不可) | E58/15kVA | / | このモデルをリクエストする |
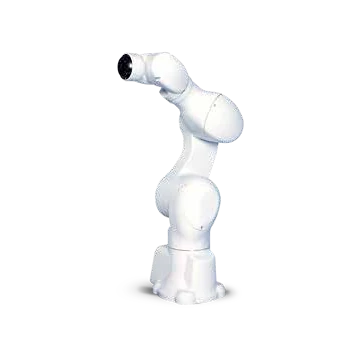 | MC004N | MC医療・製薬ロボット | 6 | 4キロ | 20 mm | ±0.05 mm | 25キロ | 床、天井 | 薬剤 | / | 範囲 - JT1 ±180°;JT2 +135°~-95°JT3 +60°~-155°JT4 ±270°;JT5 ±120°;JT6 ±270° |最高速度 — JT1 200°/秒;JT2 180°/秒;JT3 225°/秒;JT4 700°/秒;JT5 500°/秒;JT6 350°/秒 | 一瞬 - JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |慣性 — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10~35℃35 - 85%(露も霜も不可) | F60/2.0kVA | / | このモデルをリクエストする |
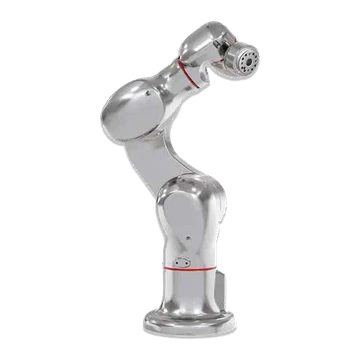 | MC004V | MC医療・製薬ロボット | 6 | 4キロ | 20 mm | ±0.05 mm | 25キロ | 床、天井 | 薬剤 | / | 範囲 - JT1 ±180°;JT2 +135°~-95°JT3 +60°~-155°JT4 ±270°;JT5 ±120°;JT6 ±270° |最高速度 — JT1 200°/秒;JT2 180°/秒;JT3 225°/秒;JT4 700°/秒;JT5 500°/秒;JT6 350°/秒 | 一瞬 - JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |慣性 — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10~35℃35 - 85%(露も霜も不可) | F60/2.0kVA | / | このモデルをリクエストする |
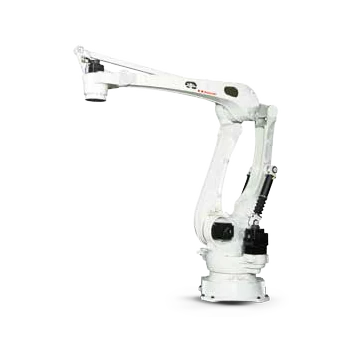 | CP180L | CP/RDパレタイジングロボット | 4 | 180キロ | 20 mm | ±0.5 mm | 1600キロ | 床 | パレタイジング | / | 範囲 - JT1 ±160°;JT2 +95°~-46°JT3 +15°~-110°JT4 ±360° |最高速度 — JT1 130/100°/秒;JT2 125/90°/秒;JT3 125/90°/秒;JT4 330/220°/秒 | 慣性モーメント — JT4 85/140 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F03/12kVA | / | このモデルをリクエストする |
| CP300L | CP/RDパレタイジングロボット | 4 | 300キロ | 20 mm | ±0.5 mm | 1600キロ | 床 | パレタイジング | / | 範囲 - JT1 ±160°;JT2 +95°~-46°JT3 +15°~-110°JT4 ±360° |最高速度 — JT1 130/100°/秒;JT2 125/90°/秒;JT3 125/90°/秒;JT4 330/220°/秒 | 慣性モーメント — JT4 85/140 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F03/12kVA | / | このモデルをリクエストする |
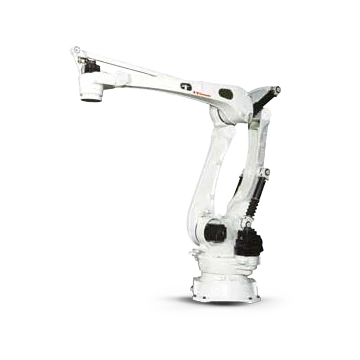 | CP500L | CP/RDパレタイジングロボット | 4 | 500キロ | 20 mm | ±0.5 mm | 1650キロ | 床 | パレタイジング | / | 範囲 - JT1 ±160°;JT2 +95°~-46°JT3 +15°~-110°JT4 ±360° |最高速度 — JT1 85°/秒;JT2 80°/秒;JT3 80°/秒;JT4 180°/秒 | 慣性モーメント — JT4 250 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F03/12kVA | / | このモデルをリクエストする |
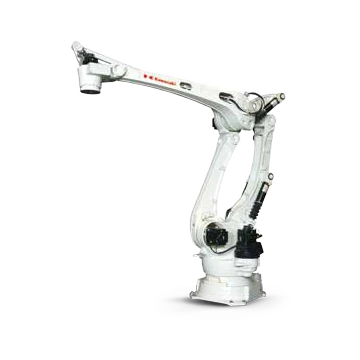 | CP700L | CP/RDパレタイジングロボット | 4 | 700キロ | 20 mm | ±0.5 mm | 1650キロ | 床 | パレタイジング | / | 範囲 - JT1 ±160°;JT2 +95°~-46°JT3 +15°~-110°JT4 ±360° |最高速度 — JT1 75°/秒;JT2 65°/秒;JT3 65°/秒;JT4 170°/秒 | 慣性 — / | 0~45℃35 - 85%(露も霜も不可) | F03/12kVA | / | このモデルをリクエストする |
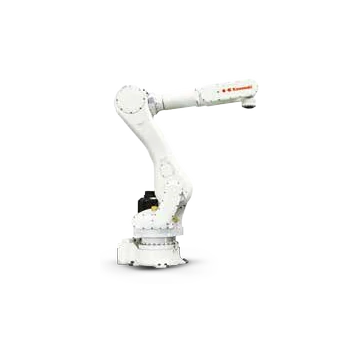 | RD080N | CP/RDパレタイジングロボット | 5 | 80キロ | 20 mm | ±0.07 mm | 540キロ | 床 | パレタイジング | / | 範囲 - JT1 ±180°;JT2 +140°~-105°JT3 +40°~-205°JT4 ±360°;JT5 ±10° |最高速度 — JT1 180°/秒;JT2 180°/秒;JT3 175°/秒;JT4 360°/秒 | 慣性モーメント — JT4 13.7 kg·m² | 0~45℃35 - 85%(露も霜も不可) | F03/12kVA | / | このモデルをリクエストする |
該当するカワサキ製モデルが見つかりませんでした。フィルターを1つ以上クリアするか、プロジェクトレビューのために必要なペイロード、動作範囲、用途、および取り付け方法をお送りください。
川崎重工業のロボットおよび自動化ソリューションに関するよくある質問
川崎重工業のロボットシリーズのうち、ハンドリング、溶接、パレタイジング用途に適したものはどれですか?
このページには、汎用Rシリーズロボット、BAおよびRA溶接ロボット、CPおよびRDパレタイジングロボット、YFデルタロボット、および複数の大型可搬重量ロボットシリーズが掲載されています。可搬重量、リーチ、手首荷重、取り付け方法、サイクル要件などのアプリケーションフィールドを使用して、候補を絞り込んでください。
川崎重工業製ロボットの手首にかかる負荷は、ペイロードに加えてなぜ確認する必要があるのでしょうか?
ロボットの積載量は、制限の一つにすぎません。工具とワークピースの重心、手首のモーメントと慣性モーメント、ロボットの姿勢と加速度などによって、総質量が最大積載量以下であっても、負荷が許容範囲内であるかどうかが判断されます。
EVSTは、川崎重工業のロボットを使用して、コントローラーと自動化セルをレビューできますか?
はい。レビューでは、ロボットとコントローラー、工具、プロセス機器、治具、安全性、PLCとネットワークインターフェース、設置環境、試運転、およびサービス範囲を網羅できます。
カワサキのロボットの見積もりにはどのような情報が必要ですか?
正確なモデルまたは用途、ツールと製品の負荷、重心、必要なリーチと姿勢、サイクル目標、取り付け方法、環境、コントローラーとインターフェースの要件、数量、配送先、およびタイミングを提供してください。