
MOKA産業用ロボット:モデルと選定ガイド
MOKA SCARA、協働ロボット、6軸ロボット、溶接ロボット、パレタイジングロボット、重量物運搬ロボットを比較検討してください。まず、ロボットの種類をプロセスに合わせて選択し、次に、実際の稼働条件に合わせて、可搬重量、到達距離、設置方法、保護性能などを確認してください。
MOKAロボットファミリーの選び方
SCARAロボットはコンパクトな平面作業に適しており、協働ロボットは人間と近接した用途をサポートし、産業用6軸ロボットやパレタイジングロボットはより広い動作範囲と高負荷に対応します。適切なロボットアーキテクチャを選択してから、値を比較してください。
用途別にMOKAロボットモデルを比較する
必要な動作タイプを選択した後、モデル、ロボットカテゴリ、軸数、可搬重量、到達距離で絞り込み検索を行ってください。定格値と最大値が併記されている場合は、それらを注意深く確認し、購入前に設置および処理パッケージの内容を確認してください。
| 画像 | モデル | カテゴリー | 軸 | ペイロード | 移動半径 | 再現性 | 保護性能 | 電力/ロボット質量 | 空圧式/入出力 | 設置 | 関節可動域/速度 | 手首のトルク | 次のアクション |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
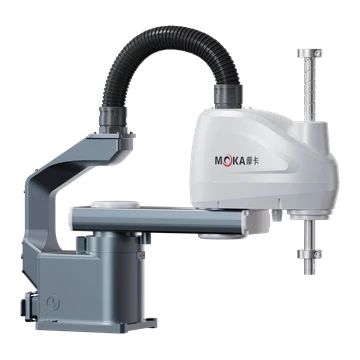 | MB07SC-400 | スカラロボット | 4 | 定格荷重4kg / 最大荷重7kg | 20 mm | ±0.02 mm | / | 電力容量2.0kVAロボットの質量 18 kg | 内蔵チューブ径Φ6mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1+J2の合計速度は6600mm/秒です。J1範囲±135°J2範囲±145°J3 射程200mm、速度1600mm/秒。J4 範囲 ±360°、速度 2600°/秒 | / | このモデルをリクエストする |
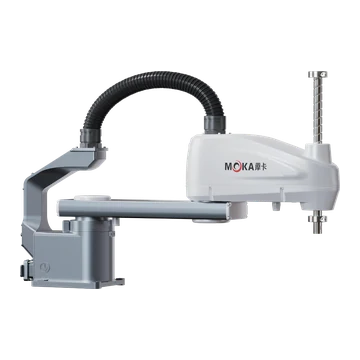 | MB07SC-600 | スカラロボット | 4 | 定格荷重4kg / 最大荷重7kg | 20 mm | ±0.02 mm | / | 電力容量2.0kVAロボットの質量 19 kg | 内蔵チューブ径Φ6mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1+J2の合計速度は8000mm/秒です。J1範囲±135°J2範囲±155°J3 射程200mm、速度1600mm/秒。J4 範囲 ±360°、速度 2600°/秒 | / | このモデルをリクエストする |
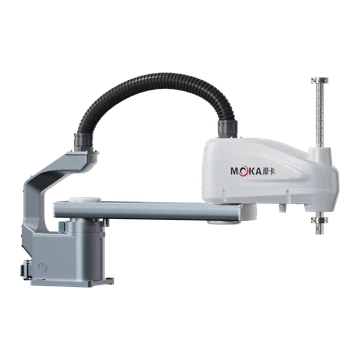 | MB07SC-700 | スカラロボット | 4 | 定格荷重4kg / 最大荷重7kg | 20 mm | ±0.02 mm | / | 電力容量2.0kVAロボットの質量 19.5 kg | 内蔵チューブ径Φ6mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1+J2の合計速度は8600mm/秒です。J1範囲±135°J2範囲±155°J3 射程200mm、速度1600mm/秒。J4 範囲 ±360°、速度 2600°/秒 | / | このモデルをリクエストする |
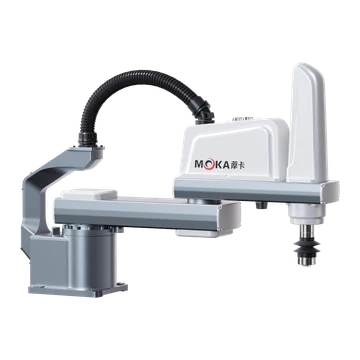 | MB10SC-600 | スカラロボット | 4 | 定格荷重5kg / 最大荷重10kg | 20 mm | ±0.02 mm | / | 電力容量2.0kVAロボットの質量 28 kg | 内蔵チューブ径Φ6mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1+J2の合計速度は8100mm/秒です。J1範囲±135°J2範囲±150°J3 射程200mm、速度1100mm/秒。J4 範囲 ±360°、速度 880°/秒 | / | このモデルをリクエストする |
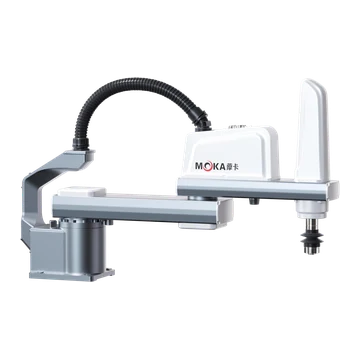 | MB10SC-700 | スカラロボット | 4 | 定格荷重5kg / 最大荷重10kg | 20 mm | ±0.02 mm | / | 電力容量2.0kVAロボットの質量 29 kg | 内蔵チューブ径Φ6mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1+J2の合計速度は9580mm/秒です。J1範囲±135°J2範囲±150°J3 射程200mm、速度1100mm/秒。J4 範囲 ±360°、速度 880°/秒 | / | このモデルをリクエストする |
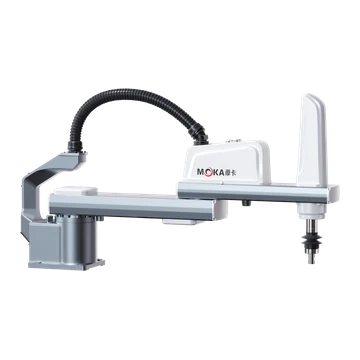 | MB10SC-800 | スカラロボット | 4 | 定格荷重5kg / 最大荷重10kg | 20 mm | ±0.02 mm | / | 電力容量2.0kVAロボットの質量 32 kg | 内蔵チューブ径Φ6mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1+J2の合計速度は10927.2mm/秒です。J1範囲±135°J2範囲±150°J3 射程200mm、速度1100mm/秒。J4 範囲 ±360°、速度 880°/秒 | / | このモデルをリクエストする |
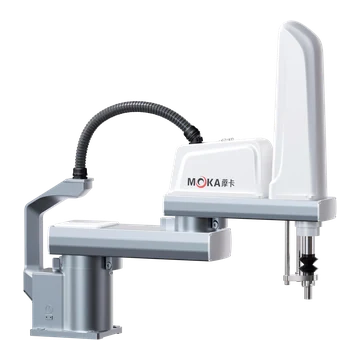 | MB25SC-800 | スカラロボット | 4 | 定格荷重10kg / 最大荷重25kg | 20 mm | ±0.025 mm | / | 電力容量3.0kVAロボットの質量 63 kg | 内蔵チューブ径Φ8mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1+J2の合計速度は9210mm/秒です。J1範囲±135°J2範囲±150°J3 射程420mm、速度2020mm/秒。J4 範囲 ±360°、速度 720°/秒 | / | このモデルをリクエストする |
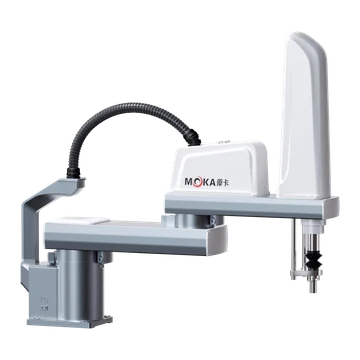 | MB25SC-900 | スカラロボット | 4 | 定格荷重10kg / 最大荷重25kg | 20 mm | ±0.025 mm | / | 電力容量3.0kVAロボットの質量 64.5 kg | 内蔵チューブ径Φ8mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1+J2の合計速度は10360mm/秒です。J1範囲±135°J2範囲±150°J3 射程420mm、速度2020mm/秒。J4 範囲 ±360°、速度 720°/秒 | / | このモデルをリクエストする |
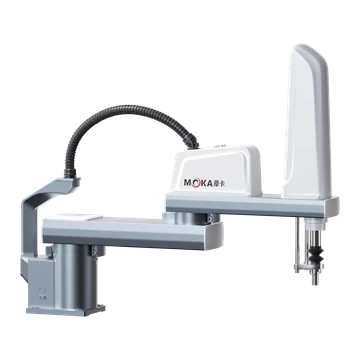 | MB25SC-1000 | スカラロボット | 4 | 定格荷重10kg / 最大荷重25kg | 20 mm | ±0.025 mm | / | 電力容量3.0kVAロボットの質量 66 kg | 内蔵チューブ径Φ8mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1+J2の合計速度は11520mm/秒です。J1範囲±135°J2範囲±150°J3 射程420mm、速度2020mm/秒。J4 範囲 ±360°、速度 720°/秒 | / | このモデルをリクエストする |
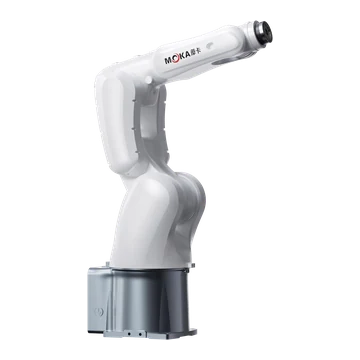 | MB10S-740 | 小型6軸協働ロボット | 6 | 10キロ | 20 mm | ±0.02 mm | IP67 | 電力容量3.0kVAロボットの質量 45 kg | 内蔵チューブ径Φ6mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット/逆 | J1の可動範囲は±170°、速度は300°/秒です。J2の適用範囲は-140°~+70°、速度は300°/秒です。J3の適用範囲は-75°~+200°、速度は400°/秒です。J4の可動範囲は±190°、速度は550°/秒です。J5の可動範囲は±130°、速度は560°/秒です。J6 範囲 ±360°、速度 975°/秒 | / | このモデルをリクエストする |
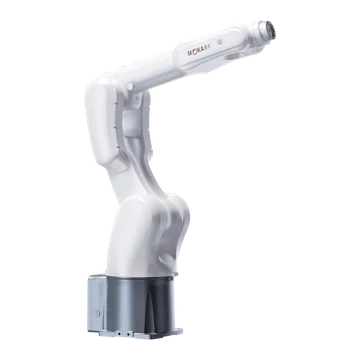 | MB08S-1000 | 小型6軸協働ロボット | 6 | 8キロ | 20 mm | ±0.02 mm | IP67 | 電力容量3.0kVAロボットの質量 49 kg | 内蔵チューブ径Φ6mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット/逆 | J1の可動範囲は±170°、速度は300°/秒です。J2の適用範囲は-140°~+80°、速度は300°/秒です。J3の適用範囲は-75°~+200°、速度は400°/秒です。J4の可動範囲は±190°、速度は550°/秒です。J5の可動範囲は±130°、速度は560°/秒です。J6 範囲 ±360°、速度 975°/秒 | J4 18 N·m;J5 18 N·m;J6 9 N·m | このモデルをリクエストする |
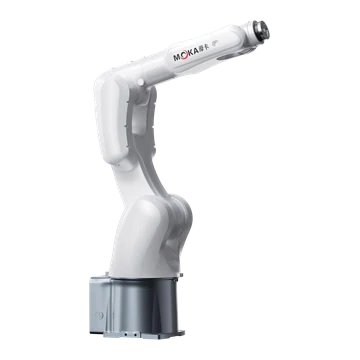 | MB10S-920 | 小型6軸協働ロボット | 6 | 10キロ | 20 mm | ±0.02 mm | IP67 | 電力容量3.0kVAロボットの質量 47 kg | 内蔵チューブ径Φ6mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット/逆 | J1の可動範囲は±170°、速度は300°/秒です。J2の適用範囲は-140°~+80°、速度は300°/秒です。J3の適用範囲は-75°~+200°、速度は400°/秒です。J4の可動範囲は±190°、速度は550°/秒です。J5の可動範囲は±130°、速度は560°/秒です。J6 範囲 ±360°、速度 975°/秒 | / | このモデルをリクエストする |
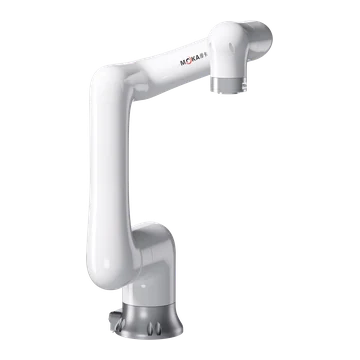 | MB07CP-990 | 小型6軸協働ロボット | 6 | 7キロ | 20 mm | ±0.04 mm | IP67 | 電力容量4.5kVAロボットの質量 26 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット/逆 | J1の可動範囲は±180°、速度は180°/秒です。J2の可動範囲は±180°、速度は180°/秒です。J3の可動範囲は±180°、速度は240°/秒です。J4の可動範囲は±190°、速度は240°/秒です。J5の可動範囲は±180°、速度は240°/秒です。J6 範囲 ±360°、速度 240°/秒 | J4 22 N·m;J5 17 N·m;J6 8 N·m | このモデルをリクエストする |
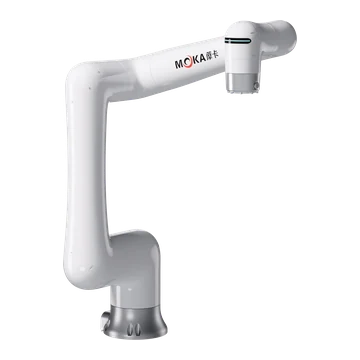 | MB12CP-1250 | 小型6軸協働ロボット | 6 | 12キロ | 20 mm | ±0.04 mm | IP67 | 電力容量4.5kVAロボットの質量 43 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット/逆 | J1の可動範囲は±180°、速度は120°/秒です。J2の可動範囲は±180°、速度は120°/秒です。J3の可動範囲は±180°、速度は180°/秒です。J4の可動範囲は±190°、速度は180°/秒です。J5の可動範囲は±180°、速度は180°/秒です。J6 範囲 ±360°、速度 180°/秒 | J4 35 N·m;J5 25 N·m;J6 11 N·m | このモデルをリクエストする |
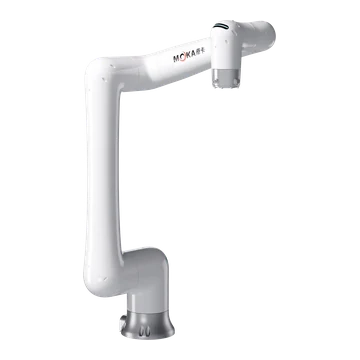 | MB20CP-1420 | 小型6軸協働ロボット | 6 | 20キロ | 20 mm | ±0.04 mm | IP67 | 電力容量4.5kVAロボットの質量 45 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット/逆 | J1の可動範囲は±180°、速度は80°/秒です。J2の可動範囲は±180°、速度は80°/秒です。J3の可動範囲は±180°、速度は120°/秒です。J4の可動範囲は±190°、速度は120°/秒です。J5の可動範囲は±180°、速度は100°/秒です。J6 範囲 ±360°、速度 120°/秒 | J4 65 N·m;J5 60 N·m;J6 28 N·m | このモデルをリクエストする |
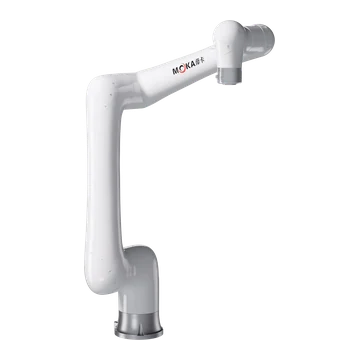 | MB40CP-1800 | 小型6軸協働ロボット | 6 | 40キロ | 20 mm | ±0.05 mm | IP67 | 電力容量4.5kVAロボットの質量 137 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット/逆 | J1の可動範囲は±180°、速度は120°/秒です。J2の可動範囲は±180°、速度は120°/秒です。J3の可動範囲は±220°、速度は120°/秒です。J4の可動範囲は±180°、速度は235°/秒です。J5の可動範囲は±180°、速度は235°/秒です。J6 範囲 ±270°、速度 235°/秒 | J4 102 N·m;J5 86 N·m;J6 32 N·m | このモデルをリクエストする |
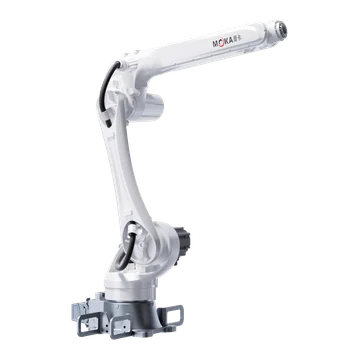 | MB15-1550 | 一般的な6軸ロボット | 6 | 15キロ | 20 mm | ±0.03 mm | IP65 / IP67 | 電力容量4.5kVAロボットの質量 147 kg | 内蔵チューブ径Φ8mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1の可動範囲は±180°、速度は290°/秒です。J2の適用範囲は+90°~-170°、速度は237°/秒です。J3の適用範囲は+155°~-90°、速度は270°/秒です。J4の可動範囲は±190°、速度は360°/秒です。J5の可動範囲は±135°、速度は360°/秒です。J6 範囲 ±360°、速度 700°/秒 | J4 23 N·m;J5 23 N·m;J6 10 N·m | このモデルをリクエストする |
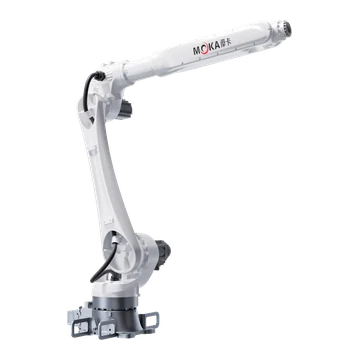 | MB20-2060 | 一般的な6軸ロボット | 6 | 20キロ | 20 mm | ±0.05 mm | IP65 / IP67 | 電力容量4.5kVAロボットの質量 207 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット/逆 | J1の可動範囲は±180°、速度は227°/秒です。J2の適用範囲は+90°~-160°、速度は223°/秒です。J3の適用範囲は+85°~-155°、速度は285°/秒です。J4の可動範囲は±190°、速度は360°/秒です。J5の可動範囲は±135°、速度は409°/秒です。J6 範囲 ±360°、速度 654°/秒 | J4 45 N·m;J5 45 N·m;J6 28 N·m | このモデルをリクエストする |
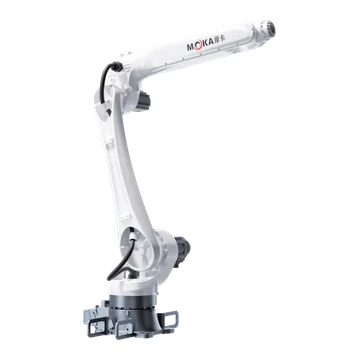 | MB25-1840 | 一般的な6軸ロボット | 6 | 25キロ | 20 mm | ±0.05 mm | IP65 / IP67 | 電力容量4.5kVAロボットの質量 203 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット/逆 | J1の可動範囲は±180°、速度は227°/秒です。J2の適用範囲は+90°~-160°、速度は223°/秒です。J3の適用範囲は+85°~-155°、速度は285°/秒です。J4の可動範囲は±190°、速度は360°/秒です。J5の可動範囲は±135°、速度は409°/秒です。J6 範囲 ±360°、速度 654°/秒 | J4 50 N·m;J5 50 N·m;J6 30 N·m | このモデルをリクエストする |
 | MB30-2100 | 一般的な6軸ロボット | 6 | 30キロ | 20 mm | ±0.05 mm | IP54 / IP67 | 電力容量8.0kVAロボットの質量 264 kg | 内蔵チューブ径Φ8mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット/逆 | J1の可動範囲は±180°、速度は202°/秒です。J2の適用範囲は+98°~-160°、速度は212°/秒です。J3の適用範囲は+200°~-80°、速度は270°/秒です。J4の可動範囲は±200°、速度は470°/秒です。J5の可動範囲は±130°、速度は405°/秒です。J6 範囲 ±360°、速度 650°/秒 | J4 80 N·m;J5 80 N·m;J6 50 N·m | このモデルをリクエストする |
 | MB35-1870 | 一般的な6軸ロボット | 6 | 35キロ | 20 mm | ±0.05 mm | IP54 / IP67 | 電力容量8.0kVAロボットの質量 260 kg | 内蔵チューブ径Φ8mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット/逆 | J1の可動範囲は±180°、速度は202°/秒です。J2の適用範囲は+98°~-160°、速度は211°/秒です。J3の適用範囲は+200°~-80°、速度は234°/秒です。J4の可動範囲は±200°、速度は470°/秒です。J5の可動範囲は±130°、速度は405°/秒です。J6 範囲 ±360°、速度 535°/秒 | J4 80 N·m;J5 80 N·m;J6 50 N·m | このモデルをリクエストする |
 | MB45-1870 | 一般的な6軸ロボット | 6 | 45キロ | 20 mm | ±0.05 mm | IP54 / IP67 | 電力容量8.0kVAロボットの質量 286 kg | 内蔵チューブ径Φ8mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット/逆 | J1の可動範囲は±180°、速度は202°/秒です。J2の適用範囲は+98°~-160°、速度は211°/秒です。J3の適用範囲は+200°~-80°、速度は210°/秒です。J4の可動範囲は±200°、速度は420°/秒です。J5の可動範囲は±125°、速度は285°/秒です。J6 範囲 ±360°、速度 410°/秒 | J4 103 N·m;J5 103 N·m;J6 100 N·m | このモデルをリクエストする |
 | MB50-2050 | 重作業用ロボット | 6 | 50キロ | 20 mm | ±0.03 mm | IP65 | 電力容量8.0kVAロボットの質量 290 kg | 内蔵チューブ径Φ8mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1の可動範囲は±180°、速度は180°/秒です。J2の適用範囲は+98°~-160°、速度は185°/秒です。J3の適用範囲は+200°~-80°、速度は190°/秒です。J4の可動範囲は±200°、速度は310°/秒です。J5の可動範囲は±125°、速度は280°/秒です。J6 範囲 ±360°、速度 400°/秒 | J4 112 N·m;J5 112 N·m;J6 103 N·m | このモデルをリクエストする |
 | MB70-2150 | 重作業用ロボット | 6 | 70キロ | 20 mm | ±0.05 mm | IP67 | 電力容量8.0kVAロボットの質量 545 kg | 内蔵チューブ径Φ8mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1の可動範囲は±180°、速度は180°/秒です。J2の適用範囲は+120°~-150°、速度は155°/秒です。J3の適用範囲は+190°~-80°、速度は200°/秒です。J4の可動範囲は±190°、速度は260°/秒です。J5の可動範囲は±125°、速度は260°/秒です。J6 範囲 ±360°、速度 370°/秒 | J4 262 N·m;J5 262 N·m;J6 193 N·m | このモデルをリクエストする |
 | MB70-2650 | 重作業用ロボット | 6 | 70キロ | 20 mm | ±0.06 mm | IP65 | 電力容量8.0kVAロボットの質量 552 kg | 内蔵チューブ径Φ8mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1の可動範囲は±180°、速度は165°/秒です。J2の適用範囲は+120°~-150°、速度は125°/秒です。J3の適用範囲は+190°~-80°、速度は175°/秒です。J4の可動範囲は±190°、速度は250°/秒です。J5の可動範囲は±125°、速度は260°/秒です。J6 範囲 ±360°、速度 370°/秒 | J4 262 N·m;J5 262 N·m;J6 193 N·m | このモデルをリクエストする |
 | MB150-3200 | 重作業用ロボット | 6 | 150キロ | 20 mm | ±0.06 mm | IP54 / IP65 | 電力容量25.0kVAロボットの質量 1260 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1の可動範囲は±180°、速度は114°/秒です。J2の適用範囲は+60°~-85°、速度は95°/秒です。J3の適用範囲は+157.5°~-80°、速度は130°/秒です。J4の可動範囲は±190°、速度は300°/秒です。J5の可動範囲は±125°、速度は243°/秒です。J6 範囲 ±360°、速度 357°/秒 | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | このモデルをリクエストする |
 | MB220-2700 | 重作業用ロボット | 6 | 220キロ | 20 mm | ±0.06 mm | IP65 | 電力容量25.0kVAロボットの質量 1220 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1の可動範囲は±180°、速度は114°/秒です。J2の適用範囲は+60°~-85°、速度は95°/秒です。J3の適用範囲は+157.5°~-80°、速度は130°/秒です。J4の可動範囲は±190°、速度は300°/秒です。J5の可動範囲は±125°、速度は243°/秒です。J6 範囲 ±360°、速度 357°/秒 | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | このモデルをリクエストする |
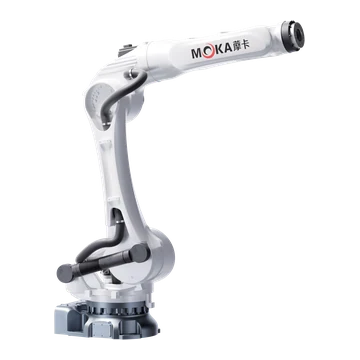 | MB280-2650 | 重作業用ロボット | 6 | 280キロ | 20 mm | ±0.08 mm | IP54 / IP67 | 電力容量25.0kVAロボットの質量 1320 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1の可動範囲は±180°、速度は120°/秒です。J2の適用範囲は+60°~-80°、速度は110°/秒です。J3の適用範囲は+95°~-80°、速度は115°/秒です。J4の可動範囲は±210°、速度は190°/秒です。J5の可動範囲は±125°、速度は135°/秒です。J6 範囲 ±360°、速度 220°/秒 | J4 1134 N·m;J5 1134 N·m;J6 752 N·m | このモデルをリクエストする |
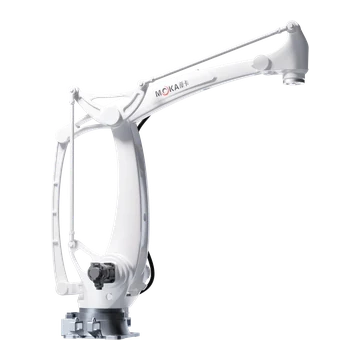 | MB180C-3200 | 重作業用ロボット | 4 | 180キロ | 20 mm | ±0.06 mm | IP65 | 電力容量25.0kVAロボットの質量 1060 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1の可動範囲は±180°、速度は115°/秒です。J2の適用範囲は+40°~-85°、速度は95°/秒です。J3の適用範囲は+48°~-70°、速度は115°/秒です。J4 範囲 ±360°、速度 210°/秒 | / | このモデルをリクエストする |
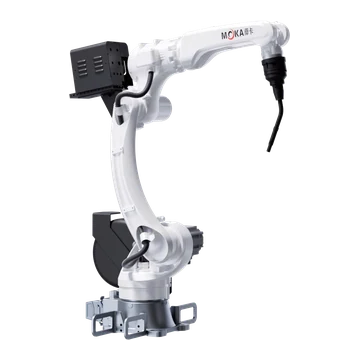 | MB10W-1500 | 溶接ロボット | 6 | 10キロ | 20 mm | ±0.03 mm | IP65 / IP67 | 電力容量4.5kVAロボットの質量 145 kg | 内蔵チューブ径Φ8mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1の可動範囲は±180°、速度は300°/秒です。J2の適用範囲は+90°~-170°、速度は342°/秒です。J3の適用範囲は+160°~-92°、速度は285°/秒です。J4の可動範囲は±150°、速度は390°/秒です。J5の適用範囲は+90°~-135°、速度は460°/秒です。J6 範囲 ±220°、速度 700°/秒 | J4 22 N·m;J5 22 N·m;J6 10 N·m | このモデルをリクエストする |
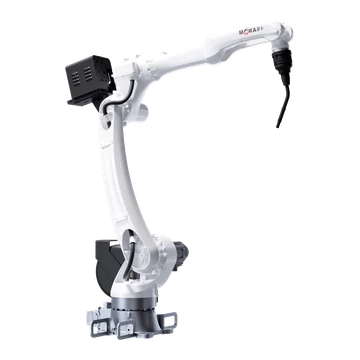 | MB10W-2050 | 溶接ロボット | 6 | 10キロ | 20 mm | ±0.03 mm | IP65 / IP67 | 電力容量4.5kVAロボットの質量 268 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床置き | J1の可動範囲は±180°、速度は302°/秒です。J2の適用範囲は-90°~+170°、速度は298°/秒です。J3の適用範囲は+160°~-92°、速度は285°/秒です。J4の可動範囲は±150°、速度は390°/秒です。J5の適用範囲は+90°~-135°、速度は460°/秒です。J6 範囲 ±220°、速度 700°/秒 | J4 22 N·m;J5 22 N·m;J6 10 N·m | このモデルをリクエストする |
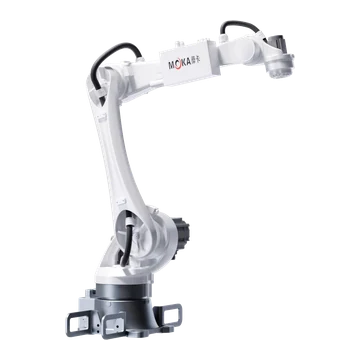 | MB15C-1500 | 溶接ロボット | 5 | 15キロ | 20 mm | ±0.03 mm | IP65 / IP67 | 電力容量4.5kVAロボットの質量 140 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット | J1の可動範囲は±180°、速度は245°/秒です。J2の適用範囲は-85°~+165°、速度は210°/秒です。J3の適用範囲は-85°~+150°、速度は270°/秒です。J5の可動範囲は±180°、速度は360°/秒です。J6 範囲 ±210°、速度 720°/秒 | J4 22 N·m;J5 22 N·m;J6 12 N·m | このモデルをリクエストする |
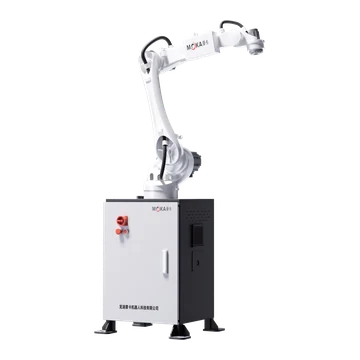 | MB15CD-1500 | 溶接ロボット | 5 | 15キロ | 20 mm | ±0.03 mm | IP65 / IP67 | 電力容量4.5kVAロボットの質量 300 kg | 内蔵チューブ径Φ10mm;信号:16 DI / 16 DO、24 VDC | 床/ブラケット | J1の可動範囲は±180°、速度は245°/秒です。J2の適用範囲は-85°~+165°、速度は210°/秒です。J3の適用範囲は-85°~+150°、速度は270°/秒です。J5の可動範囲は±180°、速度は360°/秒です。J6 範囲 ±210°、速度 720°/秒 | J4 22 N·m;J5 22 N·m;J6 12 N·m | このモデルをリクエストする |
該当するMOKAモデルが見つかりませんでした。1つ以上のフィルターを解除するか、必要なペイロード、到達距離、および用途を調達審査のために送信してください。
MOKAロボットおよび自動化ソリューションに関するよくある質問
MOKAロボットのどのタイプが、SCARA、溶接、または重作業用途に適していますか?
コンパクトな水平組立や搬送作業にはSCARAモデルを使用し、プロセスの方向自由度、加工ツール、または高負荷が必要な場合は、6軸、溶接、および高負荷対応モデルを比較検討してください。最終的な選択は、可搬重量、動作半径、繰り返し精度、取り付け方法、および実際のワークセルレイアウトによって決まります。
MOKAロボットに必要なペイロードと動作半径はどのように選択すればよいですか?
工具、製品、および搭載するプロセス機器をすべて合計して、総積載量を計算します。必要なすべてのTCPポイントと向きを動作半径に対して確認し、重心、慣性、手首のトルク、治具、障害物、およびメンテナンスクリアランスを検証します。
EVSTはMOKAロボットに合わせて、ツール、制御、安全装置を構成できますか?
はい。プロジェクトの範囲には、エンドエフェクタ、コントローラおよびインターフェース、治具、プロセス機器、PLCおよびネットワーク、ガードその他の安全対策、試運転および納品に関する責任が含まれます。
MOKAロボットの価格と納期を問い合わせるにはどうすればよいですか?
モデルを選択するか、用途、総積載量、必要な到達距離と姿勢、取り付け方法、コントローラーの必要性、数量、配送先、および希望納期をお知らせください。EVSTは、価格、納期、およびサービス条件を作成する前に、適用可能な構成を確認します。