
溶接ロボットワークステーションの構成:セル、レール、ガントリーシステム
溶接ロボットワークステーションは、ロボット、溶接装置、ワークピース搬送装置、治具、制御装置、安全装置を、特定の生産ニーズに合わせて組み合わせたものです。この選択ハブでは、4つの構成ファミリーを比較し、用途固有の詳細情報を専用ページに誘導します。ページ内のリンクを使用して、ワークピースの制約条件から適切なアーキテクチャへと移動してください。
まず、アプリケーションを4つのファミリーのいずれかに分類してください。
各カテゴリカードは、選択ルートを識別するために同じフィールドを使用します。数値とエンジニアリング条件は、以下の関連セクションに記載されます。
軽細胞および中細胞
- スタートフィット
- 繰り返し使用可能な軽量および中量パーツファミリー
- 動きの定義
- ローカルフリップ、回転、または多軸位置決め
- 次のレビュー
- ライト構成ルートに進みます
大型で高負荷の駅
- スタートフィット
- 長尺、大型、または高質量のワークピース
- 動きの定義
- 高負荷位置決めとロボットのリーチ拡大
- 次のレビュー
- 主要工兵ルートへ進む
地上システム、スカイレールシステム、ガントリーシステム
- スタートフィット
- 固定されたロボット位置を超える、長くて広くて高い領域
- 動きの定義
- ロボットは直線状の外部軸に沿って移動する。
- 次のレビュー
- 4つのモバイルシステムアーキテクチャを比較する
位置決め装置および固定具
- スタートフィット
- 安定した向きと再現可能な位置決めが求められる部品
- 動きの定義
- 部品を動かして、結合関係を維持する
- 次のレビュー
- ワークピースの動きと保持境界を確認する
最も有用な出発ルートを決定する4つの制約
まず、ワークピースの寸法と長さを決定し、次にワークピースと治具の合計荷重を位置決め計算に含めます。続いて、溶接マップ全体に必要な動作軸とロボットのカバー範囲を定義します。最後に、溶接プロセスと接合形状に基づいて構成を絞り込みます。構成名は、プロジェクト確認のための出発点にすぎません。
封筒と長さ
固定されたロボット設置場所1箇所で、必要なすべての継ぎ目をカバーできるかどうかを判断する。
位置決め荷重
工作物、治具、および動的姿勢を一つの負荷問題として扱う。
運動軸
部品の移動、ロボットの移動、または外部軸の組み合わせを区別する。
適用可能な溶接プロセス
接合部および装置の境界を、ガスシールド溶接、アルゴンアーク溶接、またはレーザー溶接用にスクリーニングしてください。
繰り返し部品ファミリー用の密閉型構成
加工対象物の形状や負荷が、局所的な反転、水平回転、多軸位置決め、または主軸台・心押し台支持に適合する場合は、セルレベルの構成から始めます。専用ページでは、治具、ロボットの台数、安全対策に関する決定事項をプロジェクト固有のものに保ちながら、6つの構成を比較しています。
軽量・中量ワークピース向けロボット溶接セル構成
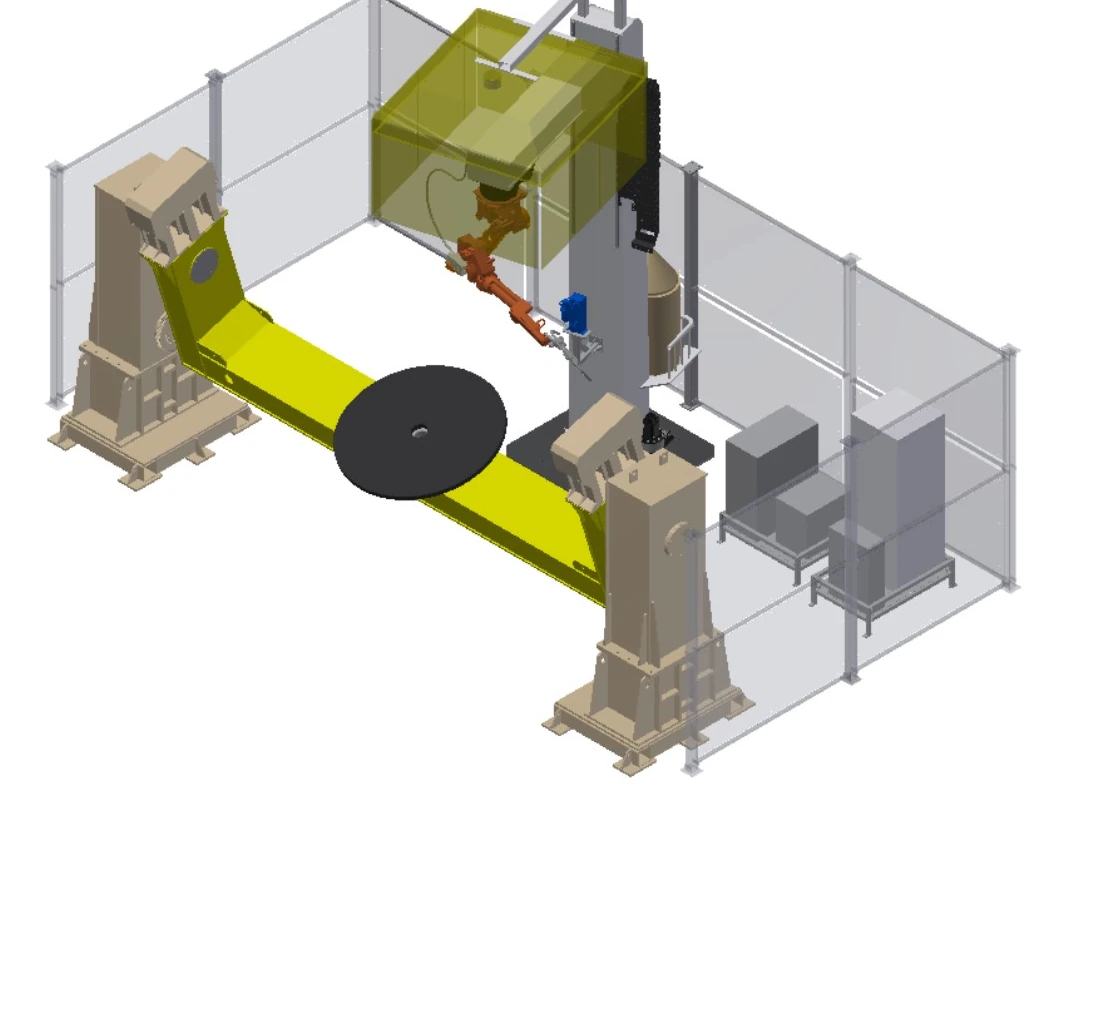
長尺、大型、または高質量部品向けに設計されたステーション
長さ、質量、回転径、または荷重方法が従来のセル外形寸法を超える場合は、支持、位置決め、外部運動、および保護に関する制約から検討を開始してください。専用ページでは、固定機器パッケージではなく、8つのエンジニアリング上の出発点を紹介しています。
大型・重量部品用高耐久性溶接ロボットワークステーション地上レール、スカイレール、ガントリーの4つの建築様式
固定されたロボット位置で必要な長さ、高さ、またはスパンをカバーできない場合、外部リニア軸がロボットを継ぎ目領域まで移動させます。これらの4つのアーキテクチャは、床面直立移動、床面反転移動、多軸オーバーヘッド移動、および広範囲なガントリーカバレッジに対応しています。
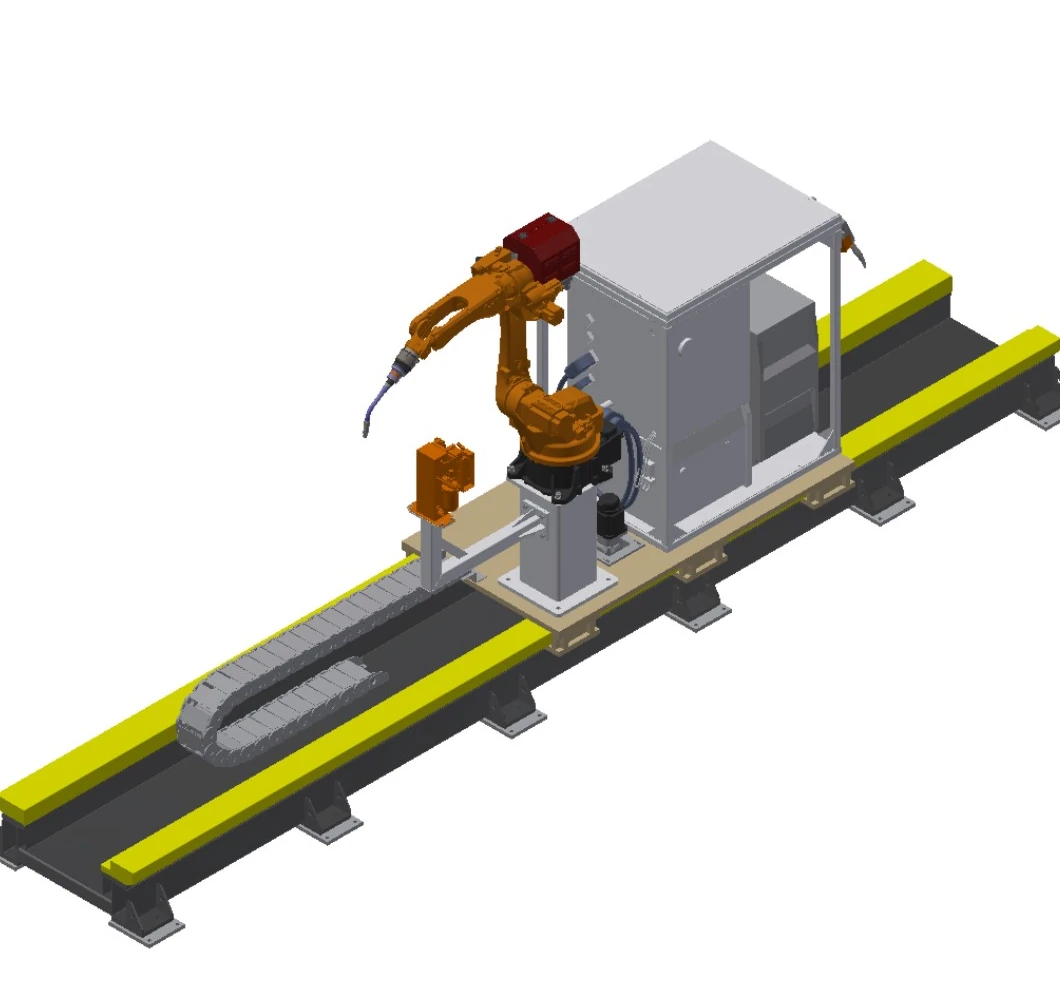
直立型地上レール溶接システム
床置き式キャリッジ上でロボットを直立させたまま、長尺ワークピースに沿ったロボットの作業範囲を拡大します。
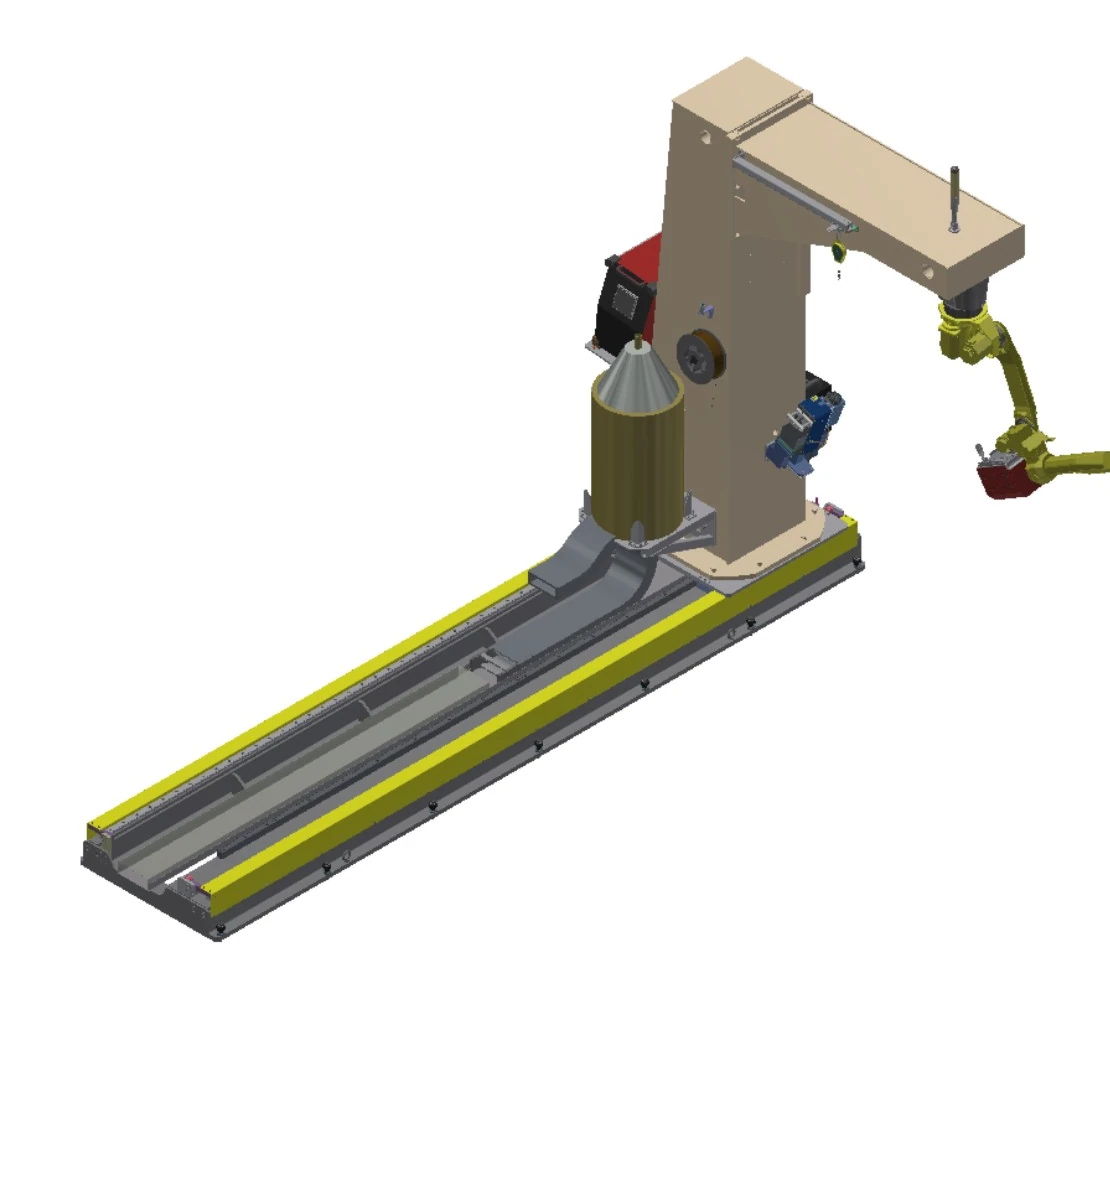
逆接地レール溶接システム
床面移動と逆C型フレームを組み合わせることで、長いワークピースに沿って頭上からのアクセスが必要な場合に便利です。
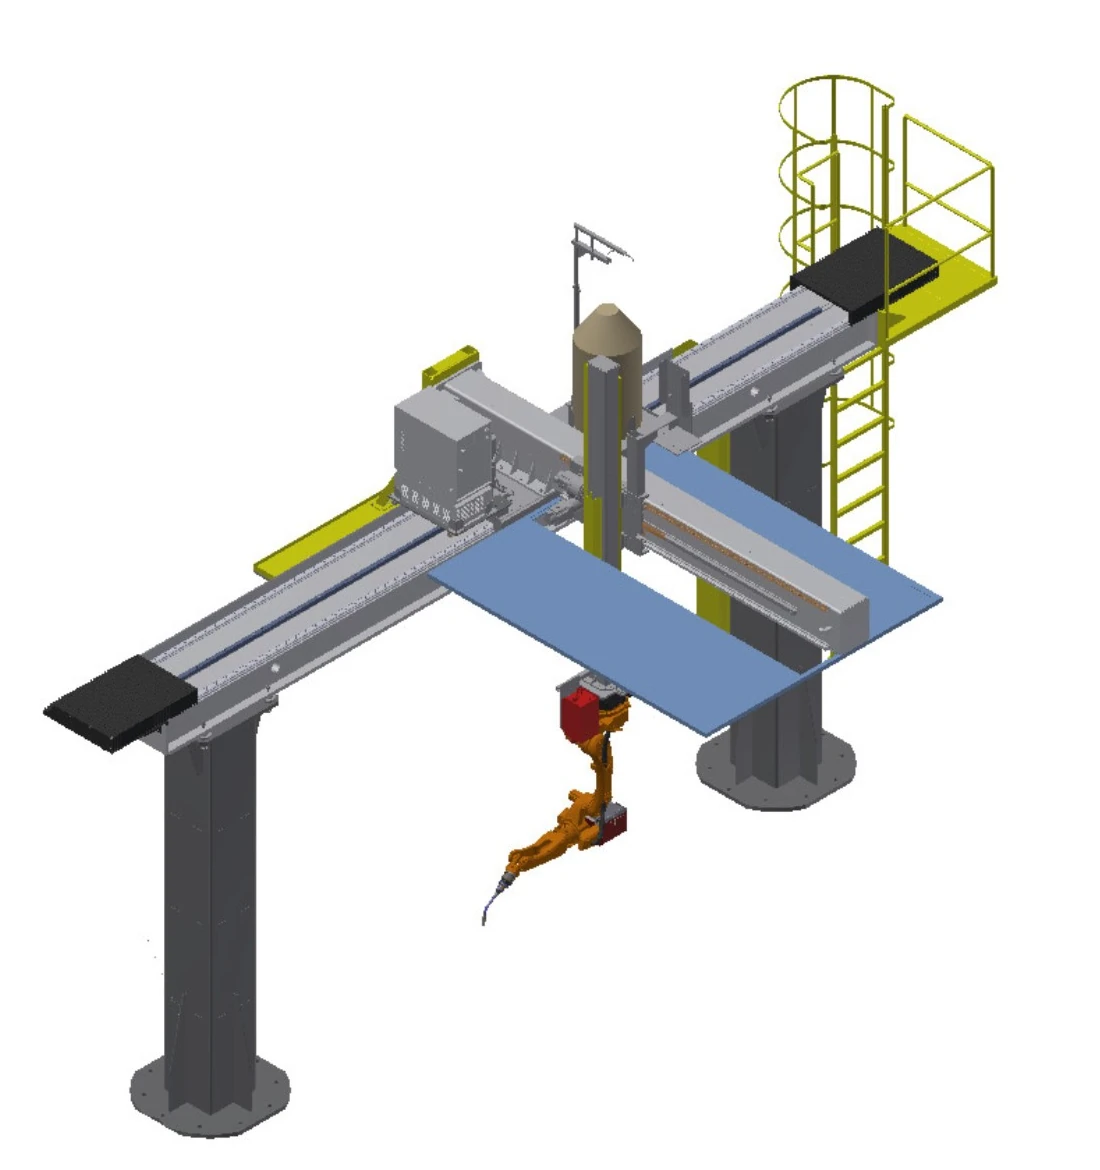
逆スカイレール溶接システム
作業領域の上方で、反転したロボットを、長さ、横方向の到達範囲、高さに関して選択可能な軸の組み合わせで移動させます。
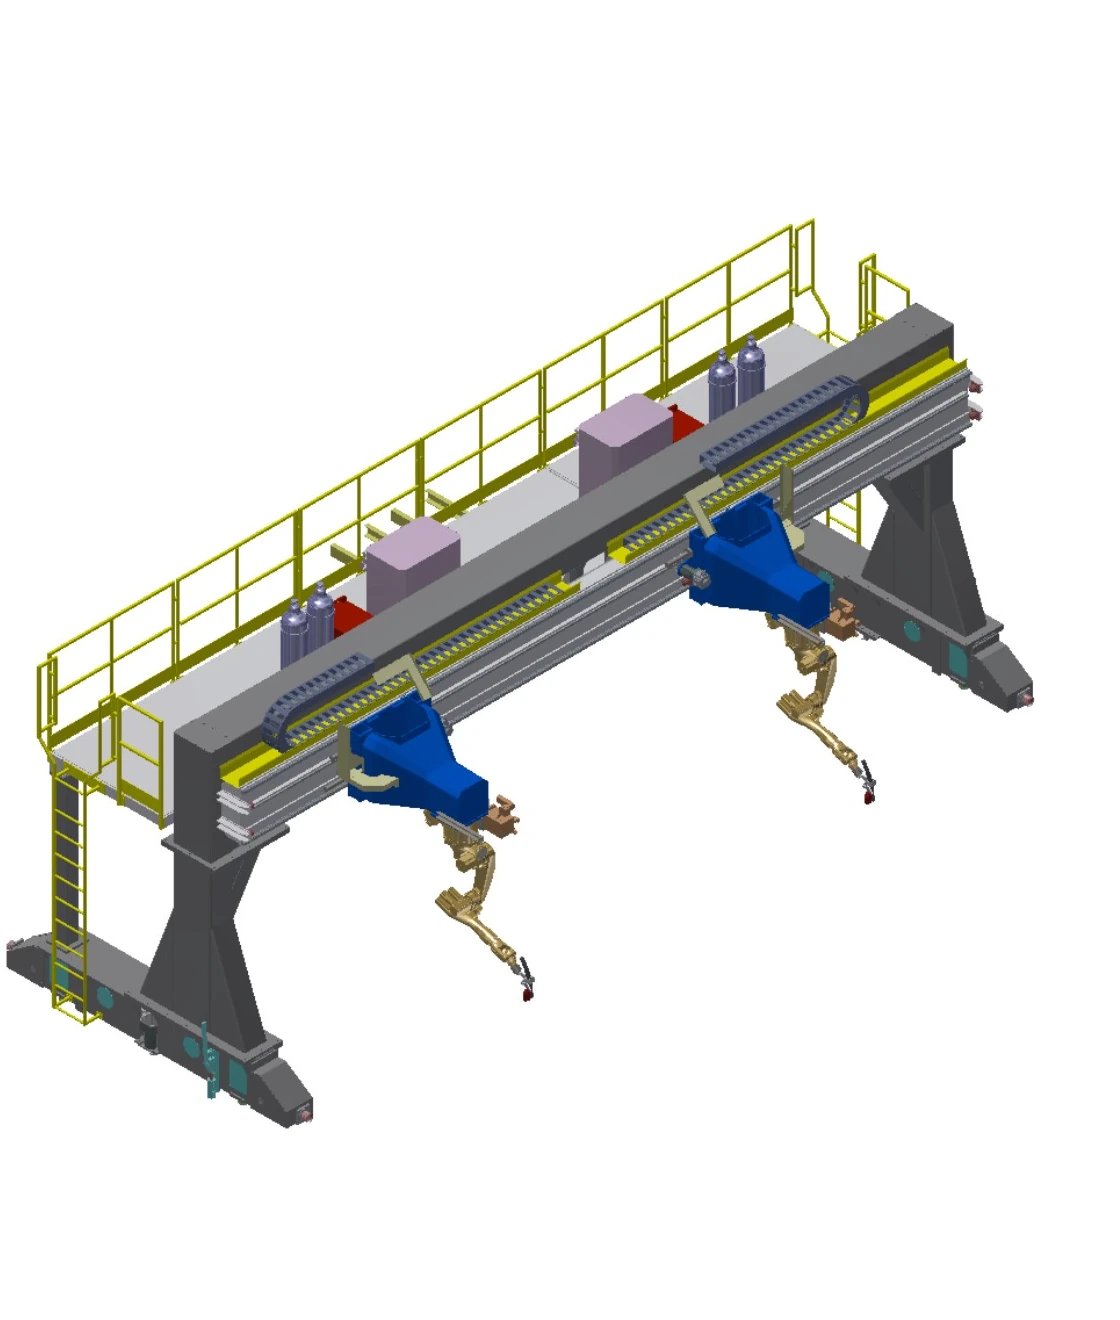
逆ガントリー溶接システム
広い作業範囲に対応するため、長いY軸移動と同期デュアルドライブにより、広範囲なオーバーヘッド作業領域を実現します。
4つの移動式システムを1つのフィールドで比較する
移動量はオプションの範囲です。最終的な軸の組み合わせ、荷重、基礎、プロセスソフトウェア、および追跡範囲はプロジェクト固有のものとなります。
| 行 | システム | モーション | 旅行業界 | 定格負荷 | 速度 | 再現性 | 外部軸 | オプションおよびエンジニアリング条件 |
|---|---|---|---|---|---|---|---|---|
| A | 直立型地上レール溶接システム | 地上レール、1本の直線外部軸 | 有効移動距離2~30m(オプション) | 1トン | 0〜15 m / min | ±0.15 mm | 1セット | ロボットベース、制御装置、溶接装置、ワイヤドラム、トーチクリーナー用のブラケット、延長フレキシブルケーブル、接触センシング、アークトラッキング、多層マルチパスソフトウェア、レーザーシームトラッキング |
| B | 逆接地レール溶接システム | 逆C型フレームを備えた重厚な地上レール。直線状の外部軸が1つ。 | 有効移動距離2~30m(オプション) | 3.5トン | 0〜15 m / min | ±0.15 mm | 1セット | ロボットベースと制御装置、溶接装置、ワイヤドラム、トーチクリーナー用のブラケットを備えた逆C型フレーム。延長フレキシブルケーブル。接触センシング、アークトラッキング、多層マルチパスソフトウェア。レーザーシームトラッキング。 |
| C | 逆スカイレール溶接システム | オーバーヘッドX/Y/Z軸移動。軸は1X、2Y、または3Zとして組み合わせることが可能。 | X 2~30m、Y 1~2m、Z 1~2m(オプション) | 0.4トン | 各軸 0~15 m/分 | 各軸±0.15mm | 3設定します。 | 制御装置、溶接装置、ワイヤドラム、トーチクリーナー用のブラケット。検査用はしごおよびプラットフォーム。延長フレキシブルケーブル。オプションの天井式ヒュームフード。接触センシング、アークトラッキング、多層マルチパスソフトウェア。レーザーシームトラッキング。 |
| D | 逆ガントリー溶接システム | ガントリーのX/Y/Z軸移動。軸は1X、2Y、または3Zとして組み合わせることが可能。Y軸は同期デュアルドライブ。 | スパン<10m、X≦9m、Y≦100m、Z1~2m(オプション) | ロボット1台あたり0.4トン | 各軸 0~15 m/分 | 各軸±0.15mm | 4設定します。 | P43精密研磨ヘビーレールおよびユーザーによるプロジェクト基礎;制御装置、溶接装置、ワイヤドラム、トーチクリーナー用ブラケット;検査用はしごおよびプラットフォーム;延長フレキシブルケーブル;接触センシング、アークトラッキング、多層マルチパスソフトウェア;レーザーシームトラッキング |
ポジショナーと治具を一体のワークピースチェーンとして扱う
ポジショナーは各接合部を溶接可能な向きに配置でき、治具は部品の位置を特定し、それらの位置関係を繰り返し維持します。ロボットによるアクセス、溶接順序、積載、および安全確保に関して、両方とも確認する必要があります。
ポジショニングの概念
スクリーン固定テーブル、水平回転テーブル、フリップユニット、主軸台・心押し台支持装置、多軸ポジショナー。ワークピースと治具の合計質量、重心、回転範囲、トーチクリアランスによって、適用可能なコンセプトが決定されます。
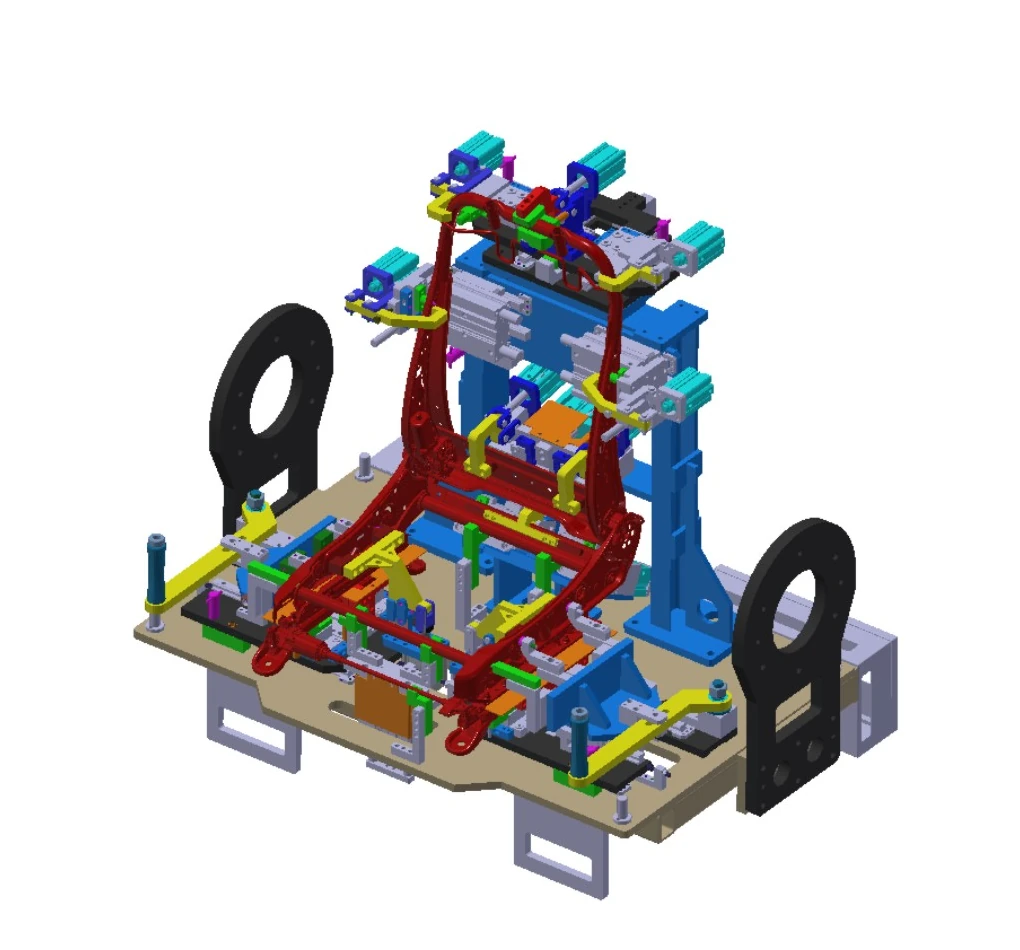
治具設計
クイックチェンジ設計により、製品アップデートのためのインターフェースを維持できます。構造フレームには十分な剛性と強度が必要であり、溶接構造は経年劣化処理が施され、各コンポーネントは図面上の関係を維持するために個別に位置決めおよび固定されます。
次のエンジニアリングスケッチを定義するために、4つの質問を使用してください。
その部品の大きさはどれくらいですか?
最小および最大外形寸法、長さ、積載方向、および継ぎ目の分布を指定してください。
どのような荷物を移動させる必要があるのか?
加工物と治具の質量を合計し、さらに重心と動的な向きを加算する。
どの軸が必要ですか?
部品を移動させるか、ロボットを移動させるか、あるいは地上レール、スカイレール、ガントリー移動のどれを使用するかを決定します。
どのプロセスが適用されますか?
材料、接合部、溶接方法、品質要件、および段取り替えパターンを共有する。
範囲がラインタクト、ステーション間ハンドオフ、システムレベルのオーケストレーションに拡大する場合は、 インテリジェント溶接生産ライン.
最初にどの家族をレビューするかを選択してください
小規模または中規模の繰り返し部品は、どのカテゴリーに該当しますか?
まず、軽量および中量サイズの密閉型セルから始め、次に、反転、回転、または多軸部品位置決めによって経路を絞り込みます。
長尺部品、大型部品、または高負荷部品に適したカテゴリはどれですか?
まず、大型ワークピースの設計段階から始め、質量、重心、支持条件、荷重、および継ぎ目分布に関するデータを提供してください。
地上レールシステム、スカイレールシステム、ガントリーシステムを比較検討すべきタイミングはいつですか?
固定ロボット1台では必要な長さ、高さ、またはスパンをカバーできない場合は、移動システムとの比較を使用してください。
複雑なワーク保持装置や治具に関する質問は、どの項目に分類されるべきでしょうか?
方向、再現性のある位置決め、またはインターフェースの変更が主な制約となる場合は、位置決め装置と治具のセクションから始めましょう。
アプリケーションファミリーから次の情報レイヤーへ移動する
このページを使用して構成ファミリを選択し、該当する製品または技術ページを開いてください。図面が準備できていれば、直接アプリケーションに関するご相談を開始してください。
実際の部品と継ぎ目図から始めましょう
EVSTが初期構成を策定できるよう、図面、サイズと質量範囲、接合部、プロセス、タクトタイムの見込み、荷重方法、および現場の制約条件を共有してください。