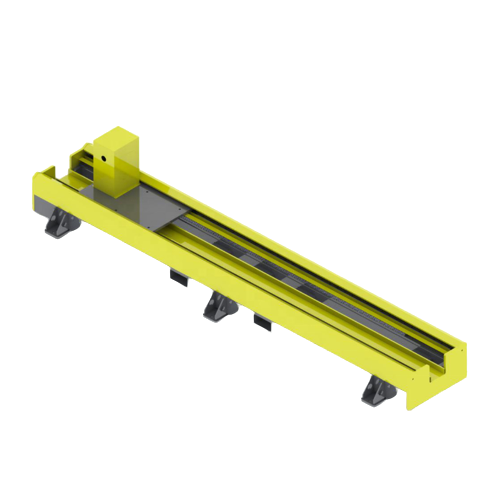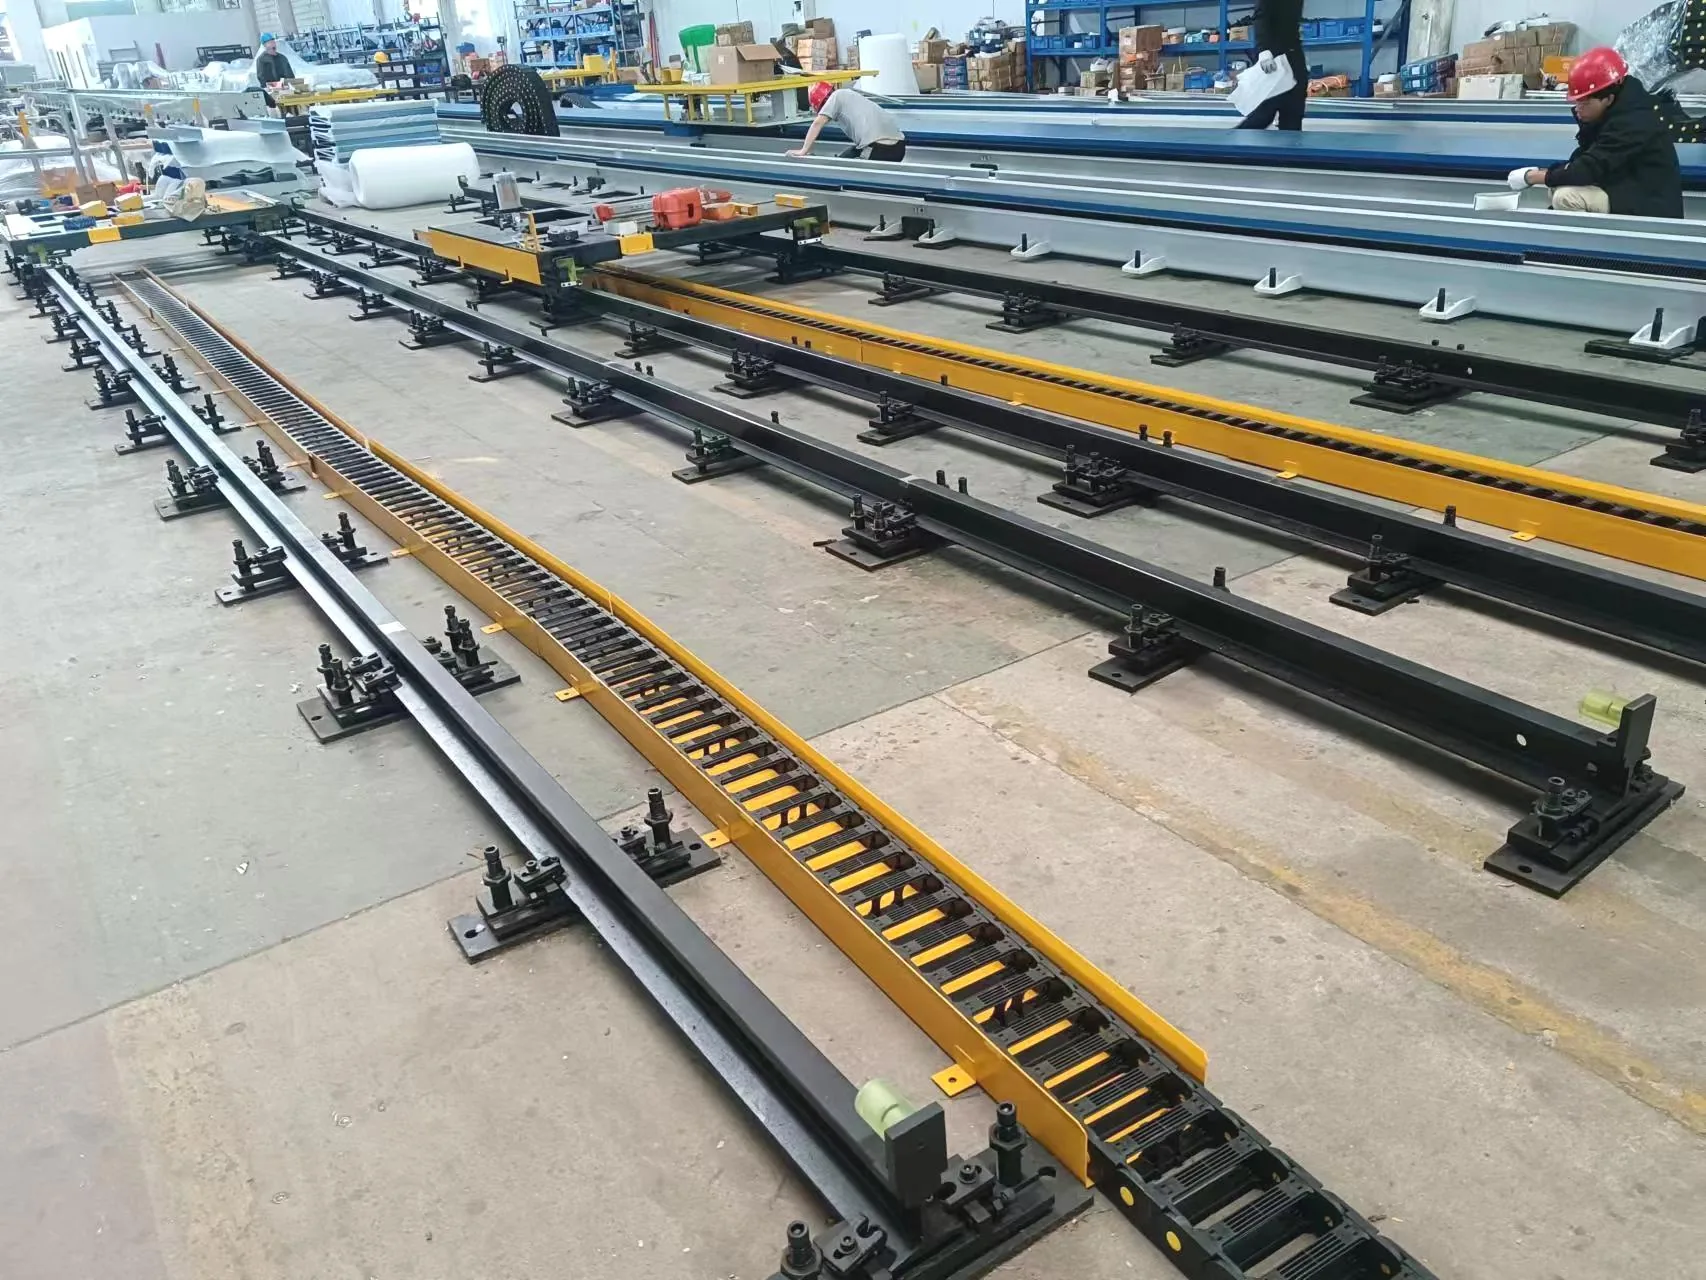
アースレール
地上レール(床設置型レール)
ロボットを機械、治具、または長尺ワークピースの横を移動させるための実用的なレイアウト。ベース構造、移動経路、および保護対策がプロジェクトに合わせて指定されています。
次のような場合に選択してください: アクセスしやすい床面レベルのサービスと、機械のすぐそばを通る直接的な通路が優先事項です。

オーダーメイドの直線運動システム
ロボットの作業範囲を、機械、ステーション、または長尺のワークピースにまで拡張します。EVSTは、お客様のロボット、走行距離、負荷、稼働サイクル、環境、および現場条件に合わせて、地上、空中、およびトラス構造のロボットトラックを設計します。
それは何ですか
ロボットトラックとは、産業用ロボットを作業位置間で移動させるための電動式直線軸のことです。第7軸ロボット搬送ユニットとも呼ばれ、ロボットの作業範囲を拡張することで、1台のロボットで長尺部品、複数の機械、または分離されたプロセスステーションに対応できるようになります。床置き型は、グラウンドレールまたはフロアレールとも呼ばれます。
製品ファミリ
トラック構造は、利用可能な床面積、ワークピースへのアクセス、ロボットの向き、および加工経路に基づいて選定されます。地上、空中、およびトラス構造は、ロボット、設置質量、およびプロジェクトの条件に合わせて設計されます。
アースレール
ロボットを機械、治具、または長尺ワークピースの横を移動させるための実用的なレイアウト。ベース構造、移動経路、および保護対策がプロジェクトに合わせて指定されています。
次のような場合に選択してください: アクセスしやすい床面レベルのサービスと、機械のすぐそばを通る直接的な通路が優先事項です。
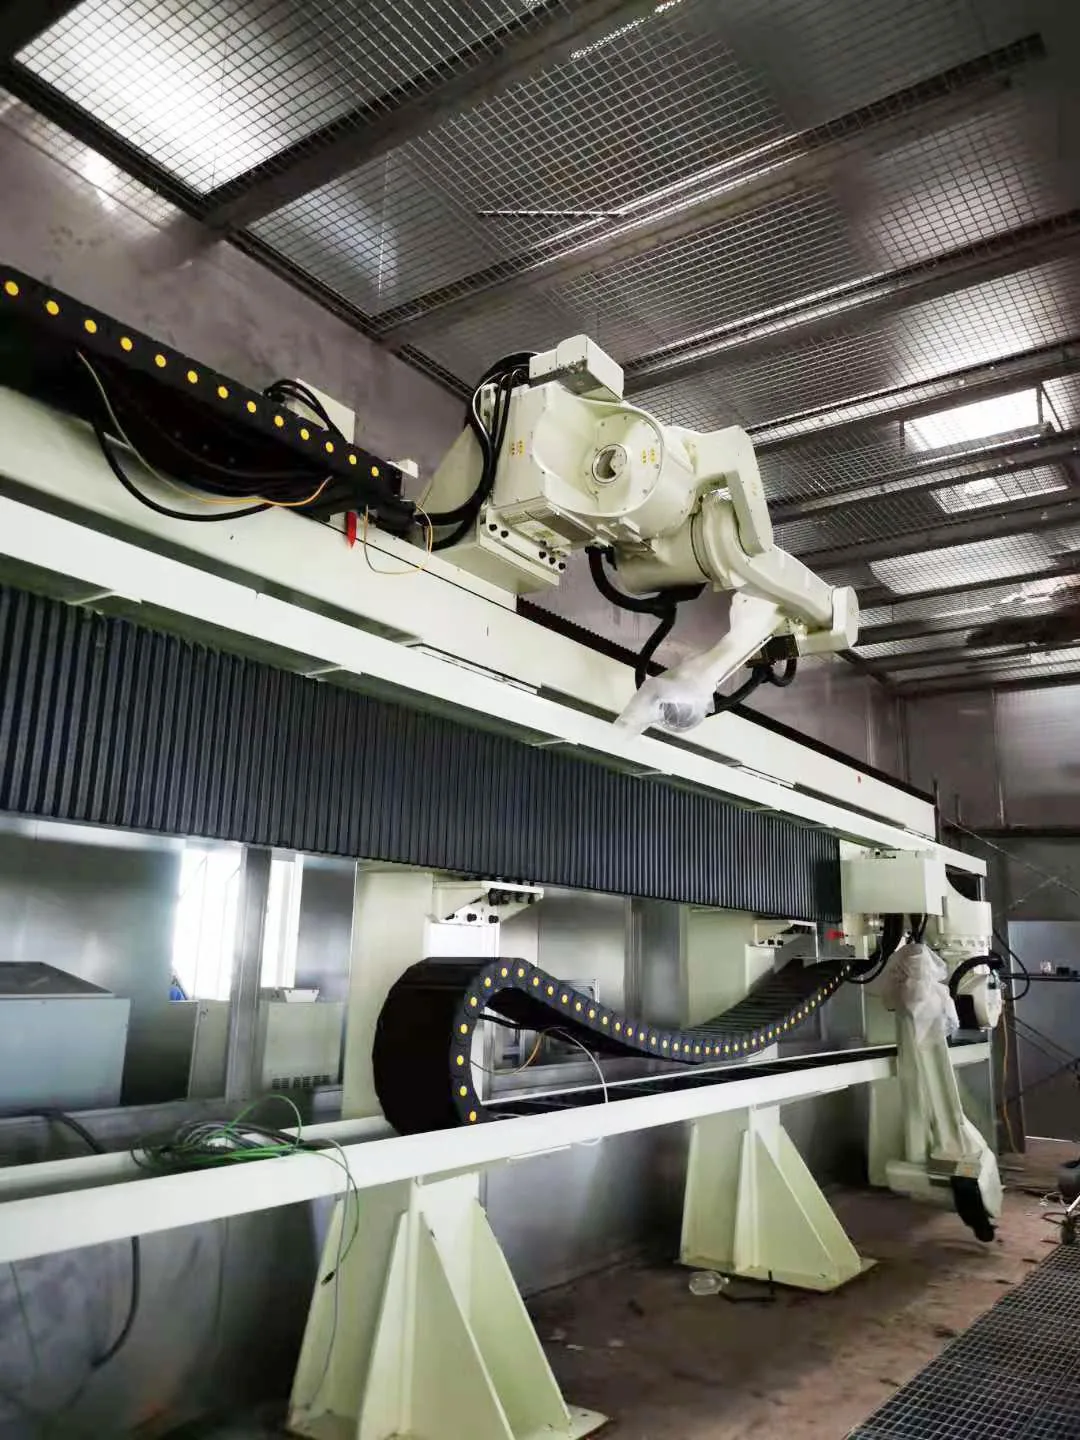
スカイレール
ロボットを作業エリアの上方に移動させることで、床面へのアクセスを確保したり、高い位置から工程にアプローチしたりすることが可能になります。構造とインターフェースはセルに合わせて設計されています。
次のような場合に選択してください: 床面積を確保すること、あるいは上からのアプローチでプロセスを進めることが重要だ。
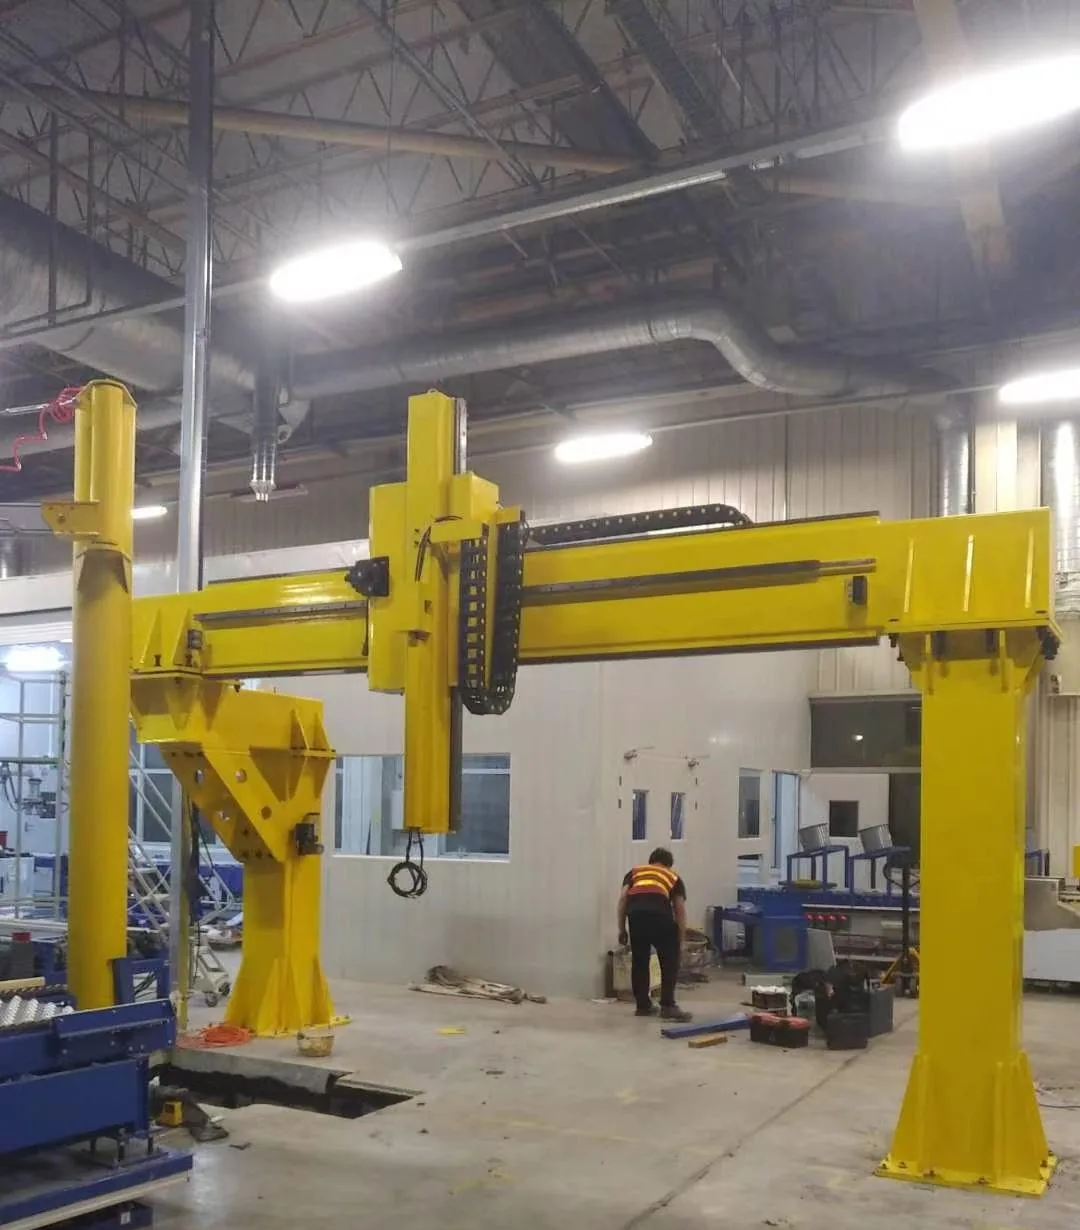
トラスレール
より広い作業空間と用途に応じた動作構成に対応する、ポータル型構造。スパン、軸、インターフェース、構造詳細はプロジェクトごとに設計されます。
次のような場合に選択してください: 1つの地上軸では、必要な範囲をカバーすることも、複数の直線軸における協調運動を担うこともできません。
選定過程
有益な問い合わせには、完成した仕様書は必要ありません。まずは運用要件と利用可能な現場情報から始めましょう。そうすれば、設置質量に合わせて軌道のサイズを決定できます。
工程、部品のサイズ、作業ステーション、そしてロボットがどのように作業に取り組む必要があるかを説明してください。
ロボットのメーカー/型番、ロボット本体の質量、キャリッジに取り付けられているライザーまたは固定具、および手首のペイロードを提供してください。
必要な有効移動距離を明記するか、セルレイアウト図を共有して、端部クリアランスとロボットベースの長さを考慮できるようにします。
目標速度、繰り返し精度、デューティサイクル、停止条件、および必要な連携条件をロボットコントローラと共有します。
アクセスとプロセス形状に基づいて、地上設置型、高架型、逆さ設置型、またはトラス構造の初期コンセプトを選択します。
筐体および材料の選択に影響を与える、粉塵、飛沫、液体、温度、および洗浄条件を特定する。
基礎条件、ユーティリティ設備、利用可能なスペース、安全対策、および配送上の制約事項を提供してください。
構造と保護
EVSTは、溶接構造または鋳造構造の構成が可能で、外部保護を作業セルに合わせて調整できます。最終的な選択は、移動質量、スパン、プロセス条件、およびメンテナンスの必要性によって決まります。
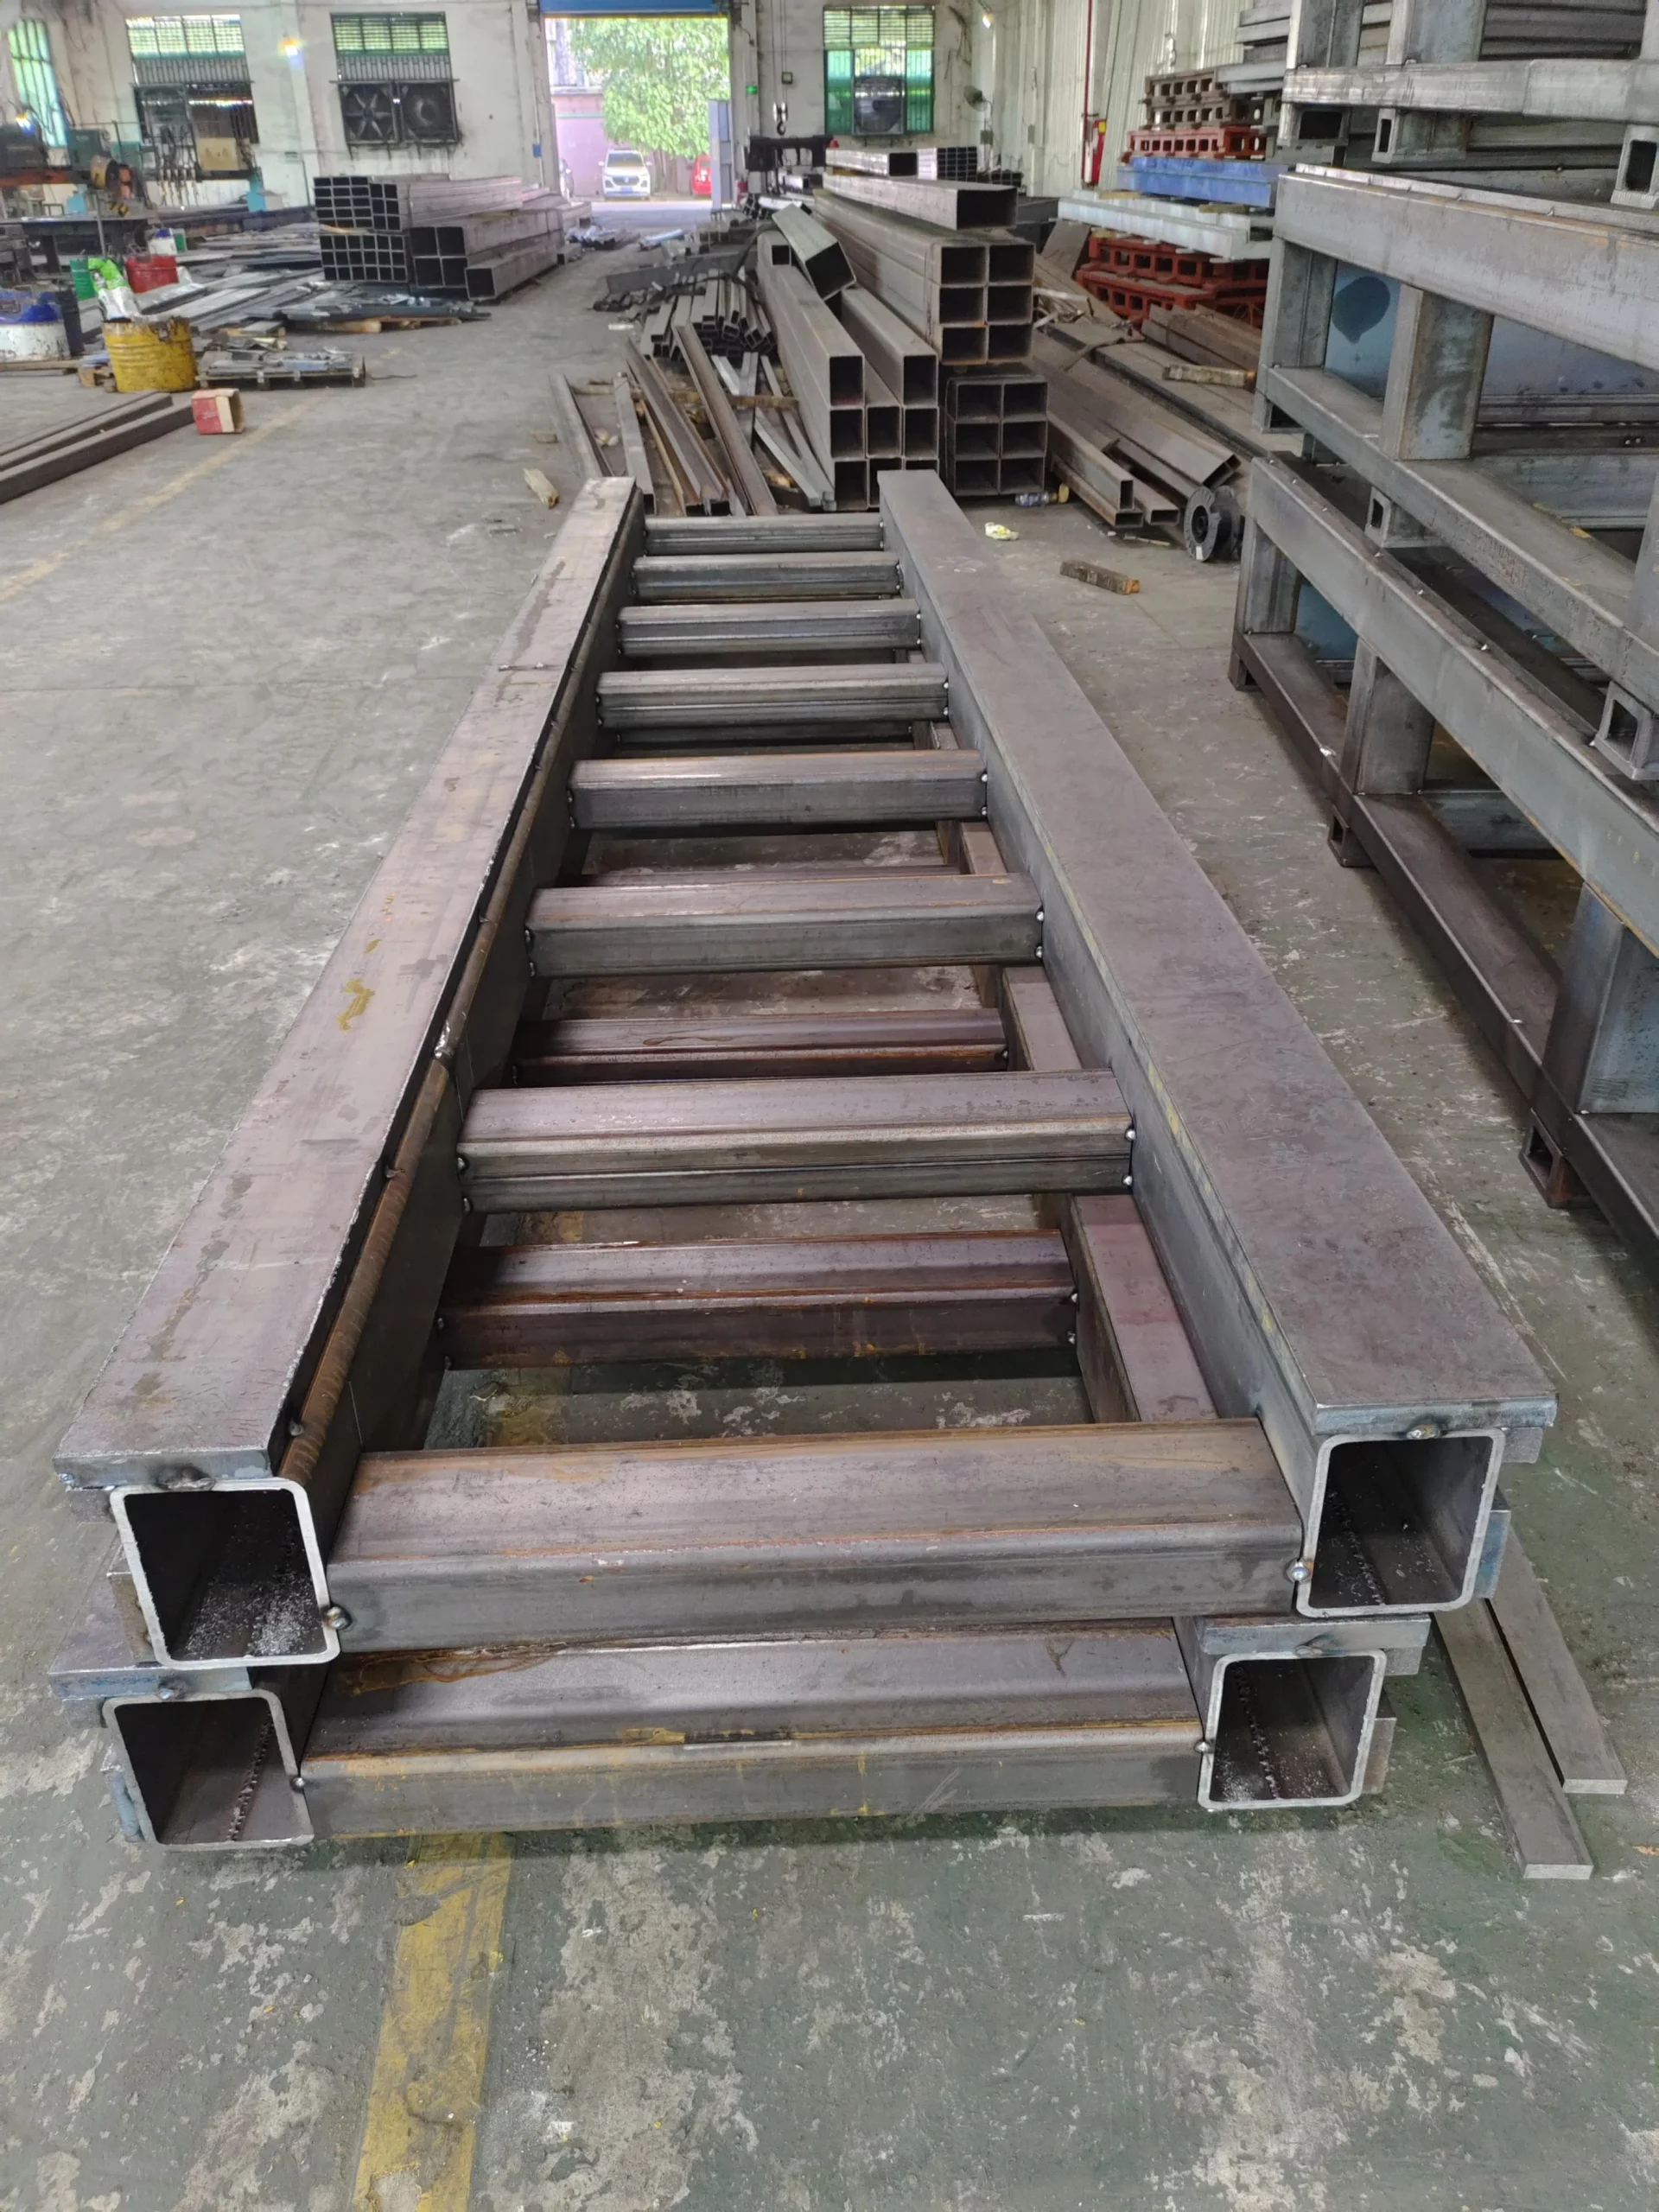
必要な長さ、インターフェース、および荷重条件に合わせて製作されます。
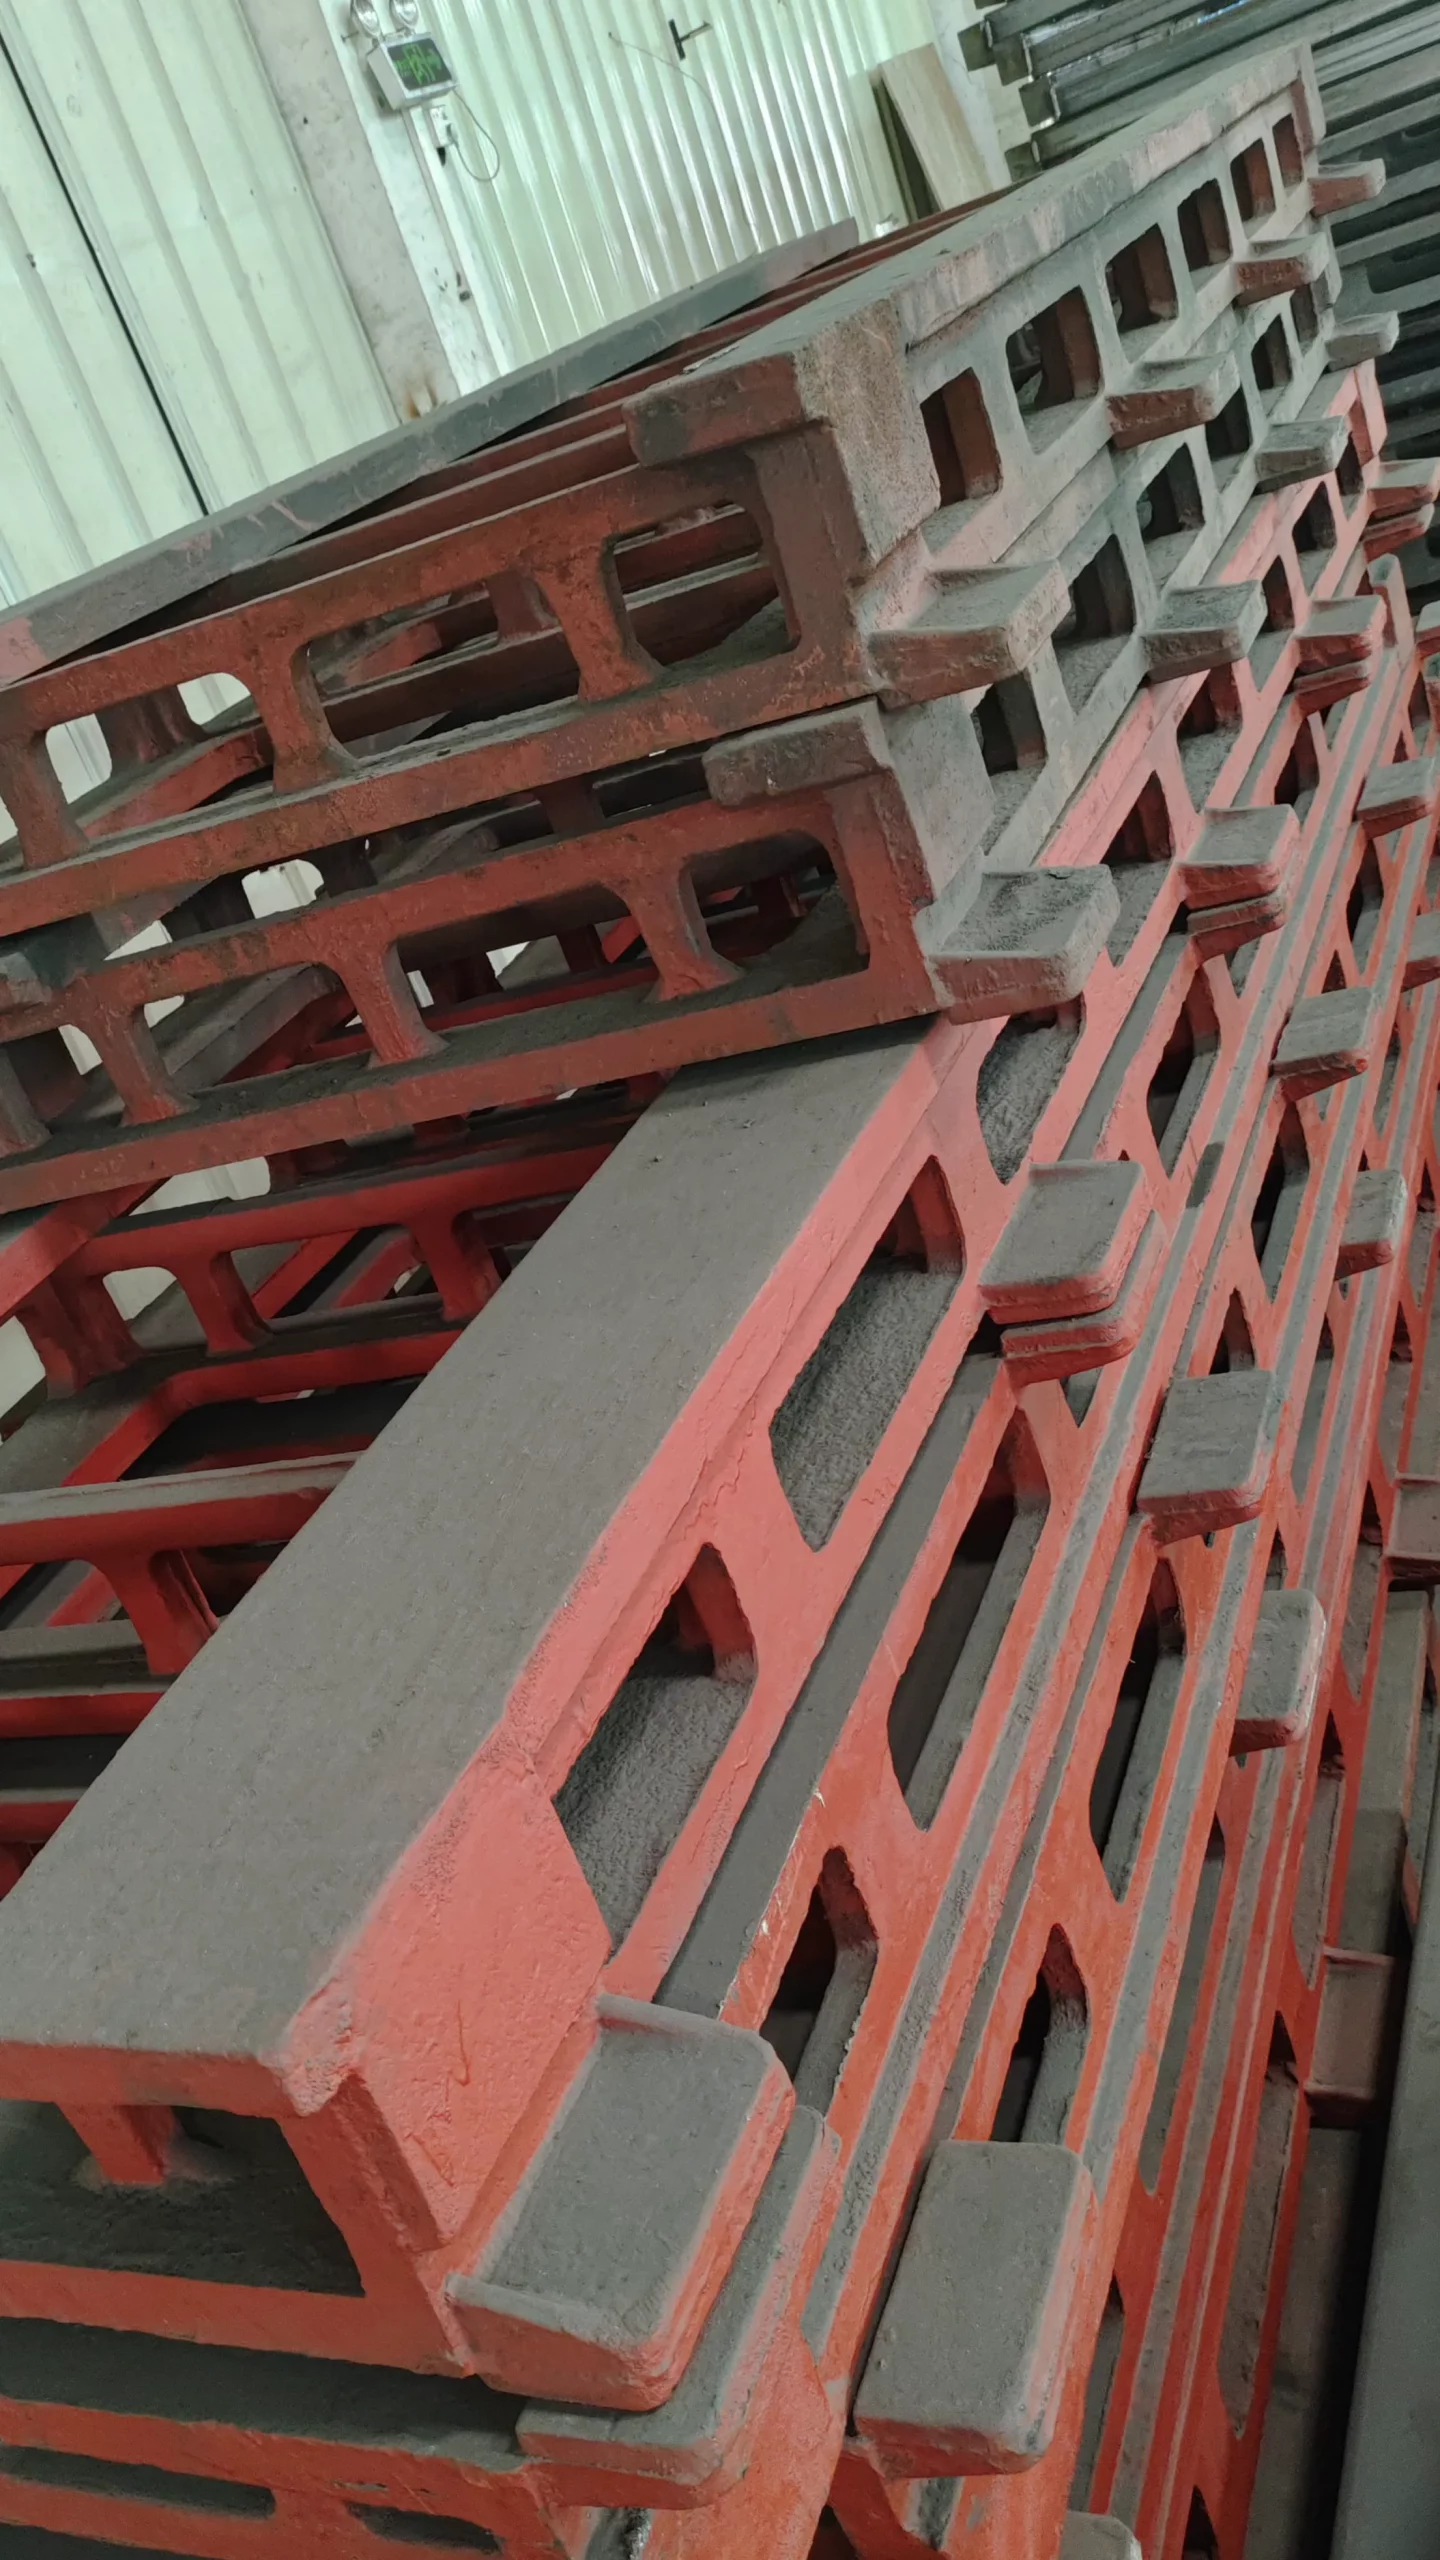
鋳造構造部品を必要とする設計要件を満たす場合に利用可能です。
用途
ロボットトラックは、処理工程がロボットの固定ベース作業範囲よりも長い場合、または1台のロボットが複数の作業位置を移動する必要がある場合に使用されます。
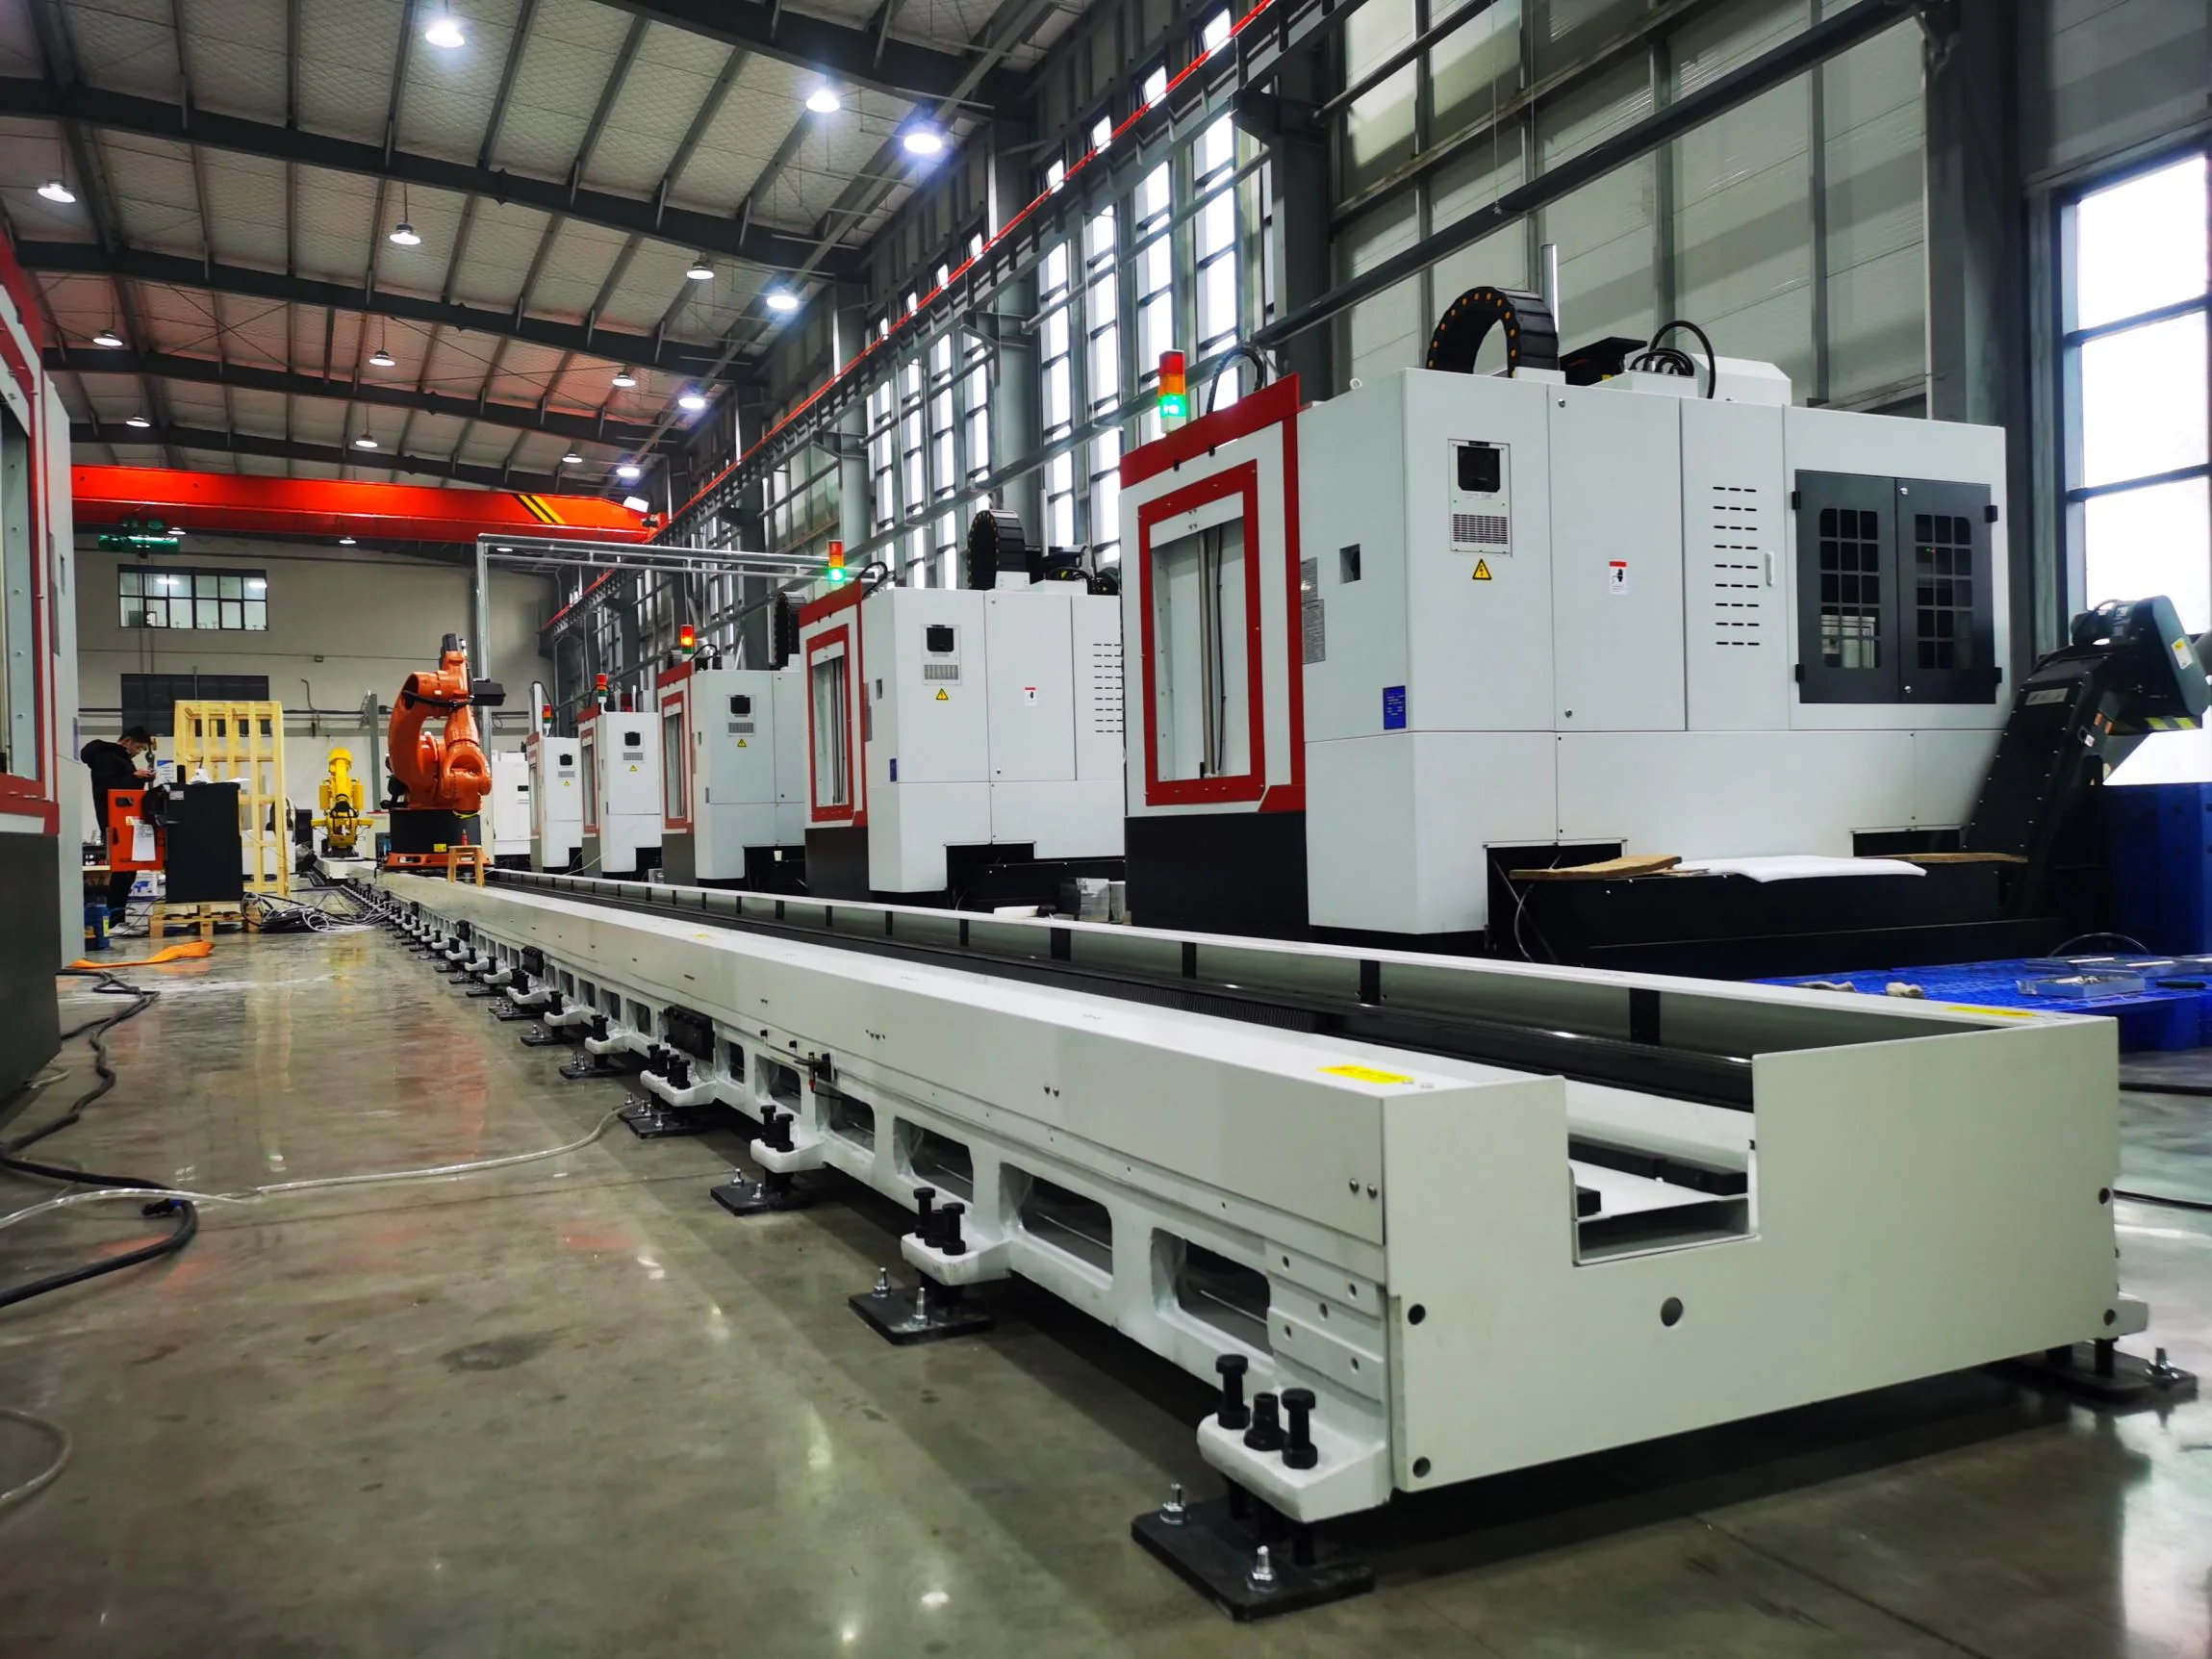
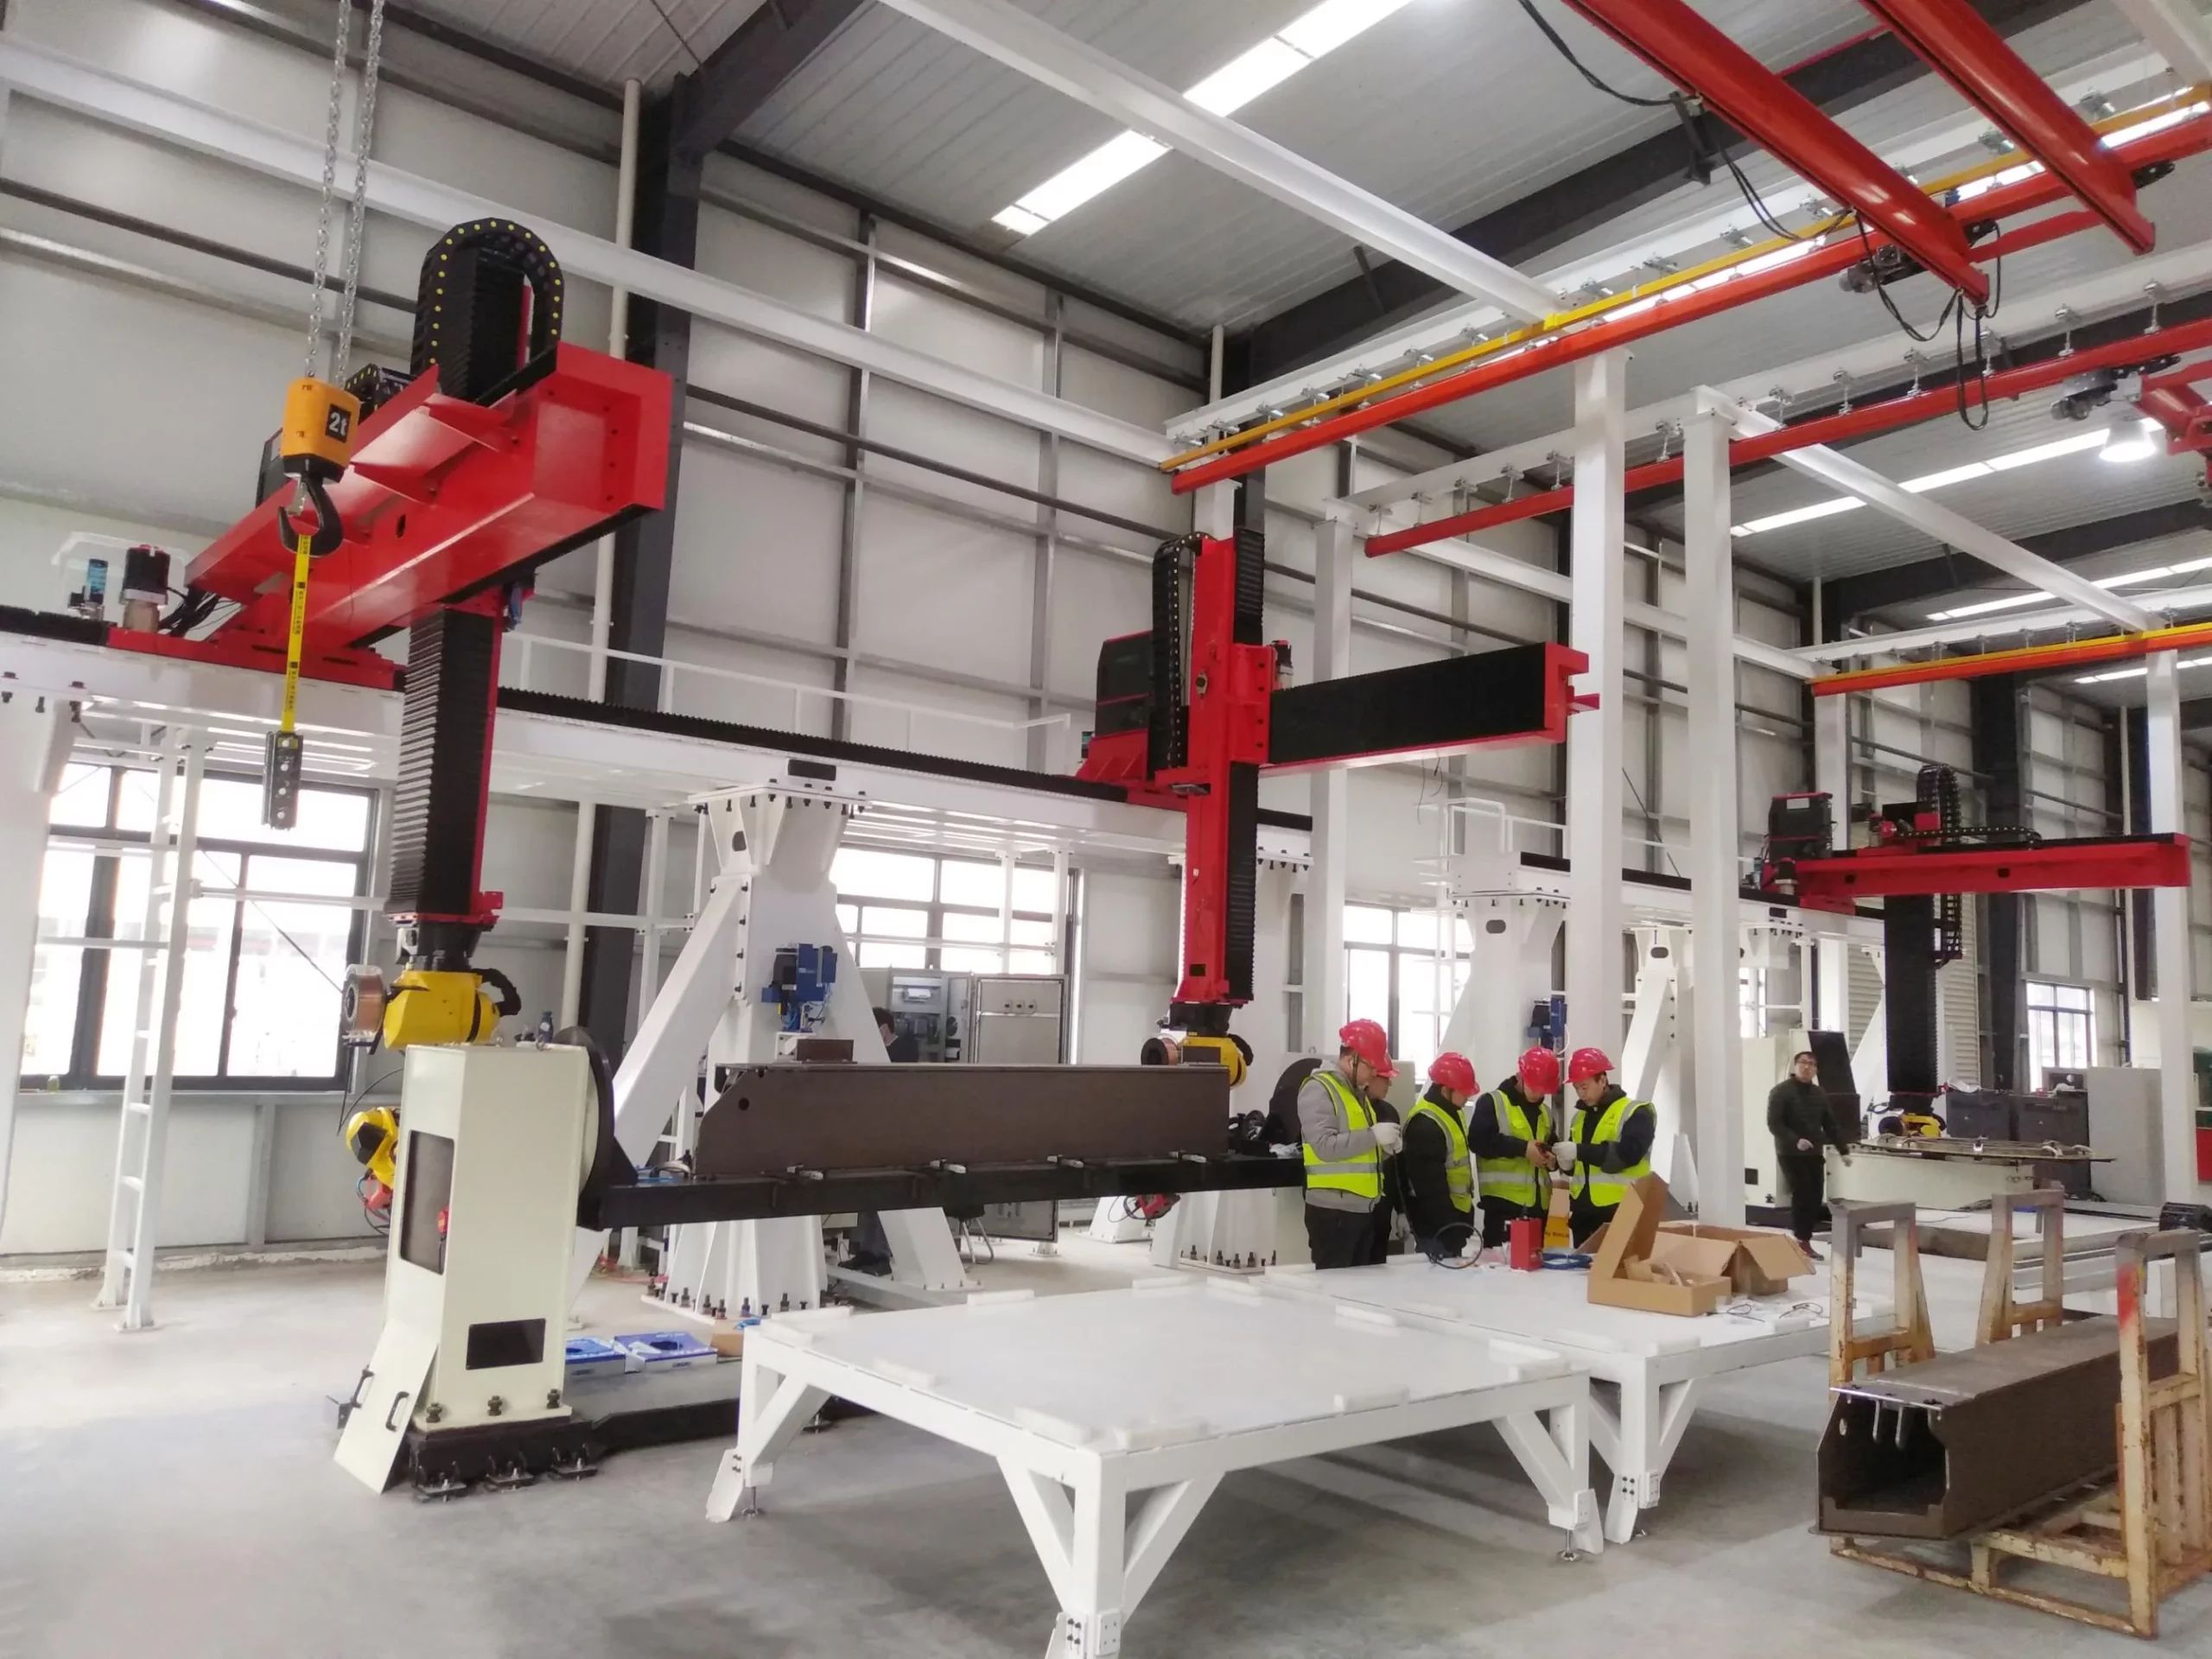
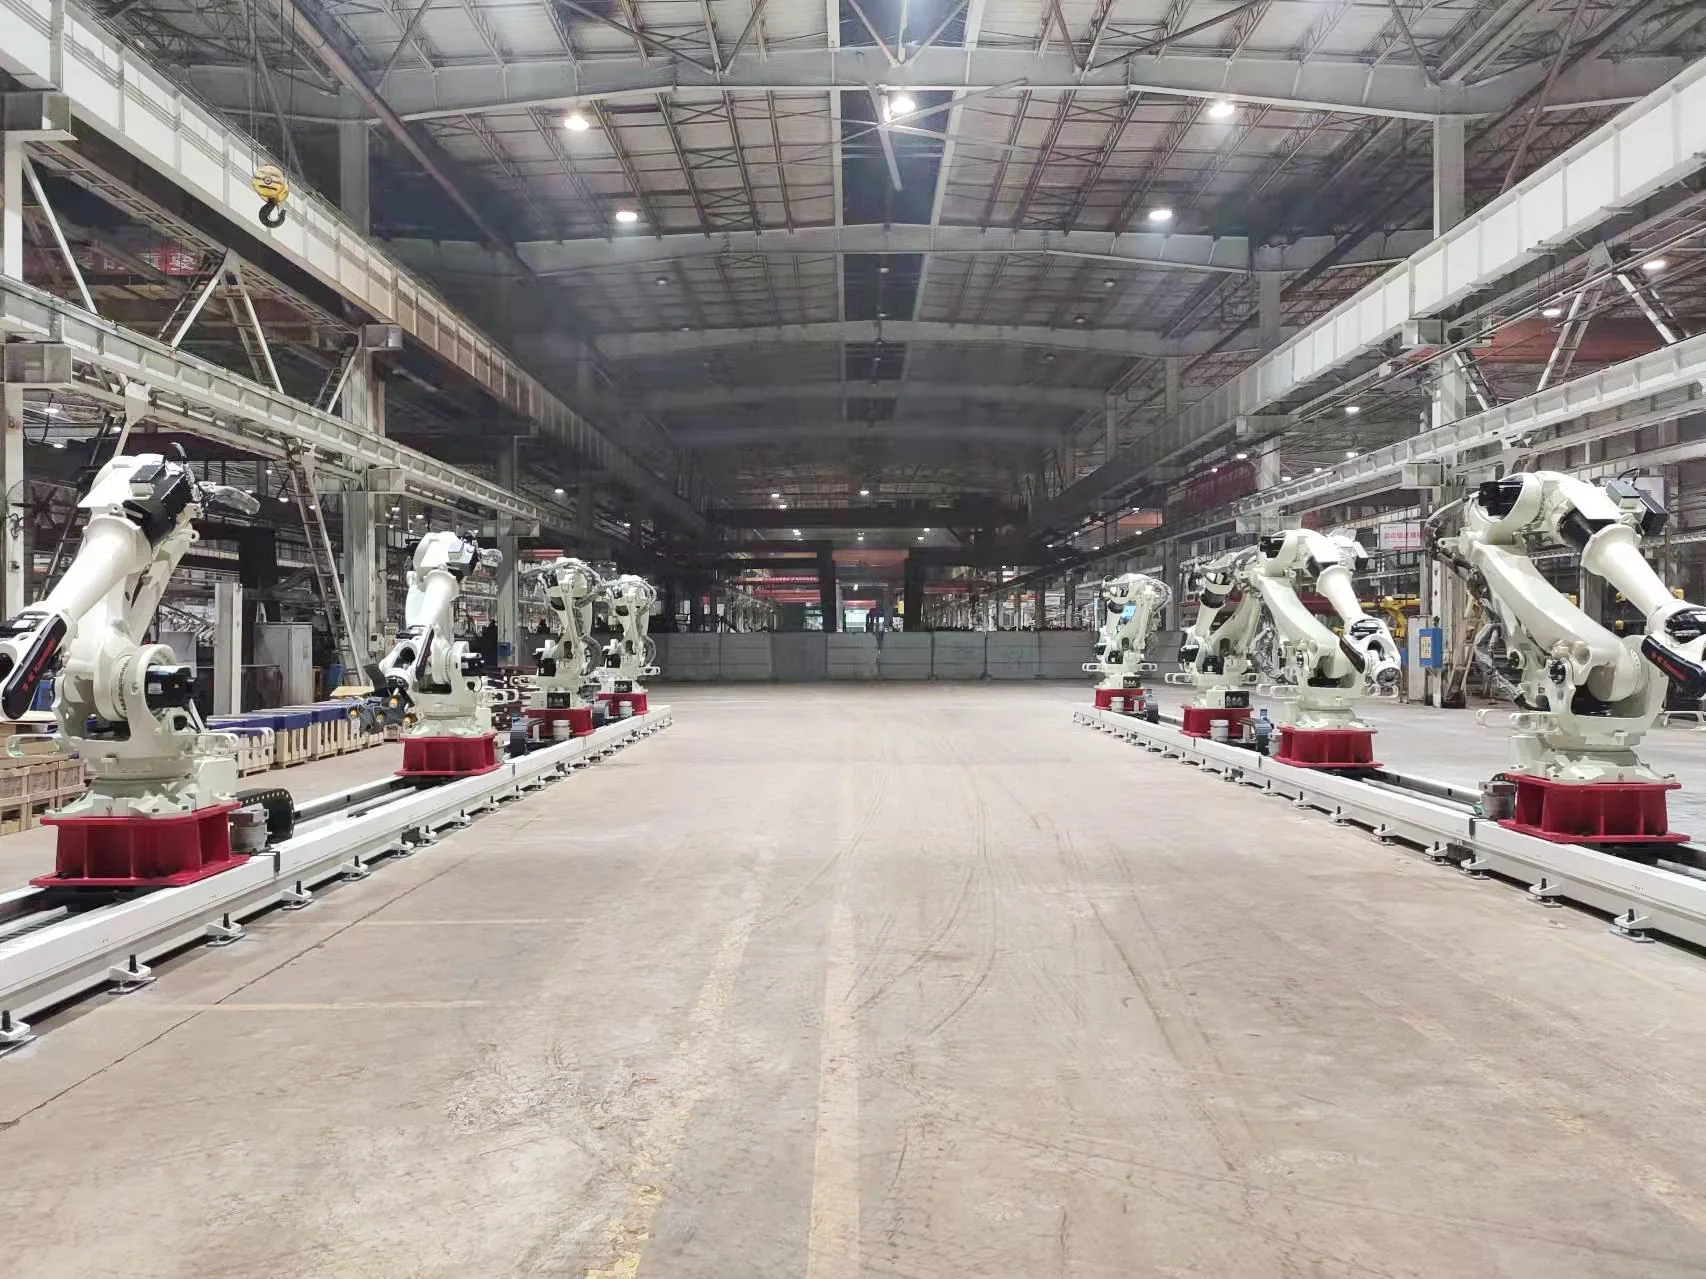
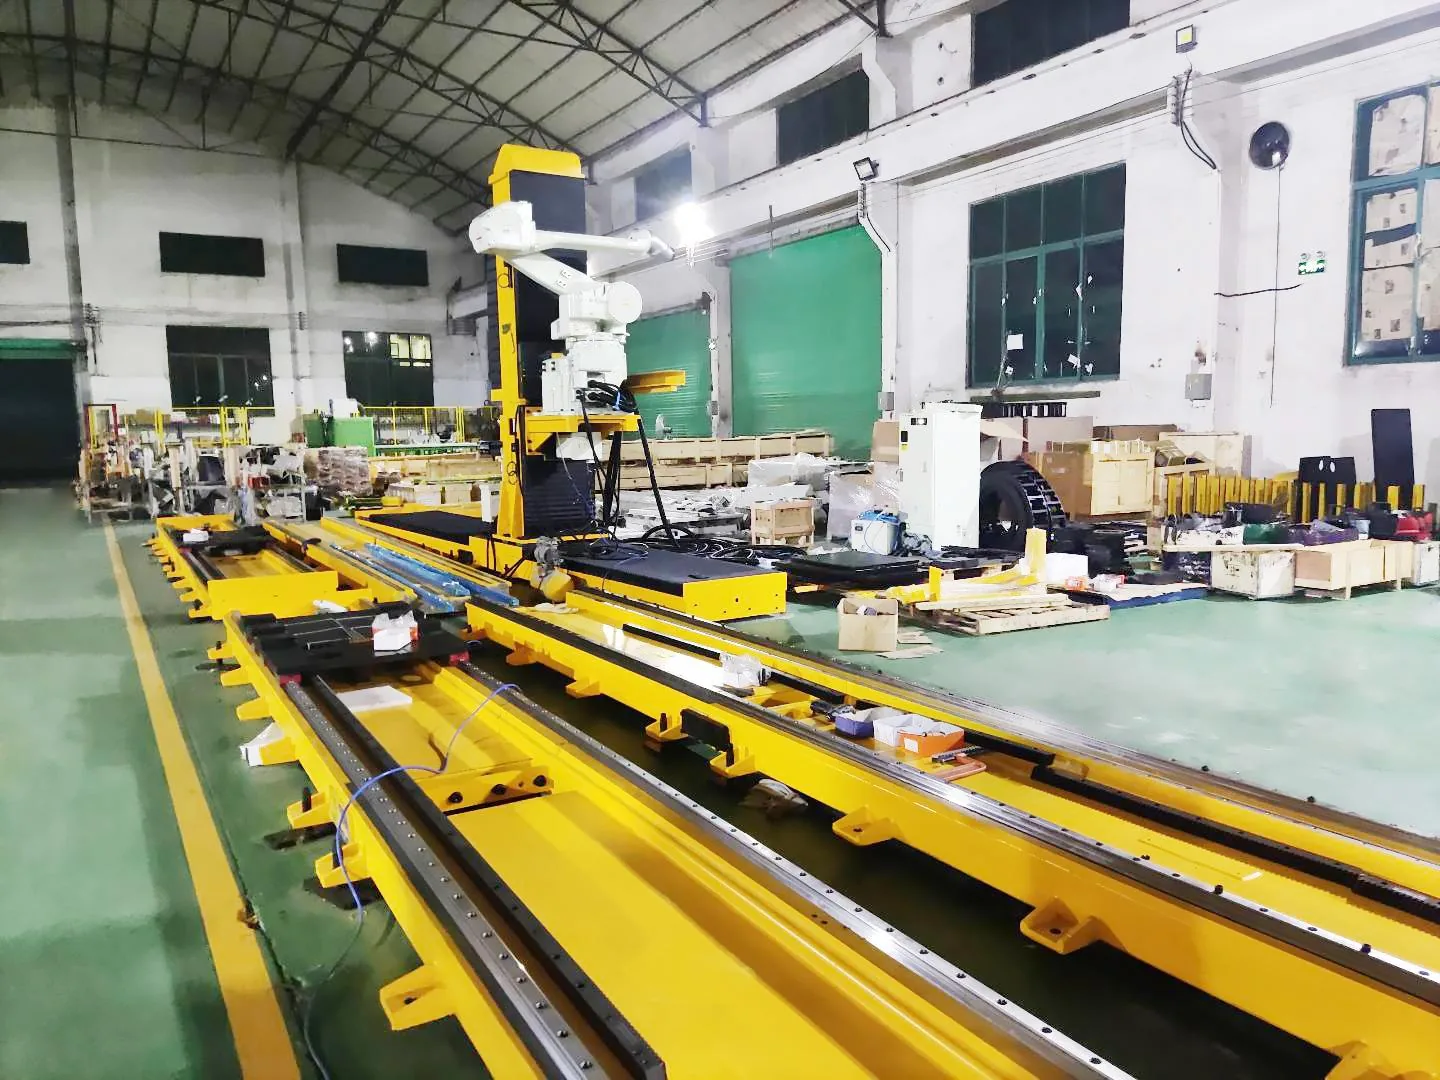
共有された直線経路から工作機械の列に部品を供給する。
長尺構造物、複数の治具、または離れた溶接ステーションにアクセスできます。
拡張セル内の各工程位置間で部品を搬送する。
1台の移動ロボットベースで、複数のピックアンドプレース位置をカバーできます。
密閉された作業エリア内で、高い表面や長い表面に沿って移動する。
バッテリー製造ライン内の保管場所や処理場所の間を移動する。
サイクルプランニングが可能な場合は、ロボットと複数の機械を連携させる。
より広い作業範囲にアクセスするには、地上、高架、またはトラス構造のレイアウトを使用します。
ヘビーデューティーカスタムプロジェクト
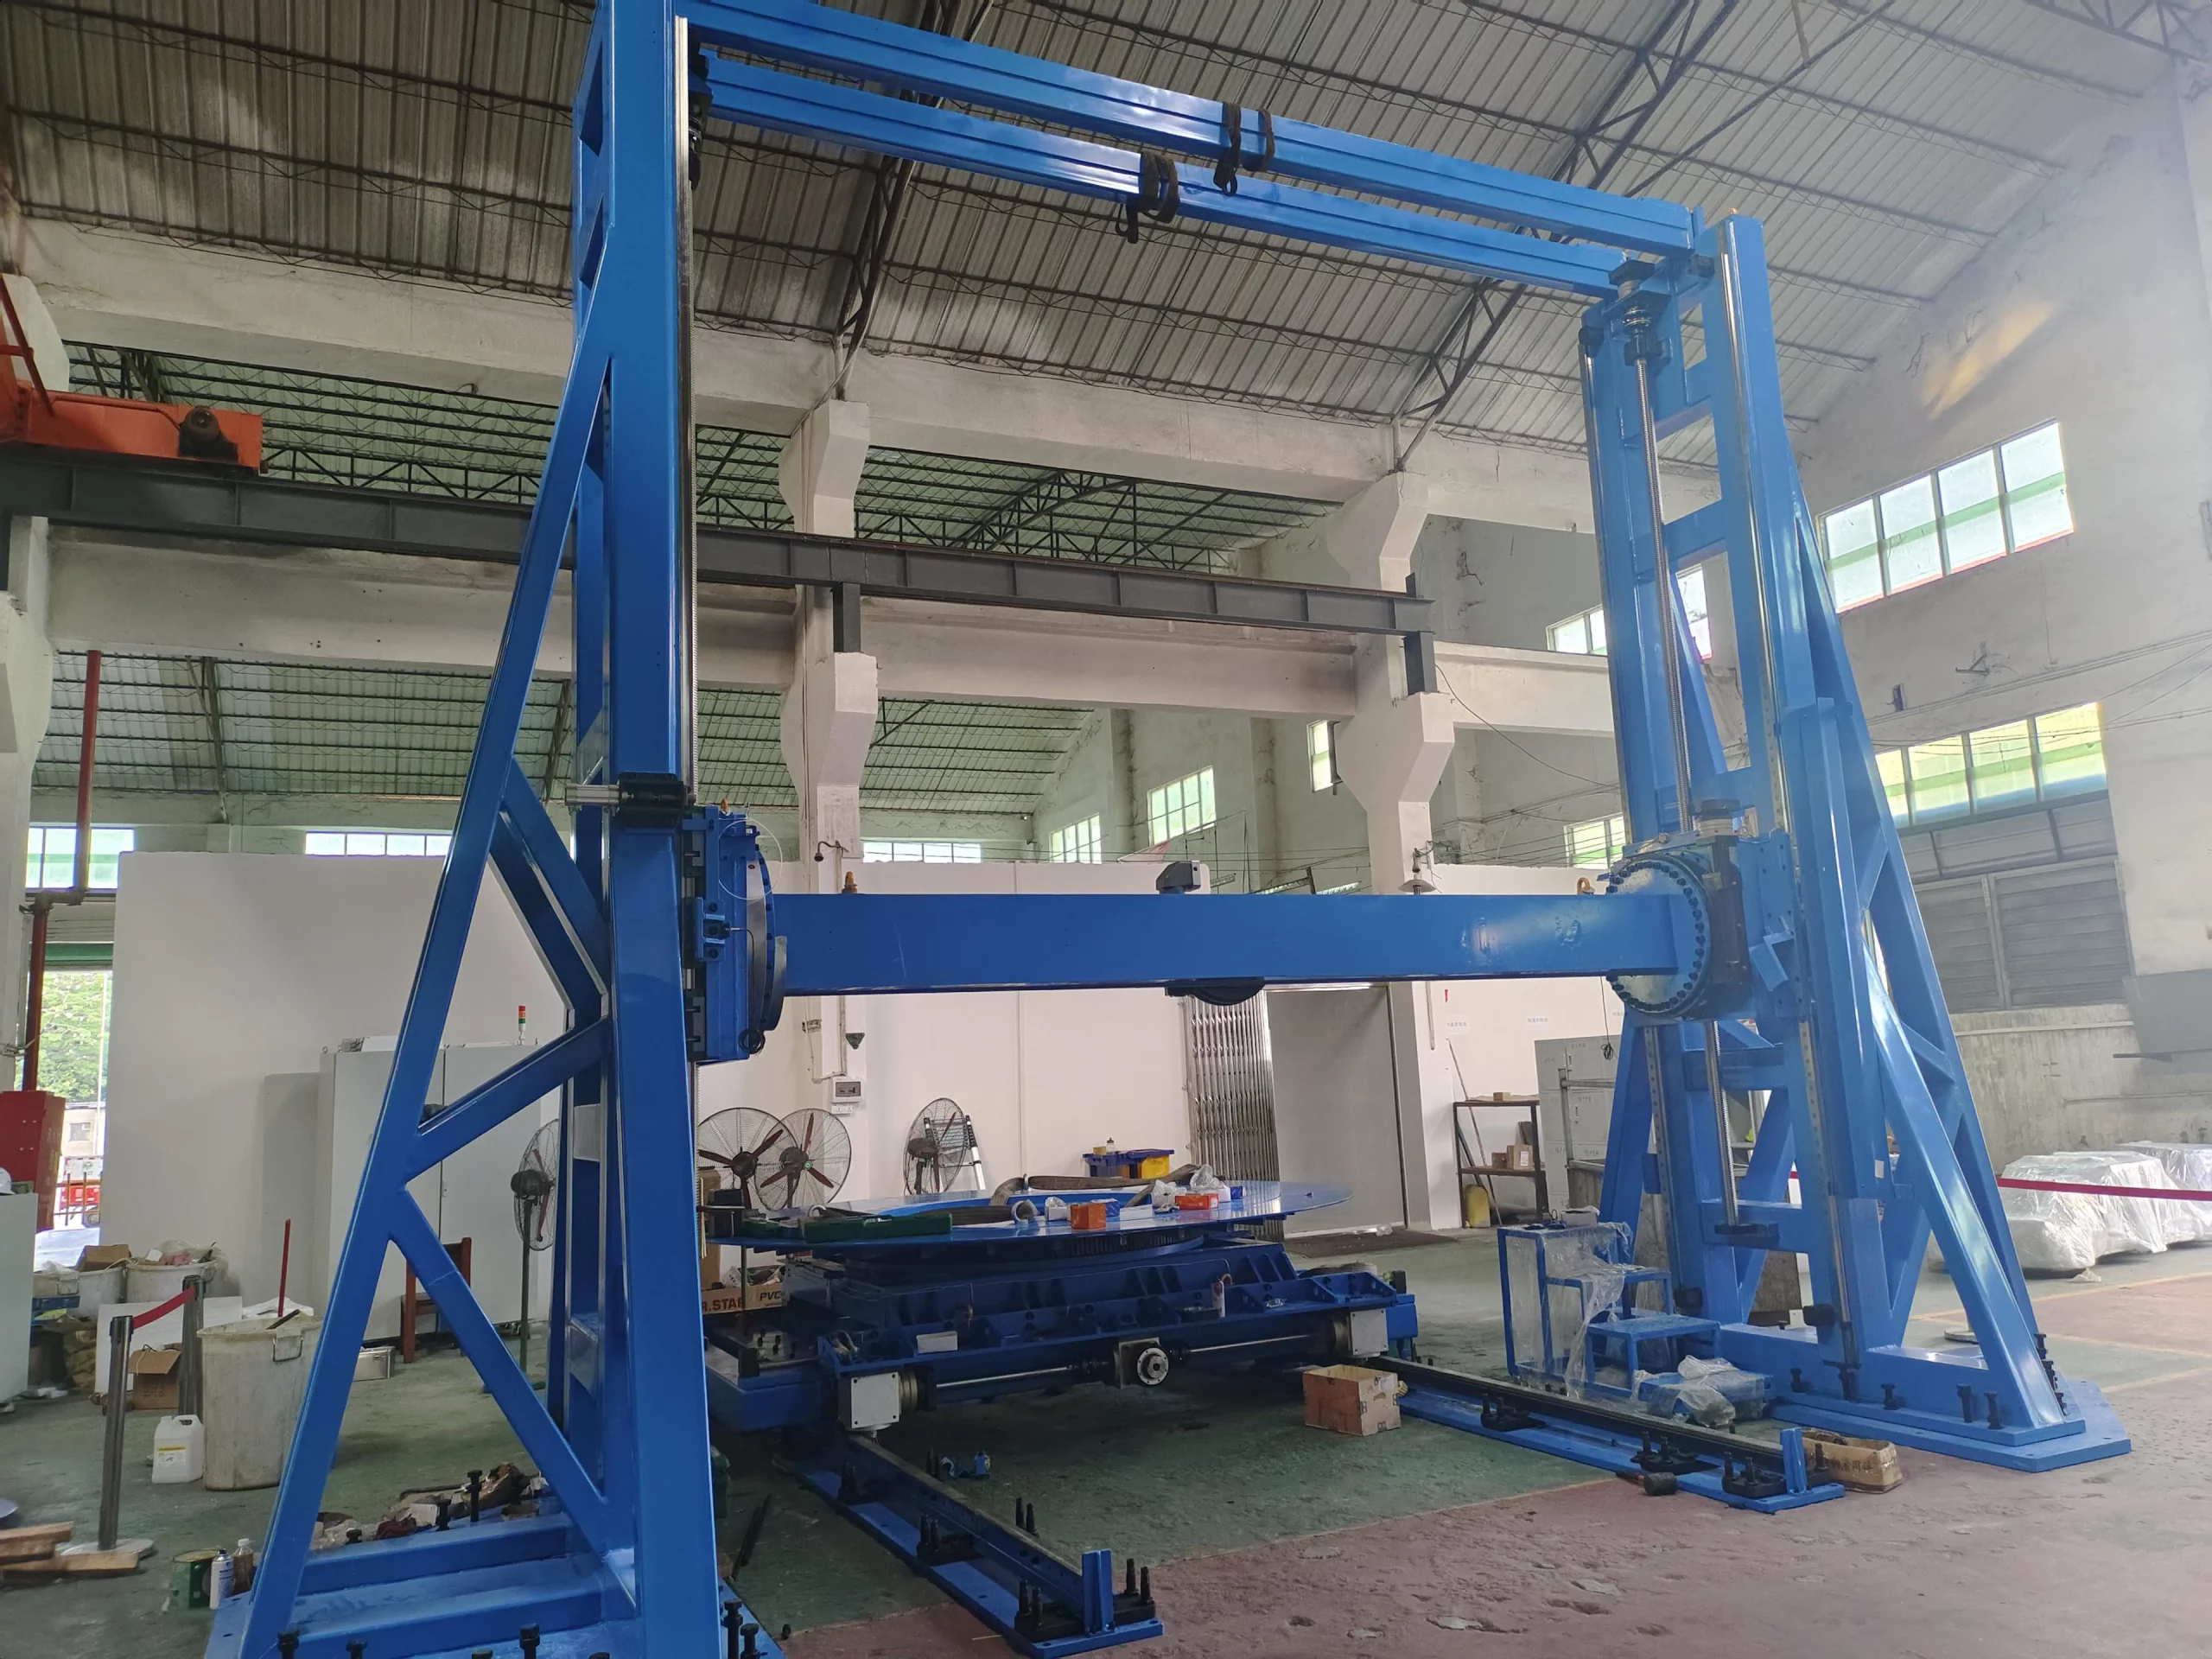
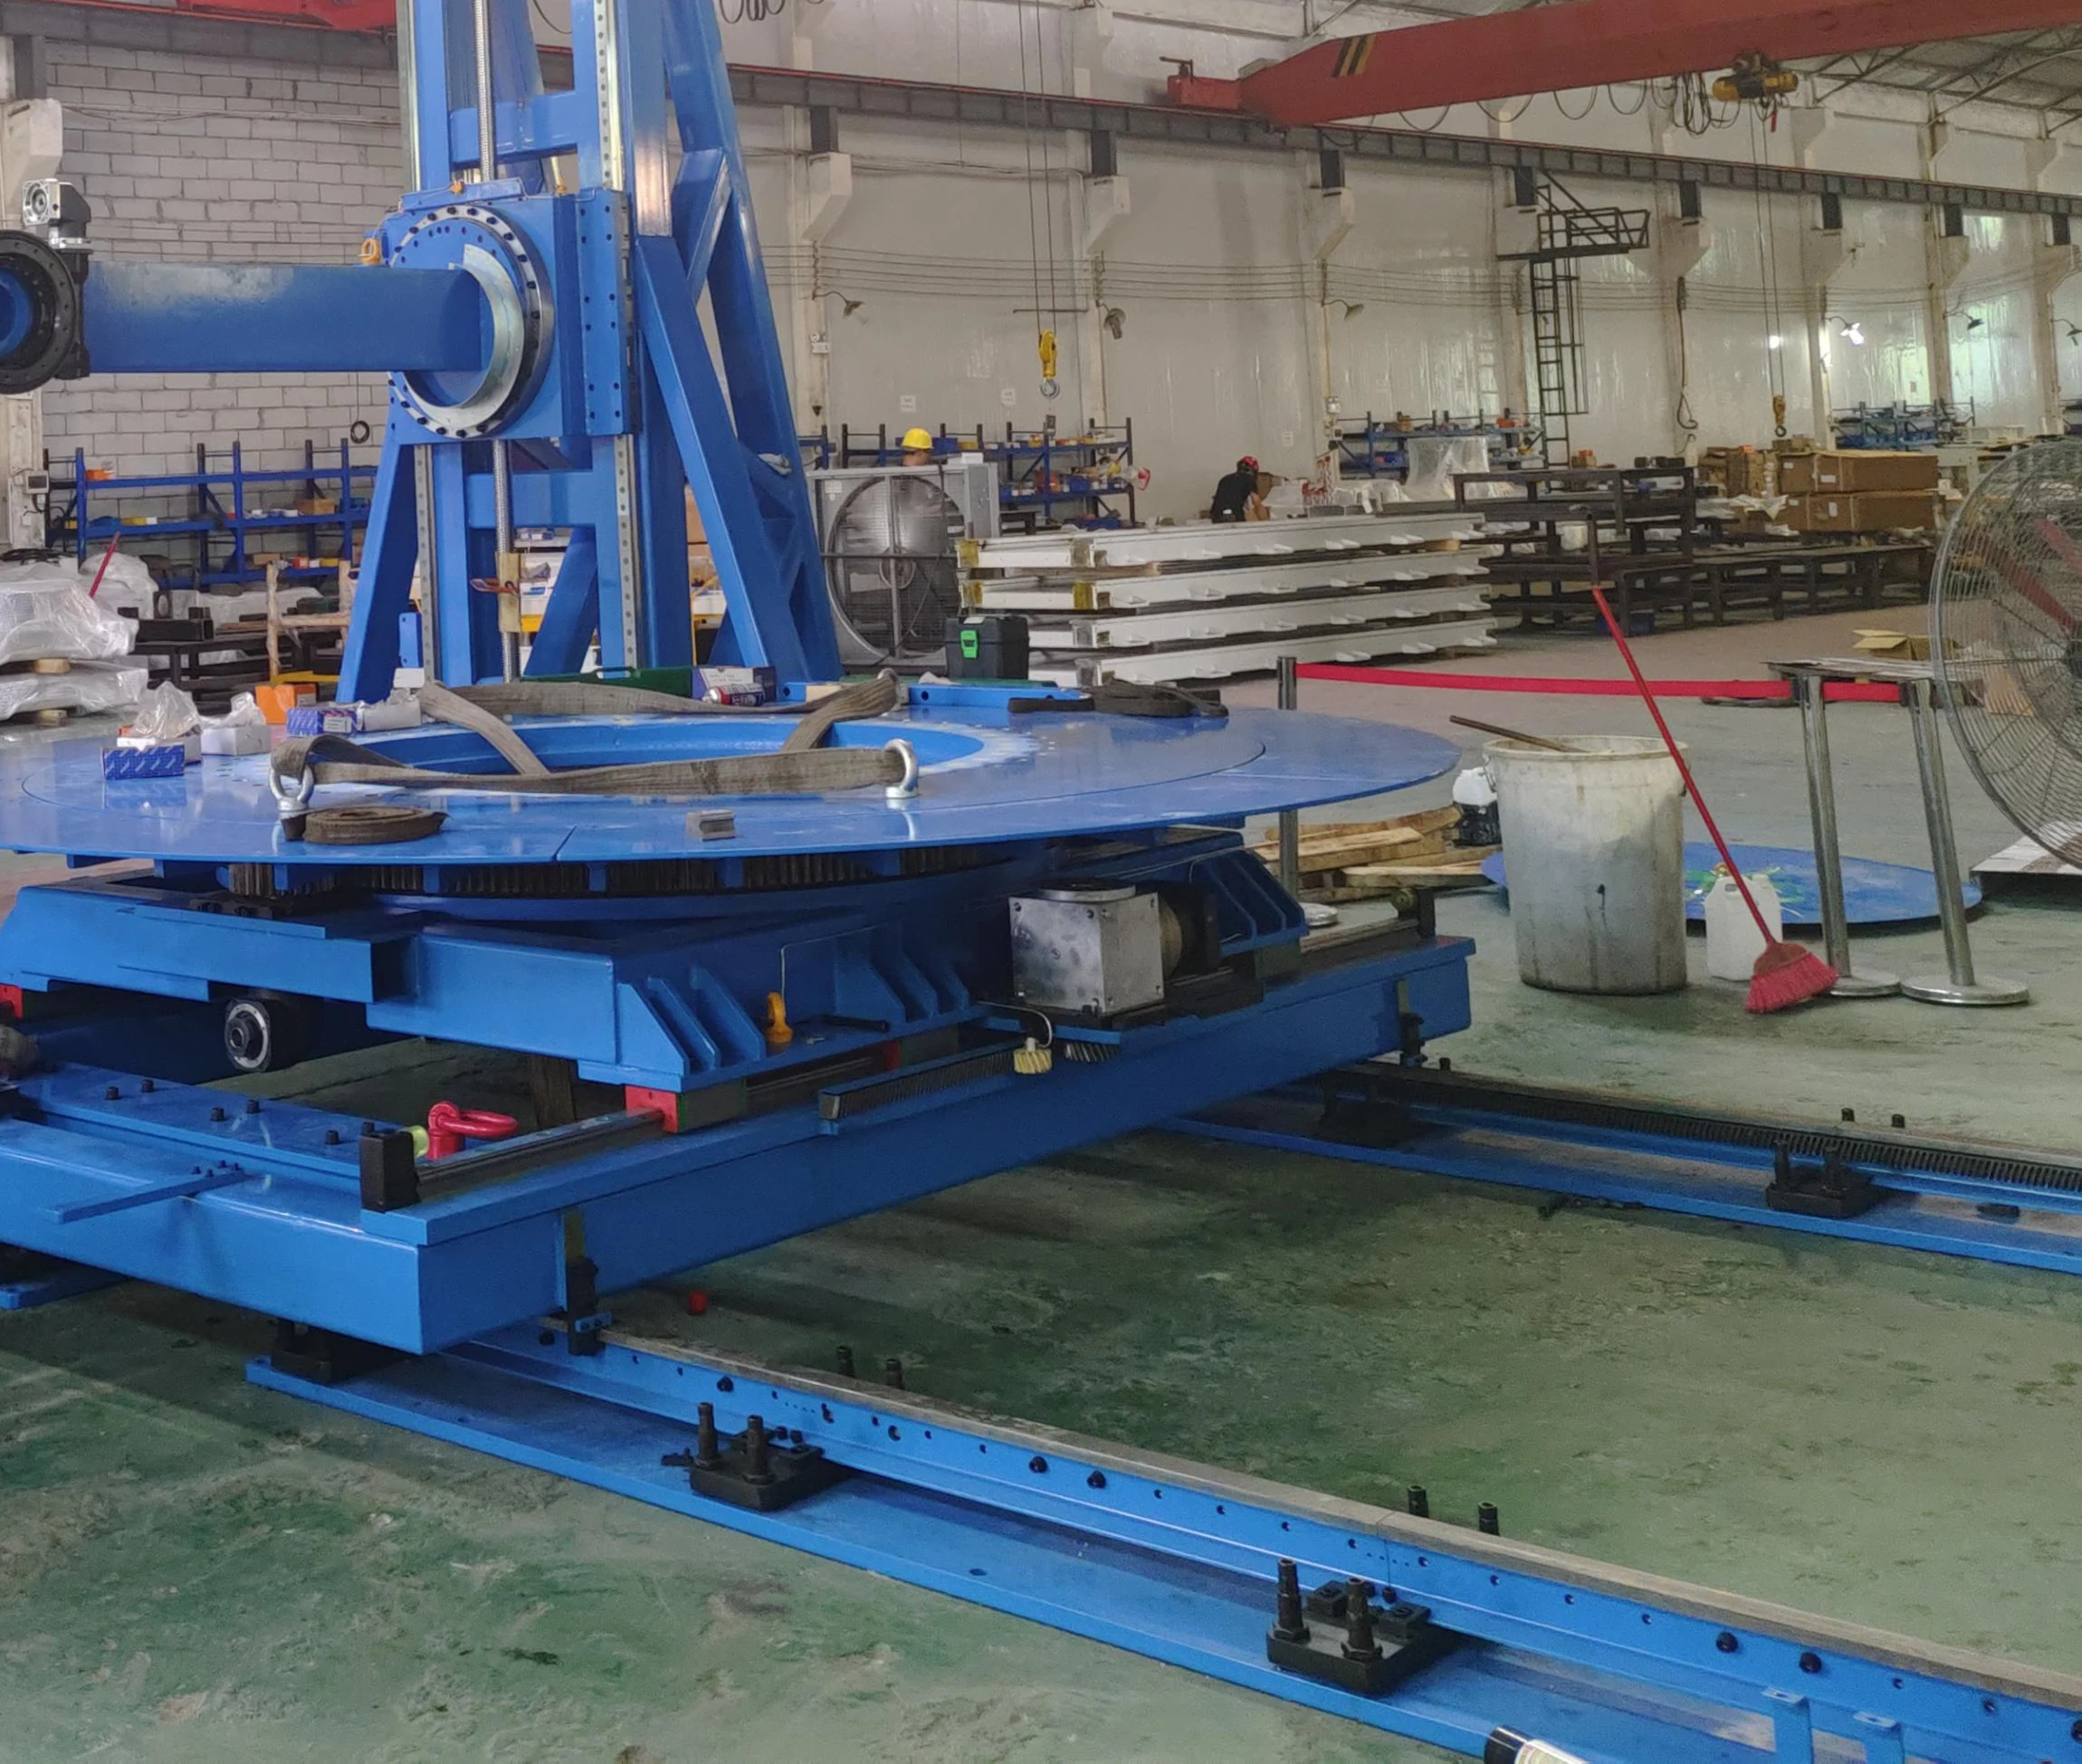
EVSTは、10トンの荷役用途向けに特注のガントリーレールを製作しました。これはプロジェクト事例であり、標準的な製品定格を示すものではなく、同じレイアウトが他の用途にも適合することを保証するものでもありません。
EVSTを選ぶ理由
ロボット、負荷、レイアウトに関する入力情報は、最終設計がリリースされる前に、駆動装置のサイズ決定、構造構成、および統合要件に変換されます。
主要な製造段階での検査では、穴の位置、平面度、無負荷運転状態などを確認し、納品前に問題点を特定します。
複数の加工リソースにより、取付穴、位置決め面、およびトラックモジュールインターフェースの寸法制御がサポートされます。
構造部品は、残留応力を低減し、長期的な寸法安定性を確保するために、焼きなまし処理を受ける。
よくある質問
ロボットトラックとは、ロボットのベースを作業位置間で移動させるための電動式直線軸のことです。これによりロボットの作業範囲が広がり、1台のロボットでより長い工程経路や複数のステーションを処理できるようになります。
まず、プロセス形状と敷地の制約条件から検討を始めます。地上トラックはアクセスしやすく直線的な構造です。スカイトラックは床面へのアクセスを維持したり、高所での作業をサポートしたりします。トラスシステムは、より広い、用途に応じた作業空間をカバーします。EVSTは、セルレイアウトを確認した後、構造を確定します。
いいえ。定格キャリッジ荷重は可動プラットフォームに適用され、ロボット本体を含みます。手首ペイロードはロボットフランジで取り扱う荷重です。両方の値に加えて、キャリッジに取り付けられたライザーや機器の値も指定してください。
ロボットベースと必要な端部クリアランスが全長の一部を占めるため、実効移動距離はトラック全体の全長よりも短くなります。最終的な移動距離はセルレイアウトから確認されます。
はい。参考資料では3m、4m、5m、6mのモジュールを使用していますが、全体の軌道と有効移動距離はプロジェクトに合わせて構成されています。より長い、または異なる配置の場合は、構造、接合部、および現場の技術的な検討が必要です。
利用可能なオプションには、完全密閉型保護カバー、ベローズ、チェッカープレートカバー、半密閉型板金カバーなどがあります。該当するプロジェクトについては、特注の304ステンレス鋼製構造も検討可能です。
設置可能なスペース、基礎情報、ユーティリティ設備、機械および治具の配置、アクセス制限、必要な安全装置や制御装置のインターフェースなどを共有してください。初期レビューには、写真とセル図面があると役立ちます。
ロボットのメーカーと型番、設置質量、手首の可搬重量、必要な移動量、用途、目標速度と再現性、稼働率、環境、希望するレイアウト、および利用可能な設置図面をお送りください。