
亜鉛合金製ハンドルのロボット研削:パーティングライン除去
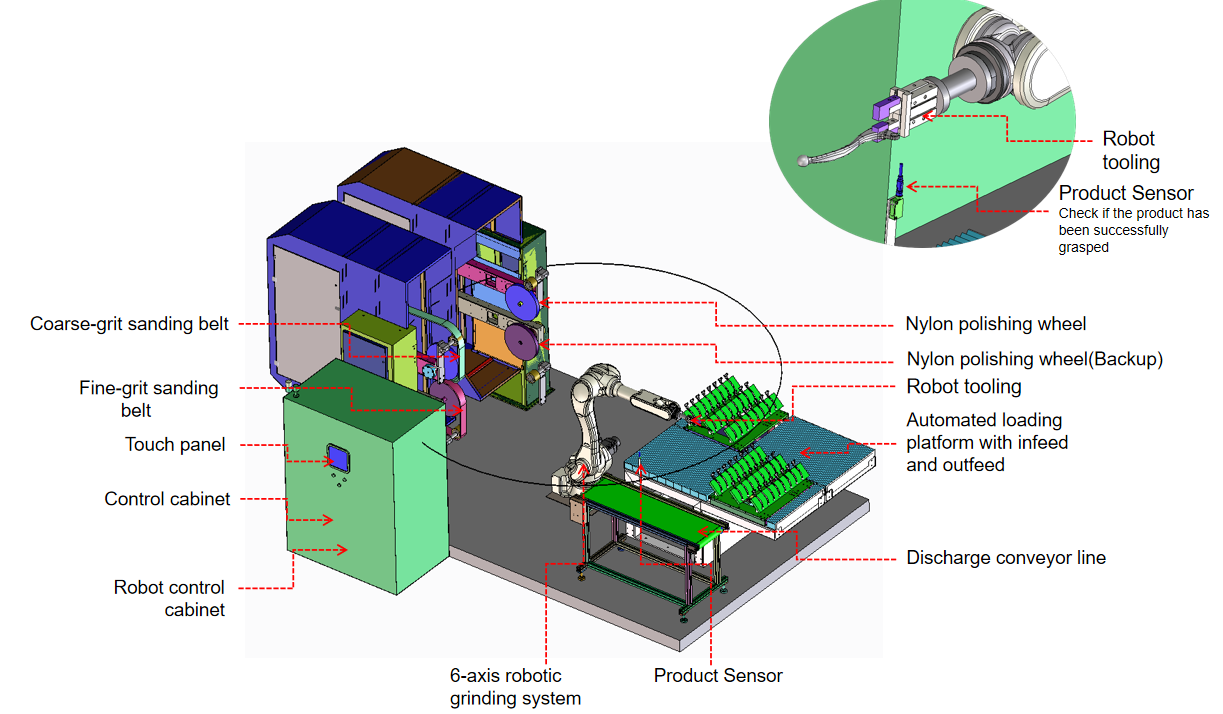
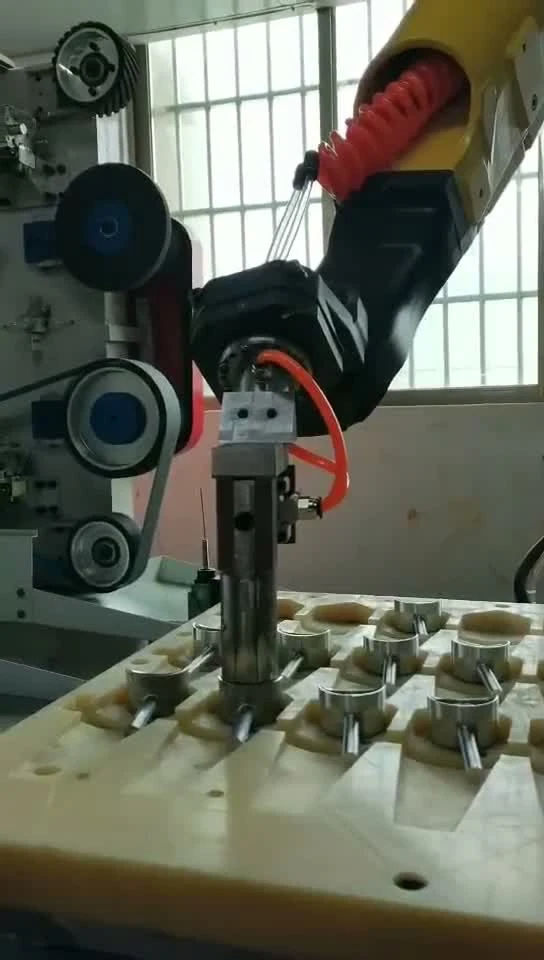
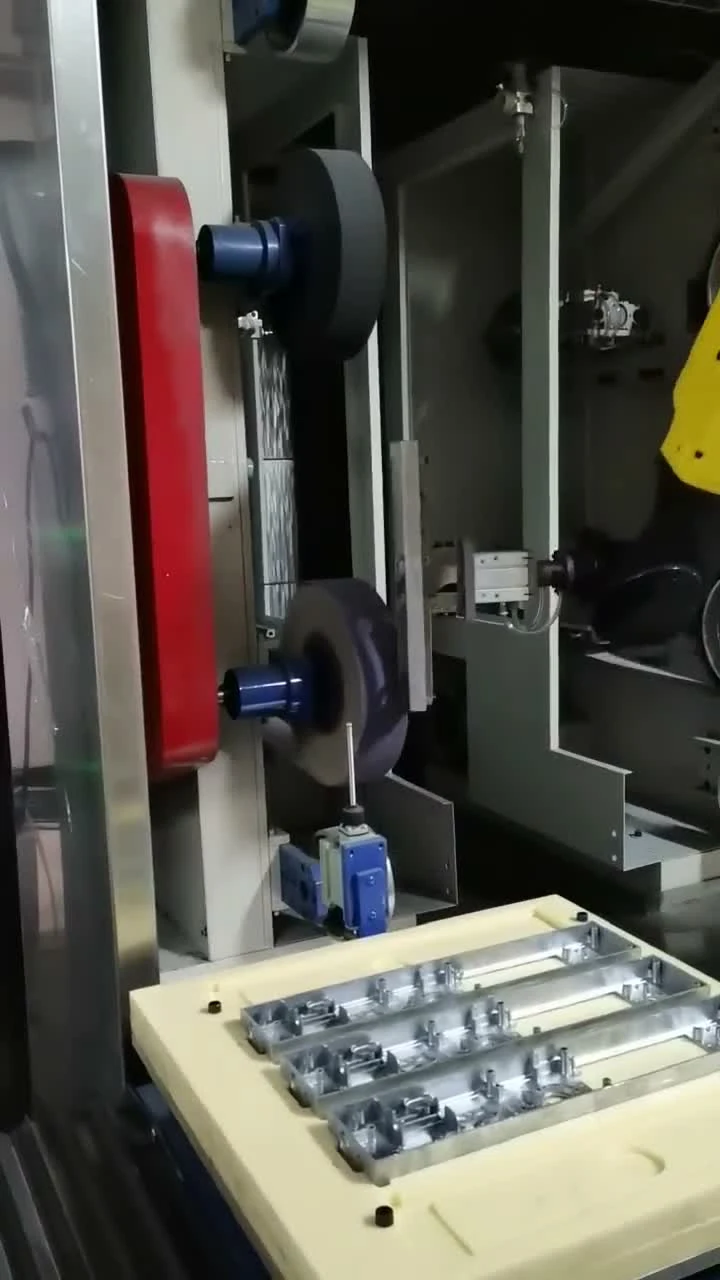
このロボット研磨セルは、6軸ロボットと、ローディングおよびアンローディングテーブルを備えた4ステーションのベルトグラインダーで構成されています。部品は粗目ベルトから細目ベルトへと順番に研磨されるか、ナイロンホイールで研磨されます。
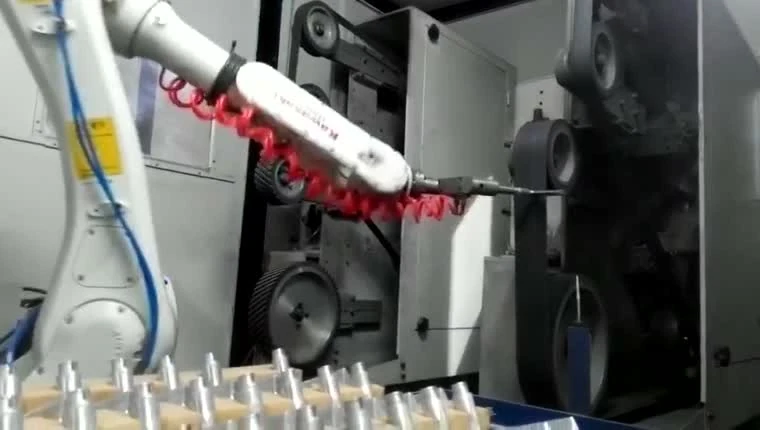
ロボットは部品を保持し、安定した効率的な研削を実現します。
ロボットは製品を研削・研磨用の消耗品ステーションまで運びます。大型製品の場合は、ロボットが工具を保持し、固定された部品の加工を行います。
セルレイアウト、力制御オプション、および選択大型製品は、ロボットが保持する工具によって研削・研磨され、工具消耗品は自動的に交換される。
大型鋳造品用バリ取りセル主要コンポーネントは、あなたの部品の周りに配置されています。
6軸ロボットと研削治具
ロボットは研削工程に合わせて設計されているため、一連の作業は安定して連続的に実行される。
消耗品ステーション
研削工程に合わせて、2ステーション、4ステーション、または6ステーションのレイアウトが構成され、消耗品(研磨ベルト、フラップホイール、ナイロンホイール、サイザル麻ホイール、布製バフ研磨ホイール)は作業内容に合わせて交換される。
積み重ねられた消耗品ステーション
上下ステーション配置により、ステーション間のロボットの移動距離が短縮され、高速かつ連続的な生産が可能になります。
積み降ろし装置
1つ入れたら1つ出す:各部品は研削後、元のトレイ位置に戻ります。トレイの処理が完了すると、セルは自動的に次のトレイに切り替わり、作業員はトレイの積み下ろしを行います。
研削工具の取り付けオプションは3種類あります。
固定マウント
研削工具はロボットフランジにしっかりとボルトで固定され、強固で高強度な接続を実現している。
セルレイアウト、力制御オプション、および選択フローティングマウント
研削工具が製品表面に沿って浮動することで、より平坦で均一な仕上がりを実現します。
セルレイアウト、力制御オプション、および選択トルクセンシング機能付きフローティングマウント
このツールは、曲面、角、極薄部品、高仕様部品など、製品表面に沿って一定の力で加工します。
セルレイアウト、力制御オプション、および選択多様な製品タイプ、一つの研削工程
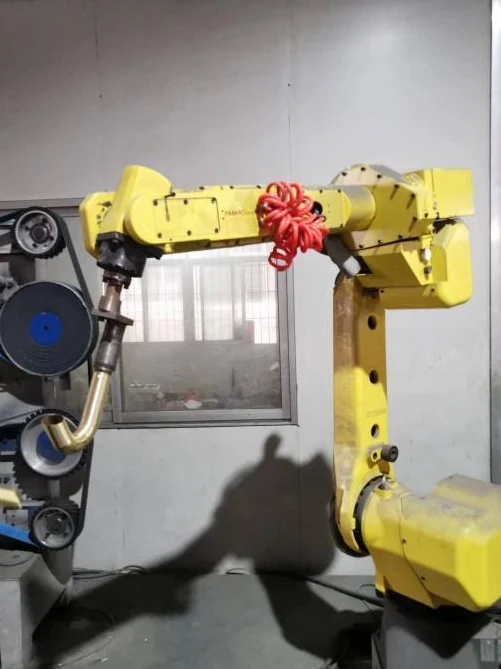
衛生陶器:蛇口およびシャワー金具
亜鉛合金製の蛇口カバー、銅合金製の蛇口本体、ステンレス製の蛇口、湾曲した注ぎ口やシャワーアームは、部分保持仕上げ加工に適しています。ロボットが必要な表面を工具に提示するにつれて、ワークピースは固定ステーション間を移動します。
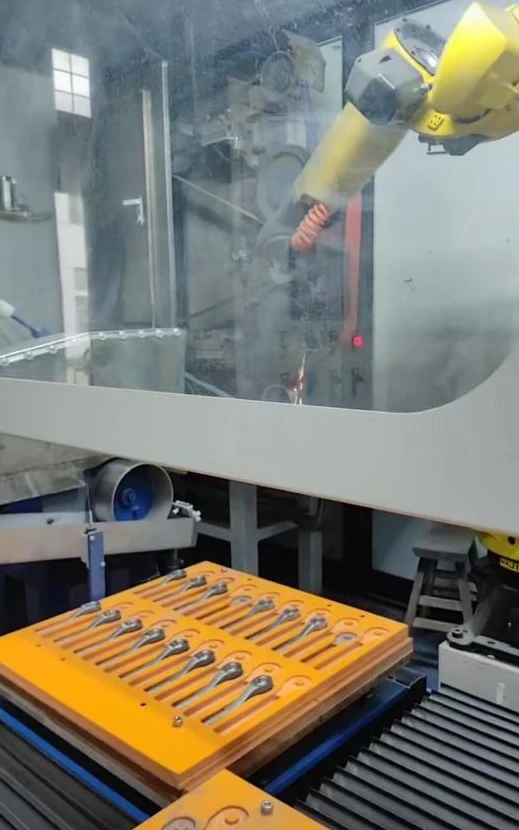
ハードウェアツール:ハンドルとレンチ
ドアハンドルや工具鋼製レンチなどが典型的な用途です。成形されたトレイが搬入部品を整理し、グリッパーが各部品を研磨またはバフ研磨ステーションに運びます。典型的な作業としては、亜鉛合金ダイカスト製ハンドルのパーティングラインとバリを研磨前に除去することが挙げられます。
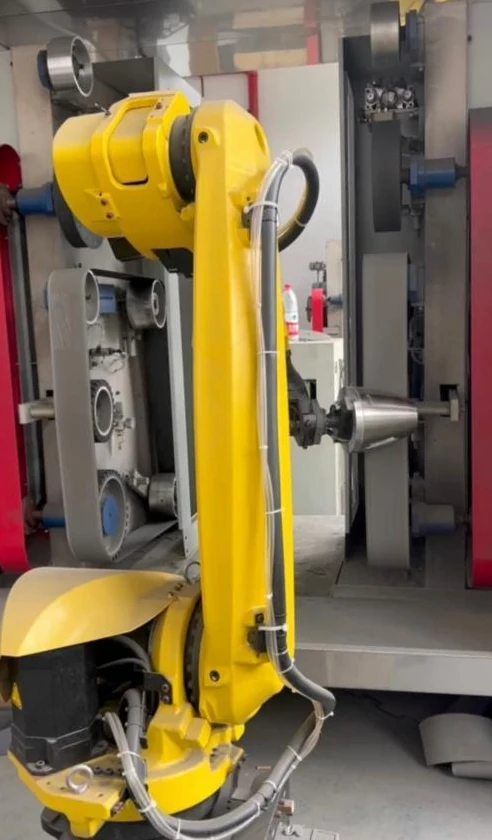
家庭用電化製品:電気ケトル本体と取っ手
ステンレス製の電気ケトル本体とアルミ製の電子レンジ用ハンドルは、どちらも同じ持ち方をするが、形状は異なる。本体は丸くて薄い壁、ハンドルは長い。それぞれ形状に合った握り方が必要となる。
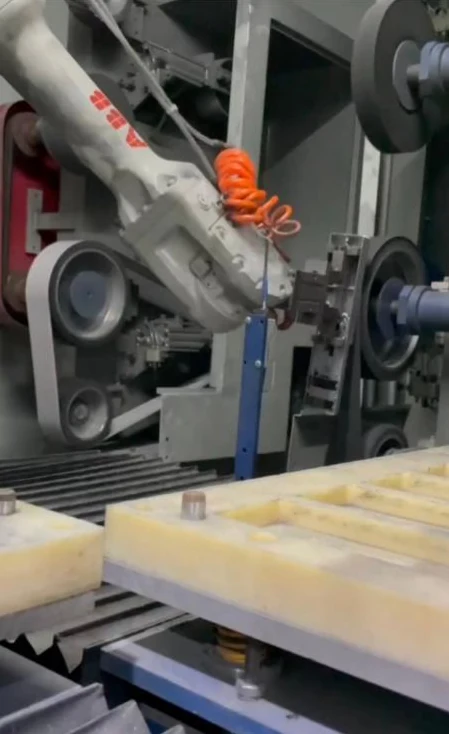
スマートロック:小型カバーと長尺部品
亜鉛合金製のスマートロックカバーは、位置決めトレイに収納して提供できます。また、長尺のカバーやハンドルタイプの部品向けに、ロボットが機械筐体内で作業する密閉型セルレイアウトも利用可能です。
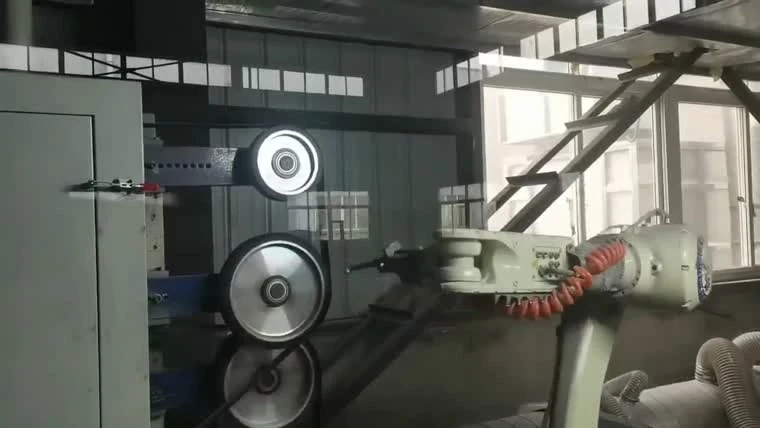
オートバイ部品:ブレーキレバーとフレーム
アルミニウム製のハンドブレーキレバーとブレーキレバーは、固定された接触ホイールに通されて研削・研磨されます。溶接されたチューブ状のリアフレームも、ワークピース専用の保持機構を使用する代表的な部品群です。研削・研磨される代表的なアルミニウムダイカスト部品には、ホイールハブ、ラゲッジラック、ミラーハウジング、リアラック、燃料タンク、ショックアブソーバー本体、フットペグなどがあります。
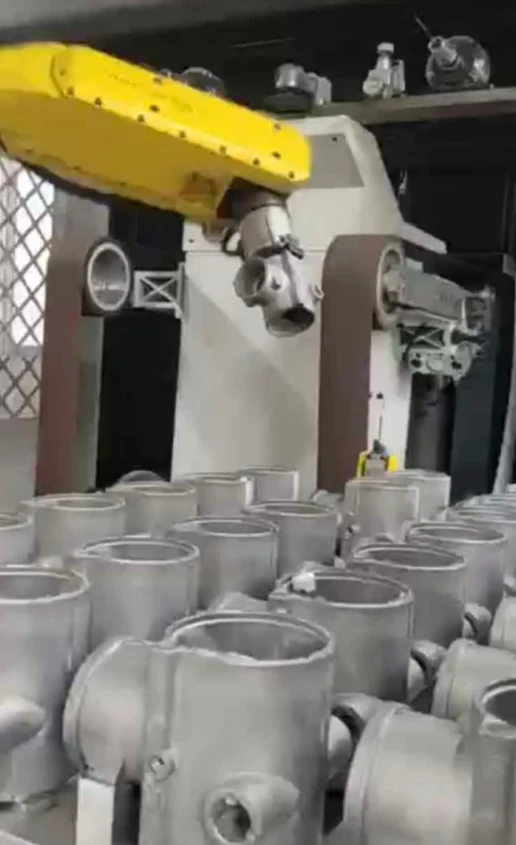
バルブおよび鋳造部品:アルミニウム製バルブ本体および鋳造製ハウジング
アルミニウム製の三方弁および四方弁本体、ならびに平らなアルミニウム鋳造ハウジングは、この工程における典型的なバリ取り対象物です。ロボットが部品を保持し、必要なエッジを固定仕上げ装置まで運びます。
製品に合わせて構成された粉砕方法
ワークピースファミリを使用してレイアウトに関する議論を開始してください。以下の組み合わせは構成例であり、汎用的な機器仕様ではありません。
| ワークピースファミリー | 保持方法 | 駅の組み合わせ | 荷積みアレンジメント | 典型的なプロセス |
|---|---|---|---|---|
| 衛生用蛇口および継手 | ロボットが製品をつかむ | 研磨ベルト、ナイロンホイール、布ホイール | トレイの位置 | 研削と研磨 |
| ドアハンドルとスマートロックカバー | ロボットが製品をつかむ | 研磨ベルト、ナイロンホイール、布ホイール | 成形トレイアレイ | 研削と研磨 |
| レンチと金物 | ロボットが製品をつかむ | 研磨ベルト、ナイロンホイール、布ホイール | 列状に配置された積載トレイ | 研削と研磨 |
| ケトル本体、スリーブ、ブッシング | ロボットが製品をつかむ | 研磨ベルト、ナイロンホイール、布ホイール | ワークピースに合わせたトレイ | 研削と研磨 |
| アルミダイキャスト製ブレーキレバーとリアキャリア | ロボットが製品をつかむ | 研磨ベルト、ナイロンホイール、布ホイール | トレイまたは治具の位置 | 研削と研磨 |
| アルミニウム製バルブ本体と鋳造ハウジング | ロボットが製品をつかむ | 研磨ベルト、ナイロンホイール、布ホイール | ビンからのバッチロード | 研削とバリ取り |
製品の図面または写真と、現在行っている手作業による研削・研磨工程をご提供いただければ、設備と工程を計画いたします。
セルレイアウトについて説明します小さな部品はすぐに取り出せるように準備しておいてください。
なぜ部分的に保持されたセルなのか
一貫性
プログラムされた経路により、ワークピースは固定された仕上げステーションに繰り返し可能な順序で送られます。把持条件と消耗品の状態は、プロセス設定の一部として維持されます。
安全性
投入位置と仕上げ位置を分けることで、加工中に作業者が工具に近づくのを防ぐことができ、セルには安全対策とアクセス経路が計画されている。
スループット
整理されたトレイと積載位置により、部品の安定した流れを維持できます。生産量は、加工対象物、仕上げ工程、積載方法によって異なります。
セルを指定する前に確認すべき事項
部品保持セルには、工具保持セルよりもどの部品が適していますか?
このページでは、確実に把持して固定された仕上げ位置まで搬送できるハードウェアに焦点を当てています。より大きな部品の場合は、配置を逆にして、部品を固定したままロボットが工具を搬送するようにすることも可能です。
1つのセルにどのような消耗品ステーションを組み合わせることができますか?
セルは、ロボットの周囲に固定された研磨位置とバフ研磨位置を組み合わせることができる。必要な仕上げ工程によってステーションの組み合わせが決定され、装置の配置は加工対象物に合わせて調整される。
小型部品はどのように積み込まれますか?トレイ、リフトマガジン、それともコンベアですか?
小型部品の保管には、位置決めトレイやリフトマガジンなどの配置方法があります。交互の積載位置や二層式材料テーブルといったレイアウトオプションも利用可能です。上流工程でコンベア接続が必要な場合は、その設置についてご相談いただけます。
治具を再構築することなく、1つのセルで複数の部品番号を処理することは可能ですか?
異なる部品番号の部品が同じ治具を使用していると決めつけないでください。まず、把持面、位置決めポイント、仕上げ経路を比較してください。共通点や必要な段取り替え作業を評価できるよう、図面またはサンプルを送付してください。
このセルは、バリ取り、研削、研磨など、どの仕上げ工程に対応していますか?
部分保持工程では、ハードウェアの研削・研磨、および適切なアルミニウム鋳造部品のバリ取りを行います。必要な仕上げのために、バフ研磨工程を追加することも可能です。工程順序は、材質、形状、および仕上げ目標に基づいて選択されます。
部品を定義する。仕上げ工程について話し合う。
図面またはサンプル、材料、仕上げ面、および希望する仕上がりイメージをお知らせください。EVSTは、それらの情報に基づいて、把持方法、ステーションの組み合わせ、および積載方法についてご相談させていただきます。