
成形プラスチックシェルのトリミングは、手動かプログラム制御か?
成形プラスチックシェルの手動トリミングとプログラムによるトリミングを、バッチ再現性、改訂頻度、治具の再利用性、および自由状態エッジ検査の観点から比較する。
ロボットスポット溶接セルを購入する際の検討事項:範囲を変える質問
ロボットスポット溶接セルの適用範囲を変えるような質問、例えば、溶接ガン全体へのアクセス、電極のメンテナンス、接合部の受入試験などについて検討しましょう。
自動ねじ締め:トルク測定結果が購入者を誤解させる3つの方法
自動ねじ締めトルク測定結果が誤解を招く可能性のある3つの例を見てみましょう。それは、初期の抵抗、位置ずれ、そして以前の失敗を隠蔽する成功した再試行です。
手動または自動でのカートン開封:実際になくなる作業とは?
手動と自動のカートン開封作業を、残りの作業量、カートン引き渡し時の状態、段取り替え、そして節約できた時間が実際に使える労働時間につながるかどうかという観点から比較する。
トレイ搬送の自動化:2台目のロボットを追加する価値はいつあるのか?
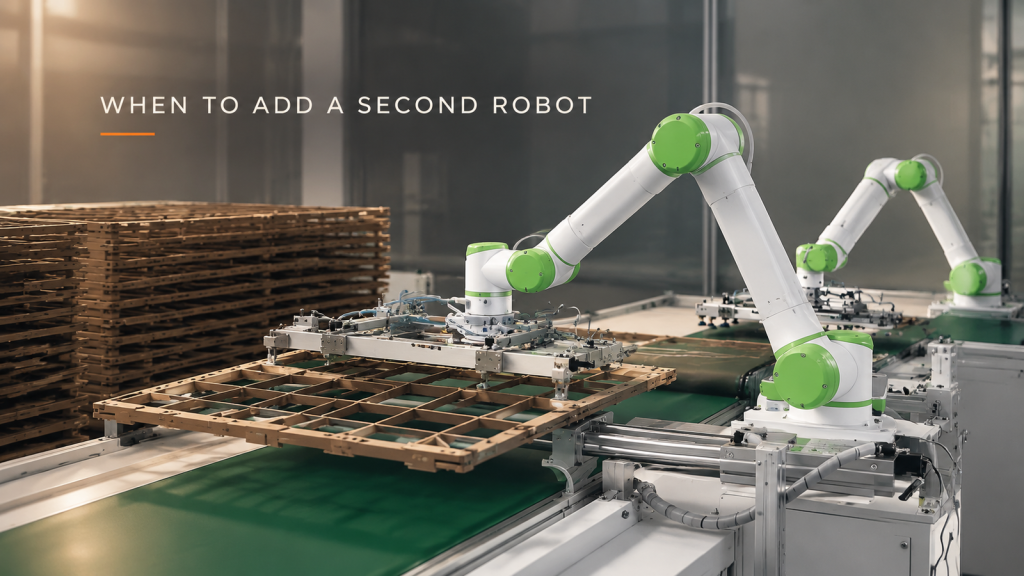
ロボット1台、トレイフィーダー、ロボット2台を比較します。どのトレイ交換遅延が重複する可能性があるのか、また2台目の搬送装置を追加する前に何をテストすべきかを学びます。
プレス機でのブロックスタッキングの自動化:パレタイジングロボットを発注する前に購入者が尋ねる7つの質問
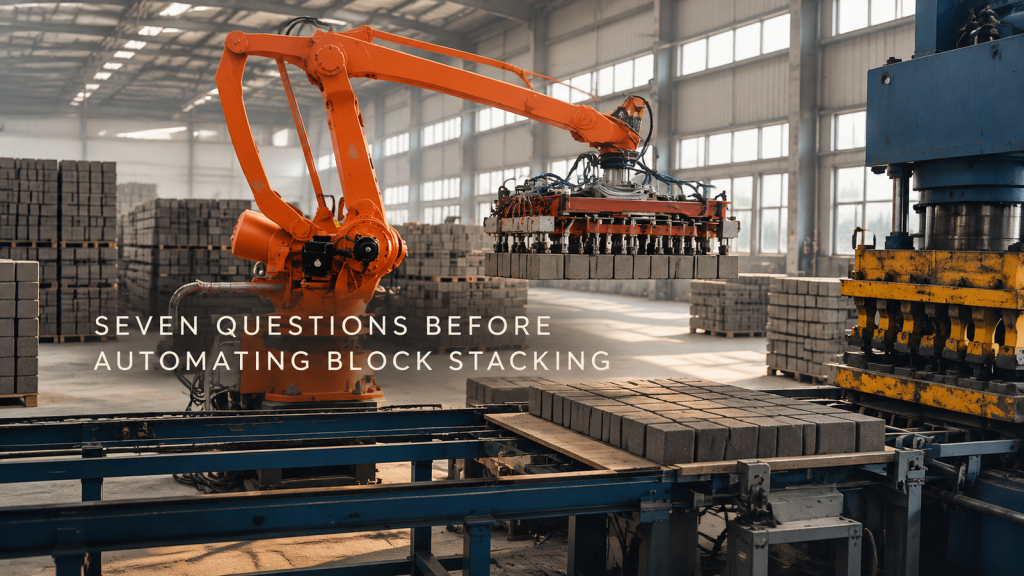
プレス機でのブロック積み付け用パレタイジングロボットを発注する前に解決すべき7つの質問:生グリッパーの強度、グリッパー、ペイロード、サイクル、積み付けパターン、および不具合。
自動車ドアヒンジのロボットベルト研磨:購入前にテストすべき5つの故障モード
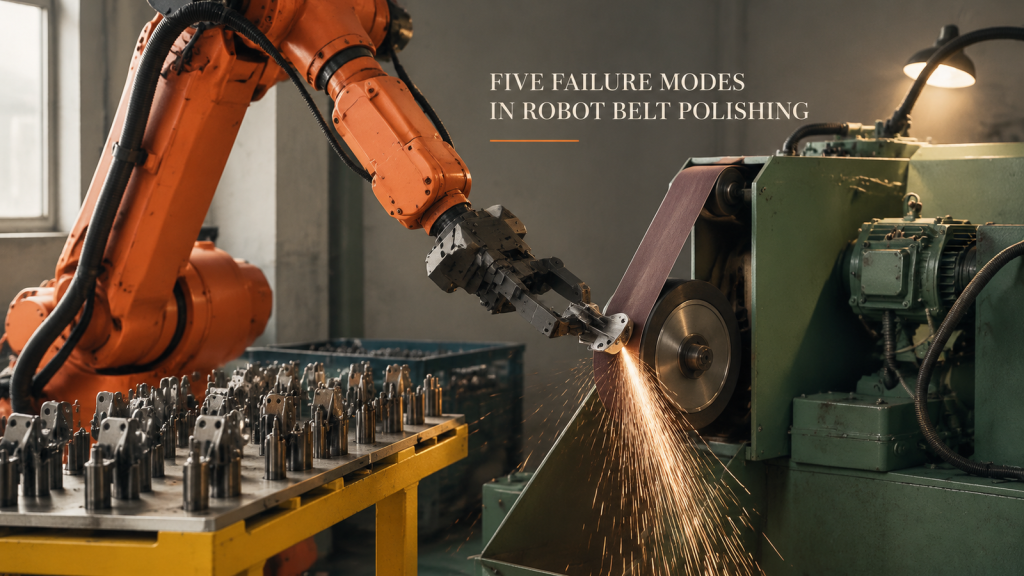
自動車ドアヒンジのロボットベルト研磨を失敗させる5つの故障モード(部品のばらつきやベルトの摩耗から、力制御、粉塵、グリッパーの滑りまで)と、それぞれのテスト方法。
ロボットによる鋼製メッシュパネルの搬送と積み重ね:柔軟な外殻の制御
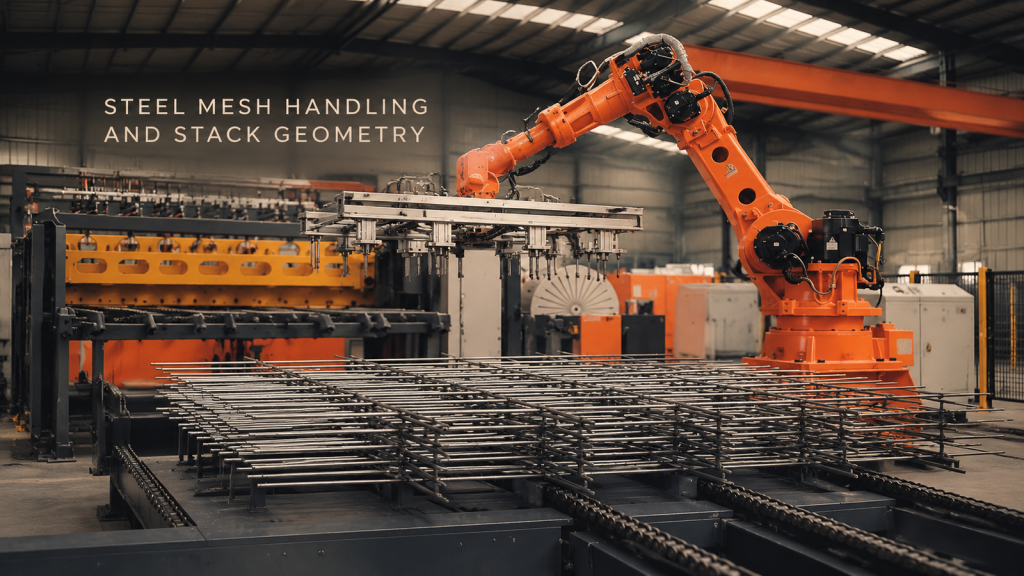
ロボットによる鋼製メッシュパネルの搬送と積み重ね:柔軟な外殻の制御
モーター固定子巻線のロボットによる搬送:ハンドオフ状態の定義
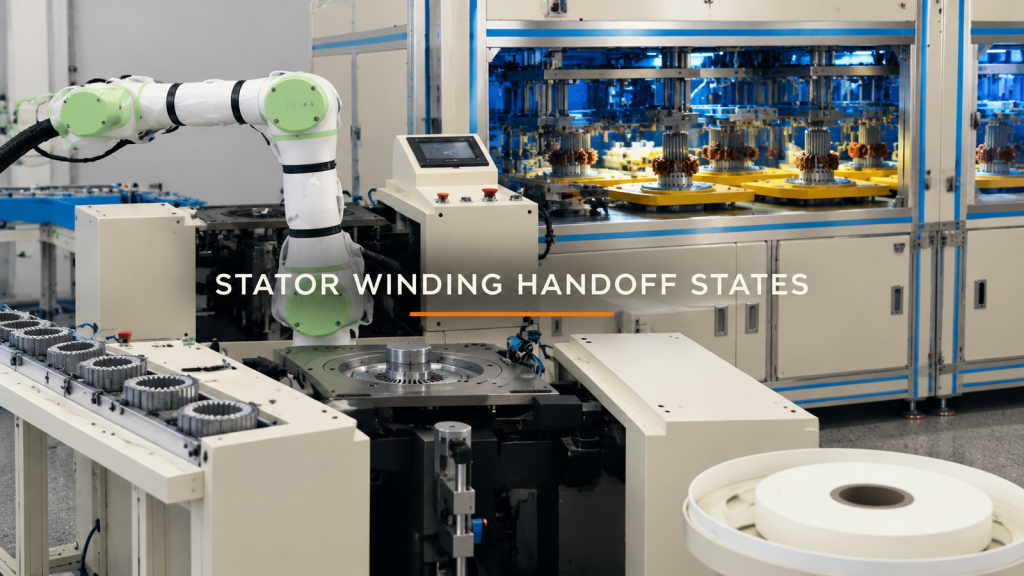
ロボットによるモータ固定子巻線の搬送における、ハンドオフ状態、搬送体形状、搬送経路、および境界試行を定義します。
ロボットによるプレス作業:プログラミング前に金型受け渡しを確認する
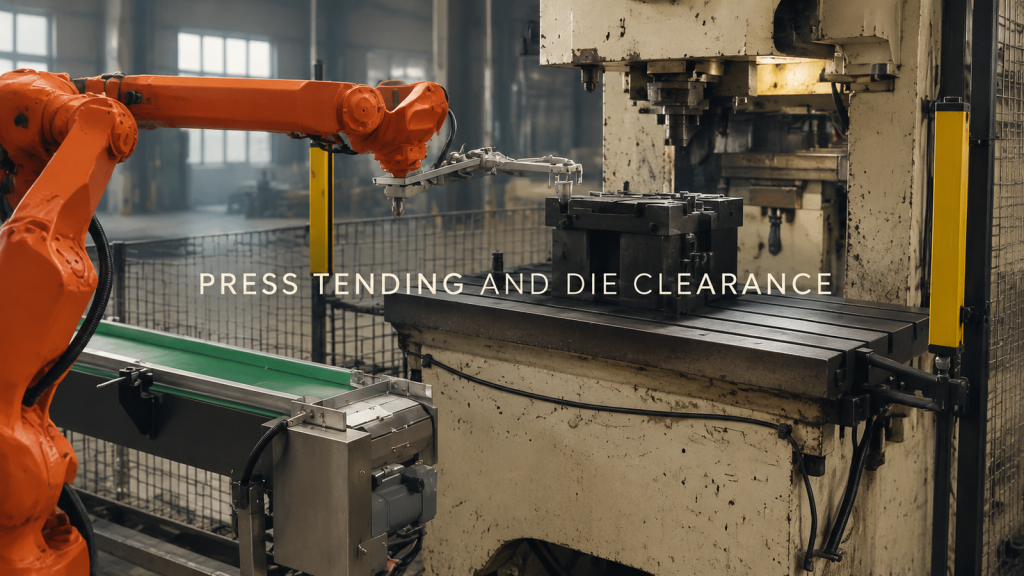
ロボットプレスによる搬送は、2回のハンドオフとして計画してください。プログラミングを行う前に、コンベアと金型エリアにおける接近、把持または解放、および出口のクリアランスを確認してください。
コンベアへのカートンデパレタイジング:レイヤー、グリップ、リリースロジックを定義する
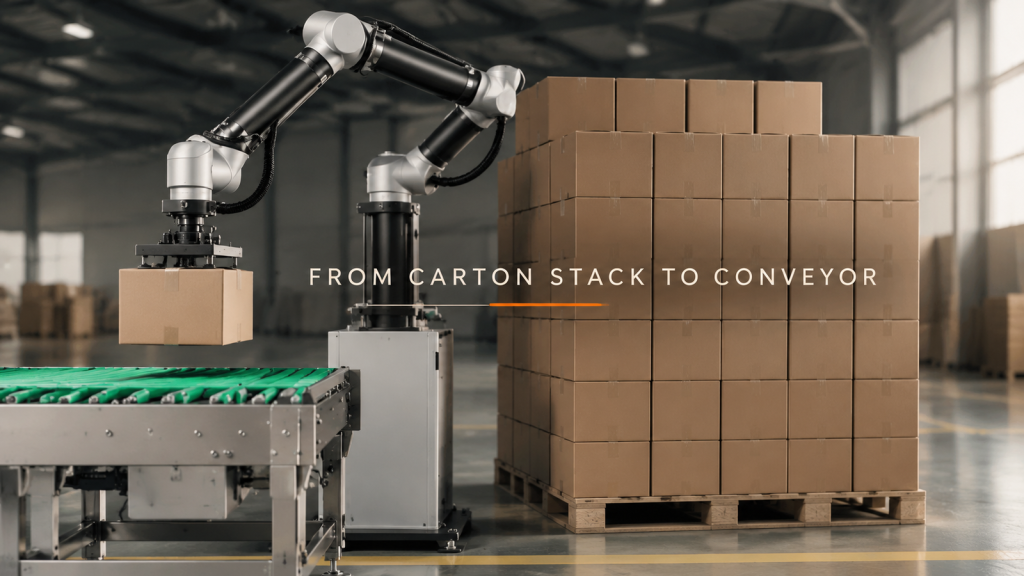
積み重ねられた荷物から出荷コンベアへカートンを1つ移動させる作業は反復的に見えるが、層が空になるにつれて受け渡し方法が変わる。この場合、ロボットリフトが
トレーニングセルにおけるロボットの移送:プログラミング前に引き継ぎ方法を定義する
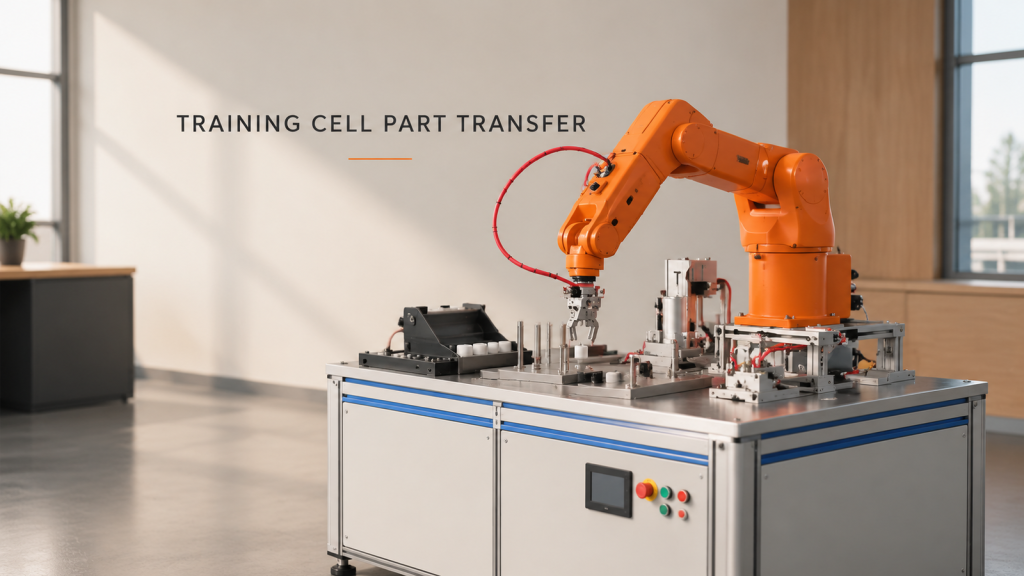
マルチステーショントレーニングセルは、ロボットの搬送が安定するかどうかを決定するインターフェース(部品の位置、搬送タイミングなど)を明らかにするため有用です。