
大型・重量部品向け高耐久性溶接ロボットワークステーション
重作業用ワークステーションの設計は、部品重量、外形寸法、回転、継ぎ目へのアクセス、およびマルチパス加工の要件から始まります。このページでは、8つの構成を比較し、プロジェクトチームがワークピースの位置決めと外部動作を絞り込み、エンジニアリング上の候補リストを作成できるようにしています。
機器の動作を選択する前に、大型部品ファミリーを定義してください。
これらのワークピースファミリを使用して、長さ、直径、重量、荷重、および継ぎ目へのアクセスに関する要件を設定します。
部品の表示方法を決定するために、4つの制約条件を使用します。
負荷と封筒
ワークピースと治具の質量を合わせて確認し、長さ、幅、回転径を定義します。
回転とサポート
重心と支持点を考慮して、主軸台・心押し台式、二柱式、またはL字型位置決め方式を選択してください。
アクセスと外部動作
固定されたロボット位置では必要な長さや高さをカバーできない場合にのみ、床面、頭上、または反転移動を検討してください。
マルチパス処理
接触検知、アーク追跡、多層マルチパス機能は、重溶接機グループ全体にわたってオプションのアーク溶接ソフトウェアとして利用可能です。
位置、移動手段、頭上アクセスに基づいて8つの選択肢を整理する
これは制約条件に基づいたエンジニアリングの道筋であり、同等の製品カードのマトリックスではありません。
ポジショナー主導のプレゼンテーション
まず、部品がどのように回転または傾斜する必要があるかを考えます。
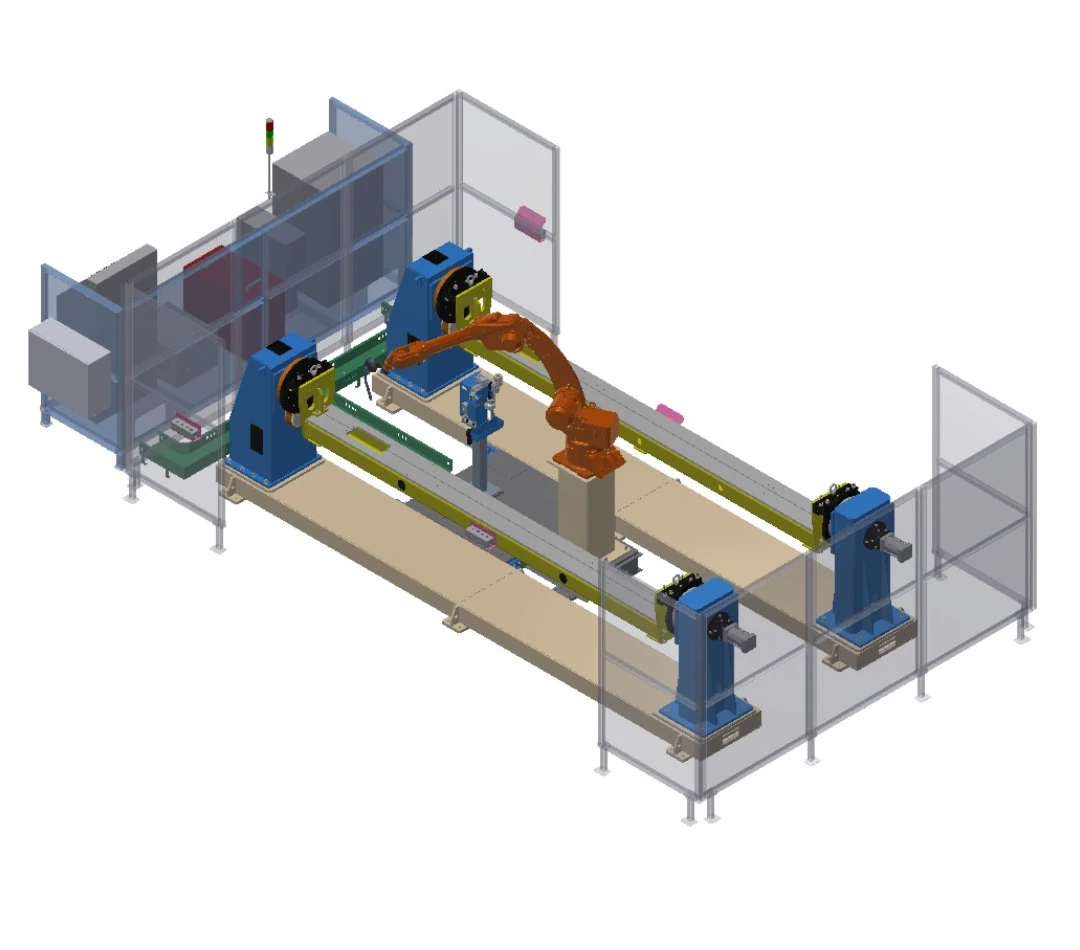
ヘッドストック・テールストック一体型ワークステーション
2つの主軸台・心押し台位置決め装置により、空気圧式心押し台クランプを用いて交互に部品を供給します。
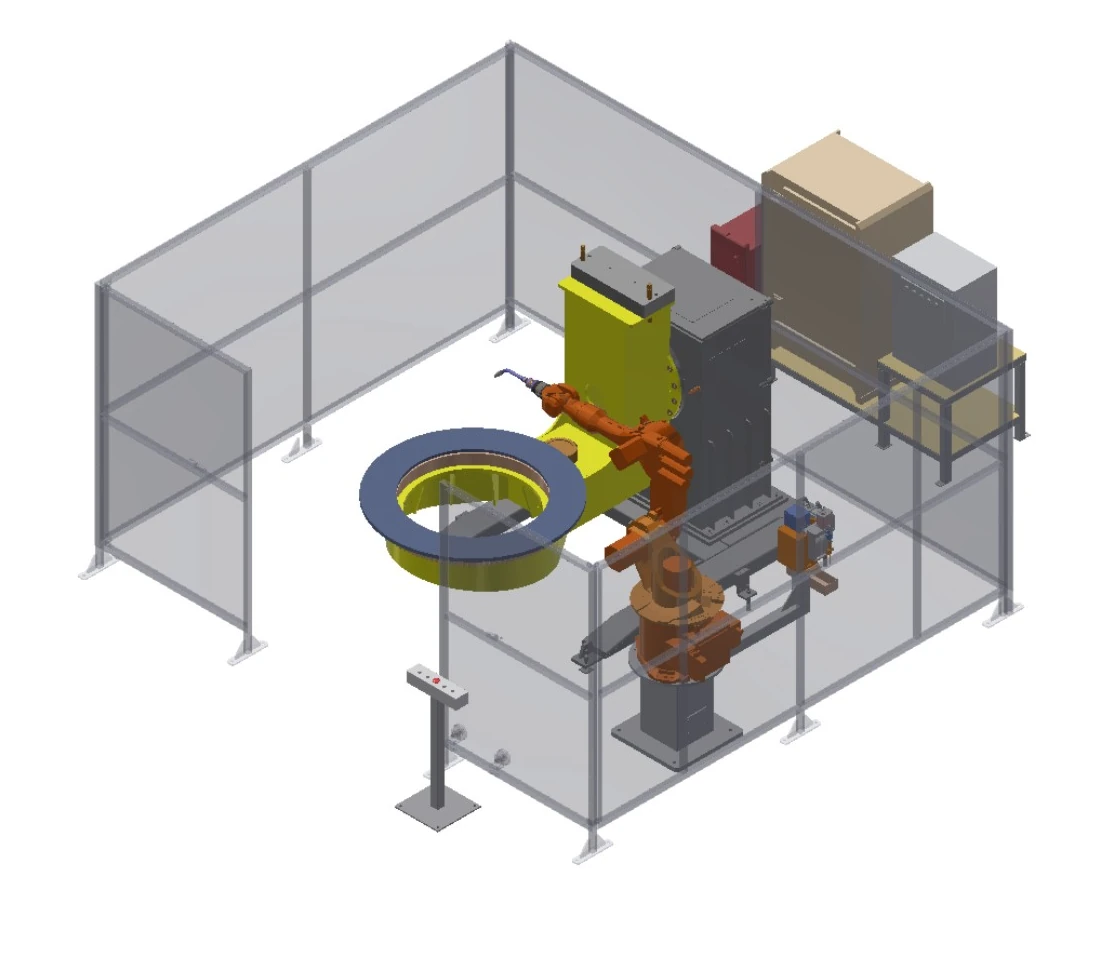
2軸L字型ポジショナーワークステーション
2軸L型ポジショナーにより、治具を回転および傾斜させることができ、多面溶接が可能となる。
旅行支援補償
ロボットの1つの位置で必要な長さや高さをカバーできない場合は、制御された動きを追加してください。
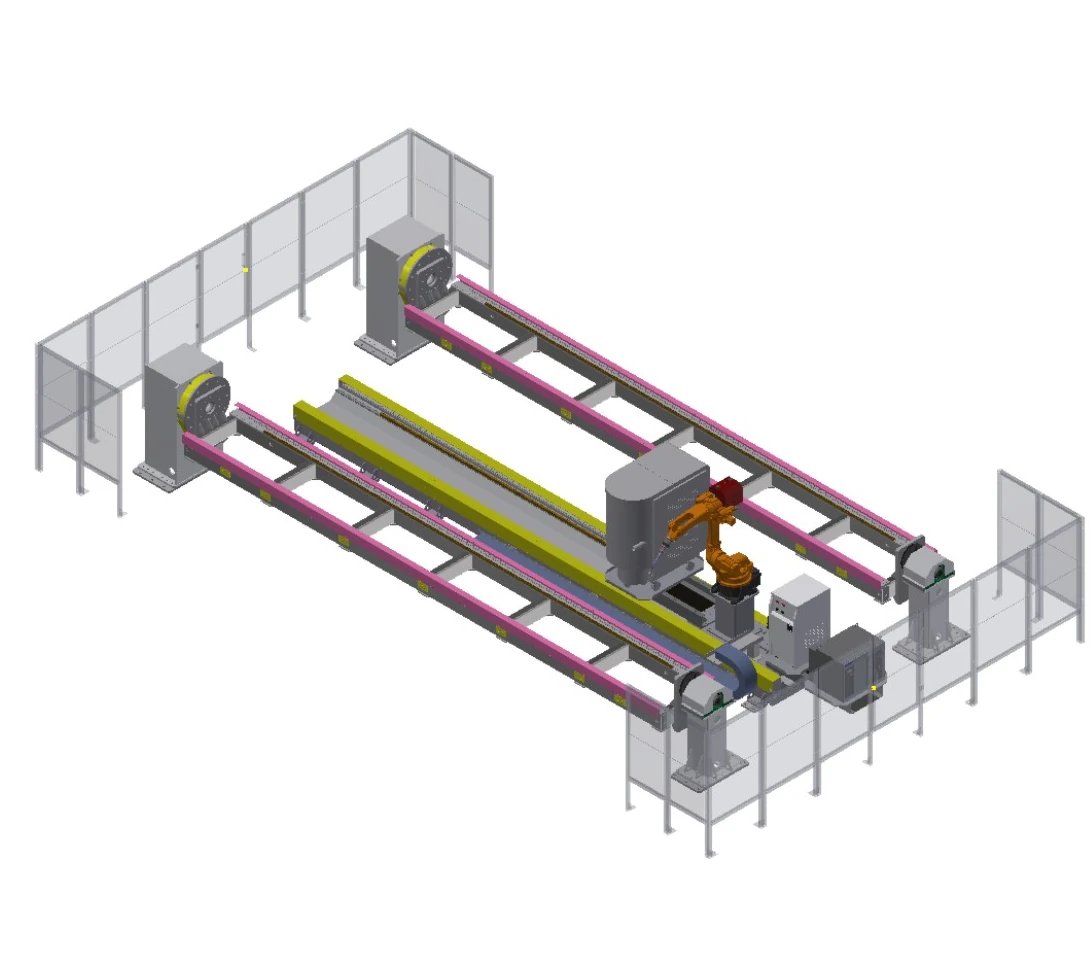
長尺ワーク移動軸ワークステーション
床面移動軸により、ロボットの可動範囲が拡張され、2つの主軸台・心押し台位置決め装置によって制御される6メートルの治具領域全体にわたってロボットが動作します。
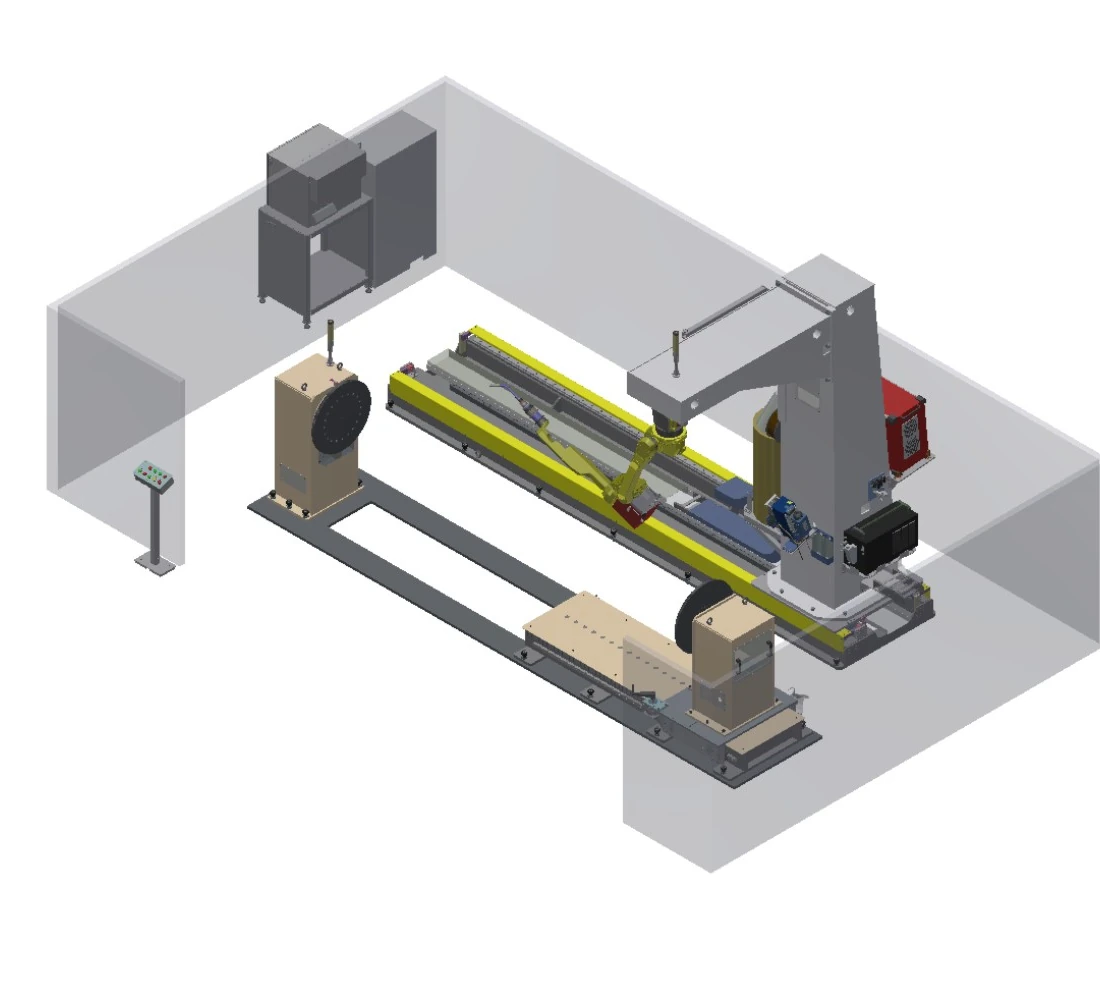
逆C型フレームのトラベルワークステーション
逆C型フレームと移動軸により加工対象物へのアクセス性が向上し、心押し台によって長さ調整が可能となる。
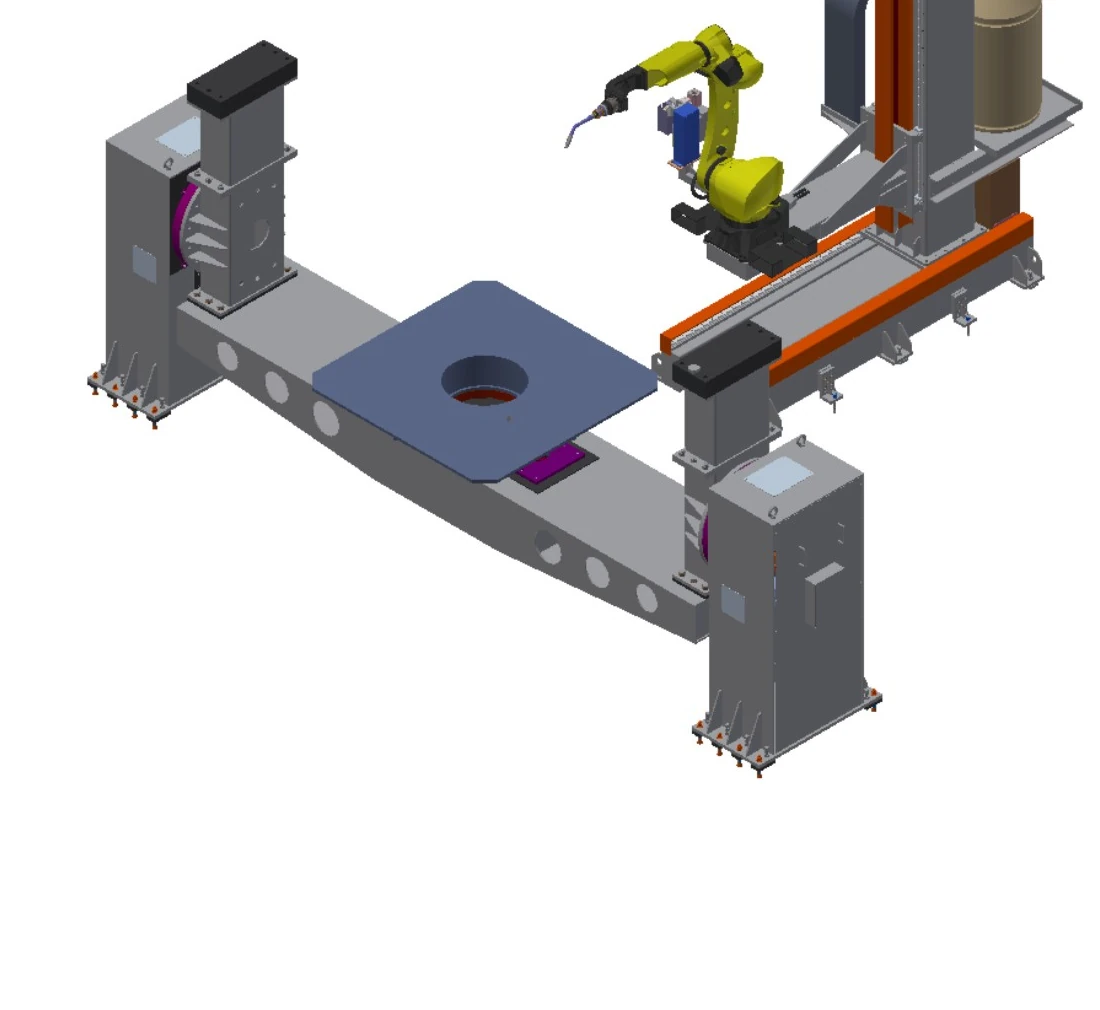
2軸床移動式ワークステーション
Y軸とZ軸の移動に加え、2トンから5トンまでの荷重範囲に対応するダブルコラム式ポジショナーを搭載しています。
頭上および逆さまのアクセス
アクセス性やクリアランスが設計の重要な要素となる場合、ロボットはワークピースの上または周囲を移動します。
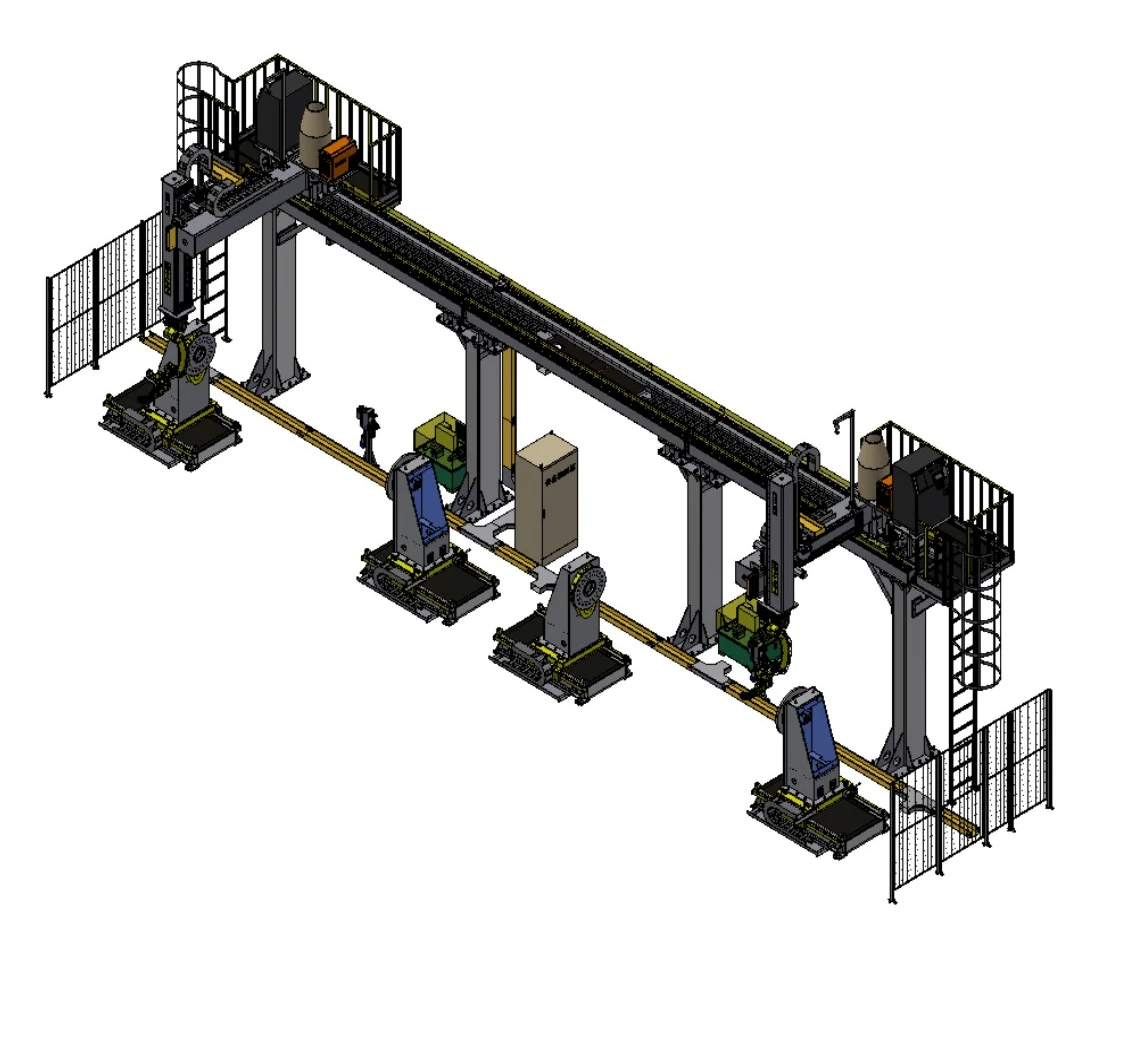
多軸オーバーヘッドキャリッジワークステーション
選択可能なオーバーヘッドモーション軸と、大型回転ワークピース用の1つまたは2つの大型主軸台・心押し台ポジショナーを組み合わせることで、加工が可能になります。
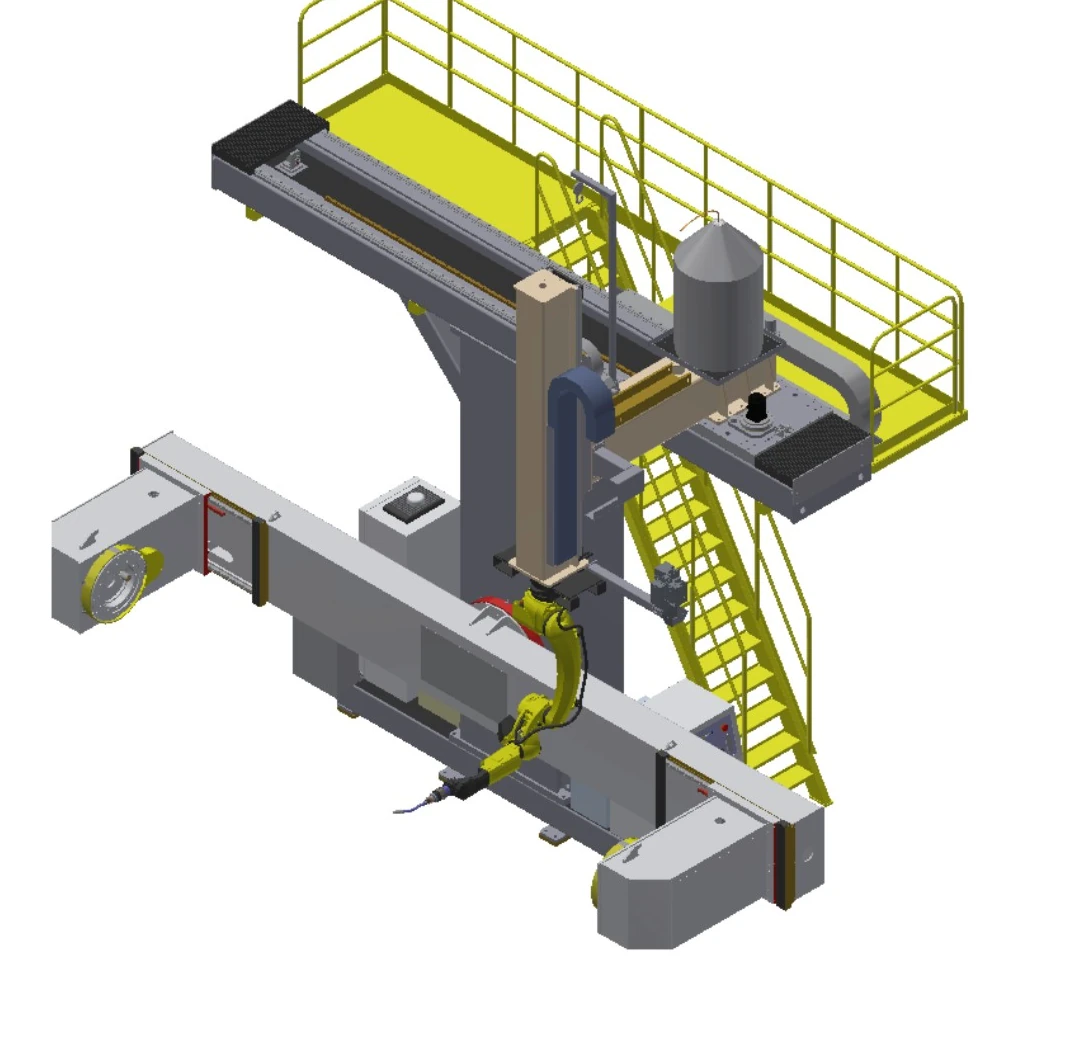
T字型オーバーヘッドキャリッジワークステーション
2軸オーバーヘッド移動機構は、中径回転部品用の側面取り付け型ポジショナーとして機能する。

回転式逆C型フレームワークステーション
回転式の逆C型フレームにより、このグループの中で最も高いポジショナー荷重範囲において、垂直方向の移動と角度調整が可能になります。
荷重、エンベロープ、外部運動、保護領域を比較する
| 行 | 記述構成 | アームリーチ | ポジショナー負荷 | ワークピースエンベロープ | 外部運動 | 配置方法 | 保護領域 |
|---|---|---|---|---|---|---|---|
| A | 長尺ワーク移動軸ワークステーション | 2 m | 1~3トン | 照明器具 6m × 1.5m | 移動距離5m | 主軸台・心押し台、2台 | 半囲いのフェンス |
| B | ヘッドストック・テールストック一体型ワークステーション | 2 m | 1~3トン | 照明器具 3m × 1.5m | 主軸台・心押し台、2台 | 半囲いのフェンス | |
| C | 逆C型フレームのトラベルワークステーション | 1.4m / 2m(オプション) | 1~3トン | 照明器具 4m × 1m | 移動距離4m | 主軸台-心押し台; 心押し台調整範囲 1.5m | 半囲いのフェンス |
| D | 2軸L字型ポジショナーワークステーション | 1.4m / 2m(オプション) | 1トン/2トン(オプション) | 2軸L型ポジショナー | 半囲いのフェンス | ||
| E | 多軸オーバーヘッドキャリッジワークステーション | 1.4m / 2m(オプション) | 1~5トン | 回転距離 ≤3 m | X 2~30m、Y 1~2m、Z 1~2m | 主軸台・心押し台、1台または2台 | 半囲いのフェンス |
| F | T字型オーバーヘッドキャリッジワークステーション | 1.4m / 2m(オプション) | 1~3トン | 回転距離 ≤1.8 m | X 3~4m、Z 1~2m | 側面取り付け式主軸台・心押し台;0.5m調整可能 | |
| G | 2軸床移動式ワークステーション | 1.4m / 2m(オプション) | 2~5トン | 回転距離 ≤3 m | Y 1.5 m、Z 1.5 m | 2軸ダブルコラム、調整範囲0.5m | |
| H | 回転式逆C型フレームワークステーション | 1.4m / 2m(オプション) | 3~10トン | 回転距離 ≤3 m | Z 1~2 m、回転角度 ±90° | 2軸ダブルコラム、調整範囲0.5m | 半囲いのフェンス |
物流と外部の動きを中心に保護コンセプトを構築する
重量物の安全対策は、標準付属品リストには含まれていません。吊り上げ、積載、保守作業、排煙対策、および制御された移動と併せて検討する必要があります。
隔離とインターロック
最大移動距離、位置決め装置、積載区域、および人員の進入に関する保護措置を定義する。
吊り上げ作業および大型部品へのアクセス
クレーンの経路、ゲートまたは開口部、ワークピースの搬送、および異常な取り外しを確認してください。
ヒュームとプロセス界面
溶接ヒュームの捕集、ユーティリティ、プロセス媒体、および機器の冷却を全体構想に含めること。
保守および検証
サービス作業、トーチの清掃、治具の調整、および安全機能の検証を行うための管理された環境を提供する。
機器範囲を決定する前に、部品の位置決めと継ぎ目マップを定義する。
パートレビュー
図面、質量、重心、接合部、バリエーション、および入庫条件。
ポジショニングコンセプト
支持、回転、荷重、および治具とインターフェースの境界。
アクセススタディ
ロボットの姿勢、外部動作、衝突、およびサービスアクセス。
プロセスと保護
溶接手順、検知、ヒューム、インターロック、および作業者間の相互作用。
受入の定義
部品、継ぎ目、試験条件、文書、および決定方法について合意する。
制約条件が異なる4つの重溶接シナリオ
これらの事例は、部品ファミリー、構成、およびプロセスに焦点を当てたものであり、顧客、固定設備パッケージ、または性能に関する約束を特定するものではありません。
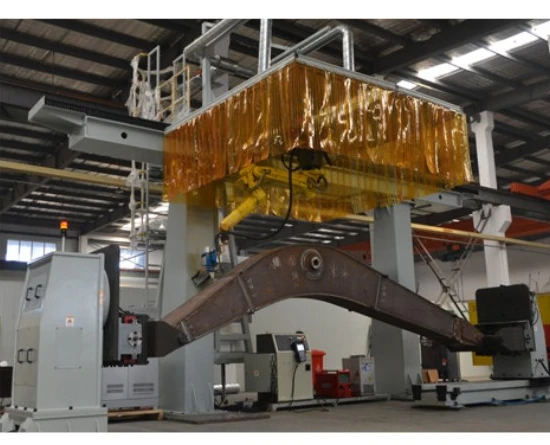
建設機械のブームと梁
長尺の加工部材を支え、外部の動きを調整し、溶接アクセスを実際の接合部図面に連動させる。
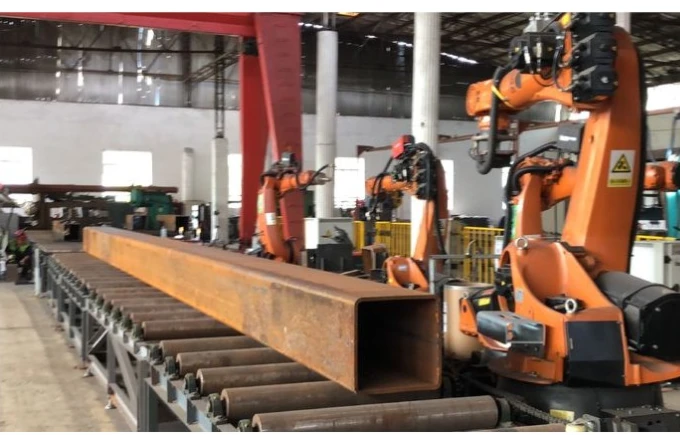
鋼構造部材
箱型断面材や構造用形材については、複数の側面からアクセスできるように設計し、一つの固定具を汎用的なものとして扱うべきではない。
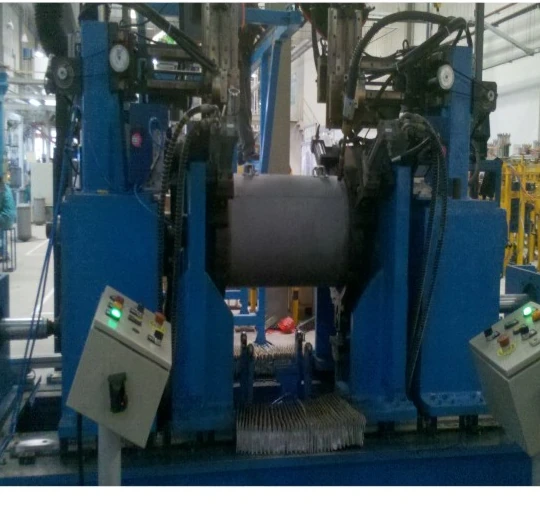
圧力容器シェル
円筒状の継ぎ目については、直径、支持方法、および荷重方法を確認しながら、制御された回転式プレゼンテーションを使用してください。
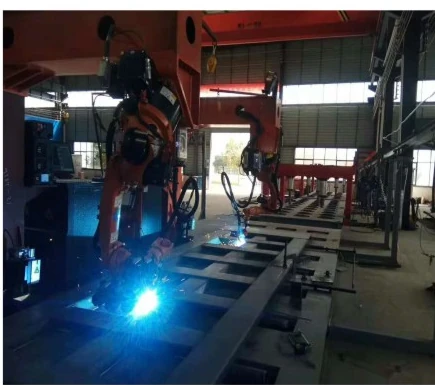
商用車製造
ワーク保持具とステーションフローを選択する前に、タンク、フレーム、およびボディ構造を明確な部品ファミリーに分類してください。
コンセプト設計前に解決すべき技術的な疑問点
容量範囲はどのように選別されますか?
ワークピースの質量、治具の質量、重心位置、支持方法、および動的方向を指定してください。プロジェクトのエンジニアリング計算により、適用範囲が決定されます。
外部ロボットの動作を検討すべきなのはどのような場合でしょうか?
1つの取り付け位置で必要な長さ、高さ、または継ぎ目の角度をカバーできない場合は、衝突、剛性、およびメンテナンスのアクセス性を検討してください。
長尺部品や大径部品はどのように提示されますか?
主軸台・心押し台、二柱式、その他の位置決め方式を、支持構造、回転径、長さ調整、荷重負荷、治具とのインターフェースといった観点から比較検討する。
多層溶接の検査には何が必要ですか?
接合部の準備、材料、厚さ、充填材、パス順序、予熱またはパス間加熱の要件、さらにセンシングおよびプログラム戦略を提供する。
重量部品の安全対策はどのように開発されるのか?
リスク評価は、最大動作、積載、持ち上げ、人員の立ち入り、煙の制御、および保守作業に基づいて行う。
掲載されているアレンジメントは、固定パッケージとして注文できますか?
これらはエンジニアリングの出発点です。機械的、電気的、プロセス、治具、保護、および受入範囲は、実際の部品と照合して確認する必要があります。
ワークピースデータとシームマップから始めましょう
部品の範囲、質量、重心、接合部、積載方法、設置場所の制約条件などを共有していただくことで、EVSTは重量物溶接ロボットワークステーションの設計開始点を絞り込むことができます。