
軽量・中量ワークピース向けロボット溶接セル構成
ロボット溶接セルは、特定の部品群を中心に、ロボット、加工装置、ワーク保持装置、制御装置、安全装置を配置した構成です。このページでは、ワークの動き、設置範囲、ロボット台数に基づいて、6種類の密閉型配置を比較しています。部品レベルの統合とレイアウト設計については、リンク先の技術ガイドで解説しています。
まず、ワークピースの動作に基づいて候補を絞り込みます。
6つの構成は、反転、水平回転、多軸位置決め、および端部支持回転を網羅しています。まずはここで選択ロジックを確認し、次に詳細なカードと表を使用して利用可能な値を比較してください。
デュアルステーションワイドフリップセル
1台のロボットが、完全に密閉された溶接室内で、長尺の長方形治具用の2台のフリップポジショナーを操作します。
コンパクトなデュアルステーションフリップセル
より小型の治具でも、小型部品に対応するため、2つの位置決め機構を反転させる原理はそのまま維持されています。
ツインステーション水平回転セル
水平回転により、円形またはインデックス付きの溶接面が1台または2台のロボットに提示される。
垂直三軸位置決めセル
3つの制御軸により、細長い治具の向きを変えながら、完全密閉型の溶接室に必要なインターフェースを維持する。
水平三軸位置決めセル
水平回転に加え、追加の位置決め軸により、より広い範囲の治具をカバーできます。
デュアルロボット式ヘッドストック・テールストックセル
2台のロボットが、自動的な出し入れ動作と長さ調整機能を備えた、両端支持型の2つの位置決め装置の周囲で作業を行う。
各編曲を実パート族と照らし合わせて検討する
寸法は、各構成における適用可能な治具またはワークピースの寸法範囲を示します。最終的な工具、溶接アクセス、およびクリアランスは、プロジェクト固有のものとなります。
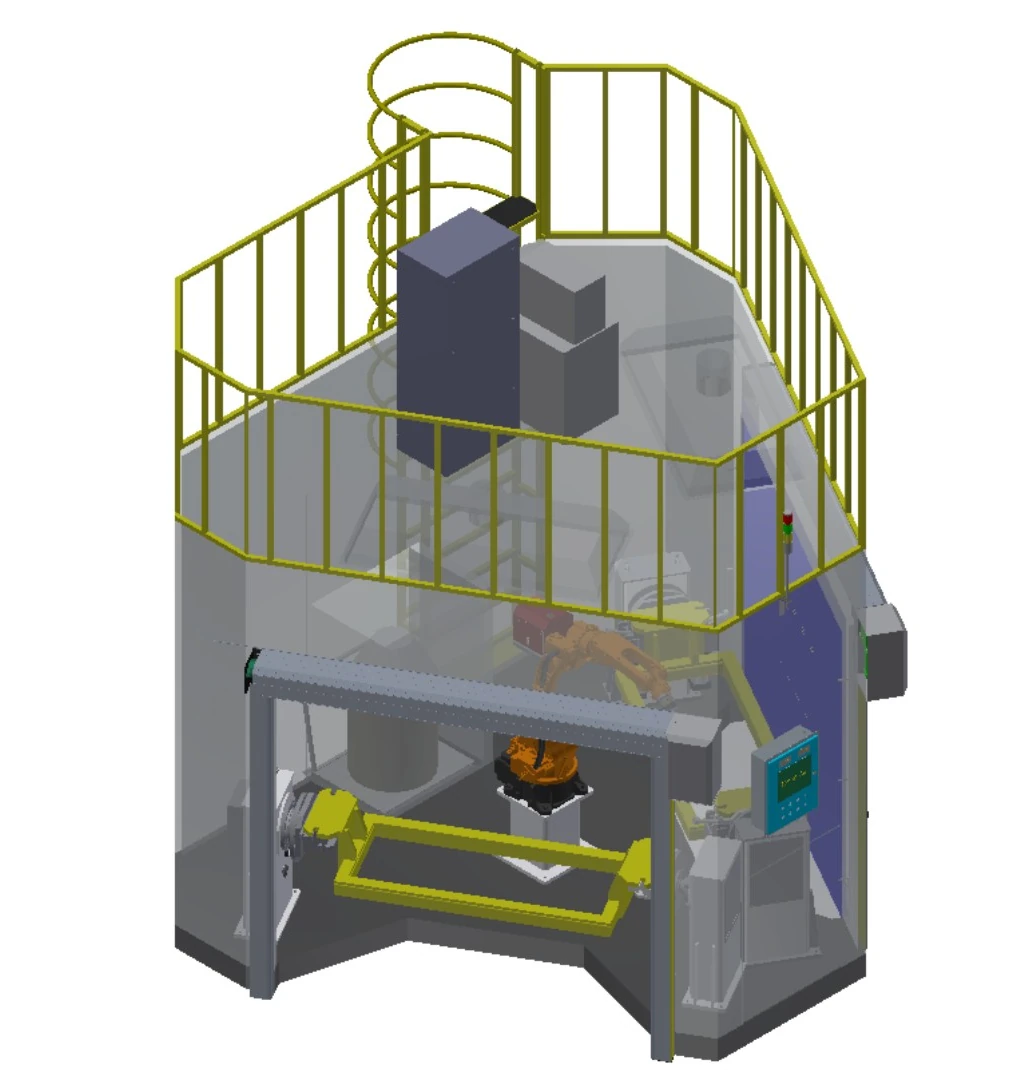
デュアルステーションワイドフリップセル
1台のロボットが、完全に密閉された溶接室内で、長尺の長方形治具用の2台のフリップポジショナーを操作します。
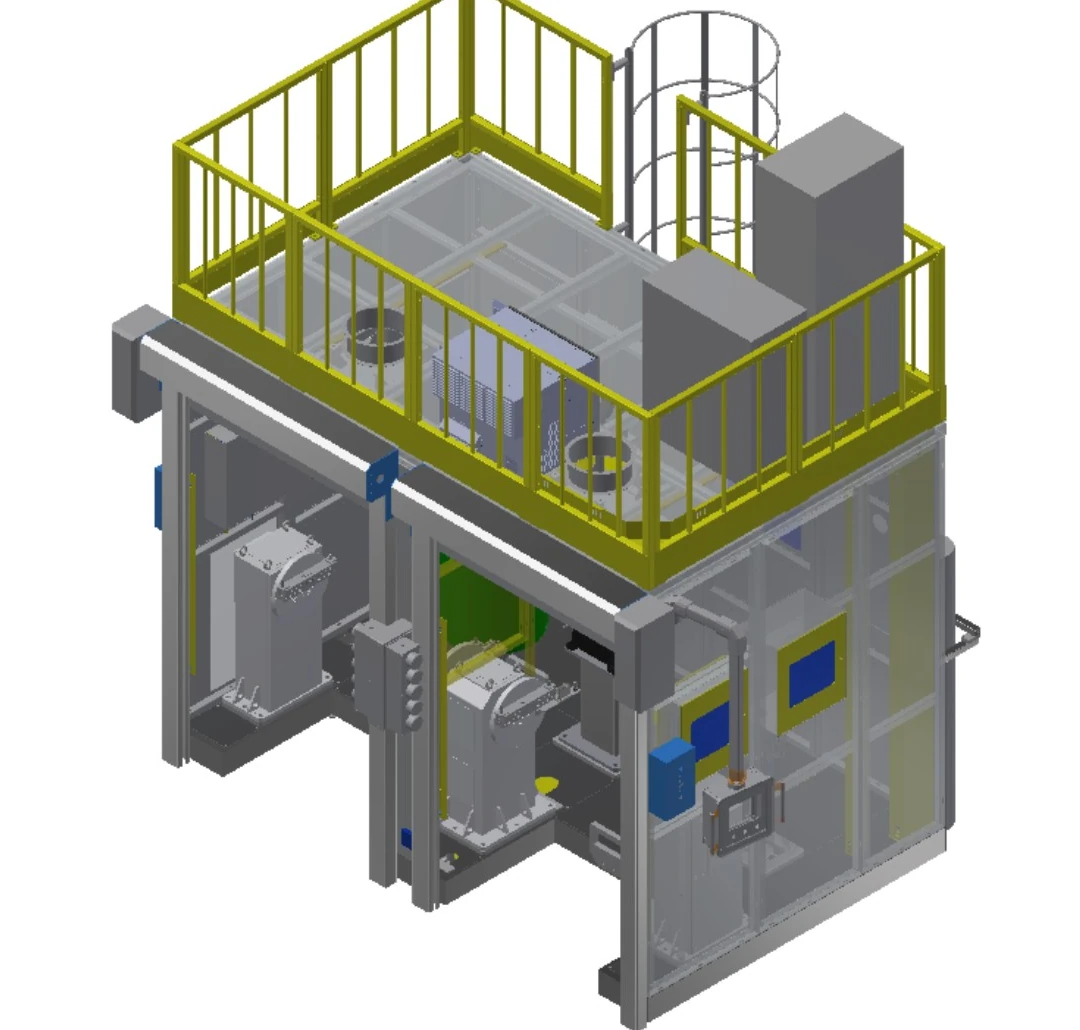
コンパクトなデュアルステーションフリップセル
より小型の治具でも、小型部品に対応するため、2つの位置決め機構を反転させる原理はそのまま維持されています。
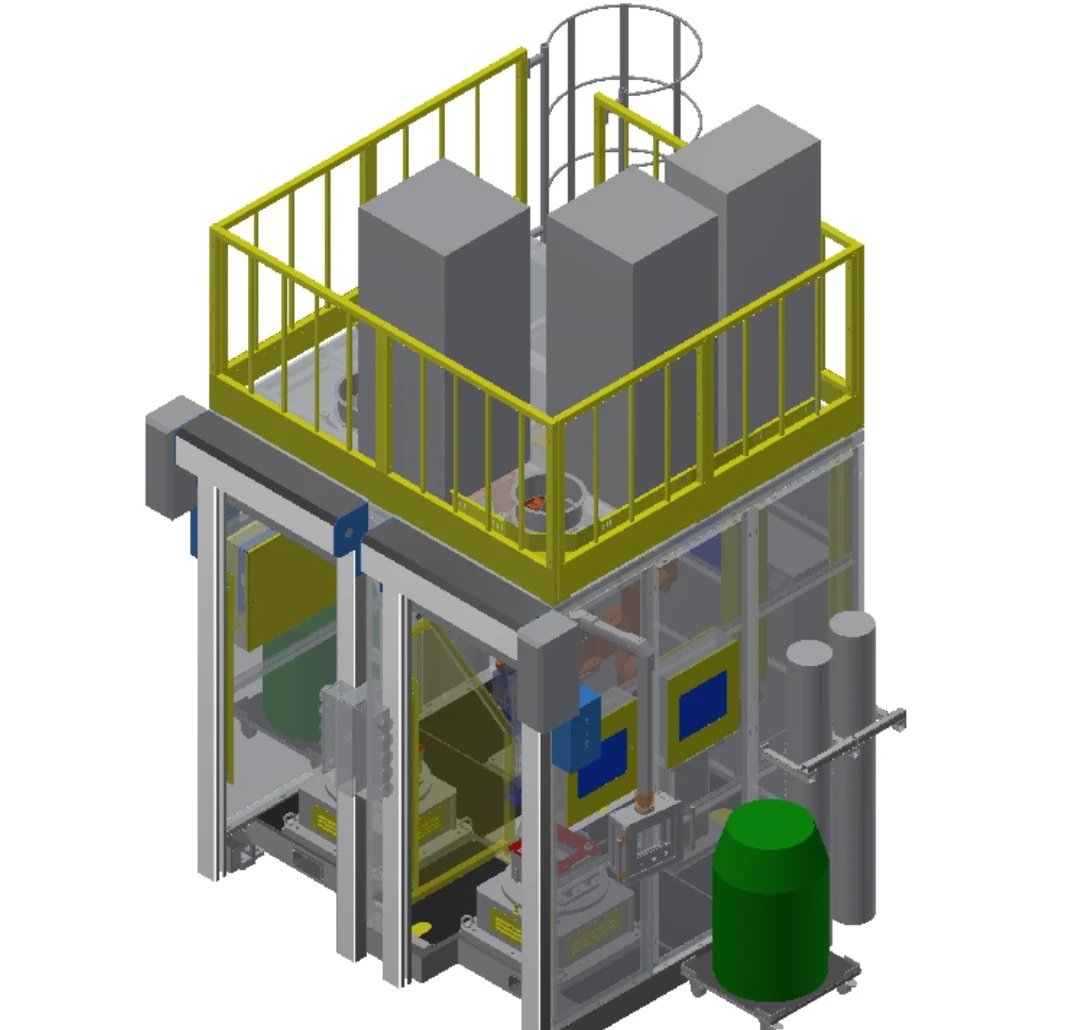
ツインステーション水平回転セル
水平回転により、円形またはインデックス付きの溶接面が1台または2台のロボットに提示される。
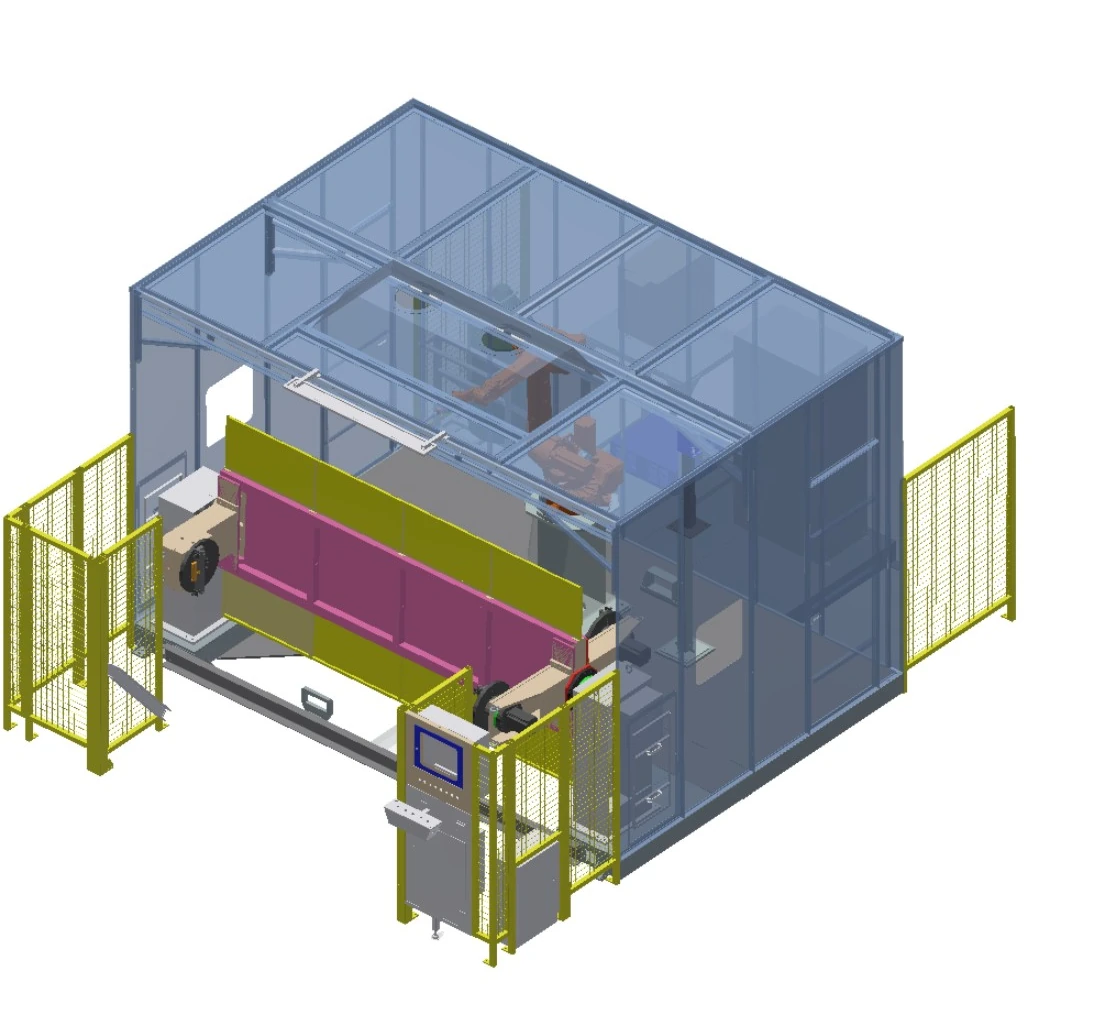
垂直三軸位置決めセル
3つの制御軸により、細長い治具の向きを変えながら、完全密閉型の溶接室に必要なインターフェースを維持する。
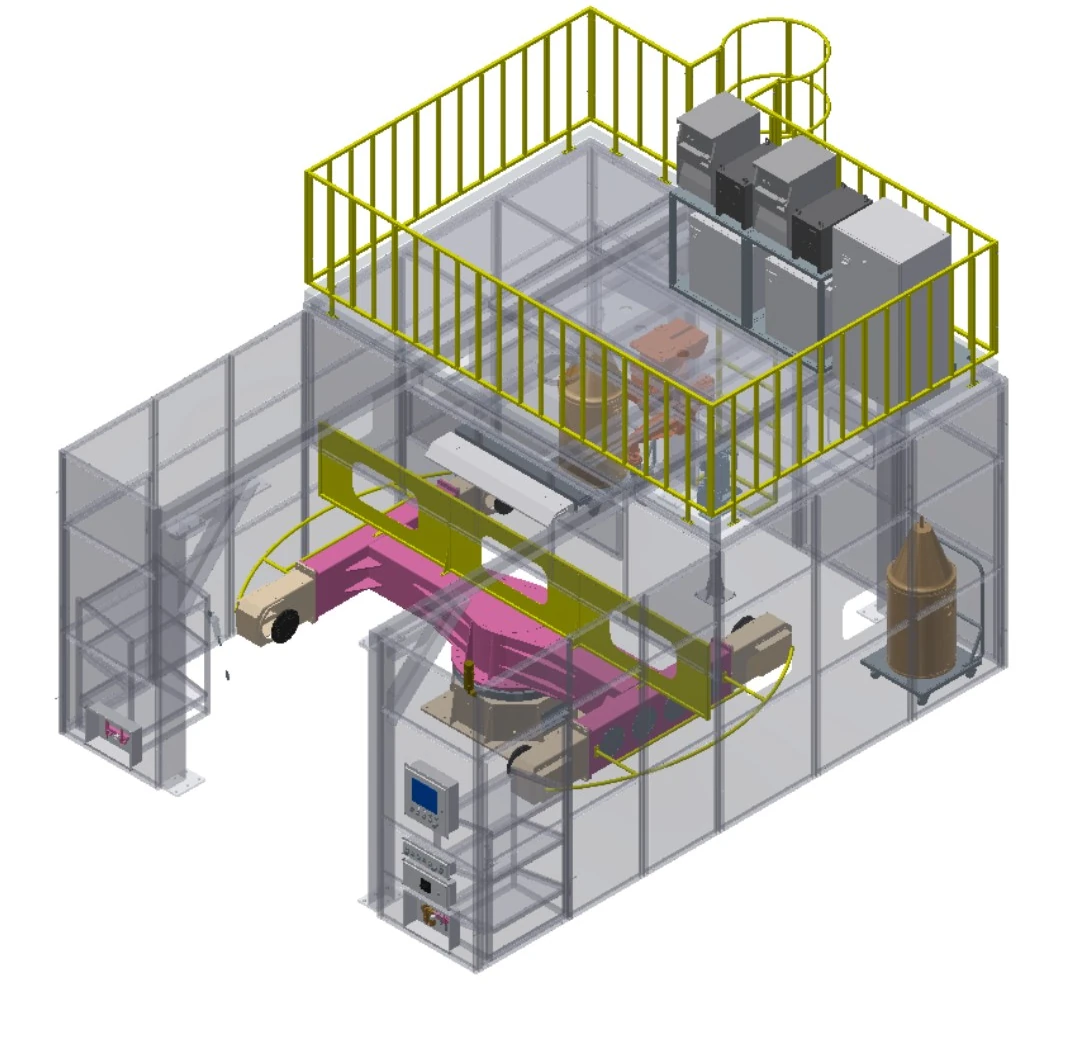
水平三軸位置決めセル
水平回転に加え、追加の位置決め軸により、より広い範囲の治具をカバーできます。
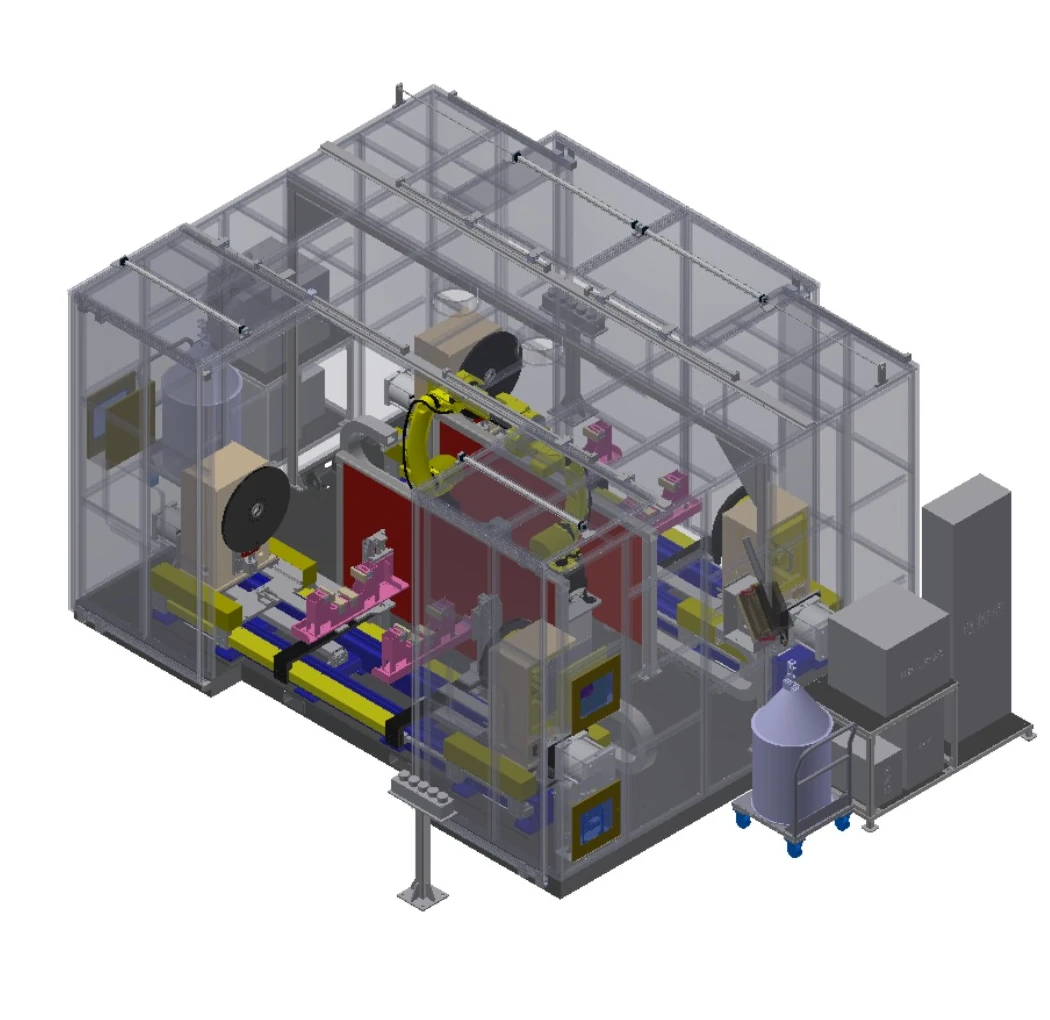
デュアルロボット式ヘッドストック・テールストックセル
2台のロボットが、自動的な出し入れ動作と長さ調整機能を備えた、両端支持型の2つの位置決め装置の周囲で作業を行う。
1つのフィールドセット上で6つの配置を比較する
| 行 | 記述構成 | ロボット | アームリーチ | 配置方法 | 負荷 | 適用可能な封筒 | ステーション |
|---|---|---|---|---|---|---|---|
| A | デュアルステーションワイドフリップセル | 1 | 1.4m / 2m(オプション) | 単軸反転 | 500キロ | 照明器具 1.8m × 0.8m | 2つのポジショナー |
| B | コンパクトなデュアルステーションフリップセル | 1 | 1.4 m | 単軸反転 | 500キロ | 照明器具 0.8m × 0.5m | 2つのポジショナー |
| C | ツインステーション水平回転セル | 1 or 2 | 1.4 m | 単軸水平回転テーブル | 500キロ | 回転角度≤1m、高さ≤0.5m | 2つのポジショナー |
| D | 垂直三軸位置決めセル | 1 or 2 | 1.4m / 2m(オプション) | 垂直反転式3軸ポジショナー | 500キロ | 照明器具 2.4m × 0.8m | 1ポジショナー |
| E | 水平三軸位置決めセル | 1 or 2 | 1.4m / 2m(オプション) | 水平回転式三軸ポジショナー | 500キロ | 照明器具 2.2m × 1m | 1ポジショナー |
| F | デュアルロボット式ヘッドストック・テールストックセル | 2 | 1.4m / 2m(オプション) | 主軸台・心押し台単軸 | 500キロ | 回転半径≤1m、長さ≤2m | 2つのポジショナー |
文字はテーブルの行ラベルにすぎず、説明的な構成名が公開識別子となります。
それぞれの名前をワークピースの動作選択として読み取ってください。
単軸反転
治具を制御軸を中心に回転させ、溶接面を交互に提示する。
水平回転
ワークピースを水平テーブル上で回転させ、円形またはインデックス付きのプレゼンテーションを行います。
3軸位置決め
単一の回転では必要な向きが得られない場合に、制御された動きを追加します。
主軸台・心押し台支持部
長尺部品の両端を支え、制御された縦方向の回転を可能にする。
単一ロボット形式
定義された治具とステーションシーケンスに、1台のロボットを対応付けます。
デュアルロボット形式
アクセスや衝突状況の確認が可能な場合は、両側からの連携した監視体制を採用する。
封筒と接合部の状態から適合性を判断する
車両部品
再現性のある位置決め機能を備えた、軽量および中型の新エネルギー車または商用車の部品。
建設機械部品
選択された配置構成に適合する外形寸法を持つ加工部品。
小型鋼溶接部品
密閉されたセル内に、多面溶接用に配置された構造部品。
容器の構成要素
回転部品は、直径、長さ、および継ぎ目へのアクセス性に基づいて選別される。
農業機械部品
定められた治具基準点と向きの要件に基づいた、繰り返し行われる製造作業。
環境機器部品
部品群は、形状、材質、接合部、および入力ばらつきに基づいて評価される。
セルスコープで保護と監視を確認する
6種類の構成はそれぞれ、完全に密閉された溶接室内で製造されます。最終的な防爆処理は、用途リスク評価、現場基準、および受入要件に従って行われます。
ルームインターフェース
メイン制御、空調制御、照明、電動シャッタードア、排煙設備の設置インターフェースを確認してください。
運用およびサービス
選択した配置の周囲に、荷積み場所、オペレーターのステーション、およびメンテナンスアクセスを定義します。
オプションの存在検知
選択した構成に適用可能な安全ライトカーテンについて評価する。
プロセス状態監視
オプションには、配線の有無、圧縮空気圧、シールドガス流量の監視が含まれます。
縫い目位置オプション
レーザーによるシーム位置追跡は、プロジェクトオプションとして利用可能です。
プロジェクト確認
承認されたリスク評価に基づいて、保護、インターフェース、および受け入れロジックを最終決定する。
4つの決定で初期構成を構築する
ワークピースを定義する
図面、材料、接合部の位置、バリエーション、および入荷時の状態を共有する。
封筒をセットする
治具の長さ、幅、回転径、高さ、および荷重基準を確認してください。
部分動作を選択
フリップ式、水平回転式、三軸式、および主軸台・心押し台式の各配置を比較してください。
セルスコープを確認する
ロボットの台数、加工装置、制御装置、センサー、ワーク保持装置、および安全装置を整合させる。
候補リストをプロジェクト定義に変換する
この構成は初期アーキテクチャです。最終的な範囲は、ワークピース、溶接プロセス、プラントインターフェース、および受入計画に基づいて設定されます。
アプリケーションレビュー
部品、接合部、位置決め基準点、バリエーション、および現場の制約事項を確認してください。
構成概念
部品の動作、ステーションの順序、ロボットの台数、およびオペレーターの操作方法を定義する。
プロセスと制御
溶接装置、制御装置、監視装置、およびプラントインターフェースを仕様書に従って調整する。
作業保持と保護
詳細な備品、積載方法、室内との接合部、およびプロジェクトの安全対策。
受入の定義
試験部品、条件、文書、および合格基準について合意する。
プロジェクトサポート
合意された範囲内で、文書作成、トレーニング、納品後のサポートを調整する。
構成承認前に回答すべき質問
どのセル構成から始めるべきでしょうか?
まず、ワークピースの輪郭と必要な部品の動きから始め、次に画面反転、水平回転、多軸、または主軸台・心押し台配置を行います。
ロボットは1台または2台構成できますか?
掲載されている製品ラインナップには、シングルロボット構成、1台または2台のロボット構成、およびデュアルロボット構成が含まれます。最終的な数量は、溶接アクセス、溶接順序、および衝突判定の結果によって異なります。
希望する溶接機器を統合することは可能ですか?
仕様に基づいて評価できます。互換性、制御、責任範囲を確認するため、使用予定のプロセス機器とインターフェースを共有してください。
応募書類の審査にはどのようなものが必要ですか?
図面、材料、接合部、部品バリエーション、必要な向き、工程順序、現場とのインターフェース、および受入に関する要件を提供してください。
センシングオプションは、どの構成でも同一ですか?
いいえ。オプションは、それぞれの契約内容とプロジェクトの要件によって異なります。ポートフォリオ全体にそのまま適用すべきではありません。
実際の部分を使用して構成に関する議論を開始します
図面、ワークピースの形状、溶接プロセス、治具のコンセプト、および現場の制約条件を共有していただくことで、EVSTはロボット溶接セルの出発点を明確にすることができます。