
CHAIFU産業用ロボット:モデルと選定ガイド
CHAIFUロボットを、SCARA、6軸、パレタイジング、プレス加工、溶接など、さまざまな産業分野で比較検討できます。まず用途分野を選択し、次に軸数、可搬重量、到達距離、取り付け方法、保護機能など、対象セルに合わせて絞り込んでください。
CHAIFUロボットのカテゴリーの選び方
個々の仕様を比較する前に、生産タスクに基づいてロボットのカテゴリを選択してください。軸数、可搬重量、到達距離によって最初の候補リストが作成され、取り付け方法、保護機能、プロセス機器、サイクル要件によって、モデルがセルに適合するかどうかが決定されます。
CHAIFUロボットモデルをカテゴリ別に比較する
モデル、カテゴリ、軸数、ペイロード、リーチで絞り込みます。同じ用途クラス内の候補を比較し、実際の生産作業における設置、保護、工具、サイクル要件を確認します。
| 製品イメージ | モデル | カテゴリー | 軸 | ペイロード | リーチ | 再現性 | 体重 | 保護性能 | 設置 | 関節可動範囲/最高速度 | 手首への許容負荷 | 環境 | ベース/高さ/電力 | 次のアクション |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
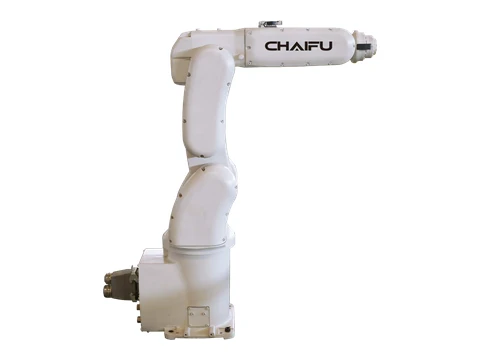 | SF7-K759 | PRENTICデスクトップロボット | 6 | 7キロ | 20 mm | ±0.03 mm | 48キロ | IP65 | 床 | J1 ±171° @ 305°/秒;J2 +65°/-141° @ 280°/秒;J3 +170°/-66° @ 300°/秒;J4 ±180° @ 300°/秒;J5 ±119° @ 406°/秒;J6 ±360° @ 600°/秒 | 一瞬 - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |慣性 — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:210×235mm車体高880mm電力容量1.5kVA | このモデルをリクエストする |
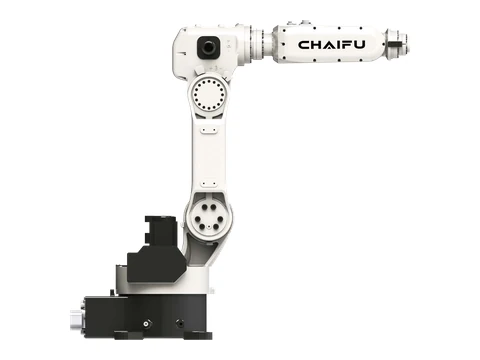 | SF8-K950 | PRENTICデスクトップロボット | 6 | 8キロ | 20 mm | ±0.03 mm | 66キロ | IP65 | あらゆる方向 | J1 ±165° @ 230°/秒;J2 +90°/-160° @ 230°/秒;J3 +148°/-89° @ 200°/秒;J4 ±180° @ 240°/秒;J5 ±119° @ 400°/秒;J6 ±360° @ 600°/秒 | 一瞬 - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |慣性 — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:280×362mm車体高911.5mm電力容量1.5kVA | このモデルをリクエストする |
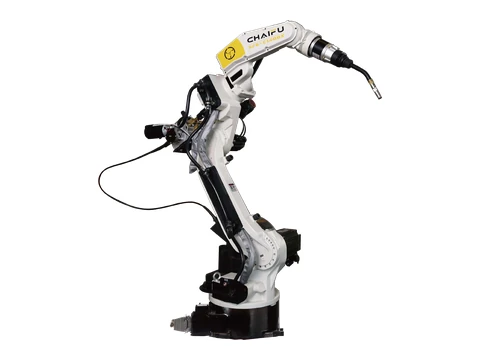 | ARC6-140-6 | アーク溶接ロボット | 6 | 6キロ | 20 mm | ±0.05 mm | 150キロ | IP65 | あらゆる方向 | J1 ±170° @ 240°/秒;J2 +90°/-155° @ 240°/秒;J3 +169°/-86° @ 260°/秒;J4 ±155° @ 400°/秒;J5 +134°/-137° @ 400°/秒;J6 ±220° @ 700°/秒 | 一瞬 - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |慣性 — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:355×355mm車体高1375mm電力容量3kVA | このモデルをリクエストする |
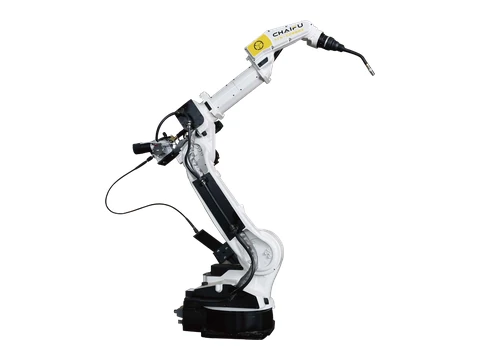 | ARC6-208-6 | アーク溶接ロボット | 6 | 6キロ | 20 mm | ±0.05 mm | 280キロ | IP65 | あらゆる方向 | J1 ±170° @ 190°/秒;J2 +100°/-157° @ 190°/秒;J3 +90°/-80° @ 190°/秒;J4 ±155° @ 400°/秒;J5 +134°/-137° @ 400°/秒;J6 ±220° @ 700°/秒 | 一瞬 - J4 10 N·m;J5 10 N·m;J6 5.5 N·m |慣性 — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:396×396mm車体高1640mm電力容量3.8kVA | このモデルをリクエストする |
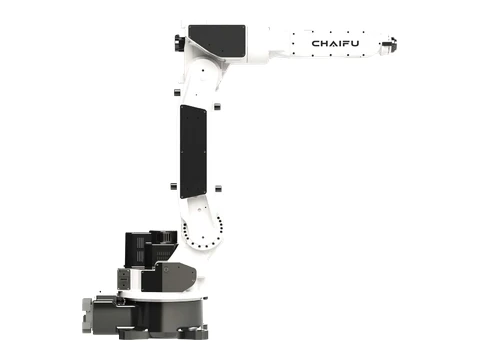 | ARC10-145-6 | アーク溶接ロボット | 6 | 10キロ | 20 mm | ±0.08 mm | 160キロ | IP65 | あらゆる方向 | J1 ±170° @ 240°/秒;J2 +90°/-155° @ 240°/秒;J3 +98°/-82° @ 200°/秒;J4 ±170° @ 200°/秒;J5 ±119° @ 360°/秒;J6 ±220° @ 600°/秒 | 一瞬 - J4 20.5 N·m;J5 10 N·m |慣性 — J4 0.43 kg·m²;J5 0.12 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:355×355mm車体高1269mm電力容量3.8kVA | このモデルをリクエストする |
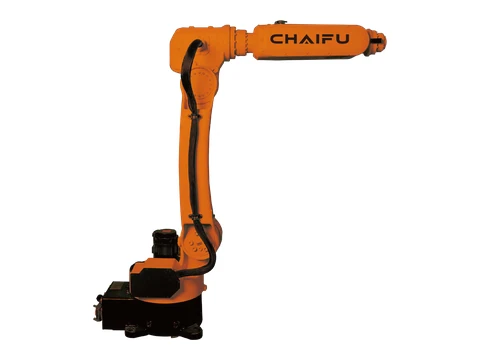 | SF6-C1200 | LOTIC低積載ロボット | 6 | 6キロ | 20 mm | ±0.05 mm | 72キロ | IP65 | あらゆる方向 | J1 ±165° @ 230°/秒;J2 +90°/-165° @ 230°/秒;J3 +150°/-90° @ 200°/秒;J4 ±180° @ 240°/秒;J5 ±120° @ 400°/秒;J6 ±360° @ 600°/秒 | 一瞬 - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |慣性 — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:280×362mm車体高1096mm電力容量1.5kVA | このモデルをリクエストする |
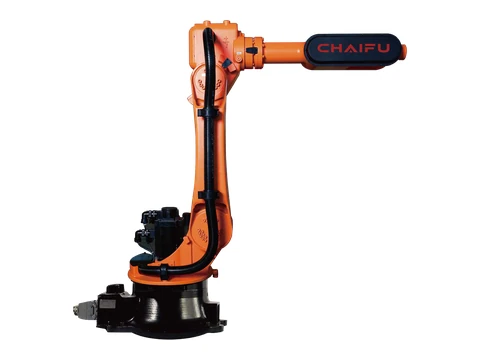 | SF10-C1650 | LOTIC低積載ロボット | 6 | 10キロ | 20 mm | ±0.05 mm | 196キロ | IP65 | あらゆる方向 | J1 ±165° @ 150°/秒;J2 +75°/-125° @ 160°/秒;J3 +145°/-75° @ 148°/秒;J4 ±178° @ 300°/秒;J5 ±125° @ 300°/秒;J6 ±720° @ 500°/秒 | 一瞬 - J4 22 N·m;J5 22 N·m;J6 10 N·m |慣性 — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:384×384mm車体高1407mm電力容量2.5kVA | このモデルをリクエストする |
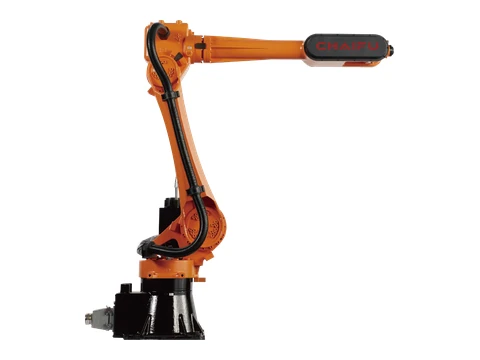 | SF10-K2032 | LOTIC低積載ロボット | 6 | 10キロ | 20 mm | ±0.05 mm | 208キロ | IP65 | あらゆる方向 | J1 ±175° @ 135°/秒;J2 +68°/-150° @ 135°/秒;J3 +150°/-75° @ 135°/秒;J4 ±178° @ 300°/秒;J5 +135/-125° @ 300°/秒;J6 ±720° @ 500°/秒 | 一瞬 - J4 22 N·m;J5 22 N·m;J6 10 N·m |慣性 — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:370×370mm車体高1560mm電力容量3.25kVA | このモデルをリクエストする |
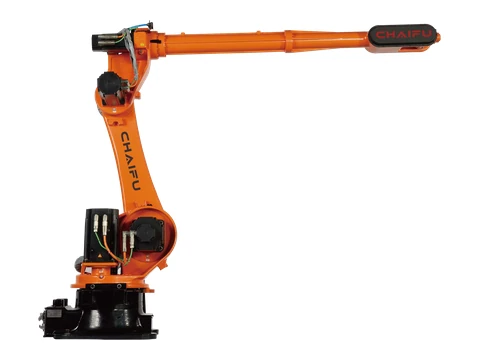 | SF10-K3100 | LOTIC低積載ロボット | 6 | 10キロ | 20 mm | ±0.05 mm | 596キロ | IP65 | あらゆる方向 | J1 ±172° @ 125°/秒;J2 +72°/-140° @ 125°/秒;J3 +150°/-80° @ 140°/秒;J4 ±360° @ 200°/秒;J5 ±125° @ 210°/秒;J6 ±360° @ 290°/秒 | 一瞬 - J4 22 N·m;J5 22 N·m;J6 10 N·m |慣性 — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:573×629mm車体高1899mm電力容量4.5kVA | このモデルをリクエストする |
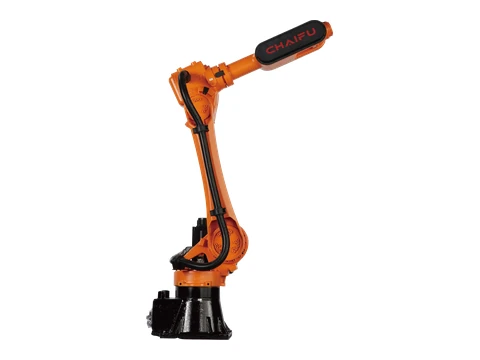 | SF20-K1735 | MIMETIC中型ペイロードロボット | 6 | 20キロ | 20 mm | ±0.06 mm | 206キロ | IP65 | あらゆる方向 | J1 ±175° @ 135°/秒;J2 +68°/-150° @ 135°/秒;J3 +150°/-75° @ 135°/秒;J4 ±178° @ 300°/秒;J5 +135°/-125° @ 300°/秒;J6 ±720° @ 500°/秒 | 一瞬 - J4 42 N·m;J5 42 N·m;J6 23 N·m |慣性 — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:370×370mm車体高1560mm電力容量3.25kVA | このモデルをリクエストする |
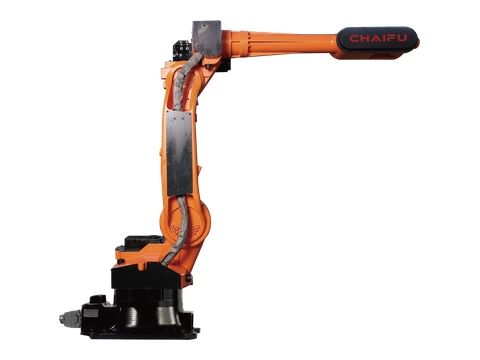 | SF20-C2150 | MIMETIC中型ペイロードロボット | 6 | 20キロ | 20 mm | ±0.06 mm | 246キロ | IP65 | あらゆる方向 | J1 ±170° @ 140°/秒;J2 +100°/-157° @ 140°/秒;J3 +95°/-80° @ 140°/秒;J4 ±180° @ 350°/秒;J5 +125°/-125° @ 230°/秒;J6 ±720° @ 250°/秒 | 一瞬 - J4 42 N·m;J5 42 N·m;J6 23 N·m |慣性 — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:396×396mm車体高1618.5mm電力容量3.8kVA | このモデルをリクエストする |
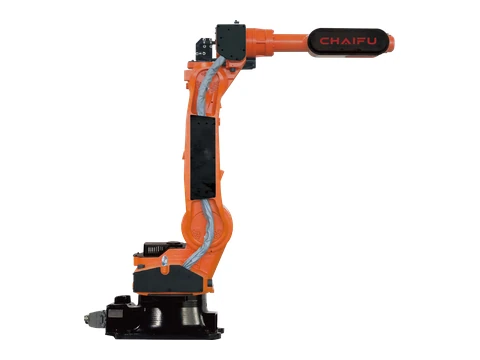 | ARC25-183-6 | MIMETIC中型ペイロードロボット | 6 | 25キロ | 20 mm | ±0.06 mm | 227キロ | IP65 | あらゆる方向 | J1 ±170° @ 170°/秒;J2 +100°/-157° @ 170°/秒;J3 +98°/-76° @ 170°/秒;J4 ±180° @ 350°/秒;J5 +125°/-125° @ 230°/秒;J6 ±720° @ 230°/秒 | 一瞬 - J4 42 N·m;J5 42 N·m;J6 23 N·m |慣性 — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:396×396mm車体高1602.5mm電力容量4kVA | このモデルをリクエストする |
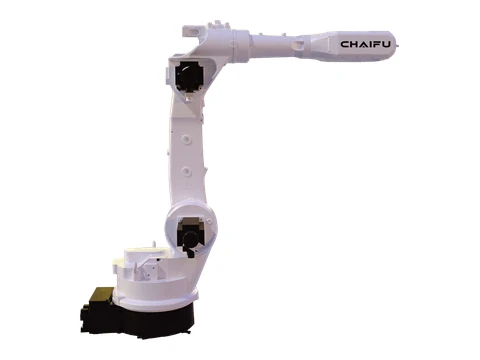 | SF25-C1887 | MIMETIC中型ペイロードロボット | 6 | 25キロ | 20 mm | ±0.06 mm | 293キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±170° @ 185°/秒;J2 +100°/-157° @ 185°/秒;J3 +90°/-80° @ 210°/秒;J4 ±170° @ 380°/秒;J5 ±130° @ 300°/秒;J6 ±220° @ 350°/秒 | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:396×396mm車体高1561mm電力容量3.8kVA | このモデルをリクエストする |
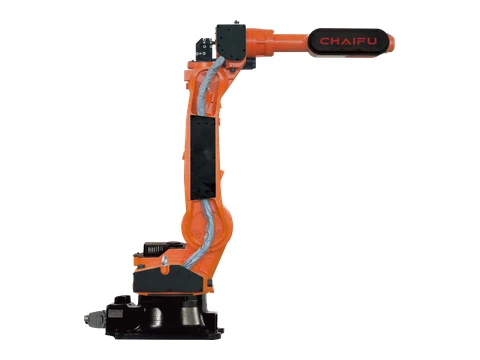 | SF30-C1850 | MIMETIC中型ペイロードロボット | 6 | 30キロ | 20 mm | ±0.06 mm | 228キロ | IP65 | あらゆる方向 | J1 ±170° @ 170°/秒;J2 +100°/-157° @ 170°/秒;J3 +98°/-76° @ 170°/秒;J4 ±180° @ 350°/秒;J5 +125°/-125° @ 230°/秒;J6 ±720° @ 230°/秒 | 一瞬 - J4 42 N·m;J5 42 N·m;J6 23 N·m |慣性 — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:396×396mm車体高1602.5mm電力容量3.8kVA | このモデルをリクエストする |
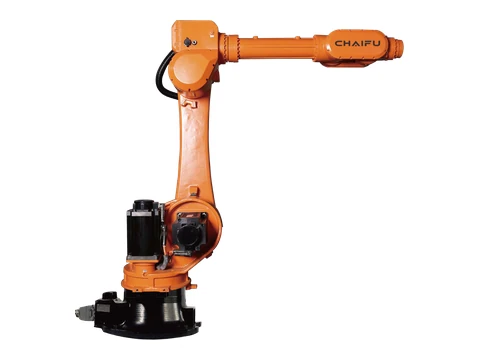 | SF50-C2185 | MIMETIC中型ペイロードロボット | 6 | 50キロ | 20 mm | ±0.06 mm | 550キロ | IP65 | あらゆる方向 | J1 ±172° @ 109°/秒;J2 +72°/-140° @ 125°/秒;J3 +172°/-78° @ 140°/秒;J4 ±360° @ 200°/秒;J5 +124°/-121° @ 210°/秒;J6 ±360° @ 190°/秒 | 一瞬 - J4 185 N·m;J5 185 N·m;J6 126 N·m |慣性 — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:630×570mm車体高1820mm電力容量5kVA | このモデルをリクエストする |
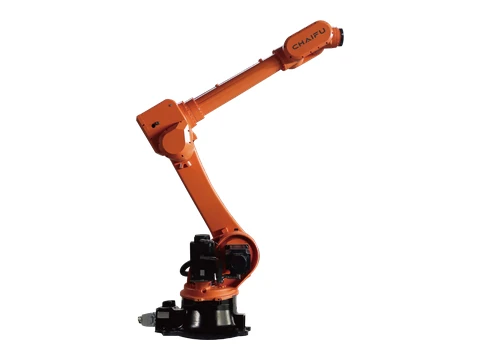 | SF80-C2600 | MIMETIC中型ペイロードロボット | 6 | 80キロ | 20 mm | ±0.06 mm | 726キロ | IP65 | あらゆる方向 | J1 ±172° @ 160°/秒;J2 +72°/-140° @ 110°/秒;J3 +160°/-78° @ 120°/秒;J4 ±360° @ 162°/秒;J5 +120°/-120° @ 180°/秒;J6 ±360° @ 300°/秒 | 一瞬 - J4 360 N·m;J5 360 N·m;J6 186 N·m |慣性 — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:578×573mm車体高1898mm電力容量 5.5kKVA | このモデルをリクエストする |
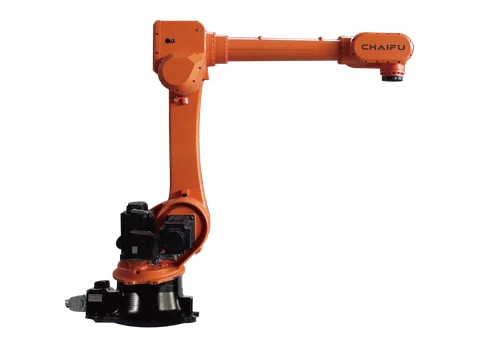 | SF120-C2269 | MIMETIC中型ペイロードロボット | 6 | 120キロ | 20 mm | ±0.06 mm | 720キロ | IP65 | あらゆる方向 | J1 ±172° @ 160°/秒;J2 +72°/-140° @ 110°/秒;J3 +160°/-78° @ 120°/秒;J4 ±360° @ 162°/秒;J5 +120°/-120° @ 180°/秒;J6 ±360° @ 200°/秒 | 一瞬 - J4 360 N·m;J5 360 N·m;J6 186 N·m |慣性 — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:573×629mm車体高1939mm電力容量 5.5kKVA | このモデルをリクエストする |
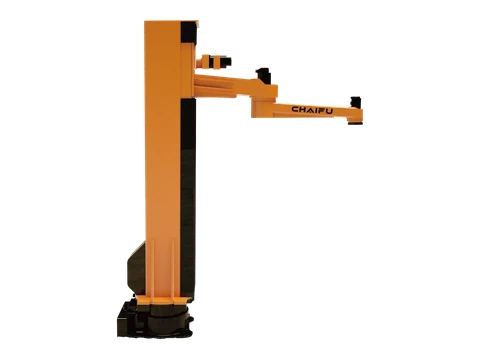 | CF120-C1900 PM | MIMETIC中型ペイロードロボット | 4 | 120キロ | 20 mm | ±0.06 mm | 1536キロ | ベース軸 IP65 / 手首軸 IP67 | あらゆる方向 | J1 ±180° @ 115°/秒;J2 -140°/+150° @ 176°/秒;J3 ±180° @ / | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:750×520mm車体高3117.5mm電力容量5kVA | このモデルをリクエストする |
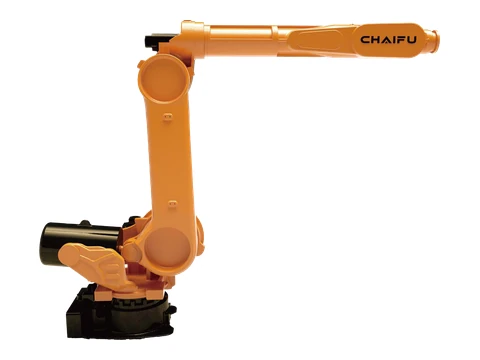 | SF125-C3100 | MIMETIC中型ペイロードロボット | 6 | 125キロ | 20 mm | ±0.06 mm | 1476キロ | ベース軸 IP65 / 手首軸 IP67 | あらゆる方向 | J1 +50°/-75° @ 110°/秒;J2 +90°/-1095mm @ 83°/秒;J3 ±185° @ 99°/秒;J4 ±144° @ 158°/秒;J5 ±360° @ 150°/秒 | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:750×520mm車体高2343.5mm電力容量8.4kVA | このモデルをリクエストする |
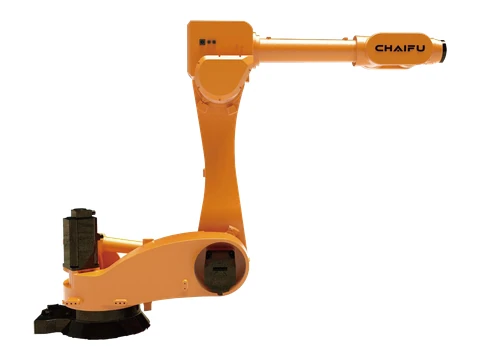 | SF125-C3100D | MIMETIC中型ペイロードロボット | 6 | 125キロ | 20 mm | ±0.05 mm | 1109キロ | ベース軸 IP65 / 手首軸 IP67 | あらゆる方向 | J1 +170°/-40° @ 110°/秒;J2 +90°/-83° @ 100°/秒;J3 ±360° @ 110°/秒;J4 ±120° @ 162°/秒;J5 ±360° @ 180°/秒 | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:660×726mm車体高1953.5mm電力容量8.4kVA | このモデルをリクエストする |
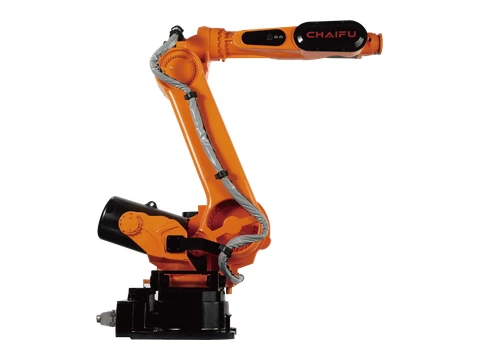 | SF210-K2650 | バイオティック高積載量ロボット | 6 | 210キロ | 20 mm | ±0.06 mm | 1460キロ | IP65 | 床 | J1 ±180° @ 110°/秒;J2 +50°/-75° @ 83°/秒;J3 +90°/-70° @ 99°/秒;J4 ±185° @ 158°/秒;J5 ±120° @ 206°/秒;J6 ±360° @ 300°/秒 | 一瞬 - J4 1301 N·m;J5 1301 N·m;J6 706 N·m |慣性 — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:750×520mm車体高2257.5mm電力容量 7.5kKVA | このモデルをリクエストする |
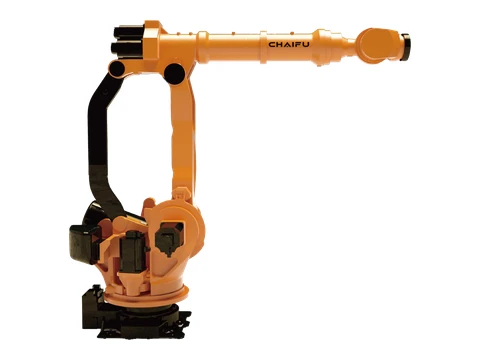 | SF300-C3100 | バイオティック高積載量ロボット | 6 | 300キロ | 20 mm | ±0.06 mm | 1970キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 110°/秒;J2 +45°/-80° @ 106°/秒;J3 +15.5°/-120° @ 106°/秒;J4 ±360° @ 130°/秒;J5 ±115° @ 120°/秒;J6 ±360° @ 165°/秒 | 一瞬 - J4 865 N·m |慣性 — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:710×700mm車体高2568mm電力容量8.5kVA | このモデルをリクエストする |
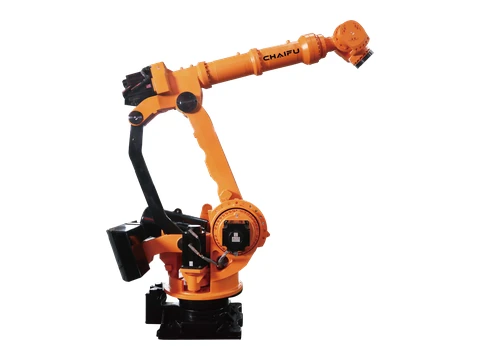 | SF500-C3100 | ALPHTIC社製ヘビーデューティー6軸ロボット | 6 | 500キロ | 20 mm | ±0.1 mm | 2780キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 100°/秒;J2 +50°/-85° @ 85°/秒;J3 +25°/-120° @ 85°/秒;J4 ±360° @ 80°/秒;J5 ±115° @ 80°/秒;J6 ±360° @ 160°/秒 | 一瞬 - J4 1980 N·m;J5 1980 N·m;J6 865 N·m |慣性 — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:910×739mm車体高2755.5mm電力容量8.5kVA | このモデルをリクエストする |
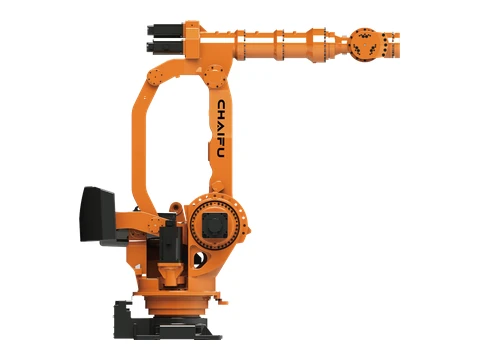 | SF800-C2850 | ALPHTIC社製ヘビーデューティー6軸ロボット | 6 | 800キロ | 20 mm | ±0.1 mm | 2965キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 93°/秒;J2 +50°/-85° @ 64°/秒;J3 +25°/-120° @ 65°/秒;J4 ±360° @ 100°/秒;J5 ±115° @ 88°/秒;J6 ±360° @ 133°/秒 | 一瞬 - J4 865 N·m |慣性 — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:910×739mm車体高2695mm電力容量8.7kVA | このモデルをリクエストする |
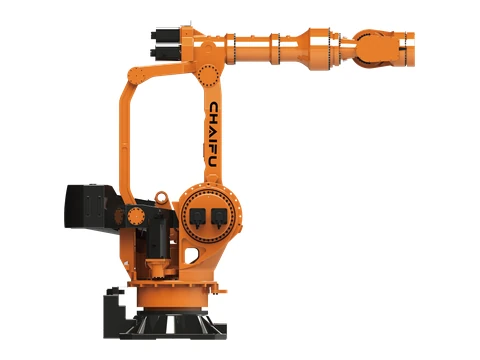 | SF1200-C3765 | ALPHTIC社製ヘビーデューティー6軸ロボット | 6 | 1200キロ | 20 mm | ±0.2 mm | 8160キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 45°/秒;J2 +50°/-90° @ 30°/秒;J3 +20°/-126° @ 30°/秒;J4 ±360° @ 50°/秒;J5 ±115° @ 52°/秒;J6 ±360° @ 72°/秒 | 一瞬 - J4 14600 N·m;J5 14600 N·m;J6 4850 N·m |慣性 — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1180×1180mm車体高3548mm電力容量16kVA | このモデルをリクエストする |
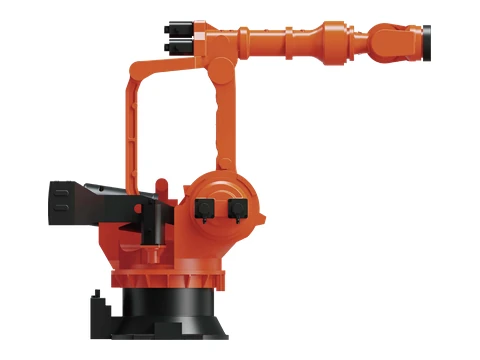 | SF1500-C3870 | ALPHTIC社製ヘビーデューティー6軸ロボット | 6 | 1500キロ | 20 mm | ±0.23 mm | 11200キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 43°/秒;J2 +50°/-85° @ 25°/秒;J3 -20°/-120° @ 25°/秒;J4 ±360° @ 43°/秒;J5 ±115° @ 40°/秒;J6 ±360° @ 56°/秒 | 一瞬 - J4 14380 N·m;J5 14380 N·m;J6 4980 N·m |慣性 — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1280×1380mm車体高3483mm電力容量17kVA | このモデルをリクエストする |
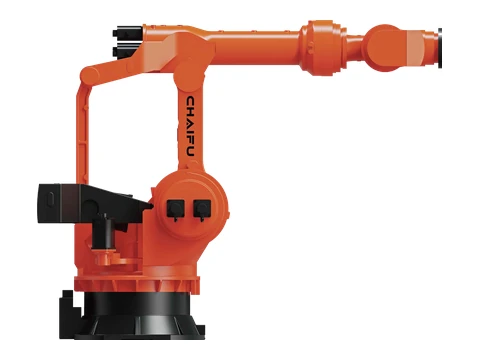 | SF1800-C4600 | ALPHTIC社製ヘビーデューティー6軸ロボット | 6 | 1800キロ | 20 mm | ±0.3 mm | 17880キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 20°/秒;J2 +50°/-85° @ 12°/秒;J3 +20°/-120° @ 12°/秒;J4 ±360° @ 19°/秒;J5 ±115° @ 19°/秒;J6 ±360° @ 40°/秒 | 一瞬 - J4 29500 N·m;J5 29500 N·m;J6 8930 N·m |慣性 — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1580×1670mm車体高3875mm電力容量22.5kVA | このモデルをリクエストする |
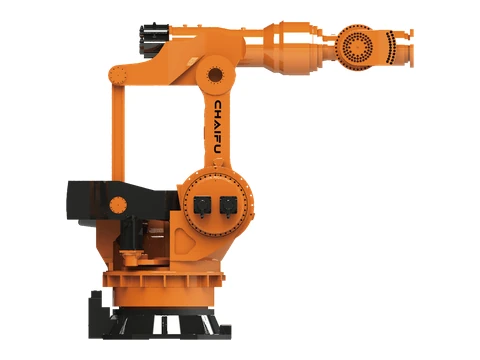 | SF2000-C4000 | ALPHTIC社製ヘビーデューティー6軸ロボット | 6 | 2000キロ | 20 mm | ±0.3 mm | 17820キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 20°/秒;J2 +50°/-85° @ 12°/秒;J3 -120°/+20° @ 12°/秒;J4 ±360° @ 19°/秒;J5 ±115° @ 19°/秒;J6 ±360° @ 40°/秒 | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1580×1670mm車体高3875mm電力容量18.2kVA | このモデルをリクエストする |
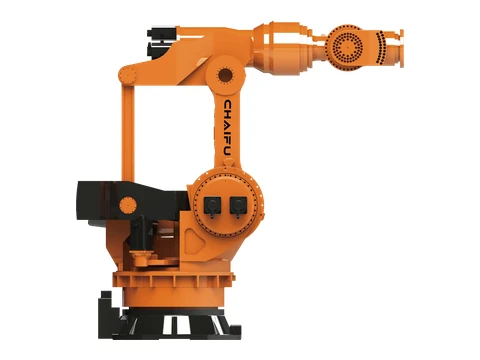 | SF2400-C3760 | ALPHTIC社製ヘビーデューティー6軸ロボット | 6 | 2400キロ | 20 mm | ±0.3 mm | 17600キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 20°/秒;J2 +53°/-85° @ 12°/秒;J3 -113°/+22.5° @ 12°/秒;J4 ±360° @ 19°/秒;J5 ±115° @ 19°/秒;J6 ±360° @ / | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1580×1670mm車体高3875mm電力容量20.5kVA | このモデルをリクエストする |
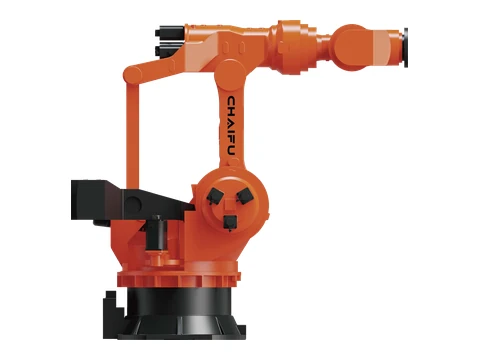 | SF3000-C3760 | ALPHTIC社製ヘビーデューティー6軸ロボット | 6 | 3000キロ | 20 mm | ±0.3 mm | 17660キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 16°/秒;J2 +53°/-80° @ 12°/秒;J3 +22.5°/-113° @ 12°/秒;J4 ±360° @ 16°/秒;J5 ±115° @ 16°/秒;J6 ±360° @ 32°/秒 | 一瞬 - J4 31500 N·m;J5 31500 N·m;J6 8980 N·m |慣性 — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1580×1670mm車体高3875mm電力容量23.5kVA | このモデルをリクエストする |
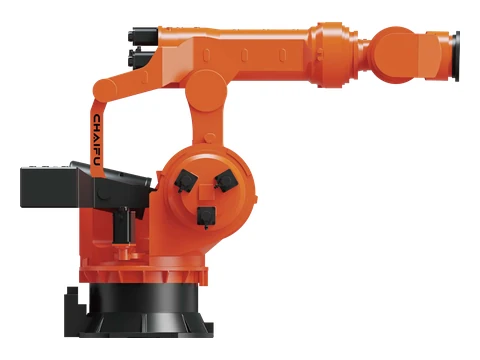 | SF4000-C4200 | ALPHTIC社製ヘビーデューティー6軸ロボット | 6 | 4000キロ | 20 mm | ±0.3 mm | 19182キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 10°/秒;J2 +53°/-80° @ 8°/秒;J3 +22°/-115° @ 8°/秒;J4 ±360° @ 9°/秒;J5 ±115° @ 8°/秒;J6 ±360° @ 15°/秒 | 一瞬 - J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |慣性 — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1580×1670mm車体高3660mm電力容量23.5kVA | このモデルをリクエストする |
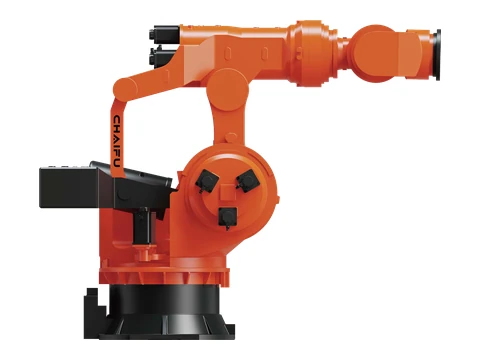 | SF5000-C3700 | ALPHTIC社製ヘビーデューティー6軸ロボット | 6 | 5000キロ | 20 mm | ±0.3 mm | 26800キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 10°/秒;J2 +53°/-80° @ 8°/秒;J3 +22°/-115° @ 8°/秒;J4 ±360° @ 9°/秒;J5 ±115° @ 8°/秒;J6 ±360° @ 15°/秒 | 一瞬 - J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |慣性 — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1580×1670mm車体高3660mm電力容量23.5kVA | このモデルをリクエストする |
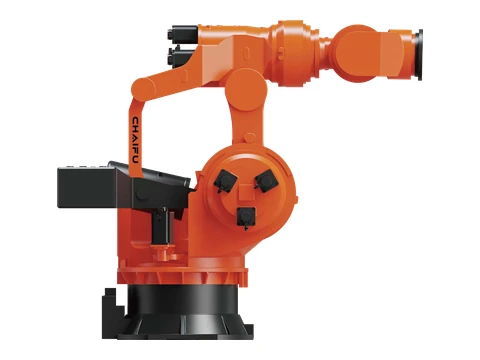 | SF6000-C3285 | ALPHTIC社製ヘビーデューティー6軸ロボット | 6 | 6000キロ | 20 mm | ±0.3 mm | 26700キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 10°/秒;J2 +53°/-80° @ 8°/秒;J3 +22°/-115° @ 8°/秒;J4 ±360° @ 9°/秒;J5 ±115° @ 8°/秒;J6 ±360° @ 15°/秒 | 一瞬 - J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |慣性 — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1580×1670mm車体高3660mm電力容量23.5kVA | このモデルをリクエストする |
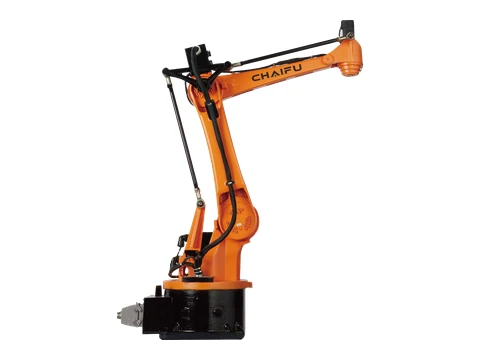 | SF15-C1538 PA | プレススタンピングロボット | 4 | 15キロ | 20 mm | ±0.06 mm | 181キロ | IP65 | あらゆる方向 | J1 ±165° @ 150°/秒;J2 +40°/-82° @ 150°/秒;J3 +78°/-75° @ 160°/秒;J4 ±360° @ 300°/秒;J5 -100°SJ2+J3<+30° @ / | 一瞬 - J4 196 N·m |慣性 — J4 0.52 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:384×384mm車体高1421mm電力容量2.5kVA | このモデルをリクエストする |
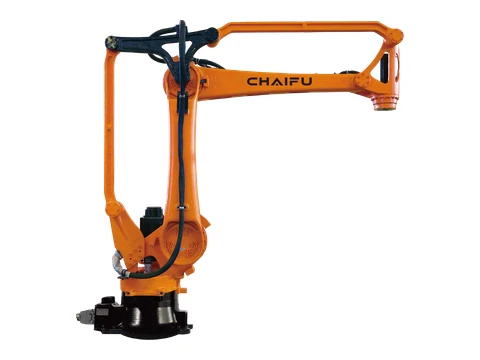 | SF25-C1760 PA | プレススタンピングロボット | 4 | 25キロ | 20 mm | ±0.07 mm | 260キロ | IP65 | あらゆる方向 | J1 ±175° @ 130°/秒;J2 +48°/-95° @ 107°/秒;J3 +80°/-75° @ 135°/秒;J4 ±360° @ 175°/秒;J5 -110°SJ2+J3<+40° @ / | 一瞬 - J4 882 N·m |慣性 — J4 0.62 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:370×370mm車体高1458mm電力容量3kVA | このモデルをリクエストする |
| SF25-C1900 PA | プレススタンピングロボット | 4 | 25キロ | 20 mm | ±0.07 mm | 262.5キロ | IP65 | あらゆる方向 | J1 ±175° @ 130°/秒;J2 +48°/-95° @ 107°/秒;J3 +50°/-75° @ 135°/秒;J4 ±360° @ 175°/秒 | 一瞬 - J4 882 N·m |慣性 — J4 0.62 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:370×370mm車体高1495mm電力容量3kVA | このモデルをリクエストする |
| SF40-C1900 PA | プレススタンピングロボット | 4 | 40キロ | 20 mm | ±0.07 mm | 262.5キロ | IP65 | あらゆる方向 | J1 ±175° @ 130°/秒;J2 +48°/-95° @ 107°/秒;J3 +50°/-75° @ 135°/秒;J4 ±360° @ 175°/秒;J5 -110°SJ2+J3<+50° @ / | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:370×370mm車体高1495mm電力容量3kVA | このモデルをリクエストする |
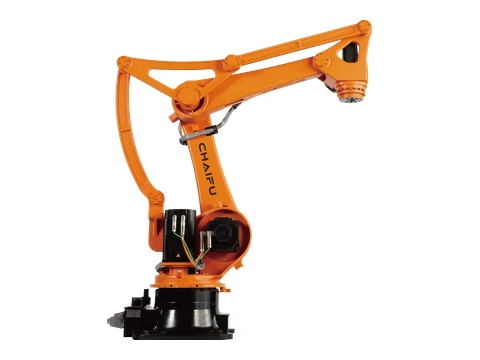 | SF50-C2220 PA | PAパレタイジングロボット | 4 | 50キロ | 20 mm | ±0.1 mm | 616キロ | IP65 | 床 | J1 ±178° @ 125°/秒;J2 +50°/-95° @ 125°/秒;J3 +85°/-72° @ 140°/秒;J4 ±360° @ 200°/秒 | 一瞬 - J4 1666 N·m |慣性 — J4 9.6 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:573×573mm車体高1791mm電力容量4kVA | このモデルをリクエストする |
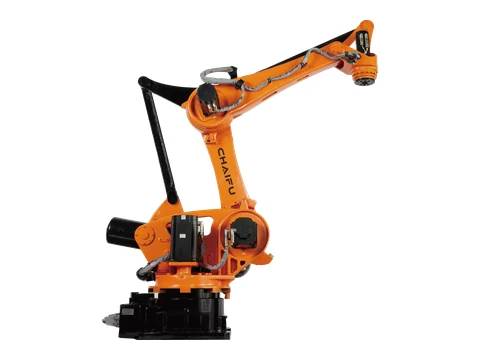 | SF130-C2700 PA | PAパレタイジングロボット | 4 | 130キロ | 20 mm | ±0.12 mm | 1160キロ | IP65 | 床 | J1 +/-180° @ 178°/秒;J2 +45°/-90° @ 112°/秒;J3 +85°/-55° @ 105°/秒;J4 +/-360° @ 340°/秒;J5 -105°SJ2+J3<+25° @ / | 一瞬 - J4 1764 N·m |慣性 — J4 36 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:620×620mm車体高2050mm電力容量5.5kVA | このモデルをリクエストする |
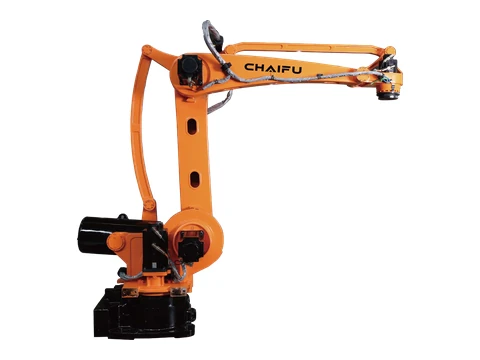 | SF180-C3200 PA | PAパレタイジングロボット | 4 | 180キロ | 20 mm | ±0.25 mm | 1380キロ | IP65 | 床 | J1 +/-180° @ 105°/秒;J2 -90°/+45° @ 105°/秒;J3 -75°/+110° @ 105°/秒;J4 ±360° @ 260°/秒;J5 -115°SJ2+J3<+22.5° @ / | 一瞬 - J4 1764 N·m |慣性 — J4 36 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:750×520mm車体高2401mm電力容量6kVA | このモデルをリクエストする |
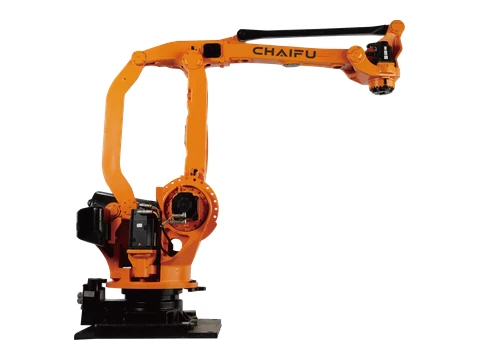 | SF210-K3200 PA | PAパレタイジングロボット | 4 | 210キロ | 20 mm | ±0.12 mm | 1950キロ | IP65 | 床 | J1 ±180° @ 120°/秒;J2 +44°/-80° @ 140°/秒;J3 +15.5°/-115° @ 140°/秒;J4 ±360° @ 305°/秒;J5 -72°SJ3+J2<+67.5° @ / | 一瞬 - J4 1666 N·m |慣性 — J4 80 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:710×700mm車体高2463mm電力容量6.5kVA | このモデルをリクエストする |
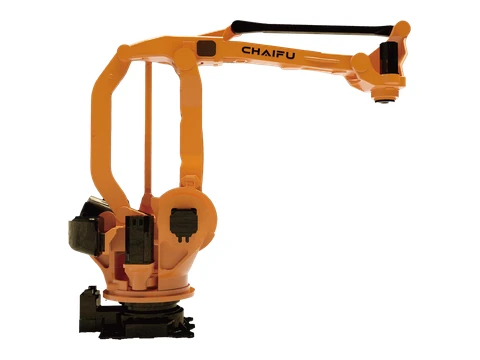 | SF300-C3200 PA | PAパレタイジングロボット | 4 | 300キロ | 20 mm | ±0.15 mm | 1950キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 +44°/-80 @ 90°/秒;J2 +15,59°/-115° @ 100°/秒;J3 ±360° @ 100°/秒;J4 -155°SJ2+J3<+25° @ 300°/秒;J5 -72° | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:710×700mm車体高2463mm電力容量8.2kVA | このモデルをリクエストする |
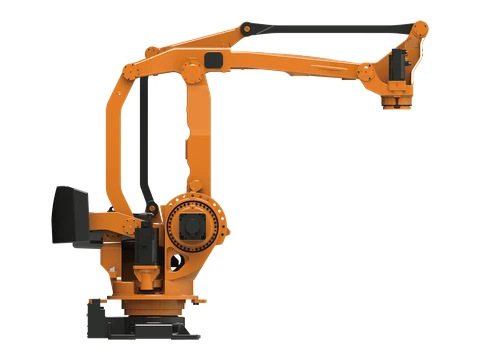 | SF500-C3200 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 500キロ | 20 mm | ±0.2 mm | 2960キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 90°/秒;J2 +53°/-85° @ 90°/秒;J3 +15.5°/-113° @ 90°/秒;J4 ±360° @ 125°/秒;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:910×739mm車体高2629mm電力容量 SkVA | このモデルをリクエストする |
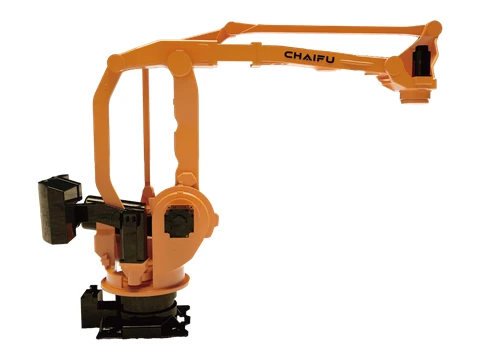 | SF600-C3500 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 600キロ | 20 mm | ±0.2 mm | 3006キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 60°/秒;J2 +53°/-85° @ 60°/秒;J3 +15.5°/-113° @ 60°/秒;J4 ±360° @ 125°/秒;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:910×739mm車体高2629mm電力容量 SkVA | このモデルをリクエストする |
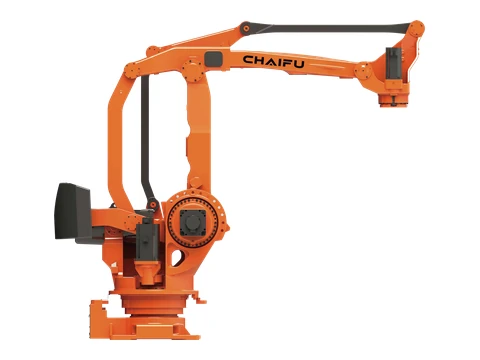 | SF800-C3200 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 800キロ | 20 mm | 20 mm | 2968キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 60°/秒;J2 +53°/-85° @ 60°/秒;J3 +15.5°/-113° @ 60°/秒;J4 ±360° @ 125°/秒;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:910×739mm車体高2629mm電力容量 SkVA | このモデルをリクエストする |
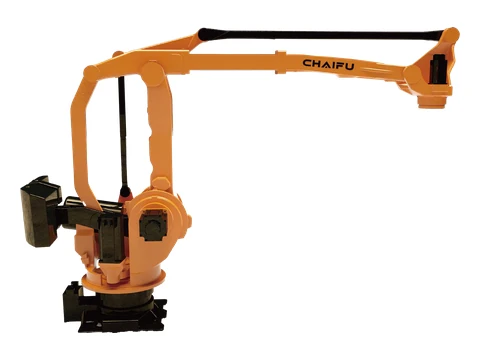 | SF800-C4000 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 800キロ | 20 mm | 20 mm | 3096キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 +53°/-85 @ 58°/秒;J2 +15.5°/-113 @ 45°/秒;J3 -130°SJ2+J3<+60 @ 45°/秒;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:910×739mm車体高2621mm電力容量 SkVA | このモデルをリクエストする |
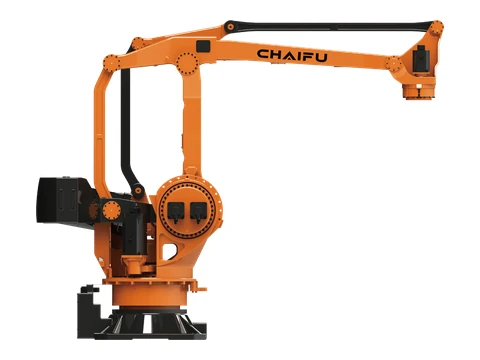 | SF1200-C4360 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 1200キロ | 20 mm | ±0.5 mm | 6302キロ | ベース軸 IP65 / 手首軸 IP67 | あらゆる方向 | J1 ±180° @ 56°/秒;J2 +50°/-90° @ 58°/秒;J3 +20°/-115° @ 60°/秒;J4 ±360° @ 125°/秒;J5 -70°S}3-J2=+70° @ / | / | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1180×1180mm車体高3387mm電力容量14.5kVA | このモデルをリクエストする |
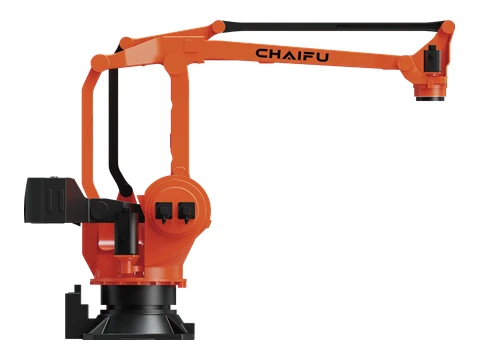 | SF1200-C4600 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 1200キロ | 20 mm | ±0.5 mm | 7192キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 50°/秒;J2 +50°/-90° @ 52°/秒;J3 +23°/-115° @ 58°/秒;J4 ±360° @ 115°/秒;J5 -70°SJ3-J2S+70° @ / | 一瞬 - J4 8820 N·m |慣性 — J4 2608 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1180×1180mm車体高3386mm電力容量14.5kVA | このモデルをリクエストする |
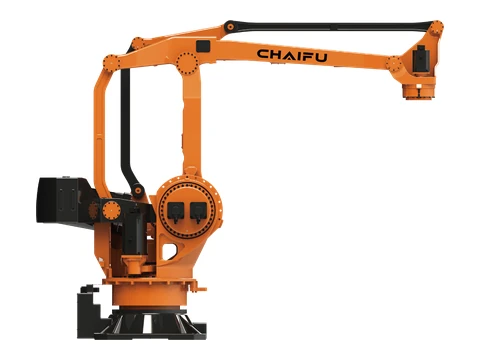 | SF1600-C4000 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 1600キロ | 20 mm | ±0.8 mm | 6116キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 45°/秒;J2 +50°/-90° @ 30°/秒;J3 +20°/-115° @ 30°/秒;J4 ±360° @ 70°/秒 | 一瞬 - J4 8550 N·m |慣性 — J4 5340 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1180×1180mm車体高3386mm電力容量15kVA | このモデルをリクエストする |
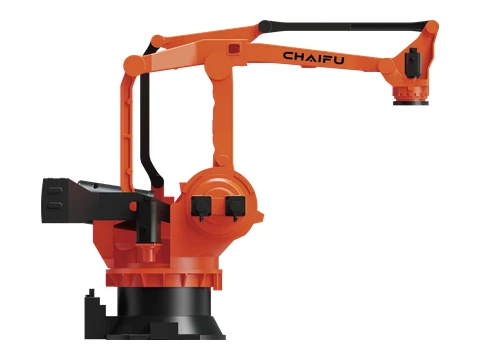 | SF2000-C4090 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 2000キロ | 20 mm | ±0.8 mm | 10460キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 43°/秒;J2 +50°/-82° @ 25°/秒;J3 +20°/-115° @ 25°/秒;J4 ±360° @ 60°/秒;J5 -72°S)3-J2S+72° @ / | 一瞬 - J4 12740 N·m |慣性 — J4 3260 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1280×1380mm車体高3418mm電力容量15.5kVA | このモデルをリクエストする |
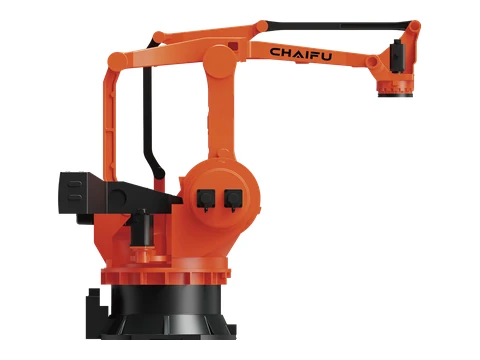 | SF2400-C4200 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 2400キロ | 20 mm | ±0.8 mm | 12590キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 20°/秒;J2 +53°/-85° @ 12°/秒;J3 +20°/-110° @ 12°/秒;J4 ±360° @ 40°/秒;J5 -63°SJ3-J2S+65° @ / | 一瞬 - J4 20580 N·m |慣性 — J4 3912 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1580×1660mm車体高3683mm電力容量16.5kVA | このモデルをリクエストする |
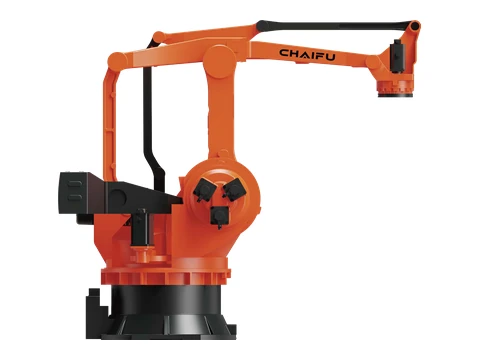 | SF3000-C4200 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 3000キロ | 20 mm | ±0.8 mm | 12600キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 20°/秒;J2 +53°/-85° @ 12°/秒;J3 +20°/-110° @ 12°/秒;J4 ±360° @ 40°/秒;J5 -63°S)]3-J2=+65° @ / | 慣性モーメント — J4 4890 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1580×1660mm車体高3683mm電力容量18kVA | このモデルをリクエストする |
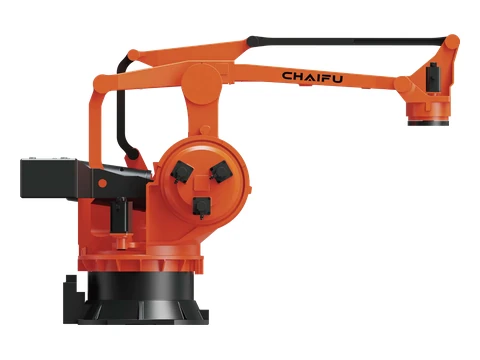 | SF4000-C4600 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 4000キロ | 20 mm | ±0.8 mm | 17220キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 10°/秒;J2 +50°/-80° @ 8°/秒;J3 -118°/+22° @ 8°/秒;J4 ±360° @ 15°/秒;J5 -60°S}]3-J2=+60° @ / | 一瞬 - J4 46890 N·m |慣性 — J4 6357 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1580×1660mm車体高3683mm電力容量18kVA | このモデルをリクエストする |
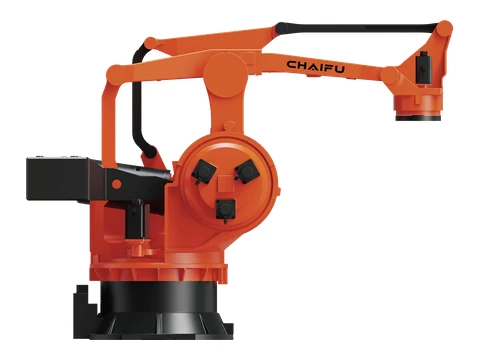 | SF5000-C4000 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 5000キロ | 20 mm | ±1 mm | 17120キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 10°/秒;J2 +50°/-80° @ 8°/秒;J3 -118°/+22° @ 8°/秒;J4 ±360° @ 15°/秒;J5 -60°SJ3-J2=+60° @ / | 一瞬 - J4 46890 N·m |慣性 — J4 7628 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1580×1660mm車体高3683mm電力容量18kVA | このモデルをリクエストする |
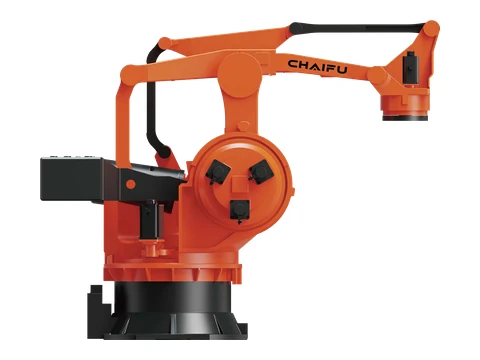 | SF6000-C3700 PA | ALPHTIC PA ヘビーデューティー4軸ロボット | 4 | 6000キロ | 20 mm | ±1 mm | 16690キロ | ベース軸 IP65 / 手首軸 IP67 | 床 | J1 ±180° @ 10°/秒;J2 +50°/-80° @ 8°/秒;J3 -118°/+22° @ 8°/秒;J4 ±360° @ 15°/秒;J5 -60°S)]3-J2=+60° @ / | 一瞬 - J4 46890 N·m |慣性 — J4 9156 kg·m² | 0℃~45℃≤95%RH(結露なし)振動 ≤4.9 m/s² | ベースサイズ:1580×1660mm車体高3683mm電力容量18kVA | このモデルをリクエストする |
一致するCHAIFUモデルが見つかりませんでした。フィルターをクリアするか、必要なペイロード、到達距離、およびアプリケーションを送信してください。
CHAIFUロボットおよび自動化ソリューションに関するよくある質問
CHAIFUのロボットシリーズのうち、溶接、パレタイジング、プレス加工、または重量物搬送に適したシリーズはどれですか?
このページには、アーク溶接、PAパレタイジング、プレススタンピング、および低・中・高・重量ペイロードに対応した複数の関節式製品が掲載されています。ペイロード、リーチ、ジョイント性能、取り付け方法、手首への負荷といった要件に基づいてアプリケーショングループを選択し、候補リストを作成してください。
CHAIFUロボットの積載量と到達距離以外に、どのような点を確認すべきでしょうか?
モデルを確定する前に、工具と部品の重心、慣性、必要な姿勢、手首のモーメント、関節の可動範囲と速度、取り付け方法、保護、環境、コントローラー、プロセス機器、安全性、サイクル目標を確認してください。
EVSTは、溶接、パレタイジング、またはハンドリングセルの一部としてCHAIFUロボットをレビューできますか?
はい。業務範囲には、ロボットとコントローラー、工具、溶接または搬送装置、治具、PLCとネットワーク、ビジョン、安全対策、試運転、および納品に関する責任が含まれます。
CHAIFUロボットの見積もりには、どのような情報を提供すればよいですか?
正確なモデルまたは用途、総ペイロード、到達距離と姿勢、サイクル目標、取り付け方法、環境、コントローラーとインターフェースの要件、工具、数量、目的地、および希望するタイミングをお知らせください。