
QJAR産業用ロボット:モデルと選定ガイド
溶接、ハンドリング、パレタイジング、その他の産業オートメーション作業に適したQJARロボットを比較検討しましょう。まずは用途、工具とワークピースの総積載量、作業範囲、設置方法から始め、次に表で候補モデルを確認してください。
QJARロボットの候補を絞り込む方法
まずプロセスファミリーを選択し、次にペイロードとリーチが実際のツール、部品、および作業姿勢をカバーしていることを確認してください。コントローラ、ツーリング、およびセル範囲を確定する前に、インストール、保護、およびプロセス固有のバージョンを確認する必要があります。
QJARロボットモデルを比較する
フィルターを使用して、モデル、アプリケーションカテゴリ、軸、ペイロード、リーチに基づいて候補を絞り込みます。リストされた値をスクリーニングの制限値として扱い、手首への負荷、サイクルタイム、およびアプリケーションに必要な姿勢を検証します。
| 画像 | モデル | 軸 | ペイロード | 最大腕幅 | リピートポジショニング | 体重 | 電源 | 設置 | 用途 | コントローラーキャビネット | 関節可動範囲/最高速度 | 手首への許容負荷 | 次のアクション |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
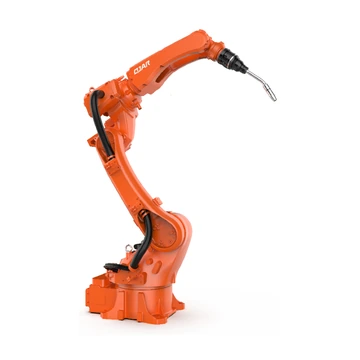 | QJR6-1400H | 6 | 6キロ | 20 mm | ±0.08 mm | 150キロ | 単相220V±10% | 地面または天井に取り付ける | 溶接パッケージ(溶接機:Aotai NBC-350RLまたはMegmeet Ehave 2 CM350R、ワイヤフィーダー、衝突防止溶接ガン)を使用した溶接 | ロボット 2.6kVA;キャビネット容量:2.6kVAキャビネットサイズ:600×480×920mmキャビネットの質量80kg | 範囲 - J1 ±174°;J2 +159°、-93°;J3 +95°、-125°;J4 ±183°;J5 +129°、-126°;J6 ±360° |最高速度 — J1 235°/秒;J2 235°/秒;J3 240°/秒;J4 361°/秒;J5 361°/秒;J6 974°/秒 | トルク — J4 28N·m;J5 14.4N·m;J6 5N·m |慣性 — J4 1.2kg·m²;J5 0.8kg·m²;J6 0.1kg·m² | このモデルをリクエストする |
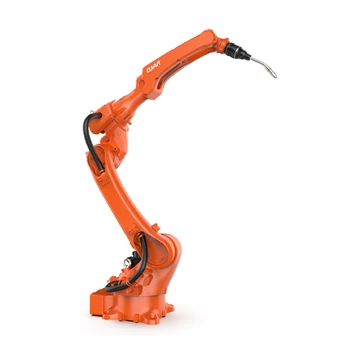 | QJR6-2000H | 6 | 6キロ | 20 mm | ±0.08 mm | 230キロ | 単相220V±10% | 地面または天井に取り付ける | 溶接パッケージ(溶接機:Aotai NBC-350RLまたはMegmeet Ehave 2 CM350R、ワイヤフィーダー、衝突防止溶接ガン)を使用した溶接 | ロボット 3.4kVA;キャビネット容量:3.4kVAキャビネットサイズ:600×480×920mmキャビネットの質量80kg | 範囲 - J1 ±175°;J2 +159°、-95°;J3 +95°、-125°;J4 ±183°;J5 +129°、-126°;J6 ±360° |最高速度 — J1 189.1°/秒;J2 189.1°/秒;J3 189.1°/秒;J4 378.2°/秒;J5 378.2°/秒;J6 974°/秒 | トルク — J4 28N·m;J5 14.4N·m;J6 5.1N·m |慣性 — J4 1.2kg·m²;J5 0.8kg·m²;J6 0.1kg·m² | このモデルをリクエストする |
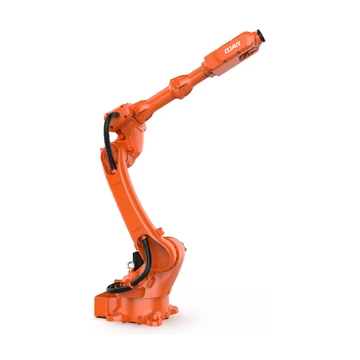 | QJR6-2100 | 6 | 6キロ | 20 mm | ±0.05 mm | 245キロ | 単相220V±10% | 地面または天井に取り付ける | 取り扱い、組み立て、仕分け、積み込み、積み下ろしなど。 | ロボット 3.6kVA;キャビネット容量:3.6kVAキャビネットサイズ:600×480×920mmキャビネットの質量95kg | 範囲 - J1 ±175°;J2 +159°、-95°;J3 +92°、-125°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度 — J1 189°/秒;J2 189°/秒;J3 189°/秒;J4 372°/秒;J5 573°/秒;J6 687°/秒 | トルク — J4 28Nm;J5 28Nm;J6 26.4Nm |慣性 — J4 1.1kg·m²;J5 1kg·m²;J6 0.7kg·m² | このモデルをリクエストする |
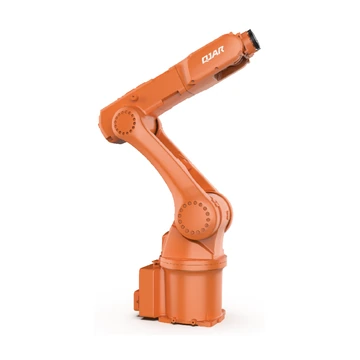 | QJR7-900 | 6 | 7キロ | 20 mm | ±0.03 mm | 47キロ | 単相220V±10% | 地面または天井に取り付ける | 取り扱い、組み立て、仕分け、積み込み、積み下ろしなど。 | ロボット 1.4kVA;キャビネット容量:7.5kVAキャビネットサイズ:422×420×210mmキャビネットの質量20kg | 範囲 - J1 ±182°;J2 +132°、-94°;J3 +74°、-187°;J4 ±172°;J5 ±125°;J6 ±360° |最高速度 — J1 320°/秒;J2 258°/秒;J3 401°/秒;J4 429°/秒;J5 429°/秒;J6 687°/秒 | トルク — J4 33.6Nm;J5 18.4Nm;J6 15.8Nm |慣性 — J4 1.61kg·m²;J5 0.97kg·m²;J6 0.42kg·m² | このモデルをリクエストする |
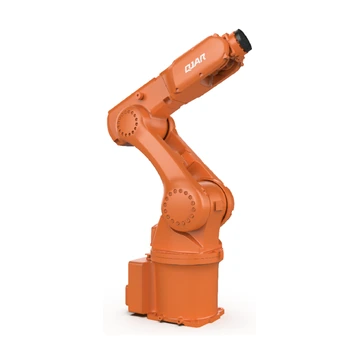 | QJR8-700 | 6 | 8キロ | 20 mm | ±0.03 mm | 45キロ | 単相220V±10% | 地面または天井に取り付ける | 取り扱い、組み立て、仕分け、積み込み、積み下ろしなど。 | ロボット 1.4kVA;キャビネット容量:7.5kVAキャビネットサイズ:422×420×210mmキャビネットの質量20kg | 範囲 - J1 ±182°;J2 +132°、-98°;J3 +70°、-190°;J4 ±172°;J5 ±125°;J6 ±360° |最高速度 — J1 320°/秒;J2 320°/秒;J3 401°/秒;J4 429°/秒;J5 429°/秒;J6 687°/秒 | トルク — J4 33.6Nm;J5 18.4Nm;J6 15.8Nm |慣性 — J4 1.21kg·m²;J5 0.87kg·m²;J6 0.42kg·m² | このモデルをリクエストする |
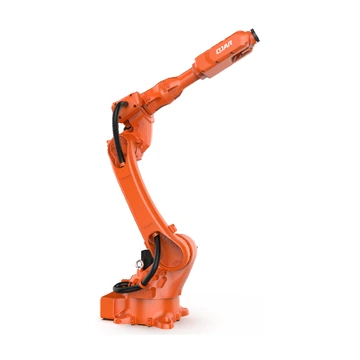 | QJR10-1900 | 6 | 10キロ | 20 mm | ±0.05 mm | 245キロ | 単相220V±10% | 地面または天井に取り付ける | 取り扱い、組み立て、選別、積み込みと積み下ろし、研磨と研削など。 | ロボット 3.6kVA;キャビネット容量:3.6kVAキャビネットサイズ:600×480×920mmキャビネットの質量95kg | 範囲 - J1 ±175°;J2 +159°、-95°;J3 + 95°、-125°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度 — J1 189°/秒;J2 189°/秒;J3 189°/秒;J4 372°/秒;J5 573°/秒;J6 687°/秒 | トルク — J4 28Nm;J5 28Nm;J6 26.4N·m |慣性 — J4 1.1kg·m²;J5 1kg·m²;J6 0.7kg·m² | このモデルをリクエストする |
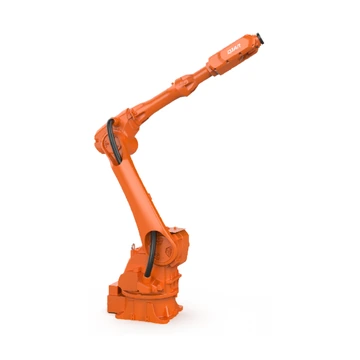 | QJR12-2300 | 6 | 12キロ | 20 mm | ±0.05 mm | 275キロ | 単相220V±10% | 地面または天井に取り付ける | 取り扱い、組み立て、仕分け、積み込み、積み下ろしなど。 | ロボット 3.7kVA;キャビネット容量:3.7kVAキャビネットサイズ:600×480×920mmキャビネットの質量85kg | 範囲 - J1 ±172°;J2 +150°、-110°;J3 + 85°、-150°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度 — J1 177°/秒;J2 177°/秒;J3 189°/秒;J4 458°/秒;J5 515°/秒;J6 630°/秒 | トルク — J4 88.3N·m;J5 28.05N·m;J6 28.05Nm |慣性 — J4 4.09kg·m²;J5 1.61kg·m²;J6 0.93kg·m² | このモデルをリクエストする |
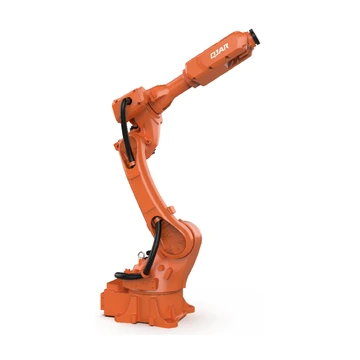 | QJR15-1500 | 6 | 15キロ | 20 mm | ±0.05 mm | 170キロ | 単相220V±10% | 地面または天井に取り付ける | 取り扱い、組み立て、選別、積み込みと積み下ろし、研磨と研削など。 | ロボット 2.9kVA;キャビネット容量:2.9kVAキャビネットサイズ:600×480×920mmキャビネットの質量90kg | 範囲 - J1 ±168°;J2 +159°、-93°;J3 + 92°、-125°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度 — J1 234°/秒;J2 234°/秒;J3 240°/秒;J4 372°/秒;J5 630°/秒;J6 687°/秒 | トルク — J4 28N·m;J5 28N·m;J6 26.4N·m |慣性 — J4 1.9kg·m²;J5 1.9kg·m²;J6 0.7kg·m² | このモデルをリクエストする |
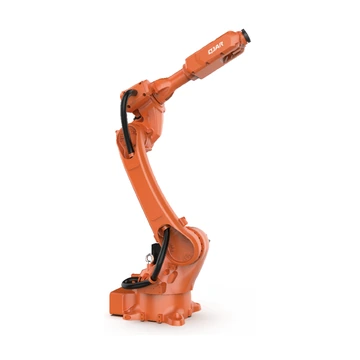 | QJR15-1700 | 6 | 15キロ | 20 mm | ±0.05 mm | 240キロ | 単相220V±10% | 地面または天井に取り付ける | 取り扱い、組み立て、仕分け、積み込み、積み下ろしなど。 | ロボット 3.6kVA;キャビネット容量:3.6kVAキャビネットサイズ:600×480×920mmキャビネットの質量85kg | 範囲 - J1 ±175°;J2 +159°、-95°;J3 + 92°、-125°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度 — J1 189°/秒;J2 189°/秒;J3 189°/秒;J4 372°/秒;J5 573°/秒;J6 687°/秒 | トルク — J4 28N·m;J5 28N·m;J6 26.4N·m |慣性 — J4 1.8kg·m²;J5 1.9kg·m²;J6 0.7kg·m² | このモデルをリクエストする |
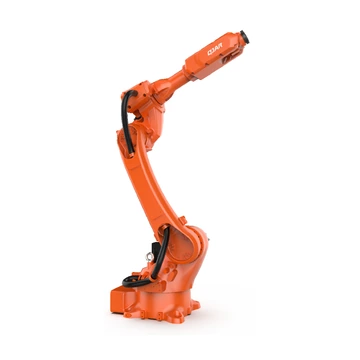 | QJR20-1700 | 6 | 20キロ | 20 mm | ±0.05 mm | 240キロ | 単相220V±10% | 地面または天井に取り付ける | パレット積み、取り扱い、積み込みと積み下ろし、レーザー切断、塗装、研磨、研削など。 | ロボット 3.6kVA;キャビネット容量:3.7kVAキャビネットサイズ:600×480×1270mmキャビネットの質量120kg | 範囲 - J1 ±175°;J2 +159°、-95°;J3 +92°、-125°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度 — J1 189°/秒;J2 189°/秒;J3 189°/秒;J4 372°/秒;J5 429°/秒;J6 544°/秒 | トルク — J4 26.4N·m;J5 32N·m;J6 26.4N·m |慣性 — J4 1.75kg·m²;J5 3.43kg·m²;J6 0.97kg·m² | このモデルをリクエストする |
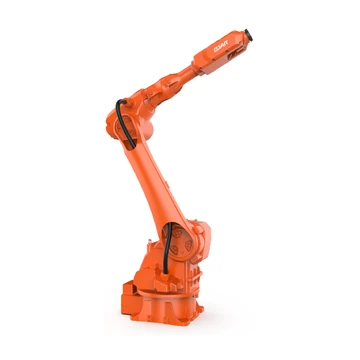 | QJR20-2000(非防爆型) | 6 | 20キロ | 20 mm | ±0.05 mm | 270キロ | 単相220V±10% | 地面または天井に取り付ける | 取り扱い、組み立て、仕分け、積み込み、積み下ろしなど。 | ロボット 3.7kVA;キャビネット容量:3.7kVAキャビネットサイズ:600×480×920mmキャビネットの質量95kg | 範囲 - J1 +172°;J2 +150°、-110°;J3 +85°、-150°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度 — J1 177°/秒;J2 177°/秒;J3 189°/秒;J4 429°/秒;J5 412°/秒;J6 515°/秒 | トルク — J4 83.3N·m;J5 34Nm;J6 28N·m |慣性 — J4 4.1kg·m²;J5 3.8kg·m²;J6 1.1kgm | このモデルをリクエストする |
| QJR20-2000(防爆型) | 6 | 20キロ | 20 mm | ±0.05 mm | 270キロ | 単相220V±10% | 地面または天井に取り付ける | 取り扱い、積み込みと積み下ろし、仕分け、組み立てなど。 | ロボット 3.7kVA;キャビネット容量:3.7kVAキャビネットサイズ:600×480×1270mmキャビネットの質量120kg | 範囲 - J1 ±172°;J2 +150°、-110°;J3 +85°、-150°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度 — J1 177°/秒;J2 177°/秒;J3 189°/秒;J4 429°/秒;J5 412°/秒;J6 515°/秒 | トルク — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |慣性 — J4 4.1 kg/m²;J5 3.8 kg/m²;J6 1.1 kg/m² | このモデルをリクエストする |
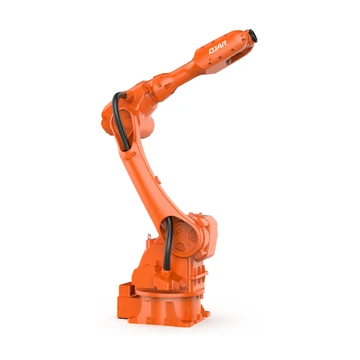 | QJR25-1800 | 6 | 25キロ | 20 mm | ±0.05 mm | 270キロ | 単相220V±10% | 地面または天井に取り付ける | 取り扱い、組み立て、研削、バリ取りなどに使用され、金属製品、太陽光発電、倉庫・物流、食品・飲料などの産業で幅広く応用されています。 | ロボット 3.8kVA;キャビネット容量:3.7kVAキャビネットサイズ:600×480×1270mmキャビネットの質量120kg | 範囲 - J1 ±172°;J2 +165°、-100°;J3 + 83°、-130°;J4 ±185°;J5 ±126°;J6 ±360° |最高速度 — J1 177°/秒;J2 177°/秒;J3 189°/秒;J4 429°/秒;J5 412°/秒;J6 429°/秒 | トルク — J4 83.3N·m;J5 43.35N·m;J6 37.4Nm |慣性 — J4 5.40kg·m²;J5 5.37kg·m²;J6 1.44kg·m² | このモデルをリクエストする |
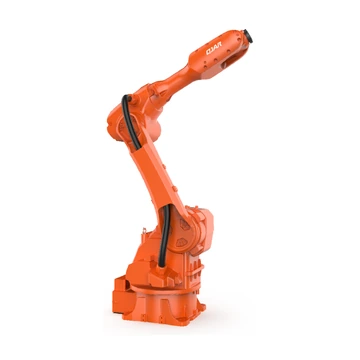 | QJR30-1600(非防爆型) | 6 | 30キロ | 20 mm | ±0.05 mm | 270キロ | 単相220V±10% | 地面または天井に取り付ける | パレット積み、取り扱い、積み込みと積み下ろし、レーザー切断、塗装、研磨、研削など。 | ロボット 3.7kVA;キャビネット容量:3.7kVAキャビネットサイズ:600×480×920mmキャビネットの質量85kg | 範囲 - J1 ±172°;J2 +147°、-115°;J3 + 83°、-98°;J4 ±185°;J5 ±126°;J6 ±360° |最高速度 — J1 172°/秒;J2 177°/秒;J3 189°/秒;J4 429°/秒;J5 412°/秒;J6 429°/秒 | トルク — J4 83.3N·m;J5 43.3N·m;J6 37.4Nm |慣性 — J4 6.8kg·m²;J5 6.8kg·m²;J6 2.2kg·m² | このモデルをリクエストする |
| QJR30-1600(防爆型) | 6 | 30キロ | 20 mm | ±0.05 mm | 270キロ | 単相220V±10% | 地面または天井に取り付ける | パレット積み、取り扱い、積み込みと積み下ろし、レーザー切断、塗装、研磨、研削など。 | ロボット 3.7kVA;キャビネット容量:3.7kVAキャビネットサイズ:600×480×1270mmキャビネットの質量90kg | 範囲 - J1 ±172°;J2 +147°、-115°;J3 + 83°、-98°;J4 ±185°;J5 ±126°;J6 ±360° |最高速度 — J1 172°/秒;J2 177°/秒;J3 189°/秒;J4 429°/秒;J5 412°/秒;J6 429°/秒 | トルク — J4 83.3N·m;J5 43.3N·m;J6 37.4Nm |慣性 — J4 6.8kg·m²;J5 6.8kg·m²;J6 2.2kg·m² | このモデルをリクエストする |
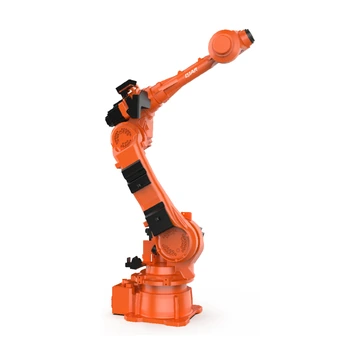 | QJR50-1 | 6 | 50キロ | 20 mm | ±0.07 mm | 580キロ | 三相、5線式、380V ±10% | 地面または天井に取り付ける | 溶接、塗装、積み下ろし、取り扱い、選別、組み立てなど。 | ロボット 14.5kVA;キャビネット容量:14.5kVAキャビネットサイズ:600×480×920mmキャビネットの質量110kg | 範囲 - J1 ±180°;J2 +135°、-90°;J3 +82°、-205°;J4 ±360°;J5 ±120°;J6 ±360° |最高速度 — J1 154°/秒;J2 120°/秒;J3 154°/秒;J4 249°/秒;J5 249°/秒;J6 349°/秒 | トルク — J4 245 N·m;J5 245 N·m;J6 147 N·m |慣性 — J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | このモデルをリクエストする |
| QJR70-2000 | 6 | 70キロ | 20 mm | ±0.07 mm | 630キロ | 三相、5線式、380V ±10% | 地面または天井に取り付ける | バリ取り、積み込みと積み下ろし、取り扱い、組み立てなど。 | ロボット 21kVA;キャビネット容量:21kVAキャビネットサイズ:650×750×1150mmキャビネットの質量140kg | 範囲 - J1 ±180°;J2 +140°、-91°;J3 +82°、-208°;J4 ±360°;J5 ±120°;J6 ±360° |最高速度 — J1 154°/秒;J2 131°/秒;J3 160°/秒;J4 286°/秒;J5 257°/秒;J6 395°/秒 | トルク — J4 480 N·m;J5 430.4 N·m;J6 190.4N·m |慣性 — J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | このモデルをリクエストする |
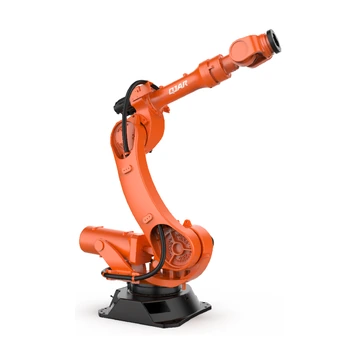 | QJR210-1 | 6 | 210キロ | 20 mm | ±0.2 mm | 1,200キロ | 三相、5線式、380V ±10% | 地上設置 | 溶接、パレット積み、積み下ろし、取り扱い、研磨、組み立てなど。 | ロボット 25.9kVA;キャビネット容量:25.9kVAキャビネットサイズ:600×480×920mmキャビネットの質量110kg | 範囲 - J1 ±167°;J2 +86°、-51°;J3 +82°、-168°;J4 ±360°;J5 ±121°;J6 ±360° |最高速度 — J1 80.2°/秒;J2 68.8°/秒;J3 80.2°/秒;J4 183°/秒;J5 171.9°/秒;J6 257.8°/秒 | トルク — J4 1200N·m;J5 1200N·m;J6 650N·m |慣性 — J4 84kg·m²;J5 84kg·m²;J6 55kg·m² | このモデルをリクエストする |
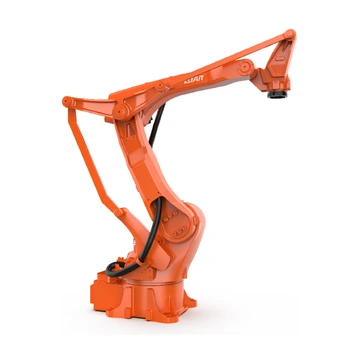 | QJRB15-1(バージョンB) | 4 | 15キロ | 20 mm | ±0.05 mm | 160キロ | 単相220V±10% | 地上設置 | 高速かつ高精度なパレタイジング、ピッキング、梱包、マテリアルハンドリング、積み込み・積み下ろしなどの作業は、家具、食品・飲料、3C、その他様々な業界に適用可能です。 | ロボット 2.5kVA;キャビネット容量:2.5kVAキャビネットサイズ:600×480×920mmキャビネットの質量95kg | 範囲 - J1 ±174°;J2 +97°、-50°;J3 グローバル:+105°、-25° カップリング:+76°、-133°;J4 ±360°;J5 /;J6 / |最高速度 — J1 234°/秒;J2 234°/秒;J3 263°/秒;J4 630°/秒;J5 /;J6 / | トルク — J4 29.4N·m;J5 /;J6 / |慣性 — J4 0.6kg·m²;J5 /;J6 / | このモデルをリクエストする |
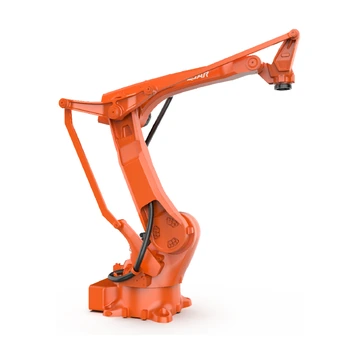 | QJRB30-1(バージョンB) | 4 | 30キロ | 20 mm | ±0.05 mm | 205キロ | 単相220V±10% | 地上設置 | 高速かつ高精度なパレタイジング、ピッキング、梱包、マテリアルハンドリング、積み込み・積み下ろしなどの作業は、家具、食品・飲料、3C、その他様々な業界に適用可能です。 | ロボット 3.2kVA;キャビネット容量:2.9kVAキャビネットサイズ:600×480×920mmキャビネットの質量95kg | 範囲 - J1 ±175°;J2 +97°、-50°;J3 グローバル:+105°、-25° カップリング:+77°、-134°;J4 ±360°;J5 /;J6 / |最高速度 — J1 171°/秒;J2 189°/秒;J3 211°/秒;J4 355°/秒;J5 /;J6 / | トルク — J4 36N·m;J5 /;J6 / |慣性 — J4 2.6kg·m²;J5 /;J6 / | このモデルをリクエストする |
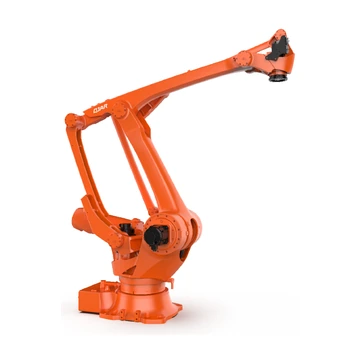 | QJR100-2500M | 4 | 100キロ | 20 mm | ±0.1 mm | 715キロ | 三相、5線式、380V ±10% | 地上設置 | 高速かつ高精度なパレタイジング、ピッキング、梱包、マテリアルハンドリング、積み込み・積み下ろしなどの作業は、家具、食品・飲料、3C、その他様々な業界に適用可能です。 | ロボット 7.65kVA;キャビネット容量:7.65kVAキャビネットサイズ:600×480×920mmキャビネットの質量120kg | 範囲 - J1 ±185°;J2 +97°、-49°;J3 グローバル:+122°、-22° カップリング:+69°、-82°;J4 ±360°;J5 /;J6 / |最高速度 — J1 134°/秒;J2 148°/秒;J3 160°/秒;J4 349°/秒;J5 /;J6 / | トルク — J4 167 Nm;J5 /;J6 / |慣性 — J4 7.9kg·m²;J5 /;J6 / | このモデルをリクエストする |
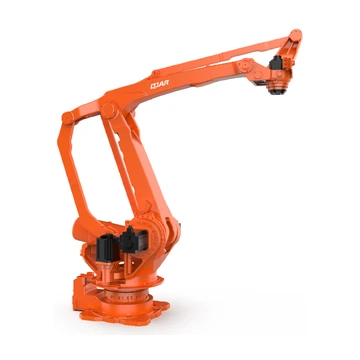 | QJRB180-1 | 4 | 180キロ | 20 mm | ±0.5 mm | 1,400キロ | 三相、5線式、380V ±10% | 地上設置 | 高速かつ高精度なパレタイジング、ピッキング、梱包、マテリアルハンドリング、積み込み・積み下ろしなどの作業は、家具、食品・飲料、3C、その他様々な業界に適用可能です。 | ロボット 17.4kVA;キャビネット容量:17.4kVAキャビネットサイズ:600×480×920mmキャビネットの質量90kg | 範囲 - J1 ±182°;J2 +97°、-50°;J3 グローバル:+122°、-22° カップリング:+71°、-82°;J4 ±360°;J5 /;J6 / |最高速度 — J1 129°/秒;J2 132°/秒;J3 132°/秒;J4 299°/秒;J5 /;J6 / | トルク — J4 350.2N·m;J5 /;J6 / |慣性 — J4 43.6kg·m²;J5 /;J6 / | このモデルをリクエストする |
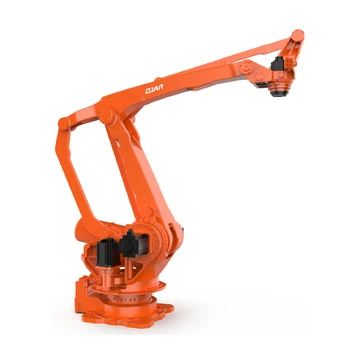 | QJR260-3100M | 4 | 260キロ | 20 mm | ±0.5 mm | 1,400キロ | 三相、5線式、380V ±10% | 地上設置 | パレット積み、ピッキング、梱包、取り扱い、積み込み、積み下ろしなど。 | ロボット 19.2kVA;キャビネット容量:19.2kVAキャビネットサイズ:600×480×920mmキャビネットの質量90kg | 範囲 - J1 ±182°;J2 +97°、-50°;J3 グローバル:+122°、-22° カップリング:+71°、-82°;J4 ±360°;J5 /;J6 / |最高速度 — J1 97.4°/秒;J2 97.4°/秒;J3 97.4°/秒;J4 297.9°/秒;J5 /;J6 / | トルク — J4 350.2N·m;J5 /;J6 / |慣性 — J4 43.6kg·m²;J5 /;J6 / | このモデルをリクエストする |
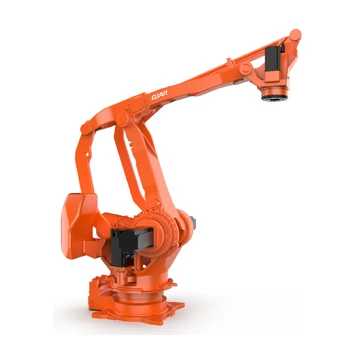 | QJRB800-1 | 4 | 800キロ | 20 mm | ±0.5 mm | 2,550キロ | 三相、5線式、380V ±10% | 地上設置 | 例えば、レンガ工場における重量物パレット積載用途など。 | ロボット 21.9kVA;キャビネット容量:21.9kVAキャビネットサイズ:600×480×920mmキャビネットの質量90kg | 範囲 - J1 ±185°;J2 +94°、-48°;J3 グローバル:+112°、-17° カップリング:+71°、-81°;J4 ±360°;J5 /;J6 / |最高速度 — J1 64°/秒;J2 64°/秒;J3 64°/秒;J4 114°/秒;J5 /;J6 / | トルク — J4 999.6N·m;J5 /;J6 / |慣性 — J4 286.6kg·m²;J5 /;J6 / | このモデルをリクエストする |
一致するQJARモデルが見つかりませんでした。1つ以上のフィルターをクリアするか、プロジェクトレビューに必要なペイロード、アームスパン、アプリケーション、およびインストール情報を送信してください。
QJARロボットおよび自動化ソリューションに関するよくある質問
溶接、ハンドリング、パレタイジング用途に適したQJARロボットはどれでしょうか?
用途分野、ペイロード、アームスパン、軸数、設置方法を組み合わせて、リストアップされた24機種を絞り込みます。溶接、ハンドリング、パレット積みでは、工具、手首への負荷、経路、到達距離、サイクルなどの要件が異なるため、最終的な候補リストは実際のプロセスレイアウトと照らし合わせて確認する必要があります。
QJARロボットのペイロードとアームスパンはどのように計算すべきですか?
ペイロードには、ロボットが搭載するアーム先端工具、製品、およびあらゆるプロセス機器を含める必要があります。アーム幅は、必要な工具の向きで全てのTCPポイントをカバーする必要があり、同時に重心、慣性、手首の可動範囲、治具、障害物、および保守作業のためのクリアランスも考慮する必要があります。
掲載されているQJARモデルのうち、防爆仕様のモデルはどれですか?
このページには、QJR20-2000およびQJR30-1600の防爆型と非防爆型の製品一覧が掲載されています。いずれのバリアントを使用する前に、実際のプロジェクトにおける危険区域分類、プロセス媒体、必要な認証、コントローラパッケージ、および設置条件を確認してください。
EVSTはQJARロボットを完全な自動化システムに統合できますか?
はい。プロジェクトレビューでは、選定されたロボット、制御盤、エンドエフェクター、プロセス機器、治具、安全性、PLCおよびネットワークインターフェース、試運転、納品に関する責任範囲を網羅できます。
QJARロボットの見積もりには何を提供すればよいですか?
正確なモデルまたは用途、総積載量、必要なアームスパンと姿勢、取り付け方法、コントローラーとインターフェースの要件、数量、配送先、および希望納期をお知らせください。該当する構成に基づき、価格、納期、およびサービス条件を確認いたします。