
変圧器タンク 溶接自動化
継ぎ目の位置特定、プログラミング、ロボットのアクセス、材料の搬送は、汎用的な機器リストではなく、実際の変圧器タンクを中心に調整する。
EVSTは、変圧器タンクのワークピース用に外部および内部溶接ステーションを構成し、最終的なアーキテクチャ、溶接プロセス、および受入方法をプロジェクトの入力に紐付けます。
プロジェクトの規模を決定する前に、スコープを定義する。
機器のサイズを決定する前に、タンク、継手、材料の流れ、および受入方法を定義します。その後、選択したプロジェクト構成に基づいて、積載量、到達距離、厚さ、速度、および処理能力を確認します。
各形状は、実際の縫い目図と治具計画に基づいて検証されます。
この手順は、実際の戦車の建造およびアクセス計画に合わせて調整されています。
このワークフローでは、タンクの外部溶接から内部溶接へと進みます。
センシング機能は、接合部のばらつきによって必要となる溶接経路の検出をサポートします。
選択される方法は、形状、治具、校正、および切り替え範囲によって異なります。
建築設計は、アクセス、方位、および資材の流れに関するニーズに基づいて選定される。
タンクファミリーはアプリケーションレビューによって分離できます
ワークピースの種類ごとに、溶接部のアクセス方法、固定方法、向き、外部溶接と内部溶接の経路が異なります。
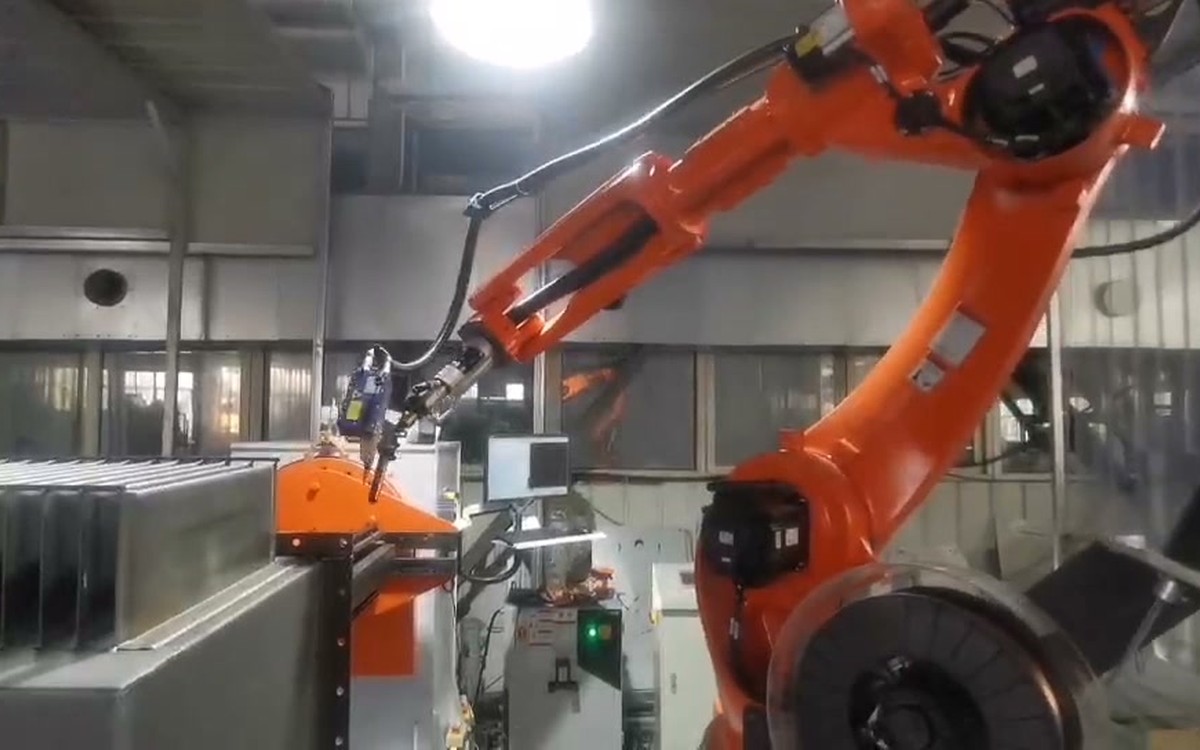
長方形のタンク
側壁の継ぎ目、角、波状部分、およびトーチを安定して差し込むために必要な向きを確認してください。
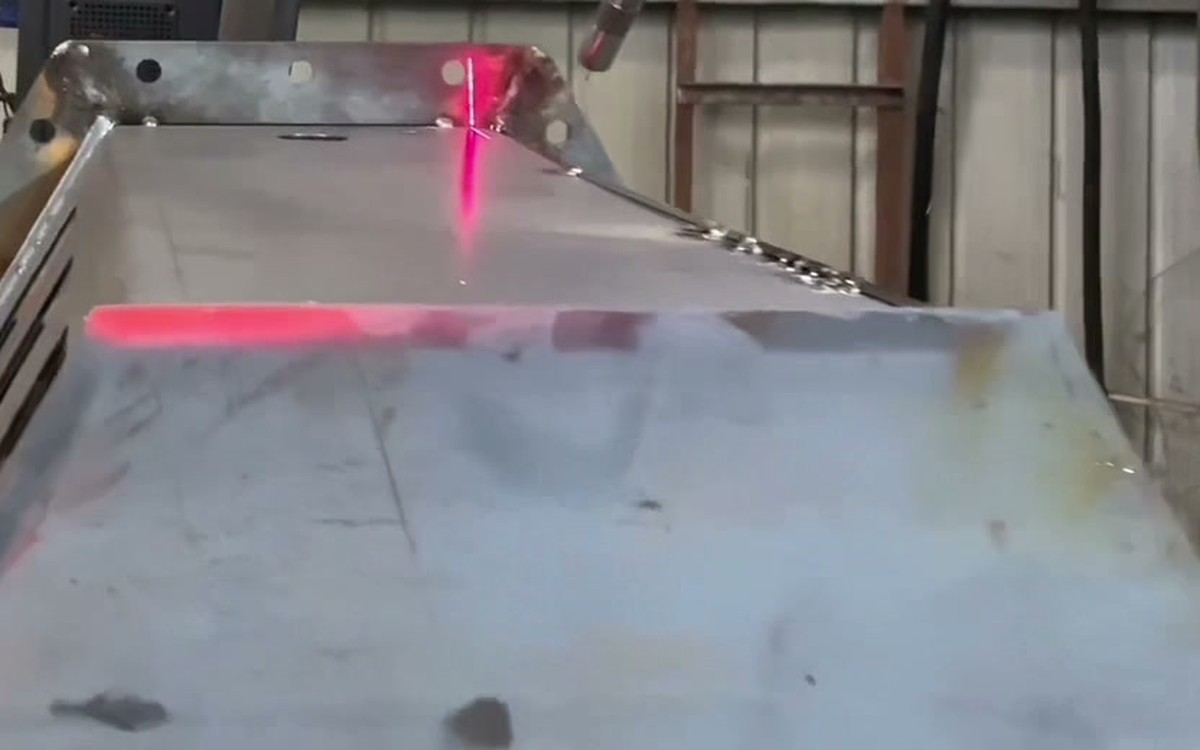
三角形のタンク
変化する面や内部形状を考慮した経路生成、レーザー測位、およびアクセス計画。
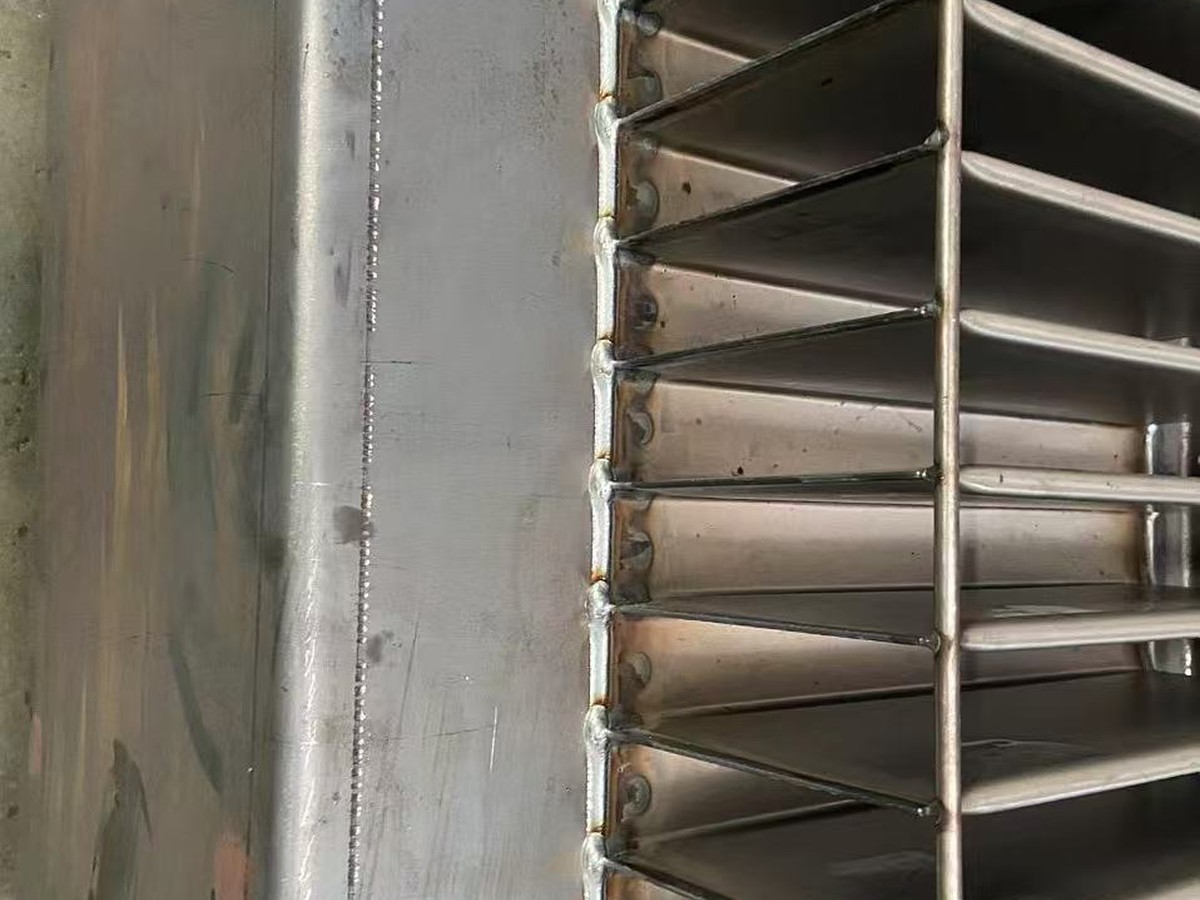
波形壁タンク
連続壁継ぎ目とフィン端部継ぎ目を分離し、繰り返し形状全体にわたって溶接経路を一直線に保つ。
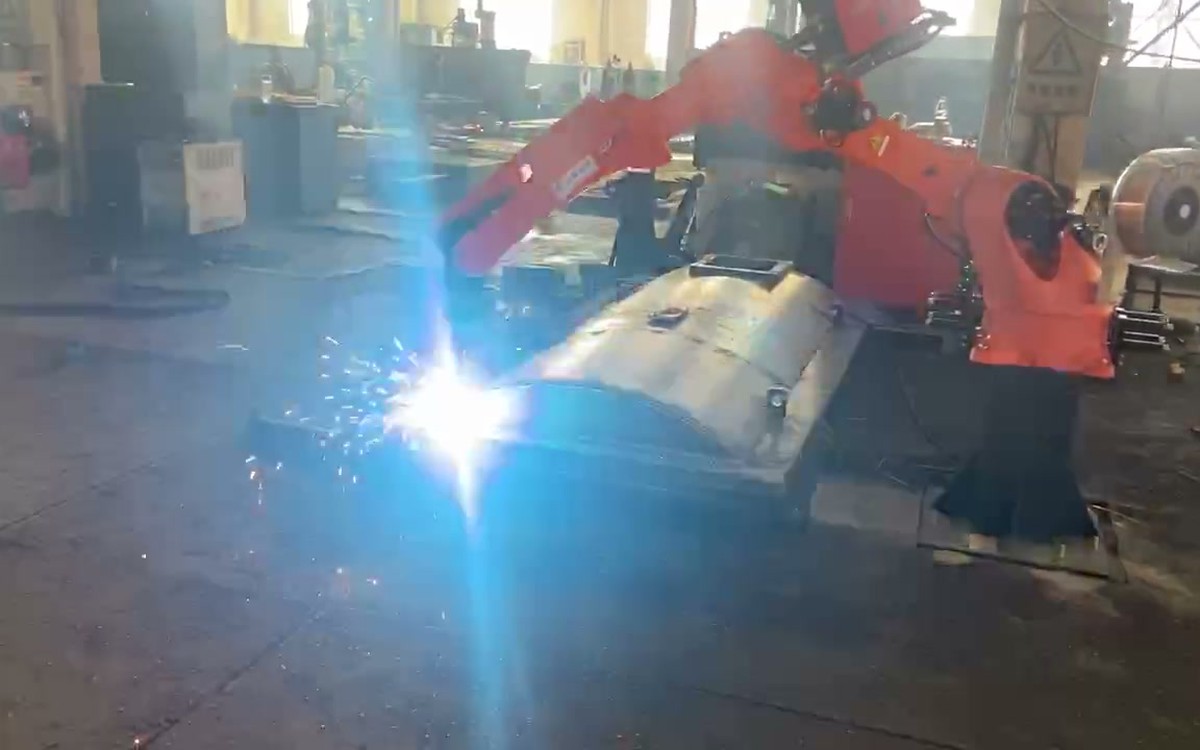
タンクカバー
選択したカバーデザインに必要な、湾曲したカバーの継ぎ目、開口部、フランジ、および固定具の向きを確認してください。
タンクの組み立てを、目に見える溶接段階に分割する
工程はワークピースごとに分割されているため、ロボットのアクセス、治具の設置、および検収は、長い製造手順書の中に隠されることなく、各段階で確認できる。
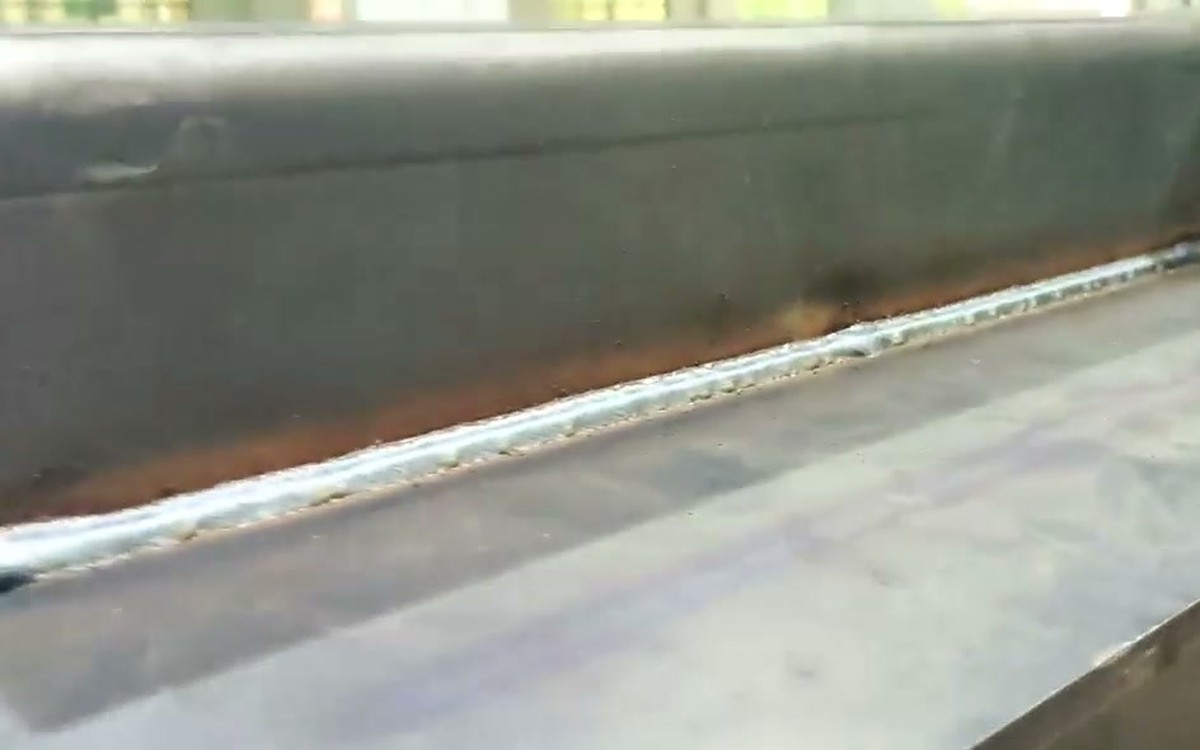
タンク底部の溶接
タンクの形状変更によってアクセスが制限される前に、基準点を設定し、計画された底部の継ぎ目を完成させてください。
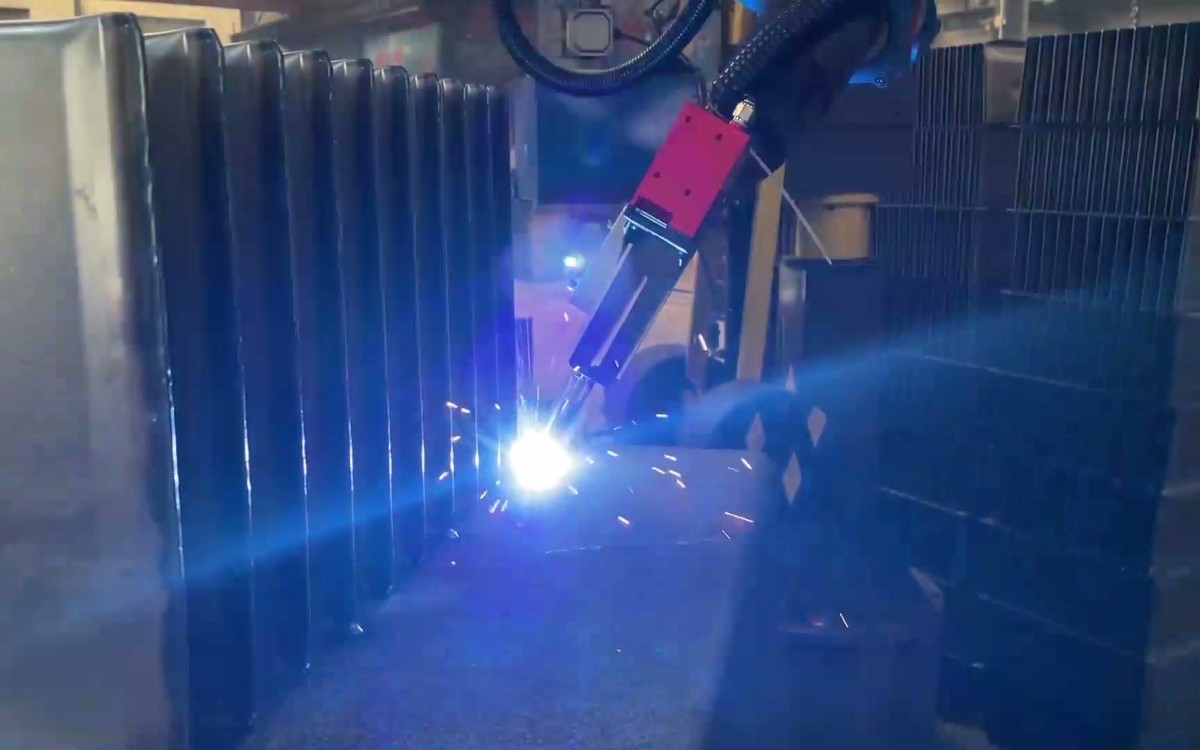
壁と補強リブ
壁、鉄筋、波形部材を、治具の制御と溶接可能な方向に合わせて調整する。
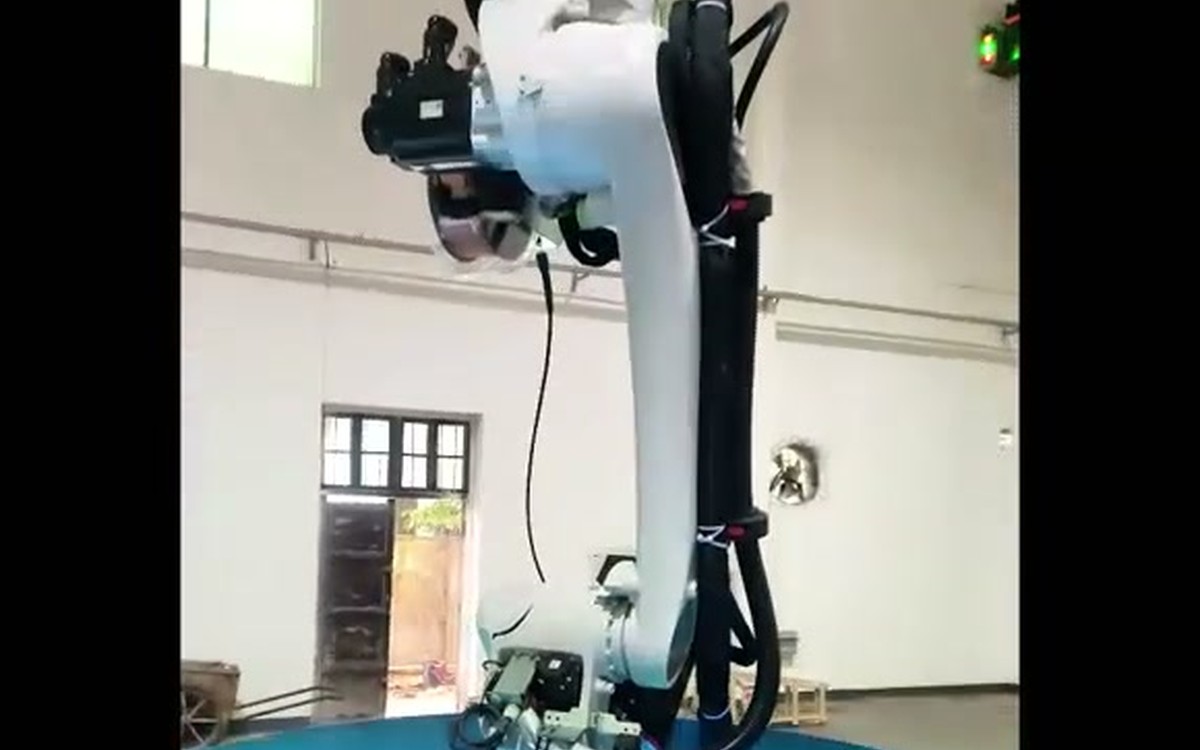
内部溶接
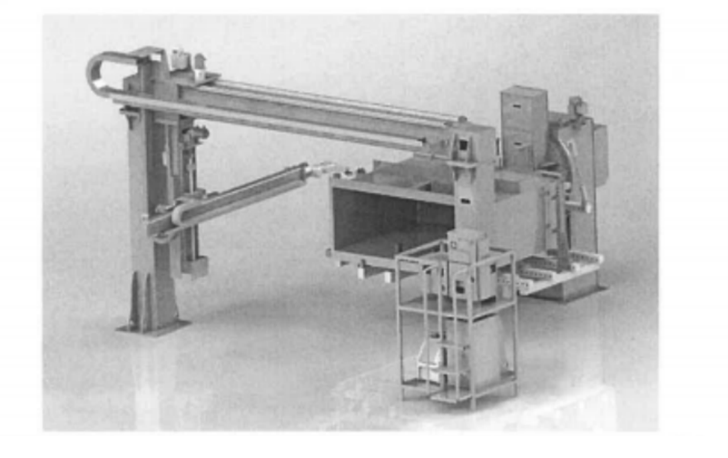
選択した反転配置、柱状配置、または移動軸配置を使用して、工程計画で特定された内部継ぎ目に到達します。
外部溶接、移送溶接、内部溶接
仮付け溶接やパレット積みから、AGVによる搬送、クレーンによる荷降ろし、補修溶接、漏れ検査に至るまで、手動工程と自動工程の両方を可視化しておく。
燃料タンク全体と補強リブは、手作業でスポット溶接を行い、専用パレット上の指定された位置に配置する必要がある。
専用パレットは指定されたパレットラックに置かれ、AGV(無人搬送車)が外部溶接ステーションのロボットに搬送して完全溶接を行うまで待機する。
外部溶接が完了すると、AGVはそれを内部溶接ステーションのロボットに搬送し、内部溶接を完了させる。
内部溶接が完了すると、AGVが燃料タンクを荷降ろし位置まで搬送し、手動クレーンが燃料タンクを降ろして修理溶接エリアに配置し、その後、手動による修理溶接漏れ試験を実施します。AGVは自動的に積載エリアに戻り、待機します。
各コンポーネントをその役割によって定義する
最終的な機器構成表はプロジェクトごとに異なります。これらの構成要素の役割は、モデル、数量、性能値を確定する前に調整する必要がある事項を示しています。
| 成分 | アプリケーションにおける責任 |
|---|---|
| 溶接ロボットとプロセスパッケージ | 指定された接合部周辺で、プログラムされたトーチ経路と選択されたガスシールドアーク溶接プロセスを維持する。 |
| レーザーによる縫い目位置特定または追跡 | 合意された接合条件においてセンシングが必要な場合、溶接部の位置を特定し、支持経路の修正を行います。 |
| コラム、ガントリー、または移動軸 | タンク表面全体および内部溶接領域へのアクセス範囲を拡大する。 |
| ポジショナーと専用治具 | 合意された基準点に基づいてタンクを保持し、継ぎ目を作業しやすい向きで提示する。 |
| パレットとAGVの流れ | ワークピースを、積載位置、外部溶接位置、内部溶接位置、および荷降ろし位置の間で移動させる。 |
| 制御と安全境界 | 動作、インターロック、回復状態、および最終的な保護された動作範囲を調整します。 |
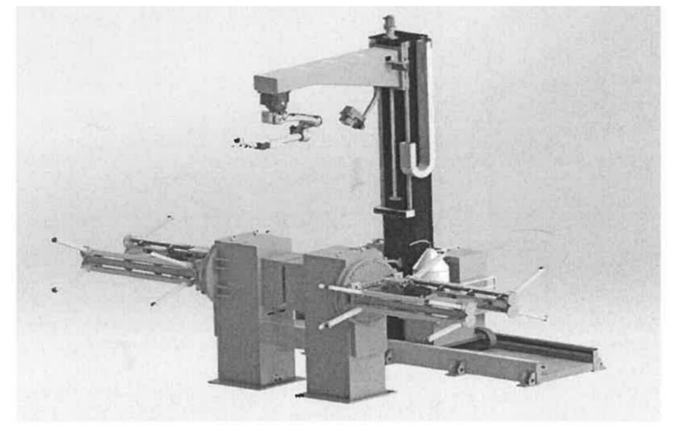
漏洩試験は生産計画に含めるべきである
溶接と漏れ防止検証を切り離してはならない。
既存のワークフローでは、荷降ろし後に手動による補修溶接と漏洩試験が行われています。そのため、本プロジェクトでは、溶接部の外観、継ぎ目の連続性、寸法要件、補修処理、および漏洩試験の記録方法を明確に定める必要があります。
試験方法、圧力、期間、および合格記録は、顧客仕様書および承認済みのプロジェクト文書とともに定義されます。
外部から内部への溶接検査が必要ですか?
タンクの図面、接合順序、積載方法、検収計画、および利用可能な床面積を送付してください。
自動化境界を明示する
申請優先審査
機器を選定する前に、タンク、接合部、取り付け、および受入方法について検討することから始める。
統合アーキテクチャ
ロボットのアクセス、センシング、位置決め、移動軸、および材料の流れを一つのシステムとして連携させる。
検証主導型ターゲット
実際の部品と合意された試験範囲に基づいて、サイクル、溶接、および段取り替えの目標値を設定する。
明確な手順
仮付け溶接、クレーン操作、補修溶接、漏洩試験は、作業範囲に常に表示させておくこと。
変圧器タンクの溶接に関する質問
この自動化コンセプトは、どのタイプの変圧器タンクに対応できますか?
このソリューションは、長方形タンク、三角形タンク、波形壁タンク、およびタンクカバーの作業に適用できます。最終的な被覆範囲は、図面、溶接継手図、治具のコンセプト、および溶接可能な方向によって異なります。
外部溶接ステーションと内部溶接ステーションはどのように接続されていますか?
このワークフローでは、専用のパレットとAGV(無人搬送車)による搬送を使用します。AGVはタンクを外部溶接箇所まで運び、内部溶接箇所へ移送した後、修理溶接と漏れ検査の前に荷降ろし場所へ移動させます。
新しい戦車タイプを導入するには、操作方法を完全に再学習する必要があるのでしょうか?
必ずしもそうとは限りません。オフラインプログラミング、シームノードスキャン、レーザー位置決めによってセル内でのティーチング作業を削減できますが、その結果はモデルの品質、治具の再現性、キャリブレーション、センシング、および合意された切り替え範囲によって異なります。
溶接後の気密性はどのように確認されますか?
この工程には、荷降ろし後の手動による補修溶接と漏洩試験の段階が含まれます。試験方法、圧力、期間、合格基準値、記録形式は、承認された顧客およびプロジェクトの要件によって定義されなければなりません。
応募書類の審査には何を送れば良いですか?
タンクの図面、接合図、材質と厚さ、組み立てと仮付け溶接の状態、想定されるバリエーション、積載方法、目標出力の定義、検査および漏洩試験計画、ユーティリティ、および利用可能な床面積を送付してください。
変圧器タンクの図面から始めましょう
EVSTは、プロジェクト固有のパラメータが確定する前に、ワークピース、溶接順序、材料の流れ、および受入計画を使用して、実用的な外部および内部溶接構造をレビューすることができます。