ロボット式研削・研磨ワークステーション ― モデル、力制御、集塵機能
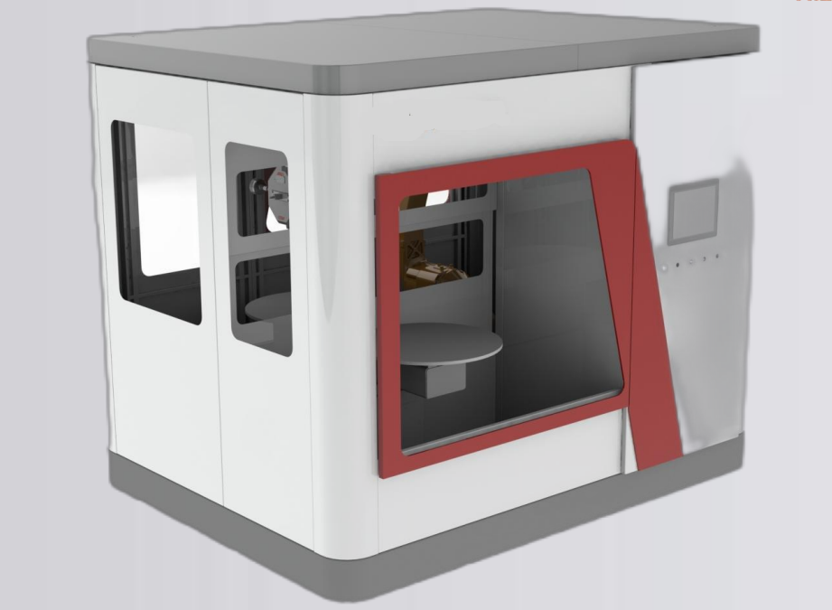
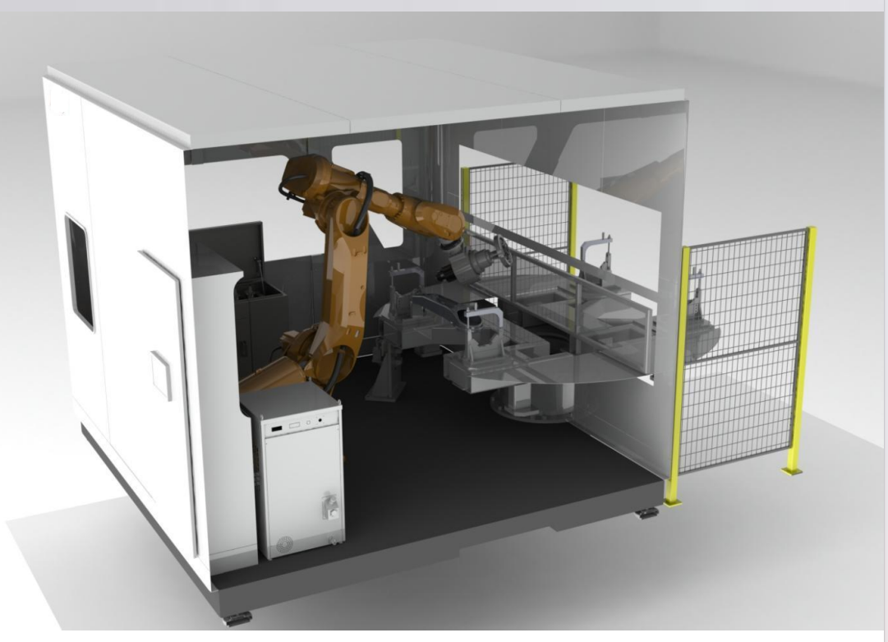
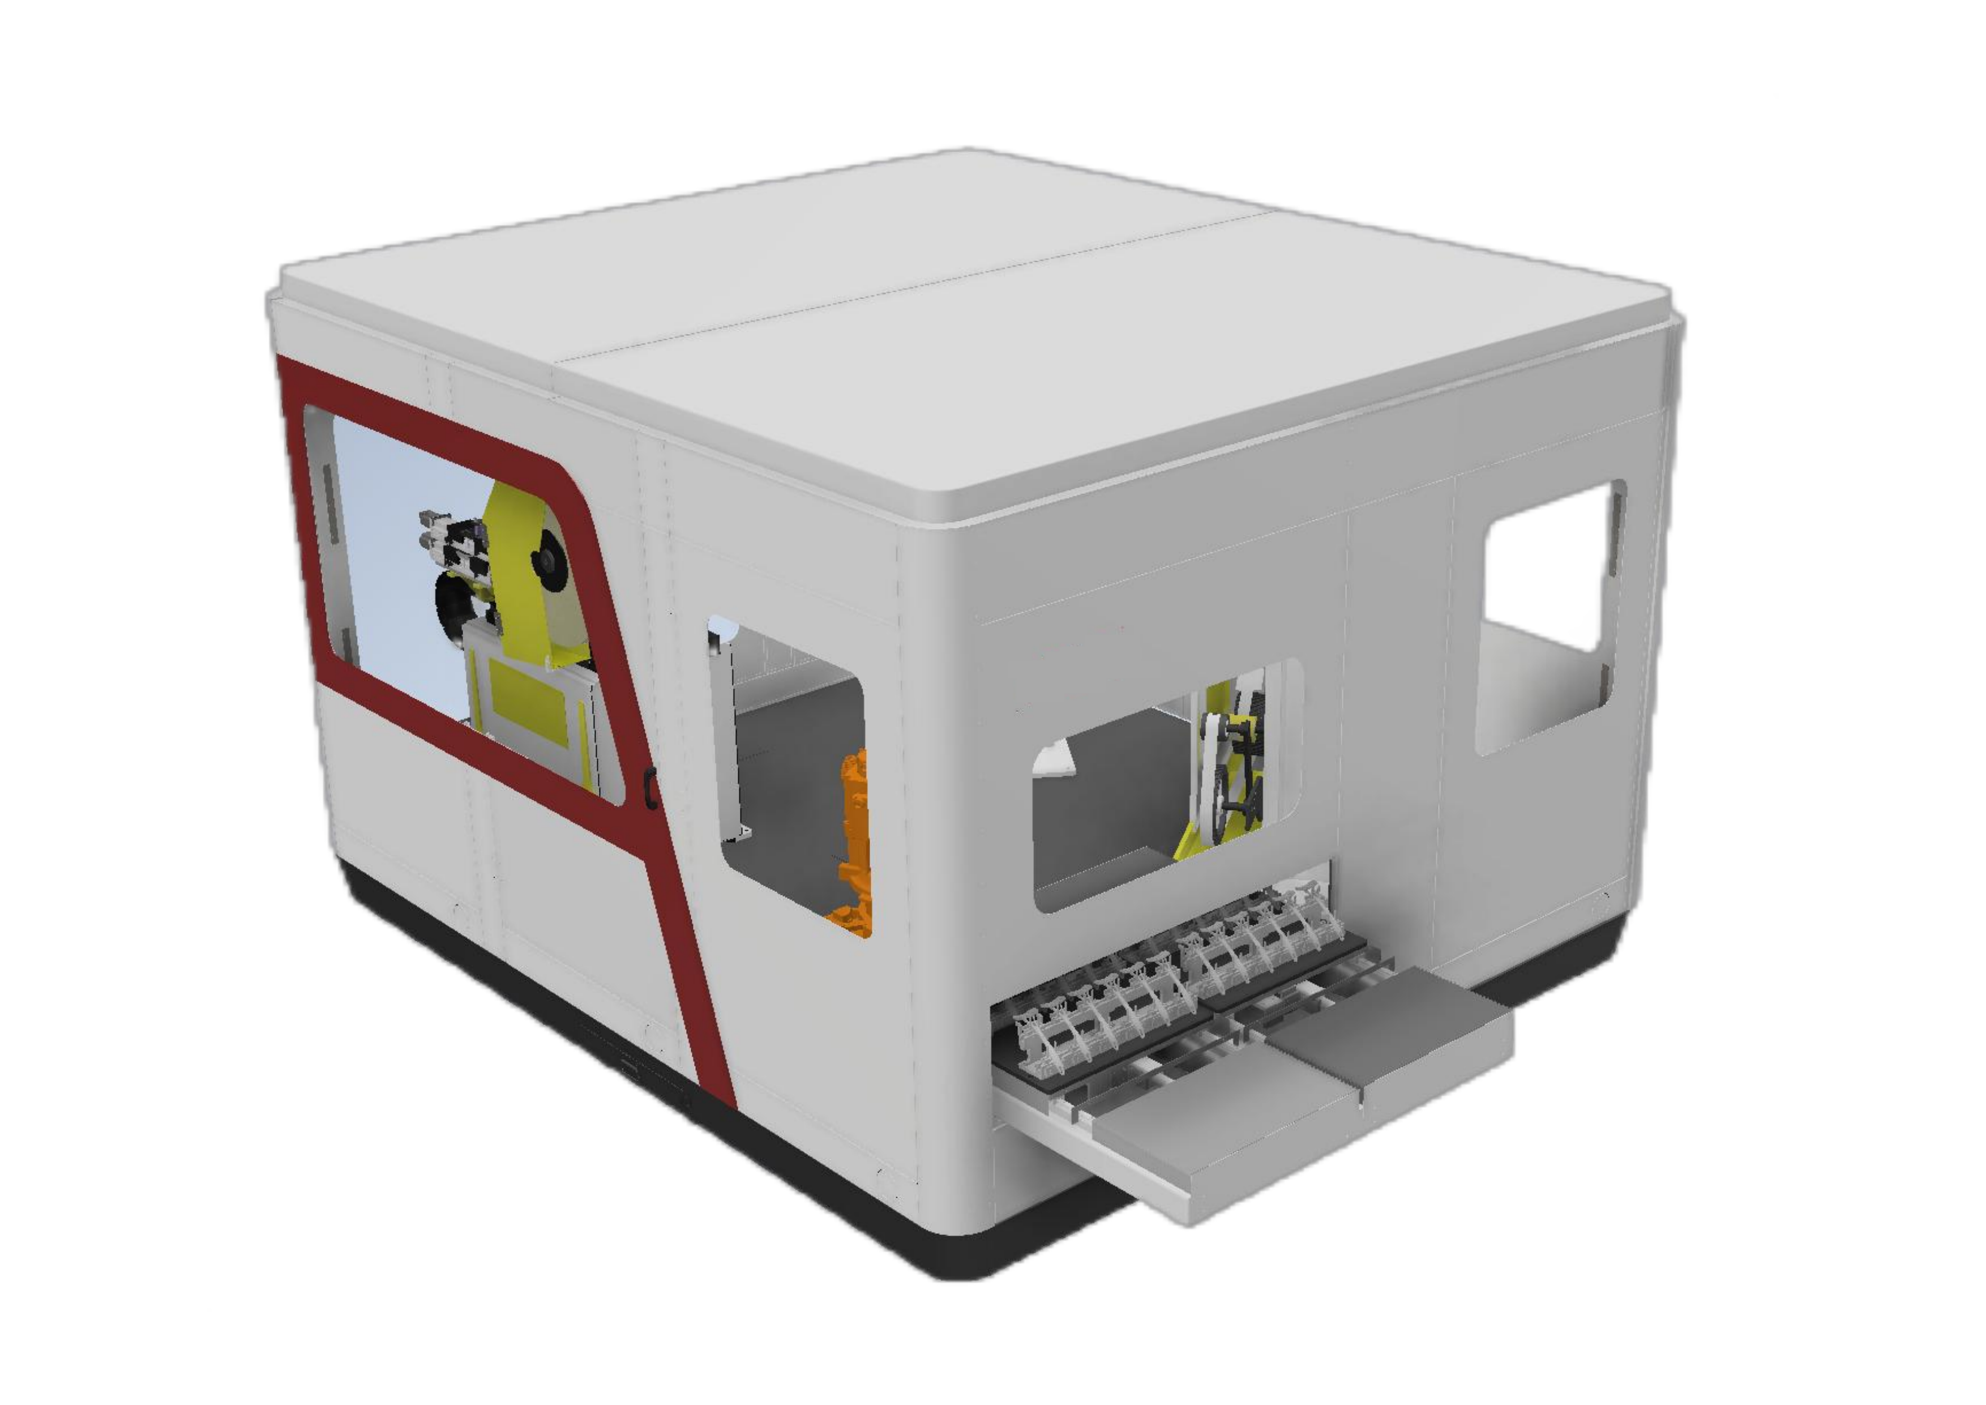
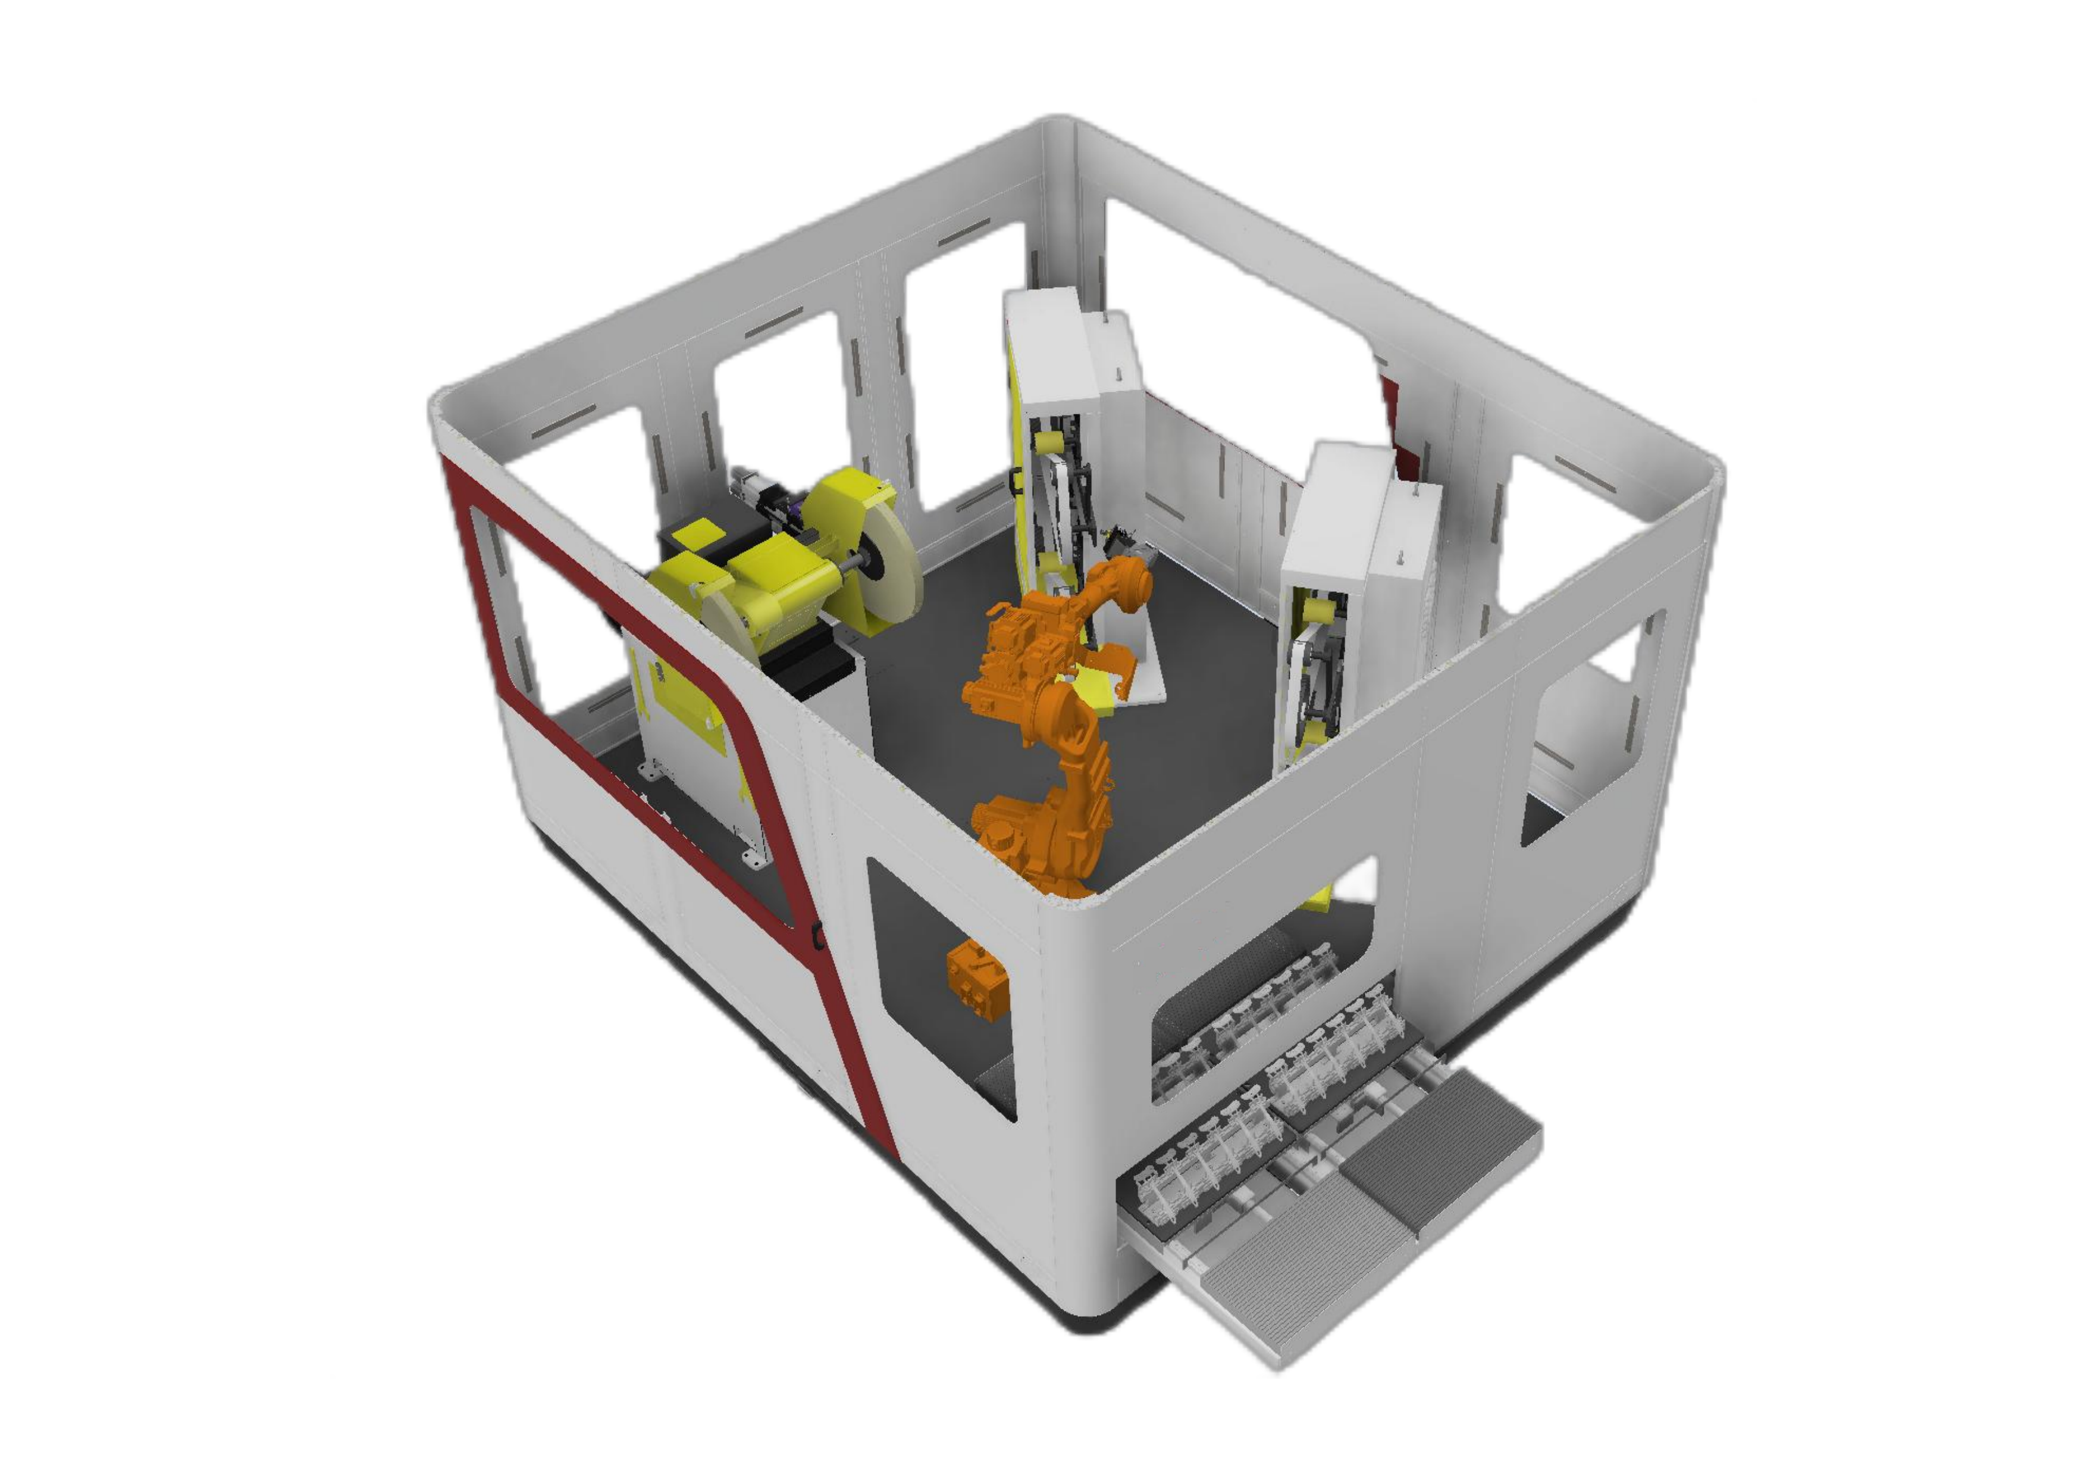
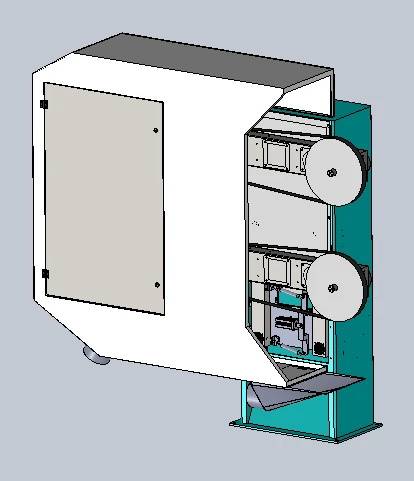
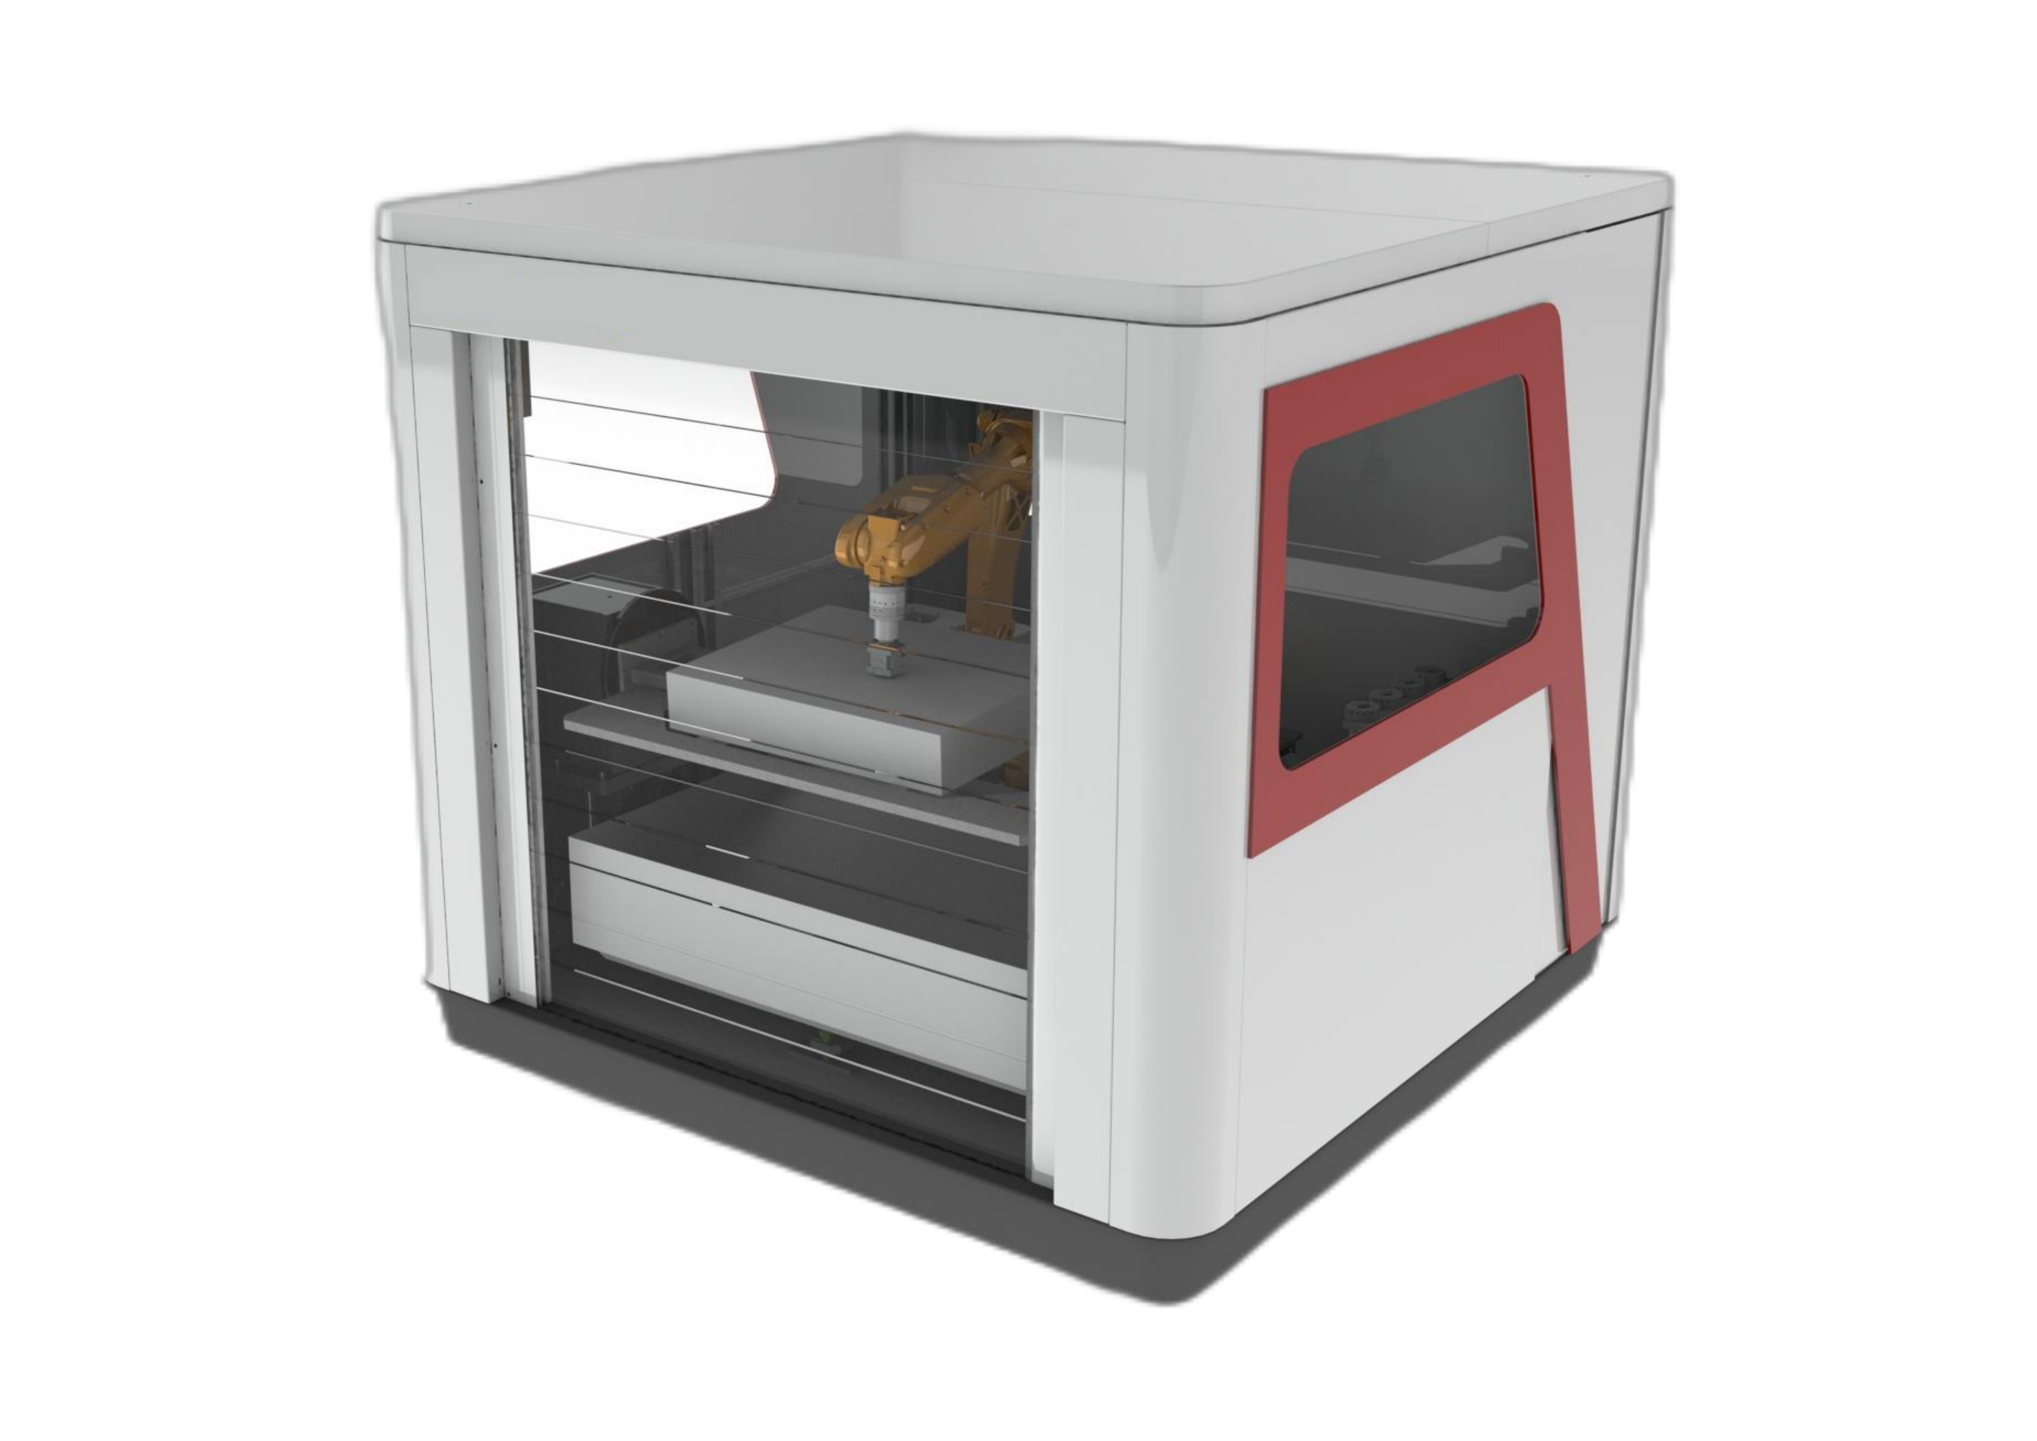
ロボットによる研削・研磨ワークステーションは、粉塵を封じ込めるための密閉型筐体と、メンテナンス、改造、アップグレードを容易にするモジュール式レイアウトを採用し、ロボットによる仕上げ加工と適切な力制御および集塵装置を組み合わせている。
- 密閉された筐体は、仕上げ工程周辺への粉塵の飛散を防ぐのに役立ちます。
- モジュール式のレイアウトにより、メンテナンス、改造、および将来のアップグレードが容易になります。
- ロボットは加工対象物を搬送し、仕上げ作業を行う。バリ取り作業にも対応している。
- 監視機能には、破損した工具やベルト、工具寿命、生産能力などが含まれます。
- ベルトグラインダーは標準で空気圧式フローティングを採用しており、オプションで電子制御式定力フローティングを選択することも可能です。
- 二重構造の素材テーブルは、防塵設計を採用しています。
部分保持または工具保持:まずはワークピースから始めます
ロボットが部品を運ぶ
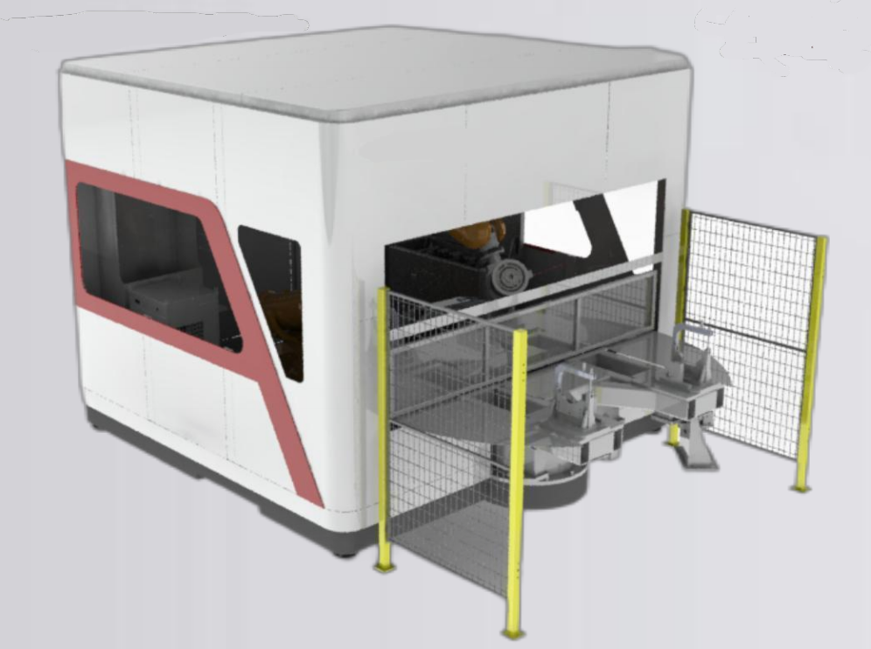
最大30kgまでの部品の場合、部品保持装置を使用することで、ワークピースを積載位置から固定仕上げステーションまで直接搬送できます。これにより、部品ごとの搬送工程を削減できますが、周囲のステーションにはより広い床面積が必要となります。
ロボットがツールを運ぶ
工具保持方式では、ロボットが工具をより大きく重いワークピースまで運びます。レイアウトはよりコンパクトになりますが、工具や研磨材の交換が単一部品加工サイクルに工程を追加することになります。
30kgという数値は経路選択の上限値であり、各モデルで許容される部品重量ではありません。下記のモデル別表では、ロボットのペイロードと推奨部品重量をそれぞれ個別に定義しています。
ワークステーションのモデル仕様
部品保持構成でサポートされているモデル範囲を比較してください。部品寸法、部品重量、ロボットの可搬重量はそれぞれ個別の制限値です。ワークピースに適した行を選択してください。
すべての項目を比較するには、横方向にスクロールしてください。
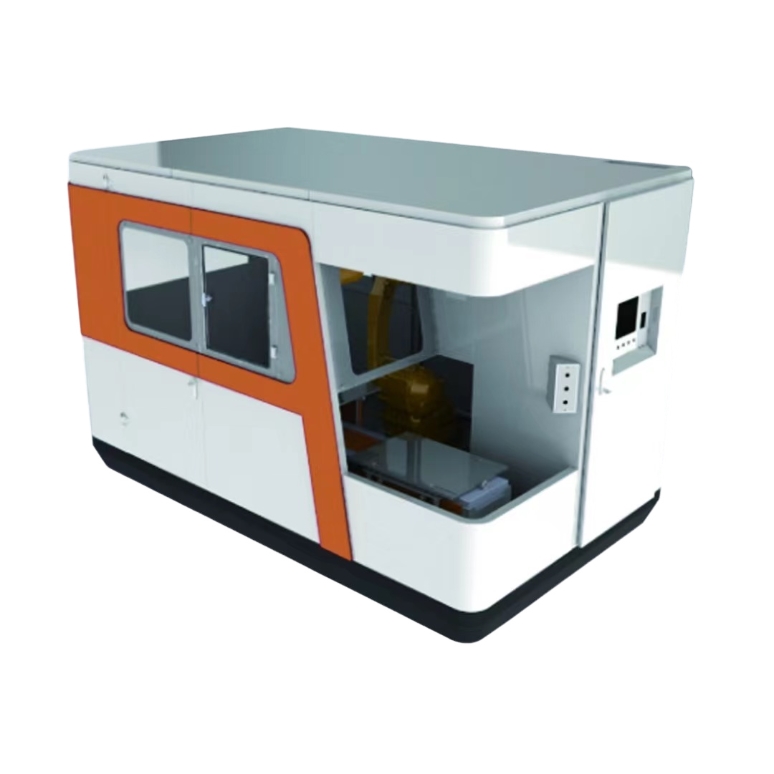
| モデル | ロボットのペイロード | 部品重量 | 部分封筒 | 全体寸法 | 供給電力/定格電力 | 研削精度 |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10キロ | ≤3kg | X | X | AC 380 V / 11.5 kW | ±0.1~0.2mm |
| EVSPG-20A | 20キロ | ≤7kg | X | X | AC 380 V / 12.5 kW | ±0.1~0.2mm |
| EVSPG-30A | 30キロ | ≤15kg | X | X | AC 380 V / 13.5 kW | ±0.1~0.2mm |
| 該当する材料 | アルミ鋳物、小型金物 | |||||
| 産業用ロボット | EVST | |||||
精度欄は研削精度を表します。ロボットの動作要件については、以下で別途比較します。
標準的な研削・研磨モジュール
標準モジュールには、2ステーション式ベルトグラインダー、1ステーション式ベルトグラインダー、および1ステーション式研磨機が含まれます。幅広ベルト、大型部品、小型部品用の研磨モジュールは、フローティング機構や自動補正機構を備えたモジュール構成に対応しています。
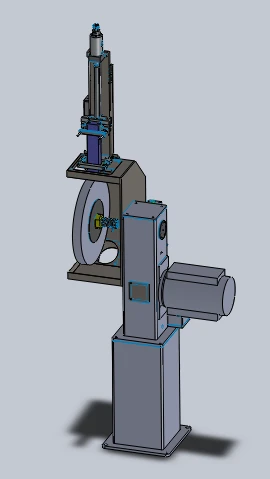
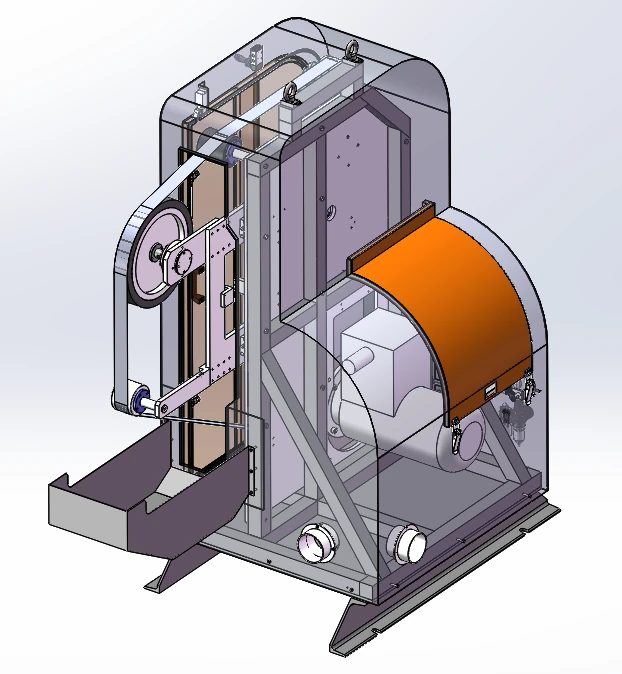
ベルト式研磨機の構成例の一つは、4kWの防爆型駆動モーター、最大回転速度2800rpm、2800mm×70mmの研磨ベルトを使用しています。ベルトトラッキング機能、集塵ホッパー接続部、標準の空気圧式フローティング機構(電子式定力アップグレードオプション付き)、およびフローティングスピンドル用の機構を備えています。
7つの消費財ファミリーとその役割
消耗品の選択は、必要な作業内容と接触形状に応じて行います。異なるステーションを組み合わせることで、研磨除去工程と研磨工程を交互に行うことができます。
研磨ベルト
選択された接触経路に沿ったベルト研削。
フラップホイール
ホイール状の消耗品を用いた研磨仕上げ。
ナイロンホイール
ナイロンホイールステーションによる表面研磨。
サイザル麻の車輪
所定の仕上げ手順に従ったホイール研磨。
布バフホイール
布製研磨ホイールステーションを使用した研磨作業。
局所的なヤスリがけとエッジのバリ取り。
フライス
後工程の仕上げ加工に先立つ、切削加工および材料除去。
力制御式ロボット研削
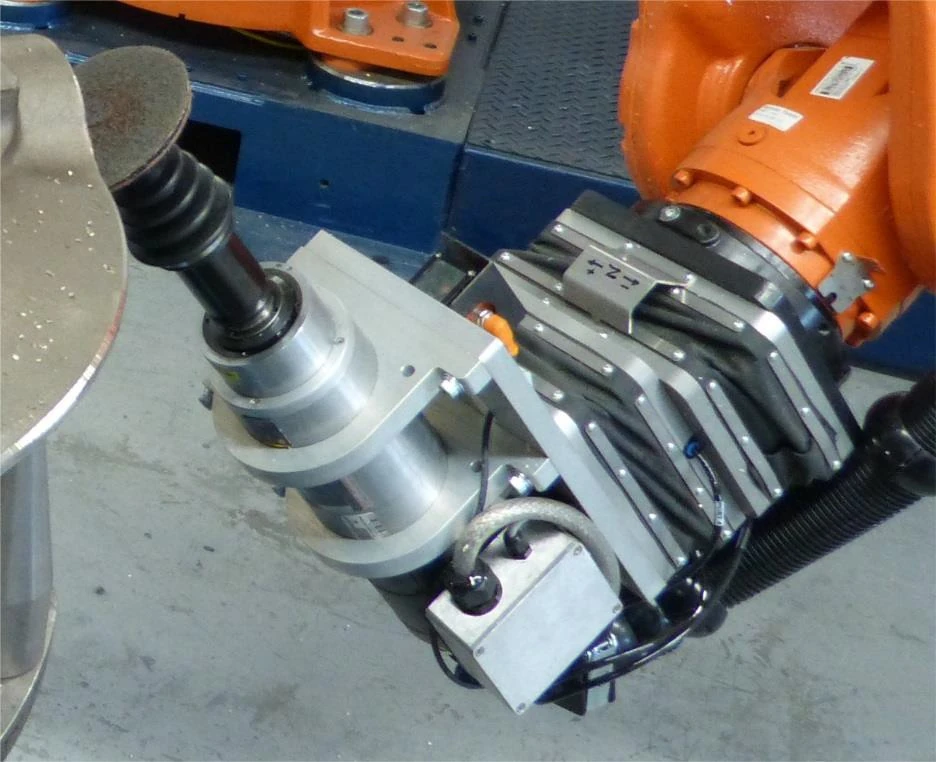
受動的な空気圧コンプライアンス
比例弁が浮動機構内部の圧力を制御し、制御設定はロボットの姿勢に合わせて調整される。機械的な柔軟性により、±10 mmの浮動範囲が確保される。
アクティブフォースフィードバック
力覚フィードバックにより、部品の位置、公差、または摩耗の変化に応じて、フローティングデバイスが前後に調整され、接触が維持されます。制御可能な力の範囲はご要望に応じて設定可能です。
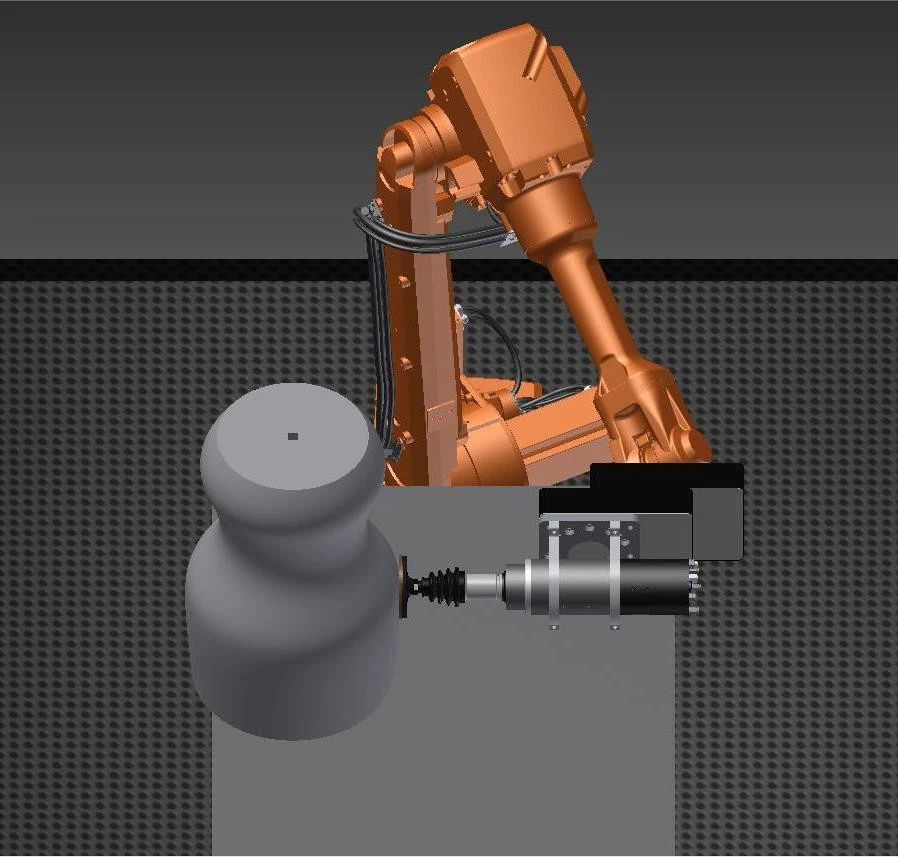
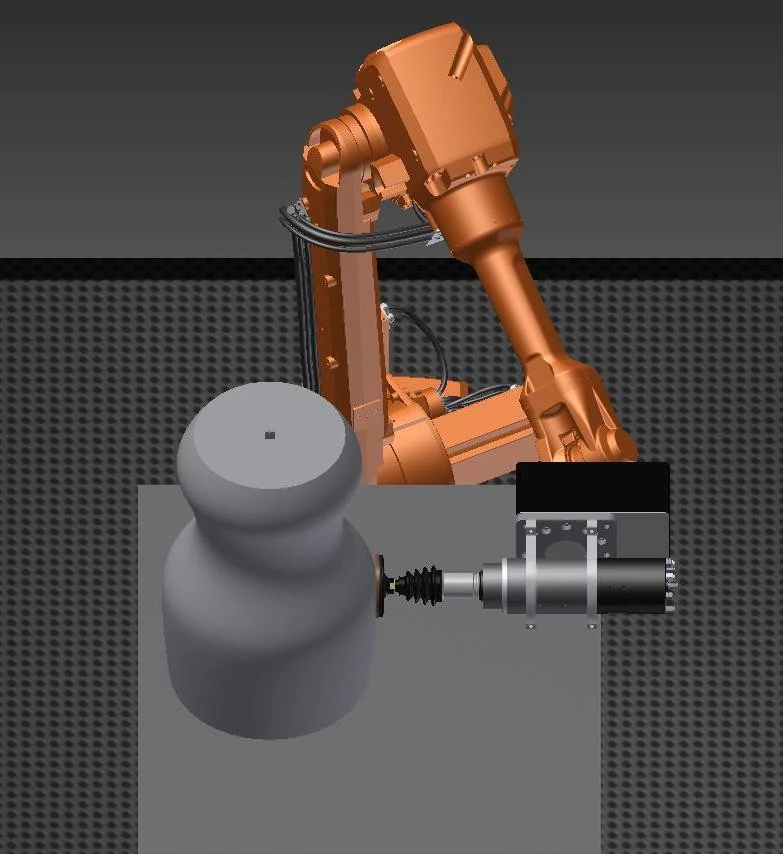
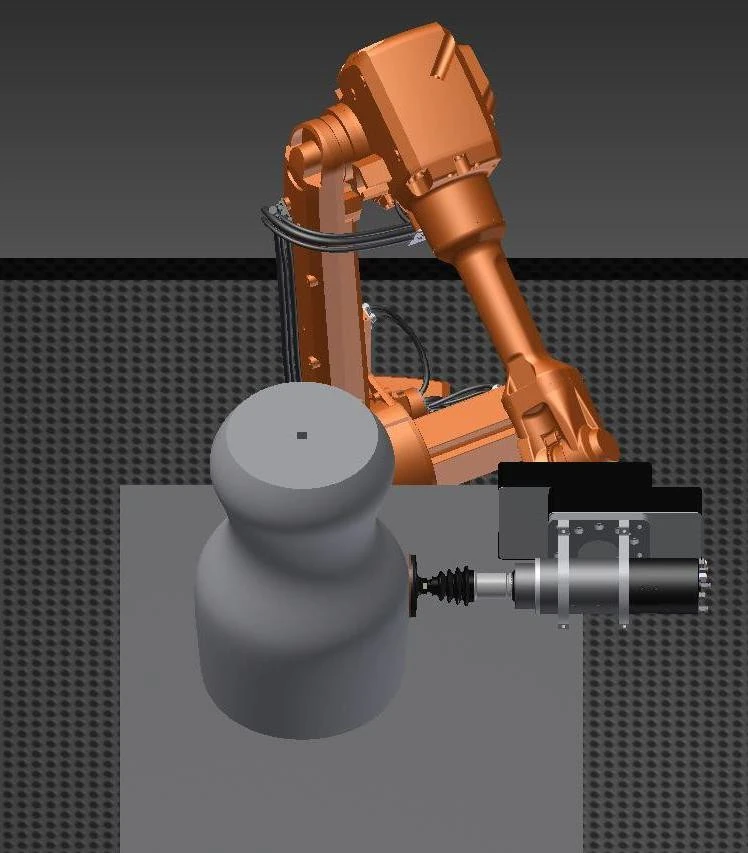
全位置対応の力制御/位置制御ツールオプションは、自動ツール交換に対応し、IP65保護等級で連続運転が可能です。これらはツールオプションの仕様であり、ロボット本体の要件とは別個のものです。
工具および力制御機器のオプション
ツールファミリー
- 振動する浮遊スピンドル
- 振動スピンドル
- フローティングロータリーファイル
- 力制御式浮動型重機グラインダー
- 力制御式ベルトグラインダー
- 固定式ベルトグラインダー
力制御装置の形状
- 全姿勢対応力制御装置
- 一方向力制御グラインダー
- 双方向デュアルステーション力制御グラインダー
- 力制御式バリ取り装置
ラジアルフローティング式電動スピンドルも、ツールインターフェースの選択肢の一つです。作業内容、接触方向、アクセス性などを考慮して、最適なツールファミリーを選択してください。
集塵装置と作業用囲い
カートリッジフィルター構成は、負圧ろ過、PTFEコーティングされたフィルター媒体、および引き出し式集塵によるパルス洗浄を採用しています。その技術仕様は以下のとおりです。
| テクノロジーアイテム | パラメータ値 | ユニット |
|---|---|---|
| 出力 | 7.5 | kW |
| エアフロー | 8500 | m³/ h |
| フィルターカートリッジ | 6 | カートリッジ |
| フィルター面積 | 66 | ㎡ |
| ろ過サイズ | 0.3-1 | ミクロン |
| ろ過効率 | 99 | % |
| 圧縮空気圧 | 0.4-0.6 | メガパスカル |
| 収集容器 | 40×2 | L |
| 騒音レベル | 78 2± | dB |
| 入口接続 | 4×200 | mm |
| 全体寸法 | 1350 1100××2280 | mm |
| 電源電圧 | 380 | V |
| 供給頻度 | 50 | Hz |
筐体と防塵インターフェース
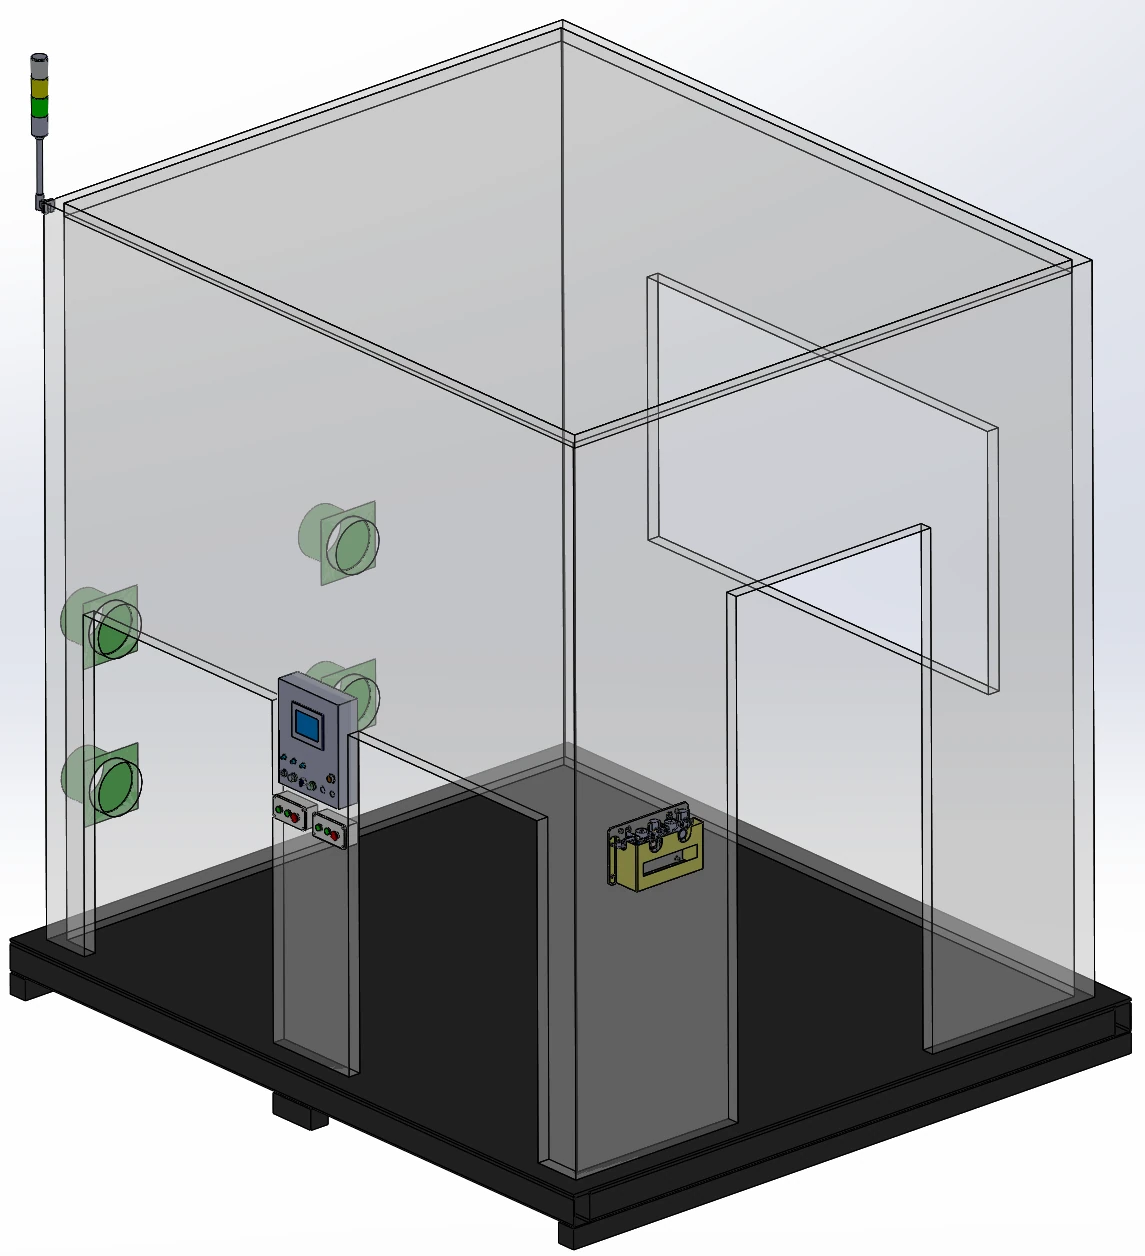
アルミプロファイル製の筐体に板金パネルを組み合わせ、5mm厚のアクリル製観察窓、照明、および4つの排気口を備えています。ディスプレイパネル、積載確認ボタンボックス、メンテナンスドア、フォークリフトアクセス可能なQ235炭素鋼製ベースが、この構成を完成させています。
湿式吸引と統合型集塵制御
湿式吸引は、アルミニウムおよびマグネシウム粉塵の除去方法として利用可能です。ワークステーション本体は、外殻、防塵二重構造のテーブル、集塵ホッパー接続部などにより粉塵を封じ込めることができます。粉塵検知および警報機能はオプションで設定可能です。
ロボットの動作および保護に関する要件
これらの動作要件と保護要件を比較チェックリストとして使用し、用途に適した6軸ロボットを選定してください。これらはロボット選定の条件であり、ワークステーションの研削精度や制御可能な接触力範囲とは別個のものです。
- ロボットの再現性
- ±0.02 mm
- 有効線速度
- ≧5m/秒
- TCPの精度
- 20 mm
- 経路精度
- ≦0.2 mm 研削速度は最大300mm/s
- ロボット保護
- IP67
- 接触荷重基準
- 3〜10 kg
インライン状態監視
消耗品および工具の状態
利用可能な機能には、ベルト切れ検出、工具切れ検出、工具寿命管理などがあります。選択した研削工具構成に応じて、工具潤滑機能を追加することも可能です。
生産状況
生産能力管理は消耗品監視を補完するものです。選択したツールと筐体レイアウトと併せて、必要な信号とメンテナンスアクセスを確認してください。
FSWシーム仕上げ
アルミニウム製バッテリートレイのFSW接合部
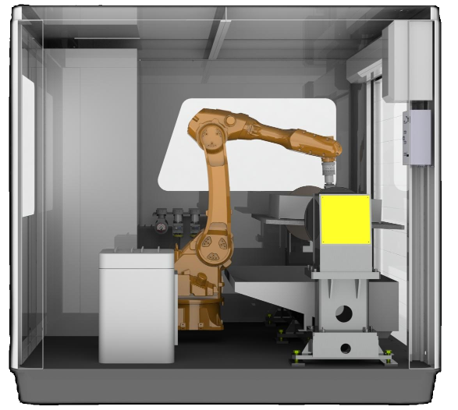
典型的な用途としては、アルミニウム製バッテリートレイの摩擦攪拌接合部のロボット誘導研削が挙げられる。
両面FSW仕上げ
別の両面加工アプリケーションでは、力制御スピンドル、回転位置決め装置、湿式抽出装置を組み合わせて、FSW接合部の6箇所(前面に3箇所、背面に3箇所)を研削します。
関連するフレーム仕上げ作業
関連するバッテリーフレーム加工には、溶接面フライス加工、バリ取り、フライス加工後のシール面の研削などが含まれます。
自動研削ライン:ワークステーションインターフェース
自動研削ラインを計画する際は、まずワークステーションのインターフェースから始めましょう。具体的には、部品の搬入位置、搬送経路、抽出接続、および周辺機器と共有される信号などを考慮します。レイアウトは、仕上げ工程と工具交換およびメンテナンスに必要なアクセスに合わせて決定してください。
部品保持式か工具保持式か ― 自分の部品にはどちらを選べば良いですか?
最大30kgまでの部品については、部品保持ルートを基準として選択を開始し、次にモデル固有の部品重量、把持アクセス、および仕上げ経路を確認してください。より大型または重量のある部品には、工具保持方式が適しています。モデル表には、この一般的なルート基準よりも狭い部品制限値が記載されています。
各ワークステーションモデルは、どの程度のロボット積載量と部品重量に対応していますか?
3つのモデル行は、それぞれロボットの可搬重量10kg、20kg、30kgと、推奨部品重量3kg、7kg、15kgを組み合わせます。ロボットの可搬重量と部品重量は別々の選択項目です。部品の許容範囲と合わせて両方を使用してください。
受動的な浮動制御と能動的な力制御、どちらが私の部品に必要なのか?
受動的な空気圧コンプライアンスにより、機械的な浮動移動が実現します。能動的な力フィードバックにより、接触を維持しながら、部品の位置変化、部品の公差、消耗品の摩耗を補正するように変位が調整されます。表面とその変化に対するアプローチ方法を選択できます。
どの程度の接触力範囲を維持できますか?
制御可能な接触力範囲はご要望に応じて設定いたします。力制御構成を選択する前に、被加工物の材質、形状、仕上げ工具、および対象面についてご相談ください。
アルミニウム粉塵とマグネシウム粉塵の除去には、どのような集塵装置が必要ですか?
湿式抽出は、アルミニウムおよびマグネシウム粉塵の除去に有効な方法です。抽出装置および密閉装置を選定する際には、材料と処理方法について検討してください。カートリッジフィルターの仕様書には、別の構成が記載されています。