
EVST編集チームによる記事 · 最終更新日:2026年6月4日
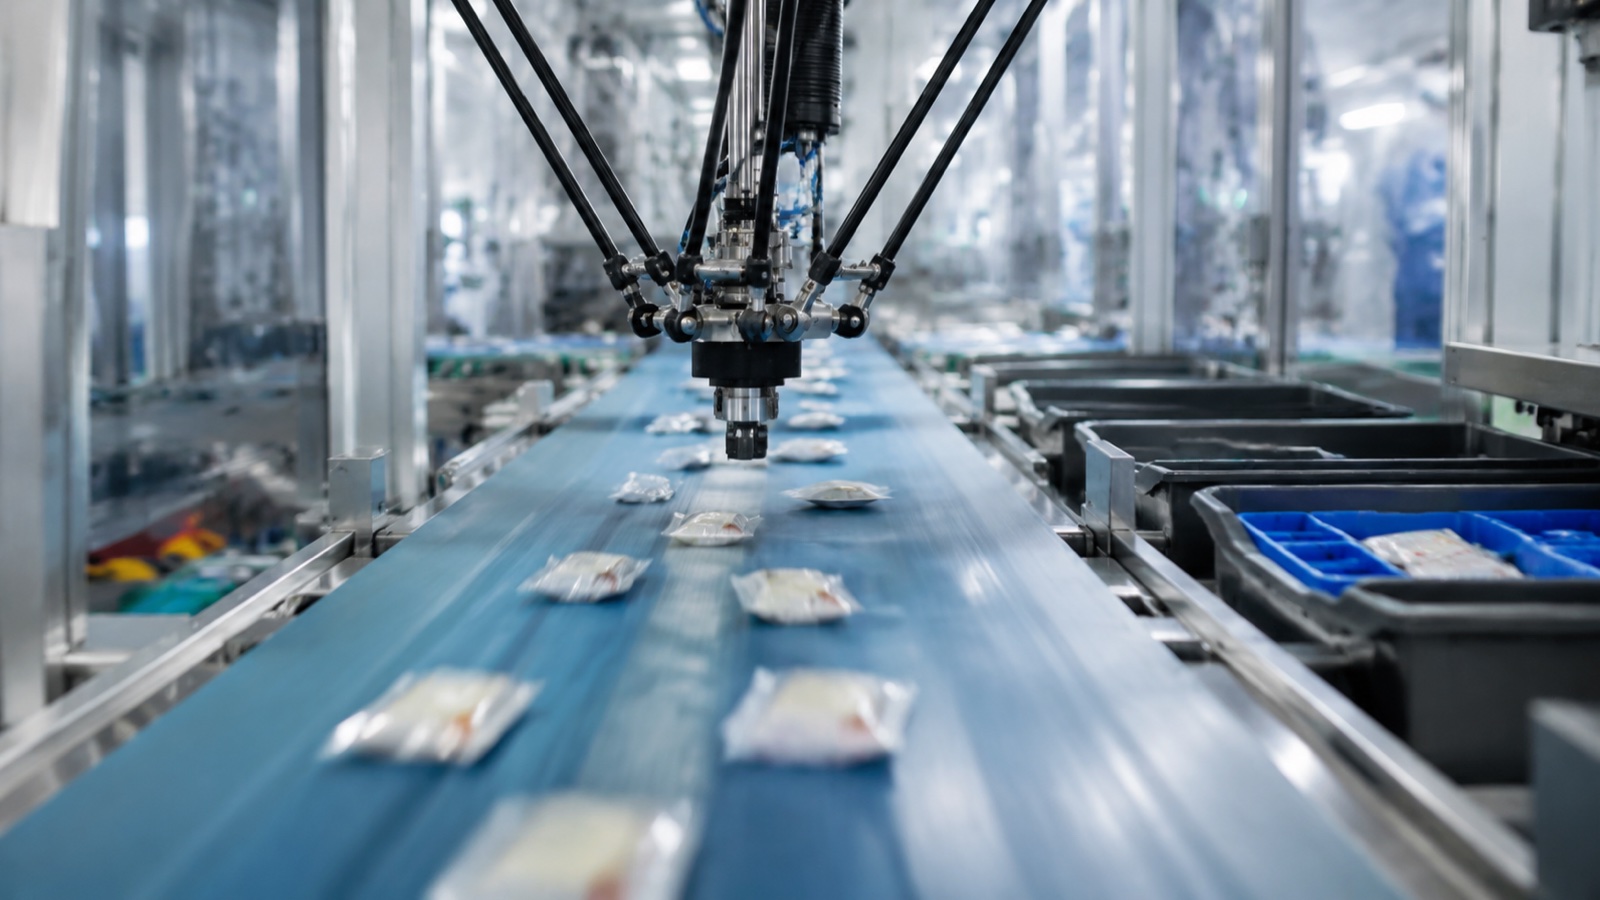
デルタロボットは、頭上に設置されたパラレルアームロボットで、3本の軽量アームが単一のプラットフォームを駆動し、小型のエンドエフェクタを非常に高速(1分間に100回以上)で移動させることができます。重いモーターはベースに固定されているため、軽量アームのみが動きます。そのため、デルタロボットは軽量部品の高速仕分けや梱包において主流となっています。その速度を実現するために、ペイロードとリーチは犠牲になっています。
デルタロボットの仕組み
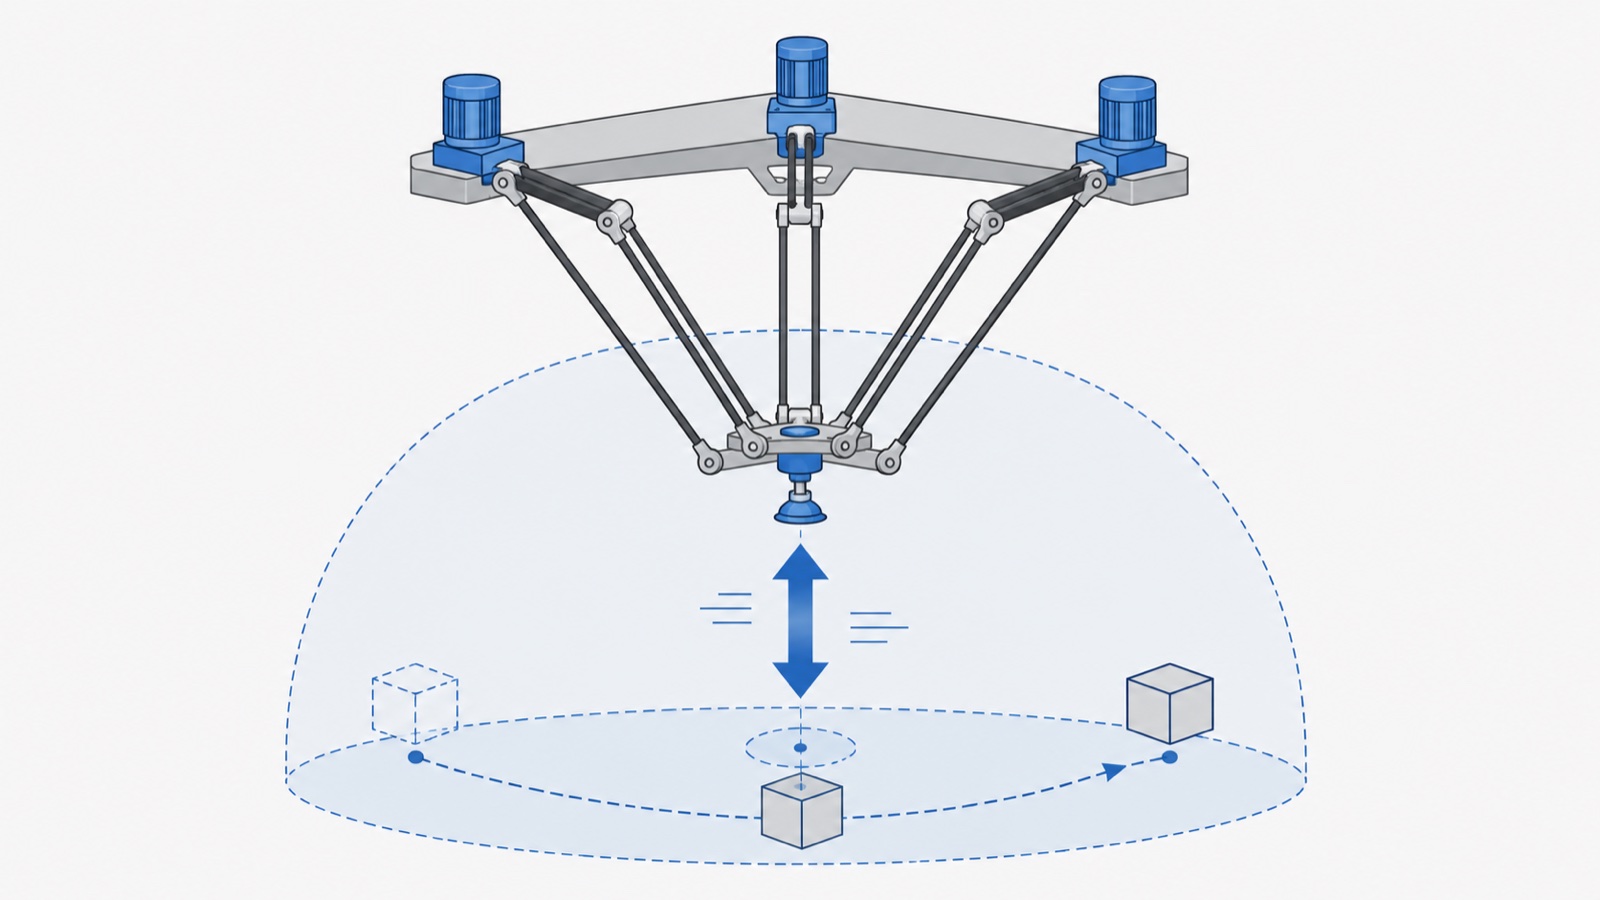
関節式アームでは各モーターがそれより先の関節の重量を支えるのに対し、デルタ型アームでは3つのモーターすべてが上部フレームに固定されています。これらのモーターは、小型の可動プラットフォームで合流する3組の軽量リンク機構を駆動します。その結果、可動質量が非常に小さく、加速度が非常に高くなります。業界の観察によると、この並列運動学こそが、デルタ型アームが軽量部品のピックアップ速度において、直列式アームでは到底及ばない速度を実現できる理由です。
プラットフォームには通常、真空カップまたは小型グリッパーが搭載されており、部品の向きを調整するために4つ目の回転軸を追加することも可能です。ロボットは通常、ビジョンシステムによって誘導され、移動するコンベア上の部品を識別することで、ベルトを停止させることなくデルタロボットが走行中に部品をピックアップします。
Delta Robotsが適合する場所
| 用途 | デルタが適合する理由 |
|---|---|
| 高速選別 | 動くベルトコンベアから軽量物を視覚誘導でピックアップする |
| 一次包装 | 製品をトレイ、カートン、またはフローラップに高速で配置する |
| ピックアンドプレース | 小型部品をコンベア間で高速搬送する |
| 軽組立給餌 | 部品を下流のステーションへ迅速に供給する |
業界の観察によると、食品、医薬品、消費財の製造ラインは、製品が軽量で数が多く、連続的に移動するため、デルタロボットを最も多く使用しています。たとえば、EVSTのEVSDデルタシリーズは、仕分け、積み重ね、ピックアンドプレース、包装用に設計されており、サイクルレートは大量生産ラインに適しています。デルタロボットと他のタイプのロボットとの比較については、こちらをご覧ください。 スカラ vs デルタ vs 6 軸の比較.
デルタロボットの限界
デルタ型ロボットは、汎用型ではなく、特定の用途に特化したロボットです。積載量は少なく、通常は数キログラムから15キログラム程度までです。また、作業範囲は高さのある空間ではなく浅いドーム状であるため、深い容器の中や障害物の周囲に手を伸ばすことはできません。さらに、オプションの手首回転機能を超えて部品を傾けることもできません。より高い積載量、完全な方向制御、または広い垂直方向の作業範囲が必要な場合は、6軸ロボットの方が適しています。また、剛性の高い平面組立作業には、通常、SCARA型ロボットが優れています。
実際には、デルタ型ロボットは最速かつ最も軽量で、反復性の高いピッキング作業においてその真価を発揮し、他のタイプのロボットと組み合わせて使用されることも頻繁にあります。例えば、ベルトコンベアからピッキングを行うデルタ型ロボットのラインは、下流でケース詰めやパレット積みを行う6軸ロボットに供給することができます。
デルタセルの指定
- 部品の重量とサイズ: 部品とエンドエフェクタがデルタペイロード内に収まっていることを確認してください。
- ピックアップ率目標: 1分あたりのピック数が、ベルトコンベア上を通過するロボットの数を決定する。
- ビジョン: 移動中の製品のピッキングには、ベルト追跡ビジョンがほぼ必ず必要となる。
- 封筒: ドームの到達範囲がベルトの幅と設置ポイントをカバーしていることを確認してください。
業界の観察によると、スループットは通常、単一のロボットの最高速度ではなく、ビジョン検出率とベルト上のデルタ数の組み合わせによって決まります。EVSTは、ロボット、ビジョン、およびツールが統合されたデルタセルを提供します。モデルの詳細については、以下を参照してください。 EVSTデルタロボット選定ガイド.
よくある質問
デルタロボットは何に使用されますか?
デルタロボットは、特に食品、医薬品、消費財の製造ラインにおいて、軽量部品の高速仕分け、一次包装、ピックアンドプレースに使用されます。平行アーム設計により、軽量のエンドエフェクタを非常に高速で移動させることができ、多くの場合、毎分100回以上のピックが可能です。通常、移動するコンベア上の製品をビジョントラッキングで追跡しながら動作します。
デルタロボットの速度はどれくらいですか?
デルタロボットは、モーターがベース部に固定され、軽量のリンク機構のみが動くため、軽量部品であれば1分間に100個以上のピックが可能で、同じ作業を行うシリアルアームよりも高速です。実際のピック速度は、部品の重量、ピックアンドプレース距離、およびビジョンがベルト上の部品をどれだけ迅速に検出できるかによって異なります。
デルタロボットのペイロードはどれくらいですか?
デルタロボットのペイロードは、速度を負荷よりも優先する設計のため、通常は数キログラムから15キログラム程度と低負荷です。EVST社のEVSDデルタシリーズは、仕分け、積み重ね、ピックアンドプレース、梱包など、この範囲の用途に対応しています。より重い部品の搬送には、SCARAロボットまたは6軸ロボットが適しています。
デルタ型ロボットとSCARA型ロボットの違いは何ですか?
デルタ型ロボットは、浅いドーム状の筐体に軽量部品を収め、高速処理を実現するパラレル型ロボットで、ベルトコンベアからのピックアップに最適です。一方、スカラ型ロボットは、より剛性が高く、精密な平面組立や高負荷部品の挿入に適した直列型4軸ロボットです。デルタ型は速度を重視し、スカラ型は剛性と組立力を重視します。
デルタロボットにはビジョンシステムが必要ですか?
移動するコンベアから製品をピックアップする場合、ほぼ常にビジョンが必要です。ベルト追跡ビジョンは各部品の位置と向きを識別するため、デルタはラインを停止することなく、走行中に製品をピックアップできます。固定位置でのピックアンドプレースではビジョンは不要な場合もありますが、ほとんどの高速仕分けアプリケーションではビジョンが不可欠です。
著者について:このガイドはEVST編集チームによって作成されました。EVST(EVS TECH CO., LTD)は、2018年に設立された成都を拠点とするロボットメーカーで、デルタ型、SCARA型、6軸産業用、協働型ロボットを製造し、CE、SGS、TUVなどの第三者認証を取得して100カ国以上に輸出しています。
最終更新日:2026年6月4日。性能数値は業界標準値であり、目安となる範囲を示しています。仕様を決定する前に、ペイロード、到達距離、サイクル数を最新の製品データと照合してください。