
توسط تیم تحریریه EVST · آخرین بهروزرسانی: ۲۲ ژوئیه ۲۰۲۶
پروژههای اتوماسیون به ندرت به دلیل بد بودن ربات شکست میخورند. دلیل شکست پروژههای اتوماسیون تقریباً همیشه داستانی پس از تحویل است و پنج دلیل عمده آن را پوشش میدهد: ابزارآلات انتهای بازوی دست کم گرفته شده، زمان چرخه از برگه مشخصات ربات گرفته شده، تغییر ترکیب بالا، کارخانهای که در اطراف سلول آماده نبود، و هیچ کس پس از تحویل سلول مالک آن نبود.
این یک تحلیل از جانب خریدار است. اگر هنوز در مرحله انتخاب نهایی هستید، ما چک لیست ارزیابی تامین کننده بررسیهای لازم در مورد فروشنده را پوشش میدهد؛ این مقاله به بررسی این موضوع میپردازد.
چرا پروژههای اتوماسیون پس از آماده شدن سختافزار، شکست میخورند؟
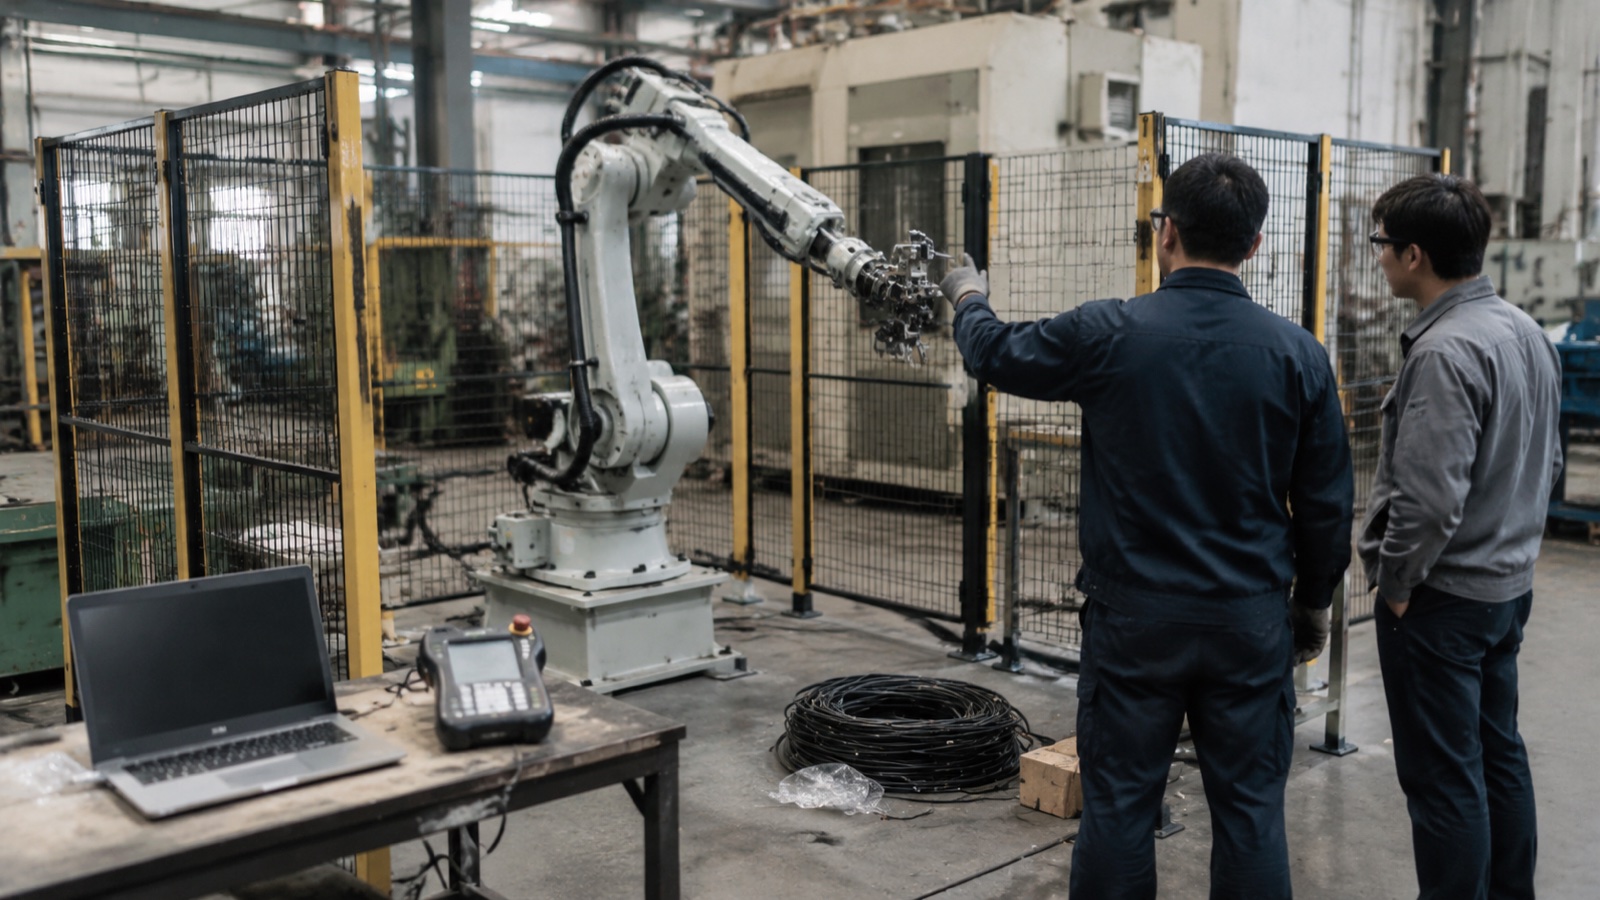
در اولین پروژه اتوماسیون، لحظه خاصی وجود دارد که حال و هوا تغییر میکند. جعبه باز میشود، بازو پیچ میشود، آویز تیچ روشن میشود و حرکت میکند. همه عکس میگیرند. بعد یکی میپرسد که ساخت قطعات کی شروع میشود و جواب صادقانه این است که شش تا ده هفته دیگر، نه سهشنبه آینده.
این شکاف جایی است که بودجهها بلعیده میشوند. بازو هرگز بخش سخت ماجرا نبوده است. طبق گفته فدراسیون بین المللی رباتیکموجودی عملیاتی رباتهای صنعتی در سراسر جهان از چهار میلیون واحد گذشته است و خود سختافزار ربات به کالایی نسبتاً استاندارد و در دسترس در سطوح قیمتی مختلف تبدیل شده است. آنچه استاندارد نشده است، هر چیزی است که یک بازو را به یک سلول تبدیل میکند: ابزاری که در انتهای آن قرار دارد، قطعاتی که به آن متصل میشوند، حصار اطراف آن و افرادی که آن را در حال کار نگه میدارند. اینها هر بار مختص پروژه هستند و در واقع جایی هستند که برنامه و هزینه در آن نقش دارند.
پنج دلیل زیر عجیب و غریب نیستند. هر یک از آنها قبل از امضای قرارداد قابل مشاهده است، اگر خریدار بداند کدام سوال را بپرسد.
علت ۱: گریپر به عنوان یک وسیله جانبی در نظر گرفته شده است
در یک پیشفاکتور، ابزار انتهای بازو (EOAT) اغلب به صورت یک خط نزدیک به پایین ظاهر میشود، گاهی بدون قیمت، گاهی به صورت «نمونه قطعه در انتظار TBD». این خط اغلب طولانیترین و پرخطرترین آیتم در کل سلول است.
دلیل این امر این است که یک بازوی رباتیک یک محصول کاتالوگی با رقم تکرارپذیری شناخته شده است، در حالی که یک گیره یک مکانیزم طراحی شده سفارشی است که باید هزاران بار در هر شیفت با یک قطعه کار واقعی، متغیر، گاهی اوقات روغنی یا داغ در تماس باشد. مکش تا زمانی که سطح دارای علامت کشش باشد، کار میکند. یک گیره دو انگشتی تا زمانی که ریختهگری روی سطح گیره برق بزند، کار میکند. یک ابزار مغناطیسی تا زمانی که کسی یک نوع آلومینیومی را از همان خط عبور دهد، کار میکند.
در عمل، تیم تحویل ما، EOAT را طوری برنامهریزی میکند که انگار یک پروژه کوچک طراحی ماشین است نه یک وسیله جانبی، چون واقعاً هم همینطور است. طراحی، ساخت و اشکالزدایی روی یک گیره نه چندان مهم، معمولاً چهار تا هشت هفته طول میکشد و طبیعی است که اولین ابزار فیزیکی پس از دیدن قطعات واقعی، به یک بازبینی نیاز داشته باشد. طرح پروژهای که فرض میکند گیره به همراه ربات تکمیل شده به دست مشتری میرسد، در واقع یک ماهی را که بودجهبندی نکرده، از دست داده است.
قبل از امضا از آن اجتناب کنید: از تأمینکننده بخواهید که EOAT را به عنوان یک محصول قابل تحویل جداگانه، با قیمت مناسب و زمان تحویل مشخص، قیمتگذاری کند و نمونههای واقعی تولید (نه CAD و نه نمونههای خوب) را قبل از اینکه طراحی ابزار متوقف شود، ارسال کند. صریحاً بپرسید که اگر ابزار اول قطعه را نگه ندارد، چه کسی هزینه ویرایش دوم را پرداخت میکند.
علت ۲: زمان چرخه از برگه مشخصات خارج شده است
برگههای اطلاعات ربات، عملکرد حرکتی را در شرایط ایدهآل با بار مفید اسمی منتشر میکنند. محاسبات فروش که بر اساس این ارقام انجام میشود، اعدادی از توان عملیاتی را تولید میکند که یک سلول واقعی به آنها نخواهد رسید و خریدار تا زمان آزمایش پذیرش، متوجه این کمبود نمیشود.
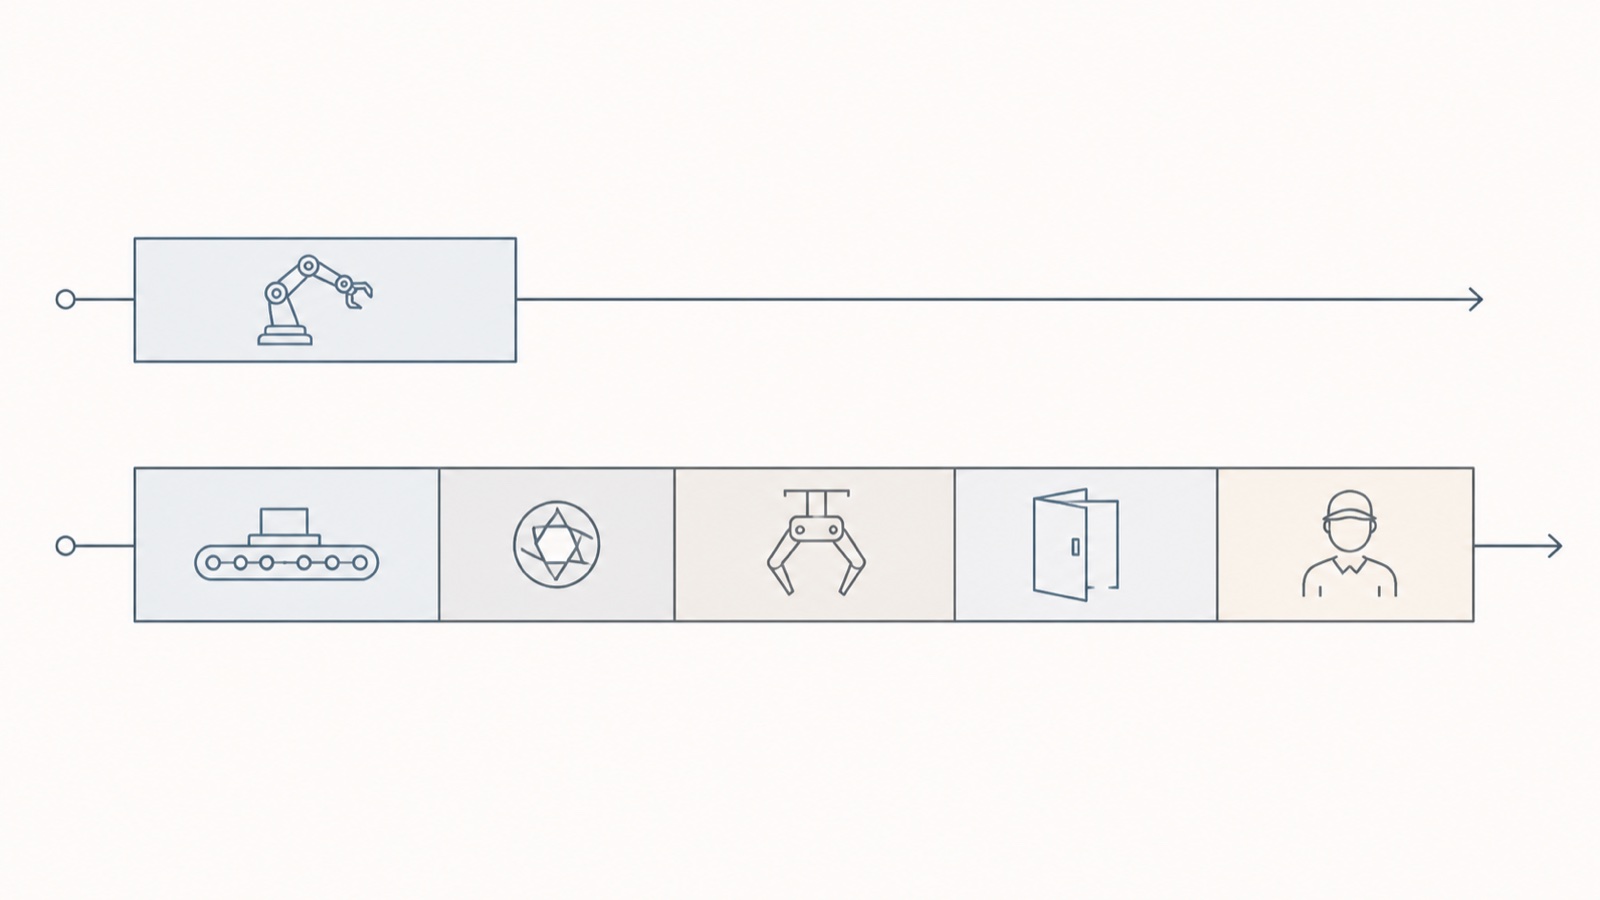
زمان چرخه واقعی یک سلول، مجموع حرکت ربات، ارائه قطعه، هرگونه توقف بینایی یا اندازهگیری، فعالسازی ابزار، انتظار برای دست دادن دستگاه و مداخله اپراتور است. فقط اولین مورد از این موارد در برگه اطلاعات فنی ذکر شده است. یک حرکت برداشتن و گذاشتن که ۲.۱ ثانیه از حرکت ربات طول میکشد، میتواند به راحتی به یک چرخه ایستگاه ۵ ثانیهای تبدیل شود، پس از اینکه نوار نقاله حرکت میکند، دوربین تصویر میگیرد و پردازش میکند، گیره بسته و تأیید میشود و درب CNC باز میشود. هیچ یک از این مراحل نقص محسوب نمیشود. آنها به سادگی حرکت ربات نیستند و شمارش نشدهاند.
دخالت انسان کمترین مورد از همه موارد است. اگر اپراتور مجبور باشد از هر دوازده قطعه، یک قطعه را تغییر جهت دهد، یا دو بار در یک شیفت کاری، گرفتگی را برطرف کند، آن زمان به محاسبه چرخه تعلق دارد و معمولاً در آنجا لحاظ نمیشود.
قبل از امضا از آن اجتناب کنید: توان عملیاتی تأمینکننده را به صورت یک عدد تضمینشده بر اساس تعداد قطعات در ساعت در مرز سلول، که در یک مسیر پیوسته با طول مشخص اندازهگیری میشود، در نظر بگیرید و شرایط آزمون پذیرش را در قرارداد ذکر کنید. بپرسید وقتی قطعات ورودی به حد مجاز میرسند، چه اتفاقی برای عدد میافتد، نه اسمی. تأمینکنندهای که فقط زمان حرکت ربات را اعلام میکند، در واقع دستگاهی متفاوت از دستگاهی که شما خواهید داشت را اعلام میکند.
علت ۳: یک کارخانه با مخلوط بالا، محلولی با حجم بالا خریداری کرده است
بیشتر محاسبات بازگشت سرمایه رباتیک منتشر شده فرض میکنند که یک کارخانه یک قطعه را در دستههای طولانی تولید میکند. بسیاری از کارخانهها، به ویژه کارگاههای تولید و تولیدکنندگان قراردادی، ۴۰ قطعه را در دستههای ۸۰ تایی تولید میکنند. اینها مسائل متفاوتی هستند و خودکارسازی سودآور مورد دوم بسیار دشوارتر است.
محاسبات بیرحمانه است. سلولی را در نظر بگیرید که برای تغییر به ۴۰ دقیقه زمان نیاز دارد: فکهای گیره را تعویض کنید، فیکسچر را دوباره بارگذاری کنید، برنامه را فراخوانی کنید، اولین محصول را دوباره تأیید کنید. اگر یک دسته متوسط ۶۰ دقیقه تولید داشته باشد، آن سلول تقریباً ۴۰ درصد از زمان موجود خود را صرف عدم تولید میکند و نیروی کار «صرفهجوییشده» تا حدی توسط یک تکنسین راهاندازی که اکنون ماهرتر و گرانتر از اپراتوری است که جایگزین شده است، مصرف میشود. توجیه تجاری که در نرخ استفاده نظری قوی به نظر میرسید، در نرخ استفاده واقعی از بین میرود.
این استدلالی علیه خودکارسازی کارهای ترکیبی بالا نیست. بلکه استدلالی است مبنی بر اینکه کارهای ترکیبی بالا باید به شیوهای متفاوت خودکارسازی شوند: ابزارهای تعویض سریع با دادههای تکرارپذیر، سیستمهای فیکسچر نقطه صفر، کتابخانههای برنامه که بر اساس خانواده قطعات سازماندهی شدهاند نه بر اساس قطعه، و اغلب یک ربات مشارکتی که میتواند دوباره مستقر شود به جای یک سلول محصور که نمیتواند. هدف طراحی، دقیقههای تغییر است، نه ثانیههای چرخه.
قبل از امضا از آن اجتناب کنید: به تأمینکننده، ترکیب واقعی قطعات و توزیع اندازه دستهای خود را ارائه دهید، نه سه قطعه برتر خود را، و زمان تغییر مشخصشدهای را بین دو قطعه نامبرده و واقعاً متفاوت تعیین کنید. سپس بررسی کنید که آیا مدل بازگشت سرمایه از آن زمان تغییر استفاده میکند یا خیر. تجزیه و تحلیل دوره بازگشت سرمایه اتوماسیون نحوهی تغییر و استفاده از تغییر، عدد بازگشت سرمایه را بررسی میکند.
علت ۴: گیاه اطراف سلول آماده نبود
یک ربات یک دستگاه دقیق است که فرض میکند جهان تکرارپذیر است. کارخانهها معمولاً اینطور نیستند و سلول این را با وضوح غیرمعمولی آشکار میکند.
سازگاری قطعه ورودی رایجترین شکاف است. مونتاژ دستی، تغییرات را به طور نامرئی جذب میکند زیرا یک فرد بدون فکر کردن به آن، آن را جبران میکند. یک ربات جبران نمیکند. قطعات ریختهگری که سه میلیمتر بین تأمینکنندگان متفاوت هستند، قطعات برش لیزری با برآمدگیهای ناهمگون، یا قطعات میلهای که در طولهای مختلف تحویل داده میشوند، هر کدام سلولی را که در طول آزمایش پذیرش کارخانه روی قطعات اسمی کاملاً کار میکرد، متوقف میکنند.
دومین شکاف، استراتژی فیکسچرینگ و مبنا است. اگر محل قرارگیری قطعه در فیکسچر به میزان دقت فرد در قرارگیری آن بستگی داشته باشد، ربات این عدم قطعیت را به ارث میبرد و فرآیند با هر دقتی که مرحله بارگذاری اجازه میدهد، صرف نظر از تکرارپذیری اعلام شده توسط بازو، اجرا میشود.
ایمنی سومین مورد است، و همان عاملی است که اغلب به جای تولید، امضای قرارداد را به تأخیر میاندازد. تحت شرایط ایزو 10218-2: 2025ارزیابی ریسک در سطح سلول و حفاظت از آن بر عهده یکپارچهساز سیستم است، نه سازنده ربات. یک بازوی ربات تحویل داده شده هرگز به خودی خود یک سلول سازگار نیست. حصارکشی، دروازههای دسترسی قفل شده، اسکنرهای منطقهای، منطق دارای رتبه ایمنی و ارزیابی ریسک مستند شده در پشت آنها، همگی باید قبل از اینکه سلول بتواند به طور قانونی در تولید فعالیت کند، وجود داشته باشند و برای کاربردهای مشارکتی، محدودیتهای نیرو و فشار شرح داده شده در ISO / TS 15066 باید در برابر ابزار و قطعه کار واقعی اعتبارسنجی شوند، نه بازوی خالی. خریدارانی که فرض میکنند «ربات همکار» به معنای «نیازی به ارزیابی ریسک نیست» است، دائماً متعجب میشوند. راهنمای ISO 10218-2:2025 برای ادغام سلولها مشخص میکند چه چیزی بر عهدهی یکپارچهساز و چه چیزی بر عهدهی کاربر نهایی است.
چهارمین شکاف نه چندان جذاب، مربوط به تأسیسات است. ولتاژ و فرکانس منبع تغذیه، حجم هوای فشرده موجود در فشار مورد نیاز، صافی کف و درجه بار، افت فشار شبکه و تخلیه دود، همگی باید با توجه به نیازهای سلول تأیید شوند. هوا مشکل همیشگی است. یک کمپرسور کارخانه که به راحتی ابزارهای دستی را کار میکند، میتواند سلولی را با یک ابزار خلاء چند ناحیهای از کار بیندازد و این علامت بیشتر شبیه یک خطای افتادن قطعه است تا مشکل هوا.
قبل از امضا از آن اجتناب کنید: درخواست کنید که مشخصات کتبی آمادگی سایت به عنوان یک مورد قابل تحویل در قرارداد ارائه شود، که شامل فرضیات مربوط به تلرانس قطعات ورودی، الزامات تاسیسات، شرایط کف و فضا و اینکه چه کسی مسئول ارزیابی ریسک است، باشد. سپس بپرسید که کدام یک از این موارد در صورت عدم رعایت، ضمانت توان عملیاتی را باطل میکند.
علت ۵: پس از تحویل، هیچکس مالک سلول نبود
مهندسان راهاندازی میروند. شش ماه بعد یک بسته سروو از کار میافتد، یا یک شماره قطعه جدید میرسد و برنامه نیاز به ویرایش دارد، و سوال این میشود که چه کسی این کار را انجام میدهد. در بسیاری از کارخانهها، پاسخ «هیچکس» است.
دو چیز باعث این میشود. اول اینکه آموزش اپراتور و تعمیر و نگهداری در طول هفته راهاندازی برنامهریزی میشود، زمانی که سلول هنوز در حال اشکالزدایی است و افرادی که به آموزش نیاز دارند مشغول اداره بقیه کارخانه هستند. این اتفاق میافتد، تأیید میشود و تقریباً هیچ چیز نگه داشته نمیشود. دوم اینکه قطعات یدکی و پشتیبانی هرگز مشخص نشدهاند، فقط فرض شدهاند.
پشتیبانی فرامرزی شایستهی توجه ویژه است، زیرا در این حوزه است که اتوماسیون وارداتی واقعاً عملکرد ضعیفتری نسبت به عرضهی داخلی دارد. قطعات یدکی معمولاً قبل از اینکه یک مشکل تولیدی باشند، یک مشکل گمرکی و کاغذبازی هستند: یک برد کنترل که در عرض دو روز ارسال میشود، هنوز میتواند دو هفته در گمرک بماند و یک باتری که دو هفته از کار افتاده باشد، با اختلاف زیادی بیشتر از قطعه هزینه دارد. اختلاف زمانی اوضاع را پیچیدهتر میکند. یک مشکل صبحگاهی در اروپا یا آمریکا در پایان روز به یک تأمینکنندهی آسیایی میرسد که باید یک مکالمهی تشخیصی دو ساعته باشد و آن را به یک تبادل دو روزه تبدیل میکند.
قبل از امضا از آن اجتناب کنید: در مورد نگهداری کیت قطعات یدکی ضروری در محل خود به عنوان بخشی از سفارش اولیه به جای سفارش دادن در صورت خرابی، مذاکره کنید، یک تعهد کتبی برای زمان پاسخگویی با پشتیبانی محلی مشخص (نه آدرس ایمیل) دریافت کنید، و آموزش را به عنوان یک جلسه جداگانه با هزینه دو تا چهار هفته پس از شروع تولید، زمانی که اپراتورها سوالات واقعی دارند، برنامهریزی کنید.
پنج دلیل در یک نگاه
| علت خرابی | سیگنال هشدار اولیه | سوالی که باید قبل از امضا از تامینکننده بپرسید |
|---|---|---|
| EOAT به عنوان یک وسیله جانبی در نظر گرفته میشود | گریپر یک کالای تکمحصولی بدون قیمت یا «نمونه در حال بررسی TBD» است. | زمان و قیمت تحویل EOAT به عنوان یک محصول قابل تحویل جداگانه چقدر است و اگر ابزار اول قطعه را نگه ندارد، چه کسی هزینه ویرایش دوم را پرداخت میکند؟ |
| زمان چرخه از روی برگه مشخصات | توان عملیاتی بر اساس ثانیههای حرکت ربات بیان میشود، هیچ آزمون پذیرشی تعریف نشده است | آیا با ذکر شرایط آزمایش در قرارداد، تعداد قطعات در ساعت را در مرز سلول در یک اجرای مداوم تضمین میکنید؟ |
| کار با ترکیب بالا در یک طرح با حجم بالا | مدل بازپرداخت، یک بخش و استفاده بالا را در نظر میگیرد. | زمان تغییر بین این دو شماره قطعه خاص چقدر است و آیا این عدد در محاسبه بازگشت سرمایه شما لحاظ میشود؟ |
| گیاه در اطراف سلول آماده نیست | هیچ مشخصات مکتوبی برای آمادگی سایت وجود ندارد؛ مالکیت ارزیابی ریسک نامشخص است | این سلول چه تلورانسی برای قطعات ورودی، حجم هوا و توانی در نظر میگیرد و چه کسی مسئول ارزیابی ریسک ISO 10218-2 است؟ |
| عدم مالکیت پس از تحویل | آموزش در طول هفته راهاندازی انجام شد؛ لیست قطعات یدکی وجود ندارد | چه چیزهایی در کیت قطعات یدکی پیشنهادی در محل وجود دارد، تعهد پاسخگویی محلی شما چیست و آیا میتوان آموزش را پس از شروع تولید برنامهریزی کرد؟ |
تأمینکنندگان چینی در چه مواردی واقعاً بدتر هستند؟
خریدارانی که از چین تأمین میشوند - که گزارش جهانی رباتیک فدراسیون بینالمللی رباتیک به عنوان بزرگترین بازار جهان برای رباتهای صنعتی شناخته میشود - معمولاً فهرستی از مزایا و بدون فهرستی از معایب نشان داده میشود، که باور کردن مزایا را دشوارتر میکند. نسخه صادقانه مفیدتر است.
دقت مطلق در نهایتِ سختی. برای اکثر کارهای جوشکاری، پالت بندی، ماشین کاری و جابجایی، بازوهای ساخت چین ارقام تکرارپذیری را نشان میدهند که کاملاً کافی و قابل مقایسه با برندهای معتبر ژاپنی و اروپایی در همان کلاس بار مفید است. در بالاترین سطح دقت، به ویژه در کاربردهایی که به دقت مطلق کالیبره شده برای مسیرهای برنامهریزی شده آفلاین به جای نقاط آموزش داده شده نیاز دارند، برندهای معتبر هنوز هم در ابزار کالیبراسیون و پایداری حرارتی طولانی مدت برتری دارند. اگر کاربرد شما در این زمینهها است، باید در مورد خرید تصمیم بگیرید.
کیفیت مستندسازی. کیفیت دفترچههای راهنمای ترجمه شده به انگلیسی متفاوت است و با حرکت از دفترچه راهنمای بازو به مرجع کد خطای کنترلر و یادداشتهای پیکربندی فیلدباس، این شکاف بیشتر میشود. کارکنان تعمیر و نگهداری این موضوع را قبل از هر کس دیگری احساس میکنند. بهتر است قبل از سفارش، درخواست کنید که مستندات خدمات انگلیسی واقعی را به طور کامل مشاهده کنید، نه بعد از آن.
منطقه زمانی و اصطکاک ارتباطی. واقعی است و با نیت خیر قابل حل نیست. این مشکل با یک مخاطب پشتیبانی مشخص، یک بازه زمانی توافقشده روزانه و یک مسیر ارجاع قابل مدیریت است، اما خریداری که انتظار دارد در یک بازه زمانی هشت ساعته، پاسخهای یکسانی دریافت کند، ناامید خواهد شد.
زمان تحویل قطعات یدکی. مورد بحث در بالا، و مهمترین مورد در این لیست. همچنین موردی است که بیشترین بهبود را با برنامهریزی داشته است: یک کیت یدکی در محل که در زمان سفارش مشخص شده است، قطعی دو هفتهای را به قطعی دو ساعته تبدیل میکند.
فروش مجدد و ارزش باقیمانده. بازارهای ثانویه، برندهای تثبیتشده را گرانتر ارزیابی میکنند. اگر خروج پنجساله یا تأمین مالی با پشتوانه دارایی برای تیم مالی شما مهم است، این تخفیف واقعی است و باید در مدل لحاظ شود.
هیچکدام از این موارد مخالف تأمین از چین نیستند. آنها طرفدار قیمتگذاری بر اساس قیمت هستند. خریداری که قطعات یدکی، اسناد، تعهدات پاسخگویی و پشتیبانی محلی را در سفارش خرید اولیه مذاکره میکند، معمولاً در نهایت هزینه کل مالکیت کمتری نسبت به کسی دارد که فقط قیمت دستگاهها را مقایسه کرده و بعداً، در خردهفروشی، این اقلام را کشف کرده است.
جایی که این یک خریدار را ترک میکند
هر علتی که در این لیست وجود دارد، یک مشکل مربوط به محدوده پروژه است، نه یک مشکل فناوری، و رفع هر یک از آنها در یک هفتهی راهاندازی، ارزانتر از یک هفتهی راهاندازی است. الگوی پروژههایی که به خوبی پیش میروند، قابل توجه نیست: طراحی EOAT بر اساس قطعات واقعی، تضمین توان عملیاتی در مرز سلول، در نظر گرفتن زمان تغییر به عنوان یک هدف طراحی، یک مشخصات کتبی برای آمادگی سایت، و شرایط پشتیبانی که قبل از سفارش خرید به جای بعد از اولین خرابی مذاکره شده است.
شرکت EVST (EVS TECH CO., LTD)، تولیدکننده و یکپارچهساز رباتیک مستقر در چنگدو که در اواخر سال ۲۰۱۸ تأسیس شد، پروژههای اتوماسیون را در بیش از ۱۰۰ کشور ارائه میدهد و این الگو به اندازهای پایدار است که تیم تحویل ما اکنون با آن پنج مورد به عنوان دروازههای محدوده و نه به عنوان موارد اضافی اختیاری رفتار میکند. خریدارانی که روی یک مشخصات کار میکنند و میخواهند نظر دومی در مورد ابزار، فرضیات مربوط به توان عملیاتی یا شرایط پشتیبانی داشته باشند، میتوانند از طریق ... با تیم ما تماس بگیرند. evsrobot.com.
پرسش و پاسخهای متداول
چرا پروژههای اتوماسیون حتی وقتی ربات به خوبی کار میکند، شکست میخورند؟
زیرا یک ربات در حال کار، یک سلول در حال کار نیست. خرابیهای رایج پس از تحویل عبارتند از: ابزار انتهایی که خیلی دیر و در برابر اطلاعات ناقص قطعه طراحی شدهاند، توان عملیاتی محاسبهشده از زمان حرکت ربات به جای زمان چرخه کامل ایستگاه، زمان تغییر کاربری که توجیه تجاری را در کارخانههای با ترکیب بالا از بین میبرد، تغییرات قطعه ورودی و شکافهای ایمنی یا کاربردی که کارخانه برای آن آماده نشده است، و عدم مالکیت تعریفشده تعمیر و نگهداری، قطعات یدکی و برنامهریزی مجدد پس از رفتن یکپارچهساز.
راهاندازی ربات پس از تحویل واقعاً چقدر طول میکشد؟
طولانیتر از آن چیزی که اکثر خریداران تازهکار برنامهریزی میکنند. نصب مکانیکی سریع است، اما اشکالزدایی ابزار در برابر قطعات واقعی، تنظیم برنامه، اعتبارسنجی ایمنی و آزمایش پذیرش، برنامه را تعیین میکنند و ابزارسازی نهایی به تنهایی معمولاً به چهار تا هشت هفته زمان طراحی و ساخت به علاوه حداقل یک بار اصلاح پس از رسیدن به قطعات تولیدی نیاز دارد. از تأمینکننده بخواهید برنامهای را ارائه دهد که به جای یک خط راهاندازی واحد، به نصب، ابزارسازی، برنامهنویسی، اعتبارسنجی ایمنی و پذیرش تقسیم شده باشد.
قبل از امضای قرارداد، چه سوالاتی باید از تامینکننده ربات بپرسم؟
پنج مورد بیشترین وزن را دارند: زمان تحویل ابزار انتهای بازو به عنوان یک محصول جداگانه چقدر است؛ آیا شما تعداد قطعات در ساعت را در مرز سلول تحت شرایط پذیرش تعریف شده تضمین میکنید؛ زمان تغییر بین دو شماره قطعه خاص از ترکیب واقعی من چقدر است؛ سلول چه شرایط آمادگی سایت را در نظر میگیرد و چه کسی ارزیابی ریسک ISO 10218-2 را بر عهده دارد؛ و چه کیت قطعات یدکی، به نام تماس پشتیبانی محلی، و زمان پاسخگویی همراه سفارش ارائه میشود.
آیا خرید رباتهای صنعتی از چین ریسک دارد؟
خطرات، خاص و قابل مدیریت هستند و نه کلی. کیفیت سختافزار و تکرارپذیری در کاربردهای جوشکاری، پالتگذاری و جابجایی جریان اصلی، به طور کلی با برندهای معتبر در همان کلاس بار مفید قابل مقایسه است. شکافهای واقعی عبارتند از کیفیت اسناد خدمات انگلیسی، زمان تحویل قطعات یدکی به گمرک، اصطکاک پاسخ منطقه زمانی، دقت مطلق در سختترین انتهای محدوده دقت و ارزش فروش مجدد پایینتر در بازار ثانویه. هر کدام را میتوان در هنگام خرید قیمتگذاری یا قرارداد بست، که به طور قابل توجهی ارزانتر از کشف آنها در طول توقف خط است.
چه کسی مسئول ایمنی سلول ربات است، سازنده ربات یا یکپارچهساز؟
طبق استاندارد ISO 10218-2:2025، ارزیابی ریسک و حفاظت در سطح سلول بر عهدهی یکپارچهساز سیستم است، نه بر عهدهی سازندهی ربات. بازوی ربات یک جزء است؛ حصارکشی، قفلهای داخلی، اسکنرهای منطقهای، منطق ایمنی و ارزیابی ریسک مستند شده متعلق به هر کسی است که سلول را یکپارچه میکند. برای کاربردهای مشارکتی، محدودیتهای نیرو و فشار شرح داده شده در ISO/TS 15066 باید با ابزار و قطعه کار واقعی نصب شده اعتبارسنجی شوند، نه با بازوی خالی.
آیا یک کارگاه با تنوع بالا و حجم تولید کم، اصلاً باید اتوماسیون شود؟
اغلب بله، اما با هدف طراحی متفاوت. کارخانههای با ترکیب بالا باید به جای ثانیههای چرخه، دقیقههای تغییر را مشخص کنند، که این امر طراحی را به سمت ابزار تغییر سریع با دادههای تکرارپذیر، تثبیت نقطه صفر، کتابخانههای برنامه سازماندهی شده بر اساس خانواده قطعات و اغلب یک ربات مشارکتی قابل استقرار مجدد به جای یک سلول حصارکشی شده ثابت سوق میدهد. یک مدل بازگشت سرمایه که بر اساس استفاده از تک قطعه ساخته شده است، در تماس با یک مخلوط با تعداد قطعات 40 تایی دوام نخواهد آورد.
نکات کلیدی
- پروژههای اتوماسیون به ندرت در سختافزار ربات شکست میخورند. آنها در فاصله بین بازوی تحویل داده شده و سلول در حال کار شکست میخورند و این فاصله یک مشکل محدودهبندی است که قبل از امضا قابل مشاهده است.
- ابزار انتهای بازو یک پروژه طراحی ماشین سفارشی است، نه یک وسیله جانبی. قیمت آن را جداگانه اعلام کنید، جداگانه برنامهریزی کنید، نمونههای واقعی تولید را ارسال کنید و از قبل توافق کنید که چه کسی هزینه نسخه دوم را پرداخت میکند.
- بر تضمین توان عملیاتی به صورت تعداد قطعات در ساعت در مرز سلول تحت شرایط پذیرش کتبی اصرار داشته باشید. ثانیههای حرکت ربات از روی برگه اطلاعات، تعهدی برای توان عملیاتی نیستند.
- در کارخانههای با ترکیب بالا، زمان تغییر، هدف طراحی است، نه زمان چرخه. ترکیب واقعی قطعه خود را به تأمینکننده بدهید و بررسی کنید که تغییر ذکر شده در مدل بازگشت سرمایه وجود داشته باشد.
- طبق استاندارد ISO 10218-2:2025، ارزیابی ریسک و حفاظت در سطح سلول متعلق به یکپارچهساز سیستم است و یک بازوی رباتیک تحویل داده شده هرگز به خودی خود یک سلول مطابق با استانداردها نیست.
- در مورد کیت قطعات یدکی در محل، تماس با پشتیبانی محلی، تعهد پاسخگویی و آموزش پس از راهاندازی، در سفارش خرید اولیه مذاکره کنید. اگر بعداً، در طول یک توقف تولید، خریداری شود، هر چهار مورد هزینه بیشتری دارند.
درباره نویسنده: تیم تحریریه EVST در مورد اتوماسیون صنعتی برای تیمهای مهندسی و عملیاتی که اولین یا آخرین سلول رباتیک خود را مشخص میکنند، مطلب مینویسد. EVST یک تولیدکننده و یکپارچهساز رباتیک است که دفتر مرکزی آن در چنگدو واقع شده و پروژههای اتوماسیون را در بیش از ۱۰۰ کشور جهان ارائه میدهد و دارای گواهینامه IATF16949 در سطح خودرو و گواهینامههای شخص ثالث CE / SGS / TUV در خطوط تولید خود است.
نویسنده: تیم تحریریه EVST
بازبینی شده بوسیله: تیم تحریریه EVST
اخرین به روز رسانی:
مواد و روش ها: صفحه نمایش پس از تحویل پنج علته EVST - یک ابزار کمکی برنامهریزی از طرف خریدار برای بررسی محدوده یک سلول ربات قبل از امضا، نه یک آزمون پذیرش یا جایگزینی برای ارزیابی ریسک یک یکپارچهساز سیستم.
سیاست تحریریه · سیاست اصلاحات · شرایط استفاده