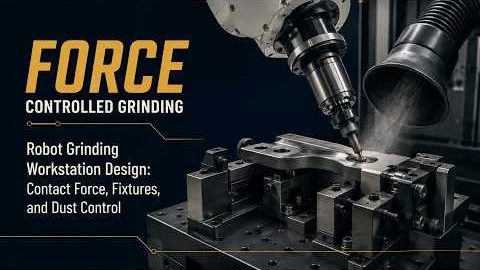
ایستگاه کاری رباتیک سنگزنی و پولیش - مدلها، کنترل نیرو و جمعآوری گرد و غبار
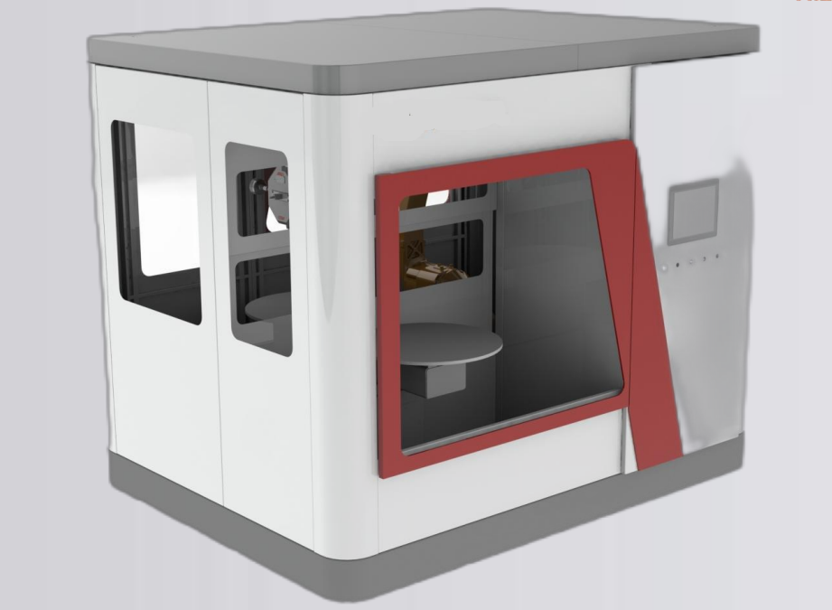
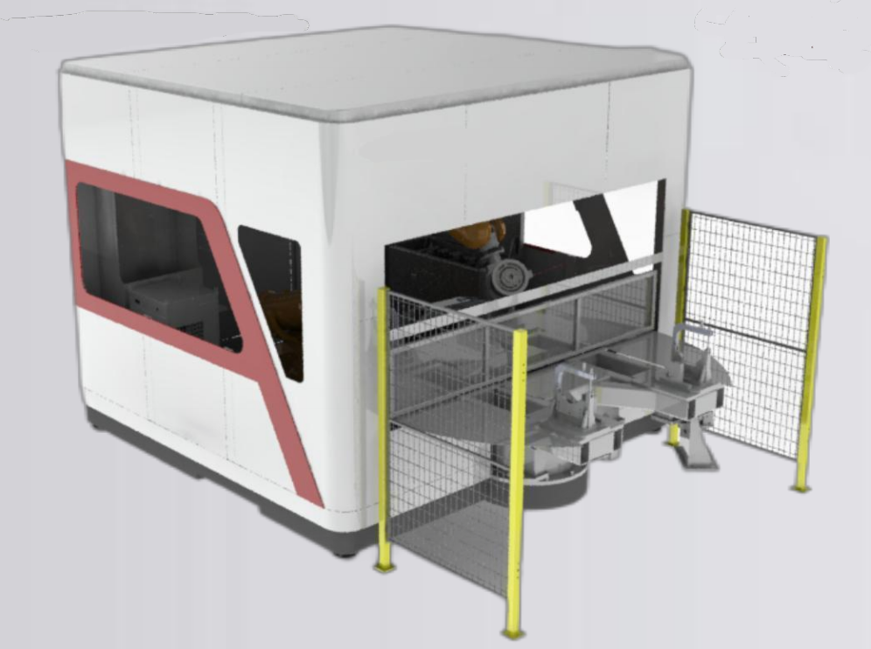
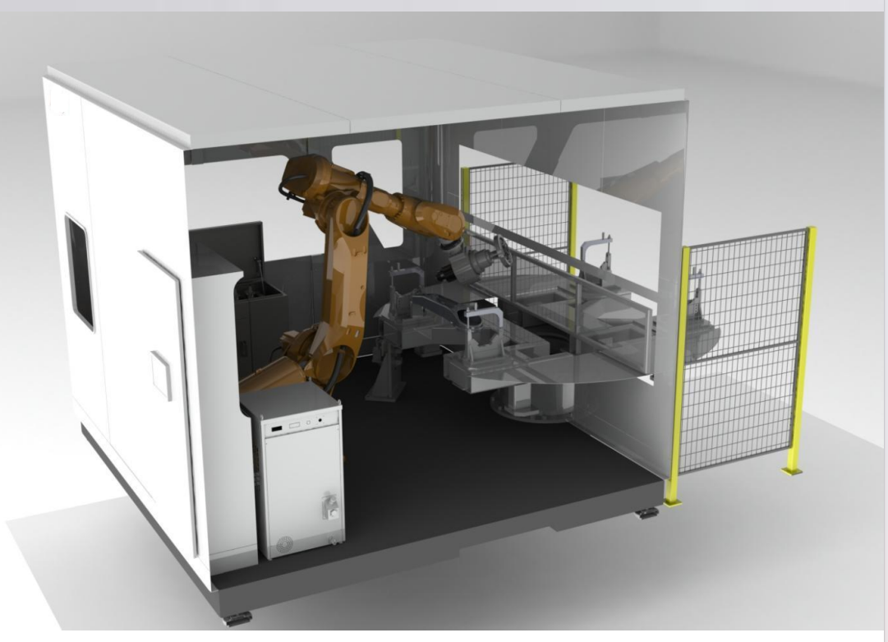
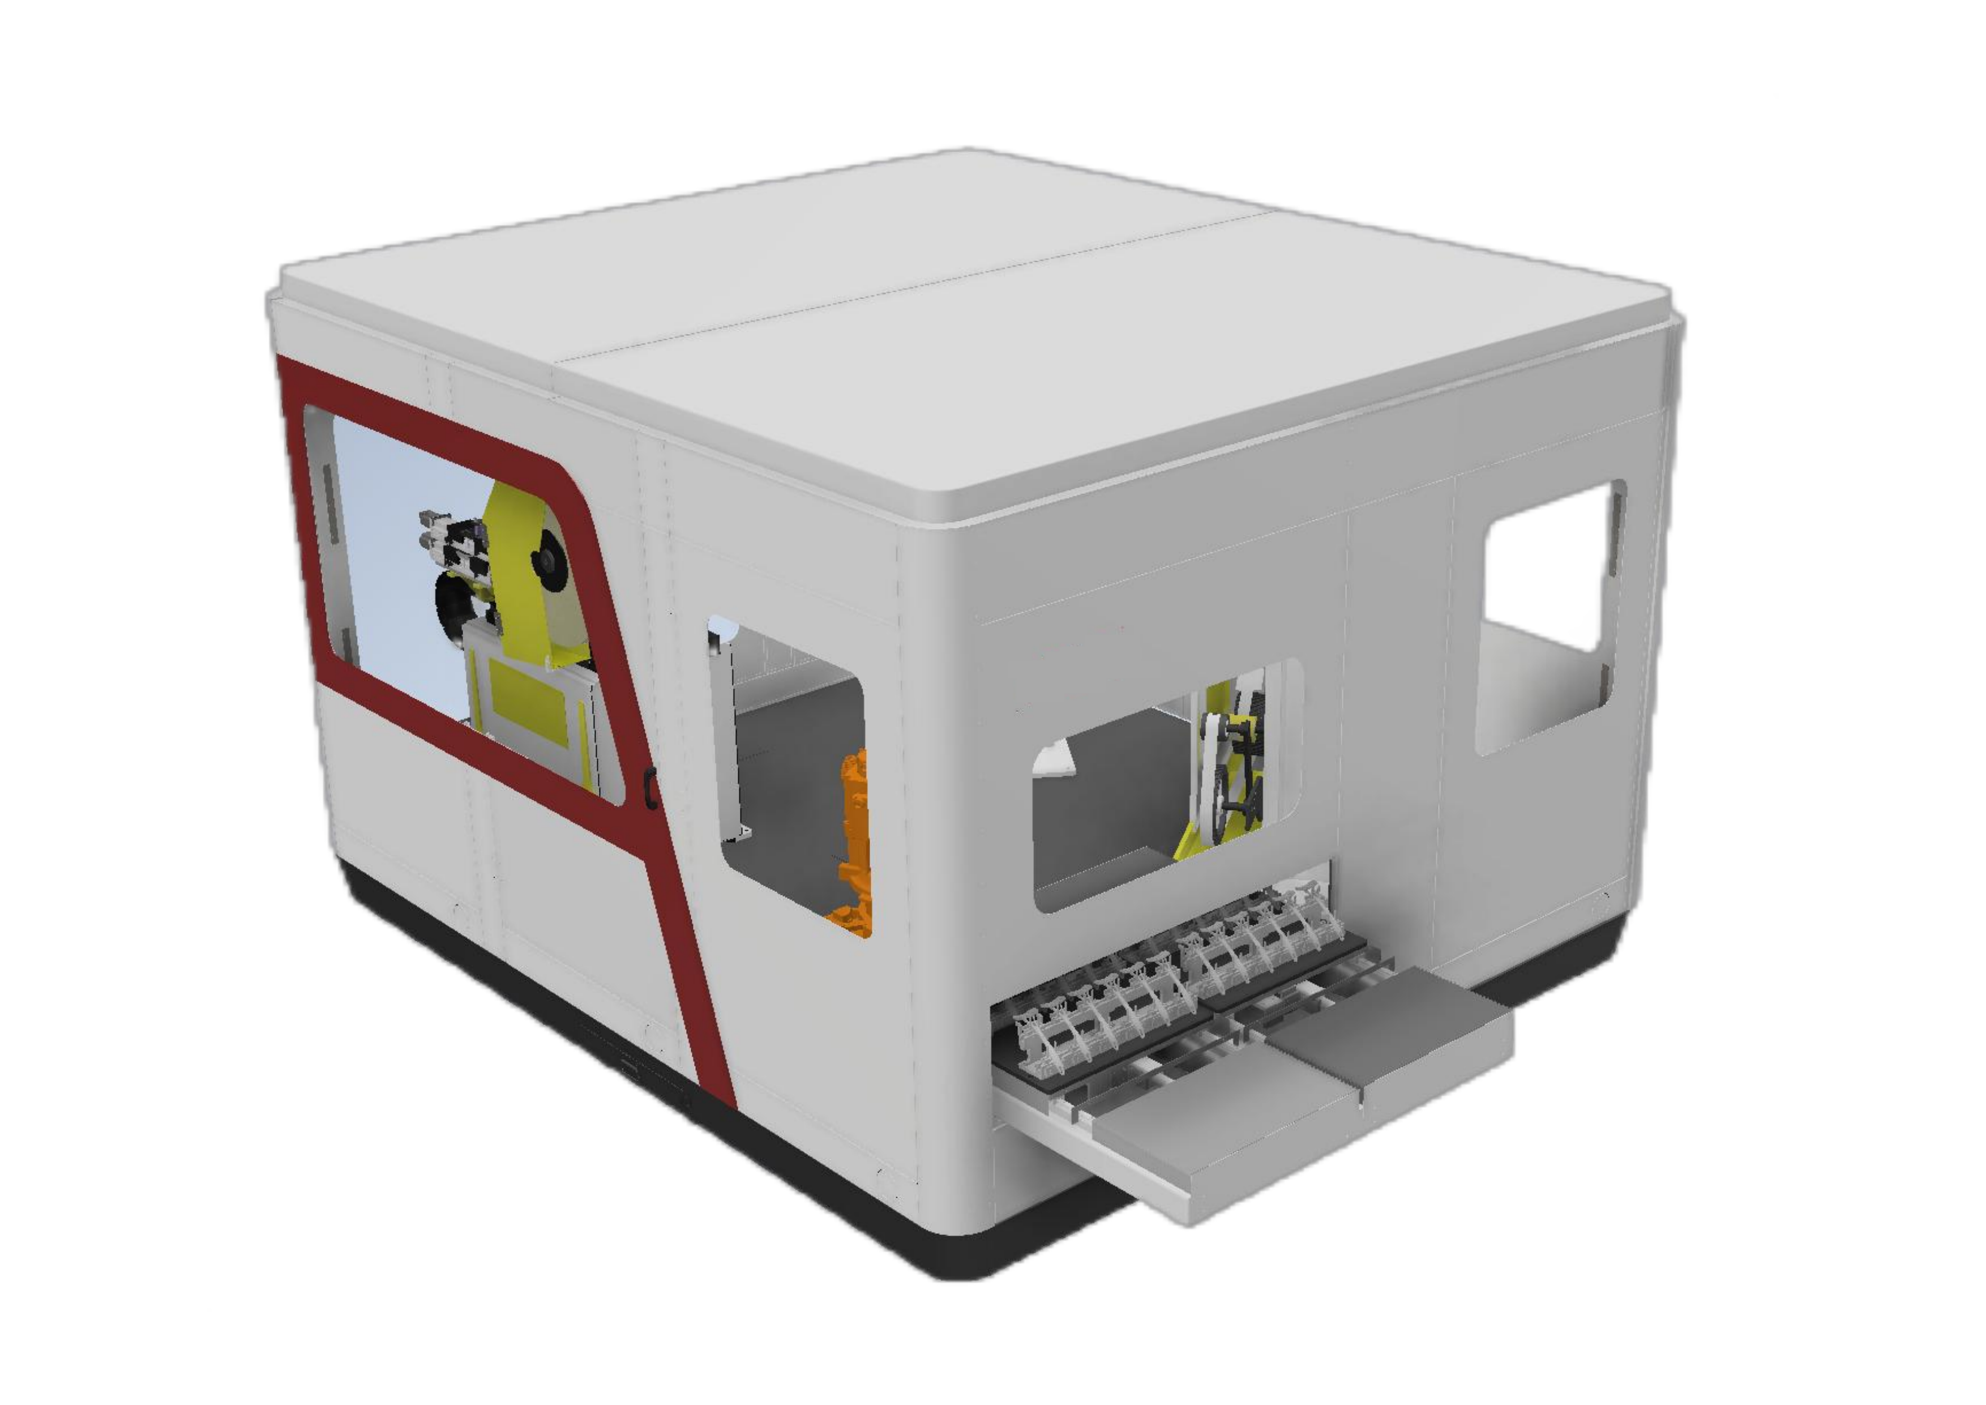
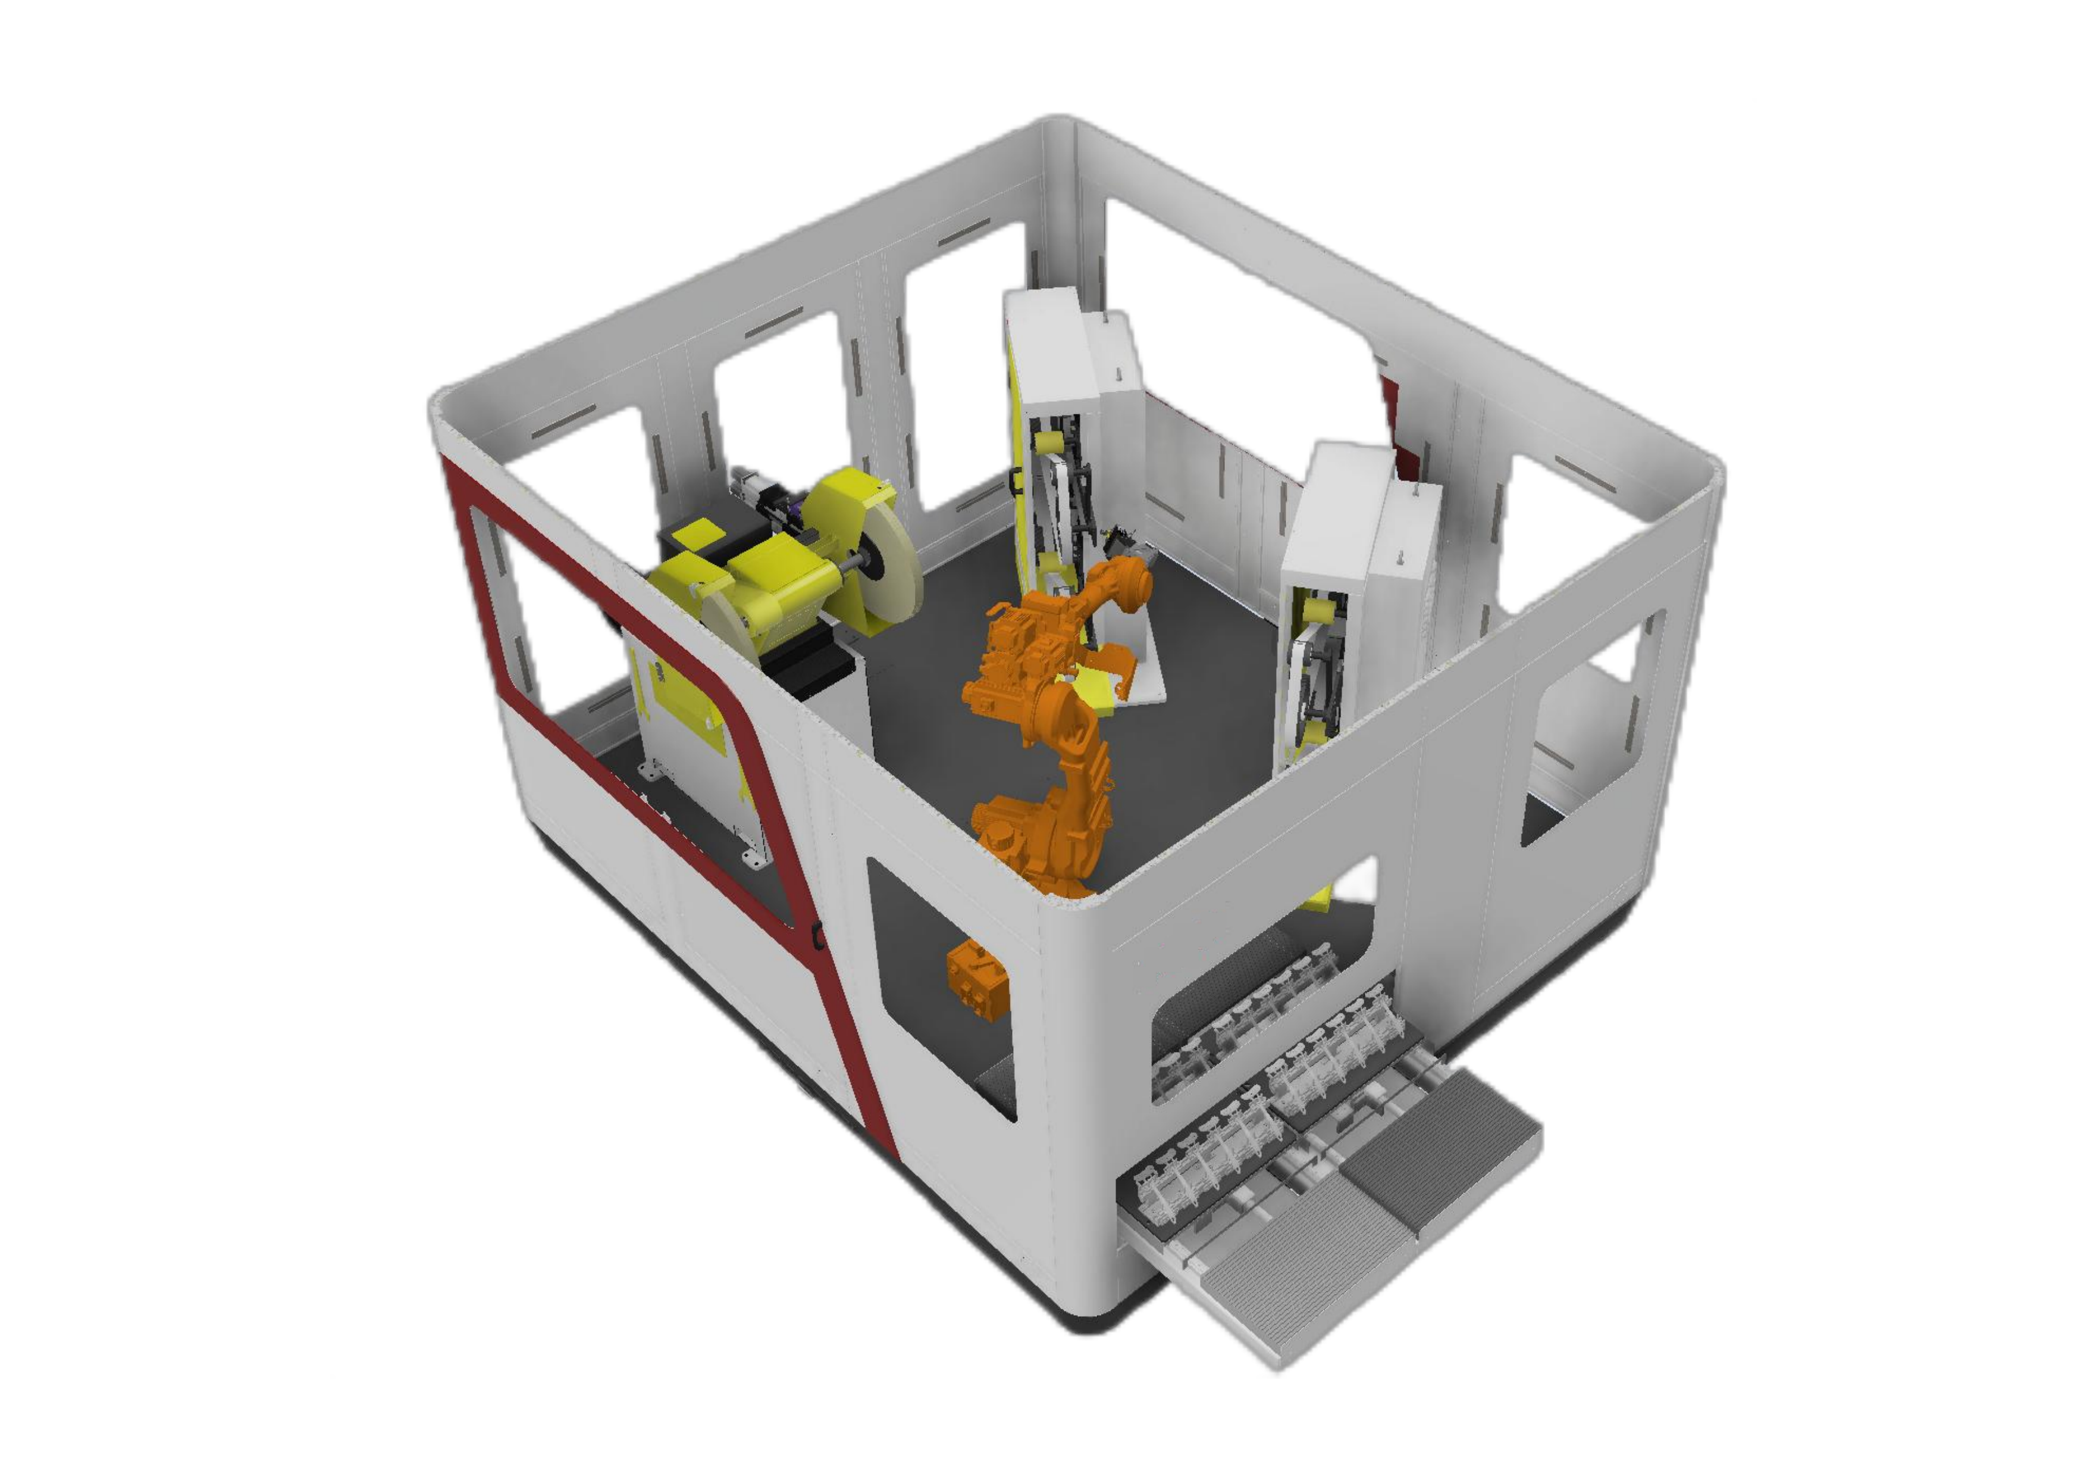
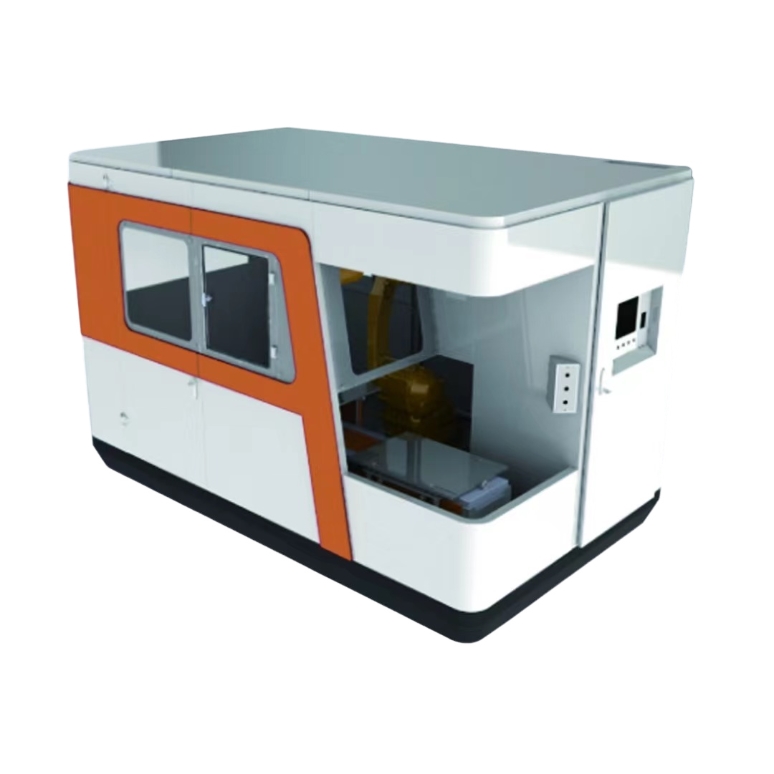
یک ایستگاه کاری سنگزنی و پرداخت رباتیک از یک بدنه محصور برای مهار گرد و غبار و یک طرح مدولار برای نگهداری، اصلاح و ارتقاء استفاده میکند و پرداخت هدایتشده توسط ربات را با تجهیزات مناسب کنترل نیرو و استخراج گرد و غبار ترکیب میکند.
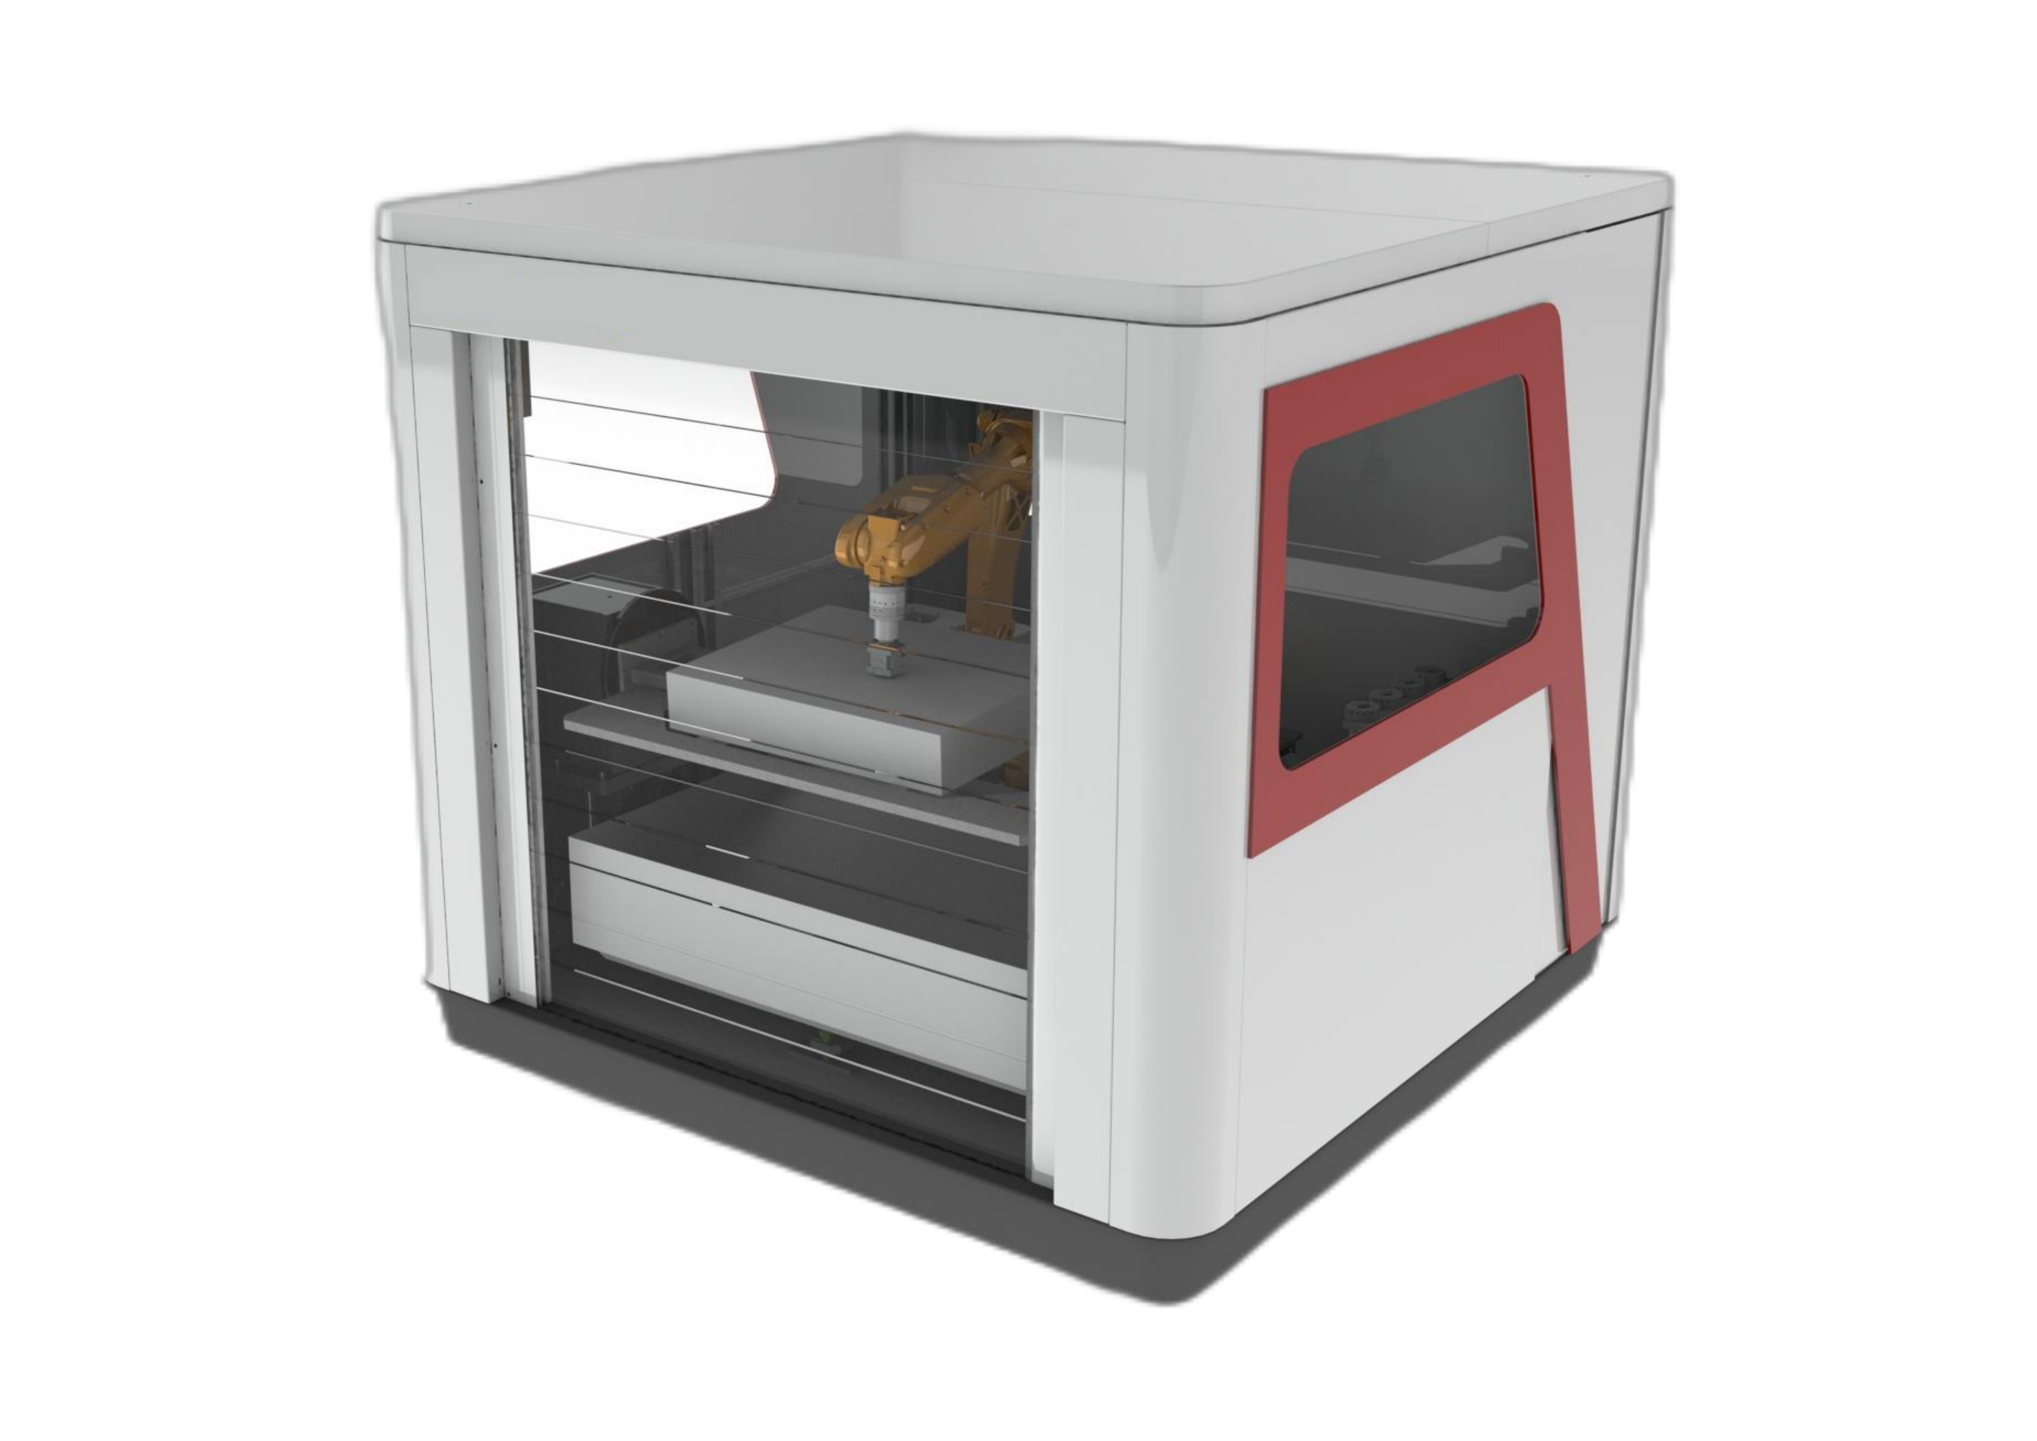
- بدنه محصور شده به مهار گرد و غبار در اطراف فرآیند تکمیل کمک میکند.
- یک طرحبندی ماژولار امکان دسترسی برای تعمیر و نگهداری، تغییرات و ارتقاءهای بعدی را فراهم میکند.
- این ربات قطعه کار را برای پرداخت نهایی حمل میکند و پلیسهگیری نیز در آن انجام میشود.
- عملکردهای نظارتی، ابزارها و تسمههای شکسته، عمر ابزار و ظرفیت تولید را پوشش میدهند.
- دستگاههای سنگزنی تسمهای به صورت استاندارد از شناور پنوماتیکی استفاده میکنند و شناور با نیروی ثابت کنترلشده الکترونیکی نیز به عنوان یک گزینه ارتقا یافته در دسترس است.
- میز دولایه از طراحی مقاوم در برابر گرد و غبار بهره میبرد.
رباتهای سنگزنی: چه زمانی از آنها استفاده کنیم و چگونه آنها را تنظیم کنیم
ربات سنگزنی، یک ربات صنعتی شش محوره است که برای برداشتن مواد از طریق تماس تنظیم شده است. رباتهای جابجایی و جوشکاری، مواد را جابجا یا اضافه میکنند؛ سنگزنی، پلیسهگیری، پخزنی و حذف جوش، آن را از بین میبرند، بنابراین ربات برای انجام کار به یک ابزار پرداخت و کنترل نیروی سازگار نیاز دارد.
سنگزنی رباتیک معمولاً در مواردی به کار گرفته میشود که سنگزنی دستی به معنای حجم کار سنگین، خروجی کند و خطر سلامت شغلی، به ویژه در قطعات جوش داده شده، باشد. اینکه آیا این روش در تولید دوام میآورد یا خیر، به سه چیز بستگی دارد: میزان تغییر قطعات پس از ریختهگری یا جوشکاری، نحوه کنترل میزان حذف و سرعت سایش مواد ساینده. همچنین ببینید کدام کارهای سنگ زنی دستی را ابتدا به ربات منتقل کنیم؟.
قطعهای در گیره یا ابزاری روی فلنج
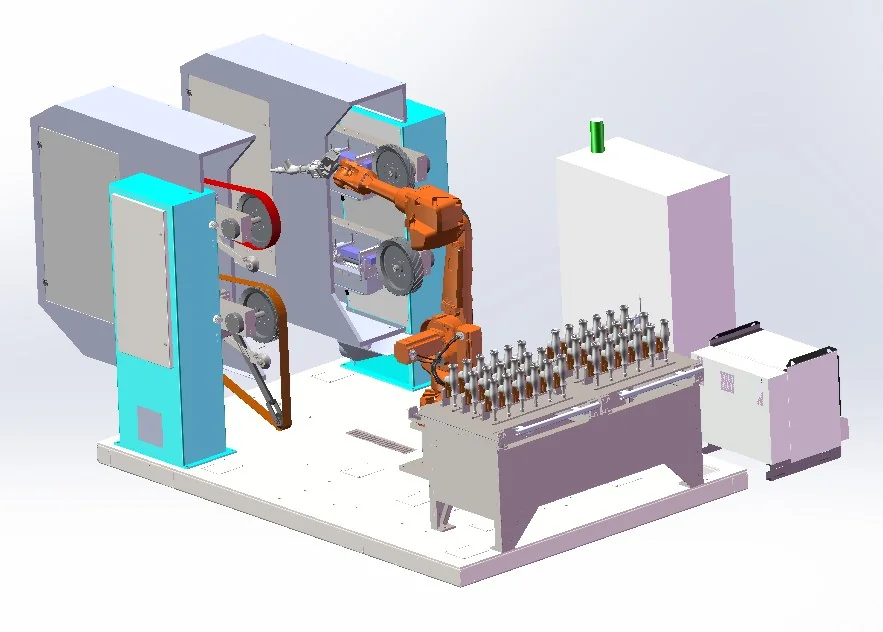
قطعات تا وزن 30 کیلوگرم معمولاً توسط ربات از موقعیت بارگیری به ایستگاههای ثابت تسمه و چرخ حمل میشوند؛ قطعات بزرگتر یا سنگینتر در حالی که ربات ابزار را حمل میکند، گیره میمانند. ایستگاههای ثابت فضای بیشتری را اشغال میکنند، اما ربات مستقیماً از میز بارگیری به سنگزنی میرود. یک ابزار نگهدارنده ربات، طرح را فشرده نگه میدارد، اما هر تغییر ابزار یا ساینده، مراحلی را به هر قطعه اضافه میکند، بنابراین سلولهای نگهدارنده ابزار برای قطعات ترکیبی از تعویض خودکار ابزار و یک مخزن ابزار، از جمله ابزارهای مخصوص قطعه، استفاده میکنند. محدودیتها و محدوده مدلها: انتخاب جزئی یا انتخاب ابزاری.
کنترل تماس: نیروی شناور و ثابت
قطعات ریختهگری و جوشکاریشده با تغییر ابعاد، قالب یا فیکسچر جوشکاری را ترک میکنند و ساینده با سایش منقبض میشود. در یک مسیر ثابت، هر دو میزان فشار ابزار و میزان مواد جدا شده را تغییر میدهند. یک واحد شناور غیرفعال به ابزار ±10 میلیمتر حرکت مکانیکی میدهد، با فشار هوا تنظیمشده برای هر وضعیت ربات؛ سنگهای تسمهای به صورت استاندارد به صورت پنوماتیکی شناور میشوند. کنترل نیروی فعال، تماس را میخواند و واحد شناور را به جلو یا عقب حرکت میدهد تا نیرو با تغییر موقعیت قطعه، تلرانس یا شرایط سایش ثابت بماند. شناوری با نیروی ثابت، ارتقاء سنگهای تسمهای است. در سنگهای سنگین کنترلشده با نیرو که در سلولهای نگهدارنده ابزار استفاده میشوند، نیروی تماس از 10 تا 500 نیوتن با دقت کنترل نیرو ±5 نیوتن قابل تنظیم است. محدودهها برای سایر ابزارها و پیکربندیها برای هر پروژه تأیید شده است.
در مواردی که تنوع برای انطباق با استانداردها بسیار زیاد است، سیستمهایی که ما ساختهایم ابتدا موارد زیر را اندازهگیری میکنند: یک حسگر جابجایی لیزری برای ارتفاع جوش، یک لیزر نقطهای برای تغییر خط جدایش نسبت به ریختهگری قبلی، یا یک اسکن سهبعدی برای تولید هر مسیر. آنچه یک سلول برای هر پروژه بر اساس قطعات و اهداف خروجی شما نیاز دارد، انتخاب میشود. ببینید سنگ زنی رباتیک با کنترل نیرو و بررسی تماس و شرایط سایشی در حین راهاندازی.
تسمه، چرخ یا ابزار دوک نخ ریسی
انتخاب ابزار از آنچه ثابت میماند پیروی میکند. در مسیر قطعهنگهدار، ایستگاهها ثابت میمانند و ربات قطعه را به آنها میآورد: تسمهها مواد خام را برمیدارند، سپس چرخهای نایلونی، سیزال و پارچهای صیقل میدهند و سوهانها و چرخهای فلپ روی اسپیندلهای شناور که در ایستگاه ثابت شدهاند به خطوط داخلی، لبههای سوراخ و خطوط جدایش میرسند که تسمه نمیتواند. دستگاه سنگزنی تسمهای با کنترل نیرو در این مسیر یک دستگاه ایستاده روی زمین است که به صورت استاندارد دارای شناور پنوماتیکی و به عنوان یک ارتقاء دارای شناور نیروی ثابت است.
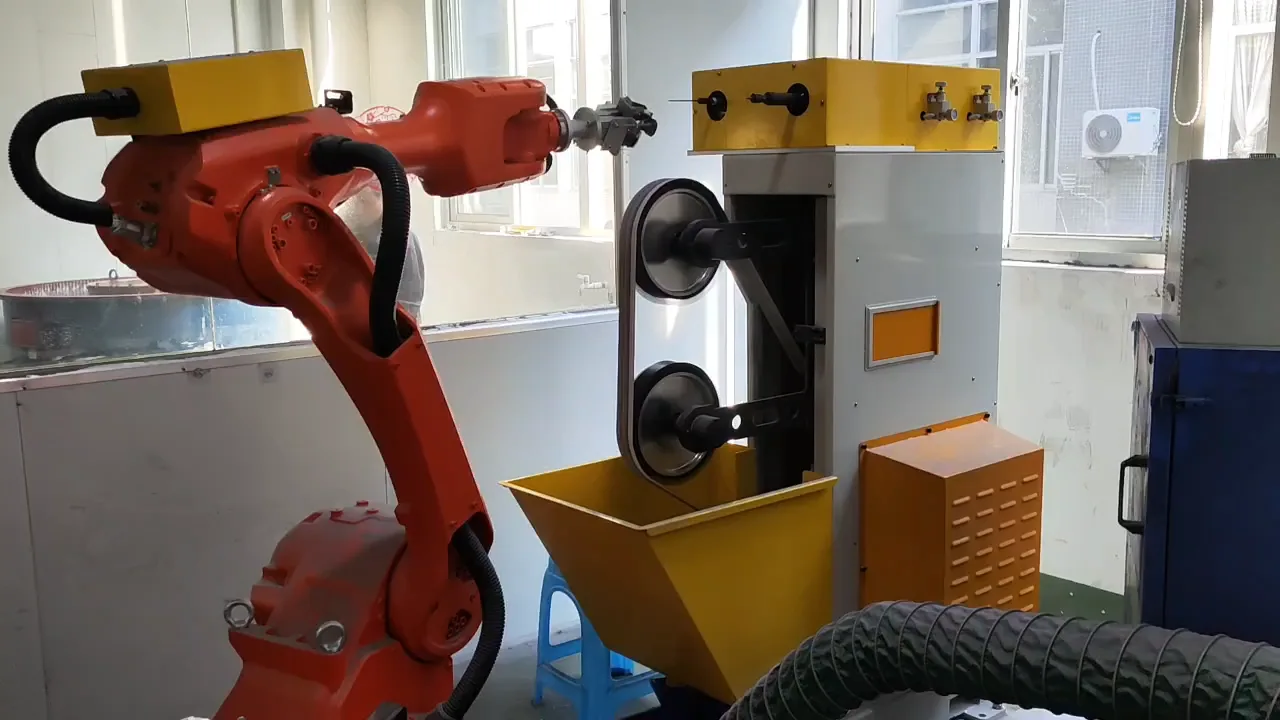
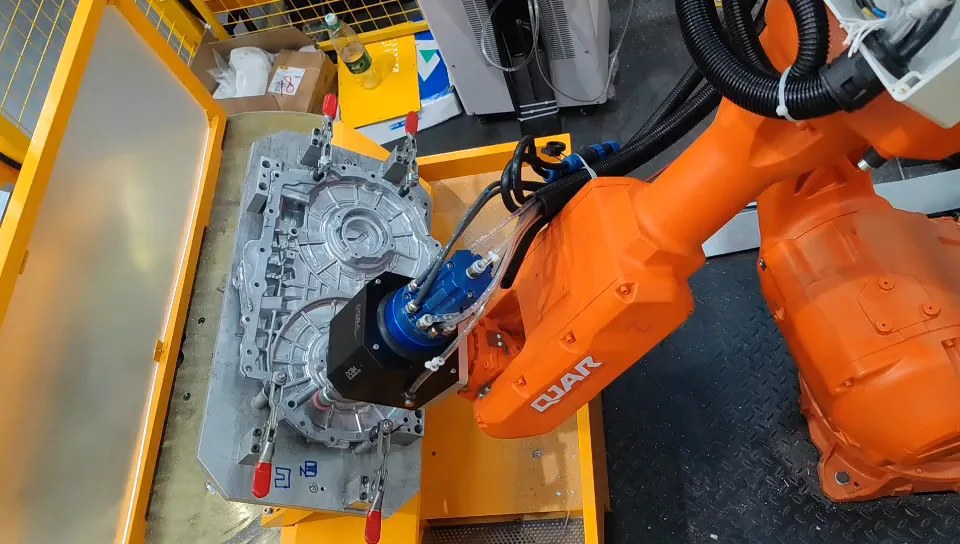
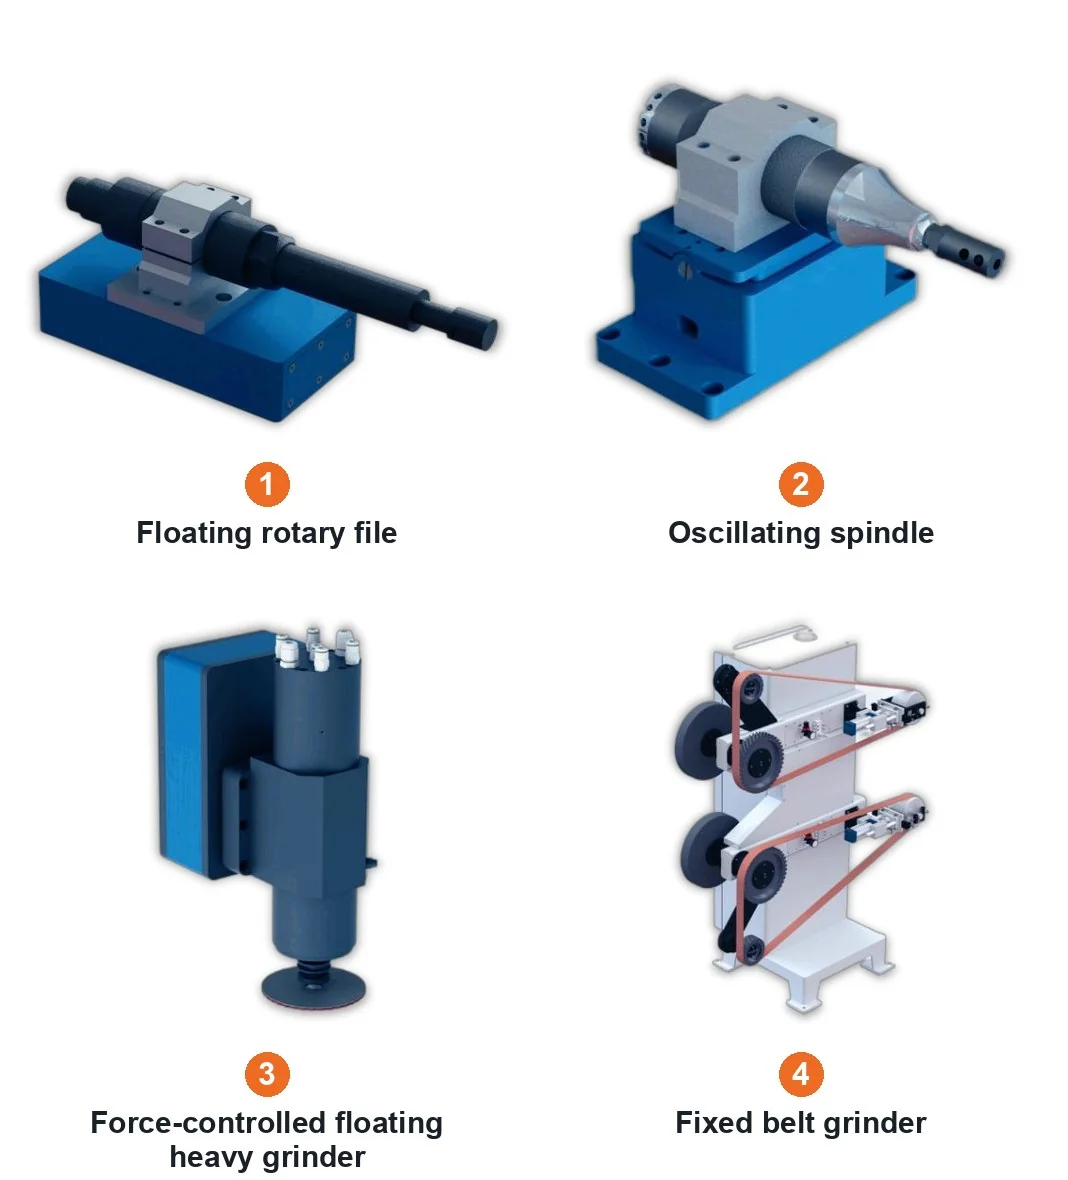
در مسیر ابزارگیر، قطعه در یک گیره ثابت میماند و ربات ابزار را به سمت تیغه، دروازه یا درز حمل میکند: یک اسپیندل شناور یا یک سنگزن سنگین کنترلشده با نیرو که بین فرزها، چرخهای فلپ و سرهای سنگزنی الماس از فروشگاه ابزار تغییر میکند. برداشت سنگین روی چدن، فولاد ریختهگری شده و درزهای جوش از این طریق انجام میشود. ببینید خانوادههای مصرفی و گزینههای کنترل ابزار و نیرو.
آنچه خود بازوی ربات نیاز دارد
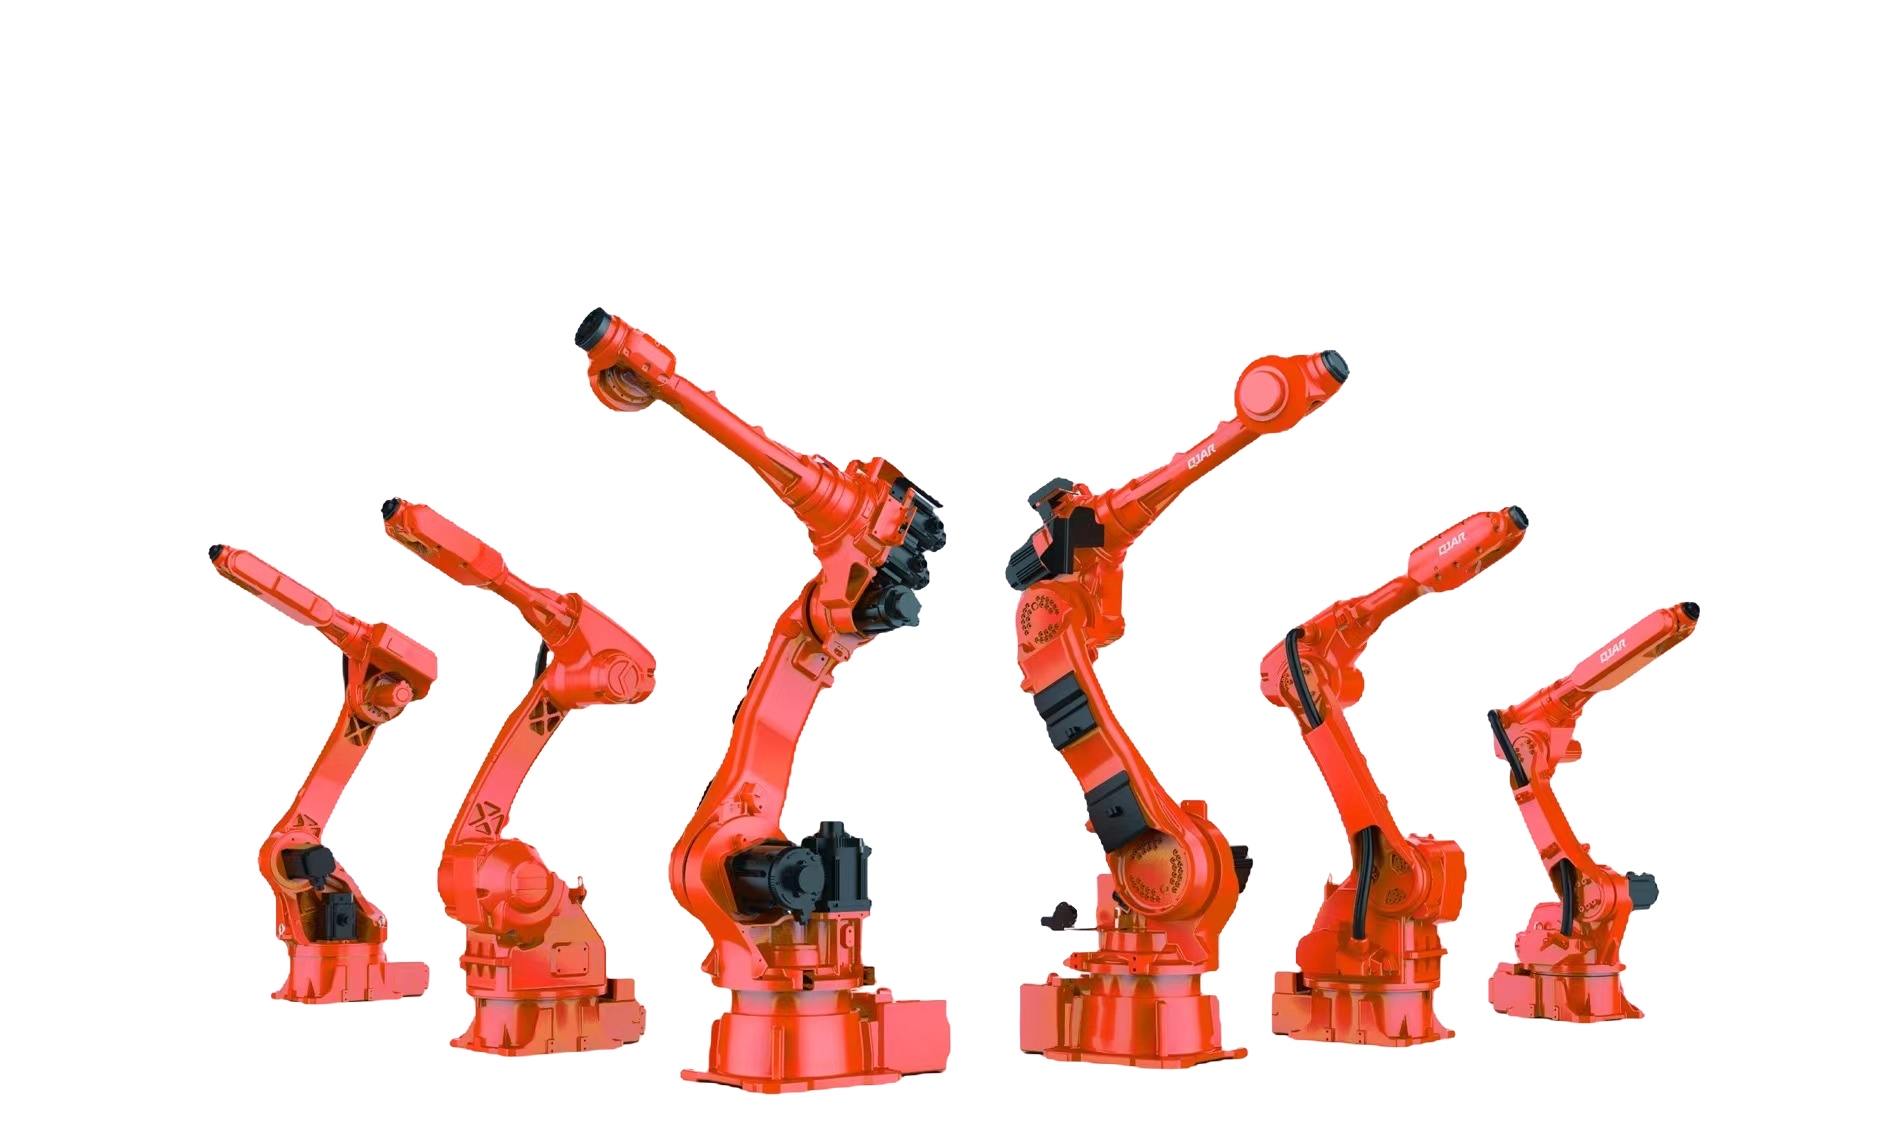
یک ربات سنگزنی برای مدت طولانی به قطعه فشار وارد میکند، با بار تماسی معمول ۳ تا ۱۰ کیلوگرم، بنابراین بازو باید به اندازه کافی سفت باشد تا دچار لغزش نشود. همچنین به حرکت مچ بیشتری نیاز دارد: محور ۶ از زاویه معمول ±۳۶۰ درجه تا ±۵۴۰ درجه یا ±۷۲۰ درجه گسترش یافته است، و محور ۵ با طراحی آفست فراتر از ۳۵۰ درجه حرکت میکند، بنابراین یک کانتور به صورت یک حرکت پیوسته و بدون مکث اجرا میشود. درجه حفاظت IP67 از ورود گرد و غبار جلوگیری میکند. لیست کامل: الزامات حرکت و حفاظت ربات.
ربات یا دستگاه سنگ زنی مخصوص
وقتی همان قطعه کوچک ریختهگری شده یا تزئینی در حجم زیاد تولید میشود، یک ماشین پنج محوره با چهار یا شش ایستگاه که همزمان کار میکنند و بین محصولات قابل تعویض هستند، میتواند بهتر از یک ربات جا شود؛ بلوکهای موتور و محفظههای گیربکس نیز میتوانند به یک ماشین سنگزنی CNC شش محوره متصل شوند. یک ربات قطعات بزرگ یا متنوع، یک محدوده کاری بزرگ یا یک سلول متصل به یک خط را جا میدهد و همچنین میتواند ماشینها را بارگیری کند. هر دو از جمله سیستمهایی هستند که ما ساختهایم و برای هر پروژه انتخاب میشوند؛ ببینید سلولهای رباتیک و ماشینهای مخصوص ریختهگری تحت فشار.
کاربرد سنگزنی خود را مورد بحث قرار دهید ↗با قطعه کار یا با ابزار: با قطعه کار شروع کنید
ربات قطعه را حمل میکند
برای قطعات تا وزن 30 کیلوگرم، چیدمان نگهدارنده قطعه میتواند قطعه کار را مستقیماً از موقعیت بارگیری به یک ایستگاه پرداخت ثابت منتقل کند. این میتواند مراحل جابجایی هر قطعه را کاهش دهد، در حالی که ایستگاههای اطراف به فضای بیشتری نیاز دارند.
ربات ابزار را حمل میکند
در چیدمان ابزار-نگهدار، ربات ابزار را به قطعه کار بزرگتر یا سنگینتر میرساند. چیدمان میتواند فشردهتر باشد، در حالی که تغییرات ابزار و ساینده، مراحلی را به چرخه تک قطعهای اضافه میکند.
عدد ۳۰ کیلوگرم، مرز انتخاب مسیر است، نه وزن مجاز قطعه برای هر مدل. جدول مدل زیر به طور جداگانه بار مفید ربات و وزن توصیه شده قطعه را تعریف میکند.
مشخصات مدل ایستگاه کاری
محدوده مدلهای پشتیبانیشده برای پیکربندی قطعه-نگهدار را مقایسه کنید. ابعاد قطعه، وزن قطعه و ظرفیت بار ربات، محدودیتهای جداگانهای هستند؛ ردیفی را انتخاب کنید که قطعه کار را در خود جای دهد.
برای مقایسه هر فیلد، به صورت افقی اسکرول کنید.
| مدل | محموله ربات | وزن قسمت | پاکت قطعه | ابعاد کلی | منبع تغذیه / توان نامی | دقت سنگ زنی |
|---|---|---|---|---|---|---|
| EVSPG-10A | کیلوگرم ۷۳۰۰ | ≤3 کیلوگرم | 100 × 100 × 50 میلیمتر | 3450 × 2200 × 2260 میلیمتر | برق متناوب ۳۸۰ ولت / ۱۳.۵ کیلووات | 0.1-0.2 ± میلی متر |
| EVSPG-20A | کیلوگرم ۷۳۰۰ | ≤7 کیلوگرم | 200 × 200 × 100 میلیمتر | 3450 × 2200 × 2260 میلیمتر | برق متناوب ۳۸۰ ولت / ۱۳.۵ کیلووات | 0.1-0.2 ± میلی متر |
| EVSPG-30A | کیلوگرم ۷۳۰۰ | ≤15 کیلوگرم | 300 × 300 × 150 میلیمتر | 3450 × 2200 × 2260 میلیمتر | برق متناوب ۳۸۰ ولت / ۱۳.۵ کیلووات | 0.1-0.2 ± میلی متر |
| مواد قابل استفاده | ریخته گری آلومینیوم، سخت افزار کوچک | |||||
| ربات صنعتی | EVST | |||||
فیلد دقت، دقت سنگزنی را توصیف میکند. الزامات حرکت ربات به طور جداگانه در زیر مقایسه شدهاند.
ماژولهای استاندارد سنگزنی و صیقلکاری
ماژولهای استاندارد شامل سنگهای تسمهای دو ایستگاهه، سنگهای تسمهای تک ایستگاهه و ماشینهای پرداخت تک ایستگاهه هستند. ماژولهای پرداخت تسمه پهن، قطعات بزرگ و قطعات کوچک، از ترکیبهای مدولار، با آرایشهای شناور و جبران خودکار پشتیبانی میکنند.
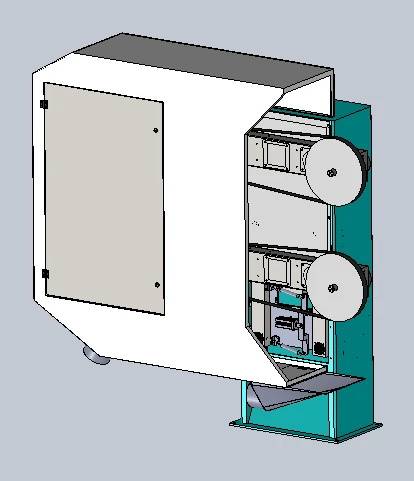
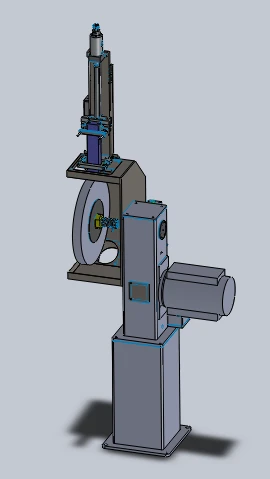
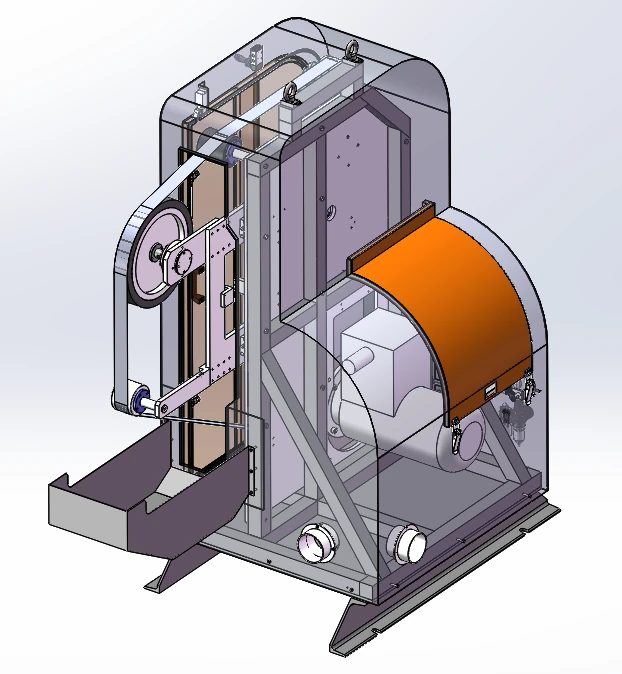
یک پیکربندی دستگاه تسمهای از یک موتور محرک ضد انفجار ۴ کیلوواتی، حداکثر سرعت چرخش ۲۸۰۰ دور در دقیقه و یک تسمه ساینده ۲۸۰۰ میلیمتر × ۷۰ میلیمتر استفاده میکند. این شامل ردیابی تسمه، اتصال قیف گرد و غبار، شناور پنوماتیک استاندارد با گزینه ارتقاء نیروی ثابت الکترونیکی و امکان نصب اسپیندل شناور است.
هفت خانواده مصرفی و نقشهای آنها
انتخاب مواد مصرفی بر اساس عملیات مورد نیاز و شکل تماس انجام میشود. ایستگاههای مختلف را میتوان برای جابجایی بین مراحل حذف ساینده و پولیش ترکیب کرد.
تسمههای ساینده
سنگ زنی تسمه ای در امتداد مسیر تماس انتخاب شده.
چرخهای فلپ
پرداخت ساینده با ماده مصرفی چرخشکل.
چرخهای نایلونی
پرداخت سطح با دستگاه چرخ نایلونی.
چرخهای سیزال
پولیش چرخ در توالی پرداخت مورد نیاز.
چرخهای پولیش پارچه
پولیش با دستگاه چرخ پارچهای.
فایل ها
سوهان کاری موضعی و لبه تراشی.
تیغههای فرز
فرزکاری و حذف مواد قبل از پرداخت نهایی.
سنگ زنی رباتیک کنترل شده با نیرو
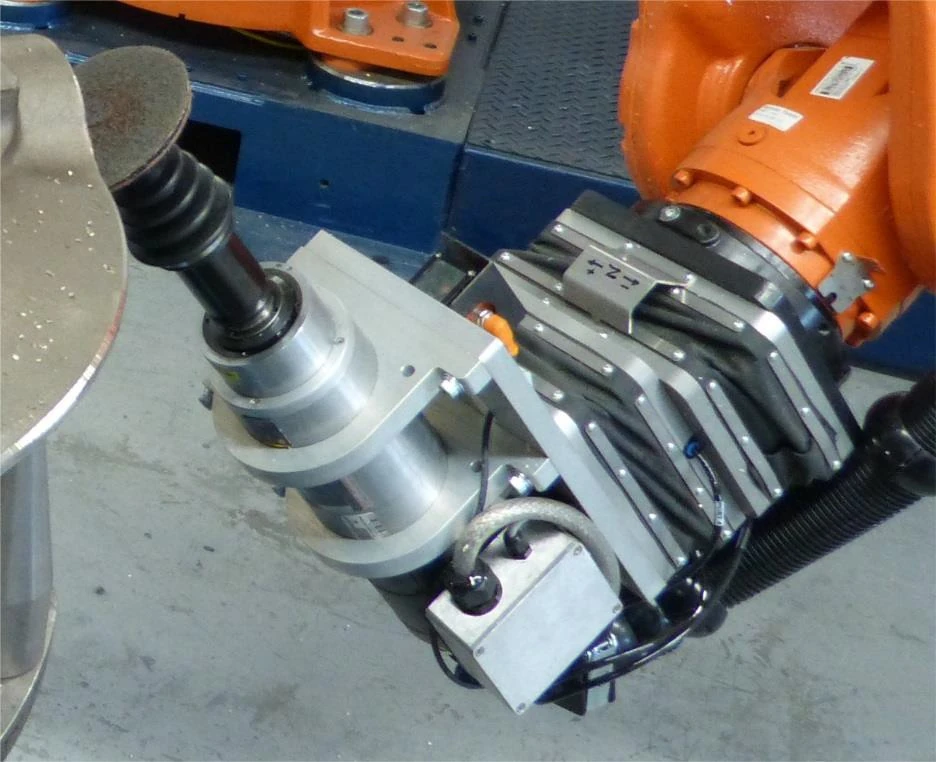
انطباق پنوماتیک غیرفعال
یک شیر تناسبی فشار داخل مکانیزم شناور را کنترل میکند و تنظیمات کنترلی آن متناسب با وضعیت ربات تنظیم میشود. انطباق مکانیکی، محدوده شناوری ±10 میلیمتر را فراهم میکند.
بازخورد نیروی فعال
بازخورد نیرو، دستگاه شناور را به جلو یا عقب تنظیم میکند تا با تغییر موقعیت قطعه، تلرانس قطعه یا سایش سایشی، تماس را حفظ کند. محدوده نیروی کنترلشده بنا به درخواست قابل تنظیم است.
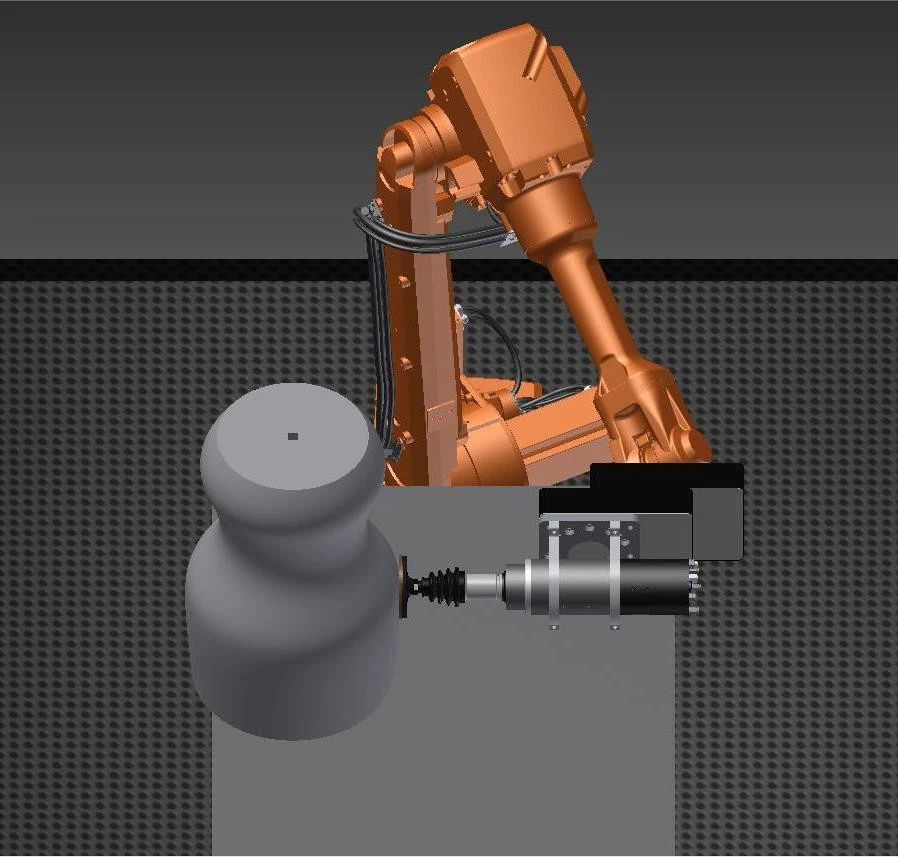
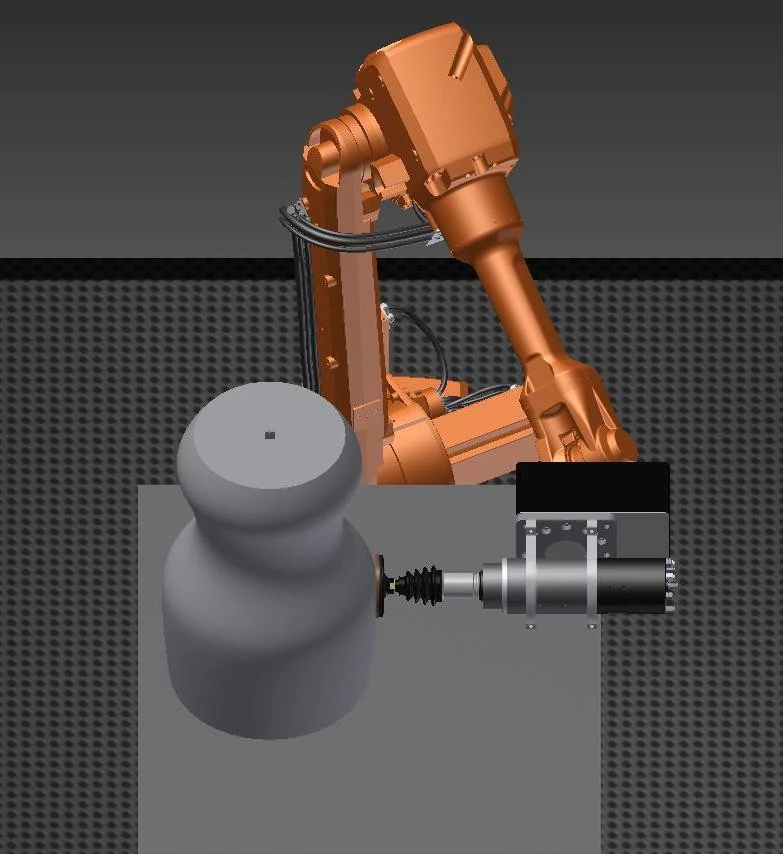
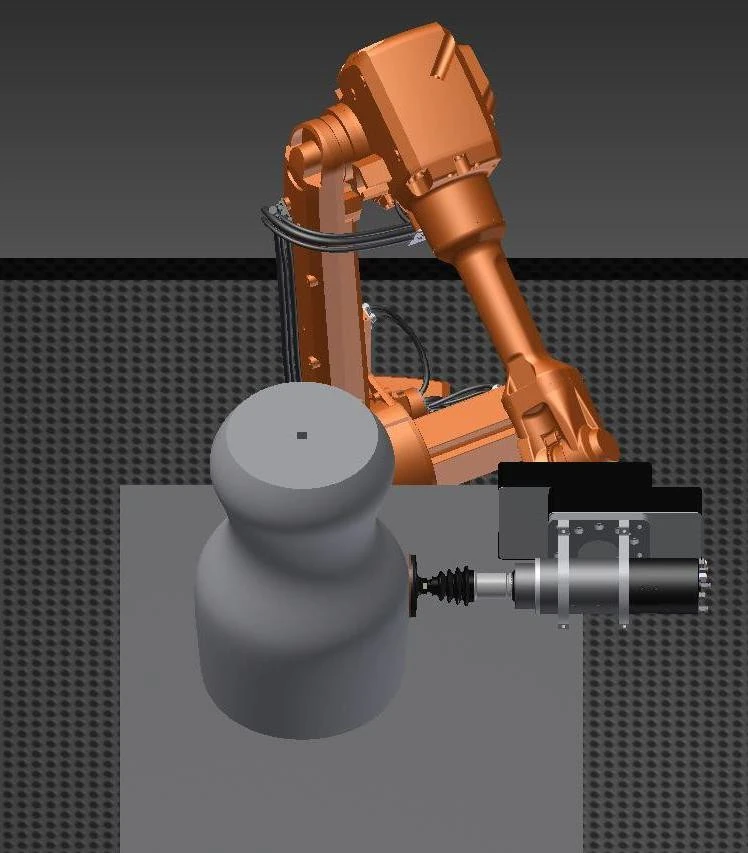
یک گزینه ابزار با قابلیت کنترل نیرو/موقعیت در تمام موقعیتها، از تعویض خودکار ابزار پشتیبانی میکند و برای کار مداوم با درجه حفاظت IP65 مشخص شده است. اینها مشخصات گزینه ابزار هستند و جدا از الزامات بدنه ربات میباشند.
گزینههای ابزار و تجهیزات کنترل نیرو
خانوادههای ابزار
- اسپیندل شناور نوسانی
- اسپیندل نوسانی
- فایل چرخشی شناور
- سنگ شکن سنگین شناور با کنترل نیرو
- سنگ فرز تسمهای با کنترل نیرو
- دستگاه سنگ زنی تسمه ای ثابت
فرمهای تجهیزات کنترل نیرو
- تجهیزات کنترل نیرو در همه موقعیتها
- سنگ زنی با کنترل نیروی یک جهته
- سنگزن دو ایستگاهه دو جهته با کنترل نیرو
- تجهیزات پلیسهگیری با کنترل نیرو
اسپیندلهای الکتریکی شناور شعاعی یکی دیگر از گزینههای رابط ابزار-محور هستند. خانواده ابزار را با توجه به عملیات، جهت تماس و دسترسی موجود انتخاب کنید.
مکش گرد و غبار و محفظه کار
پیکربندی کارتریج-فیلتر از فیلتراسیون فشار منفی، واسطه فیلتر با پوشش PTFE و تمیز کردن پالسی با جمعآوری کشو استفاده میکند. مقادیر فنی آن در زیر نشان داده شده است.
| مورد فناوری | مقدار پارامتر | واحد |
|---|---|---|
| قدرت | 7.5 | kW |
| جریان هوا | 8500 | m³ / h |
| کارتریج ها را فیلتر کنید | 6 | کارتریج |
| منطقه فیلتر | 66 | متر مربع |
| اندازه فیلتراسیون | 0.3-1 | میکرومتر |
| راندمان تصفیه | 99 | % |
| فشار هوای فشرده | 0.4-0.6 | مگاپاسکال |
| سطلهای جمعآوری | 40 × 2 | L |
| میزان خش | 78 2 ± | dB |
| اتصالات ورودی | 4 × 200 | mm |
| ابعاد کلی | 1350 × 1100 × 2280 | mm |
| ولتاژ منبع تغذیه | 380 | V |
| فرکانس تأمین | 50 | Hz |
محفظه و رابطهای گرد و غبار
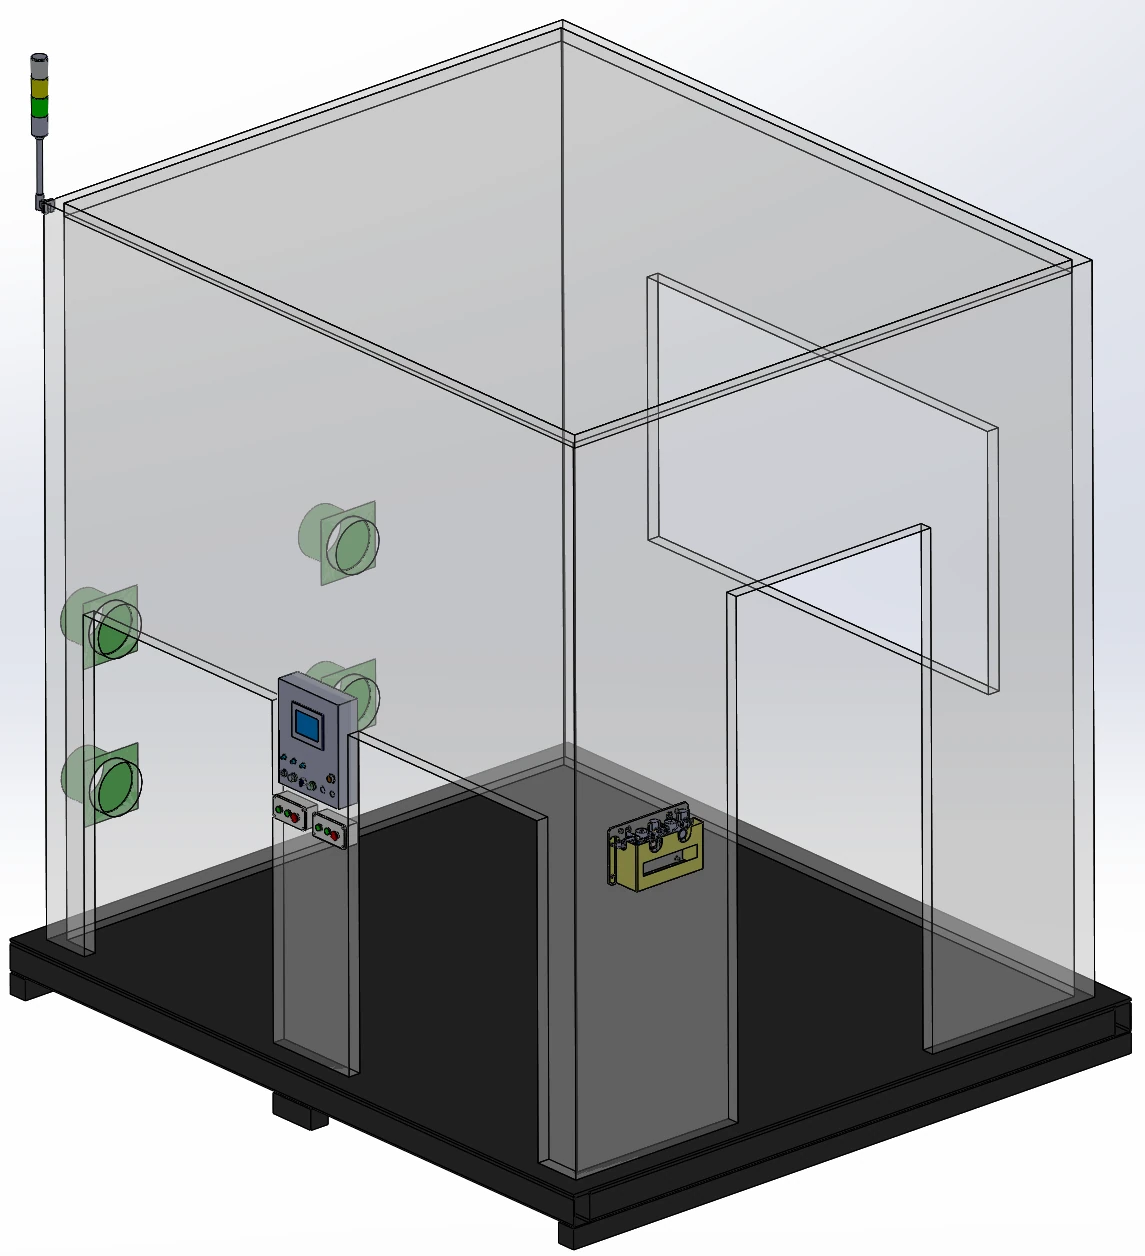
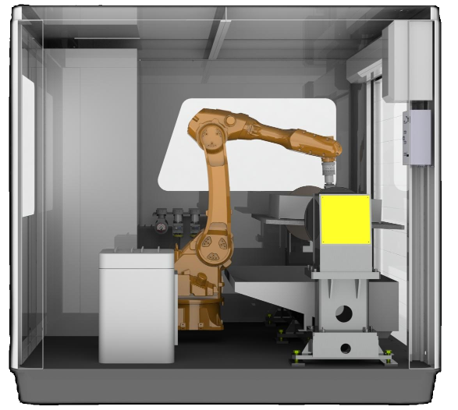
یک محفظه پروفیل آلومینیومی با پنلهای فلزی شامل یک پنجره مشاهده اکریلیک ۵ میلیمتری، روشنایی و ۴ اتصال استخراج است. یک پنل نمایشگر، جعبه دکمه تأیید بارگیری، درب تعمیر و نگهداری و پایه فولاد کربنی Q235 با دسترسی لیفتراک، این مجموعه را تکمیل میکنند.
مکش مرطوب و کنترل یکپارچه گرد و غبار
استخراج مرطوب یک مسیر موجود برای گرد و غبار آلومینیوم و منیزیم است. بدنه ایستگاه کاری میتواند گرد و غبار را با یک پوسته بیرونی، طراحی میز دو لایه مقاوم در برابر گرد و غبار و اتصالات مخزن گرد و غبار در خود جای دهد؛ تشخیص گرد و غبار و آلارمها از گزینههای پیکربندی هستند.
الزامات حرکت و حفاظت ربات
با استفاده از این الزامات حرکتی و حفاظتی به عنوان یک چک لیست مقایسه، یک ربات شش محوره برای کاربرد مورد نظر انتخاب کنید. اینها شرایط انتخاب ربات هستند، جدا از دقت سنگ زنی ایستگاه کاری و محدوده نیروی تماسی کنترل شده.
- تکرارپذیری ربات
- ± 0.02 میلیمتر
- سرعت خطی مؤثر
- ≥5 متر بر ثانیه
- دقت TCP
- ۶۰ میلیمتر
- دقت مسیر
- ≤0.2 میلی متر با سرعت سنگ زنی تا 300 میلی متر بر ثانیه
- محافظت از ربات
- IP67
- مرجع بار تماسی
- 3،10-XNUMX،XNUMX کیلوگرم
نظارت بر وضعیت درون خطی
وضعیت مواد مصرفی و ابزار
عملکردهای موجود شامل تشخیص پارگی تسمه، تشخیص پارگی ابزار و مدیریت عمر ابزار است. روانکاری ابزار را میتوان برای پیکربندی ابزار سنگزنی انتخاب شده در نظر گرفت.
وضعیت تولید
مدیریت ظرفیت تولید، نظارت بر مواد مصرفی را تکمیل میکند. سیگنالهای مورد نیاز و دسترسی به تعمیر و نگهداری را در کنار ابزار انتخاب شده و طرح محفظه بررسی کنید.
پرداخت درز FSW
درزهای FSW سینی باتری آلومینیومی
یک کاربرد معمول، سنگزنی هدایتشده توسط ربات برای درزهای جوشکاری اصطکاکی-تلاطمی روی سینیهای باتری آلومینیومی است.
پرداخت کاری FSW دو طرفه
یک کاربرد دو طرفه جداگانه، یک اسپیندل کنترل شده با نیرو، یک موقعیت دهنده چرخشی و استخراج مرطوب را برای سنگ زنی 6 درز FSW ترکیب میکند: 3 در جلو و 3 در پشت.
عملیات تکمیلی قاب مرتبط
عملیات مرتبط با قاب باتری شامل فرزکاری سطح جوش، پلیسهگیری و سنگزنی سطوح آببندی پس از فرزکاری میشود.
خط سنگ زنی خودکار: رابط های ایستگاه کاری
هنگام برنامهریزی یک خط سنگزنی خودکار، با رابط کاربری ایستگاه کاری شروع کنید: محل قطعه ورودی، دسترسی انتقال، اتصالات استخراج و سیگنالهای به اشتراک گذاشته شده با تجهیزات اطراف. طرح را با توالی پرداخت و دسترسی مورد نیاز برای تعویض ابزار و نگهداری مطابقت دهید.
قطعهای یا ابزاردار - چگونه قطعهام را انتخاب کنم؟
برای قطعات تا وزن 30 کیلوگرم، از مسیر قطعهکاری شده به عنوان نقطه شروع انتخاب استفاده کنید، سپس وزن قطعه مخصوص مدل، دسترسی به گیره و مسیر پرداخت را بررسی کنید. قطعات بزرگتر یا سنگینتر برای چیدمان ابزار مناسب هستند. جدول مدل، محدودیتهای قطعه باریکتری نسبت به این معیار کلی مسیر ارائه میدهد.
هر مدل ایستگاه کاری چه میزان بار مفید ربات و وزن قطعات را پوشش میدهد؟
سه ردیف مدل، بارهای ربات ۱۰، ۲۰ و ۳۰ کیلوگرمی را با وزنهای توصیهشده قطعات تا ۳، ۷ و ۱۵ کیلوگرم به ترتیب جفت میکنند. بار ربات و وزن قطعه، فیلدهای انتخابی متفاوتی هستند؛ از هر دو به همراه پوشش قطعه استفاده کنید.
کنترل شناور غیرفعال یا کنترل نیروی فعال - قطعه من به کدام یک نیاز دارد؟
انطباق پنوماتیک غیرفعال، حرکت شناور مکانیکی را فراهم میکند. بازخورد نیروی فعال، جابجایی را تنظیم میکند تا تغییرات موقعیت قطعه، تلرانسهای قطعه و سایش مواد مصرفی را جبران کند و در عین حال تماس را حفظ کند. رویکرد اطراف سطح و تغییرات آن را انتخاب کنید.
چه محدوده نیروی تماسی را میتوان حفظ کرد؟
محدوده نیروی تماسی کنترلشده بنا به درخواست قابل تنظیم است. قبل از انتخاب پیکربندی کنترل نیرو، جنس قطعه کار، هندسه، ابزار پرداخت و سطح هدف را بررسی کنید.
چه نوع غبارگیری برای گرد و غبار آلومینیوم و منیزیم مورد نیاز است؟
استخراج مرطوب یک روش موجود برای گرد و غبار آلومینیوم و منیزیم است. هنگام انتخاب تجهیزات استخراج و محفظه، در مورد مواد و فرآیند بحث کنید؛ مشخصات فیلتر کارتریج، پیکربندی جداگانهای را شرح میدهد.
چه زمانی یک ربات سنگزنی به کنترل نیروی فعال نیاز دارد و چه زمانی شناوری پنوماتیک کافی است؟
شناور پنوماتیکی زمانی کافی است که ابزار فقط به انطباق مکانیکی برای جذب تغییرات کوچک نیاز داشته باشد: واحد شناور با فشار هوای تنظیم شده برای هر وضعیت ربات، ±10 میلیمتر حرکت میدهد و سنگهای تسمهای به صورت استاندارد به صورت پنوماتیکی شناور میشوند. کنترل فعال نیرو زمانی اضافه میشود که موقعیت قطعه، تلرانس قطعه یا سایش سایشی در غیر این صورت باعث میشود که یک مسیر ثابت و آموزش دیده، فشار را سختتر کند یا در بعضی نقاط بیشتر بردارد. این کنترل، واحد شناور را به جلو یا عقب حرکت میدهد تا نیروی تماس را ثابت نگه دارد. در مواردی که قطعات ریختهگری یا جوشکاری شده بیش از آنچه انطباق میتواند جذب کند، تغییر میکنند، سیستمهایی که ما ساختهایم ابتدا قطعه را بر اساس ارتفاع مهره جوش، موقعیت خط جدایش یا اسکن سهبعدی اندازهگیری میکنند و سپس سنگزنی میکنند. پیکربندی برای هر پروژه بر اساس قطعات و اهداف خروجی شما انتخاب میشود.
یک سلول سنگ زنی رباتیک آماده به کار از EVST شامل چه مواردی است؟
یک سلول آماده به کار، حول مسیر جابجایی انتخاب شده برای قطعه شما ساخته میشود. این سلول، یک ربات شش محوره را با ماژولهای پرداخت، مانند سنگهای تسمهای دو یا تک ایستگاهی و ماشینهای پولیش برای مسیر نگهدارنده قطعه، یا ابزارهای اسپیندل شناور و کنترلشده با نیرو برای مسیر نگهدارنده ابزار، به همراه چیدمان شناور یا کنترلشده با نیرو و مواد مصرفی برای هر مرحله حذف و پولیش، ترکیب میکند. محفظه، مکش گرد و غبار، فیلتر کارتریج یا مرطوب را پوشش میدهد و نظارت درون خطی، تسمهها و ابزارهای شکسته، عمر ابزار و ظرفیت تولید را پوشش میدهد. هنگامی که سلول به یک خط متصل میشود، محل قطعه، دسترسی انتقال، اتصالات استخراج و سیگنالهای مشترک به عنوان رابط ایستگاه کاری برنامهریزی میشوند. پیکربندی برای هر پروژه بر اساس قطعات و اهداف خروجی شما انتخاب میشود.