
رباتیک ایستگاه کاری جوش محور
EVST ربات، پکیج جوشکاری، موقعیتیاب و فیکسچر را حول محور اصلی قطعه، هندسه اتصال و مسیر تولید پیکربندی میکند.
با یک ایستگاه کاری شروع کنید، عملکردهای سلول محافظتشده مورد نیاز کارخانه خود را اضافه کنید، یا چندین ایستگاه را پس از تعریف بارگیری، بازرسی و جریان مواد، به یک خط تولید متصل کنید.
آنچه یک ایستگاه کاری جوشکاری محور تعریف میکند
سلول را در اطراف محور و اتصالات آن بسازید
اتوماسیون جوشکاری محور زمانی بهترین عملکرد را دارد که تعریف قطعه، طراحی را هدایت کند. EVST قبل از اصلاح چیدمان تجهیزات، جوشها، نقاط جابجایی، مبنای فیکسچر و مسیر بازرسی را نقشهبرداری میکند.
مشخص کنید که ایستگاه باید چه چیزی را جوش دهد
قطعه محور را نامگذاری کنید، هر اتصال تولید را مشخص کنید و جایی که مشعل باید نزدیک شود را ثبت کنید. هندسه محفظه، براکتها، درزها و محدودیتهای دسترسی، وضعیت ربات و نیاز به چرخش قطعه کار را شکل میدهند.
- بازبینی نقشه و جهتیابی اجزا
- توالی، فرآیند و معیارهای پذیرش مشترک
- تغییرات نصب و شرایط جوشکاری نقطهای
ارائه یک قطعه کار تکرارپذیر
این فیکسچر، نقاط مرجع موقعیتیابی را تعیین میکند و مجموعه را در طول بارگذاری و جوشکاری پایدار نگه میدارد. پوزیشنر هر درز را در زاویهای مفید قرار میدهد و در عین حال دسترسی به مشعل، کابلها و کارهای خدماتی را حفظ میکند.
- جهت بارگیری و دسترسی اپراتور
- توالی بستن و روش تغییر حالت
- چرخش، فاصله و مسیر کابل
حرکت را با بسته جوشکاری هماهنگ کنید
مسیر ربات، حرکت قطعه کار و پارامترهای جوشکاری باید به عنوان یک فرآیند واحد عمل کنند. EVST به جای اینکه ربات را به عنوان یک دستگاه مجزا در نظر بگیرد، شروع، توقف، انتقال، دسترسی به مشعل، تمیز کردن و بازیابی را در اطراف توالی اتصال برنامهریزی میکند.
- هماهنگی ربات و موقعیتیاب
- سرویس مشعل و دسترسی به مواد مصرفی
- استراتژی حسگری در جایی که مفصل به آن نیاز دارد
توافق در مورد نحوه بررسی نتایج
یک طرح پذیرش مفید، عملکرد تجهیزات را از کیفیت قطعه و خروجی تولید جدا میکند. EVST روش run-off را با بازرسی جوش، بررسیهای ابعادی، روش بارگذاری و مرز چرخه توافقشده مشتری هماهنگ میکند.
- مسیر بازرسی جوش و ابعادی
- سناریوهای آزمایشی و بازیابی تولید
- بررسیهای ایمنی و تعامل اپراتور
یک ایستگاه کاری، سلول یا خط تولید را انتخاب کنید
مقیاس مناسب بستگی به این دارد که چه تعداد عملیات باید به هم متصل شوند، قطعات چگونه وارد و خارج شوند و بازرسی یا کار دستی به کجا تعلق دارد.
| قالب | بهترین تناسب | تمرکز معمول بر ادغام | سوال برنامه ریزی |
|---|---|---|---|
| ایستگاه کاری جوشکاری محور | یک عملیات جوشکاری تعریف شده با بارگذاری و تخلیه موضعی. | ربات، پکیج جوشکاری، پوزیشنر، فیکسچر و کنترلهای ایستگاه. | آیا یک واحد میتواند مجموعه اتصالات مورد نیاز را تکمیل کند و بارگیری آن آسان باشد؟ |
| سلول جوشکاری رباتیک | یک منطقه اتوماسیون محافظتشده با عملکردهای تولید هماهنگ. | نگهبانی، قفلهای داخلی، دسترسی اپراتور، خدمات فرآیندی و بازیابی. | کدام تعاملات، نقاط سرویس و عملکردهای ایمنی به داخل سلول تعلق دارند؟ |
| خط تولید جوش محور | چندین عملیات مرتبط با انتقال برنامهریزیشده و کنترل خط. | جریان مواد، بافرها، تعادل ایستگاه، مسیریابی بازرسی و نظارت. | کدام عملیات، خروجی خط را کنترل میکند و قطعات چگونه باید بین ایستگاهها جابجا شوند؟ |
چهار عنصر که ایستگاه جوشکاری را شکل میدهند
EVST عناصر حرکت، فرآیند و نگهدارنده کار را در مسیر جوش مورد نیاز گرد هم میآورد.
ربات جوشکار
پوشش حرکتی و جهت مشعل را برای اتصالات تعریف شده فراهم میکند. انتخاب بر اساس موقعیتهای مورد نیاز، دسترسی و بار ابزار انجام میشود.
بسته جوشکاری
منبع تغذیه، مشعل، سیم جوش و رابطهای فرآیندی مورد نیاز برای روش جوشکاری انتخاب شده را ترکیب میکند.
موقعیت یاب قطعه کار
مجموعه محور را پشتیبانی و میچرخاند تا ربات بتواند در جهت جوشکاری مؤثر به درزها دسترسی پیدا کند.
فیکسچر اختصاصی
اجزای واقعی را پیدا میکند، مبناها را تعیین میکند و از یک توالی کنترلشدهی گیرهبندی و بارگذاری پشتیبانی میکند.
از نقشهها تا یک فرآیند تولید پذیرفتهشده
هر مرحله ورودیهای برنامه را به یک تصمیم ایستگاهی قابل آزمایش تبدیل میکند.
چه چیزی را برای بررسی مفید سلول محور ارسال کنیم
یک بسته کاربردی فشرده به EVST اجازه میدهد تا مفهوم اولیه را به جای فرضیات، روی قطعه کار واقعی متمرکز کند.
تعریف قطعه کار
نقشه مونتاژ، لیست قطعات، نقشه اتصال، جنس، ضخامت و شرایط مورد انتظار نصب را به اشتراک بگذارید. سطوح و نقاط بحرانی که باید در دسترس باشند را علامت گذاری کنید.
مسیر تولید
بارگیری، تخلیه، جوشکاری نقطهای، تمیزکاری، تغییر مسیر، بازرسی و تعمیر را شرح دهید. الگوی تغییر مورد نظر و مرز مورد استفاده برای هدف تولید را نیز ذکر کنید.
طرح کیفیت
روش پذیرش جوش، بررسیهای ابعادی، روش نمونهبرداری و انتظارات ظاهری را بیان کنید. این الزامات، راهنمای آزمایش فرآیند و اجرای ایستگاه هستند.
ادغام کارخانه
فضای موجود، تاسیسات، رابطهای بالادست و پاییندست، دسترسی اپراتور و مسیر تعمیر و نگهداری را فراهم کنید. هرگونه انتقال برنامهریزیشده یا کنترلهای سطح خط را یادداشت کنید.
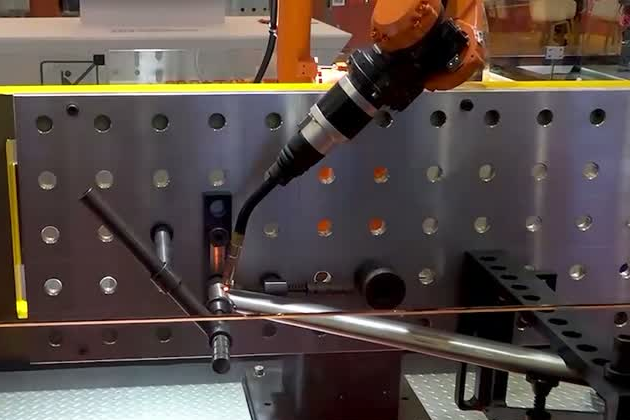
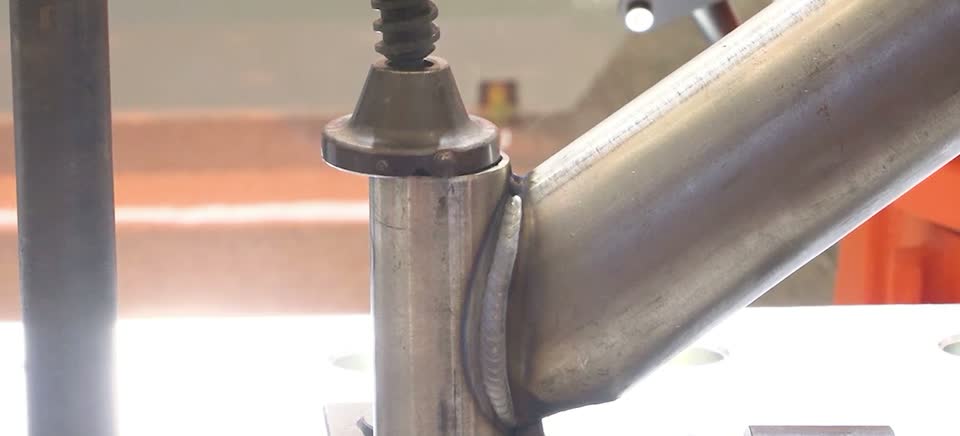
جوشکاری رباتیک برای فریمهای لولهای دوچرخه، وسایل نقلیه الکتریکی و موتورسیکلت
EVST حرکت هماهنگ ربات و موقعیتیاب را در مسیرهای فشرده و متغیر اطراف اتصالات قاب لولهای اعمال میکند. تمرکز این فرآیند بر دسترسی پایدار به مشعل، حرکت کنترلشده در طول انتقالها و پرداختی است که با استاندارد مورد توافق مطابقت دارد.
عملکرد روی قطعه کار واقعی را تأیید کنید
طرح مفهومی و پذیرش نهایی، رفتار ربات را به قطعه، فرآیند و مسیر تولید مشتری مرتبط میکند.
زمانبندی تولید
از یک ساعت توافقشده استفاده کنید. مراحل بارگیری، جوشکاری، تمیزکاری، تغییر کاربری، بازرسی و بازیابی مربوطه را لحاظ کنید تا نتیجه، ایستگاه برنامهریزیشده را نشان دهد.
جوشها و ابعاد
روند کامل را بررسی کنید. مونتاژ، رفتار فیکسچر، نقطه مرکزی ابزار، ورودی گرما، حسگری و بازرسی، همگی در ساخت قطعه نهایی نقش دارند.
مسئولیت اتوماسیون
هر عملیات را اختصاص دهید. مشخص کنید که کدام وظایف بارگیری، جوشکاری، بازرسی، تعمیر، سنگزنی و نگهداری به اتوماسیون تعلق دارند و کدامها به اپراتورها واگذار میشوند.
سوالات مربوط به ایستگاه کاری جوشکاری محور
تفاوت بین ایستگاه کاری، سلول و خط تولید چیست؟
یک ایستگاه کاری یک واحد تولید متمرکز است. یک سلول جوشکاری، ناحیه اتوماسیون محافظتشده، کنترلها و تعاملات برنامهریزیشده اپراتور را اضافه میکند. یک خط تولید، چندین ایستگاه بارگیری، جوشکاری، بازرسی یا انتقال را از طریق جریان مواد و هماهنگی در سطح خط به هم متصل میکند.
EVST برای پیکربندی یک سلول جوشکاری محور به چه اطلاعاتی نیاز دارد؟
نقشه قطعه، نقشه اجزا و اتصالات، جنس، ضخامت، وضعیت مونتاژ، فرآیند جوشکاری، روش بارگذاری، هدف تولید، روش بازرسی، طرح کارخانه و خدمات رفاهی را ارسال کنید. این ورودیها به مفهوم اجازه میدهند تا محور و مسیر تولید واقعی را منعکس کند.
چگونه یک پوزیشنر از جوشکاری محور پشتیبانی میکند؟
موقعیتیاب قطعه کار را نگه میدارد و میچرخاند تا ربات بتواند دسترسی به مشعل و جهت جوشکاری مفید را حفظ کند. EVST قالب موقعیتیاب و حرکت آن را حول مجموعه محور، فیکسچر، حالتهای مورد نیاز و توالی جابجایی انتخاب میکند.
EVST چگونه زمان چرخه و کیفیت جوش را تأیید میکند؟
این پروژه ابتدا مرز چرخه و روش پذیرش را تعریف میکند. سپس EVST حرکت، فرآیند جوشکاری، توالی بارگذاری و مسیر بازرسی را با قطعات نمونه اعتبارسنجی میکند تا نتیجه با الزامات توافق شده مقایسه شود.
آیا جوشکاری رباتیک میتواند سنگزنی ثانویه روی قابهای لولهای را کاهش دهد؟
وقتی فرآیند جوشکاری تنظیمشده، وضعیت اتصال، سطح پاشش و ظاهر جوش مطابق با معیارهای پذیرش مشتری باشد، میتواند نیاز به پرداخت دستی را کاهش دهد. تأییدیه مربوط به آزمایش فرآیند برای جنس قاب و استاندارد ظاهری است.
با ترسیم محور و روش پذیرش شروع کنید
نقشه قطعه، نقشه اتصال، جنس، وضعیت مونتاژ، مسیر بارگیری، هدف تولید، طرح بازرسی و فضای موجود را ارسال کنید. EVST از این ورودیها برای شکلدهی به ایستگاه کاری، سلول محافظ یا مفهوم خط متصل استفاده خواهد کرد.