
جوشکاری رباتیک قاب بلند: کدام اتصال باید طرح سلولی را هدایت کند؟
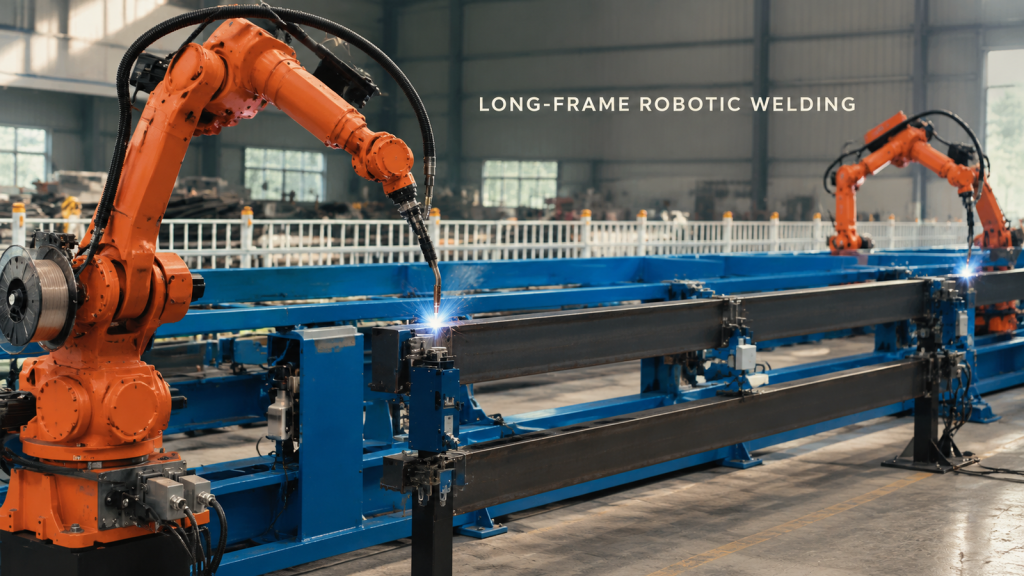
طرح جوشکاری رباتیک فریم بلند را با سختترین اتصال شروع کنید، سپس دسترسی به فیکسچر، وضعیت مشعل، فضای خالی کابلها و فضای بازیابی را تأیید کنید.
تخلیه قطعات به شکل کاسه رباتیک: چگونه از لبهها در حین بیرون کشیدن محافظت میکنید؟
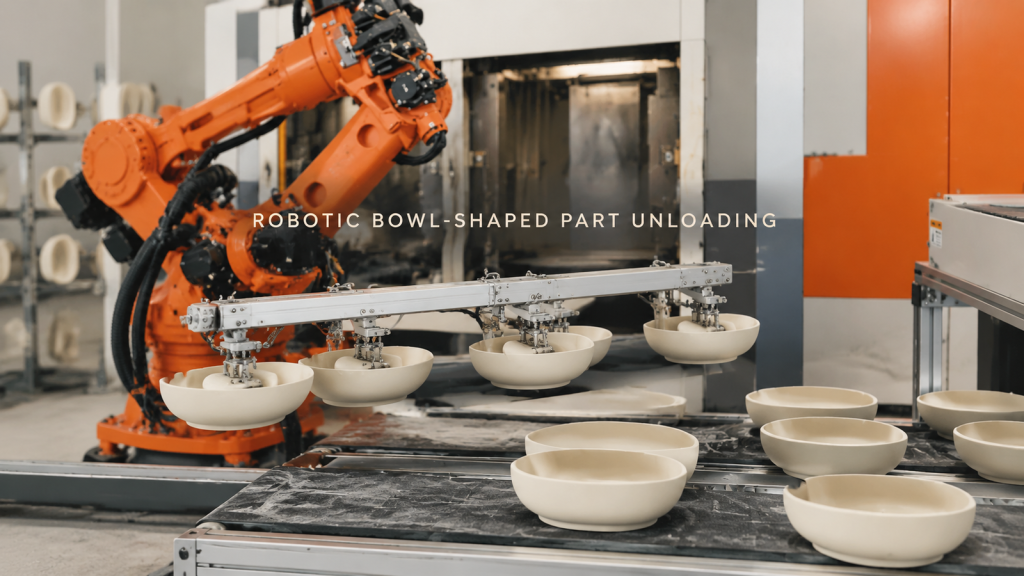
برنامهریزی تخلیه رباتیک قطعات کاسهای شکل در اطراف تماس تکیهگاهی، فضای باز، محافظت لبه و قرارگیری پایدار سطح دریافت.
جوشکاری رباتیک اتصالات مونتاژ شفت بلند: دسترسی کنترلی در سطح مشترک دایرهای
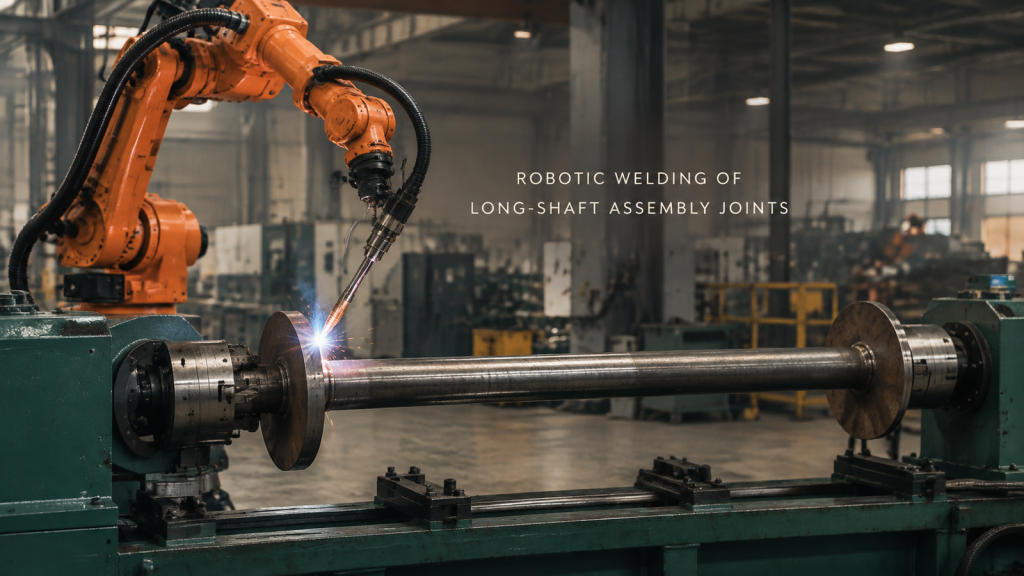
نحوه جوشکاری اتصالات صفحه دایرهای شکل توسط یک ربات روی یک مجموعه شفت بلند دارای تکیهگاه و برنامهریزی دسترسی به اتصال، نصب بستها و تقسیمبندی مسیر را ببینید.
انتقال قطعه استوانهای و رسیدگی به تجهیزات: کنترل قطعه در هر دو سطح تماس
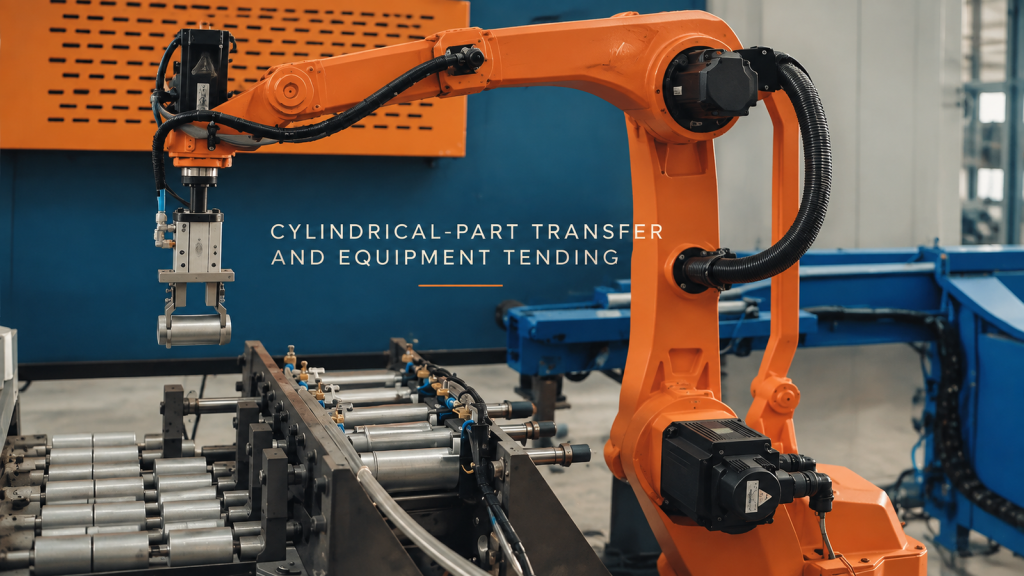
ببینید یک ربات قطعات استوانهای کوتاه را در کنار تجهیزات محصور شده در دست میگیرد و رابطهای برداشت، دست دادن با تجهیزات و انتقال را برنامهریزی میکند.
جوشکاری رباتیک اتصالات قابهای بزرگ: برنامهریزی دسترسی به مشعل قبل از اولین قوس
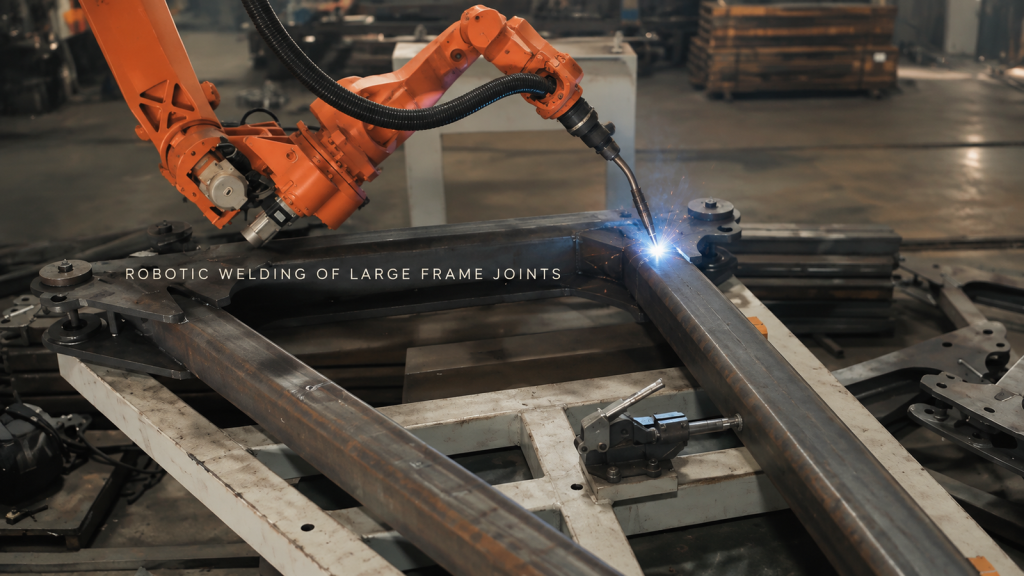
یک ربات نارنجی را ببینید که چندین اتصال را روی یک قاب ثابت بزرگ جوش میدهد و یاد بگیرید که چگونه دسترسی به مشعل، نصب فیکسچر و ترتیب مسیر، مفهوم سلول را شکل میدهند.
برش لیزری پنل درب خودرو مهر شده: یک ربات، یک سر برش و یک پایه
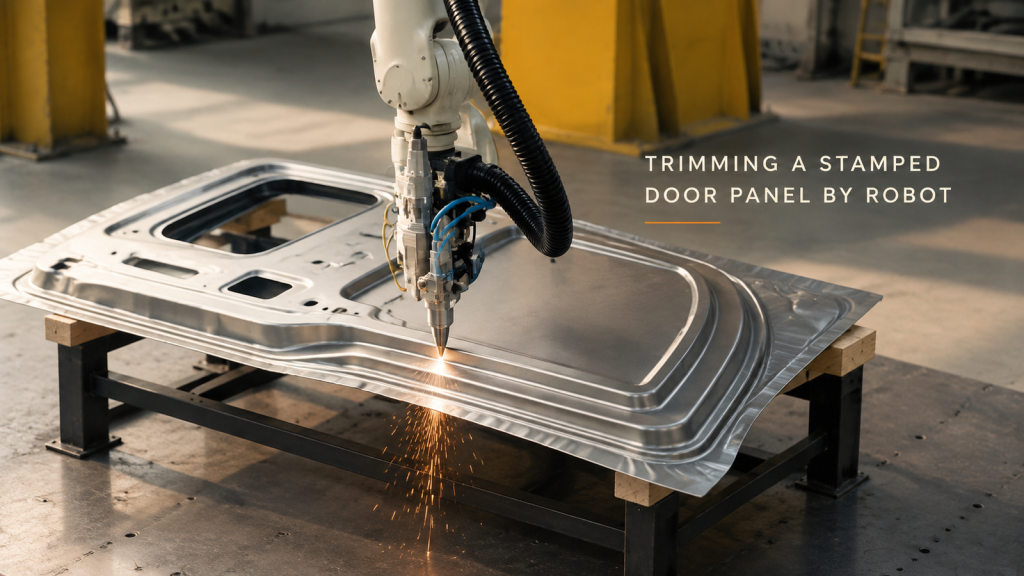
چگونه یک ربات با استفاده از سر برش لیزری، خطوط پنل درب ماشین مهر شده را ترسیم میکند - مسیر برش، جرقههای لبه و سه تصمیم که سلول را قابل تکرار نگه میدارد.
جابجایی ماژول باتری: یک ربات بین یک نوار نقاله و یک ایستگاه
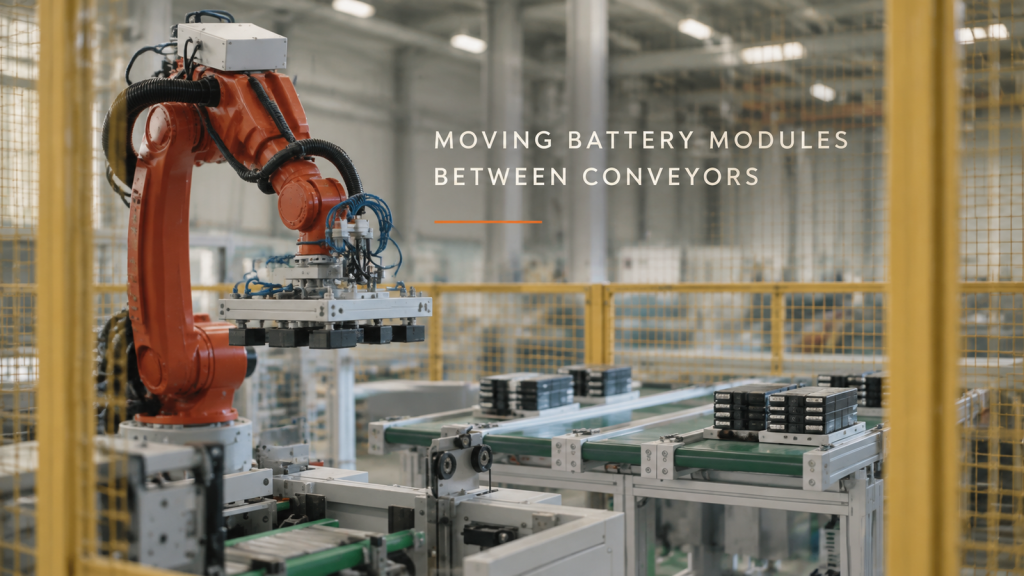
چگونه یک ربات شش محوره درون یک حصار ایمنی، ماژولهای باتری گروهبندیشده را بین یک خط نقاله و یک ایستگاه جابجا میکند - حلقه، ابزار انتهای بازو و نحوهی اشتراک چرخه توسط خط.
رنگآمیزی قطعات ترمز موتورسیکلت: یک ربات روی خط تولید
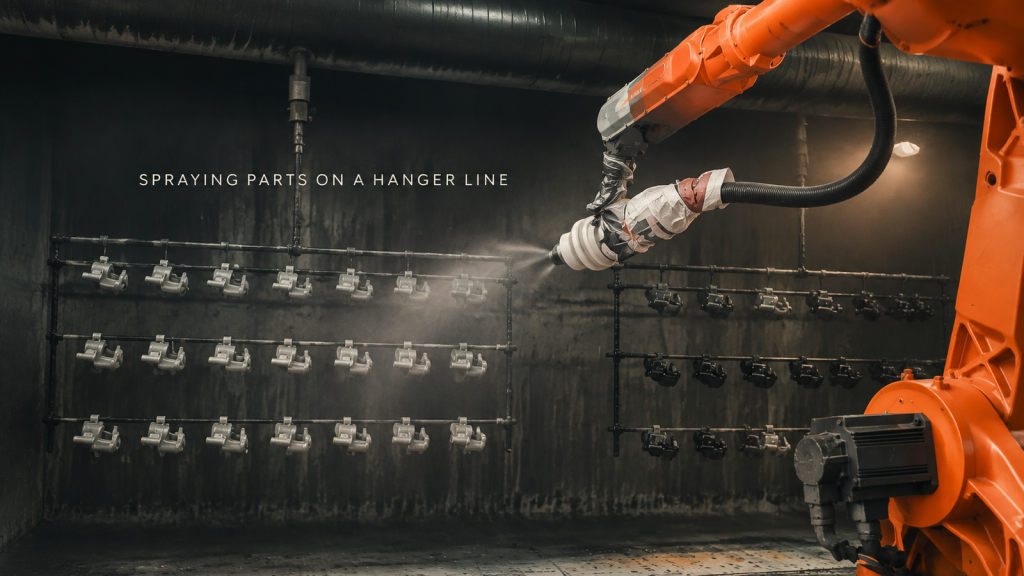
چگونه یک غرفه رنگ، ردیفهایی از قطعات ترمز موتورسیکلت را روی یک خط آویز با یک ربات شش محوره رنگ میکند - حلقه، نحوه آویزان شدن قطعات، نحوه جارو کردن تفنگ و محل پاشش اضافی.
جوشکاری سازههای فولادی بزرگ: چندین ربات، چندین ایستگاه
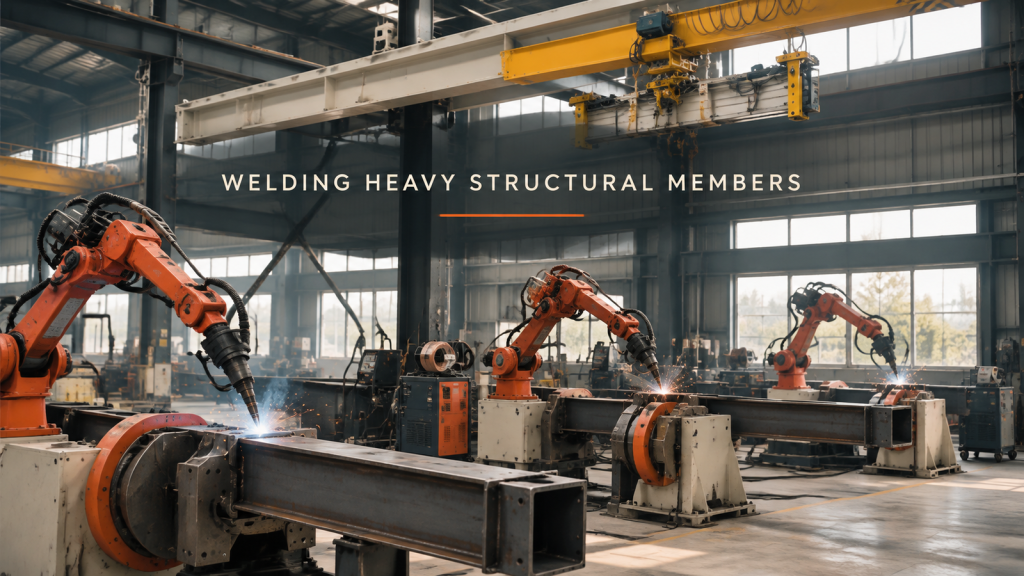
چگونه یک کارگاه قطعات فولادی با مقاطع جعبهای و زاویهای بزرگ را با چندین ربات شش محوره روی موقعیتیابها جوشکاری میکند - حلقه، گیره و چرخاندن قطعه، دسترسی مشعل و نحوه تقسیم کار توسط ایستگاهها.
خط مونتاژ لوازم خانگی: یک پالت، یک ایستگاه در هر زمان
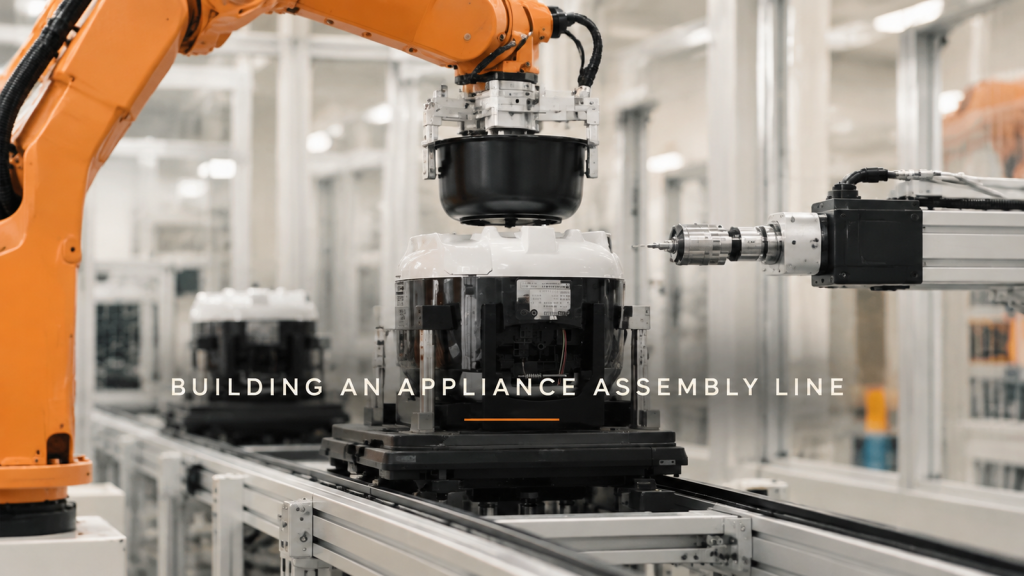
چگونه یک خط مونتاژ رباتیک یک وسیله کوچک را میسازد - پالتها، برداشتن و گذاشتن، پرس کردن، پیچاندن، برگرداندن و بستهبندی نهایی - به علاوه سه تصمیم طراحی در مورد محل پالت، محل قرارگیری دید و تعادل چرخه.
ربات دلتا در حال برداشتن تسمه متحرک: شل شدن به داخل، حرکت در یک خط
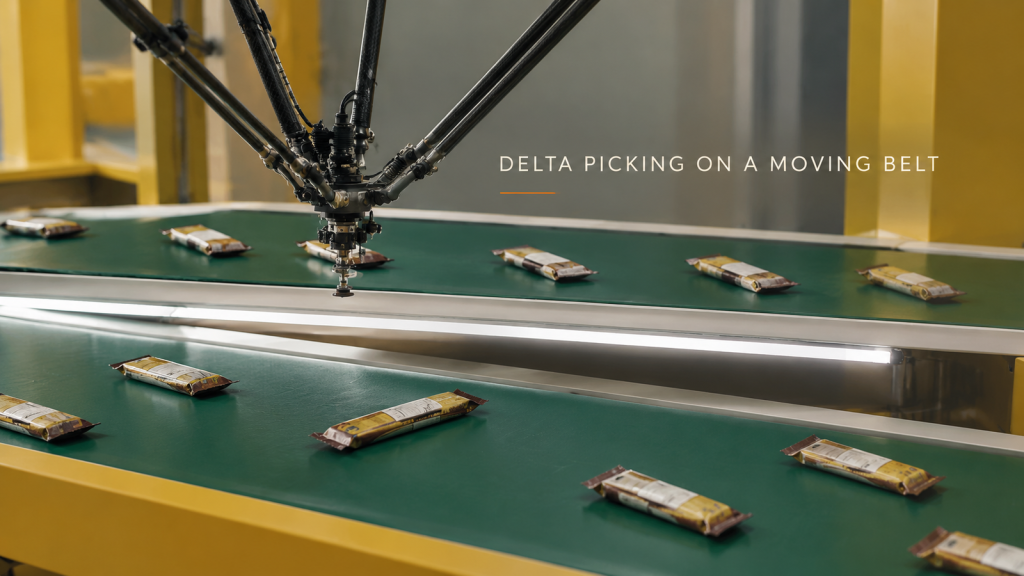
چگونه یک ربات دلتا بستههای تنقلات بستهبندیشده را از روی نوار نقاله متحرک برمیدارد و آنها را به طور مساوی برای دستگاه بعدی قرار میدهد - حلقه، سه تصمیم طراحی در مورد ابزار، فاصله رسیدن و قرارگیری، و آنچه برای تخمین زمان چرخه ارسال میشود.
قبل از تصویر: کنترل نور محیط در سلولهای بازرسی
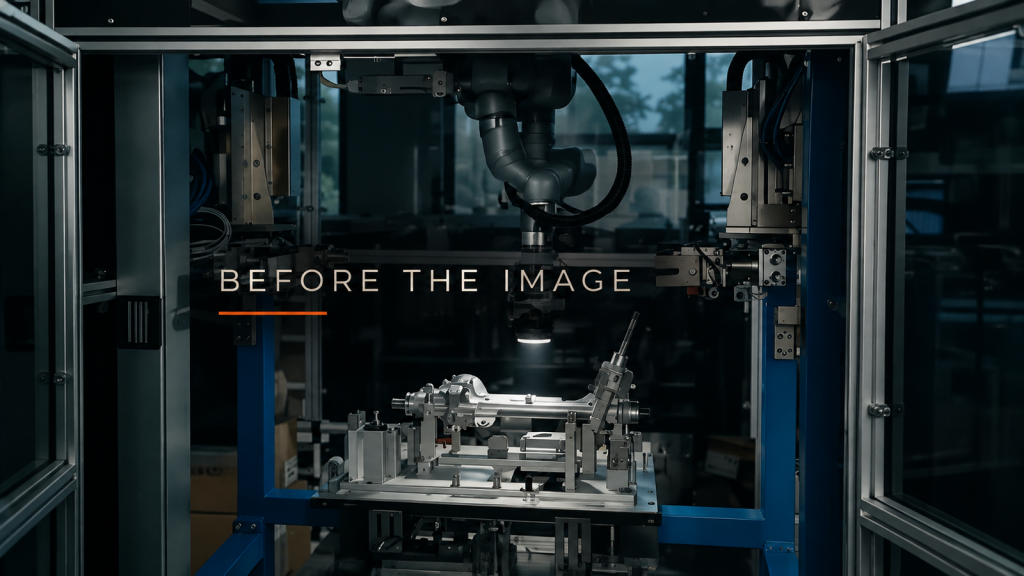
پنجرهها، لامپهای سقفی و چراغهای اطراف را بررسی کنید، سپس قبل از تنظیم تصاویر با چراغ بازرسی حمل شده توسط ربات، در مورد محصور کردن و پوشاندن آنها تصمیم بگیرید.