
ایستگاههای کاری ربات جوشکاری سنگین برای قطعات بزرگ و سنگین
یک ایستگاه کاری سنگین با الزامات وزن قطعه، پوشش، چرخش، دسترسی به درز و چندپاسی شروع میشود. این صفحه هشت چیدمان را مقایسه میکند تا تیم پروژه بتواند موقعیتیابی قطعه کار و حرکت خارجی را به یک لیست کوتاه مهندسی محدود کند.
قبل از انتخاب حرکت تجهیزات، خانواده قطعات بزرگ را تعریف کنید
از این خانوادههای قطعه کار برای تعیین طول، قطر، وزن، بارگذاری و الزامات دسترسی به درز استفاده کنید.
از چهار قید برای تصمیمگیری در مورد نحوه ارائه بخش استفاده کنید
بار و پاکت
جرم قطعه کار و فیکسچر را با هم بررسی کنید، سپس طول، عرض و قطر چرخش را تعریف کنید.
چرخش و پشتیبانی
از بین حالتهای قرارگیری سردست-دمدست، دو ستونی یا L شکل نسبت به مرکز ثقل و نقاط تکیهگاه، یکی را انتخاب کنید.
دسترسی و حرکت خارجی
حرکت روی زمین، بالای سر یا معکوس را فقط زمانی در نظر بگیرید که موقعیت ثابت ربات نتواند طول یا ارتفاع مورد نیاز را پوشش دهد.
فرآیند چندگذری
حسگر تماسی، ردیابی قوس و عملکردهای چند لایهای چند پاسی به عنوان نرمافزار جوشکاری قوسی اختیاری در سراسر گروه سنگین در دسترس هستند.
هشت گزینه را با موقعیتیابی، جابجایی و دسترسی از بالا سازماندهی کنید
این یک مسیر مهندسی مبتنی بر محدودیت است، نه ماتریسی از کارتهای محصول معادل.
ارائه به رهبری موقعیتیاب
با نحوه چرخش یا کج شدن قطعه شروع کنید.
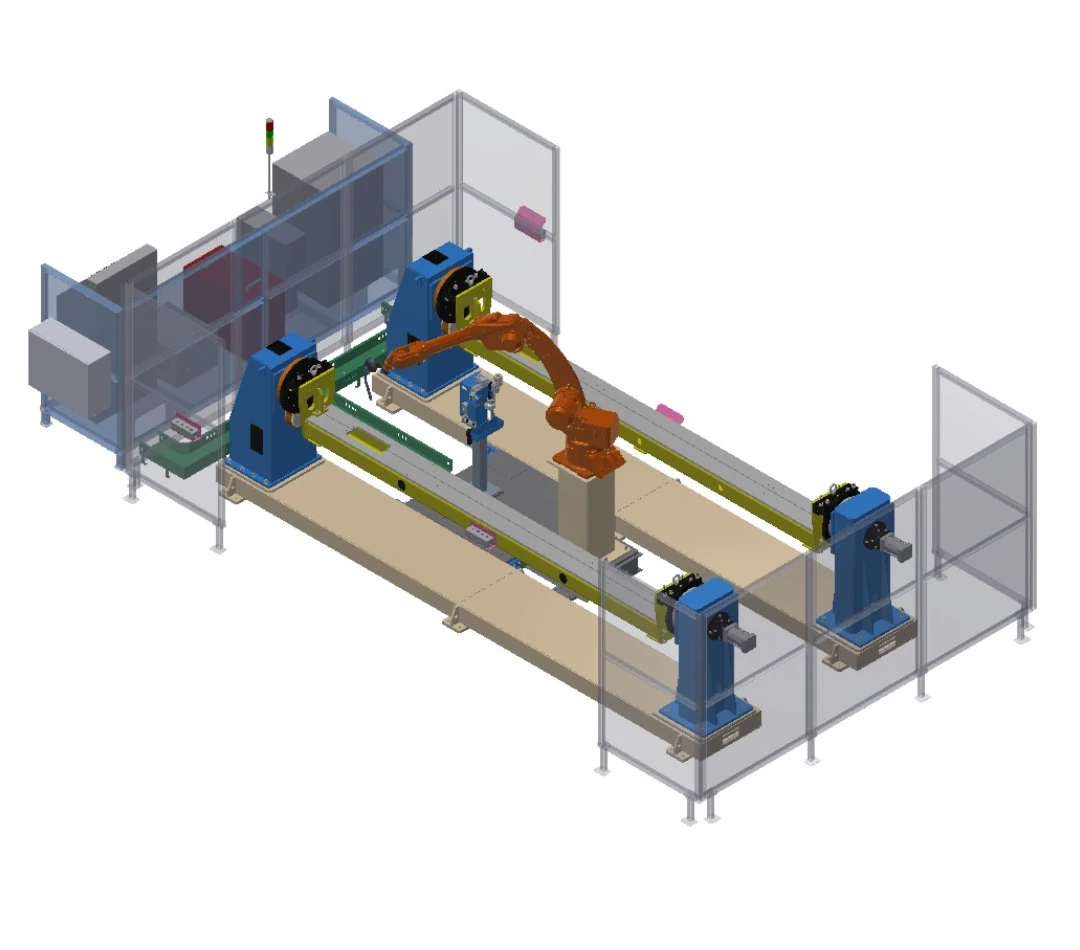
ایستگاه کاری دو ایستگاهه سردست-دمدست
دو موقعیتدهندهی سردست-دمدست، نمایش متناوب قطعه را با گیرهی دمدست پنوماتیکی فراهم میکنند.
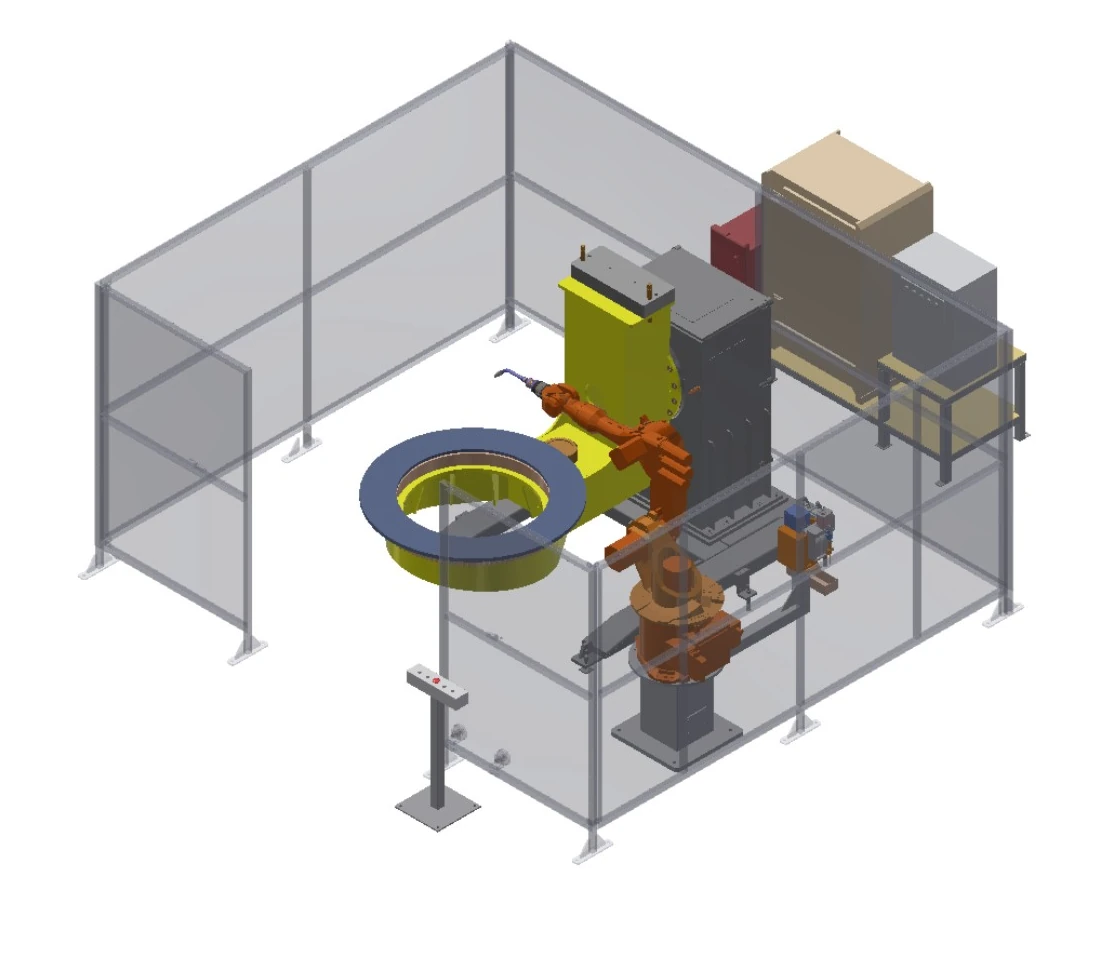
ایستگاه کاری L-positioner دو محوره
یک موقعیتیاب L دو محوره، فیکسچر را میچرخاند و کج میکند تا به جوش چند وجهی دسترسی پیدا کند.
پوشش بیمه مسافرتی
وقتی یک موقعیت ربات نمیتواند طول یا ارتفاع مورد نیاز را پوشش دهد، حرکت کنترلشده را اضافه کنید.
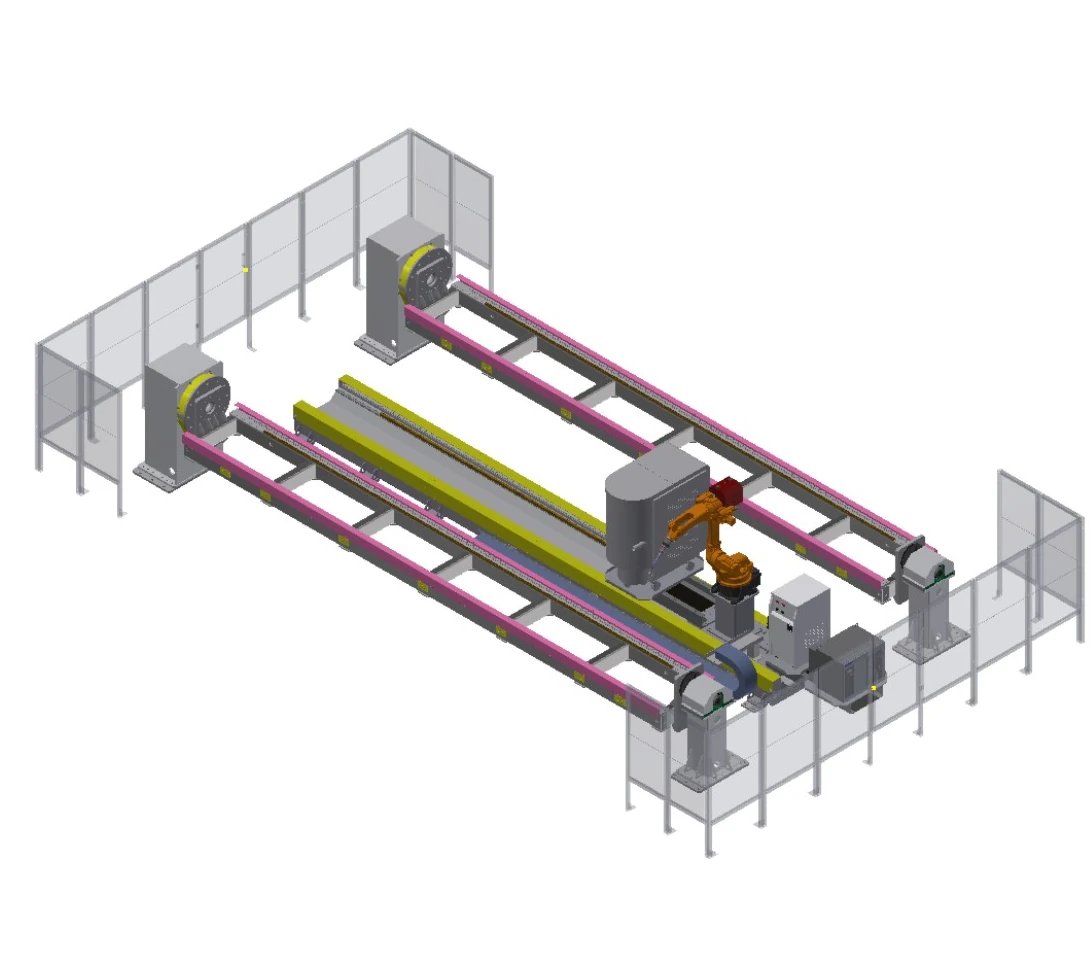
ایستگاه کاری با محور حرکت قطعه کار بلند
محور حرکت ربات در کف، پوشش آن را در امتداد یک پوشش ثابت شش متری گسترش میدهد که توسط دو موقعیتیاب بالای سر و دم ربات پشتیبانی میشود.
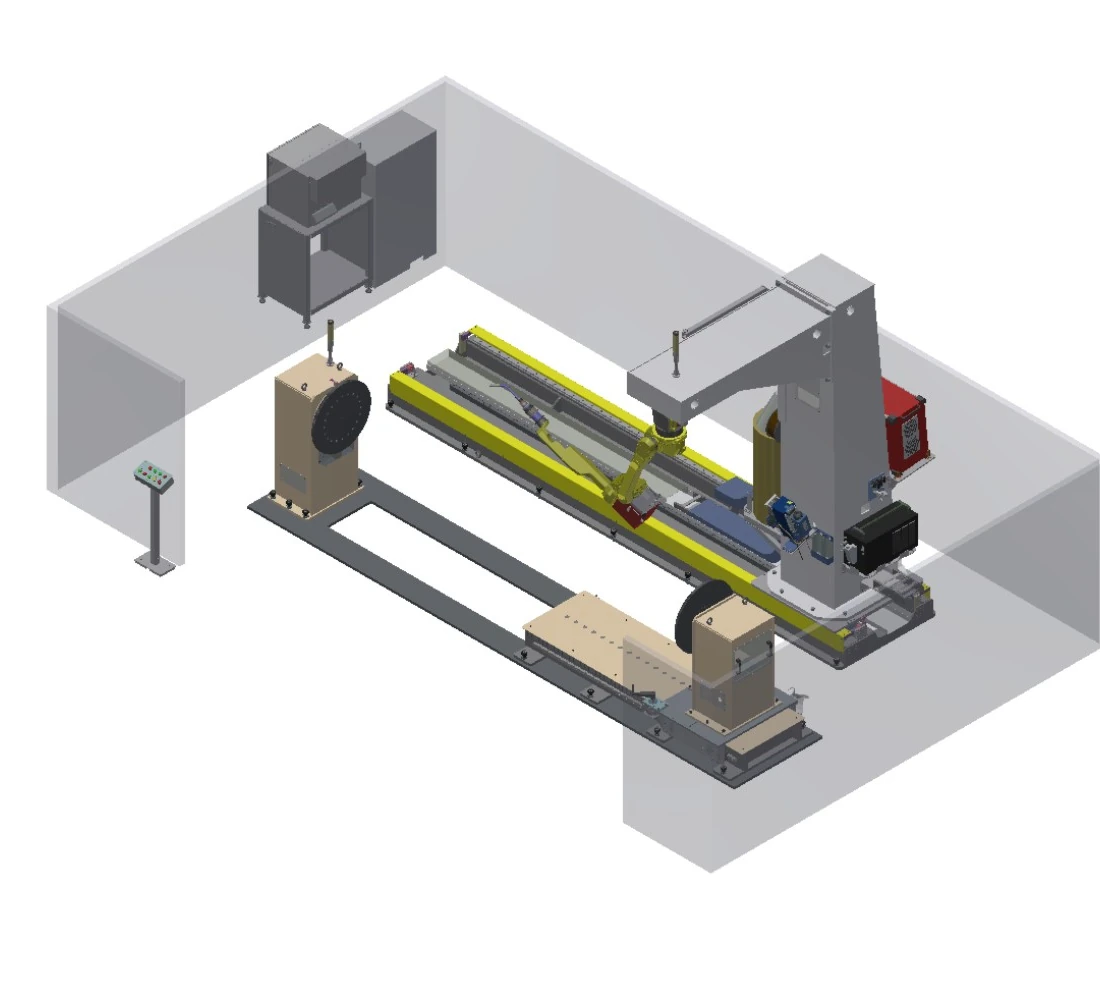
ایستگاه کاری مسافرتی C شکل معکوس
یک قاب C شکل معکوس و محور حرکتی، دسترسی را در امتداد قطعه گسترش میدهند، در حالی که دم دستی امکان تنظیم طول را فراهم میکند.
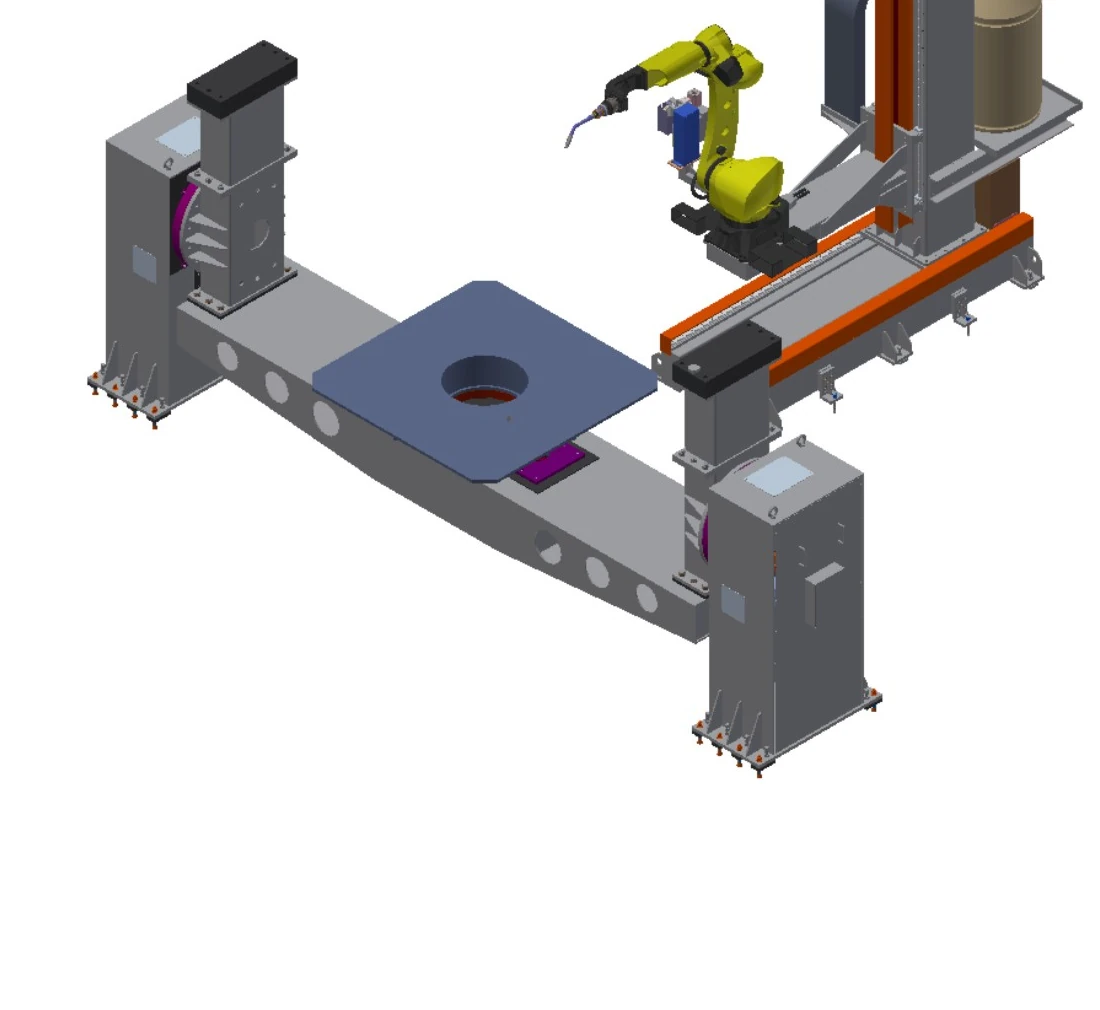
ایستگاه کاری دو محوره با قابلیت حرکت روی زمین
حرکت در محورهای Y و Z با یک موقعیتیاب دو ستونی ترکیب میشود که برای محدودهی وزنی دو تا پنج تن طراحی شده است.
دسترسی از بالا و معکوس
وقتی دسترسی و فضای خالی، معماری را هدایت میکند، ربات را بالای قطعه کار یا اطراف آن حرکت دهید.
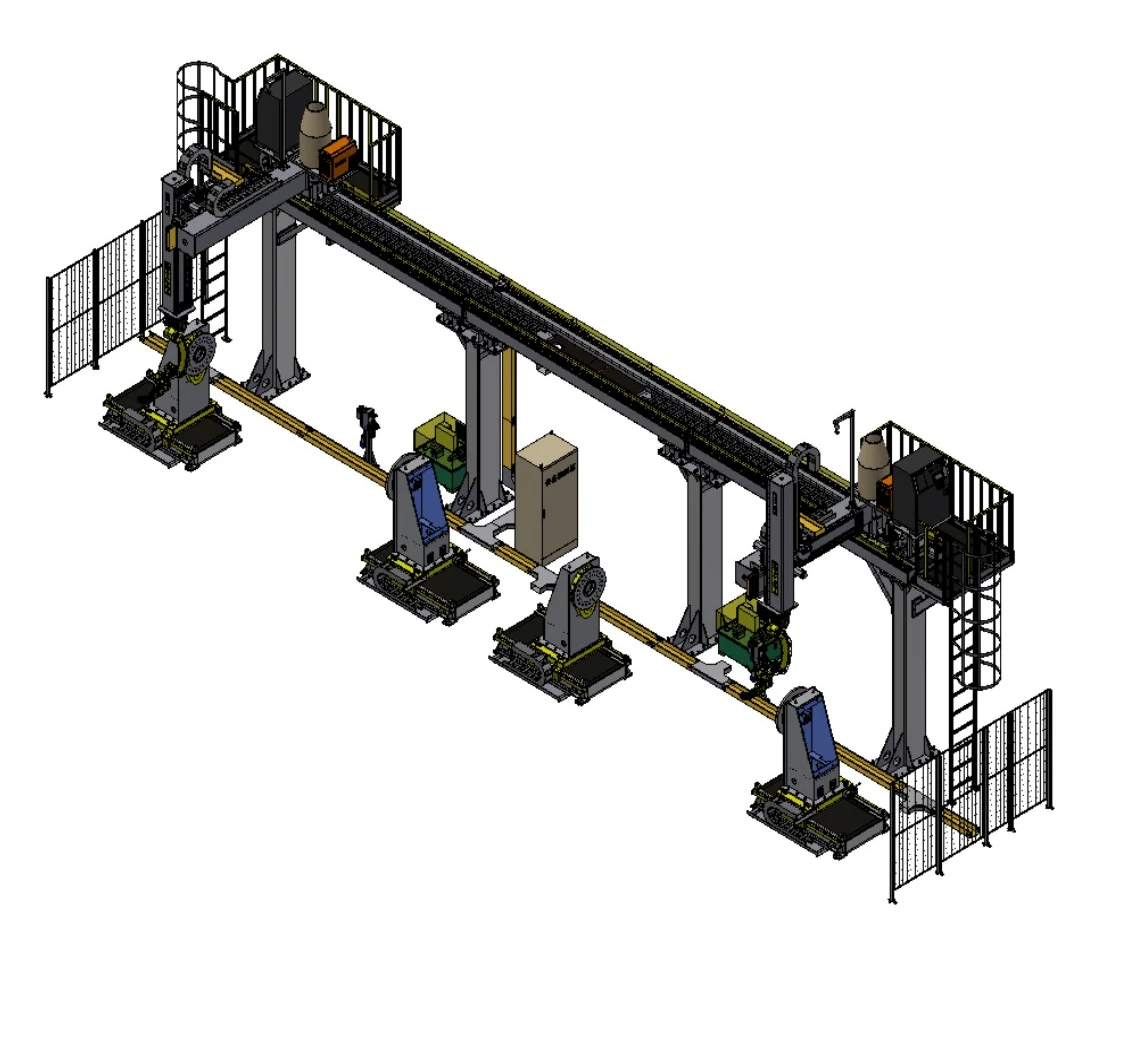
ایستگاه کاری واگن سقفی چند محوره
محورهای حرکتی بالای سر قابل انتخاب با یک یا دو موقعیتدهنده سنگین بین سردستک و دمستک برای قطعات کار چرخشی بزرگ ترکیب میشوند.
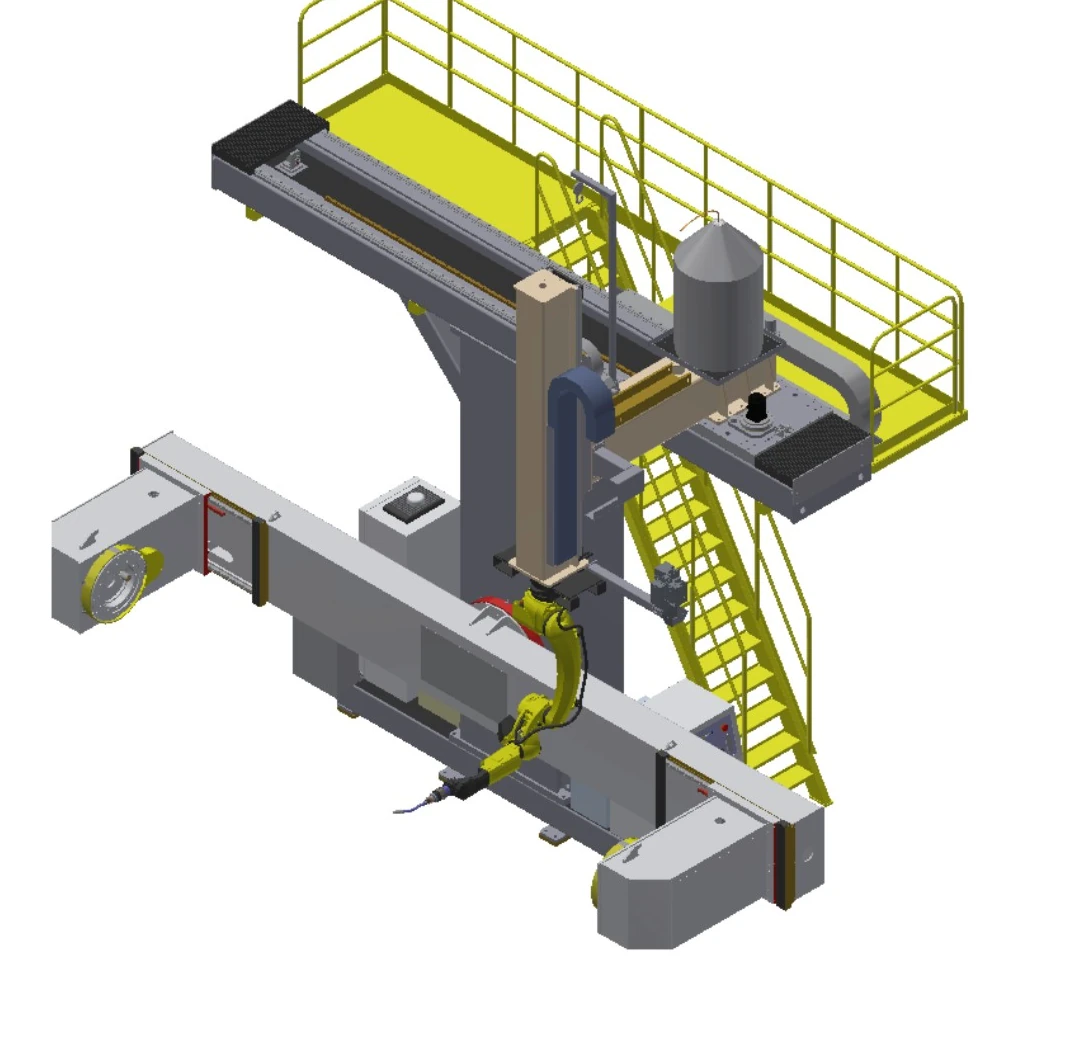
ایستگاه کاری واگن سقفی T شکل
حرکت دو محوره بالای سر، به عنوان یک موقعیتیاب جانبی برای قطعات چرخشی با قطر متوسط عمل میکند.

ایستگاه کاری C شکل وارونه چرخان
یک قاب C شکل وارونه چرخان، حرکت عمودی و دسترسی زاویهای را در اطراف بالاترین محدوده بار پوزیشنر در این گروه اضافه میکند.
مقایسه بار، پوشش، حرکت خارجی و میدانهای حفاظتی
| ردیف | پیکربندی توصیفی | دسترسی به بازو | بار پوزیشنر | پاکت قطعه کار | حرکت خارجی | چیدمان موقعیت یابی | میدان حفاظت |
|---|---|---|---|---|---|---|---|
| A | ایستگاه کاری با محور حرکت قطعه کار بلند | 2 متر | ۴.۰–۴.۵ تن | فیکسچر ۴ متر × ۱ متر | سفر ۴ متر | سردست-دمدست، ۲ واحد | حصار نیمه محصور |
| B | ایستگاه کاری دو ایستگاهه سردست-دمدست | 2 متر | ۴.۰–۴.۵ تن | فیکسچر ۴ متر × ۱ متر | سردست-دمدست، ۲ واحد | حصار نیمه محصور | |
| C | ایستگاه کاری مسافرتی C شکل معکوس | ۱.۴ متر / ۲ متر اختیاری | ۴.۰–۴.۵ تن | فیکسچر ۴ متر × ۱ متر | سفر ۴ متر | تنظیم طول دسته فرمان - طول دسته فرمان ۱.۵ متر | حصار نیمه محصور |
| D | ایستگاه کاری L-positioner دو محوره | ۱.۴ متر / ۲ متر اختیاری | ۱ تن / ۲ تن اختیاری | موقعیتیاب L دو محوره | حصار نیمه محصور | ||
| E | ایستگاه کاری واگن سقفی چند محوره | ۱.۴ متر / ۲ متر اختیاری | ۴.۰–۴.۵ تن | چرخش ≤3 متر | × ۲–۳۰ متر؛ Y ۱–۲ متر؛ Z ۱–۲ متر | سردست-دم دستی، ۱ یا ۲ واحد | حصار نیمه محصور |
| F | ایستگاه کاری واگن سقفی T شکل | ۱.۴ متر / ۲ متر اختیاری | ۴.۰–۴.۵ تن | چرخش ≤1.8 متر | × ۳–۴ متر؛ Z ۱–۲ متر | سردست-دمدست نصب شده در کنار؛ تنظیم ۰.۵ متر | |
| G | ایستگاه کاری دو محوره با قابلیت حرکت روی زمین | ۱.۴ متر / ۲ متر اختیاری | ۴.۰–۴.۵ تن | چرخش ≤3 متر | Y 1.5 متر؛ Z 1.5 متر | ستون دوتایی دو محوره؛ تنظیم 0.5 متر | |
| H | ایستگاه کاری C شکل وارونه چرخان | ۱.۴ متر / ۲ متر اختیاری | ۴.۰–۴.۵ تن | چرخش ≤3 متر | Z ۱–۲ متر؛ چرخش ±۹۰ درجه | ستون دوتایی دو محوره؛ تنظیم 0.5 متر | حصار نیمه محصور |
مفهوم حفاظت را حول محور لجستیک و حرکت خارجی بنا کنید
حفاظت از قطعات سنگین یک فهرست لوازم جانبی استاندارد نیست. این فهرست باید همراه با بلند کردن، بارگیری، وظایف سرویس، کنترل دود و حرکت کنترلشده بررسی شود.
ایزولاسیون و اینترلاکها
حفاظت در اطراف حداکثر حرکت، موقعیتیابها، مناطق بارگیری و ورود پرسنل را تعریف کنید.
بالابر و دسترسی به قطعات بزرگ
مسیرهای جرثقیل، دروازهها یا نواحی بازشو، انتقال قطعه کار و حذف غیرعادی را تأیید کنید.
رابطهای دود و فرآیند
جمعآوری بخار جوشکاری، تأسیسات، محیط فرآیند و خنکسازی تجهیزات را در مفهوم کلی لحاظ کنید.
نگهداری و اعتبارسنجی
شرایط کنترلشدهای را برای سرویس، تمیز کردن مشعل، تنظیم فیکسچر و اعتبارسنجی عملکرد ایمنی فراهم کنید.
قبل از محدوده تجهیزات، موقعیت قطعات و نقشه درز را تعریف کنید
بررسی قطعات
نقشهها، جرم، مرکز ثقل، اتصالات، انواع و شرایط ورودی.
مفهوم موقعیتیابی
مرزهای تکیهگاه، چرخش، بارگذاری و سطح تماس فیکسچر و مهار.
مطالعه دسترسی
وضعیت ربات، حرکت خارجی، برخورد و دسترسی به خدمات
فرآیند و حفاظت
روش جوشکاری، حسگری، دود، قفلهای داخلی و تعامل پرسنل.
تعریف پذیرش
قطعات، درزها، شرایط آزمایش، اسناد و روش تصمیمگیری را به توافق برسانید.
چهار سناریوی جوشکاری سنگین با محدودیتهای مختلف
موارد مورد بررسی، تنها خانواده قطعات، چیدمان و فرآیند را نشان میدهند؛ آنها مشتری، بسته تجهیزات ثابت یا وعده عملکرد را شناسایی نمیکنند.
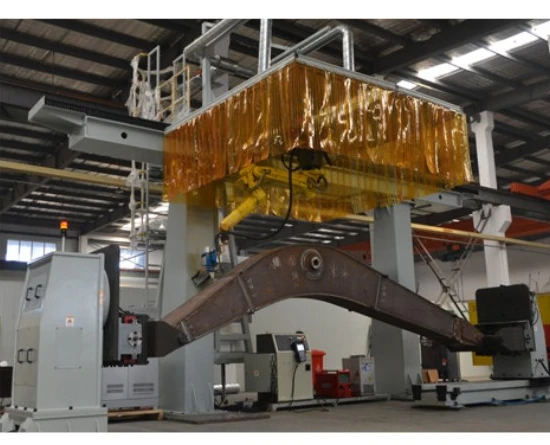
تیرها و بازوهای تجهیزات ساختمانی
از مقاطع ساخته شده طولانی پشتیبانی کنید، حرکت خارجی را هماهنگ کنید و دسترسی جوش را به نقشه اتصال واقعی متصل نگه دارید.
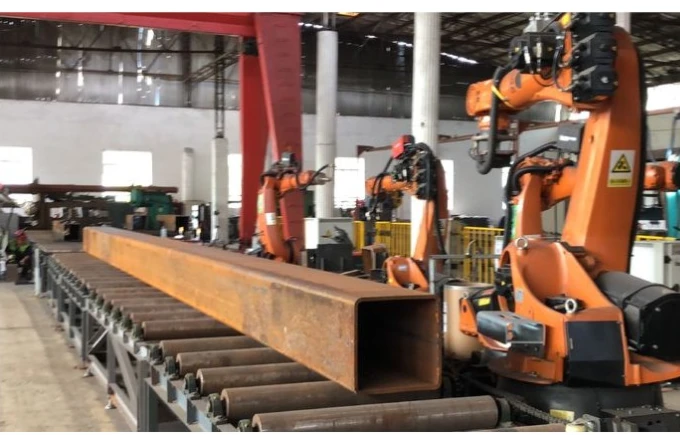
مقاطع سازه فولادی
دسترسی چند طرفه را برای مقاطع جعبهای و پروفیلهای سازهای برنامهریزی کنید، بدون اینکه یک وسیله را به عنوان وسیلهای جهانی در نظر بگیرید.
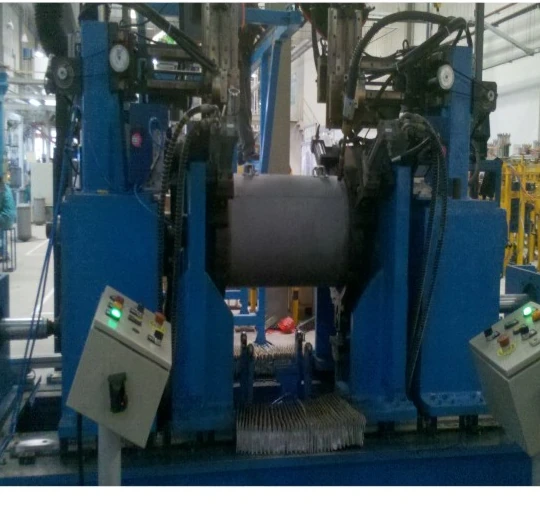
پوستههای مخازن تحت فشار
برای درزهای استوانهای، ضمن تأیید قطر، تکیهگاه و روش بارگذاری، از نمایش چرخشی کنترلشده استفاده کنید.
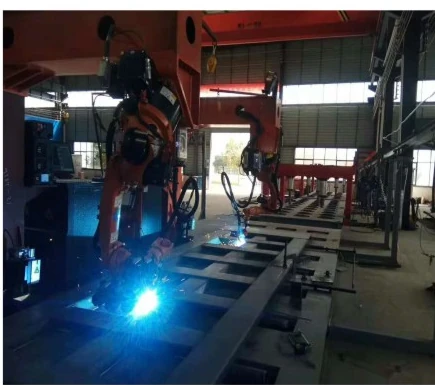
ساخت خودروهای تجاری
قبل از انتخاب محل نگهداری و جریان ایستگاه، مخازن، قابها و سازههای بدنه را به خانوادههای قطعات مشخص تقسیم کنید.
سوالات مهندسی برای بسته شدن قبل از طراحی مفهومی
محدوده ظرفیت چگونه بررسی میشود؟
جرم قطعه کار، جرم فیکسچر، مرکز ثقل، روش تکیهگاه و جهتگیری دینامیکی را ارائه دهید. محاسبات مهندسی پروژه، محدوده قابل اجرا را تعیین میکند.
چه زمانی باید حرکت خارجی ربات را در نظر گرفت؟
زمانی که یک موقعیت نصب نمیتواند طول، ارتفاع یا زاویه درز مورد نیاز را پوشش دهد، آن را در نظر بگیرید، سپس برخورد، سختی و دسترسی تعمیر و نگهداری را بررسی کنید.
قطعات طویل یا با قطر بزرگ چگونه ارائه میشوند؟
مفاهیم موقعیتیابی سردست-دمچرخ، ستون دوتایی و سایر موارد را در برابر تکیهگاه، قطر چرخش، تنظیم طول، بارگذاری و رابطهای فیکسچر مقایسه کنید.
برای بررسی جوشکاری چند پاسی چه چیزی لازم است؟
آمادهسازی اتصال، جنس، ضخامت، پرکننده، توالی پاسها، الزامات پیشگرمایش یا بین پاسی، به علاوهی حسگری و استراتژی برنامه را ارائه دهید.
حفاظت از قطعات سنگین چگونه توسعه مییابد؟
ارزیابی ریسک را بر اساس حداکثر حرکت، بارگیری، بلند کردن، ورود پرسنل، کنترل دود و وظایف تعمیر و نگهداری انجام دهید.
آیا میتوان چیدمانهای نمایش داده شده را به صورت بستههای ثابت سفارش داد؟
آنها نقاط شروع مهندسی هستند. محدوده مکانیکی، الکتریکی، فرآیندی، تجهیزات، حفاظت و پذیرش باید در مقایسه با قطعه واقعی تأیید شود.
با دادههای قطعه کار و نقشه درز شروع کنید
محدوده قطعه، جرم، مرکز ثقل، اتصالات، روش بارگذاری و محدودیتهای سایت را به اشتراک بگذارید تا EVST بتواند نقطه شروع یک ایستگاه کاری ربات جوشکاری سنگین را تشکیل دهد.