
پیکربندی ایستگاه کاری ربات جوشکاری: سلولهایی، سیستمهای ریلی و دروازهای
یک ایستگاه کاری ربات جوشکاری، رباتها، تجهیزات جوشکاری، جابجایی قطعه کار، فیکسچرها، کنترلها و حفاظها را حول یک نیاز تولیدی تعریفشده ترکیب میکند. این مرکز انتخاب، چهار خانواده پیکربندی را مقایسه میکند و جزئیات خاص هر کاربرد را به صفحات اختصاصی هدایت میکند. از لینکهای درون صفحه برای حرکت از محدودیتهای قطعه کار به یک معماری مناسب استفاده کنید.
با قرار دادن درخواست در یکی از چهار خانواده شروع کنید
هر کارت دستهبندی از فیلدهای یکسانی برای شناسایی مسیر انتخاب استفاده میکند. مقادیر عددی و شرایط مهندسی در بخشهای مربوطه در زیر قرار دارند.
سلولهای سبک و متوسط
- شروع تناسب اندام
- خانوادههای قطعات سبک و متوسط تکرارپذیر
- تعریف حرکت
- چرخش موضعی، موقعیتیابی چرخشی یا چند محوری
- بررسی بعدی
- به مسیر پیکربندی نور ادامه دهید
ایستگاههای بزرگ و پربار
- شروع تناسب اندام
- قطعات کار بلند، بزرگ یا با جرم زیاد
- تعریف حرکت
- موقعیتیابی با بار زیاد و دسترسی گسترده ربات
- بررسی بعدی
- ادامه مسیر مهندسی قطعات بزرگ
سیستمهای زمینی، هوایی و دروازهای
- شروع تناسب اندام
- مناطق طولانی، پهن یا بلند فراتر از یک موقعیت ثابت ربات
- تعریف حرکت
- حرکت ربات روی محورهای خارجی خطی
- بررسی بعدی
- مقایسه چهار معماری سیستم موبایل
موقعیتیابها و وسایل ثابت
- شروع تناسب اندام
- قطعاتی که نیاز به جهت گیری پایدار و مکان یابی تکرارپذیر دارند
- تعریف حرکت
- قطعه را جابجا کنید و روابط مشترک را حفظ کنید
- بررسی بعدی
- بررسی حرکت قطعه کار و مرزهای نگهداری
چهار محدودیت، مفیدترین مسیر شروع را تعیین میکنند
با پوشش و طول قطعه کار شروع کنید، سپس بار ترکیبی قطعه کار و فیکسچر را در محاسبه موقعیتیابی لحاظ کنید. سپس محورهای حرکت و پوشش ربات مورد نیاز در سراسر نقشه درز را تعریف کنید. در نهایت، معماری را با فرآیند جوشکاری و فرم اتصال محدود کنید؛ نام پیکربندی فقط نقطه شروعی برای تأیید پروژه است.
پوشش و طول
تصمیم بگیرید که آیا یک مکان ثابت ربات میتواند تمام درزهای مورد نیاز را پوشش دهد یا خیر.
بار موقعیت یابی
قطعه کار، فیکسچر و جهت گیری دینامیکی را به عنوان یک مسئله بار واحد در نظر بگیرید.
محورهای حرکت
بین حرکت دادن قطعه، حرکت دادن ربات یا ترکیب محورهای خارجی تمایز قائل شوید.
فرآیند جوشکاری قابل اجرا
مرز اتصال و تجهیزات را برای جوشکاری با گاز محافظ، قوس آرگون یا لیزر، با توری بپوشانید.
پیکربندیهای محصور برای خانوادههای قطعات تکرارپذیر
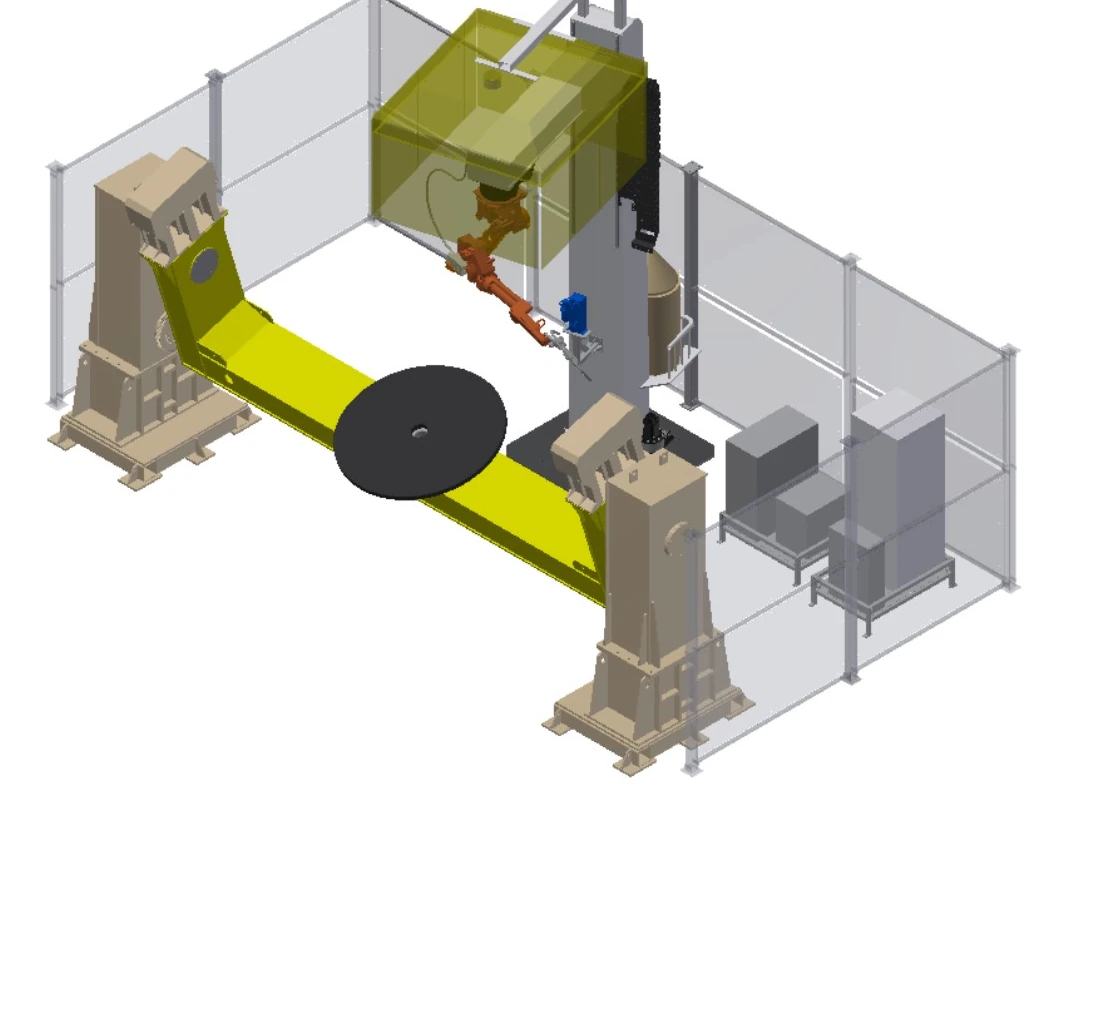
وقتی پوشش قطعه کار و بار با چرخش موضعی، چرخش افقی، موقعیتیابی چند محوری یا پشتیبانی از هد استاک-دمپایی مطابقت داشته باشد، با پیکربندی سطح سلول شروع کنید. صفحه اختصاصی، شش چیدمان را با هم مقایسه میکند در حالی که تصمیمات مربوط به فیکسچر، تعداد ربات و حفاظت را مختص پروژه نگه میدارد.
پیکربندیهای سلول جوشکاری رباتیک برای قطعات سبک و متوسط
ایستگاههای مهندسیشده برای قطعات بلند، بزرگ یا با جرم بالا
وقتی طول، جرم، قطر چرخش یا روش بارگذاری از یک پوشش سلولی متعارف فراتر میرود، از محدودیتهای تکیهگاهی، موقعیتیابی، حرکت خارجی و حفاظتی شروع کنید. صفحه اختصاصی، هشت نقطه شروع مهندسی را به جای بستههای تجهیزات ثابت ارائه میدهد.
ایستگاههای کاری ربات جوشکاری سنگین برای قطعات بزرگ و سنگینچهار معماری ریل زمینی، ریل هوایی و دروازهای
وقتی یک موقعیت ثابت ربات نتواند طول، ارتفاع یا دهانه مورد نیاز را پوشش دهد، محورهای خارجی خطی، ربات را به ناحیه درز حمل میکنند. این چهار معماری، حرکت عمودی در کف، حرکت معکوس در کف، حرکت چند محوره در بالای سر و پوشش وسیع گانتری را پوشش میدهند.
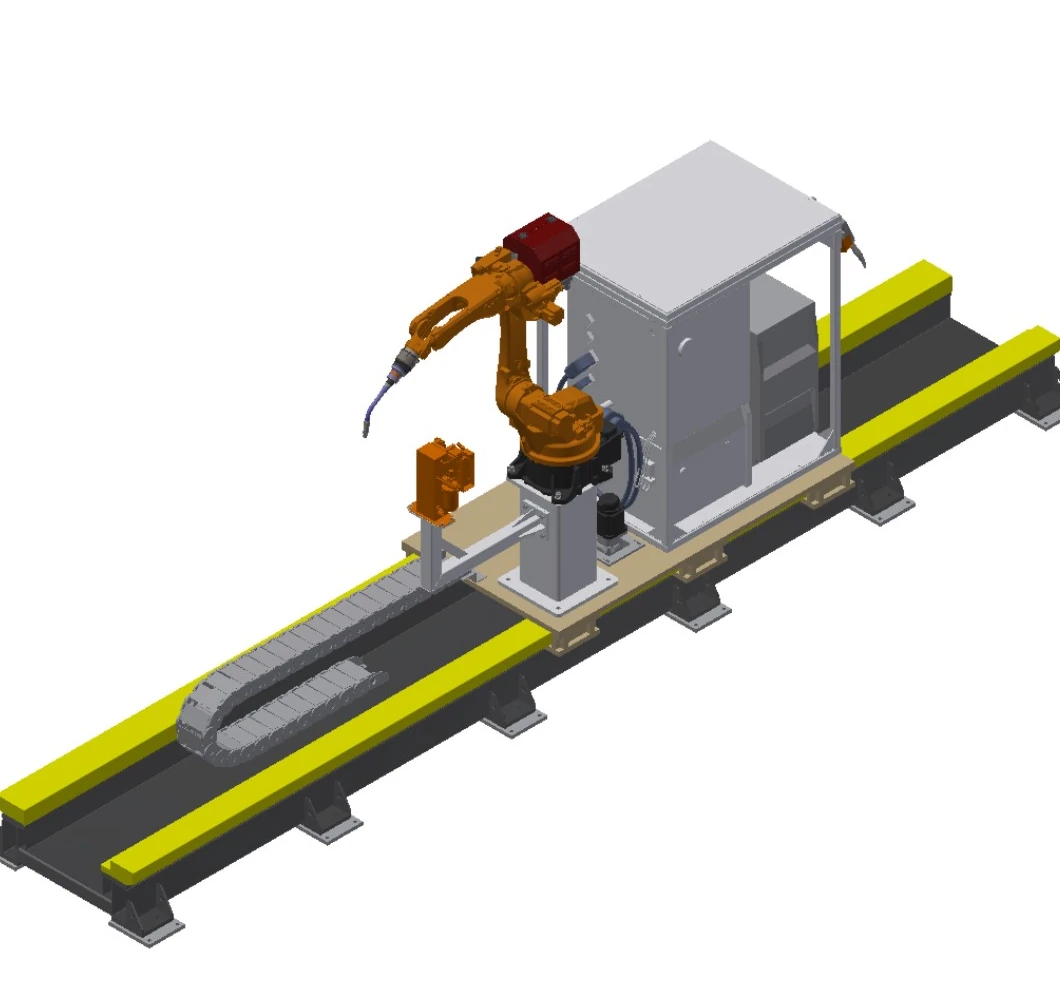
سیستم جوشکاری ریل زمینی عمودی
پوشش ربات را در امتداد قطعات کار طولانی گسترش میدهد و در عین حال ربات را به صورت عمودی روی یک کالسکه نصب شده روی زمین نگه میدارد.
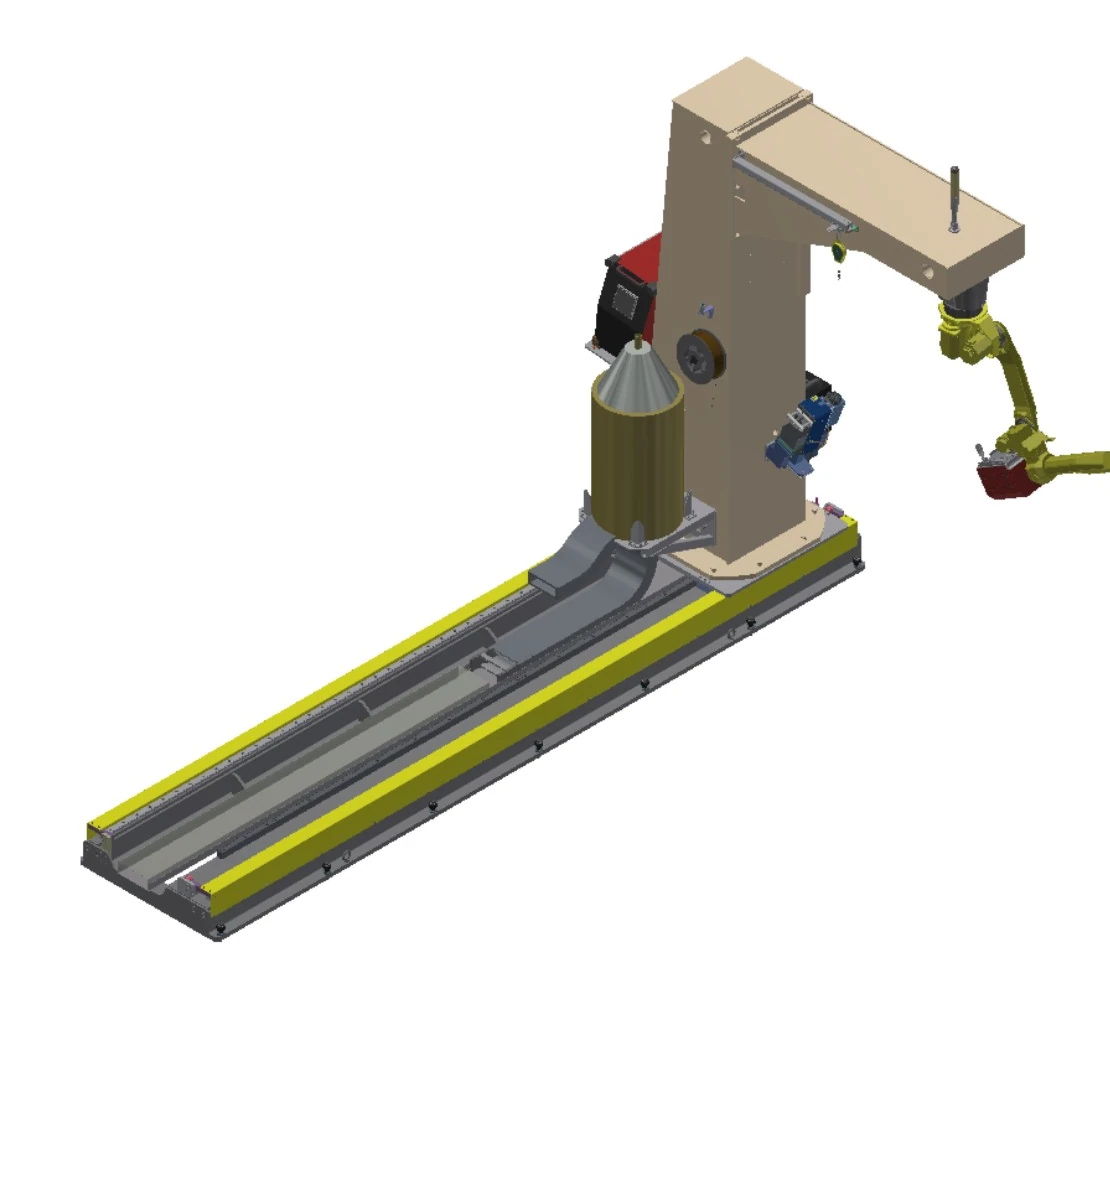
سیستم جوشکاری ریل زمینی معکوس
زمانی که دسترسی از بالای قطعه کار بلند مفید باشد، حرکت روی زمین را با یک قاب C شکل معکوس ترکیب میکند.
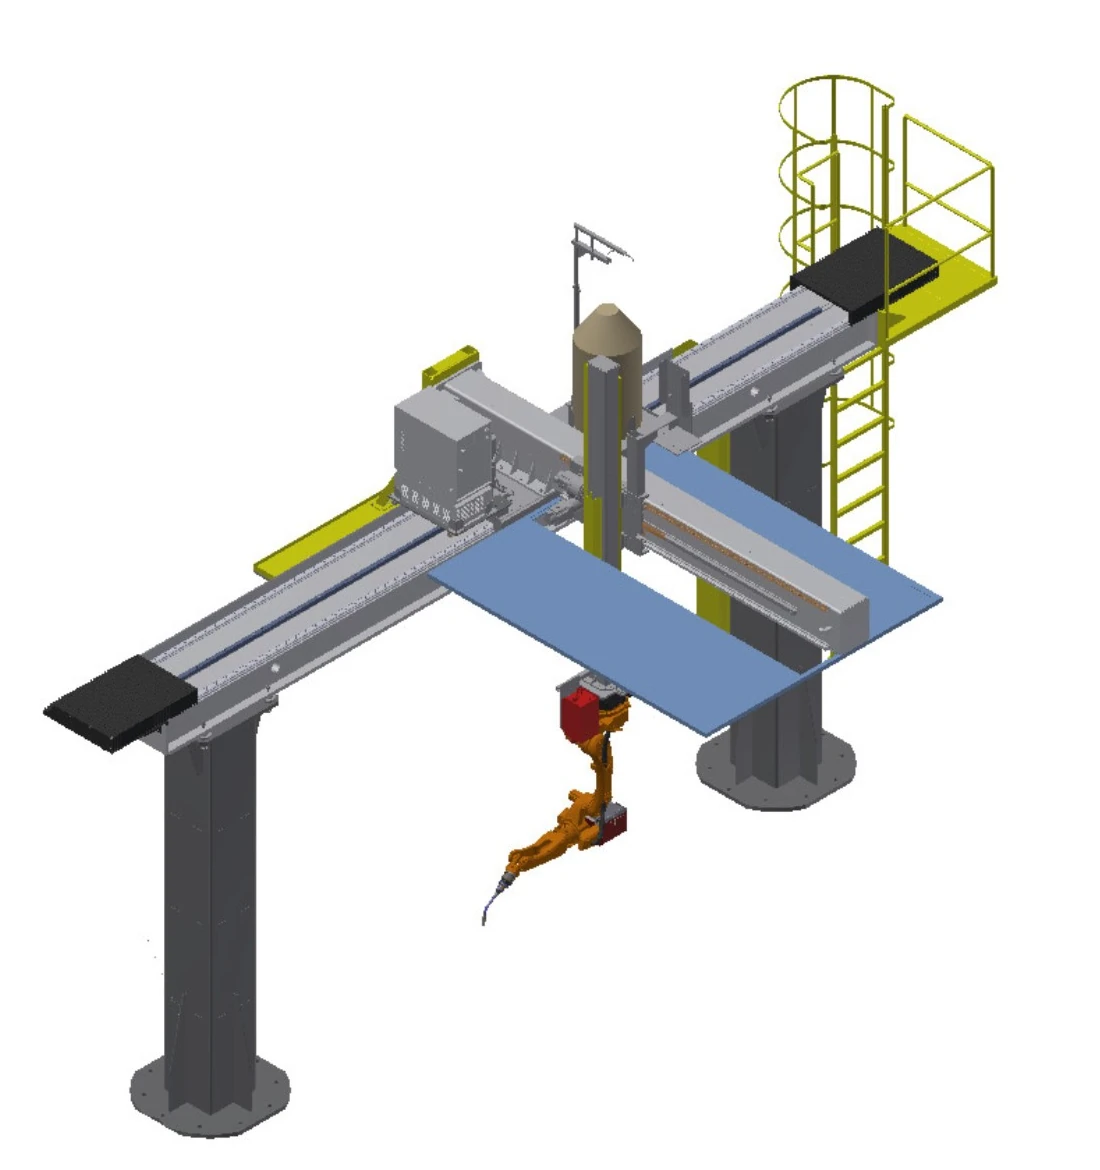
سیستم جوشکاری اسکای-ریل معکوس
یک ربات وارونه را در بالای منطقه کاری در ترکیب محورهای قابل انتخاب برای طول، دسترسی جانبی و ارتفاع حرکت میدهد.
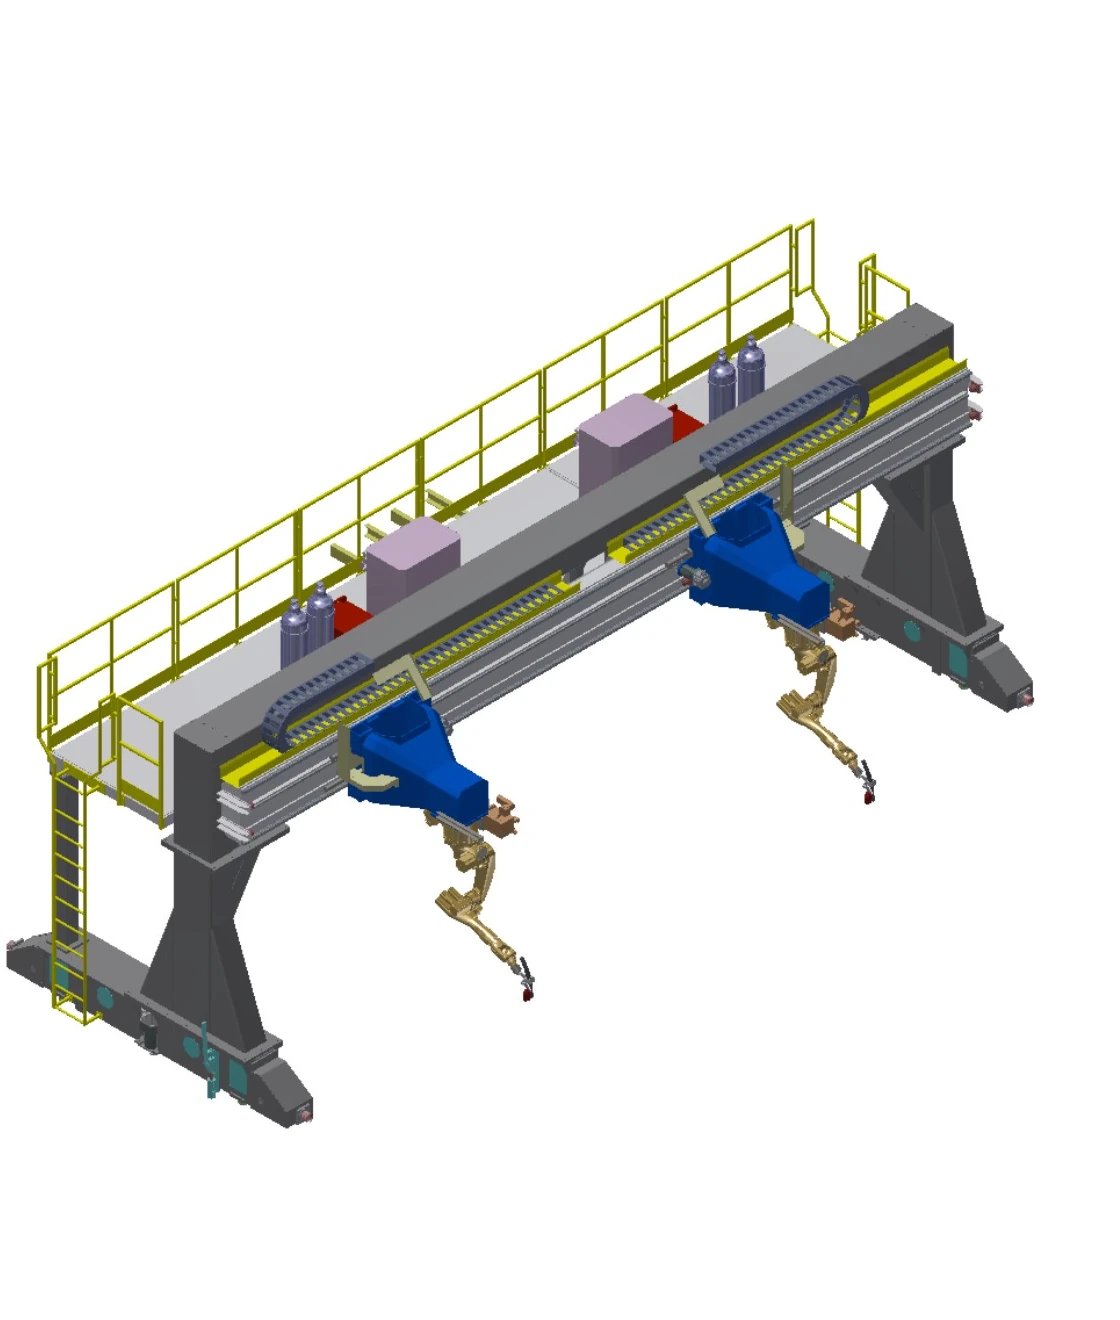
سیستم جوشکاری دروازهای معکوس
با حرکت Y طولانی و سیستم محرک دوگانه هماهنگ، پوشش هوایی وسیعی را برای مناطق کاری وسیع ایجاد میکند.
مقایسه چهار سیستم موبایل در یک مجموعه فیلد
مقادیر جابجایی محدودههای اختیاری هستند. ترکیب نهایی محور، بار، فونداسیون، نرمافزار فرآیند و محدوده ردیابی، مختص پروژه باقی میمانند.
| ردیف | سیستم | حرکت | مسافرت رفتن | دارای رتبه بار | سرعت | تکرارپذیری | محورهای خارجی | گزینهها و شرایط مهندسی |
|---|---|---|---|---|---|---|---|---|
| A | سیستم جوشکاری ریل زمینی عمودی | ریل زمینی؛ یک محور خارجی خطی | مسافت موثر ۲ تا ۳۰ متر، اختیاری | 1 T | 0-15 متر در دقیقه | ± 0.15 میلیمتر | 1 مجموعه | پایه ربات و براکتهای کنترل، تجهیزات جوشکاری، درام سیم و تمیزکننده مشعل؛ کابل انعطافپذیر بلند؛ حسگر تماس، ردیابی قوس و نرمافزار چندلایه چندگذر؛ ردیابی درز لیزری |
| B | سیستم جوشکاری ریل زمینی معکوس | ریل زمینی سنگین با قاب C معکوس؛ یک محور خارجی خطی | مسافت موثر ۲ تا ۳۰ متر، اختیاری | 3.5 T | 0-15 متر در دقیقه | ± 0.15 میلیمتر | 1 مجموعه | قاب C شکل معکوس با پایه ربات و براکت برای کنترلها، تجهیزات جوشکاری، درام سیم و تمیزکننده مشعل؛ کابل انعطافپذیر امتداد یافته؛ حسگر تماس، ردیابی قوس و نرمافزار چندلایه چندگذر؛ ردیابی درز لیزری |
| C | سیستم جوشکاری اسکای-ریل معکوس | حرکت در جهت X/Y/Z از بالا؛ محورها میتوانند به صورت 1X، 2Y یا 3Z ترکیب شوند. | × ۲ تا ۳۰ متر؛ Y ۱ تا ۲ متر؛ Z ۱ تا ۲ متر، اختیاری | 0.4 T | هر محور 0-15 متر بر دقیقه | هر محور ±0.15 میلیمتر | 3 مجموعه | براکت برای کنترلها، تجهیزات جوشکاری، تمیزکننده سیم جوش و مشعل؛ نردبان و سکوی بازرسی؛ کابل انعطافپذیر بلند؛ هود سقفی اختیاری؛ حسگر تماس، ردیابی قوس و نرمافزار چندلایه چندگذر؛ ردیابی درز لیزری |
| D | سیستم جوشکاری دروازهای معکوس | حرکت گانتری در جهت X/Y/Z؛ محورها میتوانند به صورت 1X، 2Y یا 3Z ترکیب شوند؛ محرک دوگانه همزمان در محور Y | دهانه کمتر از ۱۰ متر؛ ضربدر ≤۹ متر؛ ارتفاع ≤۱۰۰ متر؛ ارتفاع ۱-۲ متر، اختیاری | ۰.۴ تن در هر ربات | هر محور 0-15 متر بر دقیقه | هر محور ±0.15 میلیمتر | 4 مجموعه | ریل سنگین P43 با دقت سنگزنی شده و فونداسیون پروژه توسط کاربر؛ براکت برای کنترلها، تجهیزات جوشکاری، تمیزکننده درام سیم و مشعل؛ نردبان و سکوی بازرسی؛ کابل انعطافپذیر امتداد یافته؛ حسگر تماس، ردیابی قوس و نرمافزار چندلایه چندگذر؛ ردیابی درز لیزری |
با موقعیتدهندهها و فیکسچرها به عنوان یک زنجیره قطعه کار رفتار کنید
موقعیتیاب هر اتصال را در جهت قابل جوشکاری قرار میدهد؛ فیکسچر اجزا را مکانیابی کرده و بارها ارتباط آنها را حفظ میکند. هر دو باید با دسترسی ربات، توالی جوش، بارگیری و محافظت تأیید شوند.
مفاهیم جایگاهیابی
میزهای ثابت غربال، میزهای چرخشی افقی، واحدهای تلنگر، تکیهگاه سردستک-دمدست و موقعیتدهندههای چند محوره. جرم ترکیبی قطعه کار و فیکسچر، مرکز ثقل، پوشش چرخشی و فاصله مشعل، مفهوم قابل اجرا را تعریف میکنند.
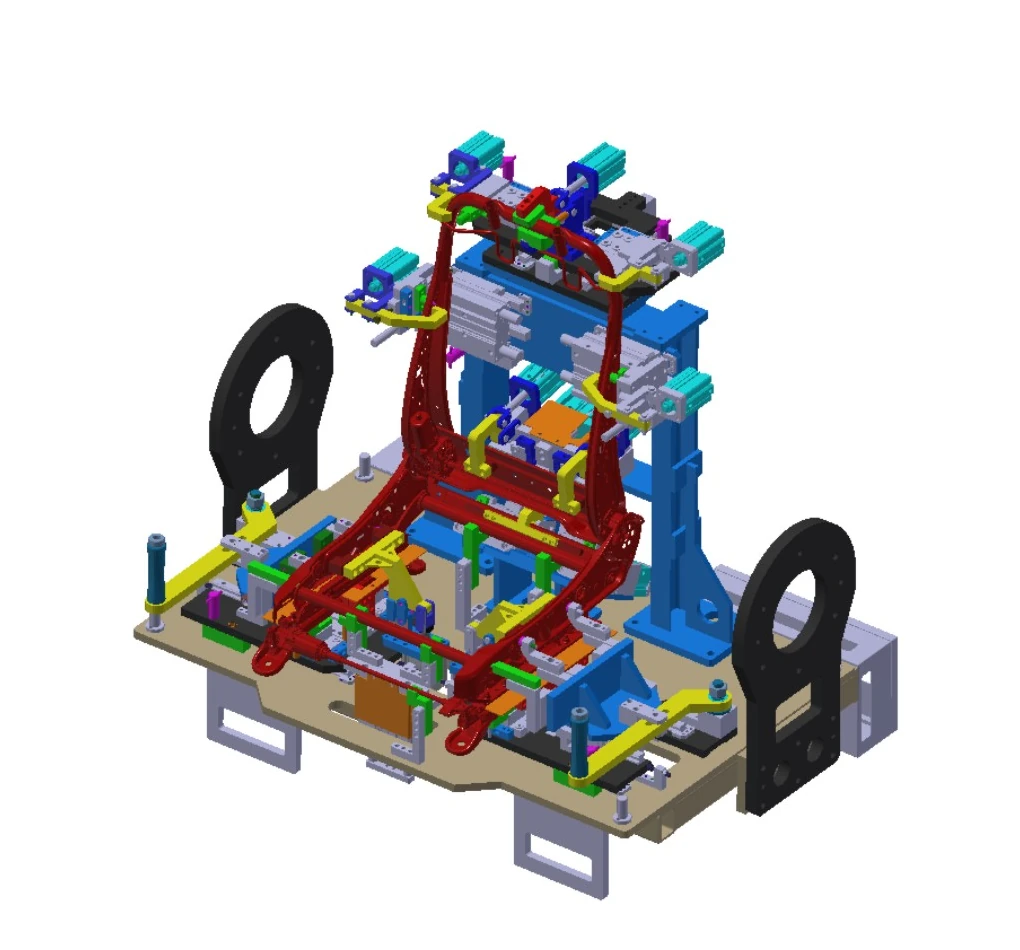
مهندسی فیکسچر
طراحی با قابلیت تغییر سریع میتواند رابط کاربری را برای بهروزرسانیهای محصول حفظ کند. قابهای سازهای به سختی و استحکام کافی نیاز دارند، سازههای جوش داده شده تحت عملیات پیرسازی قرار میگیرند و هر جزء به طور مستقل قرار گرفته و محکم میشود تا روابط ترسیمی حفظ شود.
از چهار سوال برای تعریف طرح مهندسی بعدی استفاده کنید
اندازه آن قسمت چقدر است؟
حداقل و حداکثر ضخامت، طول، جهت بارگذاری و توزیع درز را ارائه دهید.
چه باری باید حرکت کند؟
جرم قطعه کار و فیکسچر را با هم ترکیب کنید، سپس مرکز ثقل و جهت گیری دینامیکی را اضافه کنید.
کدام محورها مورد نیاز هستند؟
تصمیم بگیرید که آیا قطعه را حرکت دهید، ربات را حرکت دهید یا از ریل زمینی، ریل هوایی یا حرکت با گانتری استفاده کنید.
کدام فرآیند اعمال میشود؟
مواد، اتصالات، روش جوشکاری، الزامات کیفیت و الگوی تغییر را به اشتراک بگذارید.
وقتی دامنه به ارتباطات خطی، انتقال بین ایستگاهی و هماهنگی در سطح سیستم گسترش مییابد، به ... ادامه دهید. خط تولید جوشکاری هوشمند.
انتخاب کنید که کدام خانواده را ابتدا بررسی کنید
کدام دسته برای قطعات تکراری کوچک یا متوسط مناسب است؟
با سلولهای محصور سبک و متوسط شروع کنید، سپس مسیر را با چرخاندن، چرخش یا موقعیتیابی قطعه چند محوره محدود کنید.
کدام دسته برای قطعات بلند، بزرگ یا قطعاتی که بار زیادی را تحمل میکنند، مناسب است؟
با مسیر مهندسی قطعه کار بزرگ شروع کنید و دادههای جرم، مرکز ثقل، تکیهگاه، بارگذاری و توزیع درز را ارائه دهید.
چه زمانی باید سیستمهای ریل زمینی، ریل هوایی یا گنتری را با هم مقایسه کنم؟
وقتی یک مکان ثابت ربات نمیتواند طول، ارتفاع یا دهانه مورد نیاز را پوشش دهد، از مقایسه سیستم متحرک استفاده کنید.
سوالات پیچیده در مورد نگهداری و نصب وسایل کجا قرار میگیرند؟
وقتی جهتگیری، مکانیابی تکرارپذیر یا تغییر رابطها محدودیت اصلی هستند، با بخش موقعیتیابها و فیکسچرها شروع کنید.
از خانواده برنامه به لایه اطلاعات بعدی بروید
از این صفحه برای انتخاب یک خانواده پیکربندی استفاده کنید، سپس صفحه محصول یا فنی مربوطه را باز کنید. اگر نقشهها آماده هستند، مستقیماً بحث در مورد کاربرد را آغاز کنید.
از قطعه واقعی و نقشه درز شروع کنید
نقشهها، محدوده اندازه و جرم، اتصالات، فرآیند، انتظار تاکت، روش بارگذاری و محدودیتهای سایت را به اشتراک بگذارید تا EVST بتواند پیکربندی اولیه را ترسیم کند.