در مورد ربات های صنعتی با ما تماس بگیرید و ما با کمال میل به هر یک از سوالات شما پاسخ خواهیم داد.
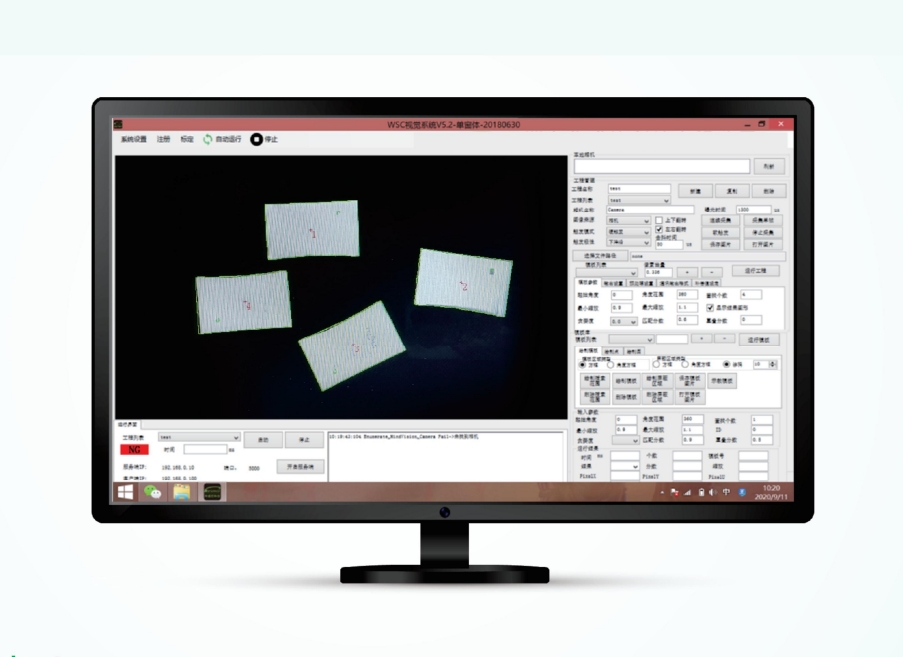
تطبیق سریع:
جستجوی سریع برای مطابقت بین هدف و مدل تنظیمات پیشرو در میدان دید دوربین.
موقعیت یابی سریع:
هنگامی که امتیاز تطبیق هدف، امتیاز همپوشانی بیشتر یا مساوی با امتیاز تطبیق الگو و امتیاز طمع باشد، جستجوی هدف تکمیل میشود و مختصات مرکز، زاویه و مدل الگو به سرعت محاسبه میشود و نتیجه به سرور یا مشتری ارسال میشود.
موقعیت یابی دقیق:
با موقعیت یابی قالب هندسی، اندازه گیری، شناسایی، عیوب، عملیات منطقی، پیش پردازش تصویر و غیره.
سازگاری بالا:
از اکثر دستگاه های ثبت تصویر موجود در بازار با طیف وسیعی از برنامه ها پشتیبانی می کند.
تعامل انسان و کامپیوتر:
آسان برای استفاده، سازگاری خوب با ربات موازی هواشنگ کونگ سیستم، در عملیات خط مونتاژ سیار آزمایش و آزمایش شده است.
حفاظت از داده ها:
با چندین سطح اختیارات کاربر برای تنظیم عملیات، برای جلوگیری از دستکاری داده ها.
| مدل | EVSPG-10/20/30A | |
| نرم افزار بصری | نرم افزار از سیستم عامل پشتیبانی می کند | سیستم Win7/10 32 و 64 بیتی |
| سازگاری | از اکثر تجهیزات مربوط به تصویر در بازار پشتیبانی کنید | |
| زبان توسعه | C++/Halcon | |
| محیط توسعه | QT | |
| حفاظت از داده ها | تنظیمات مجوز چندگانه کاربر | |
| عملکرد | پیش پردازش تصویر، تطبیق ویژگی های شکل، تناسب دایره، دنبال کردن نقطه. تطبیق چند الگو، کالیبراسیون تصویر و غیره | |
| دوربین | نوع دوربین | سیاه و سفید / رنگی |
| مدل | MV-GE130GM-T/MV-GE502GC-T-CL-90 | |
| سنسور | 1/3 ″ CMOS | |
| نوع شاتر | کرکره جهانی | |
| وضوح @ نرخ فریم | 1280*960@60.6FPS/2592X2048@22FPS | |
| پیکسل های موثر | 1.22 میلیون / 5.02 میلیون | |
| حالت کسب | تداوم / محرک نرم / ماشه سخت | |
| نرم افزار بصری | GigEVisionV1.2، GenIcam | |
| رابط لنز | رابط C | |
| رابط داده | رابط اترنت Rj45 Gigabit، Down سازگار با استاندارد شبکه 100M | |
| عملکرد | پشتیبانی از وضوح سفارشی Roi، تنظیم کنتراست و گاما، تنظیم اشباع، تصحیح تعادل رنگ سفید، تصحیح سطح سیاه، تصحیح مختصات نقطه مرده سفارشی، شتاب پردازش تصویر ISP، کاهش نویز سه بعدی، جدول LUT سفارشی، تنظیم نرخ فریم، نام دوربین سفارشی | |
| دوربین | مدل | M0814-MP2/M1214-MP2/M1614-MP2 |
| فاصله کانونی | 8mm / 12mm / 16mm | |
| حداکثر نسبت دیافراگم | 1:1.4 | |
| حداکثر اندازه تصویر | 8.8mm*6.6mm (Ф1lmm) | |
| رابط | رابط C | |
| دامنه کار | Aperture:F1.4-F16C Focus:0.1m-inf./0.15m-inf./0.3m-Inf | |
| کنترل | دیافراگم: دستی تمرکز: دستی | |
| دمای عملیاتی | -10 ~ 50 ° C | |
| منبع نور | نوع | نوار LED / منبع نور نوار |
| کامپیوتر کنترل صنعتی | مدل | IPC-610H |
| پردازنده | i5-3570 | |
| کارت شبکه | 2 پورت گیگابیتی | |
| سازگار با نوع مادربرد | استاندارد ATX | |
عمدتاً در کلاس پانچ کلاس گرانول صنعت داروسازی و کارتن سازی سایر محصولات استفاده می شود. سرعت سریع، دقت خوب و استفاده آسان. سیستم دنبال و دید اختیاری برای برآورده کردن الزامات تولید انعطاف پذیر در دسترس است.
آسان برای کار: مواد مختلف را می توان با توجه به نیازهای بسته بندی از طریق نرم افزار بر اساس حرکات تنظیم کرد.
ادغام خوب: می توان آن را به راحتی در تجهیزات مکانیکی و خطوط تولید ادغام کرد. عملکرد قدرتمند: شمارش مواد، انباشته کردن و مرتب سازی را می توان انجام داد.
هوش بالا: دید هوشمند برای موقعیت یابی و ردیابی خودکار، گرفتن انعطاف پذیر و اصلاح انحراف خودکار.
تعمیر و نگهداری ساده:ساده سازی ساختار ربات، کاهش سختی تعمیر و نگهداری و هزینه سیستم.
مرتب کننده بالش شامل خط مونتاژ انتقال، قاب ربات، سیستم بینایی، ربات موازیو غیره. ساختار کلی دقیق و فشرده است، فضای کمی را اشغال می کند و منابع سایت را ذخیره می کند. این طراحی انعطاف پذیر را برای انطباق با محصولات مختلف، با تغییر سریع خط و اشکال زدایی ساده اتخاذ می کند. این می تواند تا حد زیادی راندمان تولید را بهبود بخشد و هزینه تولید را کاهش دهد.
سرعت سریع: 100*n/min.
تغییر سریع خط: مناسب برای انواع مختلف محصولات، محصول می تواند 15 دقیقه برای تغییر خط دست یابد
تنظیم سریع: آسان برای کار، آسان برای اشکال زدایی عملیات جایگزینی محصول
مدولار: اتصال موازی مدولار، نصب سریع،
باهوش: ردیابی موقعیت یابی خودکار بینایی هوشمند، گرفتن انعطاف پذیر، تصحیح خودکار انحراف.
| کارایی کار | 85-110 بسته در دقیقه |
| نرخ بهبود کارایی | ٪۱۰۰ |
| نیروی کار موجود | مردم 2 |
| جایگزینی نیروی کار | مردم 1 |
| نرخ کاهش هزینه | ٪۱۰۰ |
بطری شیشه ای خط انتقال گرم آنیلینگ، خط انتقال مرتب سازی انتهای سرد و سایر راه حل های جایگزین فرآیند پیوند را ارائه دهید. به طور موثر مشکل مشکلات استخدام را حل کنید و هزینه های نیروی کار را کاهش دهید. برای بهبود کارایی کار، گیره مخصوص را با توجه به وضعیت واقعی فرآیند سایت مشتری سفارشی کنید.
امکانات:
(1) شناسایی چند گونه: شناسایی و جابجایی همزمان سه تا پنج نوع مختلف بطری.
(2) دوام قوی: مقاومت در برابر دمای بالا و عمر طولانی.
(3) انعطاف پذیری قوی: گرفتن انعطاف پذیر، بدون آسیب به بطری ها.
| کارایی کار | ≤60 个/分钟 pcs/min |
| نرخ بهبود کارایی | ٪۱۰۰ |
| نیروی کار موجود | مردم 6 |
| جایگزینی نیروی کار | مردم 3 |
| نرخ کاهش هزینه | ٪۱۰۰ |
عمدتاً برای چیدمان و بسته بندی کیسه های نرم و مواد جعبه ای اعمال می شود. دستگاه کارتن سازی روش کارتن سازی بالا را اتخاذ می کند ربات چنگک ها و کارتن های تک یا چند تکه، با انعطاف پذیری بالا، سرعت سریع، دقت خوب و استفاده آسان. سیستم دنبال و دید اختیاری برای برآورده کردن الزامات تولید انعطاف پذیر در دسترس است.
امکانات:
آسان برای کار: مواد مختلف را می توان با توجه به نیازهای بسته بندی از طریق نرم افزار بر اساس حرکات تنظیم کرد.
ادغام خوب: می توان آن را به راحتی در تجهیزات مکانیکی و خطوط تولید ادغام کرد.
عملکرد قدرتمند: شمارش مواد، انباشته کردن و مرتب سازی را می توان انجام داد.
هوش بالا: دید هوشمند برای موقعیت یابی و ردیابی خودکار، گرفتن انعطاف پذیر و اصلاح انحراف خودکار.
تعمیر و نگهداری ساده:ساده سازی ساختار ربات، کاهش سختی تعمیر و نگهداری و هزینه سیستم.
| کارایی کار | 60-65 بسته در دقیقه (تک دستگاه) |
| نرخ بهبود کارایی | ٪۱۰۰ |
| نیروی کار موجود | مردم 6 |
| جایگزینی نیروی کار | مردم 5 |
| نرخ کاهش هزینه | ٪۱۰۰ |
مواد ورودی از تجهیزات بخش جلویی به طور دقیق توسط سیستم بازرسی بینایی شناسایی می شود و سینی بالایی با ربات DELTA برای تکمیل مرتب سازی و سینی کردن لوازم جانبی مختلف. بهبود بهره وری تولید. کاهش هزینه های نیروی کار و مدیریت. طراحی انعطاف پذیر، تغییر سریع خط و اشکال زدایی ساده.
انعطاف پذیری: سرعت پایدار و برتر و گرفتن انعطاف پذیر
انتقال سریع: عملکرد ساده، اشکال زدایی آسان و تغییر سریع خط محصول.
باهوش: موقعیت یابی و ردیابی خودکار بینایی هوشمند، تصحیح خودکار انحراف.
| کارایی کار | 60-120 بار در دقیقه |
| نرخ بهبود کارایی | ٪ 20 40٪ |
| نیروی کار موجود | مردم 3 |
| جایگزینی نیروی کار | مردم 2 |
| نرخ کاهش هزینه | ٪۱۰۰ |