
پیکربندیهای سلول جوشکاری رباتیک برای قطعات سبک و متوسط
یک سلول جوشکاری رباتیک، ربات، تجهیزات فرآیندی، نگهدارنده قطعات، کنترلها و حفاظها را حول یک خانواده قطعه تعریفشده سازماندهی میکند. این صفحه شش چیدمان محصور را بر اساس حرکت قطعه کار، پوشش و تعداد ربات مقایسه میکند. مهندسی یکپارچهسازی در سطح قطعه و چیدمان در راهنماهای فنی مرتبط پوشش داده شده است.
فهرست کوتاه بر اساس حرکت قطعه کار در ابتدا
شش چیدمان شامل برگرداندن، چرخش افقی، موقعیتیابی چند محوره و چرخش با تکیهگاه انتهایی است. با منطق انتخاب در اینجا شروع کنید، سپس از کارتها و جدول دقیق برای مقایسه مقادیر موجود استفاده کنید.
سلول فلیپ با عرض دو ایستگاه
یک ربات، دو موقعیتدهندهی فلیپ را برای فیکسچرهای مستطیلی بلندتر در یک اتاق جوشکاری کاملاً محصور، سرویس میدهد.
سلول فلیپ دو ایستگاهی جمع و جور
یک محفظه کوچکتر، همان اصل چرخش دو موقعیتی را برای قطعات فشرده حفظ میکند.
سلول دوار افقی دو ایستگاهه
چرخش افقی، سطوح جوش دایرهای یا ایندکس شده را برای یک یا دو ربات ارائه میدهد.
سلول موقعیتیابی سه محوره عمودی
سه محور کنترلشده، یک فیکسچر طویل را تغییر جهت میدهند و در عین حال، رابطهای مورد نیاز برای اتاق جوشکاری کاملاً محصور را حفظ میکنند.
سلول موقعیتیابی سه محوره افقی
چرخش افقی با محورهای موقعیتیابی اضافی ترکیب میشود تا پوشش وسیعتری از تجهیزات را فراهم کند.
سلول دو رباته سردست-دمدست
دو ربات حول دو موقعیتدهنده انتهایی با حرکت خودکار به داخل/خارج و تنظیم طول کار میکنند.
هر چیدمان را در مقایسه با خانواده واقعی قطعات بررسی کنید
ابعاد، اندازههای قابل اجرا برای هر پیکربندی، فیکسچر یا قطعه کار هستند. ابزار نهایی، دسترسی به جوش و فواصل بین قطعات، مختص هر پروژه هستند.
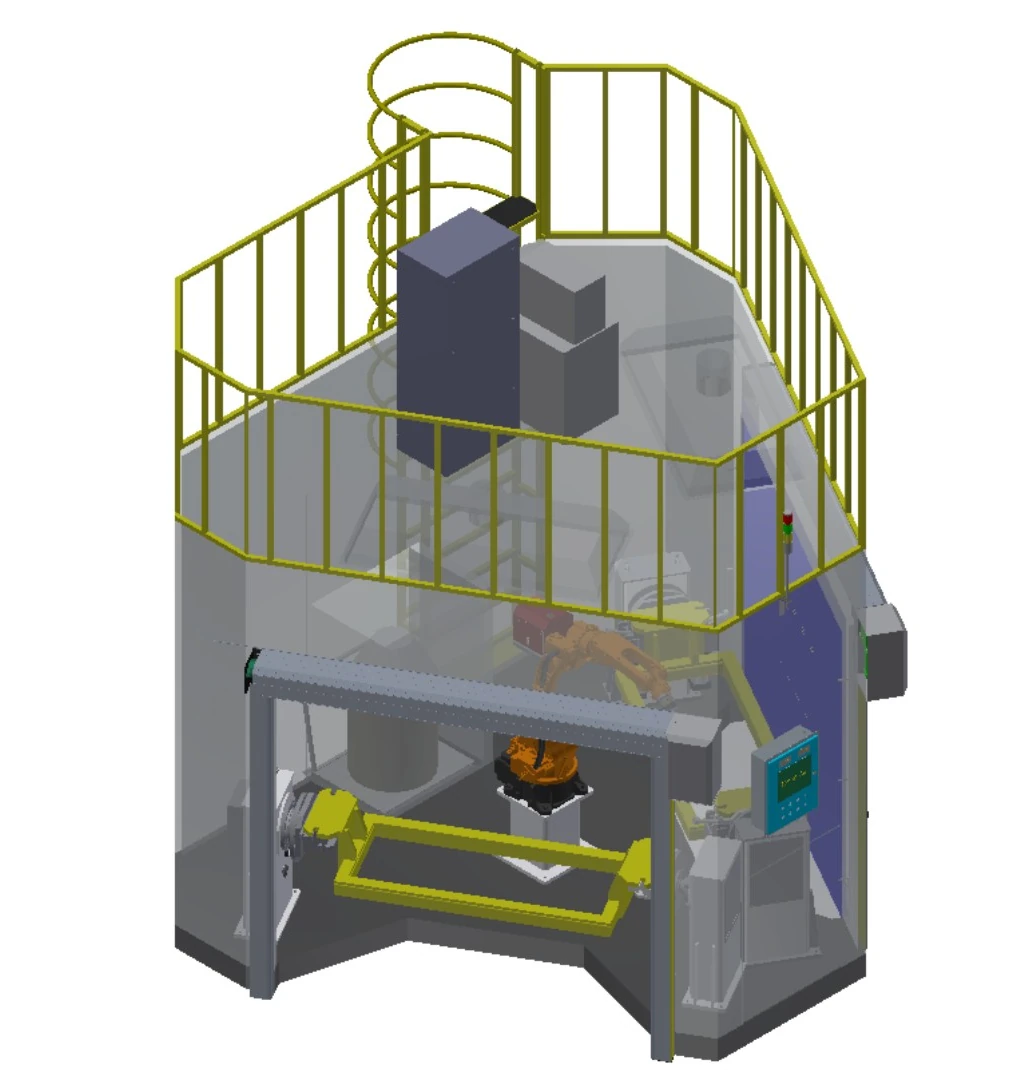
سلول فلیپ با عرض دو ایستگاه
یک ربات، دو موقعیتدهندهی فلیپ را برای فیکسچرهای مستطیلی بلندتر در یک اتاق جوشکاری کاملاً محصور، سرویس میدهد.
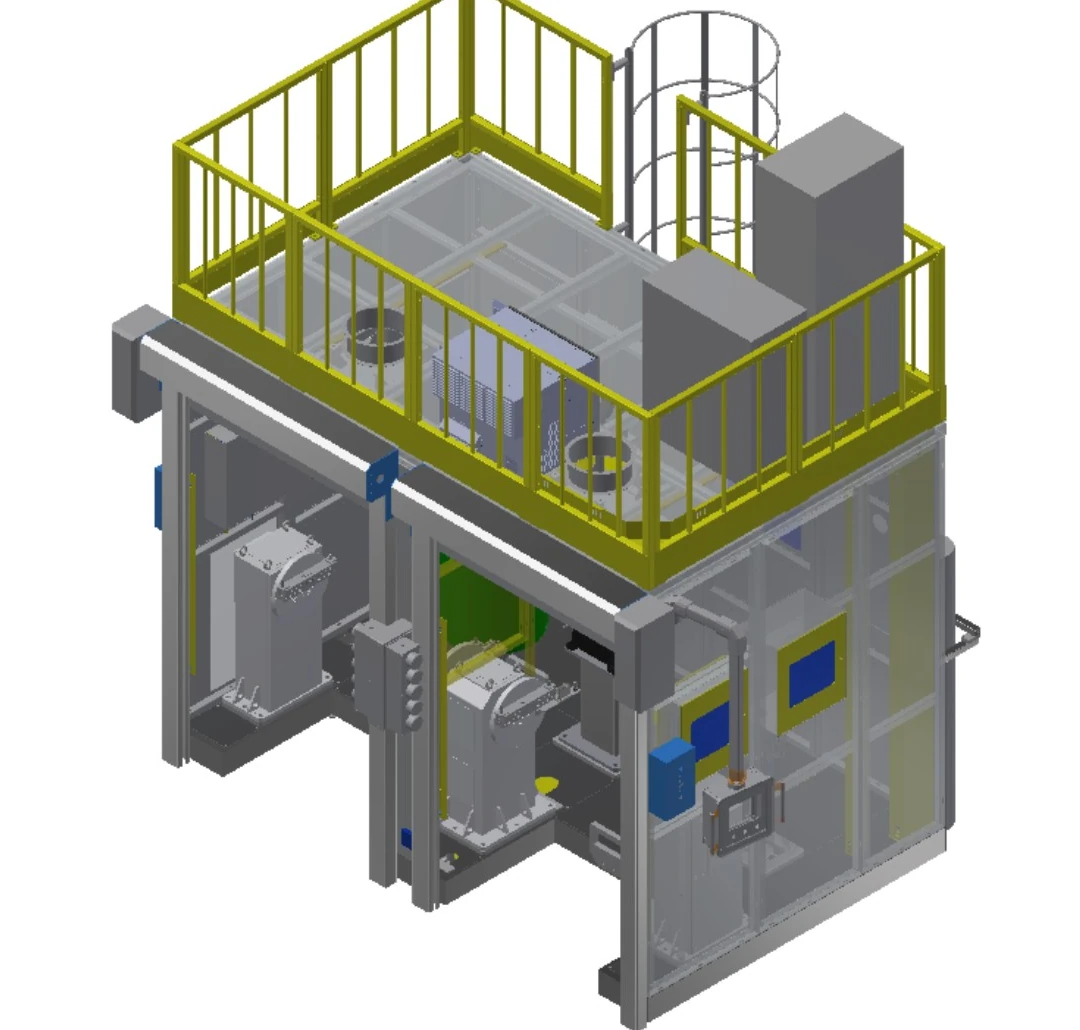
سلول فلیپ دو ایستگاهی جمع و جور
یک محفظه کوچکتر، همان اصل چرخش دو موقعیتی را برای قطعات فشرده حفظ میکند.
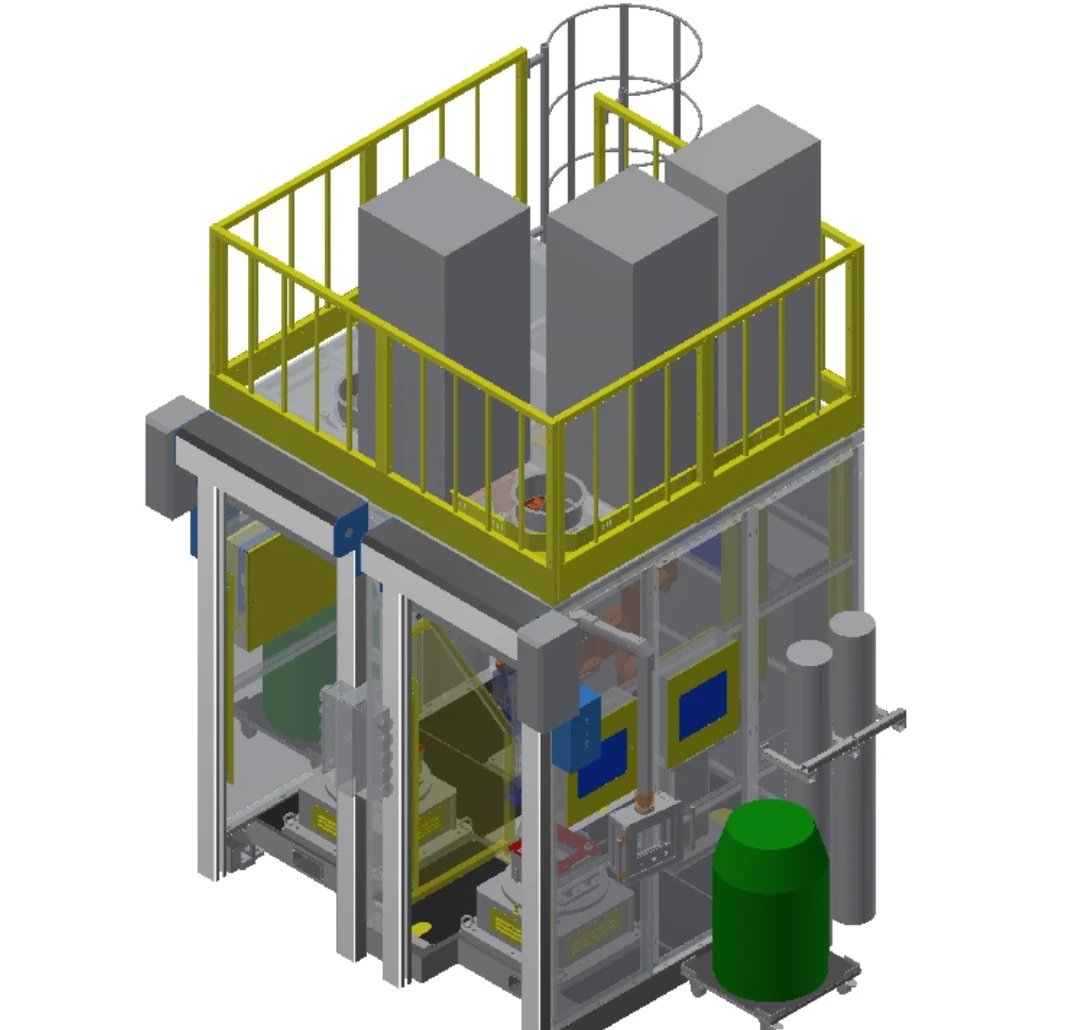
سلول دوار افقی دو ایستگاهه
چرخش افقی، سطوح جوش دایرهای یا ایندکس شده را برای یک یا دو ربات ارائه میدهد.
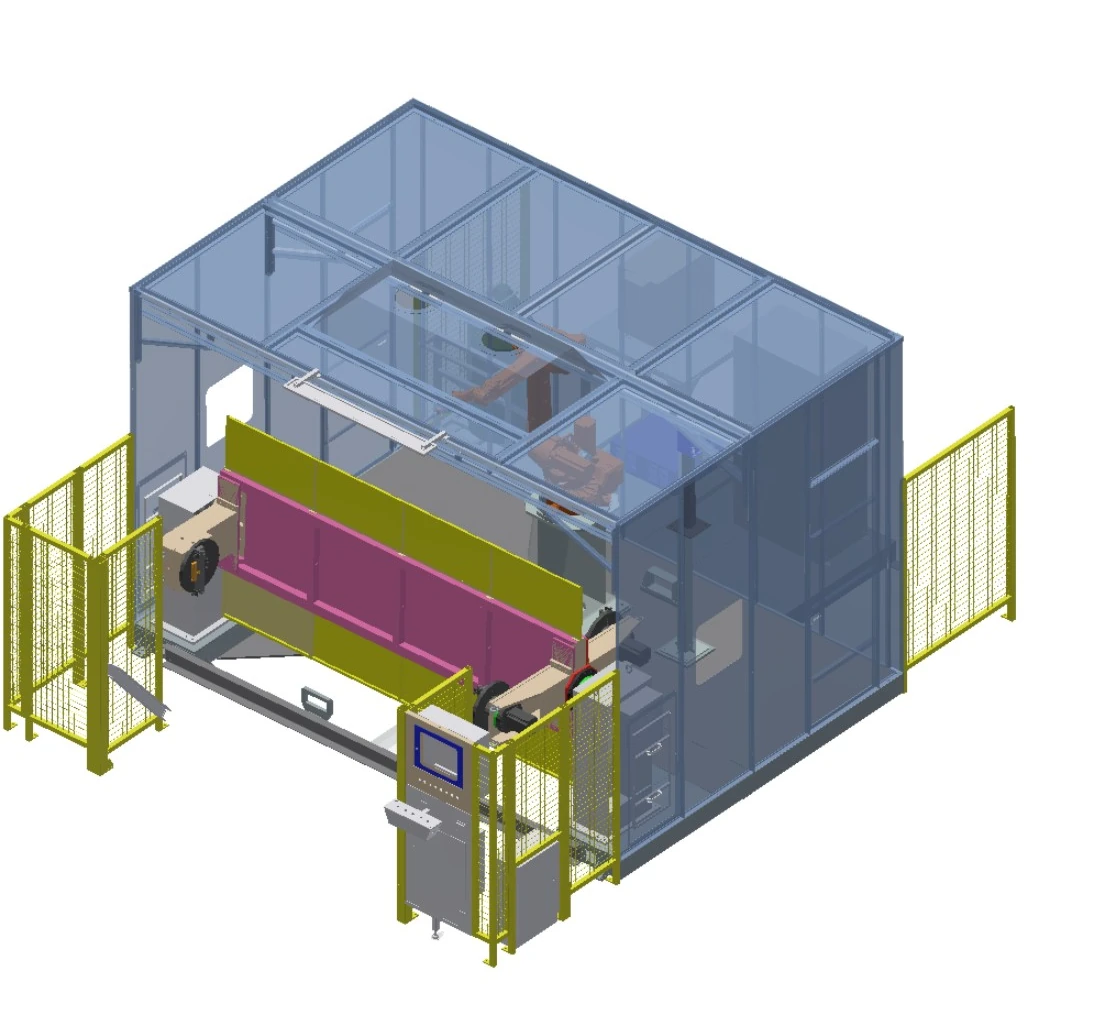
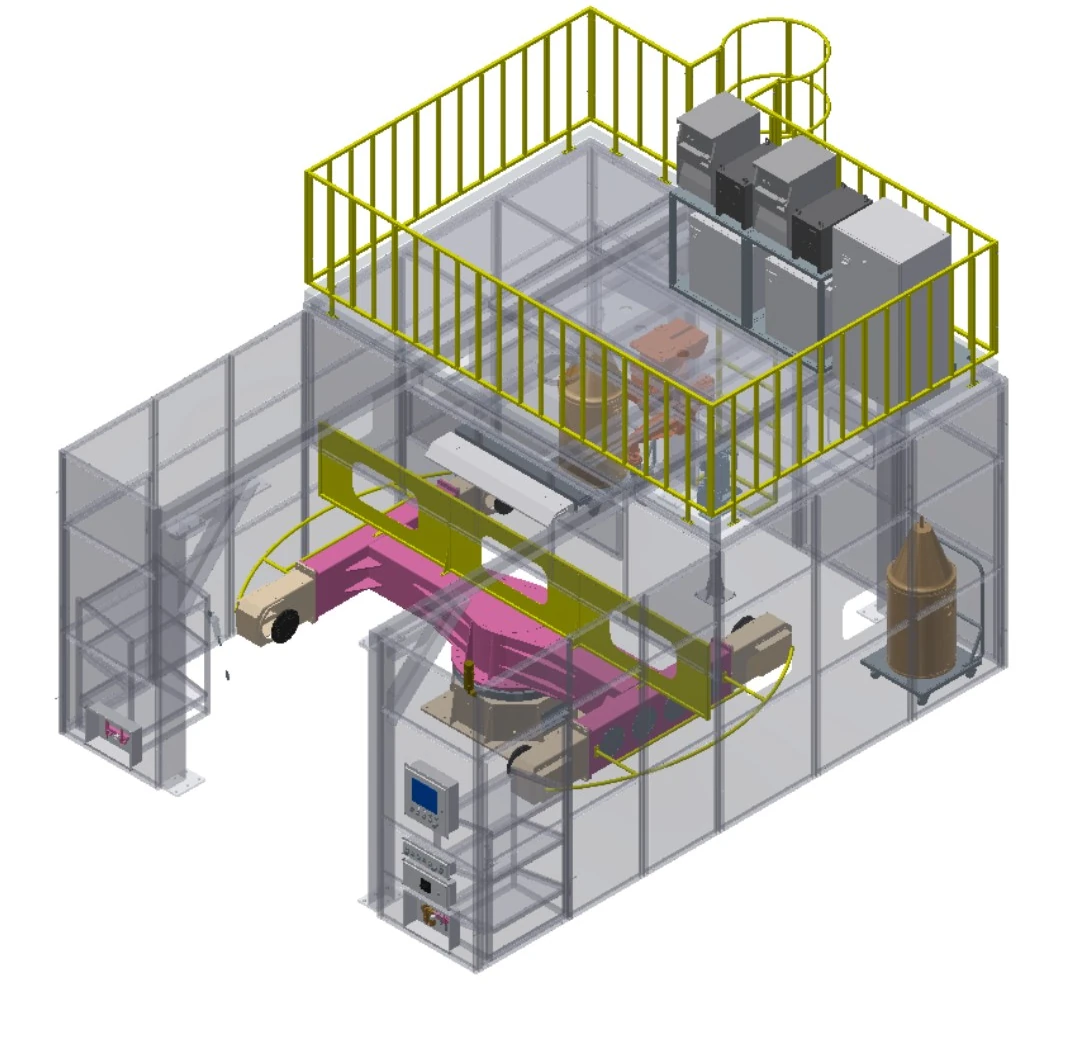
سلول موقعیتیابی سه محوره عمودی
سه محور کنترلشده، یک فیکسچر طویل را تغییر جهت میدهند و در عین حال، رابطهای مورد نیاز برای اتاق جوشکاری کاملاً محصور را حفظ میکنند.
سلول موقعیتیابی سه محوره افقی
چرخش افقی با محورهای موقعیتیابی اضافی ترکیب میشود تا پوشش وسیعتری از تجهیزات را فراهم کند.

سلول دو رباته سردست-دمدست
دو ربات حول دو موقعیتدهنده انتهایی با حرکت خودکار به داخل/خارج و تنظیم طول کار میکنند.
شش چیدمان را در یک مجموعه از فیلدها مقایسه کنید
| ردیف | پیکربندی توصیفی | ربات ها | دسترسی به بازو | چیدمان موقعیت یابی | بار | پاکت مناسب | ایستگاه ها |
|---|---|---|---|---|---|---|---|
| A | سلول فلیپ با عرض دو ایستگاه | 1 | ۱.۴ متر / ۲ متر اختیاری | چرخش تک محوره | کیلوگرم ۷۳۰۰ | فیکسچر ۴ متر × ۱ متر | ۲ موقعیتیاب |
| B | سلول فلیپ دو ایستگاهی جمع و جور | 1 | 1.4 متر | چرخش تک محوره | کیلوگرم ۷۳۰۰ | فیکسچر ۴ متر × ۱ متر | ۲ موقعیتیاب |
| C | سلول دوار افقی دو ایستگاهه | 1 یا 2 | 1.4 متر | میز دوار افقی تک محوره | کیلوگرم ۷۳۰۰ | چرخش ≤1 متر؛ ارتفاع ≤0.5 متر | ۲ موقعیتیاب |
| D | سلول موقعیتیابی سه محوره عمودی | 1 یا 2 | ۱.۴ متر / ۲ متر اختیاری | موقعیتیاب سه محوره با قابلیت چرخش عمودی | کیلوگرم ۷۳۰۰ | فیکسچر ۴ متر × ۱ متر | 1 پوزیشنر |
| E | سلول موقعیتیابی سه محوره افقی | 1 یا 2 | ۱.۴ متر / ۲ متر اختیاری | موقعیتیاب سه محوره با چرخش افقی | کیلوگرم ۷۳۰۰ | فیکسچر ۴ متر × ۱ متر | 1 پوزیشنر |
| F | سلول دو رباته سردست-دمدست | 2 | ۱.۴ متر / ۲ متر اختیاری | سردستک-دم دستی تک محوره | کیلوگرم ۷۳۰۰ | چرخش ≤1 متر؛ طول ≤2 متر | ۲ موقعیتیاب |
حروف فقط برچسبهای ردیفهای جدول هستند؛ نامهای پیکربندی توصیفی، شناسههای عمومی هستند.
هر نام را به عنوان یک انتخاب حرکت قطعه کار بخوانید
چرخش تک محوره
یک فیکسچر را حول یک محور کنترلشده میچرخاند تا سطوح جوش متناوب ایجاد شود.
چرخش افقی
قطعه کار را روی میز افقی برای نمایش دایرهای یا نمایهای میچرخاند.
موقعیتیابی سه محوره
وقتی یک چرخش واحد نمیتواند جهتگیری مورد نیاز را فراهم کند، حرکت کنترلشده را اضافه میکند.
تکیهگاه سردست-دمدست
قطعات بلندتر را در هر دو انتها برای چرخش طولی کنترلشده پشتیبانی میکند.
قالب تک ربات
یک ربات را با توالی تعریفشدهی فیکسچر و ایستگاه تطبیق میدهد.
قالب دو رباته
در صورت امکان دسترسی و بررسی برخورد، از پوشش هماهنگ از دو طرف استفاده میکند.
قضاوت بر اساس پوشش و شرایط اتصال
اجزای خودرو
قطعات خودروهای سبک و متوسط انرژی نو یا تجاری با ویژگیهای مکانیابی تکرارپذیر.
قطعات تجهیزات ساختمانی
اجزای ساختهشدهای که پوشش آنها با چیدمان موقعیتیابی انتخابشده مطابقت دارد.
جوشهای فولادی کوچکتر
قطعات سازهای که برای جوشکاری چند طرفه درون یک سلول محصور قرار گرفتهاند.
اجزای کشتی
قطعات چرخشی از نظر قطر، طول و دسترسی به درز غربالگری میشوند.
قطعات ماشین آلات کشاورزی
ساختهای مکرر با تاریخهای ثابت و نیازهای جهتگیری مشخص.
قطعات تجهیزات محیطی
خانوادههای قطعات بر اساس هندسه، جنس، اتصالات و تغییرات ورودی ارزیابی میشوند.
حفاظت و نظارت را با اسکوپ سلول تأیید کنید
هر یک از شش پیکربندی در داخل یک اتاق جوشکاری کاملاً محصور ساخته شده است. حفاظت نهایی همچنان از ارزیابی ریسک کاربرد، استانداردهای سایت و الزامات پذیرش پیروی میکند.
رابطهای اتاق
رابطهای نصب کنترل اصلی، کنترل هوا، روشنایی، درب کرکرهای برقی و سیستم مکش دود را تأیید کنید.
عملیات و خدمات
بارگیری، ایستگاههای اپراتور و دسترسی به تعمیر و نگهداری را در اطراف چیدمان انتخاب شده تعریف کنید.
حسگر حضور اختیاری
پرده نوری ایمنی را در جایی که برای پیکربندی انتخاب شده اعمال میشود، ارزیابی کنید.
پایش وضعیت فرآیند
گزینهها شامل حضور سیم، فشار هوای فشرده و نظارت بر جریان گاز محافظ است.
گزینه محل درز
ردیابی درز لیزری برای موقعیت مکانی به عنوان یک گزینه پروژه در دسترس است.
تأیید پروژه
نهایی کردن حفاظت، رابطها و منطق پذیرش از طریق ارزیابی ریسک تأیید شده.
یک پیکربندی اولیه را در چهار تصمیم بسازید
قطعه کار را تعریف کنید
نقشهها، جنس مصالح، محل درزها، انواع و شرایط ورودی را به اشتراک بگذارید.
پاکت را تنظیم کنید
طول، عرض، قطر چرخش، ارتفاع و مبنای بار فیکسچر را تأیید کنید.
حرکت قطعه را انتخاب کنید
چیدمانهای فلیپ، چرخشی افقی، سه محوره و سردسته-دمنده را با هم مقایسه کنید.
تأیید محدوده سلول
تعداد رباتها، تجهیزات پردازش، کنترلها، حسگرها، نگهدارندههای کار و حفاظها را همتراز کنید.
فهرست کوتاه را به تعریف پروژه تبدیل کنید
این پیکربندی، معماری اولیه است. محدوده نهایی بر اساس قطعه کار، فرآیند جوشکاری، رابطهای کارخانه و طرح پذیرش تعیین میشود.
بررسی برنامه
قطعات، اتصالات، محل دادهها، متغیرها و محدودیتهای سایت را تأیید کنید.
مفهوم پیکربندی
حرکت قطعه، توالی ایستگاهها، تعداد رباتها و تعامل اپراتور را تعریف کنید.
فرآیند و کنترلها
تجهیزات جوشکاری، کنترلها، مانیتورینگ و رابطهای دستگاه را طبق مشخصات همراستا کنید.
نگهداری و حفاظت از کار
جزئیات وسایل، روش بارگذاری، رابطهای اتاق و حفاظهای پروژه.
تعریف پذیرش
توافق بر سر قطعات آزمایش، شرایط، مستندات و معیارهای پذیرش.
پشتیبانی پروژه
هماهنگی مستندات، آموزش و پشتیبانی پس از تحویل در محدوده توافق شده.
سوالاتی که قبل از تایید پیکربندی باید به آنها پاسخ دهید
با کدام پیکربندی سلول باید شروع کنم؟
از پوشش قطعه کار و حرکت مورد نیاز قطعه شروع کنید، سپس چرخش صفحهای، چرخش افقی، چند محوره یا چیدمانهای سردست-دمدست را انجام دهید.
آیا میتوان یک یا دو ربات را پیکربندی کرد؟
نمونه کارهای نشان داده شده شامل چیدمانهای تک ربات، یک یا دو ربات و دو ربات است. تعداد نهایی به دسترسی به جوش، توالی و بررسی برخورد بستگی دارد.
آیا تجهیزات جوشکاری ترجیحی قابل ادغام هستند؟
میتوان آن را بر اساس مشخصات ارزیابی کرد. تجهیزات فرآیندی و رابطهای مورد نظر را به اشتراک بگذارید تا سازگاری، کنترلها و مرزهای مسئولیت تأیید شوند.
برای بررسی درخواست چه مدارکی باید ارائه شود؟
نقشهها، مواد، اتصالات، انواع قطعات، جهتگیریهای مورد نیاز، توالی فرآیند، رابطهای سایت و انتظارات پذیرش را ارائه دهید.
آیا گزینههای حسگر در هر پیکربندی یکسان هستند؟
خیر. گزینهها به ترتیبات مربوطه و الزامات پروژه بستگی دارند؛ آنها نباید در کل پرتفوی کپی شوند.
برای شروع بحث پیکربندی از بخش واقعی استفاده کنید
نقشهها، پوشش قطعه کار، فرآیند جوشکاری، مفهوم فیکسچر و محدودیتهای سایت را به اشتراک بگذارید تا EVST بتواند نقطه شروع یک سلول جوشکاری رباتیک را ترسیم کند.