
لوازم جانبی ربات، قطعات سرویس و بستههای لباس
موتورهای ربات مخصوص مدل، سروو درایوها، آویزهای آموزشی، کابلهای محور خارجی و ارتباطی، مجموعههای کابل، جعبههای رابط، مشعلهای جوشکاری و مواد مصرفی، به علاوه بستههای پوششی و قطعات مدیریت کابل را درخواست کنید. سازگاری، شرایط و محدوده تأمین قبل از ارائه قیمت، با توجه به ربات، کنترلر، کاربرد، کانکتورها و مقصد تأیید میشود.
دسته بندی لوازم جانبی ربات برای بررسی موجود است
با برند، مدل و کنترلر دقیق ربات شروع کنید، سپس قطعه یا مجموعه مورد نیاز را شناسایی کنید. شماره قطعات، عکسهای کانکتور، طول کابلها و جزئیات کاربرد به تفکیک اجزای مشابه از نظر بصری کمک کرده و از بررسی سازگاری مفید پشتیبانی میکند.
مشعلهای جوشکاری رباتیک، مواد مصرفی و تمیز کردن مشعل
تورچهای جوشکاری رباتیک MIG/MAG برای نصب در فضای خالی و خارجی، خنکشونده با هوا یا آب، با حسگرهای برخورد، مجموعههای کابل، قطعات سایشی و تجهیزات تمیز کردن تورچ موجود هستند. گزینههای OEM یا سازگار را میتوان بنا به درخواست قیمتگذاری کرد؛ کلاس تورچ، نصب، طول کابل و اتصال تغذیهکننده سیم قبل از قیمتگذاری با ربات و فرآیند جوشکاری مطابقت داده میشوند.
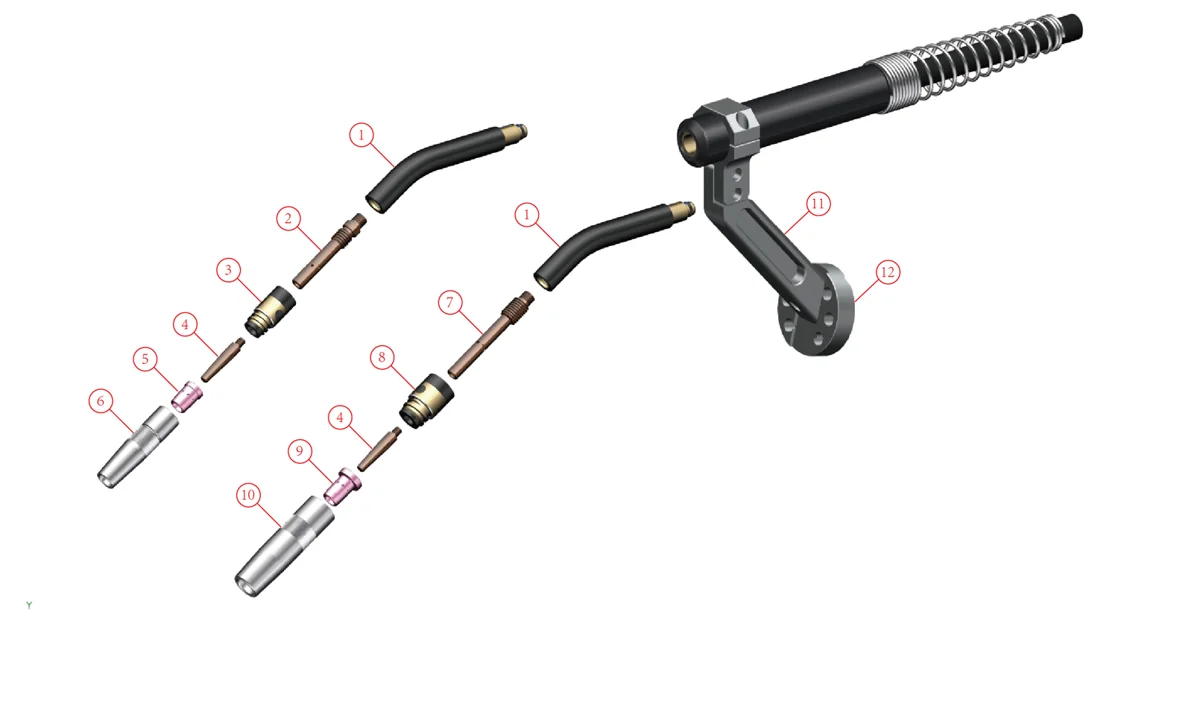
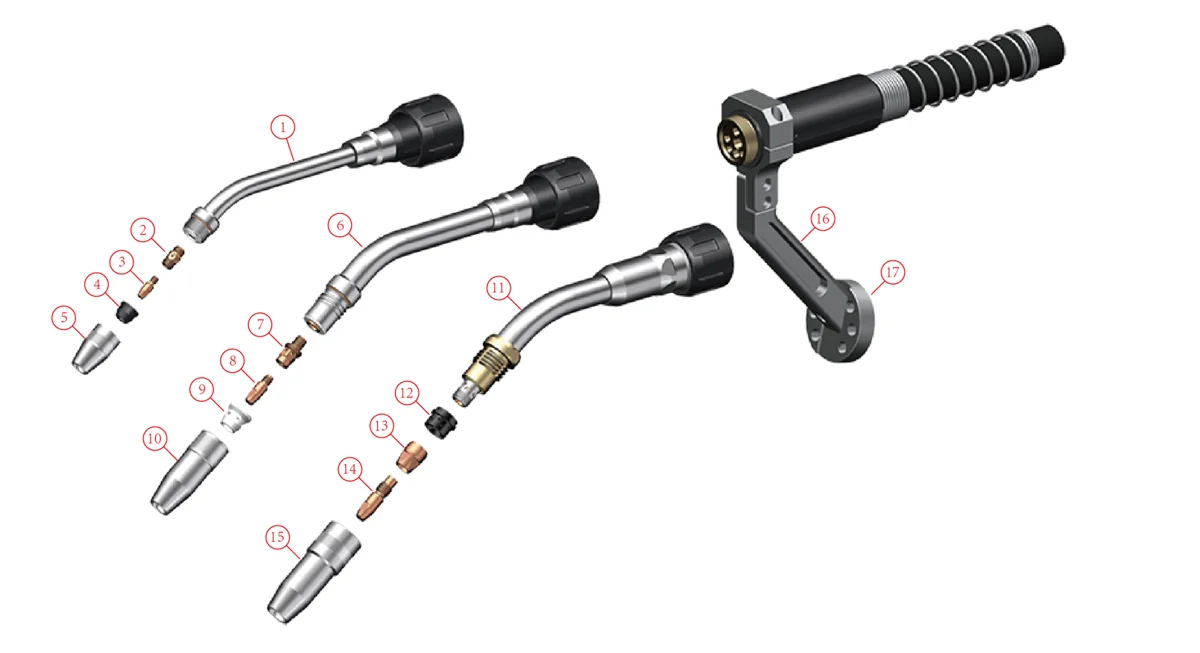
رتبهبندی مشعل رباتیک MIG/MAG
| کلاس مشعل | خنک سازی | پایه | جریان نامی (MIG) | جریان نامی (MAG) | چرخه کار | قطر سیم |
|---|---|---|---|---|---|---|
| باریک ۳۰۰ A | هوا | مچ توخالی یا خارجی | 150 | 100 | ٪۱۰۰ | 0.8-1.0 میلی متر |
| باریک ۳۰۰ A | هوا | مچ توخالی یا خارجی | 300 | 250 | ٪۱۰۰ | 0.8-1.2 میلی متر |
| 350 | هوا | مچ توخالی یا خارجی | 350 | 300 | ٪۱۰۰ | 0.6-1.2 میلی متر |
| 430 | هوا | مچ توخالی | 430 | 380 | ٪۱۰۰ | 0.8-1.2 میلی متر |
| 500 | هوا | مچ توخالی یا خارجی | 500 | 400 | ٪۱۰۰ | 1.2-1.6 میلی متر |
| 300 | آب | مچ توخالی یا خارجی | 300 | 250 | ٪۱۰۰ | 0.8-1.2 میلی متر |
| 500 | آب | مچ توخالی یا خارجی | 500 | 450 | ٪۱۰۰ | 0.8-1.6 میلی متر |
| 650 | آب | مچ توخالی یا خارجی | 650 | 600 | ٪۱۰۰ | 0.8-1.6 میلی متر |
| ۵۰۰ یک فشار-کشش | آب | خارجی | 500 | 450 | ٪۱۰۰ | 0.8-1.6 میلی متر |
یک مشعل TIG رباتیک خنکشونده با آب با جریان ۴۰۰ آمپر و چرخه کاری ۸۰٪ نیز موجود است که دارای قاب تغذیه سیم خودکار برای سیم پرکننده ۰.۸ تا ۱.۲ میلیمتر میباشد.
مواد مصرفی بر اساس کلاس مشعل
| کلاس مشعل | زوایای گردن | نکته تماس | دارنده نوک | پوزه |
|---|---|---|---|---|
| ۴۳۰ هوای A | مستقیم، ۲۲ درجه، ۳۱ درجه، ۳۵ درجه، ۳۶ درجه، ۴۵ درجه (بر اساس سری) | M6 × 45 میلیمتر، CuCrZr؛ برای سیمهای 0.8، 1.0، 1.2 و 1.6 میلیمتر؛ نسخههای سیم آلومینیومی | CuCrZr، M10 × M6، 74.5 میلیمتر | قطر Ø20 × 73 میلیمتر؛ قطر داخلی 13 یا 16 میلیمتر |
| ۴۳۰ هوای A | مستقیم، ۲۲ درجه، ۳۱ درجه، ۳۵ درجه، ۳۶ درجه، ۴۵ درجه (بر اساس سری) | M6 × 45 میلیمتر، CuCrZr؛ برای سیمهای 0.8، 1.0، 1.2 و 1.6 میلیمتر؛ نسخههای سیم آلومینیومی | CuCrZr، M10 × M6، 88.5 میلیمتر | قطر Ø25 × 88 میلیمتر؛ قطر داخلی 16 یا 19 میلیمتر |
| ۴۳۰ هوای A | مستقیم، ۲۲ درجه، ۳۶ درجه، ۴۵ درجه | M8 × 35 میلیمتر، CuCrZr؛ برای سیمهای 0.8، 1.0، 1.2 و 1.6 میلیمتر؛ نسخههای سیم آلومینیومی | برنج، M8، ۴۳ میلیمتر | طول ۷۰ میلیمتر؛ قطر داخلی ۱۳ یا ۱۶ میلیمتر |
| ۳۰۰ یک فضای تنگ | 45 درجه | M6 × 13 میلیمتر، CuCrZr؛ برای سیمهای 0.8، 1.0، 1.2 و 1.6 میلیمتری | مس، M6 × M6، ۱۸ میلیمتر | Ø18 × 30 میلیمتر؛ قطر داخلی 13 میلیمتر |
| ۳۰۰ یک فضای تنگ | 45 درجه | M6 × 28 میلیمتر، CuCrZr؛ برای سیمهای 0.8، 1.0، 1.2 و 1.6 میلیمتری | مس، M10-1 × M6، 38.5 میلیمتر | Ø24 × 44.5 میلی متر |
| آب ۶۵۰ A | مستقیم، ۲۲ درجه، ۳۶ درجه، ۴۵ درجه | M6 × 22 میلیمتر، CuCrZr؛ برای سیمهای 0.8، 1.0 و 1.2 میلیمتری؛ نسخههای سیم آلومینیومی | CuCrZr، M10-1 × M6، 20 میلیمتر | Ø25 × 40 میلیمتر؛ قطر داخلی 11، 13 یا 15 میلیمتر |
| آب ۶۵۰ A | مستقیم، ۲۲ درجه، ۳۶ درجه، ۴۵ درجه | M8 × 30 میلیمتر، CuCrZr؛ برای سیمهای 1.0، 1.2 و 1.6 میلیمتری؛ نسخههای سیم آلومینیومی | CuCrZr، M10-1.25 × M8، 29 میلیمتر | Ø28 × 73.5 میلیمتر؛ قطر داخلی 15، 18 یا 21 میلیمتر |
| آب ۶۵۰ A | مستقیم، ۲۲ درجه، ۳۶ درجه، ۴۵ درجه | M12 × 45 میلیمتر، CuCrZr؛ برای سیمهای 1.2، 1.4، 1.6 و 2.0 میلیمتر؛ نسخههای سیم آلومینیومی | CuCrZr، M16-1 × M12، 23 میلیمتر | قطر داخلی Ø30 میلیمتر؛ قطر داخلی 18 یا 21.5 میلیمتر |
پخشکنندههای گاز، غلافهای عایق و زانوییهای سفارشی ساخته شده طبق نقشه نیز موجود هستند. گردنهای بلندتر، TCP مشعل را تغییر میدهند، بنابراین طول و زاویه گردن با در نظر گرفتن برنامه ربات تأیید میشود.
سنسورهای برخورد
حسگرهای برخورد (ضربه) هنگامی که مشعل به قطعه کار یا فیکسچر برخورد میکند، ربات را متوقف کرده و سپس آن را به موقعیت اولیهاش برمیگردانند. دادههای زیر طبق استاندارد IEC 60974-7 بیان شدهاند. همه حسگرهای ذکر شده TCP را تا ±0.2 میلیمتر به صورت جانبی، که 300 میلیمتر از فلنج اندازهگیری میشود، تنظیم مجدد میکنند و حسگرهای مچ توخالی امکان چرخش ±220 درجه از موقعیت صفر را فراهم میکنند. نسخههایی با ترمز سیمی یکپارچه موجود است.
| سنسور برای | حداکثر انحراف | ماشه توقف اضطراری (صفحه X و Y) |
|---|---|---|
| مچ توخالی، خنکشونده با هوا (نوع ۳) | 11 درجه | 1.3 درجه |
| مچ توخالی، خنکشونده با هوا (نوع ۳) | 17 درجه | 3 درجه |
| مچ توخالی، خنکشونده با هوا (نوع ۳) | 13 درجه | 3.5 درجه |
| مچ توخالی، خنکشونده با آب | 11 درجه | 1.3 درجه |
| خارجی، خنکشونده با هوا (نوع ۲) | 17 درجه | 3 درجه |
| خارجی، خنکشونده با هوا (نوع ۲) | 13 درجه | 3.5 درجه |
| خارجی، خنک شونده با آب | 10 درجه | 1.2 درجه - 1.5 درجه |
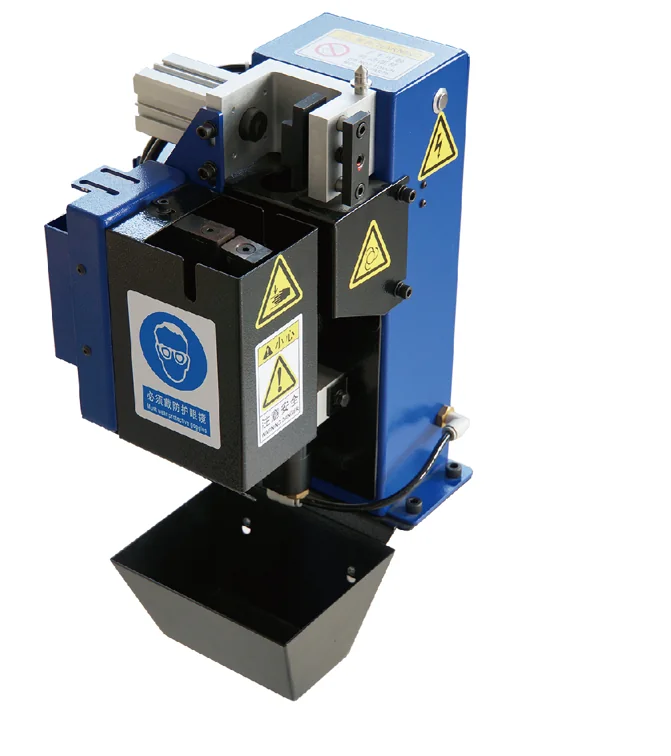
ایستگاه تمیز کردن مشعل با سیم چین
| پارامتر | مقدار |
|---|---|
| هوای فشرده | ورودی G1/4 اینچ؛ قطر داخلی شلنگ حداقل 6 میلیمتر؛ فشار اسمی 6 بار، فشار عملیاتی 6 تا 8 بار |
| مصرف هوا | تقریباً 400 لیتر در دقیقه |
| سرعت موتور پنوماتیک | تقریباً ۶۵۰ دور در دقیقه |
| سیگنال کنترل | NPN (0 ولت DC) یا PNP (24 ولت DC) |
| ولتاژ عامل | ۱۰ تا ۳۰ ولت جریان مستقیم؛ توان شیر ۲.۸ وات |
| برش سیم | سیم توپر تا ضخامت ۱.۲ میلیمتر در فشار ۶ بار؛ زمان برش ۱ ثانیه |
| بطری ضد پاشش | 500 میلی لیتر |
| ایستادن | ارتفاع ۷۰۰ میلیمتر؛ صفحه پایه ۲۴۰ × ۲۴۰ میلیمتر |
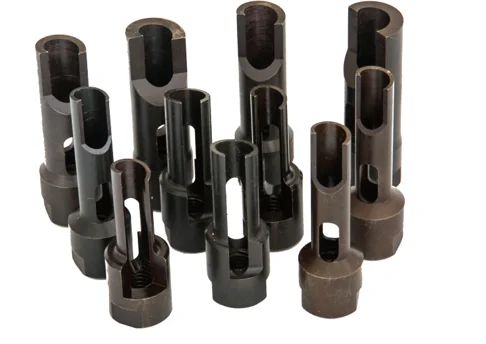
قطر داخلی برقوها متناسب با قطر مشعل است: قطر داخلی برقو برابر با قطر خارجی نوک تماس به علاوه ۱ میلیمتر و قطر خارجی برقو برابر با قطر داخلی نازل منهای ۱ میلیمتر است. مایع ضد پاشش بر پایه آب برای جوشکاری فولاد، فولاد ضد زنگ و آلومینیوم عرضه میشود.
برای استعلام قیمت مشعل یا مواد مصرفی چه چیزی ارسال کنیم؟
- برند و مدل ربات، و اینکه آیا کابل مشعل از داخل یک مچ توخالی عبور میکند یا به صورت خارجی نصب شده است.
- فرآیند جوشکاری، جریان و چرخه کاری، و اینکه آیا خنک کننده هوا یا آب مورد نیاز است.
- نوع و قطر سیم، شامل سیم آلومینیومی در صورت استفاده.
- اتصال سیمکشی، برای مثال یورو، پاناسونیک، OTC یا لینکلن.
- طول کابل. برای یک ربات مچ توخالی، از سطح فلنج محور ۶ تا مرکز محور ۵، از مرکز محور ۵ تا سطح انتهایی سوراخ محور ۳ و از آنجا تا آداپتور تغذیهکننده سیم اندازهگیری کنید. برای یک مشعل خارجی، از سطح فلنج محور ۶ تا مرکز محور ۵ و از مرکز محور ۵ تا آداپتور تغذیهکننده سیم اندازهگیری کنید.
- زاویه و طول گردن، الزامات حسگر برخورد یا ترمز سیمی، و مقادیر مواد مصرفی.
بستههای لباس ربات
یک بستهی پوشش ربات، کابلها و شلنگهایی را که از پایه تا ابزار امتداد دارند، در یک شلنگ موجدار محافظ قرار میدهد که توسط براکتها، گیرهها و حلقههای ضد برخورد، در امتداد بازو ثابت و هدایت میشود و دارای یک سیستم جمعشوندگی فنری اختیاری است که شلنگ را در حین حرکت مچ محکم نگه میدارد. بستههای پوشش را میتوان به صورت کیتهای خالی ارائه داد یا در اطراف لیست کابل و شلنگ مشتری پیکربندی کرد. اندازه شلنگها برای رباتهای جمعوجور و مشارکتی ۳۶ میلیمتر و برای رباتهای صنعتی ۴۸ میلیمتر یا ۷۰ میلیمتر است. این مسیر میتواند از محور ۱ تا محور ۶ (A1-A6) پیوسته باشد یا در محور ۳ (A1-A3-A6) تقسیم شود.
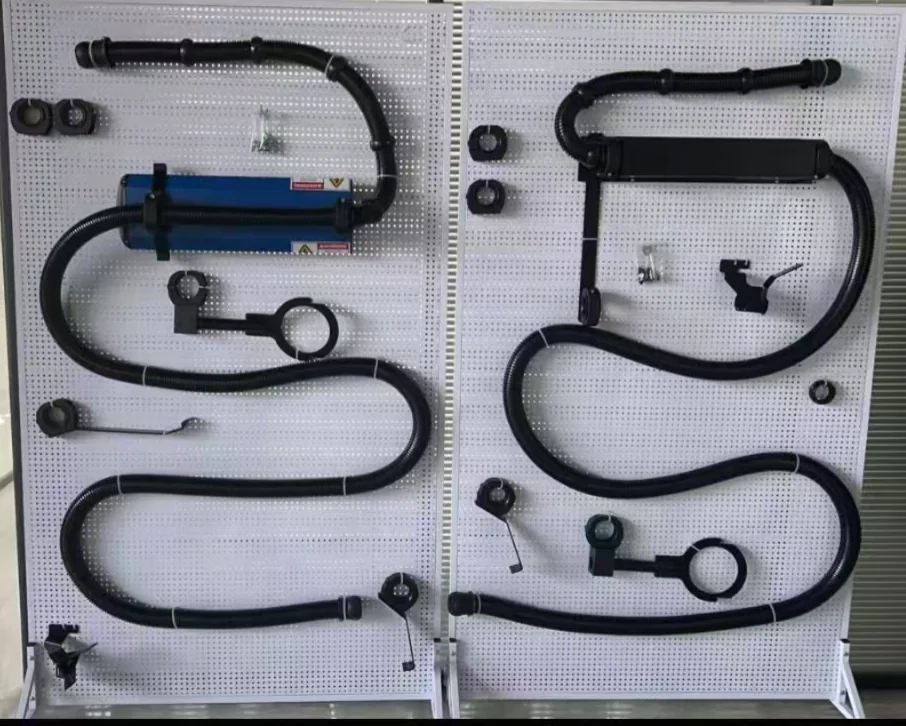
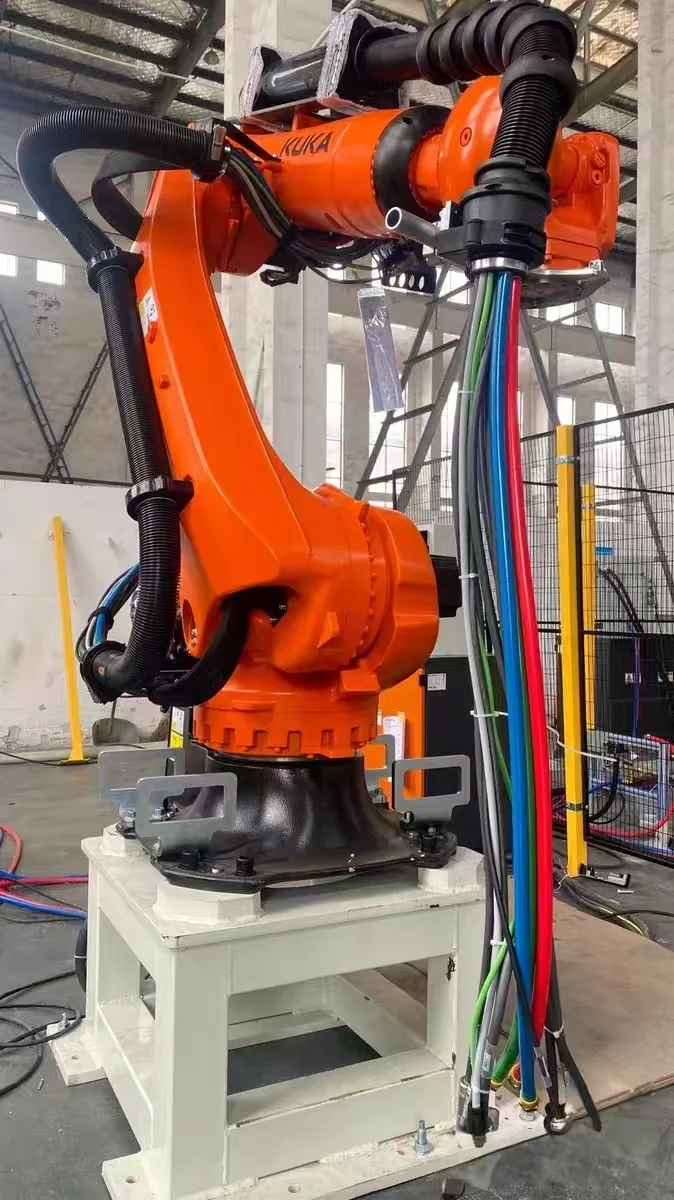
تنظیمات مرجع برای بسته لباس
| برند ربات | مدل ربات | شلنگ | مسیریابی | جمع شدن فنر |
|---|---|---|---|---|
| کوکا | KR 4 R600 | ۶۰ میلیمتر | A1 – A6 | بدون |
| کوکا | KR 20 R1810-2، KR 70 R2100، KR 210 R2700-2، KR 360 R2830 | ۶۰ میلیمتر ۶۰ میلیمتر | A1 – A6 A1–A3–A6 | با یا بدون MTXNUMX Web Terminal امکان اجرای فوری معاملات را بر روی هر مرورگر و دستگاهی (بدون نیاز به نصب) فراهم میآورد. مهمترین مزیت، دسترسی آسان و سریع به تمام ابزارهای معاملاتی و تحلیلی امبر مارکتس است. |
| شکل | IRB 6700-200/2.60 | ۶۰ میلیمتر ۶۰ میلیمتر | A1 – A6 A1–A3–A6 | با یا بدون MTXNUMX Web Terminal امکان اجرای فوری معاملات را بر روی هر مرورگر و دستگاهی (بدون نیاز به نصب) فراهم میآورد. مهمترین مزیت، دسترسی آسان و سریع به تمام ابزارهای معاملاتی و تحلیلی امبر مارکتس است. |
| FANUC | R-2000iC/210F | ۶۰ میلیمتر ۶۰ میلیمتر | A1 – A6 A1–A3–A6 | با یا بدون MTXNUMX Web Terminal امکان اجرای فوری معاملات را بر روی هر مرورگر و دستگاهی (بدون نیاز به نصب) فراهم میآورد. مهمترین مزیت، دسترسی آسان و سریع به تمام ابزارهای معاملاتی و تحلیلی امبر مارکتس است. |
| YASKAWA | GP180 | ۶۰ میلیمتر ۶۰ میلیمتر | A1 – A6 A1–A3–A6 | با یا بدون MTXNUMX Web Terminal امکان اجرای فوری معاملات را بر روی هر مرورگر و دستگاهی (بدون نیاز به نصب) فراهم میآورد. مهمترین مزیت، دسترسی آسان و سریع به تمام ابزارهای معاملاتی و تحلیلی امبر مارکتس است. |
| فانوک، یونیورسال روباتز، AUBO | CRX-10iA، UR10، i5 (مشارکتی) | ۶۰ میلیمتر | A1 – A6 | بدون |
پیکربندیهای مرجع به صورت بستههای لباس خالی ارائه میشوند و میتوانند سفارشیسازی شوند؛ طرح نهایی در مقایسه با نوع دقیق ربات، محیط پردازش و حالتهای کاری تأیید میشود.
دسته بندی های لوازم جانبی بیشتری اضافه می شود
دادههای دقیق برای دستههای بیشتر، شامل موتورهای ربات، درایوهای سروو، آویزهای آموزشی، کابلهای محور خارجی و ارتباطی و جعبههای رابط، در حال آمادهسازی برای این صفحه هستند. درخواستهای مربوط به این قطعات از قبل قابل بررسی هستند: مدل ربات و کنترلر، نام یا شماره قطعه و عکسهای کانکتور را با استفاده از درخواست سازگاری لوازم جانبی بالا ارسال کنید.
لوازم جانبی ربات سوالات متداول
EVST چه دسته از لوازم جانبی و قطعات یدکی ربات را میتواند بررسی کند؟
EVST میتواند درخواستهای مربوط به موتورهای ربات، سروو درایوها، آویزهای آموزشی، کابلهای محور خارجی و ارتباطی، مجموعههای کابل، جعبههای رابط، مشعلهای جوشکاری، زانوییها، نوکهای تماسی، پخشکنندههای گاز یا نگهدارندههای نوک، نازلها، سیمچینها، بستههای پوششی و قطعات مدیریت کابل مخصوص هر برند را بررسی کند. سازگاری دقیق، شرایط و موجودی برای هر درخواست تأیید میشود.
بسته لباس ربات چیست و چرا مدیریت کابل و شلنگ مهم است؟
یک بستهی پوششی ربات، کابلهای برق، خطوط پنوماتیک و شیلنگهای فرآیندی که با ربات حرکت میکنند را مسیریابی و محافظت میکند. مسیریابی صحیح به کنترل خم شدن، پیچ خوردن، سایش، گیر کردن و خطر برخورد در طول حرکت مورد نیاز کمک میکند و در عین حال بازرسی و نگهداری را عملی نگه میدارد.
چگونه یک بسته لباس رباتیک برای مسیریابی کابل و شلنگ انتخاب میشود؟
انتخاب با ربات و فرآیند دقیق آن شروع میشود، سپس انواع کابل و شلنگ، محل اتصال، حرکت مچ، شعاع خمش، جمع شدن، فاصله برخورد، نصب، محیط و دسترسی به تعمیر و نگهداری بررسی میشود. برند ربات به تنهایی برای تعریف بسته مسیریابی کافی نیست.
چه اطلاعاتی برای بررسی سازگاری لوازم جانبی ربات مورد نیاز است؟
برند ربات، مدل دقیق و کنترلر، جهت نصب، فرآیند، ابزار، حالتهای کاری، رابط کاربری و الزامات رسانه، محیط، تعداد و مقصد را ارائه دهید. عکسها یا نقشههای طرحبندی میتوانند در مواقعی که مسیریابی یا فاصلهگذاری بسیار مهم است، کمک کنند.
آیا میتوان لوازم جانبی را همراه با پروژه کامل اتوماسیون ربات بررسی کرد؟
بله. این بررسی میتواند ربات، مجموعه تجهیزات، ابزار، تجهیزات فرآیند، کنترلها، ایمنی، چیدمان سلول، راهاندازی و الزامات سرویس را هماهنگ کند، بنابراین انتخاب لوازم جانبی در برابر کل محدوده حرکت و سیستم بررسی میشود.
برای دریافت قیمت بسته لباس ربات یا لوازم جانبی آن چه باید ارائه دهم؟
نام تجاری و مدل دقیق ربات، کنترلر، کاربرد، محیط حمل، مشخصات کابل و شلنگ، نقاط اتصال، حالتهای نصب و کار، محیط، تعداد، مقصد و زمان درخواستی را ارائه دهید. نقشههای چیدمان یا اطلاعات حرکت زمانی مفید هستند که مسیریابی و فاصله از زمین بر پیکربندی تأثیر میگذارند.
چگونه میتوانم کلاس و خنککنندهی مشعل رباتیک MIG/MAG را انتخاب کنم؟
از جریان جوشکاری و چرخه کاری شروع کنید. مشعلهای رباتیک خنکشونده با هوا در جدول بالا از ۱۵۰ آمپر تا ۵۰۰ آمپر با چرخه کاری ۵۰ تا ۶۰ درصد جریان نامی دارند؛ مشعلهای خنکشونده با آب از ۳۰۰ آمپر تا ۶۵۰ آمپر با چرخه کاری ۱۰۰ درصد جریان نامی دارند و برای زمانهای طولانی قوس یا جریانهای بالا مناسب هستند. سپس نصب مچ توخالی یا خارجی را برای مطابقت با ربات انتخاب کنید و محدوده قطر سیم هر کلاس را بررسی کنید.
طول کابل برای مشعل جوشکاری رباتیک چگونه اندازه گیری می شود؟
برای یک ربات مچ توخالی، سه بخش را اندازه بگیرید: از سطح فلنج محور ۶ تا مرکز محور ۵، از مرکز محور ۵ تا سطح انتهایی سوراخ محور ۳، و از آنجا تا آداپتور تغذیهکننده سیم. برای یک مشعل نصب شده خارجی، از سطح فلنج محور ۶ تا مرکز محور ۵ و از مرکز محور ۵ تا آداپتور تغذیهکننده سیم اندازه بگیرید.
آیا مواد مصرفی مشعل ربات OEM یا سازگار با آن موجود است؟
هر دو قابل استعلام قیمت هستند. سرسیلندرهای تماسی، نگهدارندههای سرسیلندر، نازلها، پخشکنندههای گاز و گردنهها با کلاس مشعل، قطر رزوه و سیم مطابقت دارند، بنابراین مدل مشعل یا عکسهای قطعات موجود را به همراه نوع و تعداد سیم ارسال کنید.
منظور از ۴۸ میلیمتر، ۷۰ میلیمتر و A1-A3-A6 در مشخصات بسته لباس ربات چیست؟
مقدار میلیمتر، اندازه شلنگ موجدار است: ۳۶ میلیمتر در رباتهای کامپکت و مشارکتی، ۴۸ میلیمتر و ۷۰ میلیمتر در رباتهای صنعتی رایج است، بسته به اینکه چه تعداد کابل و شلنگ در بسته حمل میشود. A1-A6 یک مسیر پیوسته از محور ۱ تا محور ۶ است؛ A1-A3-A6 مسیر را در محور ۳ به دو بخش تقسیم میکند.
نویسنده: تیم تحریریه EVST
تیم تحریریه EVST این صفحه را برای پشتیبانی از انتخاب ربات و برنامهریزی پروژه نگهداری میکند. در دسترس بودن محصول، پیکربندی، اعتبارسنجی ایمنی و دامنه یکپارچهسازی باید برای کاربرد واقعی تأیید شود.
سیاست تحریریه · سیاست اصلاحات · شرایط استفاده
اخرین به روز رسانی: