
سلول پلیسهگیری رباتیک برای ریختهگری تحت فشار: سلولهای رباتیک، ماشینهای تکمنظوره و سنگزنی اسکن-تا-مسیر
سلول پلیسهگیری رباتیک، سلولی است که با ابزار نگهداری میشود و در آن ربات، یک اسپیندل یا سر سنگزنی را دور قطعه ریختهگری شده که به یک فیکسچر یا موقعیتیاب ثابت متصل است، حمل میکند.
قطعه کار خود را مورد بحث قرار دهید →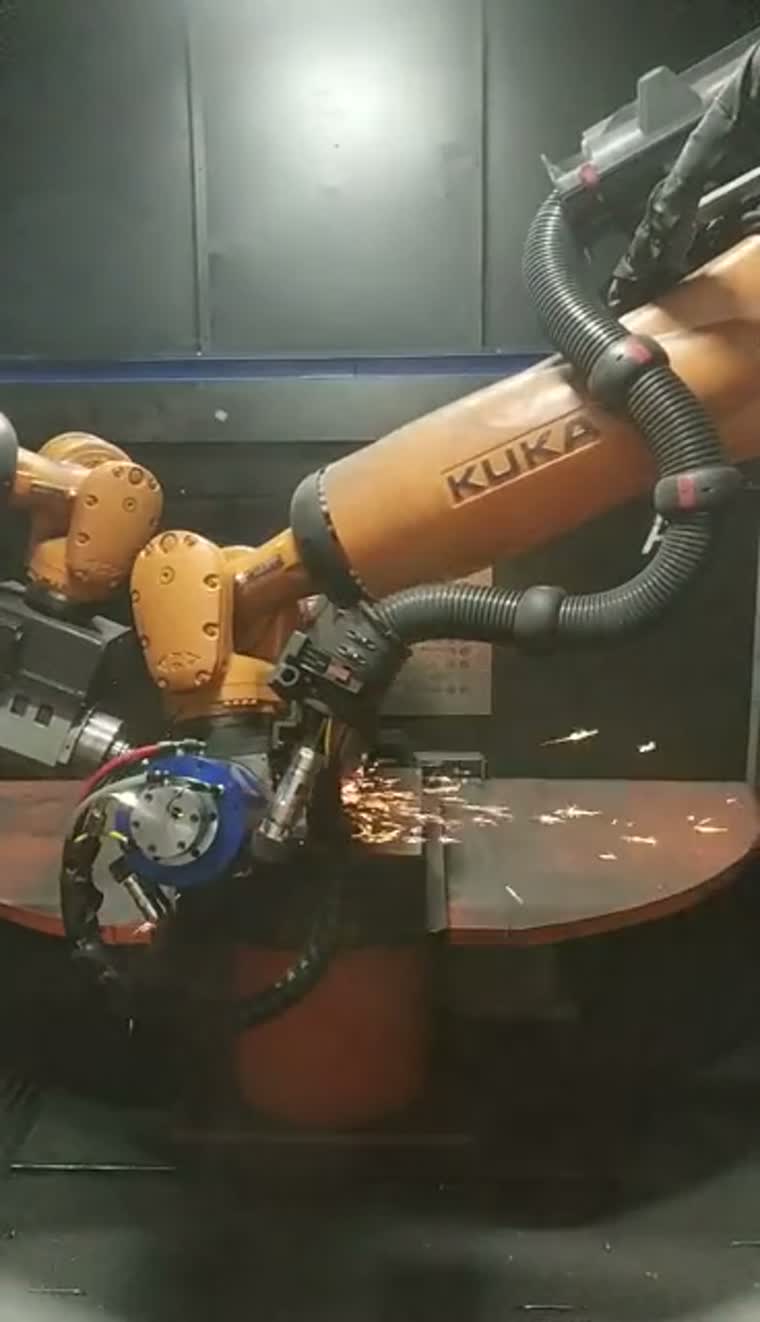
با انتخاب بازیگر و محدودیتهای آن شروع کنید
خانوادههای معمول قطعه کار شامل بلوکهای موتور، سرسیلندرها، محفظههای گیربکس و محفظههای موتور میشوند. دسترسی با گیره، فضای آزاد چرخش و رویکرد ابزار، چیدمان سلول را تعیین میکند.
قطعات ریختهگری ورودی میتوانند از نظر کانتور و موقعیت خط جدایش متفاوت باشند. قبل از انتخاب مسیر جابجایی، قطعات ریختهگری نمونه، مبنای فیکسچر و نواحی مورد پردازش را بررسی کنید.
حداکثر جرم قطعه کار: بنا به درخواست.
حداکثر ابعاد قطعه کار و پوشش تراش: بنا به درخواست.
چیدمان ابزاردار میتواند برای قطعات کاری که حمل آنها از طریق ابزارهای پرداخت ثابت دشوار است، مناسب باشد؛ تصمیمگیری در مورد مسیر جابجایی همچنین به دسترسی و نحوهی قرارگیری ابزار بستگی دارد.
طرحبندی سلول، گزینههای کنترل نیرو و استخراج گرد و غبارپیکربندی سلول و دسترسی به ابزار
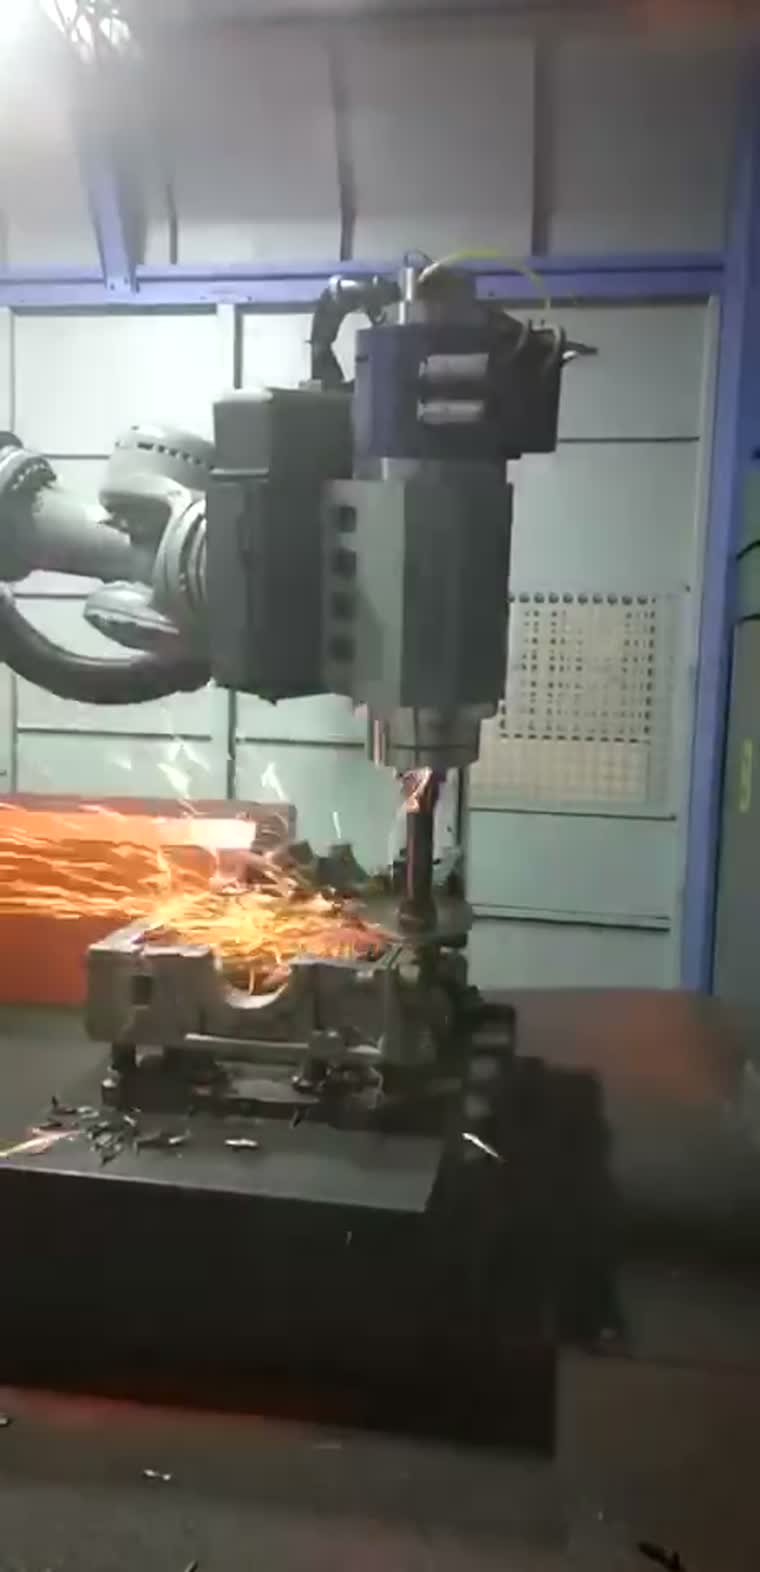
پیکربندیهای سلولی، یک ابزار نگهدارنده ربات را با یک فیکسچر ثابت، یک موقعیتیاب یا یک میز دوار متناوب ترکیب میکنند. دسترسی و دسترسی ابزار به ریختهگری، چیدمان را هدایت میکند.
گزینههای اسپیندل شناور، تعویض خودکار ابزار و محل نگهداری ابزار را میتوان متناسب با عملیات مورد نیاز و ترکیب قطعات کار مشخص کرد.
محدوده نیروی تماسی کنترلشده: بنا به درخواست.
طرحبندی سلول، گزینههای کنترل نیرو و استخراج گرد و غبارمحفظههای دایکاست
مسیرهای پلیسهگیری، پلیسه، خطوط جدایش و بقایای دروازه روی محفظههای ریختهگری را نشان میدهند؛ تغییرات ورودی و دسترسی به ابزار، فرآیند را شکل میدهند.
موتورها و سیستم انتقال قدرت
بلوکهای موتور و سرسیلندرها میتوانند برای لبههای خارجی و سوراخهای جانبی به ابزارهای مختلفی نیاز داشته باشند، که شامل محل دید و تغییر ابزار در جایی است که فرآیند به آنها نیاز دارد.
قطعات خودرو و موتورسیکلت
خانوادههای قطعات ریختهگری شده را میتوان برای یک سلول ربات یا یک ماشین اختصاصی، با در نظر گرفتن اشتراک فیکسچر و میزان تغییر محصول، ارزیابی کرد.
ساخت موتور
پلیسهگیری محفظه موتور یک کاربرد معمول برای ادغام ربات و ماشین اختصاصی است که در آن، مبنای گیرهبندی و دسترسی به لبه برای هر خانواده محفظه تعریف شده است.
سلول ربات در مقابل ماشین با کاربرد خاص
| خانواده قطعه کار | پیکر بندی | محورها و موقعیتها | انعطافپذیری در تغییر | ترکیب تولید |
|---|---|---|---|---|
| محفظههای ریختهگری بزرگ | سلول ربات | حرکت ابزار مفصلی؛ قطعه کار ثابت یا موقعیتیابی شده | تعویض ابزار و فیکسچر برای محفظههای مختلف | خانوادههای مختلط با ویژگیهای متفاوت |
| خانوادههای قطعات ریختهگری مکرر | دستگاه مخصوص | محورهای هماهنگ؛ موقعیتهای تکی یا متناوب | وسایل اختصاصی با تغییرات برنامهریزیشده | اجراهای مکرر در یک خانواده تعریف شده |
| اجزای کوچک با خطوط منحنی | دستگاه مخصوص | محورهای هماهنگ و موقعیتهای شاخصگذاری شده | تغییرات ابزار در محدوده قطعات پشتیبانی شده | وظایف پردازش کانتور مکرر |
| اجزای متوسط و بزرگ | دستگاه مخصوص | چیدمانهای خطی یا چرخشی با اندیس | وسایل مخصوص قطعه و تنظیمات فرآیند | توالیهای پردازش تعریفشده |
برای مقایسه همه فیلدها، به صورت افقی اسکرول کنید.
ماشینهای با کاربرد خاص در سطح راهحل
ماشینهای با کاربرد خاص، حرکت هماهنگ ابزار را با موقعیتهای پردازشی تکی، متناوب یا شاخصبندیشده فراهم میکنند. آنها در سطح راهحل پیرامون خانواده قطعه و چیدمان فیکسچر ارزیابی میشوند.
قطعات کاری نمونه شامل محفظههای تلفن، ماژولهای دوربین، محفظههای گیرنده دیجیتال، دستگیرههای در و اجزای پلاستیکی خودرو میشوند.
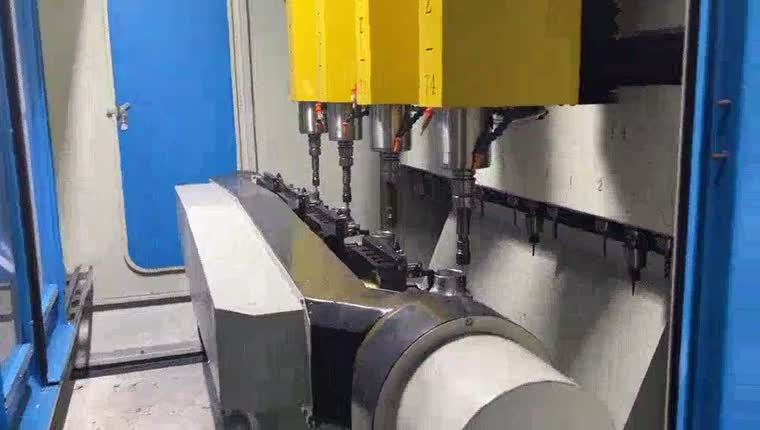
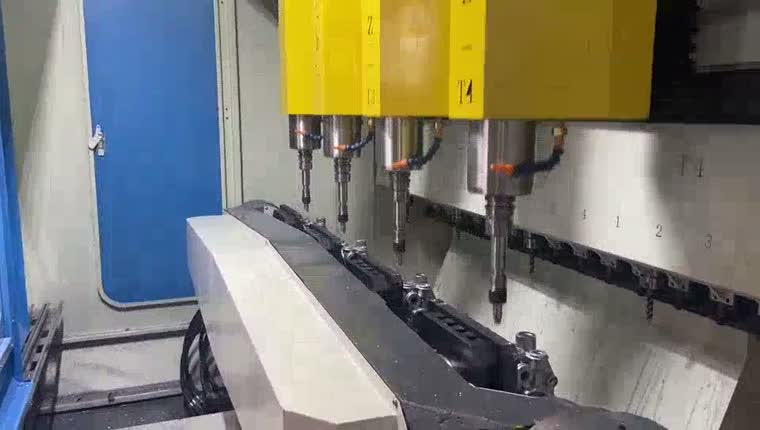
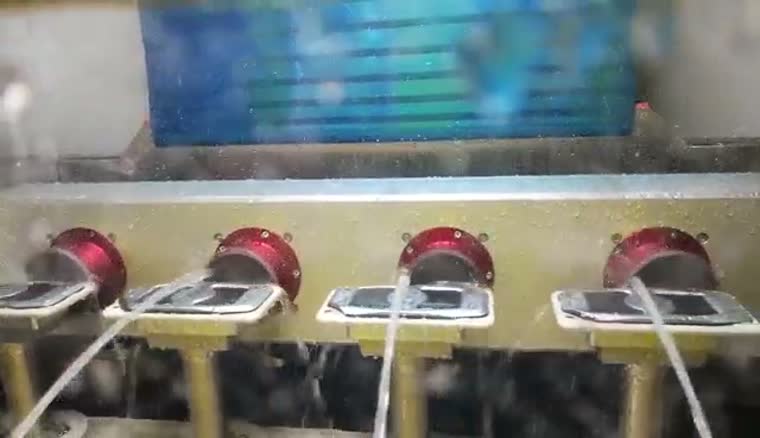
یک روش فرآوری مرطوب برای کارهای پرداخت کانتورینگ مناسب، با استفاده از مایع در اطراف ابزار و فیکسچرهای چرخان، موجود است. مناسب بودن این روش به جنس و پرداخت مورد نیاز بستگی دارد.
برای اجزای محور، هنگام برنامهریزی برای نصب فیکسچر و توالی پردازش، گذار از جوشکاری به پلیسهگیری را در نظر بگیرید.
جوشکاری محور و عملیات پس از جوشکاریسنگزنی اسکن تا مسیر EVST
سنگزنی اسکن به مسیر EVST، یک مسیر سنگزنی از خطوط مقطع قطعه کار اسکن شده در محدودههای پردازشی تعریف شده ایجاد میکند؛ این روش نیاز به تعریف فرآیند، اعتبارسنجی فیکسچرها یا بررسی قطعه نهایی را از بین نمیبرد.
برای یک ربات سنگزنی بدون برنامهنویسی، کاهش مورد نظر، آموزش مسیر نقطه به نقطه به صورت دستی است. انتخاب ابزار، پوشش اسکن، مرزهای فرآیند و معیارهای پذیرش هنوز باید تعیین شوند.
قطعه کار خود را مورد بحث قرار دهید →از طرح اسکن شده تا اجرا
قطعه کار را اسکن کنید، خطوط مرزی را در ناحیه پردازش تعریف شده شناسایی کنید و مسیری برای اجرای ربات ایجاد کنید. مسیر باید در برابر دسترسی به فیکسچر و ابزار انتخاب شده بررسی شود.
کانتور قطعه کار را در ناحیه انتخاب شده ثبت کنید.
لبه پردازش را شناسایی کرده و مسیر ابزار را ایجاد کنید.
مسیر بررسی شده را با ابزار تماس انتخاب شده اجرا کنید.
نمودار مفهومی · مراحل نیاز به اعتبارسنجی قطعه کار و سلول دارند.
اجرای کنترلشده با نیرو، تماس را در طول مسیر تولید شده پشتیبانی میکند؛ گزینههای کنترل نیرو و مشخصات آنها با پیکربندی سلول گستردهتر انتخاب میشوند.
طرحبندی سلول، گزینههای کنترل نیرو و استخراج گرد و غباردید سهبعدی و مسیرهای تطبیقی
تصویربرداری و پردازش سهبعدی میتواند نمایشی از قطعه کار ایجاد کند و مسیر را با تغییرات مکانی تطبیق دهد. پردازش بدون CAD اختیاری است که در آن میتوان خطوط و فرآیند را از اسکن تعیین کرد؛ بازرسی محصول نیز اختیاری است.
مدت زمان اسکن تحت پوشش توافق شده و شرایط آزمایش: بنا به درخواست.
دقت اسکن تحت شرایط توافق شده جنس، هندسه و آزمایش: بنا به درخواست.
تشخیص لیزری و جبران انحراف
تشخیص نقطهای لیزری میتواند قطعه فعلی را با قطعه قبلی مقایسه کند و تغییرات موقعیتی را در خط جدایش جبران کند. این مقایسه مربوط به انحراف قطعه به قطعه است، نه انحراف از مدل CAD.
اندازهگیری لیزری برآمدگی جوش میتواند در طول پردازش مهره جوش، جبران موقعیت را اطلاع داده و با ابزار پرداخت هماهنگ کند. استراتژی اندازهگیری و حذف باید با اتصال مطابقت داشته باشد.
برنامهنویسی و شبیهسازی آفلاین
برنامهنویسی آفلاین، مسیر ربات را برای خروج از سلول آماده میکند. بررسی برخورد و شبیهسازی کد، قبل از اینکه پسپردازنده برنامه مخصوص کنترلر را تولید کند، از بررسی پشتیبانی میکند.
ابزار، فیکسچر و مسیر ربات را تعریف کنید.
برخوردها را بررسی کنید و برنامه را شبیهسازی کنید.
کد کنترلر را خروجی دهید، سپس روی سلول اعتبارسنجی کنید.
نمودار مفهومی · مراحل نیاز به اعتبارسنجی قطعه کار و سلول دارند.
شبیهسازی از آمادهسازی پشتیبانی میکند؛ برنامه ربات، هندسه ابزار و فیکسچرها هنوز نیاز به اعتبارسنجی روی سلول واقعی دارند.
سنگ زنی پس از جوشکاری و مهره جوش
سنگزنی درز جوش رباتیک میتواند از یک سر پرداختکاری که توسط ربات در اطراف یک قاب آلومینیومی نگه داشته میشود، استفاده کند. این فیکسچر دسترسی به مهره جوش را در حالی که ابزار مسیر حذف انتخاب شده را دنبال میکند، پشتیبانی میکند.
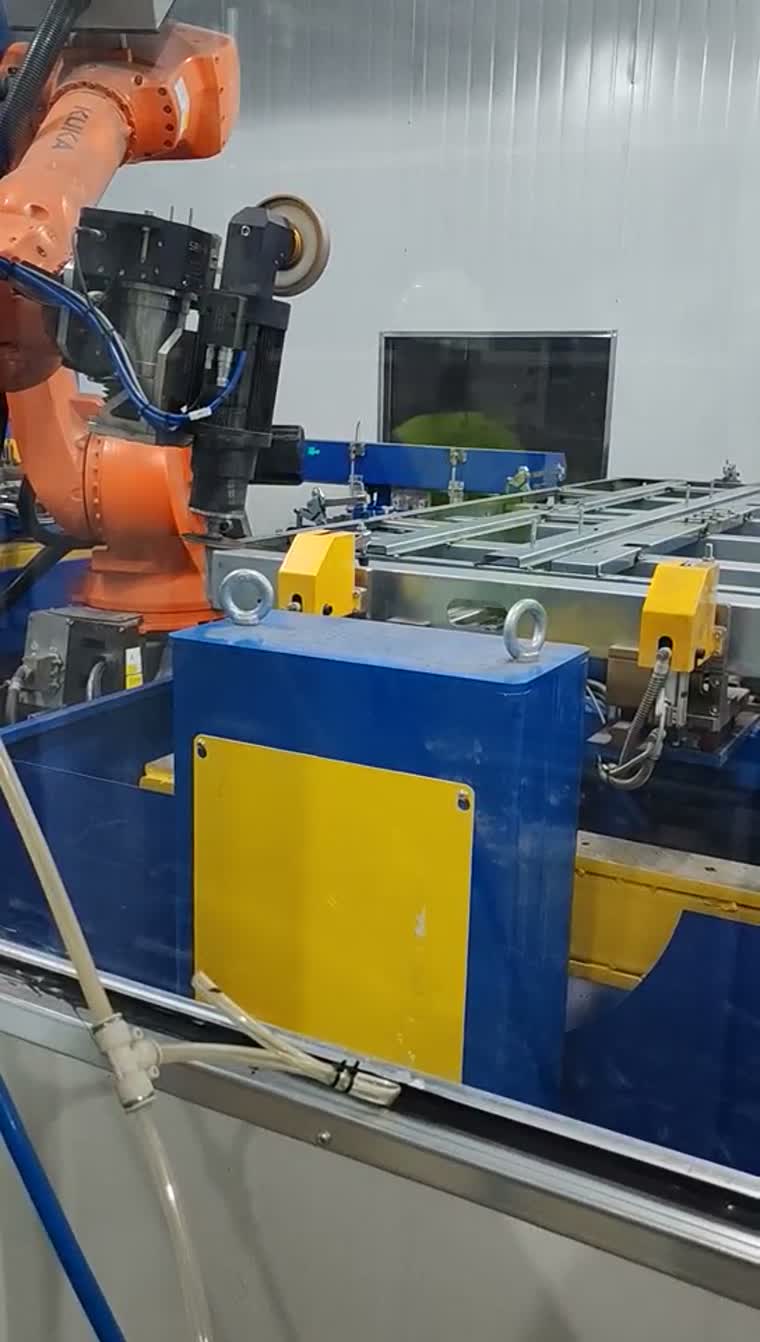
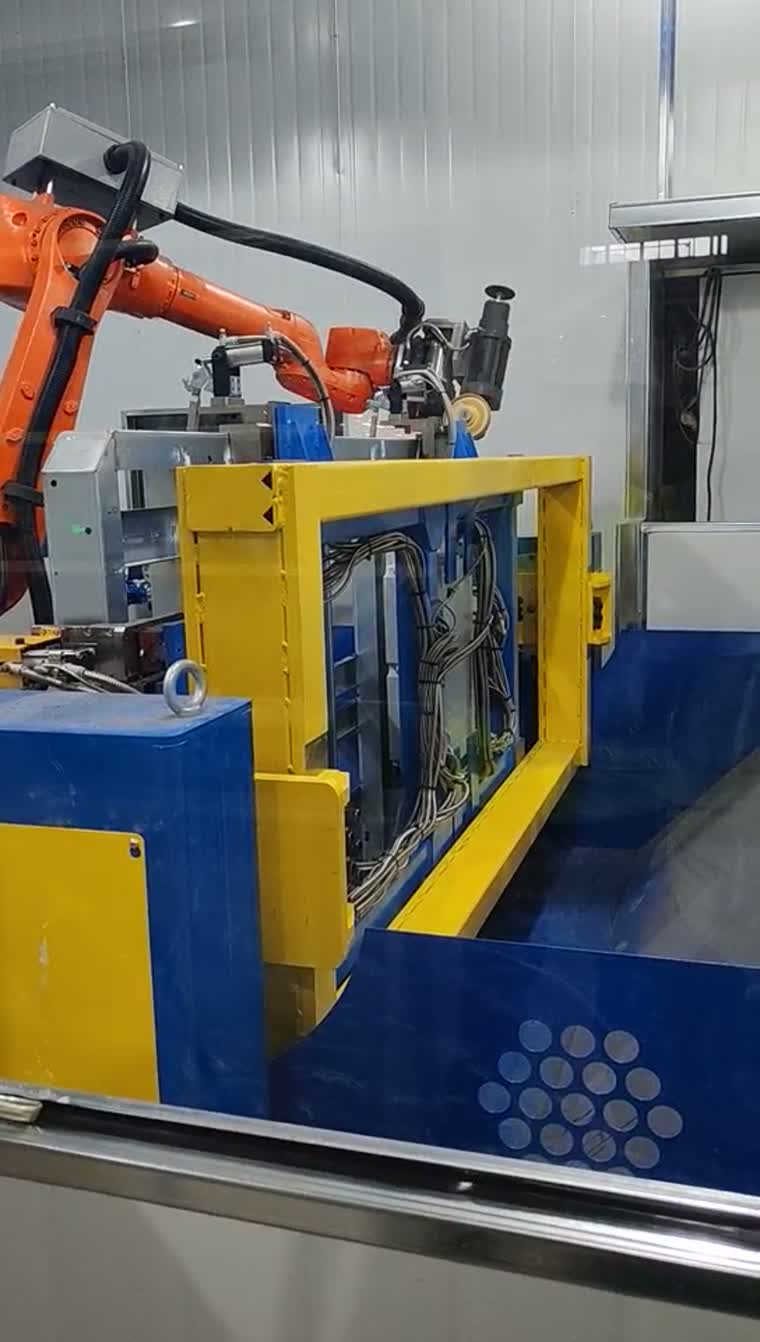
پرداختکاری سینی باتری با روش جوشکاری اصطکاکی-همزنی، فرآیندی مرتبط با الزامات مربوط به فیکسچر و فرآیند است.
پرداخت سینی باتری و گزینههای فرآیند مرتبطکاربردهای معمول و دامنه ادغام
کاربردهای معمول شامل تمیز کردن لبه محفظه ریختهگری شده، پلیسهگیری قطعات موتور و پرداخت نهایی مهره جوش فریم است. محدوده تحویل در مورد فیکسچرها، ابزارها، ادغام ربات و اعتبارسنجی فرآیند تعریف میشود.
رابطهای بارگیری و تخلیه با تجهیزات بالادستی و پاییندستی تعریف میشوند.
قطعات کار نمونه، لبهها یا جوشهایی که باید پردازش شوند، دادههای مربوط به فیکسچر و معیارهای پذیرش را برای شروع بررسی پیکربندی به اشتراک بگذارید.
سوالات قبل از انتخاب دستگاه پلیسه گیری
منظور از «بدون برنامهنویسی» در واقع چیست - بدون آموزش یا بدون مدل CAD؟
این به معنای تولید مسیر فرآیند از خطوط کانتور شناسایی شده برای کاهش آموزش نقطه به نقطه است. کار بدون مدل CAD محصول یک پیکربندی اختیاری است؛ وسایل، ابزارها و پذیرش فرآیند هنوز نیاز به اعتبارسنجی دارند.
وقتی ریختهگری از قطعهای به قطعه دیگر متفاوت است، مسیر ابزار چگونه ایجاد میشود؟
اسکن، کانتور مربوطه را در یک ناحیه پردازشی تعریفشده شناسایی میکند. تولید مسیر از آن کانتور استفاده میکند، در حالی که یک چیدمان تشخیص مناسب میتواند تغییرات قطعه به قطعه را جبران کند. هندسه خارج از محدوده نیاز به بررسی فرآیند دارد.
چه زمانی یک ماشین پلیسهگیری مخصوص، یک سلول رباتیک را شکست میدهد؟
یک ماشین اختصاصی زمانی ارزش ارزیابی دارد که خانواده قطعات، فیکسچرها و توالیهای پردازش تکرار شوند. یک سلول ربات را میتوان زمانی ارزیابی کرد که دسترسی، رویکرد ابزار یا ترکیب محصول، چیدمان متفاوتی را ایجاب کند؛ آنها را روی قطعات کار واقعی مقایسه کنید.
آیا میتوان پلیسهگیری و سنگزنی پس از جوشکاری را در یک سلول انجام داد؟
اگر وسایل، دسترسی به ابزار و الزامات فرآیند با هم سازگار باشند، میتوان آنها را در یک مفهوم مشترک در نظر گرفت. ترکیب آنها یک تصمیم پروژهای است، نه یک قابلیت استاندارد که برای هر طرحبندی فرض میشود.
برای تولید مدلهای ترکیبی، چه تعویض ابزاری لازم است؟
ابتدا عملیات و ابزارهای مورد نیاز برای هر خانواده قطعه را تعریف کنید. سپس میتوان تعویض خودکار ابزار و انبار ابزار را حول آن ترکیب پیکربندی کرد، از جمله بررسیهای دسترسی و فاصلهی بین قطعات.
آیا میتوان تولید مسیر دید را به یک سلول موجود ارتقا داد؟
مناسب بودنِ ارتقاء، مورد به مورد ارزیابی میشود. قبل از تعریف ارتقاء، رابطهای کنترلکننده-ربات، دسترسی به اسکن، کالیبراسیون، هندسه ابزار و سازگاری فیکسچر را بررسی کنید؛ تنها نمایش اسکن، سازگاری سلول را تأیید نمیکند.