
EVST toimetus · Viimati uuendatud: 4. juuni 2026
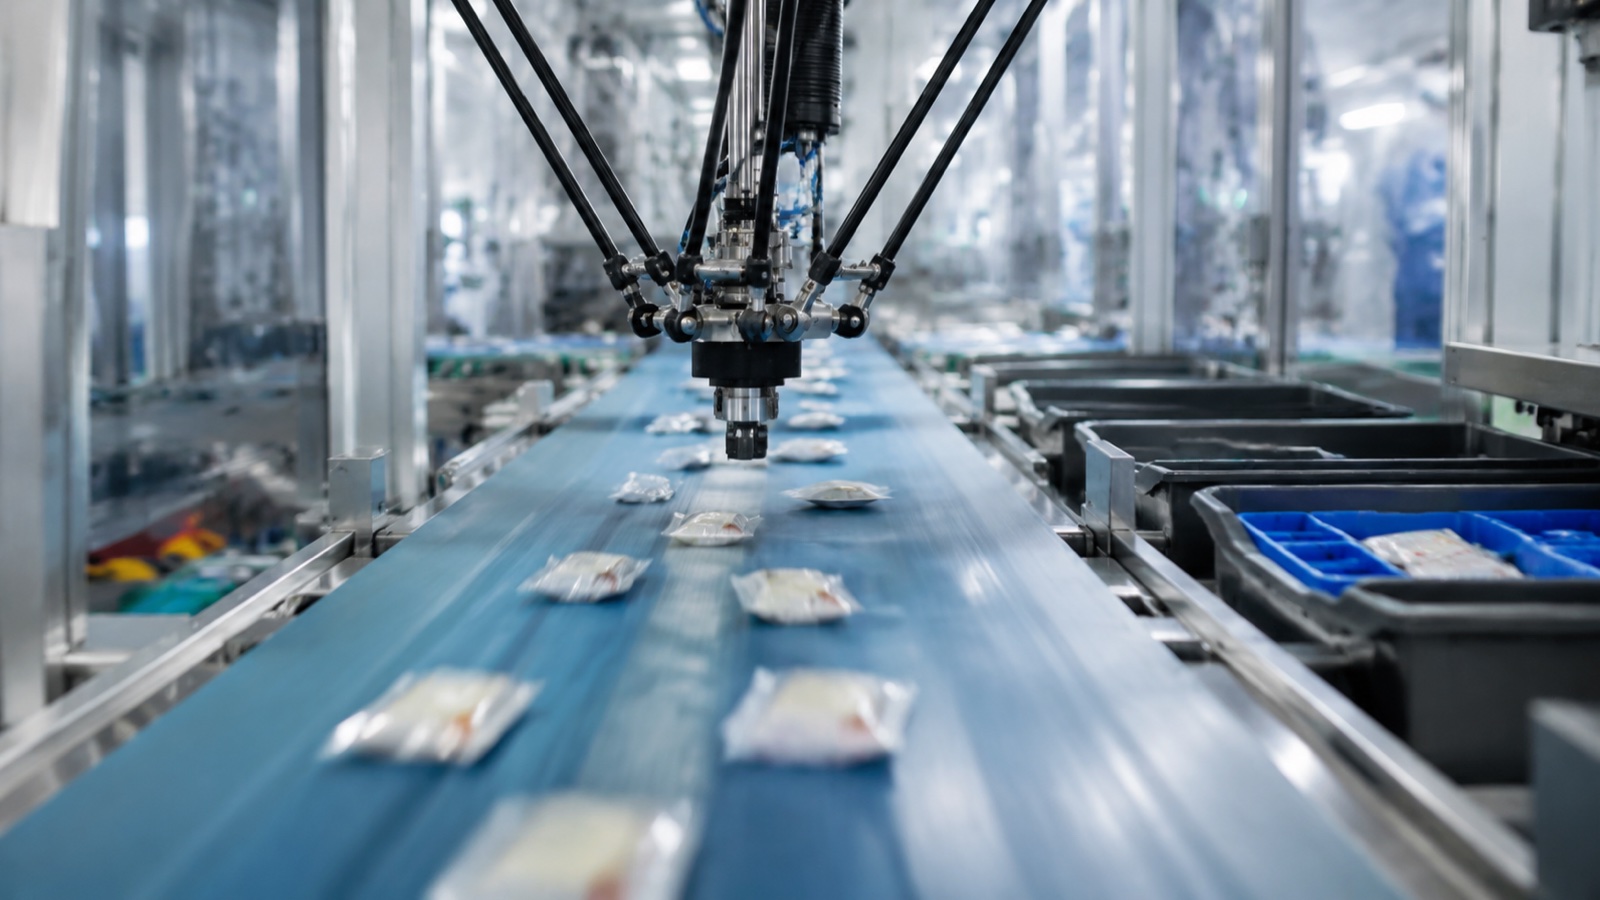
Delta-robot on paralleelkätega robot, mis on paigaldatud pea kohale ja millel on kolm kerget kätt, mis juhivad ühte platvormi, võimaldades sellel liigutada väikest efektorpea väga suure kiirusega, sageli üle 100 valiku minutis. Kuna rasked mootorid jäävad alusele fikseeritult, liiguvad ainult kerged käed, mistõttu delta-robotid domineerivad kergete osade kiirel sorteerimisel ja pakendamisel. Nad vahetavad kasulikku koormust ja saavutavad selle kiiruse.
Kuidas delta-robot töötab
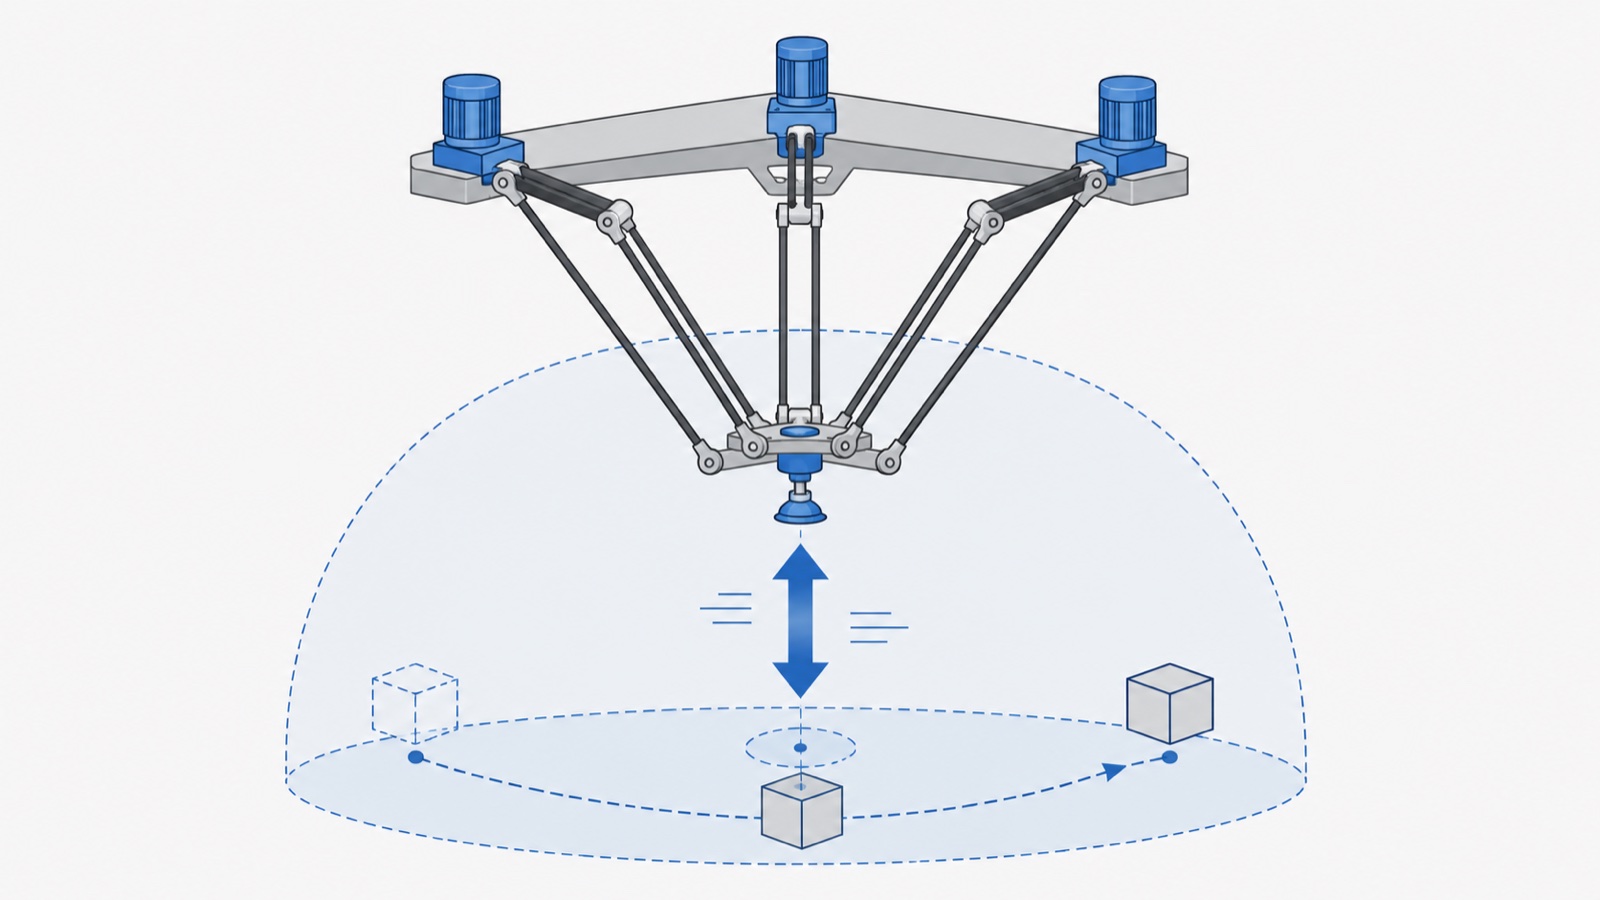
Erinevalt liigendkäest, kus iga mootor kannab enda taga olevate liigeste raskust, hoiab delta-käepide kõik kolm mootorit ülemise raami külge fikseeritult. Need ajavad kolme paari kergeid lüliteid, mis kohtuvad väikesel liikuval platvormil. Tulemuseks on väga väike liikuv mass ja väga suur kiirendus. Tööstusharu tähelepanekute kohaselt võimaldab see paralleelne kinemaatika delta-kätel saavutada kergete osade puhul selliseid komplekteerimiskiirusi, millega seeriaviisilised käed ei suuda.
Platvormil on tavaliselt vaakumkupp või väike haarats ning detailide orienteerimiseks saab lisada neljanda pöördtelje. Nägemine juhib robotit tavaliselt, tuvastades liikuval konveieril olevad osad, nii et delta-lülitus valib lennult ilma linti peatamata.
Kuhu Delta robotid sobivad
| taotlus | Miks delta sobib |
|---|---|
| Kiire sorteerimine | Kergete esemete nägemisega juhitav komplekteerimine liikuvalt lindilt |
| Esmane pakend | Toodete asetamine kandikutele, karpidesse või kilepakenditesse suure kiirusega |
| Valige ja asetage | Väikeste osade kiire ülekandmine konveierite vahel |
| Kerge montaaži söötmine | Osade kiire esitamine allavoolu jaama |
Tööstusharu vaatluste kohaselt on toidu-, farmaatsia- ja tarbekaupade liinid delta-robotite kõige suuremad kasutajad, kuna nende tooted on kerged, arvukad ja liiguvad pidevalt. Näiteks EVST EVSD delta-seeria on loodud sorteerimiseks, virnastamiseks, komplekteerimiseks ja pakendamiseks ning tsüklikiirused sobivad suuremahulistele liinidele. Delta ja teiste tüüpidega võrdlemise kohta vaadake meie... SCARA vs delta vs 6-telje võrdlus.
Delta-robotite piirid
Delta-robotid on spetsialistid, mitte generalistid. Nende kandevõime on väike, tavaliselt mõnest kilogrammist kuni umbes 15 kg, ja nende tööpiirkond on pigem madal kuppel kui kõrge ruum, seega ei ulatu nad sügavatesse prügikastidesse ega takistuste ümber. Samuti ei kalluta nad detaile randme pöörlemise ulatusest kaugemale. Kui ülesanne nõuab suuremat kandevõimet, täielikku orientatsiooni või suurt vertikaalset tööpiirkonda, on 6-teljeline robot parem tööriist ja jäiga tasapinnalise montaaži jaoks on SCARA tavaliselt edukas.
Praktikas teenivad deltarobotid oma koha kiireimal, kergeimal ja korduvaimal komplekteerimisel ning neid kasutatakse sageli koos teist tüüpi robotitega: lindilt komplekteeriv deltarobotite rida suudab toita 6-teljelist robotit, mis omakorda pakib ja palleteerib allavoolu.
Delta-lahtri määramine
- Osa kaal ja suurus: Veenduge, et osa ja efektor jäävad delta kasuliku koormuse piiresse.
- Valikumäära sihtmärk: robotite arvu lindil suurendab see, kui palju roboteid minutis korjatakse.
- Visioon: Liikuvate toodete komplekteerimiseks on peaaegu alati vaja lindil põhinevat nägemist.
- Ümbrik: Veenduge, et kupli ulatus katab rihma laiuse ja paigutuspunktid.
Tööstusharu tähelepanekute kohaselt määrab läbilaskevõime tavaliselt nägemissüsteemi tuvastamise kiiruse ja lindil olevate deltade arvu kombinatsioon, mitte üksiku roboti tippkiirus. EVST tarnib deltaelemente, millesse on integreeritud robot, nägemine ja tööriistad; mudeli üksikasjade kohta vaata... EVST delta-roboti valiku juhend.
Korduma kippuvad küsimused
Milleks delta-robotit kasutatakse?
Delta-roboteid kasutatakse kiireks sorteerimiseks, esmaseks pakendamiseks ja kergete osade korjamiseks ja paigutamiseks, eriti toidu-, farmaatsia- ja tarbekaupade liinidel. Nende paralleelkätega disain liigutab kerget efektorseadet väga kiiresti, sageli üle 100 korjamise minutis, tavaliselt juhituna liikuval konveieril olevate toodete nägemisjälgimise abil.
Kui kiire on delta-robot?
Delta-robotid valivad kergeid detaile tavaliselt üle 100 korra minutis, mis on kiirem kui sama ülesande puhul seeriaviisiliselt toodetud robotid, kuna nende mootorid on alusele fikseeritud ja liiguvad ainult kerged hoovad. Tegelik kiirus sõltub detaili kaalust, valimise ja paigutamise kaugusest ning sellest, kui kiiresti visuaalne süsteem suudab lindil olevaid detaile tuvastada.
Kui suur on delta-roboti kasulik koormus?
Delta-robotite kandevõime on väike, tavaliselt mõnest kilogrammist kuni umbes 15 kg, kuna disain optimeerib kiirust koormuse suhtes. EVST EVSD delta-seeria katab selle vahemiku sorteerimiseks, virnastamiseks, komplekteerimiseks ja pakendamiseks. Raskemate osade jaoks on vaja SCARA- või 6-teljelist robotit.
Mis vahe on delta- ja SCARA-robotil?
Delta on paralleelrobot, mis on ehitatud tippkiiruseks kergete detailidega madalas kuplikujulises ümbrises, mis sobib ideaalselt lindilt komplekteerimiseks. SCARA on seeriaviisiline neljateljeline robot, mis on jäigem ja parem täpseks tasapinnaliseks montaažiks ja sisestamiseks suurema kandevõimega. Deltad soodustavad kiirust; SCARAd eelistavad jäikust ja montaažijõudu.
Kas delta-robot vajab nägemissüsteemi?
Liikuva konveieri toodete komplekteerimiseks jah, peaaegu alati. Lintjälgimisega nägemine tuvastab iga detaili asukoha ja suuna, nii et delta-nägemine komplekteerib lennult ilma liini peatamata. Fikseeritud positsiooniga komplekteerimise ja paigutamise puhul ei pruugi nägemist vaja olla, kuid enamik kiireid sorteerimisrakendusi sõltub sellest.
Autori kohta: Selle juhendi koostas EVST toimetus. EVST (EVS TECH CO., LTD) on Chengdus asuv robootikatootja, mis asutati 2018. aastal ja mis toodab delta-, SCARA-, 6-teljelisi tööstus- ja koostööroboteid, mida eksporditakse enam kui 100 riiki ning millel on CE, SGS ja TUV kolmanda osapoole sertifikaadid.
Viimati uuendatud: 4. juuni 2026. Toimivusnäitajad on soovituslikud tööstusharu vahemikud; enne täpsustamist kontrollige kandevõimet, ulatust ja tsüklit praeguste tooteandmetega.