
Trafo paak Keevitusautomaatika
Koordineerige õmbluste lokaliseerimist, programmeerimist, robotile juurdepääsu ja materjalide ülekannet reaalse trafopaagi ümber – mitte üldise seadmete loendi ümber.
EVST konfigureerib trafopaagi toorikute välised ja sisemised keevitusjaamad ning seob seejärel lõpliku arhitektuuri, keevitusprotsessi ja vastuvõtumeetodi projekti sisenditega.
Enne projekti suuruse määramist määrake ulatus
Enne seadmete suuruse valimist määrake paak, ühendused, materjalivoog ja vastuvõtumeetod. Seejärel kinnitatakse valitud projekti arhitektuuri alusel kasulik koormus, ulatus, paksus, kiirus ja läbilaskevõime.
Iga vormi vaadatakse üle selle tegeliku õmbluskaardi ja kinnitusdetailide plaani põhjal.
Järjestus on kohandatud tegeliku mahuti ehituse ja juurdepääsu plaaniga.
Töövoog viib paagi väliskeevitusest sisekeevitusele.
Andur toetab keevitustee leidmist seal, kus sobituse variatsioon seda nõuab.
Valitud meetod sõltub geomeetriast, kinnitusest, kalibreerimisest ja ümberlülituse ulatusest.
Arhitektuur valitakse ligipääsu, orientatsiooni ja materjalivoo vajaduste põhjal.
Taotluse läbivaatamise käigus saab eraldada mahutite perekondi
Iga toorikuperekond muudab õmbluste ligipääsu, kinnitust, suunda ning välis- ja sisekeevituse vahelist marsruuti.
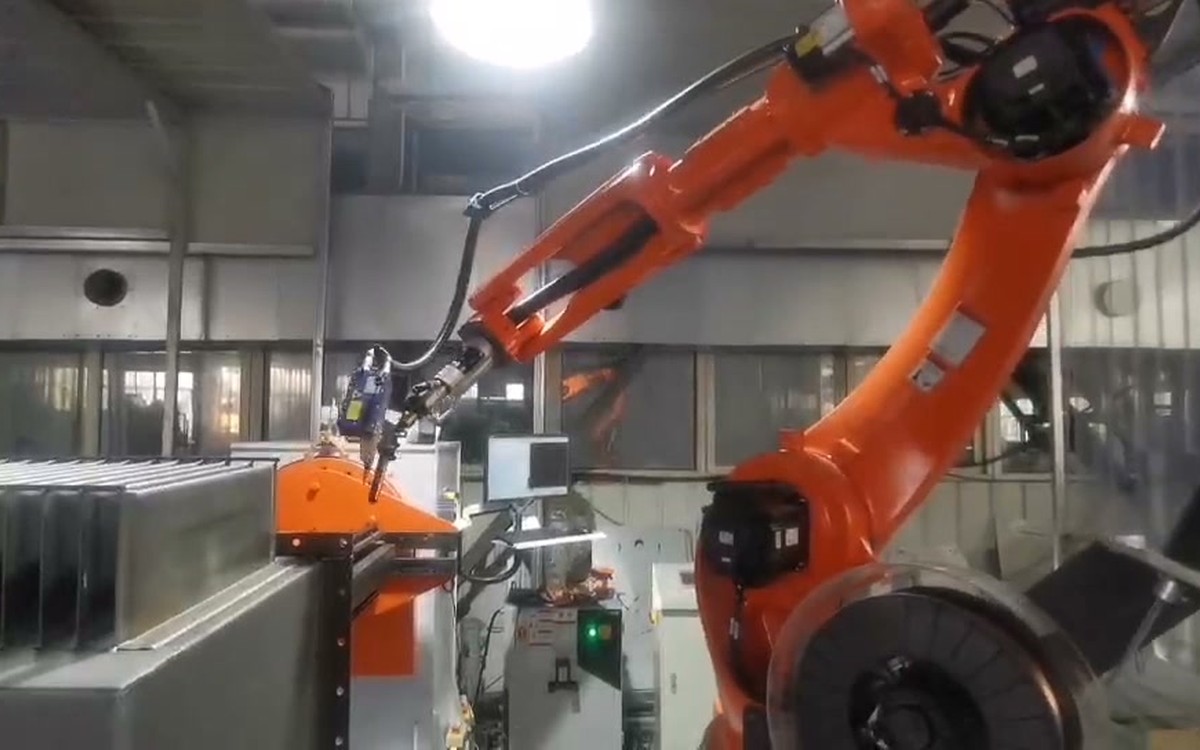
Ristkülikukujulised mahutid
Vaadake üle külgseinte õmblused, nurgad, lainelised sektsioonid ja stabiilse põleti ligipääsu tagamiseks vajalik suund.
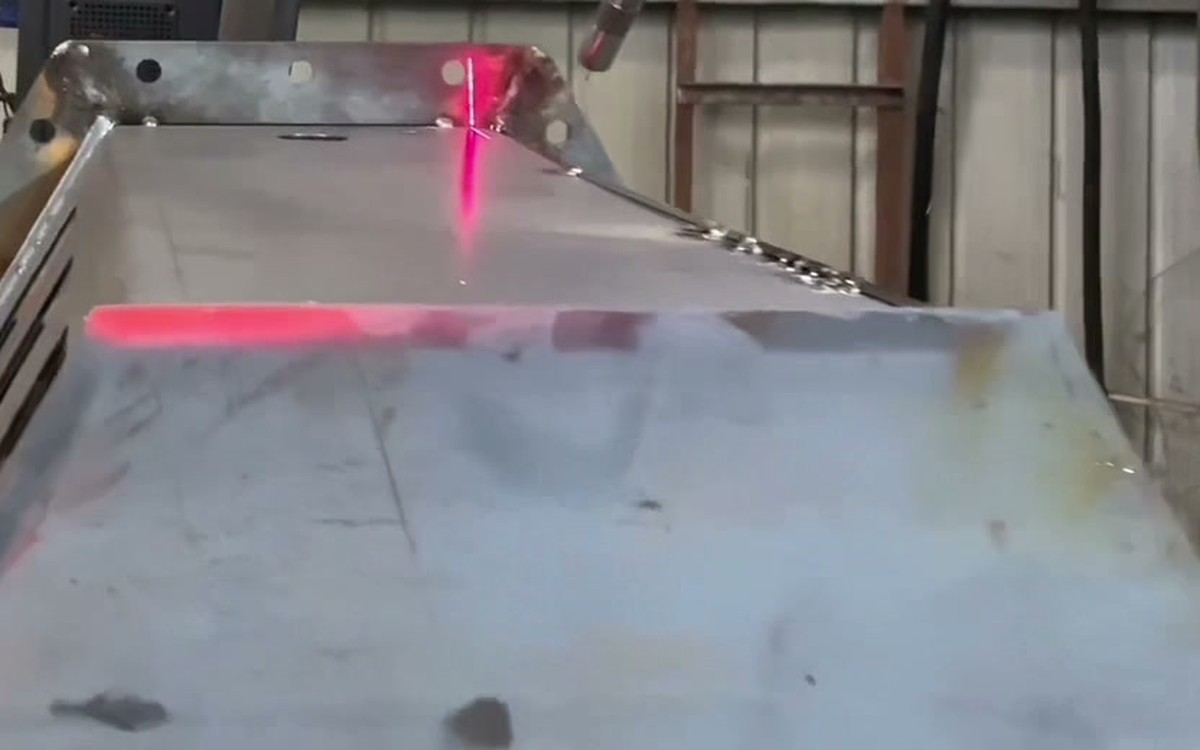
Kolmnurksed tankid
Planeeri teekonna genereerimist, laserlokaliseerimist ja ligipääsu muutuvate tahkude ja sisemise geomeetria ümber.
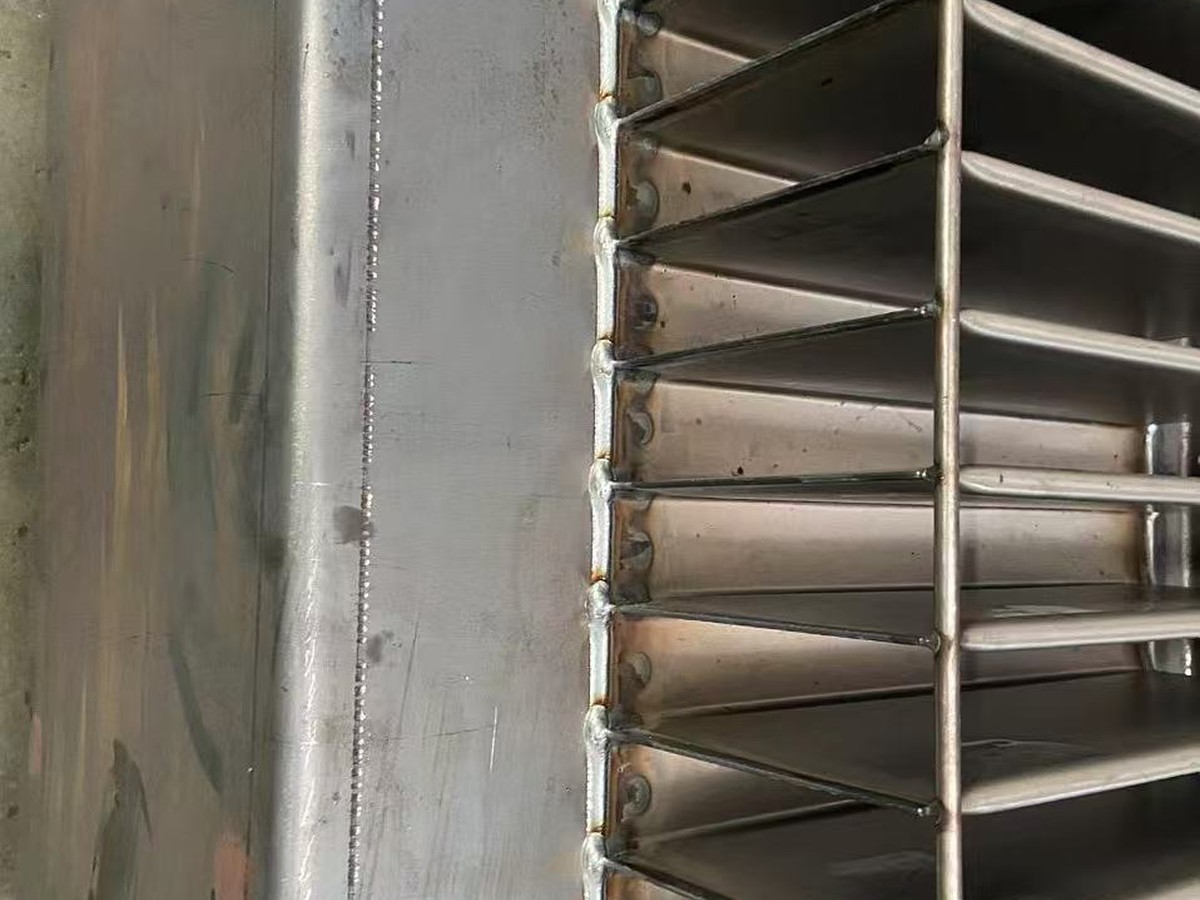
Lainepapist mahutid
Eralda pidevad seinaõmblused ribide otsühendustest ja hoia keevisõmbluse rada korduva geomeetria ulatuses joondatud.
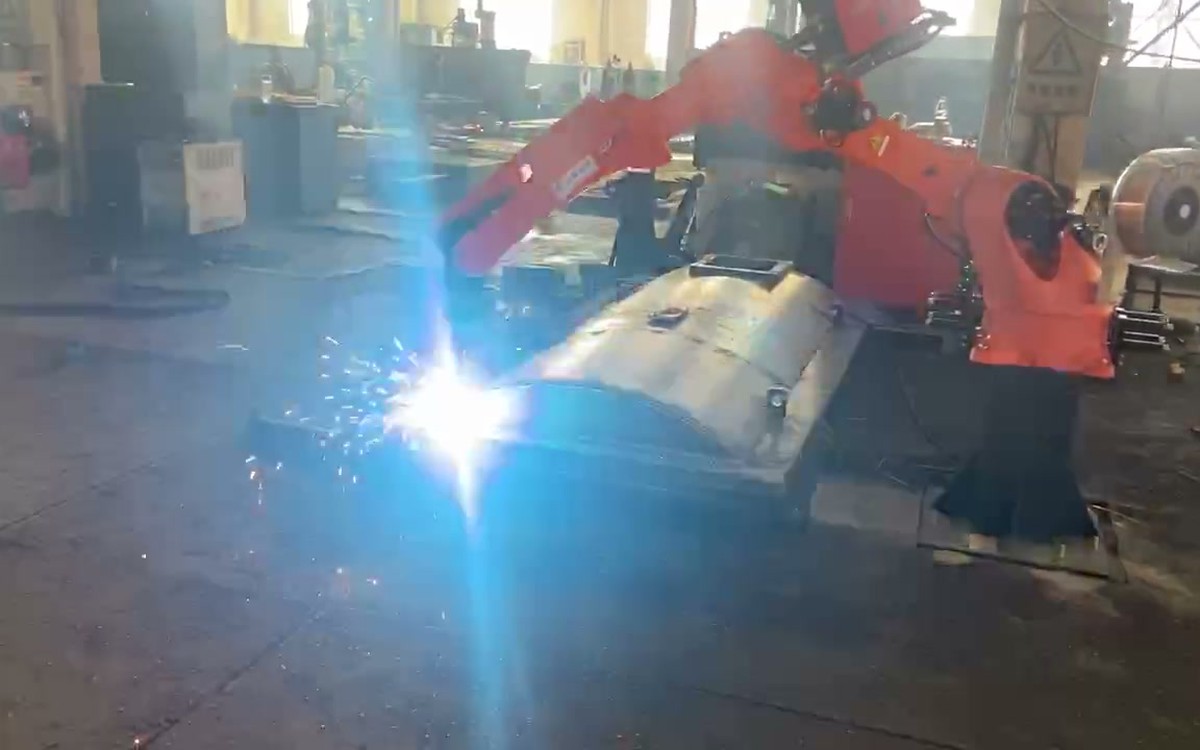
Paagi katted
Vaadake üle kumerad kaaneõmblused, avad, äärikud ja valitud kaanekujunduse jaoks vajalik kinnitusdetailide orientatsioon.
Muutke paagi ehitus jälgitavateks keevitusetappideks
Protsess on jaotatud töödeldavate detailide etappideks, nii et robotile juurdepääsu, kinnitusvahendeid ja vastuvõtmist saab kontrollida igas etapis, selle asemel, et kõik oleks peidetud ühe pika tootmiskirjelduse taha.
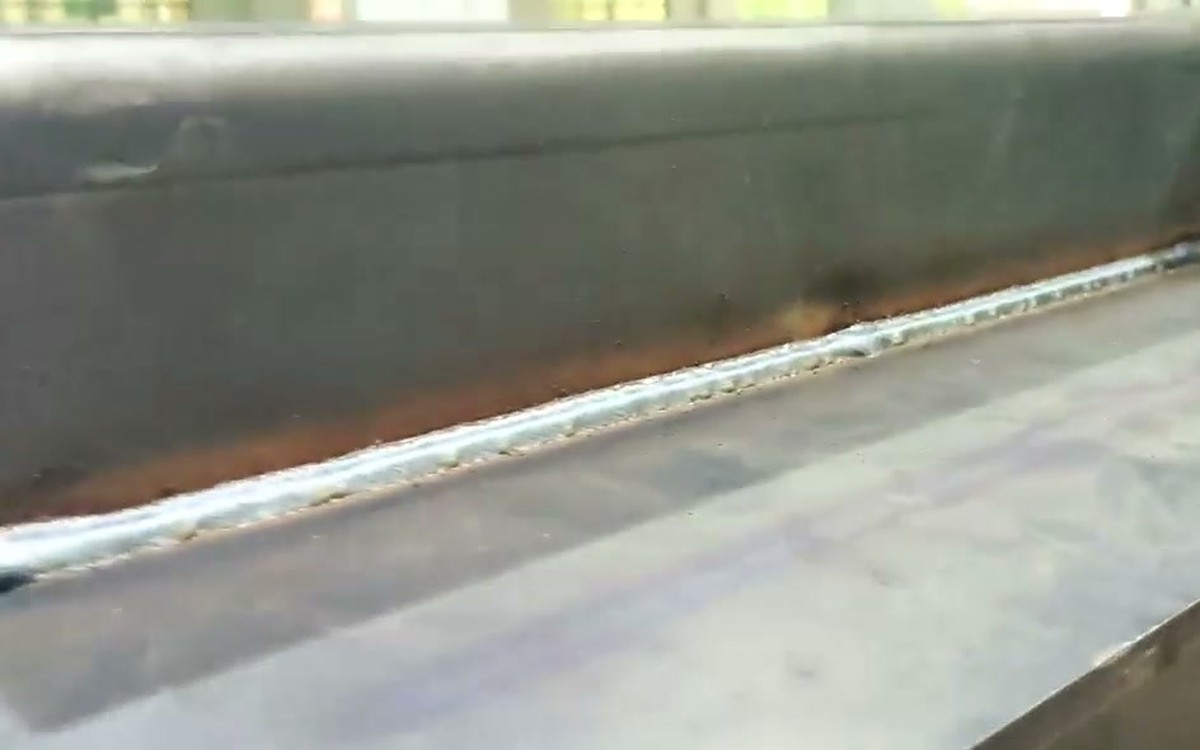
Paagi põhja keevitamine
Enne kui hilisem paagi geomeetria juurdepääsu piirab, määrake kindlaks tugipunktid ja viige lõpule kavandatud põhjaõmblused.
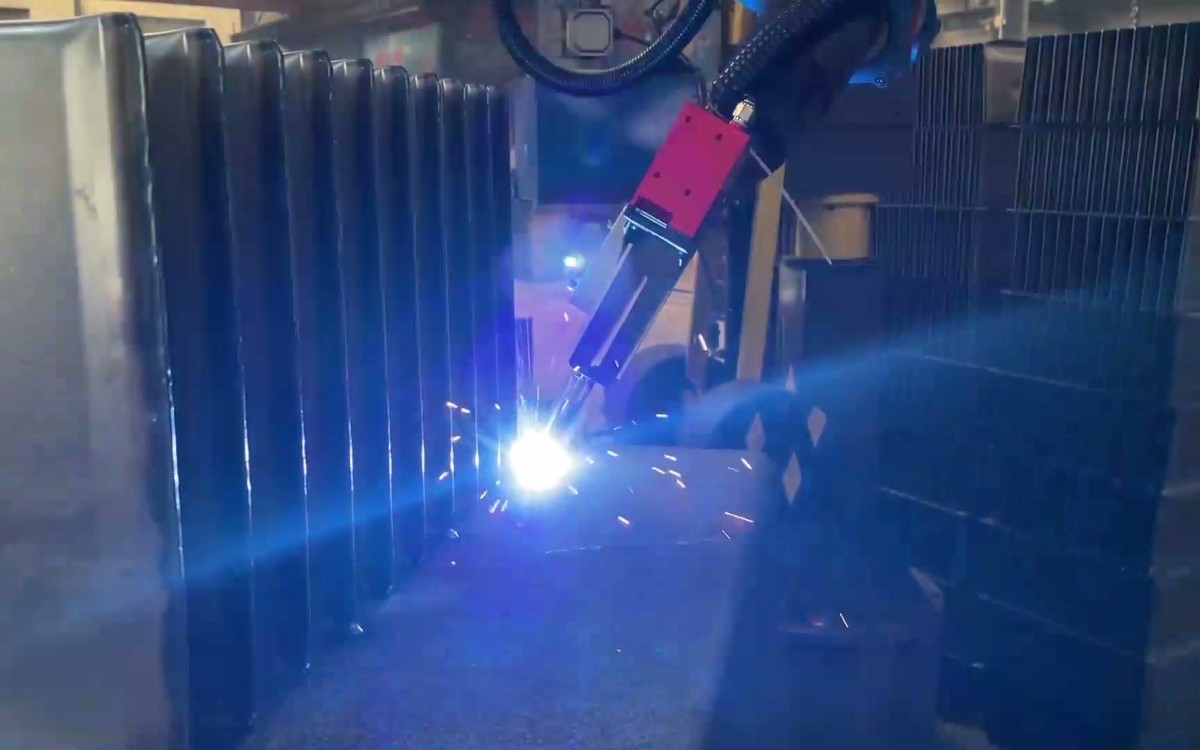
Seinad ja tugevdusribid
Koordineerige seina, armatuuri ja lainepapist osi kinnitusdetailide juhtimise ja saavutatava keevisõmbluse orientatsiooni abil.
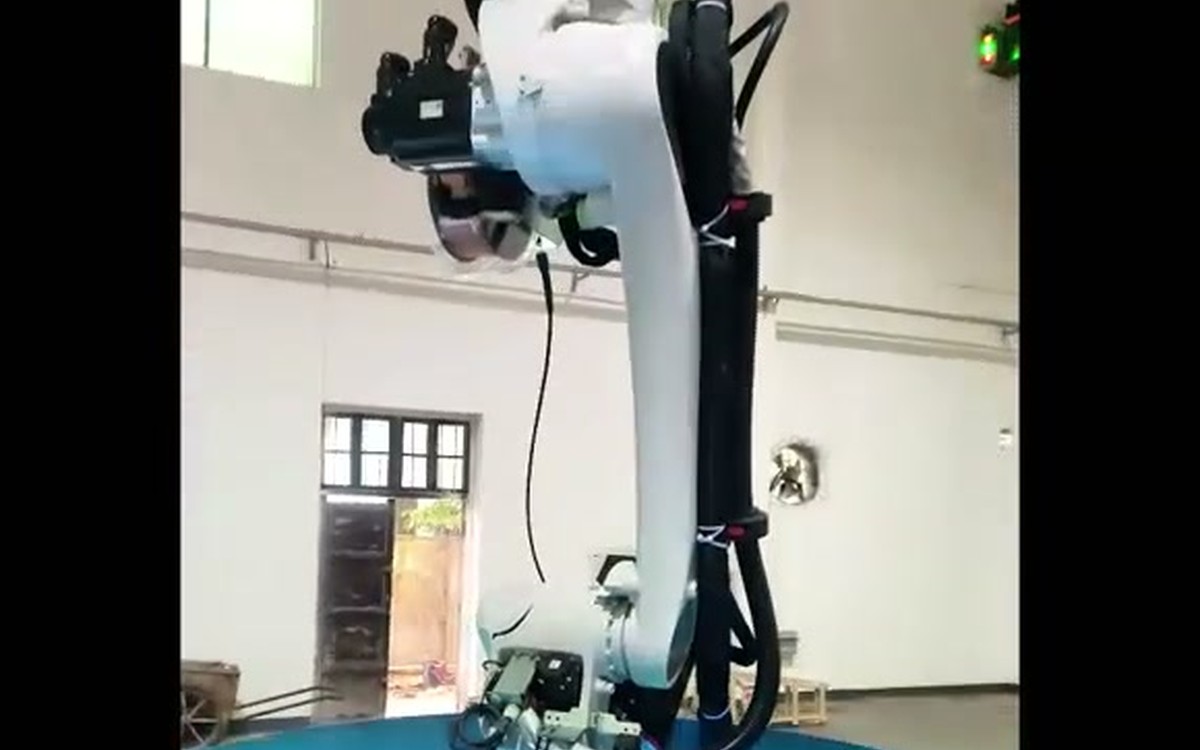
Sisemine keevitamine
Kasutage valitud ümberpööratud, kolonn- või liikumistelje paigutust, et jõuda protsessiplaanis määratletud sisemiste õmblusteni.
Väline keevitamine, ülekandekeevitus ja sisemine keevitamine
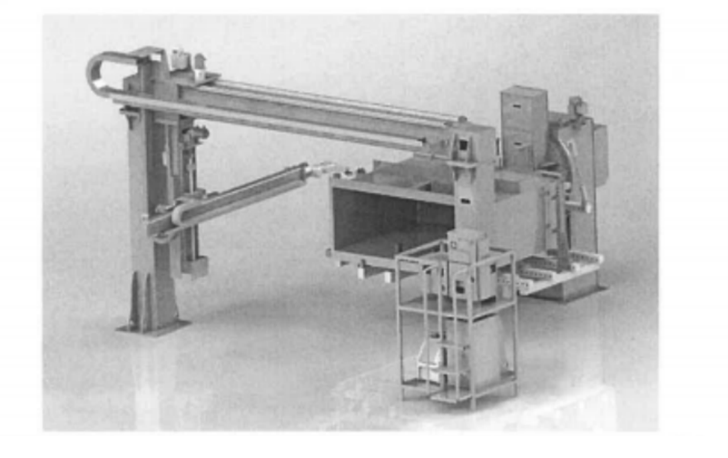
Hoidke käsitsi ja automatiseeritud etapid nähtaval alates keevitusseadmetega ühendamisest ja kaubaaluste laadimisest kuni AGV-seadmete teisaldamise, kraanaga mahalaadimise, paranduskeevituse ja lekkekontrollini.
Kogu kütusepaak ja tugevdusribid tuleb käsitsi punktkeevitada ja asetada spetsiaalsele kaubaalusele ettenähtud kohta.
Spetsiaalne kaubaalus asetatakse selleks ettenähtud kaubaaluste riiulile ja ootab, kuni AGV selle täielikuks keevitamiseks välisele keevitusjaama robotile edastab.
Pärast välise keevitamise lõpetamist suunab AGV selle sisemise keevitusjaama robotile täielikuks sisekeevitamiseks.
Pärast sisemise keevitamise lõpetamist transpordib AGV selle mahalaadimispositsioonile ja käsitsi kraana võtab kütusepaagi alla ning asetab selle paranduskeevituse alale, seejärel tehakse käsitsi paranduskeevituse lekkekontroll. AGV naaseb automaatselt laadimisalale ootama.
Määrake iga komponent selle ülesande järgi
Lõplik seadmete nimekiri on projektispetsiifiline. Need komponentide rollid näitavad, mida tuleb enne mudelite, koguste ja jõudlusväärtuste kinnitamist kooskõlastada.
| Komponent | Vastutus taotluses |
|---|---|
| Keevitusrobot ja protsessipakett | Säilitage programmeeritud põleti trajektoori ja valitud gaasiga varjestatud kaarkeevitusprotsessi määratletud ühenduste ümber. |
| Laserõmbluse lokaliseerimine või jälgimine | Leidke keevisõmbluse omadused ja korrigeerige tugirada kohtades, kus kokkulepitud sobivustingimus nõuab tuvastamist. |
| Kolonn, portaal või liikumistelg | Laiendage ligipääsu paagi pindadele ja sisemisele keevitusümbrisele. |
| Positsioneerija ja spetsiaalne kinnitus | Hoidke paaki kokkulepitud tugipunktidest ja asetage õmblused töödeldavasse asendisse. |
| Kaubaaluste ja AGV-de voog | Liigutage töödeldavat detaili laadimis-, väliskeevitamise, sisekeevitamise ja mahalaadimisasendite vahel. |
| Juhtimis- ja ohutuspiirid | Koordinaatide liikumine, blokeeringud, taastumisseisundid ja lõplik valvega tööulatus. |
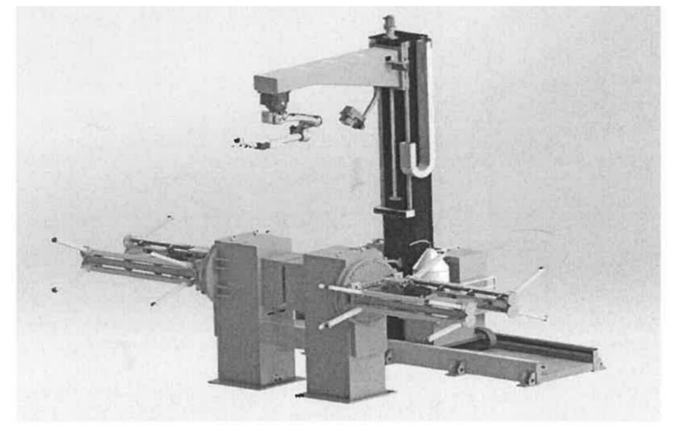
Lekke testimine kuulub tootmisplaani
Ärge eraldage keevitamist lekkekindluse kontrollimisest
Olemasolev töövoog paigutab käsitsi paranduskeevitamise ja lekkekontrolli pärast mahalaadimist. Seetõttu peaks projekt määratlema, kuidas keevisõmbluse välimust, õmbluste järjepidevust, mõõtmete nõudeid, parandustööde paigutust ja lekkekontrolli dokumenteeritakse.
Katsemeetod, rõhk, kestus ja vastuvõtuprotokollid määratletakse koos kliendi spetsifikatsiooni ja kinnitatud projektidokumentidega.
Kas vajate välis- ja sisekeevituse ülevaadet?
Saatke mahuti joonis, vuukide järjekord, laadimismeetod, vastuvõtuplaan ja saadaolev põrandapind.
Tehke automatiseerimise piir selgesõnaliseks
Taotluse esmane läbivaatamine
Enne seadmete valimist alustage paagist, ühendustest, paigaldusest ja vastuvõtumeetodist.
Integreeritud arhitektuur
Koordineerige roboti ligipääsu, sensoreid, positsioneerijaid, liikumistelgi ja materjalivoogu ühe süsteemina.
Valideerimisel põhinevad eesmärgid
Seo tsükli-, keevitus- ja ümberlülituseesmärgid reaalsete osade ja kokkulepitud testipiiriga.
Selged käsitsi juhised
Hoidke sihikul nähtaval kohtkeevitust, kraanaga teisaldamist, paranduskeevitust ja lekkekontrolli.
Trafopaagi keevitamise küsimused
Milliseid trafopaagi tüüpe see automatiseerimiskontseptsioon hõlmab?
Lahendust saab üle vaadata ristkülikukujuliste, kolmnurksete ja lainepapist koosnevate mahutite ning mahutite katte tööde jaoks. Lõplik katvus sõltub joonisest, õmbluskaardist, kinnitusdetailide kontseptsioonist ja saavutatavast keevitussuunast.
Kuidas on ühendatud välised ja sisemised keevitusjaamad?
Töövoog kasutab spetsiaalset kaubaalust ja AGV-d. AGV viib paagi väliskeevituse juurde, seejärel sisekeevituse juurde ja seejärel tühjendamise juurde enne paranduskeevitust ja lekkekontrolli.
Kas uut tüüpi paak vajab täielikku ümberõpetamist?
Mitte tingimata. Võrguühenduseta programmeerimine, õmblussõlmede skaneerimine ja laserlokaliseerimine võivad vähendada kohapealset õpetamistööd, kuid tulemus sõltub mudeli kvaliteedist, kinnitusvahendite korduvtäiusest, kalibreerimisest, sensoritest ja kokkulepitud ümberlülitusulatusest.
Kuidas kontrollitakse lekkekindlust pärast keevitamist?
Protsess hõlmab käsitsi remondi-keevitamise ja lekketesti etappi pärast mahalaadimist. Katsemeetod, rõhk, kestus, vastuvõtukünnis ja registreerimisvorming tuleb kindlaks määrata kinnitatud kliendi ja projekti nõuete alusel.
Mida peaksin taotluse läbivaatamiseks saatma?
Saatke mahuti joonis, vuukide kaart, materjal ja paksus, sobivus ja keevitusliidete seisukord, eeldatavad variandid, laadimismeetod, sihtväljundi määratlus, kontrolli ja lekkekatse plaan, kommunaalkulud ja olemasolev põrandapind.
Alustage trafo paagi joonisega
EVST saab töödeldava detaili, õmbluste järjekorra, materjalivoo ja vastuvõtuplaani abil enne projektispetsiifiliste parameetrite fikseerimist üle vaadata praktilise välis- ja sisekeevitusarhitektuuri.