
Roboti lisatarvikud, hooldusosad ja riietuskomplektid
Küsige mudelispetsiifilisi robotimootoreid, servoajameid, õppepulte, välistelje- ja sidekaableid, kaablikomplekte, liidesekaste, keevituspõleteid ja kulumaterjale, lisaks kleebiste pakendeid ja kaablihalduse osi. Enne hinnapakkumise esitamist kinnitatakse ühilduvus, seisukord ja tarneulatus roboti, kontrolleri, rakenduse, pistikute ja sihtkoha suhtes.
Roboti lisatarvikute kategooriad on ülevaatamiseks saadaval
Alustage täpse roboti kaubamärgi, mudeli ja kontrolleriga ning seejärel määrake vajalik osa või koost. Osade numbrid, pistikute fotod, kaablite pikkused ja rakenduse üksikasjad aitavad eristada visuaalselt sarnaseid komponente ja toetavad kasulikku ühilduvuse ülevaadet.
Robotkeevituspõletid, kulumaterjalid ja põleti puhastus
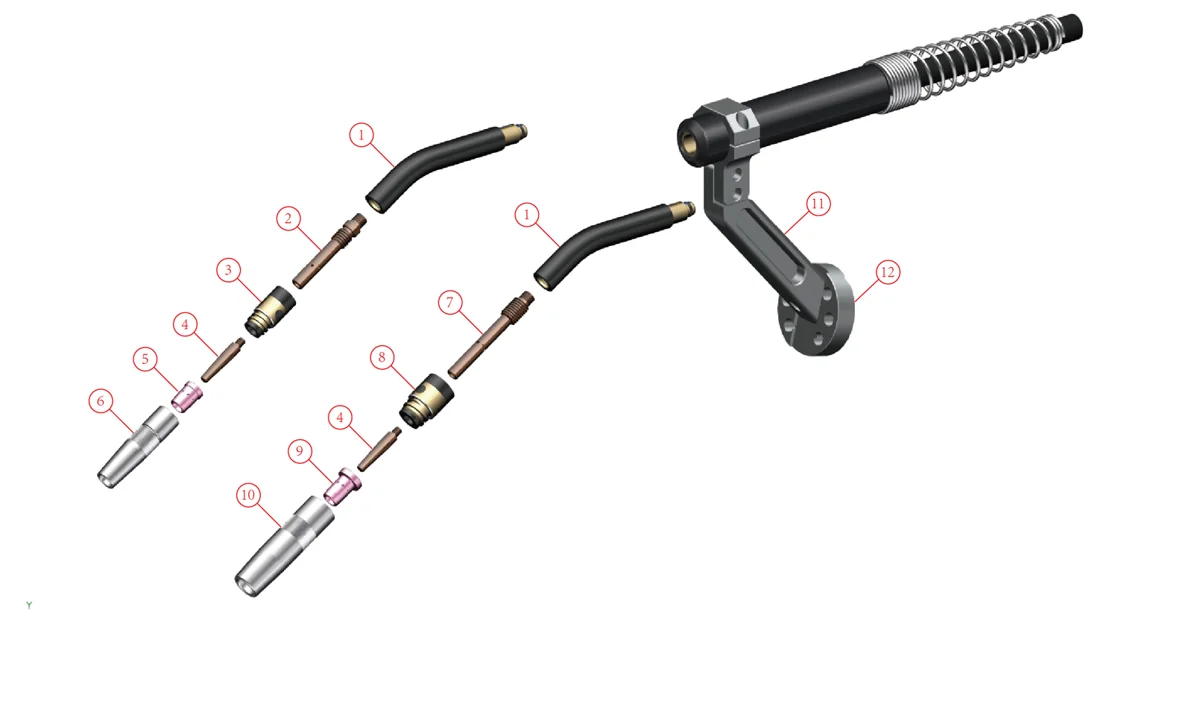
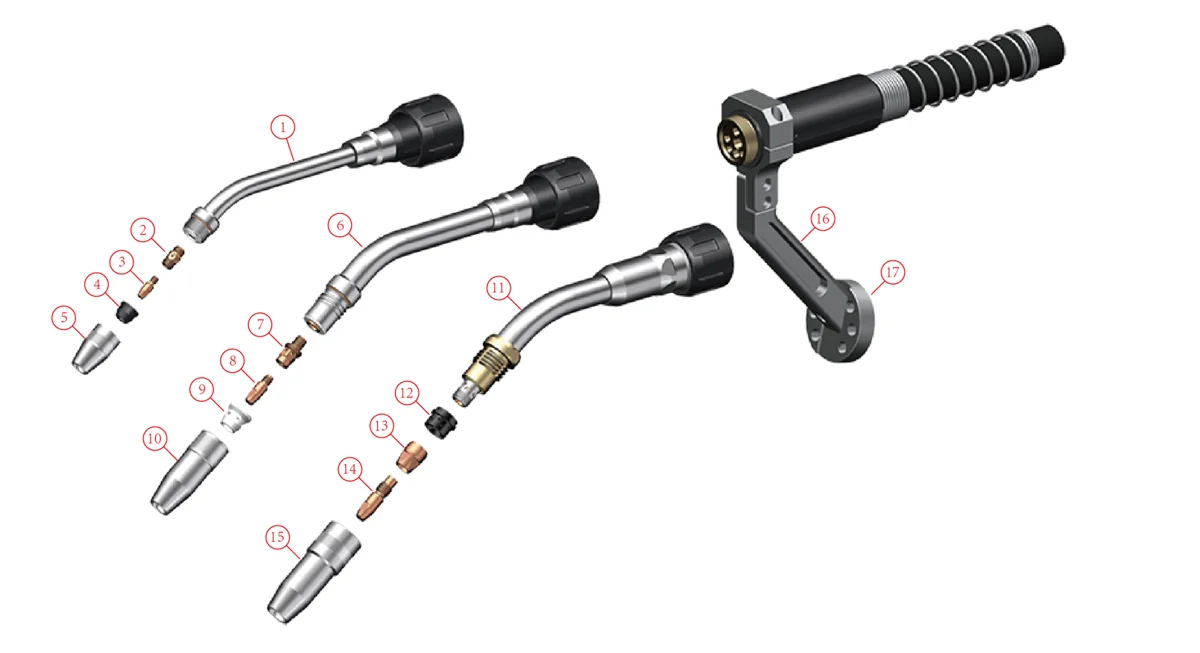
Robot-MIG/MAG keevituspõletid on saadaval õõnesrandmega ja välise paigaldusega, õhk- või vesijahutusega, kokkupõrkeandurite, kaablikomplektide, kulumisosade ja põleti puhastusseadmetega. OEM-i või ühilduvate lisavarustuste hinnapakkumise saab esitada soovi korral; põleti klass, kinnitus, kaabli pikkus ja traadi etteande ühendus kinnitatakse enne hinnapakkumise esitamist roboti ja keevitusprotsessi suhtes.
Robot-MIG/MAG põleti nimiväärtused
| Taskulampide klass | Jahutus | Paigaldamine | Nimivool (MIG) | Nimivool (MAG) | Töötsükkel | traadi läbimõõt |
|---|---|---|---|---|---|---|
| 150 A kitsas | Õhk | Õõnesrandmega või väline | 150 | 100 | 60% | 0.8–1.0 mm |
| 300 A kitsas | Õhk | Õõnesrandmega või väline | 300 | 250 | 60% | 0.8–1.2 mm |
| 350 | Õhk | Õõnesrandmega või väline | 350 | 300 | 60% | 0.6–1.2 mm |
| 430 | Õhk | Õõnes randmega | 430 | 380 | 50% | 0.8–1.2 mm |
| 500 | Õhk | Õõnesrandmega või väline | 500 | 400 | 50% | 1.2–1.6 mm |
| 300 | Vesi | Õõnesrandmega või väline | 300 | 250 | 100% | 0.8–1.2 mm |
| 500 | Vesi | Õõnesrandmega või väline | 500 | 450 | 100% | 0.8–1.6 mm |
| 650 | Vesi | Õõnesrandmega või väline | 650 | 600 | 100% | 0.8–1.6 mm |
| 500 A tõmbe-lükkevool | Vesi | Väline | 500 | 450 | 100% | 0.8–1.6 mm |
Saadaval on ka vesijahutusega robot-TIG-põleti nimivooluga 400 A ja 80% töötsükliga, millel on automaatne traadi etteanderaam 0.8–1.2 mm lisatraadile.
Kulumaterjalid põleti klassi järgi
| Taskulampide klass | Kaela nurgad | Kontaktots | Otsaku hoidja | otsik |
|---|---|---|---|---|
| 350 A õhk | Sirge, 22°, 31°, 35°, 36°, 45° (seeria kaupa) | M6 × 45 mm, CuCrZr; 0.8, 1.0, 1.2 ja 1.6 mm traadile; alumiiniumtraadist versioonid | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; ava 13 või 16 mm |
| 500 A õhk | Sirge, 22°, 31°, 35°, 36°, 45° (seeria kaupa) | M6 × 45 mm, CuCrZr; 0.8, 1.0, 1.2 ja 1.6 mm traadile; alumiiniumtraadist versioonid | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; ava 16 või 19 mm |
| 430 A õhk | Sirge, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; 0.8, 1.0, 1.2 ja 1.6 mm traadile; alumiiniumtraadist versioonid | Messing, M8, 43 mm | 70 mm pikk; ava läbimõõt 13 või 16 mm |
| 150 A kitsas õhuvool | 45 ° | M6 × 13 mm, CuCrZr; 0.8, 1.0, 1.2 ja 1.6 mm traadile | Vask, M6 × M6, 18 mm | Ø18 × 30 mm; ava 13 mm |
| 300 A kitsas õhuvool | 45 ° | M6 × 28 mm, CuCrZr; 0.8, 1.0, 1.2 ja 1.6 mm traadile | Vask, M10-1 × M6, 38.5 mm | Ø24 × 44.5 mm |
| 300 A vesi | Sirge, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; 0.8, 1.0 ja 1.2 mm traadile; alumiiniumtraadist versioonid | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; ava 11, 13 või 15 mm |
| 500 A vesi | Sirge, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; 1.0, 1.2 ja 1.6 mm traadile; alumiiniumtraadist versioonid | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; ava 15, 18 või 21 mm |
| 650 A vesi | Sirge, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; 1.2, 1.4, 1.6 ja 2.0 mm traadile; alumiiniumtraadist versioonid | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm; ava 18 või 21.5 mm |
Saadaval on ka gaasihajutid, isoleerivad hülsid ja jooniste järgi valmistatud eritellimusel valmistatud luigekaelad. Pikemad kaelad muudavad põleti TCP-d, seega kinnitatakse kaela pikkus ja nurk robotiprogrammi silmas pidades.
Kokkupõrkeandurid
Kokkupõrkeandurid (löögiandurid) peatavad roboti, kui põleti tabab töödeldavat detaili või kinnitusdetaili, ja seejärel lähtestavad selle oma asendisse. Allpool olevad andmed vastavad standardile IEC 60974-7. Kõik loetletud andurid lähtestavad TCP külgsuunas ±0.2 mm täpsusega, mõõdetuna äärikust 300 mm kaugusel, ja randmeõõnesandurid võimaldavad nullasendist ±220° pöörlemist. Saadaval on versioonid integreeritud trossipiduriga.
| Andur | Maksimaalne läbipaine | Avariipeatuse päästik (X- ja Y-tasand) |
|---|---|---|
| Õõnesrandmega, õhkjahutusega (tüüp 1) | 11 ° | 1.3 ° |
| Õõnesrandmega, õhkjahutusega (tüüp 2) | 17 ° | 3 ° |
| Õõnesrandmega, õhkjahutusega (tüüp 3) | 13 ° | 3.5 ° |
| Õõnesrandmega, vesijahutusega | 11 ° | 1.3 ° |
| Väline, õhkjahutusega (tüüp 1) | 17 ° | 3 ° |
| Väline, õhkjahutusega (tüüp 2) | 13 ° | 3.5 ° |
| Väline, vesijahutusega | 10 ° | 1.2 ° –1.5 ° |
Põleti puhastusjaam traadilõikuriga
| Parameeter | Väärtus |
|---|---|
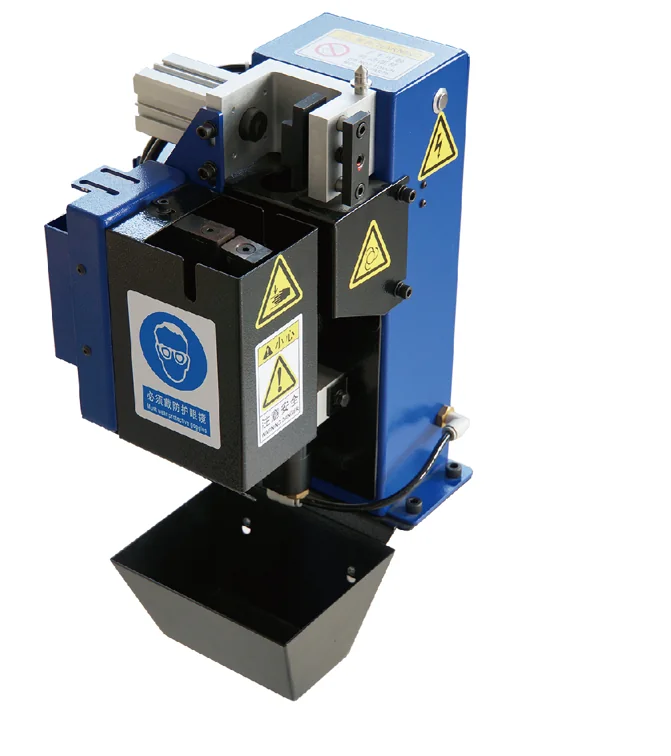
| Suruõhk | G1/4" sisselaskeava; vooliku siseläbimõõt vähemalt 6 mm; nimirõhk 6 baari, töörõhk 6–8 baari |
| õhukulu | Ligikaudu 400 l/min |
| Pneumaatilise mootori kiirus | Ligikaudu 650 p/min |
| Juhtimissignaal | NPN (0 V alalisvool) või PNP (24 V alalisvool) |
| Tööpinge | 10–30 V alalisvool; klapi võimsus 2.8 W |
| Traadi lõikamine | Täisjuhtme läbimõõt kuni 1.2 mm rõhul 6 baari; lõikeaeg 1 s |
| Pritsmekindel pudel | 500 ml |
| Seisma | 700 mm kõrge; alusplaat 240 × 240 mm |
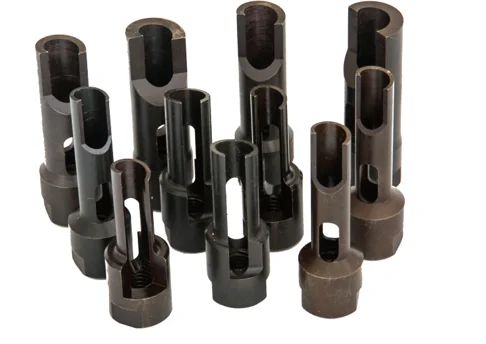
Hõõritsad on suurusega vastavalt põletile: hõõritsa siseläbimõõt on kontaktotsa välisläbimõõt pluss 1 mm ja hõõritsa välisläbimõõt on düüsi siseläbimõõt miinus 1 mm. Terase, roostevaba terase ja alumiiniumi keevitamiseks tarnitakse veepõhist pritsmekaitsevedelikku.
Mida saata põleti või kulumaterjalide hinnapakkumise saamiseks
- Roboti mark ja mudel ning kas põleti kaabel kulgeb läbi õõnsa randme või on see paigaldatud väljapoole.
- Keevitusprotsess, voolutugevus ja töötsükkel ning kas on vaja õhk- või vesijahutust.
- Traadi tüüp ja läbimõõt, sh alumiiniumtraat, kui seda kasutatakse.
- Traadi etteandeühendused, näiteks Euro, Panasonic, OTC või Lincoln.
- Kaabli pikkus. Õõnesrandmega roboti puhul mõõtke telje 6 ääriku pinnalt telje 5 keskpunktini, telje 5 keskpunktist telje 3 augu otsapinnani ja sealt traadietteandja adapterini. Välise põleti puhul mõõtke telje 6 ääriku pinnalt telje 5 keskpunktini ja telje 5 keskpunktist traadietteandja adapterini.
- Kaela nurk ja pikkus, kokkupõrkeanduri või traatpiduri nõuded ja kulumaterjalide kogused.
Robotikleitide pakendid
Roboti ühenduskomplekt koondab alusest tööriistani kulgevad kaablid ja voolikud kaitsvasse lainepapist voolikusse, mis on fikseeritud ja suunatud mööda kätt kronsteinide, klambrite ja kokkupõrkevastaste rõngaste abil. Lisavarustusena on saadaval vedruga tagasitõmbamissüsteem, mis hoiab vooliku randme liikumise ajal pingul. Ühenduskomplekte saab tarnida tühjade komplektidena või konfigureerida kliendi kaablite ja voolikute nimekirja alusel. Vooliku suurused on kompaktsete ja koostöörobotite jaoks 36 mm ning tööstusrobotite jaoks 48 mm või 70 mm; voolik võib olla pidev teljest 1 kuni teljeni 6 (A1–A6) või jagatud teljel 3 (A1–A3–A6).
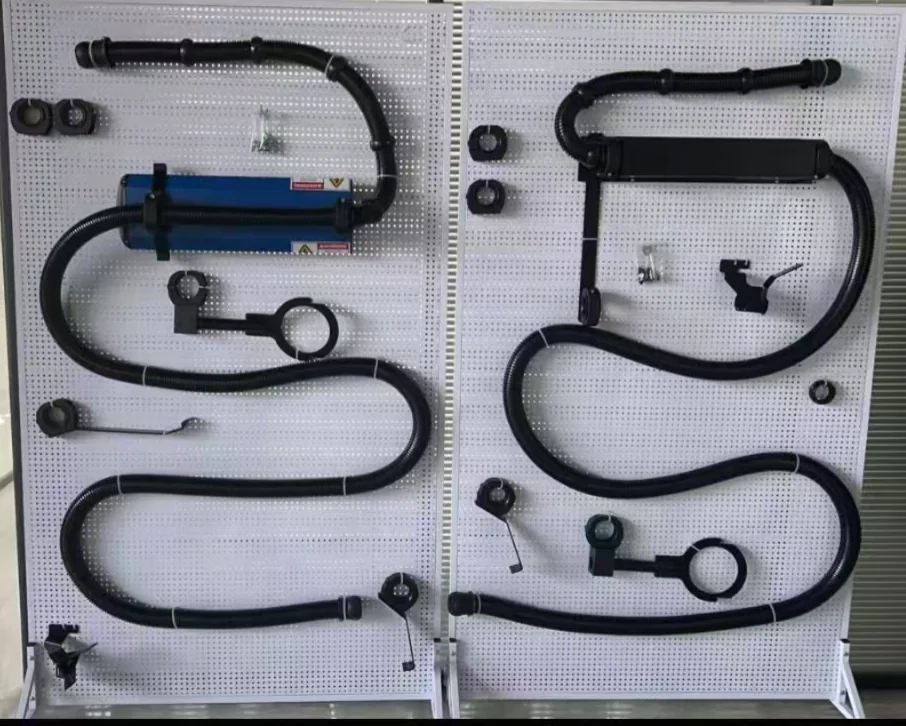
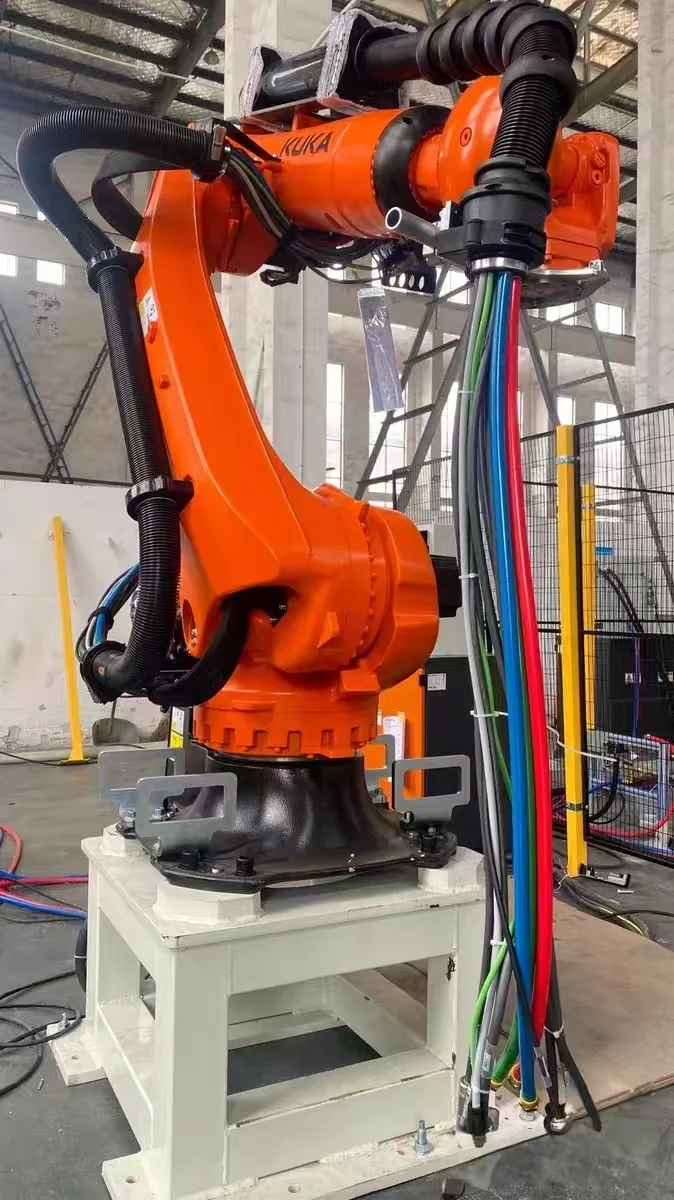
Viitekleidikomplekti konfiguratsioonid
| Roboti kaubamärk | Roboti mudel | voolik | Marsruut | Vedru tagasitõmbumine |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 mm | A1–A6 | Ilma |
| KUKA | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Koos või ilma koos |
| Joonis fig | IRB 6700-200/2.60 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Koos või ilma koos |
| FANUC | R-2000iC/210F | 48 mm 70 mm | A1–A6 A1–A3–A6 | Koos või ilma koos |
| Yaskawa | GP180 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Koos või ilma koos |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (koostööpõhine) | 36 mm | A1–A6 | Ilma |
Referentskonfiguratsioonid tarnitakse tühjade rõivapakkidena ja neid saab kohandada; lõplikku disaini kinnitatakse täpse roboti variandi, protsessikeskkonna ja tööasendite suhtes.
Lisandub rohkem aksessuaaride kategooriaid
Selle lehe jaoks valmistatakse ette üksikasjalikke andmeid edasiste kategooriate kohta, sh robotimootorid, servoajamid, õppepuldid, välistelje- ja sidekaablid ning liidesekarbid. Nende osade päringuid saab juba läbi vaadata: saatke roboti ja kontrolleri mudel, osa nimi või number ja pistiku fotod ülaltoodud lisatarvikute ühilduvuse päringu kaudu.
Roboti lisatarvikute KKK
Milliseid robotitarvikute ja varuosade kategooriaid saab EVST üle vaadata?
EVST vaatab läbi päringuid kaubamärgipõhiste robotimootorite, servoajamite, õppeseadmete, välistelgede ja sidekaablite, kaablikomplektide, liidesekarpide, keevituspõletite, hanekaelaotsikute, kontaktotsikute, gaasihajutite või otsikuhoidjate, düüside, traadilõikurite, kinnituspakettide ja kaablihaldusosade kohta. Iga päringu puhul kinnitatakse täpne ühilduvus, seisukord ja saadavus.
Mis on roboti riietuspakett ja miks on kaablite ja voolikute haldamine oluline?
Roboti kattekomplekt suunab ja kaitseb robotiga kaasas liikuvaid elektrikaableid, pneumaatilisi torusid ja protsessivoolikuid. Õige suunamine aitab kontrollida painde, väändumise, hõõrdumise, takerdumise ja kokkupõrke ohtu kogu vajaliku liikumise vältel, hoides samal ajal kontrolli ja hoolduse praktilisena.
Kuidas valitakse roboti kleebispakett kaablite ja voolikute paigaldamiseks?
Valik algab täpse roboti ja protsessi valimisega, seejärel kontrollitakse kaablite ja voolikute tüüpe, pistikute asukohti, randmeliikumist, painderaadiust, tagasitõmbumist, kokkupõrkekaugust, kinnitust, keskkonda ja hooldusvõimalusi. Ainult roboti brändist ei piisa marsruutimise paketi määratlemiseks.
Millist teavet on vaja roboti lisatarvikute ühilduvuse ülevaatamiseks?
Esitage roboti mark, täpne mudel ja kontroller, paigaldussuund, protsess, tööriistad, tööasendid, liidese ja materjali nõuded, keskkond, kogus ja sihtkoht. Fotod või paigutusjoonised on abiks, kui marsruutimine või vahekaugus on kriitilise tähtsusega.
Kas lisatarvikuid saab roboti automatiseerimise projekti raames üle vaadata?
Jah. Ülevaatuse käigus saab koordineerida robotit, riietuskomplekti, tööriistu, protsessiseadmeid, juhtseadmeid, ohutust, lahtri paigutust, kasutuselevõtu ja hooldusnõudeid, nii et lisatarvikute valikuid kontrollitakse kogu liikumise ja süsteemi ulatuse suhtes.
Mida peaksin roboti kleidikomplekti või aksessuaaride hinnapakkumise saamiseks esitama?
Esitage roboti mark ja täpne mudel, kontroller, rakendus, transporditav keskkond, kaabli ja vooliku spetsifikatsioonid, ühenduspunktid, kinnitus- ja tööasendid, keskkond, kogus, sihtkoht ja soovitud ajastus. Paigutusjoonised või liikumisteave on kasulikud, kui marsruut ja kliirens mõjutavad konfiguratsiooni.
Kuidas valida robot-MIG/MAG-põleti klassi ja jahutust?
Alustage keevitusvoolust ja töötsüklist. Ülaltoodud tabelis olevad õhkjahutusega robotpõletid on nimivoolutugevusega 150 A kuni 500 A 50–60% töötsükliga; vesijahutusega põletid on nimivoolutugevusega 300 A kuni 650 A 100% töötsükliga ja sobivad pikkade kaarkeevituste või suurte voolutugevuste korral. Seejärel valige robotile sobiv õõnesrandmega või väline kinnitus ja kontrollige iga klassi traadi läbimõõdu vahemikku.
Kuidas mõõdetakse robotkeevituspõleti kaabli pikkust?
Õõnesrandmega roboti puhul mõõtke kolm sektsiooni: telje 6 ääriku pinnalt telje 5 keskpunktini, telje 5 keskpunktist telje 3 augu otsapinnani ja sealt traadietteandja adapterini. Väliselt paigaldatud põleti puhul mõõtke telje 6 ääriku pinnalt telje 5 keskpunktini ja telje 5 keskpunktist traadietteandja adapterini.
Kas on saadaval OEM-i või ühilduvaid robotpõleti kulumaterjale?
Mõlemat saab hinnapakkumisena esitada. Kontaktdüüsid, otsikuhoidjad, düüsid, gaasihajutid ja kaelad sobitatakse põleti klassi, keerme ja traadi läbimõõduga, seega saatke põleti mudel või olemasolevate osade fotod koos traadi tüübi ja kogustega.
Mida tähendavad roboti riietumiskomplekti spetsifikatsioonis 48 mm, 70 mm ja A1–A3–A6?
Millimeetriväärtus on gofreeritud vooliku suurus: 36 mm on tavaline kompakt- ja koostöörobotite puhul, 48 mm ja 70 mm tööstusrobotite puhul, olenevalt sellest, kui palju kaableid ja voolikuid pakis on. A1–A6 on üks pidev lõik teljest 1 teljeni 6; A1–A3–A6 jagab 3. telje käigu kaheks osaks.
Autor: EVST toimetus
EVST toimetus haldab seda lehte robotivaliku ja projektiplaneerimise toetamiseks. Toote saadavus, konfiguratsioon, ohutusvalideerimine ja integreerimise ulatus tuleb tegeliku rakenduse jaoks kinnitada.
Toimetuspoliitika · Paranduste poliitika · Kasutustingimused
Viimati uuendatud: