
QJAR tööstusrobotid: mudelid ja valiku juhend
Võrdle QJAR-roboteid keevitamiseks, teisaldamiseks, palletimiseks ja muudeks tööstusautomaatika ülesanneteks. Alusta rakendusest, tööriista ja tooriku kogukoormusest, tööulatuse ja paigaldusest ning seejärel vaata tabelist üle valitud mudel.
Kuidas QJAR-robotit lühinimekirja koostada
Valige esmalt protsessiperekond ja seejärel kontrollige, kas kasulik koormus ja ulatus katavad tegeliku tööriista, detaili ja tööasendid. Enne kontrolleri, tööriistade ja elemendi ulatuse kinnitamist tuleks kontrollida paigaldust, kaitset ja kõiki protsessispetsiifilisi versioone.
Võrdle QJAR-roboti mudeleid
Kasutage filtreid kandidaatide kitsendamiseks mudeli, rakenduse kategooria, telgede, kasuliku koormuse ja ulatuse järgi. Käsitlege loetletud väärtusi sõelumispiiridena ja valideerige randmekoormus, tsükliaeg ja rakenduse jaoks vajalikud asendid.
| pilt | MUDEL | Kirved | kasulik koormus | Maksimaalne käeulatus | Korda positsioneerimist | Kehakaal | Toiteallikas | paigaldamine | taotlus | Kontrollerikapp | Liigendi ulatus / maksimaalne kiirus | Lubatud randmekoormus | Järgmine toiming |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
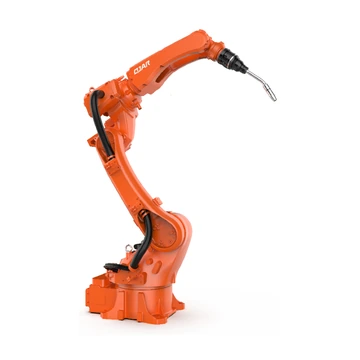 | QJR6-1400H | 6 | 6 kg | 1,461 mm | ± 0.08 mm | 150 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Keevitamine keevituspaketiga (keevitusmasin: Aotai NBC-350RL või Megmeet Ehave 2 CM350R, traadi etteandemehhanism, kokkupõrkevastane keevituspüstol) | Robot 2.6 kVA;Kapp 2.6 kVA;Kapi suurus 600*480*920mm;Kapi kaal 80 kg | Vahemik — J1 ±174°;J2 +159°, -93°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Maksimaalne kiirus — J1 235°/s;J2 235°/s;J3 240°/s;J4 361°/s;J5 361°/s;J6 974°/s | Pöördemoment — J4 28 N·m;J5 14.4 N·m;J6 5 Nm |Inerts — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Taotle seda mudelit |
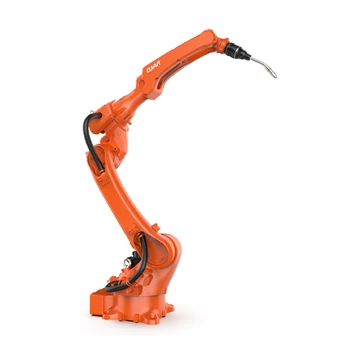 | QJR6-2000H | 6 | 6 kg | 2,014 mm | ± 0.08 mm | 230 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Keevitamine keevituspaketiga (keevitusmasin: Aotai NBC-350RL või Megmeet Ehave 2 CM350R, traadi etteandemehhanism, kokkupõrkevastane keevituspüstol) | Robot 3.4 kVA;Kapp 3.4 kVA;Kapi suurus 600*480*920mm;Kapi kaal 80 kg | Vahemik — J1 ±175°;J2 +159°, -95°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Maksimaalne kiirus — J1 189.1 °/s;J2 189.1 °/s;J3 189.1 °/s;J4 378.2 °/s;J5 378.2 °/s;J6 974 °/s | Pöördemoment — J4 28 N·m;J5 14.4 N·m;J6 5.1 Nm |Inerts — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Taotle seda mudelit |
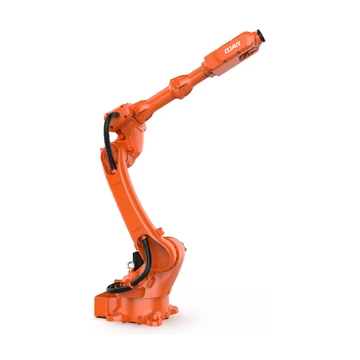 | QJR6-2100 | 6 | 6 kg | 2,121 mm | ± 0.05 mm | 245 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Käitlemine, kokkupanek, sorteerimine, laadimine ja mahalaadimine jne. | Robot 3.6 kVA;Kapp 3.6 kVA;Kapi suurus 600*480*920mm;Kapi kaal 95 kg | Vahemik — J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maksimaalne kiirus — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Pöördemoment — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Inerts — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Taotle seda mudelit |
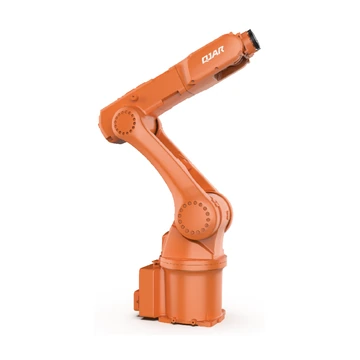 | QJR7-900 | 6 | 7 kg | 903.5 mm | ± 0.03 mm | 47 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Käitlemine, kokkupanek, sorteerimine, laadimine ja mahalaadimine jne. | Robot 1.4 kVA;Kapp 7.5 kVA;Kapi suurus 422*420*210mm;Kapi kaal 20 kg | Vahemik — J1 ±182°;J2 +132°, -94°;J3 +74°, -187°;J4 ±172°;J5 ±125°;J6 ±360° |Maksimaalne kiirus — J1 320°/s;J2 258°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Pöördemoment — J4 33.6 Nm;J5 18.4 Nm;J6 15.8 Nm |Inerts — J4 1.61 kg·m²;J5 0.97 kg·m²;J6 0.42 kg·m² | Taotle seda mudelit |
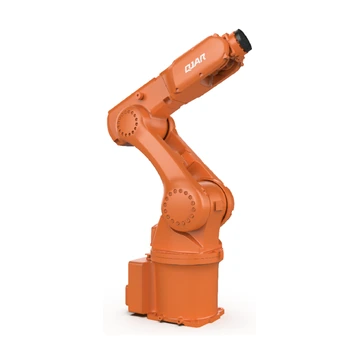 | QJR8-700 | 6 | 8 kg | 744 mm | ± 0.03 mm | 45 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Käitlemine, kokkupanek, sorteerimine, laadimine ja mahalaadimine jne. | Robot 1.4 kVA;Kapp 7.5 kVA;Kapi suurus 422*420*210mm;Kapi kaal 20 kg | Vahemik — J1 ±182°;J2 +132°, -98°;J3 +70°, -190°;J4 ±172°;J5 ±125°;J6 ±360° |Maksimaalne kiirus — J1 320°/s;J2 320°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Pöördemoment — J4 33.6 Nm;J5 18.4 Nm;J6 15.8 Nm |Inerts — J4 1.21 kg·m²;J5 0.87 kg·m²;J6 0.42 kg·m² | Taotle seda mudelit |
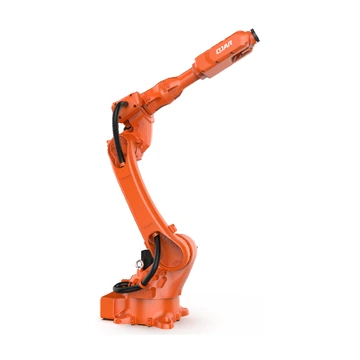 | QJR10-1900 | 6 | 10 kg | 1,943 mm | ± 0.05 mm | 245 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Käitlemine, kokkupanek, sorteerimine, laadimine ja mahalaadimine, poleerimine ja lihvimine jne. | Robot 3.6 kVA;Kapp 3.6 kVA;Kapi suurus 600*480*920mm;Kapi kaal 95 kg | Vahemik — J1 ±175°;J2 +159°, -95°;J3 + 95°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maksimaalne kiirus — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Pöördemoment — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Inerts — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Taotle seda mudelit |
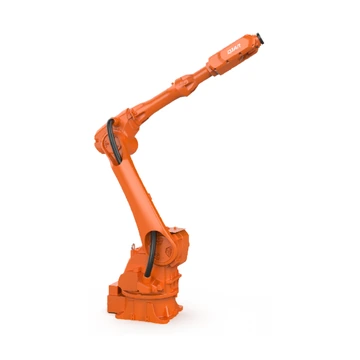 | QJR12-2300 | 6 | 12 kg | 2,304.8 mm | ± 0.05 mm | 275 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Käitlemine, kokkupanek, sorteerimine, laadimine ja mahalaadimine jne. | Robot 3.7 kVA;Kapp 3.7 kVA;Kapi suurus 600*480*920mm;Kapi kaal 85 kg | Vahemik — J1 ±172°;J2 +150°, -110°;J3 + 85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Maksimaalne kiirus — J1 177°/s;J2 177°/s;J3 189°/s;J4 458°/s;J5 515°/s;J6 630°/s | Pöördemoment — J4 88.3 N·m;J5 28.05 N·m;J6 28.05 Nm |Inerts — J4 4.09 kg·m²;J5 1.61 kg·m²;J6 0.93 kg·m² | Taotle seda mudelit |
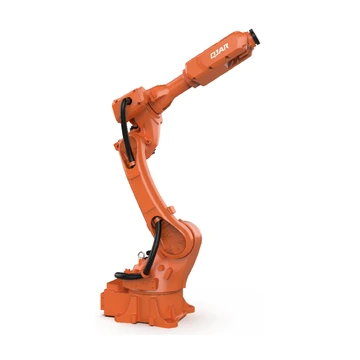 | QJR15-1500 | 6 | 15 kg | 1,538 mm | ± 0.05 mm | 170 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Käitlemine, kokkupanek, sorteerimine, laadimine ja mahalaadimine, poleerimine ja lihvimine jne. | Robot 2.9 kVA;Kapp 2.9 kVA;Kapi suurus 600*480*920mm;Kapi kaal 90 kg | Vahemik — J1 ±168°;J2 +159°, -93°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maksimaalne kiirus — J1 234°/s;J2 234°/s;J3 240°/s;J4 372°/s;J5 630°/s;J6 687°/s | Pöördemoment — J4 28 N·m;J5 28 N·m;J6 26.4 Nm |Inerts — J4 1.9 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Taotle seda mudelit |
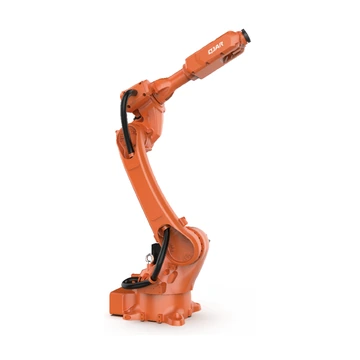 | QJR15-1700 | 6 | 15 kg | 1,792 mm | ± 0.05 mm | 240 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Käitlemine, kokkupanek, sorteerimine, laadimine ja mahalaadimine jne. | Robot 3.6 kVA;Kapp 3.6 kVA;Kapi suurus 600*480*920mm;Kapi kaal 85 kg | Vahemik — J1 ±175°;J2 +159°, -95°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maksimaalne kiirus — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Pöördemoment — J4 28 N·m;J5 28 N·m;J6 26.4 Nm |Inerts — J4 1.8 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Taotle seda mudelit |
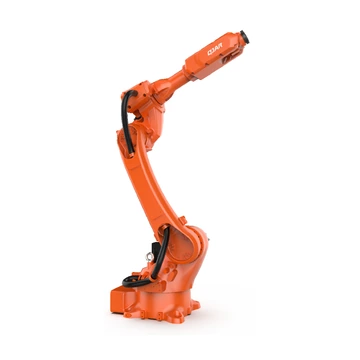 | QJR20-1700 | 6 | 20 kg | 1,792 mm | ± 0.05 mm | 240 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Kaubaaluste täitmine, käitlemine, laadimine ja mahalaadimine, laserlõikus, värvimine, poleerimine ja lihvimine jne. | Robot 3.6 kVA;Kapp 3.7 kVA;Kapi suurus 600*480*1270mm;Kapi kaal 120 kg | Vahemik — J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Maksimaalne kiirus — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 429°/s;J6 544°/s | Pöördemoment — J4 26.4 N·m;J5 32 N·m;J6 26.4 Nm |Inerts — J4 1.75 kg·m²;J5 3.43 kg·m²;J6 0.97 kg·m² | Taotle seda mudelit |
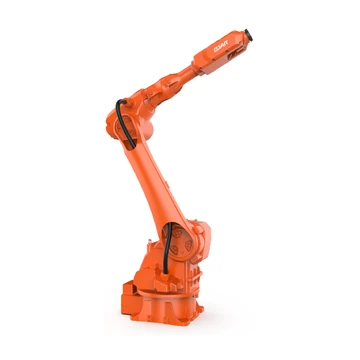 | QJR20-2000 (mitte plahvatuskindel) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Käitlemine, kokkupanek, sorteerimine, laadimine ja mahalaadimine jne. | Robot 3.7 kVA;Kapp 3.7 kVA;Kapi suurus 600*480*920mm;Kapi kaal 95 kg | Vahemik — J1 +172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Maksimaalne kiirus — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 515°/s | Pöördemoment — J4 83.3 N·m;J5 34 Nm;J6 28 Nm |Inerts — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kg/m | Taotle seda mudelit |
| QJR20-2000 (plahvatuskindel) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Käitlemine, laadimine ja mahalaadimine, sorteerimine, kokkupanek jne. | Robot 3.7 kVA;Kapp 3.7 kVA;Kapi suurus 600*480*1270mm;Kapi kaal 120 kg | Vahemik — J1 ±172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Maksimaalne kiirus — J1 177 °/s;J2 177 °/s;J3 189 °/s;J4 429 °/s;J5 412 °/s;J6 515 °/s | Pöördemoment — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |Inerts — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kg.m² | Taotle seda mudelit |
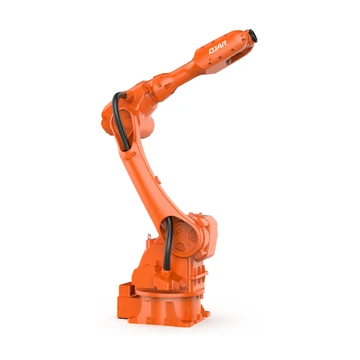 | QJR25-1800 | 6 | 25 kg | 1,852 mm | ± 0.05 mm | 270 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Kasutatakse käitlemisel, kokkupanekul, lihvimisel ja ebatasasuste eemaldamisel jne ning on laialdaselt rakendatav metalltoodete, fotogalvaanika, laonduse ja logistika, toidu- ja joogitööstuse ning muude tööstusharude puhul. | Robot 3.8 kVA;Kapp 3.7 kVA;Kapi suurus 600*480*1270mm;Kapi kaal 120 kg | Vahemik — J1 ±172°;J2 +165°, -100°;J3 + 83°, -130°;J4 ±185°;J5 ±126°;J6 ±360° |Maksimaalne kiirus — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Pöördemoment — J4 83.3 N·m;J5 43.35 N·m;J6 37.4 Nm |Inerts — J4 5.40 kg·m²;J5 5.37 kg·m²;J6 1.44 kg·m² | Taotle seda mudelit |
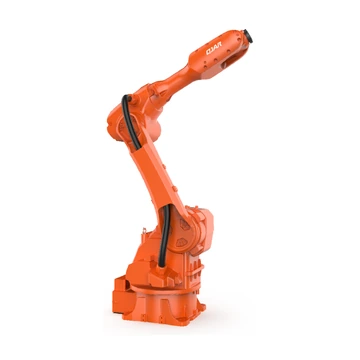 | QJR30-1600 (mitte plahvatuskindel) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Kaubaaluste täitmine, käitlemine, laadimine ja mahalaadimine, laserlõikus, värvimine, poleerimine ja lihvimine jne. | Robot 3.7 kVA;Kapp 3.7 kVA;Kapi suurus 600*480*920mm;Kapi kaal 85 kg | Vahemik — J1 ±172°;J2 +147°, -115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Maksimaalne kiirus — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Pöördemoment — J4 83.3 N·m;J5 43.3 N·m;J6 37.4 Nm |Inerts — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Taotle seda mudelit |
| QJR30-1600 (plahvatuskindel) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Ühefaasiline 220 V ±10% | Maapinnale või lakke paigaldatud | Kaubaaluste täitmine, käitlemine, laadimine ja mahalaadimine, laserlõikus, värvimine, poleerimine ja lihvimine jne. | Robot 3.7 kVA;Kapp 3.7 kVA;Kapi suurus 600*480*1270mm;Kapi kaal 90 kg | Vahemik — J1 ±172°;J2 +147°, -115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Maksimaalne kiirus — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Pöördemoment — J4 83.3 N·m;J5 43.3 N·m;J6 37.4 Nm |Inerts — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Taotle seda mudelit |
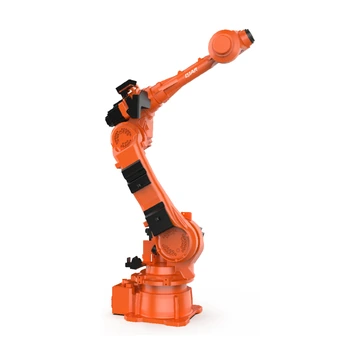 | QJR50-1 | 6 | 50 kg | 2,012.4 mm | ± 0.07 mm | 580 kg | Kolmefaasiline, viiejuhtmeline, 380 V ±10% | Maapinnale või lakke paigaldatud | Keevitamine, värvimine, laadimine ja mahalaadimine, käitlemine, sorteerimine, kokkupanek jne. | Robot 14.5 kVA;Kapp 14.5 kVA;Kapi suurus 600*480*920mm;Kapi kaal 110 kg | Vahemik — J1 ±180°;J2 +135°, -90°;J3 +82°, -205°;J4 ±360°;J5 ±120°;J6 ±360° |Maksimaalne kiirus — J1 154 °/s;J2 120 °/s;J3 154 °/s;J4 249 °/s;J5 249 °/s;J6 349 °/s | Pöördemoment — J4 245 N·m;J5 245 N·m;J6 147 Nm |Inerts — J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | Taotle seda mudelit |
| QJR70-2000 | 6 | 70 kg | 2,012 mm | ± 0.07 mm | 630 kg | Kolmefaasiline, viiejuhtmeline, 380 V ±10% | Maapinnale või lakke paigaldatud | Ebatasasuste eemaldamine, laadimine ja mahalaadimine, käsitsemine, kokkupanek jne. | Robot 21 kVA;Kapp 21 kVA;Kapi suurus 650*750*1150mm;Kapi kaal 140 kg | Vahemik — J1 ±180°;J2 +140°, -91°;J3 +82°, -208°;J4 ±360°;J5 ±120°;J6 ±360° |Maksimaalne kiirus — J1 154 °/s;J2 131 °/s;J3 160 °/s;J4 286 °/s;J5 257 °/s;J6 395 °/s | Pöördemoment — J4 480 N·m;J5 430.4 N·m;J6 190.4 Nm |Inerts — J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | Taotle seda mudelit |
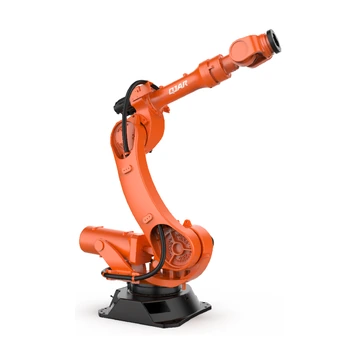 | QJR210-1 | 6 | 210 kg | 2,683.4 mm | ± 0.2 mm | 1,200 kg | Kolmefaasiline, viiejuhtmeline, 380 V ±10% | Maasse kinnitatud | Keevitamine, kaubaaluste pakkimine, laadimine ja mahalaadimine, käitlemine, poleerimine, kokkupanek jne. | Robot 25.9 kVA;Kapp 25.9 kVA;Kapi suurus 600*480*920mm;Kapi kaal 110 kg | Vahemik — J1 ±167°;J2 +86°, -51°;J3 +82°, -168°;J4 ±360°;J5 ±121°;J6 ±360° |Maksimaalne kiirus — J1 80.2 °/s;J2 68.8 °/s;J3 80.2 °/s;J4 183 °/s;J5 171.9 °/s;J6 257.8 °/s | Pöördemoment — J4 1200 N·m;J5 1200 N·m;J6 650 Nm |Inerts — J4 84 kg·m²;J5 84 kg·m²;J6 55 kg·m² | Taotle seda mudelit |
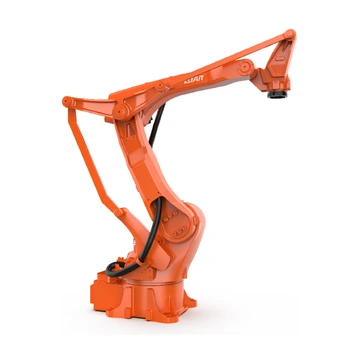 | QJRB15-1 (versioon B) | 4 | 15 kg | 1,510 mm | ± 0.05 mm | 160 kg | Ühefaasiline 220 V ±10% | Maasse kinnitatud | Kiire ja täpne kaubaaluste palletiseerimine, komplekteerimine, pakkimine, materjalide käitlemine, laadimine ja mahalaadimine ning muud toimingud on rakendatavad mööbli-, toidu- ja joogi-, 3C- ja mitmetes teistes tööstusharudes. | Robot 2.5 kVA;Kapp 2.5 kVA;Kapi suurus 600*480*920mm;Kapi kaal 95 kg | Vahemik — J1 ±174°;J2 +97°, -50°;J3 Globaalne: +105°, -25° Sidumine: +76°, -133°;J4 ±360°;J5 /;J6 / |Maksimaalne kiirus — J1 234 °/s;J2 234 °/s;J3 263 °/s;J4 630 °/s;J5 /;J6 / | Pöördemoment — J4 29.4 N·m;J5 /;J6 / |Inerts — J4 0.6 kg·m²;J5 /;J6 / | Taotle seda mudelit |
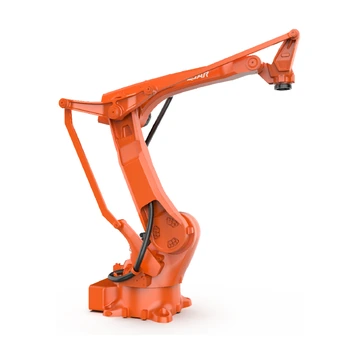 | QJRB30-1 (versioon B) | 4 | 30 kg | 1,825 mm | ± 0.05 mm | 205 kg | Ühefaasiline 220 V ±10% | Maasse kinnitatud | Kiire ja täpne kaubaaluste palletiseerimine, komplekteerimine, pakkimine, materjalide käitlemine, laadimine ja mahalaadimine ning muud toimingud on rakendatavad mööbli-, toidu- ja joogi-, 3C- ja mitmetes teistes tööstusharudes. | Robot 3.2 kVA;Kapp 2.9 kVA;Kapi suurus 600*480*920mm;Kapi kaal 95 kg | Vahemik — J1 ±175°;J2 +97°, -50°;J3 Globaalne: +105°, -25° Sidumine: +77°, -134°;J4 ±360°;J5 /;J6 / |Maksimaalne kiirus — J1 171 °/s;J2 189 °/s;J3 211 °/s;J4 355 °/s;J5 /;J6 / | Pöördemoment — J4 36 N·m;J5 /;J6 / |Inerts — J4 2.6 kg·m²;J5 /;J6 / | Taotle seda mudelit |
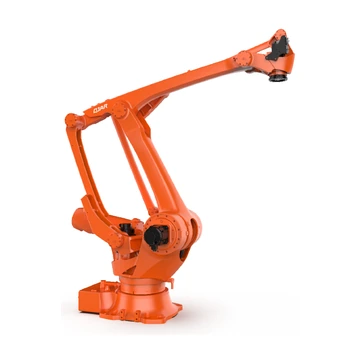 | QJR100-2500M | 4 | 100 kg | 2,512 mm | ± 0.1 mm | 715 kg | Kolmefaasiline, viiejuhtmeline, 380 V ±10% | Maasse kinnitatud | Kiire ja täpne kaubaaluste palletiseerimine, komplekteerimine, pakkimine, materjalide käitlemine, laadimine ja mahalaadimine ning muud toimingud on rakendatavad mööbli-, toidu- ja joogi-, 3C- ja mitmetes teistes tööstusharudes. | Robot 7.65 kVA;Kapp 7.65 kVA;Kapi suurus 600*480*920mm;Kapi kaal 120 kg | Vahemik — J1 ±185°;J2 +97°, -49°;J3 Globaalne: +122°, -22° Sidumine: +69°, -82°;J4 ±360°;J5 /;J6 / |Maksimaalne kiirus — J1 134°/s;J2 148 °/s;J3 160 °/s;J4 349°/s;J5 /;J6 / | Pöördemoment — J4 167 Nm;J5 /;J6 / |Inerts — J4 7.9 kg·m²;J5 /;J6 / | Taotle seda mudelit |
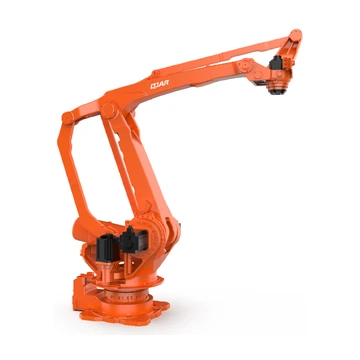 | QJRB180-1 | 4 | 180 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Kolmefaasiline, viiejuhtmeline, 380 V ±10% | Maasse kinnitatud | Kiire ja täpne kaubaaluste palletiseerimine, komplekteerimine, pakkimine, materjalide käitlemine, laadimine ja mahalaadimine ning muud toimingud on rakendatavad mööbli-, toidu- ja joogi-, 3C- ja mitmetes teistes tööstusharudes. | Robot 17.4 kVA;Kapp 17.4 kVA;Kapi suurus 600*480*920mm;Kapi kaal 90 kg | Vahemik — J1 ±182°;J2 +97°, -50°;J3 Globaalne: +122°, -22° Sidumine: +71°, -82°;J4 ±360°;J5 /;J6 / |Maksimaalne kiirus — J1 129 °/s;J2 132 °/s;J3 132 °/s;J4 299 °/s;J5 /;J6 / | Pöördemoment — J4 350.2 N·m;J5 /;J6 / |Inerts — J4 43.6 kg·m²;J5 /;J6 / | Taotle seda mudelit |
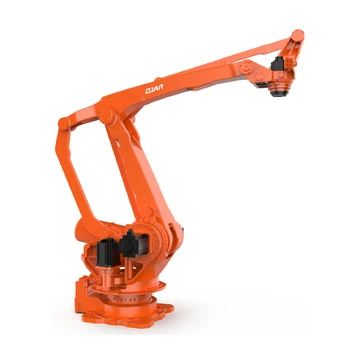 | QJR260-3100M | 4 | 260 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Kolmefaasiline, viiejuhtmeline, 380 V ±10% | Maasse kinnitatud | Kaubaaluste laadimine, komplekteerimine, pakkimine, käitlemine, laadimine ja mahalaadimine jne. | Robot 19.2 kVA;Kapp 19.2 kVA;Kapi suurus 600*480*920mm;Kapi kaal 90 kg | Vahemik — J1 ±182°;J2 +97°, -50°;J3 Globaalne: +122°, -22° Sidumine: +71°, -82°;J4 ±360°;J5 /;J6 / |Maksimaalne kiirus — J1 97.4 °/s;J2 97.4 °/s;J3 97.4 °/s;J4 297.9 °/s;J5 /;J6 / | Pöördemoment — J4 350.2 N·m;J5 /;J6 / |Inerts — J4 43.6 kg·m²;J5 /;J6 / | Taotle seda mudelit |
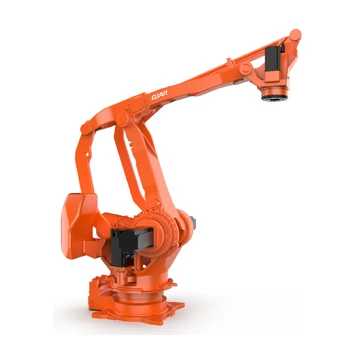 | QJRB800-1 | 4 | 800 kg | 3,155 mm | ± 0.5 mm | 2,550 kg | Kolmefaasiline, viiejuhtmeline, 380 V ±10% | Maasse kinnitatud | Raskeveokite kaubaaluste rakendused, näiteks telliskivitehastes. | Robot 21.9 kVA;Kapp 21.9 kVA;Kapi suurus 600*480*920mm;Kapi kaal 90 kg | Vahemik — J1 ±185°;J2 +94°, -48°;J3 Globaalne: +112°, -17° Sidumine: +71°, -81°;J4 ±360°;J5 /;J6 / |Maksimaalne kiirus — J1 64 °/s;J2 64 °/s;J3 64 °/s;J4 114 °/s;J5 /;J6 / | Pöördemoment — J4 999.6 N·m;J5 /;J6 / |Inerts — J4 286.6 kg·m²;J5 /;J6 / | Taotle seda mudelit |
Sobivat QJAR-mudelit ei leitud. Tühjendage üks või mitu filtrit või saatke projekti ülevaatamiseks vajalik kasulik koormus, ulatus, rakendus ja install.
QJAR-robotite ja automatiseerimislahenduste KKK
Milliseid QJAR-roboteid saab keevitamiseks, käitlemiseks või kaubaaluste laadimiseks valida?
Kasutage rakendusvälja koos kandevõime, käeulatuse, telgede ja paigaldusega, et kitsendada 24 loetletud mudeli valikut. Keevitamine, käsitsemine ja kaubaalustele pakkimine nõuavad erinevaid tööriistade, randmekoormuse, teekonna, ulatuse ja tsükli nõudeid, seega tuleks lõplikku nimekirja kontrollida tegeliku protsessi paigutuse suhtes.
Kuidas tuleks arvutada QJAR-roboti kasulikku koormust ja käeulatust?
Kasulik koormus peab hõlmama käe otsas olevat tööriista, toodet ja kõiki roboti poolt kantavaid protsessiseadmeid. Käte sirutusulatus peab katma kõik vajalikud TCP punktid vajaliku tööriista orientatsiooniga, arvestades samal ajal raskuskeskme, inertsi, randmete piiranguid, kinnitusvahendeid, takistusi ja teeninduskaugust.
Millistel loetletud QJAR-mudelitel on plahvatuskindlad variandid?
Lehel on loetletud plahvatuskindlad ja mitte-plahvatuskindlad kirjed QJR20-2000 ja QJR30-1600 jaoks. Enne kummagi variandi kasutamist kinnitage ohtliku piirkonna klassifikatsioon, protsessikeskkond, nõutav sertifitseerimine, kontrolleri pakett ja paigaldustingimused konkreetse projekti jaoks.
Kas EVST suudab QJAR-roboti integreerida terviklikku automatiseerimissüsteemi?
Jah. Projekti ülevaade võib hõlmata valitud robotit, kontrollerikappi, robotivarda otsa tööriistu, protsessiseadmeid, kinnitusvahendeid, ohutust, PLC ja võrguliideseid, kasutuselevõtu ja tarnimisega seotud kohustusi.
Mida peaksin QJAR-roboti hinnapakkumise saamiseks esitama?
Esitage täpne mudel või rakendus, kogu kandevõime, vajalik käeulatus ja asendid, kinnitus, kontrolleri ja liidese vajadused, kogus, sihtkoht ja soovitud ajastus. Seejärel kinnitatakse vastava konfiguratsiooni hind, tarneaeg ja teenindustingimused.
Autor: EVST toimetus
EVST toimetus haldab seda lehte robotivaliku ja projektiplaneerimise toetamiseks. Toote saadavus, konfiguratsioon, ohutusvalideerimine ja integreerimise ulatus tuleb tegeliku rakenduse jaoks kinnitada.
Toimetuspoliitika · Paranduste poliitika · Kasutustingimused
Viimati uuendatud: