
Kawasaki tööstusrobotid: mudelid ja valiku juhend
Võrdle Kawasaki robotite perekondi üldiseks teisaldamiseks, keevitamiseks, palletamiseks, suure kandevõimega ja paralleellinkidega rakenduste jaoks. Vali esmalt protsesside perekond ja seejärel vaata üle kandevõime, ulatuse, randme laadimise, kinnituse ja kontrolleri nõuded.
Kuidas valida Kawasaki robotite perekonda?
Kawasaki tootepered on korraldatud erinevate protsesside ja koormusklasside ümber. Valige enne nominaalse kandevõime ja ulatuse võrdlemist tootepere ülesande järgi, sest randme piirangud, kinnitus, keskkond ja kontrolleri nõuded võivad muuta sobivat valikut.
Võrdle Kawasaki robotimudeleid perekonna järgi
Pärast protsessikategooria valimist filtreerige mudeli, perekonna, telgede, kasuliku koormuse ja ulatuse järgi. Kasutage randmekoormuse, kinnituse, keskkonna ja kontrolleri välju, et eristada kandidaate, mis näevad ainuüksi kasuliku koormuse poolest sarnased välja.
| pilt | MUDEL | Robotipere | Kirved | kasulik koormus | Maksimaalne ulatus / liikumisulatus | Korratavus | Mass | Paigaldamine | taotlus | Kaitsmed | Liigendi ulatus / maksimaalne kiirus | Lubatud randmekoormus | Paigalduskeskkond | Kontroller / toide | Eriline esitus | Järgmine toiming |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | R-seeria üldotstarbelised robotid | 6 | 3 kg | 620 mm | ± 0.02 mm | 20 kg | Põrand, lagi | Kokkupanek, käsitsemine, tihendamine, masinate hooldus, lihvimine ja ebatasasuste eemaldamine | IP54 või samaväärne | Vahemik — JT1 ±160°;JT2 +150° kuni -60°;JT3 +120° kuni -150°;JT4 ±360°;JT5 ±135°;JT6 ±360° |Maksimaalne kiirus — JT1 360°/s;JT2 250°/s;JT3 225°/s;JT4 540°/s;JT5 225°/s;JT6 540°/s | Hetk — JT4 5.8 N·m;JT5 5.8 N·m;JT6 2.9 Nm |Inerts — JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F60/2.0 kVA | / | Taotle seda mudelit |
 | RS007N | R-seeria üldotstarbelised robotid | 6 | 7 kg | 730 mm | ± 0.02 mm | 35 kg | Põrand, lagi | Kokkupanek, käsitsemine, tihendamine, masinate hooldus, lihvimine ja ebatasasuste eemaldamine | Randmekaitse: IP67 või samaväärne. Alateljed: IP65 või samaväärne. | Vahemik — JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Maksimaalne kiirus — JT1 470°/s;JT2 380°/s;JT3 520°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Hetk — JT4 17 N·m;JT5 17 N·m;JT6 10 Nm |Inerts — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F60/2.0 kVA | / | Taotle seda mudelit |
 | RS007L | R-seeria üldotstarbelised robotid | 6 | 7 kg | 930 mm | ± 0.03 mm | 36 kg | Põrand, lagi, sein | Kokkupanek, käsitsemine, tihendamine, masinate hooldus, lihvimine ja ebatasasuste eemaldamine | Randmekaitse: IP67 või samaväärne. Alateljed: IP65 või samaväärne. | Vahemik — JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Maksimaalne kiirus — JT1 370°/s;JT2 310°/s;JT3 410°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Hetk — JT4 17 N·m;JT5 17 N·m;JT6 10 Nm |Inerts — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F60/2.0 kVA | / | Taotle seda mudelit |
 | RS013N | R-seeria üldotstarbelised robotid | 6 | 13 kg | 1,460 mm | ± 0.03 mm | 170 kg | Põrand, lagi | Kokkupanek, käsitsemine, tihendamine, masinate hooldus, lihvimine ja ebatasasuste eemaldamine | IP67 või samaväärne | Vahemik — JT1 ±180°;JT2 +138° kuni -105°;JT3 +135° kuni -159°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Maksimaalne kiirus — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 475°/s;JT5 475°/s;JT6 730°/s | Hetk — JT4 26 N·m;JT5 26 N·m;JT6 10 Nm |Inerts — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F60/2.0 kVA, F01/5.6 kVA | / | Taotle seda mudelit |
 | RS015X | R-seeria üldotstarbelised robotid | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Põrand, lagi | Kokkupanek, käsitsemine, tihendamine, masinate hooldus, lihvimine ja ebatasasuste eemaldamine | Randmekaitse: IP67 või samaväärne. Alateljed: IP65 või samaväärne. | Vahemik — JT1 ±180°;JT2 +140° kuni -105°;JT3 +135° kuni -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maksimaalne kiirus — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Hetk — JT4 34 N·m;JT5 34 N·m;JT6 22 Nm |Inerts — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | RS020N | R-seeria üldotstarbelised robotid | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Põrand, lagi | Kokkupanek, käsitsemine, tihendamine, masinate hooldus, lihvimine ja ebatasasuste eemaldamine | IP67 või samaväärne | Vahemik — JT1 ±180°;JT2 +155° kuni -105°;JT3 +150° kuni -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Maksimaalne kiirus — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Hetk — JT4 45 N·m;JT5 45 N·m;JT6 29 Nm |Inerts — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | RS025N | R-seeria üldotstarbelised robotid | 6 | 25 kg | 1,885 mm | ± 0.04 mm | 270 kg | Põrand | Kokkupanek, käsitsemine, tihendamine, masinate hooldus, lihvimine ja ebatasasuste eemaldamine | IP67 või samaväärne | Vahemik — JT1 ±180°;JT2 +131° kuni -100°;JT3 +145° kuni -161°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Maksimaalne kiirus — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 420°/s;JT5 420°/s;JT6 780°/s | Hetk — JT4 60 N·m;JT5 60 N·m;JT6 32 Nm |Inerts — JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | RS030N | R-seeria üldotstarbelised robotid | 6 | 30 kg | 2,100 mm | ± 0.06 mm | 555 kg | Põrand, lagi | Kokkupanek, käsitsemine, tihendamine, masinate hooldus, lihvimine ja ebatasasuste eemaldamine | Randmekaitse: IP67 või samaväärne. Alateljed: IP65 või samaväärne. | Vahemik — JT1 ±180°;JT2 +140° kuni -105°;JT3 +135° kuni -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maksimaalne kiirus — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Hetk — JT4 210/210/336 Nm;JT5 210/210/336 Nm;JT6 130/130/194 Nm |Inerts — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
| RS050N | R-seeria üldotstarbelised robotid | 6 | 50 kg | 2,100 mm | ± 0.06 mm | 555 kg | Põrand, lagi | Kokkupanek, käsitsemine, tihendamine, masinate hooldus, lihvimine ja ebatasasuste eemaldamine | Randmekaitse: IP67 või samaväärne. Alateljed: IP65 või samaväärne. | Vahemik — JT1 ±180°;JT2 +140° kuni -105°;JT3 +135° kuni -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maksimaalne kiirus — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Hetk — JT4 210/210/336 Nm;JT5 210/210/336 Nm;JT6 130/130/194 Nm |Inerts — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
| RS080N | R-seeria üldotstarbelised robotid | 6 | 80 kg | 2,100 mm | ± 0.06 mm | 555 kg | Põrand, lagi | Kokkupanek, käsitsemine, tihendamine, masinate hooldus, lihvimine ja ebatasasuste eemaldamine | Randmekaitse: IP67 või samaväärne. Alateljed: IP65 või samaväärne. | Vahemik — JT1 ±180°;JT2 +140° kuni -105°;JT3 +135° kuni -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maksimaalne kiirus — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Hetk — JT4 210/210/336 Nm;JT5 210/210/336 Nm;JT6 130/130/194 Nm |Inerts — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | BXP110S | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 110 kg | 1,634 mm | ± 0.06 mm | 700 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | Randmekaitse: IP67 või samaväärne. Alateljed: IP54 või samaväärne. | Vahemik — JT1 ±160°;JT2 +120° kuni -65°;JT3 +90° kuni -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksimaalne kiirus — JT1 140°/s;JT2 130°/s;JT3 170°/s;JT4 220°/s;JT5 185°/s;JT6 300°/s | Hetk — JT4 855 N·m;JT5 855 N·m;JT6 445 Nm |Inerts — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | BXP110L | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 110 kg | 2,597 mm | ± 0.06 mm | 870 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | Randmekaitse: IP67 või samaväärne. Alateljed: IP54 või samaväärne. | Vahemik — JT1 ±160°;JT2 +76° kuni -60°;JT3 +90° kuni -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksimaalne kiirus — JT1 140°/s;JT2 130°/s;JT3 135°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Hetk — JT4 855 N·m;JT5 855 N·m;JT6 445 Nm |Inerts — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | BXP135X | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 135 kg | 2,991 mm | ± 0.06 mm | 880 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | Randmekaitse: IP67 või samaväärne. Alateljed: IP54 või samaväärne. | Vahemik — JT1 ±160°;JT2 +76° kuni -60°;JT3 +90° kuni -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksimaalne kiirus — JT1 140°/s;JT2 105°/s;JT3 140°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Hetk — JT4 855 N·m;JT5 855 N·m;JT6 445 Nm |Inerts — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | BTP210L | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 210 kg | 3,151 mm | ± 0.08 mm | 1030 kg | riiul | Kokkupanek, käsitsemine ja punktkeevitus | Randmekaitse: IP67 või samaväärne. Alateljed: IP54 või samaväärne. | Vahemik — JT1 ±160°;JT2 +80° kuni -130°;JT3 +90° kuni -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksimaalne kiirus — JT1 115°/s;JT2 90°/s;JT3 115°/s;JT4 140°/s;JT5 135°/s;JT6 240°/s | Hetk — JT4 1,380 N·m;JT5 1,380 N·m;JT6 600 Nm |Inerts — JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | BX100S | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 100 kg | 1,634 mm | ± 0.06 mm | 720 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | Randmekaitse: IP67 või samaväärne. Alateljed: IP54 või samaväärne. | Vahemik — JT1 ±160°;JT2 +120° kuni -65°;JT3 +90° kuni -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksimaalne kiirus — JT1 135°/s;JT2 125°/s;JT3 155°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Hetk — JT4 830 N·m;JT5 830 N·m;JT6 441 Nm |Inerts — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
| BX100N | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 100 kg | 2,200 mm | ± 0.06 mm | 740 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | Randmekaitse: IP67 või samaväärne. Alateljed: IP54 või samaväärne. | Vahemik — JT1 ±160°;JT2 +120° kuni -65°;JT3 +90° kuni -77°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksimaalne kiirus — JT1 135°/s;JT2 110°/s;JT3 140°/s;JT4 200°/s;JT5 200°/s;JT6 300°/s | Hetk — JT4 588.4 N·m;JT5 588.4 N·m;JT6 294.2 Nm |Inerts — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | BX100L | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 100 kg | 2,597 mm | ± 0.06 mm | 930 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | Randmekaitse: IP67 või samaväärne. Alateljed: IP54 või samaväärne. | Vahemik — JT1 ±160°;JT2 +76° kuni -60°;JT3 +90° kuni -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksimaalne kiirus — JT1 105°/s;JT2 130°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Hetk — JT4 830 N·m;JT5 830 N·m;JT6 441 Nm |Inerts — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
| BX200L | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 200 kg | 2,597 mm | ± 0.06 mm | 1460 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | Randmekaitse: IP67 või samaväärne. Alateljed: IP54 või samaväärne. | Vahemik — JT1 ±160°;JT2 +76° kuni -60°;JT3 +90° kuni -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksimaalne kiirus — JT1 105°/s;JT2 90°/s;JT3 100°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Hetk — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 Nm |Inerts — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | BX130X | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 130 kg | 2,991 mm | ± 0.06 mm | 920 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | Randmekaitse: IP67 või samaväärne. Alateljed: IP54 või samaväärne. | Vahemik — JT1 ±180°;JT2 +76° kuni -60°;JT3 +76° kuni -60°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksimaalne kiirus — JT1 105°/s;JT2 90°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Hetk — JT4 830 N·m;JT5 830 N·m;JT6 441 Nm |Inerts — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
| BX200X | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 200 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | Randmekaitse: IP67 või samaväärne. Alateljed: IP54 või samaväärne. | Vahemik — JT1 ±180°;JT2 +76° kuni -60°;JT3 +90° kuni -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksimaalne kiirus — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Hetk — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 Nm |Inerts — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | BX300L | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 300 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | Randmekaitse: IP67 või samaväärne. Alateljed: IP54 või samaväärne. | Vahemik — JT1 ±180°;JT2 +76° kuni -60°;JT3 +90° kuni -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maksimaalne kiirus — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Hetk — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 Nm |Inerts — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | ZX130L | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 130 kg | 2,951 mm | ± 0.3 mm | 1400 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | / | Vahemik — JT1 ±180°;JT2 +75° kuni -60°;JT3 +250° kuni -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maksimaalne kiirus — JT1 110°/s;JT2 110°/s;JT3 110°/s;JT4 140°/s;JT5 135°/s;JT6 230°/s | Hetk — JT4 735 N·m;JT5 735 N·m;JT6 421 Nm |Inerts — JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | E02/7.5 kVA | / | Taotle seda mudelit |
 | ZX165U | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 165 kg | 2,651 mm | ± 0.3 mm | 1350 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | / | Vahemik — JT1 ±180°;JT2 +75° kuni -60°;JT3 +250° kuni -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maksimaalne kiirus — JT1 110°/s;JT2 110°/s;JT3 115°/s;JT4 140°/s;JT5 155°/s;JT6 260°/s | Hetk — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 Nm |Inerts — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | E02/7.5 kVA | / | Taotle seda mudelit |
 | ZX200S | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 200 kg | 2,651 mm | ± 0.3 mm | 1400 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | / | Vahemik — JT1 ±180°;JT2 +75° kuni -60°;JT3 +250° kuni -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maksimaalne kiirus — JT1 105°/s;JT2 110°/s;JT3 105°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Hetk — JT4 1,274 N·m;JT5 1,274 N·m;JT6 686 Nm |Inerts — JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | E02/7.5 kVA | / | Taotle seda mudelit |
 | ZX300S | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 300 kg | 2,501 mm | ± 0.3 mm | 1400 kg | Põrand | Kokkupanek, käsitsemine ja punktkeevitus | / | Vahemik — JT1 ±180°;JT2 +75° kuni -60°;JT3 +250° kuni -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maksimaalne kiirus — JT1 100°/s;JT2 85°/s;JT3 85°/s;JT4 90°/s;JT5 90°/s;JT6 150°/s | Hetk — JT4 1,715 N·m;JT5 1,715 N·m;JT6 862 Nm |Inerts — JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | E02/7.5 kVA | / | Taotle seda mudelit |
 | ZT165U | BXP/BTP/BX/ZX/ZT suure kandevõimega robotid | 6 | 165 kg | 3,230 mm | ± 0.3 mm | 1550 kg | riiul | Kokkupanek, käsitsemine ja punktkeevitus | / | Vahemik — JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maksimaalne kiirus — JT1 105°/s;JT2 105°/s;JT3 105°/s;JT4 135°/s;JT5 135°/s;JT6 210°/s | Hetk — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 Nm |Inerts — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | E02/7.5 kVA | / | Taotle seda mudelit |
 | BA006N | BA/RA kaarkeevitusrobotid | 6 | 6 kg | 1,445 mm | ± 0.06 mm | 150 kg | Põrand, lagi | Kaarkeevitamine | / | Vahemik — JT1 ±165°;JT2 +150° kuni -90°;JT3 +90° kuni -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Maksimaalne kiirus — JT1 240°/s;JT2 240°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Hetk — JT4 12 N·m;JT5 12 N·m;JT6 3.75 Nm |Inerts — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F60/2.0 kVA, F01/5.6 kVA | / | Taotle seda mudelit |
 | BA006L | BA/RA kaarkeevitusrobotid | 6 | 6 kg | 2,036 mm | ± 0.08 mm | 160 kg | Põrand, lagi | Kaarkeevitamine | / | Vahemik — JT1 ±165°;JT2 +150° kuni -90°;JT3 +90° kuni -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Maksimaalne kiirus — JT1 210°/s;JT2 210°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Hetk — JT4 12 N·m;JT5 12 N·m;JT6 3.75 Nm |Inerts — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F60/2.0 kVA, F01/5.6 kVA | / | Taotle seda mudelit |
 | BA013N | BA/RA kaarkeevitusrobotid | 6 | 13 kg | 1,492 mm | ± 0.04 mm | 260 kg | Põrand | Kaarkeevitamine | / | Vahemik — JT1 ±165°;JT2 +150° kuni -95°;JT3 +90° kuni -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Maksimaalne kiirus — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 470°/s;JT5 475°/s;JT6 730°/s | Hetk — JT4 26 N·m;JT5 26 N·m;JT6 10 Nm |Inerts — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0–45 °C;25 - 85%(Kaste ega härmatis pole lubatud) | F01/5.6 kVA | / | Taotle seda mudelit |
 | BA013L | BA/RA kaarkeevitusrobotid | 6 | 13 kg | 2,093 mm | ± 0.06 mm | 280 kg | Põrand | Kaarkeevitamine | / | Vahemik — JT1 ±165°;JT2 +150° kuni -95°;JT3 +90° kuni -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Maksimaalne kiirus — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 440°/s;JT5 475°/s;JT6 730°/s | Hetk — JT4 26 N·m;JT5 26 N·m;JT6 10 Nm |Inerts — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0–45 °C;25 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
 | RA005L | BA/RA kaarkeevitusrobotid | 6 | 5 kg | 903 mm | ± 0.03 mm | 37 kg | Põrand, lagi | Kaarkeevitamine | / | Vahemik — JT1 ±180°;JT2 +135° kuni -80°;JT3 +118° kuni -172°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maksimaalne kiirus — JT1 300°/s;JT2 300°/s;JT3 300°/s;JT4 460°/s;JT5 460°/s;JT6 740°/s | Hetk — JT4 12.3 N·m;JT5 12.3 N·m;JT6 7 Nm |Inerts — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F60/2.0 kVA | / | Taotle seda mudelit |
 | RA015X | BA/RA kaarkeevitusrobotid | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Põrand, lagi | Kaarkeevitamine | / | Vahemik — JT1 ±180°;JT2 +140° kuni -105°;JT3 +135° kuni -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maksimaalne kiirus — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Hetk — JT4 34 N·m;JT5 34 N·m;JT6 22 Nm |Inerts — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
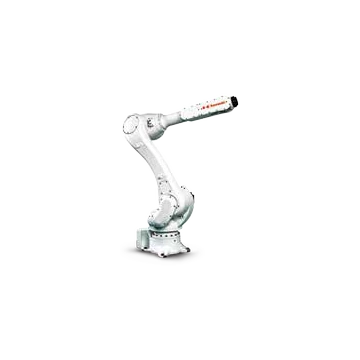 | RA020N | BA/RA kaarkeevitusrobotid | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Põrand, lagi | Kaarkeevitamine | / | Vahemik — JT1 ±180°;JT2 +155° kuni -105°;JT3 +150° kuni -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Maksimaalne kiirus — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Hetk — JT4 45 N·m;JT5 45 N·m;JT6 29 Nm |Inerts — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F01/5.6 kVA | / | Taotle seda mudelit |
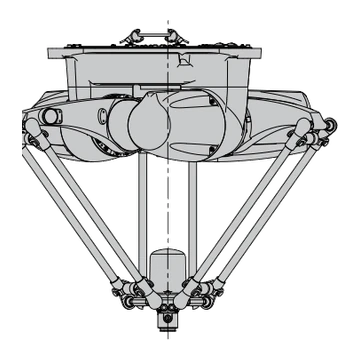 | YF002N | YF delta robotid | 4 | 2 kg | Mõõtmed 600 × 200 mm | ± 0.04 mm | 60 kg | Lagi | Kokkupanek ja käsitsemine | IP65 või samaväärne | / | / | 10–35 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F01/5.6 kVA | Nurkade korduvus ±0.1;Tsükli aeg *2 (kasulik koormus) 0.3 s (0.5 kg), 0.36 s(2kg) | Taotle seda mudelit |
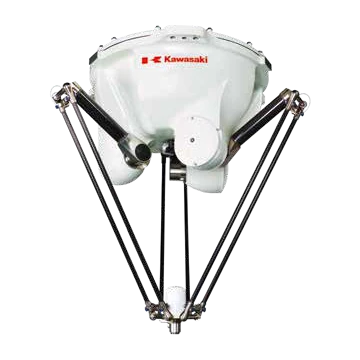 | YF003N | YF delta robotid | 4 | 3 kg | Mõõtmed 1300 × 500 mm | ± 0.1 mm | 145 kg | Lagi | Kokkupanek ja käsitsemine | IP65 või samaväärne | / | / | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F01/5.6 kVA | Nurkade korduvus ±0.1;Tsükli aeg *2 (kasulik koormus) 0.27 s (1 kg), 0.45 s(3kg) | Taotle seda mudelit |
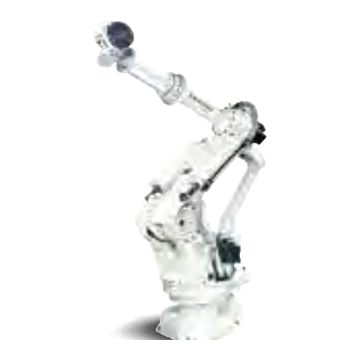 | MX350L | MX/MT/MG ülisuured robotid | 6 | 360 kg | 3,018 mm | ± 0.1 mm | 2800 kg | Põrand | Masinate käsitsemine ja hooldamine | / | Vahemik — JT1 ±180°;JT2 +90° kuni -45°;JT3 +20° kuni -115°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Maksimaalne kiirus — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Hetk — JT4 2,740 N·m;JT5 2,740 N·m;JT6 1,960 Nm |Inerts — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F02/7.5 kVA | / | Taotle seda mudelit |
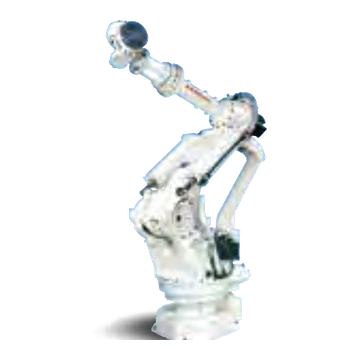 | MX420L | MX/MT/MG ülisuured robotid | 6 | 420 kg | 2,778 mm | ± 0.1 mm | 2800 kg | Põrand | Masinate käsitsemine ja hooldamine | / | Vahemik — JT1 ±180°;JT2 +90° kuni -45°;JT3 +20° kuni -125°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Maksimaalne kiirus — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Hetk — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 Nm |Inerts — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F04/12 kVA | / | Taotle seda mudelit |
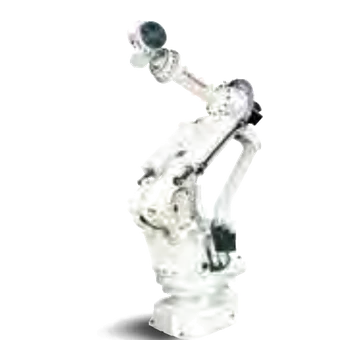 | MX500N | MX/MT/MG ülisuured robotid | 6 | 500 kg | 2,540 mm | ± 0.1 mm | 2750 kg | Põrand | Masinate käsitsemine ja hooldamine | / | Vahemik — JT1 ±180°;JT2 +90° kuni -45°;JT3 +20° kuni -130°;JT4 ±360°;JT5 ±120°;JT6 ±360° |Maksimaalne kiirus — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Hetk — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 Nm |Inerts — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F04/12 kVA | / | Taotle seda mudelit |
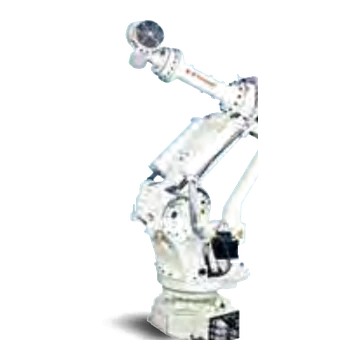 | MX700N | MX/MT/MG ülisuured robotid | 6 | 700 kg | 2,540 mm | ± 0.1 mm | 2860 kg | Põrand | Masinate käsitsemine ja hooldamine | / | Vahemik — / |Maksimaalne kiirus — / | Hetk — / |Inerts — / | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F04/12 kVA | / | Taotle seda mudelit |
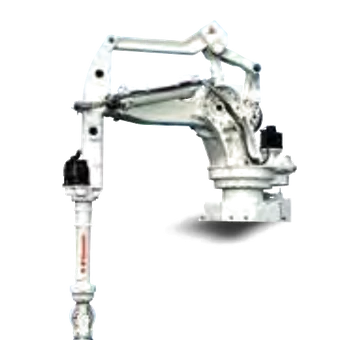 | MT400N | MX/MT/MG ülisuured robotid | 6 | 400 kg | 3,503 mm | ± 0.5 mm | 2600 kg | Põrand | Masinate käsitsemine ja hooldamine | / | Vahemik — / |Maksimaalne kiirus — / | Hetk — / |Inerts — / | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | E58/15 kVA | / | Taotle seda mudelit |
 | MG15HL | MX/MT/MG ülisuured robotid | 6 | 1500 kg | 4,005 mm | ± 0.1 mm | 6550 kg | Põrand | Masinate käsitsemine ja hooldamine | / | Vahemik — / |Maksimaalne kiirus — / | Hetk — / |Inerts — / | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | E58/15 kVA | / | Taotle seda mudelit |
 | MC004N | MC meditsiini- ja farmaatsiarobotid | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Põrand, lagi | Pharmaceutical | / | Vahemik — JT1 ±180°;JT2 +135° kuni -95°;JT3 +60° kuni -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Maksimaalne kiirus — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Hetk — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 Nm |Inerts — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10–35 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F60/2.0 kVA | / | Taotle seda mudelit |
 | MC004V | MC meditsiini- ja farmaatsiarobotid | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Põrand, lagi | Pharmaceutical | / | Vahemik — JT1 ±180°;JT2 +135° kuni -95°;JT3 +60° kuni -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Maksimaalne kiirus — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Hetk — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 Nm |Inerts — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10–35 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F60/2.0 kVA | / | Taotle seda mudelit |
 | CP180L | CP/RD palleteerimisrobotid | 4 | 180 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Põrand | Kaubaalused | / | Vahemik — JT1 ±160°;JT2 +95° kuni -46°;JT3 +15° kuni -110°;JT4 ±360° |Maksimaalne kiirus — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Inerts — JT4 85/140 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F03/12 kVA | / | Taotle seda mudelit |
| CP300L | CP/RD palleteerimisrobotid | 4 | 300 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Põrand | Kaubaalused | / | Vahemik — JT1 ±160°;JT2 +95° kuni -46°;JT3 +15° kuni -110°;JT4 ±360° |Maksimaalne kiirus — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Inerts — JT4 85/140 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F03/12 kVA | / | Taotle seda mudelit |
 | CP500L | CP/RD palleteerimisrobotid | 4 | 500 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Põrand | Kaubaalused | / | Vahemik — JT1 ±160°;JT2 +95° kuni -46°;JT3 +15° kuni -110°;JT4 ±360° |Maksimaalne kiirus — JT1 85°/s;JT2 80°/s;JT3 80°/s;JT4 180°/s | Inerts — JT4 250 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F03/12 kVA | / | Taotle seda mudelit |
 | CP700L | CP/RD palleteerimisrobotid | 4 | 700 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Põrand | Kaubaalused | / | Vahemik — JT1 ±160°;JT2 +95° kuni -46°;JT3 +15° kuni -110°;JT4 ±360° |Maksimaalne kiirus — JT1 75°/s;JT2 65°/s;JT3 65°/s;JT4 170°/s | Inerts — / | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F03/12 kVA | / | Taotle seda mudelit |
 | RD080N | CP/RD palleteerimisrobotid | 5 | 80 kg | 2,100 mm | ± 0.07 mm | 540 kg | Põrand | Kaubaalused | / | Vahemik — JT1 ±180°;JT2 +140° kuni -105°;JT3 +40° kuni -205°;JT4 ±360°;JT5 ±10° |Maksimaalne kiirus — JT1 180°/s;JT2 180°/s;JT3 175°/s;JT4 360°/s | Inerts — JT4 13.7 kg·m² | 0–45 °C;35 - 85%(Kaste ega härmatis pole lubatud) | F03/12 kVA | / | Taotle seda mudelit |
Sobivat Kawasaki mudelit ei leitud. Tühjendage üks või mitu filtrit või saatke projekti ülevaatamiseks vajalik kasulik koormus, tööümbris, rakendus ja kinnitus.
Kawasaki robotite ja automatiseerimislahenduste KKK
Millised Kawasaki robotite seeriad sobivad käitlemis-, keevitus- või kaubaaluste pakkimisrakendustele?
Lehel on üldotstarbelised R-seeria robotid, BA ja RA keevitusrobotid, CP ja RD palleteerimisrobotid, YF delta-robotid ja mitu suure kandevõimega robotite perekonda. Kasutage rakenduse välja koos kandevõime, ulatuse, randmekoormuse, kinnituse ja tsükli nõuetega lühikese nimekirja koostamiseks.
Miks peaks lisaks kasulikule koormusele kontrollima ka Kawasaki roboti randmekoormust?
Roboti kandevõime on vaid üks piirang. Tööriista ja tooriku raskuskese, randme moment ja inerts, roboti asend ja kiirendus võivad määrata, kas koormus on vastuvõetav, isegi kui kogumass on väiksem kui maksimaalne kandevõime.
Kas EVST saab Kawasaki robotiga kontrollerit ja automatiseerimisrakku üle vaadata?
Jah. Ülevaatus võib hõlmata robotit ja kontrollerit, tööriistu, protsessiseadmeid, kinnitusvahendeid, ohutust, PLC ja võrguliideseid, paigalduskeskkonda, kasutuselevõttu ja teenuste ulatust.
Millist teavet on vaja Kawasaki roboti hinnapakkumise saamiseks?
Esitage täpne mudel või rakendus, tööriista ja toote koormus, raskuskese, vajalik ulatus ja poosid, tsükli eesmärk, kinnitus, keskkond, kontrolleri ja liidese vajadused, kogus, sihtkoht ja ajastus.
Autor: EVST toimetus
EVST toimetus haldab seda lehte robotivaliku ja projektiplaneerimise toetamiseks. Toote saadavus, konfiguratsioon, ohutusvalideerimine ja integreerimise ulatus tuleb tegeliku rakenduse jaoks kinnitada.
Toimetuspoliitika · Paranduste poliitika · Kasutustingimused
Viimati uuendatud: