Robotlihvimis- ja poleerimisjaam — mudelid, jõu juhtimine ja tolmuimeja
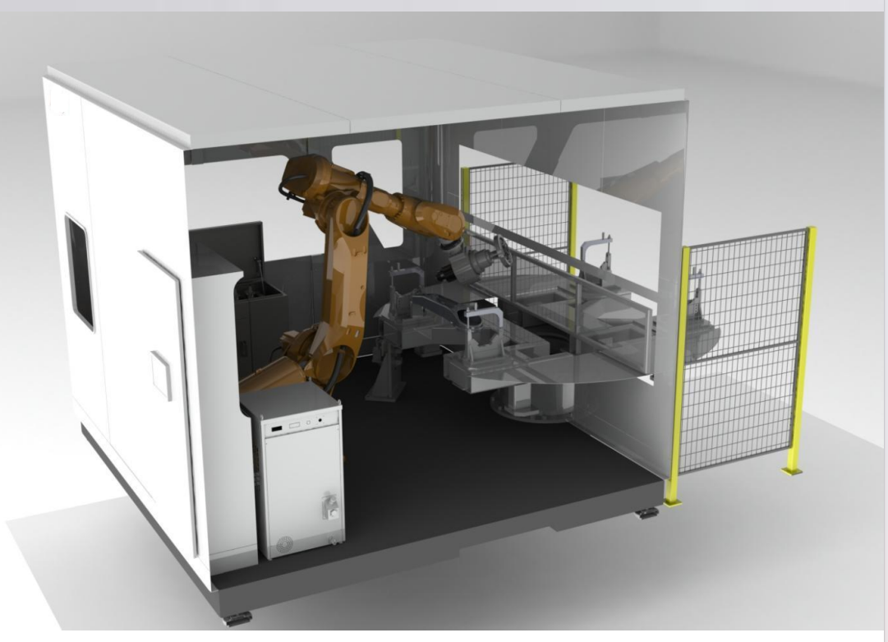
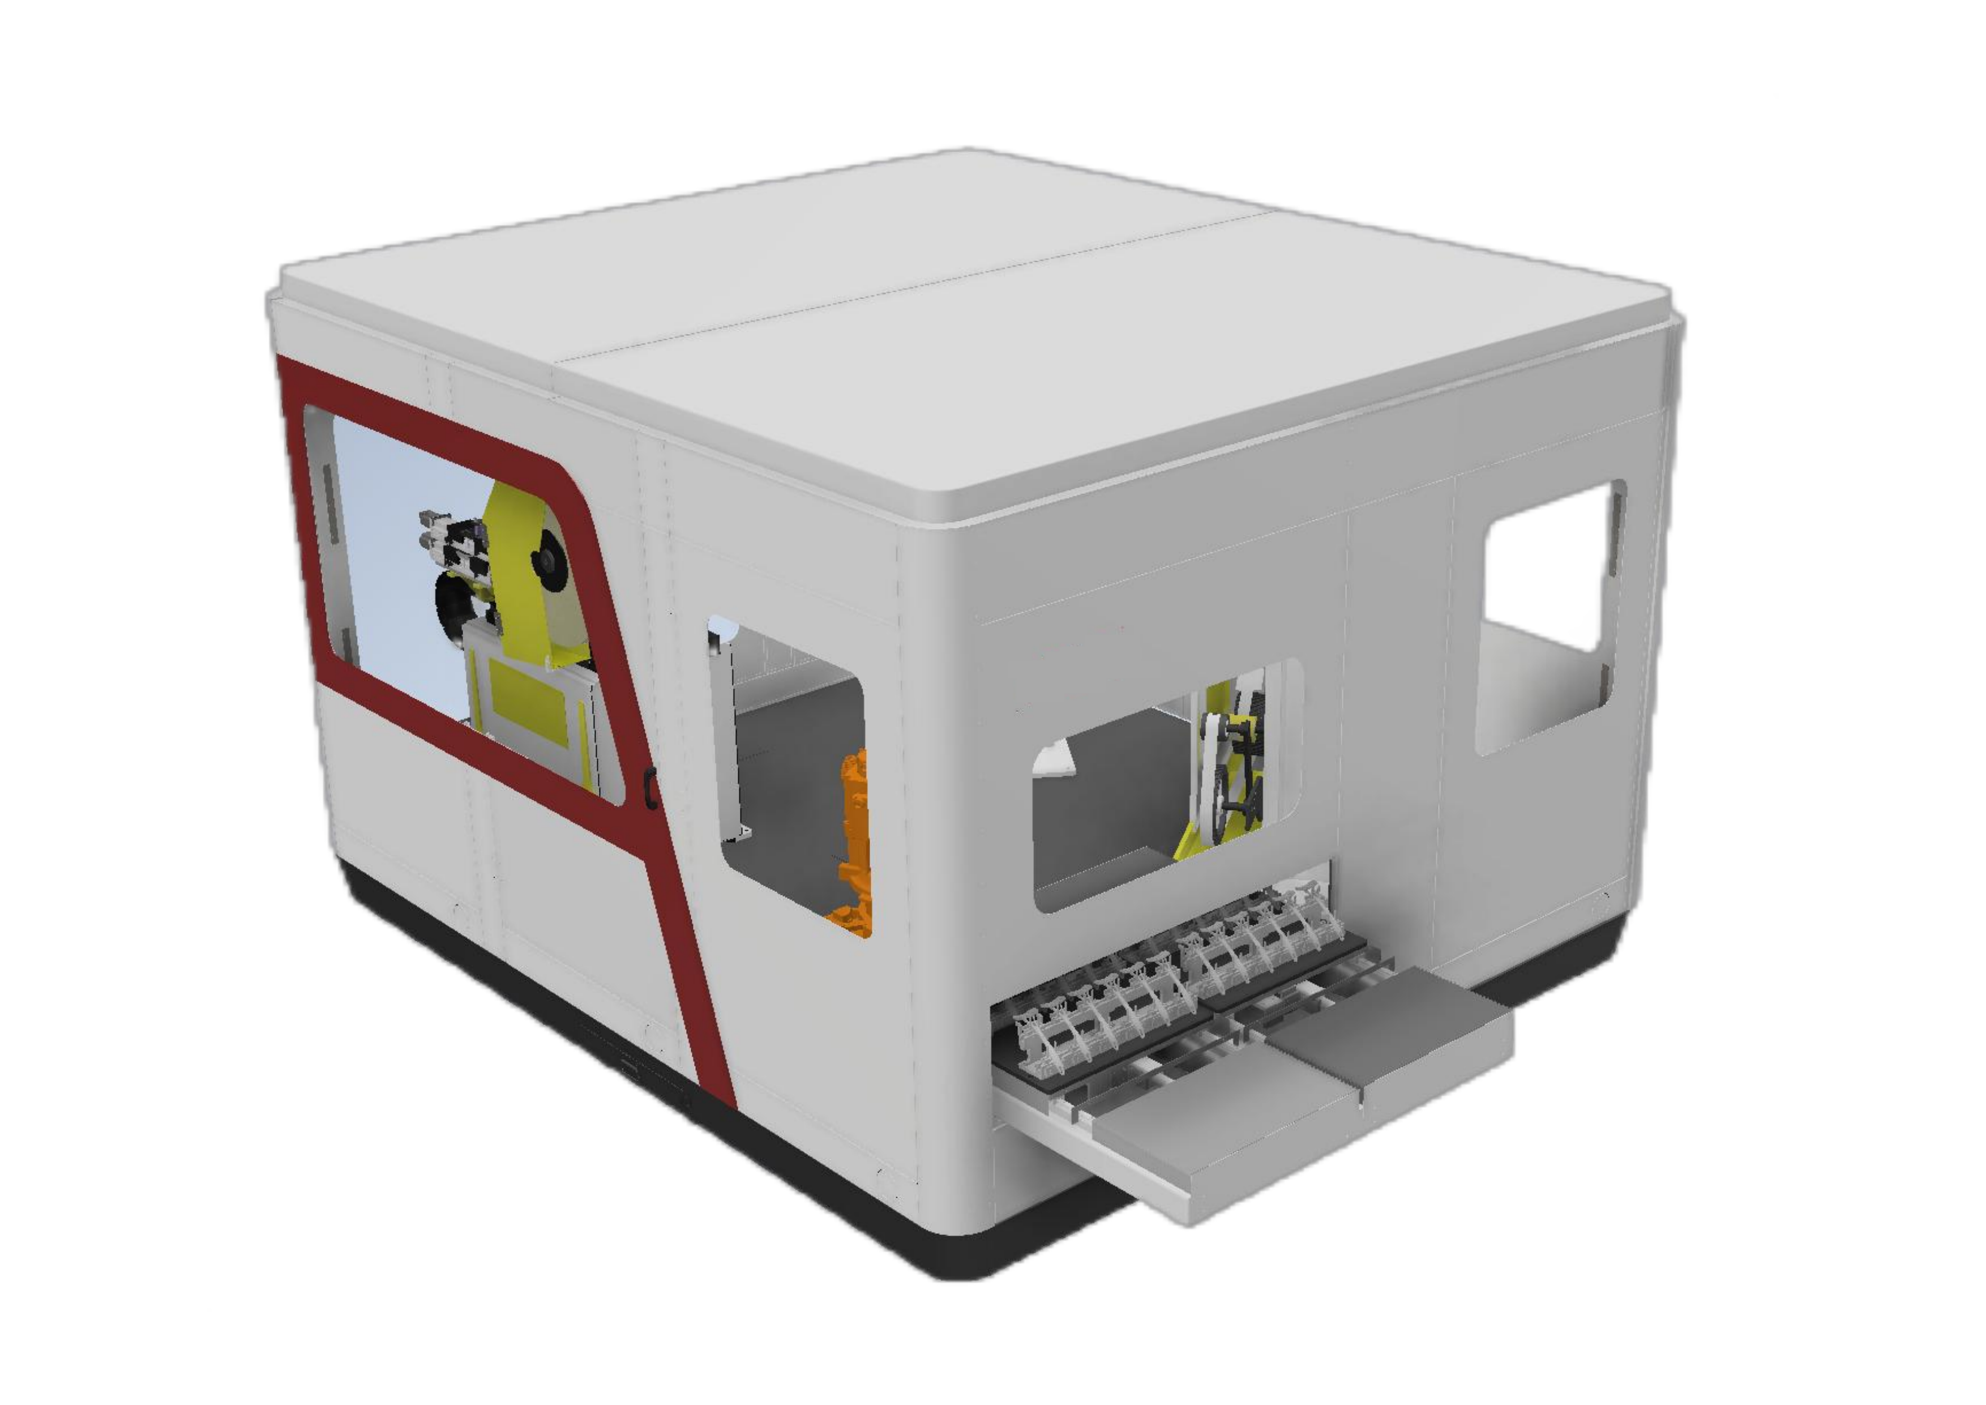
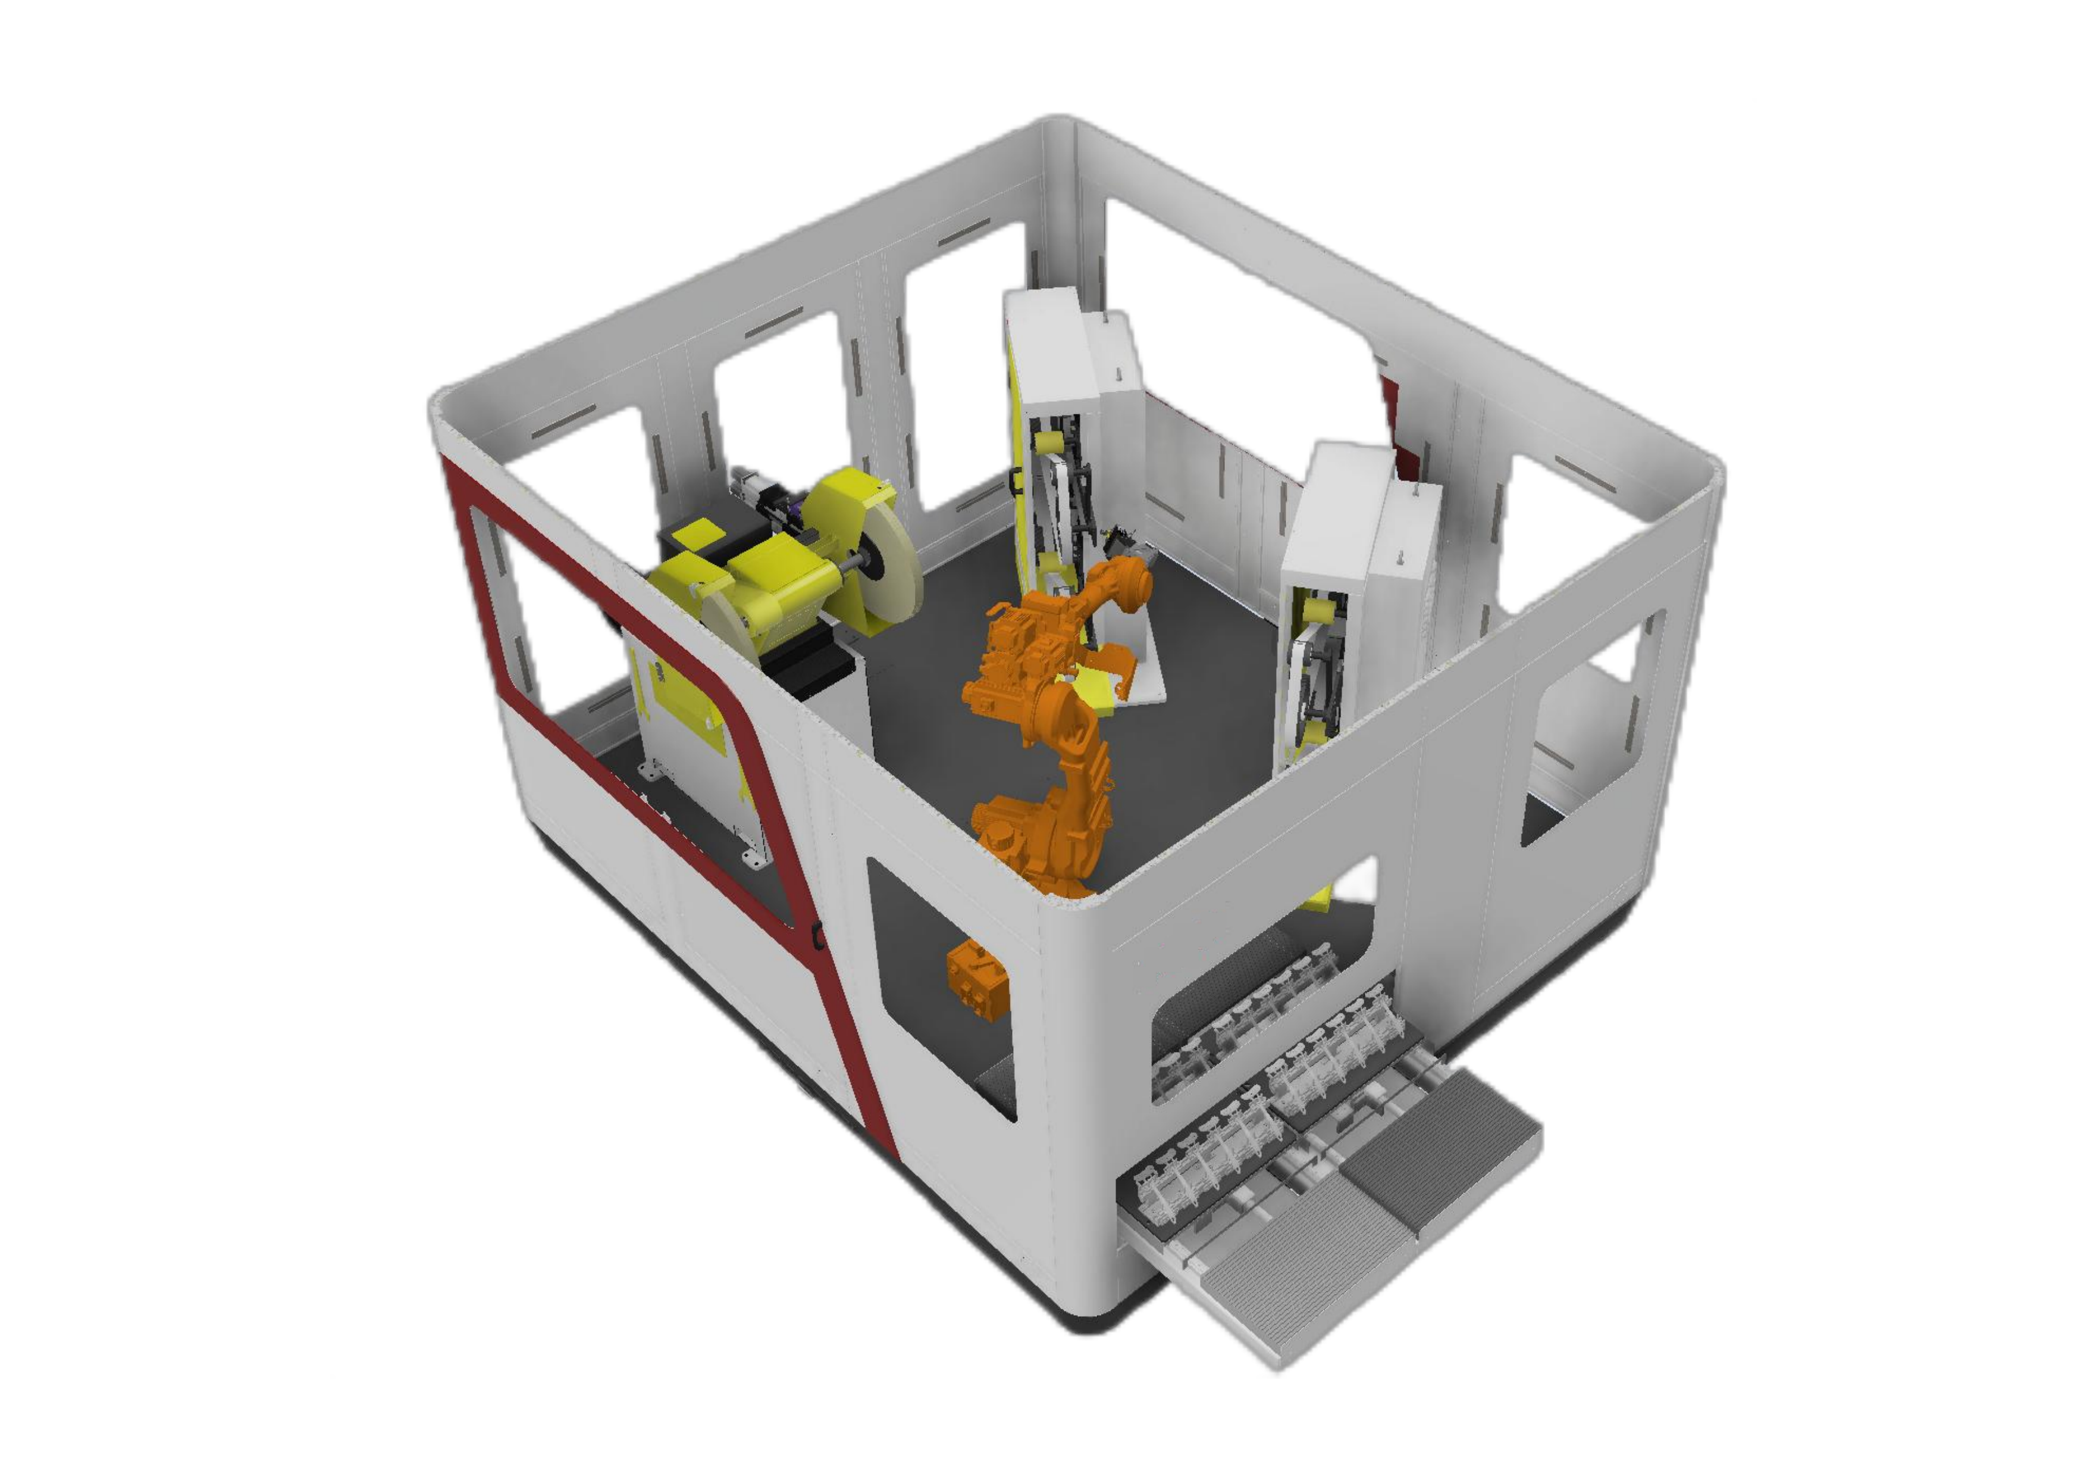
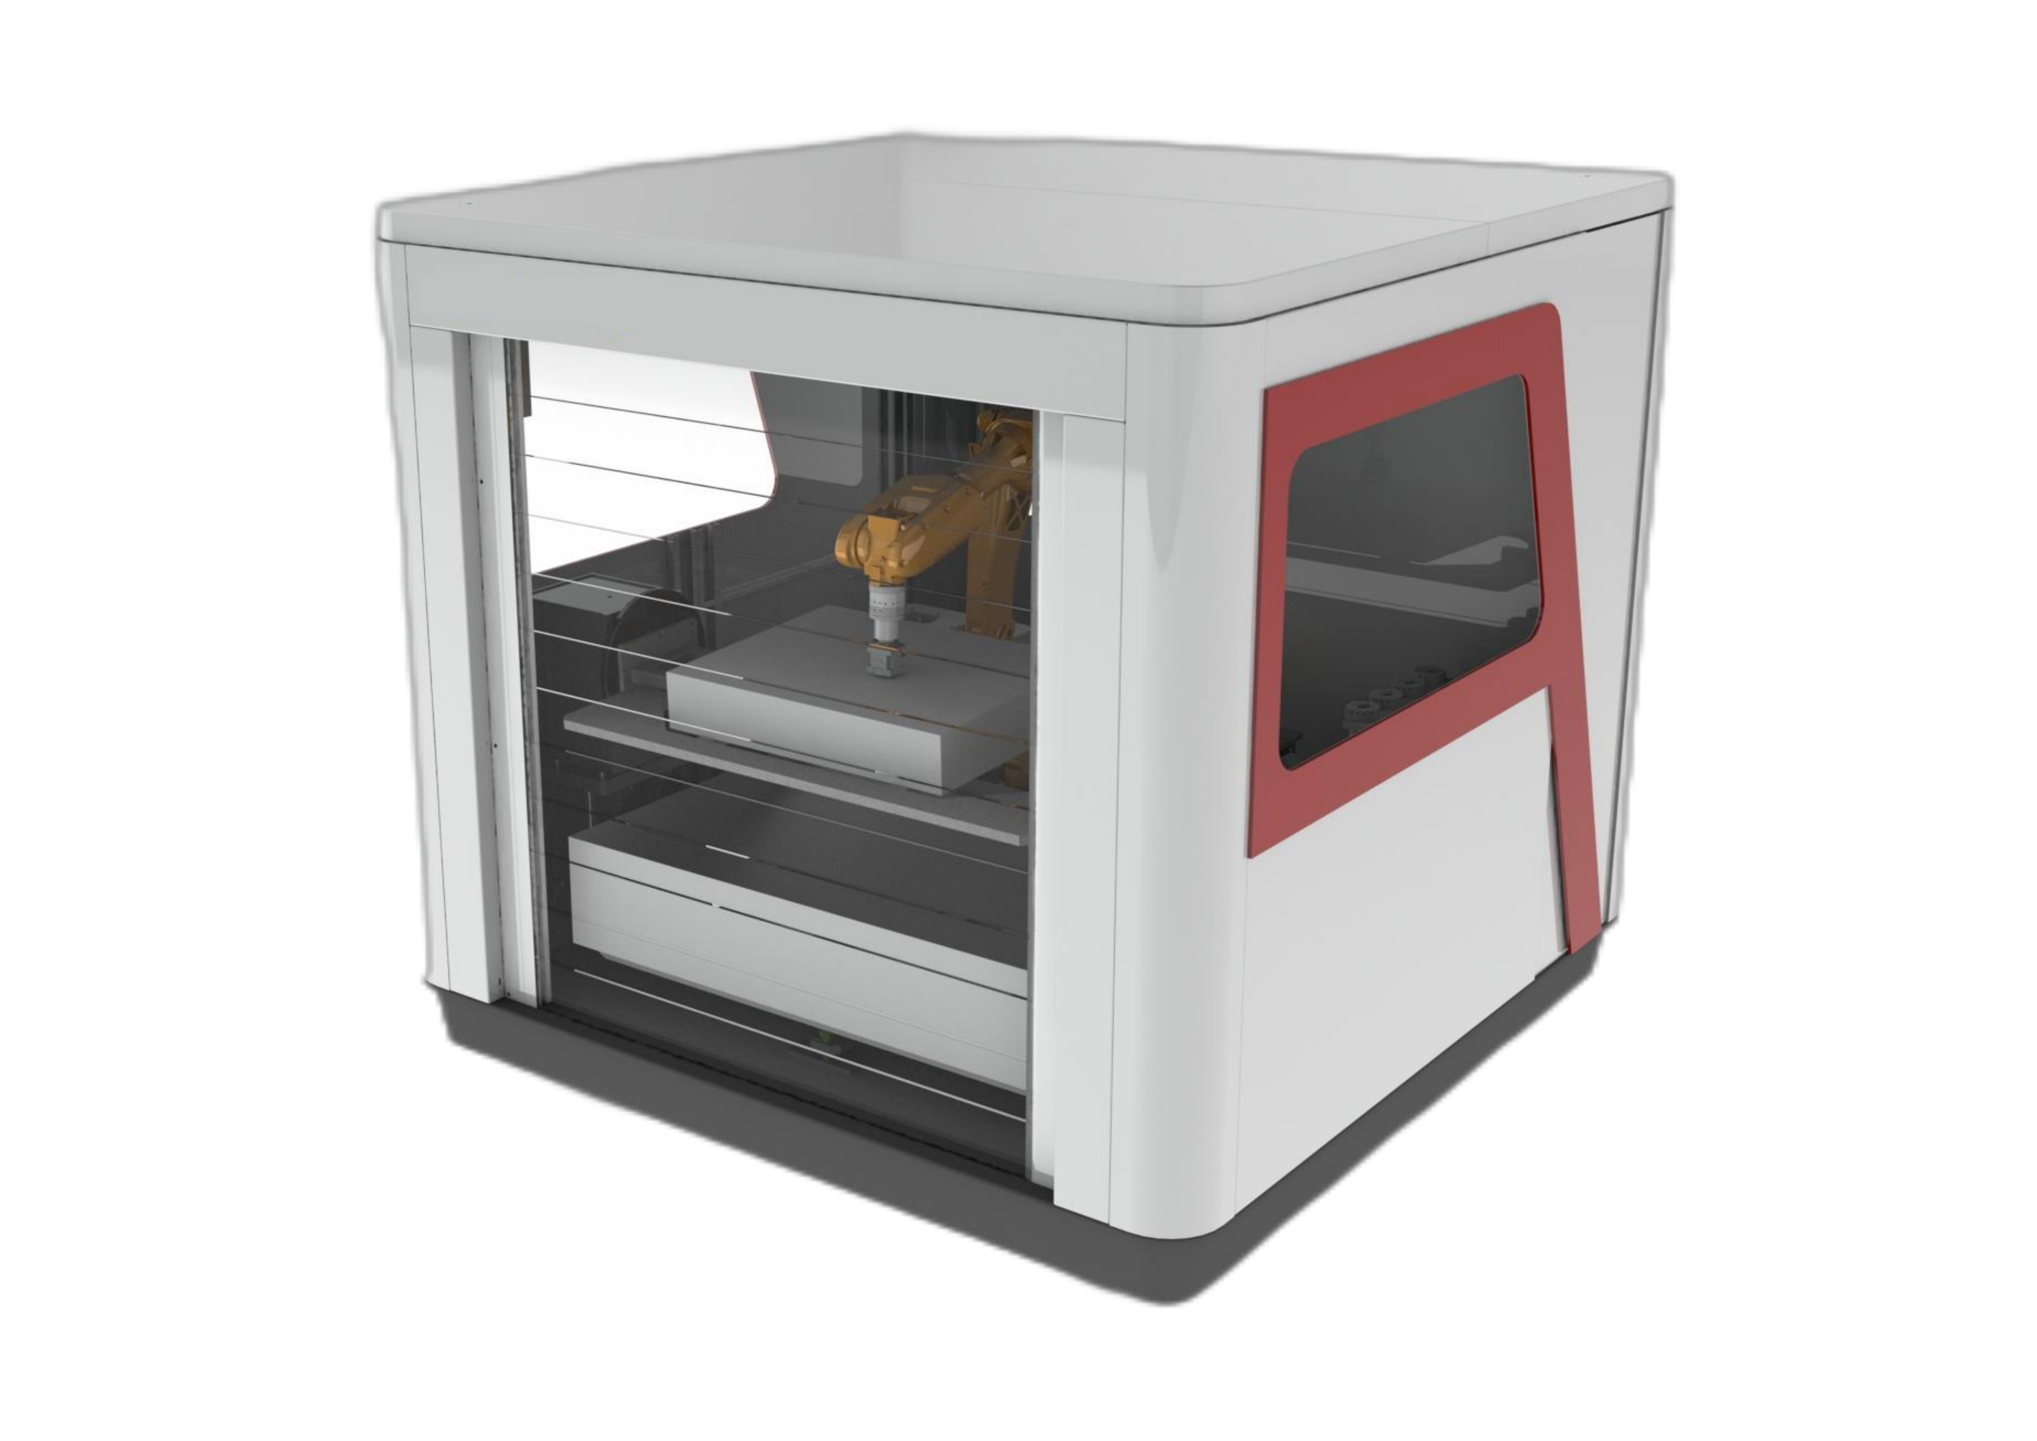
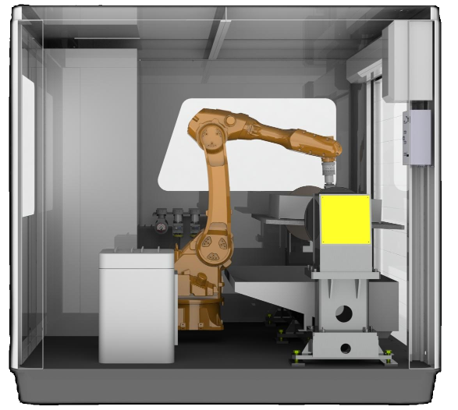
Robotiseeritud lihvimis- ja poleerimisjaam kasutab tolmu kogumiseks suletud korpust ja hoolduseks, modifitseerimiseks ja täiustamiseks modulaarset paigutust, ühendades robotiga juhitava viimistluse sobiva jõu juhtimise ja tolmuimejaga.
- Suletud korpus aitab viimistlusprotsessi käigus tolmu ohjeldada.
- Modulaarne paigutus võimaldab juurdepääsu hoolduseks, muudatuste tegemiseks ja hilisemaks täiustamiseks.
- Robot kannab töödeldavat detaili viimistlemiseks, toetades ka ebatasanduste eemaldamist.
- Jälgimisfunktsioonid hõlmavad katkiseid tööriistu ja rihmasid, tööriistade eluiga ja tootmisvõimsust.
- Lintlihvijatel on standardvarustuses pneumaatiline ujuvülekanne, millele lisandub elektrooniliselt juhitav konstantse jõuga ujuvülekanne.
- Kahekihiline materjalist laud on tolmukindla disainiga.
Osaliselt või tööriistaga kinnitatud: alusta toorikust
Robot kannab detaili
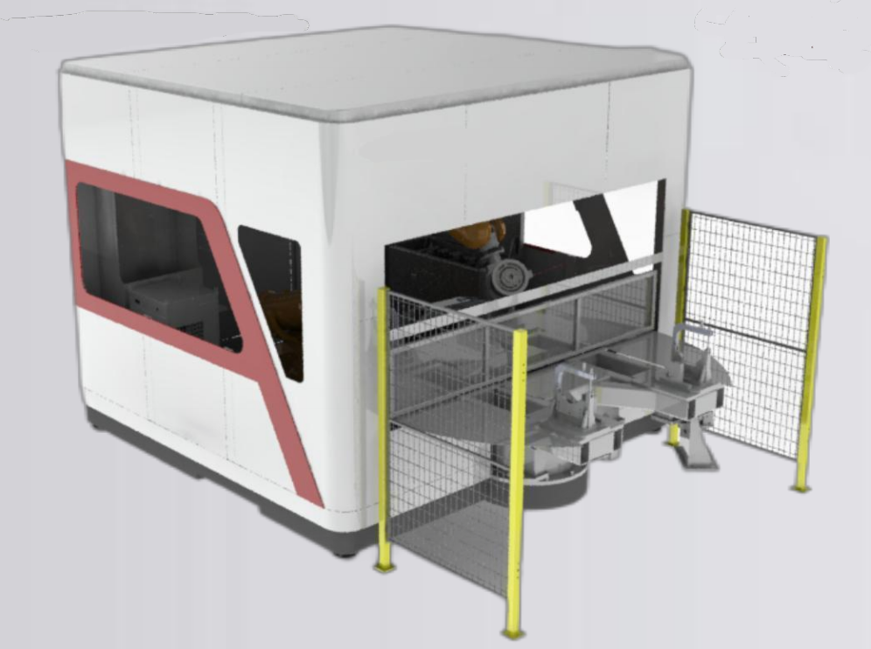
Kuni 30 kg kaaluvate detailide puhul saab detailide hoidmise süsteem töödeldava detaili otse laadimispositsioonilt fikseeritud viimistlusjaama viia. See võib vähendada detailide käitlemise samme, samas kui ümbritsevad jaamad vajavad rohkem põrandapinda.
Robot kannab tööriista
Tööriistahoidmissüsteemis liigutab robot tööriista suurema või raskema tooriku juurde. Paigutus võib olla kompaktsem, samas kui tööriista ja abrasiivmaterjali vahetamine lisab üheosalisele tsüklile samme.
30 kg on marsruudi valiku piir, mitte iga mudeli lubatud detaili kaal. Allolev mudelitabel määratleb eraldi roboti kandevõime ja soovitatava detaili kaalu.
Tööjaama mudeli spetsifikatsioonid
Võrrelge detailide hoidmiseks konfiguratsiooni toetatud mudelivalikuid. Detailide mõõtmed, detaili kaal ja roboti kandevõime on eraldi piirangud; valige rida, mis mahutab tooriku.
Kõigi väljade võrdlemiseks kerige horisontaalselt.
| MUDEL | Roboti kasulik koormus | Osa kaal | Osaline ümbrik | piirmõõt | Toite-/nimivõimsus | Lihvimise täpsus |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤ 3 kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | Vahelduvvool 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤ 7 kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | Vahelduvvool 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤ 15 kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | Vahelduvvool 380 V / 13.5 kW | ±0.1–0.2 mm |
| Kohaldatavad materjalid | Alumiiniumist valandid, väike riistvara | |||||
| Tööstuslik robot | EVST | |||||
Täpsusväli kirjeldab lihvimistäpsust. Roboti liikumisnõudeid võrreldakse allpool eraldi.
Standardsed lihvimis- ja poleerimismoodulid
Standardmoodulite hulka kuuluvad kahejaamalised lintlihvijad, ühejaamalised lintlihvijad ja ühejaamalised poleerimismasinad. Laia lintlihvija, suurte ja väikeste detailide poleerimismoodulid toetavad modulaarseid kombinatsioone ujuva ja automaatse kompensatsiooniga paigutusega.
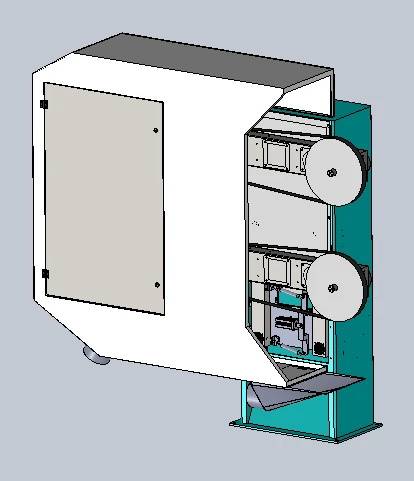
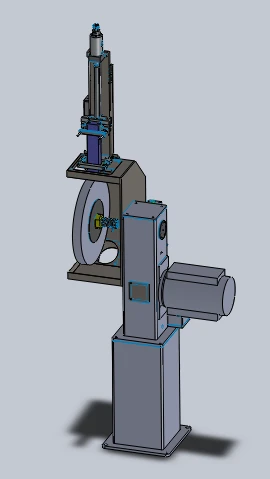
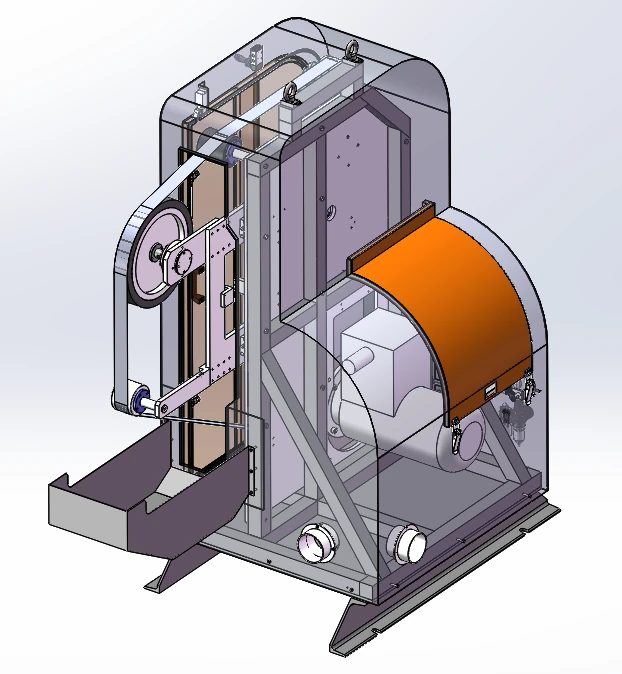
Üks lintmasina konfiguratsioon kasutab 4 kW plahvatuskindlat ajamimootorit, maksimaalset pöörlemiskiirust 2800 p/min ja 2800 mm × 70 mm abrasiivlinti. See sisaldab lindi jälgimist, tolmupunkri ühendust, standardset pneumaatilist ujuvmehhanismi elektroonilise konstantse jõu täiendusvõimalusega ja ujuvspindli võimalust.
Seitse tarbitavat perekonda ja nende rollid
Kulumaterjalide valik järgib vajalikku toimingut ja kontakti kuju. Erinevaid jaamu saab kombineerida, et liikuda abrasiivse eemaldamise ja poleerimise etappide vahel.
Lihvimisrihmad
Lintlihvimine valitud kokkupuutetee ääres.
Klapprattad
Abrasiivne viimistlus rattakujulise kulumaterjaliga.
Nailonist rattad
Pinna poleerimine nailonkettaga jaamaga.
Sisalist rattad
Velgede poleerimine nõutud viimistlusjärjestuses.
Riidest poleerimisrattad
Poleerimine riidest ratta jaamaga.
Faile
Lokaliseeritud viilimine ja servade ebatasasustuste eemaldamine.
Freesid
Freesimine ja materjali eemaldamine enne järgnevat viimistlust.
Jõuga juhitav robotlihvimine
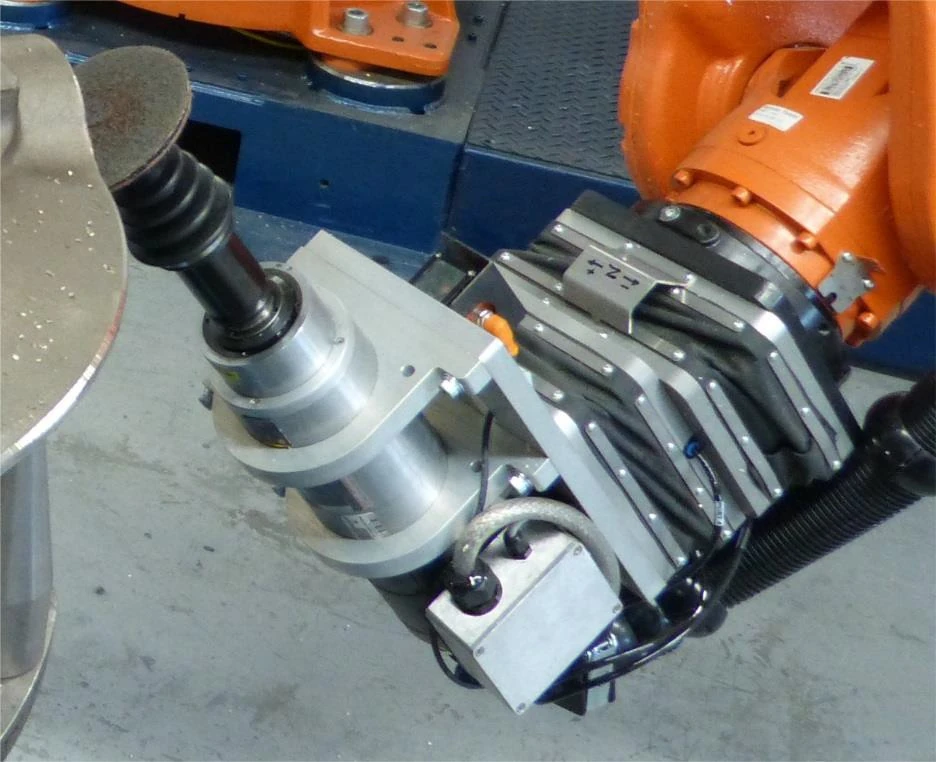
Passiivne pneumaatiline nõtkus
Ujuvmehhanismi sees olevat rõhku reguleerib proportsionaalventiil, mille juhtimisseadistust saab reguleerida vastavalt roboti asendile. Mehaaniline elastsus tagab ujuvvahemiku ±10 mm.
Aktiivne jõu tagasiside
Jõu tagasiside reguleerib ujuvat seadet ette- või tahapoole, et säilitada kontakt detaili asukoha, detaili tolerantsi või abrasiivse kulumise muutudes. Kontrollitud jõuvahemik on saadaval soovi korral.
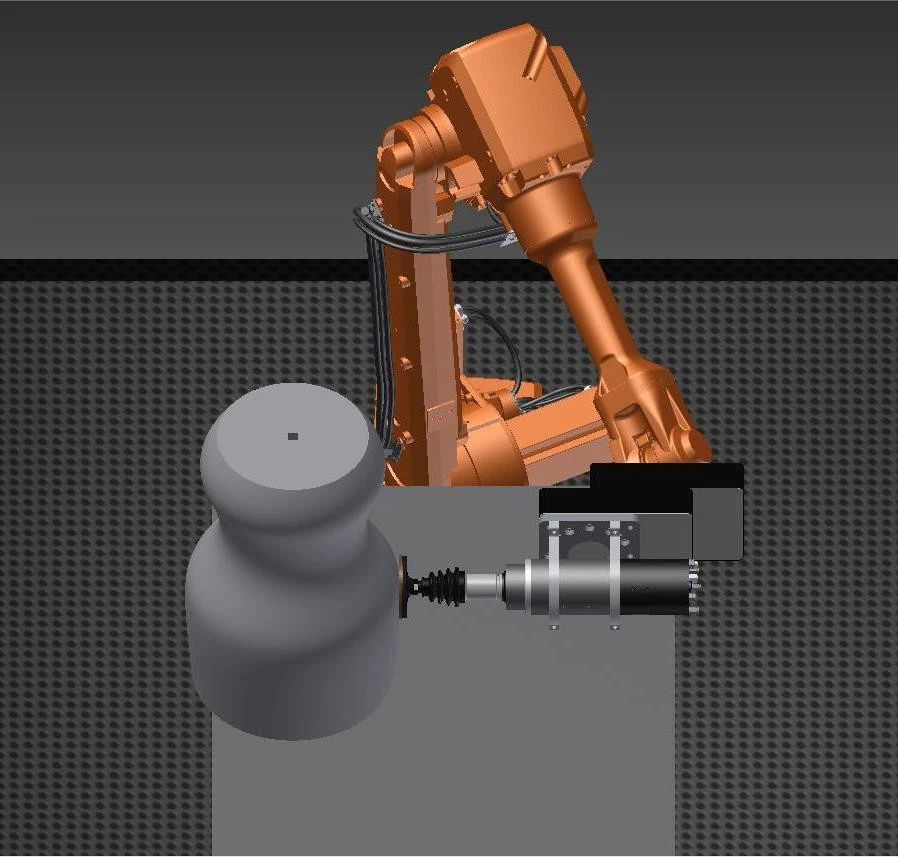
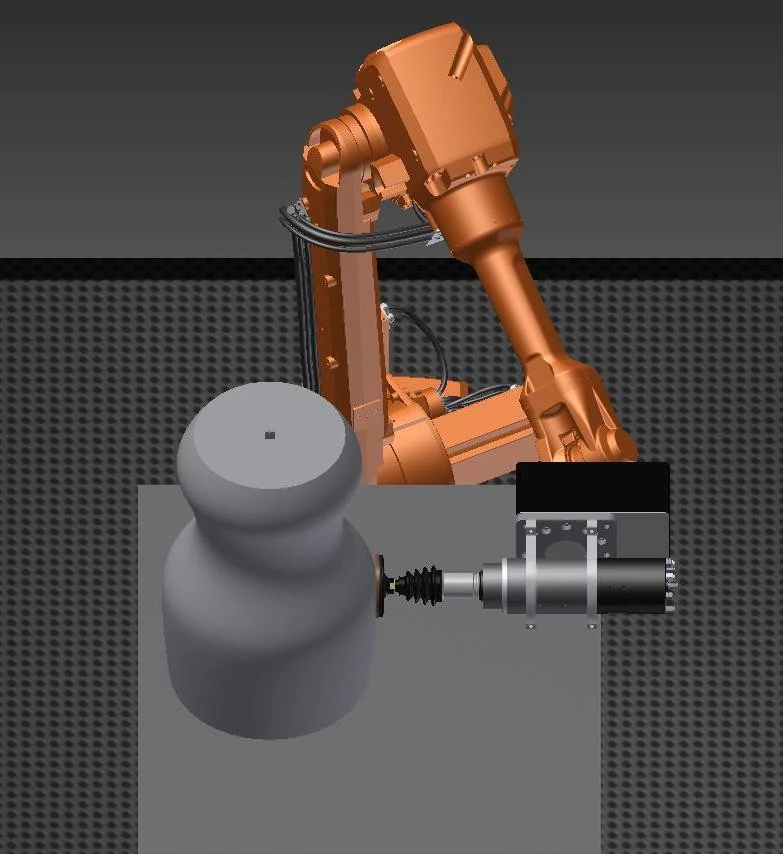
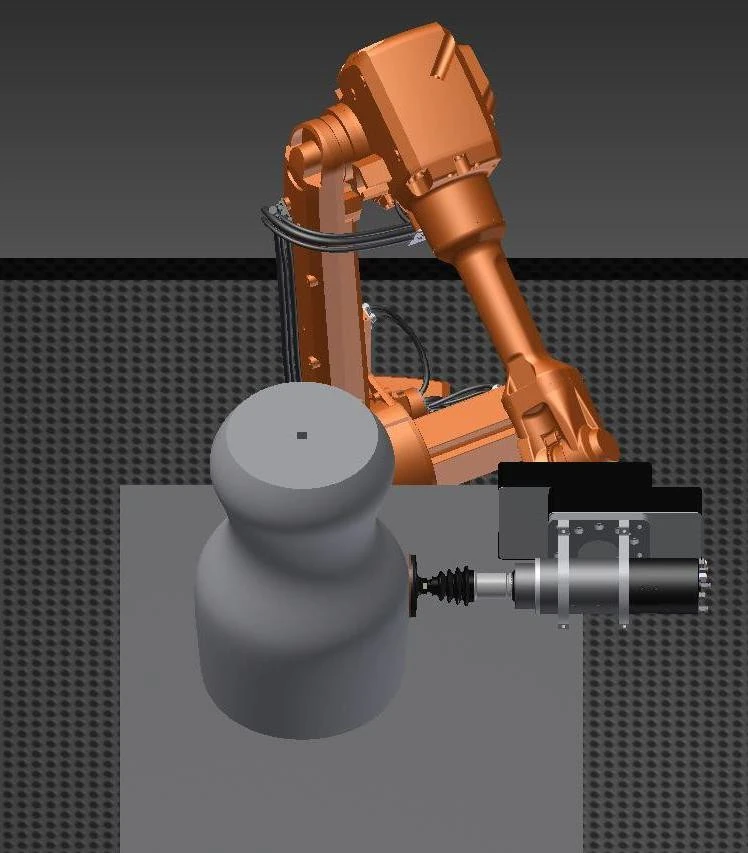
Kõikide positsioonide jõu-/positsioonijuhtimisega tööriistavalik toetab automaatset tööriistavahetust ning on ette nähtud pidevaks tööks IP65 kaitseklassiga. Need on tööriistavaliku spetsifikatsioonid, mis on eraldi roboti kere nõuetest.
Tööriistade ja jõujuhtimisseadmete valikud
Tööriistaperekonnad
- Võnkuv ujuv spindel
- Võnkuv spindel
- Ujuv pöördviil
- Jõuga juhitav ujuv raskeveski
- Jõuga juhitav lintlihvija
- Fikseeritud lintlihvija
Jõukontrolli varustuse vormid
- Kõikidele positsioonidele mõeldud jõujuhtimisseadmed
- Ühesuunaline jõuga juhitav veski
- Kahesuunaline kahejaamaline jõuga juhitav veski
- Jõuga juhitavad ebatasanduste eemaldamise seadmed
Radiaalselt ujuvad elektrispindlid on veel üks tööriista liidese valik. Valige tööriistapere vastavalt operatsioonile, kokkupuute suunale ja saadaolevale juurdepääsule.
Tolmuimemine ja tööümbris
Kassettfiltri konfiguratsioon kasutab negatiivse rõhu filtreerimist, PTFE-kattega filtermaterjali ja impulsspuhastust sahtliga kogumissüsteemiga. Selle tehnilised väärtused on toodud allpool.
| Tehnoloogiaüksus | Parameetri väärtus | Üksus |
|---|---|---|
| võim | 7.5 | kW |
| Õhuvool | 8500 | m³ / h |
| Filtrikassetid | 6 | kassetid |
| Filtri ala | 66 | m² |
| Filtreerimise suurus | 0.3-1 | mm |
| Filtreerimise efektiivsus | 99 | % |
| Surveõhu rõhk | 0.4-0.6 | MPa |
| Kogumiskastid | 40 × 2 | L |
| Müratase | 78 2 ± | dB |
| Sisselaskeühendused | 4 × 200 | mm |
| piirmõõt | 1350 × 1100 × 2280 | mm |
| Toitepinge | 380 | V |
| Toitesagedus | 50 | Hz |
Korpuse ja tolmu liidesed
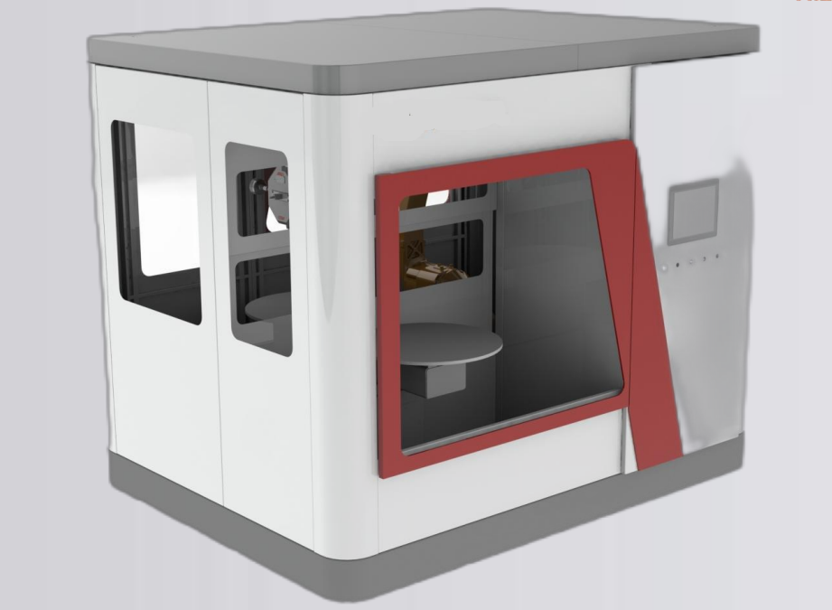
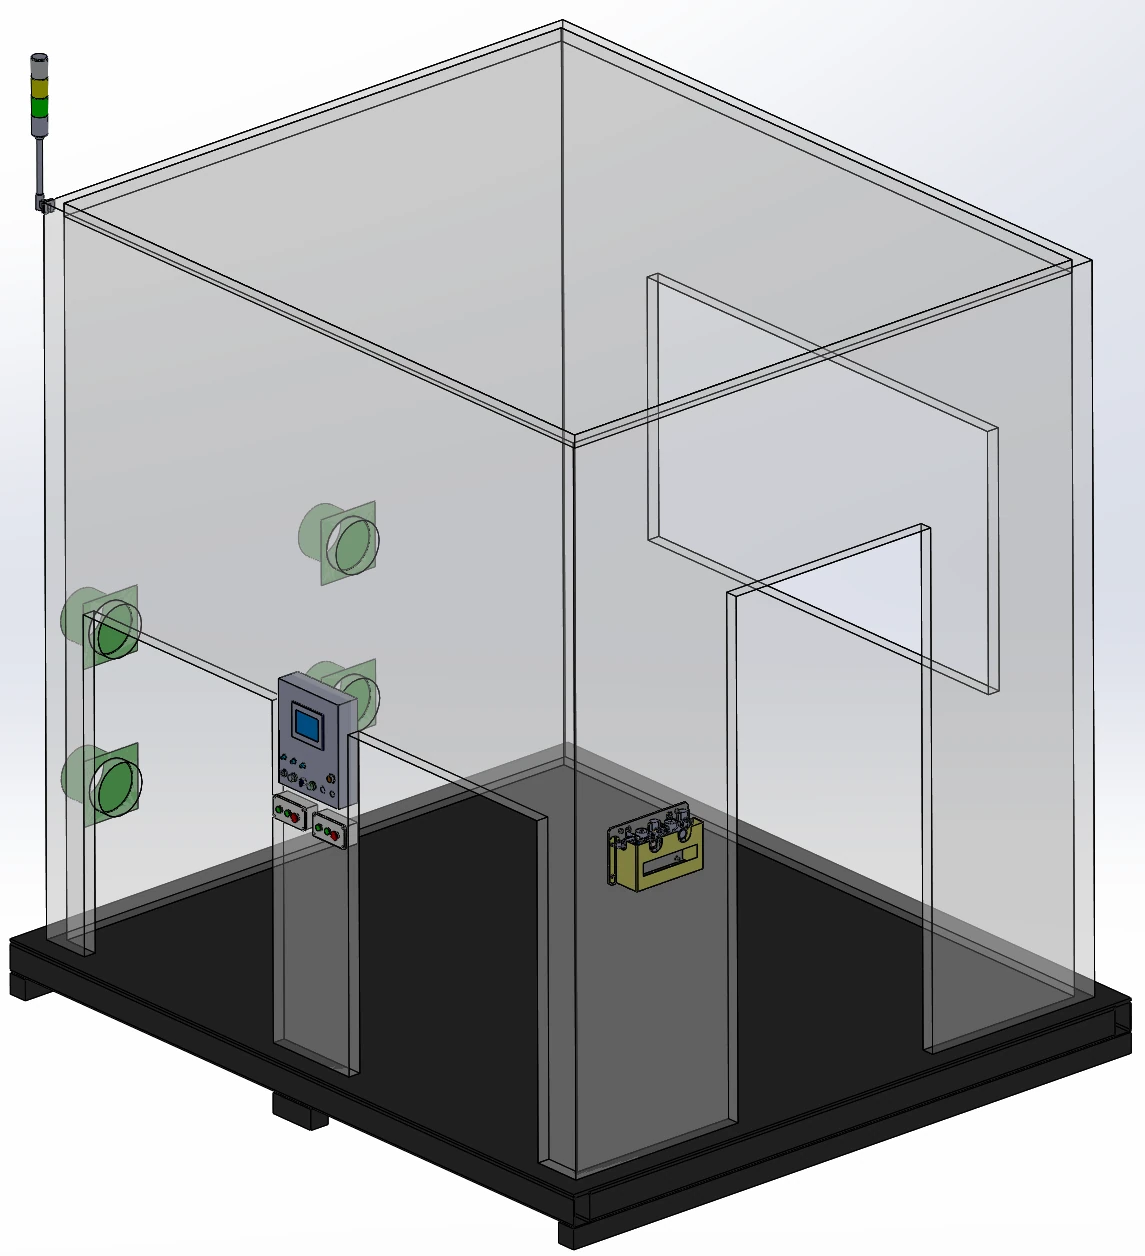
Alumiiniumprofiilist korpus lehtmetallist paneelidega sisaldab 5 mm akrüülist vaateakent, valgustust ja 4 väljatõmbeühendust. Kogu komplekti kuuluvad ekraanipaneel, laadimise kinnitusnuppude kast, hooldusuks ja Q235 süsinikterasest alus, millel on kahveltõstuki ligipääs.
Märgimemine ja integreeritud tolmukontroll
Märgimitatsioon on alumiiniumi- ja magneesiumitolmu puhul võimalik. Tööjaama korpus saab tolmu mahutada välise kesta, tolmukindla kahekihilise lauakonstruktsiooni ja tolmupunkri ühendustega; tolmu tuvastamine ja alarmid on konfiguratsioonivõimalused.
Roboti liikumise ja kaitse nõuded
Valige rakenduse jaoks kuueteljeline robot, kasutades neid liikumis- ja kaitsenõudeid võrdlusloendina. Need on roboti valiku tingimused, mis ei sõltu tööjaama lihvimistäpsusest ega kontrollitavast kontaktjõu vahemikust.
- Roboti korduvus
- ± 0.02 mm
- Efektiivne lineaarkiirus
- ≥5 m/s
- TCP täpsus
- 0.2 mm
- Raja täpsus
- ≤0.2 mm Lihvimiskiirusel kuni 300 mm/s
- Roboti kaitse
- IP67
- Kontaktkoormuse viide
- 3–10 kg
Sisseehitatud seisundi jälgimine
Kulumaterjalide ja tööriistade seisukord
Saadaval olevate funktsioonide hulka kuuluvad katkise rihma tuvastamine, katkise tööriista tuvastamine ja tööriista eluea haldamine. Valitud lihvimistööriista konfiguratsioonile saab lisada tööriista määrimise.
Tootmise olek
Tootmisvõimsuse haldamine täiendab kulumaterjalide jälgimist. Vaadake üle vajalikud signaalid ja hooldusjuurdepääsud koos valitud tööriista ja korpuse paigutusega.
FSW õmbluste viimistlus
Alumiiniumist akualuse FSW õmblused
Tüüpiline rakendus on alumiiniumist akualuste hõõrdkeevitatud õmbluste robotjuhitav lihvimine.
Kahepoolne FSW viimistlus
Eraldi kahepoolne rakendus ühendab jõuga juhitava spindli, treimise positsioneeri ja märgtõmmet 6 FSW õmbluse lihvimiseks: 3 ees ja 3 tagaküljel.
Seotud raami viimistlustoimingud
Akuraamiga seotud toimingute hulka kuuluvad keevispindade freesimine, ebatasasuste eemaldamine ja tihenduspindade lihvimine pärast freesimist.
Automatiseeritud lihvimisliin: tööjaama liidesed
Automatiseeritud lihvimisliini planeerimisel alustage tööjaama liidesest: sissetulevate detailide asukoht, ülekandejuurdepääs, väljatõmbeühendused ja ümbritsevate seadmetega jagatud signaalid. Sobitage paigutus viimistlusjärjestuse ja tööriistade vahetamiseks ja hoolduseks vajaliku juurdepääsuga.
Detailne või tööriistakinnitusega – kuidas ma oma detaili valin?
Kasutage detailide kinnitamise marsruuti valiku lähtepunktina kuni 30 kg kaaluvate detailide puhul, seejärel kontrollige mudelipõhist detaili kaalu, haardevõimalust ja viimistlusrada. Suuremad või raskemad detailid sobivad tööriistaga kinnitamiseks. Mudelitabel annab kitsamad detailide piirangud kui see üldine marsruudikriteerium.
Millist roboti kandevõimet ja detaili kaalu iga tööjaama mudel katab?
Kolm mudelirida paaristavad roboti kandevõimega 10, 20 ja 30 kg ning soovitatava detailide kaaluga vastavalt kuni 3, 7 ja 15 kg. Roboti kandevõime ja detaili kaal on erinevad valikuväljad; kasutage mõlemat koos detaili ümbrikuga.
Passiivne ujuv- või aktiivne jõukontroll – kumba minu osa vajab?
Passiivne pneumaatiline nõtkus tagab mehaanilise ujuva liikumise. Aktiivne jõu tagasiside reguleerib nihet, et kompenseerida detaili asendi muutusi, detaili tolerantse ja kulumisdetailide kulumist, säilitades samal ajal kontakti. Valige lähenemisviis pinna ja selle variatsiooni järgi.
Millist kontaktjõu vahemikku saab hoida?
Kontrollitud kontaktjõu vahemik on saadaval nõudmisel. Enne jõu juhtimise konfiguratsiooni valimist arutage läbi töödeldava detaili materjal, geomeetria, viimistlusvahend ja sihtpind.
Millist tolmuimemist on vaja alumiiniumi- ja magneesiumitolmu puhul?
Märgiekstrusioon on alumiiniumi- ja magneesiumitolmu jaoks üks võimalik meetod. Ekstraheerimis- ja sulgemisseadmete valimisel arutage materjali ja protsessi; padrunfiltri spetsifikatsioonides kirjeldatakse eraldi konfiguratsiooni.