
MOKA tööstusrobotid: mudelid ja valiku juhend
Võrdle MOKA SCARA koostööroboteid, kuueteljelisi, keevitus-, palleteerimis- ja raskeveokite roboteid. Sobita roboti tüüp esmalt protsessiga, seejärel kontrolli kasulikku koormust, ulatust, paigaldust ja kaitset tegelike töötingimuste jaoks.
Kuidas valida MOKA robotite perekonda?
SCARA robotid sobivad kompaktseteks tasapinnalisteks ülesanneteks, koostöömudelid toetavad inimesega külgnevaid rakendusi ning tööstuslikud kuueteljelised või palleteerivad mudelid on mõeldud laiema liikumise ja suuremate koormuste jaoks. Väärtusi saab võrrelda alles pärast sobiva roboti arhitektuuri valimist.
Võrdle MOKA roboti mudeleid rakenduse järgi
Pärast vajaliku liikumistüübi valimist filtreerige mudeli, roboti kategooria, telgede, kandevõime ja ulatuse järgi. Vaadake hoolikalt üle nimi- ja maksimaalsed väärtused, kui mõlemad kuvatakse, ja kinnitage enne ostmist paigaldus- ja protsessipakett.
| pilt | MUDEL | Kategooria | Kirved | kasulik koormus | Liikumisraadius | Korratavus | Kaitsmed | Võimsus / roboti mass | Pneumaatiline / sisend/väljund | paigaldamine | Liigendi ulatus / kiirus | Randme pöördemoment | Järgmine toiming |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
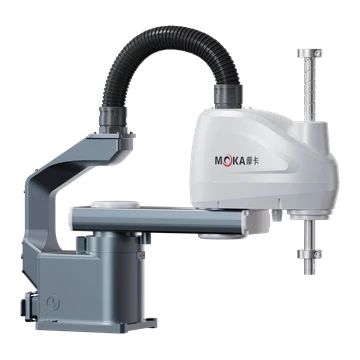 | MB07SC-400 | SCARA robotid | 4 | Kandevõime 4 kg / 7 kg maks. | 400 mm | ± 0.02 mm | / | Võimsus 2.0 kVA;Roboti mass 18 kg | Sisseehitatud toru Φ6 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1+J2 kombineeritud kiirus 6600 mm/s;J1 ulatus ±135°;J2 ulatus ±145°;J3 ulatus 200 mm, kiirus 1600 mm/s;J4 ulatus ±360°, kiirus 2600°/s | / | Taotle seda mudelit |
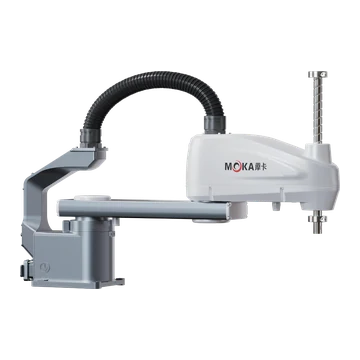 | MB07SC-600 | SCARA robotid | 4 | Kandevõime 4 kg / 7 kg maks. | 600 mm | ± 0.02 mm | / | Võimsus 2.0 kVA;Roboti mass 19 kg | Sisseehitatud toru Φ6 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1+J2 kombineeritud kiirus 8000 mm/s;J1 ulatus ±135°;J2 ulatus ±155°;J3 ulatus 200 mm, kiirus 1600 mm/s;J4 ulatus ±360°, kiirus 2600°/s | / | Taotle seda mudelit |
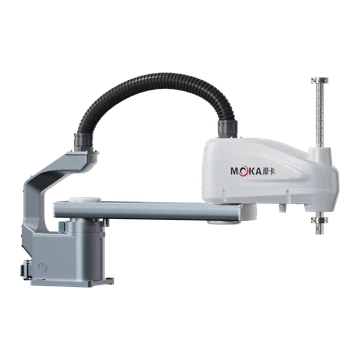 | MB07SC-700 | SCARA robotid | 4 | Kandevõime 4 kg / 7 kg maks. | 700 mm | ± 0.02 mm | / | Võimsus 2.0 kVA;Roboti mass 19.5 kg | Sisseehitatud toru Φ6 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1+J2 kombineeritud kiirus 8600 mm/s;J1 ulatus ±135°;J2 ulatus ±155°;J3 ulatus 200 mm, kiirus 1600 mm/s;J4 ulatus ±360°, kiirus 2600°/s | / | Taotle seda mudelit |
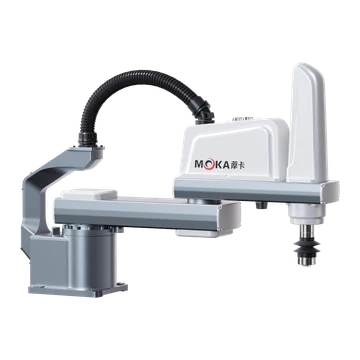 | MB10SC-600 | SCARA robotid | 4 | Kandevõime 5 kg / 10 kg maks. | 600 mm | ± 0.02 mm | / | Võimsus 2.0 kVA;Roboti mass 28 kg | Sisseehitatud toru Φ6 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1+J2 kombineeritud kiirus 8100 mm/s;J1 ulatus ±135°;J2 ulatus ±150°;J3 ulatus 200 mm, kiirus 1100 mm/s;J4 ulatus ±360°, kiirus 880°/s | / | Taotle seda mudelit |
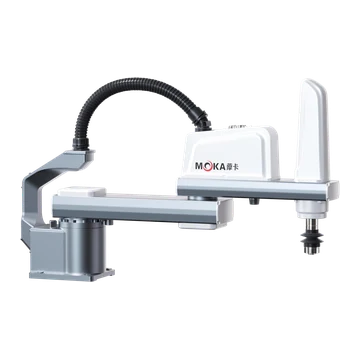 | MB10SC-700 | SCARA robotid | 4 | Kandevõime 5 kg / 10 kg maks. | 700 mm | ± 0.02 mm | / | Võimsus 2.0 kVA;Roboti mass 29 kg | Sisseehitatud toru Φ6 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1+J2 kombineeritud kiirus 9580 mm/s;J1 ulatus ±135°;J2 ulatus ±150°;J3 ulatus 200 mm, kiirus 1100 mm/s;J4 ulatus ±360°, kiirus 880°/s | / | Taotle seda mudelit |
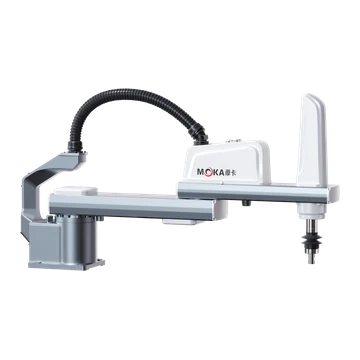 | MB10SC-800 | SCARA robotid | 4 | Kandevõime 5 kg / 10 kg maks. | 800 mm | ± 0.02 mm | / | Võimsus 2.0 kVA;Roboti mass 32 kg | Sisseehitatud toru Φ6 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1+J2 kombineeritud kiirus 10927.2 mm/s;J1 ulatus ±135°;J2 ulatus ±150°;J3 ulatus 200 mm, kiirus 1100 mm/s;J4 ulatus ±360°, kiirus 880°/s | / | Taotle seda mudelit |
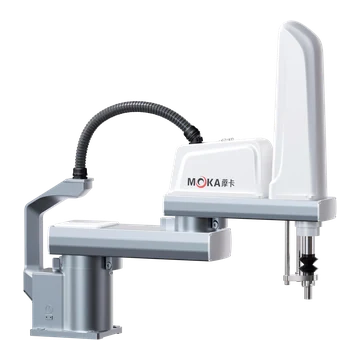 | MB25SC-800 | SCARA robotid | 4 | Kandevõime 10 kg / 25 kg maks. | 800 mm | ± 0.025 mm | / | Võimsus 3.0 kVA;Roboti mass 63 kg | Sisseehitatud toru Φ8 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1+J2 kombineeritud kiirus 9210 mm/s;J1 ulatus ±135°;J2 ulatus ±150°;J3 ulatus 420 mm, kiirus 2020 mm/s;J4 ulatus ±360°, kiirus 720°/s | / | Taotle seda mudelit |
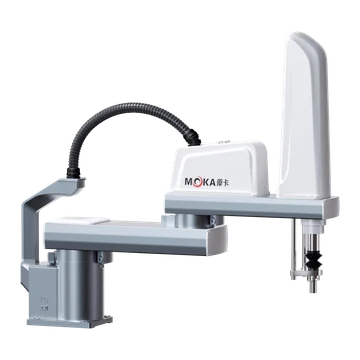 | MB25SC-900 | SCARA robotid | 4 | Kandevõime 10 kg / 25 kg maks. | 900 mm | ± 0.025 mm | / | Võimsus 3.0 kVA;Roboti mass 64.5 kg | Sisseehitatud toru Φ8 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1+J2 kombineeritud kiirus 10360 mm/s;J1 ulatus ±135°;J2 ulatus ±150°;J3 ulatus 420 mm, kiirus 2020 mm/s;J4 ulatus ±360°, kiirus 720°/s | / | Taotle seda mudelit |
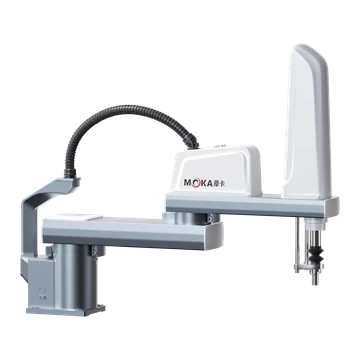 | MB25SC-1000 | SCARA robotid | 4 | Kandevõime 10 kg / 25 kg maks. | 1000 mm | ± 0.025 mm | / | Võimsus 3.0 kVA;Roboti mass 66 kg | Sisseehitatud toru Φ8 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1+J2 kombineeritud kiirus 11520 mm/s;J1 ulatus ±135°;J2 ulatus ±150°;J3 ulatus 420 mm, kiirus 2020 mm/s;J4 ulatus ±360°, kiirus 720°/s | / | Taotle seda mudelit |
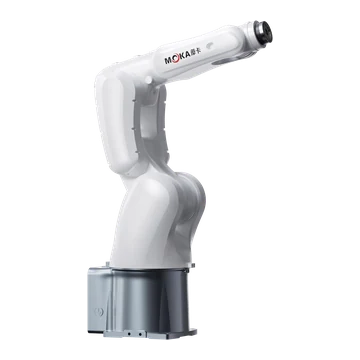 | MB10S-740 | Väikesed 6-teljelised / koostöörobotid | 6 | 10 kg | 740 mm | ± 0.02 mm | IP67 | Võimsus 3.0 kVA;Roboti mass 45 kg | Sisseehitatud toru Φ6 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein / ümberpööratud | J1 ulatus ±170°, kiirus 300°/s;J2 ulatus -140° kuni +70°, kiirus 300°/s;J3 ulatus -75° kuni +200°, kiirus 400°/s;J4 ulatus ±190°, kiirus 550°/s;J5 ulatus ±130°, kiirus 560°/s;J6 ulatus ±360°, kiirus 975°/s | / | Taotle seda mudelit |
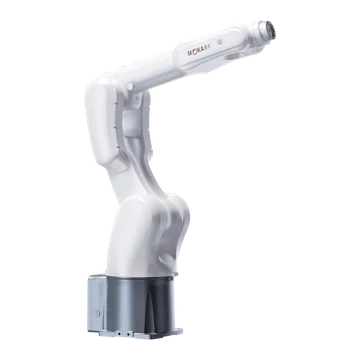 | MB08S-1000 | Väikesed 6-teljelised / koostöörobotid | 6 | 8 kg | 1002 mm | ± 0.02 mm | IP67 | Võimsus 3.0 kVA;Roboti mass 49 kg | Sisseehitatud toru Φ6 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein / ümberpööratud | J1 ulatus ±170°, kiirus 300°/s;J2 ulatus -140° kuni +80°, kiirus 300°/s;J3 ulatus -75° kuni +200°, kiirus 400°/s;J4 ulatus ±190°, kiirus 550°/s;J5 ulatus ±130°, kiirus 560°/s;J6 ulatus ±360°, kiirus 975°/s | J4 18 N·m;J5 18 N·m;J6 9 Nm | Taotle seda mudelit |
 | MB10S-920 | Väikesed 6-teljelised / koostöörobotid | 6 | 10 kg | 920 mm | ± 0.02 mm | IP67 | Võimsus 3.0 kVA;Roboti mass 47 kg | Sisseehitatud toru Φ6 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein / ümberpööratud | J1 ulatus ±170°, kiirus 300°/s;J2 ulatus -140° kuni +80°, kiirus 300°/s;J3 ulatus -75° kuni +200°, kiirus 400°/s;J4 ulatus ±190°, kiirus 550°/s;J5 ulatus ±130°, kiirus 560°/s;J6 ulatus ±360°, kiirus 975°/s | / | Taotle seda mudelit |
 | MB07CP-990 | Väikesed 6-teljelised / koostöörobotid | 6 | 7 kg | 990 mm | ± 0.04 mm | IP67 | Võimsus 4.5 kVA;Roboti mass 26 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein / ümberpööratud | J1 ulatus ±180°, kiirus 180°/s;J2 ulatus ±180°, kiirus 180°/s;J3 ulatus ±180°, kiirus 240°/s;J4 ulatus ±190°, kiirus 240°/s;J5 ulatus ±180°, kiirus 240°/s;J6 ulatus ±360°, kiirus 240°/s | J4 22 N·m;J5 17 N·m;J6 8 Nm | Taotle seda mudelit |
 | MB12CP-1250 | Väikesed 6-teljelised / koostöörobotid | 6 | 12 kg | 1250 mm | ± 0.04 mm | IP67 | Võimsus 4.5 kVA;Roboti mass 43 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein / ümberpööratud | J1 ulatus ±180°, kiirus 120°/s;J2 ulatus ±180°, kiirus 120°/s;J3 ulatus ±180°, kiirus 180°/s;J4 ulatus ±190°, kiirus 180°/s;J5 ulatus ±180°, kiirus 180°/s;J6 ulatus ±360°, kiirus 180°/s | J4 35 N·m;J5 25 N·m;J6 11 Nm | Taotle seda mudelit |
 | MB20CP-1420 | Väikesed 6-teljelised / koostöörobotid | 6 | 20 kg | 1420 mm | ± 0.04 mm | IP67 | Võimsus 4.5 kVA;Roboti mass 45 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein / ümberpööratud | J1 ulatus ±180°, kiirus 80°/s;J2 ulatus ±180°, kiirus 80°/s;J3 ulatus ±180°, kiirus 120°/s;J4 ulatus ±190°, kiirus 120°/s;J5 ulatus ±180°, kiirus 100°/s;J6 ulatus ±360°, kiirus 120°/s | J4 65 N·m;J5 60 N·m;J6 28 Nm | Taotle seda mudelit |
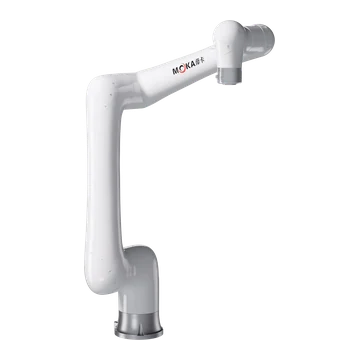 | MB40CP-1800 | Väikesed 6-teljelised / koostöörobotid | 6 | 40 kg | 1800 mm | ± 0.05 mm | IP67 | Võimsus 4.5 kVA;Roboti mass 137 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein / ümberpööratud | J1 ulatus ±180°, kiirus 120°/s;J2 ulatus ±180°, kiirus 120°/s;J3 ulatus ±220°, kiirus 120°/s;J4 ulatus ±180°, kiirus 235°/s;J5 ulatus ±180°, kiirus 235°/s;J6 ulatus ±270°, kiirus 235°/s | J4 102 N·m;J5 86 N·m;J6 32 Nm | Taotle seda mudelit |
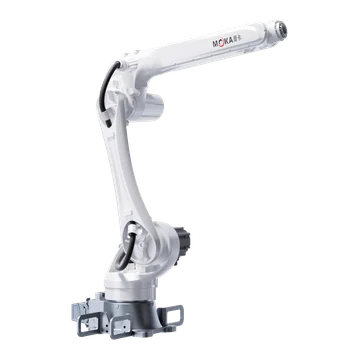 | MB15-1550 | Üldised 6-teljelised robotid | 6 | 15 kg | 1550 mm | ± 0.03 mm | IP65 / IP67 | Võimsus 4.5 kVA;Roboti mass 147 kg | Sisseehitatud toru Φ8 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1 ulatus ±180°, kiirus 290°/s;J2 ulatus +90° kuni -170°, kiirus 237°/s;J3 ulatus +155° kuni -90°, kiirus 270°/s;J4 ulatus ±190°, kiirus 360°/s;J5 ulatus ±135°, kiirus 360°/s;J6 ulatus ±360°, kiirus 700°/s | J4 23 N·m;J5 23 N·m;J6 10 Nm | Taotle seda mudelit |
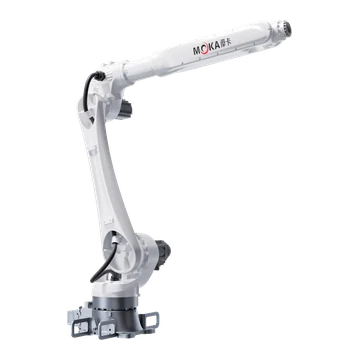 | MB20-2060 | Üldised 6-teljelised robotid | 6 | 20 kg | 2060 mm | ± 0.05 mm | IP65 / IP67 | Võimsus 4.5 kVA;Roboti mass 207 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein / ümberpööratud | J1 ulatus ±180°, kiirus 227°/s;J2 ulatus +90° kuni -160°, kiirus 223°/s;J3 ulatus +85° kuni -155°, kiirus 285°/s;J4 ulatus ±190°, kiirus 360°/s;J5 ulatus ±135°, kiirus 409°/s;J6 ulatus ±360°, kiirus 654°/s | J4 45 N·m;J5 45 N·m;J6 28 Nm | Taotle seda mudelit |
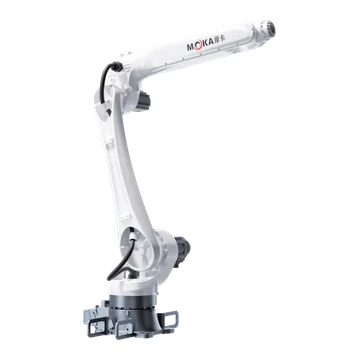 | MB25-1840 | Üldised 6-teljelised robotid | 6 | 25 kg | 1840 mm | ± 0.05 mm | IP65 / IP67 | Võimsus 4.5 kVA;Roboti mass 203 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein / ümberpööratud | J1 ulatus ±180°, kiirus 227°/s;J2 ulatus +90° kuni -160°, kiirus 223°/s;J3 ulatus +85° kuni -155°, kiirus 285°/s;J4 ulatus ±190°, kiirus 360°/s;J5 ulatus ±135°, kiirus 409°/s;J6 ulatus ±360°, kiirus 654°/s | J4 50 N·m;J5 50 N·m;J6 30 Nm | Taotle seda mudelit |
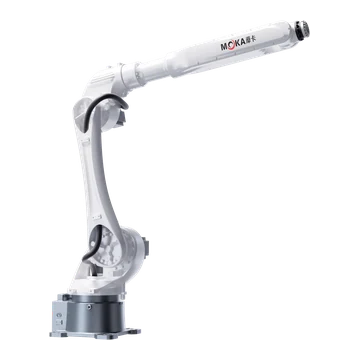 | MB30-2100 | Üldised 6-teljelised robotid | 6 | 30 kg | 2100 mm | ± 0.05 mm | IP54 / IP67 | Võimsus 8.0 kVA;Roboti mass 264 kg | Sisseehitatud toru Φ8 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein / ümberpööratud | J1 ulatus ±180°, kiirus 202°/s;J2 ulatus +98° kuni -160°, kiirus 212°/s;J3 ulatus +200° kuni -80°, kiirus 270°/s;J4 ulatus ±200°, kiirus 470°/s;J5 ulatus ±130°, kiirus 405°/s;J6 ulatus ±360°, kiirus 650°/s | J4 80 N·m;J5 80 N·m;J6 50 Nm | Taotle seda mudelit |
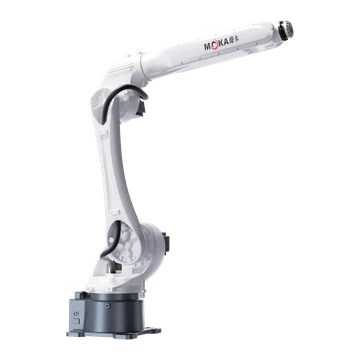 | MB35-1870 | Üldised 6-teljelised robotid | 6 | 35 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Võimsus 8.0 kVA;Roboti mass 260 kg | Sisseehitatud toru Φ8 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein / ümberpööratud | J1 ulatus ±180°, kiirus 202°/s;J2 ulatus +98° kuni -160°, kiirus 211°/s;J3 ulatus +200° kuni -80°, kiirus 234°/s;J4 ulatus ±200°, kiirus 470°/s;J5 ulatus ±130°, kiirus 405°/s;J6 ulatus ±360°, kiirus 535°/s | J4 80 N·m;J5 80 N·m;J6 50 Nm | Taotle seda mudelit |
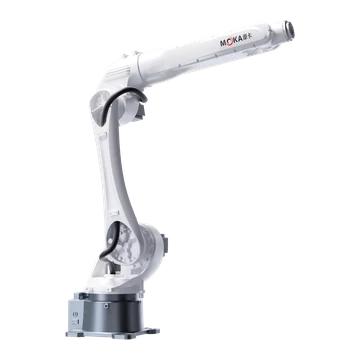 | MB45-1870 | Üldised 6-teljelised robotid | 6 | 45 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Võimsus 8.0 kVA;Roboti mass 286 kg | Sisseehitatud toru Φ8 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein / ümberpööratud | J1 ulatus ±180°, kiirus 202°/s;J2 ulatus +98° kuni -160°, kiirus 211°/s;J3 ulatus +200° kuni -80°, kiirus 210°/s;J4 ulatus ±200°, kiirus 420°/s;J5 ulatus ±125°, kiirus 285°/s;J6 ulatus ±360°, kiirus 410°/s | J4 103 N·m;J5 103 N·m;J6 100 Nm | Taotle seda mudelit |
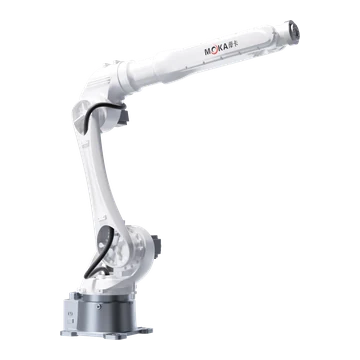 | MB50-2050 | Raskeveokite robotid | 6 | 50 kg | 2050 mm | ± 0.03 mm | IP65 | Võimsus 8.0 kVA;Roboti mass 290 kg | Sisseehitatud toru Φ8 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1 ulatus ±180°, kiirus 180°/s;J2 ulatus +98° kuni -160°, kiirus 185°/s;J3 ulatus +200° kuni -80°, kiirus 190°/s;J4 ulatus ±200°, kiirus 310°/s;J5 ulatus ±125°, kiirus 280°/s;J6 ulatus ±360°, kiirus 400°/s | J4 112 N·m;J5 112 N·m;J6 103 Nm | Taotle seda mudelit |
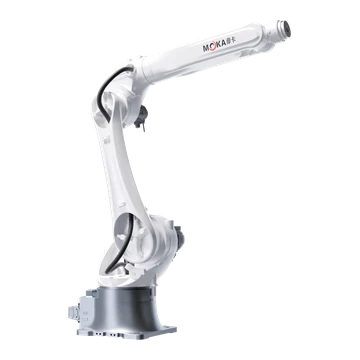 | MB70-2150 | Raskeveokite robotid | 6 | 70 kg | 2150 mm | ± 0.05 mm | IP67 | Võimsus 8.0 kVA;Roboti mass 545 kg | Sisseehitatud toru Φ8 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1 ulatus ±180°, kiirus 180°/s;J2 ulatus +120° kuni -150°, kiirus 155°/s;J3 ulatus +190° kuni -80°, kiirus 200°/s;J4 ulatus ±190°, kiirus 260°/s;J5 ulatus ±125°, kiirus 260°/s;J6 ulatus ±360°, kiirus 370°/s | J4 262 N·m;J5 262 N·m;J6 193 Nm | Taotle seda mudelit |
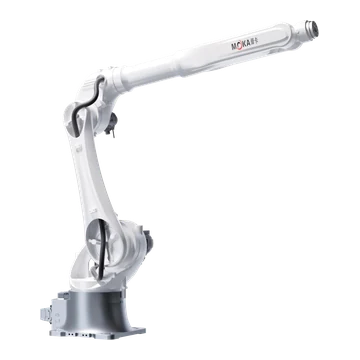 | MB70-2650 | Raskeveokite robotid | 6 | 70 kg | 2610 mm | ± 0.06 mm | IP65 | Võimsus 8.0 kVA;Roboti mass 552 kg | Sisseehitatud toru Φ8 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1 ulatus ±180°, kiirus 165°/s;J2 ulatus +120° kuni -150°, kiirus 125°/s;J3 ulatus +190° kuni -80°, kiirus 175°/s;J4 ulatus ±190°, kiirus 250°/s;J5 ulatus ±125°, kiirus 260°/s;J6 ulatus ±360°, kiirus 370°/s | J4 262 N·m;J5 262 N·m;J6 193 Nm | Taotle seda mudelit |
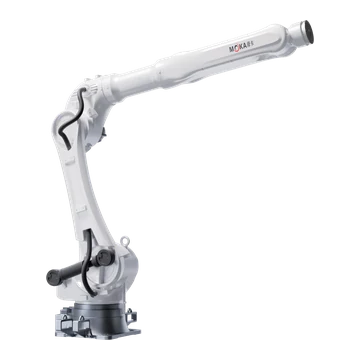 | MB150-3200 | Raskeveokite robotid | 6 | 150 kg | 3200 mm | ± 0.06 mm | IP54 / IP65 | Võimsus 25.0 kVA;Roboti mass 1260 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1 ulatus ±180°, kiirus 114°/s;J2 ulatus +60° kuni -85°, kiirus 95°/s;J3 ulatus +157.5° kuni -80°, kiirus 130°/s;J4 ulatus ±190°, kiirus 300°/s;J5 ulatus ±125°, kiirus 243°/s;J6 ulatus ±360°, kiirus 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 Nm | Taotle seda mudelit |
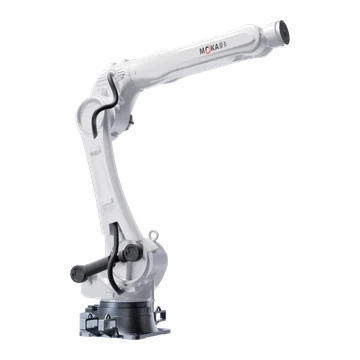 | MB220-2700 | Raskeveokite robotid | 6 | 220 kg | 2700 mm | ± 0.06 mm | IP65 | Võimsus 25.0 kVA;Roboti mass 1220 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1 ulatus ±180°, kiirus 114°/s;J2 ulatus +60° kuni -85°, kiirus 95°/s;J3 ulatus +157.5° kuni -80°, kiirus 130°/s;J4 ulatus ±190°, kiirus 300°/s;J5 ulatus ±125°, kiirus 243°/s;J6 ulatus ±360°, kiirus 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 Nm | Taotle seda mudelit |
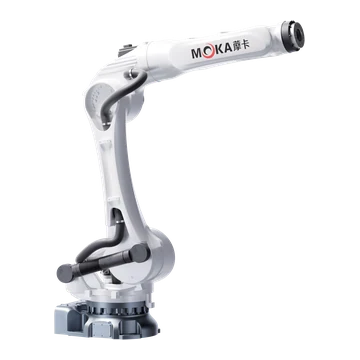 | MB280-2650 | Raskeveokite robotid | 6 | 280 kg | 2650 mm | ± 0.08 mm | IP54 / IP67 | Võimsus 25.0 kVA;Roboti mass 1320 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1 ulatus ±180°, kiirus 120°/s;J2 ulatus +60° kuni -80°, kiirus 110°/s;J3 ulatus +95° kuni -80°, kiirus 115°/s;J4 ulatus ±210°, kiirus 190°/s;J5 ulatus ±125°, kiirus 135°/s;J6 ulatus ±360°, kiirus 220°/s | J4 1134 N·m;J5 1134 N·m;J6 752 Nm | Taotle seda mudelit |
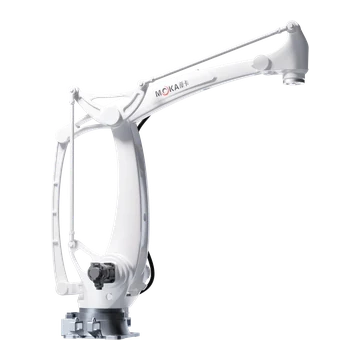 | MB180C-3200 | Raskeveokite robotid | 4 | 180 kg | 3200 mm | ± 0.06 mm | IP65 | Võimsus 25.0 kVA;Roboti mass 1060 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1 ulatus ±180°, kiirus 115°/s;J2 ulatus +40° kuni -85°, kiirus 95°/s;J3 ulatus +48° kuni -70°, kiirus 115°/s;J4 ulatus ±360°, kiirus 210°/s | / | Taotle seda mudelit |
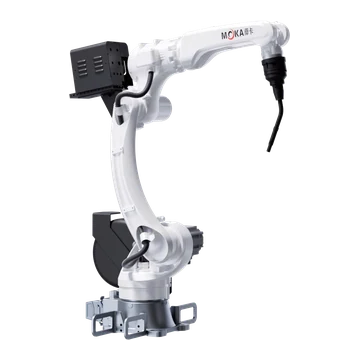 | MB10W-1500 | Keevitusrobotid | 6 | 10 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Võimsus 4.5 kVA;Roboti mass 145 kg | Sisseehitatud toru Φ8 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1 ulatus ±180°, kiirus 300°/s;J2 ulatus +90° kuni -170°, kiirus 342°/s;J3 ulatus +160° kuni -92°, kiirus 285°/s;J4 ulatus ±150°, kiirus 390°/s;J5 ulatus +90° kuni -135°, kiirus 460°/s;J6 ulatus ±220°, kiirus 700°/s | J4 22 N·m;J5 22 N·m;J6 10 Nm | Taotle seda mudelit |
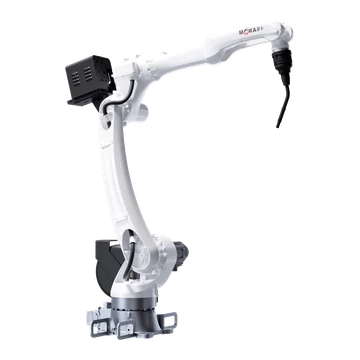 | MB10W-2050 | Keevitusrobotid | 6 | 10 kg | 2050 mm | ± 0.03 mm | IP65 / IP67 | Võimsus 4.5 kVA;Roboti mass 268 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrandale paigaldatav | J1 ulatus ±180°, kiirus 302°/s;J2 ulatus -90° kuni +170°, kiirus 298°/s;J3 ulatus +160° kuni -92°, kiirus 285°/s;J4 ulatus ±150°, kiirus 390°/s;J5 ulatus +90° kuni -135°, kiirus 460°/s;J6 ulatus ±220°, kiirus 700°/s | J4 22 N·m;J5 22 N·m;J6 10 Nm | Taotle seda mudelit |
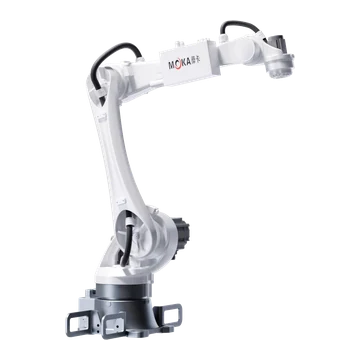 | MB15C-1500 | Keevitusrobotid | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Võimsus 4.5 kVA;Roboti mass 140 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein | J1 ulatus ±180°, kiirus 245°/s;J2 ulatus -85° kuni +165°, kiirus 210°/s;J3 ulatus -85° kuni +150°, kiirus 270°/s;J5 ulatus ±180°, kiirus 360°/s;J6 ulatus ±210°, kiirus 720°/s | J4 22 N·m;J5 22 N·m;J6 12 Nm | Taotle seda mudelit |
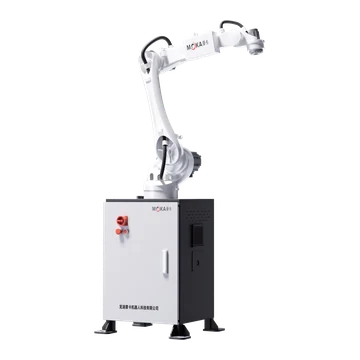 | MB15CD-1500 | Keevitusrobotid | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Võimsus 4.5 kVA;Roboti mass 300 kg | Sisseehitatud toru Φ10 mm;Signaalid 16 DI / 16 DO, 24 V alalisvool | Põrand / kronstein | J1 ulatus ±180°, kiirus 245°/s;J2 ulatus -85° kuni +165°, kiirus 210°/s;J3 ulatus -85° kuni +150°, kiirus 270°/s;J5 ulatus ±180°, kiirus 360°/s;J6 ulatus ±210°, kiirus 720°/s | J4 22 N·m;J5 22 N·m;J6 12 Nm | Taotle seda mudelit |
Sobivat MOKA mudelit ei leitud. Tühjendage üks või mitu filtrit või saatke vajalik kasulik koormus, ulatus ja rakendus hankimise ülevaatamiseks.
MOKA robotite ja automatiseerimislahenduste KKK
Milline MOKA robotitüüp sobib SCARA-, keevitus- või raskematele rakendustele?
Kasutage SCARA mudeleid kompaktsete horisontaalsete montaaži- või käsitsemisülesannete jaoks ning võrrelge kuueteljelisi, keevitus- ja raskeveokite mudeleid, kui protsess vajab orienteerimisvabadust, protsessitööriistu või suuremaid koormusi. Lõplik valik sõltub ikkagi kasulikust koormusest, liikumisraadiusest, korduvusest, kinnitusest ja tegelikust töökambri paigutusest.
Kuidas valida MOKA roboti vajalik koormus ja liikumisraadius?
Lisage tööriist, toode ja kõik kaasasolevad protsessiseadmed, et arvutada kogu kasulik koormus. Kontrollige iga nõutavat TCP punkti ja suunda liikumisraadiuse suhtes ning seejärel kinnitage raskuskese, inerts, randme pöördemoment, kinnitusvahendid, takistused ja hoolduskaugus.
Kas EVST saab MOKA roboti ümber konfigureerida tööriistu, juhtimist ja ohutust?
Jah. Projekti ulatus võib hõlmata otspunktide tööriistu, kontrollereid ja liideseid, kinnitusvahendeid, protsessiseadmeid, PLC-d ja võrke, kaitse- või muid ohutusmeetmeid, kasutuselevõtu ja tarnimisega seotud kohustusi.
Kuidas ma saan MOKA roboti hinda ja tarneaega küsida?
Valige mudel või esitage rakendus, kogukoormus, vajalik ulatus ja asendid, paigaldus, kontrolleri vajadused, kogus, sihtkoht ja soovitud ajastus. EVST kinnitab enne hinna, tarneaja ja teenusetingimuste koostamist kohaldatava konfiguratsiooni.
Autor: EVST toimetus
EVST toimetus haldab seda lehte robotivaliku ja projektiplaneerimise toetamiseks. Toote saadavus, konfiguratsioon, ohutusvalideerimine ja integreerimise ulatus tuleb tegeliku rakenduse jaoks kinnitada.
Toimetuspoliitika · Paranduste poliitika · Kasutustingimused
Viimati uuendatud: