
Keevitusroboti tööjaama konfiguratsioonid: rakud, rööpad ja portaalsüsteemid
Keevitusroboti tööjaam ühendab robotid, keevitusseadmed, tooriku käitlemise, kinnitusdetailid, juhtseadised ja kaitsemeetmed kindlaksmääratud tootmisvajaduse ümber. See valikukeskus võrdleb nelja konfiguratsiooniperekonda ja suunab rakenduspõhised üksikasjad vastavatele lehtedele. Kasutage lehesiseseid linke, et liikuda tooriku piirangutelt sobiva arhitektuuri juurde.
Alustage avalduse paigutamisega ühte neljast perekonnast
Iga kategooria kaart kasutab valiku marsruudi tuvastamiseks samu välju. Numbrilised väärtused ja tehnilised tingimused jäävad vastavatesse jaotistesse allpool.
Kerged ja keskmised rakud
- Algussobivus
- Korduvate kergete ja keskmiste osade perekonnad
- Liikumise defineerimine
- Kohalik pööramine, pöörlemine või mitmeteljeline positsioneerimine
- Järgmine arvustus
- Jätka valguskonfiguratsiooni marsruudil
Suured ja suure koormusega jaamad
- Algussobivus
- Pikad, suure ümbrikuga või suure massiga toorikud
- Liikumise defineerimine
- Suure koormusega positsioneerimine ja roboti laiendatud ulatus
- Järgmine arvustus
- Jätka mööda suuremat insenertehnilist marsruuti
Maapealsed, rööbastee- ja portaalsüsteemid
- Algussobivus
- Pikad, laiad või kõrged tsoonid, mis asuvad väljaspool ühte fikseeritud robotipositsiooni
- Liikumise defineerimine
- Roboti liikumine lineaarsetel välistelgedel
- Järgmine arvustus
- Võrdle nelja mobiilsüsteemi arhitektuuri
Positsioneerid ja kinnitusdetailid
- Algussobivus
- Stabiilset orientatsiooni ja korduvat positsioneerimist vajavad osad
- Liikumise defineerimine
- Liiguta osa ja hoia ühiseid suhteid
- Järgmine arvustus
- Tooriku liikumise ja hoidmispiiride ülevaatamine
Neli piirangut määravad kõige kasulikuma algusmarsruudi
Alustage töödeldava detaili ümbrise ja pikkusega ning lisage positsioneerimisarvutusse töödeldava detaili ja kinnitusdetaili kombineeritud koormus. Seejärel määrake õmbluskaardile vajalikud liikumisteljed ja roboti katvus. Lõpuks kitsendage arhitektuuri keevitusprotsessi ja vuugivormi järgi; konfiguratsiooni nimi on vaid projekti kinnitamise lähtepunkt.
Ümbrik ja pikkus
Otsustage, kas üks fikseeritud roboti asukoht suudab katta kõik vajalikud õmblused.
Koorma positsioneerimine
Käsitle töödeldavat detaili, kinnitusdetaili ja dünaamilist orientatsiooni ühe koormusprobleemina.
Liikumisteljed
Eristage detaili liigutamist, roboti liigutamist või väliste telgede kombineerimist.
Kohaldatav keevitusprotsess
Gaasivarjestuse, argoonkaar- või laserkeevituse korral kontrollige liitekohta ja seadme piiri.
Korduvate osade perekondade lisatud konfiguratsioonid
Kui töödeldava detaili kate ja koormus sobivad lokaalseks pööramiseks, horisontaalseks pöörlemiseks, mitmeteljeliseks positsioneerimiseks või esi- ja tagapuki toeks, alustage lahtritasandi konfiguratsiooniga. Spetsiaalsel lehel võrreldakse kuut paigutust, hoides kinnitusdetailide, roboti koguse ja kaitsemeetmetega seotud otsused projektipõhiselt.
robotkeevituskambri konfiguratsioonid kergete ja keskmise suurusega detailide jaoks
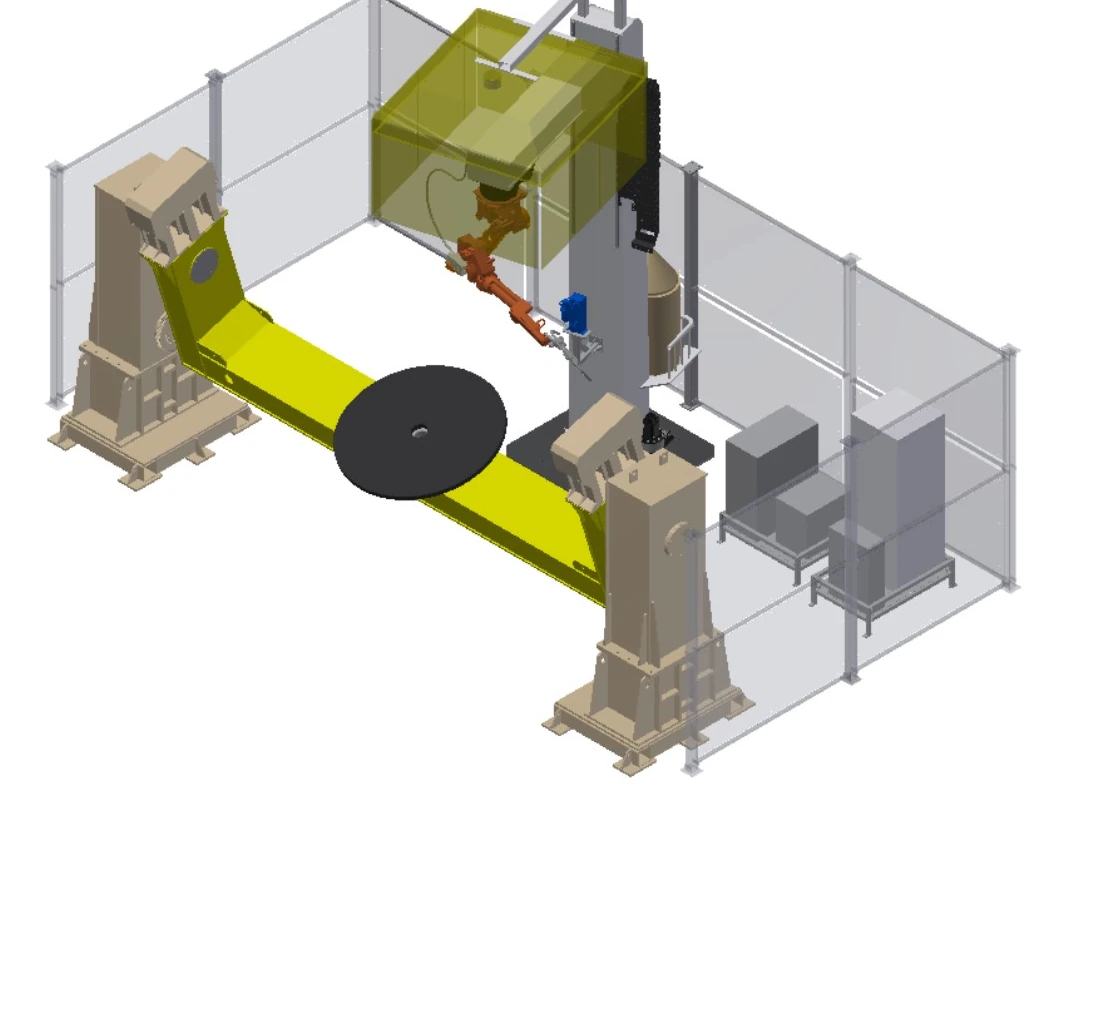
Pikkade, suurte või suure massiga osade jaoks projekteeritud jaamad
Kui pikkus, mass, pöörlemisläbimõõt või laadimismeetod ületab tavapärase lahtri kesta, alustatakse toe, positsioneerimise, välise liikumise ja kaitsepiirangutest. Spetsiaalsel lehel on esitatud kaheksa inseneritöö lähtepunkti, mitte fikseeritud seadmete paketid.
Suure ja raske keevitusrobotitega tööjaamad suurte ja raskete osade jaoksNeli maapealse-rööpa, õhurööpa ja portaalarhitektuuri
Kui üks fikseeritud robotipositsioon ei suuda katta vajalikku pikkust, kõrgust või ulatust, kannavad lineaarsed välisteljed roboti õmblustsooni. Need neli arhitektuuri hõlmavad püstist liikumist põrandal, tagurpidi liikumist põrandal, mitmeteljelist liikumist pea kohal ja laia platvormi katvust.
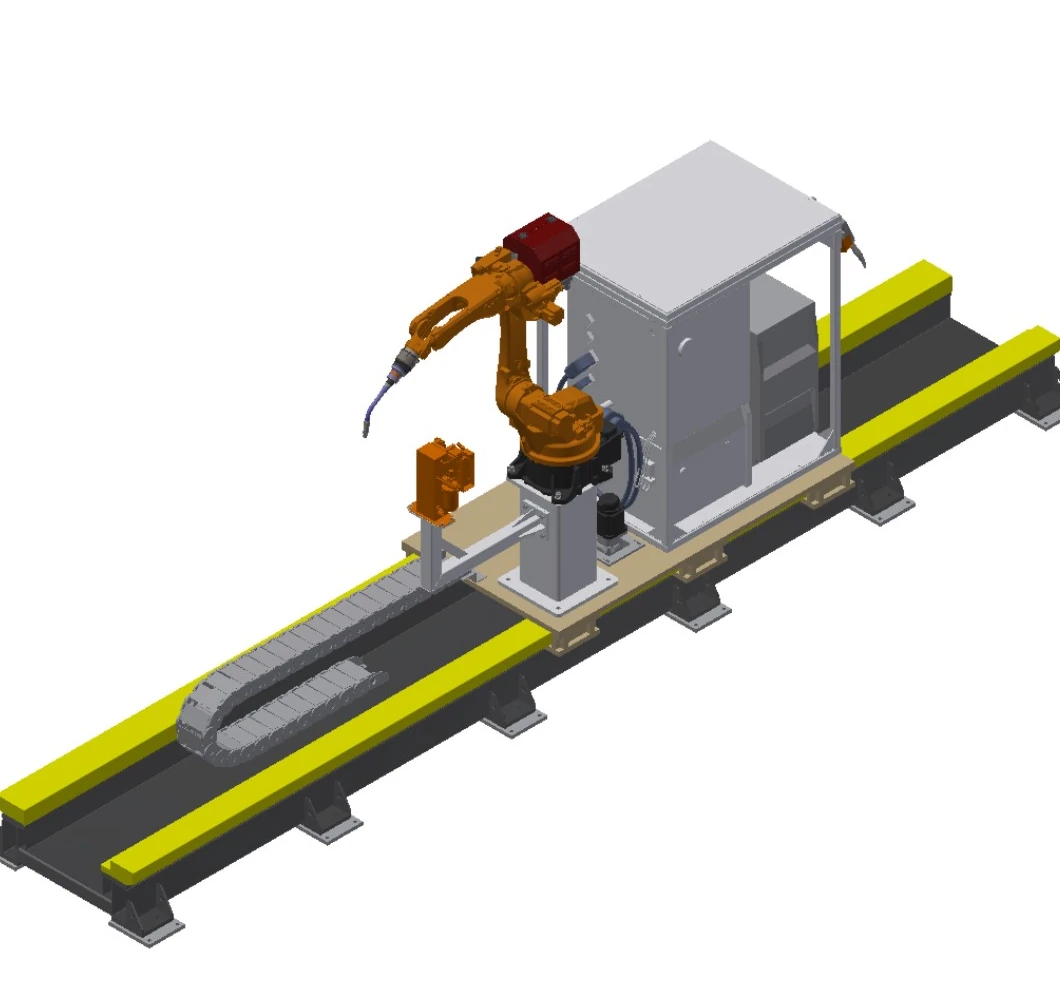
Püstine maa-rööpa keevitussüsteem
Laiendab roboti ulatust pikkade toorikute ulatuses, hoides robotit samal ajal põrandale kinnitatud kelgul püsti.
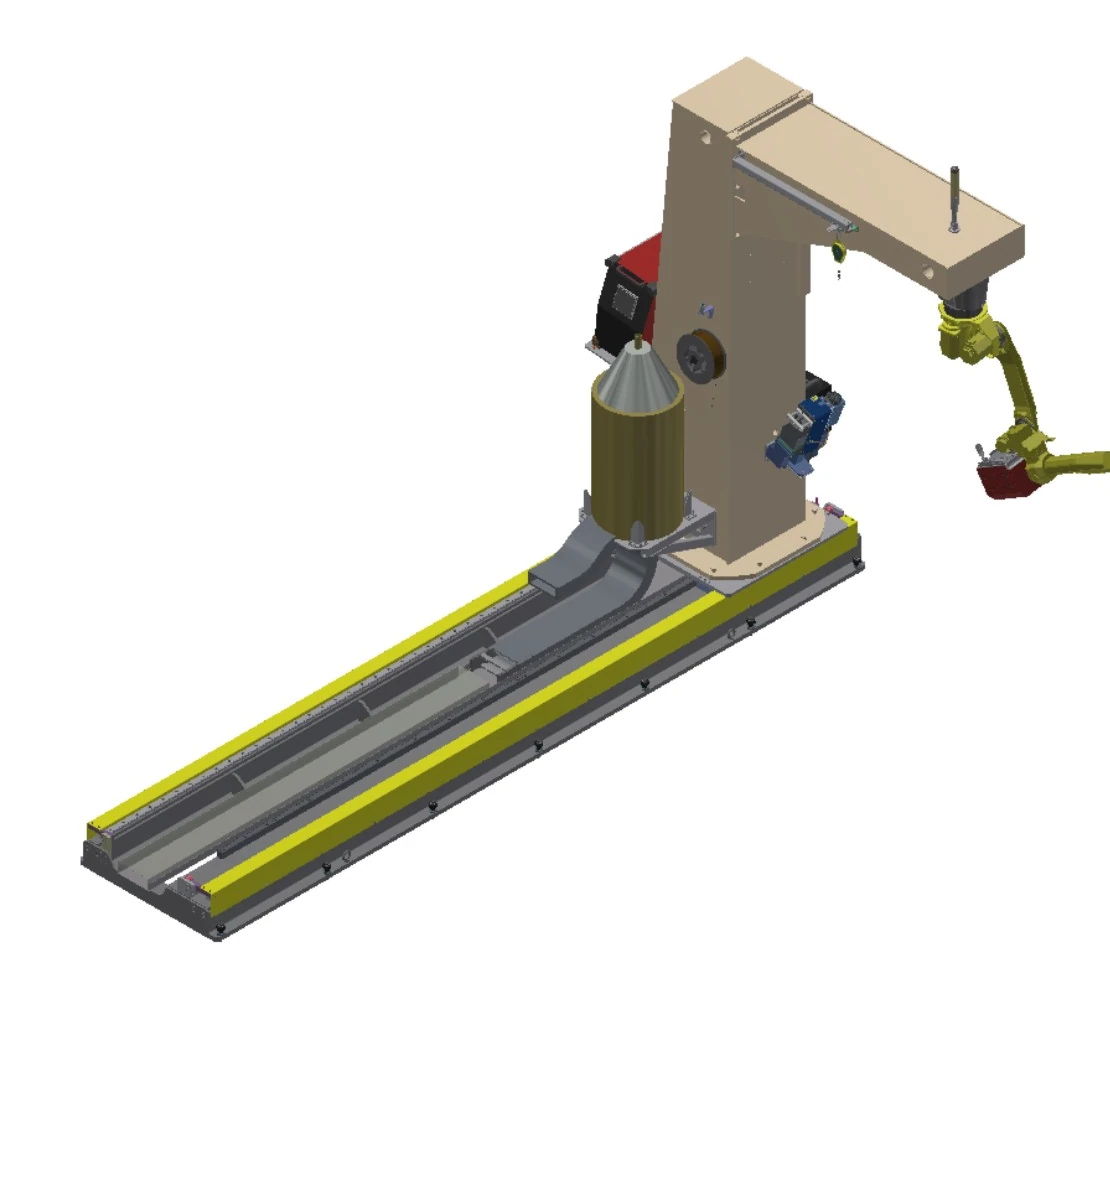
Pööratud maa-rööpa keevitussüsteem
Kombineerib põrandal liikumise ümberpööratud C-raamiga, kui pikkade toorikutega töötamisel on kasulik ligi pääseda pea kohalt.
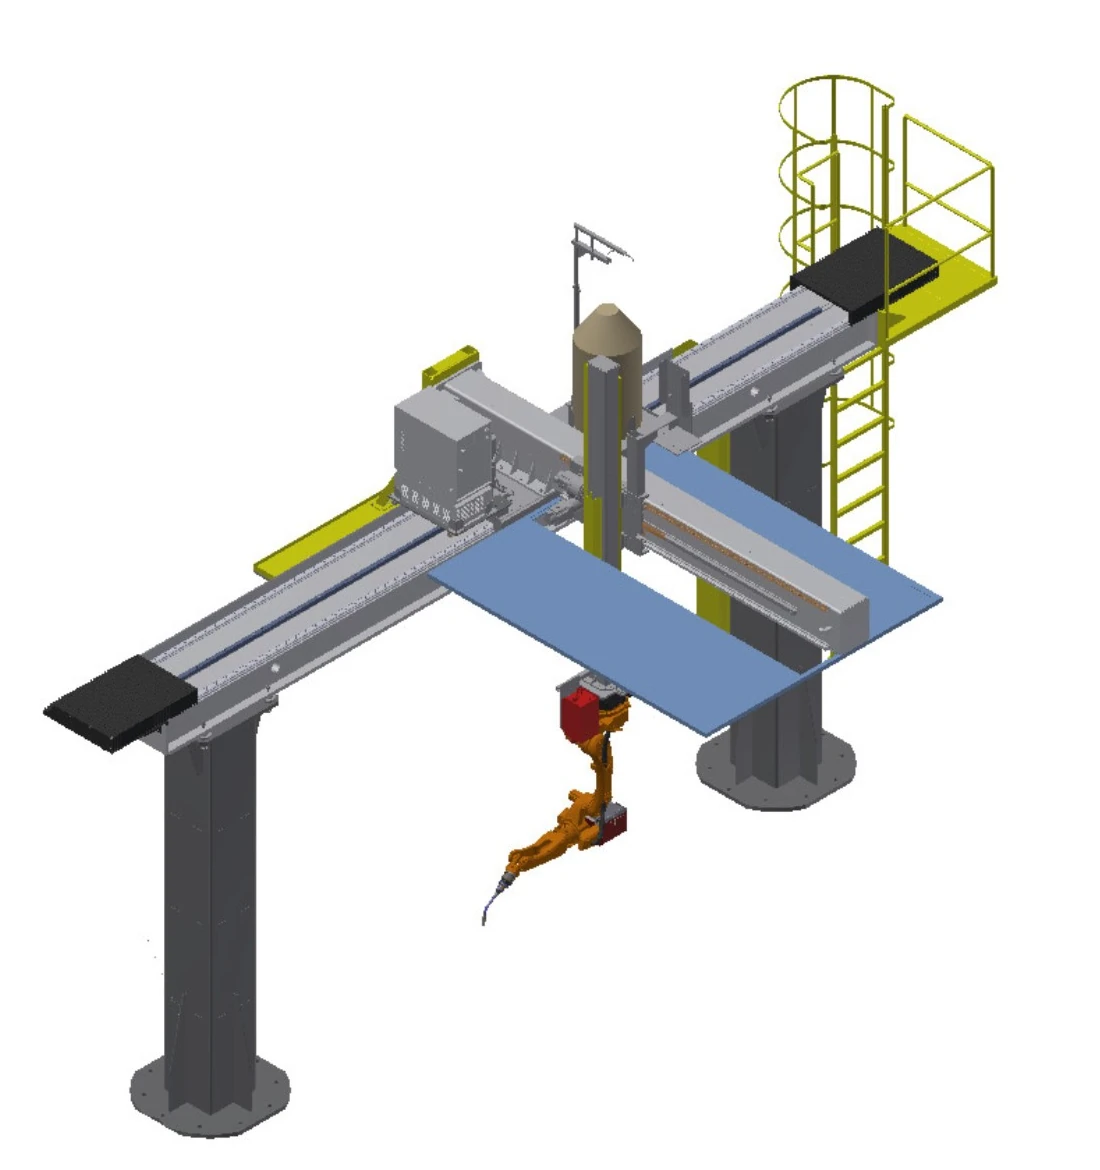
Pööratud Sky-Raili keevitussüsteem
Liigutab ümberpööratud robotit töötsooni kohal valitavate telgede kombinatsioonide abil pikkuse, külgmise ulatuse ja kõrguse osas.
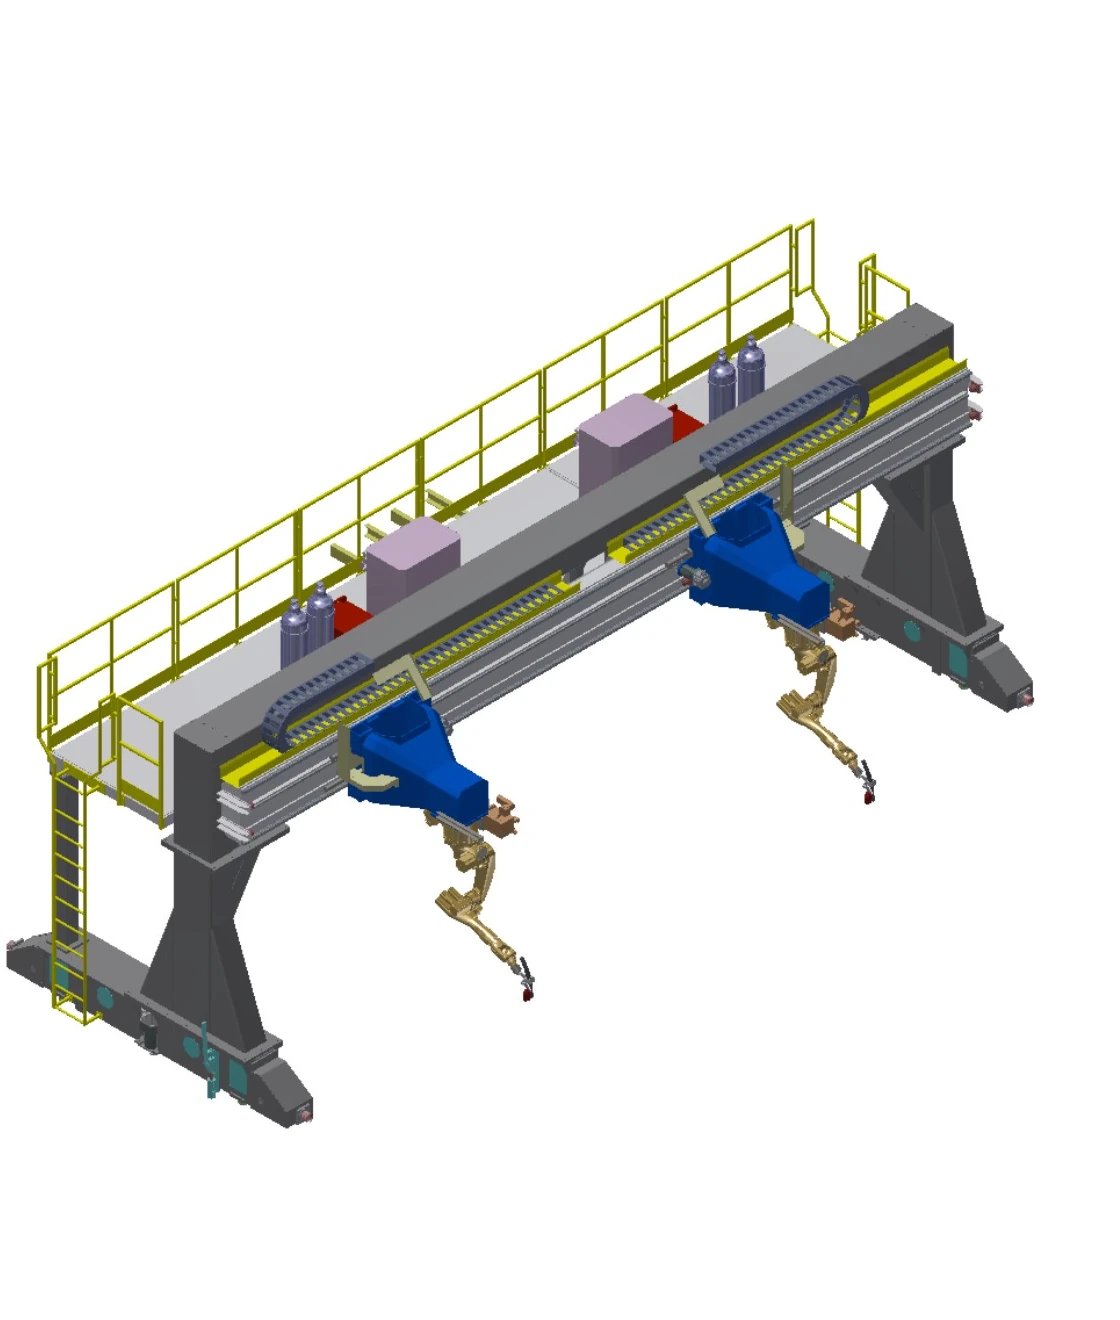
Pööratud portaalkeevitussüsteem
Loob pika Y-käigu ja sünkroniseeritud kahekordse ajamiga laia ülanurga suurte töötsoonide jaoks.
Võrdle nelja mobiilsüsteemi ühel väljade komplektil
Liikumisväärtused on valikulised vahemikud. Lõplik telgede kombinatsioon, koormus, vundament, protsessitarkvara ja jälgimise ulatus jäävad projektispetsiifilisteks.
| Rida | süsteem | Liikumine | reisimine | Nimikoormus | Kiirus | Korratavus | Välised teljed | Valikud ja tehnilised tingimused |
|---|---|---|---|---|---|---|---|---|
| A | Püstine maa-rööpa keevitussüsteem | Maandusrööp; üks lineaarne välistelg | Efektiivne liikumisulatus 2–30 m, valikuline | 1 t | 0–15 m/min | ± 0.15 mm | 1 komplekt | Roboti alus ja kronsteinid juhtseadmetele, keevitusseadmetele, traaditrumlile ja põleti puhastile; pikendatud painduv kaabel; kontaktandurite, kaare jälgimise ja mitmekihilise mitmekäigulise süsteemi tarkvara; laserõmbluse jälgimine |
| B | Pööratud maa-rööpa keevitussüsteem | Raske maandusrööp ümberpööratud C-raamiga; üks lineaarne välistelg | Efektiivne liikumisulatus 2–30 m, valikuline | 3.5 t | 0–15 m/min | ± 0.15 mm | 1 komplekt | Pööratud C-raam roboti alusega ja kronsteinidega juhtseadmete, keevitusseadmete, traaditrumli ja põleti puhasti jaoks; pikendatud painduv kaabel; kontaktandur, kaare jälgimine ja mitmekihiline mitmekäiguline tarkvara; laserõmbluse jälgimine |
| C | Pööratud Sky-Raili keevitussüsteem | X/Y/Z liikumine pea kohal; telgi saab kombineerida 1X, 2Y või 3Z telgedena | X 2–30 m; Y 1–2 m; Z 1–2 m, valikuline | 0.4 t | Iga telg 0–15 m/min | Iga telg ±0.15 mm | 3 seab | Juhtseadmete, keevitusseadmete, traaditrumli ja põleti puhasti kronsteinid; kontrollredel ja -platvorm; pikendatud painduv kaabel; valikuline laekamber; kontaktandur, kaare jälgimise ja mitmekihilise mitmekäigulise tarkvara; laserõmbluse jälgimine |
| D | Pööratud portaalkeevitussüsteem | Portaali X/Y/Z liikumine; telgi saab kombineerida 1X, 2Y või 3Z telgedeks; sünkroonne topeltajam Y-teljel | Side <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, valikuline | 0.4 t roboti kohta | Iga telg 0–15 m/min | Iga telg ±0.15 mm | 4 seab | Kasutaja poolt täppislihvitud P43 raskerööpa ja projekti vundamendi ehitus; juhtseadmete, keevitusseadmete, traaditrumli ja põleti puhasti kronsteinid; kontrollredel ja -platvorm; pikendatud painduv kaabel; kontaktandurite, kaare jälgimise ja mitmekihilise mitmekäigulise süsteemi tarkvara; laseriga õmbluste jälgimine |
Positsioneerijate ja kinnitusdetailide käsitlemine ühe tooriku ahelana
Positsioneerija esitab iga vuugi keevitatavas asendis; kinnitusvahend määrab komponendid ja säilitab korduvalt nende seose. Mõlemad tuleb kinnitada roboti juurdepääsu, keevitusjärjestuse, laadimise ja kaitsmisega.
Positsioneerimiskontseptsioonid
Sõelaga fikseeritud lauad, horisontaalsed pöördlauad, pöördseadmed, esi- ja tagapuki tugi ning mitmeteljelised positsioneerid. Rakendatava kontseptsiooni määratlevad kombineeritud tooriku ja kinnitusdetaili mass, raskuskese, pöörlemisruum ja põleti kliirens.
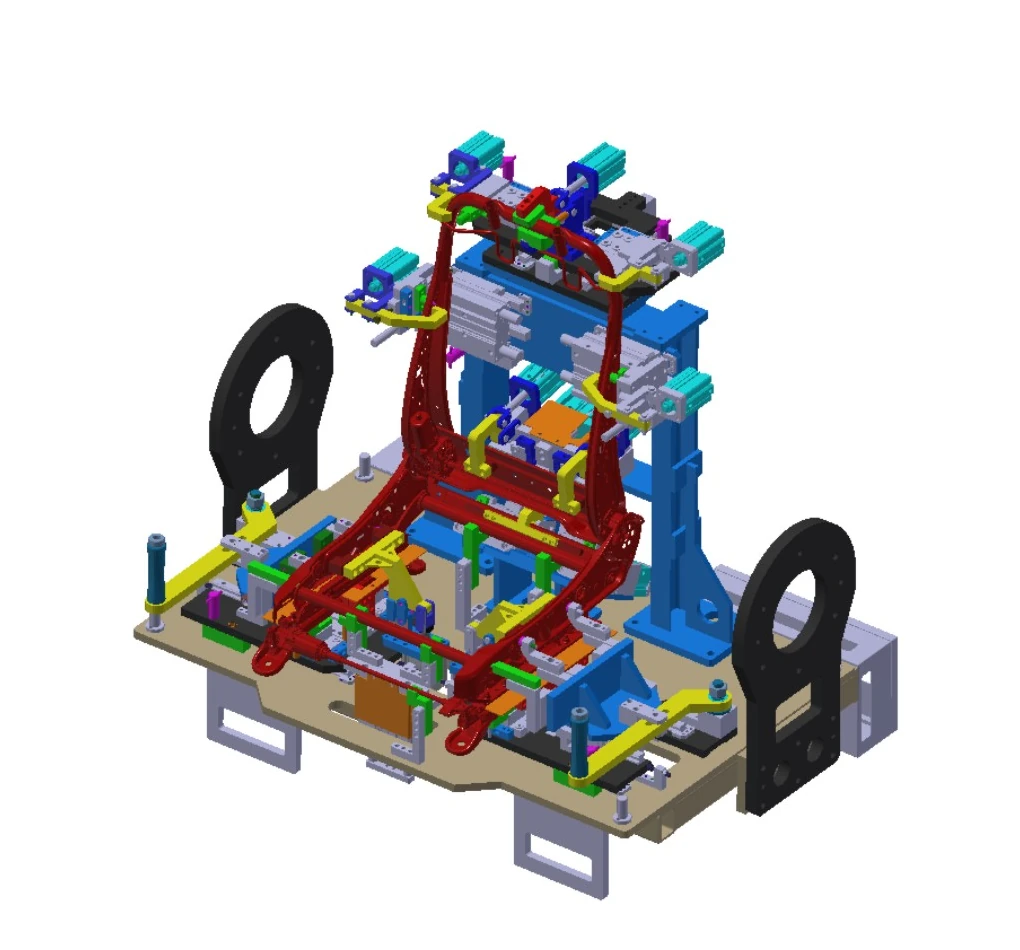
Kinnitusvahendite projekteerimine
Kiirmuutuste disain aitab säilitada liidese tooteuuenduste jaoks. Konstruktsiooniraamid vajavad piisavat jäikust ja tugevust, keevitatud konstruktsioonid läbivad vanandamistöötluse ning iga komponent paigutatakse ja kinnitatakse eraldi, et säilitada jooniste omavahelised seosed.
Kasutage järgmise insenerijoonise määratlemiseks nelja küsimust
Kui suur on osa?
Esitage minimaalne ja maksimaalne ümbrik, pikkus, laadimissuund ja õmbluste jaotus.
Milline koorem peab liikuma?
Ühenda töödeldava detaili ja kinnitusvahendi mass, seejärel lisa raskuskese ja dünaamiline orientatsioon.
Milliseid kirveid on vaja?
Otsusta, kas liigutad detaili, robotit või kasutad maapealset rööpa, õhurööpa või portaaltransporti.
Milline protsess kehtib?
Jagage materjali, liitekohti, keevitusmeetodit, kvaliteedinõudeid ja vahetusmustrit.
Kui ulatus laieneb liinitaktile, jaamadevahelistele üleandmistele ja süsteemitaseme orkestreerimisele, jätkake järgmisega: intelligentne keevitusliin.
Valige, millist perekonda esmalt vaadata
Milline kategooria sobib väikeste või keskmiste korduvate osadega?
Alusta kergete ja keskmise suurusega suletud lahtritega ning seejärel kitsenda teed detailide ümberpööramise, pöörlemise või mitmeteljelise positsioneerimise abil.
Milline kategooria sobib pikkade, suure ümbrikuga või suure koormusega osade jaoks?
Alustage suurte toorikutega projekteerimise marsruudist ja esitage massi, raskuskeskme, toe, koormuse ja õmbluste jaotuse andmed.
Millal peaksin võrdlema maapealset rööpasüsteemi, õhurööpasüsteemi või portaalsüsteemi?
Kasutage mobiilse süsteemi võrdlust, kui üks fikseeritud roboti asukoht ei suuda katta vajalikku pikkust, kõrgust või ulatust.
Kuhu kuuluvad keerulised tooriku kinnitamise ja kinnitusvahendite küsimused?
Kui peamiseks piiranguks on orientatsioon, korduv positsioneerimine või muutuvliidesed, alustage positsioneeride ja kinnitusdetailide osast.
Liikuge rakenduste perekonnast järgmisele teabekihile
Sellel lehel saate valida konfiguratsioonipere ja seejärel avada vastava toote või tehnilise lehe. Kui joonised on valmis, saate otse rakenduse arutelu alustada.
Alusta pärisosast ja õmbluskaardist
Jaga jooniseid, suuruste ja masside vahemikku, liitekohti, protsessi, takti ootust, koormusmeetodit ja asukoha piiranguid, et EVST saaks esialgse konfiguratsiooni raamida.