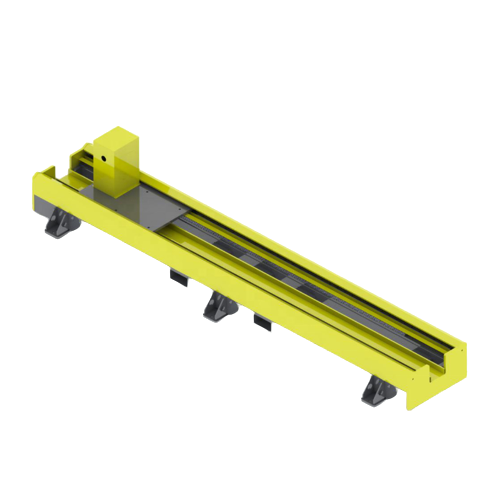
Tellimusel valmistatud lineaarsed liikumissüsteemid

Robotirada – 7. telje robotite ülekandeüksused (RTU)

Laiendage roboti tööulatust masinate, jaamade või pikkade toorikute vahel. EVST projekteerib maapealseid, õhu- ja sõrestikrobotite radu vastavalt teie roboti liikumisele, koormusele, töötsüklile, keskkonnale ja objekti tingimustele.

Iga projekti jaoks eraldi valmistatud Maapinna, taeva ja sõrestiku paigutus Rööbastee konfiguratsioonid kuni 6,000 kg nimikoormusega vagunitele

Mis see on

Lisa oma robotile koordineeritud lineaartelg

Robotirada on jõul töötav lineaartelg, mis kannab tööstusrobotit tööpositsioonide vahel. Seda nimetatakse ka 7. telje roboti ülekandeüksuseks ja see laiendab roboti tööulatust, nii et üks robot saab teenindada pikki detaile, mitut masinat või eraldi protsessijaamu. Põrandale paigaldatud versioone tuntakse ka maapinnal või põrandal.

Tooteperekond

Valige tööruumile sobiv paigutus

Raja struktuur valitakse olemasoleva põrandapinna, töödeldava detaili ligipääsu, roboti orientatsiooni ja protsessitee põhjal. Maapinna-, taeva- ja sõrestiksüsteemid projekteeritakse roboti, paigaldatud massi ja projekti tingimuste jaoks.

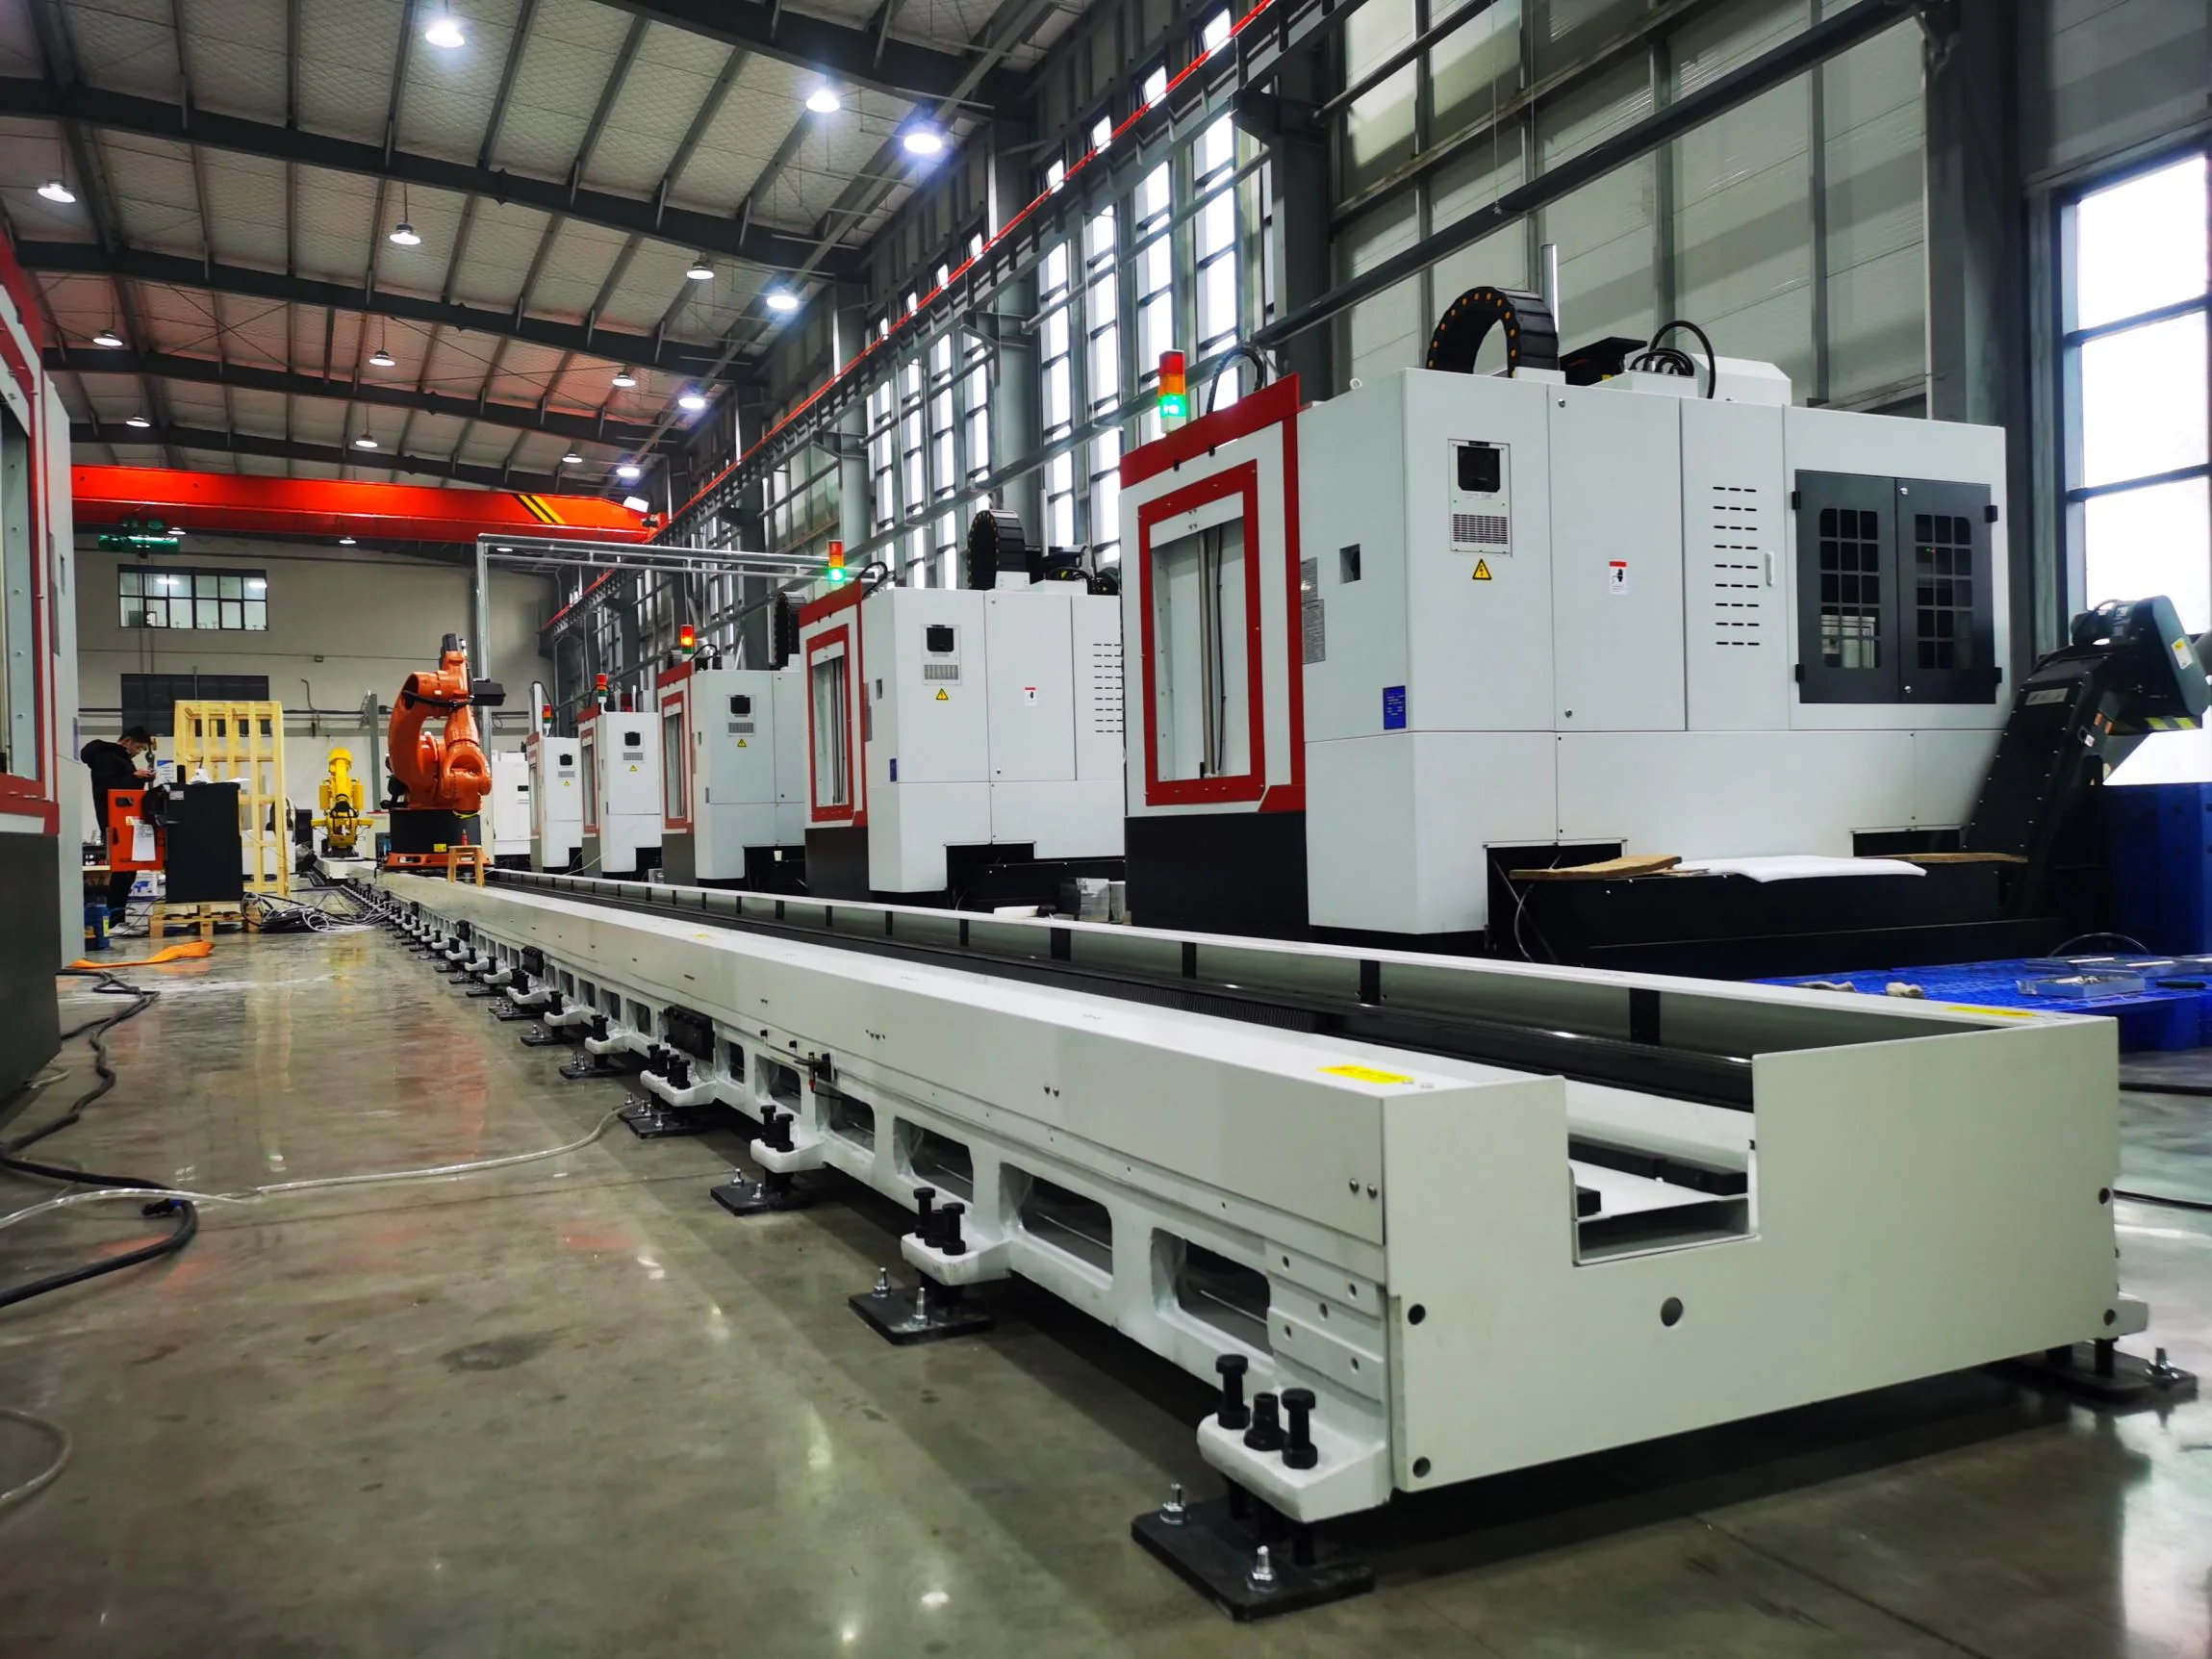
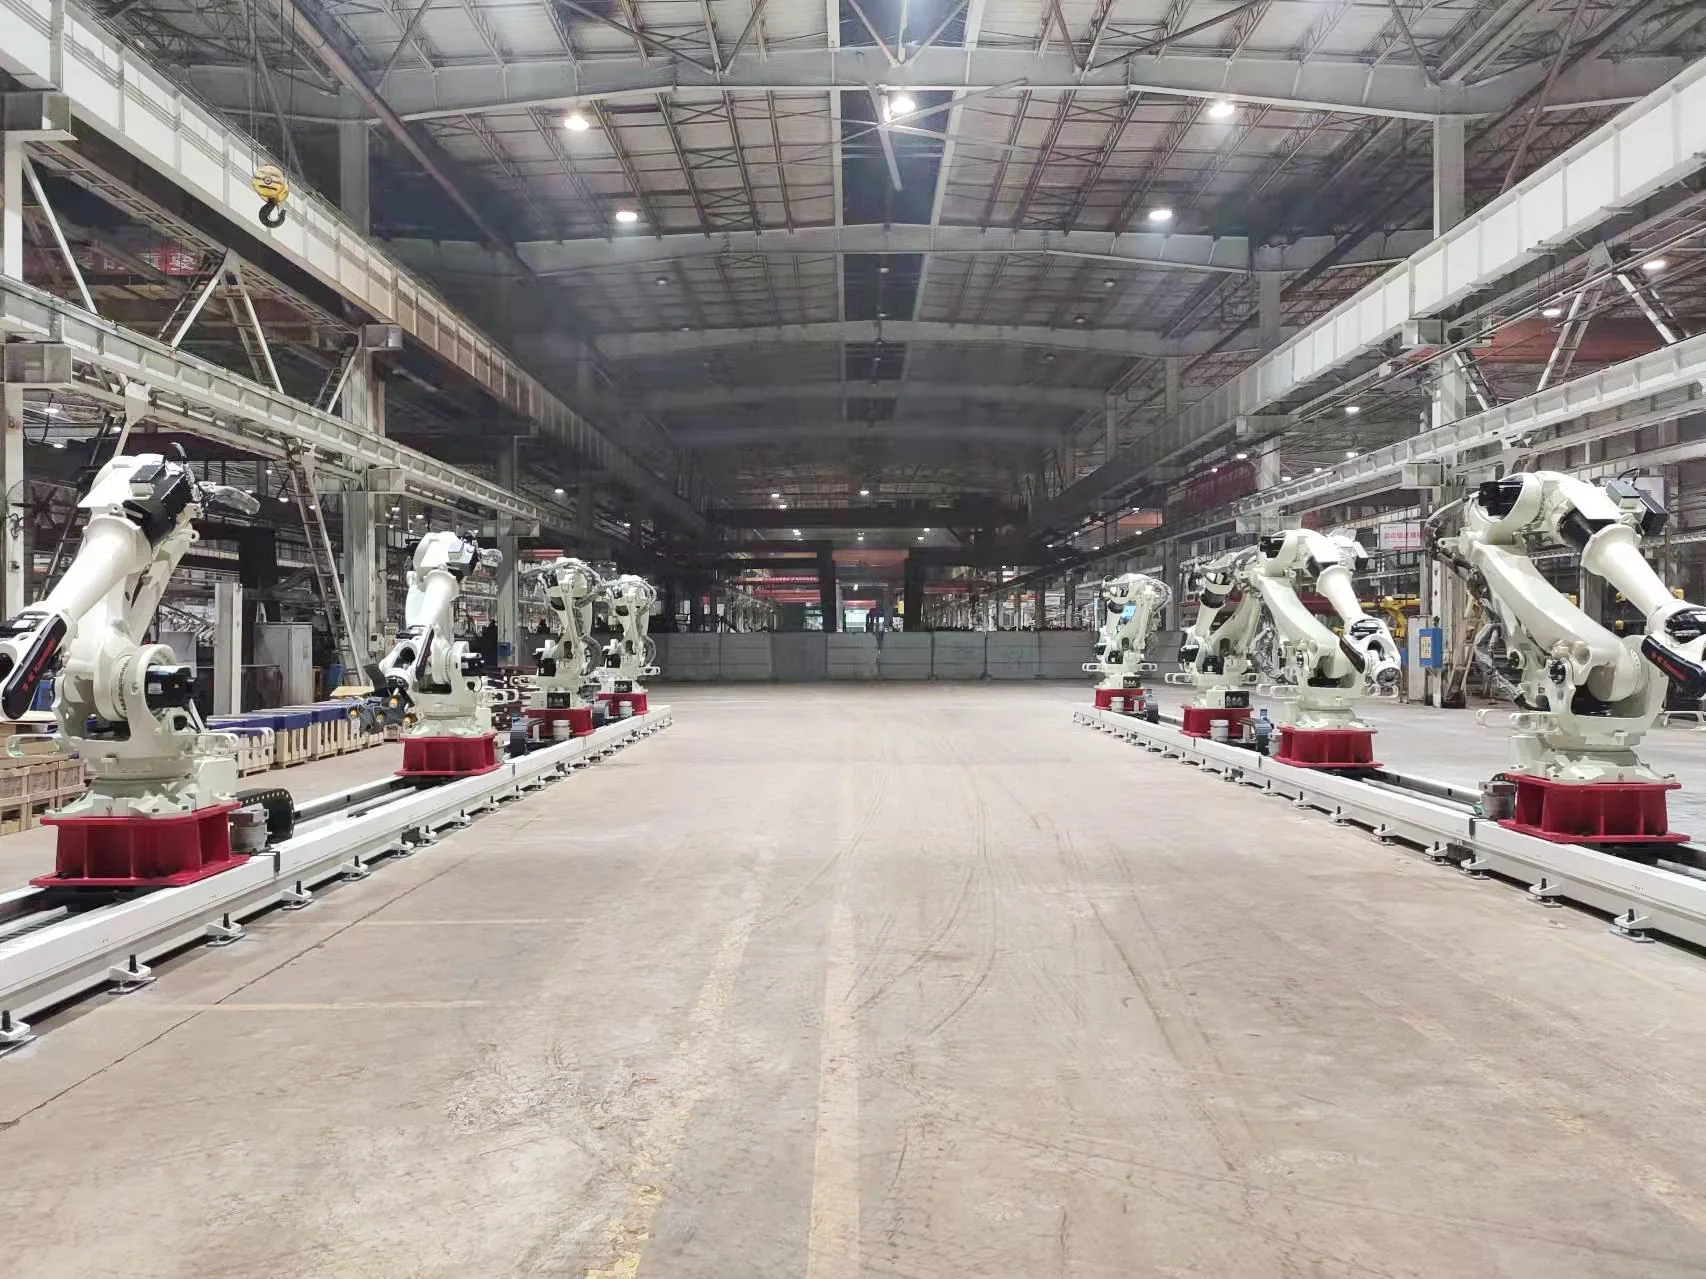
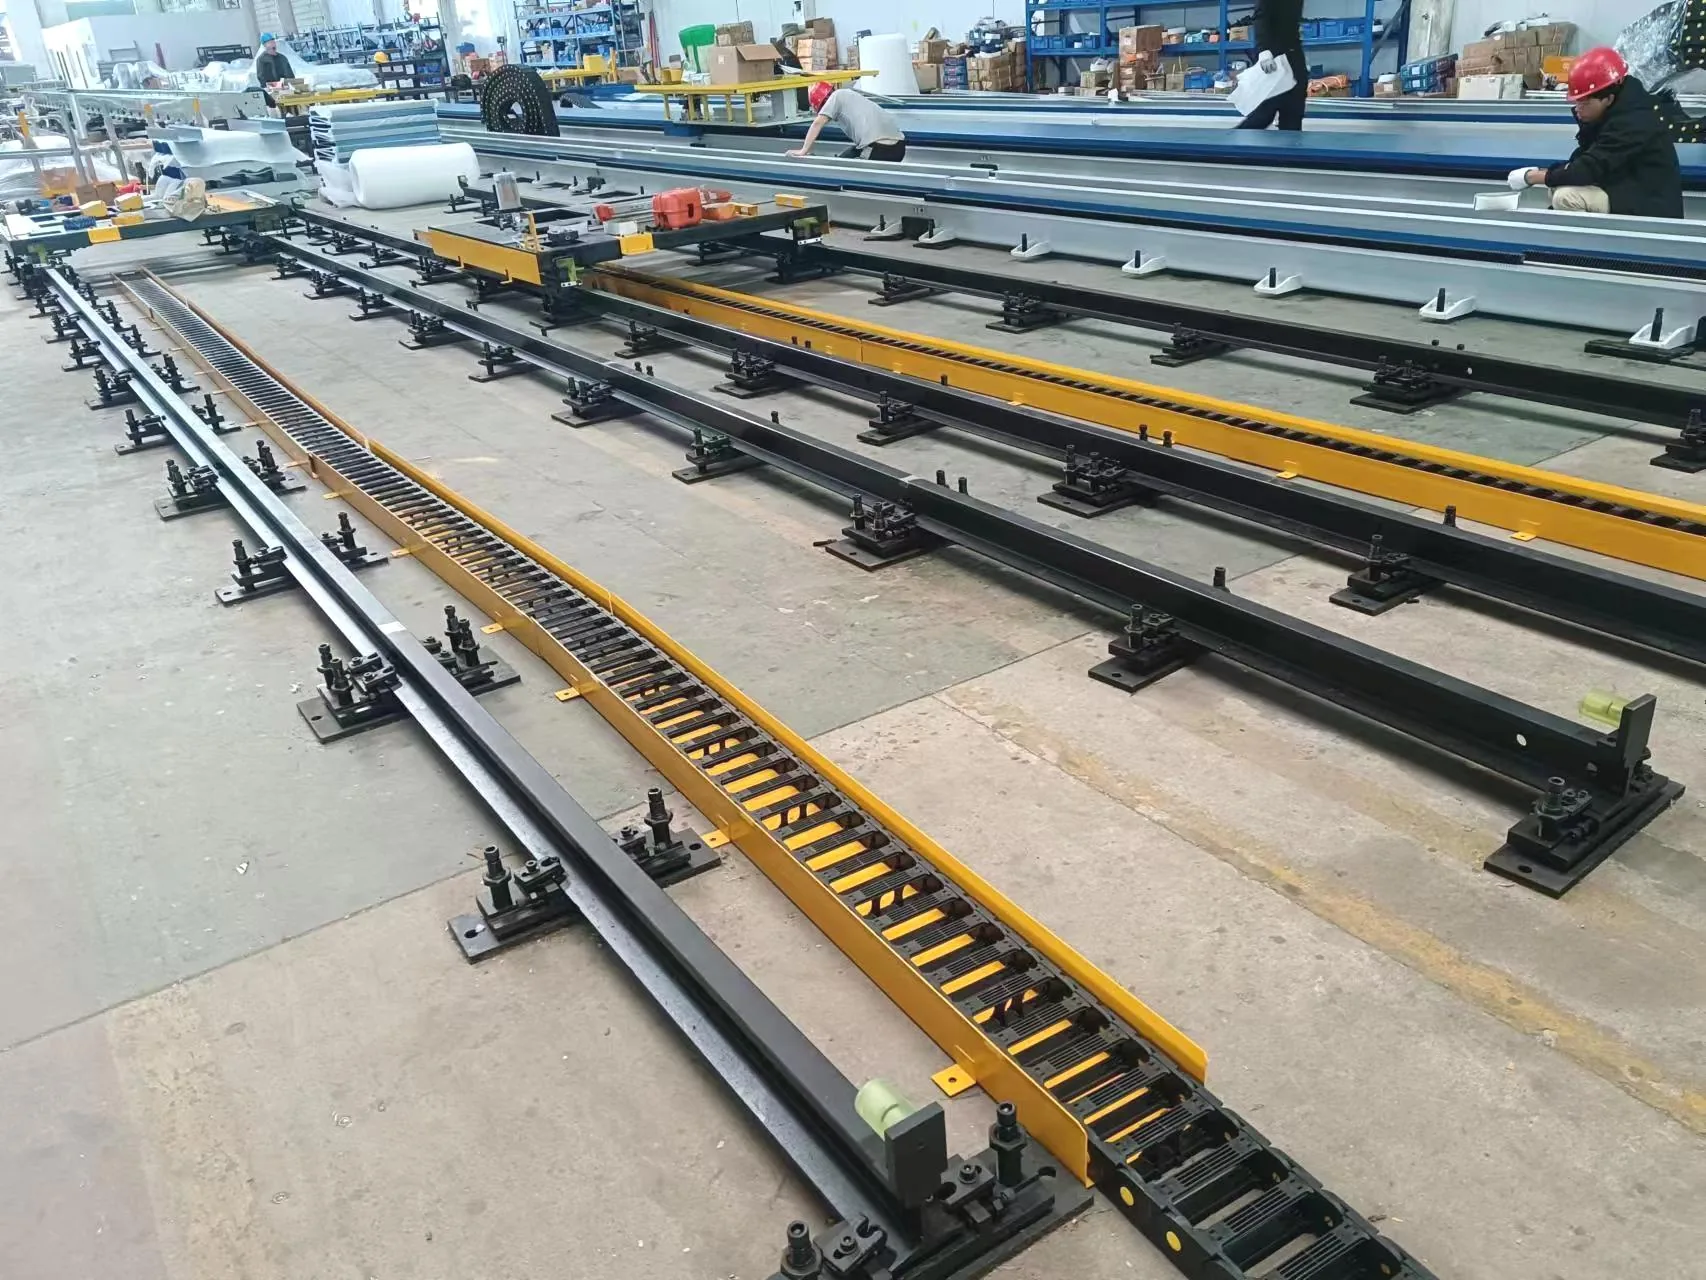
Töökojas monteeritakse maapinnale paigaldatud robotradasid

Maapealne raudtee

Maandusrööp (põrandale paigaldatud rööbas)

Praktiline paigutus roboti liigutamiseks masinate, kinnitusvahendite või pikkade toorikute kõrval. Projekti jaoks on määratletud aluse konstruktsioon, liikumine ja kaitse.

Vali see siis, kui: Prioriteediks on ligipääsetav põrandatasemel teenindus ja otsetee masinate kõrval.
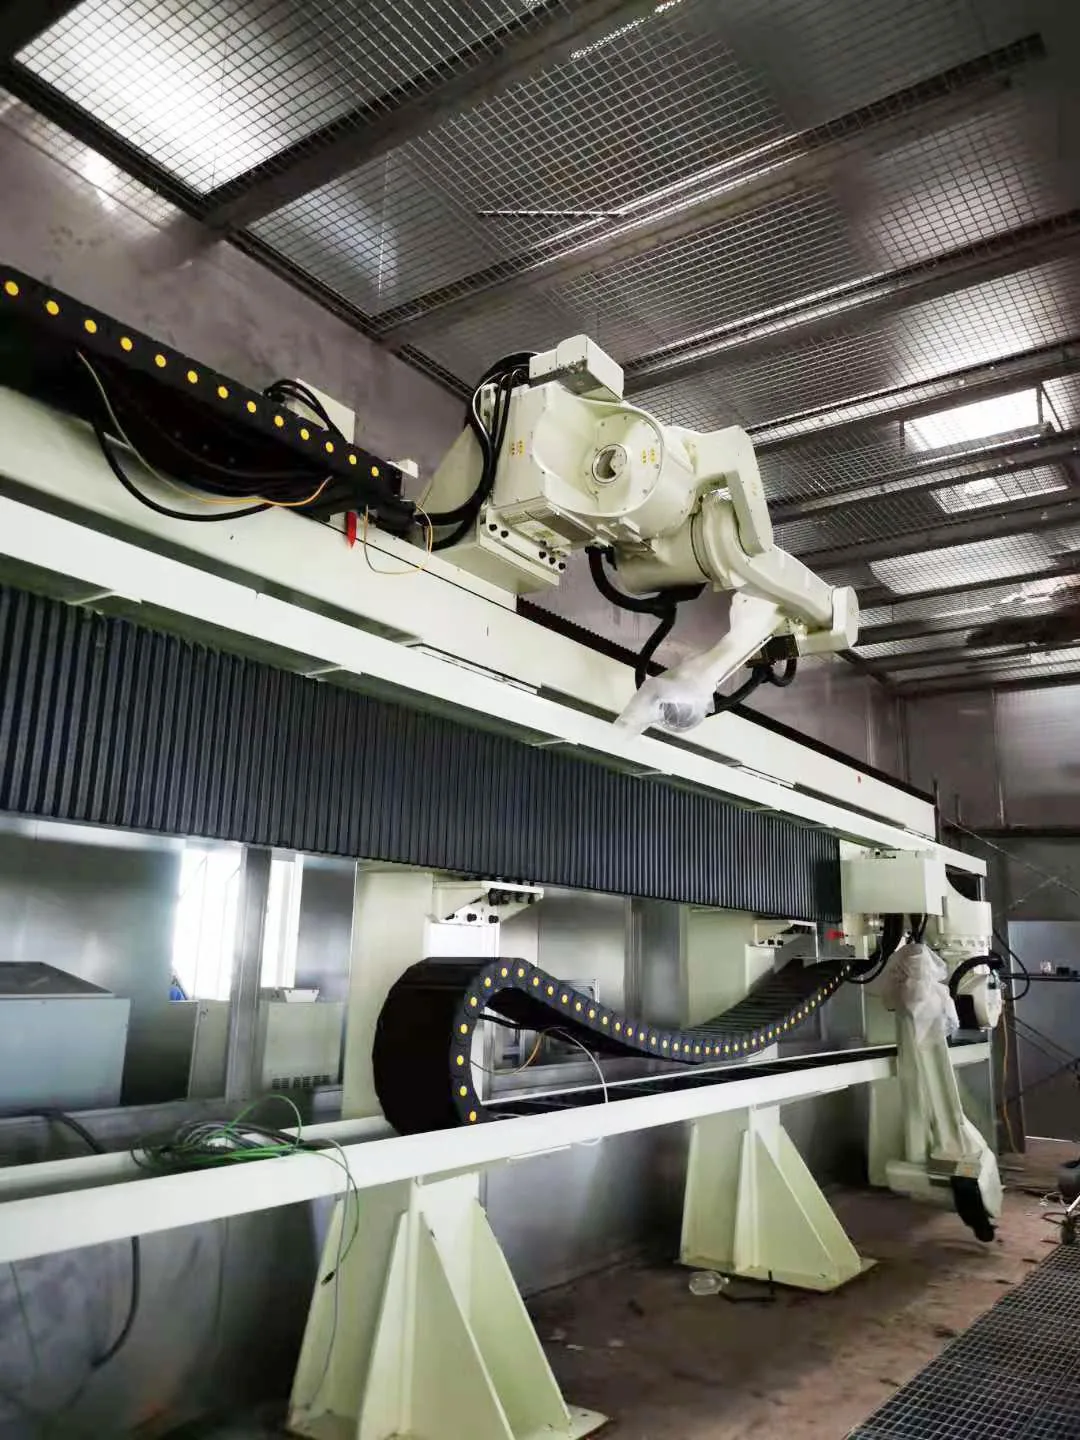
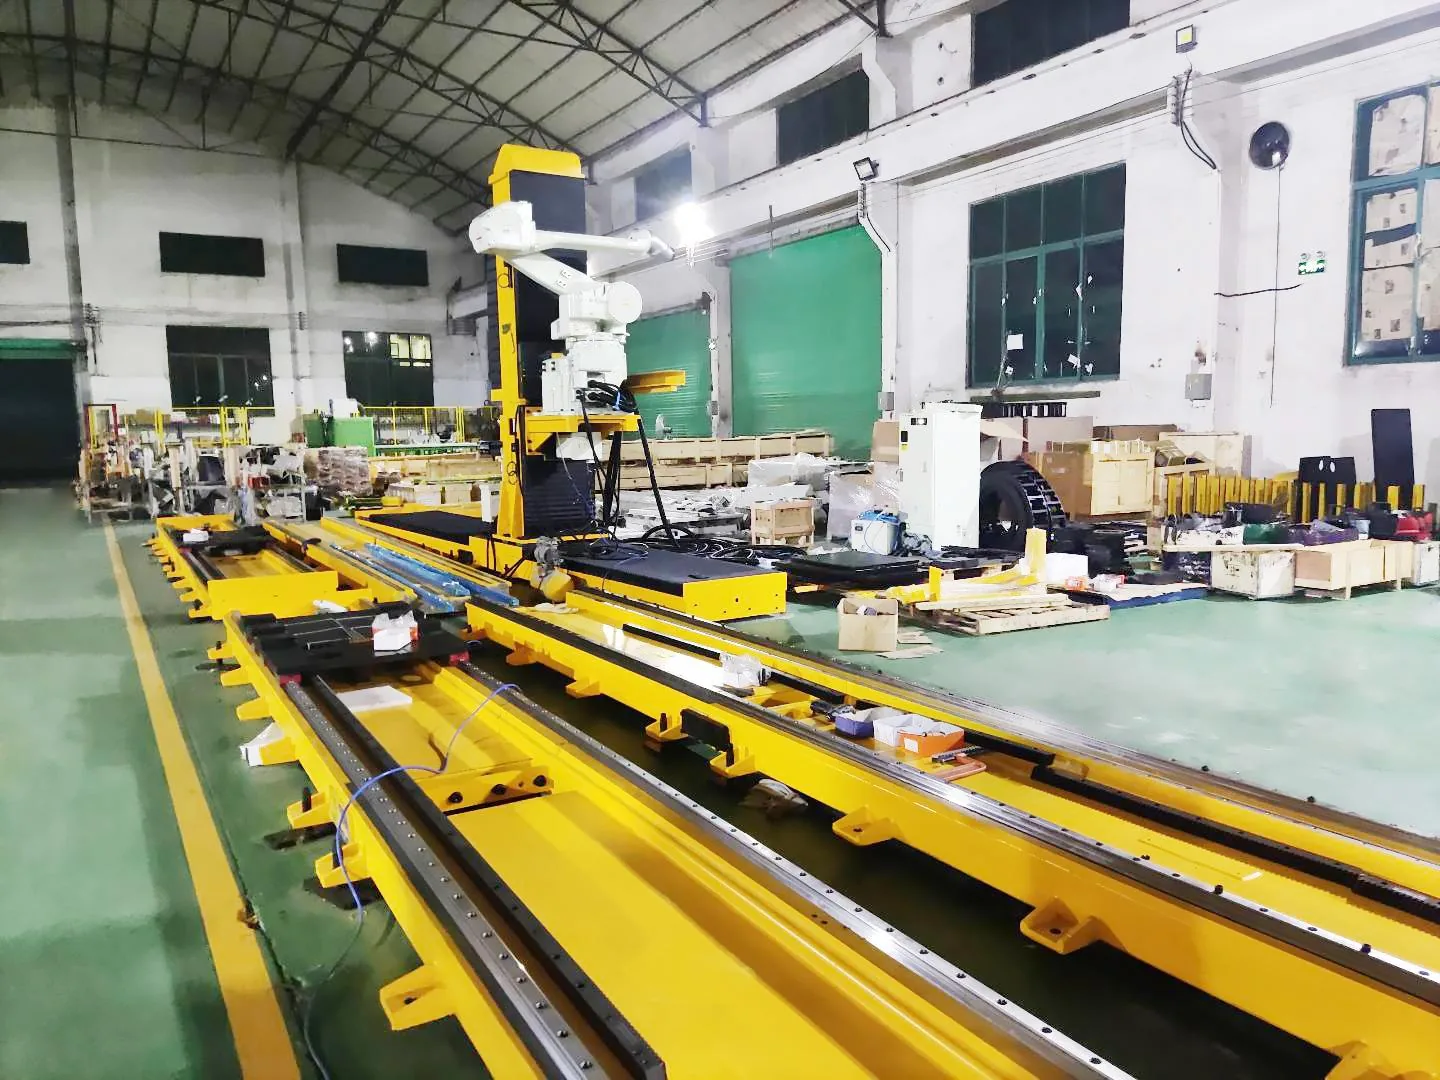
Tööala kohal robotit vedav kõrgendatud robotirada

Sky rail

Sky Rail (õhuliini-/kõrgraudtee)

Liigutab robotit tööala kohal, et säilitada juurdepääs põrandale või läheneda protsessile kõrgemalt. Struktuur ja liidesed on raku jaoks konstrueeritud.

Vali see siis, kui: Põrandapinna vabastamine või protsessile ülaltpoolt lähenemine on oluline.

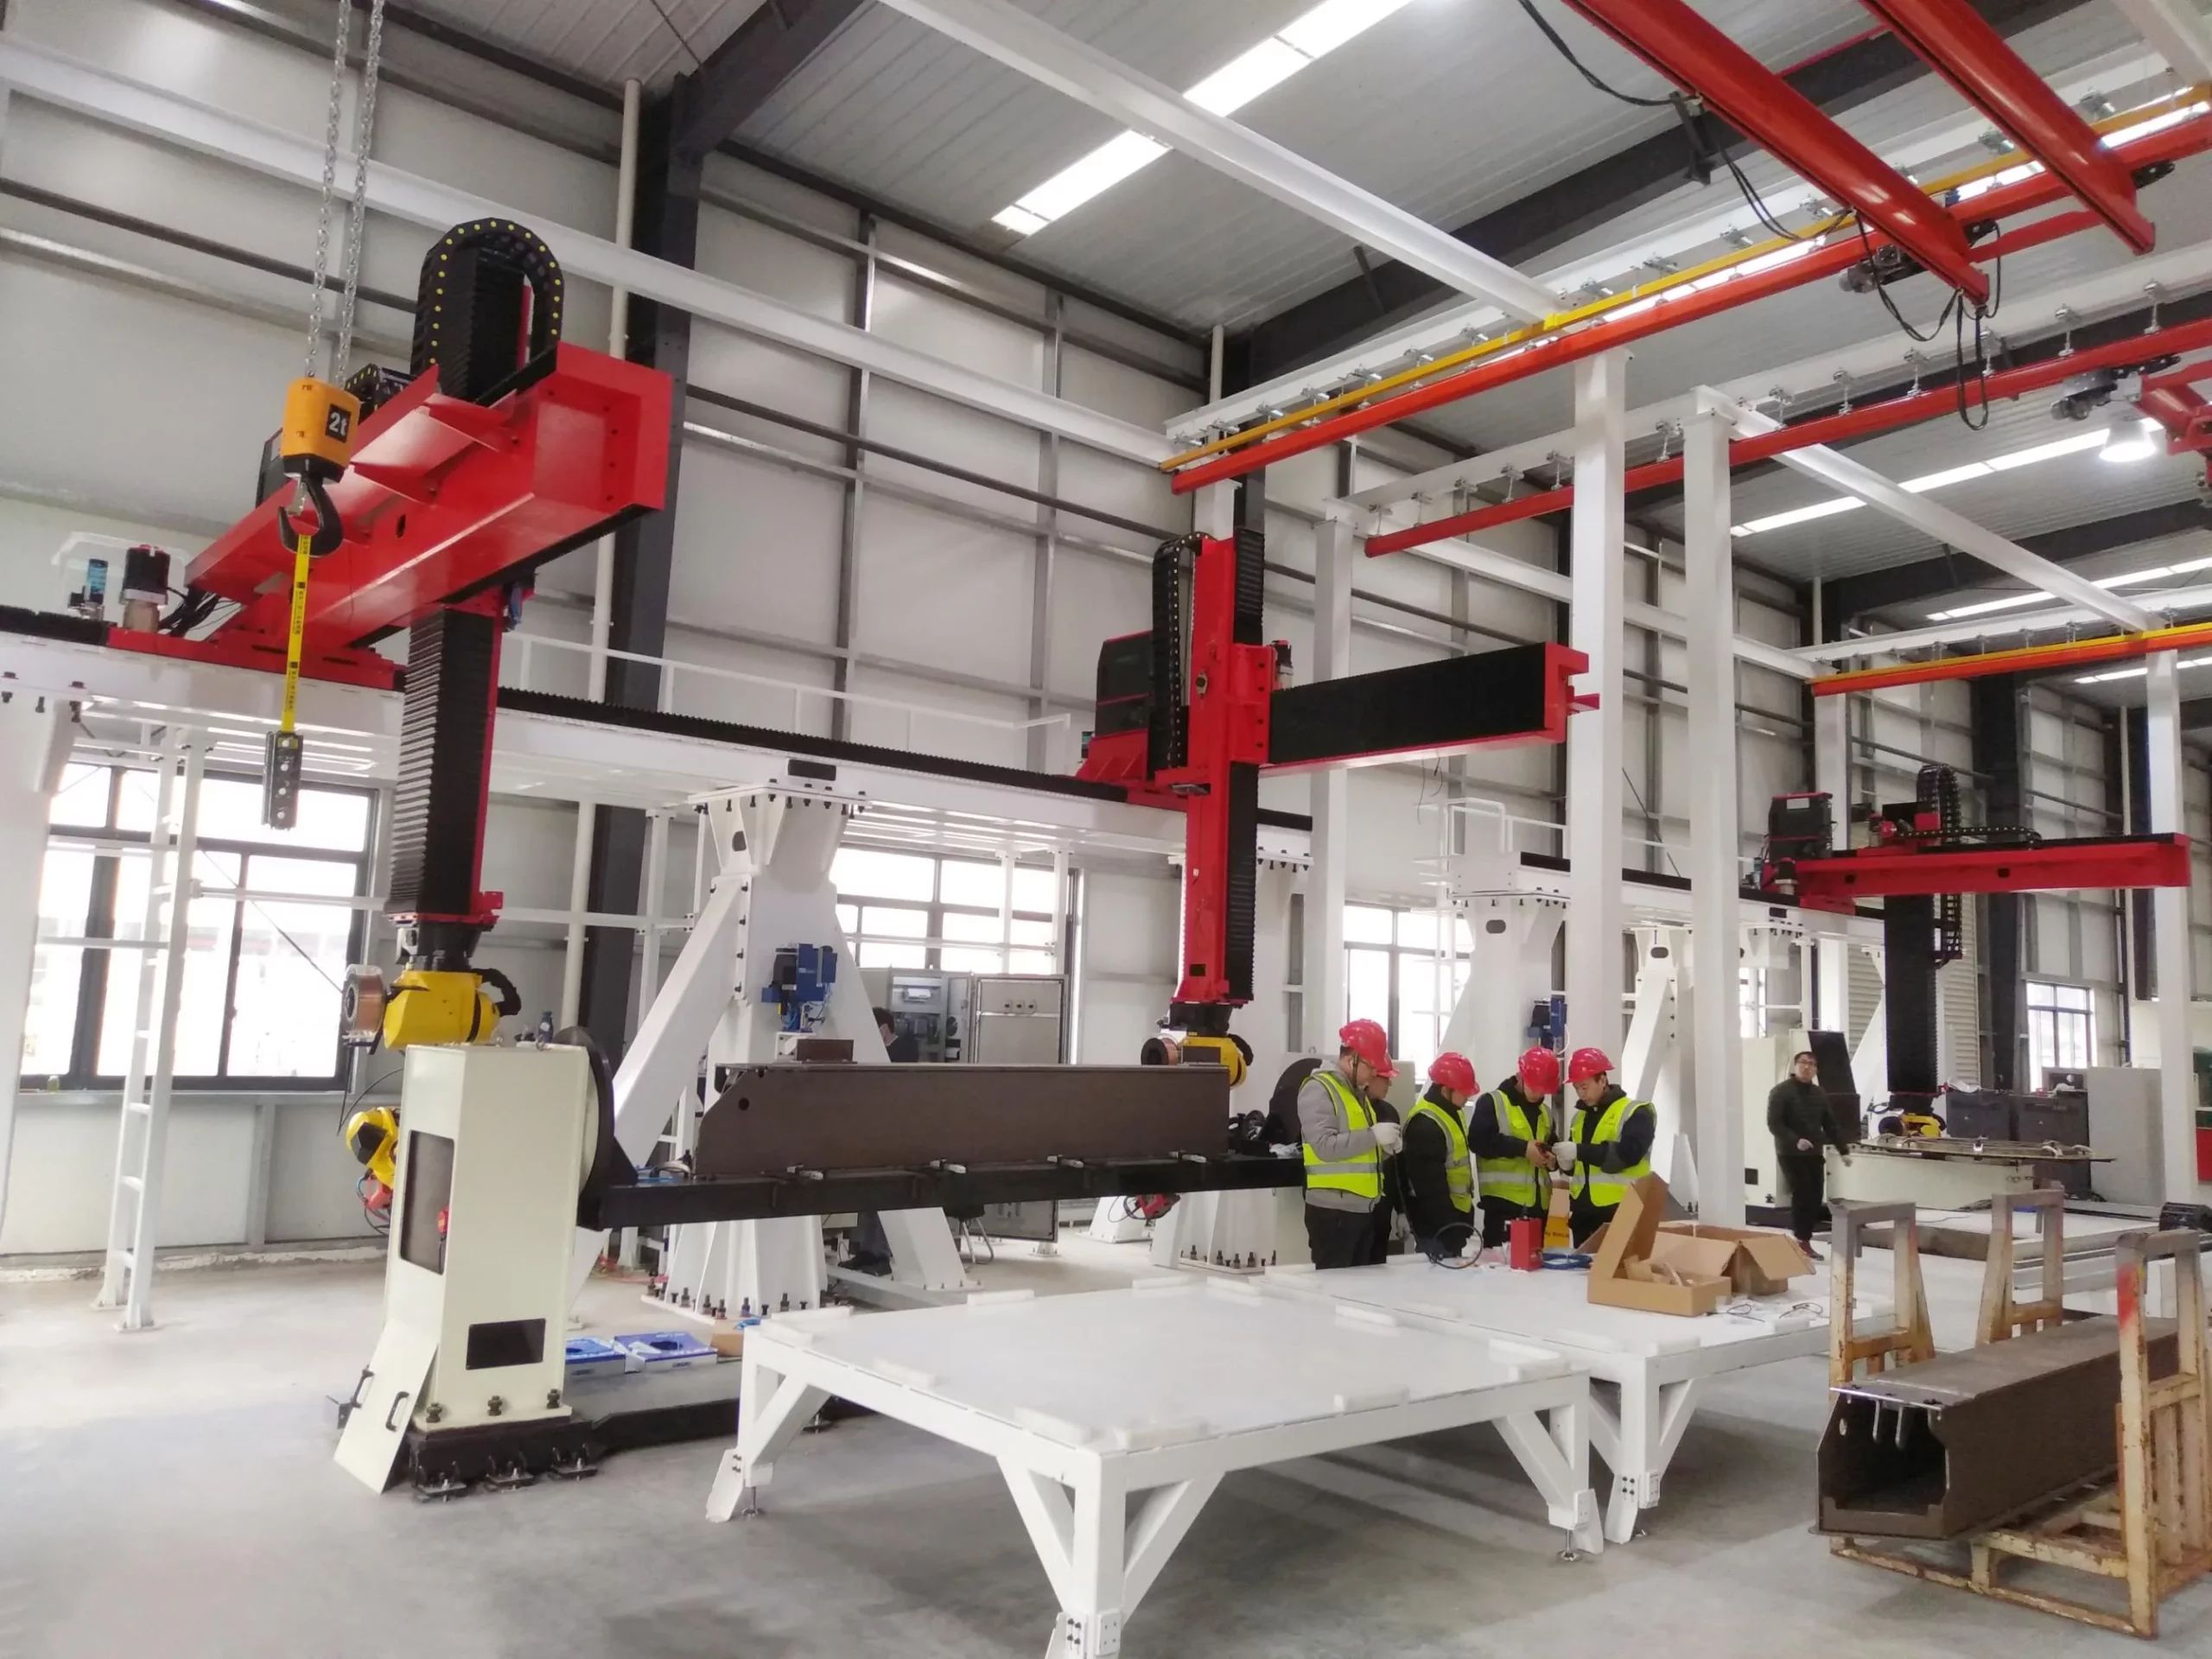
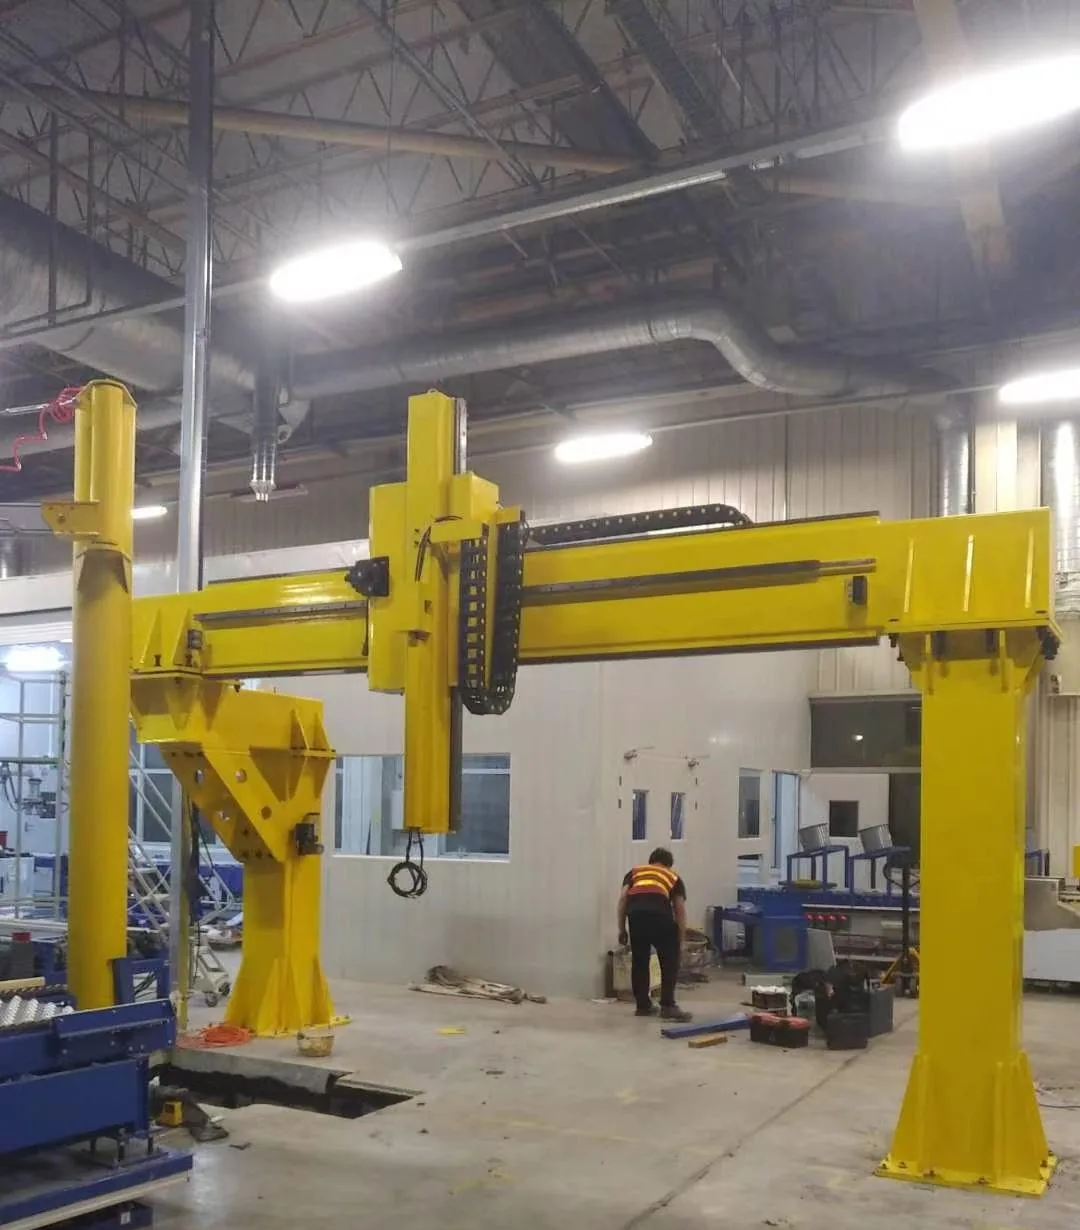
Töökojas paigaldatud sõrestikroboti rööpakonstruktsioon

Sõrestikrööp

Sõrestiku- ja portaalsüsteemid

Portaalilaadne struktuur suuremate tööpiirkondade ja rakenduspõhiste liikumiskorralduste jaoks. Sillaava, teljed, liidesed ja konstruktsioonilised detailid projekteeritakse projektipõhiselt.

Vali see siis, kui: Üks maapealne telg ei saa katta vajalikku ulatust ega koordineeritud liikumist rohkem kui ühel lineaarteljel.

Valikuprotsess

Seitse sisendit toimiva konfiguratsiooni jaoks

Kasuliku päringu jaoks pole vaja lõplikku spetsifikatsiooni. Alustage tegevusnõuetest ja saadaolevast asukohainfost; seejärel saab rööpa suuruse vastavalt paigaldatud massile määrata.

Rakendus ja toorik

Kirjeldage protsessi, detaili suurust, jaamu ja seda, kuidas robot peab tööle lähenema.

Robot ja paigaldatud mass

Esitage roboti mark/mudel, roboti kere mass, kelgule paigaldatud tõsteseade või kinnitusvahendid ja randme kandevõime.

Reisimine ja ulatus

Märkige vajalik efektiivne liikumine või jagage lahtri paigutust, et saaks arvesse võtta otsavahesid ja roboti aluse pikkust.

Liikumisnõue

Jaga robotikontrolleriga sihtkiirust, korduvust, töötsüklit, peatusi ja mis tahes vajalikku koordineerimist.

Paigaldussuund

Valige juurdepääsu ja protsessi geomeetria põhjal esialgne maapealne, kõrgendatud, tagurpidi või sõrestikukontseptsioon.

Keskkond ja kaitse

Tuvastage tolm, pritsmed, vedelikud, temperatuur ja puhastustingimused, mis mõjutavad korpuse ja materjalide valikut.

Sait ja liidesed

Esitage vundamendi tingimused, kommunikatsioonid, saadaolev ruum, ohutusliidesed ja tarnepiirangud.

Struktuur ja kaitse

Ehitus järgib koormust ja keskkonda

EVST saab konfigureerida keevitatud või valatud konstruktsioonilahendusi ja sobitada välise kaitse töökambriga. Lõplik valik sõltub liikuvast massist, sildeulatuse pikkusest, protsessitingimustest ja hooldusvajadustest.

Täielikult suletud kaitsekatted
Lõõtsakaitse
Ruuduline kate
Poolsuletud lehtmetallist kate
Kohandatud 304 roostevabast terasest konstruktsioon
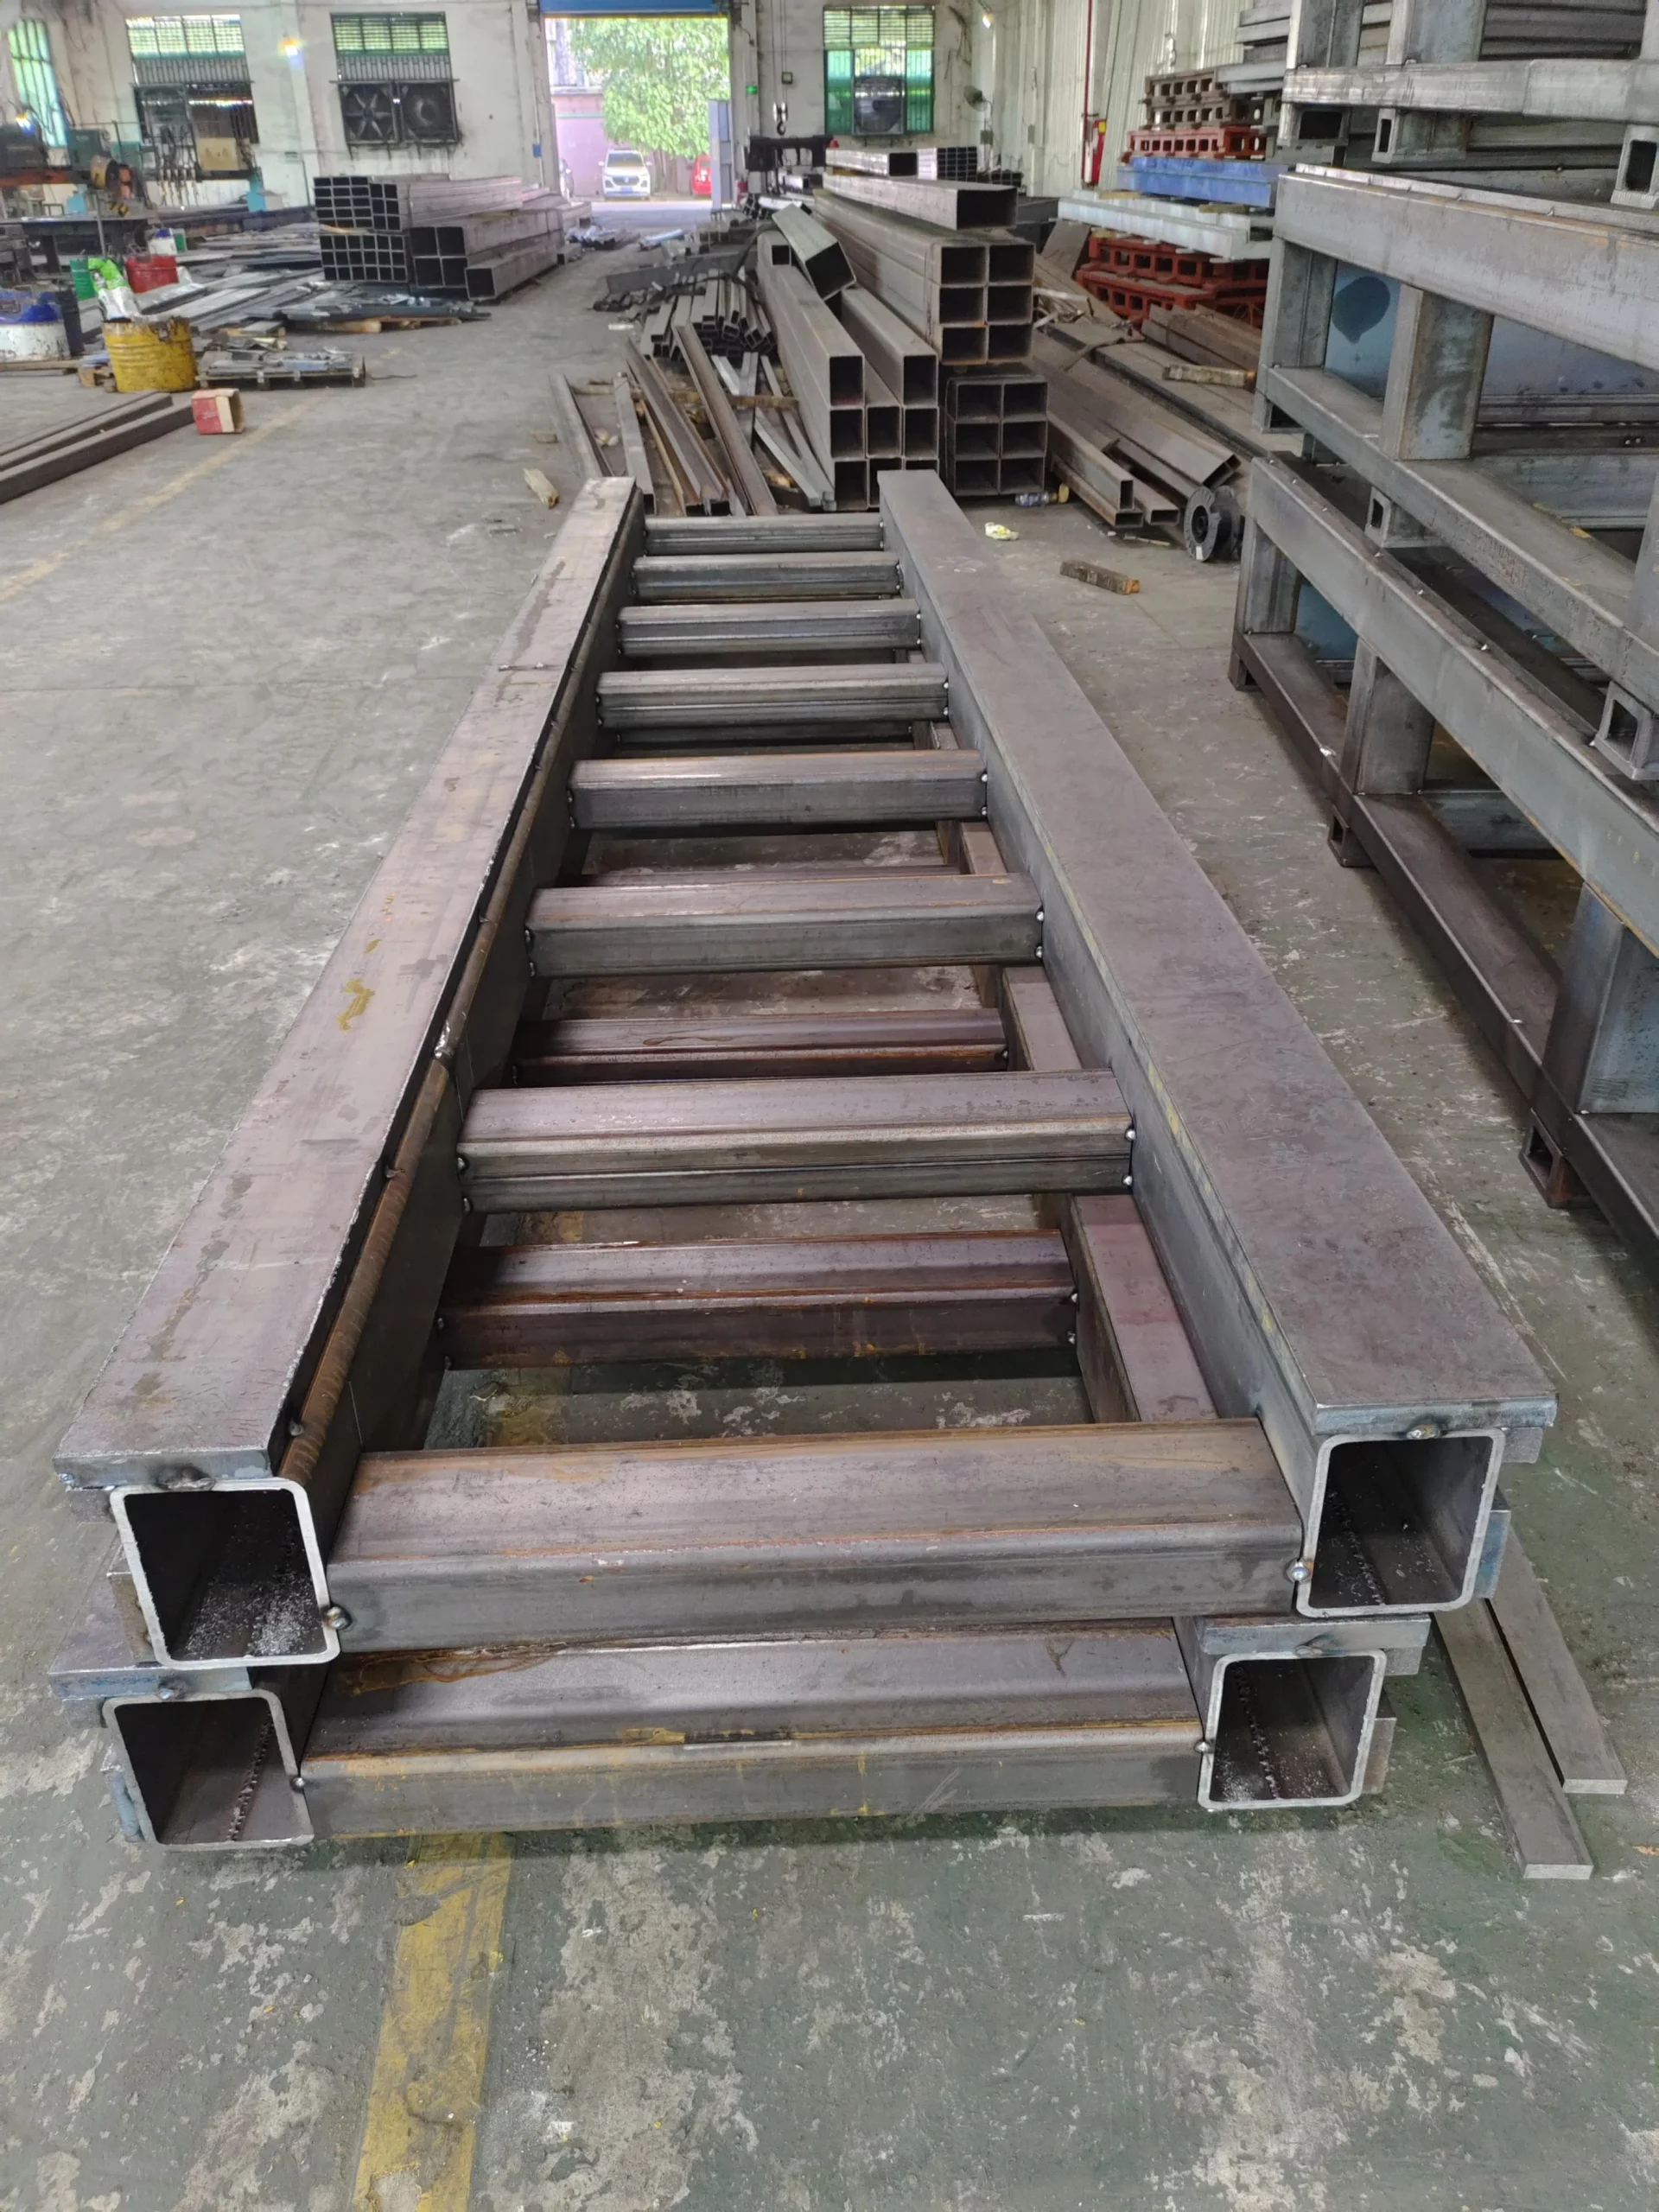
Keevitatud terasest rööparaam valmistamisel

Keevitatud struktuur

Valmistatud vajaliku pikkuse, liideste ja koormusjuhtumi ümber.

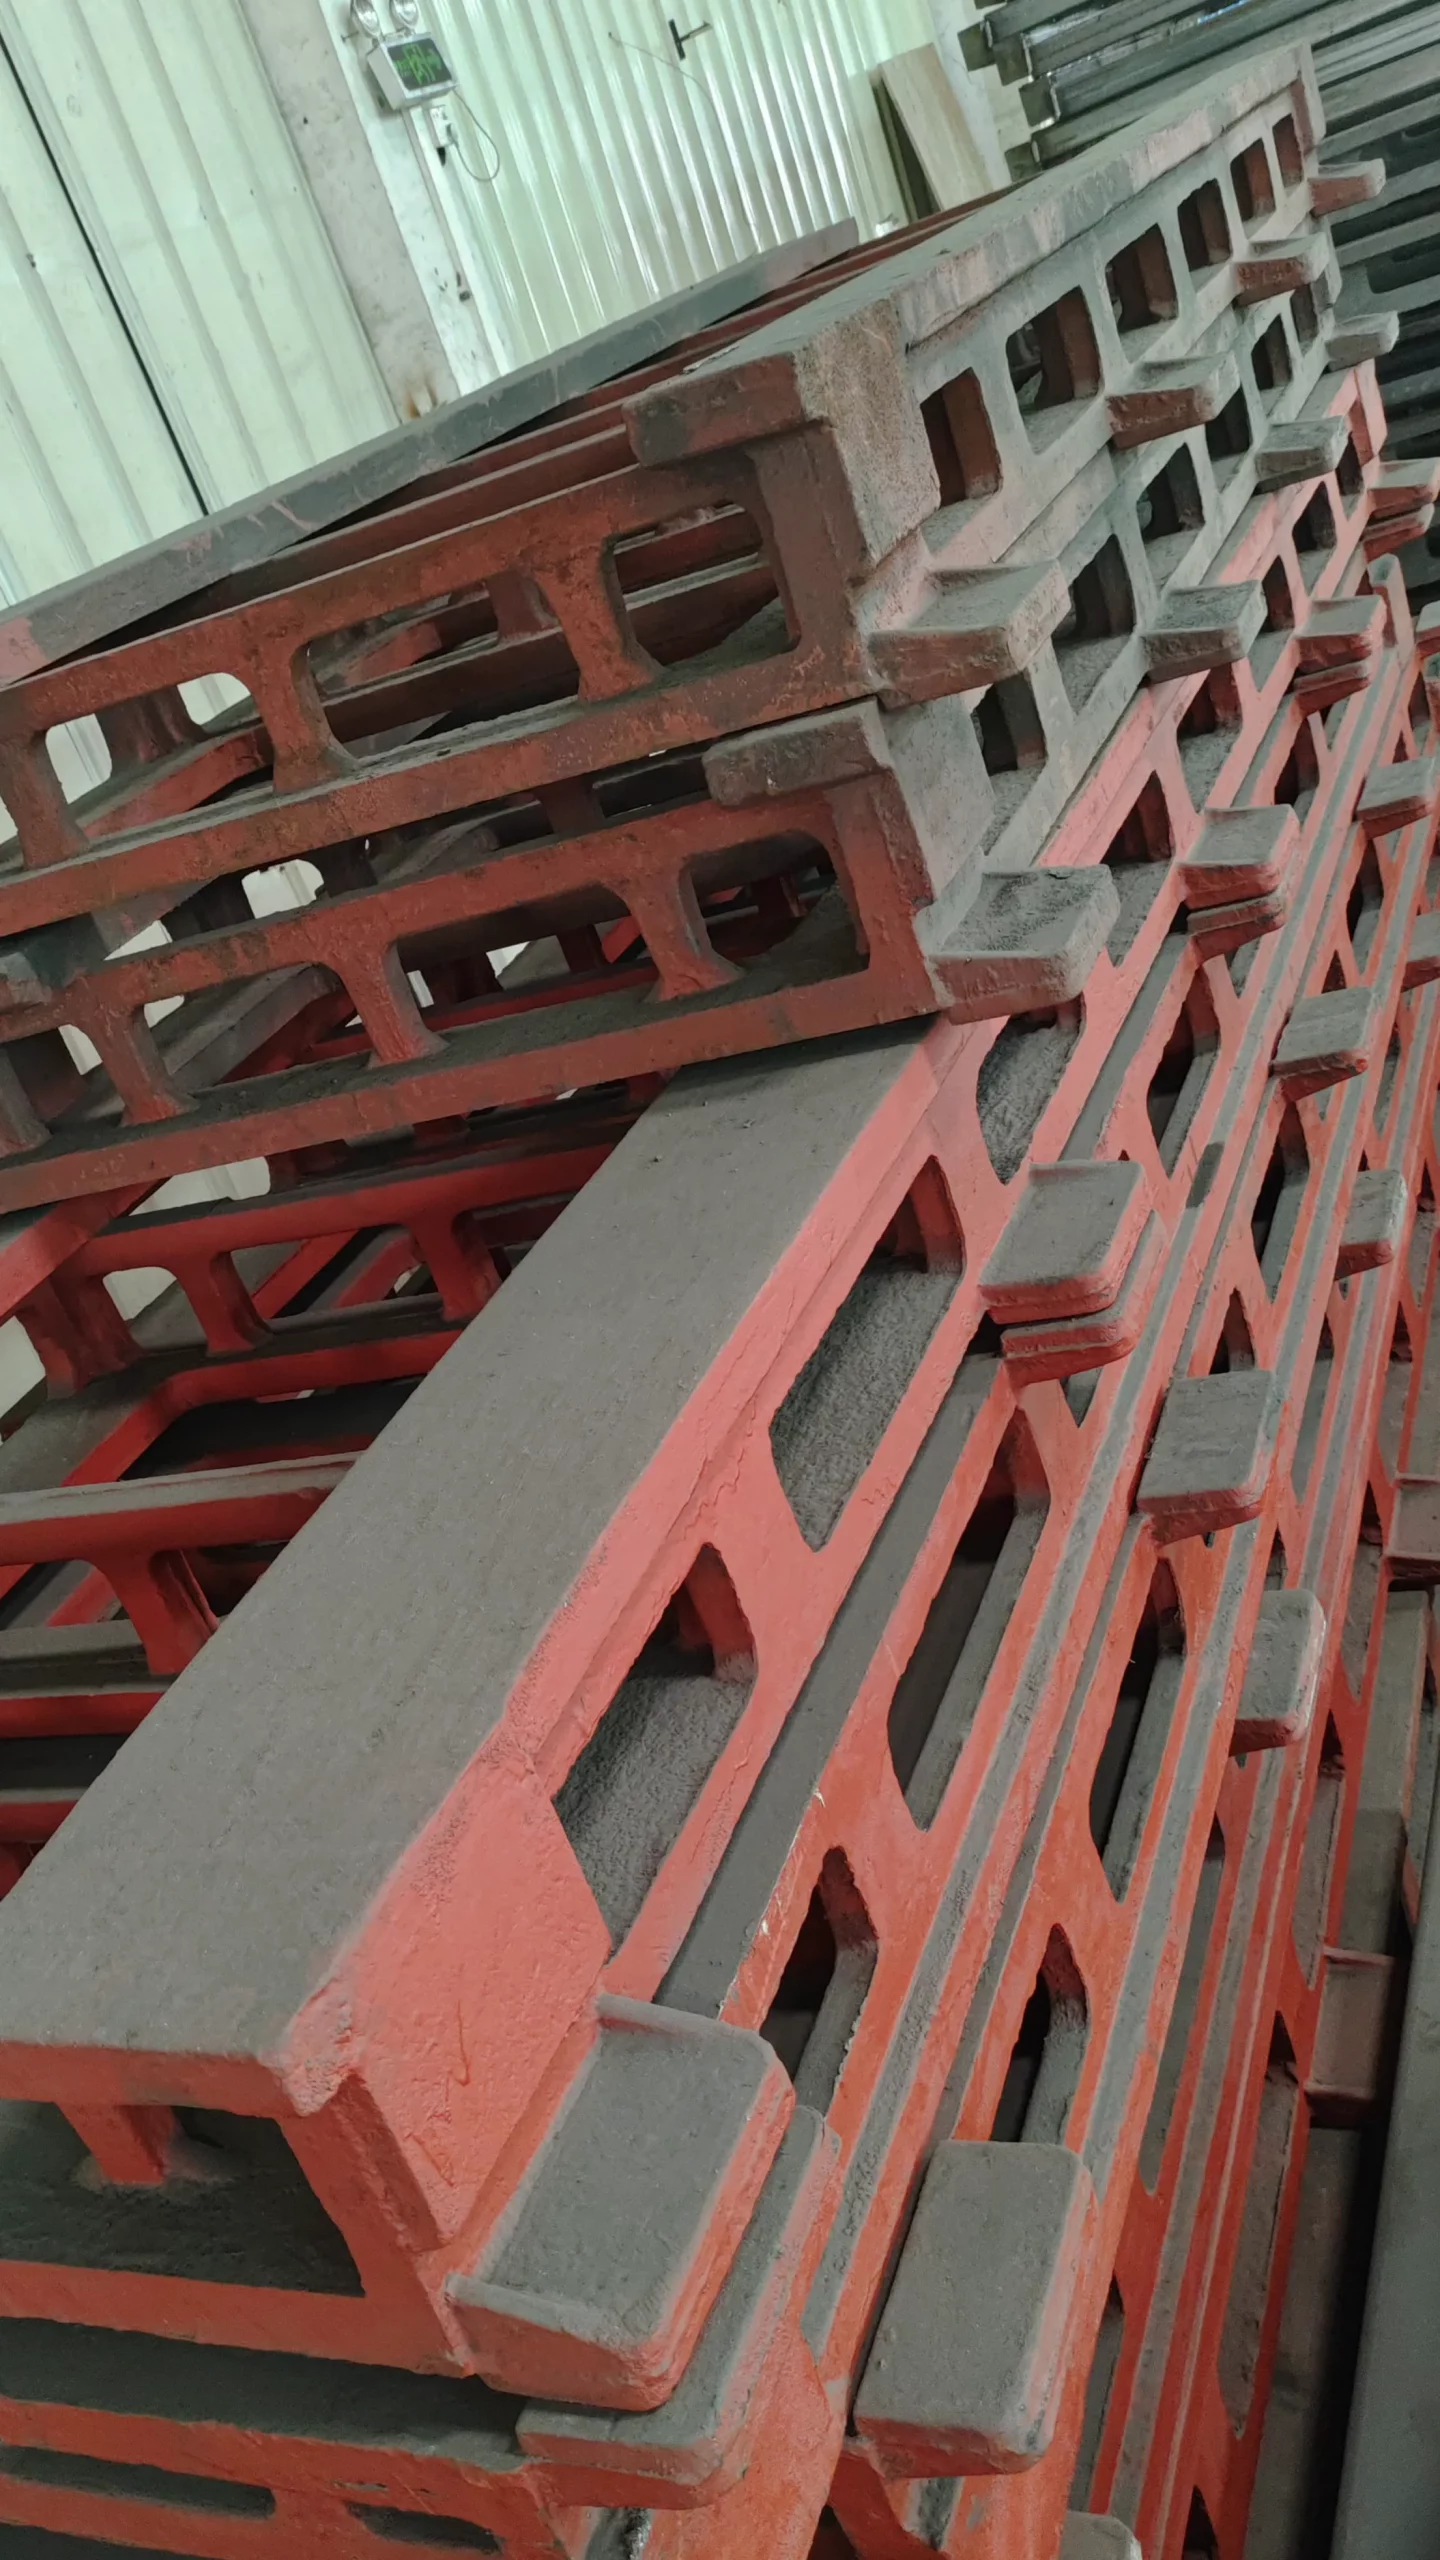
Valatud konstruktsioonielemendid enne töötlemist

Valatud struktuur

Saadaval juhul, kui projekteerimiskonfiguratsioon nõuab valatud konstruktsioonielemente.

Rakendused

Liiguta üks robot protsessi suuremas osas

Robotiradasid kasutatakse siis, kui protsess on pikem kui roboti fikseeritud baasil töötamise ruum või kui üks robot peab teenindama eraldatud tööpositsioone.

Masinahooldus

Serveeri tööpinkide rida ühiselt lineaarselt teelt.

Keevitamine

Jõuab pikkade konstruktsioonide, mitme kinnitusdetaili või eraldi keevitusjaamadeni.

Materjalide käitlemine

Edastage osi protsessipositsioonide vahel laiendatud lahtris.

Kaubaalused

Kata mitu valiku- ja paigutuspositsiooni ühe liikuva roboti alusega.

Pihustamine

Liikuda mööda kõrgeid või laiuseid pindu suletud töötlemispiirkonnas.

Aku kuivatusnööri käsitsemine

Liikumine akude tootmisliinil laoruumide või töötlemisruumide vahel.

Üks rada, mitu masinat

Koordineerida robotit mitme masinaga, kui tsükli planeerimine seda võimaldab.

Suurte komponentide töötlemine

Suuremate tööpindade saamiseks kasutage maapinnal, kõrgemal või sõrestikkonstruktsioonidel põhinevat paigutust.

Raskeveokite eritellimusel projekt

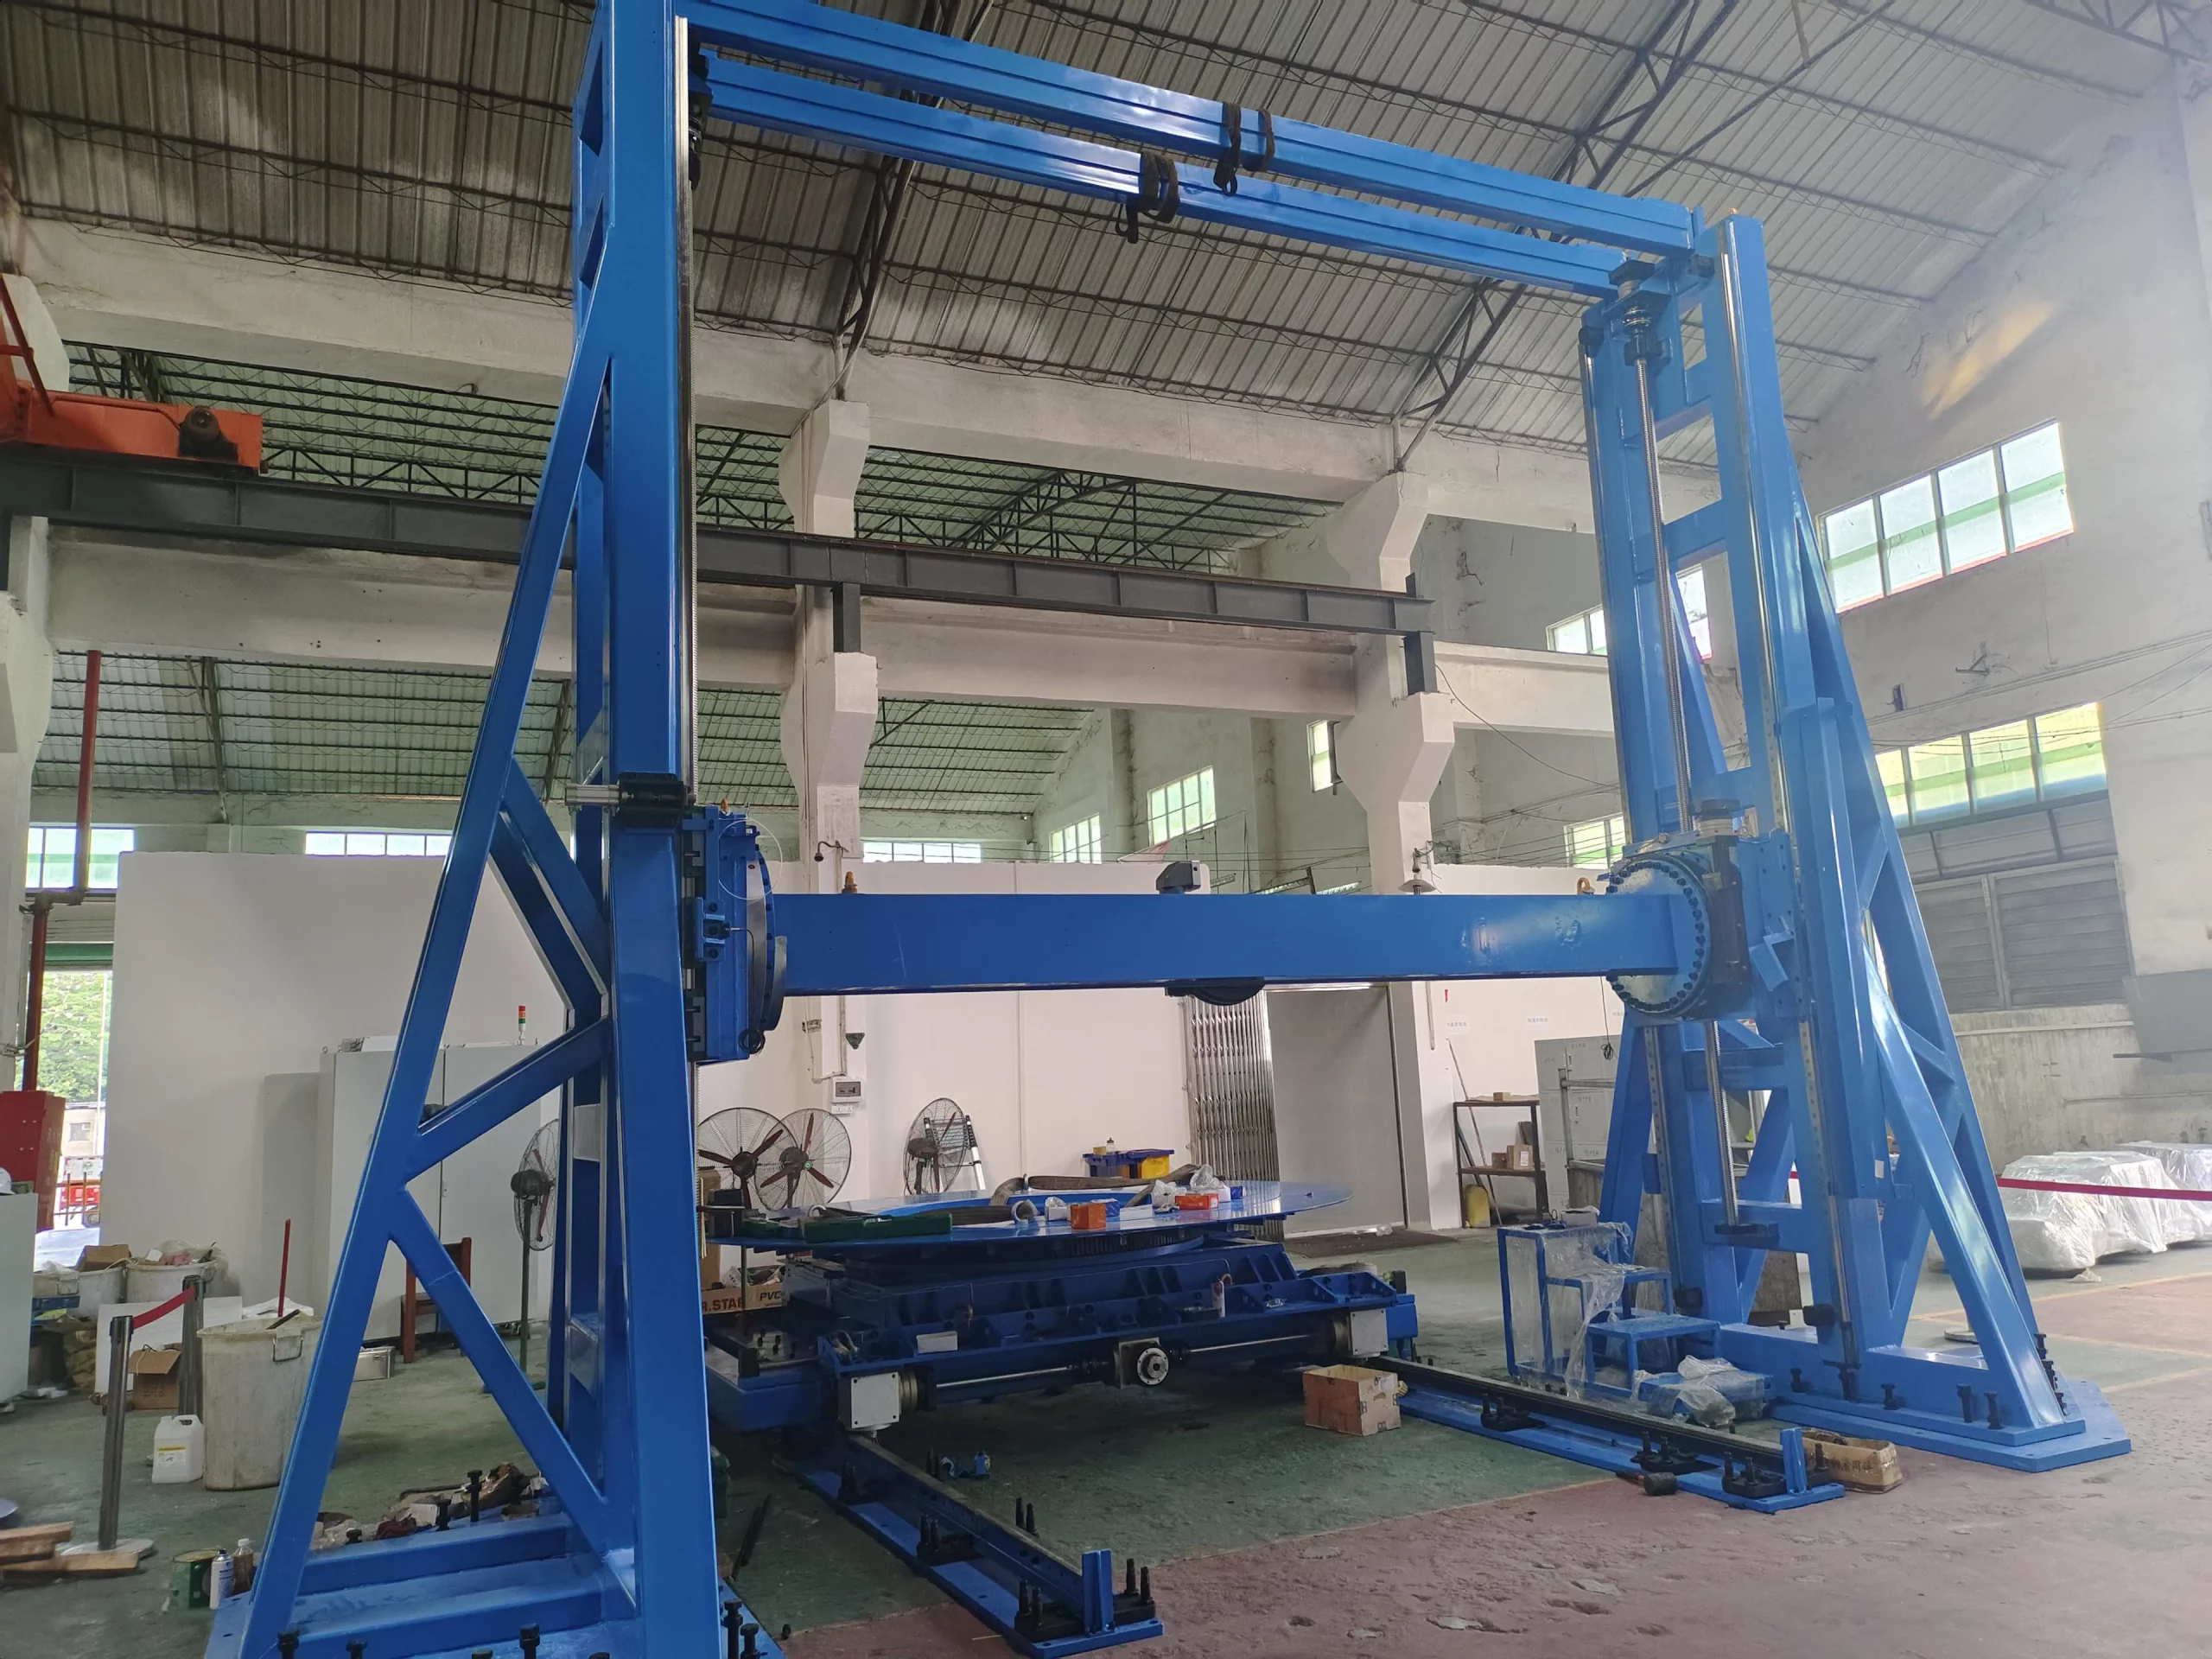
Kohandatud portaalliikumine 10-tonnise käitlemisvajaduse jaoks

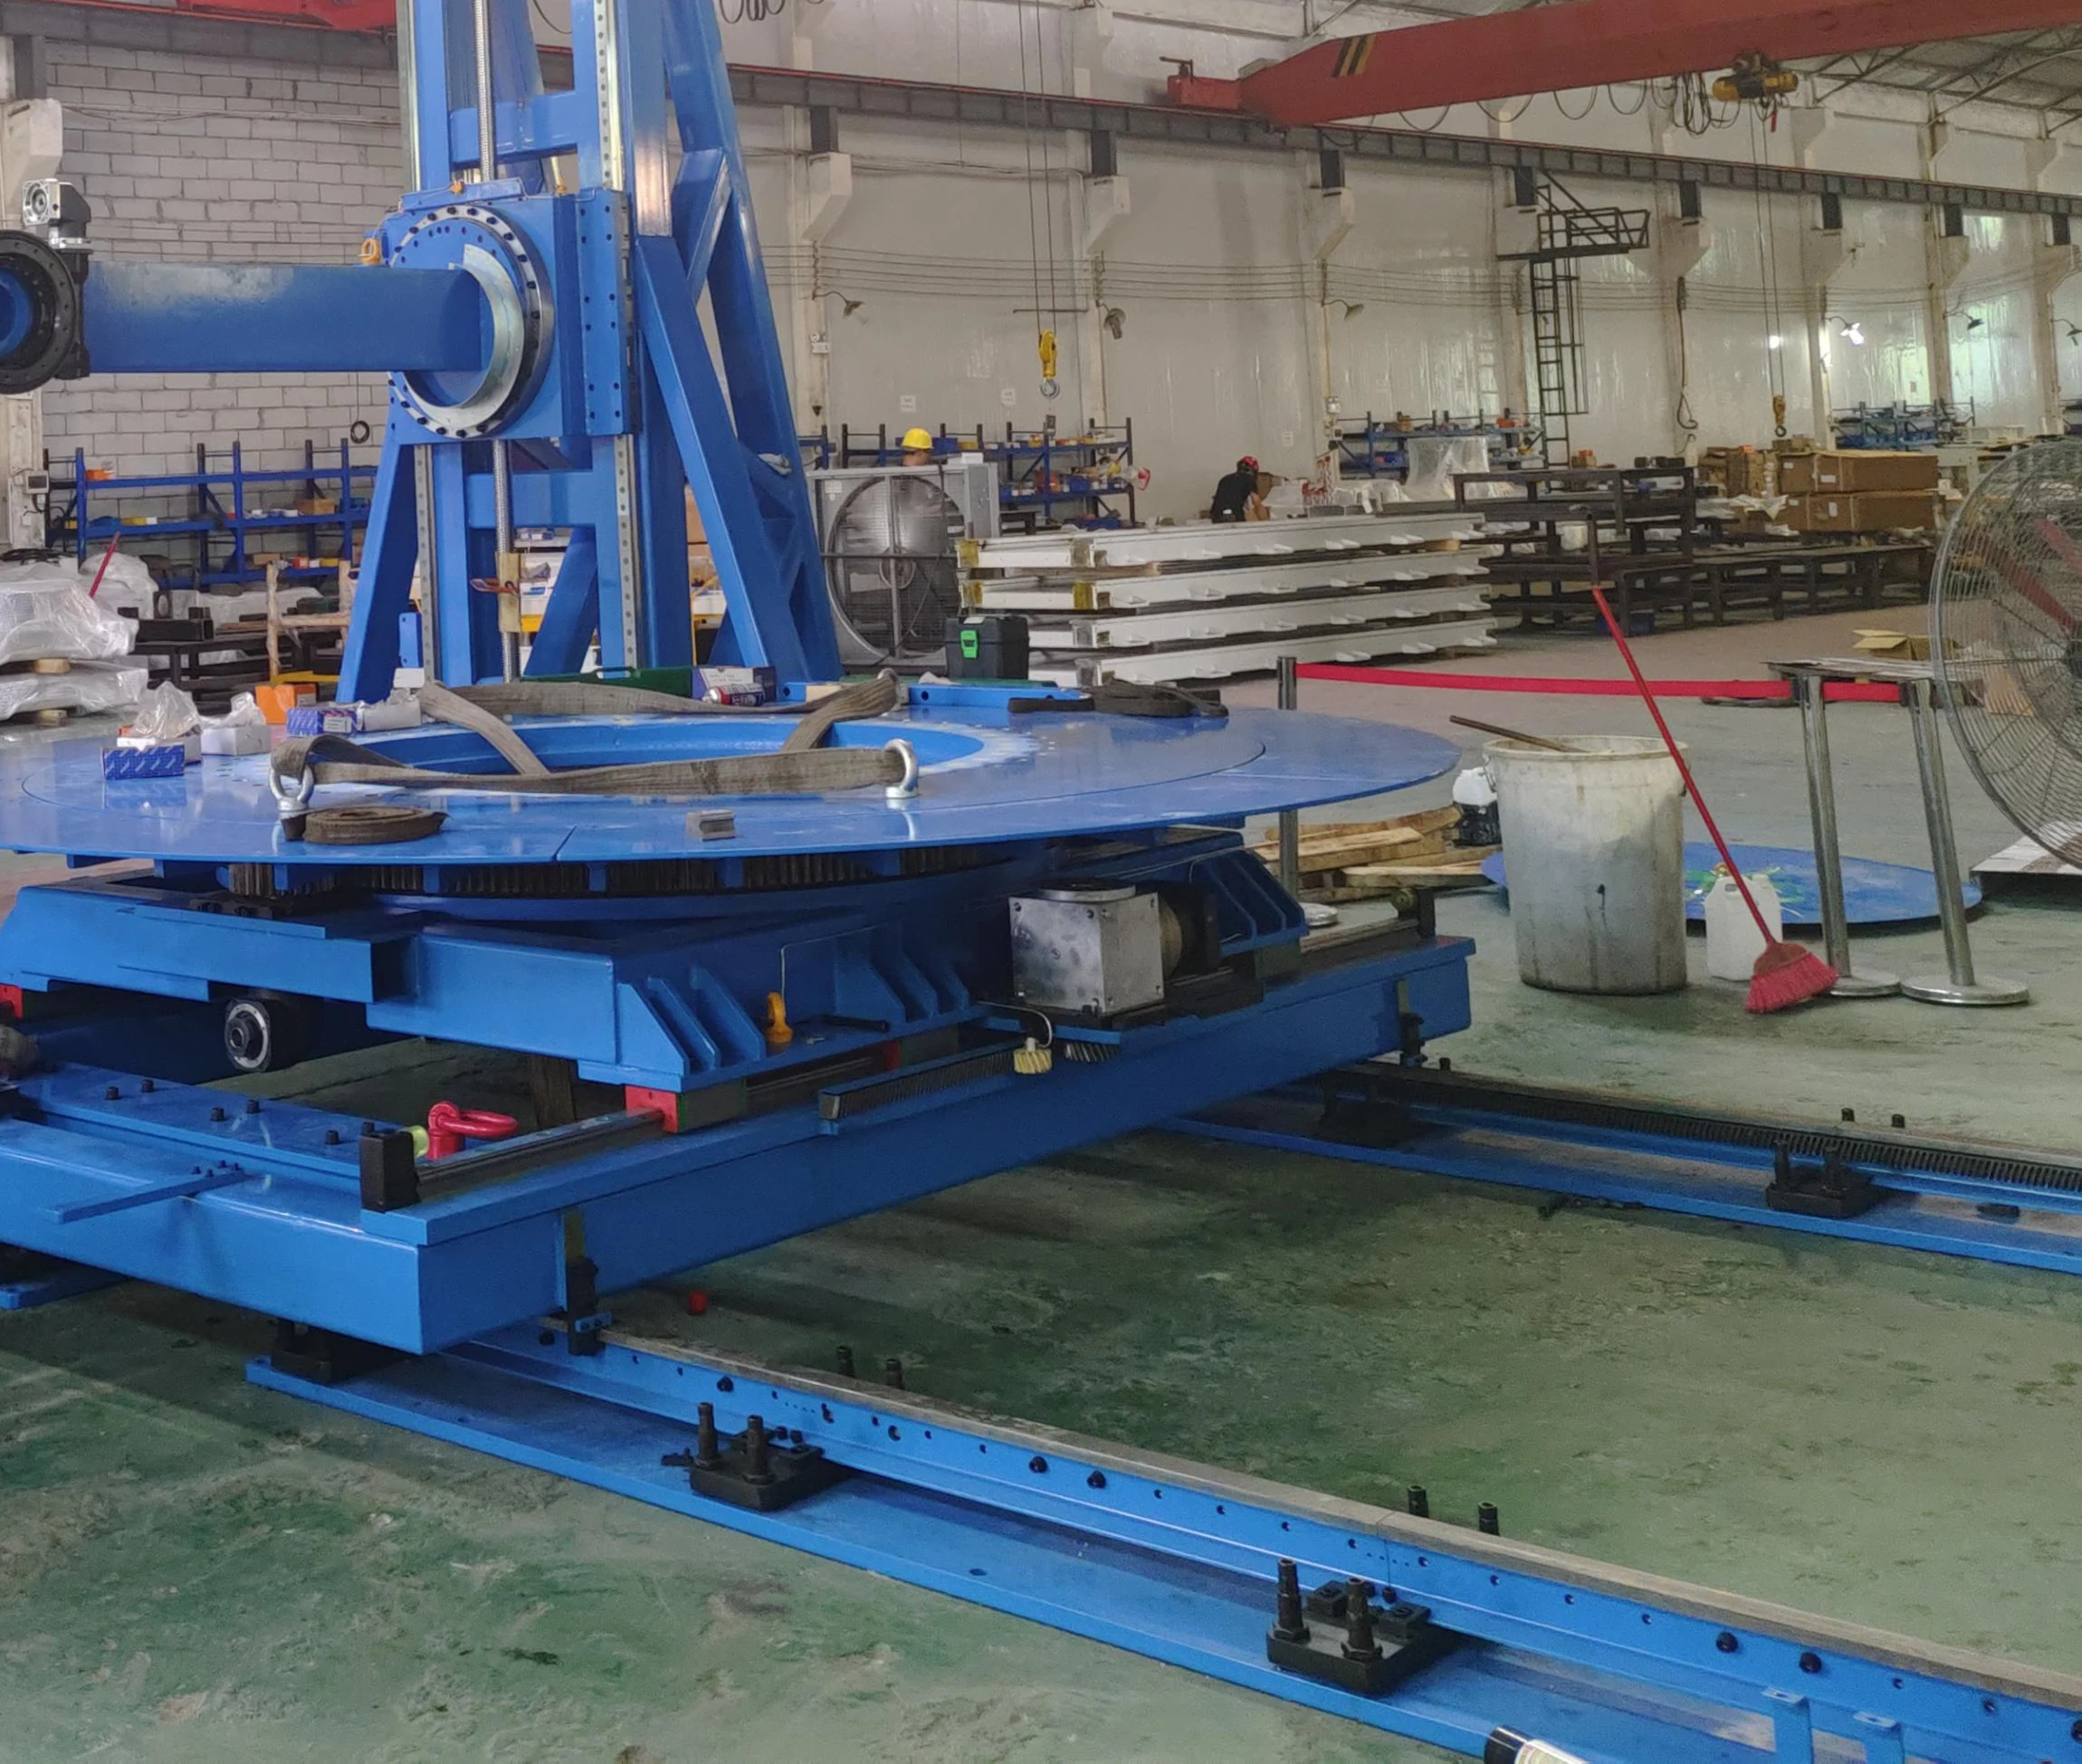
EVST on ehitanud 10-tonnise käitlemise rakenduse jaoks kohandatud portaalrööpa. See on projekti näide, mitte standardne tootehinnang ega lubadus, et sama paigutus sobib ka teisele rakendusele.

Projekteeritud projekti koormusjuhtumi ja tööpiiriku põhjal
Struktuur, teljed ja liidesed on määratletud pärast tehnilist ülevaadet
Lõplikud mahutavus- ja liikumisparameetrid kinnitatakse iga projekti kohta
Sinine kohandatud vastupidav portaalliikumissüsteem tootmistöökojas
Kohandatud portaalseadmed ja rööbastee moodulid tootmistöökojas

Miks EVST

Konfigureerimine, valmistamine ja kontrollid ühes töövoos

Rakenduspõhine inseneritöö, mida toetab enam kui 15-aastane meeskonnakogemus rööbassüsteemide alal

Enne lõpliku disaini avaldamist teisendatakse roboti, koormuse ja paigutuse sisendid ajami suuruse, konstruktsiooni konfiguratsiooni ja integreerimisnõueteks.

Mitmed protsessisisesed kontrollid

Tootmisetappide põhikontrollid hõlmavad augu asukohta, tasasust ja koormuseta töötamise tingimusi, et probleeme saaks enne tarnimist tuvastada.

Kriitiliste liideste töötlemisvõimsus

Mitmed töötlemisressursid toetavad kinnitusavade, pindade asukoha määramise ja rööbastee-mooduli liideste mõõtmete juhtimist.

Pingete leevendamise lõõmutamine

Konstruktsioonikomponendid lõõmutatakse jääkpingete vähendamiseks ja pikaajalise mõõtmete stabiilsuse tagamiseks.

Korduma kippuvad küsimused

Robotiraja planeerimise põhitõed

Mis on robotrada?

Robotirada on jõul töötav lineaartelg, mis liigutab roboti alust tööpositsioonide vahel. See laiendab roboti tööpiirkonda ja võimaldab ühel robotil teenindada pikemat protsessiteed või mitut jaama.

Kuidas valida maapealse, taevapoolse ja sõrestikpaigutuse vahel?

Alustage protsessi geomeetriast ja asukoha piirangutest. Maapealsed trajektoorid on ligipääsetavad ja otsesed; taevapoolsed trajektoorid säilitavad juurdepääsu põrandale või toetavad kõrgendatud orientatsioone; sõrestiksüsteemid katavad suuremaid, rakenduspõhiseid tööpiirkondi. EVST kinnitab konstruktsiooni pärast lahtri paigutuse ülevaatamist.

Kas vankri nimikoormus on sama, mis roboti randme kandevõime?

Ei. Kelgu nimikoormus kehtib liikuvale platvormile ja hõlmab roboti keret. Randme kandevõime on roboti äärikul käsitletav koormus. Esitage mõlemad väärtused ja lisaks kelgule paigaldatud tõsteseade või seadmed.

Kuidas on rööbastee kogupikkus seotud efektiivse läbisõiduga?

Efektiivne liikumine on lühem kui kogu rööbastee pikkus, kuna roboti alus ja vajalikud otsavahed hõlmavad osa pikkusest. Lõplik liikumine kinnitatakse lahtri paigutuse põhjal.

Kas raja pikkust saab kohandada?

Jah. Viiteprojekt kasutab 3, 4, 5 ja 6 m mooduleid, samas kui kogu rööbastee ja efektiivne läbisõit on projekti jaoks konfigureeritud. Pikemate või erinevate lahenduste korral on vaja konstruktsiooni, vuukide ja asukoha tehnilist ülevaatust.

Milliseid kaitsevõimalusi saab kaaluda?

Saadaval on täielikult suletud kaitsekatted, lõõtskatted, ruudukujulised plaadikatted ja poolsuletud lehtmetallist katted. Sobivate projektide puhul saab kaaluda ka kohandatud 304 roostevabast terasest konstruktsiooni.

Millist saidiinfot on vaja?

Jagage olemasolevat jalajälge, vundamendi teavet, kommunaalteenuseid, masinate ja kinnitusvahendite asukohti, juurdepääsupiiranguid ning kõiki vajalikke ohutus- või kontrolleriliideseid. Fotod ja lahtrijoonis on esmaseks ülevaateks kasulikud.

Mida peaksin esmaseks konfiguratsiooniülevaatuseks saatma?

Saatke roboti mark ja mudel, paigaldatud mass, randme kandevõime, vajalik liikumine, rakendus, sihtkiirus ja korduvus, töötsükkel, keskkond, eelistatud paigutus ja saadaolevad objektijoonised.

Alusta nõudest

Valmistage ette oma roboti jälgimise sisendid

Saatke roboti mudel, paigaldatud mass, vajalik liikumine, rakendus, töötsükkel, keskkond ja võimalusel lahtri joonis. EVST saab tagastada esialgse konfiguratsioonisoovituse ja paigutuse tagasiside.

Saatke oma nõuded
EVST logo
Privaatsuse ülevaade

See veebisait kasutab küpsiseid, et saaksime pakkuda teile parima võimaliku kasutajakogemuse. Prääniku info salvestatakse teie brauserisse ja täidab selliseid funktsioone nagu teid tuvastamine, kui pöördute meie veebisaidile ja aitab meie meeskonnal mõista, millised veebisaidi osad on kõige huvitavamad ja kasulikud.