
CHAIFU tööstusrobotid: mudelid ja valiku juhend
Võrdle CHAIFU roboteid SCARA, kuueteljeliste, palleteerivate, stantsimis-, keevitus- ja muude tööstuskategooriate lõikes. Vali esmalt rakenduskategooria, seejärel sõelu teljed, kandevõime, ulatus, kinnitus ja kaitse vastavalt kavandatud lahtrile.
Kuidas valida CHAIFU roboti kategooriat
Enne üksikute spetsifikatsioonide võrdlemist kasutage roboti kategooria valimiseks tootmisülesannet. Esimese nimekirja moodustavad teljed, kandevõime ja ulatus, samas kui kinnitus, kaitse, protsessiseadmed ja tsüklinõuded määravad, kas mudel sobib lahtrisse.
Võrdle CHAIFU robotimudeleid kategooriate kaupa
Filtreeri mudeli, kategooria, telgede, kandevõime ja ulatuse järgi. Võrdle sama rakendusklassi kandidaate ning seejärel kontrolli paigaldus-, kaitse-, tööriista- ja tsüklinõudeid tegeliku tootmisülesande jaoks.
| Toote pilt | MUDEL | Kategooria | Kirved | kasulik koormus | Jõudma | Korratavus | Keha mass | Kaitsmed | paigaldamine | Liigendi ulatus / maksimaalne kiirus | Lubatud randmekoormus | keskkond | Alus / kõrgus / võimsus | Järgmine toiming |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
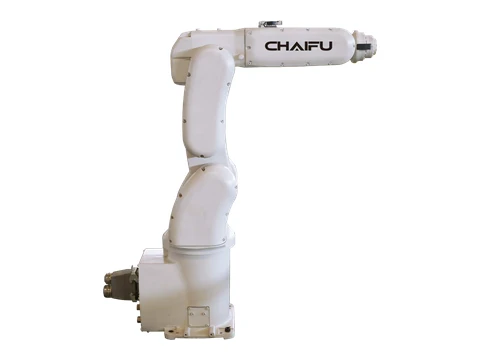 | SF7-K759 | PRENTIC lauaarvuti robot | 6 | 7 kg | 737.5 mm | ± 0.03 mm | 48 kg | IP65 | Põrand | J1 ±171° kiirusel 305°/s;J2 +65°/-141° kiirusel 280°/s;J3 +170°/-66° kiirusel 300°/s;J4 ±180° kiirusel 300°/s;J5 ±119° kiirusel 406°/s;J6 ±360° kiirusel 600°/s | Hetk — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 Nm |Inerts — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 210 * 235 mm;Kere kõrgus 880 mm;Võimsus 1.5kVA | Taotle seda mudelit |
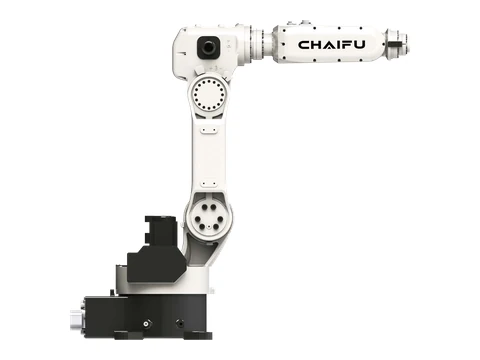 | SF8-K950 | PRENTIC lauaarvuti robot | 6 | 8 kg | 956 mm | ± 0.03 mm | 66 kg | IP65 | Igasugune orientatsioon | J1 ±165° kiirusel 230°/s;J2 +90°/-160° kiirusel 230°/s;J3 +148°/-89° kiirusel 200°/s;J4 ±180° kiirusel 240°/s;J5 ±119° kiirusel 400°/s;J6 ±360° kiirusel 600°/s | Hetk — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 Nm |Inerts — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 280 * 362 mm;Kere kõrgus 911.5 mm;Võimsus 1.5kVA | Taotle seda mudelit |
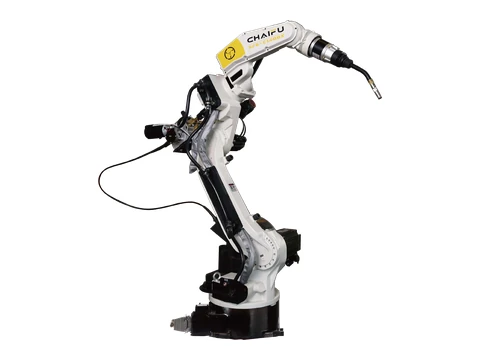 | ARC6-140-6 | Kaarkeevitusrobot | 6 | 6 kg | 1440 mm | ± 0.05 mm | 150 kg | IP65 | Igasugune orientatsioon | J1 ±170° kiirusel 240°/s;J2 +90°/-155° kiirusel 240°/s;J3 +169°/-86° kiirusel 260°/s;J4 ±155° kiirusel 400°/s;J5 +134°/-137° kiirusel 400°/s;J6 ±220° kiirusel 700°/s | Hetk — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 Nm |Inerts — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 355 * 355 mm;Kere kõrgus 1375 mm;Võimsus 3kVA | Taotle seda mudelit |
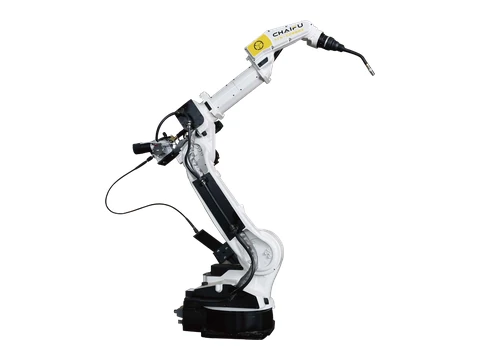 | ARC6-208-6 | Kaarkeevitusrobot | 6 | 6 kg | 2008 mm | ± 0.05 mm | 280 kg | IP65 | Igasugune orientatsioon | J1 ±170° kiirusel 190°/s;J2 +100°/-157° kiirusel 190°/s;J3 +90°/-80° kiirusel 190°/s;J4 ±155° kiirusel 400°/s;J5 +134°/-137° kiirusel 400°/s;J6 ±220° kiirusel 700°/s | Hetk — J4 10 N·m;J5 10 N·m;J6 5.5 Nm |Inerts — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 396 * 396 mm;Kere kõrgus 1640 mm;Võimsus 3.8kVA | Taotle seda mudelit |
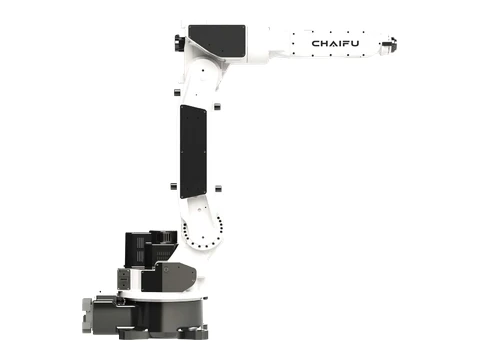 | ARC10-145-6 | Kaarkeevitusrobot | 6 | 10 kg | 1450 mm | ± 0.08 mm | 160 kg | IP65 | Igasugune orientatsioon | J1 ±170° kiirusel 240°/s;J2 +90°/-155° kiirusel 240°/s;J3 +98°/-82° kiirusel 200°/s;J4 ±170° kiirusel 200°/s;J5 ±119° kiirusel 360°/s;J6 ±220° kiirusel 600°/s | Hetk — J4 20.5 N·m;J5 10 Nm |Inerts — J4 0.43 kg·m²;J5 0.12 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 355 * 355 mm;Kere kõrgus 1269 mm;Võimsus 3.8kVA | Taotle seda mudelit |
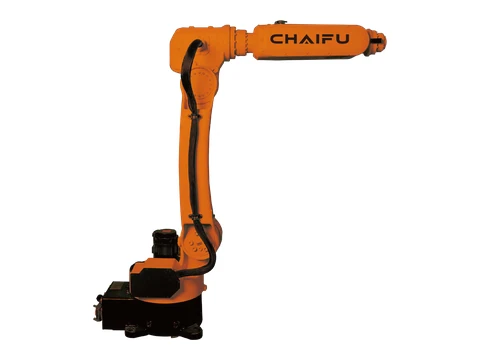 | SF6-C1200 | LOTIC väikese kandevõimega robot | 6 | 6 kg | 1200 mm | ± 0.05 mm | 72 kg | IP65 | Igasugune orientatsioon | J1 ±165° kiirusel 230°/s;J2 +90°/-165° kiirusel 230°/s;J3 +150°/-90° kiirusel 200°/s;J4 ±180° kiirusel 240°/s;J5 ±120° kiirusel 400°/s;J6 ±360° kiirusel 600°/s | Hetk — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 Nm |Inerts — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 280 * 362 mm;Kere kõrgus 1096 mm;Võimsus 1.5kVA | Taotle seda mudelit |
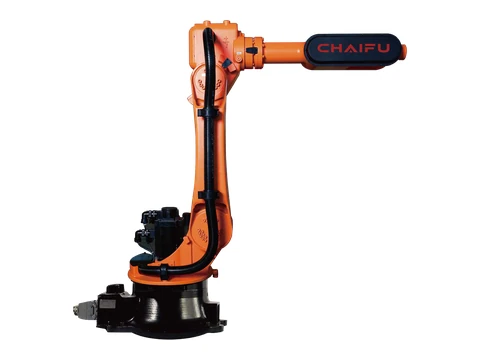 | SF10-C1650 | LOTIC väikese kandevõimega robot | 6 | 10 kg | 1651 mm | ± 0.05 mm | 196 kg | IP65 | Igasugune orientatsioon | J1 ±165° kiirusel 150°/s;J2 +75°/-125° kiirusel 160°/s;J3 +145°/-75° kiirusel 148°/s;J4 ±178° kiirusel 300°/s;J5 ±125° kiirusel 300°/s;J6 ±720° kiirusel 500°/s | Hetk — J4 22 N·m;J5 22 N·m;J6 10 Nm |Inerts — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 384 * 384 mm;Kere kõrgus 1407 mm;Võimsus 2.5kVA | Taotle seda mudelit |
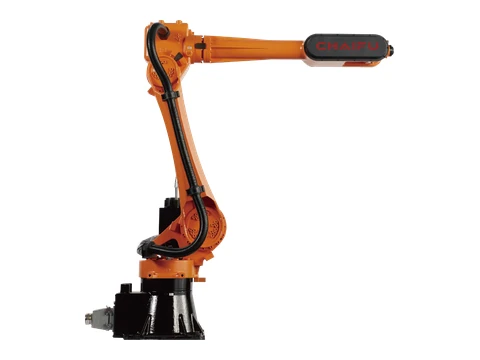 | SF10-K2032 | LOTIC väikese kandevõimega robot | 6 | 10 kg | 2032 mm | ± 0.05 mm | 208 kg | IP65 | Igasugune orientatsioon | J1 ±175° kiirusel 135°/s;J2 +68°/-150° kiirusel 135°/s;J3 +150°/-75° kiirusel 135°/s;J4 ±178° kiirusel 300°/s;J5 +135/-125° kiirusel 300°/s;J6 ±720° kiirusel 500°/s | Hetk — J4 22 N·m;J5 22 N·m;J6 10 Nm |Inerts — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 370 * 370 mm;Kere kõrgus 1560 mm;Võimsus 3.25kVA | Taotle seda mudelit |
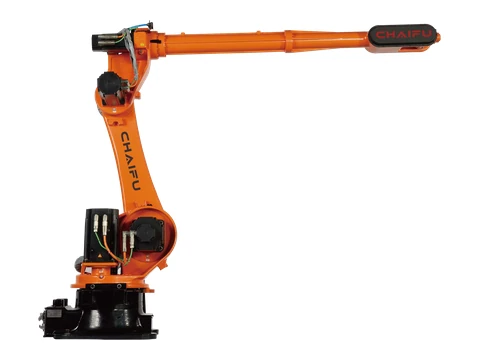 | SF10-K3100 | LOTIC väikese kandevõimega robot | 6 | 10 kg | 3100 mm | ± 0.05 mm | 596 kg | IP65 | Igasugune orientatsioon | J1 ±172° kiirusel 125°/s;J2 +72°/-140° kiirusel 125°/s;J3 +150°/-80° kiirusel 140°/s;J4 ±360° kiirusel 200°/s;J5 ±125° kiirusel 210°/s;J6 ±360° kiirusel 290°/s | Hetk — J4 22 N·m;J5 22 N·m;J6 10 Nm |Inerts — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 573 * 629 mm;Kere kõrgus 1899 mm;Võimsus 4.5kVA | Taotle seda mudelit |
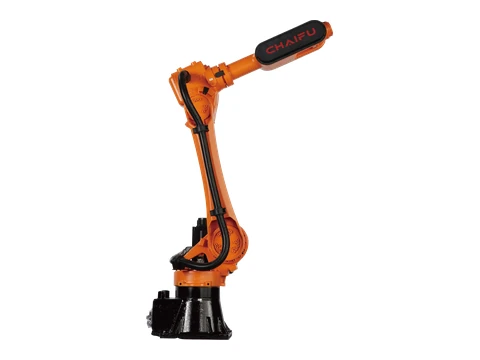 | SF20-K1735 | MIMETIC keskmise kandevõimega robot | 6 | 20 kg | 1735 mm | ± 0.06 mm | 206 kg | IP65 | Igasugune orientatsioon | J1 ±175° kiirusel 135°/s;J2 +68°/-150° kiirusel 135°/s;J3 +150°/-75° kiirusel 135°/s;J4 ±178° kiirusel 300°/s;J5 +135°/-125° kiirusel 300°/s;J6 ±720° kiirusel 500°/s | Hetk — J4 42 N·m;J5 42 N·m;J6 23 Nm |Inerts — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 370 * 370 mm;Kere kõrgus 1560 mm;Võimsus 3.25kVA | Taotle seda mudelit |
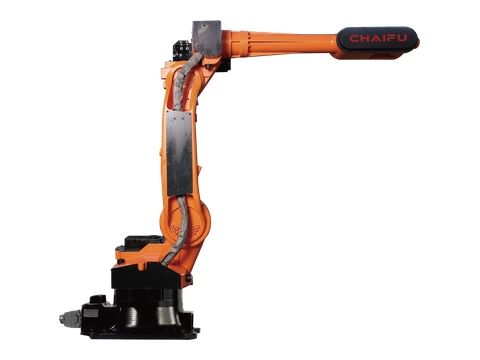 | SF20-C2150 | MIMETIC keskmise kandevõimega robot | 6 | 20 kg | 2150 mm | ± 0.06 mm | 246 kg | IP65 | Igasugune orientatsioon | J1 ±170° kiirusel 140°/s;J2 +100°/-157° kiirusel 140°/s;J3 +95°/-80° kiirusel 140°/s;J4 ±180° kiirusel 350°/s;J5 +125°/-125° kiirusel 230°/s;J6 ±720° kiirusel 250°/s | Hetk — J4 42 N·m;J5 42 N·m;J6 23 Nm |Inerts — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 396 * 396 mm;Kere kõrgus 1618.5 mm;Võimsus 3.8kVA | Taotle seda mudelit |
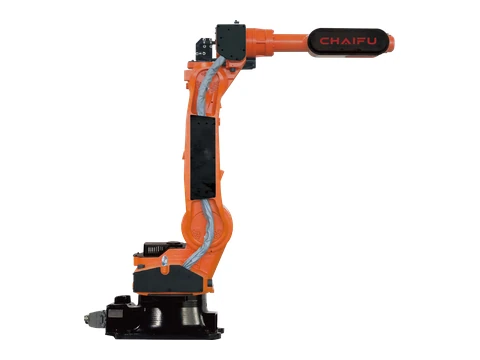 | ARC25-183-6 | MIMETIC keskmise kandevõimega robot | 6 | 25 kg | 1830 mm | ± 0.06 mm | 227 kg | IP65 | Igasugune orientatsioon | J1 ±170° kiirusel 170°/s;J2 +100°/-157° kiirusel 170°/s;J3 +98°/-76° kiirusel 170°/s;J4 ±180° kiirusel 350°/s;J5 +125°/-125° kiirusel 230°/s;J6 ±720° kiirusel 230°/s | Hetk — J4 42 N·m;J5 42 N·m;J6 23 Nm |Inerts — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 396 * 396 mm;Kere kõrgus 1602.5 mm;Võimsus 4kVA | Taotle seda mudelit |
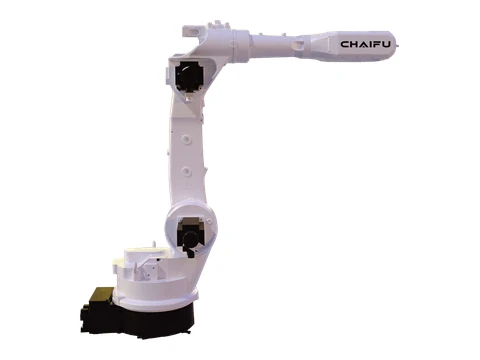 | SF25-C1887 | MIMETIC keskmise kandevõimega robot | 6 | 25 kg | 1887 mm | ± 0.06 mm | 293 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±170° kiirusel 185°/s;J2 +100°/-157° kiirusel 185°/s;J3 +90°/-80° kiirusel 210°/s;J4 ±170° kiirusel 380°/s;J5 ±130° kiirusel 300°/s;J6 ±220° kiirusel 350°/s | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 396 * 396 mm;Kere kõrgus 1561 mm;Võimsus 3.8kVA | Taotle seda mudelit |
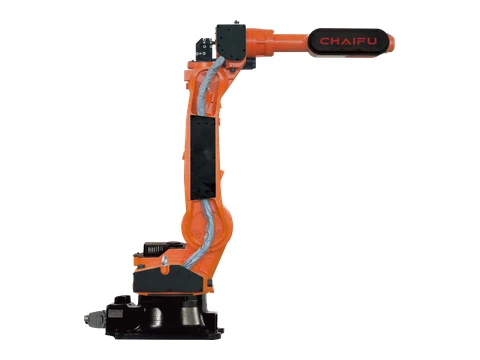 | SF30-C1850 | MIMETIC keskmise kandevõimega robot | 6 | 30 kg | 1856 mm | ± 0.06 mm | 228 kg | IP65 | Igasugune orientatsioon | J1 ±170° kiirusel 170°/s;J2 +100°/-157° kiirusel 170°/s;J3 +98°/-76° kiirusel 170°/s;J4 ±180° kiirusel 350°/s;J5 +125°/-125° kiirusel 230°/s;J6 ±720° kiirusel 230°/s | Hetk — J4 42 N·m;J5 42 N·m;J6 23 Nm |Inerts — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 396 * 396 mm;Kere kõrgus 1602.5 mm;Võimsus 3.8kVA | Taotle seda mudelit |
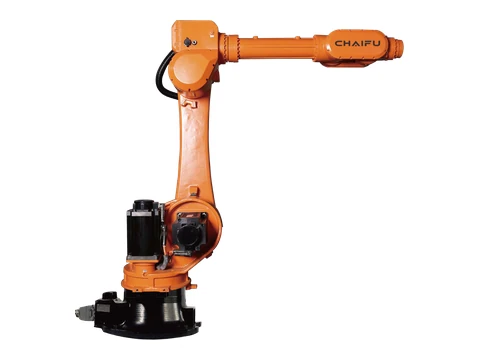 | SF50-C2185 | MIMETIC keskmise kandevõimega robot | 6 | 50 kg | 2185 mm | ± 0.06 mm | 550 kg | IP65 | Igasugune orientatsioon | J1 ±172° kiirusel 109°/s;J2 +72°/-140° kiirusel 125°/s;J3 +172°/-78° kiirusel 140°/s;J4 ±360° kiirusel 200°/s;J5 +124°/-121° kiirusel 210°/s;J6 ±360° kiirusel 190°/s | Hetk — J4 185 N·m;J5 185 N·m;J6 126 Nm |Inerts — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 630 * 570 mm;Kere kõrgus 1820 mm;Võimsus 5kVA | Taotle seda mudelit |
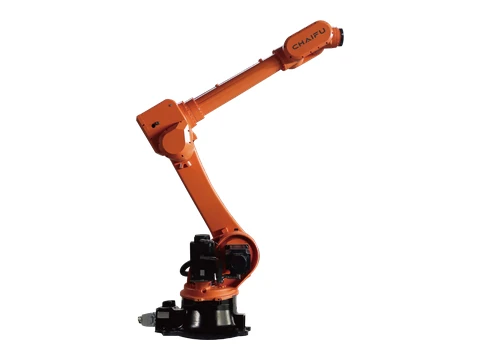 | SF80-C2600 | MIMETIC keskmise kandevõimega robot | 6 | 80 kg | 2600 mm | ± 0.06 mm | 726 kg | IP65 | Igasugune orientatsioon | J1 ±172° kiirusel 160°/s;J2 +72°/-140° kiirusel 110°/s;J3 +160°/-78° kiirusel 120°/s;J4 ±360° kiirusel 162°/s;J5 +120°/-120° kiirusel 180°/s;J6 ±360° kiirusel 300°/s | Hetk — J4 360 N·m;J5 360 N·m;J6 186 Nm |Inerts — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 578x573mm;Kere kõrgus 1898 mm;Võimsus 5.5 kKVA | Taotle seda mudelit |
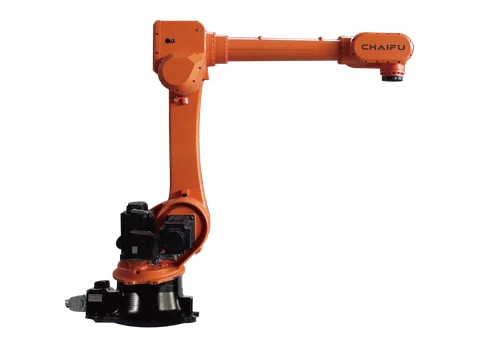 | SF120-C2269 | MIMETIC keskmise kandevõimega robot | 6 | 120 kg | 2269 mm | ± 0.06 mm | 720 kg | IP65 | Igasugune orientatsioon | J1 ±172° kiirusel 160°/s;J2 +72°/-140° kiirusel 110°/s;J3 +160°/-78° kiirusel 120°/s;J4 ±360° kiirusel 162°/s;J5 +120°/-120° kiirusel 180°/s;J6 ±360° kiirusel 200°/s | Hetk — J4 360 N·m;J5 360 N·m;J6 186 Nm |Inerts — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 573 * 629 mm;Kere kõrgus 1939 mm;Võimsus 5.5 kKVA | Taotle seda mudelit |
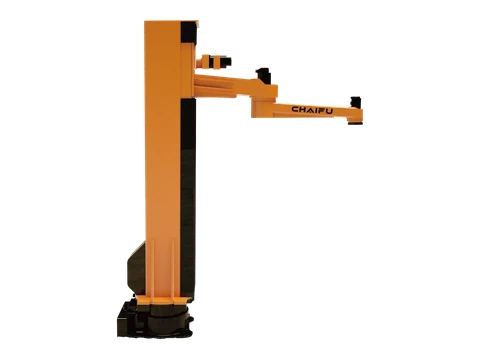 | CF120-C1900 PM | MIMETIC keskmise kandevõimega robot | 4 | 120 kg | 1900 mm | ± 0.06 mm | 1536 kg | Baastelg IP65 / randmetelje IP67 | Igasugune orientatsioon | J1 ±180° kiirusel 115°/s;J2 -140°/+150° kiirusel 176°/s;J3 ±180° @ / | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 750 * 520 mm;Kere kõrgus 3117.5 mm;Võimsus 5kVA | Taotle seda mudelit |
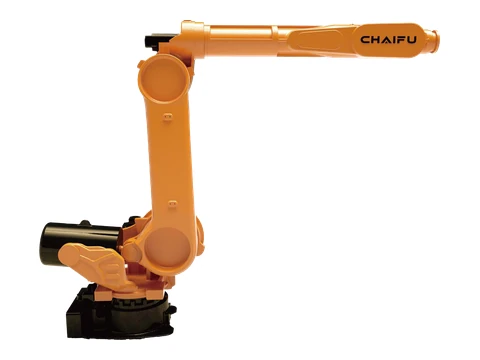 | SF125-C3100 | MIMETIC keskmise kandevõimega robot | 6 | 125 kg | 3100.7 mm | ± 0.06 mm | 1476 kg | Baastelg IP65 / randmetelje IP67 | Igasugune orientatsioon | J1 +50°/-75° kiirusel 110°/s;J2 +90°/-1095 mm kiirusel 83°/s;J3 ±185° kiirusel 99°/s;J4 ±144° kiirusel 158°/s;J5 ±360° kiirusel 150°/s | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 750 * 520 mm;Kere kõrgus 2343.5 mm;Võimsus 8.4kVA | Taotle seda mudelit |
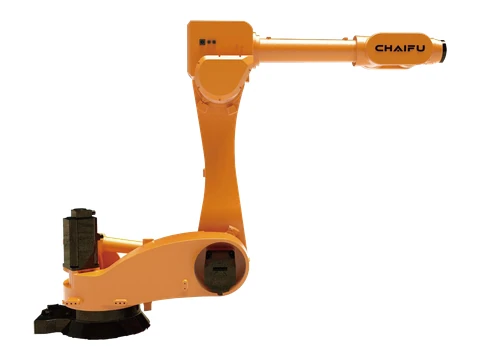 | SF125-C3100D | MIMETIC keskmise kandevõimega robot | 6 | 125 kg | 3100 mm | ± 0.05 mm | 1109 kg | Baastelg IP65 / randmetelje IP67 | Igasugune orientatsioon | J1 +170°/-40° kiirusel 110°/s;J2 +90°/-83° kiirusel 100°/s;J3 ±360° kiirusel 110°/s;J4 ±120° kiirusel 162°/s;J5 ±360° kiirusel 180°/s | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 660 * 726 mm;Kere kõrgus 1953.5 mm;Võimsus 8.4kVA | Taotle seda mudelit |
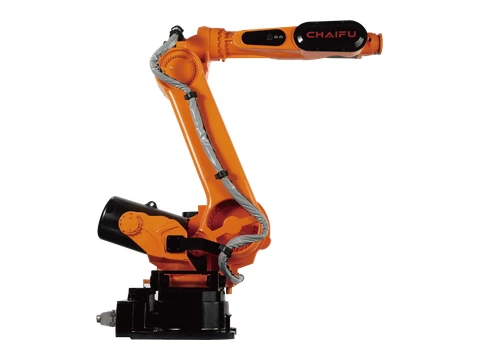 | SF210-K2650 | BIOTIC suure kandevõimega robot | 6 | 210 kg | 2650 mm | ± 0.06 mm | 1460 kg | IP65 | Põrand | J1 ±180° kiirusel 110°/s;J2 +50°/-75° kiirusel 83°/s;J3 +90°/-70° kiirusel 99°/s;J4 ±185° kiirusel 158°/s;J5 ±120° kiirusel 206°/s;J6 ±360° kiirusel 300°/s | Hetk — J4 1301 N·m;J5 1301 N·m;J6 706 Nm |Inerts — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 750 * 520 mm;Kere kõrgus 2257.5 mm;Võimsus 7.5 kKVA | Taotle seda mudelit |
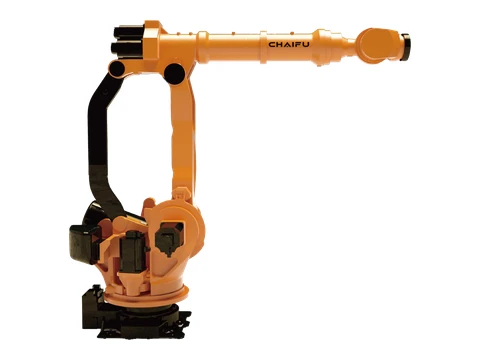 | SF300-C3100 | BIOTIC suure kandevõimega robot | 6 | 300 kg | 3100 mm | ± 0.06 mm | 1970 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 110°/s;J2 +45°/-80° kiirusel 106°/s;J3 +15.5°/-120° kiirusel 106°/s;J4 ±360° kiirusel 130°/s;J5 ±115° kiirusel 120°/s;J6 ±360° kiirusel 165°/s | Hetk — J4 865 Nm |Inerts — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 710 * 700 mm;Kere kõrgus 2568 mm;Võimsus 8.5kVA | Taotle seda mudelit |
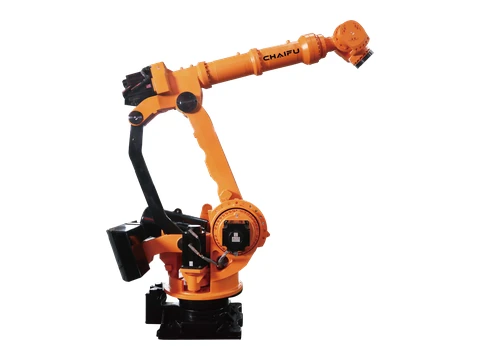 | SF500-C3100 | ALPHTIC raskeveokite kuueteljeline robot | 6 | 500 kg | 3273.6 mm | ± 0.1 mm | 2780 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 100°/s;J2 +50°/-85° kiirusel 85°/s;J3 +25°/-120° kiirusel 85°/s;J4 ±360° kiirusel 80°/s;J5 ±115° kiirusel 80°/s;J6 ±360° kiirusel 160°/s | Hetk — J4 1980 N·m;J5 1980 N·m;J6 865 Nm |Inerts — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 910 * 739 mm;Kere kõrgus 2755.5 mm;Võimsus 8.5kVA | Taotle seda mudelit |
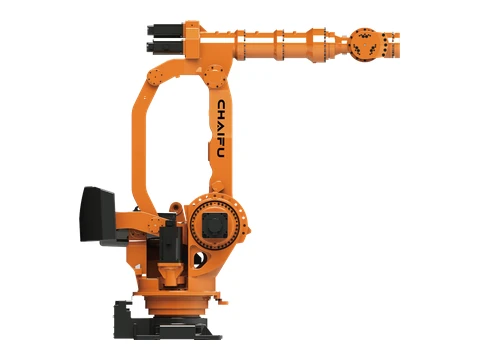 | SF800-C2850 | ALPHTIC raskeveokite kuueteljeline robot | 6 | 800 kg | 2850 mm | ± 0.1 mm | 2965 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 93°/s;J2 +50°/-85° kiirusel 64°/s;J3 +25°/-120° kiirusel 65°/s;J4 ±360° kiirusel 100°/s;J5 ±115° kiirusel 88°/s;J6 ±360° kiirusel 133°/s | Hetk — J4 865 Nm |Inerts — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 910 * 739 mm;Kere kõrgus 2695 mm;Võimsus 8.7kVA | Taotle seda mudelit |
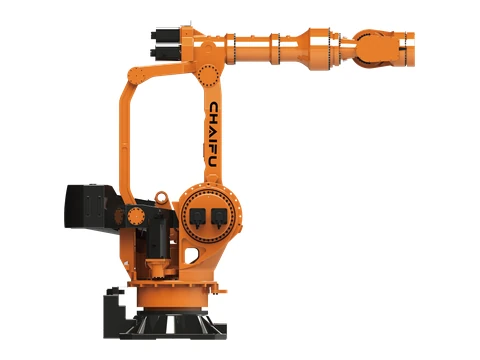 | SF1200-C3765 | ALPHTIC raskeveokite kuueteljeline robot | 6 | 1200 kg | 3765 mm | ± 0.2 mm | 8160 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 45°/s;J2 +50°/-90° kiirusel 30°/s;J3 +20°/-126° kiirusel 30°/s;J4 ±360° kiirusel 50°/s;J5 ±115° kiirusel 52°/s;J6 ±360° kiirusel 72°/s | Hetk — J4 14600 N·m;J5 14600 N·m;J6 4850 Nm |Inerts — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1180 * 1180 mm;Kere kõrgus 3548 mm;Võimsus 16kVA | Taotle seda mudelit |
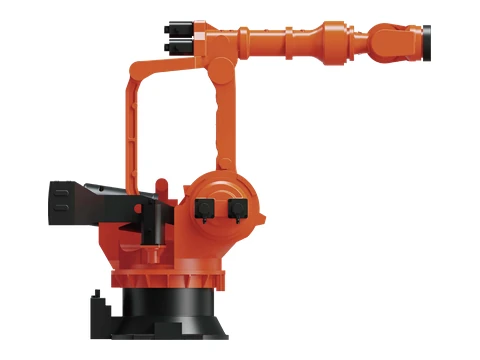 | SF1500-C3870 | ALPHTIC raskeveokite kuueteljeline robot | 6 | 1500 kg | 3872 mm | ± 0.23 mm | 11200 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 43°/s;J2 +50°/-85° kiirusel 25°/s;J3 -20°/-120° kiirusel 25°/s;J4 ±360° kiirusel 43°/s;J5 ±115° kiirusel 40°/s;J6 ±360° kiirusel 56°/s | Hetk — J4 14380 N·m;J5 14380 N·m;J6 4980 Nm |Inerts — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1280 * 1380 mm;Kere kõrgus 3483 mm;Võimsus 17kVA | Taotle seda mudelit |
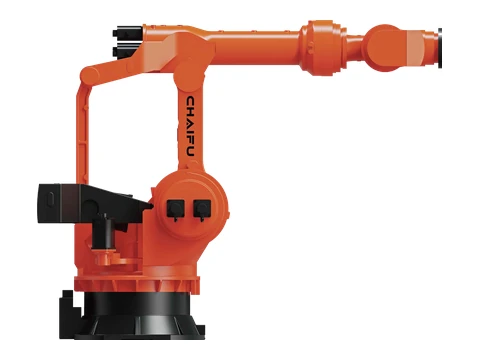 | SF1800-C4600 | ALPHTIC raskeveokite kuueteljeline robot | 6 | 1800 kg | 4600 mm | ± 0.3 mm | 17880 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 20°/s;J2 +50°/-85° kiirusel 12°/s;J3 +20°/-120° kiirusel 12°/s;J4 ±360° kiirusel 19°/s;J5 ±115° kiirusel 19°/s;J6 ±360° kiirusel 40°/s | Hetk — J4 29500 N·m;J5 29500 N·m;J6 8930 Nm |Inerts — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1580 * 1670 mm;Kere kõrgus 3875 mm;Võimsus 22.5kVA | Taotle seda mudelit |
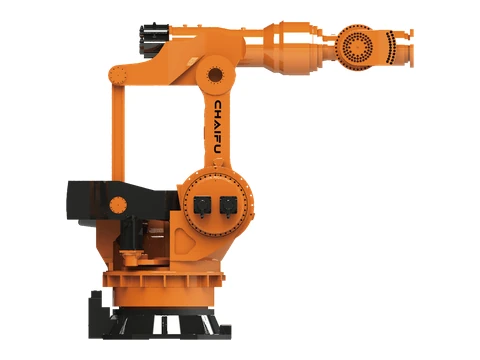 | SF2000-C4000 | ALPHTIC raskeveokite kuueteljeline robot | 6 | 2000 kg | 4000 mm | ± 0.3 mm | 17820 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 20°/s;J2 +50°/-85° kiirusel 12°/s;J3 -120°/+20° kiirusel 12°/s;J4 ±360° kiirusel 19°/s;J5 ±115° kiirusel 19°/s;J6 ±360° kiirusel 40°/s | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1580 * 1670 mm;Kere kõrgus 3875 mm;Võimsus 18.2kVA | Taotle seda mudelit |
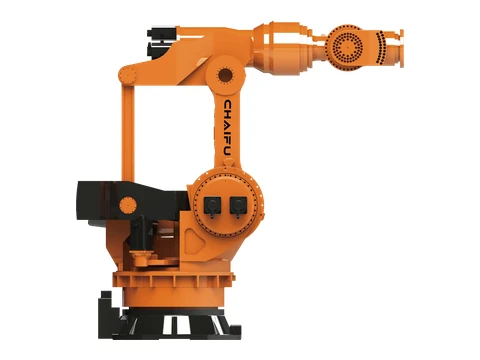 | SF2400-C3760 | ALPHTIC raskeveokite kuueteljeline robot | 6 | 2400 kg | 3758.8 mm | ± 0.3 mm | 17600 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 20°/s;J2 +53°/-85° kiirusel 12°/s;J3 -113°/+22.5° kiirusel 12°/s;J4 ±360° kiirusel 19°/s;J5 ±115° kiirusel 19°/s;J6 ±360° @ / | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1580 * 1670 mm;Kere kõrgus 3875 mm;Võimsus 20.5kVA | Taotle seda mudelit |
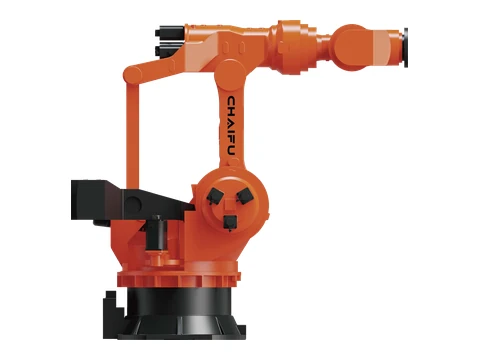 | SF3000-C3760 | ALPHTIC raskeveokite kuueteljeline robot | 6 | 3000 kg | 3758.8 mm | ± 0.3 mm | 17660 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 16°/s;J2 +53°/-80° kiirusel 12°/s;J3 +22.5°/-113° kiirusel 12°/s;J4 ±360° kiirusel 16°/s;J5 ±115° kiirusel 16°/s;J6 ±360° kiirusel 32°/s | Hetk — J4 31500 N·m;J5 31500 N·m;J6 8980 Nm |Inerts — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1580 * 1670 mm;Kere kõrgus 3875 mm;Võimsus 23.5kVA | Taotle seda mudelit |
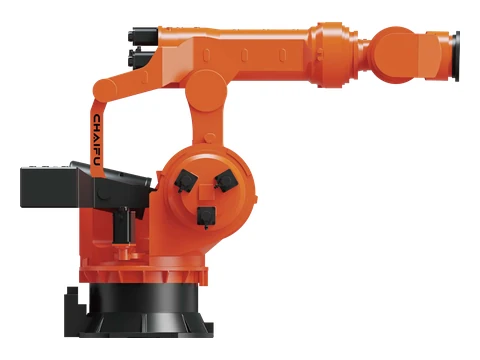 | SF4000-C4200 | ALPHTIC raskeveokite kuueteljeline robot | 6 | 4000 kg | 4198 mm | ± 0.3 mm | 19182 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 10°/s;J2 +53°/-80° kiirusel 8°/s;J3 +22°/-115° kiirusel 8°/s;J4 ±360° kiirusel 9°/s;J5 ±115° kiirusel 8°/s;J6 ±360° kiirusel 15°/s | Hetk — J4 63520 N·m;J5 63520 N·m;J6 17262 Nm |Inerts — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1580 * 1670 mm;Kere kõrgus 3660 mm;Võimsus 23.5kVA | Taotle seda mudelit |
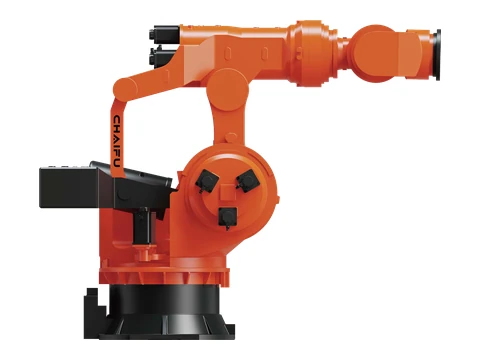 | SF5000-C3700 | ALPHTIC raskeveokite kuueteljeline robot | 6 | 5000 kg | 3700 mm | ± 0.3 mm | 26800 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 10°/s;J2 +53°/-80° kiirusel 8°/s;J3 +22°/-115° kiirusel 8°/s;J4 ±360° kiirusel 9°/s;J5 ±115° kiirusel 8°/s;J6 ±360° kiirusel 15°/s | Hetk — J4 63520 N·m;J5 63520 N·m;J6 17262 Nm |Inerts — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1580 * 1670 mm;Kere kõrgus 3660 mm;Võimsus 23.5kVA | Taotle seda mudelit |
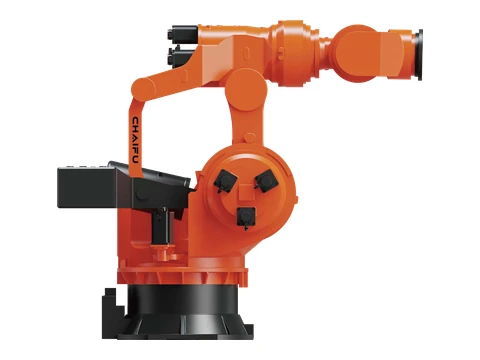 | SF6000-C3285 | ALPHTIC raskeveokite kuueteljeline robot | 6 | 6000 kg | 3285 mm | ± 0.3 mm | 26700 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 10°/s;J2 +53°/-80° kiirusel 8°/s;J3 +22°/-115° kiirusel 8°/s;J4 ±360° kiirusel 9°/s;J5 ±115° kiirusel 8°/s;J6 ±360° kiirusel 15°/s | Hetk — J4 63520 N·m;J5 63520 N·m;J6 17262 Nm |Inerts — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1580 * 1670 mm;Kere kõrgus 3660 mm;Võimsus 23.5kVA | Taotle seda mudelit |
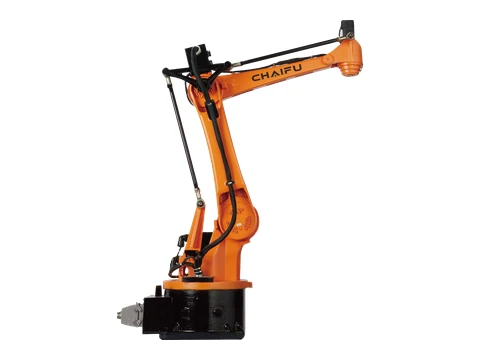 | SF15-C1538 PA | PRESS-stantsimisrobot | 4 | 15 kg | 1610 mm | ± 0.06 mm | 181 kg | IP65 | Igasugune orientatsioon | J1 ±165° kiirusel 150°/s;J2 +40°/-82° kiirusel 150°/s;J3 +78°/-75° kiirusel 160°/s;J4 ±360° kiirusel 300°/s;J5 -100°SJ2+J3<+30° @ / | Hetk — J4 196 Nm |Inerts — J4 0.52 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 384 * 384 mm;Kere kõrgus 1421 mm;Võimsus 2.5kVA | Taotle seda mudelit |
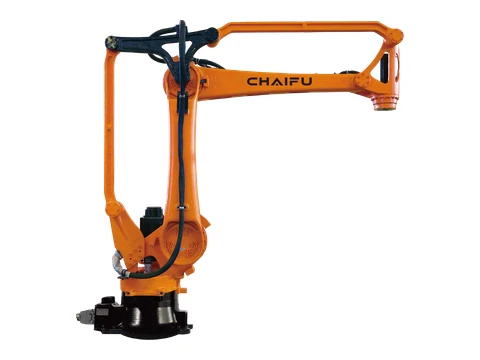 | SF25-C1760 PA | PRESS-stantsimisrobot | 4 | 25 kg | 1772 mm | ± 0.07 mm | 260 kg | IP65 | Igasugune orientatsioon | J1 ±175° kiirusel 130°/s;J2 +48°/-95° kiirusel 107°/s;J3 +80°/-75° kiirusel 135°/s;J4 ±360° kiirusel 175°/s;J5 -110°SJ2+J3<+40° @ / | Hetk — J4 882 Nm |Inerts — J4 0.62 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 370 * 370 mm;Kere kõrgus 1458 mm;Võimsus 3kVA | Taotle seda mudelit |
| SF25-C1900 PA | PRESS-stantsimisrobot | 4 | 25 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Igasugune orientatsioon | J1 ±175° kiirusel 130°/s;J2 +48°/-95° kiirusel 107°/s;J3 +50°/-75° kiirusel 135°/s;J4 ±360° kiirusel 175°/s | Hetk — J4 882 Nm |Inerts — J4 0.62 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 370 * 370 mm;Kere kõrgus 1495 mm;Võimsus 3kVA | Taotle seda mudelit |
| SF40-C1900 PA | PRESS-stantsimisrobot | 4 | 40 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Igasugune orientatsioon | J1 ±175° kiirusel 130°/s;J2 +48°/-95° kiirusel 107°/s;J3 +50°/-75° kiirusel 135°/s;J4 ±360° kiirusel 175°/s;J5 -110°SJ2+J3<+50° @ / | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 370 * 370 mm;Kere kõrgus 1495 mm;Võimsus 3kVA | Taotle seda mudelit |
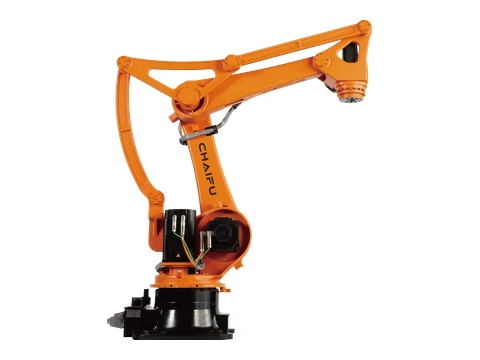 | SF50-C2220 PA | PA palletiseerimisrobot | 4 | 50 kg | 2220 mm | ± 0.1 mm | 616 kg | IP65 | Põrand | J1 ±178° kiirusel 125°/s;J2 +50°/-95° kiirusel 125°/s;J3 +85°/-72° kiirusel 140°/s;J4 ±360° kiirusel 200°/s | Hetk — J4 1666 Nm |Inerts — J4 9.6 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 573x573mm;Kere kõrgus 1791 mm;Võimsus 4kVA | Taotle seda mudelit |
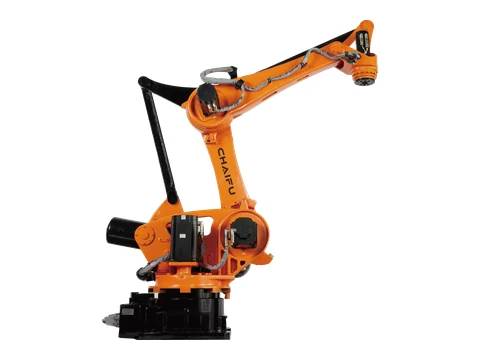 | SF130-C2700 PA | PA palletiseerimisrobot | 4 | 130 kg | 2735 mm | ± 0.12 mm | 1160 kg | IP65 | Põrand | J1 +/-180° kiirusel 178°/s;J2 +45°/-90° kiirusel 112°/s;J3 +85°/-55° kiirusel 105°/s;J4 +/-360° kiirusel 340°/s;J5 -105°SJ2+J3<+25° @ / | Hetk — J4 1764 Nm |Inerts — J4 36 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 620 * 620 mm;Kere kõrgus 2050 mm;Võimsus 5.5kVA | Taotle seda mudelit |
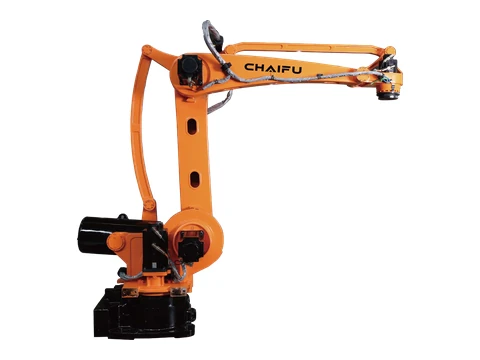 | SF180-C3200 PA | PA palletiseerimisrobot | 4 | 180 kg | 3245.5 mm | ± 0.25 mm | 1380 kg | IP65 | Põrand | J1 +/-180° kiirusel 105°/s;J2 -90°/+45° kiirusel 105°/s;J3 -75°/+110° kiirusel 105°/s;J4 ±360° kiirusel 260°/s;J5 -115°SJ2+J3<+22.5° @ / | Hetk — J4 1764 Nm |Inerts — J4 36 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 750 * 520 mm;Kere kõrgus 2401 mm;Võimsus 6kVA | Taotle seda mudelit |
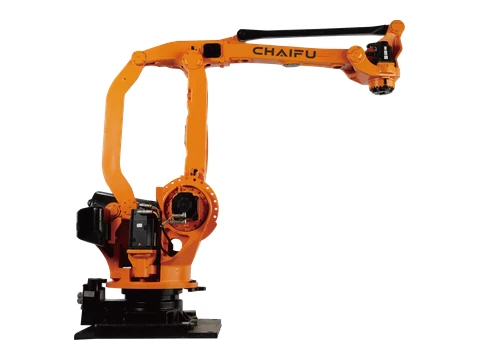 | SF210-K3200 PA | PA palletiseerimisrobot | 4 | 210 kg | 3200 mm | ± 0.12 mm | 1950 kg | IP65 | Põrand | J1 ±180° kiirusel 120°/s;J2 +44°/-80° kiirusel 140°/s;J3 +15.5°/-115° kiirusel 140°/s;J4 ±360° kiirusel 305°/s;J5 -72°SJ3+J2<+67.5° @ / | Hetk — J4 1666 Nm |Inerts — J4 80 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 710 * 700 mm;Kere kõrgus 2463 mm;Võimsus 6.5kVA | Taotle seda mudelit |
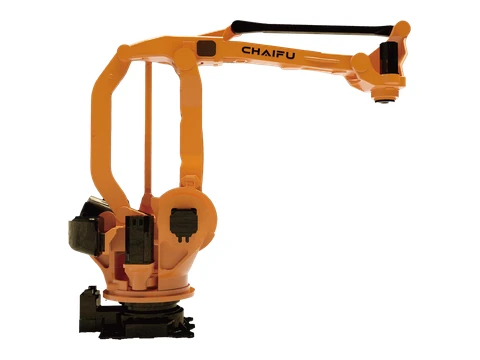 | SF300-C3200 PA | PA palletiseerimisrobot | 4 | 300 kg | 3200 mm | ± 0.15 mm | 1950 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 +44°/-80 kiirusel 90°/s;J2 +15,59°/-115° kiirusel 100°/s;J3 ±360° kiirusel 100°/s;J4 -155°SJ2+J3 <+25° kiirusel 300°/s;J5 -72° | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 710 * 700 mm;Kere kõrgus 2463 mm;Võimsus 8.2kVA | Taotle seda mudelit |
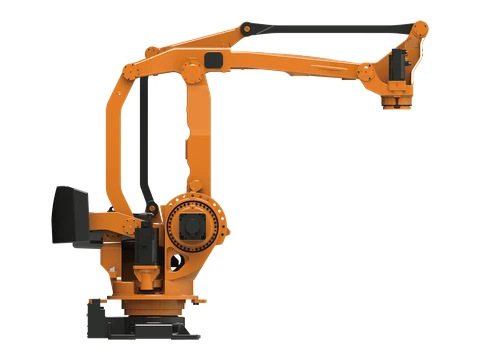 | SF500-C3200 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 500 kg | 3177 mm | ± 0.2 mm | 2960 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 90°/s;J2 +53°/-85° kiirusel 90°/s;J3 +15.5°/-113° kiirusel 90°/s;J4 ±360° kiirusel 125°/s;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 910 * 739 mm;Kere kõrgus 2629 mm;Võimsus SkVA | Taotle seda mudelit |
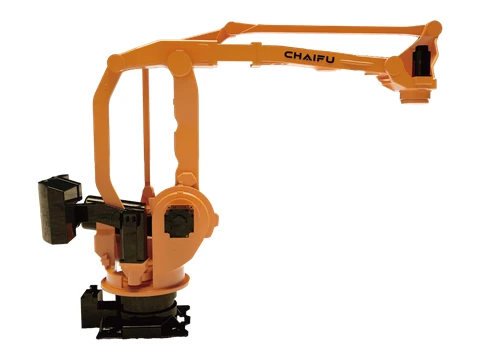 | SF600-C3500 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 600 kg | 3500 mm | ± 0.2 mm | 3006 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 60°/s;J2 +53°/-85° kiirusel 60°/s;J3 +15.5°/-113° kiirusel 60°/s;J4 ±360° kiirusel 125°/s;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 910 * 739 mm;Kere kõrgus 2629 mm;Võimsus SkVA | Taotle seda mudelit |
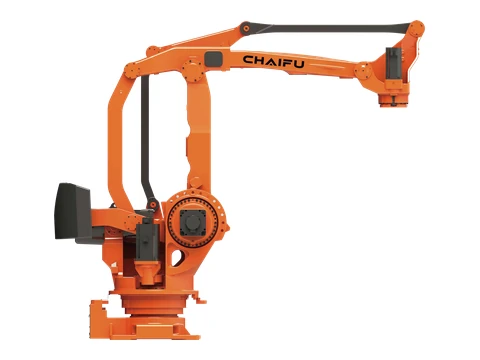 | SF800-C3200 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 800 kg | 3177 mm | 0.3 mm | 2968 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 60°/s;J2 +53°/-85° kiirusel 60°/s;J3 +15.5°/-113° kiirusel 60°/s;J4 ±360° kiirusel 125°/s;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 910 * 739 mm;Kere kõrgus 2629 mm;Võimsus SkVA | Taotle seda mudelit |
 | SF800-C4000 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 800 kg | 4000 mm | 0.3 mm | 3096 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 +53°/-85 kiirusel 58°/s;J2 +15.5°/-113 kiirusel 45°/s;J3 -130°SJ2+J3<+60 @ 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 910 * 739 mm;Kere kõrgus 2621 mm;Võimsus SkVA | Taotle seda mudelit |
 | SF1200-C4360 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 1200 kg | 4360 mm | ± 0.5 mm | 6302 kg | Baastelg IP65 / randmetelje IP67 | Igasugune orientatsioon | J1 ±180° kiirusel 56°/s;J2 +50°/-90° kiirusel 58°/s;J3 +20°/-115° kiirusel 60°/s;J4 ±360° kiirusel 125°/s;J5 -70°L}3-J2=+70° @ / | / | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1180 * 1180 mm;Kere kõrgus 3387 mm;Võimsus 14.5kVA | Taotle seda mudelit |
 | SF1200-C4600 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 1200 kg | 4600 mm | ± 0.5 mm | 7192 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 50°/s;J2 +50°/-90° kiirusel 52°/s;J3 +23°/-115° kiirusel 58°/s;J4 ±360° kiirusel 115°/s;J5 -70°SJ3-J2S+70° @ / | Hetk — J4 8820 Nm |Inerts — J4 2608 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1180 * 1180 mm;Kere kõrgus 3386 mm;Võimsus 14.5kVA | Taotle seda mudelit |
 | SF1600-C4000 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 1600 kg | 3966 mm | ± 0.8 mm | 6116 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 45°/s;J2 +50°/-90° kiirusel 30°/s;J3 +20°/-115° kiirusel 30°/s;J4 ±360° kiirusel 70°/s | Hetk — J4 8550 Nm |Inerts — J4 5340 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1180 * 1180 mm;Kere kõrgus 3386 mm;Võimsus 15kVA | Taotle seda mudelit |
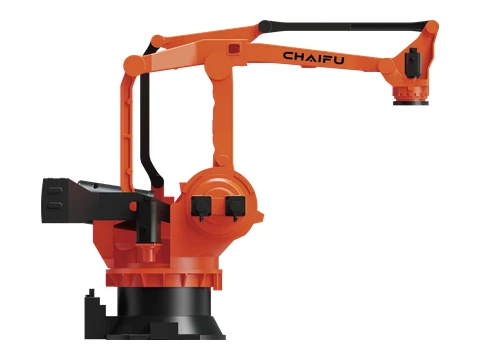 | SF2000-C4090 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 2000 kg | 4090 mm | ± 0.8 mm | 10460 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 43°/s;J2 +50°/-82° kiirusel 25°/s;J3 +20°/-115° kiirusel 25°/s;J4 ±360° kiirusel 60°/s;J5 -72°L)3-J2L+72° @ / | Hetk — J4 12740 Nm |Inerts — J4 3260 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1280 * 1380 mm;Kere kõrgus 3418 mm;Võimsus 15.5kVA | Taotle seda mudelit |
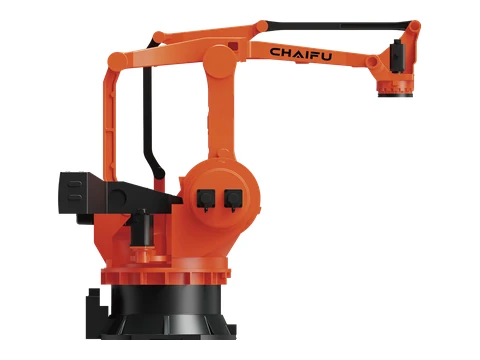 | SF2400-C4200 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 2400 kg | 4200 mm | ± 0.8 mm | 12590 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 20°/s;J2 +53°/-85° kiirusel 12°/s;J3 +20°/-110° kiirusel 12°/s;J4 ±360° kiirusel 40°/s;J5 -63°SJ3-J2S+65° @ / | Hetk — J4 20580 Nm |Inerts — J4 3912 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1580 * 1660 mm;Kere kõrgus 3683 mm;Võimsus 16.5kVA | Taotle seda mudelit |
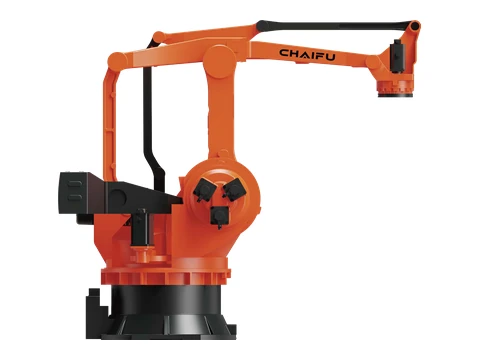 | SF3000-C4200 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 3000 kg | 4200 mm | ± 0.8 mm | 12600 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 20°/s;J2 +53°/-85° kiirusel 12°/s;J3 +20°/-110° kiirusel 12°/s;J4 ±360° kiirusel 40°/s;J5 -63°S)]3-J2=+65° @ / | Inerts — J4 4890 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1580 * 1660 mm;Kere kõrgus 3683 mm;Võimsus 18kVA | Taotle seda mudelit |
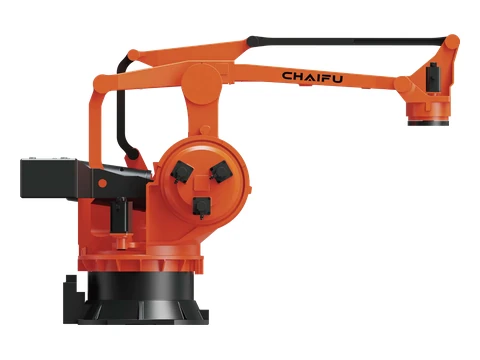 | SF4000-C4600 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 4000 kg | 4600.8 mm | ± 0.8 mm | 17220 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 10°/s;J2 +50°/-80° kiirusel 8°/s;J3 -118°/+22° kiirusel 8°/s;J4 ±360° kiirusel 15°/s;J5 -60°S}]3-J2=+60° @ / | Hetk — J4 46890 Nm |Inerts — J4 6357 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1580 * 1660 mm;Kere kõrgus 3683 mm;Võimsus 18kVA | Taotle seda mudelit |
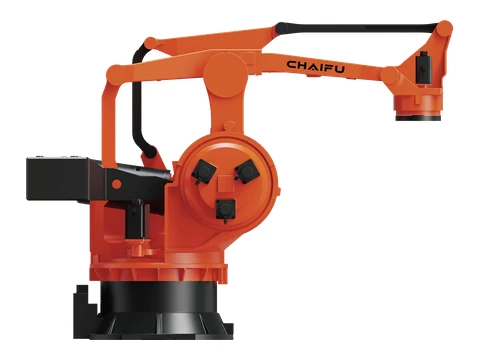 | SF5000-C4000 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 5000 kg | 3994 mm | ± 1 mm | 17120 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 10°/s;J2 +50°/-80° kiirusel 8°/s;J3 -118°/+22° kiirusel 8°/s;J4 ±360° kiirusel 15°/s;J5 -60°SJ3-J2=+60° @ / | Hetk — J4 46890 Nm |Inerts — J4 7628 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1580 * 1660 mm;Kere kõrgus 3683 mm;Võimsus 18kVA | Taotle seda mudelit |
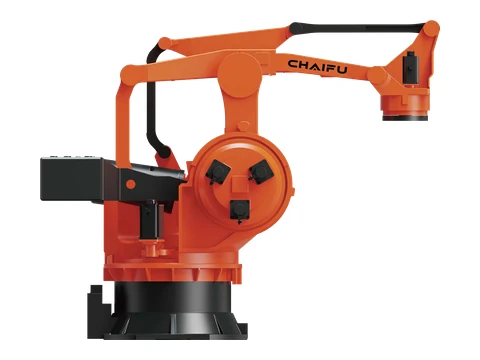 | SF6000-C3700 PA | ALPHTIC PA vastupidav neljateljeline robot | 4 | 6000 kg | 3701 mm | ± 1 mm | 16690 kg | Baastelg IP65 / randmetelje IP67 | Põrand | J1 ±180° kiirusel 10°/s;J2 +50°/-80° kiirusel 8°/s;J3 -118°/+22° kiirusel 8°/s;J4 ±360° kiirusel 15°/s;J5 -60°S)]3-J2=+60° @ / | Hetk — J4 46890 Nm |Inerts — J4 9156 kg·m² | 0–45 °C;<95% RH(kondensatsioonita);Vibratsioon ≤4.9 m/s² | Alus 1580 * 1660 mm;Kere kõrgus 3683 mm;Võimsus 18kVA | Taotle seda mudelit |
Sobivat CHAIFU mudelit ei leitud. Tühjenda filter või saada vajalik kasulik koormus, ulatus ja rakendus.
CHAIFU robotite ja automatiseerimislahenduste KKK
Millised CHAIFU robotite seeriad sobivad keevitamiseks, palletamiseks, stantsimiseks või raskete tööde tegemiseks?
Leht hõlmab kaarkeevitust, PA-palleteerimist, PRESS-stantsimist ja mitmeid väikese, keskmise, suure ja raske kandevõimega liigendkonstruktsioonide valikuid. Kasutage lühikese nimekirja koostamiseks rakendusrühma, mis vastab kandevõime, ulatuse, liigeste jõudluse, kinnituse ja randmekoormuse nõuetele.
Mida tuleks lisaks CHAIFU roboti kandevõimele ja ulatusele kontrollida?
Enne mudeli kinnitamist kontrollige tööriistu ja detaili raskuskeset, inertsi, nõutavaid asendeid, randmemomenti, liigeste ulatust ja kiirust, kinnitust, kaitset, keskkonda, kontrollerit, protsessiseadmeid, ohutust ja tsükli eesmärki.
Kas EVST saab CHAIFU robotit keevitus-, palleteerimis- või käitlemisraku osana üle vaadata?
Jah. Ulatus võib hõlmata robotit ja kontrollerit, tööriistu, keevitus- või käsitsemisseadmeid, kinnitusvahendeid, PLC-d ja võrke, nägemist, ohutust, kasutuselevõttu ja tarnimist.
Mida peaksin CHAIFU roboti hinnapakkumise saamiseks esitama?
Esitage täpne mudel või rakendus, kogukandevõime, ulatus ja asendid, tsükli eesmärk, kinnitus, keskkond, kontrolleri ja liidese vajadused, tööriistad, kogus, sihtkoht ja soovitud ajastus.
Autor: EVST toimetus
EVST toimetus haldab seda lehte robotivaliku ja projektiplaneerimise toetamiseks. Toote saadavus, konfiguratsioon, ohutusvalideerimine ja integreerimise ulatus tuleb tegeliku rakenduse jaoks kinnitada.
Toimetuspoliitika · Paranduste poliitika · Kasutustingimused
Viimati uuendatud: